
ArmSoM 适用说明与来源范围
本文是 Rockchip 平台参考,不是 ArmSoM 硬件实测报告。唯一输入为 Rockchip_Tuning_Guide_ISP30_EN_v1.2.0.pdf,V1.2.0,文档编号 RK-SM-YF-611,共 160 页;原适用表为 RK3588 / ISP3.0。未提供中文原稿,中文和俄文完整翻译此英文稿,三语均保留英文 PDF 的原图,其中部分原图本身含中文标签。原文没有明确内核版本;适配前须确认具体 ArmSoM 板卡、RK3588 SDK/BSP、传感器和镜头驱动、AIQ/IQ 工具版本及校准数据。尚未进行板卡兼容性或画质硬件验证。全部示例值和对比均来自原文,不是 ArmSoM 实测。
原文中的矛盾、缺失公式和参数拼写问题均保留并记录,不能视为已验证结论。重复或不一致的章节、图号按原稿保留。
原始产品范围(PDF 第 2 页)
| 芯片 | ISP 版本 |
|---|---|
| RK3588 | ISP3.0 |
1 IQ 调试文档关系说明
使用本文时还涉及以下文档:
Rockchip_Development_Guide_ISP30_:介绍用户接口及相应结构。
Rockchip_IQ_Tools_Guide_ISP30_:详细介绍 RK IQ Tools 的使用。
Rockchip_Color_Optimization_Guide_ISP30:详细介绍色彩调优。
第 1 章说明 ISP 调优相关文档的关系;第 2 章介绍 ISP 系统概况,包括功能框图及各模块;第 3 章介绍整体图像调优的操作步骤和注意事项;第 4 章起按模块介绍各子模块的调试方法。
2 ISP 系统概述
1. 2.1 功能介绍
ISP30 支持标准传感器图像处理,包括自动白平衡、自动曝光、Demosaic、坏点校正及镜头阴影校正等基础功能,以及 HDR、去雾、降噪等高级处理。
2. 2.2 ISP 功能框图
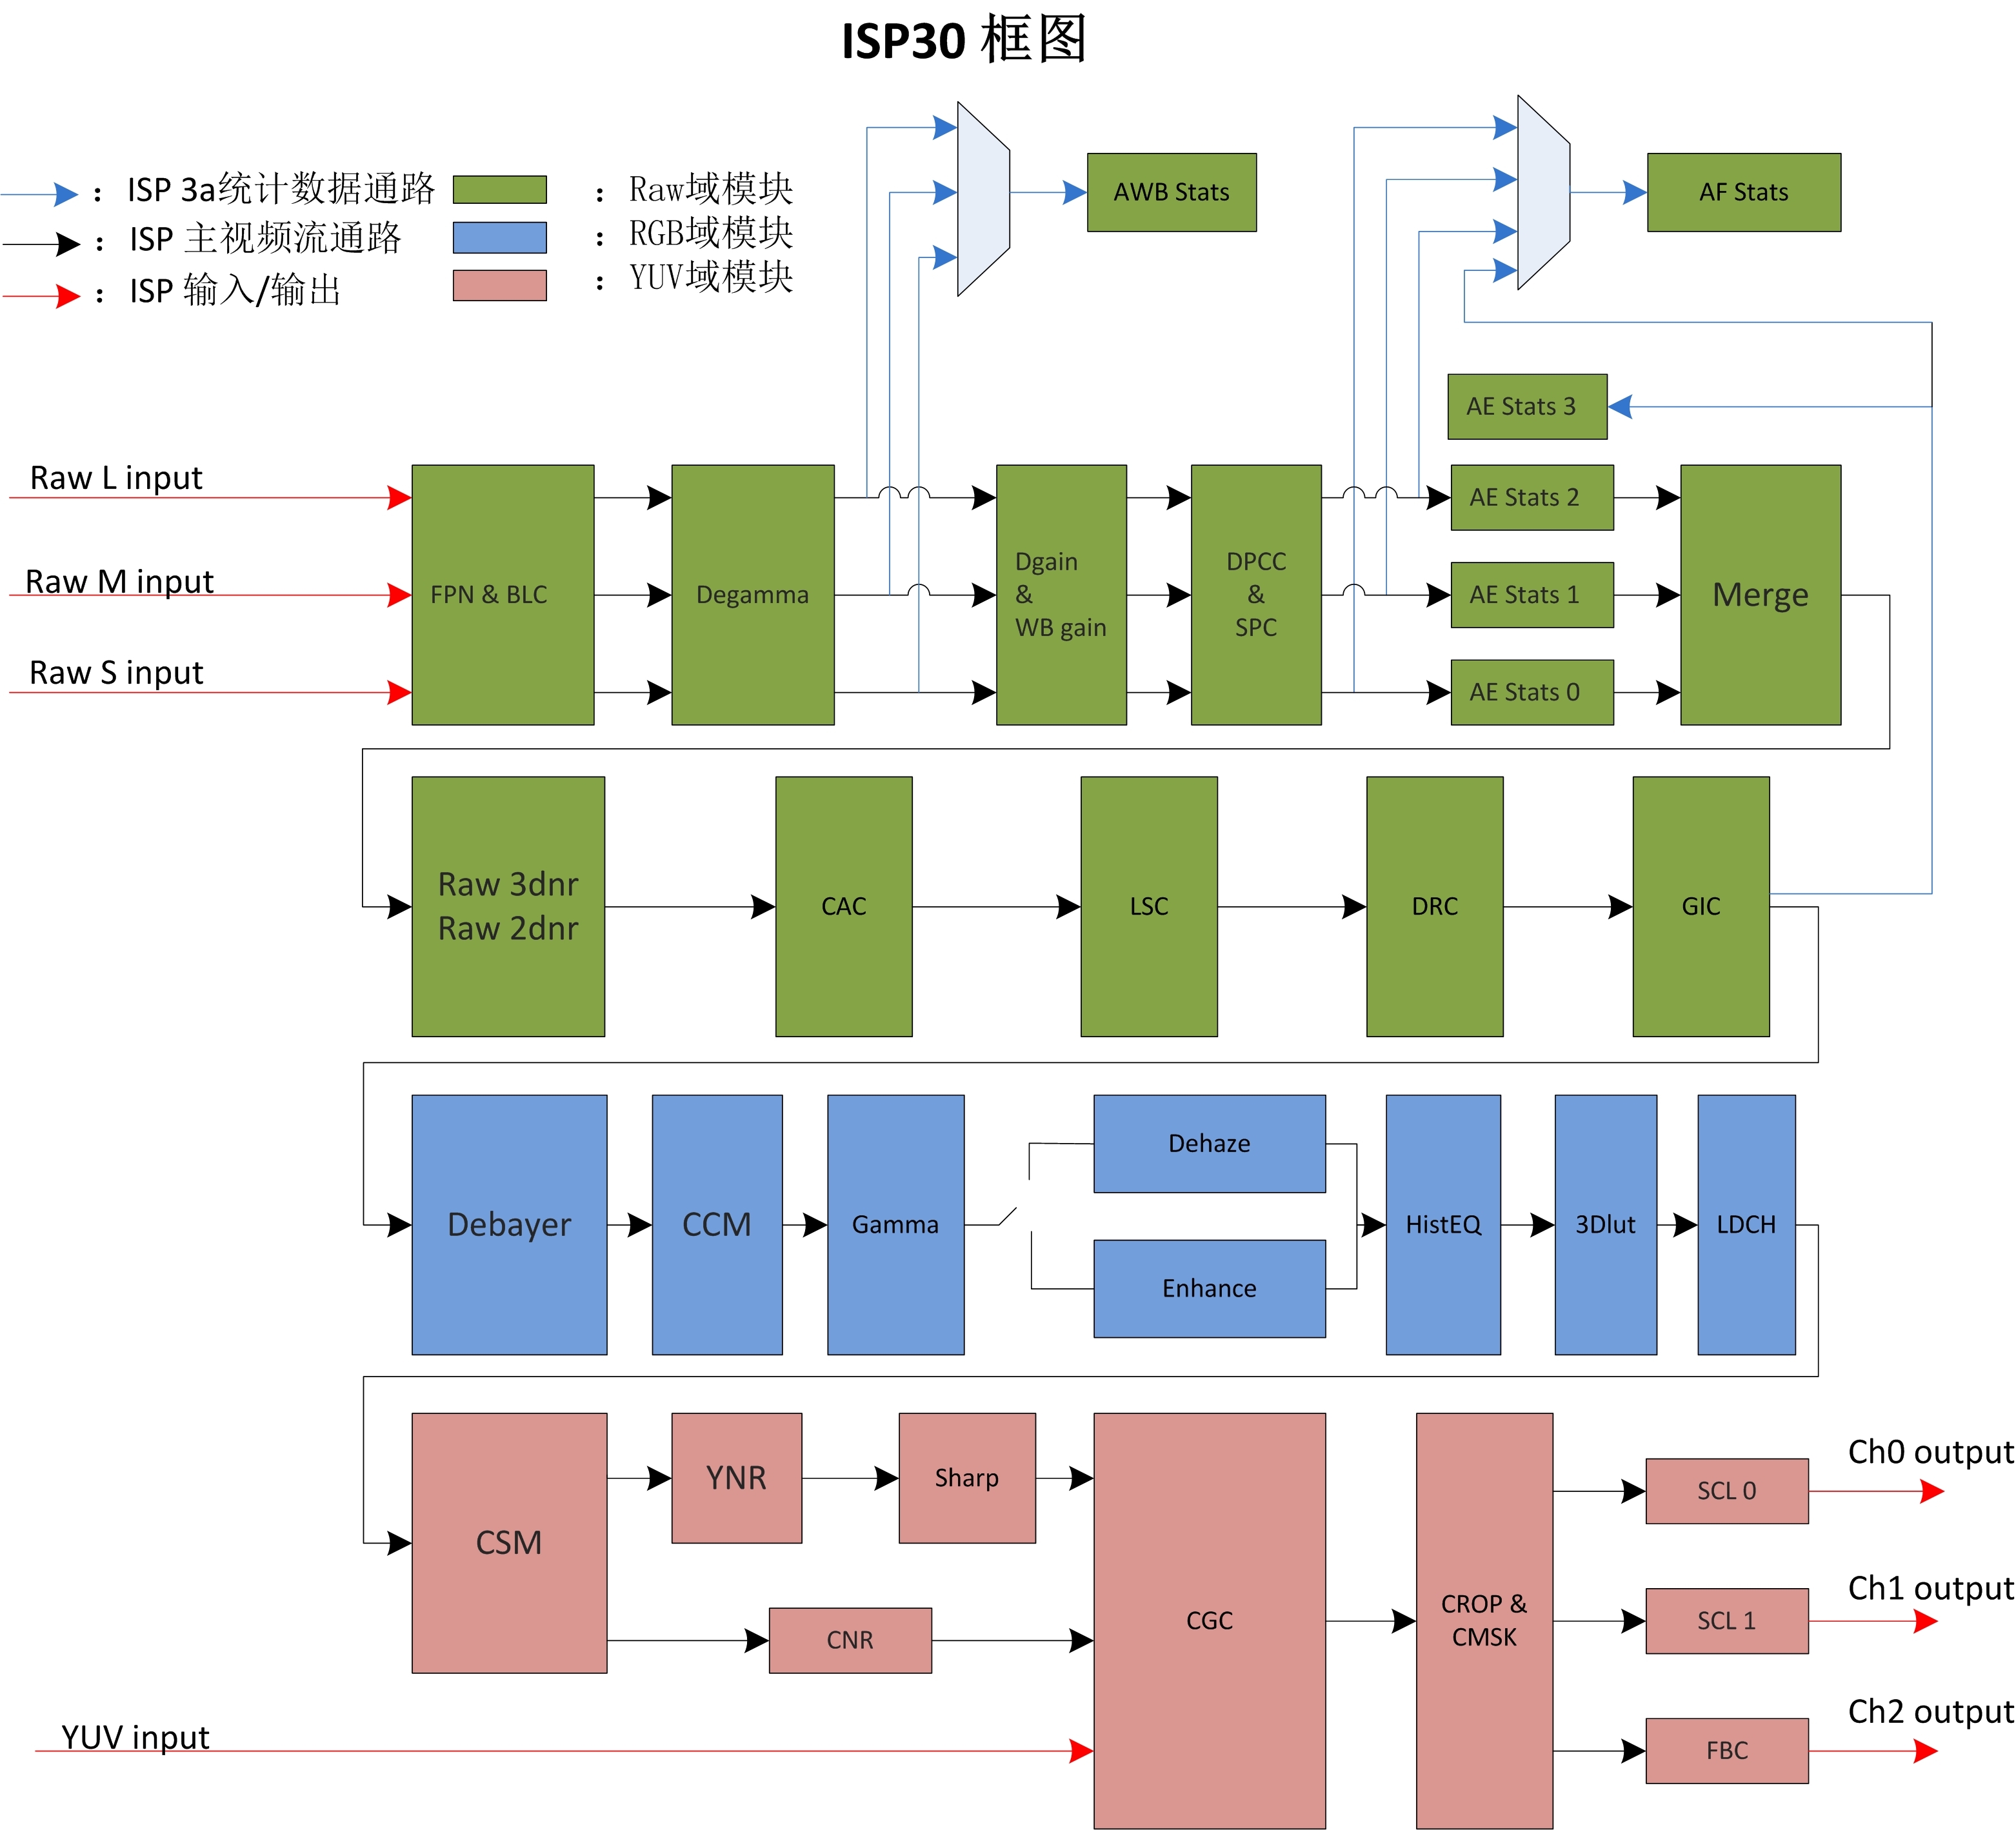
图 2-1 ISP30 功能框图
2.1 2.3 各模块介绍
| 模块名称 | 说明 |
|---|---|
| FPN | 通过黑帧或黑行校正 CIS 输入图像以消除固定模式噪声(原文 phenotype 用词异常,待核对)。 |
| BLC | 提供 CIS 黑电平校正。 |
| Degamma | CIS 非线性校正 |
| DPCC | 检测并校正静态、动态坏点。 |
| SPC | 校正遮挡像素(相位对焦)。 |
| Dgain | 提供数字线性增益。 |
| WB Gain | 白平衡校正增益 |
| MERGE | 三帧宽动态合成。 |
| Raw 3DNR & Raw 2DNR | RAW 域时空联合降噪模块 |
| DRC | 动态范围压缩 |
| GIC | 校正 Gr、Gb 两通道不平衡,改善部分场景画质。 |
| LSC | 镜头阴影校正。 |
| CAC | 校正镜头引入的轴向色差(紫边)。 |
| AE Stats | 输出自动曝光统计,软件据此调整 CIS,实现自动曝光。 |
| AF | 统计图像清晰度评价信息,支持自动对焦。 |
| AWB | 输出全局和区域统计,软件据此实现自动白平衡。 |
| Debayer | 将 Bayer RAW 转为 RGB。 |
| CCM | 通过标准 3X3 矩阵和向量偏移线性校正色彩空间。 |
| Gamma | 根据 gamma 曲线调整 R\G\B 三通道亮度。 |
| Dehaze & Enhance | 提供去雾功能,改善雾霾场景视频对比度和清晰度。 |
| 模块名称 | 说明 |
|---|---|
| CSM | 通过标准 3X3 矩阵和向量偏移,将 (R, G, B) 转为 (Y, U, V),色度下采样后输出 YUV422 给后级。 |
| LDCH | 校正镜头垂直方向畸变。 |
| 3D-LUT | 9x9x9 的 3Dlut 实现亮度、饱和度等复杂颜色调整。 |
| Sharp | 在 YUV 域锐化,提高清晰度。 |
| YNR | 亮度空间域降噪 |
| UVNR | 单独去除色噪。 |
| CGC | YUV 色彩空间转换 |
| CMSK | 提供马赛克和遮挡功能。 |
| FBC | 数据压缩 |
| SCL | 图像缩放 |
3 图像质量调优总体概述
主要面向 IPC 安防和消费类两类应用。IPC 安防包括线性模式和 HDR 模式;消费类主要包括运动 DV、行车记录仪和抓拍产品。监控行业的特殊需求使 IPC 与消费类应用的画质关注点不同。
1. 3.1 IPC 应用图像调优概述
IPC 主要有线性和 HDR 两种典型模式。线性模式关注亮度合理、色彩还原准确、整体清晰度、锐度和通透性;HDR 模式还关注合理的整体动态范围(原文亮部表述为“not exquisite”,语义待核;暗部细节可见),尽量准确的色彩还原,以及整体清晰度、锐度和通透性。以下介绍两种模式的调优步骤及 ISP 单点算法调试注意事项。
1.1 3.1.1 线性模式画质调优
IPC 线性模式图像调优的整体流程如下(图 3-1):
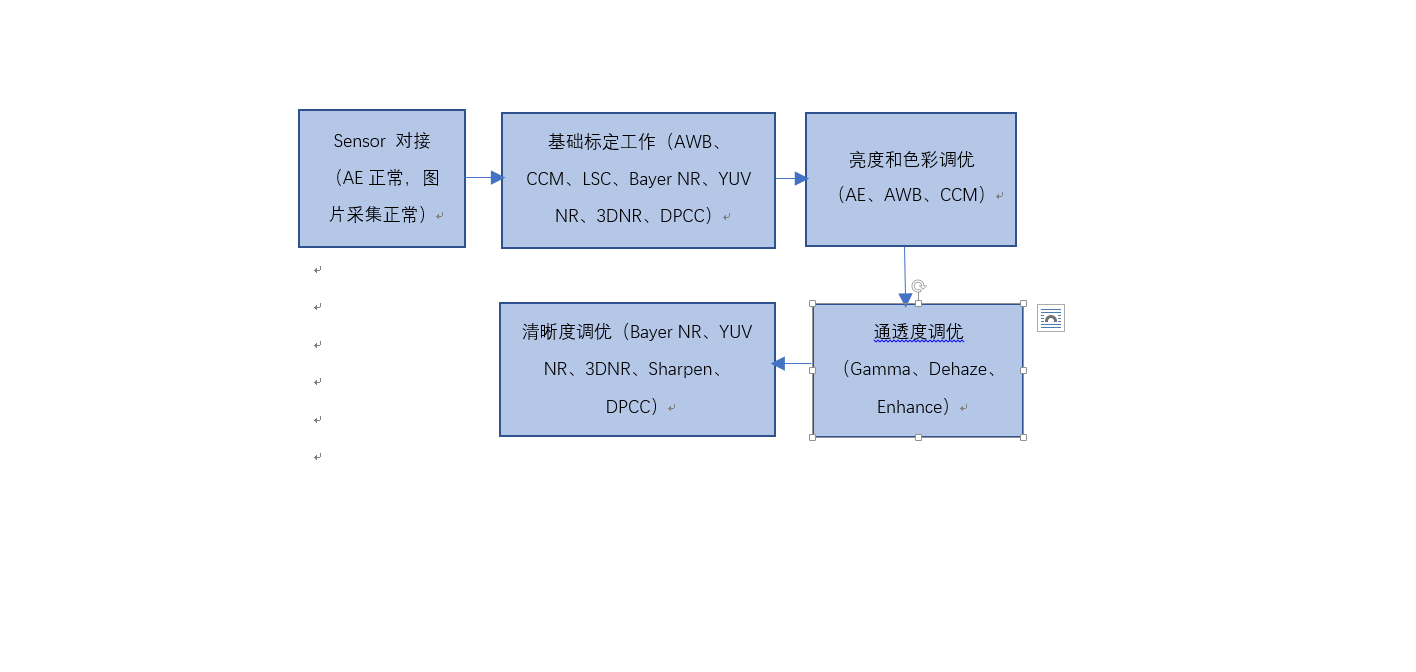
图 3-1 IPC 线性模式图像调优流程
2. 画质调优前主要需要完成以下工作:
1. 传感器对接:根据产品定义设置传感器 CSI,包括帧率、分辨率、HDR 模式、AE 模式;根据传感器手册或厂家 FAE 提供的信息确定各模式初始化寄存器序列,并适配 RK 平台 MIPI 配置。
完成标准:对接模式通路正常,AE 基本功能正常,可正常抓取 RAW;参考 Rockchip_Driver_Guide_ISP2x。
2. 模组校准:包括黑电平、RawNR/YUV NR/3DNR、静态坏点、镜头阴影、AWB、CCM、镜头畸变参数等校准。必须严格按照图 3-2 流程执行。
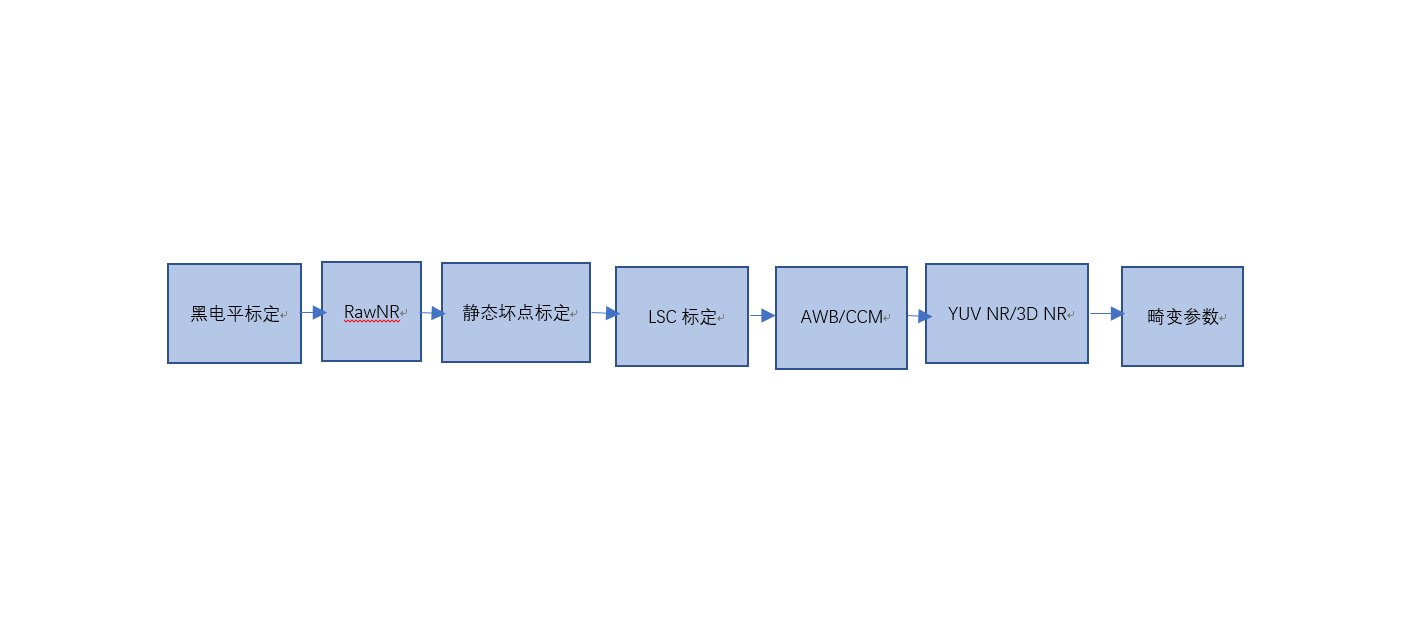
图 3-2 模组校准流程
各模块校准详情见第 4 章;AWB 和 CCM 参见 Rockchip_Color_Optimization_Guide_ISP30。
3. ISP 模块联合调优:完成传感器对接和传感器/镜头校准后进入联合调优。线性画质调优包括多组 ISO 照度下的优化;星光级传感器通常需覆盖至最高 ISO 204800。BayerNR、Demosaic、锐化、YUVNR、3DNR、Dehaze、Enhance 等算法随 ISO 联动,除开放的 Mipi 接口参数外,还有随 ISO 联动变化的默认参数(此处沿用原文 Mipi 表述)。
线性模式主要使用实验室静态场景和室外实景。通常先用实验室场景模拟各 ISO,合理调试各照度下的亮度、色彩、通透性、清晰度和噪声,再依据 IPC 应用实景微调。需覆盖交通路口昼夜、室外夜间低照度、纹理丰富的室外白天(晴天和阴天)以及室外傍晚日落等场景。图 3-3 给出场景调优顺序。
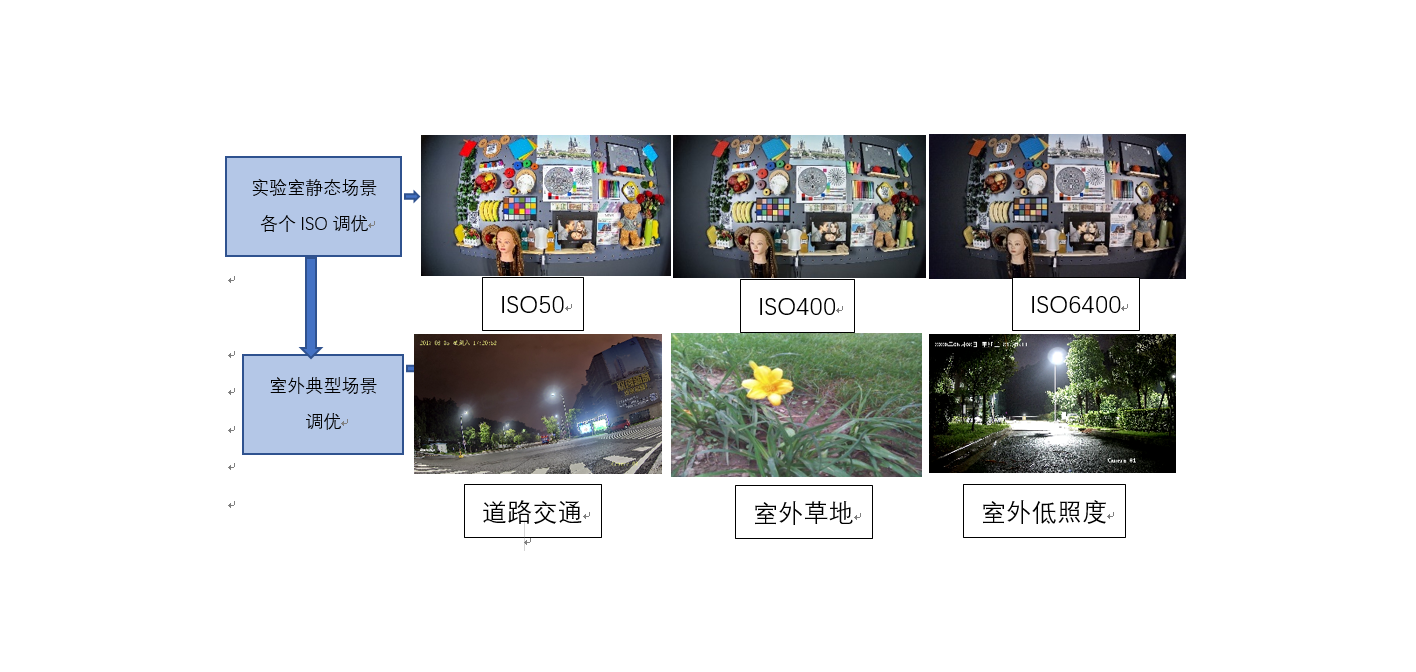
图 3-3 线性模式调优场景
线性模式 ISP 各画质关注维度的基本调试流程见图 3-4。
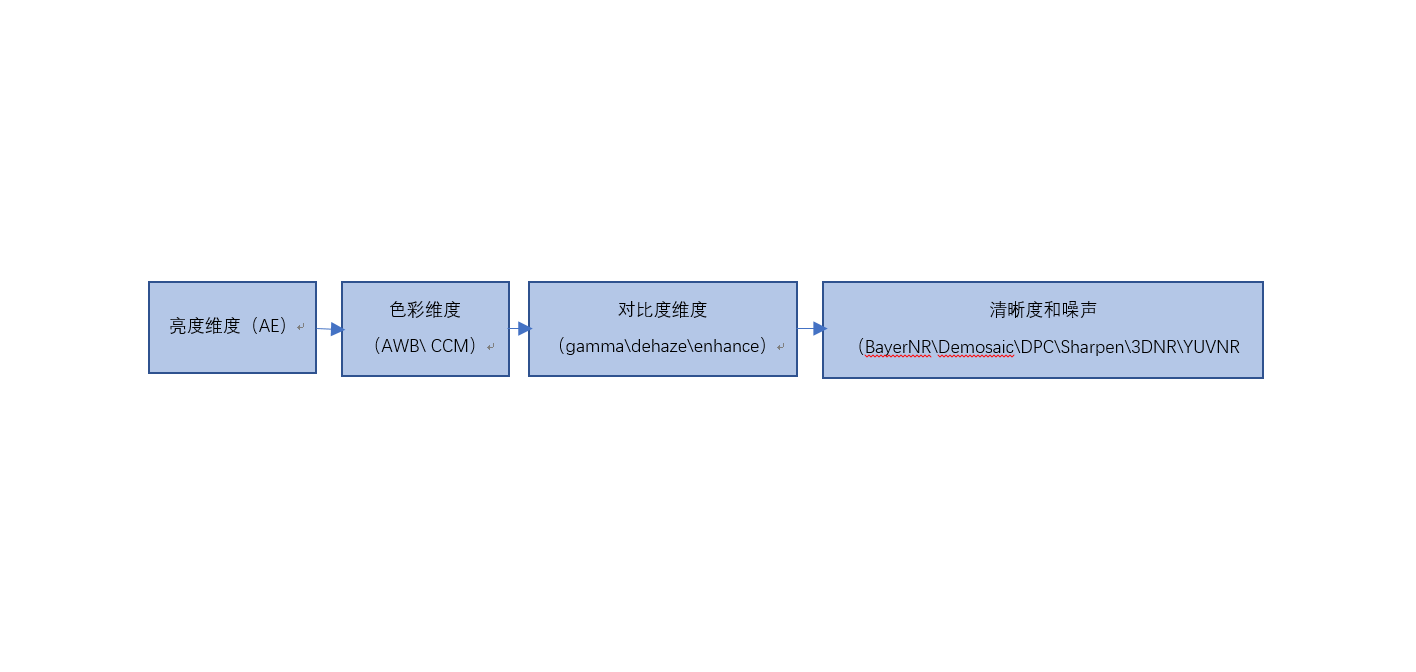
图 3-4 画质关注维度调试流程
亮度维度:
亮度主要调试 AE,包括 AE 目标值、AE Route、权重表、收敛速度和平滑性。调整前应保证黑电平校准正确、Shading 校准完成、AWB/CCM 校准正确,并为不同模式预设一组 gamma 参数等。
步骤 1:先确定 AE 权重表。权重表决定曝光关注区域,随应用需求而异。IPC 的主体通常位于画面中部,建议中部权重高于周围。图 3-5 给出示例。
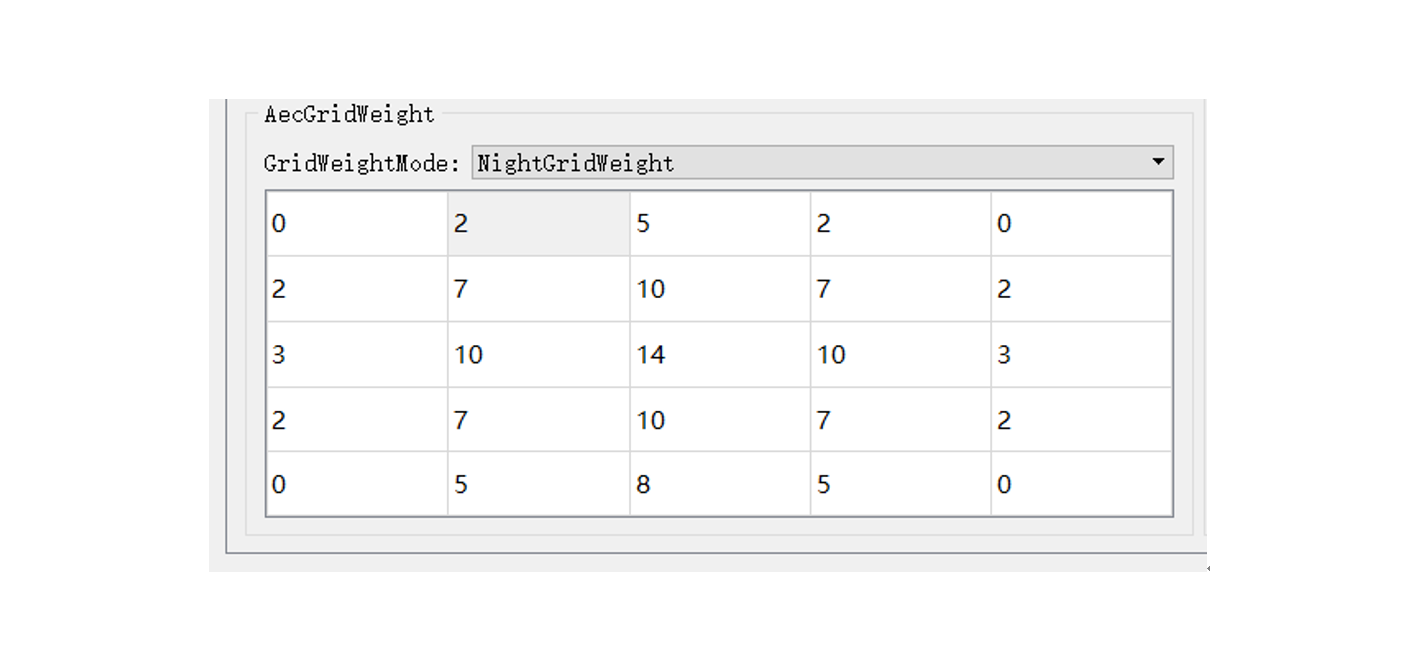
原截图的可编辑转录:AecGridWeight,GridWeightMode: NightGridWeight。
| 1 | 2 | 3 | 4 | 5 |
|---|---|---|---|---|
| 0 | 2 | 5 | 2 | 0 |
| 2 | 7 | 10 | 7 | 2 |
| 3 | 10 | 14 | 10 | 3 |
| 2 | 7 | 10 | 7 | 2 |
| 0 | 5 | 8 | 5 | 0 |
图 3-5 AE 权重表
步骤 2:确定权重表后设置 AE route,即曝光时间与增益的分配方式。不同场景需不同路线:快速运动目标优先增益并限制曝光时间,如白天抓拍车牌通常限制为 2~4ms,此时优先通过增益增加曝光;夜间低照度时,为平衡噪声,应适当优先增加曝光时间。
步骤 3:确定权重与路线后,按不同曝光调整 AE 目标值。实验室静态场景的标准是画面中心高亮区域无明显过曝;如图 3-6,中间纹理卡、陶瓷咖啡杯不能过曝,角落枯叶图与玫瑰亮度应合理。主要涉及 SetPoint、DynamicSetpoint 及 AE 逆光模式选择。
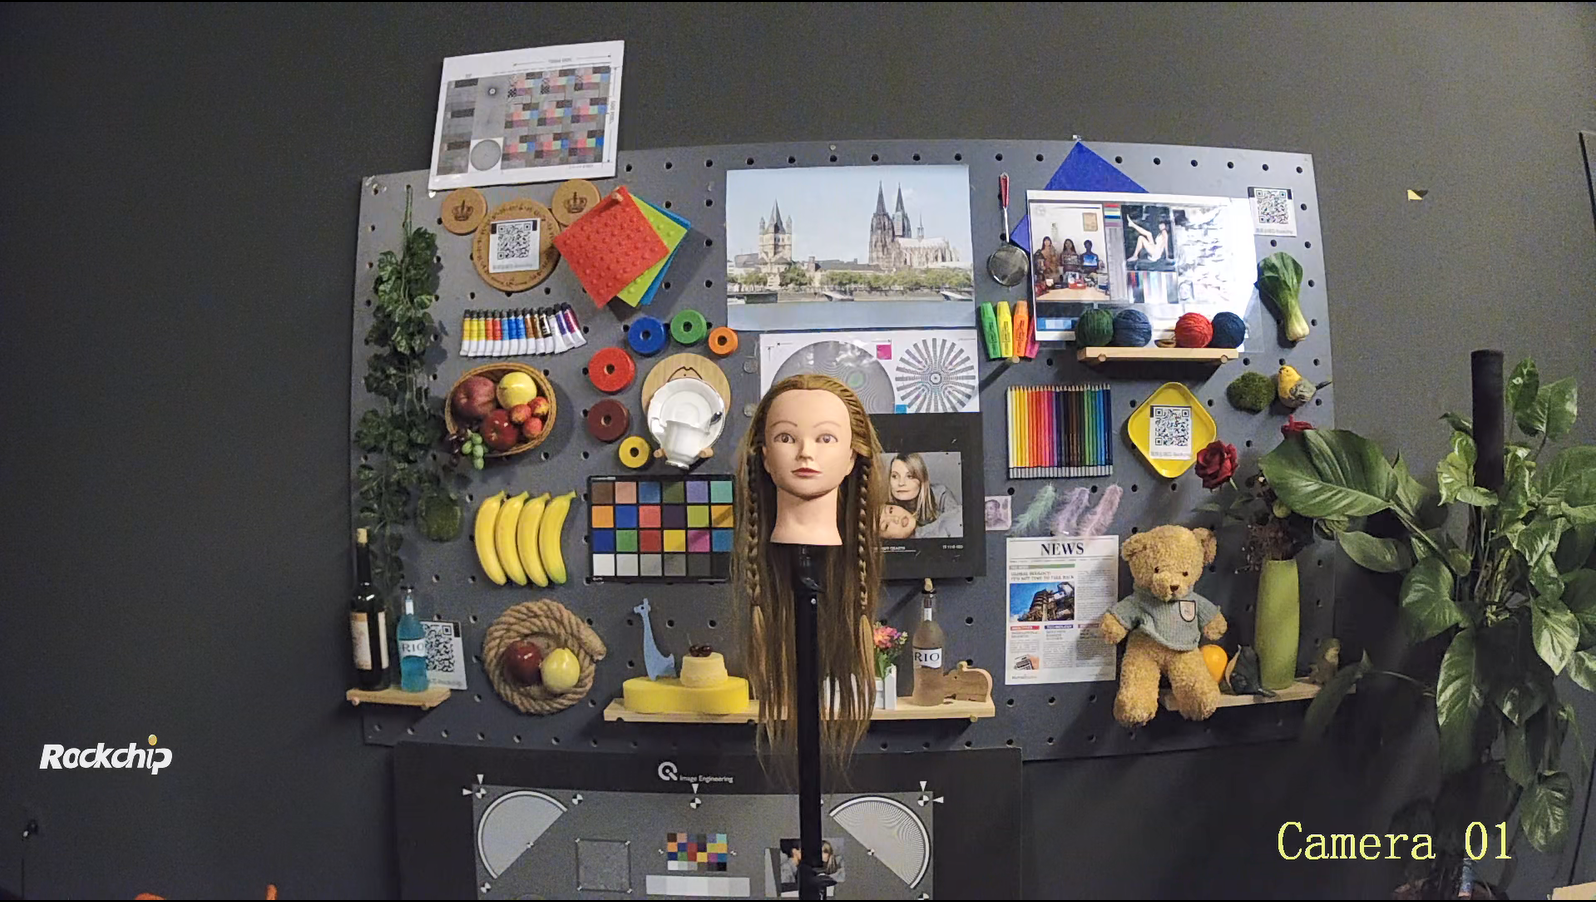
图 3-6 静态场景示意
步骤 4:最后调整 AE 收敛速度和平滑性,两者需要平衡。在避免 AE 振荡的前提下可适当提高收敛速度,尤其行车记录仪、运动 DV 需适应场景剧烈变化。通常可在实验室静物场景切换灯光,测试速度与稳定性。
AE 具体参数见本文 AE 模块章节。注意 LSC 也影响图像亮度,建议随 ISO 联动衰减,避免照度略低时暗角区域噪声增大。
——本段结束
色彩维度:
合理调整 AE 后,主要调试 AWB 和 CCM 等色彩参数。准备条件为准确黑电平校正、完成 LSC 校准、合理配置 AE。
步骤 1:在实验室灯箱中,分别于 D75、D65、D50、TL84、CWF、A、HZ 七组色温下抓取 24 色卡 RAW,获得 AWB 静态白平衡系数并生成白点条件框。详见 Rockchip_IQ_Tools_Guide_ISP30 第 4 章第 4 节。
步骤 2:使用 AWB 校准的 RAW,通过工具生成对应光源饱和度下的 CCM 矩阵。
此前需确认所用 gamma 曲线,通常默认 gamma 2.2;有特殊要求时应先填入曲线。操作界面如下:
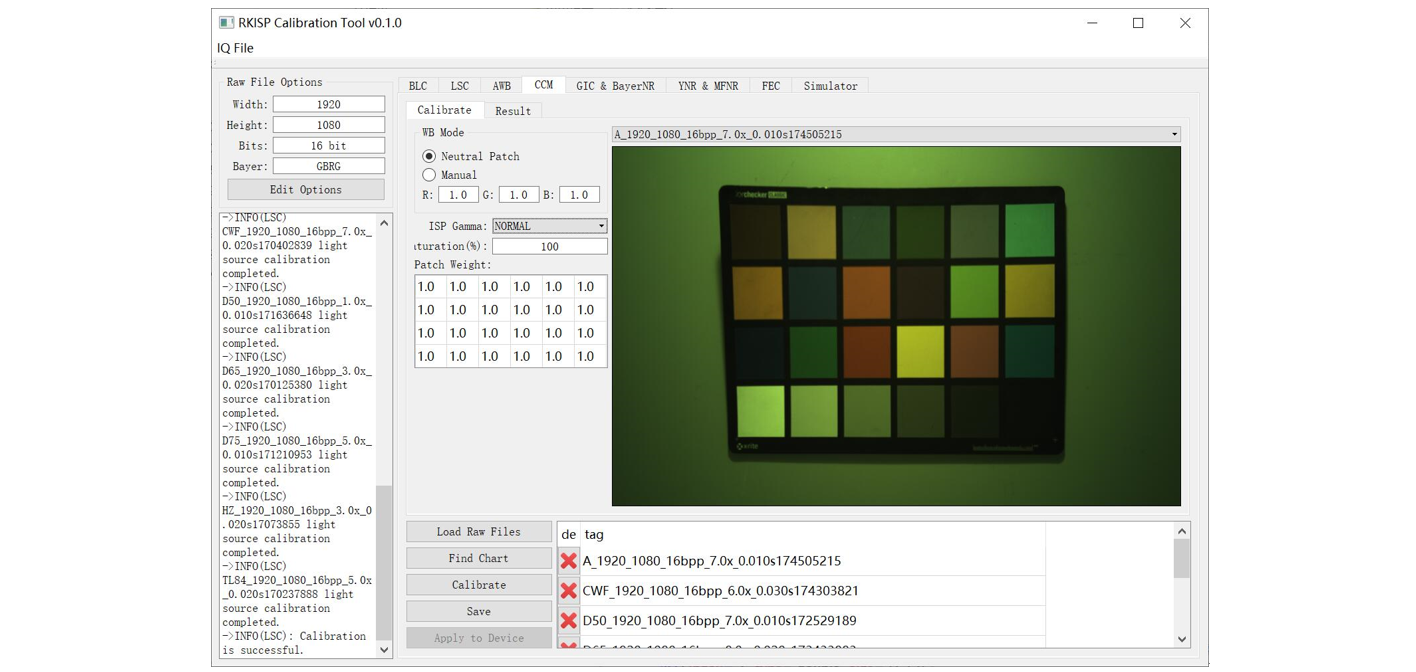
图 3-7 CCM 校准界面
步骤 3:完成前两步后,在标准灯箱各光源下拍摄 24 色卡,用 imatest 检测色彩指标。若满足要求,可初步确认校准所得 AWB 参数与 CCM 矩阵符合要求。
步骤 4:AWB/CCM 参数合理性还需大量实景测试与调试,包括顺光、逆光、阴天、日落、夜间及混合光源。灰块还原不准时调整 AWB;局部颜色偏色、过饱和或偏淡时优先调整 CCM。混合光源需调 AWB 场景检测参数;人物肤色还原不准时调整 CCM 或 3Dlut。
AWB/CCM 具体调优参见 Rockchip_Color_Optimization_Guide_ISP30。
——本段结束
对比度维度
亮度和色彩合理后优化对比度。主要涉及 Gamma、Dehaze、Enhance 等,通常以各场景 Gamma 调整为主,Dehaze 和 Enhance 为辅。
准备条件:黑电平校正正确,LSC 校准完成,AE 曝光合理,AWB/CCM 校准合理。
步骤 1:调整作为对比度基础的 gamma。以静态实景为例,应使中心肤色卡和边缘立体植物的明暗纹理不丢失,整体对比度观感良好,如下图。
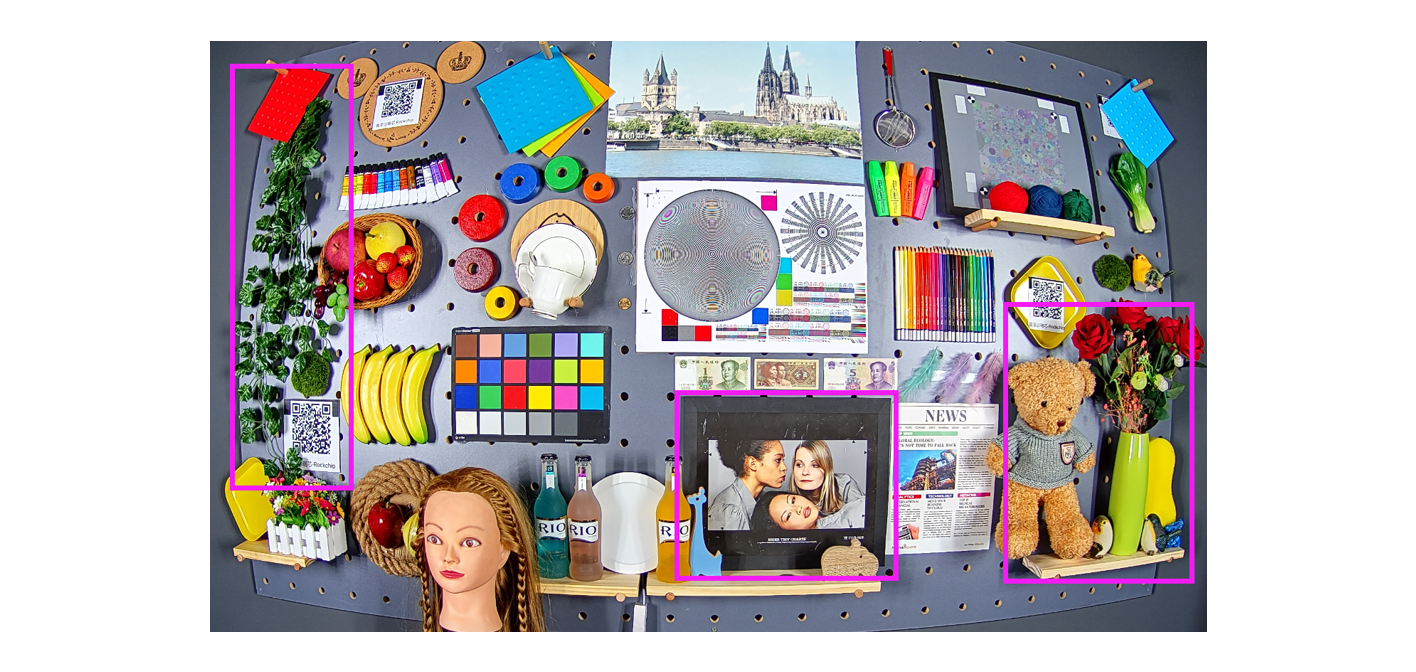
图 3-8 静态场景中受 gamma 曲线影响的区域
步骤 2:Gamma 合理后,若需进一步提高对比度,可调 Dehaze 或 Enhance。原文引用第 4.21 节“Dehaze”和第 4.22 节“Enhance”(与本文实际编号不一致,保留引用待核)。
步骤 3:客观测试整体对比度。在 D65 光源下测试灰阶卡,观察是否可辨超过 18 阶,并用 imatest 检查是否达到 14steps。
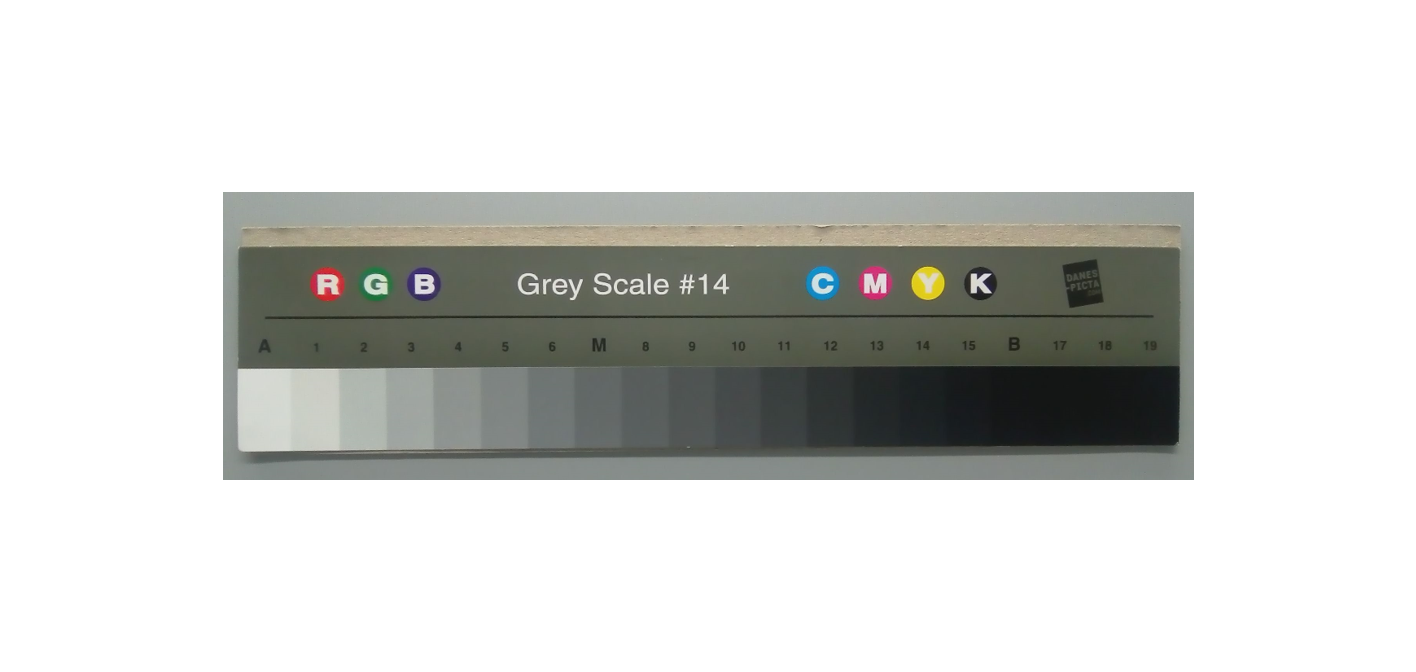
图 3-9 实验室灯箱 D65 光源下的灰阶卡及 imatest 分析结果
步骤 4:在实际静态场景,按应用和照度调整 Gamma、Dehaze、Enhance,平衡各场景对比度。正常与低照度调试风格会不同,例如夜间模式适当压低 Gamma 暗部,降低暗部噪声负担。
——本段结束
清晰度与噪声维度
清晰度和噪声需要平衡。照度不同,噪声表现也不同;低照度通常噪声更严重、影响观感,因此适当牺牲清晰度。应按不同 ISO 场景控制相关参数。
建议先优先保证清晰度,降噪前展示锐化细节。实景调试时将编码码率设高、3DNR 设最低,观察静态细节是否锐化;清晰度达到要求后,再调降噪模块取得最终平衡。
准备条件:黑电平正确、LSC 校准完成、AE 曝光合理、AWB/CCM 合理,并已合理调整 Gamma/Dehaze/Enhance。
主要相关模块为 Bayer NR、Demosaic、DPCC、YNR、UVNR、3DNR、sharpen、Edgefilter 等。
步骤 1:Demosaic 是图像基本纹理细节的第一道关口。调试前确认黑电平准确、RawNR 校准合理、AWB/CCM 合理。
先在实验室灯箱 D65 光源、ISO50 下对分辨率卡调 Demosaic,使分辨率达到客观指标,同时检查静态场景星图高频纹理的插值情况,反复迭代。其他 ISO 同样调试,在高频噪声、插值噪声与清晰度之间平衡。原文此段称图 3-10 为 D50 光源下的分辨率卡,图注却写 D65,需核对;红框表示 4:3 视场,蓝框为中心关注区域。原文交叉引用第 4.4 节“Demosaic”,与实际编号不一致,保留待核。
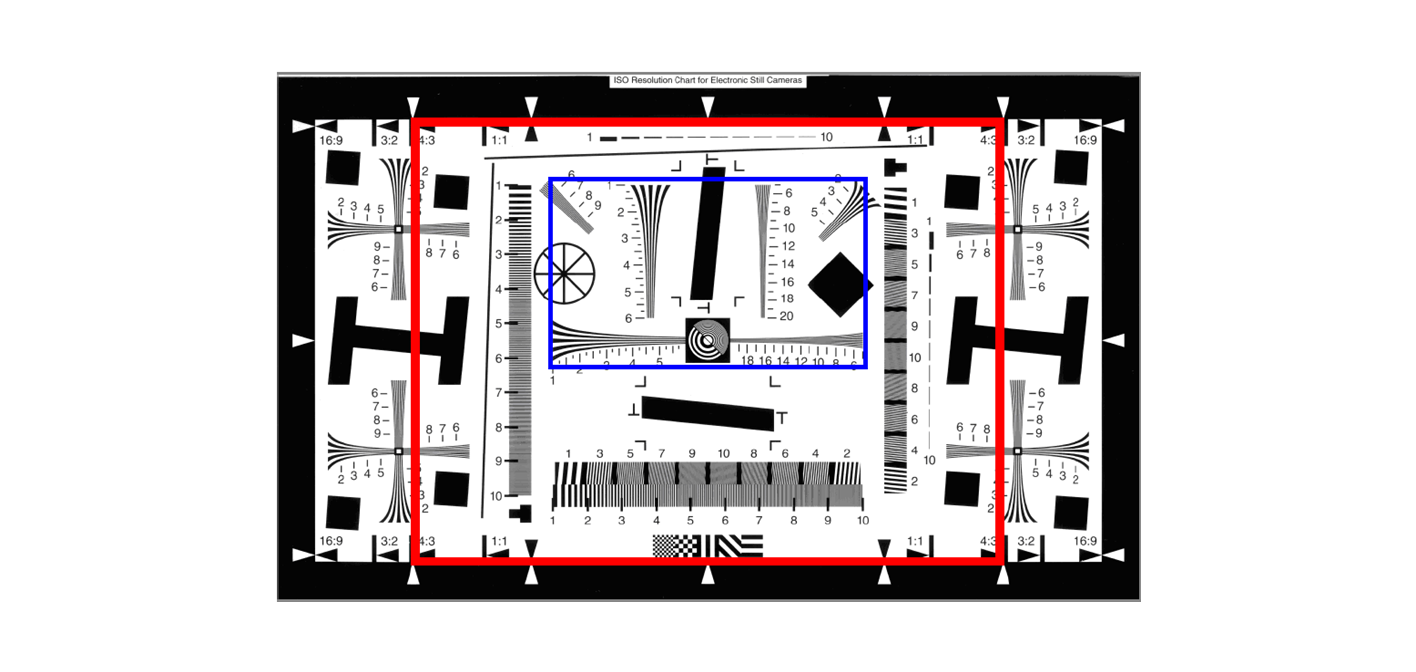
图 3-10 实验室灯箱 D65 光源下的清晰度卡
步骤 2:Demosaic 合理后,重点调 BayerNR、YNR、UVNR、3DNR、Sharpen 和 DPCC。
调 Bayer NR 前,确认黑电平准确、RawNR 及 AWB/CCM 校准合理。
Bayer NR 属于前级降噪,强度不宜过大,否则损失清晰度。原文引用第 4.5 节“Bayer NR”(编号待核)。
步骤 3:调试 YNNR 和 UVNR(沿用原文 YNNR 拼写)。YNR 可分别控制高、中、低频噪声;UVNR 去除色噪,其强度不影响清晰度,但过强导致色彩失真。原文引用第 4.6 节“YNNR and UVNR”,编号待核。
步骤 4:sharpen 与 Edgefilter 主要将纹理细节和边缘锐度调至合适。实验室静态场景中,在进入 3DNR 前锐化绿藤、绿藻、熊、麻绳等细节,以及中心圆形星图等强边缘,如下图。原文引用第 4.7 节“sharpen and edgefilter”,编号待核。
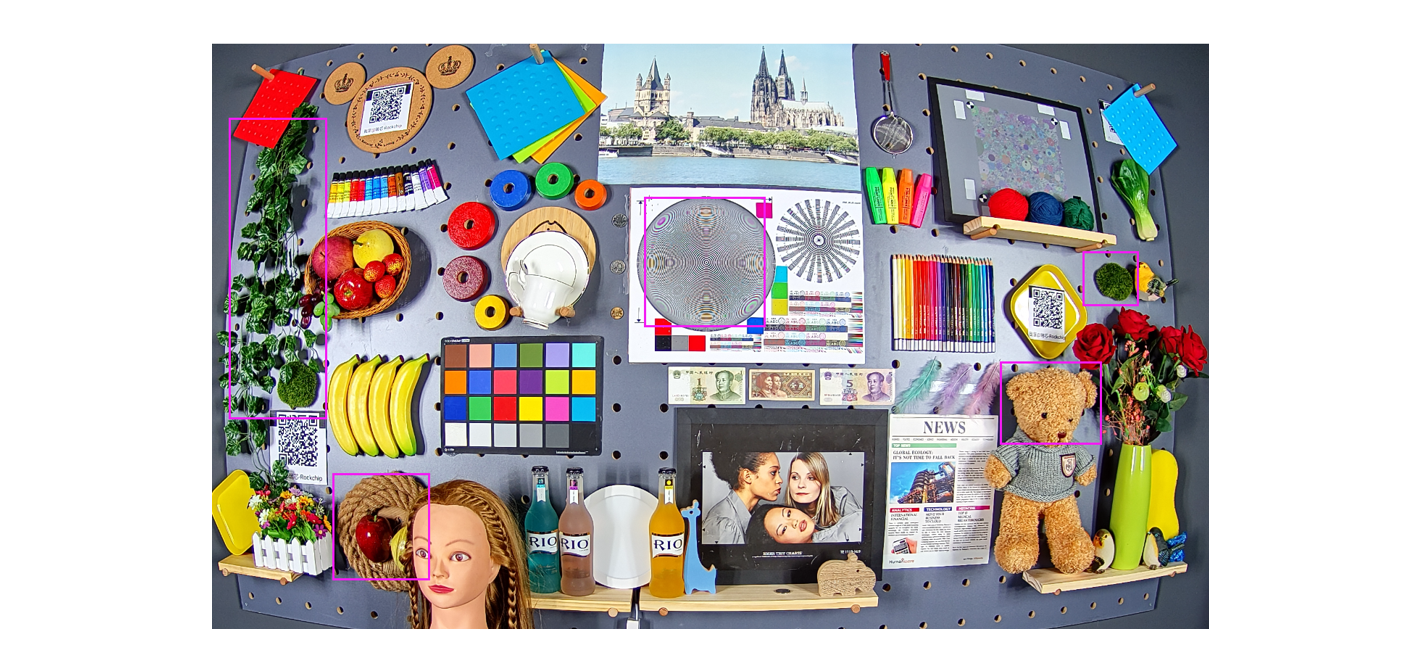
图 3-11 静态场景 ISO50 下需要关注锐化的纹理
步骤 5:DPCC 动态坏点校正强度主要在较低照度确认;照度良好时建议较弱。原文引用第 4.8 节“DPCC”,编号待核。
步骤 6:3DNR 是噪声与锐度整体平衡的关键,主要调 DEC、REC、NR。模块将噪声分解至不同频段、分别去除后融合。优化时关注运动物体边缘、拖影程度及整体噪声可接受性;如下图红框人物拖影需与整体噪声平衡。原文引用第 4.9 节“3DNR”,编号待核。
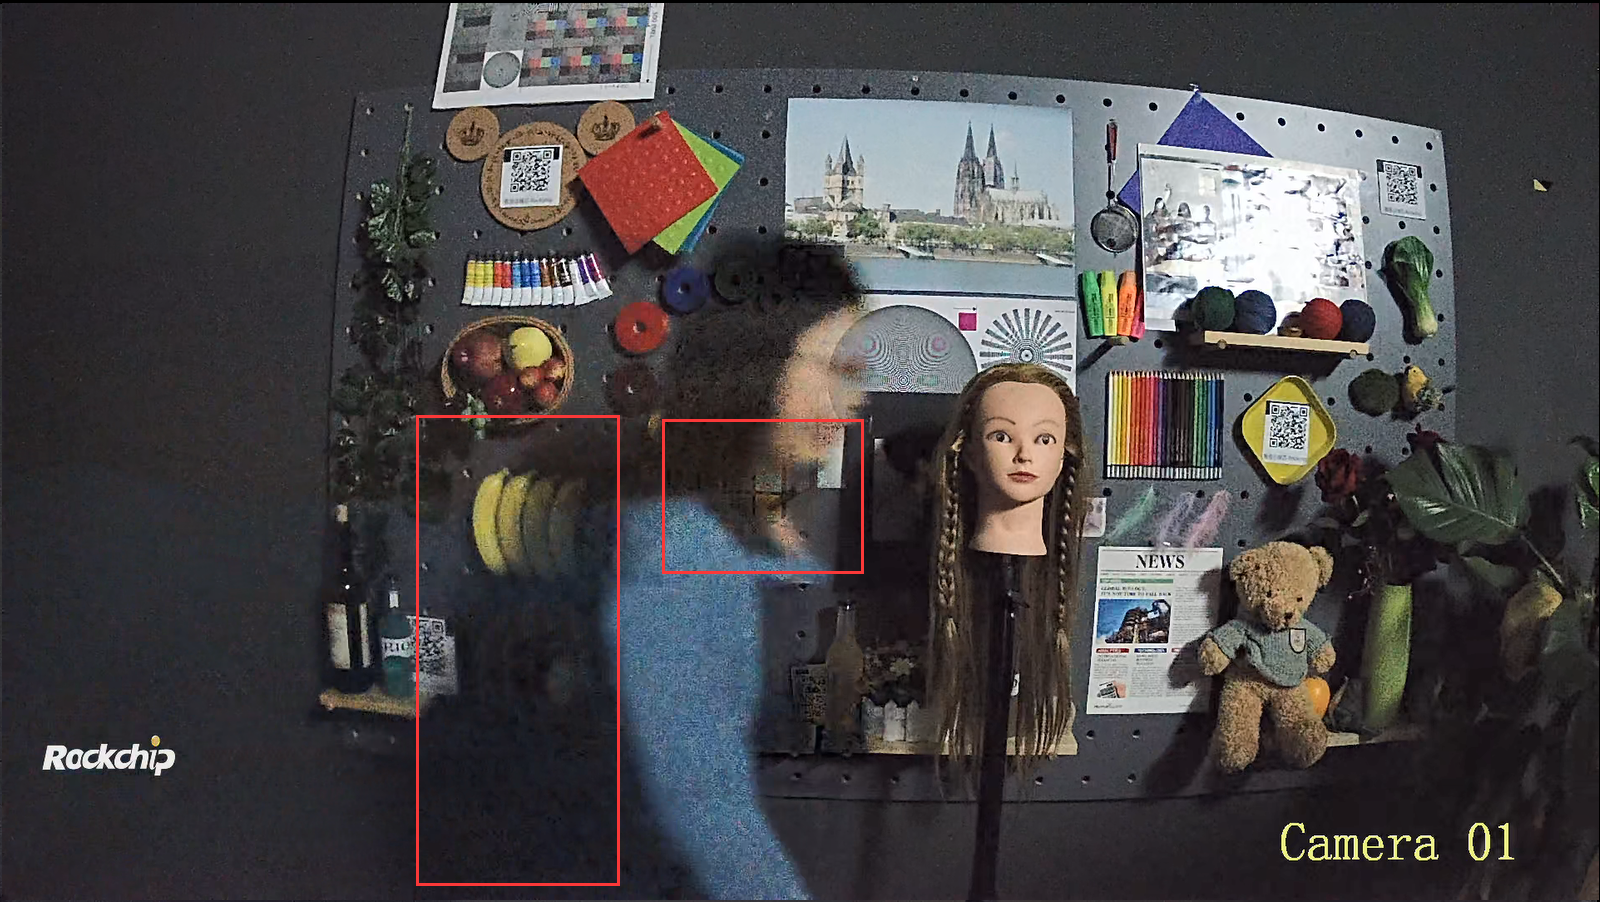
3-12 3DNR 测试点示意
步骤 7:完成后,在各 ISO 下综合测试最终效果,必要时微调,达到整体清晰度与噪声平衡。
——本段结束
1.2 3.1.2 HDR 模式画质调优
HDR 关注动态范围、亮度、清晰度与噪声、通透性、色彩及运动拖影。亮度主要由 AE、LSC 控制;动态范围主要取决于曝光比;清晰度与噪声涉及 Bayer NR、Demosaic、DPCC、YNR、UVNR、3DNR、sharpen、Edgefilter;通透性涉及 Gamma、Dehaze、Enhance;色彩涉及 AWB、CCM、3DLUT;运动拖影程度取决于 HDR 参数和曝光比。典型场景为逆光人脸或强光车牌采集。整体流程如图 3-13。
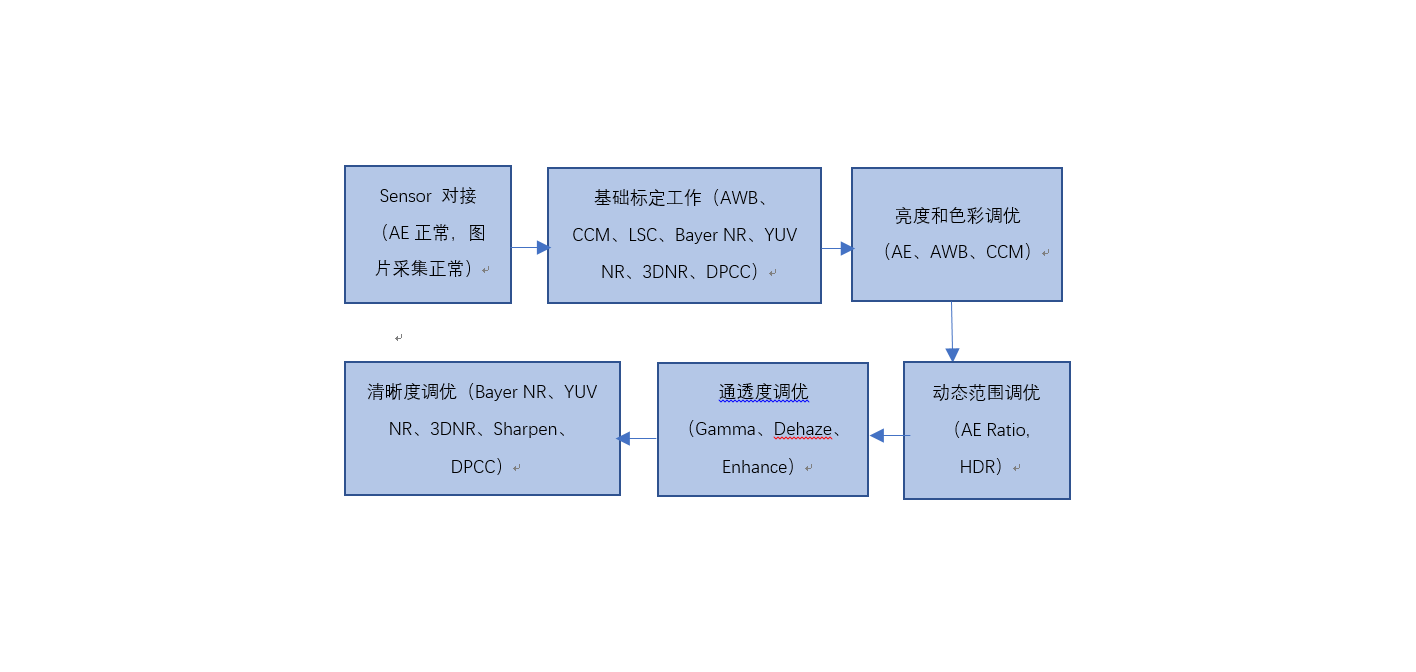
3-13 HDR 图像调优架构
HDR 调优前需对接传感器、校准镜头模组;对接参见 3.1.1。AWB、Shading、Bayer NR 等可参考线性校准参数;若传感器 HDR 使用 HCG/LCG,需针对不同模式校准 Bayer NR、YUV NR、3DNR。CCM 位于 HDR TMO 后,TMO 破坏数据线性关系,因此 HDR CCM 需适当调整:
1. 饱和度校准值约为 80%~90%;
2. 个别颜色突兀时,可用 3D lut 微调。
3. 适当降低 TMO 对亮度的大幅提升,以减小对色彩还原的影响。亮度不足时,可用 Gamma 与 HDR TMO 联合调试。
完成传感器对接及传感器、镜头校准后,下一步优化 HDR 模式下各画质维度。
HDR 逆光场景提升人脸亮度调试指南
1. 亮度维度:
HDR 亮度主要指 AE 曝光合理性,通过 AE 调整。AE 包含 HDR AE 与线性 AE;HDR AE 的主要区别是通过曝光比确定长短帧曝光时间。权重表、路线、目标值、收敛速度和平滑性等可参考 3.1.1 的亮度小节。
HDR AE 曝光比决定动态范围,应随场景自适应调整。自动曝光比模式依据场景直方图计算动态范围并得到合理曝光比:亮区细节不过曝、长帧亮度合理。以长帧曝光为基准,通过曝光比确定短帧曝光。
HDR 亮区优先短帧、暗区使用长帧。逆光人脸处于暗区,提亮步骤如下:
1. 调整 AE 权重表、路线、长帧目标值等,提高长帧亮度。
2. 调整 HDR TMO 参数(包括 DetailsLowLight)提高暗部亮度。
3. 限制最大曝光比以控制动态范围,也能一定程度略微提升暗部亮度。
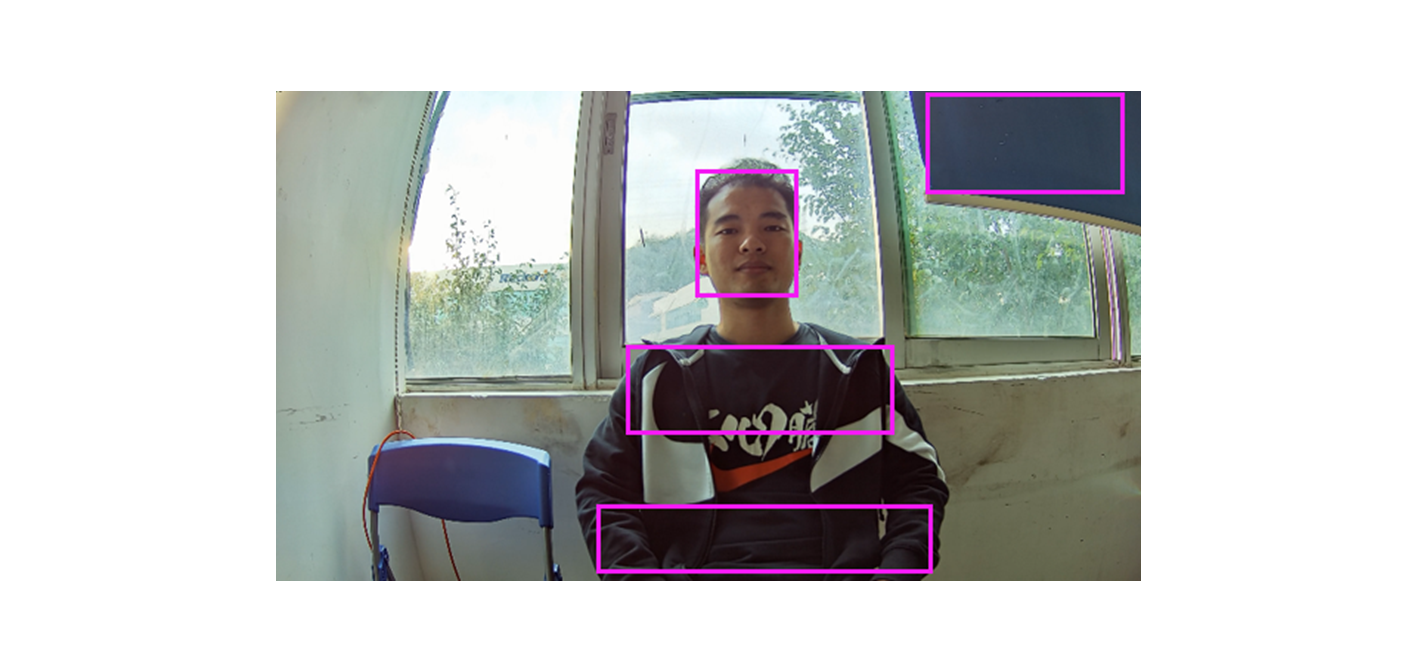
3-14 长帧暗区示意
1. 合成区域运动拖影维度:
HDR 合成区分别使用长短帧信息。运动拖影原则上由长短帧曝光时间差及图像内容运动造成,应调整 HDR 模块与 HDR AE 曝光比。曝光比越大,合成区出现拖影的可能性越高。
1. 综合场景动态范围与运动拖影,合理调试 HDR AE 曝光比。
2. 相同曝光比下,通过调整短帧曝光时间,减小长短帧曝光时间延迟,从而减轻拖影。
3. 调整 HDR MERGE 的 OECurve_XXX 和 MDCurve_XXX,降低运动导致合成区误用短帧的概率,从而减轻拖尾。
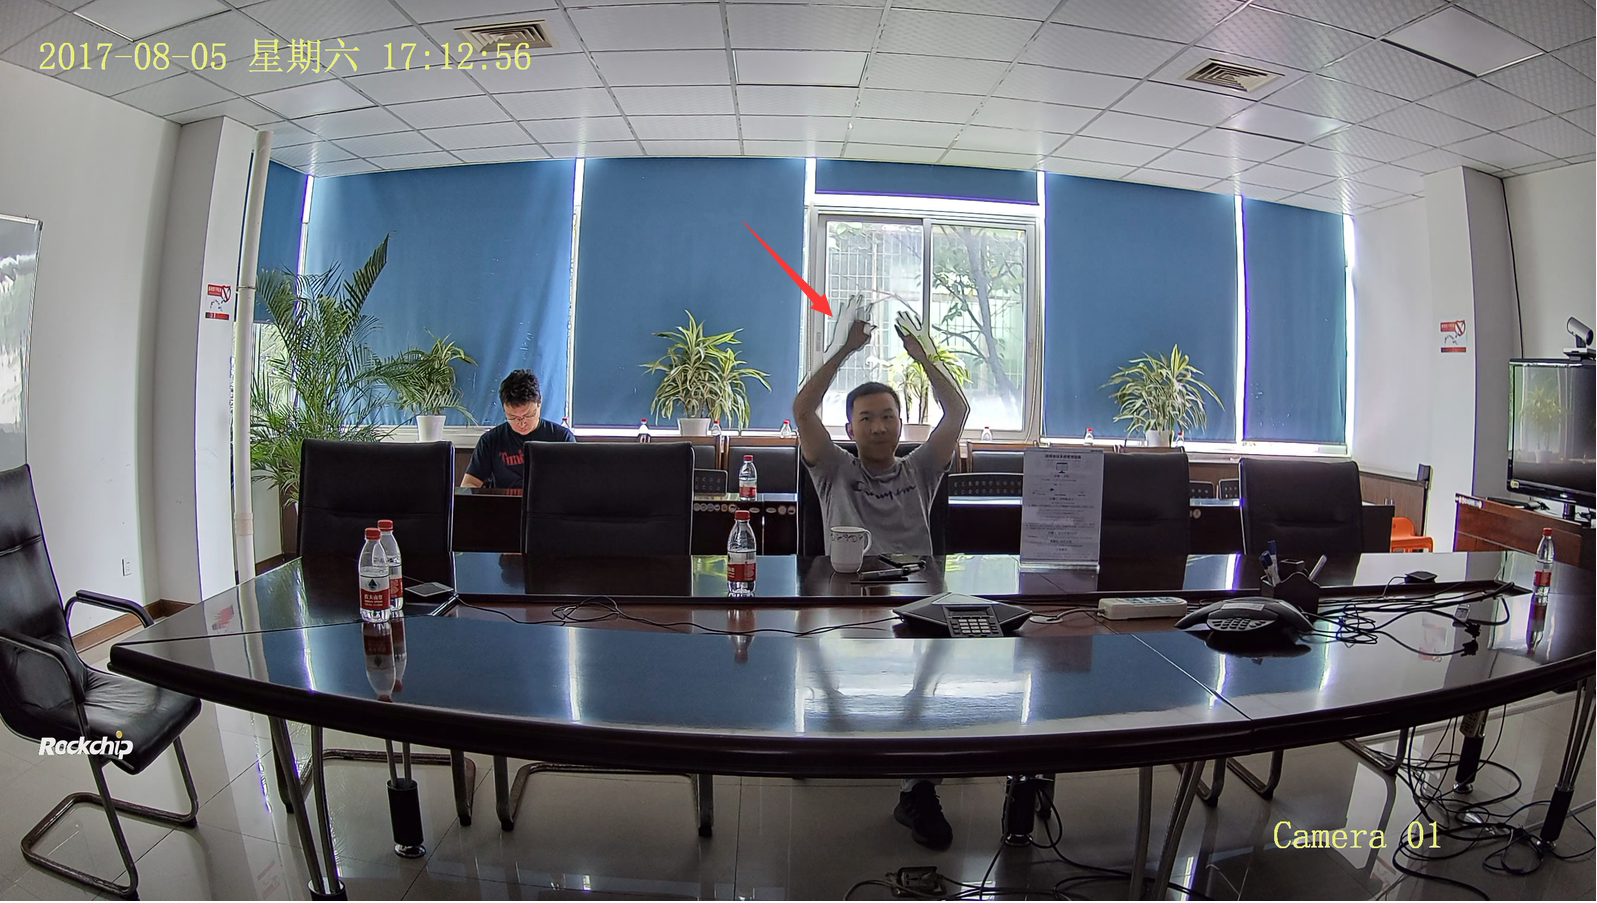
3-15 HDR 合成区运动拖影
场景动态范围维度:
HDR 动态范围涉及 AE 曝光比、HDR DRC 和 Gamma。调试 DRC 前需黑电平正确、Shading 校准完成、AE 合理、AWB/CCM 校准完成,并预设一组 Gamma 参数。
如图 3-14,在独立箱体布置类似场景,放入照度计,两侧以 45 度放置可调光 LED 补光灯,即可模拟不同动态范围。
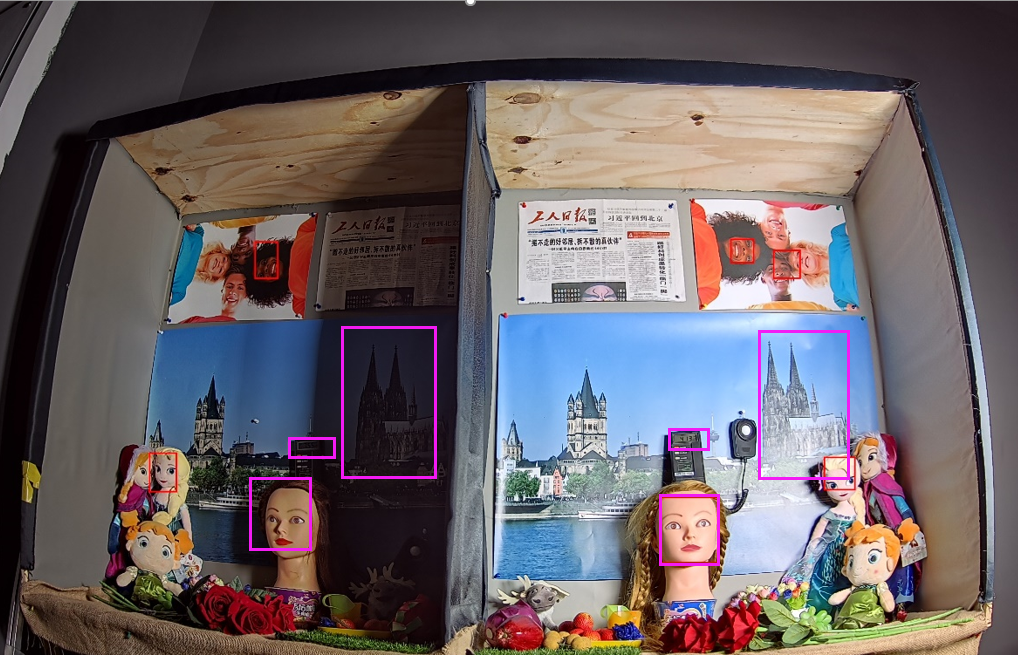
3-14 动态范围调优场景(原稿重复图号)
色彩维度:
色彩调试参考线性模式。HDR Tonemap 使色彩与线性模式略有差异,建议校准后按实际情况适当降低饱和度。
对比度维度:
参考线性模式的对比度调试方法。
清晰度与噪声维度:
参考线性模式的清晰度与噪声调试方法。
4 模块介绍
本章介绍各模块功能与参数。参数以 XML 文件形式存储在固件中,部分可用调试工具调整。下文参数说明格式如下:
” “:表示参数为字符串。
xxx/yyy:表示 XML 文件中 yyy 元素是 xxx 的子元素。
1. 4.1 AEC
1.1 4.1.1 功能说明
AE 主要包含测光统计模块和 AE 控制算法。测光模块为算法提供亮度统计,包括直方图和分块平均亮度。主要统计项:基于 RAW 的 256 段加权直方图、RAW 的 R/G/B/Y 均值;基于 gamma 前 RGB 的 32 段加权直方图,以及其分块 R/G/B/Y 均值。
AE 算法比较输入亮度统计与目标亮度,计算新曝光,再自动分配传感器曝光时间、曝光增益和镜头光圈,获得合适亮度。
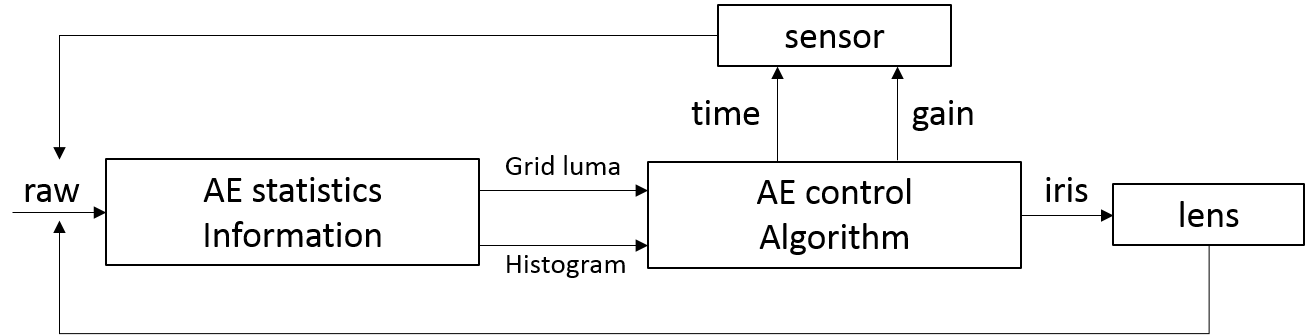
图 4-1 AEC 模块示意
1.2 4.1.2 关键参数
AEC 按功能大致分为公共控制、线性曝光调试和 HDR 曝光调试参数。本节还介绍曝光相关的 SensorInfo 与 System 参数,具体作用见各模块说明。
1.2.1 4.1.2.1 AEC 公共功能控制参数
| 参数名 | 参数类型 | 简要说明 |
|---|---|---|
| Enable | 调试参数 | 用户调试参数 |
| AecRunInterval | 调试参数 | 用户调试参数 |
| AecOpType | 调试参数 | 用户调试参数 |
| HistStatsMode | 调试参数 | 用户调试参数,通常使用默认值。 |
| RawStatsMode | 调试参数 | 用户调试参数,通常使用默认值。 |
| YrangeMode | 调试参数 | 用户调试参数,通常使用默认值。 |
| AecSpeed | 调试参数 | 用户调试参数 |
| AecDelayFrmNum | 调试参数 | 用户调试参数 |
| AecFrameRateMode | 调试参数 | 用户调试参数 |
| AecAntiFlicker | 调试参数 | 用户调试参数 |
| AecGridWeight | 调试参数 | 用户调试参数 |
| AecManualCtrl | 调试参数 | 用户调试参数 |
1.2.1.1 Enable
【说明】
AEC 模块开关:0 关闭;1 开启。
【注意】
Enable 为 0 时关闭 AEC 算法,曝光保持关闭前的值。
1.2.1.2 AecRunInterval
【说明】
AE 运行间隔范围 [0,255],默认 0。为 0 时每帧运行;为 1 时每隔 1 帧运行,以此类推。
不建议设得过大,否则 AE 响应可能缓慢且不平滑。
1.2.1.3 AecOpType
【说明】
曝光模式分为自动 RK_AIQ_OP_MODE_AUTO 和手动 RK_AIQ_OP_MODE_MANUAL。
手动模式需配合 AecManualCtrl 设置手动曝光值。
AecManualCtrl 参数详见下文。
1.2.1.4 HistStatsMode
【说明】
AEC 直方图统计有 CAM_HISTV2_MODE_Y/R/G/B/RGB 五种模式,默认 Y。
1.2.1.5 RawStatsMode
【说明】
AEC 亮度统计有 CAM_RAWSTATSV2_MODE_Y/R/G/B 四种模式,默认 Y。
1.2.1.6 YrangeMode
【说明】
AEC 的 Y 通道范围有 CAM_YRANGEV2_MODE_FULL/LIMITED 两种模式,默认 FULL。
仅当 RawStatsMode 为 Y 模式时有效。
1.2.1.7 AecGridWeight
【说明】
主窗口各子窗口统计权重,共 15x15 个参数。
【注意】
3588 硬件支持 5X5、15X15 权重规格。调试文件统一设置 15X15,算法按实际硬件配置压缩或扩展权重。
1.2.1.8 AecWinScale
【说明】
AE 硬件统计窗口尺寸比例配置参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| InputRaw | 基于原始图像的 AE 硬件统计窗口比例,4 个参数 [h_off,v_off,h_size,v_size],每项 range=[0,1]。 |
| TmoRaw | 基于 TMO 后 RAW 的 AE 硬件统计窗口比例,4 个参数 [h_off,v_off,h_size,v_size],每项 range=[0,1]。 |
| Yuv | 基于 YUV 的 AE 硬件统计窗口比例,4 个参数 [h_off,v_off,h_size,v_size],每项 range=[0,1]。 |
【注意】
比例以传感器分辨率为基准,范围 [0,1]。h_off、v_off 为统计窗口左上角相对感光区域的水平、垂直偏移;h_size、v_size 为窗口水平、垂直尺寸。
传感器分辨率记为 res,实际窗口偏移为 [res x h_off, res x v_off],实际尺寸为 [res x h_size, res x v_size]。
窗口偏移与尺寸之和不能超过 1:h_off + h_size <=1,v_off + v_size <=1。
1.2.1.9 AecManualCtrl
【说明】
手动曝光按模式分为 LinearAE、HdrAE 两组参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| ManualTimeEn | 手动曝光时间使能,默认 1。 |
| ManualGainEn | 手动曝光时间使能,默认 1。 |
| ManualIspDgainEn | 手动 ISP 数字增益使能,默认 1。 |
| TimeValue | 手动曝光时间,单位 s,范围受传感器限制。 |
| GainValue | 手动传感器增益,实际增益值,单位 1x,范围受传感器限制。 |
| IspDGainValue | 手动 ISP 数字增益,实际值,单位 1x,范围受 ISP 限制。 |
【注意】
仅 AeOptype = MANUAL 时生效。ManualTimeEn、ManualGainEn、ManualIspDgainEn 全为 1 是手动;任一未使能则为半自动;三者全 0 等同自动,系统报错提醒。
手动/半手动曝光时间与增益受自动模式最大/最小值限制,超出时用自动模式边界值代替。
3588 当前不支持 ISP 数字增益,因此 ManualIspDgainEn、IspDGainValue 无效。
1.2.1.10 AecSpeed
【说明】
自动曝光调整速度属性。
【成员】
| 成员名称 | 说明 |
|---|---|
| DyDampEn | 动态调速开关。开启:曝光调整速度随场景亮度动态变化;关闭:由 DampOver/DampUnder/DampDark2Bright/DampBright2Dark 固定决定。 |
| SmoothEn | 平滑开关。开启:曝光平滑;关闭:取消平滑以加快曝光调整。 |
| DampOver | 环境亮度稳定、图像亮度高于目标时的曝光调整速度,范围 [0,1]。 |
| DampUnder | 环境亮度稳定、图像亮度低于目标时的曝光调整速度,范围 [0,1]。 |
| DampDark2Bright | 环境亮度突变、由暗到亮时的曝光调整速度,范围 [0,1]。 |
| DampBright2Dark | 环境亮度突变、由亮到暗时的曝光调整速度,范围 [0,1]。 |
【注意事项】
AE 调整阻尼系数,通过当前与新曝光的权重控制速度:最终曝光值 = 当前曝光值 x DampCoef + 新曝光值 x (1 - DampCoef)。原稿前一句重复“current exposure”,此处按紧随的公式解释。
阻尼越大,曝光调整越慢,反之越快。为平滑调整,建议范围 [0.4, 0.7]。
环境亮度突变时用 DampDark2Bright/DampBright2Dark;亮度稳定、AE 收敛时用 DampOver/DampUnder。建议前者小于后者,DampDark2Bright 小于 DampBright2Dark,DampOver 小于 DampUnder。
1.2.1.11 AecDelayFrmNum
【说明】
自动曝光触发延迟属性。
【成员】
| 成员名称 | 说明 |
|---|---|
| BlackDelay | 自动曝光触发延时:图像亮度低于目标并持续超过 BlackDelay 帧时,AE 开始调整。 |
| WhiteDelay | 自动曝光触发延时:图像亮度高于目标并持续超过 WhiteDelay 帧时,AE 开始调整。 |
【注意事项】
BlackDelay/WhiteDelay 不宜过大,否则 AE 触发响应过慢。
1.2.1.12 AecFrameRateMode
【说明】
自动曝光帧率模式分固定帧率和自动降帧。
【成员】
| 成员名称 | 说明 |
|---|---|
| isFpsFix | 固定帧率模式:默认 0 为自动帧率,1 为固定帧率。 |
| FpsValue | 仅固定帧率模式有效;默认 0 使用驱动默认帧率,非 0 使用设定值。 |
【注意事项】
固定帧率需启用 isFpsFix。FpsValue 为 0 时使用驱动默认帧率,否则使用设定值。最大曝光时间由帧率和 AecRoute 最大曝光共同限制;AecRoute 超过固定帧率限制时由算法校正。
自动降帧设置 isFpsFix = 0,FpsValue 无效。最低帧率由 AecRoute 最大曝光时间和 SensorInfo 的 CISMinFps 共同决定;AecRoute 超过 CISMinFps 允许值时算法校正。曝光分解后,若时间超过默认帧率允许值,则修改 vblank 降帧、延长曝光;否则恢复驱动默认帧率。具体实现依赖 AecRoute:设置增益阈值,超过阈值触发降帧。
1.2.1.13 AecAntiFlicker
【说明】
自动曝光工频防闪烁属性。
【成员】
| 成员名称 | 说明 |
|---|---|
| enable | 抗工频闪烁使能:1 开启,反之关闭。 |
| Frequency | 工频选择:AECV2_FLICKER_FREQUENCY_50HZ 或 AECV2_FLICKER_FREQUENCY_60HZ。 |
| Mode | 抗工频闪烁模式:AECV2_ANTIFLICKER_NORMAL_MODE、AECV2_ANTIFLICKER_AUTO_MODE;通过各模式调整曝光时间实现抗闪烁。 |
【注意事项】
enable 为 0 时关闭防闪烁。
NORMAL 模式将最小曝光及调整步长固定为 1/120 s(60Hz)或 1/100 s(50Hz),高亮环境可能过曝;照明环境中曝光匹配光源频率,可避免闪烁。
AUTO 模式按亮度调整,最短可达传感器最小曝光。相比 NORMAL,高亮时可抑制过曝,但此时防闪失效。
需按场景和产品选择模式,无法在所有条件下完全消除工频闪烁。原文 NOMRAL(拼写保留)能完全抑制闪烁,但强光可能过曝、丢失信息;AUTO 避免过曝,但强光会闪烁,建议帧率 30fps(60HZ)或 25fps(50HZ)。
1.2.1.14 AecEnvLvCalib
【说明】
环境亮度校准参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| CalibFNumber | 环境亮度校准参考的相对光圈,与镜头有关。 |
| CurveCoeff | 环境亮度校准曲线系数 |
【注意事项】
此参数暂时无效,环境亮度校准功能暂不可用。
1.2.2 4.1.2.2 AEC 线性曝光调试参数
| 参数名 | 参数类型 | 简要说明 |
|---|---|---|
| RawStatsEn | 调试参数 | 用户调试参数,通常使用默认值。 |
| EvBias | 调试参数 | 用户调试参数 |
| ToleranceIn/Out | 调试参数 | 用户调试参数 |
| StrategyMode | 调试参数 | 用户调试参数 |
| Route | 调试参数 | 用户调试参数 |
| InitExp | 调试参数 | 用户调试参数 |
| DySetpoint | 调试参数 | 用户调试参数 |
| BackLightCtrl | 调试参数 | 用户调试参数 |
| OverExpCtrl | 调试参数 | 用户调试参数 |
1.2.2.1 RawStatsEn
【说明】
线性曝光可选择 RAW 域或 RGB 域亮度统计,根据应用切换;默认使用 RAW 统计,即设为 1。
RawStatsEn = 0:使用 gamma 前 RGB 统计计算曝光。
RawStatsEn = 1:使用减黑电平并乘白平衡增益后的 RAW 统计计算曝光。
【注意事项】
3588 当前线性曝光仅支持 RAW 统计,因此只能设为 1,0 无效。
1.2.2.2 ToleranceIn/Out
【说明】
自动曝光调整的亮度容差,单位 %,范围 [0,100]。
AE 收敛时,亮度 B 应位于 [真实有效目标亮度 X(1-tolerance/100), 真实有效目标亮度 X(1+Tolerance/100)]。
ToleranceIn 为未收敛时容差,ToleranceOut 为收敛后容差。建议 ToleranceIn < ToleranceOut,避免对曝光变化过敏,保持稳定。
1.2.2.3 EvBias
【说明】
自动曝光量的百分比偏移,单位 %,范围 [-200, +200]。
用于特殊场景调整固定/动态目标亮度 SetPoint/NightSetPoint。真实有效目标亮度为 (SetPoint/ NightSetPoint)*[1+abs(EvBias)/100]^[EvBias/abs(EvBias)]。
EvBias=100 时亮度为默认参数的两倍;EvBias=-100 时为 1/2。
【注意事项】
若 toleranceIn/Out 较大,一方面影响 AE 响应速度,另一方面影响 EvBias;EvBias 调整间隔小于 toleranceIn/Out 时,亮度调整可能不生效。
1.2.2.4 StrategyMode
【说明】
自动曝光策略:高光优先或低照度优先。
【注意事项】
此参数当前无效。
1.2.2.5 Route
【说明】
自动曝光分解策略,用于设置 AE 路线。算法计算的曝光按设定路线分配,可按需求设置曝光时间(快门)优先、增益优先或光圈优先。
【成员】
LinearAE
| 成员名称 | 说明 |
|---|---|
| TimeDot | 曝光时间节点,单位秒。 |
| GainDot | 传感器增益节点,实际增益,单位 1x。 |
| IspgainDot | ISO 数字增益节点,实际增益,单位 1x(原文写 ISO)。 |
| PIrisDot | 光圈等效增益节点,实际增益,单位 1x。 |
【注意事项】
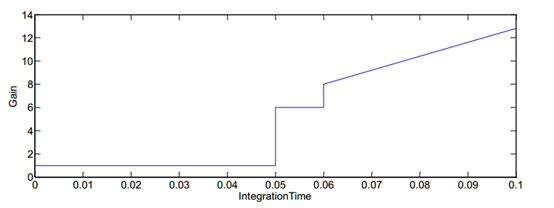
图 4-2 曝光分解示意
曝光分解曲线节点数不限,建议至少 6 个,避免分解过渡不平滑。
节点曝光量是曝光时间、传感器增益、ISP 数字增益、光圈等效增益等分量的乘积,必须单调增加,即后节点大于前节点。原文随后写“第一节点最小,第二节点最大”,与不限节点数表述存在疑点,保留待核。
曝光时间单位为秒,最小允许 0;代码会按传感器限制修正实际最小曝光时间。
光圈分量仅支持 P-Iris,不支持 DC-Iris。P-iris 等效增益仅在启用 Airis 自动光圈时有效,否则光圈固定为默认值。计算详见 AecIrisCtrl。
设置的路线并非最终路线。各曝光分量最终上下限由分解节点和手动配置共同决定。第一次校正:节点上下限未超出传感器/ISP 限制则保留,超出则按硬件限制处理。手动配置值为 0 时使用第一次校正的路线;非 0 且未超硬件限制时进行第二次校正,节点范围以手动值为准;手动值超硬件限制时使用第一次校正结果。相邻节点曝光增加时,只应增加一个分量,其余固定;增加的分量决定该段分配策略,例如仅增益增加,则该段为增益优先。
3588 不支持 ISP 数字增益,因此 IspgainDot 无效。
1.2.2.6 InitExp
【说明】
线性曝光模式初始值设置。
【成员】
| 成员名称 | 说明 |
|---|---|
| InitTimeValue | 初始曝光时间,单位秒。 |
| InitGainValue | 初始传感器增益,实际值,单位 1x。 |
| InitIspDGainValue | 初始 ISP 数字增益,实际值,单位 1x。 |
| InitPIrisGainValue | 初始 P 光圈等效增益,实际值,单位 1x。 |
| InitDCIrisDutyValue | 初始 DC 光圈占空比,范围 [0,100]。 |
【注意事项】
初始 AE 未设置(各值为 0)时使用系统默认值。
AE 初值受分解曲线上下限约束,超出时以对应边界值替代。
P 光圈等效增益初值仅在 P 光圈类型有效,默认对应其最大光圈的等效增益。含义见光圈调试 IrisCtrl。
DC 光圈占空比初值仅在 DC 类型有效,默认 MaxPwmValue,此时 DC-iris 以最大速度打开。占空比和 MaxPwmValue 含义见 IrisCtrl。
3588 不支持 ISP 数字增益,因此 InitIspDGainValue 无效。
1.2.2.7 DySetpoint
【说明】
动态目标亮度设置。
【成员】
| 成员名称 | 说明 |
|---|---|
| ExpLevel | 动态曝光节点,值为当前曝光值,数量不限,建议至少 6 个,避免过渡不平滑(原文写 prevent … smooth,疑似漏否定)。 |
| DySetpoint | 曝光节点越大,目标亮度节点越小,二者一一对应。节点数量不限,建议至少 6 个以避免过渡不平滑(原文疑似漏否定)。 |
【注意事项】
ExpLevel 为当前曝光值,即 Curgain * Curtime。
固定目标值可将 DySetpoint 所有节点设为同值。
DySetpoint 节点值应随 ExpLevel 平滑变化,避免闪烁。
1.2.2.8 BackLightCtrl
【说明】
逆光补偿通过提高逆光暗区亮度恢复暗部细节。
【成员】
| 成员名称 | 说明 |
|---|---|
| Enable | 使能位:1 开启,0 关闭。 |
| MeasArea | 暗区检测区域,共 6 种模式:AECV2_MEASURE_AREA_AUTO/UP/BOTTOM/LEFT/RIGHT/CENTER。 |
| LumaDistTh | 区域生长容差 |
| OEROILowTh | 过曝区域最小亮度,用于区分过曝与非过曝区域。 |
| LvHighTh | 环境亮度高阈值 |
| LvLowTh | 环境亮度低阈值 |
| ExpLevel | 动态曝光节点,值为当前曝光 gain*time(time 单位 s)。数量不限,建议至少 6 个以平滑过渡(原文否定措辞异常)。 |
| NonOEPdfHighTh | 非过曝面积比例阈值 (0~1),节点数量不限,建议至少 6 个以平滑过渡;数量与 ExpLevel 相同,值一一对应。 |
| LowLightPdfTh | 暗区比例阈值 (0~1),节点数量不限,建议至少 6 个以平滑过渡;数量与 ExpLevel 相同,值一一对应。 |
| TargetLLLuma | 动态暗区节点数量不限,建议至少 6 个以平滑过渡;数量与 ExpLevel 相同、值一一对应,随 ExpLevel 增加而减小。 |
【注意事项】
关键是确定逆光暗区(关注区)位置,再增加曝光提亮。MeasArea 支持 AUTO、UP、BOTTOM、LEFT、RIGHT、CENTER 六种模式;AUTO 自动检测,其余为手动指定暗区位置。
AUTO 按子窗口亮度分布和场景逆光概率寻找暗区。逆光概率主要由环境亮度因子 Lv_fac、暗区比例因子 DarkPdf_fac、对比度因子 Contrast_fac 组成,相关参数如下。
环境亮度 Lv=meanluma/exp/1000,其中 exp=gain*time,单位 s。
LvHighTh 为环境高亮阈值,越大越不易触发逆光补偿,越小越易触发,类似区分室内外亮度的阈值。原文推荐式为 LvHighTh=setpoint/,分母缺失,保留待核。仅 MeasArea=AUTO 有效。
LvLowTh 为环境低亮阈值,越大越不易触发逆光补偿,反之更易。类似区分室内明暗环境的阈值。原文此处仍推荐 LvHighTh=setpoint/,名称及缺分母均保留待核。仅 AUTO 有效。
上述阈值用于计算环境亮度因子。LowLightPdfTh 是暗区占比阈值,影响暗区比例因子;占比不宜过大,否则容易触发补偿,使室内过亮。建议明亮环境控制在 20% 内,环境变暗时增大暗区占比。仅 AUTO 有效。
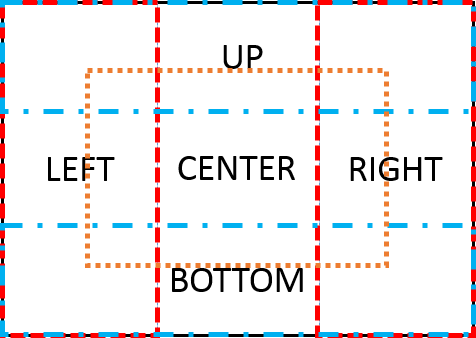
图 4-3 逆光 MeasArea 区域
UP/BOTTOM/LEFT/RIGHT/CENTER 为手动模式。指定区低于暗区目标亮度时增曝提亮;高于目标则认为不是暗区或非逆光场景,由全局亮度决定增减曝光。即仅指定区低于暗区目标时启用补偿。
TargetLLLuma 为暗区目标亮度,不宜超过全局目标的 50%,建议 40%~50%,否则逆光场景可能过亮。MeasArea 任何值均有效。
1.2.2.9 OverExpCtrl
【说明】
强光抑制模块通过降低曝光减轻画面过曝。
【成员】
| 成员名称 | 说明 |
|---|---|
| Enable | 使能位:1 开启,0 关闭。 |
| HighLightTh | 高光区亮度阈值,范围 [0,255]。 |
| LowLightTh | 低亮区亮度阈值,范围 [0,255]。 |
| MaxWeight | 最大权重值 |
| OEPdf | 过曝面积比例,节点数量不限,建议至少 6 个以平滑过渡;比例从小到大,范围 [0,1]。 |
| HighLightWeight | 高光区权重,节点数量不限,建议至少 6 个以平滑过渡;对应过曝面积比例节点,最大受 MaxWeight 限制。 |
| LowLightWeight | 低亮区权重,节点数量不限,建议至少 6 个以平滑过渡;对应过曝面积比例节点,最大受 MaxWeight 限制。 |
【注意事项】
HighLightTh 为高亮阈值,其上区域权重 HighLightWeight;LowLightTh 为低亮阈值,其下区域权重 LowLightWeight;二者之间权重在 LowLightWeight 与 HighLightWeight 间插值。
HighLightWeight 越大,强光抑制越强;LowLightWeight 越大,抑制越弱。建议分别为 1~4、0.7~1。
若所有存在过曝区的场景均强烈抑制,会使许多场景整体过暗。HighLightWeight 不宜过大,建议随过曝面积比例增加而降低,避免过度压暗。
启用强光抑制时,建议同时启用线性 TMO,避免暗区过暗。
1.2.3 4.1.2.3 AEC HDR 曝光调试参数
| 参数名 | 参数类型 | 简要说明 |
|---|---|---|
| ToleranceIn/Out | 调试参数 | 用户调试参数 |
| StrategyMode | 调试参数 | 用户调试参数 |
| EvBias | 调试参数 | 用户调试参数 |
| ExpRatioCtrl | 调试参数 | 用户调试参数 |
| Route | 调试参数 | 用户调试参数 |
| InitExp | 调试参数 | 用户调试参数 |
| LongFrmMode | 调试参数 | 用户调试参数 |
| LframeCtrl | 调试参数 | 用户调试参数 |
| MframeCtrl | 调试参数 | 用户调试参数 |
| SframeCtrl | 调试参数 | 用户调试参数 |
1.2.3.1 ToleranceIn/Out
【说明】
画面亮度容差,单位 %,范围 [0,100]。
AE 收敛时,亮度 B 应位于 [真实有效目标亮度 X(1-tolerance/100), 真实有效目标亮度 X(1+Tolerance/100)]。
ToleranceIn 为未收敛时容差,ToleranceOut 为收敛后容差。建议 ToleranceIn < ToleranceOut,避免对曝光变化过敏,保持稳定。
1.2.3.2 StrategyMode
【说明】
自动曝光策略:高光优先或低照度优先。
【成员】
高光优先:AECV2_STRATEGY_MODE_HIGHLIGHT_PRIOR。
低照度优先:AECV2_STRATEGY_MODE_LOWLIGHT_PRIOR。
【注意事项】
不同曝光比模式下行为不同,参见 ExpRatioCtrl。
1.2.3.3 EvBias
【说明】
曝光量百分比偏移,范围 [-200, +200]%,用于特殊场景调整目标亮度。真实有效目标为原目标 X [1+abs(EvBias)/100]^[EvBias/abs(EvBias)]。
EvBias=100 时目标为默认两倍;EvBias=-100 时为 1/2。
【注意事项】
若 toleranceIn/Out 较大,一方面影响 AE 响应速度,另一方面影响 EvBias;EvBias 调整间隔小于 toleranceIn/Out 时,亮度调整可能不生效。
1.2.3.4 InitExp
【说明】
HDR 曝光初值设置。
【成员】
| 成员名称 | 说明 |
|---|---|
| InitTimeValue | 初始曝光时间,单位秒。 |
| InitGainValue | 初始传感器增益,实际值,单位 1x。 |
| InitIspDGainValue | 初始 ISP 数字增益,实际值,单位 1x。 |
| InitPIrisGainValue | 初始 P 光圈等效增益,实际值,单位 1x。 |
| InitDCIrisDutyValue | 初始 DC 光圈占空比,范围 [0,100]。 |
【注意事项】
初始 AE 未设置(各值为 0)时使用系统默认值。
AE 初值受分解曲线上下限约束,超出时以对应边界值替代。
部分传感器有特殊要求,例如 os04a10 要求短帧初始曝光小于 0.005s。
P 光圈等效增益初值仅 P 光圈有效,默认对应最大光圈的等效增益;含义见 AecIrisCtrl。
DC 光圈占空比初值仅 DC 光圈有效,默认 MaxPwmValue,使 DC-iris 以最大速度打开;占空比及 MaxPwmValue 见 AecIrisCtrl。
3588 不支持 ISP 数字增益,因此 InitIspDGainValue 无效。
1.2.3.5 Route
【说明】
自动曝光分解策略,用于设置 AE 路线。算法计算的曝光按设定路线分配,可按需求设置曝光时间(快门)优先、增益优先或光圈优先。
【成员】
| 成员名称 | 说明 |
|---|---|
| Frm0/1/2TimeDot | 曝光时间节点,单位秒。HDR 两帧仅 Frm0/1TimeDot 有效,三帧 Frm0/1/2TimeDot 有效。原文称 FRM0~3 是曝光由短到长的帧号(数量表述待核对)。 |
| Frm0/1/2GainDot | 传感器增益节点。HDR 两帧用 Frm0/1GainDot,三帧用 Frm0/1/2GainDot;实际增益,单位 1x。原文 FRM0~3 表示曝光由短到长的帧号。 |
| Frm0/1/2IspDGainDot | ISP 数字增益节点。HDR 两帧用 Frm0/1IspDGainDot,三帧用 Frm0/1/2IspDGainDot;实际增益,单位 1x。原文 FRM0~3 表示曝光由短到长的帧号。 |
| PIrisDot | 光圈等效增益节点,实际值,单位 1x。 |
【注意事项】
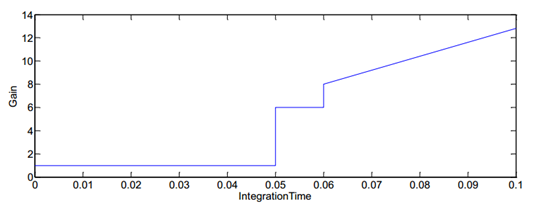
图 4-2 曝光分解示意(原稿重复图号)
分解曲线节点不限,建议至少 6 个以保证平滑。
两帧 HDR 设置 Frm0/1TimeDot、Frm0/1GainDot、Frm0/1IspDGainDot,分别对应短、长帧;三帧设置 Frm0/1/2TimeDot、Frm0/1/2GainDot、Frm0/1/2IspDGainDot,分别对应短、中、长帧。各帧曝光时间应合理分配,总和不能超过帧率允许的最大曝光时间!
节点曝光量是曝光时间、传感器增益、ISP 数字增益、光圈等效增益等分量的乘积,必须单调增加,即后节点大于前节点。原文随后写“第一节点最小,第二节点最大”,与不限节点数表述存在疑点,保留待核。
曝光时间单位为秒,最小允许 0;代码会按传感器限制修正实际最小曝光时间。
光圈分量仅支持 P-Iris,不支持 DC-Iris。P-iris 等效增益仅在启用 Airis 自动光圈时有效,否则光圈固定为默认值。计算详见 AecIrisCtrl。
配置的路线不是最终路线。各分量实际上下限同时由分解节点和手动配置决定:节点值未超传感器/ISP 限制时保留,否则先按硬件限制校正。手动配置为 0 时采用第一次校正结果;非 0 且未超硬件限制时再次按手动范围校正;手动值超限时仍采用第一次校正结果。
相邻节点曝光增长时,只增加一个分量,其余固定;该分量决定此段策略,例如仅增益增加就是增益优先。
3588 当前不支持 ISP 数字增益,Frm0/1/2ispDGainDot 无效。
1.2.3.6 ExpRatioCtrl
【说明】
HdrAE 曝光比控制模块。
【成员】
| 成员名称 | 说明 |
|---|---|
| ExpRatioType | 曝光比模式,仅 HDR 多帧合成有效。AUTO:根据场景自动计算长短帧曝光比;FIX:固定长短帧曝光比。 |
| RatioExpDot | 曝光节点,用于根据曝光量动态设置固定或最大曝光比,一一对应。数量不限,建议至少 6 个以平滑过渡。 |
| M2SRatioFix | 节点数量不限,建议至少 6 个以平滑过渡,数量与 RatioExpDot 一致。ExpRatioType = AUTO 时无效;FIX 时为中短帧曝光比,对应 RatioExpDot。 |
| L2MRatioFix | 节点数量不限,建议至少 6 个以平滑过渡,数量与 RatioExpDot 一致。AUTO 无效;FIX 时为长中帧曝光比,对应 RatioExpDot。HDR 两帧无效、三帧有效。 |
| M2SRatioMax | 节点数量不限,建议至少 6 个以平滑过渡,数量与 RatioExpDot 一致。AUTO 时为中短帧动态最大曝光比,对应 RatioExpDot;FIX 无效。 |
| L2MRatioMax | 节点数量不限,建议至少 6 个以平滑过渡,数量与 RatioExpDot 一致。AUTO 时为长中帧动态最大曝光比,对应 RatioExpDot;仅 HDR 三帧有效,两帧和 FIX 无效。 |
【注意事项】
ExpRatioType=AUTO 使用自动曝光比。两帧时长短比上限为 M2SratioMax;三帧时中短比上限为 M2SratioMax、长中比上限为 L2MratioMax。无额外最小比限制,但不得小于 1。FIX 使用固定比:两帧长短比 M2SRatioFix;三帧中短比 M2SRatioFix、长中比 L2MratioFix。
自动比、两帧 HDR 中,算法算出的长短比超过 M2SratioMax 时,按 StrategyMode 确定优先帧。HIGHLIGHT_PRIOR 保证短帧,长帧曝光 = 短帧曝光 * M2SratioMax;LOWLIGHT_PRIOR 保证长帧,短帧曝光 = 长帧曝光 / M2SratioMax。三帧同理:HIGHLIGHT_PRIOR 优先较短帧,LOWLIGHT_PRIOR 优先较长帧。
固定比、两帧 HDR 中,HIGHLIGHT_PRIOR 以短帧为准,长帧曝光 = 短帧曝光 * M2SRatioFix;LOWLIGHT_PRIOR 以长帧为准,短帧曝光 = 长帧曝光 / M2SRatioFix。三帧类推(原文结尾写“3 fps HDR mode”,这里说明其上下文,同时保留此疑点)。
1.2.3.7 LongFrmMode
【说明】
HdrAE 长帧模式功能控制。
【成员】
| 成员名称 | 说明 |
|---|---|
| Mode | 长帧模式:NORMAL/AUTO_LONGFRAME/LONGFRAME。NORMAL:正常 HDR,AE 与合成模块按手动/自动曝光比工作。AUTO_LONGFRAME:曝光超过阈值时长帧时间接近单帧允许最大值,合成仅输出长帧。LONGFRAME:AE 将短帧时间设最小,长帧接近单帧最大值,合成仅输出长帧。 |
| SfrmMinLine | 长帧/自动长帧模式的短帧最小曝光行数。受传感器限制,可能无法达到传感器允许的最小行数,须单独设置。 |
| LfrmModeExpTh | 自动长帧模式中,长帧曝光超过 LfrmModeExpTh 时切换到长帧模式。 |
1.2.3.8 LframeCtrl
【说明】
长帧参数:两帧 HdrAE 的长帧须兼顾普通动态范围和逆光,故有全局与暗区两个亮度目标。长帧全局亮度需处于全局目标容差内,同时暗区亮度应不低于暗区目标。
【成员】
| 成员名称 | 说明 |
|---|---|
| OEROILowTh | 过曝区最低亮度,用于区分过曝与非过曝区。 |
| LvHighTh | 环境亮度高阈值 |
| LvLowTh | 环境亮度低阈值 |
| LExpLevel | 节点数量不限,建议至少 6 个以平滑过渡。ExpLevel =gain*time(time 单位 s)。 |
| LSetPoint | 节点数量与 LExpLevel 相同,值逐一对应。 |
| NonOEPdfHighTh | 非过曝面积比例阈值 (0~1),节点数量与 LExpLevel 一致,值一一对应。 |
| LowLightPdfTh | 节点数量与 LExpLevel 一致,值一一对应,并随 ExpLevel 增加而增加。 |
| TargetLLLuma | 动态长帧暗区节点数量与 LExpLevel 相同,值一一对应,随 ExpLevel 增加而减少。 |
【注意事项】
环境亮度 Lv=meanluma/exp/1000,exp=gain*time,单位 s。
LvHighTh 为环境高亮阈值,越大越难触发逆光补偿,类似室内外亮度分界。原文推荐 LvHighTh=setpoint/ 缺分母,保留待核。
LvLowTh 为环境低亮阈值,越大越难触发补偿,类似室内明暗分界。原文仍写 LvHighTh=setpoint/,名称与缺分母均保留待核。
环境亮度高低阈值用于计算环境亮度因子。
LowLightPdfTh 为暗区比例阈值,影响暗区因子。不宜过大,否则易触发逆光补偿导致室内过亮。建议亮环境中暗区占比控制在 20% 内,随环境变暗增加。
暗区目标不宜超过全局目标 50%,建议为 40%~50%,否则逆光场景可能过亮。
1.2.3.9 MframeCtrl
【说明】
中帧调试参数(仅在 HDR 三帧模式下有效)
【成员】
| 成员名称 | 说明 |
|---|---|
| MExpLevel | 动态中帧曝光节点,数量不限,建议至少 6 个以平滑过渡。ExpLevel = gain*time(time 单位 s)。 |
| MSetPoint | 动态中帧全局目标亮度,节点数量与 MExpLevel 一致、值一一对应;曝光越大,目标越低。 |
1.2.3.10 SframeCtrl
【说明】
短帧调试参数
【成员】
| 成员名称 | 说明 |
|---|---|
| SExpLevel | 动态短帧最大曝光节点,数量不限,建议至少 6 个以平滑过渡。ExpLevel = gain*time(time 单位 s)。 |
| SSetPoint | 动态短帧全局平均目标亮度,原文要求节点与 MExpLevel 一一对应(名称待核对)。同区间高光目标亮度须高于全局目标。 |
| TargetHLLuma | 动态短帧高光区平均目标,原文要求数量和值与 MExpLevel 逐一对应。 |
| HLLumaTolerance | 短帧高光目标容差百分比,单位 %。 |
| HLROIExpandEn | 短帧高光区域扩展使能:1 忽略小高光区域、降低敏感度;0 抑制所有高光区亮度、提高敏感度。 |
1.2.4 4.1.2.4 AEC 模块光圈调试参数
IrisCtrl
【说明】
光圈控制参数
【成员】
| 成员名称 | 说明 |
|---|---|
| Enable | 自动光圈控制使能 |
| IrisType | 光圈类型:P(P-iris)或 DC(DC-iris)。 |
| ManualEn | 手动光圈使能 |
| InitAttr | 光圈初始值参数 |
| DCIrisAttr | DC 光圈控制参数 |
ManualAttr
| 成员名称 | 说明 |
|---|---|
| PIrisGainValue | 手动 P 光圈等效增益,实际值、单位 1x,受光圈器件限制,范围 [1,1024]。 |
| DCIrisHoldValue | 手动 DC 光圈 HoldValue,与器件相关,范围 [0,100]。 |
InitAttr
| 成员名称 | 说明 |
|---|---|
| PIrisGainValue | P 光圈初始等效增益,实际值、单位 1x,受器件限制,范围 [1,1024]。 |
| DCIrisHoldValue | DC 光圈 HoldValue,与器件相关,范围 [0,100]。 |
PIrisAttr
| 成员名称 | 说明 |
|---|---|
| TotalStep | P-iris 步进电机总步数,取决于镜头。 |
| EffcStep | P-iris 步进电机可用步数,取决于镜头。 |
| ZeroIsMax | step0 是否对应最大光圈,取决于镜头。0:step0 对应最小光圈;1:对应最大光圈。 |
| StepTable | P-iris 电机位置到光圈等效增益的映射表,取决于镜头。 |
DCIrisAttr
| 成员名称 | 说明 |
|---|---|
| Kp | 限制亮度剧变时光圈开关速度的比例系数;值越大,变化越慢。过大时制动提前、调节过久;过小时制动滞后、过冲增大。合理值取决于 DC-iris 镜头及电路特性,建议 0.5,范围 [0,1]。 |
| Ki | 调节光圈开关速度的积分系数,值越大速度越快。过大易过冲振荡;过小调节缓慢,环境亮度突变时也易振荡。建议 0.2,范围 [0,1]。 |
| Kd | 调节光圈开关速度的微分系数,值越大速度越快。建议 0.3,范围 [0,1]。 |
| MinPwmDuty | 最小 PWM 占空比,单位 %,与 DC-iris 镜头和电路有关。越小关闭越快,但易振荡。范围 [0,100],默认 0。 |
| MaxPwmDuty | 最大 PWM 占空比,单位 %,与 DC-iris 镜头和电路有关。越大打开越快;过小可能尚未最大开度就退出控制。范围 [0,100],默认 100。 |
| OpenPwmDuty | 光圈打开的 PWM 阈值:占空比严格大于 OpenPwmDuty 时打开。与 DC-iris 镜头有关,单位 %,范围 [0,100]。 |
| ClosePwmDuty | 光圈关闭的 PWM 阈值:占空比严格小于 ClosePwmDuty 时关闭。与 DC-iris 镜头有关,单位 %,范围 [0,100]。 |
【注意事项】
关闭自动光圈功能后,DC-iris 光圈默认开至最大;P-iris 光圈默认移动到最大光圈对应的步进电机位置。若需改变上述光圈位置,可修改 InitAttr 模块中的 PIrisGainValue 和 DCIrisHoldValue。
ManualIrisEn:启用手动光圈控制。当 IrisType 为 P 光圈时,仅 PirisGainValue 有效;当类型为 DC 光圈时,仅 DCIrisHoldValue 有效。
DCIrisHoldValue:在手动模式下直接设置电机 PWM 占空比,范围为 [0,100]。手动设置 HoldValue(即 DCIrisAttr 中 ClosePwmDuty 到 OpenPwmDuty 范围内的值)时,DC 光圈保持当前大小;设定值大于 OpenPwmDuty 时,光圈打开,值越大打开速度越快;设定值小于 ClosePwmDuty 时,光圈关闭,值越小关闭速度越快。
自动光圈 Airis 算法的基本控制流程如下:
对于 DC-iris 镜头,Airis 根据当前亮度与目标亮度的偏差控制光圈大小。当曝光达到最小值且当前亮度超过目标亮度容差范围时,退出 AE 控制,固定曝光时间和曝光增益,进入 AIRIS 控制范围。若当前画面亮度稳定且 DC-iris 的 PWM 占空比大于 OpenPwmDuty,则认为光圈已达到最大,退出 Airis 光圈控制,将控制权交还 AE。
对于 P-iris 镜头,通过 AecRoute 模块控制光圈。将 P-iris 的光圈大小转换为等效增益,参与曝光分解计算。
P-iris 步进电机位置与光圈等效增益映射表 StepTable,通常根据镜头厂商提供的电机位置与光圈大小对应关系制作。P-iris 由 AE 的 AecRoute 模块控制,该模块将光圈大小转换为等效增益,因此要求 P-iris 控制具有良好线性度。等效增益范围为 [1,1024]:F1.0 对应 1024,F1.4 对应 512,以此类推,F32.0 对应 1。制表时,须将各电机位置对应的光圈转换为等效增益,填入 StepTable,并按电机位置递增顺序排列(step0、step1…stepN)。
TotalStep 表示 P-iris 步进电机总步数,其值取决于镜头。EffcStep 表示可用步数,通常小于 TotalStep。靠近光圈关闭端的位置,其等效增益对应值误差较大,光圈调节时容易振荡,因此通常不使用靠近关闭端的步进位置。
表 4-1 给出 P-iris 步进电机位置、光圈孔径面积和等效增益的对应关系,以下以该表说明 StepTable 的设置。表中第 1–2 列和第 4–5 列的步进位置与光圈面积关系由镜头厂商提供。该镜头步进电机共有 81 个调节步,step0 时光圈最大,标称最大光圈为 1.4。光圈数 1.4 对应等效增益 512,因此 step0 的等效增益为 512。以 step3 为例,光圈面积为 195.869,对应等效增益 = 512* (195.869/201.062)=499(四舍五入);其他位置可依此计算。原文随后引用“表 1-1”:接近关闭端时,光圈面积很小,与最大面积可相差数千倍,对应等效增益误差较大,因此建议不使用靠近关闭端的位置,以免误差引起曝光振荡。将表中各位置的等效增益按步进位置递增顺序(step0、step1…stepN)填入 StepTable。
DC-iris 的 OpenPwmDuty 和 ClosePwmDuty 需实测,数值与镜头有关。某些镜头在 PWM 占空比大于 OpenPwmDuty 时打开光圈;原文写“小于 OpenPwmDuty 时关闭光圈”,同时又规定大于等于 ClosePwmDuty 且小于等于 OpenPwmDuty 时光圈保持当前位置,该区间内的值称为 HoldValue(上述阈值叙述存在重叠,保留待核对)。另一些镜头只有一个开关阈值:PWM 占空比高于此阈值时打开,低于此阈值时关闭,等于阈值时保持当前位置,即 HoldValue。此时可以设置 ClosePwmDuty = OpenPwmDuty = HoldValue。
表 4-1 P-iris 步进电机位置、光圈孔径及等效增益对应表
| 步进位置 | 光圈面积 (mm2) | 等效增益 | 步进位置 | 光圈面积 (mm2) | 等效增益 |
|---|---|---|---|---|---|
| 0 | 201.062 | 512 | 41 | 56.653 | 144 |
| 1 | 200.759 | 511 | 42 | 53.438 | 136 |
| 2 | 198.583 | 506 | 43 | 50.282 | 128 |
| 3 | 195.869 | 499 | 44 | 47.188 | 120 |
| 4 | 192.879 | 491 | 45 | 44.159 | 112 |
| 5 | 189.677 | 483 | 46 | 41.197 | 105 |
| 6 | 186.293 | 474 | 47 | 38.307 | 98 |
| 7 | 182.744 | 465 | 48 | 35.49 | 90 |
| 8 | 179.035 | 456 | 49 | 32.751 | 83 |
| 9 | 175.271 | 446 | 50 | 30.093 | 77 |
| 10 | 171.484 | 437 | 51 | 27.519 | 70 |
| 11 | 167.681 | 427 | 52 | 25.034 | 64 |
| 12 | 163.865 | 417 | 53 | 22.642 | 58 |
| 13 | 160.036 | 408 | 54 | 20.347 | 52 |
| 14 | 156.198 | 398 | 55 | 18.154 | 46 |
| 15 | 152.351 | 388 | 56 | 16.068 | 41 |
| 16 | 148.499 | 378 | 57 | 14.096 | 36 |
| 17 | 144.642 | 368 | 58 | 12.245 | 31 |
| 18 | 140.783 | 359 | 59 | 10.522 | 27 |
| 19 | 136.925 | 349 | 60 | 8.935 | 23 |
| 20 | 133.069 | 339 | 61 | 7.484 | 19 |
| 21 | 129.217 | 329 | 62 | 6.169 | 16 |
| 22 | 125.371 | 319 | 63 | 4.987 | 13 |
| 23 | 121.535 | 309 | 64 | 3.936 | 10 |
| 24 | 117.709 | 300 | 65 | 3.014 | 8 |
| 25 | 113.897 | 290 | 66 | 2.22 | 6 |
| 26 | 110.1 | 280 | 67 | 1.55 | 4 |
| 27 | 106.321 | 271 | 68 | 1.003 | 3 |
| 28 | 102.562 | 261 | 69 | 0.577 | 1 |
| 步进位置 | 光圈面积 (mm2) | 等效增益 | 步进位置 | 光圈面积 (mm2) | 等效增益 |
|---|---|---|---|---|---|
| 29 | 98.826 | 252 | 70 | 0.268 | 1 |
| 30 | 95.115 | 242 | 71 | 0.075 | 0 |
| 31 | 91.431 | 233 | 72 | 关闭 | 0 |
| 32 | 87.777 | 224 | 73 | 关闭 | 0 |
| 33 | 84.156 | 214 | 74 | 关闭 | 0 |
| 34 | 80.569 | 205 | 75 | 关闭 | 0 |
| 35 | 77.02 | 196 | 76 | 关闭 | 0 |
| 36 | 73.51 | 187 | 77 | 关闭 | 0 |
| 37 | 70.043 | 178 | 78 | 关闭 | 0 |
| 38 | 66.621 | 170 | 79 | 关闭 | 0 |
| 39 | 63.247 | 161 | 80 | 关闭 | 0 |
| 40 | 59.923 | 153 |
1.2.5 4.1.2.5 AEC 模块同步测试参数
SyncTest
【说明】
曝光与统计同步测试功能支持按给定帧间隔循环设置 N 组不同曝光值。通过循环设置这些曝光,可测试传感器曝光时间、曝光增益及 DCG 切换的生效帧数是否正确,也可测试曝光线性度,从而确认曝光时间、增益的寄存器值转换公式及相关参数是否正确。
【成员】
| 成员名称 | 说明 |
|---|---|
| Enable | 曝光与统计同步测试使能 |
| IntervalFrm | 曝光切换间隔帧数 |
| AlterExp | 曝光切换参数 |
AlterExp
按模式分为 LinearAE 和 HdrAE 两组参数。
| 成员名称 | 说明 |
|---|---|
| TimeValue | 曝光时间值 |
| GainValue | 曝光增益值 |
| IspDgainValue | ISP 数字增益值 |
| DcgMode | DCG 模式值 |
| PIrisGainValue | P-iris 等效增益 |
1.2.6 4.1.2.5 sensorinfo 参数
| 参数名 | 参数类型 | 简要说明 |
|---|---|---|
| Gain2Reg | CIS 驱动参数 | 以 CIS 数据手册为准,非调试参数。 |
| Time2Reg | CIS 驱动参数 | 依据 CIS 数据手册,非调试参数,通常保持默认值无需修改。 |
| CISGainSet | CIS 驱动参数 | 以 CIS 数据手册为准,非调试参数。 |
| CISTimeSet | CIS 驱动参数 | 以 CIS 数据手册为准,非调试参数。 |
| CISHdrSet | CIS 驱动参数 | 以 CIS 数据手册为准,非调试参数。 |
| CISDcgSet | CIS 驱动参数 | 以 CIS 数据手册为准,非调试参数。 |
| CISExpUpdate | CIS 驱动参数 | 以 CIS 数据手册为准,非调试参数。 |
| CISMinFps | CIS 驱动参数 | 通常使用默认值,需要更低帧率时可修改。 |
| CISFlip | 调试参数 | 用户调试参数,按产品应用设置翻转、镜像。 |
sensorinfo 参数模块由驱动或调试人员填写,用于提供与曝光相关的 CIS 参数信息,便于调试。调试前须确认这些参数与传感器数据手册一致,否则可能出现曝光闪烁、HDR 效果异常等问题。
1.2.6.1 Gain2Reg
【说明】
配置传感器增益到寄存器值的转换公式。不同厂商的公式大致分为线性(包括分段线性、反比例)与非线性。非线性主要针对 Sony 等厂商,目前仅支持 dB 模式增益转换公式。
【成员】
| 成员名称 | 说明 |
|---|---|
| GainMode | 增益转换公式模式:EXPGAIN_MODE_NONLINEAR_DB 非线性,EXPGAIN_MODE_LINEAR 线性。 |
| GainRange | 线性增益转换公式,支持分段线性;GainMode = EXPGAIN_MODE_LINEAR 时有效。 |
【注意事项】
转换公式中的传感器增益指总增益:total gain = again*dgain。若 again 与 dgain 的转换公式不同,可分段设置,如上图所示,并相应调整 size。
线性传感器增益到寄存器值的公式由 3 个系数(M0、C0、C1)构成,说明如下:
转换公式(设置到驱动):reg = (gain^M0)*C1 - C0+ 0.5
XML 参数对应关系:
第 1 列:增益区间起始值;第 2 列:增益区间结束值;第 3 列:C1;第 4 列:C0。
第 5 列:M0;第 6 列:增益起始值对应的 reg;第 7 列:增益结束值对应的 reg。
GainMode = EXPGAIN_MODE_NONLINEAR_DB 时使用非线性转换,目前仅支持 dB 模式,对应公式为 reg = 20xlog10(gain)x10/3。该公式无需填写,算法默认使用它。
对于支持 DCG 且转换公式为线性的传感器,GainRange 填写 LCG 的增益转换公式。
【示例】
s5kgm1sp
该传感器的模拟与数字增益转换公式不同。如图 4-3、4-4,模拟增益寄存器值是模拟增益的 32 倍,数字增益寄存器值是数字增益的 256 倍。
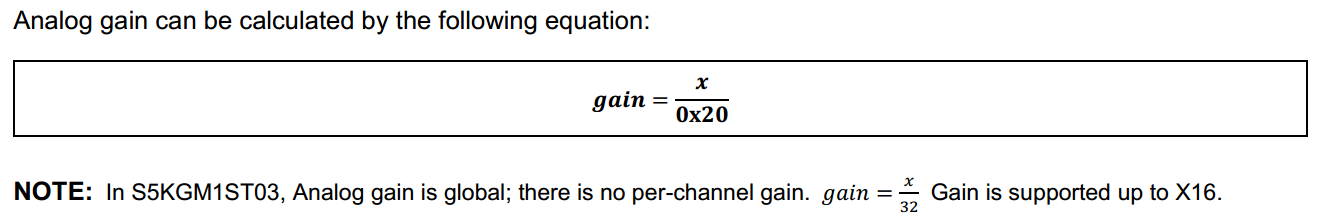
模拟增益公式为 gain = x / 0x20。S5KGM1ST03 的模拟增益为全局增益,不支持逐通道增益;gain = x / 32,最大支持 X16。
图 4-3 模拟增益到寄存器值示例
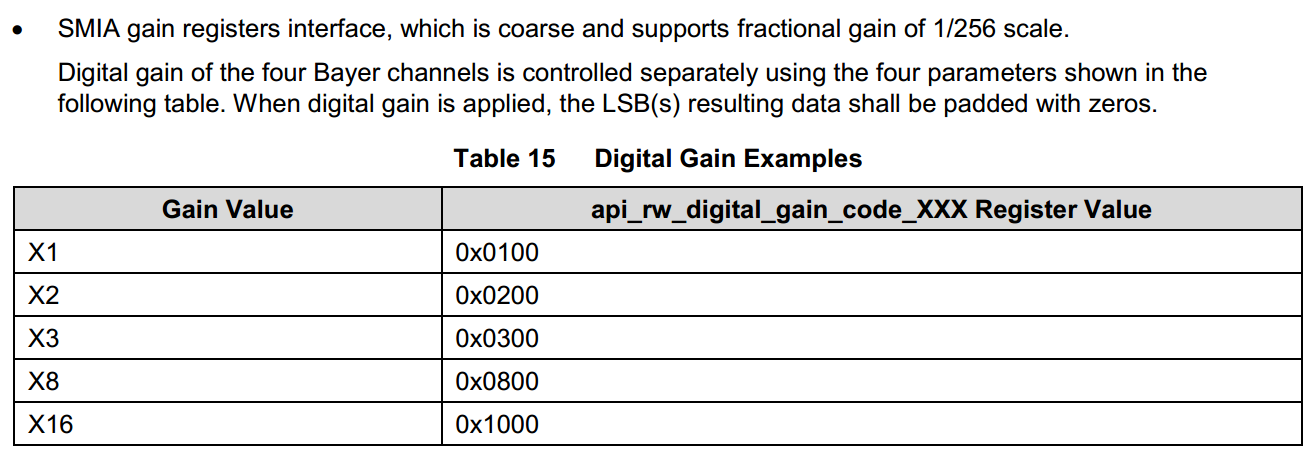
SMIA 增益寄存器接口支持粗调及 1/256 单位的小数增益。四个 Bayer 通道数字增益分别由四个参数控制;应用数字增益时,结果的 LSB(s) 应补零。表 15:数字增益示例。
| 增益值 | api_rw_digital_gain_code_XXX 寄存器值 |
|---|---|
| X1 | 0x0100 |
| X2 | 0x0200 |
| X3 | 0x0300 |
| X8 | 0x0800 |
| X16 | 0x1000 |
图 4-4 数字增益到寄存器值示例
已知 s5kgm1sp 的最大模拟增益为 16X,最大数字增益为 16X,total gain = again*dgain。Total gain <=16X 时,again 有效,dgain=1X;Total gain > 16X 时,again = 16X,dgain 有效。因此须分别配置总增益 [1,16] 倍和 [16,256] 倍区间的转换公式,具体如下:
[1.0000 16.0000 32.0000 0.0000 1.0000 32.0000 512.0000 16.0000 256.0000 16.0000 -512.0000 1.0000 768.0000 4608.0000 ]
总增益 [16,256] 倍区间内,模拟增益固定为 16X(a_reg=16x32=512),数字增益 d_reg = dgain x 256,故寄存器值 reg=a_reg+d_reg = 512 + Total gain /16 x 256 = 512 + Total gain x 16,即 M0=1、C0=-512、C1=16。应用下发的总增益寄存器值(下称 reg)需按如下方式修改:
  if(reg <= 0x200){
      a_reg = reg;
      d_reg = 0x0100;
  }else{
      a_reg = 0x200;
      d_reg = reg-0x200;
  }
1.2.6.2 Time2Reg
【说明】
将传感器曝光时间转换为寄存器曝光行数的公式由 4 个系数(C0、C1、C2、C3)构成。
转换公式:line = C0*VTS + C1 + C2 * (time * pclk / HTS + C3)。XML 参数依次为 C0、C1、C2、C3。反向计算曝光时间:
Time = ((line - C0 x vts - C1) / C2 - C3)*hts/pclk
【注意事项】
默认 4 个系数为 0、0、1、0.5,得到的曝光行数以 1 行为步长递增。通常无需修改。
1.2.6.3 CISGainSet
【说明】
CIS 相关增益设置
【成员】
| 成员名称 | 说明 |
|---|---|
| CISAgainRange | 传感器模拟增益/LCG 的最小、最大值,最小不得低于 1。支持双转换增益时表示 LCG 范围;若以数字增益补精度,可表示总增益范围。 |
| CISExtraAgainRange | 传感器模拟增益 HCG 的最小、最大值,最小不得低于 1。支持 DCG 时表示 HCG 范围;通常 range = CISAgainRange * dcg_ratio,但 ov2718 等例外,以厂商数据手册为准。不支持 DCG 时无效,建议最小最大均填 1 便于参考。 |
| CISDgainRange | 传感器数字增益范围,最小不得低于 1;若数字增益用于补精度,则填 1。 |
| CISIspDgainRange | ISP 数字增益范围,最小不得低于 1。原文称 356x 平台目前不支持 ISP 数字增益,最小最大均填 1。 |
| CISHdrGainIndSetEn | HDR 多帧传感器增益是否独立设置:0 共用增益,如 GC2093;1 各帧可独立设置。仅 HDR stagger 有效,HDR DCG 无效。 |
1.2.6.4 CISTimeSet
【说明】
CIS 曝光时间设置按曝光模式分为 Linear 和 HDR;HDR 又分为两帧和三帧配置。
【成员】
| 成员名称 | 说明 |
|---|---|
| CISLinTimeRegMaxFac | 线性模式最大曝光行数与 VTS 的关系含 C0、C1:MaxTimeLine = C0*vts – C1。系数见传感器数据手册。 |
| CISHdrTimeRegSumFac | HDR 多帧最大曝光行数之和与 VTS 的关系含 C0、C1。原文公式为 MaxTimeLineSum = C0vts – C1(C0vts 缺运算符且前句散落 *,保留待核对);系数见数据手册。 |
| CISTimeRegMin | 线性/HDR 模式传感器允许的最小曝光行数(寄存器值),整数。 |
| CISTimeRegOdevity | 线性/HDR 曝光行数奇偶约束:Line = C0*x+C1。无限制 C0=1 C1=0;奇数行 C0=2 C1=1;偶数行 C0=2 C1=0;N 的整数倍 C0=N C1=0。 |
| CISTimeRegUnEqualEn | HDR 各帧 S/M/L 曝光行数相等限制:En=0 允许相等,En=1 不允许相等。 |
| CISTimeRegMax | HDR 最大允许曝光行数(寄存器值),整数。3 个元素:两帧时前 2 项为短、长帧上限;三帧时全部为短、中、长上限。无单帧上限可填 0**(原文符号保留);非 0 时以该值为限。例如 IMX307 短帧上限 222 行、长帧无限制,填 [222 0 0]。 |
1.2.6.5 CISTimeSet
【说明】
CIS 曝光时间设置按曝光模式分为 Linear 和 HDR;HDR 又分为两帧和三帧配置。
【成员】
| 成员名称 | 说明 |
|---|---|
| CISLinTimeRegMaxFac | 线性模式最大曝光行数与 VTS 的关系含 C0、C1:MaxTimeLine = C0*vts – C1。系数见传感器数据手册。 |
| CISHdrTimeRegSumFac | HDR 多帧最大曝光行数之和与 VTS 的关系含 C0、C1。原文公式为 MaxTimeLineSum = C0vts – C1(C0vts 缺运算符且前句散落 *,保留待核对);系数见数据手册。 |
| CISTimeRegMin | 线性/HDR 模式传感器允许的最小曝光行数(寄存器值),整数。 |
| CISTimeRegOdevity | 线性/HDR 曝光行数奇偶约束:Line = C0*x+C1。无限制 C0=1 C1=0;奇数行 C0=2 C1=1;偶数行 C0=2 C1=0;N 的整数倍 C0=N C1=0。 |
| CISTimeRegUnEqualEn | HDR 各帧 S/M/L 曝光行数相等限制:En=0 允许相等,En=1 不允许相等。 |
| CISTimeRegMax | HDR 最大允许曝光行数(寄存器值),整数。3 个元素:两帧时前 2 项为短、长帧上限;三帧时全部为短、中、长上限。无单帧上限可填 0**(原文符号保留);非 0 时以该值为限。例如 IMX307 短帧上限 222 行、长帧无限制,填 [222 0 0]。 |
1.2.6.6 CISHdrSet
【说明】
HDR 模式相关设置参数
【成员】
| 成员名称 | 说明 |
|---|---|
| Enable | HDR 使能:0 不支持,1 支持。 |
| Support_mode | HDR 帧模式共四种:MODE_2_LINE/MODE_3_LINE、MODE_2_FRAME/MODE_3_FRAME。 |
| Line_mode | HDR Line_mode 目前仅支持 DCG 和 STAGGER。DOL 等同 STAGGER,统一写作 STAGGER。 |
1.2.6.7 CISDcgSet
【说明】
双转换增益功能的参数模块包含线性和 HDR 模式,用于控制 DCG 切换,要求传感器支持 DCG 模式切换配置。若传感器在内部自行切换 DCG,须关闭本模块。
【成员】
| 成员名称 | 说明 |
|---|---|
| Support_en | DCG 支持:1 模块参数有效;0 不支持双转换增益。 |
| dcg_optype | DCG 切换模式:RK_AIQ_OP_MODE_AUTO 按阈值切换 LCG/HCG;RK_AIQ_OP_MODE_MANUAL 不自动切换,使用 dcgmode_init 固定值。 |
| dcgmode_init | 各帧 DCG 模式初始值。 |
| dcg_ratio | 转换增益值 |
| sync_switch | 同步切换,仅 HDR 有效。1 各帧以长帧为准同步切换 DCG;0 各帧独立切换。 |
| gain_ctrl | 按曝光增益切换 DCG:lcg2hcg_th 为 LCG→HCG 阈值,hcg2lcg_th 为 HCG→LCG 阈值。 |
【注意事项】
本模块控制 DCG 切换,要求传感器支持 DCG 模式切换配置。若传感器在内部自行切换 DCG,须关闭本模块。
传感器使用 HDR-DCG 模式时,短曝光帧固定为 LCG,长曝光帧固定为 HCG。因此 dcg_optype 应设为 MANUAL;两帧模式 dcgmode_init = [0 1 0],三帧模式 dcgmode_init = [0 0 1]。
若传感器不支持双转换增益功能,dcg_ratio 须设为 1。
1.2.6.8 CISExpUpdate
【说明】
曝光生效参数通常可从传感器数据手册获取。部分传感器普通与 HDR 模式下的生效帧数不同,须按模式分别填写。
【成员】
| 成员名称 | 说明 |
|---|---|
| time_update | 传感器曝光时间生效帧数 |
| gain_update | 传感器曝光增益生效帧数 |
| dcg_update | DCG 模式生效帧数 |
【注意事项】
模块数值须依据传感器厂商的数据手册,不能任意设置。错误设置可能导致曝光调整时闪烁。
一般传感器数据手册会说明曝光时间和增益的生效帧数。如果在第 n 帧写入时间和增益,到第 n+2 帧生效,则 time_delay = 2、gain_delay = 2,以此类推。
某些传感器的曝光时间与增益生效帧数不同。参数错误可能使曝光调整过程中二者生效不同步,导致闪烁。
1.2.6.9 CISMinFps
【说明】
允许的最低帧率:用于自动降帧模式,限制最低帧率,防止弱光下帧率过低,拖影严重影响效果。
1.2.6.10 CISFlip
【说明】
控制传感器输出图像方向。
bit 0:镜像控制位。
bit 1:翻转控制位。
1.2.7 4.1.2.5 moduleinfo 参数
【说明】
模组信息参数,通常从模组数据手册获取。
【成员】
| 成员名称 | 说明 |
|---|---|
| FNumber | 模组镜头相对光圈,与镜头有关,无需调试。 |
| EFL | 模组镜头焦距,与镜头有关,无需调试。 |
| LensTavg | 镜头透过率,与镜头有关,无需调试。 |
| IRCutTavg | IRCut 透过率,与镜头有关,无需调试。 |
【注意事项】
这一部分参数当前无效。
1.3 4.1.3 调试步骤
AEC 模块调试主要包括 AE 目标值、曝光分解路径、权重、收敛速度等。ISP 调试前须确认传感器驱动正常、CIS 相关曝光参数正确,避免错误曝光设置。
调试 AEC 前还须确认 BLC、AWB、LSC、CCM 已校准且功能正确;gamma 模块可使用默认曲线。
1.3.0.1 步骤 1:设置传感器曝光参数
如 4.1.2 节所述,正式调试前须确保 SensorInfo 参数正确,以免曝光设置错误或闪烁。这些参数来自传感器原厂数据手册,调试人员及驱动开发者应重点核对。填好参数后,可开启前述 AE 同步测试功能 SyncTest。它循环设置 N 组不同曝光值,测试传感器曝光时间、增益及 DCG 切换生效帧数是否正确,也可测试曝光线性度,从而确认曝光时间和增益的寄存器值转换公式及相关参数。
若已在校准前确认这些参数,可跳过本步。
1.3.0.2 步骤 2:设置 AE Weight 参数
AEC 测光统计模块可统计直方图及分块亮度。将画面等间隔划分为 NXN 块,每块赋予权重;对关注区域可提高权重,因此应按应用需求设置。IPC 场景的关注主体一般位于画面中心,建议提高中心、降低周边权重,突出中心区域;CVR 场景的主体一般位于中下部道路区域,建议提高中下部权重、降低上部天空区域权重。
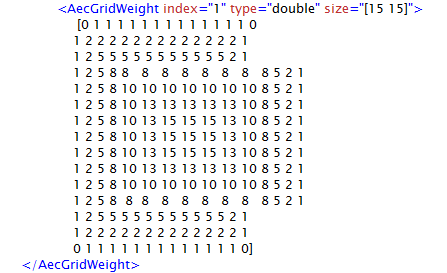
原始 15×15 AecGridWeight 示例的可编辑转录(225 个值)。
<AecGridWeight index="1" type="double" size="[15 15]">
  [0 1 1 1 1 1 1 1 1 1 1 1 1 1 0
   1 2 2 2 2 2 2 2 2 2 2 2 2 2 1
   1 2 5 5 5 5 5 5 5 5 5 5 5 2 1
   1 2 5 8 8 8 8 8 8 8 8 8 5 2 1
   1 2 5 8 10 10 10 10 10 10 10 8 5 2 1
   1 2 5 8 10 13 13 13 13 13 10 8 5 2 1
   1 2 5 8 10 13 15 15 15 13 10 8 5 2 1
   1 2 5 8 10 13 15 15 15 13 10 8 5 2 1
   1 2 5 8 10 13 15 15 15 13 10 8 5 2 1
   1 2 5 8 10 13 13 13 13 13 10 8 5 2 1
   1 2 5 8 10 10 10 10 10 10 10 8 5 2 1
   1 2 5 8 8 8 8 8 8 8 8 8 5 2 1
   1 2 5 5 5 5 5 5 5 5 5 5 5 2 1
   1 2 2 2 2 2 2 2 2 2 2 2 2 2 1
   0 1 1 1 1 1 1 1 1 1 1 1 1 1 0]
</AecGridWeight>
图 4-5 AEC 权重参数
部分芯片硬件支持更多亮度统计分块。为方便调试,调试文件统一设置 15X15 权重,算法内部根据实际分块数扩展。
1.3.0.3 步骤 3:设置 AE 曝光分解参数
AE 控制算法计算出的曝光量须分解为传感器曝光时间、传感器增益、ISP 数字增益及光圈分量,并分别设置到对应模块,共同得到目标亮度。AecRoute 模块参数完成分解,参数详见 4.1.2 节。不同场景须设置不同 AecRoute:白天通常限制曝光时间,优先调整增益,避免曝光过长引起运动拖影;夜间通常优先调整曝光时间,再调增益,以提高信噪比和夜间亮度。
1.3.0.4 步骤 4:设置 AE 目标亮度
线性曝光模式建议开启动态目标亮度,以适应不同亮度场景。相关参数包括 DySetpoint、ToleranceIn/ToleranceOut、BackLightCtrl、OverExpCtrl 等,详见 4.1.2 节。应在室内静态场景下适用,避免大范围过曝;环境从亮到暗变化时,亮度应平滑过渡。
HDR 模式下,目标亮度调试步骤随曝光比模式及 StrategyMode 而异。应据此在对应帧的参数模块中调整目标亮度。长帧参数 LSetPoint、TargetLLLuma 分别表示全局目标亮度和暗区目标亮度;中帧 MSetPoint 表示中帧全局目标亮度;短帧 SSetPoint、TargetHLLuma 分别表示短帧全局目标亮度及高光区目标亮度。各参数详见 4.1.2 节。
1.3.0.5 步骤 5:设置 AE 收敛与响应速度
AE 收敛及响应速度影响曝光响应、收敛速度和调整平滑性。相关参数为 AecRunInterval、AecSpeed、AecDelayFrmNum,详见 4.1.2 节。室内静态场景可通过开关灯检测光线突变时的收敛速度。较快收敛可能在亮度缓变时造成过渡不平滑或过冲,须权衡。
2. 4.2 NR 与 SHARP
ISP 降噪包括 Bayernr 2D、Bayernr 3D、YNR、CNR 四个模块。
ISP 锐化包含 SHARP 模块。
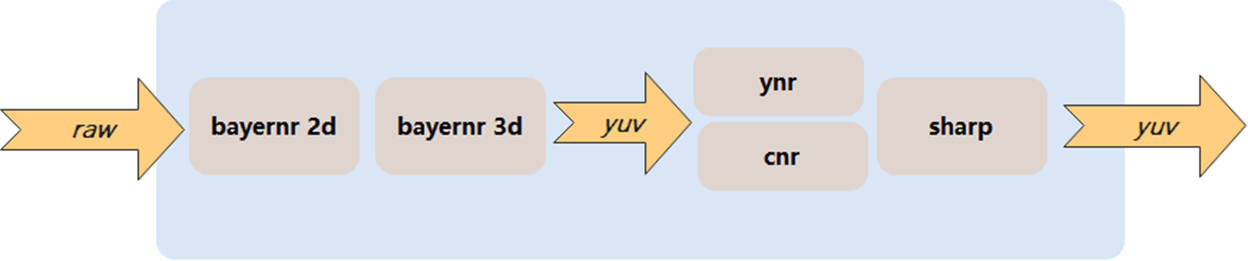
NR 处理流程框图
建议按处理流程顺序调试降噪,各模块须考虑与前后模块的相互影响及综合效果。
调试时应观察每一步的效果,明确各步骤对降噪的影响。
观察 Bayernr2D 时,应将未经降噪的原始图与仅开启 Bayernr2D 的图像比较。
观察原文所称“YNARR”效果时,应比较 Bayernr3D 输出与仅开启 YNR、关闭 SHARP 的图像(YNARR 为原文拼写)。
其余模块依此类推。
原文另述 RV1106 与 RK3588 的处理流程差异如下(并非将本指南适用范围扩展为 ArmSoM 实测):
1:将 bayer3dnr 提前到 bayer2dnr 之前。
2:Bayer3DNR 的 BayE3D Gain 指导 Bayer2DNR 对运动和静止区域设置不同降噪强度。
3:YNR、CNR、SHARP 根据 local gain 模块,对运动和静止区域设置不同降噪强度。
2.1 4.2.1 Bayer2dnr
2.1.1 4.2.1.1 功能说明
Bayernr 2D 主要对 RAW 数据进行空间降噪。模块判断是否为 HDR 模式,并转换降噪强度,同时对 HDR 长、短帧降噪。
调试时须校准 RAW 数据噪声方差,取得相应校准数据。
降噪模块根据噪声校准结果建立更符合噪声特性的模型。
分别支持高信噪比和低信噪比两种噪声校准及参数。
例如支持双转换增益 DCG 的 CIS:高转换增益 HCG 对应高信噪比模式,低转换增益对应低信噪比模式;原文将后者也写作 HCG,与下文 LCG 说明矛盾,保留待核对。
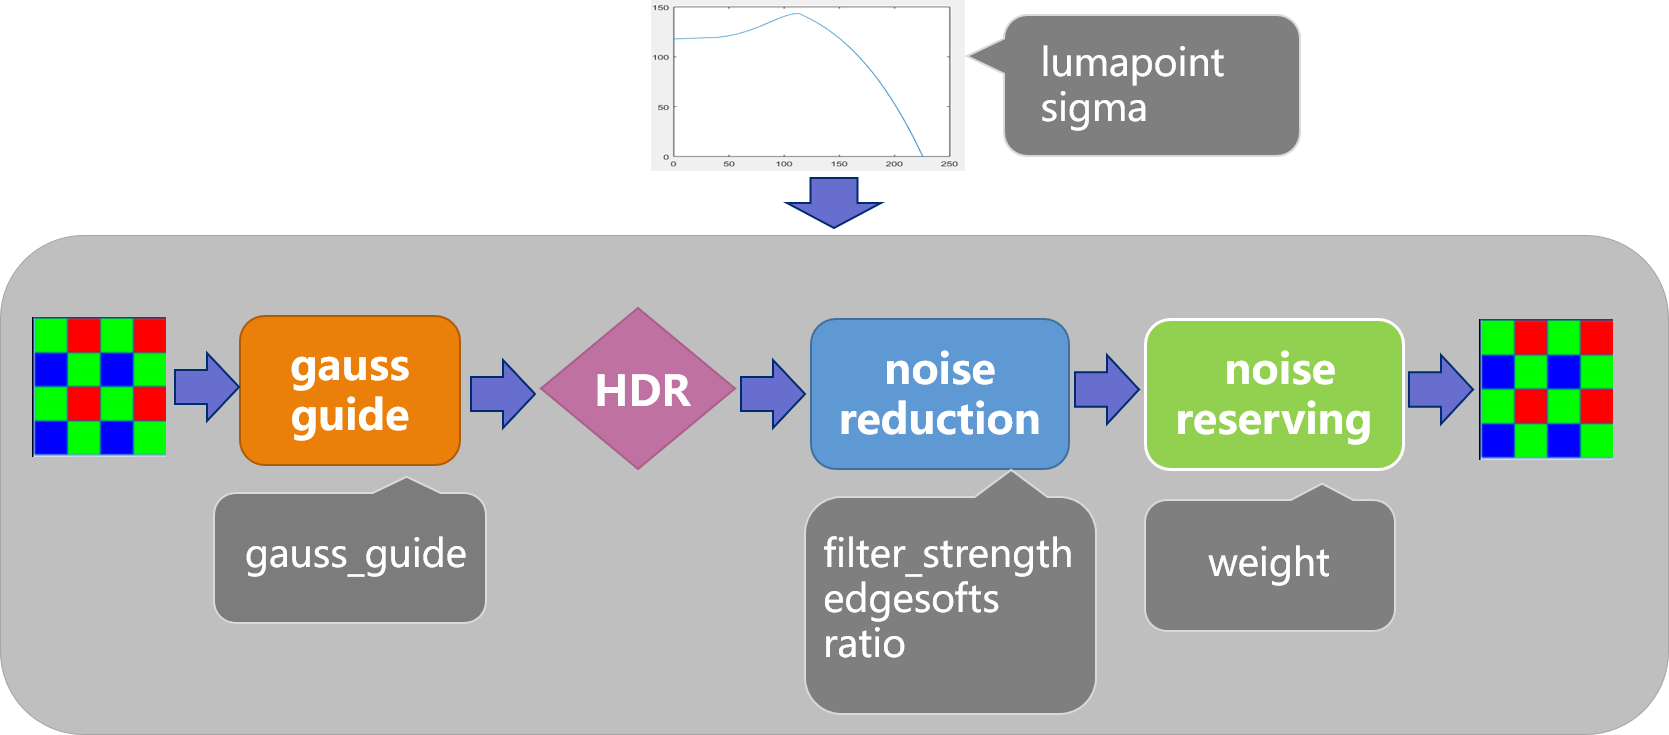
Bayernr2D 框图
2.1.2 4.2.1.2 关键参数
| 参数名 | 参数类型 | 简要说明 |
|---|---|---|
| enable | 调试参数 | 常用调试参数 |
| SNR_Mode | 模式参数 | DCG 对应高、低信噪比模式 |
| Sensor_Mode | 模式参数 | 传感器 DCG 模式 |
| ISO | 调试参数 | 常用调试参数 |
| lumapoint | 校准数据 | 由校准工具生成参数 |
| sigma | 校准数据 | 由校准工具生成参数 |
| gauss_guide | 调试参数 | 常用调试参数 |
| filter_strength | 调试参数 | 常用调试参数 |
| edgesofts | 调试参数 | 不常调试的参数 |
| ratio | 调试参数 | 常用调试参数 |
| weight | 调试参数 | 常用调试参数 |
| pix_diff | 调试参数 | 不常调试,工具界面暂未开放,原文称未来开放。 |
| diff_thld | 调试参数 | 不常调试,工具界面暂未开放,原文称未来开放。 |
2.1.2.1 enable:
【说明】
不同像素亮度对应不同噪声 sigma 曲线点,共 16 点。
2.1.2.2 SNR_Mode
【说明】
LCG 与 HCG 对应不同噪声模式。
HSNR 对应 HCG,LSNR 对应 LCG 模式。
2.1.2.3 Sensor_Mode
【说明】
传感器支持的 HCG、LCG 模式;若不支持 DCG,默认使用 LCG 参数。
2.1.2.4 ISO
【说明】
不同 ISO 档位对应不同调试参数,目前仅支持 13 档。
2.1.2.5 filter_strength
【说明】
降噪强度参数,范围 [0, 16],值越大降噪越强。
2.1.2.6 gauss_guide
【说明】
是否启用高斯引导:1 开启,0 关闭。
2.1.2.7 lumapoint/sigma
【说明】
校准数据:不同像素亮度对应不同噪声 SIGMA 曲线点,共 16 点。
LumaPoint 对应横坐标像素亮度,范围 [0, 65535]。
sigma 对应纵坐标噪声值曲线,范围 [0, 65535]。
2.1.2.8 edgesofts
【说明】
影响空间域权重,范围 [1, 16],默认 1。
2.1.2.9 ratio
【说明】
软阈值权重,范围 [0, 1.0],值越小降噪越强。
范围 [0, 1],默认 0.01。
2.1.2.10 weight
【说明】
滤波输出的值越大,降噪强度越大。
范围 [0, 1],默认 0.5。
2.1.2.11 pix_diff
【说明】
此参数不常调试,工具界面目前未开放,原文称后续会开放。
双边滤波 5x5 窗口像素差阈值,默认 0x3fff。
2.1.2.12 diff_thld
【说明】
此参数不常调试,工具界面目前未开放,原文称后续会开放。
双边滤波计算欧氏距离的平方差阈值,默认 0x3ff。
2.1.3 4.2.1.3 调试步骤
调试时关闭 Bayernr3D、Ynr、CNR、Sharp 等模块。
Bayernr2D 抑制影响细节和噪声形态的高频噪声。强度较大时,噪声颗粒变为低频,细节减少。
调整 bayernr2D 处理强度,在噪声与细节损失之间取得平衡(原文用词为 velocity)。
低 ISO 下整体降噪较弱,filter_strength 和 weight 较小。
高 ISO 下建议适当逐渐增加强度,增大 filter_strength 和 weight。
2.2 4.2.2 BayerTnr
2.2.1 4.2.2.1 功能说明
本模块对 RAW 域图像执行时域降噪和软阈值降噪。
将当前帧和 IIR 帧数据分为低频、高频层,分别处理和降噪。
本模块调试需要与 Bayernr 2D 相同的校准数据。
降噪模块根据噪声校准结果建立更符合噪声特性的模型。
分别支持高、低信噪比两种噪声校准和参数。
例如支持双转换增益(DCG)的 CIS,高转换增益 HCG 对应高信噪比模式,低转换增益对应低信噪比模式;原文将低转换增益同样写作 HCG,保留此疑点待核对。
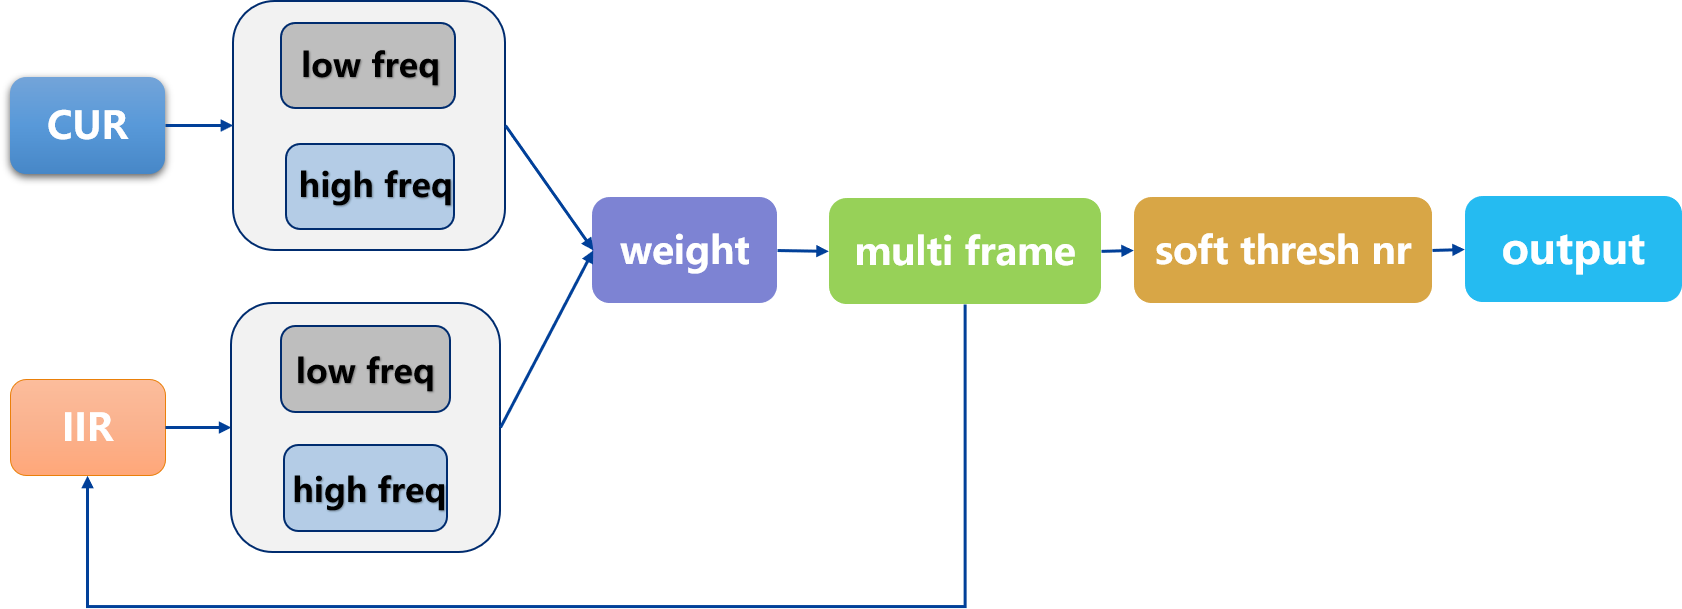
bayernr3d 框图
2.2.2 4.2.2.2 关键参数
| 参数名 | 参数类型 | 简要说明 |
|---|---|---|
| Enable | 调试参数 | 常用调试参数 |
| SNR_Mode | 模式参数 | DCG 对应高、低信噪比模式 |
| sensor_Mode | 模式参数 | 传感器 DCG 模式 |
| iso | 调试参数 | 常用调试参数 |
| thumbds | 调试参数 | 不常调试的参数 |
| lo_enable | 调试参数 | 常用调试参数 |
| hi_enable | 调试参数 | 常用调试参数 |
| lo_med_en、lo_gsbay_en、lo_gslum_en | 调试参数 | 不常调试的参数 |
| hi_med_en、hi_gslum_en | 调试参数 | 不常调试的参数 |
| hi_wgt_comp | 调试参数 | 不常调试的参数 |
| clipwgt | 调试参数 | 不常调试的参数 |
| global_pk_en | 调试参数 | 不常调试的参数 |
| global_pksq | 调试参数 | 不常调试的参数 |
| hidif_th | 调试参数 | 不常调试的参数 |
| lo_filter_strength | 调试参数 | 常用调试参数 |
| hi_filter_strength | 调试参数 | 常用调试参数 |
| softwgt | 调试参数 | 常用调试参数 |
| 参数名 | 参数类型 | 简要说明 |
|---|---|---|
| lumapoint / sigm | 校准数据 | 由校准工具生成参数 |
| lumapoint2 / lo_sigma | 校准数据 | 由校准工具生成参数 |
| lumapoint2 / hi_sigma | 校准数据 | 由校准工具生成参数 |
2.2.2.1 Enable:
【说明】
Bayernr3d 模块使能位:0 关闭,1 开启。
2.2.2.2 SNR_Mode
【说明】
LCG、HCG 对应不同噪声模式;HSNR 对应 HCG,LSNR 对应 LCG。
2.2.2.3 sensor_Mode
【说明】
传感器不支持 DCG 时,默认使用 LCG 参数。
2.2.2.4 ISO
【说明】
不同 ISO 档位对应不同调试参数,目前仅支持 13 档。
2.2.2.5 thumbds
【说明】
下采样比例,无需调试,默认 8。
2.2.2.6 lo_enable
【说明】
低频运动判断开关:1 开启、0 关闭,默认开启。
2.2.2.7 hi_enable
【说明】
高频运动判断开关:1 开启、0 关闭,默认开启。
2.2.2.8 lo_med_en、lo_gsbay_en、lo_gslum_en
【说明】
内部低频子模块开关:1 开启、0 关闭,默认开启。
2.2.2.9 hi_med_en、hi_gslum_en
【说明】
内部高频子模块开关:1 开启、0 关闭,默认开启。
2.2.2.10 hi_wgt_comp
【说明】
叠加权重补偿比例系数,仅在高频开启时有效。
默认 0.16,范围 [0.0, 1.0]。
2.2.2.11 clipwgt
【说明】
图像叠加权重限制值。
默认 0.03215,范围 0.0, 1.0。
2.2.2.12 global_pk_en
【说明】
时域降噪是否使用全局 PK:1 使用,0 不使用。
当前仅支持 0。
2.2.2.13 global_pksq
【说明】
全局 pk 的平方值,在 global_pk_en 为 1 时使用。
默认 1024,范围 [0, 268435455]。
2.2.2.14 hidif_th
【说明】
高频差异阈值。
默认 32767,范围 0, 65535。
2.2.2.15 lo_filter_strength
【说明】
高频运动判断强度,最终影响 Hi Sigma,进而影响时域降噪强度(原文将此说明置于 lo_filter_strength 下,保留待核对)。
默认 1,范围 [0.0, 16.0]。
2.2.2.16 hi_filter_strength
【说明】
高频运动判断强度,最终影响 Hi Sigma,进而影响时域降噪强度(原文将此说明置于 lo_filter_strength 下,保留待核对)。
默认 1,范围 [0.0, 16.0]。
2.2.2.17 softwgt
【说明】
软阈值权重,值越大保留噪声越多。
范围 0.0 1.0,默认 0。
2.2.2.18 lumapoint / sigma
【说明】
不同像素亮度对应的噪声曲线值,共 16 点。
LumaPoint 对应像素亮度,范围 [0, 65535]。
sigma 对应噪声曲线值,范围 [0, 65535]。
2.2.2.19 lumapoint2 / lo_sigma
【说明】
不同像素亮度对应的噪声曲线值,共 16 点。
lumapoint2 对应像素亮度,范围 [0, 65535]。
lo_sigma 对应噪声曲线值,范围 [0, 65535]。
2.2.2.20 lumapoint2 / hi_sigma
【说明】
不同像素亮度对应的噪声曲线值,共 16 点。
lumapoint2 对应像素亮度,范围 [0, 65535]。
hi_sigma 对应噪声曲线值,范围 [0, 65535]。
2.2.3 4.2.2.3 调试步骤
关闭 bayernr2d、ynr、cnr、sharp 模块。
调整 filter_strength、lo_clipwgt、hi_clipwgt,在降噪与拖影之间取得平衡。
通常时域多帧叠加降噪不改变噪声形态。
但 Bayernr3D 在多帧叠加后还有软阈值处理,因此会影响噪声形态。
软阈值处理越强,噪声颗粒频率越低。
2.2.4 4.2.2.3 调试步骤
调试时开启 bayernr3d,关闭 ynr、cnr、sharp 等模块。
Bayernr2D 抑制高频噪声,影响图像细节和噪声形态。强度较大时,噪声颗粒变为低频,细节减少。
调整 bayernr2D 强度,平衡噪声与细节损失。
低 ISO 下整体降噪较弱,filter_strength、weight 较小。
高 ISO 下建议适当逐渐提高强度,增大 filter_strength 和 weight。
根据运动区域 GAIN 值调整 gain_adj 映射表,提高运动区域降噪强度。
2.3 4.2.3 YNR
2.3.1 4.2.3.1 功能说明
该模块在 YUV 域对图像亮度信号降噪等处理,利用上一帧下采样图像和当前帧进行双边降噪、软阈值降噪、边缘滤波等。
YNR 使用 GAIN 模块记录的局部噪声大小,对不同局部区域降噪。
YNR 还以图像中心为原点,沿径向设置不同降噪强度,处理 LSC 对应的边角噪声。
降噪模块根据噪声校准结果建立更符合噪声特性的模型。
分别支持高信噪比和低信噪比两种噪声校准及参数。
例如支持双转换增益 DCG 的 CIS:高转换增益 HCG 对应高信噪比模式,低转换增益对应低信噪比模式;原文将后者也写作 HCG,与下文 LCG 说明矛盾,保留待核对。
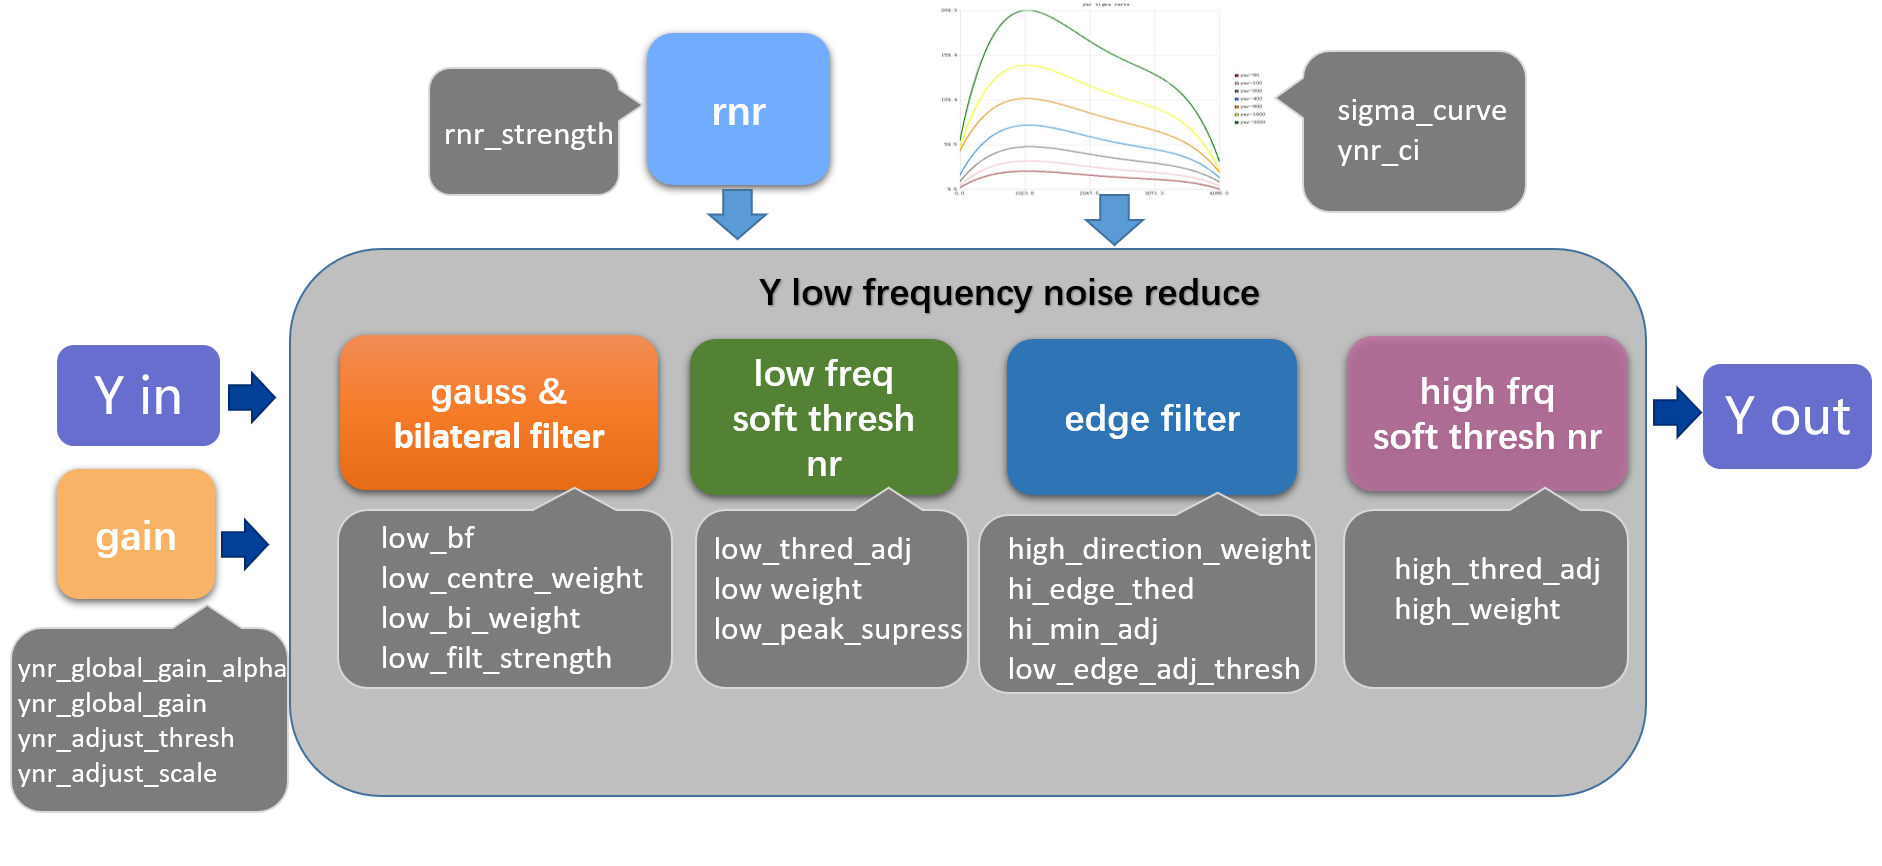
图 4-2-3-1 YNNR 功能框图
4.2.3.2 关键参数
| 参数名 | 参数类型 | 简要说明 |
|---|---|---|
| Enable | 调试参数 | 常用调试参数 |
| SNR_Mode | 模式参数 | DCG 对应高、低信噪比模式 |
| Sensor_Mode | 模式参数 | 传感器 DCG 模式 |
| iso | 调试参数 | 常用调试参数 |
| ynr_bft3x3_bypass | 调试参数 | 不常调试,切换内部模块。 |
| ynr_lbft5x5_bypass | 调试参数 | 不常调试,切换内部模块。 |
| ynr_lgft3x3_bypass | 调试参数 | 不常调试,切换内部模块。 |
| ynr_flt1x1_bypass | 调试参数 | 不常调试,切换内部模块。 |
| ynr_sft5x5_bypass | 调试参数 | 不常调试,切换内部模块。 |
| ynr_global_gain_alpha | 调试参数 | 不常调试的参数 |
| ynr_global_gain | 调试参数 | 不常调试的参数 |
| ynr_adjust_thres | 调试参数 | 常用调试参数 |
| ynr_adjust_scale | 调试参数 | 常用调试参数 |
| rnr_strength | 调试参数 | 常用调试参数 |
| low_bf | 调试参数 | 常用调试参数 |
| low_thred_adj | 调试参数 | 常用调试参数 |
| low_peak_supress | 调试参数 | 常用调试参数 |
| low_edge_adj_thresh | 调试参数 | 常用调试参数 |
| 参数名 | 参数类型 | 简要说明 |
|---|---|---|
| low_lbf_weight_thresh | 调试参数 | 常用调试参数 |
| low_center_weight | 调试参数 | 常用调试参数 |
| low_dist_adj | 调试参数 | 常用调试参数 |
| low_weight | 调试参数 | 常用调试参数 |
| low_filt_strength | 调试参数 | 常用调试参数 |
| low_bi_weight | 调试参数 | 常用调试参数 |
| base_filter_weight | 调试参数 | 不常调试的参数 |
| high_thred_adj | 调试参数 | 常用调试参数 |
| high_weight | 调试参数 | 常用调试参数 |
| high_direction_weight | 调试参数 | 不常调试的参数 |
| hi_min_adj | 调试参数 | 常用调试参数 |
| hi_edge_thed | 调试参数 | 常用调试参数 |
| sigma_curve | 校准数据 | 由校准工具生成参数 |
| ynr_ci | 校准数据 | 由校准工具生成参数 |
2.3.1.1 Enable:
【说明】
ynr 使能开关:1 开启,0 关闭。
2.3.1.2 SNR_Mode
【说明】
LCG 与 HCG 对应不同噪声模式。
HSNR 对应 HCG,LSNR 对应 LCG 模式。
2.3.1.3 Sensor_Mode
【说明】
传感器支持的 HCG、LCG 模式;若不支持 DCG,默认使用 LCG 参数。
2.3.1.4 ISO
【说明】
不同 ISO 档位对应不同调试参数,目前仅支持 13 档。
2.3.1.5 ynr_bft3x3_bypass,ynr_lbft5x5_bypass,ynr_lgft3x3_bypass,ynr_flt1x1_bypass, ynr_sft5x5_bypass
【说明】
子模块旁路功能:0 启用功能,1 旁路。
通常启用全部子模块,将这些值设为 0。
2.3.1.6 ynr_global_gain_alpha/ynr_global_gain
【说明】
配置 Ynr 局部模式与全局模式降噪强度的插值。
通常使用默认值,无需配置,全部使用 local gain 方式。
公式:Gain = (global_gain_alphaglobal_gain+(8-global_gain_alpha)local_gain)>>3(原文疑似缺少乘号,按原样保留,未猜补)。
Global gain alpha 范围 [0.0 1.0],默认 0。
Global gain 范围 [0.0 64.0],默认 1。
2.3.1.7 ynr_adjust_thresh /ynr_adjust_scale
【说明】
控制噪声高于 ynr_adjust_thresh 阈值时的降噪强度。
设计认为运动区域噪声较大,可设置适当阈值,提高运动区域原文所称“YYR”的降噪强度(原文拼写保留待核对)。
ynr_adjust_thresh 范围 [0.0, 1.0],默认 1。
ynr_adjust_scale 范围 [0, 16.0],默认 1。
2.3.1.8 rnr_strength
【说明】
以图像中心为原点,沿圆的半径 r 方向设置不同降噪强度。
主要针对 LSC 引起的噪声配置。
范围 [0, 16.0],默认 1。
2.3.1.9 low_bf
【说明】
双边滤波强度参数。
第一行为原始图像 3x3 双边滤波强度,值越大降噪越强。
范围 [0.01, 32],默认 1。
第二行为上一帧 5x5 双边滤波强度,值越大降噪越强。
范围 [0.01, 32],默认 1。
2.3.1.10 low_thred_adj
【说明】
低频软阈值越大,低频降噪越强。
范围 [0, 31],默认 0.5。
2.3.1.11 low_peak_supress
【说明】
控制孤立噪声去除强度,值越小降噪越强。
范围 [0, 1],默认 0.5。
2.3.1.12 low_edge_adj_thresh
【说明】
小图边缘检测调整系数阈值,用于限制调整系数可取的最大值。
值越小降噪越强,图像越模糊;整数范围 [0, 1023],默认 7。
2.3.1.13 low_lbf_weight_thresh
【说明】
限制 5x5 双边滤波权重,值越大低频降噪越弱。
范围 [0.0, 1.0],默认 0.25。
2.3.1.14 low_center_weight
【说明】
5x5 双边滤波中心点权重,值越小降噪越强。
范围 [0,1],默认 0.5。
2.3.1.15 low_dist_adj
【说明】
双边滤波距离权重调整系数,值越小降噪越强。
范围 [0, 127.0],默认 8.0。
2.3.1.16 low_weight
【说明】
低频降噪结果权重,值越大低频降噪越强。
范围 [0, 1],默认 0.5。
2.3.1.17 low_filt_strength
【说明】
第一行为对原图进行高斯滤波的滤波核权重。
范围 [0,1.0],默认 0.7。
第二行为对双边滤波结果进行高斯滤波的滤波核权重。
范围 [0,1.0],默认 0.85。
2.3.1.18 low_bi_weight
【说明】
软阈值处理中使用的第一次双边滤波权重,值越大降噪越强。
范围 [0, 1],默认 0.3。
2.3.1.19 base_filter_weight
【说明】
方向滤波器系数,通常无需调整。
2.3.1.20 high_thred_adj
【说明】
值越大,高频降噪越强。
范围 0, 31.0,默认 1.0。
2.3.1.21 high_weight
【说明】
高频降噪权重;注意该值表示保留的高频分量比例。
值越低降噪越强,默认 0.78。
2.3.1.22 high_direction_weight
【说明】
设置各方向权重;某方向值越大,沿该方向降噪越强。
2.3.1.23 hi_min_adj
【说明】
所有方差值减去最小方差值的比例,值越大边缘越锐利。
范围 0.0, 1.0,默认 0.9。
2.3.1.24 hi_edge_thed
【说明】
阈值越小,高频降噪越强。
整数范围 0, 255,默认 100。
2.3.1.25 sigma_curve
【说明】
噪声 sigma 曲线。
2.3.1.26 ynr_ci
【说明】
噪声 sigma 的影响系数;值越大,sigma 越大,噪声去除越强。
第一行影响低频 sigma。
第二行影响高频 sigma。
2.3.1.27 hi_center_weight
【说明】
高频中心点权重越大,降噪越弱。
范围 [0, 1],默认 0.8。
2.3.2 4.2.3.3 调试步骤
关闭 SHARP 模块。
调整 Lob、Lothred Adi、Lowitt、Lobivet 等低频降噪参数(名称按原文保留,疑似转写错误,须与工具核对)。
调整 Hewitt、Hesley Adi 等高频降噪参数(原文名称待核对)。
调整 An_Strent 以调节边角噪声强度(原文名称待核对)。
调整 Ian Adjast Sresh、Ian Adjast Skelle,以调节运动区域噪声(原文名称待核对)。
整体平衡降噪与细节损失。降噪越强,噪声越趋于低频。
2.4 4.2.4 CNR
2.4.1 4.2.4.1 功能说明
本模块主要对 UV 数据进行色彩降噪,算法接近 RK ISP2X 的 UVNR 模块。
主要对图像进行不同尺度下采样,最后上采样回原始图像尺度。
各尺度上下采样时进行中值滤波,然后对 UV 数据双边滤波,参考 y 的梯度处理边缘色噪,最后与未经降噪的图像插值输出。
支持分别设置高、低信噪比的锐化参数(原文此处写 sharpening,保留术语待核对)。
例如支持双转换增益(DCG)的 CIS,高转换增益 HCG 对应高信噪比模式,低转换增益对应低信噪比模式;原文将低转换增益同样写作 HCG,保留此疑点待核对。
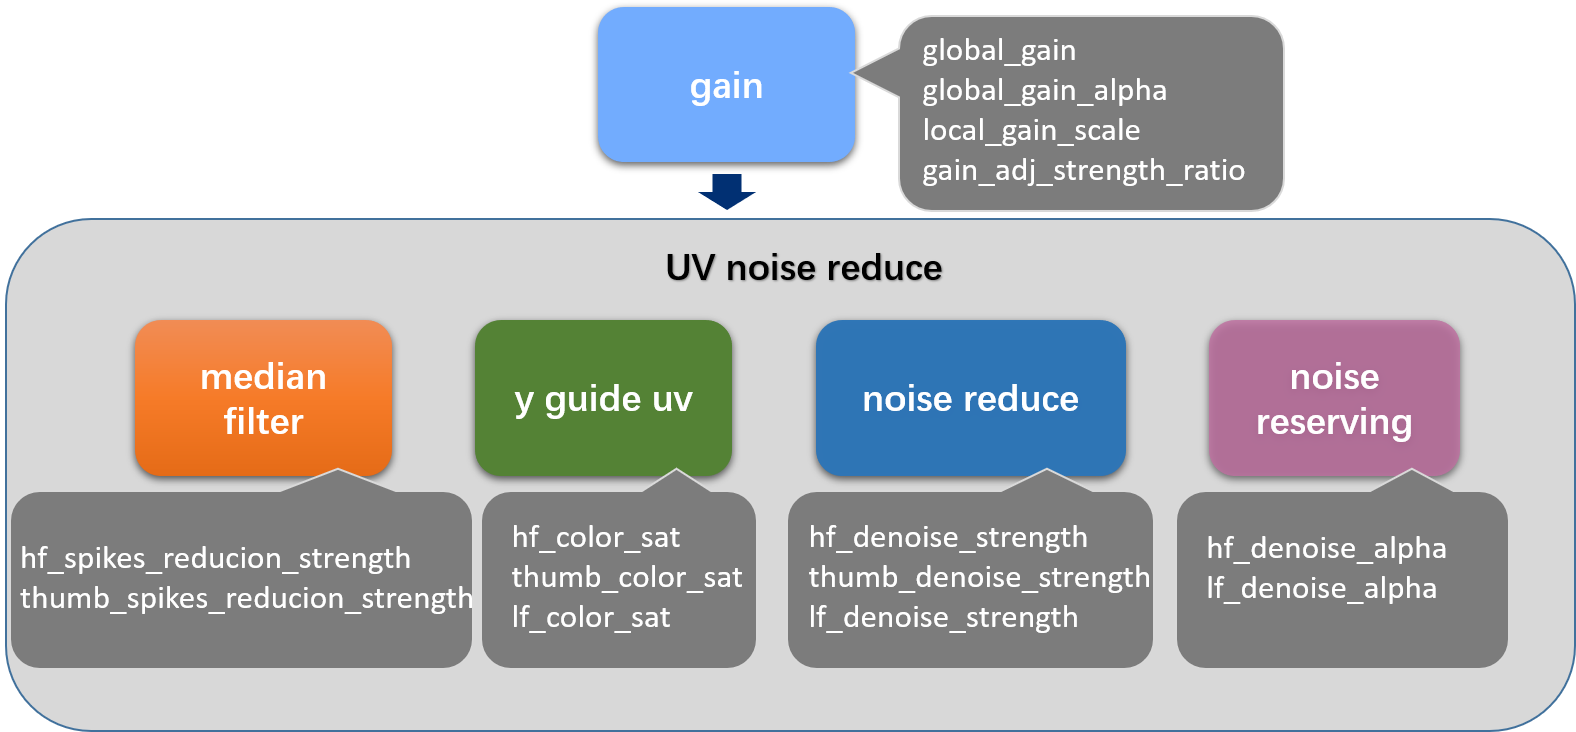
图 4-2-3-1 CNR 功能框图
2.4.2 4.2.4.2 关键参数
| 参数名 | 参数类型 | 简要说明 |
|---|---|---|
| Enable | 调试参数 | 常用调试参数 |
| SNR_Mode | 模式参数 | DCG 对应高、低信噪比模式 |
| Sensor_Mode | 模式参数 | 传感器 DCG 模式 |
| iso | 调试参数 | 常用调试参数 |
| hf_bypass | 调试参数 | 不常调试,切换内部模块。 |
| lf_bypass | 调试参数 | 不常调试,切换内部模块。 |
| global_gain | 调试参数 | 不常调试的参数 |
| global_gain_alpha | 调试参数 | 不常调试的参数 |
| global_gain_scale | 调试参数 | 不常调试的参数 |
| gain_adj_strength_ratio | 调试参数 | 常用调试参数 |
| color_sat_adj | 调试参数 | 常用调试参数 |
| color_sat_adj_alpha | 调试参数 | 常用调试参数 |
| hf_spikes_reducion_strength | 调试参数 | 常用调试参数 |
| hf_denoise_strength | 调试参数 | 常用调试参数 |
| hf_color_sat | 调试参数 | 常用调试参数 |
| hf_denoise_alpha | 调试参数 | 常用调试参数 |
| hf_bf_wgt_clip | 调试参数 | 常用调试参数 |
| 参数名 | 参数类型 | 简要说明 |
|---|---|---|
| thumb_spikes_reducion_strength | 调试参数 | 常用调试参数 |
| thumb_denoise_strength | 调试参数 | 常用调试参数 |
| thumb_color_sat | 调试参数 | 常用调试参数 |
| lf_denoise_strength | 调试参数 | 常用调试参数 |
| lf_color_sat | 调试参数 | 常用调试参数 |
| lf_denoise_alpha | 调试参数 | 常用调试参数 |
| kernel_5x5 | 调试参数 | 不常调试的参数 |
2.4.2.1 Enable
【说明】
模块使能开关:1 开启,0 关闭。
2.4.2.2 SNR_Mode
【说明】
LCG 与 HCG 对应不同噪声模式。HSNR 对应 HCG,LSNR 对应 LCG。
2.4.2.3 Sensor_Mode
【说明】
传感器支持的 HCG、LCG 模式;若不支持 DCG,默认使用 LCG 参数。
2.4.2.4 ISO
【说明】
不同 ISO 档位对应不同调试参数,目前仅支持 13 档。
2.4.2.5 hf_bypass
【说明】
高频降噪旁路:0 不旁路,1 旁路。
2.4.2.6 lf_bypass
【说明】
低频降噪旁路:0 不旁路,1 旁路。
2.4.2.7 global_gain/global_gain_alpha
【说明】
配置 CNR 局部与全局降噪模式的插值强度。
通常使用默认值,无需配置,使用 local gain 方式。
公式:Gain=(global_gain_alphaglobal_gain+(8-global_gain_alpha)local_gain)>>3(原文疑似缺乘号,按原样保留)。
global gain alpha 范围 [0.0 1.0],默认 0。
global gain 范围 0.0 到 64.0,默认 1。
2.4.2.8 local_gain_scale
【说明】
放大 CNR 降噪强度,通常使用默认值,不宜轻易调整。
范围 0, 128,默认 1。
2.4.2.9 gain_adj_strength_ratio
【说明】
根据 local gain 调整滤波强度,值越小噪声去除越强。
范围 [1, 255],默认 255。
2.4.2.10 color_sat_adj
【说明】
基于梯度调整的双边滤波 UV 比例,1~255;值越小色噪去除越强。
有效范围 [1, 255],默认 40。
2.4.2.11 color_sat_adj_alpha
【说明】
color_sat_adj 调整比例;值越大色噪去除越强。
范围 0, 1.0,默认 0.8。
2.4.2.12 hf_spikes_reducion_strength
【说明】
高频中值滤波强度,值越大滤波越强。
范围 0, 1.0,默认 0.5。
2.4.2.13 hf_denoise_strength
【说明】
高频双边滤波强度,值越大色噪去除越强。
范围 [1, 1023],默认 10。
2.4.2.14 hf_color_sat
【说明】
高频双边滤波 UV 比例系数,值越小色彩饱和度下降越多。
范围 0.0, 7.9,默认 1.5。
2.4.2.15 hf_denoise_alpha
【说明】
高频双边滤波中心点权重。
有效范围 0.0, 1.0,默认 0。
2.4.2.16 hf_bf_wgt_clip
【说明】
高频最小降噪,值越大降噪越强。
范围 0, 255,默认 0。
2.4.2.17 thumb_spikes_reducion_strength
【说明】
缩略图中值滤波强度,值越大滤波越强。
有效范围 0.0, 1.0,默认 0.5。
2.4.2.18 thumb_denoise_strength
【说明】
缩略图双边滤波强度,值越大色噪去除越强。
范围 [1, 1023],默认 8。
2.4.2.19 thumb_color_sat
【说明】
缩略图双边滤波 UV 比例系数,影响色彩饱和度下降(原文未完整说明增减方向,未猜补)。
范围 0.0, 7.9,默认 4。
2.4.2.20 lf_denoise_strength
【说明】
低频双边滤波强度,值越大色噪去除越强。
范围 [1, 1023],默认 8。
2.4.2.21 lf_color_sat
【说明】
低频双边滤波 UV 比例系数;值越小饱和度下降越多。
范围 0.0, 7.9,默认 4。
2.4.2.22 lf_denoise_alpha
【说明】
低频双边滤波中心点权重。
有效范围 0.0, 1.0,默认 0.5。
2.4.2.23 kernel_5x5
【说明】
5x5 双边滤波核。
2.4.3 4.2.4.3 调试步骤
关闭 SHARP 模块。
调整各层的 denoise_strength、denoise_alpha、color_sat 等参数。
控制高、低频色噪去除,权衡色彩涂抹、饱和度下降等缺陷。
2.5 4.2.5 SHARP
2.5.1 4.2.5.1 功能说明
Sharpen 用于增强图像清晰度,算法接近 rk isp2x。
主要提取高频数据,随后预滤波、锐化增强、噪声抑制,最后与未锐化原图插值叠加输出。
支持分别为高、低信噪比噪声模式设置锐化参数。
例如支持双转换增益(DCG)的 CIS,高转换增益 HCG 对应高信噪比模式,低转换增益对应低信噪比模式;原文将低转换增益同样写作 HCG,保留此疑点待核对。
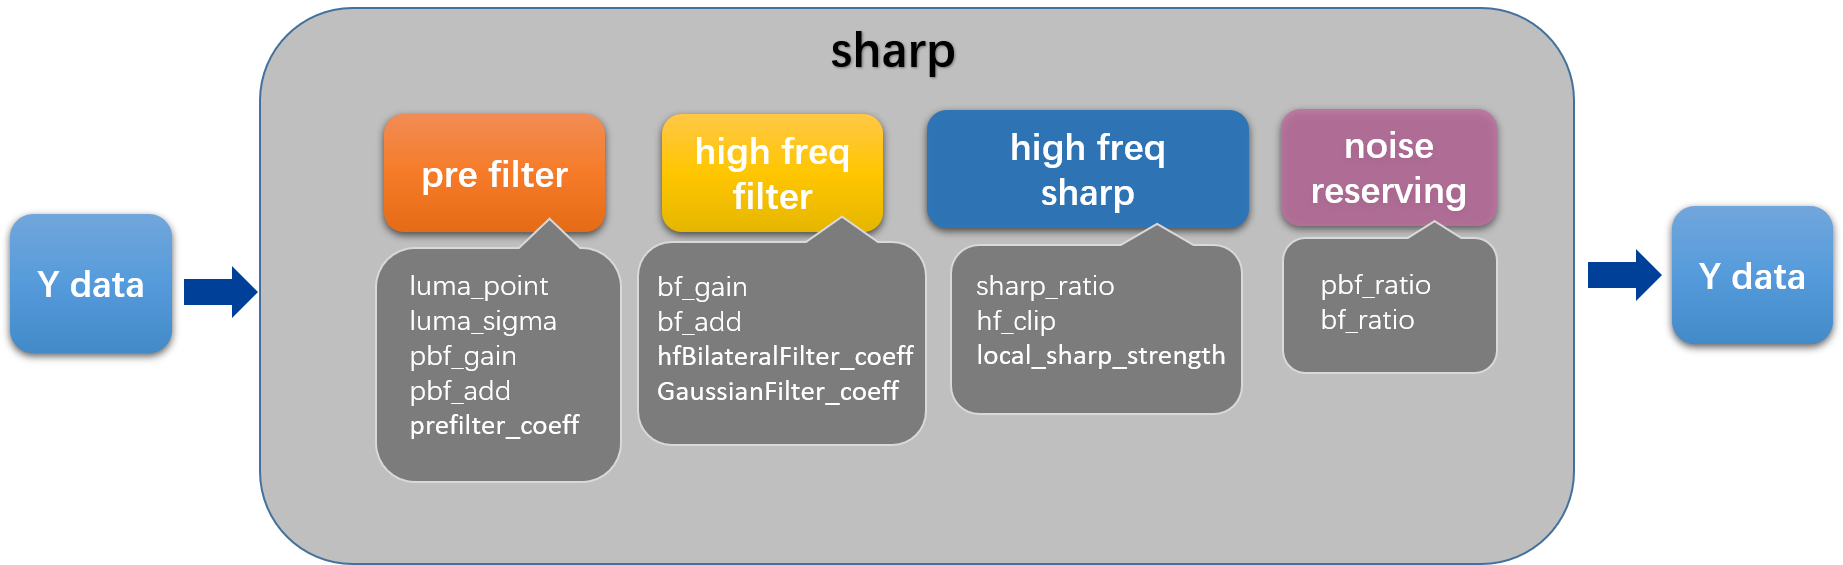
图 4-2-5-1 SHARP 功能框图
2.5.2 4.2.5.2 关键参数
| 参数名 | 参数类型 | 简要说明 |
|---|---|---|
| Enable | 调试参数 | 常用调试参数 |
| SNR_Mode | 模式参数 | DCG 对应高、低信噪比模式 |
| Sensor_Mode | 模式参数 | 传感器 DCG 模式 |
| iso | 调试参数 | 常用调试参数 |
| pbf_gain | 调试参数 | 常用调试参数 |
| pbf_add | 调试参数 | 常用调试参数 |
| pbf_ratio | 调试参数 | 常用调试参数 |
| gaus_ratio | 调试参数 | 常用调试参数 |
| sharp_ratio | 调试参数 | 常用调试参数 |
| bf_gain | 调试参数 | 常用调试参数 |
| bf_add | 调试参数 | 常用调试参数 |
| luma_point / luma_sigma | 调试参数 | 常用调试参数 |
| luma_point / hf_clip | 调试参数 | 常用调试参数 |
| luma_point / local_sharp_strength | 调试参数 | 常用调试参数 |
| prefilter_coeff | 调试参数 | 常用调试参数 |
| GaussianFilter_coeff | 调试参数 | 常用调试参数 |
| hfBilateralFilter_coeff | 调试参数 | 常用调试参数 |
2.5.2.1 Enable:
【说明】
Sharp 模块使能开关。
1 开启模块,0 关闭模块。
2.5.2.2 SNR_Mode
【说明】
LCG 与 HCG 对应不同噪声模式。HSNR 对应 HCG,LSNR 对应 LCG。
2.5.2.3 Sensor_Mode
【说明】
传感器支持的 HCG、LCG 模式;若不支持 DCG,默认使用 LCG 参数。
2.5.2.4 ISO
【说明】
不同 ISO 档位对应不同调试参数,目前仅支持 13 档。
2.5.2.5 pbf_gain
【说明】
预滤波 sigma 的乘法比例,值越大滤波越强,噪声和细节越少。
范围 [0.0, 2.0],默认 1.0。
2.5.2.6 pbf_add
【说明】
预滤波 sigma 叠加偏移,值越大滤波越强,噪声和细节越少。
范围 [0, 1023],默认 0。
2.5.2.7 pbf_ratio
【说明】
预滤波融合权重,值越大滤波越强,噪声和细节越少。
范围 [0.0, 1.0],默认 0.5。
2.5.2.8 gaus_ratio
【说明】
高频双边滤波的引导图像由高斯滤波结果与原图融合得到。
值越大,高斯双边滤波的引导权重越大。
范围 [0.0, 1.0],默认 0。
2.5.2.9 sharp_ratio
【说明】
锐化强度,值越大锐化越强。
范围 [0.0, 32],默认 6。
2.5.2.10 bf_gain
【说明】
高频双边滤波 sigma 的乘法比例,值越大滤波越强,噪声和细节越少。
范围 [0.0, 2.0],默认 1.0。
2.5.2.11 bf_add
【说明】
高频双边滤波 sigma 叠加偏移,值越大滤波越强,噪声和细节越少。
范围 [0, 1023],默认 0。
2.5.2.12 bf_ratio
【说明】
高频双边滤波融合权重,值越大滤波越强,噪声和细节越少。
范围 [0.0, 1.0],默认 0.5。
2.5.2.13 luma_point / luma_sigma
【说明】
不同像素亮度对应不同噪声 SIGMA 曲线。
luma_point 为曲线亮度值,范围 [0, 1023]。
luma_sigma 为噪声强度值,范围 [0, 1023]。
2.5.2.14 luma_point / hf_clip
【说明】
对不同像素亮度的高频值进行限幅的范围。
值越大,允许的最大锐化强度越高。
范围 [0, 1023],默认 256。
2.5.2.15 luma_point / local_sharp_strength
【说明】
计算不同像素亮度下的高频叠加权重比例。
值越大,允许叠加的高频越多,图像越锐利。
2.5.2.16 prefilter_coeff:
【说明】
预滤波算子。
2.5.2.17 GaussianFilter_coeff
【说明】
高斯滤波算子。
2.5.2.18 hfBilateralFilter_coeff
【说明】
高频双边滤波算子。
2.5.3 4.2.5.3 调试步骤
调整 sharp_ratio、local_sharp_strength、hf_clip,控制高频边缘增强强度。
调整 gaus_ratio、pbf_ratio、pbf_gain、pbf_add、bf_ratio、bf_gain、bf_add,以减少锐化引入的噪声,平衡噪声与细节锐化。
Sharp 可在增强细节的同时抑制噪声,但最终仍不可避免地增加整体噪声。
3. 4.3 MERGE
3.1 4.3.1 功能说明
本模块调整合成时长(中)、短帧的使用比例。每帧比例由过曝权重与运动权重相乘决定;过曝权重由过曝曲线决定,运动权重由运动曲线决定。
融合时参考帧可选长帧或短帧,分别对应长帧模式和短帧模式。
过曝曲线由 OECurve_smooth、OECurve_offset 决定。两帧模式在长、短帧之间判断过曝;三帧模式在长、中帧之间判断。
长帧模式具有长–中帧运动曲线(LM_smooth、LM_offset)及中–短帧运动曲线(MS_smooth、MS_offset)。两帧模式仅中–短帧曲线生效。短帧模式的曲线由 Coef、ms_thd0、lm_thd0 决定。
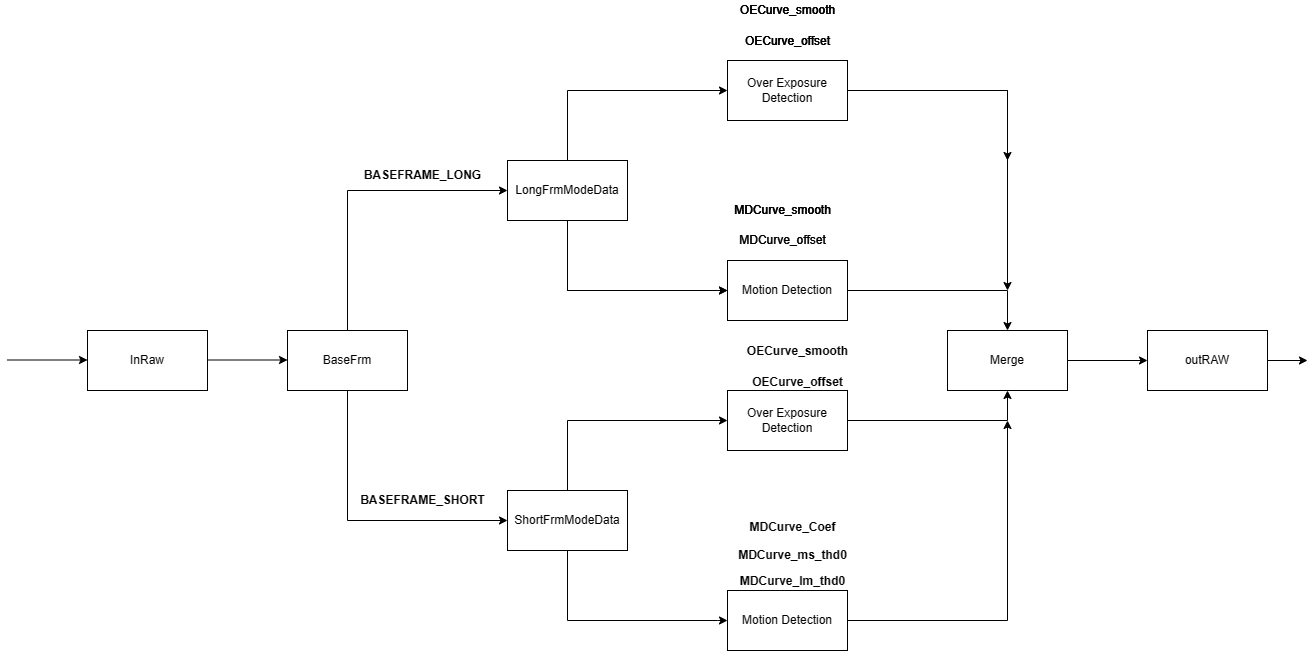
Merge 框图
3.2 4.3.2 关键参数
3.2.1 4.3.2.1 BaseFrm
【说明】
表示融合过程中的参考帧选择。
【成员】
| 成员名称 | 说明 |
|---|---|
| BASEFRAME_LONG | 以长帧为基准 |
| BASEFRAME_SHORT | 以短帧为基准 |
【注意事项】
BASEFRAME_LONG 与 BASEFRAME_SHORT 融合后亮度基本相同。主要区别为 BASEFRAME_SHORT 的运动拖影较少,BASEFRAME_LONG 的噪声表现较好。
BASEFRAME_LONG 模式使用 LongFrmModeData 参数;BASEFRAME_SHORT 模式使用 ShortFrmModeData 参数。
3.2.2 4.3.2.2 ByPassThr
【说明】
本模块旁路阈值,范围 [0,1]。当前环境亮度与上一帧环境亮度的百分比差小于 ByPassThr 时,不更新本模块参数。
【成员】
【注意事项】
使用工具调试时将值设为 0,否则调试可能无效。
3.2.3 4.3.2.3 LongFrmModeData
【说明】
长帧模式的 merge 参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| OECurve | 过曝曲线参数 |
| MDCurve | 运动曲线参数 |
| OECurve_damp | 过曝曲线变化平滑系数,即当前帧参数占比,范围 [0,1],默认 0.9。 |
| MDCurveLM_damp | 长中帧运动曲线变化平滑系数,即当前帧参数占比,范围 [0,1],默认 0.9;HDR x2 无效。 |
| MDCurveMS_damp | 中短帧运动曲线变化平滑系数,即当前帧参数占比,范围 [0,1],默认 0.9。 |
【注意事项】
3.2.3.1 4.3.2.3.1 EnableEachChn
【说明】
单通道过曝检测开关:0 关闭,1 开启。
【成员】
【注意事项】
画面存在单色区域过曝,且 merge 后该区域噪声较大时,建议开启。
3.2.3.2 4.3.2.3.2 OECurve
【说明】
长帧模式的过曝曲线参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| EnvLv | 过曝曲线参数 |
| EnvLv_len | EnvLv 数组长度 |
| Smooth | 过曝曲线斜率,范围 [0,1],默认 0.4,精度 0.01。 |
| Smooth_len | Smooth 数组长度 |
| Offset | 过曝曲线偏移,范围 [108,280],默认 210,精度 0.1。 |
| Offset_len | Offset 数组长度 |
【注意事项】
3.2.3.3 4.3.2.3.3 MDCurve
【说明】
长帧模式的运动曲线参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| MoveCoef | 运动程度,范围 [0,1],0 完全静止,1 完全运动。 |
| MoveCoef_len | MoveBeef 数组长度 |
| LM_smooth | 长中帧运动曲线斜率,范围 [0,1],默认 0.4;HDR x2 无效。 |
| LM_smooth_len | LM_smooth 数组长度 |
| LM_offset | 长中帧运动曲线偏移,范围 [0.26,1],默认 0.38;HDR x2 无效。 |
| LM_offset_len | LM_offset 数组长度 |
| MS_smooth | 中短帧运动曲线斜率,范围 [0,1],默认 0.4。 |
| MS_smooth_len | MS_smooth 数组长度 |
| MS_offset | 中短帧运动曲线偏移,范围 [0.26,1],默认 0.38。 |
| MS_offset_len | MS_offset 数组长度 |
【注意事项】
MoveCoef:目前未实现场景检测,无法取得运动量,实际使用 MoveComeEf 等于 1(原文此处拼写 MoveComeEf,与标题不同,保留待核对)。
3.2.4 4.3.2.4 ShortFrmModeData
【说明】
短帧模式的 merge 参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| OECurve | 过曝曲线参数 |
| MDCurve | 运动曲线参数 |
| OECurve_damp | 过曝曲线平滑系数,当前帧参数占比,范围 [0,1],默认 0.9。 |
| MDCurve_damp | 运动曲线平滑系数,当前帧参数占比,范围 [0,1],默认 0.9。 |
【注意事项】
3.2.4.1 4.3.2.4.1 OECurve
【说明】
长帧模式的过曝曲线参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| EnvLv | 过曝曲线参数 |
| EnvLv_len | EnvLv 数组长度 |
| Smooth | 过曝曲线斜率,范围 [0,1],默认 0.4,精度 0.01。 |
| Smooth_len | Smooth 数组长度 |
| Offset | 过曝曲线偏移,范围 [108,280],默认 210,精度 0.1。 |
| Offset_len | Offset 数组长度 |
【注意事项】
3.2.4.2 4.3.2.4.2 MDCurve
【说明】
长帧模式的过曝曲线参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| MoveCoef | 运动程度,范围 [0,1],0 完全静止,1 完全运动。 |
| MoveCoef_len | MoveBeef 数组长度 |
| Coef | 默认 0.05,精度 0.0001。 |
| Coef_len | Coef 数组长度 |
| ms_thd0 | 短中帧控制系数,范围 [0,1],默认 0.0,精度 0.1。 |
| ms_thd0_len | ms_thd0 数组长度 |
| lm_thd0 | 长中帧控制系数可设 0.0,精度 0.1;HDR x2 无效。 |
| lm_thd0_len | lm_thd0 数组长度 |
【注意事项】
3.3 4.3.3 调试步骤
Merge 调试主要分为过曝曲线和运动曲线两部分。
3.3.1 4.3.3.1 过曝曲线调试
【说明】
OECurve 由 OECurve_smooth、OECurve_offset 决定(如下图),并根据不同 Envlv 设置不同曲线。
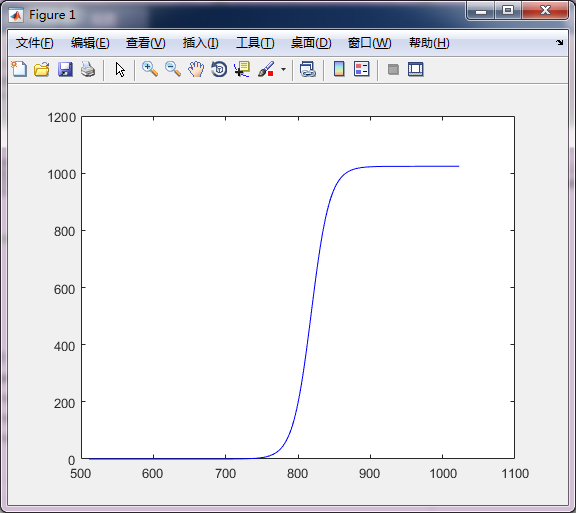
OECurve 示意图
【成员】
| 成员名称 | 说明 |
|---|---|
| Smooth | 过曝曲线斜率 |
| Offset | 过曝曲线斜率 |
【注意事项】
1.Smooth:
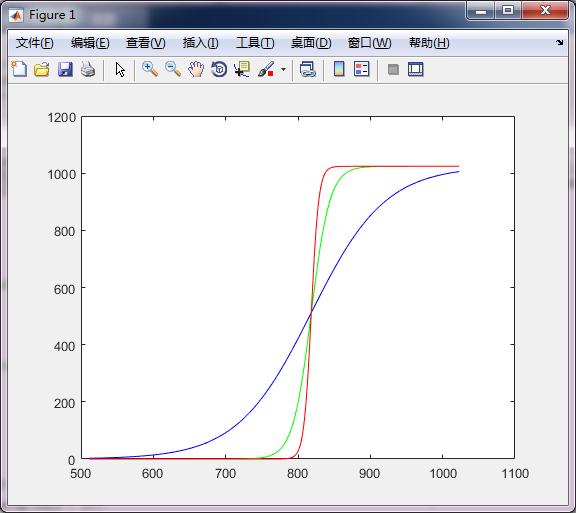
在图像上,该值控制长短帧过渡区域的平滑性:越小,过曝与非过曝区域之间过渡越平滑,过渡区越大;越大,过渡越突兀,但区域越小。下图红、绿、蓝曲线分别对应 0、0.4、1。
OECurve_smooth 示意图
2.Offset:
该值表示过曝时开始使用短帧的起始值。值越小,越倾向以最大权重使用短帧。
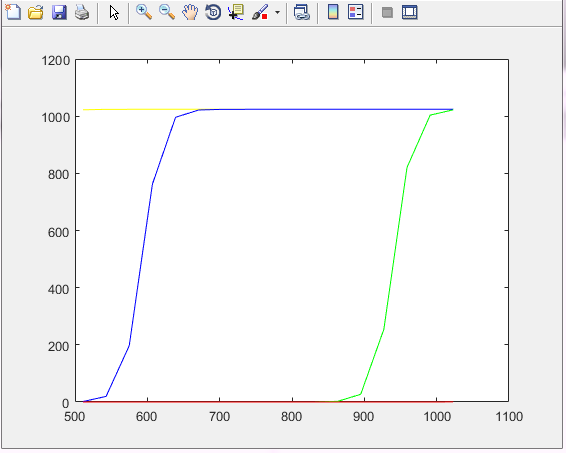
特殊点:108 时过曝曲线所有值均为 1023,短帧权重最大,对应黄线;128 表示从亮度 128 起可能使用短帧,对应蓝线;215 表示从亮度 215 起可能使用短帧,到 256 时短帧权重恰为 1023,对应绿线;280 时过曝曲线所有值为 0,merge 不使用短帧,对应红线。
OECurve_offset 示意图
3.3.2 4.3.3.2 长帧模式运动曲线调试
【说明】
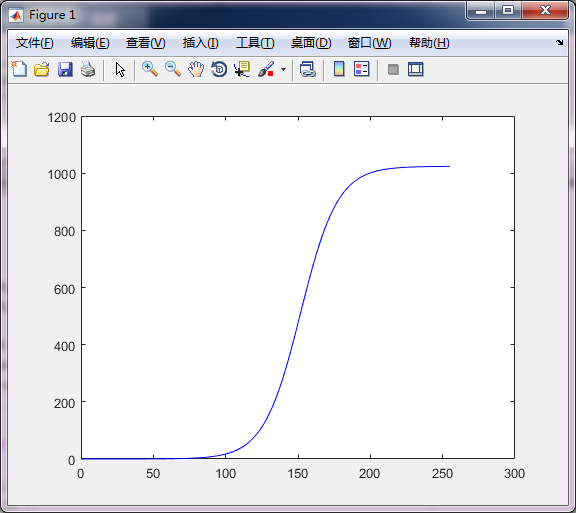
长帧模式运动曲线由 MS_smooth、MS_offset 及 LM_smooth、LM_offset 两组参数决定,实际曲线如下。
MDCurve 示意图
画面运动时需降低权重,减少短帧使用,降低运动重影;同时根据不同 MoveCoef 设置不同运动曲线。
【成员】
| 成员名称 | 说明 |
|---|---|
| MS_smooth | 运动曲线斜率 |
| MS_offset | 运动曲线斜率 |
【注意事项】
1.MS_smooth:
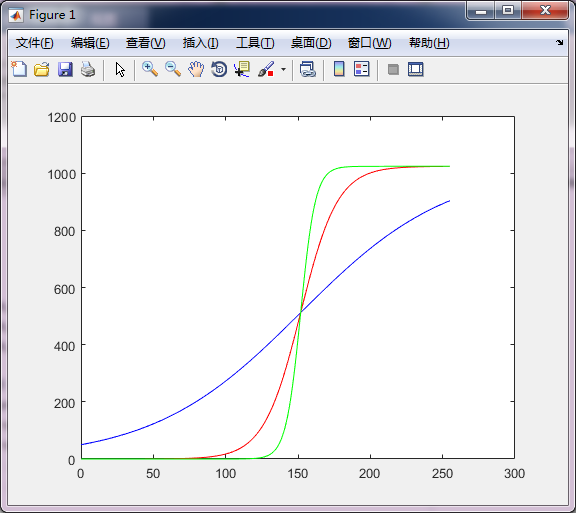
该值控制短、中帧过渡区平滑性:越小,过曝与非过曝区域间过渡越平滑、范围越大;越大,过渡越突兀、范围越小。下图绿、红、蓝曲线分别对应 0、0.4、1。
MDCurve_smooth 示意图
2.MS_offset:
该值表示过曝时开始使用短帧的起始值。越小,越倾向以最大权重使用短帧。绿、蓝、红曲线分别对应 0、0.38、1。
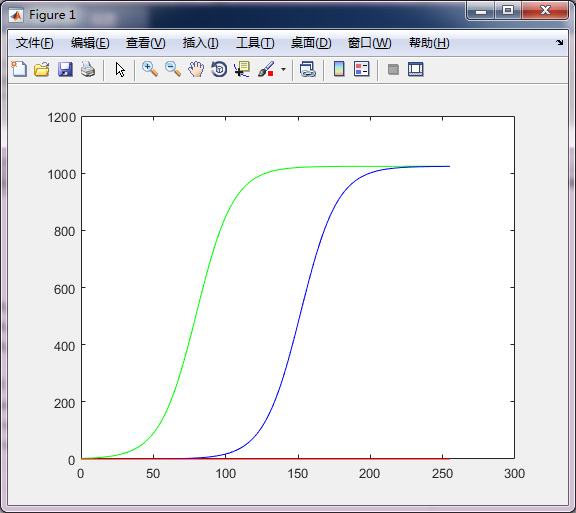
MDCurve_offset 示意图
3.3.3 4.3.3.2 短帧模式运动曲线调试
【说明】
短帧模式运动曲线由 Coef、ms_thd0、lm_thd0 三个参数决定,如下图。
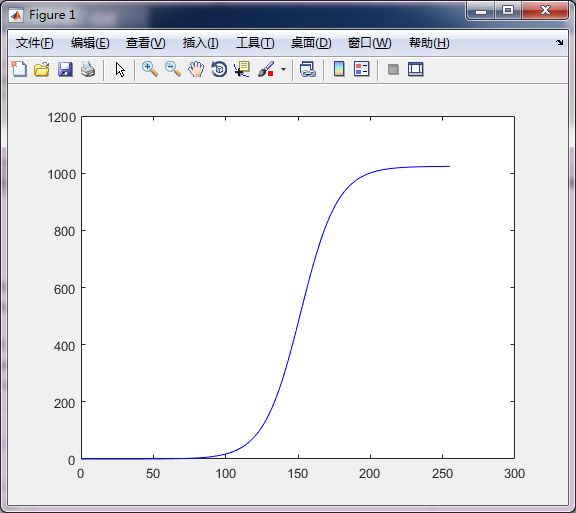
MDCurve 示意图
画面运动时需降低权重,减少短帧使用,降低运动重影;根据不同 MoveCoef 设置不同运动曲线。
【成员】
| 成员名称 | 说明 |
|---|---|
| Coef | 控制系数,范围 [0,1],默认 0.05,精度 0.0001。 |
| ms_thd0 | 中短帧控制系数,范围 [0,1],默认 0.0,精度 0.1。 |
| lm_thd0 | 长中帧控制系数,范围 [0,1],默认 0.0,精度 0.1。 |
【注意事项】
4. 4.4 DRC
4.1 4.4.1 功能说明
动态范围为场景最亮与最暗物体的亮度比;范围越大,通常表示场景亮度层次越丰富。
| 类别 | 动态范围 |
|---|---|
| 真实场景 | >= 180 dB |
| 人眼视觉系统感知 | 约 100 dB |
| 传统图像传感器像素 | 约 60 dB |
传统图像传感器拍摄高动态场景时,可能过曝丢失细节,或暗区欠曝难辨细节。记录此类场景需更高动态范围传感器或多曝光图像合成。主流显示设备动态范围有限,无法直接显示宽动态图像;DRC 压缩图像动态范围,使观看真实场景与显示设备的观察者获得相同视觉体验。
4.2 4.4.2 关键参数
4.2.1 4.4.2.1 Enable
【说明】
功能开关:0 关闭,1 开启。
【成员】
【注意事项】
该开关仅在线性模式有效;HDR 模式无效,强制开启。
4.2.2 4.4.2.2 DrcGain
【说明】
DrcGain 可调整输入 RAW 亮度,包括整体或局部亮度。
【成员】
| 成员名称 | 说明 |
|---|---|
| EnvLv | 环境亮度,范围 [0,1],0 全黑、1 最亮。 |
| EnvLv_len | EnvLv 数组长度 |
| DrcGain | DRC 增益,范围 [1,8]。 |
| DrcGain_len | DrcGain 数组长度 |
| Alpha | 范围 [0,1]。 |
| Alpha_len | Alpha 数组长度 |
| Clip | 原文范围表述为“0,64 to”,未补写缺失内容。 |
| Clip_len | Clip 数组长度 |
【注意事项】
4.2.3 4.4.2.3 HiLight
HiLight 可调整输出 RAW 的高光区域。
【成员】
| 成员名称 | 说明 |
|---|---|
| EnvLv | 环境亮度,范围 [0,1],0 全黑、1 最亮。 |
| EnvLv_len | EnvLv 数组长度 |
| Strength | 高光细节,范围 [0,1]。 |
| Strength_len | Strength 数组长度 |
【注意事项】
4.2.4 4.4.2.4 LocalSetting
【说明】
LocalSetting 用于调整 Local 相关参数。
4.2.4.1 4.4.2.4.1 LocalData
【说明】
LocalData 主要调整局部权重和对比度。
【成员】
| 成员名称 | 说明 |
|---|---|
| EnvLv | 环境亮度,范围 [0,1],0 全黑、1 最亮。 |
| EnvLv_len | EnvLv 数组长度 |
| LocalWeit | Local 范围 0,1;0 为 Global,1 为全 Local,默认 0。 |
| LocalWeit_len | LocalWeit 数组长度 |
| LocalAutoEnable | 自动 LocalWeit 开关,范围 [0,1],默认 1,精度 1。 |
| LocalAutoEnable_len | LocalAutoEnable 数组长度 |
| LocalAutoWeit | 自动 LocalWeit 值,范围 0,1,默认 0.4,精度 0.01。 |
| LocalAutoWeit_len | LocalAutoWeit 数组长度 |
| GlobalContrast | 全局对比度,范围 0,1,默认 0,精度 0.01。 |
| GlobalContrast_len | GlobalContrast 数组长度 |
| LoLitContrast | 低亮区对比度,范围 0,1,默认 0,精度 0.01。 |
| LoLitContrast_len | LoLitContrast 数组长度 |
【注意事项】
开启 LocalAutoEnable 时,LocalAutoWeit 生效,LocalWeit 不生效。
4.2.4.2 4.4.2.4.3 curPixWeit
【说明】
当前点双边权重,范围 [0,1],默认 0.37,精度 0.001。
【成员】
【注意事项】
4.2.4.3 4.4.2.4.4 preFrameWeit
【说明】
原文说明为当前帧双边权重,范围 [0,1],默认 0.8,精度 0.001(参数名 preFrameWeit 与说明存在疑点)。
【成员】
【注意事项】
4.2.4.4 4.4.2.4.5 Range_force_sgm
【说明】
双边值域 sigma 的倒数,范围 [0,1],默认 0,精度 0.0001。
【成员】
【注意事项】
Range_force_sgm 非零时,Range_sgm_cur 和 Range_sgm_pre 不生效。
4.2.4.5 4.4.2.4.6 Range_sgm_cur
【说明】
当前帧双边空间域 sigma 的倒数,范围 [0,1],默认 0.2,精度 0.0001(域名称按原文保留)。
【成员】
【注意事项】
4.2.4.6 4.4.2.4.7 Range_sgm_pre
【说明】
上一帧双边空间域 sigma 的倒数,范围 [0,1],默认 0.2,精度 0.0001(域名称按原文保留)。
【成员】
【注意事项】
4.2.4.7 4.4.2.4.8 Space_sgm_cur
【说明】
当前帧双边值域 sigma 的倒数,范围 [0,4095],默认 4068,精度 1(域名称按原文保留)。
【成员】
【注意事项】
4.2.4.8 4.4.2.4.9 Space_sgm_pre
【说明】
上一帧双边值域 sigma 的倒数,范围 [0,4095],默认 3068,精度 1(域名称按原文保留)。
【成员】
【注意事项】
4.2.5 4.4.2.5 CompressSetting
【说明】
CompressSetting 可调整压缩曲线。
【成员】
| 成员名称 | 说明 |
|---|---|
| Mode | 进入曲线表选择模式 |
【注意事项】
默认使用 AUTO 模式。
4.2.6 4.4.2.6 Scale_y
【说明】
增益修改比例表,范围 [0,2048]。
【成员】
【注意事项】
4.2.7 4.4.2.7 ByPassThr
【说明】
本模块旁路阈值,范围 [0,1]。当前环境亮度与上一帧环境亮度的百分比差小于 ByPassThr 时,不更新本模块参数。
【成员】
【注意事项】
使用工具调试时将值设为 0,否则调试可能无效。
4.2.8 4.4.2.8 Edge_Weit
【说明】
边缘响应比例,范围 [0,1],默认 0.02,精度 0.01,用于减少高对比度边缘伪影。
【成员】
【注意事项】
4.2.9 4.4.2.9 OutPutLongFrame
【说明】
仅输出长帧:0 关闭,1 开启。
【成员】
【注意事项】
此参数仅用于 Debug 阶段。
4.2.10 4.4.2.10 IIR_frame
【说明】
IIR 滤波帧数,范围 [1,1000],默认 2,精度 1。
【成员】
【注意事项】
该参数在线性模式下无效。
4.2.11 4.4.2.11 Tolerance
【说明】
随 EnvLv 变化的参数 DrcGain、Alpha、Clip、Strength、LocalWeit、GlobalContrast、LoLitContrast 的容差,范围 [0,1]。
【成员】
【注意事项】
4.2.12 4.4.2.12 damp
【说明】
上述随 EnvLv 变化参数的平滑系数,即当前帧参数所占比例;范围 [0,1],默认 0.9。参数为 DrcGain、Alpha、Clip、Strength、LocalWeit、GlobalContrast、LoLitContrast。
【成员】
【注意事项】
4.3 4.4.3 调试步骤
4.3.1 4.4.3.1 DrcGain 调试
【说明】
DrcGain 可调整输入 RAW 亮度,包括整体或局部亮度。
【成员】
| 成员名称 | 说明 |
|---|---|
| DrcGain | DRC 模块增益,范围 [1,8]。 |
| Alpha | 范围 [0,1]。 |
| Clip | 范围 [0,64]。 |
【注意事项】
DrcGain 曲线由 DrcGain、Alpha、Clip 三个参数构成,近似形状如下。
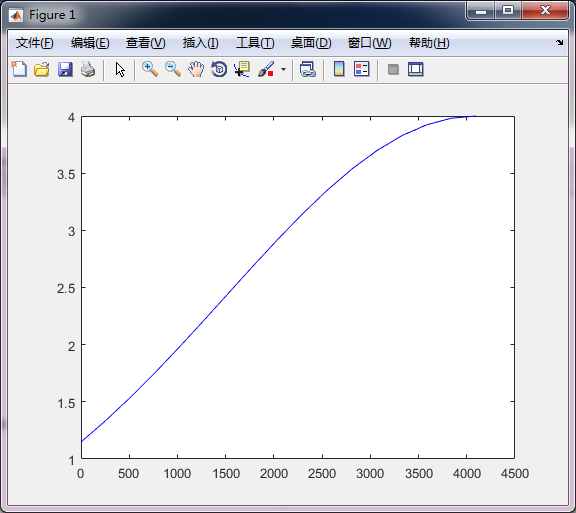
图中横坐标为像素亮度 0~4096,纵坐标为该亮度像素的增益倍数。
DrcGain:
DrcGain 确定最大增益倍数,受两个条件限制:
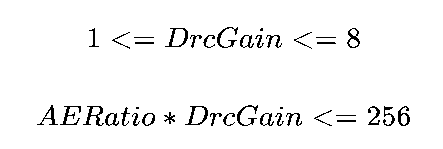
1 <= DrcGain <= 8
AERatio * DrcGain <= 256
由上述条件可知实际 DrcGain 小于 8x。若调试中设为 8x,但与 AERatio 的乘积大于 256x,内部会裁减 DrcGain,使乘积小于 256x。
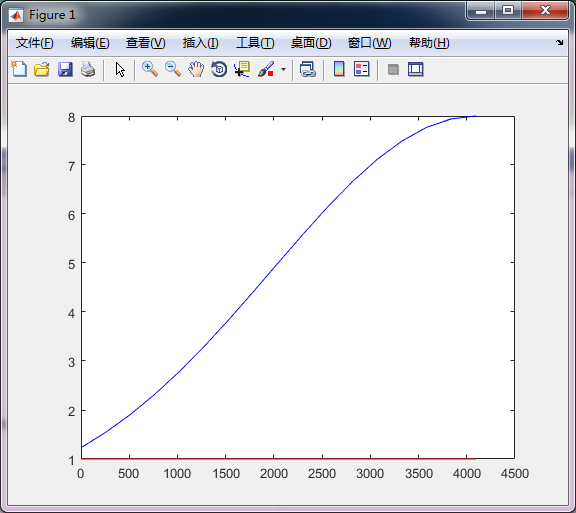
实际调试中,在相同亮度下增加 DrcGain 可减少长短帧位移误差;原文括号写“except for sensors other than DCG mode”,例外范围表述不清,保留待核对。DrcGain 是数字增益:传感器仍处于模拟增益模式时,增加它会提高噪声;传感器处于数字增益模式时,增加它对噪声水平没有显著差异。
下图为 DrcGain 等于 1x(红线)和 8x(蓝线)的近似曲线。
Alpha:
Alpha 确定 DrcGain 曲线斜率,下图比较 Alpha 为 0(红线)与 0.9(蓝线)。
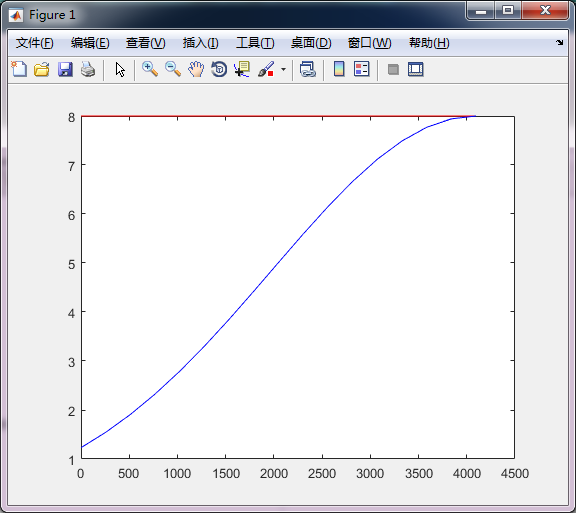
Alpha 越小,DrcGain 曲线越接近水平直线,即各亮度被等比例放大,可能导致对比度不足及暗部噪声放大。
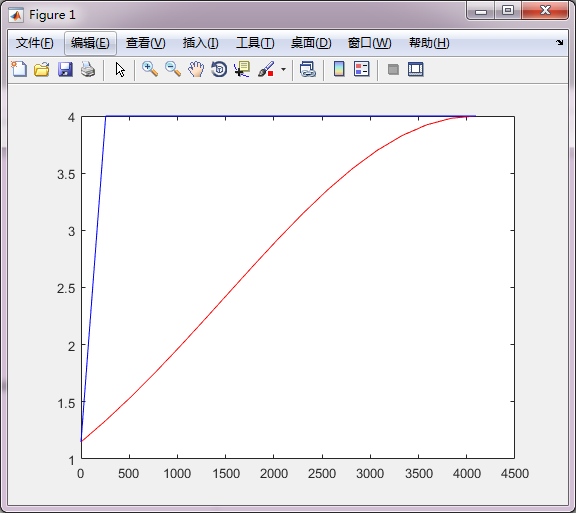
Clip:
4.3.2 4.4.3.2 HiLight 调试
【说明】
HiLight 可调整输出 RAW 高光区域的细节。
【成员】
| 成员名称 | 说明 |
|---|---|
| Strength | 高光细节,范围 [0,1]。 |
【注意事项】
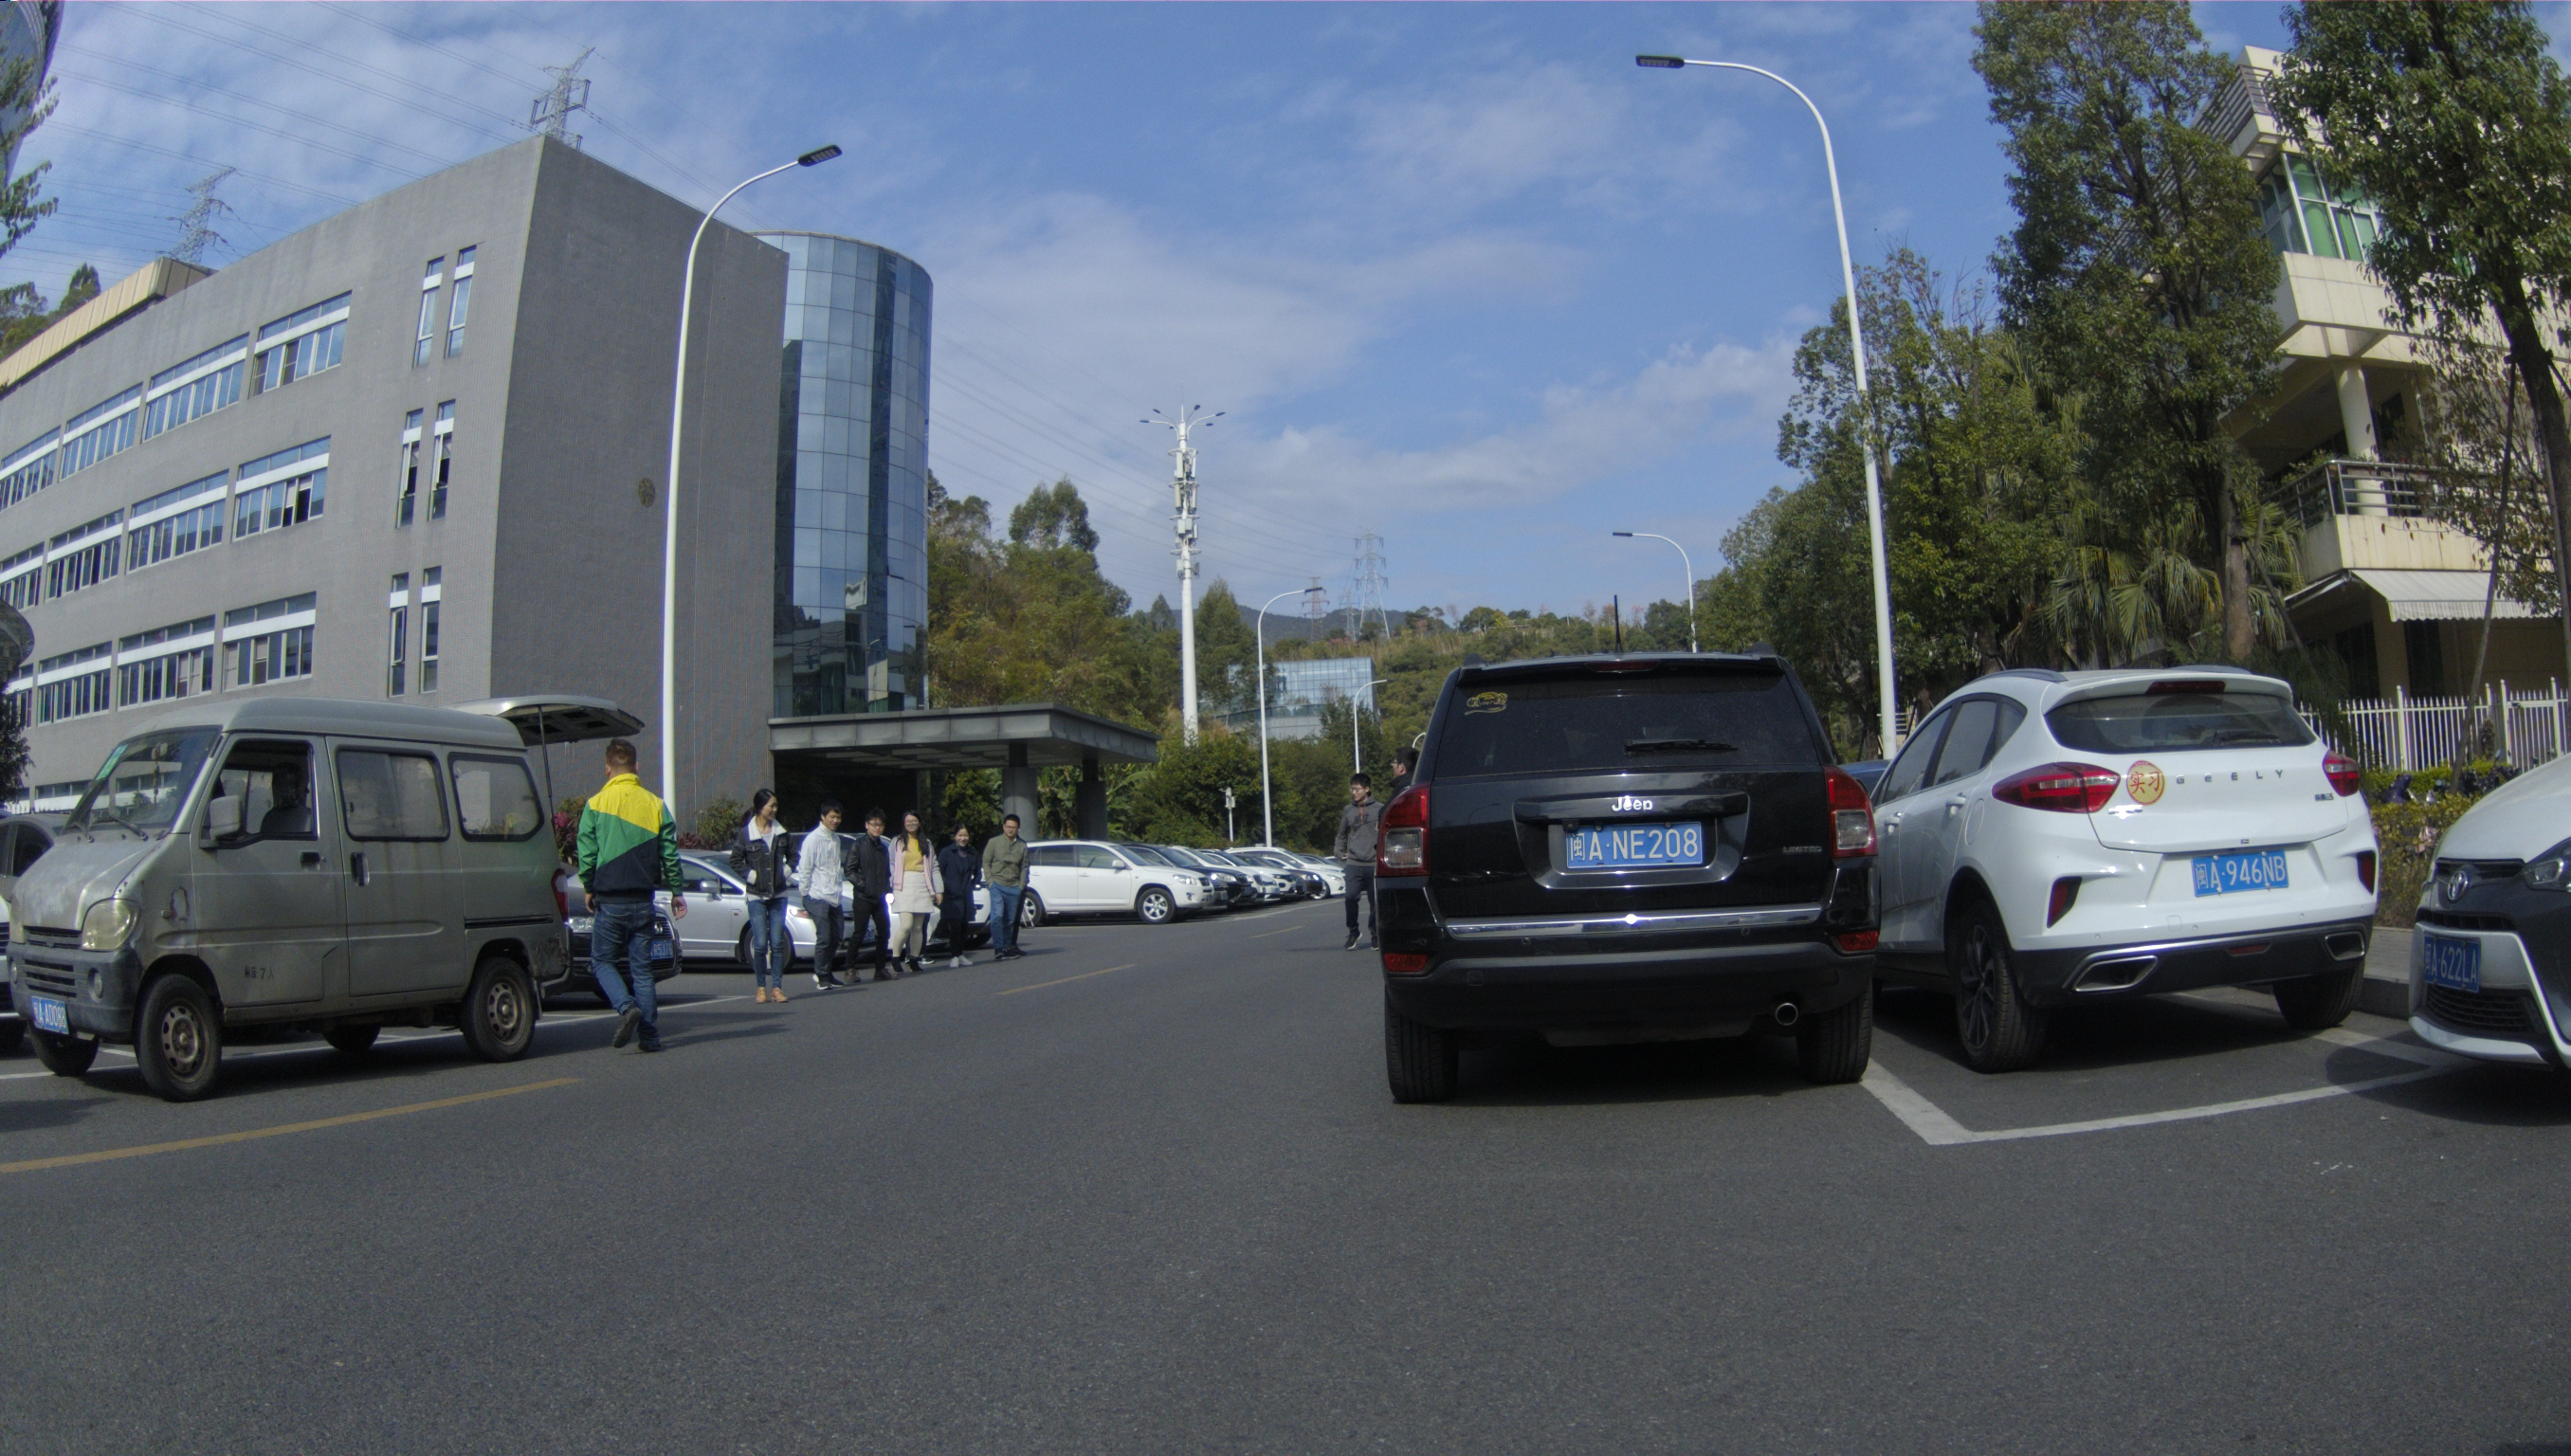
Stength 值越大,高光压缩后细节越好,但高光边界越容易产生光晕。下图左侧 Strength 为 0,右侧为 1(Stength 为原文拼写)。
4.3.3 4.4.3.3 LocalSetting 调试
【说明】
LocalSetting 调整 Local 相关参数。当 LocalAutoEnable=0 且 LocalWeit=0,或 LocalAutoEnable=1 且 LocalAutoWeit=0 时,本模块全部参数无效。
4.3.3.1 4.4.3.3.1 LocalData 调试
【说明】
LocalTMOData 主要调整 LocalTMO 权重、全局对比度和暗区对比度。
【成员】
| 成员名称 | 说明 |
|---|---|
| LocalWeit | Local TMO 权重,范围 [0,1];0 全局 TMO,1 全局部 TMO。 |
| LocalAutoEnable | 自动 LocalWeit 开关,范围 [0,1],默认 1,精度 1。 |
| LocalAutoWeit | 自动 LocalWeit 值,范围 [0,1],默认 0.4,精度 0.01。 |
| GlobalContrast | 全局对比度,范围 [0,1],默认 0,精度 0.01。 |
| LoLitContrast | 低亮区对比度,范围 [0,1],默认 0,精度 0.01。 |
【注意事项】
当 LocalAutoEnable = 0 且 LocalWeit = 0,或 LocalAutoEnable = 1 且 LocalAutoWeit=0 时,DRC 为 Global 模式。原文接着列出 LocalAutoEnable=0 且 LocalWeit > 0,或 LocalAutoEnable=1 且 LocalAutoWeit>0 的条件,但句子未完成,未猜补其结论。
GlobalContrast:值越大,整体对比度越强(不含暗区)。下图左侧为 0,右侧为 1。
LoLitContrast:值越大,暗区对比度越强。下图左侧为 0,右侧为 1。
4.3.4 4.4.3.4 Edge_Weit 调试
【说明】
改变该值以减少高对比度边缘伪影。
【成员】
【注意事项】
5. 4.5 去雾与增强
5.1 4.5.1 功能说明
雾霾等恶劣天气下,大气散射使图像质量严重下降,颜色灰白、对比度降低、物体特征难以识别,需要图像去雾技术增强或修复视觉效果。
本模块包括 Dehaze、Enhance、Hist。Dehaze 主要用于雾霾较重的画面,Enhanced 和 Hist 多用于增强对比度。原文关于 Dehaze 与 Enhance 同时开启的句子自相矛盾,写两者“can only be opened at the same time”,随后又称同时开启时仅“Add module”生效;未擅自推定优先级。Hist 可与其他模块一起开启。
原文含未解析的图片标记 ! [] (Resources/Dehaze Block Diagram .png);下方保留实际原图。
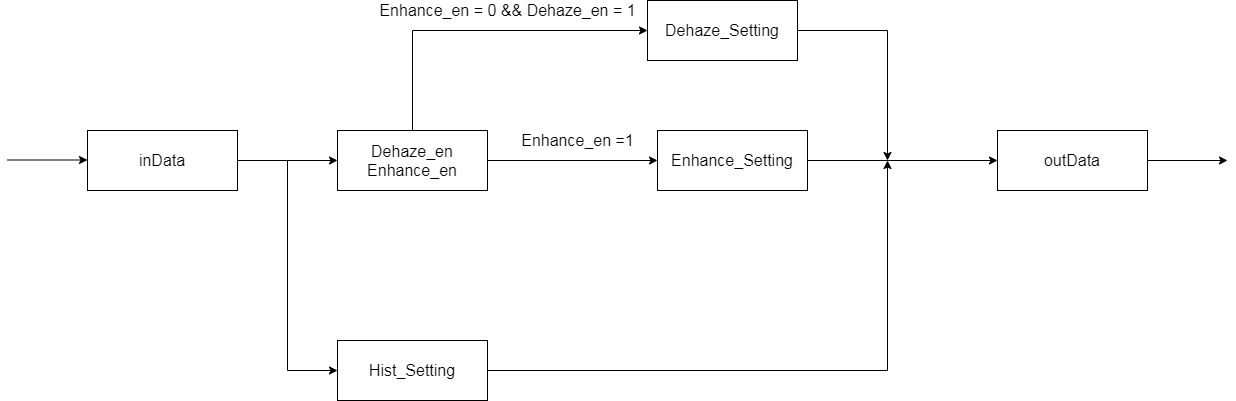
Dehaze 模块框图
5.2 4.5.2 关键参数
5.2.1 4.7.2.1 Enable
【说明】
Dehaze 与 Enhanced 功能开关。
0:关闭。
1:开启。
【成员】
【注意事项】
5.2.2 4.5.2.2 cfg_alpha
【说明】
软件配置参数占比,范围 [0,1],默认 1,精度 0.01。
0:全部使用自适应参数。
1:全部使用软件配置参数;可按比例混合自适应与软件配置参数。
【成员】
【注意事项】
值为 0 时,Dehaze 的 cfg_wt、cfg_air、cfg_tmax 及 Hist 的 cfg_gratio 无效;值为 1 时,Dehaze 完全由 cfg_wt、cfg_air、cfg_tmax 决定,Hist 完全由 cfg_gratio 决定。
5.2.3 4.5.2.3 ByPassThr
【说明】
本模块旁路阈值,范围 [0,1]。当前环境亮度与上一帧环境亮度的百分比差小于 ByPassThr 时,不更新本模块参数。
【成员】
【注意事项】
使用工具调试时将值设为 0,否则调试可能无效。
5.2.4 4.5.2.4 Dehaze_Setting
【说明】
通过本模块调整去雾参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| en | 功能开关 |
| air_lc_en | 是否基于 Airlight Base 进行最小截断的开关。 |
| stab_fnum | 帧稳定最大值 |
| sigma | IIR 控制的 sigma |
| wt_sigma | 帧间 WT 滤波系数 |
| air_sigma | 帧间 air 滤波系数 |
| tmax_sigma | 帧间 tmax 滤波系数 |
| pre_wet | 参考数据 IIR 滤波因子 |
| DehazeData | 去雾调试参数 |
| 成员名称 | 说明 |
|---|---|
| EnvLv | 环境亮度 |
| EnvLv_len | EnvLv 数组长度 |
| dc_min_th | WT 自适应统计范围,范围 [16, 120],默认 64。 |
| dc_min_th_len | dc_min_th 数组长度 |
| dc_max_th | WT 自适应高曝光区统计范围,范围 [170, 255],默认 192。 |
| dc_max_th_len | dc_max_th 数组长度 |
| yhist_th | y 分量高曝光区统计范围 [170, 255],默认 249。 |
| yhist_th_len | yhist_th 数组长度 |
| yblk_th | y 分量块数量比例阈值,范围 0.002, 0.01,默认 0.002。 |
| yblk_th_len | yblk_th 数组长度 |
| dark_th | WT 自适应 Y 分量块最小值阈值,范围 [230, 250],默认 250。 |
| dark_th_len | dark_th 数组长度 |
| bright_min | air 自适应阈值最小值,160 到 200,默认 180。 |
| bright_min_len | bright_min 数组长度 |
| bright_max | air 自适应阈值最大值,210 到 250,默认 240。 |
| bright_max_len | bright_max 数组长度 |
| wt_max | WT 自适应最大值,范围 0.75, 0.9,默认 0.9。 |
| wt_max_len | wt_max 数组长度 |
| air_min | air 自适应最小值,200 到 220,默认 200。 |
| air_min_len | air_min 数组长度 |
| air_max | air 自适应最大值,230 到 250,默认 250。 |
| air_max_len | air_max 数组长度 |
| tmax_base | tmax 默认 125;对应配置 200 (131)、210 (125)、220 (119)、230 (114)、240 (109)、250 (105),范围 131-105。 |
| 成员名称 | 说明 |
|---|---|
| tmax_base_len | tmax_base 数组长度 |
| tmax_off | tmax 自适应固定值,范围 [0.1, 0.5],默认 0.1。 |
| tmax_off_len | tmax_off 数组长度 |
| tmax_max | tmax 最大值,范围 0.1, 0.5,默认 0.5。 |
| tmax_max_len | tmax_max 数组长度 |
| cfg_wt | 软件配置 wt 去雾强度,范围 [0, 1],默认 0.8。 |
| cfg_wt_len | cfg_wt 数组长度 |
| cfg_air | 软件配置 air 大气光系数,范围 [0, 255],默认 210。 |
| cfg_air_len | cfg_air 数组长度 |
| cfg_tmax | 软件配置 tmax 最大去雾值,范围 0, 1,默认 0.2。 |
| cfg_tmax_len | cfg_tmax 数组长度 |
| bf_weight | 两种双边滤波的合成权重,范围 [0, 1],默认 0.5。 |
| bf_weight_len | bf_weight 数组长度 |
| dc_weitcur | 暗通道部分权重,范围 [0, 1];原文默认值缺失。 |
| dc_weitcur_len | dc_weitcur 数组长度 |
| range_sigma | 双边滤波值域 sigma,范围 [0, 1],默认 0.4。 |
| range_sigma_len | range_sigma 数组长度 |
| space_sigma_pre | 以 IIR 数据为参考时的双边空间域 sigma,范围 [0, 1],默认 0.4。 |
| space_sigma_pre_len | space_sigma_pre 数组长度 |
| space_sigma_cur | 以当前数据为参考时的双边空间域 sigma,范围 [0, 1],默认 0.8。 |
| space_sigma_cur_len | space_sigma_cur 数组长度 |
【注意事项】
stab_fnum:去雾参数从 0 逐渐达到稳定值,sw_dhaze_stab_fnum 为软件指定的稳定帧数;一般 10 帧较合适,最大可配 31,最多约 1s 进入稳定状态。
5.2.5 4.5.2.5 Enhance_Setting
【说明】
本模块调整图像对比度。
【成员】
| 成员名称 | 说明 |
|---|---|
| en | enhance 功能开关 |
| enhance_curve | 低频曲线 |
| EnhanceData | enhance 调试参数 |
| 成员名称 | 说明 |
|---|---|
| EnvLv | 环境亮度 |
| EnvLv_len | 环境亮度数组长度 |
| enhance_value | 通用对比度强度,范围 [0, 16],建议 [1, 2]。 |
| enhance_value_len | enhance_value 数组长度 |
| enhance_chroma | 色度增强调整参数,范围 [0, 16],建议 [1, 2]。 |
| enhance_chroma_len | enhance_chroma 数组长度 |
【注意事项】
enhance_value:值越大,对比度越大。
enhance_chroma:值越大,饱和度越高。
5.2.6 4.5.2.6 Hist_Setting
【说明】
本模块调整图像对比度,通常用于去雾后对比度仍不足时。
【成员】
| 成员名称 | 说明 |
|---|---|
| en | Hist 功能开关 |
| hist_para_en | 直方图拉伸控制开关 |
| HistData | hist 调试参数 |
| 成员名称 | 说明 |
|---|---|
| EnvLv | 环境亮度 |
| EnvLv_len | EnvLv 数组长度 |
| hist_gratio | 直方图拉伸倍数、均衡控制系数,范围 [0, 32]。 |
| hist_gratio_len | hist_gratio 数组长度 |
| hist_th_off | 直方图统计阈值,0 到 255,默认 64。 |
| hist_th_off_len | hist_th_off 数组长度 |
| hist_k | 直方图自适应阈值放大倍数,0 到 7,默认 2。 |
| hist_k_len | hist_k 数组长度 |
| hist_min | 直方图统计阈值最小值,范围 [0,2],默认 0.016。 |
| hist_min_len | hist_min 数组长度 |
| hist_scale | 直方图均衡控制系数,范围 [0, 32]。 |
| hist_scale_len | hist_scale 数组长度 |
| cfg_gratio | 软件配置直方图拉伸倍数和均衡系数,范围 [0, 32)(右开区间按原文保留)。 |
| cfg_gratio_len | cfg_gratio 数组长度 |
【注意事项】
hist_para_en 为 1 时 hist_scale 生效、hist_gratio 无效;为 0 时相反。
hist_gratio:值越大,直方图拉伸越多,整体亮度越高。
hist_th_off:值越大,直方图统计值越大,整体亮度越高。
hist_k:值越大,直方图统计值越大,整体亮度越高。
hist_min:值越大,直方图统计值越大,整体亮度越高。
5.3 4.5.3 调试步骤
主要分为 Dehaze、Enhanced、Hist 三部分调试。
5.3.1 4.5.3.1 Dehaze 调试
【说明】
建议通过以下三个参数调节去雾强度,它们随 ISO 变化。调试时 cfg_alpha 须设为 1。
【成员】
| 成员名称 | 说明 |
|---|---|
| cfg_wt | 软件配置 wt,图像去雾强度 |
| cfg_air | 软件配置 air,大气光幕系数 |
| cfg_tmax | 软件配置 tmax,最大去雾 |
【注意事项】
1.cfg_wt:越大去雾越强。wt 最好不超过 0.9;除非场景雾很重,多数情况下超过 0.9 会产生不自然效果。下图从左到右为 Dehaze_en= 0、Dehaze_en = 1 且 cfg_wt= 0.4、Dehaze_en = 1 且 cfg_wt= 0.8。
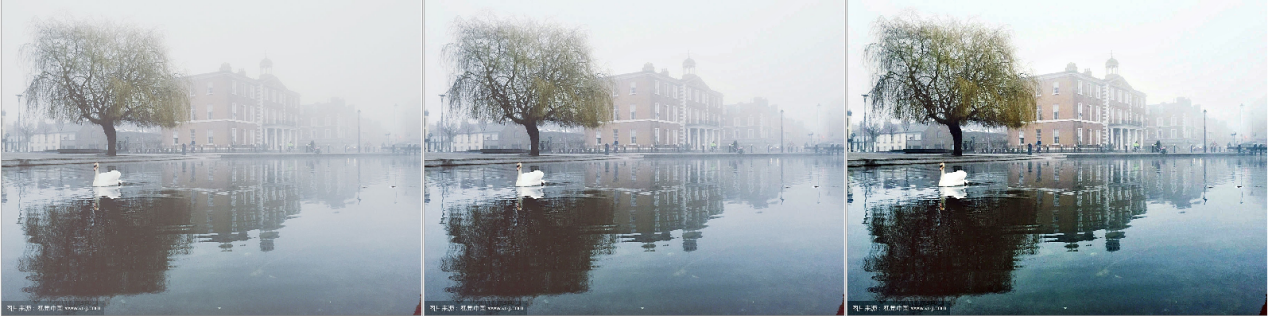
cfg_wt 对比图
2.cfg_air:也控制去雾强度,并影响过曝区域去雾效果,配合 sw_dhaz_cfg_wt 使用。
如下输入图中,cfg_air 越大,天空交界处去雾越自然;为 250 时没有中间分层问题。调试 AIR 主要考虑画面有无天空或过曝区域;若有,应增大 AIR,避免分层或细节丢失。下图从左到右为 Dehaze_en= 0、Dehaze_en= 1 且 cfg_air= 200、Dehaze_en= 1 且 cfg_air= 250。
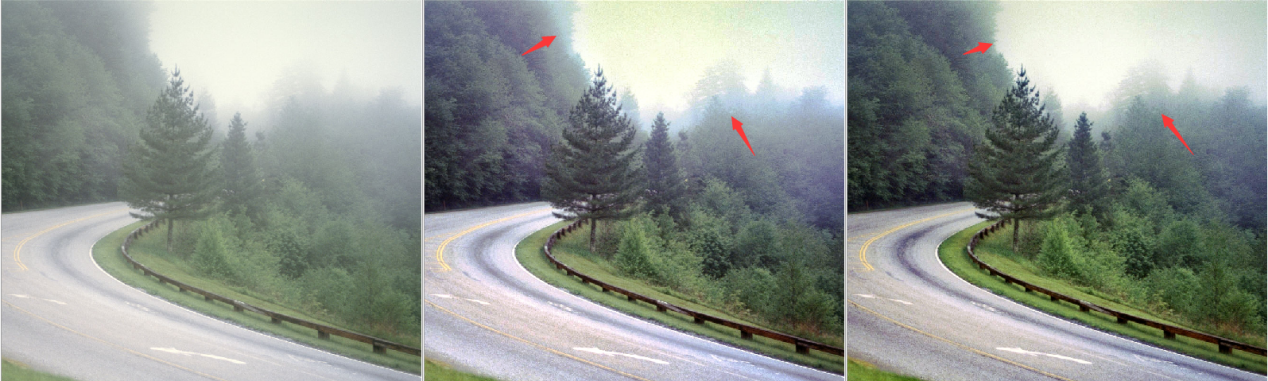
cfg_air 对比图
3.cfg_tmax:值越小,沿景深方向去雾越强;值越大,越弱。
cfg_tmax 为 0.1 时景深方向雾去除较干净,已可见部分细节;为 0.5 时明显较弱。并非去雾越多越好,过度处理会破坏层次,通常 0.2 较合适。下图从左到右为 Dehaze_en= 0、Dehaze_en= 1 且 cfg_tmax= 0.1、Dehaze_en= 1 且 cfg_tmax= 0.5。
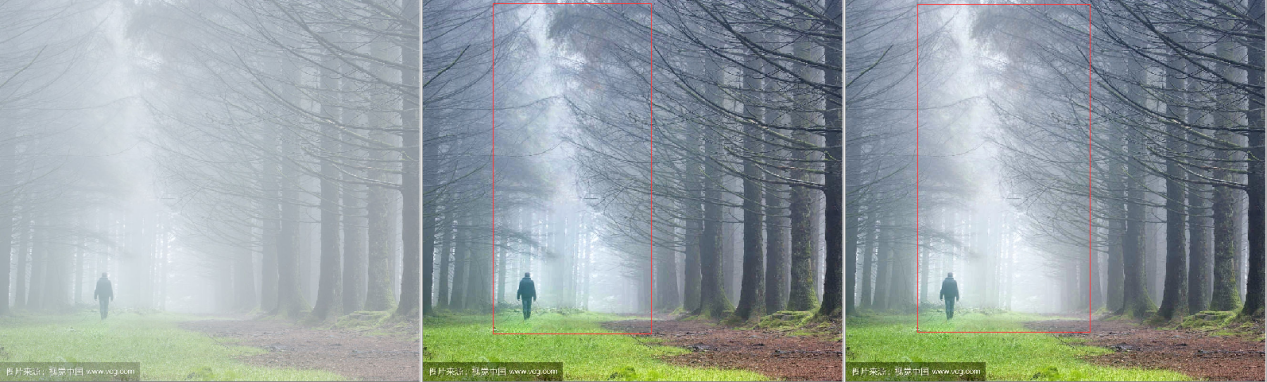
cfg_tmax 对比图
5.3.2 4.5.3.2 Enhanced 调试
【说明】
通用对比度增强通过 enhance_value 调整,它随 ISO 变化。
【成员】
| 成员名称 | 说明 |
|---|---|
| enhance_value | 通用对比度强度 |
| enhance_chroma | 色度增强调整参数 |
| enh_curve | 低频曲线 |
【注意事项】
1.enhance_value:值越大,对比度越强。下图从左到右为 Enhance_en = 0、Enhance_en = 1 且 enhance_value = 1.5。
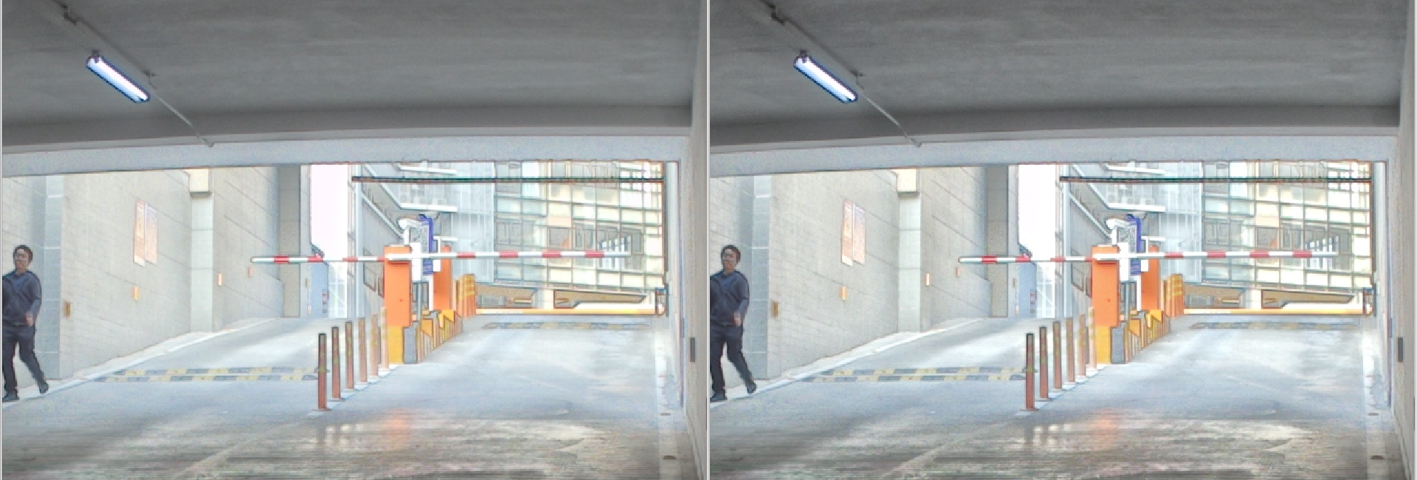
enhance_value 对比图
2.enhance_chroma:值越大,饱和度越高。下图从左到右为 Enhance_en = 0、Enhance_en = 1 且 enhance_chroma = 1.5。
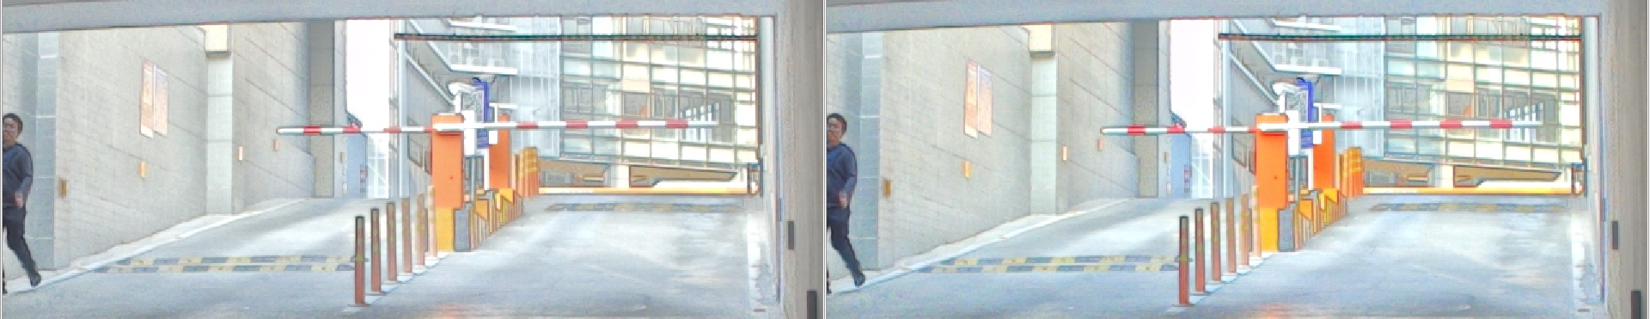
enhance_chroma 对比图
3.enh_curve:降低暗区参数可改善暗区亮度和对比度。
5.3.3 4.5.3.3 Hist 调试
【说明】
原文建议用“以下两个参数”调节直方图均衡 Hist,它们随 ISO 变化;调整时 cfg_alpha 设为 1。以下实际仅给出 cfg_gratio,保留原稿缺项待核对。
【成员】
| 成员名称 | 说明 |
|---|---|
| cfg_gratio | 软件配置直方图拉伸倍数、均衡控制系数。 |
【注意事项】
cfg_gratio:与 WT 相关。原文关于 WT、Gratio、GT 的大小关系表述混乱,需核对;参数过大会使效果不自然、整体偏蓝,并再次丢失部分细节。gratio 是直方图拉伸系数,其大小与 wt 相关:wt 较大时适当调高 gratio,wt 较小时降低,避免小 wt 配大 gratio。下图从左到右为 Hist_en = 0、Hist_en = 1 且 cfg_gratio = 0.768、Hist_en = 1 且 cfg_gratio= 2。
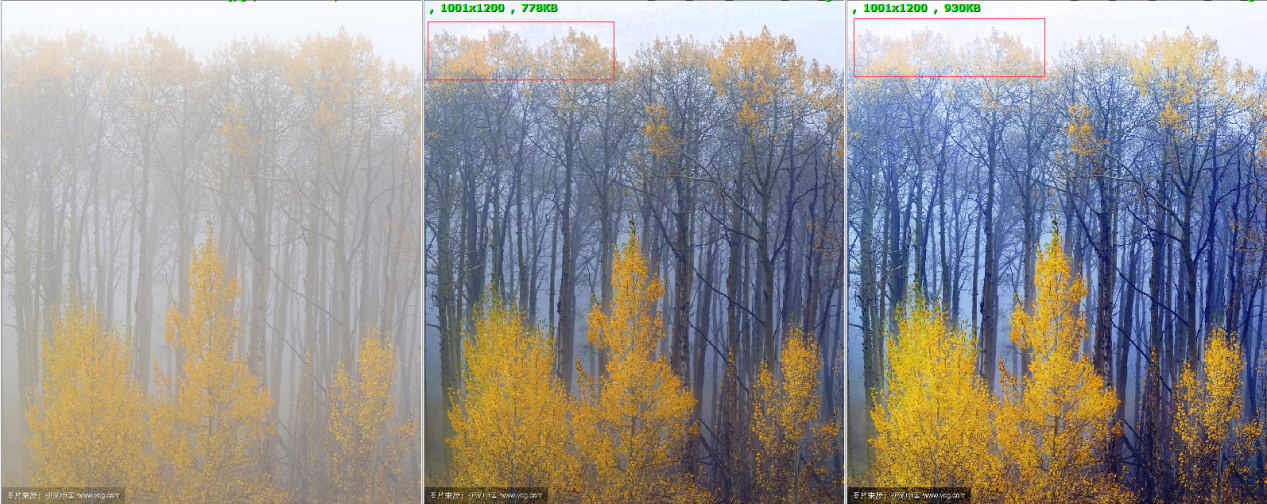
cfg_gratio 对比图
6. 4.6 DPCC
6.1 4.6.1 功能说明
DPCC 包含 ISP DPCC 和 Sensor DPCC。
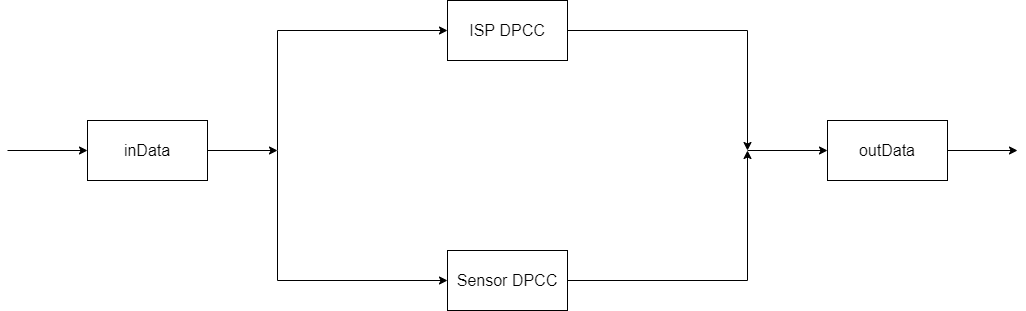
6.1.1 4.6.1.1 ISP DPCC
ISP DPCC 硬件提供 RK、LC、PG、RND、RG、RO 六种坏点判定算法,检测后去除坏点。每种算法有独立开关和阈值调整,均可检测亮点、暗点、动态坏点,但对不同坏点能力不同。RO、PG 对孤立亮点和暗点较有效,RK、RG、RND 对多个坏点较有效。
可从六种算法中启用若干,组合为一个判定方案。方案中所有启用算法均判为坏点时,该方案才判定此点为坏点。例如启用 RK、LC、PG、RND 四种算法,须同时满足四者条件。下图为启用全部六种算法的方案。
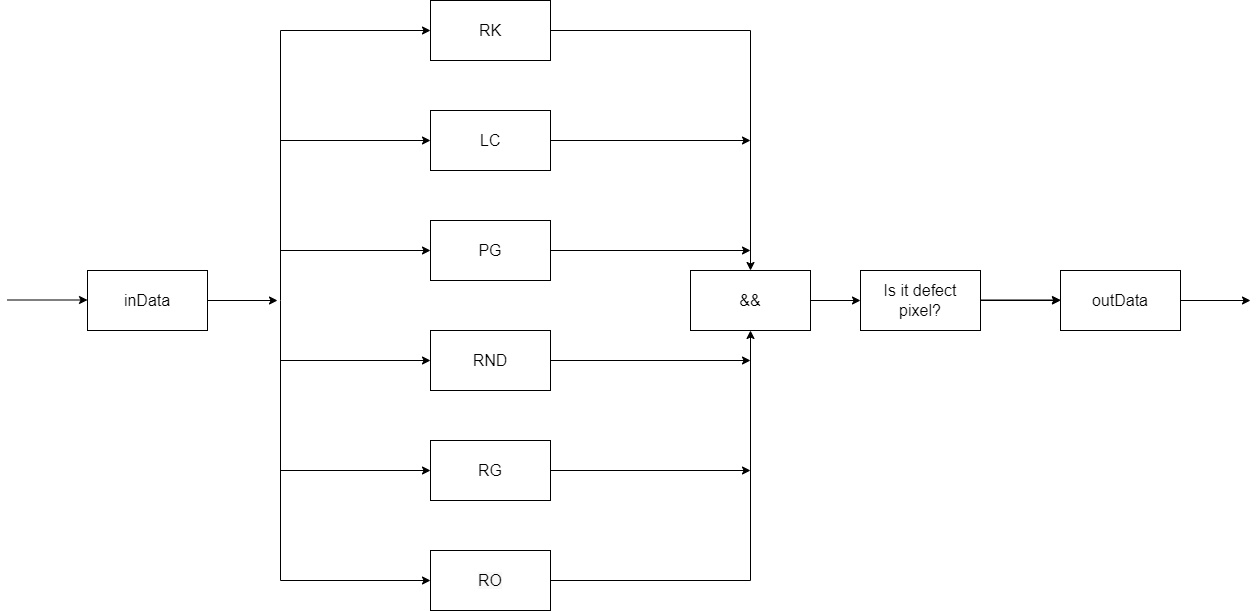
ISP DPCC 最多支持三个可配置方案 Set1~3,以及一个仅能开关、算法组合固定的 fix_set,共四种方案。只要任一启用方案将待测像素判为坏点,DPCC 就判为坏点并执行补偿。
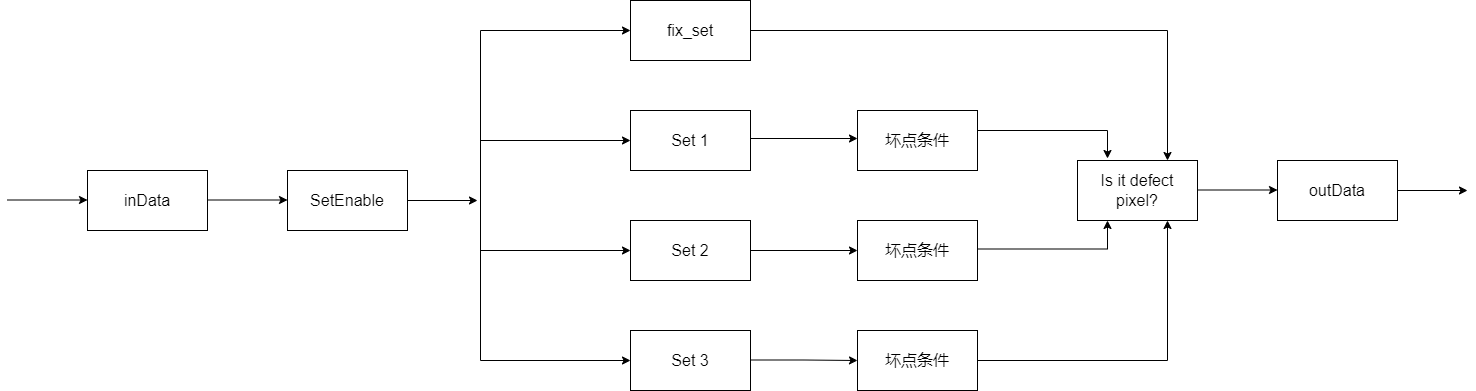
6.1.1.1 4.6.1.1.1 Expert_mode
Expert_mode 可直接配置 ISP DPCC 硬件,主要包括 fix_set、set1、set2、set3 四个坏点判定方案。
6.1.1.2 4.6.1.1.2 Fast_mode
Fast_mode 是 RK 基于各硬件算法能力抽象、按坏点类型组织的工作模式,主要包括:
Single_level:适用于单个孤立坏点,仅启用 Set1,其包含六种算法。等级提高时,使用算法数量减少、阈值变化,坏点去除能力增强。
Double_level:适用于相邻两坏点,如 1x2、2x1 簇。仅启用 Set2;原文称“四种”算法,却列出 RK、LC、PG、RND、RO 五项,保留矛盾待核对。等级提高时阈值变化,去除能力增强。
Triple_leve:适用于邻域内三个或更多像素的坏点簇。启用 Set3 和 fix_set,set3 使用 RK、PG、RND、RO 四种算法;等级提高时阈值变化,去除能力增强。
三种模式使用的硬件方案不重复,因此可同时开启;但 Triple_level 会增强 Double_level、Single_level,Double_level 会增强 Single_level。
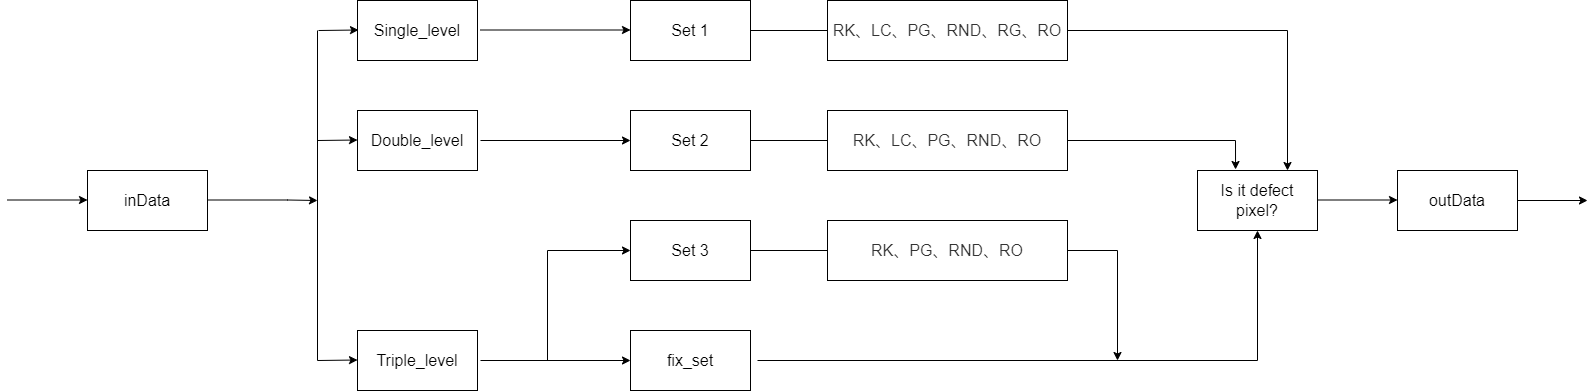
6.1.2 4.6.1.2 传感器 DPCC
Sensor DPCC 为传感器自带功能。驱动实现支持时,AIQ 可通过 JSON 参数文件该模块下的参数控制传感器端 DPCC。
6.2 4.6.2 关键参数
6.2.1 4.6.2.1 Enable
【说明】
DPCC 功能开关。
0:关闭。
1:开启。
【成员】
【注意事项】
6.2.2 4.6.2.2 Fast_mode
【说明】
本节调整 Fast_mode 相关参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| Fast_mode_enable | Fast_mode 开关:0 关,1 开。 |
| ISO | 环境 ISO |
| Single_enable | 单坏点去除开关:0 关,1 开。 |
| Single_level | 单坏点去除强度,范围 [0, 10]。 |
| Double_enable | 双坏点去除开关:0 关,1 开。 |
| Double_level | 双坏点去除强度,范围 [0, 10]。 |
| Triple_enable | 多坏点去除开关:0 关,1 开。 |
| Triple_level | 多坏点去除强度,范围 [0, 10]。 |
【注意事项】
Fast_mode_enable 为 0 时关闭 Fast_mode、开启 Expert_mode;为 1 时开启 Fast_mode、关闭 Expert_mode。
双坏点和多坏点指彼此邻近的多个坏点。
去除强度:0 不处理,1~10 为不同强度,值越大强度越高。
若 Fast_mode 无法达到所需强度,则使用 Expert_mode。
6.2.3 4.6.2.3 Expert_mode
【说明】
本节调整 Expert_mode 相关参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| stage1_Enable | 默认 1。 |
| grayscale_mode | 黑白模式开关:0 关,1 开。 |
| rk_out_sel | RK 算法 ro_lim 选择:0:ro_lim1,1:ro_lim2,2:ro_lim3。 |
| dpcc_out_sel | 坏点校正模式:0 中值,1 RK。 |
| stage1_rb_3x3 | 默认 0。 |
| stage1_g_3x3 | 默认 0。 |
| stage1_inc_rb_center | 红/蓝通道中值去坏点时是否包含待去除点:0 否,1 是,默认 1。 |
| stage1_inc_g_center | 绿色通道中值去坏点时是否包含待去除点:0 否,1 是,默认 1。 |
| set | 场景条件 |
【注意事项】
grayscale_mode:彩色传感器设为 0,黑白传感器设为 1。
6.2.3.1 4.6.2.3.1 SetEnable
【说明】
Expert_mode 的四个方案开关。
【成员】
| 成员名称 | 说明 |
|---|---|
| ISO | 环境 ISO |
| stage1_use_fix_set | 内置坏点条件开关:0 关,1 开。 |
| stage1_use_set3 | set_cell 第三个坏点条件开关:0 关,1 开。 |
| stage1_use_set2 | set_cell 第二个坏点条件开关:0 关,1 开。 |
| stage1_use_set1 | set_cell 第一个坏点条件开关:0 关,1 开。 |
【注意事项】
6.2.3.2 4.6.2.3.2 set
【说明】
调整坏点判定阈值,主要包括 RK、LC、PG、RND、RG、RO 六种条件,彼此为“与”关系。
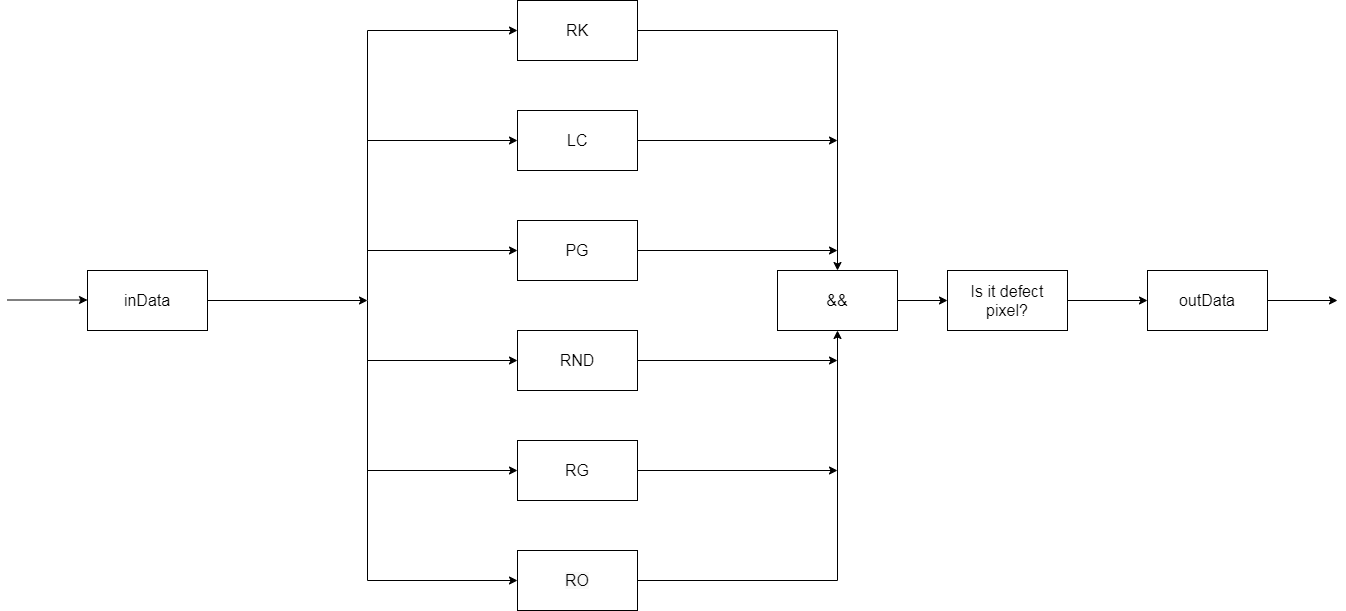
set_cell 框图
【成员】
| 成员名称 | 说明 |
|---|---|
| RK | RK 坏点判定算法 |
| LC | LC 坏点判定算法 |
| PG | PG 坏点判定算法 |
| RNG | RND 坏点判定算法 |
| RG | RG 坏点判定算法 |
| RO | RO 坏点判定算法 |
【注意事项】
6.2.3.2.1 4.6.2.3.2.1 RK
【说明】
调整坏点检测中 RK 算法相关参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| RK_red_blue_enable | RK 红/蓝通道开关:0 关,1 开。 |
| RK_green_enable | RK 绿色通道开关:0 关,1 开。 |
| rb_sw_mindis | RK 红/蓝通道阈值 1,范围 [0,255]。 |
| g_sw_mindis | RK 绿色通道阈值 1,范围 [0,255]。 |
| sw_dis_scale_min | RK 阈值 2,范围 [0,63]。 |
| sw_dis_scale_max | RK 阈值 3,范围 [0,63]。 |
【注意事项】
6.2.3.2.2 4.6.2.3.2.2 LC
【说明】
调整坏点检测中 LC 算法参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| LC_red_blue_enable | LC 红/蓝通道开关:0 关,1 开。 |
| LC_green_enable | LC 绿色通道开关:0 关,1 开。 |
| rb_line_thr | LC 红/蓝通道阈值,范围 [0,255],默认 16。 |
| g_line_thr | LC 绿色通道阈值,范围 [0,255],默认 12。 |
| rb_line_mad_fac | LC 红/蓝通道系数,范围 [0,63],默认 34。 |
| g_line_mad_fac | LC 绿色通道系数,范围 [0,63],默认 16。 |
【注意事项】
6.2.3.2.3 4.6.2.3.2.3 PG
【说明】
调整坏点检测中 PG 算法参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| PG_red_blue_enable | PG 红/蓝通道开关:0 关,1 开。 |
| PG_green_enable | PG 绿色通道开关:0 关,1 开。 |
| rb_pg_fac | PG 红/蓝通道系数,范围 [0,63],默认 4。 |
| g_pg_fac | PG 绿色通道系数,范围 [0,63],默认 3。 |
【注意事项】
6.2.3.2.4 4.6.2.3.2.4 RND
【说明】
调整坏点检测中 RND 算法相关参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| RND_red_blue_enable | RND 红/蓝通道开关:0 关,1 开。 |
| RND_green_enable | RND 绿色通道开关:0 关,1 开。 |
| rb_rnd_thr | RND 红/蓝通道阈值,范围 [0,255],默认 8。 |
| g_rnd_thr | RND 绿色通道阈值,范围 [0,255],默认 8。 |
| rb_rnd_offs | RND 红/蓝通道偏移,范围 [0,3],默认 3。 |
| g_rnd_offs | RND 绿色通道偏移,范围 [0,3],默认 3。 |
【注意事项】
6.2.3.2.5 4.6.2.3.2.5 RG
【说明】
调整坏点检测中 RG 算法参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| RG_red_blue_enable | RG 红/蓝通道开关:0 关,1 开。 |
| RG_green_enable | RG 绿色通道开关:0 关,1 开。 |
| rb_rg_fac | RG 红/蓝通道系数,范围 [0,63],默认 8。 |
| g_rg_fac | RG 绿色通道系数,范围 [0,63],默认 8。 |
【注意事项】
6.2.3.2.6 4.6.2.3.2.6 RO
【说明】
调整坏点检测中 RO 算法相关参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| RO_red_blue_enable | RO 红/蓝通道开关:0 关,1 开。 |
| RO_green_enable | RO 绿色通道开关:0 关,1 开。 |
| rb_ro_lim | RO 红/蓝通道阈值,范围 [0,3],默认 1。 |
| g_ro_lim | RO 绿色通道阈值,范围 [0,3],默认 1。 |
【注意事项】
6.2.4 4.6.2.5 sensor_dpcc
【说明】
调整传感器自身的坏点去除强度。
【成员】
| 成员名称 | 说明 |
|---|---|
| sensor_dpcc_auto_en | Sensor DPCC 开关:0 关,1 开。 |
| max_level | 最大坏点去除强度 |
| ISO | 环境 ISO |
| level_single | 单坏点去除强度 |
| level_multiple | 多坏点去除强度 |
【注意事项】
6.3 4.6.3 调试步骤
DPCC 调试包括 Fast_mode、Expert_mode、sensor_dpcc。前两者互斥,由 Fast_mode 中 Fast_mode_enable 决定:为 0 时关闭 Fast_mode、开启 Expert_mode;为 1 时相反。
实际调试建议先用 Fast_mode,若达不到所需坏点去除强度,再用 Expert_mode。
6.3.1 4.6.3.1 Fast_mode 调试
【说明】
Single_level 主要去除单坏点,Double_level 去除相邻双坏点,Triple_level 去除原文所称“三个以上”相邻坏点(与前文“三个或更多”边界表述不同,待核对)。
原文称三种功能互不影响,但同时说明 Triple_level 增强 Double_level,Double_level 增强 Single_level;保留该相互关系说明。
【成员】
| 成员名称 | 说明 |
|---|---|
| Fast_mode_enable | Fast_mode 开关:0 关,1 开。 |
| Single_level | 单坏点去除强度,范围 [0, 10]。 |
| Double_level | 双坏点去除强度,范围 [0, 10]。 |
| Triple_level | 多坏点去除强度,范围 [0, 10]。 |
【注意事项】
去除强度:0 不处理,1~10 为不同强度,值越大强度越高。
开启某模式时,对应强度不能为 0。例如 Single_enable 开启时 Single_level 不能为 0。
6.3.2 4.6.3.2 Expert_mode 调试
【说明】
Expert_mode 主要通过 stage1_use_fix_set、stage1_use_set1、stage1_use_set2、stage1_use_set3 和 set_cell 去除坏点。
四个 stage1use* 为互不影响的检测方法;全开启时,只要任一方法判定某点为坏点,就按坏点处理。
stage1_use_fix_set 条件固定在硬件中;stage1_use_set1、stage1_use_set2、stage1_use_set3 分别对应 set_cell 中 cell1、cell2、cell3。
set_cell 包含 RK、LC、PG、RND、RG、RO 六算法,彼此为“与”关系;若全部开启,待测点须满足六条件才判为坏点。
【成员】
| 成员名称 | 说明 |
|---|---|
| stage1_use_fix_set | 内置坏点条件开关:0 关,1 开。 |
| stage1_use_set1 | set_cell 第一个坏点条件开关:0 关,1 开。 |
| stage1_use_set3 | set_cell 第三个坏点条件开关:0 关,1 开。 |
| set_cell | 坏点判定条件 |
【注意事项】
六种算法按绿色及红/蓝通道判断坏点,建议两组通道同步开关。
六算法可独立开关。由于为“与”关系,开启越多越不容易判为坏点。但噪声存在时,开启过少可能出现“边缘抖动”,即固定边缘出现帧间变化的波浪线。因此实际建议每个 set 至少启用三种算法。
6.3.2.1 4.6.3.2.1 RK
【说明】
调整坏点检测中 RK 算法相关参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| enable | RK开关:0 关,1 开。 |
| ro_lim | RK 偏移,范围 [0,3]。 |
| sw_mindis | RK 阈值 1,范围 [0,255]。 |
| sw_dis_scale_min | RK 阈值 2,范围 [0,63]。 |
| sw_dis_scale_max | RK 阈值 3,范围 [0,63]。 |
【注意事项】
ro_lim:越大越容易判为坏点。
sw_mindis:越小越容易判为坏点。
sw_dis_scale_max:越小越容易判为坏点。
sw_dis_scale_max:越小越容易判为坏点(原文重复列出)。
6.3.2.2 4.6.3.2.2 LC
【说明】
调整坏点检测中 LC 算法参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| enable | LC开关:0 关,1 开。 |
| line_thr | LC 通道阈值,范围 [0,255],默认 12。 |
| line_mad_fac | LC 通道系数,范围 [0,63],默认 16。 |
【注意事项】
line_thr:越小越容易判为坏点。
line_mad_fac:越小越容易判为坏点。
6.3.2.3 4.6.3.2.3 PG
【说明】
调整坏点检测中 PG 算法参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| enable | PG开关:0 关,1 开。 |
| pg_fac | PG 通道系数,范围 [0,63],默认 3。 |
【注意事项】
pg_fac:越小越容易判为坏点。
6.3.2.4 4.6.3.2.4 RND
【说明】
调整坏点检测中 RND 算法相关参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| enable | RND开关:0 关,1 开。 |
| rnd_thr | RND 通道阈值,范围 [0,255],默认 8。 |
| rnd_offs | RND 通道偏移,范围 [0,3],默认 3。 |
【注意事项】
rnd_thr:越小越容易判为坏点。
rnd_offs:越小越容易判为坏点。
6.3.2.5 4.6.3.2.5 RG
【说明】
调整坏点检测中 RG 算法参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| enable | RG开关:0 关,1 开。 |
| rg_fac | RG 通道系数,范围 [0,63],默认 8。 |
【注意事项】
rg_fac:越小越容易判为坏点。
6.3.2.6 4.6.3.2.6 RO
【说明】
调整坏点检测中 RO 算法相关参数。
【成员】
| 成员名称 | 说明 |
|---|---|
| enable | RO 通道开关:0 关,1 开。 |
| ro_lim | RO 通道阈值,范围 [0,3],默认 1。 |
【注意事项】
ro_lim:越大越容易判为坏点。
6.3.3 4.6.3.3 sensor_dpcc 调试
【说明】
sensor_dpcc 通过 max_level、level_single、level_multiple 控制传感器端坏点去除。须传感器自身支持该功能且驱动配置完成后才能使用。
【成员】
| 成员名称 | 说明 |
|---|---|
| max_level | 最大坏点去除强度 |
| level_single | 单坏点去除强度 |
| level_multiple | 多坏点去除强度 |
【注意事项】
max_level:定义传感器端最大坏点去除强度,主要用于细分单个等级的强度。
level_single 和 level_multiple 不能超过 max_level。
7. 4.7 Gamma
7.1 4.7.1 功能说明
本模块调整三条 Gamma 曲线:curve_normal、curve_hdr、curve_night。
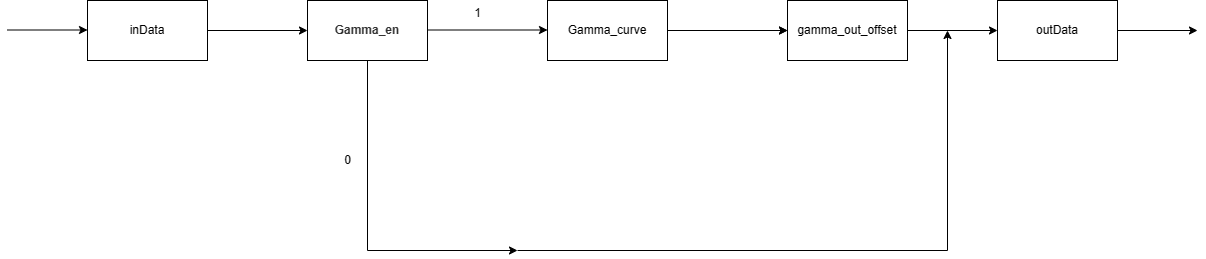
GAMMA 框图
7.2 4.7.2 关键参数
7.2.1 4.7.2.1 Gamma_en
【说明】
Gamma 功能开关。
0:关闭。
1:开启。
【成员】
【注意事项】
7.2.2 4.7.2.2 Gamma_out_offset
【说明】
Gamma 曲线修正,范围 [-2048, 2048],默认 0。
【成员】
【注意事项】
最终曲线为 Gamma_curve-Gamma_out_offset。
7.2.3 4.7.2.3 Gamma_curve
【说明】
49 点 Gamma 曲线 Y 轴值,范围 [0,4095]。
【成员】
【注意事项】
Gamma 曲线 X 轴固定为以下 49 点:
  int X_isp30[49] = { 0, 1, 2, 3, 4, 5, 6, 7, 8, 10, 12, 14, 16, 20, 24, 28, 32,
  40, 48, 56, 64, 80, 96, 112, 128, 160, 192, 224, 256, 320, 384, 448, 512, 640,
  768, 896, 1024, 1280, 1536, 1792, 2048, 2304, 2560, 2816, 3072, 3328, 3584, 3840,
  4095};
7.3 4.7.3 调试步骤
8. 4.8 Debayer
8.1 4.8.1 功能说明
多数彩色摄像头使用单个传感器获取图像,表面覆盖 CFA(彩色滤光阵列),每个像素只能取得 R、G、B 三原色之一。为获得彩色图像,需利用已知颜色信息插值补齐另外两个分量,称为去马赛克(Debayer 或 Demosaic)。模块支持 RGGB、BGGR、GRBG、gbrg 四种排列,不支持 RGBIR。
图 4-10-1 Debayer 功能示意图
8.2 4.8.2 关键参数
8.2.1 Enable
【说明】
Debayer 使能位:0 关闭,1 开启。
8.2.2 debayer_filter1
【说明】
低频梯度滤波器,范围 [-8,7]。
8.2.3 debayer_filter2
【说明】
高频梯度滤波器,范围 [-8,7]。
8.2.4 debayer_gain_offset
【说明】
计算 G 通道插值系数中的锐化权重时,梯度的偏移值,范围 [0,15]。
8.2.5 ISO
【说明】
当前档位 ISO 值,范围 [50,2048]。
8.2.6 sharp_strength
【说明】
G 通道插值锐化权重最大值,范围 [0,4]。
8.2.7 debayer_hf_offset
【说明】
计算梯度时的偏移,范围 [0,4095]。
8.2.8 debayer_offset
【说明】
G 通道限幅偏移,范围 [0,15];值越大,限幅范围越大。
8.2.9 debayer_clip_en
【说明】
G 通道插值限幅开关:0 关闭,1 开启。
8.2.10 debayer_filter_g_en
【说明】
G 通道插值结果滤波开关:0 关闭,1 开启。
8.2.11 debayer_filter_c_en
【说明】
色差滤波开关:0 关闭,1 开启。
8.2.12 debayer_thed0
【说明】
值越大,选择高频权重的概率越小,范围 [0,16]。
8.2.13 debayer_thed1
【说明】
值越大,选择低频权重的概率越小,范围 [0,16]。
8.2.14 debayer_dist_scale
【说明】
值越大,选择高频权重的概率越小,范围 [0,16]。原文句末额外附有 debayer_hf_offset,保留待核对。
8.2.15 debayer_cnr_strength
【说明】
色差滤波时的限幅强度,范围 [0,9]。
8.2.16 debayer_shift_num
【说明】
值越小,色差限幅范围越大,取值 [0,4]。
8.3 4.8.3 术语说明
| 缩写 | 说明 |
|---|---|
| CFA | 彩色滤光阵列 |
| 去马赛克 | Debayer 或 Demosaic,将每像素单色的 Bayer RGB 转为三色 RGB 的过程。 |
| 滤波器 | 用于去除数字图像不需要信号的一组滤波参数。 |
| 色差图 | 原文称“插值后的 G 通道图像劣于原始 RAW 图像”,定义含糊,保留待核对。 |
9. 4.10 GIC
9.1 4.10.1 功能说明
本模块调整 GIC 参数。GIC_ISO 中主要分为 GIC 相关参数与噪声相关参数;噪声参数通过校准获得,GIC 参数用于调整强度。
9.2 4.10.2 关键参数
9.2.1 4.10.2.1 enable
【说明】
GIC 功能开关。
0:关闭。
1:开启。
【成员】
【注意事项】
9.2.2 4.10.2.3 gr_ration
【说明】
确定 gr、GB 补偿值的参数,范围 [0,3],默认 0。
【成员】
【注意事项】
9.2.3 4.10.2.5 SettingV21
【说明】
根据 ISO 对相关参数插值。
【成员】
| 成员名称 | 说明 |
|---|---|
| iso | 环境 ISO |
| min_busy_thre | 复杂区域检测能力,范围 [0, 1023],默认 160。 |
| min_grad_thr1 | 非边缘区域数量阈值 1,控制 GIC 强度,范围 [0, 1023],默认 32。 |
| min_grad_thr2 | 非边缘区域数量阈值 2,控制 GIC 强度,范围 [0, 1023],默认 32。 |
| k_grad1 | 边缘横竖梯度响应阈值 1,范围 [0, 15],默认 5。 |
| k_grad2 | 边缘横竖梯度响应阈值 2,范围 [0, 15],默认 1。 |
| gb_thre | 缩放比例系数,范围 [0, 15],默认 7。 |
| maxCorV | 限制边缘区 GB 最大补偿,范围 [0, 1023],默认 40。 |
| maxCorVboth | 限制平坦非边缘区 GB 最大补偿,范围 [0, 1023],默认 8。 |
| dark_thre | 暗区阈值 1,范围 [0, 2047],默认 120。 |
| dark_threHi | 暗区阈值 2,范围 [0, 2047],默认 240。 |
| k_grad1_dark | 暗部边缘横竖梯度阈值 1,范围 [0, 15],默认 6。 |
| k_grad2_dark | 暗部边缘横竖梯度响应阈值 2,范围 [0, 15],默认 1。 |
| min_grad_thr_dark1 | 暗部非边缘区数量阈值 1,范围 [0, 1023],默认 64。 |
| min_grad_thr_dark2 | 暗部非边缘区数量阈值 2,范围 [0, 1023],默认 32。 |
| noiseCurve_0 | 噪声曲线参数 1 |
| noiseCurve_1 | 噪声曲线参数 2 |
| globalStrength | 全局控制 GB 补偿强度,范围 [0, 2],默认 1。 |
| NoiseScale | 由噪声曲线获取当前点噪声标准差,以 noise_std *noise_scale 确定最大 GB 补偿。 |
| 成员名称 | 说明 |
|---|---|
| NoiseBase | 图像边缘调整阈值;以第一、第二梯度加 noise_offset 计算,仅一个方向满足 gradx > 2*grady 时视为边缘,不调整(原文语序异常,条件保留)。 |
| diff_clip | 限制 GB 最大补偿值。 |
【注意事项】
9.3 4.10.3 调试步骤
调试时主要调整 GIC_ISO 中 GIC 相关参数。
9.3.1 4.10.3.1 GIC_ISO 调试
| 成员名称 | 说明 |
|---|---|
| min_busy_thre | 复杂区域检测能力,范围 [16, 120],默认 64(与前表不同,按原文保留)。 |
| min_grad_thr1 | 非边缘区域数量阈值 1,控制 GIC 强度。 |
| min_grad_thr2 | 非边缘区域数量阈值 2,控制 GIC 强度。 |
| k_grad1 | 边缘横竖梯度响应阈值 1。 |
| k_grad2 | 边缘横竖梯度响应阈值 2。 |
| gb_thre | 缩放比例系数 |
| maxCorV | 限制边缘区 GB 最大补偿。 |
| maxCorVboth | 限制平坦非边缘区 GB 最大补偿。 |
| dark_thre | 暗区阈值 1。 |
| dark_threHi | 暗区阈值 2。 |
| k_grad1_dark | 暗部边缘横竖梯度响应阈值 1。 |
| k_grad2_dark | 暗部边缘横竖梯度响应阈值 2。 |
| min_grad_thr_dark1 | 暗部非边缘区域数量阈值 1。 |
| min_grad_thr_dark2 | 暗部非边缘区域数量阈值 2。 |
min_busy_thre:主要修正暗区复杂区域(如文字等不规则、高对比区域)的检测能力,即给暗区设置阈值。值越大,检测到的 BUSY 区域越多,反之越少。GIC 不处理 BUS 区域,因此更多 BUSY 区域可保留部分边缘细节,但误检区域也会残留 GIC 问题(BUS/BUSY 按原文保留)。
min_grad_thr1、min_grad_thr2:直接影响非边缘区域数量。非边缘区域越多,GIC 越强、涂抹越重、保留细节越少;越少则可能残留典型 GIC 纹理,如横竖明暗条纹和伪边缘。值越大,方向判断时越容易判为平坦非边缘区,因此是控制 GIC 强度的参数。
min_grad_thr_dark1、min_grad_thr_dark2:作用及调试方法与 min_grad_thr1、min_grad_thr2 相同,通常取值比 min_grad_thr 更大。
k_grad1、k_grad2:调整对边缘(横、竖梯度)的响应。越大,判定边缘阈值越高,弱边缘会被判为平坦区;降低则可增加检测到的边缘。
k_grad1_dark、k_grad2_dark:作用及调试方法与 k_grad1、k_grad2 相同,通常大于 k_grad,以降低暗部边缘响应。
gb_thre:缩放比例系数,并非直接判定的绝对阈值。越大,允许补偿的 GB 越小,反之亦然;与传感器及镜头密切相关。
maxCorV:假定 gb 补偿有上限,计算值超过阈值时视为计算误差,为减轻影响而向下限制 gb 补偿值。
maxCorVboth:用途与 maxCorV 相同。
dark_thre:确定图像暗区与正常区域之间的下边界。
dark_threHi:确定图像暗区与正常区域之间的上边界。