
平台参考:原厂 V1.0.1,RK3xxx; Linux 4.4+。介绍相机驱动、传感器接入、图像获取与调试;完整技术章节见下文。具体 ArmSoM 板卡、BSP/SDK 与内核组合尚未验证,须核对原理图、接口、电源及时钟、驱动和 IQ 文件。示例及测试结果来自原厂,不是 ArmSoM 实测;本文未执行硬件命令。中文使用中文原图,英俄德使用英文原图。
1. Sensor点亮相关
1.1 Sensor ID识别不到, I2C通讯失败
Sensor ID如果未识别到,这与RKISP或RKCIF没有任何关系,仅仅是Sensor上电时序未满足要求。请按以下顺序排查:
- Sensor 的7-bits i2c slave id 是否正确, 是否误写成8-bits
- 24M mclk是否有输出, 电压幅度是否正确。
- Sensor的上电时序是否满足要求,主要包括avdd, dovdd, dvdd, power down, reset等
1.1.1 什么是7-bits地址
8bits中的最低位(LSB)表示R/W,高7bits即是我们需要的i2c slave id。
1.1.2 开机后,测量不到24M mclk 和 vdd电源
在Sensor 驱动的实现中,一般是只有在需要时才开启mclk及电源,因此开机后mclk及电源默认是关闭的。调试时,可以将驱动中的 power_off() 函数的实现注释掉,这样不会下电,方便测量。
1.1.3 仍然测量不到24M mclk
使用示波器时,检查下示波器的带宽是否足够,建议至少48M以上的带宽。
- Sensor没有正确打开mclk,请参考如 drivers/media/i2c/ov5695.c 中对mclk的操作。
- 该gpio被其它模块占用了,这种情况时,一般kernel log会有相应的提示。还可以通过io命令去查看pin-ctrl寄存器设置是否正确。
1.1.4 有mclk,但电压幅度不对,与实际的电源域不同
这是由于io-domains配置错误,一般io-domains的电压是1.8v或3.3v, 根据您的原理图的设计来决定。通过查看原理图,并根据实际情况修改io-domains,比如:
&io_domains {
    status = "okay";

    vccio1-supply = <&vcc1v8_soc>;
    vccio2-supply = <&vccio_sd>;
    vccio3-supply = <&vcc1v8_dvp>;
    vccio4-supply = <&vcc_3v0>;
    vccio5-supply = <&vcc_3v0>;
};
上例中,比如vccio3这组io口是由vcc1v8_dvp供电,他的电源域是1.8v,因此测量到的mclk也应该是
1.8v。在开机过程中,io_domains有可能比Sensor更晚初始化,当Sensor id读取失败时,尝试重试几次,如下:
diff --git a/drivers/media/i2c/ov7251.c b/drivers/media/i2c/ov7251.c
index e0c608f..7842812 100644
--- a/drivers/media/i2c/ov7251.c
+++ b/drivers/media/i2c/ov7251.c
@@ -961,7 +961,8 @@ static int ov7251_check_sensor_id(struct ov7251 *ov7251,
                              OV7251_REG_VALUE_16BIT, &id);
        if (id != CHIP_ID) {
                dev_err(dev, "Unexpected sensor id(%06x), ret(%d)\n", id, ret);
-               return -ENODEV;
+               return -EPROBE_DEFER;
        }
如果Sensor初始化时,io_domains还未初始化,那么io_domains会使用默认值,如果默认值与实际的硬件电源域不同时,mclk的电压也会不符合预期。此时返回 -EPROBE_DEFER 会让Sensor在稍后的启动过程中再尝试probe。
1.1.5 检查Sensor的上电时序是否满足要求
Sensor 的Datasheet中一般会详细描述每路电源的上电顺序及间隔要求,请通过示波器检查是否满足。有一些Sensor的电源vdd在上电时是没有时间先后要求的,如 ov5695 ,它的驱动中可能是用regulator_bulk 来管理电源;但有一些是有先后要求的,如 ov2685.c ,它在驱动中是用多个regulator去分别控制,具体如 avdd_regulator , dovdd_regulator 。请根据实际情况选择。
1.2 Sensor驱动中的 exp_def 、 hts_def 、 vts_def 默认值是多
少
如果有Sensor原厂的联系方式,请联系原厂获取。否则,请从datasheet中查找到对应的寄存器,并从寄存器列表中找到初始化时配置的值即可。以 ov2685.c 为例:
#define OV2685_REG_VTS                  0x380e

...

        {0x380e, 0x05},
        {0x380f, 0x0e},

...

                .vts_def = 0x050e,
0x380e与0x380f是vts对应的寄存器,在初始化时配置的值是0x050e,那么vts_def就是0x050e。exp与hts采用默认值,可直接从datasheet中查找。如果不期望应用程序去调节曝光、帧率时,可以不必要用到exp, hts, vts。一般RAW格式的Sensor需要这三个参数。
1.3 link_freq 与 pixel_rate 值应该是多少
link_freq 指的是MIPI clk的实际频率。注意不是24M的mclk,而是MIPI dn/dp clk。优先通过原厂窗口查问,或查找datasheet是否有相关的参数。一般情况下, link_freq 实际值不会小于如下公式的计算结果,单位是(Hz)
width * height * fps * bits_per_pixel / lanes / 2
如果实在不知道link_freq的实际值,可以用示波器测量。pixel_rate 指的是每秒传输的像素个数,在 link_freq 确定下之后,可用以下公式计算:
link_freq * 2 * lanes / bits_per_pixel
1.4 怎么才算点亮Sensor
首先需要能认到Sensor id,即i2c的读写不能有异常。这时用 media-ctl -p -d /dev/media0 应该能够看到Sensor的具体信息如名称、分辨率等。其次,上层抓图时,MIPI要能输出数据,且不报MIPI/ISP相关错误,应用层能接收到帧。
1.5 Sensor AVL列表
RGB Sensor AVL 位于https://redmine.rockchip.com.cn/projects/rockchip_camera_module_support_list/camera支持列表中显示了sensor模组的详细信息。如果是其它非RGB Sensor,如YUV Sensor,可以直接查看kernel源码的drivers/media/i2c/目录,其中驱动作者是Rockchip的,驱动都是有调试过的。
2. MIPI/ISP异常相关
Sensor调试初期,比较经常碰到的几类问题是:
- 没有收到帧数据,也没看到ISP/MIPI有报错
- 看到log不停打印MIPI错误
- ISP报PIC_SIZE_ERROR
- 偶现MIPI错误
- MIPI不停报错,直至死机
2.1 MIPI需要设置哪些参数
在Sensor与ISP之间MIPI通讯需要设置4个参数,请务必确认4个MIPI参数的正确性。Sensor输出的分辨率大小Sensor输出的图像格式,是YUV或RGB RAW,8-bits、10-bits、或12-bitsSensor的MIPI实际输出 link_freqSensor使用了几个MIPI lane,这需要在dts中2个位置都配置正确
2.2 没有收到帧数据,也没有看到ISP/MIPI有报错
- 确认kernel log中有没有关于MIPI的报错,比如用 dmesg | grep MIPI 看看有没有出错信息。
- 确认kernel log中有没有出现Sensor 的i2c读写失败,如果Sensor 在配置寄存器时失败了,Sensor也可能没有正确初始化并使能输出。
- 实际量测下MIPI的clk及data线上有没有信息输出。如果没有,建议从Sensor初始化及硬件方面分析。
- 实际量测有MIPI信号输出,但没报错也收不到数据请再次检查2.1 MIPI需要设置哪些参数,请确认I2C通讯没有错,Sensor的寄存器初始化列表有全部写到Sensor中,在Sensor驱动中,最后使能MIPI输出的是 s_stream() ,请确认在这个函数前,特别是s_power() ,不要让MIPI信号输出。这是因为在s_stream()前,MIPI控制器还未实际准备好接收数据,如果在 s_stream() 前输出数据,可能导致MIPI协议头SOT信号丢失,也可以将 Camera Sensor 端 clock lane 由 continue 模式切换到 no continues。
2.3 MIPI报错
2.3.1 MIPI错误信息详细表
针对RK3288/RK3399/RK3368,错误信息表如下:
| 错误位(Bit) | 简称 | 描述 |
|---|---|---|
| 25 | ADD_DATA_OVFLW | additional data fifo overflow occurred |
| 24 | FRAME_END | 正常收到一帧,不是错误 |
| 23 | ERR_CS | checksum error |
| 22 | ERR_ECC1 | 1-bit ecc error |
| 21 | ERR_ECC2 | 2-bit ecc error |
| 20 | ERR_PROTOCOL | packet start detected within current packet |
| 19:16 | ERR_CONTROL | PPI interface control error occured, one bit per lane |
| 15:12 | ERR_EOT_SYNC | MIPI EOT(End Of Transmission) sync, one bit per lane |
| 11:8 | ERR_SOT_SYNC | MIPI SOT(Start Of Transmission) sync, one bit per lane |
| 7:4 | ERR_SOT | MIPI SOT(Start Of Transmission), one bit per lane |
| 3:0 | SYNC_FIFO_OVFLW | synchronization fifo overflow occurred, one bit per lane |
针对RK3326/PX30/RK1808,3个错误信息表如下:
| ERR1 错误位(Bit) |
简称 | 描述 |
|---|---|---|
| 28 | ERR_ECC | ECC ERROR |
| 27:24 | ERR_CRC | CRC ERROR |
| 23:20 | ERR_FRAME_DATA | Frame 传输完毕,但至少包含一个CRC错误 |
| 19:16 | ERR_F_SEQ | Frame Number 不连续不符合预期 |
| 15:12 | ERR_F_BNDRY | Frame start与Frame end没有匹配 |
| 11:8 | ERR_SOT_SYNC | MIPI PHY SOT(Start Of Transmission) sync error |
| 7:4 | ERR_EOT_SYNC | MIPI PHY EOT(End Of Transmission) sync error |
| ERR2 错误位(Bit) | 简称 | 描述 |
|---|---|---|
| 19:16 | ERR_CONTROL | |
| 15:12 | ERR_ID | |
| 11:8 | ERR_ECC_CORRECTED | |
| 7:4 | ERR_SOTHS | PHY SOTHS error |
| 3:0 | ERR_ESC | PHY ESC error |
常⻅的错误分析如下小章节。
2.3.2 如何处理SOT/SOT_SYNC错误
SOT信号需要符合 MIPI_D-PHY_Specification。如果需要深入分析,请直接从网上搜索该pdf文档,并建议重要参考:High-Speed Data TransmissionStart-of-Transmission SequenceHS Data Transmission BurstHigh-Speed Clock TransmissionGlobal Operation Timing Parameters但一般来讲,Sensor如果有在其它平台调通过,那么不符合MIPI 协议的可能性比较小,建议客戶:首先向Sensor厂家确认该Sensor是否有实际成功使用过MIPI接口传输数据,再次确认link_freq是否正确。因为SOT时序中的Ths-settle需要在MIPI接收端配置正确,所以link_freq很关键,如果使用了多lane,看Sensor原厂有没有办法修改成1 lane传输。
2.3.3 如何处理CRC/CheckSum(CS) 、ECC/ECC1/ECC2错误
出现了ECC错误,CS检验错误,说明数据在传输时不完整。建议:优先排查硬件信号,如果使用了多lane,看Sensor原厂有没有办法修改成1 lane传输。因为多lane之间没有同步好,也有可能出现ECC错误。
2.3.4 如何处理ERR_PROTOCOL/ERR_F_BNDRY错误
该错误说明没有收到预期的EOT/SOT。SOT,EOT应该成对匹配出现。建议实测波形检查。
2.3.5 能正常收帧,但偶现MIPI错误
如果是MIPI错误,参考前面的错误描述。与信号相关建议从硬件信号上分析。特别地,如果MIPI错误只在刚开始抓图时有,有可能是Sensor在上电的过程中MIPI信号有输出但并不符合协议,从而报错。这种情况下,可以尝试按如下流程修改:将完整的Sensor寄存器的初始化放到 s_power() 中。因为此时MIPI接收端尚未开始接收数据,会忽略所有数据。在 s_power() 函数的最后,关闭sensor的输出,即相当于调用了 stop_stream()在 start_stream() 与 stop_stream() 中,仅打开或关闭MIPI的输出。
2.3.6 报很多MIPI错误甚至死机
这可能是2.3.5 能正常收帧,但偶现MIPI错误的更坏的情况。碰到过这样的现象,其原因是MIPI信号不符合要求,而且MIPI接收端某些错误是电平中断,导致中断⻛暴并最终死机。可以尝试按2.3.5 能正常收帧,但偶现MIPI错误的方法看是否有效。
2.3.7 如何处理ISP PIC_SIZE_ERROR
Picture size error是ISP级的错误,它提示未接收到预期的行数,列数。因此从各级的分辨率大小检查。如果前级(即MIPI)有报错,应该先解决MIPI错误。请从如下几点检查:DDR频率是否太小。当DDR频率太低时,响应速度不够时,也会出现该错误。尝试将DDR定频到最高频率看还会不会出错:echo performance > /sys/class/devfreq/dmc/governor整个ISP链路中,有没有出现后级比前级的分辨率还大的情况。可以用 media-ctl -p -d/dev/media0 去查看拓扑结构。分辨率应该要满足Sensor == MIPI_DPHY >= isp_sd input >= isp_sd output。如果您没有手动修改过,默认应该是满足这个条件的。Sensor的输出分辨率大小是否正确。尝试在驱动代码中将分辨率强制改小。比如ov7251.c中默认分辨率是640x480,
static const struct ov7251_mode supported_modes[] = {
        {
                .width = 640,
                .height = 480,
将width, height都改小些,比如320x240,寄存器的配置不用改。这是为了确认Sensor的配置大小会不会超过实际输出的大小。
static const struct ov7251_mode supported_modes[] = {
        {
                .width = 320,
                .height = 240,
3. 获取图像相关
这部分主要涉及与抓图相关的常⻅问题。
3.1 有哪些方式可以抓图
RKISP及RKCIF驱动支持v4l2接口,获取图像可以使用:v4l-utils包中的v4l2-ctl工具获取图像。在调试过程中,建议首先先使用该工具检验能否成功出图。v4l2-ctl抓图保存成文件,它不能解析图像并显示出来。如需要解析,Ubuntu/Debian环境下可以使用mplayer,Windows下可以使用如7yuv等。对v4l2-ctl, mplayer工具的详细说明,请参考《Rockchip_Developer_Guide_Linux_Camera_CN.pdf》。v4l2-ctl也自带有详细的 v4l2-ctl –help 文档。RK提供的Linux SDK中包含qcamera应用app直接打开桌面上的camera app,选择video设备并预览。该app是一个基于qt的demo,仅用于参考。客戶项目中,建议自行开发app。使用gstreamer的v4l2src plugin可以从/dev/video设备中获取图像并显示在屏幕上RK提供的Linux SDK会在目录/rockchip_test/camera/下包含一些脚本,请先参考。特别需要注意: RK先后提供过多个版本的gstreamer isp plugin,如rkisp, rkv4l2src,都已经不再继续支持。请直接使用gstreamer自带的v4l2src plugin。主要有两点原因:
- 3A不再需要在rkisp或rkv4l2src中调整。3A部分请直接参考4 3A相关
- rkisp驱动的v4l2接口更加标准化Debian系统中使用如vlc等开源工具通过apt 安装vlc后,可以使用如下命令显示Camera图像于屏幕上:
vlc v4l2:///dev/video1:width=640:height=480
注意,需要video用戶组的权限,或者root超级用戶权限。
3.2 抓到的图颜色不对,亮度也明显偏暗或偏亮
需要根据Sensor分情况:
- Sensor是RAW RGB的输出,如RGGB、BGGR等,需要3A正常跑起来。可以参考4 3A相关3A 确认正常在跑时,请再次检查解析/显示图像时使用的格式是否正确,uv分量有没有弄反。
- Sensor是yuv输出,或RGB如RGB565、RGB888,此时ISP处于bypass状态,
如果颜色不对,请确认sensor的输出格式有没有配置错误,uv分量有没有弄反。确认无误时,建议联系Sensor原厂如果亮度明显不对,请联系Sensor原厂
3.3 什么是ISP的拓扑结构(topology, 链路结构),如何使用media-
ctl命令
RKISP或RKCIF可以接多个的Sensor,分时复用;同时RKISP还有多级的裁剪功能。因此用链接的方式将各个节点连接,并可通过media-ctl分别配置参数。关于media-ctl的使用,在《Rockchip_Developer_Guide_Linux_Camera_CN.pdf》文档中有较完整的描述。
3.3.1 一个ISP怎样接多个Sensor
可以接多个Sensor,但只能分时复用。通过配置dts,将多个Sensor链接到MIPI DPHY后,可通过media-ctl切换Sensor。
3.4 抓取RAW图是否与原图完全一致
当ISP以bypass模式获取Sensor RAW图(如RGGB, BGGR)时,需要8bit对⻬,不足8bit会低位填充0,即如果是8bit, 16bit的原图,应用获取到的是原图,没有填充如果是10bit, 12bit的原图,会每个像素低位补0到16bit只有MP对应的video设备可以出RAW图,SP是不能支持RAW图输出的。
3.5 ISP怎样双路(MP, SP)同时输出
RKISP有SP, MP两路输出,即Sensor出来一张图像,SP,MP可以分别对该图像做裁剪、格式转换,并可同时输出。SP, MP具体不同的视频处理能力,详细请参考《Rockchip_Developer_Guide_Linux_Camera_CN.pdf》。只有当SP, MP都输出RGB或YUV时才可以同时输出。如果MP输出RAW图,那么SP不可以出图。
3.6 ISP是否具有放大功能
硬件上有该功能,但不建议使用,驱动中也是默认关闭该功能。
3.7 ISP是否具有旋转功能
没有。如果需要使用旋转功能,建议:如果是flip, mirror,首先查看Sensor是不是有该功能,如果有,直接使用。这样效率最高如果无法使用Sensor flip, mirror,考虑使用RGA模块,它的代码及demo位于external/linux-rga/目录,且有相关文档位于docs/目录下
3.8 怎样抓灰度(GREY)图
只要ISP可以输出YUV、或者Sensor输出是Y8灰度图时,应用程序总是可以使用V4L2_PIX_FMT_GREY(FourCC为GREY)格式直接获取图像。
3.9 RGB图支持哪些格式
首先,只有SP这一路可以支持RGB输出,格式为:V4L2_PIX_FMT_XBGR32, V4L2_PIX_FMT_RGB565。其中XBGR32(对应的FourCC为XR24)是包含R、G、B、X四个分量,其中X分量总是为0。不支持RGB888,即24bit的格式输出。
3.10 无屏板卡如何快速预览
SDK中external/uvc_app/目录提供了将板卡模拟成uvc camera的功能,请参考该目录中的说明文件及代码,将板卡连接到PC机后可识别出usb camera,并可预览图像。
3.11 如何区分SP与MP
可通过 media-ctl -p -d /dev/media0 (如有多个media设备,也尝试下/dev/media1, /dev/media2)去查看拓扑结构,如下截取部分输出:
# media-ctl -p -d /dev/media0
...
- entity 2: rkisp1_mainpath (1 pad, 1 link)              //表⽰该entity是
MP(MainPath)
            type Node subtype V4L flags 0
            device node name /dev/video1                 //对应的设备节点
是/dev/video1
        pad0: Sink
                <- "rkisp1-isp-subdev":2 [ENABLED]

- entity 3: rkisp1_selfpath (1 pad, 1 link)              //表⽰该entity是
SP(SelfPath)
            type Node subtype V4L flags 0
            device node name /dev/video2                 //对应的设备节点
是/dev/video2
        pad0: Sink
                <- "rkisp1-isp-subdev":2 [ENABLED]
...
少数情况下如果没有media-ctl命令,可以通过/sys/节点查找,如:
# grep '' /sys/class/video4linux/video*/name
/sys/class/video4linux/video0/name:stream_cif
/sys/class/video4linux/video1/name:rkisp1_mainpath       # MP节点对应/dev/video1
/sys/class/video4linux/video2/name:rkisp1_selfpath       # SP节点对应/dev/video2
/sys/class/video4linux/video3/name:rkisp1_rawpath
/sys/class/video4linux/video4/name:rkisp1_dmapath
/sys/class/video4linux/video5/name:rkisp1-statistics
/sys/class/video4linux/video6/name:rkisp1-input-params
4. 3A相关
如果Sensor需要3A tunning,如Sensor输出格式RGGB, BGGR等这样的RAW BAYER RGB格式,那么需要RKISP提供图像处理。根据camera_engine_rkisp版本的不同,3A处理方式有差别。建议尽量将camera_engine_rkisp升级到最新的版本。请首先确认该模组是否在支持列表中,已经在支持列表中的,在external/camera_engine_rkisp/iqfiles/目录下会有一份对应的xml文件否则请向业务窗口发起模组调试申请
4.1 如何确认camera_engine_rkisp的版本
从源码中查看
  # grep CONFIG_CAM_ENGINE_LIB_VERSION interface/rkisp_dev_manager.h
  define CONFIG_CAM_ENGINE_LIB_VERSION "v2.2.0"           # 输出的v2.2.0是
librkisp.so的版本号
从运行时log看
  # persist_camera_engine_log=0x4000 rkisp_3A_server --mmedia=/dev/media1 | grep
"CAM ENGINE LIB VERSION"
        CAM ENGINE LIB VERSION IS v2.2.0                # 输出的v2.2.0是librkisp.so
的版本号
如果版本号低于v2.2.0,请考虑升级到v2.2.0甚至更新的版本
4.1.1 如何确认camera_engine_rkisp所需要的rkisp kernel驱动的版本号
camera_engine_rkisp对kernel驱动版本有要求,需要保证rkisp驱动足够新。从kernel源码中查看ISP驱动版本
  # grep RKISP1_DRIVER_VERSION drivers/media/platform/rockchip/isp1/version.h
  define RKISP1_DRIVER_VERSION KERNEL_VERSION(0, 1, 0x5) # 输出的v0.1.5是rkisp驱动的
版本号
从kernel log中查看ISP驱动版本
# dmesg  | grep "rkisp1 driver version"
[    0.867864] rkisp1 ff4a0000.rkisp1: rkisp1 driver version: v00.01.05
4.2 如何升级camera_engine_rkisp
包含有三部分
- camera_engine_rkisp本身位于SDK的external/camera_engine_rkisp目录,直接通过git或repo工具可以更新。可以仅更新该目录而不影响其它SDK中的目录。
- kernel根据camera_engine_rkisp的需要相应升级在external/camera_engine_rkisp目录下通过查看 git log ,可以找到它所需要的kernel rkisp驱动的版本号。例如:
# git log
commit e456a50a5524792d64dac384604d4136a697deac
Author: ZhongYichong <zyc@rock-chips.com>
Date:   Mon Jul 1 11:26:32 2019 +0800

    librkisp: v2.2.0

    (BY ZSQ: UPDATE v2.2.0 iq version: from v1.4.0 to v1.5.0)

    3A lib version:
      af:  v0.2.17
      awb: v0.0.e
      aec: v0.0.e
    iq version: v1.5.0
    iq magic version code: 706729

    matched rkisp1 driver version:
      v0.1.5                 # 所需要的kernel驱动版本为v0.1.5

    Change-Id: I3d2adb949dadec259b9ba587a3e3b2770a1c155d
    Signed-off-by: ZhongYichong <zyc@rock-chips.com>
    Signed-off-by: Shunqian Zheng <zhengsq@rock-chips.com>
- buildroot中camera_engine_rkisp的编译脚本
位于buildroot/package/rockchip/camera_engine_rkisp目录下,如果不方便更新整个buildroot,可以只单独更新这个目录。
4.3 如何确认3A是否正常在工作
在确认camera_engine_rkisp已经是v2.2.0版本或以上之后。通过抓取图像,查看图像的色彩及曝光是否正常。同时,通过查看后台是否有rkisp_3A_server进程在执行,如下:
# ps -ef | grep rkisp_3A_server
  706 root      9176 S    /usr/bin/rkisp_3A_server --mmedia=/dev/media1
  746 root      2408 S    grep rkisp_3A_server
# pidof rkisp_3A_server
706
可以看到进程号706即是rkisp_3A_server。
4.3.1 没有看到rkisp_3A_server进程
首先先确认/usr/bin/rkisp_3A_server可执行文件是否存在,如不存在,请检查camera_engine_rkisp版本及编译。查看/var/log/syslog中是否有rkisp_3A相关的错误,如有看具体错误是什么,是否Sensor模组对应的xml没有找到,或不匹配。在shell中执行 rkisp_3A_server –mmedia=/dev/media0 (如有多个/dev/media设备,选择/dev/video对应的那一个),从另一个shell中抓图。获取rkisp_3A_server对应的错误信息
4.3.2 rkisp_3A_server是如何启动的
Linux SDK中,rkisp_3A_server由脚本/etc/init.d/S40rkisp_3A 启动并在后台执行。如果/etc/init.d/S40rkisp_3A文件未找到,检查camera_engine_rkisp的版本及buildroot package编译脚本。
4.3.3 如何确定Sensor iq配置文件(xml)文件名及路径
Sensor iq文件由三部分组成,Sensor Type, 比如ov5695, imx327Module Name, 在dts中定义,比如rk3326/px30 rk evb板上,该名称为”TongJu”rockchip,camera-module-name = “TongJu”;Module Lens Name, 在dts中定义,比如以下的”CHT842-MD”:rockchip,camera-module-lens-name = “CHT842-MD”;那么上例中的iq文件名为:ov5695_TongJu_CHT842-MD.xml, 存放在/etc/iqfiles/目录下。注意大小写有区分。
4.4 怎样手动曝光
需要手动曝光的情况下,rkisp_3A_server进程必须先退出。然后可参考rkisp_demo.cpp程序或librkisp_api.so的源码。
4.5 如何打开librkisp的log
通过设置环境变量persist_camera_engine_log,其对应的位表示如下:
bits:    23-20   19-16 15-12  11-8  7-4   3-0
module: [xcore]  [ISP] [AF]   [AWB] [AEC] [NO]

0: error
1: warning
2: info
3: verbose
4: debug
例如,打开ISP及AWB的debug log:
# /etc/init.d/S40rkisp_3A stop
# export persist_camera_engine_log=0x040400
# /usr/bin/rkisp_3A_server --mmedia=/dev/media0
5. 应用开发相关
5.1 C语言参考demo
RK提供的Linux SDK中包含rkisp_demo工具及源码rkisp_demo是一个简单的工具,可以用于获取图像。类似于v4l2-ctl工具,rkisp_demo也不能显示图像,它主要是提供源码供参考。源码位于external/camera_engine_rkisp/apps目录下,如果您的代码较旧,源码位于external/camera_engine_rkisp/tests目录下。RK提供的Linux SDK中包含rkisp_api.so动态链接库及源码,可以基于此做修改或直接使用C语言开发程序源码位于external/camera_engine_rkisp/apps目录下。如果您的代码较旧找不到该目录,请更新。
5.2 什么是DMA buffer,有什么好处
DMA buffer 是一片由驱动分配的内存,该buffer 可以在多个内核模块之间共享,从而减少内存拷⻉。特别是对图像处理时能优化性能,减小DDR负载。例如,camera图像需要由mpp编码:
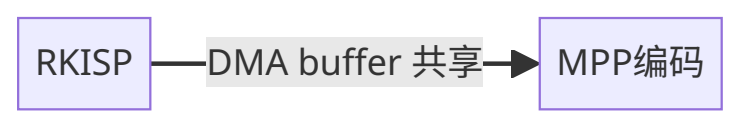
RKISP DMA buffer 共享 MPP编码
RKISP可以接受来自其它模块(如MPP, RGA)的DMA buffer,也可以分配内存,并导出DMA buffer给其它模块使用。细节可以参考librkisp_api.so库的源码。
原稿代码差异附录
正文按对应语言原稿,俄德按英文。以下另一语言原稿中不同的代码片段完整保留,含注释/排版差异。它们是独立示例,不可拼接执行;未统一覆盖源参数。
EN PDF p.15 · 140
# media-ctl -p -d /dev/media0
...
- entity 2: rkisp1_mainpath (1 pad, 1 link)              //Means the entity is
MP(MainPath)
            type Node subtype V4L flags 0
            device node name /dev/video1                 //The corresponding
device node is/dev/video1
        pad0: Sink
                <- "rkisp1-isp-subdev":2 [ENABLED]

- entity 3: rkisp1_selfpath (1 pad, 1 link)              //Means the entity is
SP(SelfPath)
            type Node subtype V4L flags 0
EN PDF p.16 · 141
            device node name /dev/video2                 //The corresponding
device node is/dev/video2
        pad0: Sink
                <- "rkisp1-isp-subdev":2 [ENABLED]
...
EN PDF p.16 · 143
# grep '' /sys/class/video4linux/video*/name
/sys/class/video4linux/video0/name:stream_cif
/sys/class/video4linux/video1/name:rkisp1_mainpath       # Corresponding MP
node/dev/video1
/sys/class/video4linux/video2/name:rkisp1_selfpath       # Corresponding SP
Node/dev/video2
/sys/class/video4linux/video3/name:rkisp1_rawpath
/sys/class/video4linux/video4/name:rkisp1_dmapath
/sys/class/video4linux/video5/name:rkisp1-statistics
/sys/class/video4linux/video6/name:rkisp1-input-params
EN PDF p.16 · 148
  # grep CONFIG_CAM_ENGINE_LIB_VERSION interface/rkisp_dev_manager.h
  define CONFIG_CAM_ENGINE_LIB_VERSION "v2.2.0"           # The output v2.2.0 is
the version number of librkisp.so
EN PDF p.16 · 150
  # persist_camera_engine_log=0x4000 rkisp_3A_server --mmedia=/dev/media1 | grep
"CAM ENGINE LIB VERSION"
        CAM ENGINE LIB VERSION IS v2.2.0                # The output v2.2.0 is
the version number of librkisp.so
EN PDF p.17 · 156
  # grep RKISP1_DRIVER_VERSION drivers/media/platform/rockchip/isp1/version.h
  define RKISP1_DRIVER_VERSION KERNEL_VERSION(0, 1, 0x5) # The output v0.1.5 is
the version number of the rkisp driver
EN PDF p.17 · 163
# git log
commit e456a50a5524792d64dac384604d4136a697deac
Author: ZhongYichong <zyc@rock-chips.com>
Date:   Mon Jul 1 11:26:32 2019 +0800

    librkisp: v2.2.0

    (BY ZSQ: UPDATE v2.2.0 iq version: from v1.4.0 to v1.5.0)

    3A lib version:
      af:  v0.2.17
      awb: v0.0.e
      aec: v0.0.e
    iq version: v1.5.0
    iq magic version code: 706729
EN PDF p.18 · 164
matched rkisp1 driver version:
  v0.1.5                 # The needed kernel driver version is v0.1.5

Change-Id: I3d2adb949dadec259b9ba587a3e3b2770a1c155d
Signed-off-by: ZhongYichong <zyc@rock-chips.com>
Signed-off-by: Shunqian Zheng <zhengsq@rock-chips.com>