
Применимость ArmSoM и источник
Это справочник платформы Rockchip, а не отчёт испытаний ArmSoM. Единственный источник — Rockchip_Tuning_Guide_ISP30_EN_v1.2.0.pdf, V1.2.0, RK-SM-YF-611, 160 страниц. Таблица применимости указывает RK3588 / ISP3.0. Китайский оригинал не предоставлен: китайская и русская версии полностью переводят английский источник. Все версии сохраняют его иллюстрации, часть которых уже содержит китайские подписи. Версия ядра не указана. До адаптации проверьте плату ArmSoM, SDK/BSP RK3588, драйверы сенсора и объектива, версии AIQ/IQ и калибровку. Аппаратная совместимость и качество изображения не проверялись; все примеры и сравнения взяты из источника, а не измерений ArmSoM.
Противоречия, неполные формулы и ошибки названий сохранены и отмечены; они не считаются проверенными рекомендациями. Повторяющаяся или несогласованная нумерация разделов и рисунков сохранена.
Редакционные примечания · ArmSoM
Исходная применимость (PDF, стр. 2)
| Чип | Версия ISP |
|---|---|
| RK3588 | ISP3.0 |
1 Взаимосвязь документов по настройке IQ
При работе с этим руководством используются следующие документы:
Rockchip_Development_Guide_ISP30_: пользовательский интерфейс и соответствующие структуры.
Rockchip_IQ_Tools_Guide_ISP30_: подробное описание работы с RK IQ Tools.
Rockchip_Color_Optimization_Guide_ISP30: подробное описание настройки цвета.
Глава 1 объясняет взаимосвязь документов по настройке ISP; глава 2 даёт обзор системы, функциональную схему и описание модулей. Глава 3 посвящена последовательности настройки изображения и мерам предосторожности. Начиная с главы 4 методы настройки рассматриваются отдельно по модулям.
2 Обзор системы ISP
1. 2.1 Функциональные возможности
ISP30 поддерживает стандартную обработку изображений сенсора: автоматический баланс белого, автоэкспозицию, Demosaic, коррекцию дефектных пикселей и затенения объектива, а также HDR, удаление дымки, шумоподавление и другие расширенные функции.
2. 2.2 Функциональная схема ISP
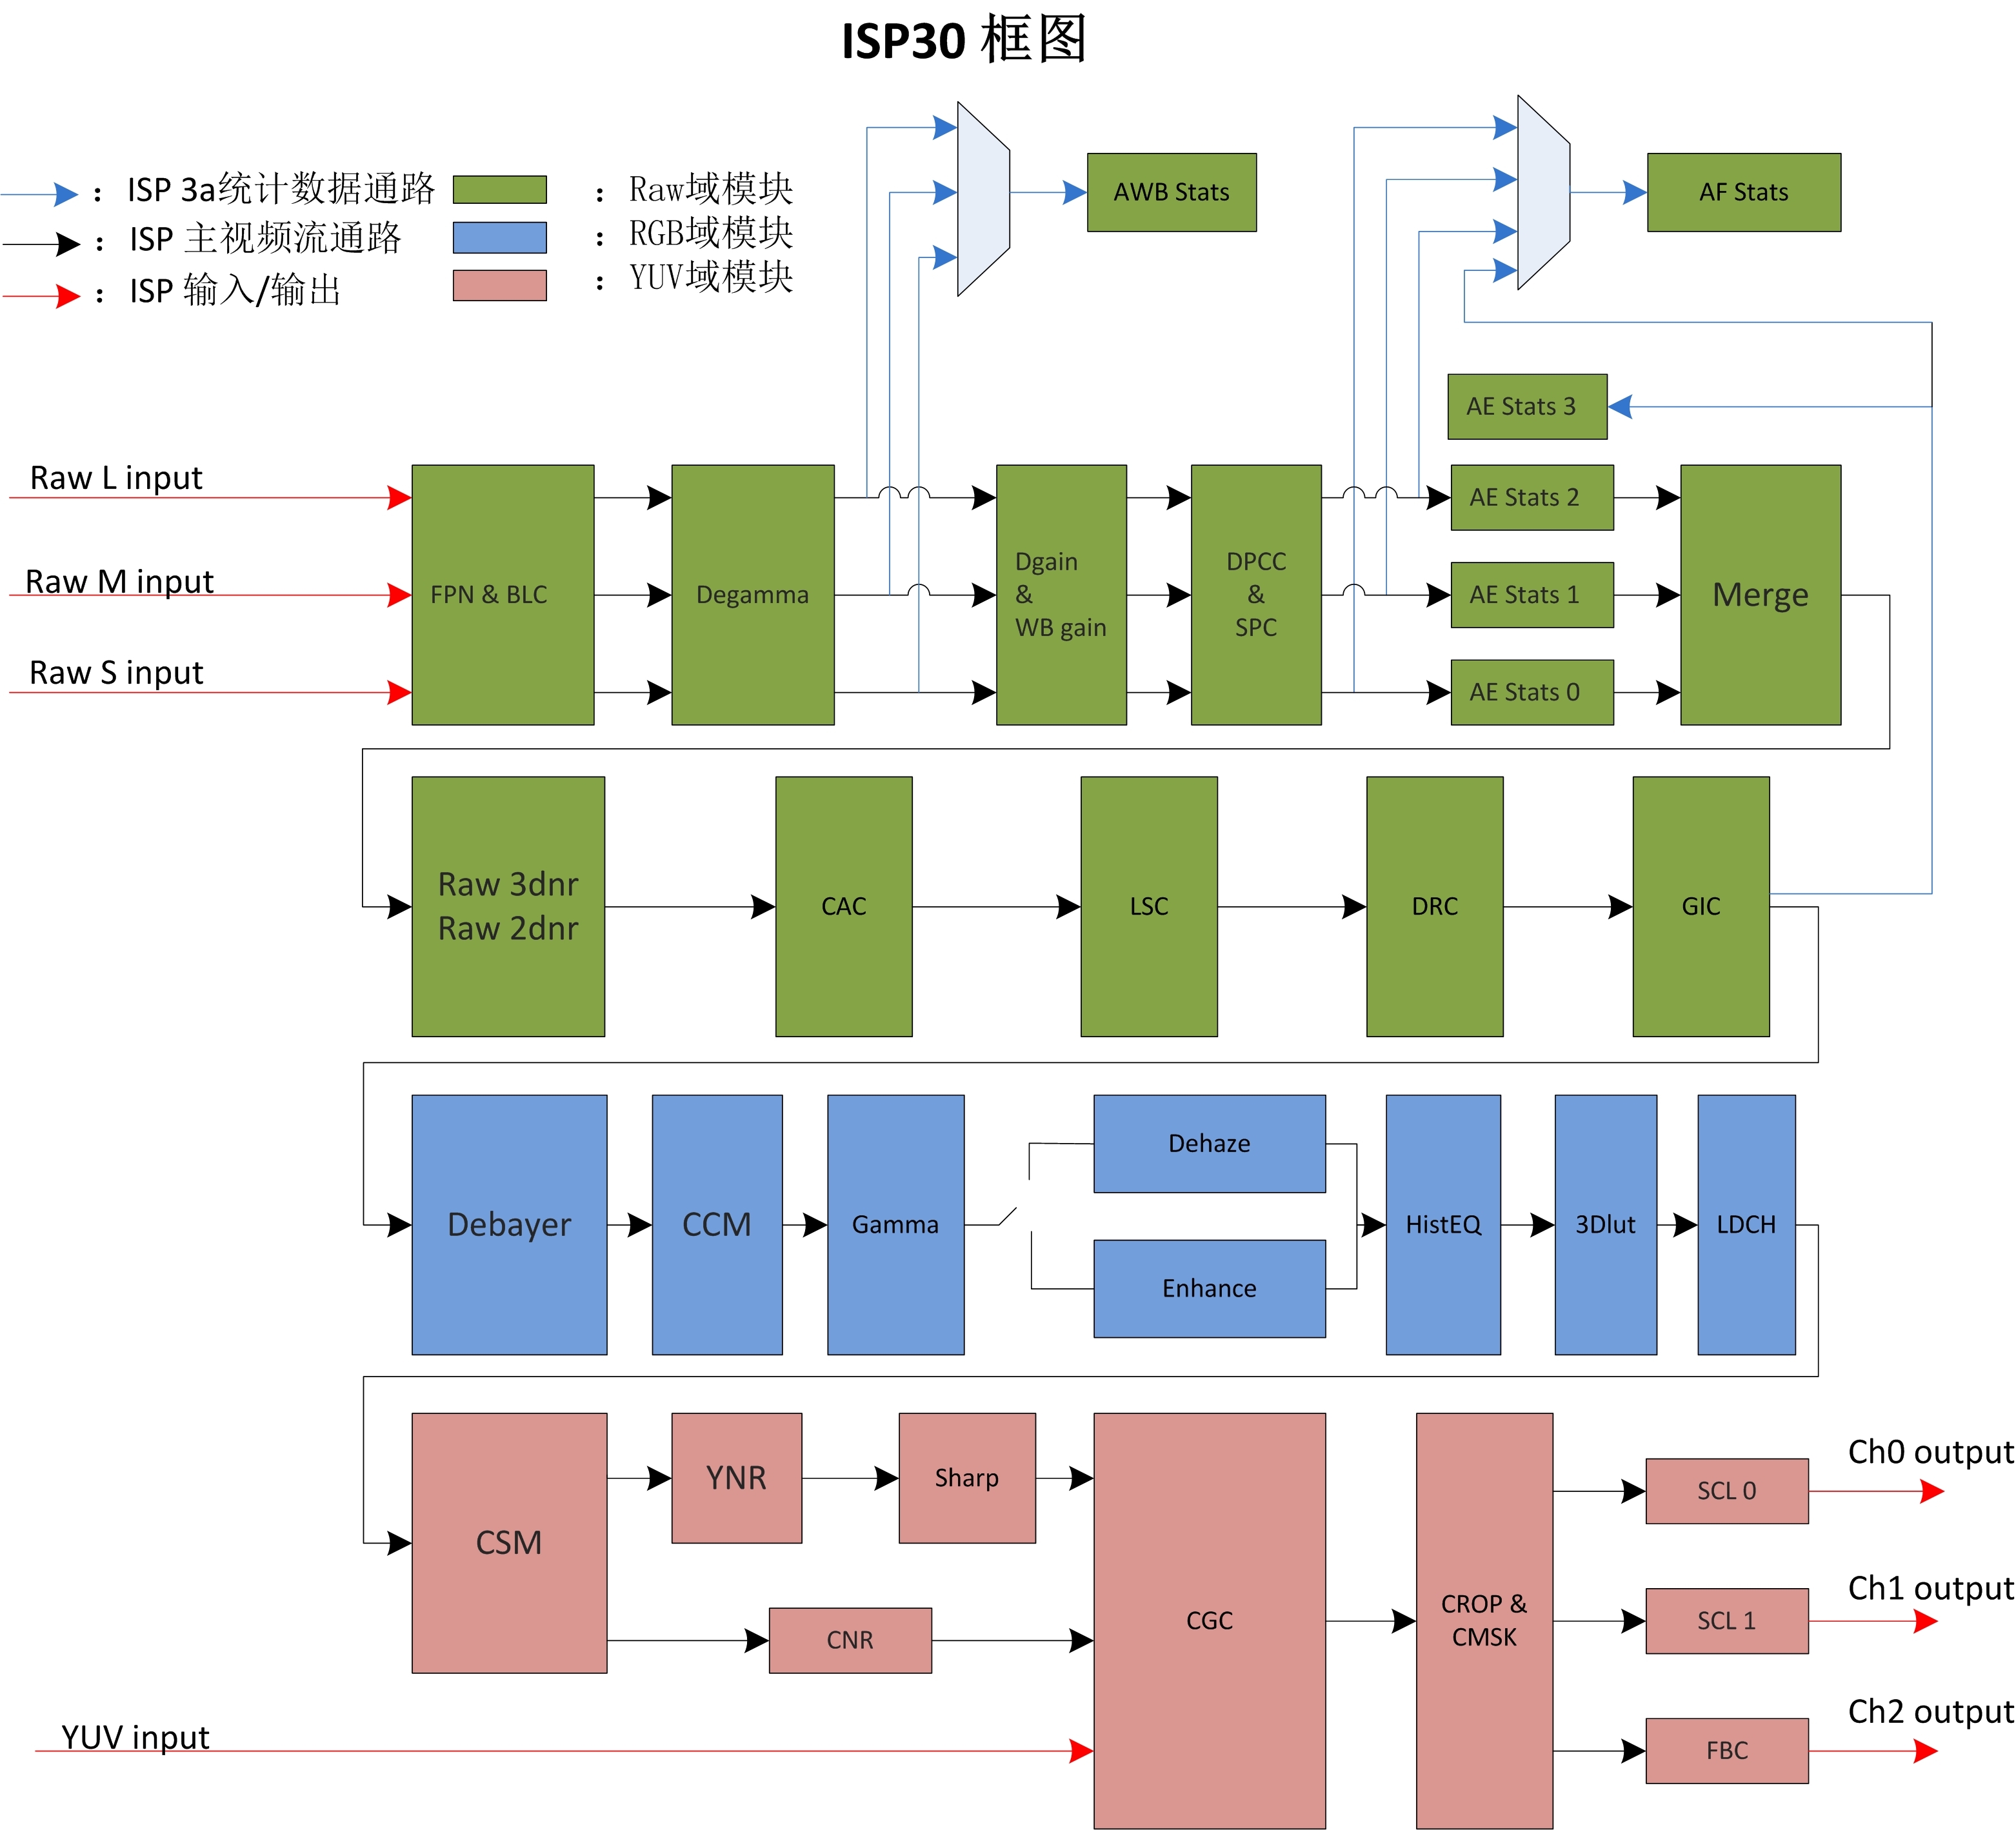
Рисунок 2-1. Функциональная схема ISP30
2.1 2.3 Описание модулей
| Название модуля | Описание |
|---|---|
| FPN | Коррекция входного изображения CIS по чёрному кадру или строке для удаления фиксированного шума (слово phenotype в оригинале неоднозначно). |
| BLC | Коррекция уровня чёрного CIS. |
| Degamma | Коррекция нелинейности CIS |
| DPCC | Обнаружение и коррекция статических и динамических дефектов пикселей. |
| SPC | Коррекция затенённых пикселей (фазовая фокусировка). |
| Dgain | Цифровое линейное усиление. |
| WB Gain | Усиление коррекции баланса белого |
| MERGE | Трёхкадровое объединение широкого динамического диапазона. |
| Raw 3DNR & Raw 2DNR | Совместное временное и пространственное шумоподавление RAW |
| DRC | Сжатие динамического диапазона |
| GIC | Коррекция дисбаланса Gr и Gb для улучшения некоторых сцен. |
| LSC | Коррекция затенения объектива. |
| CAC | Коррекция осевой хроматической аберрации объектива (фиолетовых ореолов). |
| AE Stats | Вывод статистики автоэкспозиции; ПО регулирует CIS по ней. |
| AF | Статистика оценки резкости для автофокуса. |
| AWB | Глобальная и региональная статистика для автоматического баланса белого. |
| Debayer | Преобразование Bayer RAW в RGB. |
| CCM | Линейная коррекция цветового пространства матрицей 3X3 и векторным смещением. |
| Gamma | Регулировка яркости R\G\B по кривой gamma. |
| Dehaze & Enhance | Удаление дымки для повышения контраста и чёткости видео. |
| Название модуля | Описание |
|---|---|
| CSM | Преобразование (R, G, B) в (Y, U, V) матрицей 3X3 и смещением; после уменьшения разрешения цветности YUV422 передаётся следующему модулю. |
| LDCH | Коррекция вертикальной дисторсии объектива. |
| 3D-LUT | 3Dlut 9x9x9 выполняет сложную регулировку цвета, яркости и насыщенности. |
| Sharp | Повышение резкости и чёткости в YUV. |
| YNR | Пространственное шумоподавление яркости |
| UVNR | Отдельное подавление цветового шума. |
| CGC | Преобразование цветового пространства YUV |
| CMSK | Мозаика и маскирование изображения. |
| FBC | Сжатие данных |
| SCL | Масштабирование изображения |
3 Общий обзор настройки качества изображения
Рассматриваются две области: охранные IPC и потребительские устройства. Для IPC используются линейный режим и HDR; потребительские устройства включают спортивные DV, видеорегистраторы и устройства снимков. Из-за особенностей видеонаблюдения приоритеты качества IPC отличаются от потребительских.
1. 3.1 Обзор настройки изображения IPC
Для IPC типичны линейный режим и HDR. В линейном режиме важны корректная яркость, точная цветопередача, общая чёткость, резкость и прозрачность изображения. В HDR также важен достаточный динамический диапазон (описание светлых областей в оригинале «not exquisite» неоднозначно и требует уточнения; детали в тенях должны быть видны), максимально точная цветопередача, чёткость, резкость и прозрачность. Далее приведены этапы настройки обоих режимов и особенности настройки отдельных алгоритмов ISP.
1.1 3.1.1 Настройка качества линейного режима
Общая последовательность настройки линейного режима IPC показана ниже (рисунок 3-1):
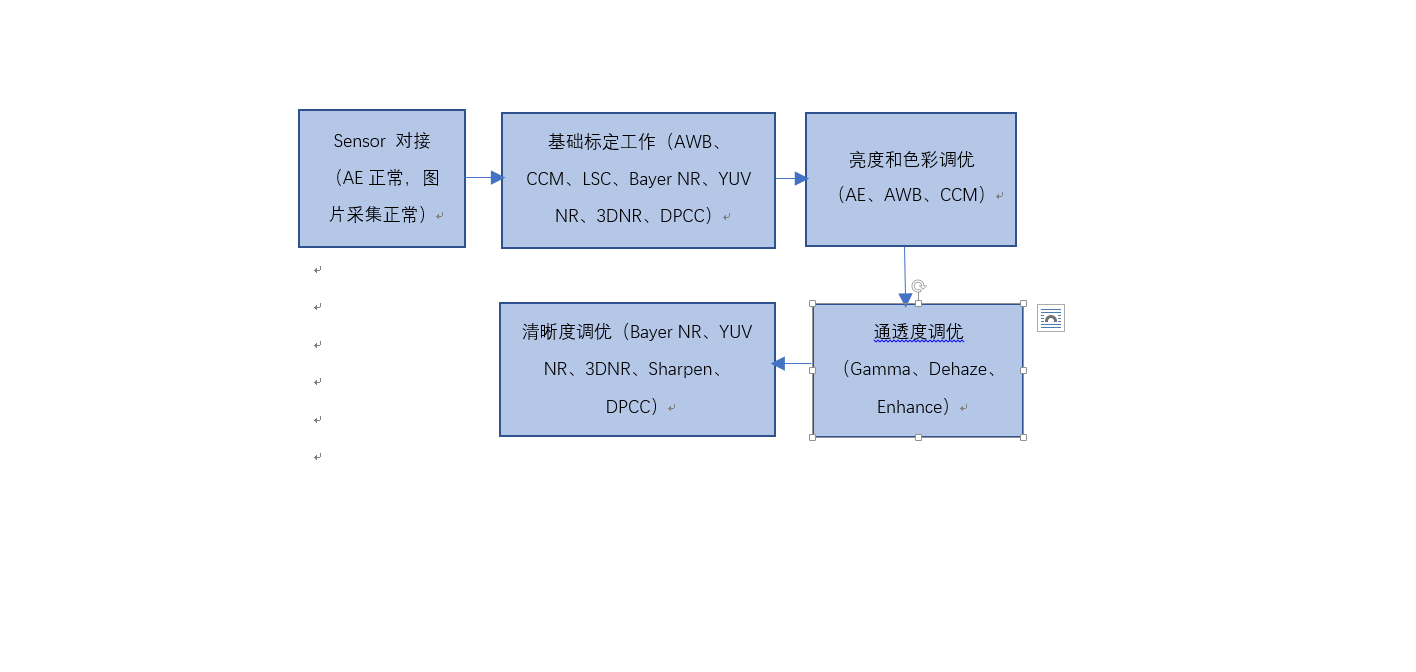
Рисунок 3-1. Настройка линейного режима IPC
2. До настройки качества изображения необходимо выполнить следующее:
1. Интеграция сенсора: настроить CSI по требованиям продукта, включая частоту кадров, разрешение, HDR и AE. Определить последовательности инициализации регистров каждого режима по документации сенсора или сведениям FAE производителя и адаптировать их к MIPI платформы RK.
Критерии готовности: тракт выбранного режима работает, основные функции AE исправны, RAW захватывается нормально; см. Rockchip_Driver_Guide_ISP2x.
2. Калибровка модуля: чёрный уровень, RawNR/YUV NR/3DNR, статические дефектные пиксели, затенение объектива, AWB, CCM, параметры дисторсии и прочее. Выполнять строго по последовательности рисунка 3-2.
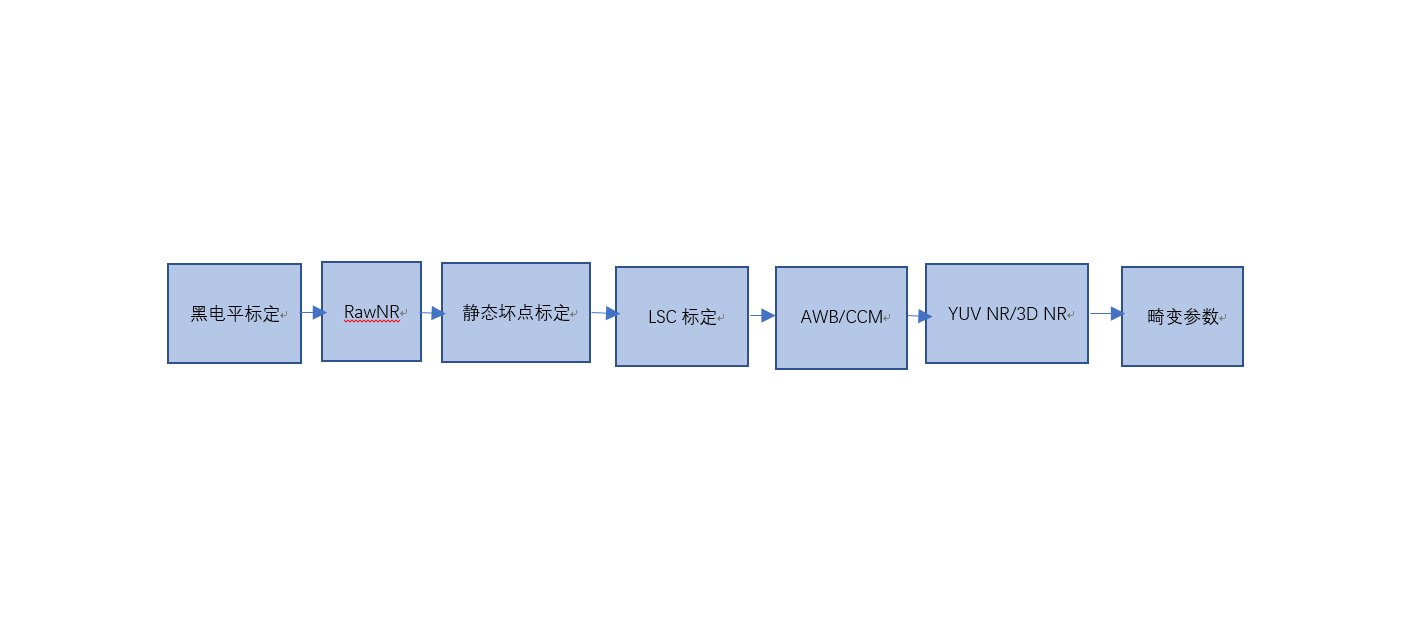
Рисунок 3-2. Последовательность калибровки модуля
Подробности калибровки модулей приведены в главе 4; для AWB и CCM см. Rockchip_Color_Optimization_Guide_ISP30.
3. Совместная настройка ISP: после интеграции сенсора и калибровки сенсора/объектива настраивают модули совместно при нескольких ISO и уровнях освещённости. Для сенсоров звёздного света обычно требуется охват до ISO 204800. BayerNR, Demosaic, повышение резкости, YUVNR, 3DNR, Dehaze, Enhance и другие алгоритмы связаны с ISO; кроме открытых параметров интерфейса Mipi есть параметры по умолчанию, меняющиеся вместе с ISO (наименование Mipi сохранено по оригиналу).
Для линейного режима используют статические лабораторные и реальные наружные сцены. Сначала в лаборатории моделируют разные ISO и настраивают яркость, цвет, прозрачность, чёткость и шум при каждой освещённости, затем уточняют настройки в реальных условиях IPC. Необходимо охватить перекрёстки днём и ночью, наружные ночные сцены с малой освещённостью, богатые текстурой дневные сцены при солнце и облачности, а также вечерний закат. Порядок показан на рисунке 3-3.
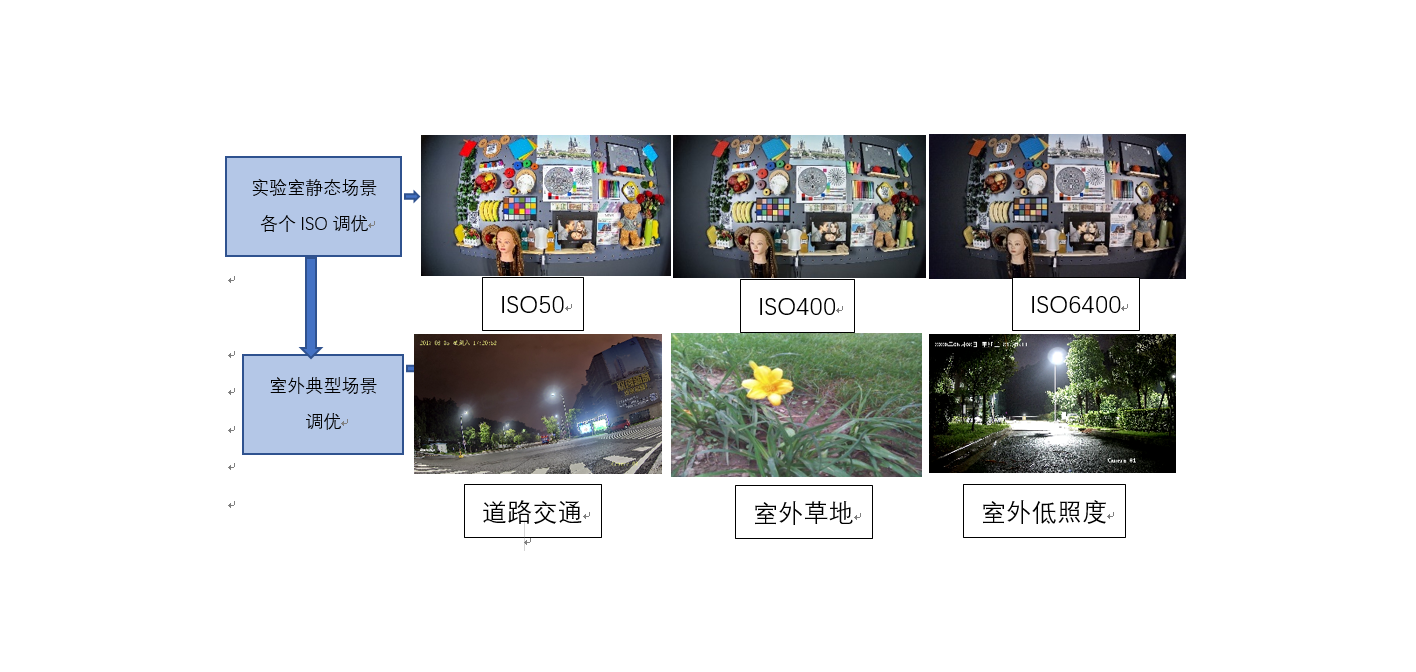
Рисунок 3-3. Сцены настройки линейного режима
Основная последовательность настройки критериев качества линейного ISP показана на рисунке 3-4.
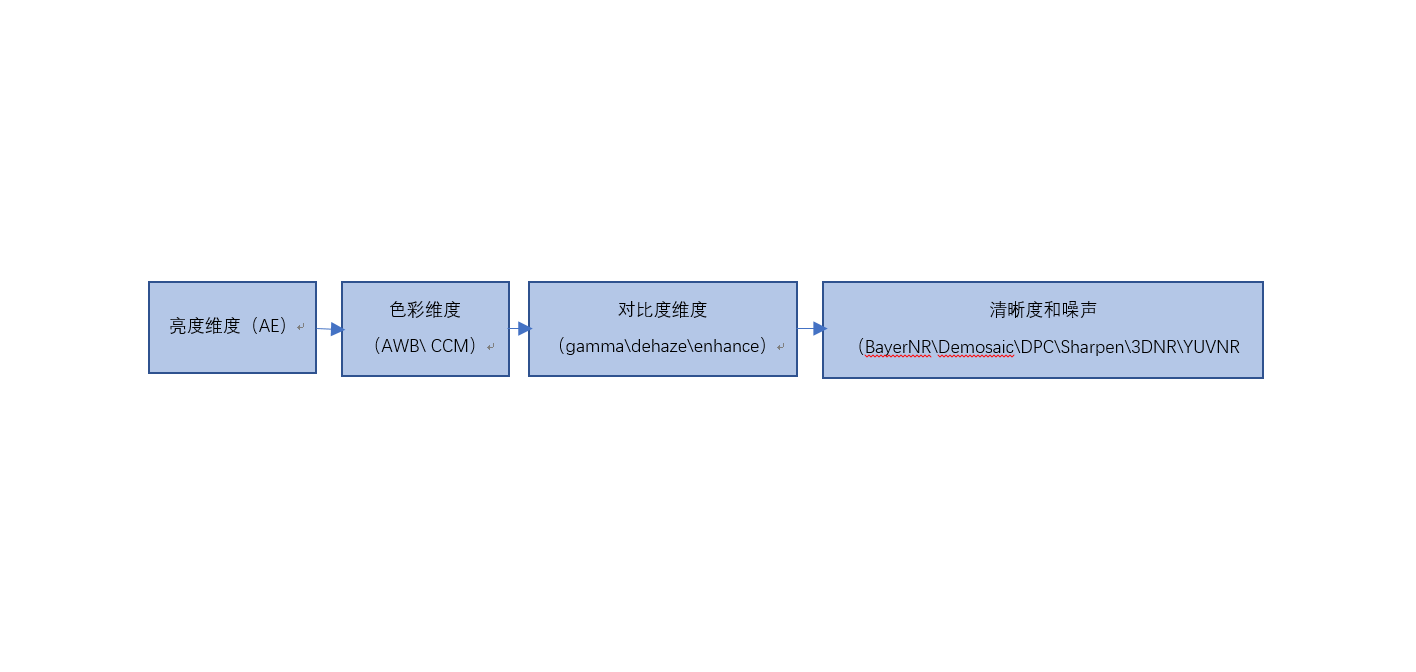
Рисунок 3-4. Настройка критериев качества изображения
Яркость:
Основной модуль яркости — AE: целевое значение, AE Route, веса, скорость и плавность сходимости. До настройки должны быть корректно откалиброваны чёрный уровень, Shading, AWB и CCM, а для разных режимов заранее выбраны параметры gamma.
Шаг 1. Определить таблицу весов AE, задающую приоритетные области экспозиции. Она зависит от применения; у IPC объект обычно находится в центре, поэтому центральным областям рекомендуется больший вес, чем периферии. Пример показан на рисунке 3-5.
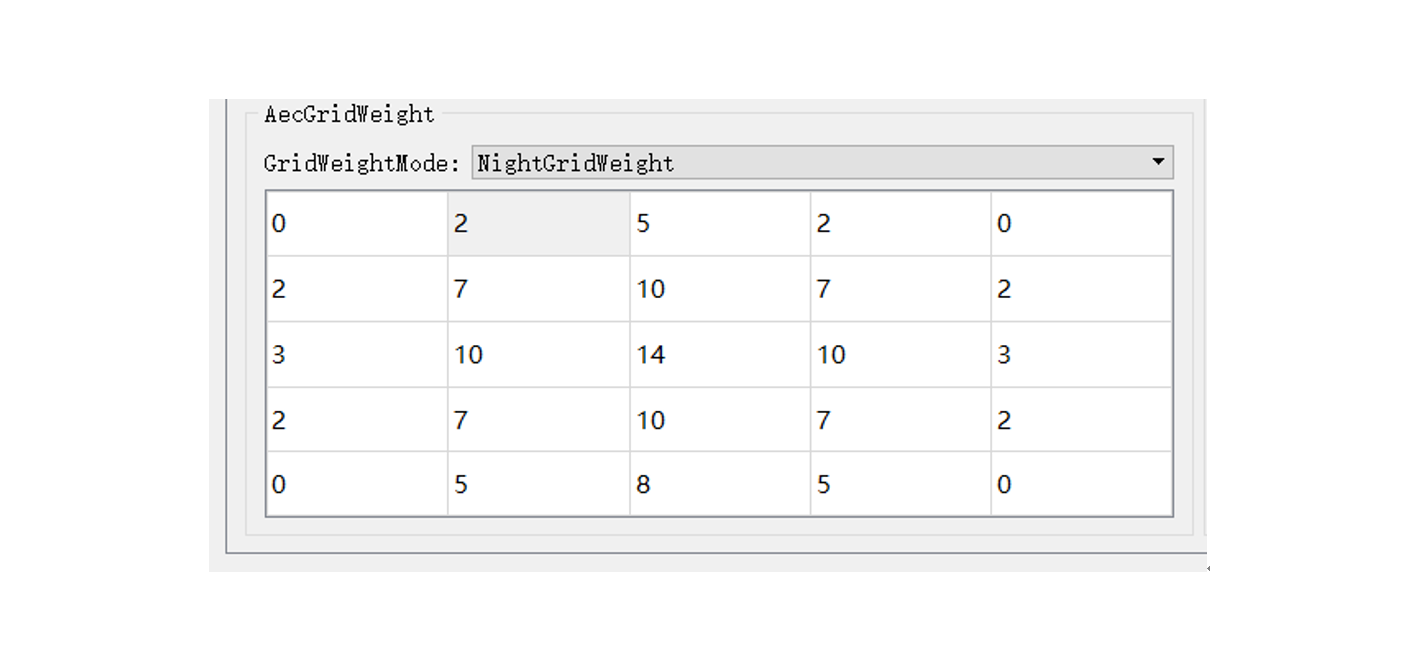
Редактируемая транскрипция снимка: AecGridWeight, GridWeightMode: NightGridWeight.
| 1 | 2 | 3 | 4 | 5 |
|---|---|---|---|---|
| 0 | 2 | 5 | 2 | 0 |
| 2 | 7 | 10 | 7 | 2 |
| 3 | 10 | 14 | 10 | 3 |
| 2 | 7 | 10 | 7 | 2 |
| 0 | 5 | 8 | 5 | 0 |
Рисунок 3-5. Таблица весов AE
Шаг 2. После весов задать AE route — распределение между временем экспозиции и усилением. Для быстро движущихся объектов приоритет отдаётся усилению с ограничением выдержки: например, дневная съёмка номеров обычно требует 2~4ms. В ночных слабосветовых сценах для ограничения шума следует в разумных пределах отдавать приоритет выдержке.
Шаг 3. После весов и маршрута настроить целевую яркость AE для разных экспозиций. В статической лабораторной сцене центральные светлые области не должны заметно пересвечиваться: на рисунке 3-6 текстурная карта и керамическая кофейная чашка не должны быть переэкспонированы, а яркость угловой карты dead leaves и розы должна быть разумной. Настройка включает SetPoint, DynamicSetpoint и выбор режима контрового света AE.
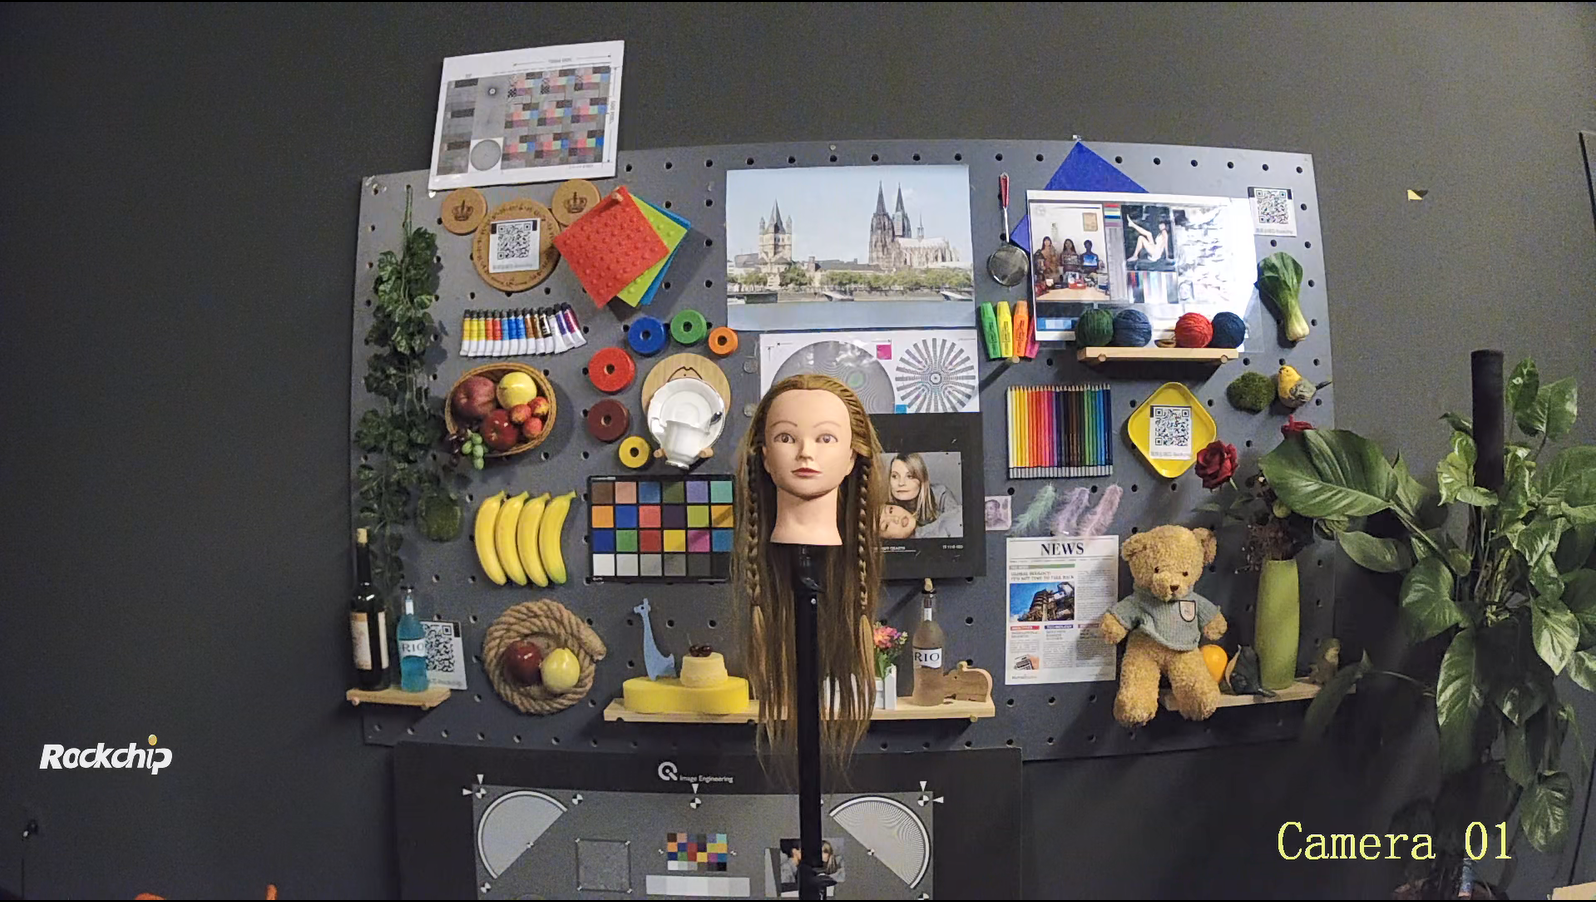
Рисунок 3-6. Статическая сцена
Шаг 4. Настроить скорость и плавность сходимости AE, соблюдая баланс. Не допуская колебаний AE, можно увеличить скорость, особенно для видеорегистраторов и спортивных DV при резких сменах сцены. Скорость и устойчивость проверяются переключением освещения статической лабораторной сцены.
Параметры AE описаны в соответствующем разделе. LSC также влияет на яркость; рекомендуется ослаблять его действие с ростом ISO, чтобы при снижении освещённости не усиливать шум в виньетированных областях.
— Конец раздела
Цвет:
После настройки AE переходят к цвету, прежде всего AWB и CCM. Требуются корректный чёрный уровень, завершённая калибровка LSC и разумные параметры AE.
Шаг 1. В лабораторном световом боксе захватить RAW 24-цветной карты при семи источниках D75, D65, D50, TL84, CWF, A, HZ. Получить статические коэффициенты AWB и область условий белой точки. См. раздел 4 главы 4 Rockchip_IQ_Tools_Guide_ISP30.
Шаг 2. По RAW калибровки AWB инструментом сформировать матрицу CCM для насыщенности соответствующего источника света.
Предварительно определить кривую gamma, обычно gamma 2.2. При специальных требованиях сначала ввести нужную кривую. Интерфейс показан ниже:
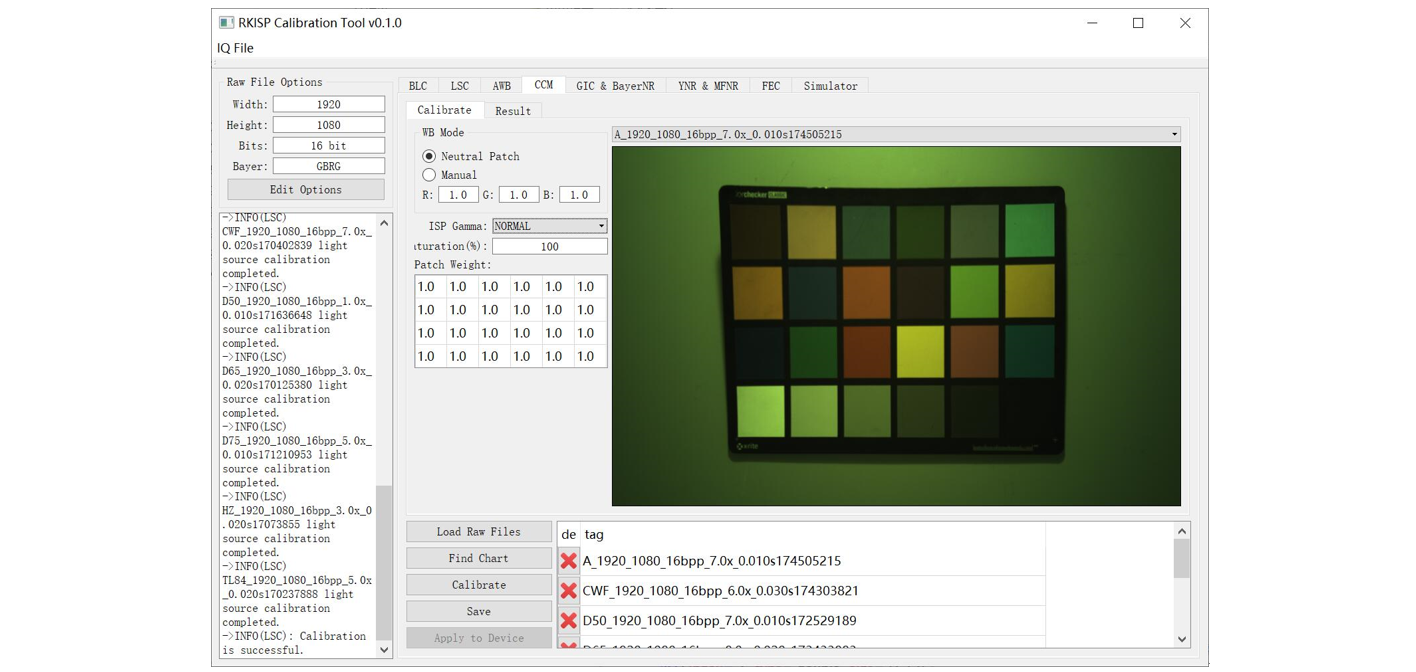
Рисунок 3-7. Интерфейс калибровки CCM
Шаг 3. После первых двух шагов снять 24-цветную карту при каждом источнике стандартного бокса и проверить показатели цвета в imatest. При соответствии требованиям предварительно считать параметры AWB и матрицу CCM пригодными.
Шаг 4. Корректность AWB/CCM требует многочисленных испытаний реальных сцен: прямой и контровой свет, облачность, закат, ночь, смешанное освещение. При неверном воспроизведении серых участков менять AWB; при цветовом сдвиге, избытке или недостатке насыщенности сначала CCM. При смешанном свете настраивать обнаружение сцены AWB; при неверном тоне кожи — CCM или 3Dlut.
Подробности AWB/CCM см. в Rockchip_Color_Optimization_Guide_ISP30.
— Конец раздела
Контраст
После яркости и цвета оптимизировать контраст. Основные модули — Gamma, Dehaze, Enhance; обычно сначала настраивают Gamma для разных сцен, а Dehaze и Enhance используют дополнительно.
Подготовка: корректный чёрный уровень, завершённая LSC, разумная экспозиция AE и калибровка AWB/CCM.
Шаг 1. Настроить gamma — основу контраста. В статической сцене сохранить светлые и тёмные текстуры центральной карты кожи и объёмных растений по краям, добившись приятного контраста, как показано ниже.
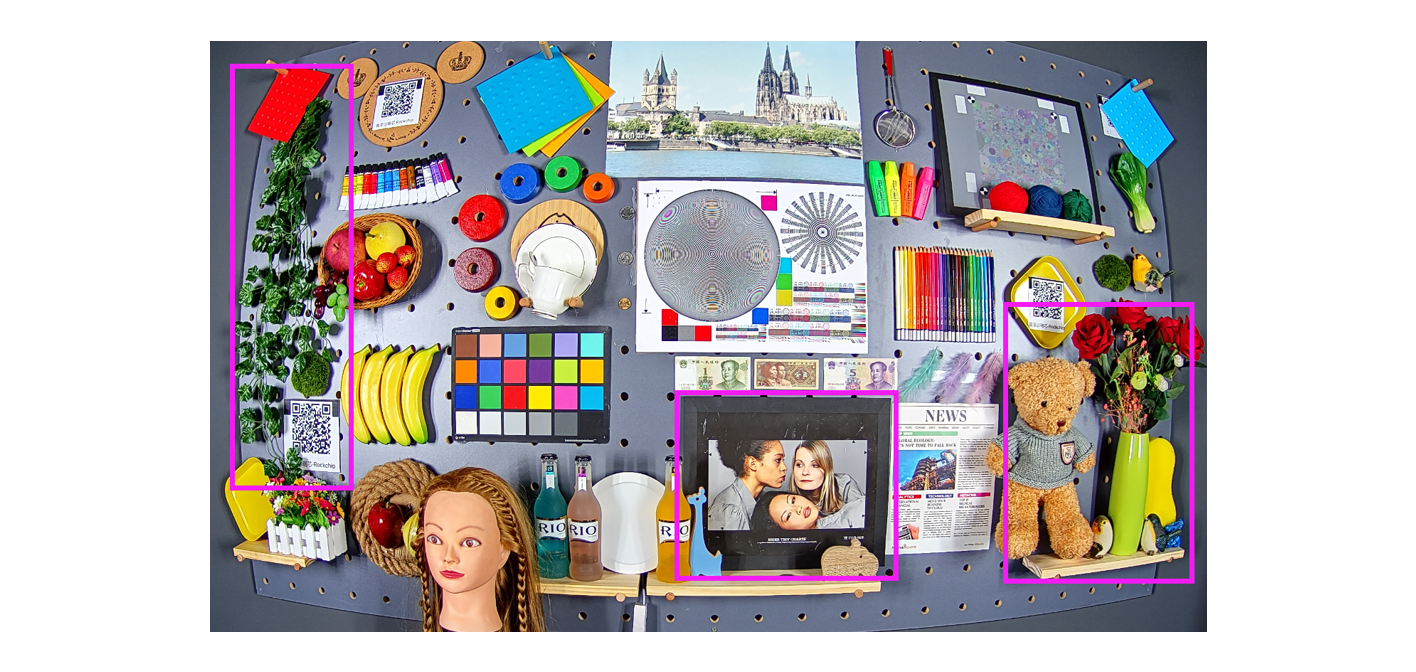
Рисунок 3-8. Области статической сцены, зависящие от gamma
Шаг 2. После Gamma для большего контраста настроить Dehaze или Enhance. Источник ссылается на разделы 4.21 «Dehaze» и 4.22 «Enhance» (они не совпадают с фактической нумерацией документа; ссылки сохранены для проверки).
Шаг 3. Объективно проверить общий контраст: при D65 оценить различимость более 18 ступеней серой шкалы и достижение 14steps в imatest.
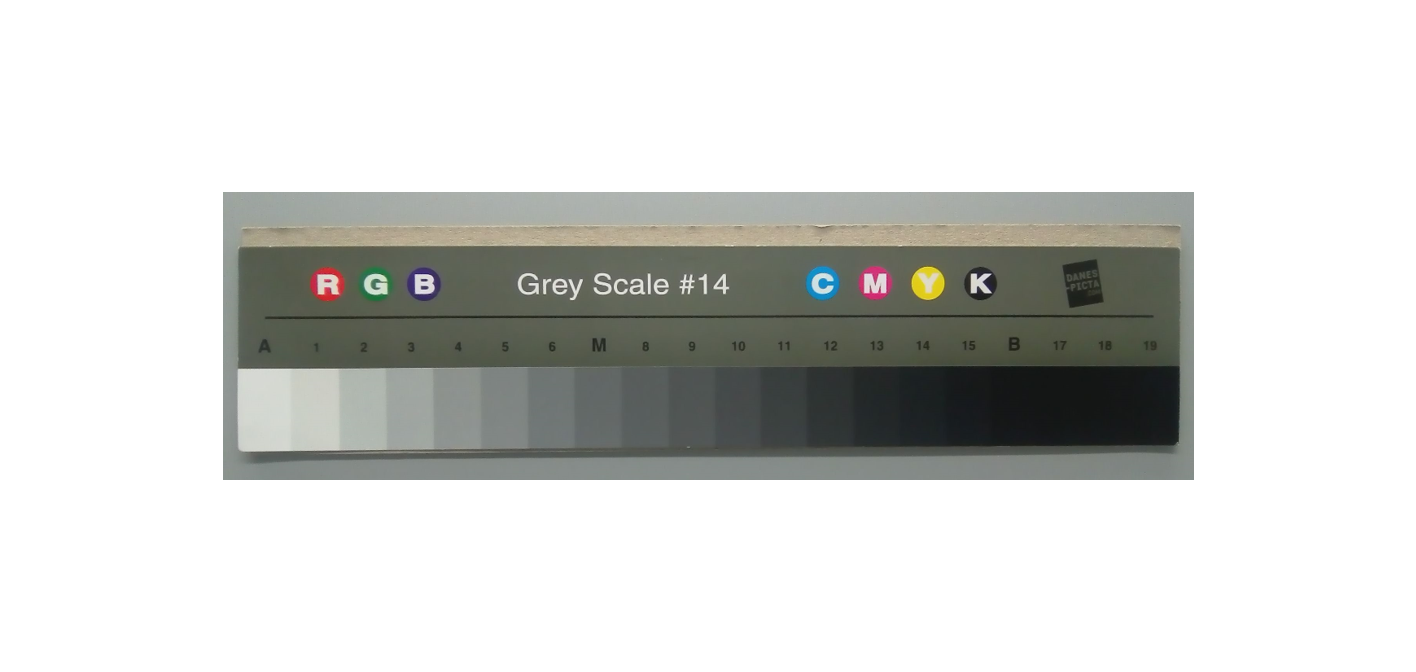
Рисунок 3-9. Серая шкала при D65 в лабораторном боксе и результаты imatest
Шаг 4. В реальных статических сценах настраивать Gamma, Dehaze, Enhance по применению и освещённости для баланса контраста. При нормальном и слабом свете стиль различается: например, ночью Gamma немного затемняет тени, снижая заметность шума.
— Конец раздела
Чёткость и шум
Чёткость и шум требуют баланса. При снижении освещённости шум обычно усиливается и ухудшает восприятие, поэтому допустимо частично пожертвовать чёткостью. Параметры следует задавать для разных ISO.
Рекомендуется сначала обеспечить чёткость и увидеть усиленные детали до шумоподавления. В реальной сцене установить высокий битрейт и минимальный 3DNR, проверить резкость неподвижных деталей; затем настроить шумоподавление для итогового баланса.
Подготовка: корректный чёрный уровень, готовая LSC, разумные AE и AWB/CCM, настроенные Gamma/Dehaze/Enhance.
Основные модули: Bayer NR, Demosaic, DPCC, YNR, UVNR, 3DNR, sharpen, Edgefilter и другие.
Шаг 1. Demosaic — первый этап формирования базовых текстурных деталей. До настройки проверить чёрный уровень, RawNR и AWB/CCM.
Сначала при D65 и ISO50 в лабораторном боксе настроить Demosaic по карте разрешения до требуемых объективных показателей, одновременно проверяя интерполяцию высокочастотной звёздной мишени; повторять итерации. Аналогично настроить остальные ISO, балансируя высокочастотный шум, шум интерполяции и чёткость. Абзац описывает рисунок 3-10 как карту при D50, а подпись указывает D65 — требуется проверка. Красная рамка обозначает поле 4:3, синяя — центральную область интереса. Ссылка источника на 4.4 «Demosaic» не совпадает с фактической нумерацией и сохранена как замечание.
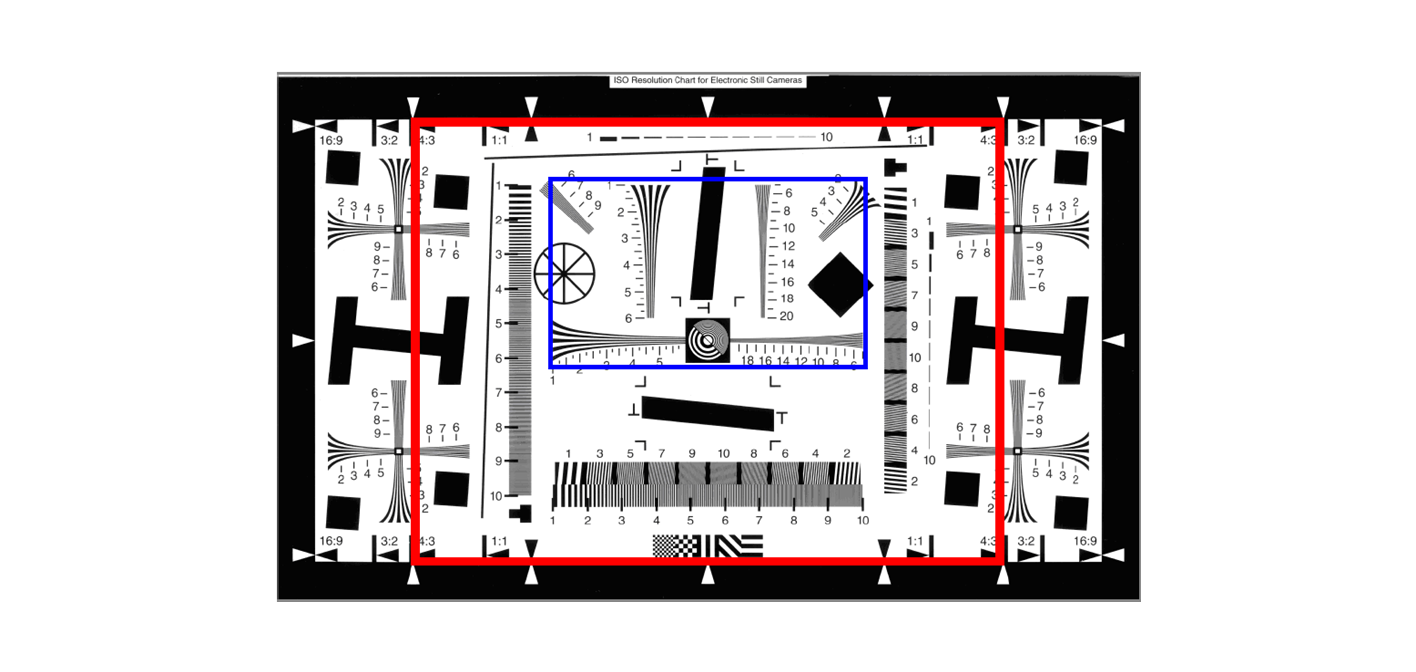
Рисунок 3-10. Карта чёткости при D65 в лабораторном боксе
Шаг 2. После Demosaic настроить BayerNR, YNR, UVNR, 3DNR, Sharpen и DPCC.
Перед Bayer NR проверить чёрный уровень, RawNR и AWB/CCM.
Bayer NR выполняет раннее шумоподавление; чрезмерная сила снижает чёткость. Источник ссылается на 4.5 «Bayer NR» (нумерация требует проверки).
Шаг 3. Настроить YNNR и UVNR (написание YNNR сохранено). YNR независимо регулирует высоко-, средне- и низкочастотный шум. UVNR удаляет цветовой шум без изменения чёткости, но чрезмерное действие искажает цвет. Ссылка источника: 4.6 «YNNR and UVNR», требует проверки.
Шаг 4. sharpen и Edgefilter настраивают текстуры и резкость границ. В лабораторной сцене до 3DNR следует усилить детали лозы, водорослей, медведя, верёвки и сильные границы центральной круговой звезды, как ниже. Ссылка источника: 4.7 «sharpen and edgefilter», нумерация требует проверки.
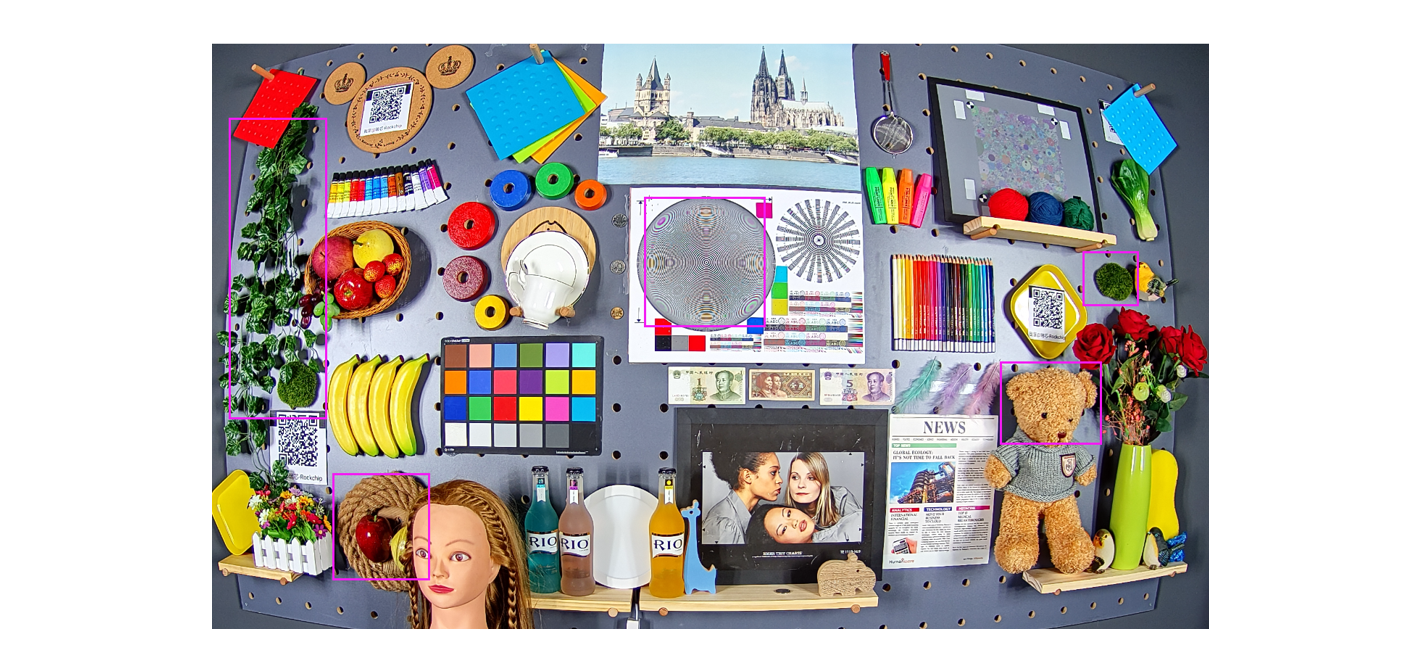
Рисунок 3-11. Текстуры для проверки резкости при ISO50
Шаг 5. Силу коррекции динамических дефектных пикселей DPCC проверять главным образом при пониженном свете; при хорошем освещении рекомендуется слабое действие. Ссылка на 4.8 «DPCC» требует проверки.
Шаг 6. 3DNR определяет общий баланс шума и резкости; настраиваются DEC, REC, NR. Шум разделяется по частотам, подавляется раздельно и затем объединяется. Проверять границы движущихся объектов, степень шлейфа и приемлемость общего шума. В красной рамке ниже шлейф фигуры требуется сбалансировать с шумом. Ссылка на 4.9 «3DNR» требует проверки.
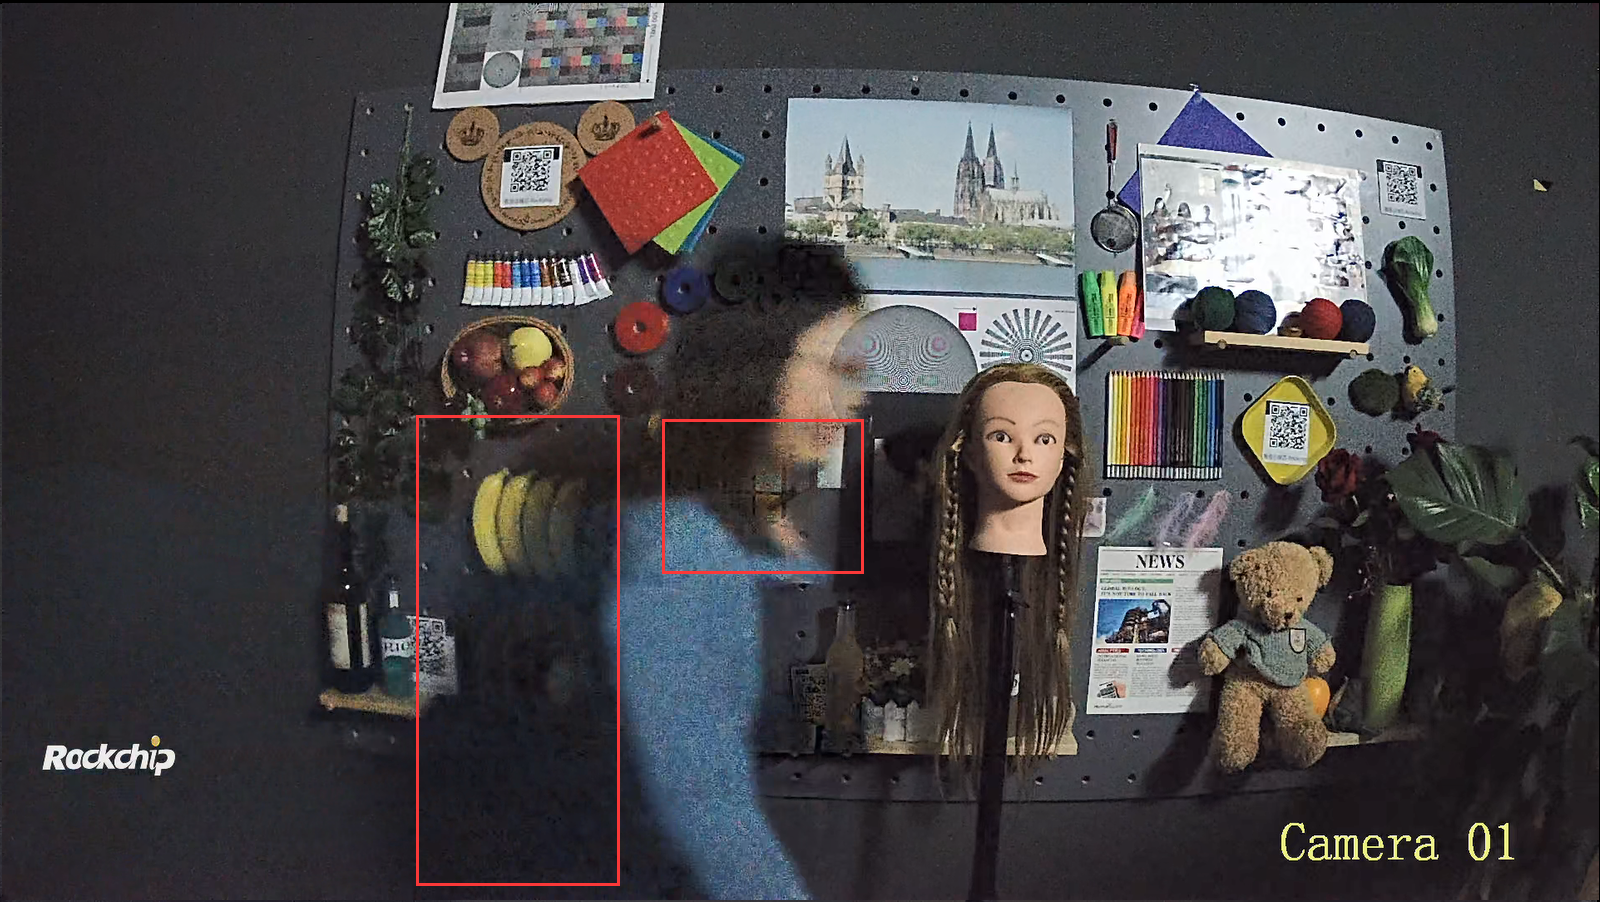
3-12. Контрольные области 3DNR
Шаг 7. Проверить итоговый результат при всех ISO и при необходимости уточнить настройки для общего баланса чёткости и шума.
— Конец раздела
1.2 3.1.2 Настройка качества HDR
В HDR важны динамический диапазон, яркость, чёткость/шум, прозрачность, цвет и шлейф движения. Яркость регулируют AE и LSC; диапазон зависит прежде всего от отношения экспозиций. Чёткость/шум связаны с Bayer NR, Demosaic, DPCC, YNR, UVNR, 3DNR, sharpen, Edgefilter; прозрачность — с Gamma, Dehaze, Enhance; цвет — с AWB, CCM, 3DLUT. Шлейф определяется параметрами HDR и отношением экспозиций. Типичные сцены — лица в контровом свете или номера при ярком освещении. Общая схема дана на рисунке 3-13.
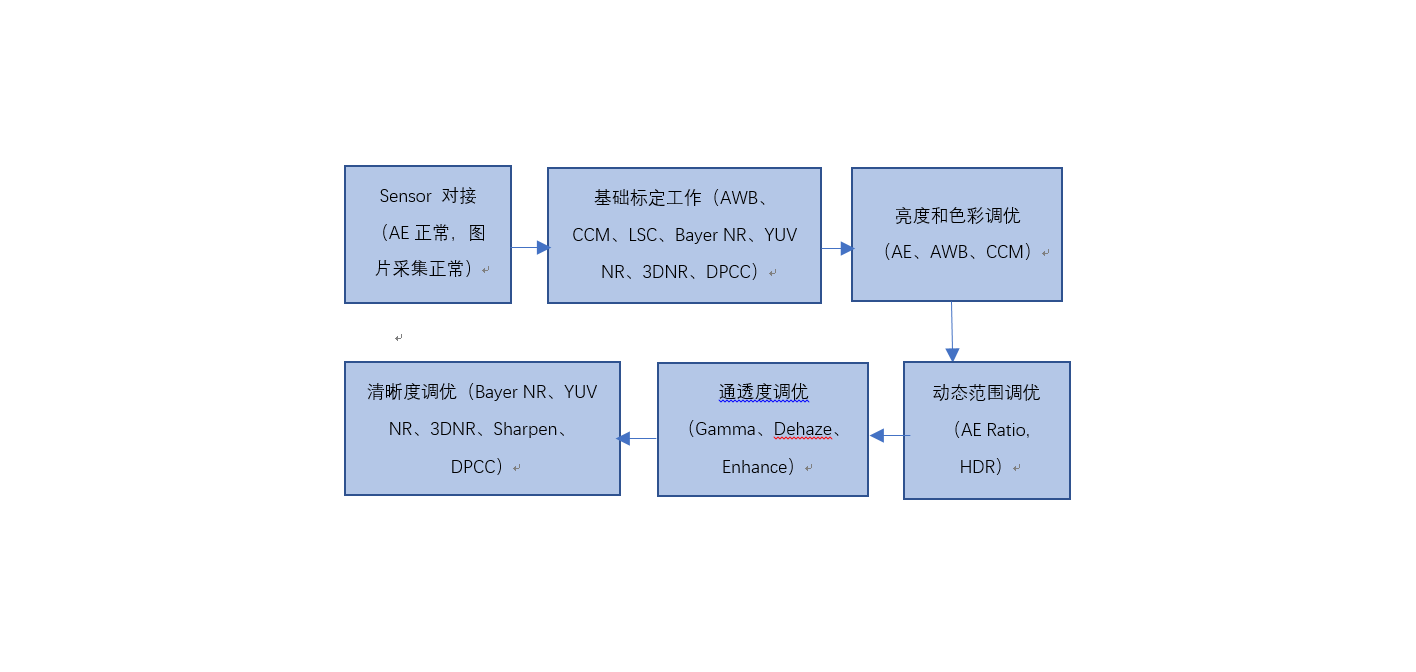
3-13. Схема настройки HDR
До HDR необходимо интегрировать сенсор и откалибровать объектив; интеграция описана в 3.1.1. Для AWB, Shading, Bayer NR можно использовать калибровку линейного режима. При HDR сенсора HCG/LCG Bayer NR, YUV NR и 3DNR калибруются отдельно по режимам. CCM расположен после HDR TMO, нарушающего линейность данных, поэтому CCM HDR требует корректировки:
1. Калибровочное значение насыщенности около 80%~90%;
2. Отдельные неестественные цвета уточнить через 3D lut.
3. Умерить сильное повышение яркости TMO, чтобы снизить влияние на цветопередачу. При недостатке яркости совместно настраивать Gamma и HDR TMO.
После интеграции сенсора и калибровки сенсора/объектива переходят к оптимизации составляющих качества HDR.
Повышение яркости лица в контровой HDR-сцене
1. Яркость:
Яркость HDR главным образом означает корректную экспозицию AE. Модуль содержит HDR AE и линейный AE; главное отличие HDR AE — отношение экспозиций, определяющее выдержку длинного и короткого кадров. Веса, маршрут, целевую яркость, скорость и плавность сходимости см. в разделе яркости 3.1.1.
Отношение экспозиций HDR AE задаёт динамический диапазон и должно адаптироваться к сцене. Автоматический режим рассчитывает диапазон по гистограмме и выбирает отношение, сохраняющее светлые детали без пересвета и разумную яркость длинного кадра. Длинная экспозиция служит базой, короткая определяется отношением.
В HDR для светлых областей предпочтителен короткий кадр, для теней — длинный. Лицо в контровом свете находится в тени; для его осветления:
1. Повысить яркость длинного кадра через веса AE, маршрут и целевую яркость длинного кадра.
2. Повысить яркость теней параметрами HDR TMO, включая DetailsLowLight.
3. Ограничить максимальное отношение экспозиций для контроля диапазона; это также несколько повышает яркость теней.
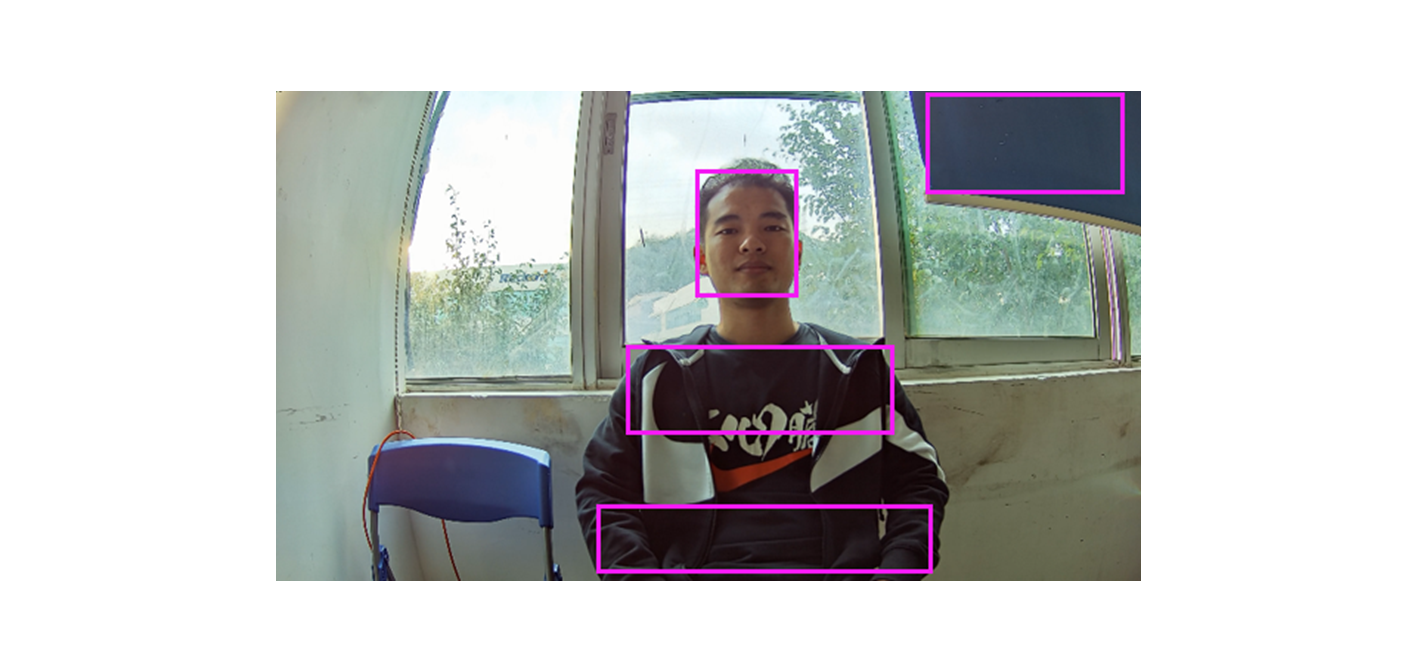
3-14. Тёмные области длинного кадра
1. Шлейф движения в области объединения:
Область объединения HDR использует длинный и короткий кадры. Шлейф возникает из-за разницы времени их экспозиции и движения содержимого. Настраиваются HDR и отношение экспозиций HDR AE: чем оно больше, тем вероятнее шлейф в зоне объединения.
1. Настроить отношение экспозиций HDR AE с учётом диапазона сцены и шлейфа движения.
2. При неизменном отношении экспозиций изменить выдержку короткого кадра, уменьшая временную задержку между длинным и коротким кадрами и тем самым шлейф.
3. Настроить OECurve_XXX и MDCurve_XXX HDR MERGE, снижая вероятность ошибочного выбора короткого кадра в движущейся области объединения и уменьшая шлейф.
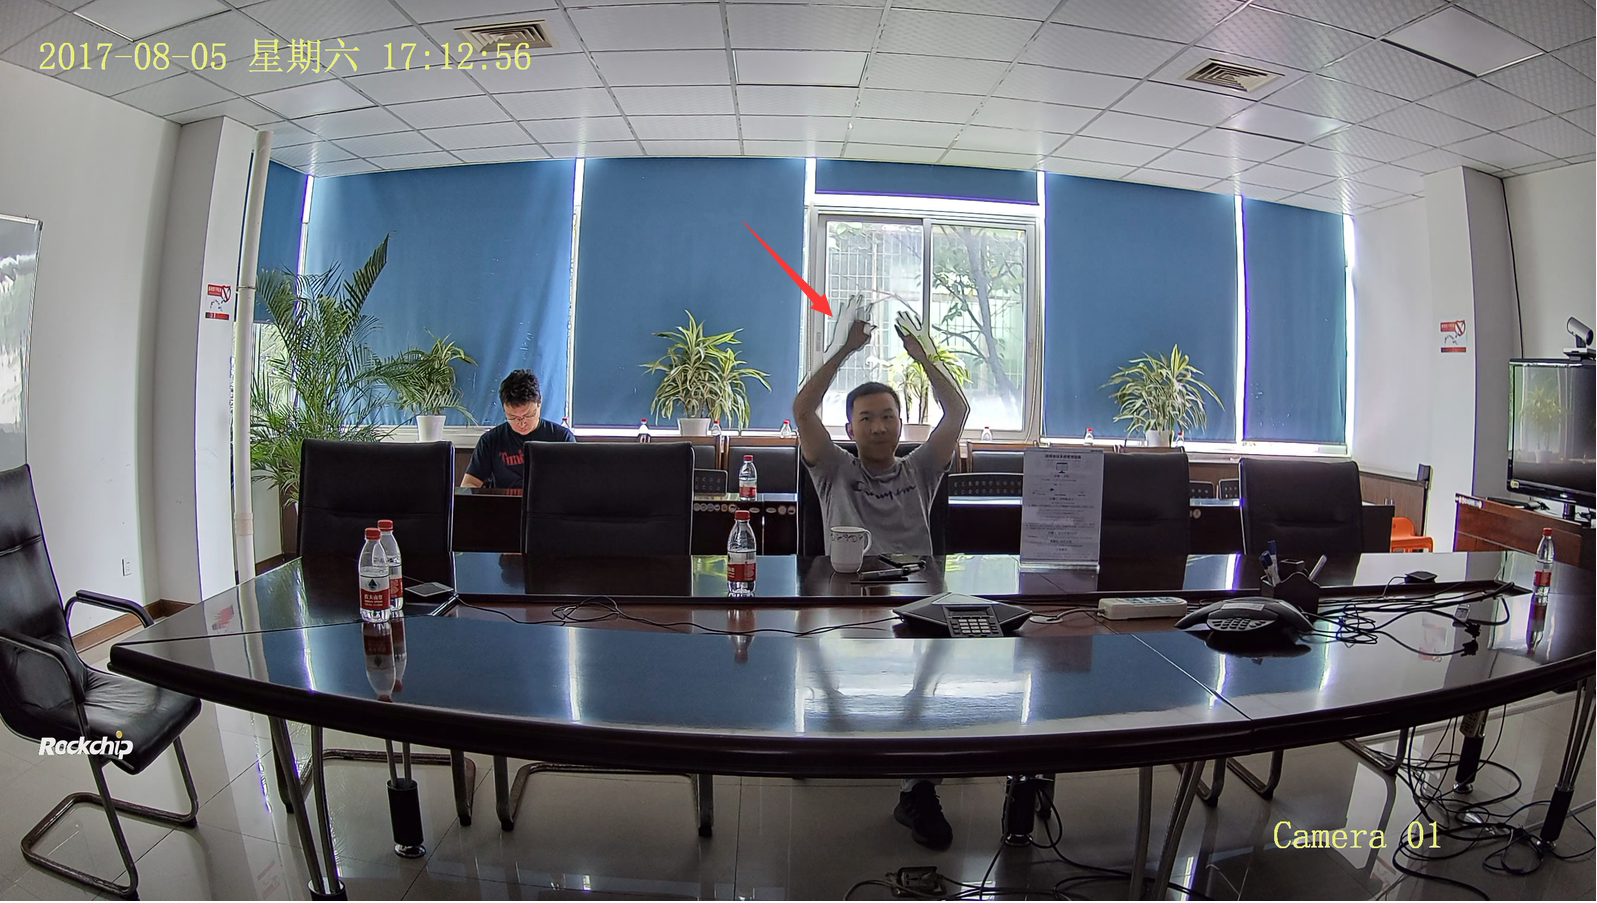
3-15. Шлейф движения в зоне объединения HDR
Динамический диапазон сцены:
Диапазон HDR зависит от отношения экспозиций AE, HDR DRC и Gamma. Перед DRC нужны корректный чёрный уровень, завершённая Shading, настроенный AE, калибровка AWB/CCM и предварительно выбранная Gamma.
Как на рисунке 3-14, разместить подобную сцену в отдельном боксе с люксметром и регулируемыми LED с двух сторон под 45 градусов, моделируя разные динамические диапазоны.
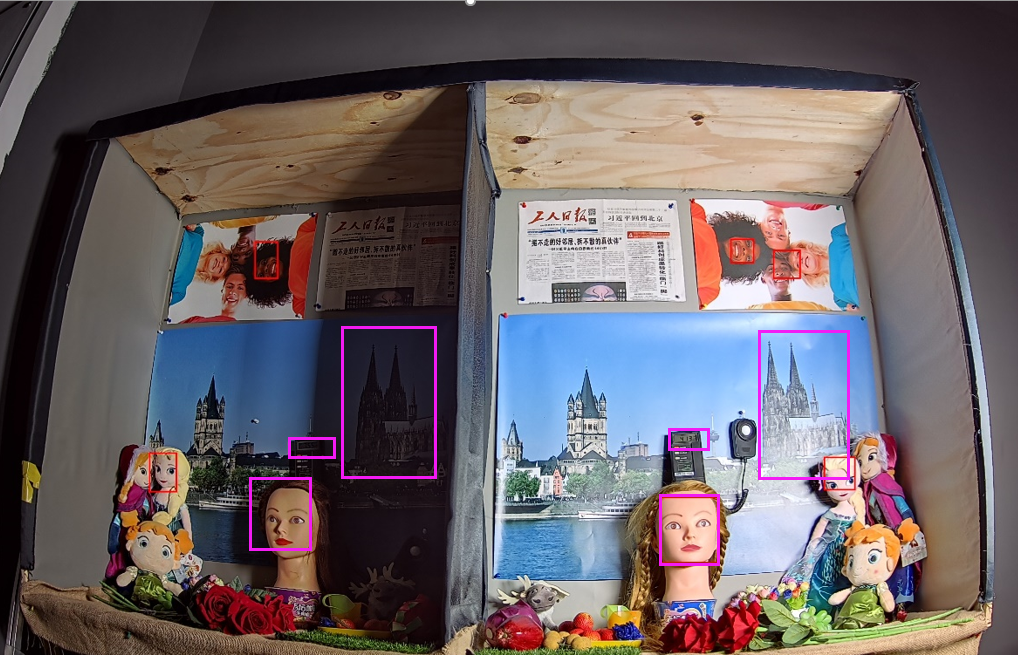
3-14. Сцена настройки динамического диапазона (повтор номера в оригинале)
Цвет:
Настройку цвета выполнять как в линейном режиме. Tonemap HDR несколько меняет цветопередачу; после калибровки рекомендуется при необходимости немного снизить насыщенность.
Контраст:
Использовать метод настройки контраста линейного режима.
Чёткость и шум:
Использовать метод настройки чёткости и шума линейного режима.
4 Описание модулей
В этой главе описаны функции и параметры модулей. Параметры хранятся в прошивке как XML, часть настраивается отладочными инструментами. Формат описания:
” “: параметр имеет строковый тип.
xxx/yyy: элемент yyy XML является дочерним элементом xxx.
1. 4.1 AEC
1.1 4.1.1 Функции
AE состоит из измерительной статистики и алгоритма управления. Статистика предоставляет гистограмму и среднюю яркость блоков: взвешенную гистограмму RAW из 256 интервалов, средние R/G/B/Y RAW, взвешенную гистограмму RGB до gamma из 32 интервалов и средние R/G/B/Y блоков RGB до gamma.
Алгоритм AE сравнивает статистику с целевой яркостью, рассчитывает новую экспозицию и автоматически распределяет выдержку сенсора, усиление и диафрагму для нужной яркости.
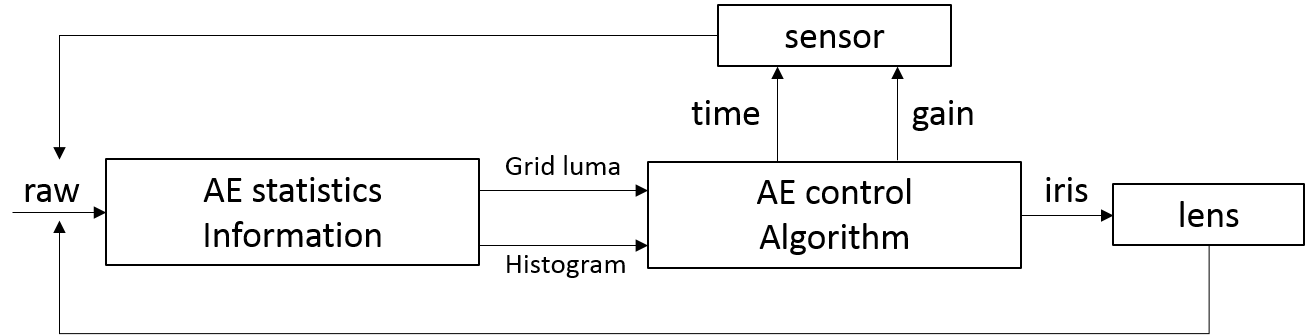
Рисунок 4-1. Схема AEC
1.2 4.1.2 Основные параметры
Параметры AEC делятся на общее управление, линейную экспозицию и HDR. Здесь также описаны связанные с экспозицией параметры SensorInfo и System; функции приведены в описаниях модулей.
1.2.1 4.1.2.1 Общие параметры управления AEC
| Имя параметра | Тип параметра | Краткое описание |
|---|---|---|
| Enable | Параметры настройки | Пользовательские параметры настройки |
| AecRunInterval | Параметры настройки | Пользовательские параметры настройки |
| AecOpType | Параметры настройки | Пользовательские параметры настройки |
| HistStatsMode | Параметры настройки | Пользовательские параметры, обычно со значением по умолчанию. |
| RawStatsMode | Параметры настройки | Пользовательские параметры, обычно со значением по умолчанию. |
| YrangeMode | Параметры настройки | Пользовательские параметры, обычно со значением по умолчанию. |
| AecSpeed | Параметры настройки | Пользовательские параметры настройки |
| AecDelayFrmNum | Параметры настройки | Пользовательские параметры настройки |
| AecFrameRateMode | Параметры настройки | Пользовательские параметры настройки |
| AecAntiFlicker | Параметры настройки | Пользовательские параметры настройки |
| AecGridWeight | Параметры настройки | Пользовательские параметры настройки |
| AecManualCtrl | Параметры настройки | Пользовательские параметры настройки |
1.2.1.1 Enable
【Описание】
Переключатель AEC: 0 — выключен; 1 — включён.
【Примечания】
При Enable = 0 алгоритм AEC отключается, экспозиция остаётся равной последнему значению.
1.2.1.2 AecRunInterval
【Описание】
Интервал запуска AE: [0,255], по умолчанию 0. При 0 — каждый кадр; при 1 — через один кадр, и так далее.
Слишком большое значение может сделать реакцию AE медленной и неплавной.
1.2.1.3 AecOpType
【Описание】
Режим экспозиции: автоматический RK_AIQ_OP_MODE_AUTO или ручной RK_AIQ_OP_MODE_MANUAL.
В ручном режиме значения задаются совместно с AecManualCtrl.
Параметры AecManualCtrl описаны далее.
1.2.1.4 HistStatsMode
【Описание】
Статистика гистограммы AEC: пять режимов CAM_HISTV2_MODE_Y/R/G/B/RGB, по умолчанию Y.
1.2.1.5 RawStatsMode
【Описание】
Статистика яркости AEC: четыре режима CAM_RAWSTATSV2_MODE_Y/R/G/B, по умолчанию Y.
1.2.1.6 YrangeMode
【Описание】
Диапазон Y AEC: CAM_YRANGEV2_MODE_FULL/LIMITED, по умолчанию FULL.
Действует только при RawStatsMode в режиме Y.
1.2.1.7 AecGridWeight
【Описание】
Веса статистики подокон основного окна: 15x15 параметров.
【Примечания】
Аппаратура 3588 поддерживает веса 5X5 и 15X15. В файле настройки задаётся 15X15; алгоритм сжимает или расширяет веса по фактической конфигурации.
1.2.1.8 AecWinScale
【Описание】
Параметры относительного размера аппаратного окна статистики AE.
【Члены】
| Имя поля | Описание |
|---|---|
| InputRaw | Относительное окно аппаратной статистики AE исходного RAW: четыре параметра [h_off,v_off,h_size,v_size], каждый range=[0,1]. |
| TmoRaw | Относительное окно статистики AE RAW после TMO: [h_off,v_off,h_size,v_size], каждый range=[0,1]. |
| Yuv | Относительное окно статистики AE YUV: [h_off,v_off,h_size,v_size], каждый range=[0,1]. |
【Примечания】
Масштаб задаётся относительно разрешения сенсора в диапазоне [0,1]. h_off и v_off — горизонтальное и вертикальное смещения левого верхнего угла окна относительно светочувствительной области; h_size и v_size — его размеры.
При разрешении сенсора res смещение окна равно [res x h_off, res x v_off], размер — [res x h_size, res x v_size].
Сумма смещения и размера не должна превышать 1: h_off + h_size <=1, v_off + v_size <=1.
1.2.1.9 AecManualCtrl
【Описание】
Ручная экспозиция содержит две группы по режиму: LinearAE и HdrAE.
【Члены】
| Имя поля | Описание |
|---|---|
| ManualTimeEn | Включение ручного времени экспозиции, по умолчанию 1. |
| ManualGainEn | Включение ручного времени экспозиции, по умолчанию 1. |
| ManualIspDgainEn | Включение ручного цифрового усиления ISP, по умолчанию 1. |
| TimeValue | Ручное время экспозиции в s, ограничено сенсором. |
| GainValue | Ручное усиление сенсора, фактическое значение в единицах 1x, ограничено сенсором. |
| IspDGainValue | Ручное цифровое усиление ISP, фактическое значение в единицах 1x, ограничено ISP. |
【Примечания】
Работает только при AeOptype = MANUAL. Если ManualTimeEn, ManualGainEn и ManualIspDgainEn равны 1, режим ручной; при отключении любого — полуавтоматический. Все нули эквивалентны автоматическому режиму и вызывают сообщение об ошибке.
Выдержка и усиление ручного/полуручного режима ограничены минимумом и максимумом автоматического режима; выходящие значения заменяются соответствующими пределами.
3588 сейчас не поддерживает цифровое усиление ISP, поэтому ManualIspDgainEn и IspDGainValue не действуют.
1.2.1.10 AecSpeed
【Описание】
Скорость регулировки автоэкспозиции.
【Члены】
| Имя поля | Описание |
|---|---|
| DyDampEn | Динамическая скорость: при включении зависит от яркости сцены, при выключении фиксируется DampOver/DampUnder/DampDark2Bright/DampBright2Dark. |
| SmoothEn | Сглаживание: включение сглаживает экспозицию, выключение ускоряет регулировку. |
| DampOver | Скорость коррекции при стабильном освещении и яркости выше целевой, [0,1]. |
| DampUnder | Скорость коррекции при стабильном освещении и яркости ниже целевой, [0,1]. |
| DampDark2Bright | Скорость при резком переходе от темноты к свету, [0,1]. |
| DampBright2Dark | Скорость при резком переходе от света к темноте, [0,1]. |
【Меры предосторожности】
Коэффициент демпфирования регулирует скорость через веса текущей и новой экспозиции: итог = текущая экспозиция x DampCoef + новая экспозиция x (1 - DampCoef). В предшествующей фразе оригинала дважды написано «current exposure»; объяснение следует приведённой формуле.
Чем больше демпфирование, тем медленнее регулировка, и наоборот. Для плавности рекомендуется [0.4, 0.7].
При резкой смене яркости использовать DampDark2Bright/DampBright2Dark, при стабильной яркости во время сходимости — DampOver/DampUnder. Первую пару рекомендуется делать меньше второй; DampDark2Bright < DampBright2Dark, DampOver < DampUnder.
1.2.1.11 AecDelayFrmNum
【Описание】
Задержка срабатывания автоэкспозиции.
【Члены】
| Имя поля | Описание |
|---|---|
| BlackDelay | Задержка запуска AE: регулировка начинается, когда яркость ниже целевой дольше BlackDelay кадров. |
| WhiteDelay | Задержка запуска AE: регулировка начинается, когда яркость выше целевой дольше WhiteDelay кадров. |
【Меры предосторожности】
Слишком большие BlackDelay/WhiteDelay замедляют реакцию AE.
1.2.1.12 AecFrameRateMode
【Описание】
Режим частоты кадров AE: фиксированная частота либо автоматическое снижение.
【Члены】
| Имя поля | Описание |
|---|---|
| isFpsFix | Фиксация частоты кадров: по умолчанию 0 — автоматическая, 1 — фиксированная. |
| FpsValue | Действует только при фиксированной частоте: 0 использует частоту драйвера, ненулевое значение задаёт частоту. |
【Меры предосторожности】
Для фиксированной частоты включить isFpsFix. При FpsValue = 0 используется частота драйвера по умолчанию, иначе заданная. Максимальная выдержка ограничена частотой кадров и AecRoute; если AecRoute превышает предел фиксированной частоты, алгоритм корректирует её.
Для автоматического снижения задать isFpsFix = 0; FpsValue игнорируется. Минимальная частота определяется максимальной выдержкой AecRoute и CISMinFps в SensorInfo; превышение допустимого CISMinFps исправляется алгоритмом. После разложения экспозиции, если выдержка превышает предел штатной частоты драйвера, изменение vblank снижает частоту и увеличивает выдержку; иначе восстанавливается штатная частота. Механизм зависит от AecRoute: снижение запускается при превышении заданного порога усиления.
1.2.1.13 AecAntiFlicker
【Описание】
Защита AE от мерцания сетевой частоты.
【Члены】
| Имя поля | Описание |
|---|---|
| enable | Подавление мерцания сетевой частоты: 1 — включено, иначе выключено. |
| Frequency | Частота сети: AECV2_FLICKER_FREQUENCY_50HZ или AECV2_FLICKER_FREQUENCY_60HZ. |
| Mode | Режим подавления мерцания: AECV2_ANTIFLICKER_NORMAL_MODE или AECV2_ANTIFLICKER_AUTO_MODE; регулирует время экспозиции для устранения мерцания. |
【Меры предосторожности】
При enable = 0 защита от мерцания отключена.
NORMAL фиксирует минимальную выдержку и шаг как 1/120 s (60Hz) либо 1/100 s (50Hz), что может вызвать пересвет при ярком свете. Согласование выдержки с частотой освещения предотвращает мерцание.
AUTO регулирует выдержку по яркости вплоть до минимума сенсора. В отличие от NORMAL он предотвращает пересвет при ярком освещении, но защита от мерцания тогда не действует.
Выбирать режим по сцене и продукту: во всех условиях полностью устранить мерцание нельзя. NOMRAL (написание оригинала) подавляет его, но при ярком свете возможен пересвет с потерей данных. AUTO предотвращает пересвет, но при ярком свете возможно мерцание; рекомендуется 30fps (60HZ) или 25fps (50HZ).
1.2.1.14 AecEnvLvCalib
【Описание】
Параметры калибровки внешней яркости.
【Члены】
| Имя поля | Описание |
|---|---|
| CalibFNumber | Относительная диафрагма для калибровки освещённости, зависит от объектива. |
| CurveCoeff | Коэффициент кривой калибровки освещённости |
【Меры предосторожности】
Параметр пока не действует; калибровка внешней яркости временно недоступна.
1.2.2 4.1.2.2 Настройка линейной экспозиции AEC
| Имя параметра | Тип параметра | Краткое описание |
|---|---|---|
| RawStatsEn | Параметры настройки | Пользовательский параметр, обычно оставляется по умолчанию. |
| EvBias | Параметры настройки | Пользовательские параметры настройки |
| ToleranceIn/Out | Параметры настройки | Пользовательские параметры настройки |
| StrategyMode | Параметры настройки | Пользовательские параметры настройки |
| Route | Параметры настройки | Пользовательские параметры настройки |
| InitExp | Параметры настройки | Пользовательские параметры настройки |
| DySetpoint | Параметры настройки | Пользовательские параметры настройки |
| BackLightCtrl | Параметры настройки | Пользовательские параметры настройки |
| OverExpCtrl | Параметры настройки | Пользовательские параметры настройки |
1.2.2.1 RawStatsEn
【Описание】
Для линейной экспозиции можно выбирать статистику яркости RAW или RGB по требованиям применения. По умолчанию используется RAW, то есть значение 1.
RawStatsEn = 0: расчёт по статистике RGB до gamma.
RawStatsEn = 1: расчёт по RAW после вычитания чёрного уровня и умножения на усиление баланса белого.
【Меры предосторожности】
Линейная экспозиция 3588 поддерживает только RAW-статистику: допустимо 1, значение 0 не действует.
1.2.2.2 ToleranceIn/Out
【Описание】
Допуск яркости автоэкспозиции в %, диапазон [0,100].
При сходимости AE яркость B должна находиться в пределах [действительная целевая яркость X(1-tolerance/100), действительная целевая яркость X(1+Tolerance/100)].
ToleranceIn действует до сходимости, ToleranceOut — после. Рекомендуется ToleranceIn < ToleranceOut для устойчивости и предотвращения чрезмерной чувствительности.
1.2.2.3 EvBias
【Описание】
Процентное смещение автоэкспозиции в %, диапазон [-200, +200].
Позволяет менять фиксированную/динамическую целевую яркость SetPoint/NightSetPoint для особых сцен. Действительная цель: (SetPoint/ NightSetPoint)*[1+abs(EvBias)/100]^[EvBias/abs(EvBias)].
При EvBias=100 яркость вдвое выше базовой; при EvBias=-100 — 1/2 базовой.
【Меры предосторожности】
Большие toleranceIn/Out влияют на скорость AE и действие EvBias. Если шаг EvBias меньше toleranceIn/Out, изменение яркости может не проявиться.
1.2.2.4 StrategyMode
【Описание】
Стратегия AE: приоритет светов либо слабого освещения.
【Меры предосторожности】
Параметр сейчас не действует.
1.2.2.5 Route
【Описание】
Стратегия разложения экспозиции задаёт маршрут AE. Рассчитанная экспозиция распределяется по маршруту с приоритетом выдержки (затвора), усиления либо диафрагмы.
【Члены】
LinearAE
| Имя поля | Описание |
|---|---|
| TimeDot | Узел времени экспозиции в секундах. |
| GainDot | Узел фактического усиления сенсора, единицы 1x. |
| IspgainDot | Узел цифрового усиления ISO, фактическое значение в единицах 1x (ISO — в оригинале). |
| PIrisDot | Узел эквивалентного усиления диафрагмы, фактическое значение в единицах 1x. |
【Меры предосторожности】
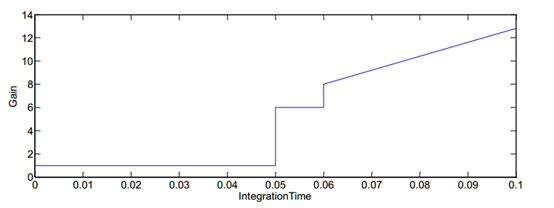
Рисунок 4-2. Разложение экспозиции
Число узлов не ограничено; рекомендуется не менее 6 для плавных переходов.
Экспозиция узла — произведение выдержки, усиления сенсора, цифрового усиления ISP, эквивалентного усиления диафрагмы и других составляющих. Она должна монотонно возрастать от узла к узлу. Далее оригинал утверждает «первый узел минимален, второй максимален»; это неоднозначно при неограниченном числе узлов и сохранено для проверки.
Выдержка задаётся в секундах, допускается минимум 0; фактический минимум код корректирует по ограничениям сенсора.
Компонент диафрагмы поддерживает только P-Iris, не DC-Iris. Эквивалентное усиление P-iris действует при включённой автодиафрагме Airis; иначе диафрагма фиксирована по умолчанию. Расчёт см. в AecIrisCtrl.
Заданный маршрут не является окончательным. Пределы составляющих определяются узлами и ручной конфигурацией. Первая коррекция сохраняет пределы узла, если они допустимы для сенсора/ISP, иначе ограничивает их аппаратными пределами. При ручном значении 0 используется первая коррекция. При ненулевом допустимом значении выполняется вторая коррекция по ручному диапазону; при превышении аппаратных ограничений остаётся результат первой. При росте экспозиции между соседними узлами должна увеличиваться только одна составляющая, остальные фиксируются. Именно она задаёт стратегию участка: например, рост только усиления означает его приоритет.
3588 не поддерживает цифровое усиление ISP, поэтому IspgainDot не действует.
1.2.2.6 InitExp
【Описание】
Начальные значения линейной экспозиции.
【Члены】
| Имя поля | Описание |
|---|---|
| InitTimeValue | Начальное время экспозиции в секундах. |
| InitGainValue | Начальное фактическое усиление сенсора, единицы 1x. |
| InitIspDGainValue | Начальное фактическое цифровое усиление ISP, единицы 1x. |
| InitPIrisGainValue | Начальное эквивалентное усиление P-диафрагмы, фактическое значение в единицах 1x. |
| InitDCIrisDutyValue | Начальный коэффициент заполнения DC-диафрагмы, диапазон [0,100]. |
【Меры предосторожности】
Если начальные AE не заданы (все значения 0), используются системные значения.
Начальные AE ограничены минимумом и максимумом кривой разложения; выходящие значения заменяются пределами.
Начальное эквивалентное усиление P-диафрагмы действует только для этого типа; по умолчанию соответствует максимальному открытию. Определение см. в IrisCtrl.
Начальный коэффициент заполнения DC-диафрагмы действует только для DC; по умолчанию MaxPwmValue, при котором DC-iris открывается максимально быстро. Определения см. в IrisCtrl.
3588 не поддерживает цифровое усиление ISP; InitIspDGainValue не действует.
1.2.2.7 DySetpoint
【Описание】
Динамическая целевая яркость.
【Члены】
| Имя поля | Описание |
|---|---|
| ExpLevel | Узел динамической экспозиции со значением текущей экспозиции. Число не ограничено; рекомендуется не менее 6 для плавного перехода (в оригинале, вероятно, пропущено отрицание). |
| DySetpoint | Чем выше узел экспозиции, тем ниже соответствующий узел целевой яркости. Соответствие взаимно однозначное; число не ограничено, рекомендуется не менее 6 для плавности (вероятно, в оригинале пропущено отрицание). |
【Меры предосторожности】
ExpLevel — текущая экспозиция Curgain * Curtime.
Для фиксированной цели задать одинаковые значения всех узлов DySetpoint.
Значения DySetpoint должны плавно меняться с ExpLevel во избежание мерцания.
1.2.2.8 BackLightCtrl
【Описание】
Компенсация контрового света повышает яркость теней для восстановления деталей.
【Члены】
| Имя поля | Описание |
|---|---|
| Enable | Включение: 1 — включено, 0 — выключено. |
| MeasArea | Область обнаружения теней, шесть режимов: AECV2_MEASURE_AREA_AUTO/UP/BOTTOM/LEFT/RIGHT/CENTER. |
| LumaDistTh | Допуск роста области |
| OEROILowTh | Минимальная яркость пересвеченной области для отделения её от обычной. |
| LvHighTh | Верхний порог освещённости |
| LvLowTh | Нижний порог освещённости |
| ExpLevel | Узел текущей экспозиции gain*time (time в s). Число не ограничено, рекомендуется не менее 6 для плавности (в оригинале ошибочная отрицательная формулировка). |
| NonOEPdfHighTh | Порог доли непересвеченной области (0~1). Число узлов не ограничено, рекомендуется не менее 6 для плавности; число и соответствие значений совпадают с ExpLevel. |
| LowLightPdfTh | Порог доли теней (0~1). Число узлов не ограничено, рекомендуется не менее 6 для плавности; число и соответствие значений совпадают с ExpLevel. |
| TargetLLLuma | Число динамических узлов теней не ограничено, рекомендуется не менее 6 для плавности. Они взаимно однозначно соответствуют ExpLevel и уменьшаются при его росте. |
【Меры предосторожности】
Сначала определить тёмную область интереса, затем увеличить экспозицию. MeasArea имеет шесть режимов: AUTO, UP, BOTTOM, LEFT, RIGHT, CENTER. AUTO обнаруживает область автоматически, остальные задают её вручную.
AUTO ищет тени по яркости подокон и вероятности контрового света, определяемой факторами внешней яркости Lv_fac, доли теней DarkPdf_fac и контраста Contrast_fac. Параметры приведены далее.
Внешняя яркость Lv=meanluma/exp/1000, где exp=gain*time, единица s.
LvHighTh — порог высокой внешней яркости: большее значение затрудняет запуск компенсации, меньшее облегчает. Он аналогичен границе внутреннего/наружного освещения. В оригинале рекомендация LvHighTh=setpoint/ не содержит знаменателя; сохранено для проверки. Действует только при MeasArea=AUTO.
LvLowTh — порог низкой внешней яркости: большее значение затрудняет компенсацию, меньшее облегчает. Он различает светлое и тёмное помещение. Оригинал снова рекомендует LvHighTh=setpoint/; имя и отсутствующий знаменатель сохранены для проверки. Только AUTO.
Эти пороги рассчитывают фактор внешней яркости. LowLightPdfTh задаёт долю тёмной области; слишком большая доля легко запускает компенсацию и пересвет помещения. При ярком освещении рекомендуется до 20%, увеличивая долю по мере затемнения. Только AUTO.
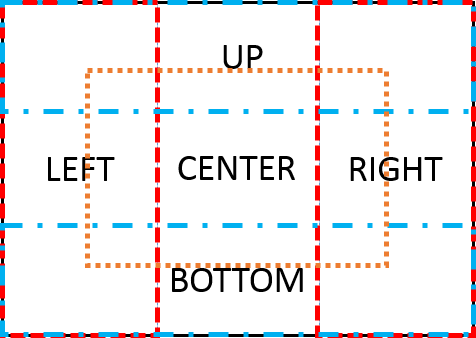
Рисунок 4-3. Области MeasArea контрового света
UP/BOTTOM/LEFT/RIGHT/CENTER задают область вручную. Если её яркость ниже цели теней, экспозиция увеличивается. Если выше, область считается не тёмной либо сцена не контровой, и экспозиция определяется общей яркостью. Компенсация включается только ниже целевой яркости теней.
TargetLLLuma — цель яркости теней; не более 50% общей цели, рекомендуется 40%~50%, иначе контровая сцена может стать слишком яркой. Действует при любом MeasArea.
1.2.2.9 OverExpCtrl
【Описание】
Подавление яркого света уменьшает экспозицию и пересвет.
【Члены】
| Имя поля | Описание |
|---|---|
| Enable | Включение: 1 — включено, 0 — выключено. |
| HighLightTh | Порог яркости светлых областей, [0,255]. |
| LowLightTh | Порог яркости тёмных областей, [0,255]. |
| MaxWeight | Максимальный вес |
| OEPdf | Доля пересвеченной области, число узлов не ограничено; рекомендуется не менее 6 для плавности. Значения возрастают в диапазоне [0,1]. |
| HighLightWeight | Вес светлых областей, число узлов не ограничено; рекомендуется не менее 6 для плавности. Соответствует узлам доли пересветки, ограничен MaxWeight. |
| LowLightWeight | Вес тёмных областей, число узлов не ограничено; рекомендуется не менее 6 для плавности. Соответствует узлам доли пересветки, ограничен MaxWeight. |
【Меры предосторожности】
HighLightTh задаёт светлые области с весом HighLightWeight; LowLightTh — тёмные с весом LowLightWeight. Между порогами вес интерполируется между этими значениями.
Большее HighLightWeight усиливает подавление, большее LowLightWeight ослабляет. Рекомендуемые диапазоны соответственно 1~4 и 0.7~1.
Подавление во всех сценах с пересветом может чрезмерно затемнять изображение. HighLightWeight не должен быть слишком большим; рекомендуется снижать его по мере роста доли пересвета, избегая избыточного затемнения.
При подавлении яркого света рекомендуется включить линейный TMO, чтобы тени не стали слишком тёмными.
1.2.3 4.1.2.3 Параметры HDR-экспозиции AEC
| Имя параметра | Тип параметра | Краткое описание |
|---|---|---|
| ToleranceIn/Out | Параметры настройки | Пользовательские параметры настройки |
| StrategyMode | Параметры настройки | Пользовательские параметры настройки |
| EvBias | Параметры настройки | Пользовательские параметры настройки |
| ExpRatioCtrl | Параметры настройки | Пользовательские параметры настройки |
| Route | Параметры настройки | Пользовательские параметры настройки |
| InitExp | Параметры настройки | Пользовательские параметры настройки |
| LongFrmMode | Параметры настройки | Пользовательские параметры настройки |
| LframeCtrl | Параметры настройки | Пользовательские параметры настройки |
| MframeCtrl | Параметры настройки | Пользовательские параметры настройки |
| SframeCtrl | Параметры настройки | Пользовательские параметры настройки |
1.2.3.1 ToleranceIn/Out
【Описание】
Допуск яркости изображения в %, диапазон [0,100].
При сходимости AE яркость B должна находиться в пределах [действительная целевая яркость X(1-tolerance/100), действительная целевая яркость X(1+Tolerance/100)].
ToleranceIn действует до сходимости, ToleranceOut — после. Рекомендуется ToleranceIn < ToleranceOut для устойчивости и предотвращения чрезмерной чувствительности.
1.2.3.2 StrategyMode
【Описание】
Стратегия AE: приоритет светов либо слабого освещения.
【Члены】
Приоритет светов: AECV2_STRATEGY_MODE_HIGHLIGHT_PRIOR.
Приоритет слабого освещения: AECV2_STRATEGY_MODE_LOWLIGHT_PRIOR.
【Меры предосторожности】
Поведение зависит от режима отношения экспозиций; см. ExpRatioCtrl.
1.2.3.3 EvBias
【Описание】
Процентное смещение экспозиции [-200, +200]% меняет целевую яркость особых сцен. Действительная цель равна исходной цели X [1+abs(EvBias)/100]^[EvBias/abs(EvBias)].
При EvBias=100 цель удваивается; при EvBias=-100 составляет 1/2 исходной.
【Меры предосторожности】
Большие toleranceIn/Out влияют на скорость AE и действие EvBias. Если шаг EvBias меньше toleranceIn/Out, изменение яркости может не проявиться.
1.2.3.4 InitExp
【Описание】
Начальные значения HDR-экспозиции.
【Члены】
| Имя поля | Описание |
|---|---|
| InitTimeValue | Начальное время экспозиции в секундах. |
| InitGainValue | Начальное фактическое усиление сенсора, единицы 1x. |
| InitIspDGainValue | Начальное фактическое цифровое усиление ISP, единицы 1x. |
| InitPIrisGainValue | Начальное эквивалентное усиление P-диафрагмы, фактическое значение в единицах 1x. |
| InitDCIrisDutyValue | Начальный коэффициент заполнения DC-диафрагмы, диапазон [0,100]. |
【Меры предосторожности】
Если начальные AE не заданы (все значения 0), используются системные значения.
Начальные AE ограничены минимумом и максимумом кривой разложения; выходящие значения заменяются пределами.
Некоторые сенсоры имеют особые требования: os04a10 требует начальную выдержку короткого кадра менее 0.005s.
Начальное эквивалентное усиление P-диафрагмы действует только для неё, по умолчанию соответствует максимальному открытию; см. AecIrisCtrl.
Начальное заполнение DC-диафрагмы действует только для DC; значение MaxPwmValue по умолчанию открывает её с максимальной скоростью. Определения см. в AecIrisCtrl.
3588 не поддерживает цифровое усиление ISP; InitIspDGainValue не действует.
1.2.3.5 Route
【Описание】
Стратегия разложения экспозиции задаёт маршрут AE. Рассчитанная экспозиция распределяется по маршруту с приоритетом выдержки (затвора), усиления либо диафрагмы.
【Члены】
| Имя поля | Описание |
|---|---|
| Frm0/1/2TimeDot | Узлы времени в секундах. Для HDR из двух кадров действуют Frm0/1TimeDot, из трёх — Frm0/1/2TimeDot. Оригинал называет FRM0~3 номерами от короткой к длинной экспозиции (число требует проверки). |
| Frm0/1/2GainDot | Узлы усиления сенсора: Frm0/1GainDot для двух кадров HDR, Frm0/1/2GainDot для трёх. Фактическое усиление в единицах 1x. FRM0~3 в оригинале — номера от короткой к длинной экспозиции. |
| Frm0/1/2IspDGainDot | Узлы цифрового усиления ISP: Frm0/1IspDGainDot для двух кадров HDR, Frm0/1/2IspDGainDot для трёх. Фактическое усиление в единицах 1x. FRM0~3 в оригинале — номера от короткой к длинной экспозиции. |
| PIrisDot | Узел эквивалентного усиления диафрагмы, фактическое значение в единицах 1x. |
【Меры предосторожности】
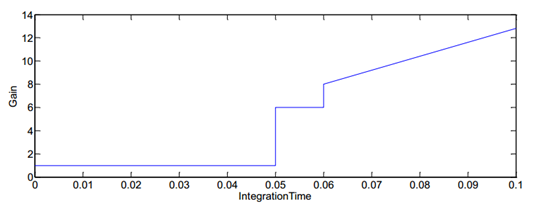
Рисунок 4-2. Разложение экспозиции (повтор номера оригинала)
Число узлов не ограничено; рекомендуется не менее 6 для плавного разложения.
Для двухкадрового HDR задать Frm0/1TimeDot, Frm0/1GainDot, Frm0/1IspDGainDot для короткого и длинного кадров. Для трёхкадрового — Frm0/1/2TimeDot, Frm0/1/2GainDot, Frm0/1/2IspDGainDot для короткого, среднего и длинного. Сумма выдержек кадров не должна превышать максимум, допустимый частотой кадров!
Экспозиция узла — произведение выдержки, усиления сенсора, цифрового усиления ISP, эквивалентного усиления диафрагмы и других составляющих. Она должна монотонно возрастать от узла к узлу. Далее оригинал утверждает «первый узел минимален, второй максимален»; это неоднозначно при неограниченном числе узлов и сохранено для проверки.
Выдержка задаётся в секундах, допускается минимум 0; фактический минимум код корректирует по ограничениям сенсора.
Компонент диафрагмы поддерживает только P-Iris, не DC-Iris. Эквивалентное усиление P-iris действует при включённой автодиафрагме Airis; иначе диафрагма фиксирована по умолчанию. Расчёт см. в AecIrisCtrl.
Настроенный маршрут не окончателен. Пределы составляющих определяются узлами и ручными значениями: допустимые для сенсора/ISP пределы сохраняются, выходящие сначала ограничиваются аппаратурой. Ручное значение 0 оставляет первую коррекцию; ненулевое допустимое значение повторно корректирует маршрут по ручному диапазону. При выходе ручного значения за аппаратные пределы остаётся первая коррекция.
Между соседними узлами увеличивать только одну составляющую, сохраняя остальные. Она определяет стратегию участка: например, рост только усиления означает приоритет усиления.
3588 пока не поддерживает цифровое усиление ISP; Frm0/1/2ispDGainDot не действуют.
1.2.3.6 ExpRatioCtrl
【Описание】
Управление отношением экспозиций HdrAE.
【Члены】
| Имя поля | Описание |
|---|---|
| ExpRatioType | Режим отношения экспозиций только для многокадрового HDR. AUTO рассчитывает отношение длинного и короткого кадров по сцене; FIX задаёт фиксированное отношение. |
| RatioExpDot | Узлы экспозиции для динамического задания фиксированного или максимального отношения, с взаимно однозначным соответствием. Число не ограничено, рекомендуется не менее 6 для плавности. |
| M2SRatioFix | Число узлов не ограничено, рекомендуется не менее 6 для плавности; совпадает с RatioExpDot. При ExpRatioType = AUTO не действует; при FIX задаёт отношение среднего и короткого кадров соответственно RatioExpDot. |
| L2MRatioFix | Число узлов не ограничено, рекомендуется не менее 6 для плавности; совпадает с RatioExpDot. AUTO не действует; FIX задаёт отношение длинного и среднего кадров соответственно RatioExpDot. Только для трёх, не двух кадров HDR. |
| M2SRatioMax | Число узлов не ограничено, рекомендуется не менее 6 для плавности; совпадает с RatioExpDot. AUTO задаёт динамический максимум отношения среднего и короткого кадров соответственно RatioExpDot; FIX не действует. |
| L2MRatioMax | Число узлов не ограничено, рекомендуется не менее 6 для плавности; совпадает с RatioExpDot. AUTO задаёт динамический максимум отношения длинного и среднего кадров. Только для трёх кадров HDR; два кадра и FIX не действуют. |
【Меры предосторожности】
ExpRatioType=AUTO выбирает автоматическое отношение. Для двух кадров максимум длинный/короткий задаёт M2SratioMax; для трёх средний/короткий — M2SratioMax, длинный/средний — L2MratioMax. Дополнительного минимума нет, но отношение не ниже 1. FIX задаёт постоянное отношение: для двух — M2SRatioFix; для трёх средний/короткий — M2SRatioFix, длинный/средний — L2MratioFix.
В автоматическом двухкадровом HDR, если рассчитанное отношение превышает M2SratioMax, StrategyMode выбирает приоритетный кадр. HIGHLIGHT_PRIOR сохраняет короткую экспозицию, длинная = короткая * M2SratioMax. LOWLIGHT_PRIOR сохраняет длинную, короткая = длинная / M2SratioMax. Аналогично для трёх кадров: HIGHLIGHT_PRIOR отдаёт приоритет более коротким, LOWLIGHT_PRIOR — более длинным.
При фиксированном отношении двухкадрового HDR HIGHLIGHT_PRIOR задаёт длинную = короткая * M2SRatioFix; LOWLIGHT_PRIOR задаёт короткую = длинная / M2SRatioFix. Для трёх кадров аналогично (в конце оригинала написано «3 fps HDR mode»; это отмечено как неоднозначность).
1.2.3.7 LongFrmMode
【Описание】
Управление режимом длинного кадра HdrAE.
【Члены】
| Имя поля | Описание |
|---|---|
| Mode | Режим длинного кадра: NORMAL/AUTO_LONGFRAME/LONGFRAME. NORMAL — обычный HDR с ручным/автоматическим отношением экспозиций. AUTO_LONGFRAME — при превышении порога длинная экспозиция приближается к максимуму одного кадра, выводится только длинный кадр. LONGFRAME — короткая экспозиция минимальна, длинная близка к максимуму, выводится только длинный кадр. |
| SfrmMinLine | Минимальное число строк короткой экспозиции в длиннокадровом/автоматическом длиннокадровом режиме. Ограничения сенсора могут не позволять его обычный минимум, поэтому настройка отдельная. |
| LfrmModeExpTh | В автоматическом длиннокадровом режиме переход выполняется при превышении LfrmModeExpTh длинной экспозицией. |
1.2.3.8 LframeCtrl
【Описание】
Параметры длинного кадра: в двухкадровом HdrAE он обслуживает обычные и контровые сцены, поэтому имеет общую цель яркости и цель теней. Общая яркость должна укладываться в допуск общей цели, а яркость теней — не быть ниже их цели.
【Члены】
| Имя поля | Описание |
|---|---|
| OEROILowTh | Минимальная яркость пересветки для отделения от обычной области. |
| LvHighTh | Верхний порог освещённости |
| LvLowTh | Нижний порог освещённости |
| LExpLevel | Число узлов не ограничено, рекомендуется не менее 6 для плавности. ExpLevel =gain*time (time в s). |
| LSetPoint | Число узлов и взаимно однозначное соответствие значений совпадают с LExpLevel. |
| NonOEPdfHighTh | Порог доли непересвеченной области (0~1), число и значения узлов соответствуют LExpLevel. |
| LowLightPdfTh | Число и значения узлов соответствуют LExpLevel и растут с ExpLevel. |
| TargetLLLuma | Узлы теней динамического длинного кадра соответствуют LExpLevel и уменьшаются с ростом ExpLevel. |
【Меры предосторожности】
Внешняя яркость Lv=meanluma/exp/1000, exp=gain*time, единица s.
LvHighTh — порог высокой внешней яркости; увеличение затрудняет компенсацию, подобно границе помещения/улицы. Рекомендация оригинала LvHighTh=setpoint/ не содержит знаменателя и сохранена для проверки.
LvLowTh — порог низкой яркости; увеличение затрудняет компенсацию, подобно границе светлого/тёмного помещения. Оригинал снова пишет LvHighTh=setpoint/; имя и недостающий знаменатель требуют проверки.
Верхний и нижний пороги определяют фактор внешней яркости.
LowLightPdfTh — порог доли теней, влияющий на соответствующий фактор. Слишком большая доля легко запускает компенсацию и излишне осветляет помещение. При ярком свете рекомендуется до 20%, увеличивая долю по мере затемнения.
Цель теней не должна превышать 50% общей, рекомендуется 40%~50%, иначе контровая сцена может оказаться слишком яркой.
1.2.3.9 MframeCtrl
【Описание】
Параметры настройки среднего кадра (действуют только в трёхкадровом HDR)
【Члены】
| Имя поля | Описание |
|---|---|
| MExpLevel | Узлы динамической экспозиции среднего кадра, число не ограничено, рекомендуется не менее 6 для плавности. ExpLevel = gain*time (time в s). |
| MSetPoint | Глобальная целевая яркость среднего кадра; узлы соответствуют MExpLevel. При росте экспозиции цель уменьшается. |
1.2.3.10 SframeCtrl
【Описание】
Параметры настройки короткого кадра
【Члены】
| Имя поля | Описание |
|---|---|
| SExpLevel | Узлы максимальной динамической экспозиции короткого кадра, число не ограничено, рекомендуется не менее 6 для плавности. ExpLevel = gain*time (time в s). |
| SSetPoint | Глобальная средняя целевая яркость короткого кадра; оригинал требует соответствия узлам MExpLevel (название требует проверки). Цель светлых областей в том же интервале должна быть выше глобальной. |
| TargetHLLuma | Средняя цель светлых областей короткого кадра; оригинал требует соответствия числа и значений узлам MExpLevel. |
| HLLumaTolerance | Допуск цели светов короткого кадра, в %. |
| HLROIExpandEn | Расширение светлых областей короткого кадра: 1 игнорирует небольшие области и снижает чувствительность; 0 подавляет все светлые области и повышает чувствительность. |
1.2.4 4.1.2.4 Параметры настройки диафрагмы модуля AEC
IrisCtrl
【Описание】
Параметры управления диафрагмой
【Члены】
| Имя поля | Описание |
|---|---|
| Enable | Включение автоматической диафрагмы |
| IrisType | Тип диафрагмы: P (P-iris) или DC (DC-iris). |
| ManualEn | Включение ручной диафрагмы |
| InitAttr | Начальные параметры диафрагмы |
| DCIrisAttr | Параметры управления DC-диафрагмой |
ManualAttr
| Имя поля | Описание |
|---|---|
| PIrisGainValue | Ручное эквивалентное усиление P-диафрагмы, фактическое значение в единицах 1x; ограничено устройством, диапазон [1,1024]. |
| DCIrisHoldValue | Ручное HoldValue DC-диафрагмы, зависит от устройства, диапазон [0,100]. |
InitAttr
| Имя поля | Описание |
|---|---|
| PIrisGainValue | Начальное эквивалентное усиление P-диафрагмы, фактическое значение в единицах 1x; ограничено устройством, [1,1024]. |
| DCIrisHoldValue | HoldValue DC-диафрагмы, зависит от устройства, [0,100]. |
PIrisAttr
| Имя поля | Описание |
|---|---|
| TotalStep | Общее число шагов двигателя P-iris, зависит от объектива. |
| EffcStep | Число доступных шагов двигателя P-iris, зависит от объектива. |
| ZeroIsMax | Соответствие step0 максимальной диафрагме, зависит от объектива. 0: step0 — минимум; 1: step0 — максимум. |
| StepTable | Таблица положения двигателя P-iris и эквивалентного усиления, зависит от объектива. |
DCIrisAttr
| Имя поля | Описание |
|---|---|
| Kp | Пропорциональный коэффициент ограничения скорости диафрагмы при резких изменениях света: большее значение замедляет её. Слишком большое вызывает раннее торможение и долгую регулировку, малое — позднее торможение и перерегулирование. Зависит от DC-iris и схемы; рекомендуется 0.5, диапазон [0,1]. |
| Ki | Интегральный коэффициент скорости диафрагмы: большее значение ускоряет её. Чрезмерное вызывает перерегулирование и колебания, слишком малое — медленную регулировку и колебания при резком изменении света. Рекомендуется 0.2, диапазон [0,1]. |
| Kd | Дифференциальный коэффициент скорости диафрагмы: большее значение ускоряет её. Рекомендуется 0.3, диапазон [0,1]. |
| MinPwmDuty | Минимальный коэффициент заполнения PWM в %, зависит от DC-iris и схемы. Меньшее значение ускоряет закрытие, но может вызвать колебания. [0,100], по умолчанию 0. |
| MaxPwmDuty | Максимальный коэффициент заполнения PWM в %, зависит от DC-iris и схемы. Большее значение ускоряет открытие; слишком малое может прекратить управление до полного открытия. [0,100], по умолчанию 100. |
| OpenPwmDuty | Порог открытия: коэффициент PWM строго выше OpenPwmDuty открывает диафрагму. Зависит от DC-iris, единицы %, [0,100]. |
| ClosePwmDuty | Порог закрытия: коэффициент PWM строго ниже ClosePwmDuty закрывает диафрагму. Зависит от DC-iris, единицы %, [0,100]. |
【Меры предосторожности】
При отключении автоматического управления диафрагмой DC-iris по умолчанию открывается максимально, а P-iris устанавливает шаговый двигатель в положение максимального отверстия. Чтобы изменить эти положения, измените PIrisGainValue и DCIrisHoldValue в модуле InitAttr.
ManualIrisEn включает ручное управление диафрагмой. Если IrisType соответствует P-iris, действует только PirisGainValue; для DC-iris действует только DCIrisHoldValue.
DCIrisHoldValue непосредственно задаёт коэффициент заполнения PWM двигателя в ручном режиме, диапазон [0,100]. При установке HoldValue (значения между ClosePwmDuty и OpenPwmDuty в DCIrisAttr) DC-диафрагма сохраняет размер. Значение выше OpenPwmDuty открывает диафрагму: чем оно больше, тем выше скорость открытия. Значение ниже ClosePwmDuty закрывает диафрагму: чем оно меньше, тем выше скорость закрытия.
Основной процесс управления алгоритма автоматической диафрагмы Airis:
Для объективов DC-iris алгоритм Airis регулирует отверстие по отклонению текущей яркости от целевой. Когда экспозиция достигает минимума, а яркость выходит за допустимый диапазон целевой яркости, управление AE прекращается, время и усиление экспозиции фиксируются и управление переходит к AIRIS. Если яркость изображения стабильна, а коэффициент заполнения PWM DC-iris выше OpenPwmDuty, считается, что отверстие максимально; Airis прекращает регулировку и возвращает управление AE.
Для объективов P-iris управление выполняет модуль AecRoute. Размер отверстия P-iris преобразуется в эквивалентное усиление и участвует в расчёте разложения экспозиции.
Таблица StepTable связывает положение шагового двигателя P-iris с эквивалентным усилением диафрагмы; обычно её составляют по зависимости положения двигателя и отверстия, предоставленной изготовителем объектива. Модуль AecRoute алгоритма AE преобразует размер отверстия в эквивалентное усиление, поэтому управление P-iris должно иметь хорошую линейность. Диапазон усиления [1,1024]: F1.0 соответствует 1024, F1.4 — 512 и так далее, F32.0 — 1. При составлении таблицы преобразуйте отверстие для каждого положения двигателя в эквивалентное усиление и запишите его в StepTable в порядке возрастания номера положения: step0, step1…stepN.
TotalStep — общее число шагов двигателя P-iris, зависящее от объектива. EffcStep — число используемых шагов, обычно меньше TotalStep. Вблизи закрытого положения ошибка эквивалентного усиления велика и при регулировке возможны колебания, поэтому такие положения обычно не используют.
Таблица 4-1 показывает соответствие положения шагового двигателя P-iris, площади отверстия и эквивалентного усиления; на её примере объясняется настройка StepTable. Соответствие шага двигателя и площади отверстия в столбцах 1–2 и 4–5 предоставлено изготовителем объектива. Двигатель этого объектива имеет 81 шаг регулировки; на step0 отверстие максимально, номинальное максимальное диафрагменное число — 1.4. Ему соответствует усиление 512, поэтому для step0 задаётся 512. Для step3 площадь равна 195.869, а эквивалентное усиление = 512* (195.869/201.062)=499 (с округлением). Остальные положения рассчитываются аналогично. Далее оригинал ссылается на «таблицу 1-1»: вблизи закрытого положения площадь очень мала и может отличаться от максимальной в тысячи раз, что даёт большую ошибку усиления. Поэтому такие положения не рекомендуются во избежание колебаний экспозиции. Значения заносят в StepTable по возрастанию номера шага: step0, step1…stepN.
Значения OpenPwmDuty и ClosePwmDuty для DC-iris нужно измерять; они зависят от объектива. Для некоторых объективов коэффициент заполнения PWM выше OpenPwmDuty открывает диафрагму. Оригинал указывает закрытие при значении ниже OpenPwmDuty, но одновременно задаёт удержание положения при значениях от ClosePwmDuty до OpenPwmDuty включительно; значения этого интервала называются HoldValue. Эти условия перекрываются и сохранены для проверки. У других объективов есть единственный порог: выше него диафрагма открывается, ниже — закрывается, а при равенстве сохраняет положение (HoldValue). Тогда можно задать ClosePwmDuty = OpenPwmDuty = HoldValue.
Таблица 4-1. Соответствие положения шагового двигателя P-iris, отверстия диафрагмы и эквивалентного усиления
| Шаг | Площадь отверстия (mm2) | Эквивалентное усиление | Шаг | Площадь отверстия (mm2) | Эквивалентное усиление |
|---|---|---|---|---|---|
| 0 | 201.062 | 512 | 41 | 56.653 | 144 |
| 1 | 200.759 | 511 | 42 | 53.438 | 136 |
| 2 | 198.583 | 506 | 43 | 50.282 | 128 |
| 3 | 195.869 | 499 | 44 | 47.188 | 120 |
| 4 | 192.879 | 491 | 45 | 44.159 | 112 |
| 5 | 189.677 | 483 | 46 | 41.197 | 105 |
| 6 | 186.293 | 474 | 47 | 38.307 | 98 |
| 7 | 182.744 | 465 | 48 | 35.49 | 90 |
| 8 | 179.035 | 456 | 49 | 32.751 | 83 |
| 9 | 175.271 | 446 | 50 | 30.093 | 77 |
| 10 | 171.484 | 437 | 51 | 27.519 | 70 |
| 11 | 167.681 | 427 | 52 | 25.034 | 64 |
| 12 | 163.865 | 417 | 53 | 22.642 | 58 |
| 13 | 160.036 | 408 | 54 | 20.347 | 52 |
| 14 | 156.198 | 398 | 55 | 18.154 | 46 |
| 15 | 152.351 | 388 | 56 | 16.068 | 41 |
| 16 | 148.499 | 378 | 57 | 14.096 | 36 |
| 17 | 144.642 | 368 | 58 | 12.245 | 31 |
| 18 | 140.783 | 359 | 59 | 10.522 | 27 |
| 19 | 136.925 | 349 | 60 | 8.935 | 23 |
| 20 | 133.069 | 339 | 61 | 7.484 | 19 |
| 21 | 129.217 | 329 | 62 | 6.169 | 16 |
| 22 | 125.371 | 319 | 63 | 4.987 | 13 |
| 23 | 121.535 | 309 | 64 | 3.936 | 10 |
| 24 | 117.709 | 300 | 65 | 3.014 | 8 |
| 25 | 113.897 | 290 | 66 | 2.22 | 6 |
| 26 | 110.1 | 280 | 67 | 1.55 | 4 |
| 27 | 106.321 | 271 | 68 | 1.003 | 3 |
| 28 | 102.562 | 261 | 69 | 0.577 | 1 |
| Шаг | Площадь отверстия (mm2) | Эквивалентное усиление | Шаг | Площадь отверстия (mm2) | Эквивалентное усиление |
|---|---|---|---|---|---|
| 29 | 98.826 | 252 | 70 | 0.268 | 1 |
| 30 | 95.115 | 242 | 71 | 0.075 | 0 |
| 31 | 91.431 | 233 | 72 | закрыто | 0 |
| 32 | 87.777 | 224 | 73 | закрыто | 0 |
| 33 | 84.156 | 214 | 74 | закрыто | 0 |
| 34 | 80.569 | 205 | 75 | закрыто | 0 |
| 35 | 77.02 | 196 | 76 | закрыто | 0 |
| 36 | 73.51 | 187 | 77 | закрыто | 0 |
| 37 | 70.043 | 178 | 78 | закрыто | 0 |
| 38 | 66.621 | 170 | 79 | закрыто | 0 |
| 39 | 63.247 | 161 | 80 | закрыто | 0 |
| 40 | 59.923 | 153 |
1.2.5 4.1.2.5 Параметры синхронного тестирования модуля AEC
SyncTest
【Описание】
Функция синхронного тестирования экспозиции и статистики циклически задаёт N наборов экспозиции через установленное число кадров. Это позволяет проверить время экспозиции, усиление и задержку вступления в силу переключения DCG, а также линейность экспозиции и тем самым правильность формул преобразования времени и усиления в регистровые значения и связанных параметров.
【Члены】
| Имя поля | Описание |
|---|---|
| Enable | Включение синхронного теста экспозиции и статистики |
| IntervalFrm | Число кадров между переключениями экспозиции |
| AlterExp | Параметры переключения экспозиции |
AlterExp
В зависимости от режима используются два набора параметров: LinearAE и HdrAE.
| Имя поля | Описание |
|---|---|
| TimeValue | Время экспозиции |
| GainValue | Усиление экспозиции |
| IspDgainValue | Цифровое усиление ISP |
| DcgMode | Значение режима DCG |
| PIrisGainValue | Эквивалентное усиление P-iris |
1.2.6 4.1.2.5 Параметры sensorinfo
| Имя параметра | Тип параметра | Краткое описание |
|---|---|---|
| Gain2Reg | Параметры драйвера CIS | Определяется документацией CIS, не параметр настройки. |
| Time2Reg | Параметры драйвера CIS | По документации CIS; не параметр настройки, обычно оставляется по умолчанию. |
| CISGainSet | Параметры драйвера CIS | Определяется документацией CIS, не параметр настройки. |
| CISTimeSet | Параметры драйвера CIS | Определяется документацией CIS, не параметр настройки. |
| CISHdrSet | Параметры драйвера CIS | Определяется документацией CIS, не параметр настройки. |
| CISDcgSet | Параметры драйвера CIS | Определяется документацией CIS, не параметр настройки. |
| CISExpUpdate | Параметры драйвера CIS | Определяется документацией CIS, не параметр настройки. |
| CISMinFps | Параметры драйвера CIS | Обычно значение по умолчанию; можно изменить для меньшей частоты кадров. |
| CISFlip | Параметры настройки | Пользовательские параметры переворота и зеркального отражения по применению. |
Модуль sensorinfo заполняет разработчик драйвера или настройщик; он содержит параметры CIS, связанные с экспозицией. Перед настройкой проверьте их соответствие документации сенсора, иначе возможны мерцание экспозиции и ошибки HDR.
1.2.6.1 Gain2Reg
【Описание】
Здесь задаётся формула преобразования усиления сенсора в регистровое значение. Формулы разных изготовителей условно делятся на линейные (включая кусочно-линейные и обратно пропорциональные) и нелинейные. Нелинейные характерны, например, для Sony; сейчас поддерживается только преобразование в режиме dB.
【Члены】
| Имя поля | Описание |
|---|---|
| GainMode | Режим преобразования усиления: EXPGAIN_MODE_NONLINEAR_DB — нелинейный, EXPGAIN_MODE_LINEAR — линейный. |
| GainRange | Линейная формула с поддержкой кусочной линейности, действует при GainMode = EXPGAIN_MODE_LINEAR. |
【Меры предосторожности】
Под усилением сенсора в формуле понимается полное усиление: total gain = again*dgain. Если формулы again и dgain различаются, допускается настройка по участкам, как показано выше; размер size нужно соответственно изменить.
Линейная формула преобразования усиления в регистровое значение содержит три коэффициента (M0, C0, C1):
Формула преобразования (передаваемое драйверу значение): reg = (gain^M0)*C1 - C0+ 0.5
Соответствие параметров XML:
Столбец 1 — начало диапазона усиления; столбец 2 — конец диапазона; столбец 3 — C1; столбец 4 — C0.
Столбец 5 — M0; столбец 6 — reg для начального усиления; столбец 7 — reg для конечного усиления.
При GainMode = EXPGAIN_MODE_NONLINEAR_DB используется нелинейное преобразование; сейчас поддерживается только режим dB с формулой reg = 20xlog10(gain)x10/3. Вводить формулу не требуется: алгоритм использует её по умолчанию.
Для сенсоров с DCG и линейным преобразованием в GainRange указывается формула усиления LCG.
【Пример】
s5kgm1sp
Формулы аналогового и цифрового усиления этого сенсора различаются. На рисунках 4-3 и 4-4 регистровое значение аналогового усиления равно усилению, умноженному на 32, а цифрового — умноженному на 256.
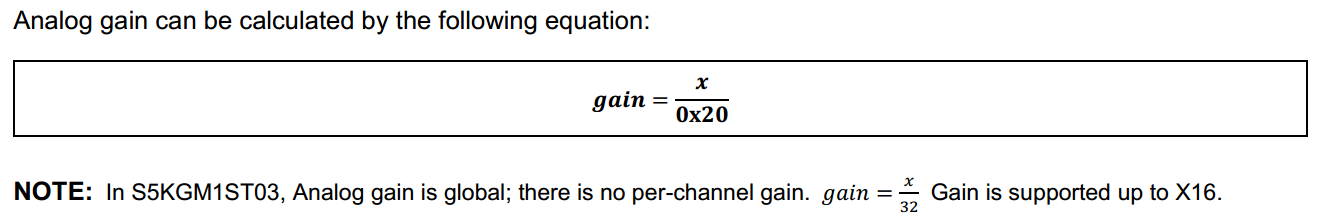
Аналоговое усиление вычисляется как gain = x / 0x20. В S5KGM1ST03 оно глобальное, без поканальной регулировки. gain = x / 32; поддерживается до X16.
Рисунок 4-3. Пример преобразования аналогового усиления в регистровое значение
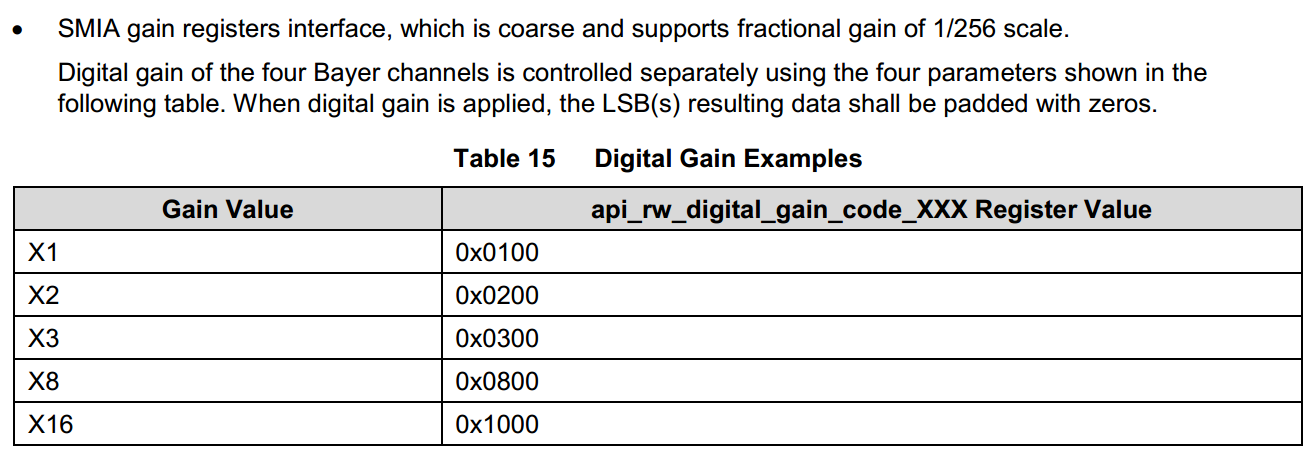
Интерфейс регистров усиления SMIA поддерживает грубую регулировку и дробный шаг 1/256. Цифровое усиление четырёх Bayer-каналов регулируется отдельно четырьмя параметрами. После применения усиления младшие биты LSB(s) результата заполняются нулями. Таблица 15: примеры цифрового усиления.
| Усиление | Значение регистра api_rw_digital_gain_code_XXX |
|---|---|
| X1 | 0x0100 |
| X2 | 0x0200 |
| X3 | 0x0300 |
| X8 | 0x0800 |
| X16 | 0x1000 |
Рисунок 4-4. Пример преобразования цифрового усиления в регистровое значение
Максимальное аналоговое усиление s5kgm1sp равно 16X, цифровое — 16X, total gain = again*dgain. При Total gain <=16X действует again, dgain=1X; при Total gain > 16X фиксируется again = 16X, а изменяется dgain. Поэтому интервалы полного усиления [1,16] и [16,256] нужно настраивать отдельно:
[1.0000 16.0000 32.0000 0.0000 1.0000 32.0000 512.0000 16.0000 256.0000 16.0000 -512.0000 1.0000 768.0000 4608.0000 ]
В интервале полного усиления [16,256] аналоговое усиление фиксировано на 16X (a_reg=16x32=512), цифровое d_reg = dgain x 256. Получаем reg=a_reg+d_reg = 512 + Total gain /16 x 256 = 512 + Total gain x 16, то есть M0=1, C0=-512, C1=16. Передаваемое приложением регистровое значение полного усиления (далее reg) нужно обработать так:
  if(reg <= 0x200){
      a_reg = reg;
      d_reg = 0x0100;
  }else{
      a_reg = 0x200;
      d_reg = reg-0x200;
  }
1.2.6.2 Time2Reg
【Описание】
Формула преобразования времени экспозиции в число строк регистра сенсора содержит четыре коэффициента (C0, C1, C2, C3).
Формула: line = C0*VTS + C1 + C2 * (time * pclk / HTS + C3). Параметры XML следуют в порядке C0, C1, C2, C3. Обратный расчёт времени экспозиции:
Time = ((line - C0 x vts - C1) / C2 - C3)*hts/pclk
【Меры предосторожности】
По умолчанию коэффициенты равны 0, 0, 1, 0.5; полученное число строк экспозиции изменяется с шагом 1 строка. Обычно менять значения не требуется.
1.2.6.3 CISGainSet
【Описание】
Настройки усиления CIS
【Члены】
| Имя поля | Описание |
|---|---|
| CISAgainRange | Минимум и максимум аналогового усиления/LCG сенсора; минимум не ниже 1. При DCG это диапазон LCG; при дополнении точности цифровым усилением может обозначать полное усиление. |
| CISExtraAgainRange | Минимум и максимум аналогового HCG сенсора; минимум не ниже 1. При DCG задаёт диапазон HCG, обычно range = CISAgainRange * dcg_ratio, но есть исключения, например ov2718; руководствуйтесь документацией. Без DCG не действует; рекомендуется оба значения 1 для справки. |
| CISDgainRange | Диапазон цифрового усиления сенсора, минимум не ниже 1. Если оно дополняет точность, укажите 1. |
| CISIspDgainRange | Диапазон цифрового усиления ISP, минимум не ниже 1. Оригинал указывает, что 356x сейчас не поддерживает его; оба значения задаются 1. |
| CISHdrGainIndSetEn | Независимость усиления кадров HDR: 0 — общее, например GC2093; 1 — отдельное. Действует только для HDR stagger, не HDR DCG. |
1.2.6.4 CISTimeSet
【Описание】
Настройки времени экспозиции CIS разделены на Linear и HDR; для HDR предусмотрены двух- и трёхкадровая конфигурации.
【Члены】
| Имя поля | Описание |
|---|---|
| CISLinTimeRegMaxFac | Связь максимального числа строк с VTS в линейном режиме: MaxTimeLine = C0*vts – C1. Коэффициенты C0, C1 берутся из документации. |
| CISHdrTimeRegSumFac | Связь суммы максимальных строк HDR с VTS содержит C0, C1. Формула оригинала MaxTimeLineSum = C0vts – C1 (в C0vts отсутствует оператор, а перед формулой стоит отдельная *; требуется проверка). Коэффициенты — по документации. |
| CISTimeRegMin | Минимальное число строк экспозиции (регистровое значение) в линейном/HDR режиме, целое. |
| CISTimeRegOdevity | Ограничение чётности строк: Line = C0*x+C1. Без ограничения C0=1 C1=0; нечётные C0=2 C1=1; чётные C0=2 C1=0; кратные N: C0=N C1=0. |
| CISTimeRegUnEqualEn | Ограничение равенства строк HDR S/M/L: En=0 разрешает равенство, En=1 запрещает. |
| CISTimeRegMax | Максимальное целое число строк HDR (регистр). Три элемента: для двух кадров первые два задают предел короткого и длинного; для трёх — короткого, среднего, длинного. Без ограничения допускается 0** (обозначение оригинала); ненулевое значение задаёт предел. Например, IMX307 ограничивает короткий кадр 222 строками, длинный не ограничен: [222 0 0]. |
1.2.6.5 CISTimeSet
【Описание】
Настройки времени экспозиции CIS разделены на Linear и HDR; для HDR предусмотрены двух- и трёхкадровая конфигурации.
【Члены】
| Имя поля | Описание |
|---|---|
| CISLinTimeRegMaxFac | Связь максимального числа строк с VTS в линейном режиме: MaxTimeLine = C0*vts – C1. Коэффициенты C0, C1 берутся из документации. |
| CISHdrTimeRegSumFac | Связь суммы максимальных строк HDR с VTS содержит C0, C1. Формула оригинала MaxTimeLineSum = C0vts – C1 (в C0vts отсутствует оператор, а перед формулой стоит отдельная *; требуется проверка). Коэффициенты — по документации. |
| CISTimeRegMin | Минимальное число строк экспозиции (регистровое значение) в линейном/HDR режиме, целое. |
| CISTimeRegOdevity | Ограничение чётности строк: Line = C0*x+C1. Без ограничения C0=1 C1=0; нечётные C0=2 C1=1; чётные C0=2 C1=0; кратные N: C0=N C1=0. |
| CISTimeRegUnEqualEn | Ограничение равенства строк HDR S/M/L: En=0 разрешает равенство, En=1 запрещает. |
| CISTimeRegMax | Максимальное целое число строк HDR (регистр). Три элемента: для двух кадров первые два задают предел короткого и длинного; для трёх — короткого, среднего, длинного. Без ограничения допускается 0** (обозначение оригинала); ненулевое значение задаёт предел. Например, IMX307 ограничивает короткий кадр 222 строками, длинный не ограничен: [222 0 0]. |
1.2.6.6 CISHdrSet
【Описание】
Параметры настройки режима HDR
【Члены】
| Имя поля | Описание |
|---|---|
| Enable | Поддержка HDR: 0 — нет, 1 — да. |
| Support_mode | Четыре режима кадров HDR: MODE_2_LINE/MODE_3_LINE, MODE_2_FRAME/MODE_3_FRAME. |
| Line_mode | Line_mode HDR поддерживает только DCG и STAGGER. DOL эквивалентен STAGGER и обозначается STAGGER. |
1.2.6.7 CISDcgSet
【Описание】
Модуль параметров Dual conversion gain включает линейный и HDR-режимы. Он управляет переключением DCG и требует поддержки настройки переключения сенсором. Если сенсор переключает DCG самостоятельно, модуль нужно отключить.
【Члены】
| Имя поля | Описание |
|---|---|
| Support_en | Поддержка DCG: 1 — параметры действуют; 0 — Dual conversion gain не поддерживается. |
| dcg_optype | Режим DCG: RK_AIQ_OP_MODE_AUTO переключает LCG/HCG по порогу; RK_AIQ_OP_MODE_MANUAL использует фиксированное dcgmode_init без автопереключения. |
| dcgmode_init | Начальный режим DCG каждого кадра. |
| dcg_ratio | Усиление преобразования |
| sync_switch | Синхронное переключение только HDR: 1 — DCG всех кадров синхронно по длинному; 0 — независимо. |
| gain_ctrl | Переключение DCG по усилению: lcg2hcg_th — порог LCG→HCG, hcg2lcg_th — HCG→LCG. |
【Меры предосторожности】
Модуль управляет переключением DCG и требует поддержки его настройки сенсором. Если сенсор переключает DCG самостоятельно, модуль нужно отключить.
В HDR-DCG короткая экспозиция фиксирована как LCG, длинная — как HCG. Поэтому задайте dcg_optype = MANUAL; для двух кадров dcgmode_init = [0 1 0], для трёх — dcgmode_init = [0 0 1].
Если сенсор не поддерживает Dual conversion gain, задайте dcg_ratio = 1.
1.2.6.8 CISExpUpdate
【Описание】
Параметры вступления экспозиции в силу обычно указаны в документации сенсора. Для некоторых сенсоров задержки в обычном и HDR-режимах различаются, поэтому модуль заполняют отдельно для каждого режима.
【Члены】
| Имя поля | Описание |
|---|---|
| time_update | Задержка действия времени экспозиции сенсора в кадрах |
| gain_update | Задержка действия усиления сенсора в кадрах |
| dcg_update | Задержка действия режима DCG в кадрах |
【Меры предосторожности】
Значения должны соответствовать документации изготовителя сенсора; произвольная настройка недопустима. Ошибки могут вызвать мерцание при изменении экспозиции.
Обычно документация указывает задержку действия времени экспозиции и усиления. Если запись в кадре n вступает в силу в кадре n+2, задайте time_delay = 2 и gain_delay = 2; остальные случаи аналогичны.
У некоторых сенсоров время экспозиции и усиление вступают в силу с разными задержками. Ошибочные параметры могут нарушить синхронность их изменения и вызвать мерцание.
1.2.6.9 CISMinFps
【Описание】
Минимальная допустимая частота кадров для автоматического снижения частоты. Ограничение предотвращает слишком низкую частоту при слабом освещении и сильное смазывание изображения.
1.2.6.10 CISFlip
【Описание】
Управление ориентацией изображения сенсора.
bit 0 — управление зеркальным отражением.
bit 1 — управление переворотом.
1.2.7 4.1.2.5 Параметры moduleinfo
【Описание】
Параметры модуля камеры, обычно получаемые из его документации.
【Члены】
| Имя поля | Описание |
|---|---|
| FNumber | Относительная диафрагма объектива модуля; зависит от объектива, не настраивается. |
| EFL | Фокусное расстояние объектива модуля; зависит от объектива, не настраивается. |
| LensTavg | Пропускание объектива; зависит от него, не настраивается. |
| IRCutTavg | Пропускание IRCut; зависит от объектива, не настраивается. |
【Меры предосторожности】
Эти параметры в настоящее время не действуют.
1.3 4.1.3 Порядок настройки
Настройка AEC включает целевое значение AE, маршрут разложения экспозиции, веса и скорость сходимости. До настройки ISP проверьте работу драйвера сенсора и параметры экспозиции CIS, чтобы исключить неправильные настройки.
До настройки AEC также проверьте калибровку и правильность работы BLC, AWB, LSC и CCM; модуль gamma может использовать кривые по умолчанию.
1.3.0.1 Шаг 1. Настройка параметров экспозиции сенсора
Как указано в разделе 4.1.2, до основной настройки проверьте SensorInfo, чтобы избежать неверной экспозиции и мерцания. Эти параметры берутся из документации изготовителя сенсора и требуют внимания настройщика и разработчика драйвера. После заполнения можно включить описанный выше синхронный тест AE SyncTest. Циклически задавая N наборов экспозиции, он проверяет время, усиление и задержку переключения DCG, а также линейность экспозиции, подтверждая правильность формул преобразования в регистровые значения и соответствующих параметров.
Если параметры проверены до калибровки, этот шаг можно пропустить.
1.3.0.2 Шаг 2. Настройка AE Weight
Измерительный модуль AEC собирает гистограмму и яркость блоков. Изображение делится равномерно на NXN блоков с индивидуальными весами. Для интересующих областей вес увеличивают в зависимости от применения. В IPC объект обычно находится в центре, поэтому рекомендуется повысить вес центра и понизить периферию. В CVR объект обычно находится в средней и нижней части (дорога): повысьте их вес и понизьте вес верхней части (небо).
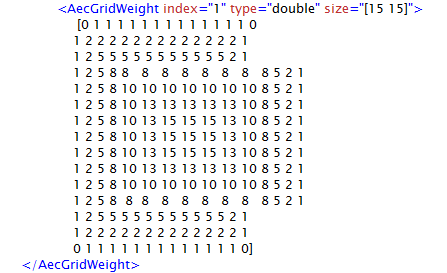
Редактируемая транскрипция исходного примера AecGridWeight 15×15 (225 значений).
<AecGridWeight index="1" type="double" size="[15 15]">
  [0 1 1 1 1 1 1 1 1 1 1 1 1 1 0
   1 2 2 2 2 2 2 2 2 2 2 2 2 2 1
   1 2 5 5 5 5 5 5 5 5 5 5 5 2 1
   1 2 5 8 8 8 8 8 8 8 8 8 5 2 1
   1 2 5 8 10 10 10 10 10 10 10 8 5 2 1
   1 2 5 8 10 13 13 13 13 13 10 8 5 2 1
   1 2 5 8 10 13 15 15 15 13 10 8 5 2 1
   1 2 5 8 10 13 15 15 15 13 10 8 5 2 1
   1 2 5 8 10 13 15 15 15 13 10 8 5 2 1
   1 2 5 8 10 13 13 13 13 13 10 8 5 2 1
   1 2 5 8 10 10 10 10 10 10 10 8 5 2 1
   1 2 5 8 8 8 8 8 8 8 8 8 5 2 1
   1 2 5 5 5 5 5 5 5 5 5 5 5 2 1
   1 2 2 2 2 2 2 2 2 2 2 2 2 2 1
   0 1 1 1 1 1 1 1 1 1 1 1 1 1 0]
</AecGridWeight>
Рисунок 4-5. Весовые параметры AEC
Аппаратная часть некоторых чипов поддерживает больше блоков статистики яркости. Для удобства в файле настройки всегда задаются веса 15X15, а алгоритм расширяет их согласно числу блоков.
1.3.0.3 Шаг 3. Настройка разложения экспозиции AE
Рассчитанная алгоритмом AE экспозиция раскладывается на время сенсора, усиление сенсора, цифровое усиление ISP и диафрагму. Компоненты задаются соответствующим модулям для получения нужной яркости. Разложение выполняется параметрами AecRoute, описанными в разделе 4.1.2. Маршрут зависит от сцены: днём обычно ограничивают время и сначала регулируют усиление, предотвращая смазывание движения; ночью сначала регулируют время, затем усиление для улучшения отношения сигнал/шум и яркости.
1.3.0.4 Шаг 4. Настройка целевой яркости AE
В линейном режиме рекомендуется динамическая целевая яркость для разных условий освещения. Используются DySetpoint, ToleranceIn/ToleranceOut, BackLightCtrl, OverExpCtrl и другие параметры из раздела 4.1.2. Настройка должна подходить для статической сцены в помещении без обширной пересветки; при переходе от света к темноте яркость должна меняться плавно.
В HDR порядок настройки зависит от режима отношения экспозиций и StrategyMode. Соответственно изменяют целевую яркость в модуле нужного кадра. LSetPoint и TargetLLLuma длинного кадра задают глобальную яркость и яркость теней. MSetPoint среднего кадра задаёт его глобальную яркость. SSetPoint и TargetHLLuma короткого кадра задают его глобальную яркость и яркость светлых областей. Параметры описаны в разделе 4.1.2.
1.3.0.5 Шаг 5. Настройка сходимости и отклика AE
Скорость сходимости и отклика AE влияет на реакцию экспозиции и плавность регулирования. Используются AecRunInterval, AecSpeed, AecDelayFrmNum из раздела 4.1.2. В статической сцене помещения включением и выключением света проверяют сходимость при резких изменениях. Быстрая сходимость может вызвать неплавность или перерегулирование при медленном изменении яркости, поэтому требуется компромисс.
2. 4.2 NR и SHARP
Шумоподавление ISP включает четыре модуля: Bayernr 2D, Bayernr 3D, YNR и CNR.
Резкость ISP обрабатывается модулем SHARP.
Блок-схема тракта NR
Рекомендуется настраивать шумоподавление по порядку прохождения сигнала, учитывая взаимное влияние соседних модулей и общий результат.
При настройке просматривайте результат каждого этапа, чтобы определить его вклад в шумоподавление.
Для оценки Bayernr2D сравните исходное изображение без шумоподавления с изображением, где включён только Bayernr2D.
Для оценки эффекта «YNARR» (написание оригинала) сравните выход Bayernr3D с изображением после YNR при отключённом SHARP.
Аналогично проверяются остальные модули.
Оригинал дополнительно описывает отличия тракта RV1106 от RK3588 (это не означает подтверждённую проверку на ArmSoM):
1: bayer3dnr перенесён перед bayer2dnr.
2: BayE3D Gain модуля Bayer3DNR задаёт Bayer2DNR разные уровни шумоподавления для движущихся и неподвижных областей.
3: YNR, CNR и SHARP задают разную интенсивность обработки движущихся и неподвижных областей по данным local gain.
2.1 4.2.1 Bayer2dnr
2.1.1 4.2.1.1 Описание функции
Bayernr 2D выполняет пространственное шумоподавление RAW. Он определяет HDR-режим и преобразует интенсивность обработки для одновременного подавления шума длинного и короткого кадров.
Для настройки требуется откалибровать дисперсию шума RAW и получить соответствующие калибровочные данные.
По результатам калибровки модуль строит модель, лучше соответствующую характеристикам шума.
Поддерживаются отдельные калибровки и параметры шума для высокого и низкого отношения сигнал/шум.
Например, у CIS с Dual convertion gain (DCG) высокое усиление преобразования HCG соответствует высокому отношению сигнал/шум, низкое — низкому. Оригинал также обозначает низкое усиление как HCG, что противоречит последующему обозначению LCG; это отмечено для проверки.
Блок-схема Bayernr2D
2.1.2 4.2.1.2 Основные параметры
| Имя параметра | Тип параметра | Краткое описание |
|---|---|---|
| enable | Параметр настройки | Часто настраиваемый параметр |
| SNR_Mode | Параметр режима | Соответствие DCG высокому/низкому отношению сигнал/шум |
| Sensor_Mode | Параметр режима | Режим DCG сенсора |
| ISO | Параметр настройки | Часто настраиваемый параметр |
| lumapoint | Калибровочные данные | Параметры генерирует инструмент калибровки |
| sigma | Калибровочные данные | Параметры генерирует инструмент калибровки |
| gauss_guide | Параметр настройки | Часто настраиваемый параметр |
| filter_strength | Параметр настройки | Часто настраиваемый параметр |
| edgesofts | Параметр настройки | Редко настраиваемый параметр |
| ratio | Параметр настройки | Часто настраиваемый параметр |
| weight | Параметр настройки | Часто настраиваемый параметр |
| pix_diff | Параметр настройки | Редко настраивается, пока недоступен в интерфейсе; оригинал обещает последующую поддержку. |
| diff_thld | Параметр настройки | Редко настраивается, пока недоступен в интерфейсе; оригинал обещает последующую поддержку. |
2.1.2.1 enable:
【Описание】
Разной яркости пикселей соответствуют точки кривой sigma шума; всего 16 точек.
2.1.2.2 SNR_Mode
【Описание】
LCG и HCG соответствуют разным режимам шума.
HSNR соответствует HCG, LSNR — LCG.
2.1.2.3 Sensor_Mode
【Описание】
Режимы HCG и LCG, поддерживаемые сенсором. Если DCG не поддерживается, по умолчанию используются параметры LCG.
2.1.2.4 ISO
【Описание】
Разным уровням ISO соответствуют разные параметры; сейчас поддерживается только 13 уровней.
2.1.2.5 filter_strength
【Описание】
Интенсивность шумоподавления, диапазон [0, 16]. Чем больше значение, тем сильнее обработка.
2.1.2.6 gauss_guide
【Описание】
Включение гауссового направляющего фильтра: 1 — включён, 0 — выключен.
2.1.2.7 lumapoint/sigma
【Описание】
Калибровочные данные: разной яркости пикселей соответствуют точки кривой SIGMA шума, всего 16 точек.
LumaPoint — яркость пикселя по горизонтальной оси, диапазон [0, 65535].
sigma — значение шума по вертикальной оси, диапазон [0, 65535].
2.1.2.8 edgesofts
【Описание】
Влияет на пространственные веса, диапазон [1, 16], по умолчанию 1.
2.1.2.9 ratio
【Описание】
Вес мягкого порога, диапазон [0, 1.0]. Меньшее значение усиливает шумоподавление.
Диапазон [0, 1], по умолчанию 0.01.
2.1.2.10 weight
【Описание】
Чем больше значение выхода фильтра, тем сильнее шумоподавление.
Диапазон [0, 1], по умолчанию 0.5.
2.1.2.11 pix_diff
【Описание】
Параметр настраивается редко и пока недоступен в интерфейсе инструмента; оригинал указывает, что доступ планируется позднее.
Порог разности пикселей окна 5x5 двустороннего фильтра, по умолчанию 0x3fff.
2.1.2.12 diff_thld
【Описание】
Параметр настраивается редко и пока недоступен в интерфейсе инструмента; оригинал указывает, что доступ планируется позднее.
Порог квадрата разности при расчёте евклидова расстояния двустороннего фильтра, по умолчанию 0x3ff.
2.1.3 4.2.1.3 Порядок настройки
При настройке отключите Bayernr3D, Ynr, CNR, Sharp и подобные модули.
Bayernr2D подавляет высокочастотный шум, влияющий на детали и структуру шума. При высокой интенсивности шум становится низкочастотным, а деталей меньше.
Регулируйте интенсивность bayernr2D, балансируя шум и потерю деталей (в оригинале использовано слово velocity).
При низком ISO общая интенсивность, filter_strength и weight должны быть меньше.
При высоком ISO рекомендуется постепенно усиливать обработку, увеличивая filter_strength и weight.
2.2 4.2.2 BayerTnr
2.2.1 4.2.2.1 Описание функции
Модуль выполняет временное шумоподавление и обработку с мягким порогом в RAW.
Текущий кадр и кадр IIR разделяются на низко- и высокочастотные слои для обработки и подавления шума.
Для настройки нужны те же калибровочные данные, что и для Bayernr 2D.
По результатам калибровки модуль строит модель, лучше соответствующую характеристикам шума.
Поддерживаются отдельные калибровки и параметры шума для высокого и низкого отношения сигнал/шум.
Например, у CIS с Dual convertion gain (DCG) высокое усиление HCG соответствует высокому отношению сигнал/шум, низкое — низкому. Оригинал также называет низкое усиление HCG; несоответствие сохранено для проверки.
Блок-схема bayernr3d
2.2.2 4.2.2.2 Основные параметры
| Имя параметра | Тип параметра | Краткое описание |
|---|---|---|
| Enable | Параметр настройки | Часто настраиваемый параметр |
| SNR_Mode | Параметр режима | Соответствие DCG высокому/низкому отношению сигнал/шум |
| sensor_Mode | Параметр режима | Режим DCG сенсора |
| iso | Параметр настройки | Часто настраиваемый параметр |
| thumbds | Параметр настройки | Редко настраиваемый параметр |
| lo_enable | Параметр настройки | Часто настраиваемый параметр |
| hi_enable | Параметр настройки | Часто настраиваемый параметр |
| lo_med_en、lo_gsbay_en、lo_gslum_en | Параметр настройки | Редко настраиваемый параметр |
| hi_med_en、hi_gslum_en | Параметр настройки | Редко настраиваемый параметр |
| hi_wgt_comp | Параметр настройки | Редко настраиваемый параметр |
| clipwgt | Параметр настройки | Редко настраиваемый параметр |
| global_pk_en | Параметр настройки | Редко настраиваемый параметр |
| global_pksq | Параметр настройки | Редко настраиваемый параметр |
| hidif_th | Параметр настройки | Редко настраиваемый параметр |
| lo_filter_strength | Параметр настройки | Часто настраиваемый параметр |
| hi_filter_strength | Параметр настройки | Часто настраиваемый параметр |
| softwgt | Параметр настройки | Часто настраиваемый параметр |
| Имя параметра | Тип параметра | Краткое описание |
|---|---|---|
| lumapoint / sigm | Калибровочные данные | Параметры генерирует инструмент калибровки |
| lumapoint2 / lo_sigma | Калибровочные данные | Параметры генерирует инструмент калибровки |
| lumapoint2 / hi_sigma | Калибровочные данные | Параметры генерирует инструмент калибровки |
2.2.2.1 Enable:
【Описание】
Включение Bayernr3d: 0 — выключен, 1 — включён.
2.2.2.2 SNR_Mode
【Описание】
LCG и HCG соответствуют разным режимам шума; HSNR соответствует HCG, LSNR — LCG.
2.2.2.3 sensor_Mode
【Описание】
Если сенсор не поддерживает DCG, по умолчанию используются параметры LCG.
2.2.2.4 ISO
【Описание】
Разным уровням ISO соответствуют разные параметры; сейчас поддерживается только 13 уровней.
2.2.2.5 thumbds
【Описание】
Коэффициент понижения разрешения; настройки не требует, по умолчанию 8.
2.2.2.6 lo_enable
【Описание】
Определение низкочастотного движения: 1 — включено, 0 — выключено; по умолчанию включено.
2.2.2.7 hi_enable
【Описание】
Определение высокочастотного движения: 1 — включено, 0 — выключено; по умолчанию включено.
2.2.2.8 lo_med_en、lo_gsbay_en、lo_gslum_en
【Описание】
Внутренние низкочастотные подмодули: 1 — включены, 0 — выключены; по умолчанию включены.
2.2.2.9 hi_med_en、hi_gslum_en
【Описание】
Внутренние высокочастотные подмодули: 1 — включены, 0 — выключены; по умолчанию включены.
2.2.2.10 hi_wgt_comp
【Описание】
Коэффициент компенсации веса наложения; действует только при включённой высокочастотной обработке.
По умолчанию 0.16, диапазон [0.0, 1.0].
2.2.2.11 clipwgt
【Описание】
Предельный вес наложения изображений.
По умолчанию 0.03215, диапазон 0.0, 1.0.
2.2.2.12 global_pk_en
【Описание】
Использование глобального PK для временного шумоподавления: 1 — использовать, 0 — не использовать.
Сейчас поддерживается только 0.
2.2.2.13 global_pksq
【Описание】
Квадрат глобального pk, используемый при global_pk_en = 1.
По умолчанию 1024, диапазон [0, 268435455].
2.2.2.14 hidif_th
【Описание】
Порог высокочастотной разности.
По умолчанию 32767, диапазон 0, 65535.
2.2.2.15 lo_filter_strength
【Описание】
Интенсивность определения высокочастотного движения. Влияет на Hi Sigma, а через неё — на временное шумоподавление (оригинал помещает описание под lo_filter_strength; сохранено для проверки).
По умолчанию 1, диапазон [0.0, 16.0].
2.2.2.16 hi_filter_strength
【Описание】
Интенсивность определения высокочастотного движения. Влияет на Hi Sigma, а через неё — на временное шумоподавление (оригинал помещает описание под lo_filter_strength; сохранено для проверки).
По умолчанию 1, диапазон [0.0, 16.0].
2.2.2.17 softwgt
【Описание】
Вес мягкого порога: чем выше значение, тем больше шума сохраняется.
Диапазон 0.0 1.0, по умолчанию 0.
2.2.2.18 lumapoint / sigma
【Описание】
Значения кривой шума для разной яркости пикселей; всего 16 точек.
LumaPoint — яркость пикселя, диапазон [0, 65535].
sigma — значение кривой шума, диапазон [0, 65535].
2.2.2.19 lumapoint2 / lo_sigma
【Описание】
Значения кривой шума для разной яркости пикселей; всего 16 точек.
lumapoint2 — яркость пикселя, диапазон [0, 65535].
lo_sigma — значение кривой шума, диапазон [0, 65535].
2.2.2.20 lumapoint2 / hi_sigma
【Описание】
Значения кривой шума для разной яркости пикселей; всего 16 точек.
lumapoint2 — яркость пикселя, диапазон [0, 65535].
hi_sigma — значение кривой шума, диапазон [0, 65535].
2.2.3 4.2.2.3 Порядок настройки
Отключите bayernr2d, ynr, cnr и sharp.
Настройте filter_strength, lo_clipwgt и hi_clipwgt, балансируя шумоподавление и шлейфы.
Обычное временное шумоподавление наложением кадров не меняет структуру шума.
Однако Bayernr3D после наложения кадров также применяет мягкий порог, поэтому структура шума меняется.
Чем сильнее обработка мягким порогом, тем ниже частота шумовых зерен.
2.2.4 4.2.2.3 Порядок настройки
При настройке включите bayernr3d и отключите ynr, cnr, sharp и другие модули.
Bayernr2D подавляет высокочастотный шум и влияет на детали и структуру шума. При высокой интенсивности шум становится низкочастотным, а деталей меньше.
Настройте интенсивность bayernr2D, балансируя шум и потерю деталей.
При низком ISO интенсивность шумоподавления, filter_strength и weight меньше.
При высоком ISO рекомендуется постепенно усиливать обработку, увеличивая filter_strength и weight.
Настройте таблицу gain_adj по значению GAIN движущихся областей, чтобы усилить их шумоподавление.
2.3 4.2.3 YNR
2.3.1 4.2.3.1 Описание функции
Модуль обрабатывает яркость в YUV. Используя уменьшенное изображение предыдущего кадра и текущий кадр, он выполняет двустороннее шумоподавление, обработку мягким порогом, фильтрацию границ и другие операции.
YNR использует локальные уровни шума, записанные модулем GAIN, для обработки отдельных областей.
YNR также задаёт разную интенсивность по радиусу от центра изображения для подавления углового шума, связанного с LSC.
По результатам калибровки модуль строит модель, лучше соответствующую характеристикам шума.
Поддерживаются отдельные калибровки и параметры шума для высокого и низкого отношения сигнал/шум.
Например, у CIS с Dual convertion gain (DCG) высокое усиление преобразования HCG соответствует высокому отношению сигнал/шум, низкое — низкому. Оригинал также обозначает низкое усиление как HCG, что противоречит последующему обозначению LCG; это отмечено для проверки.
Рисунок 4-2-3-1. Функциональная схема YNNR
4.2.3.2 Основные параметры
| Имя параметра | Тип параметра | Краткое описание |
|---|---|---|
| Enable | Параметр настройки | Часто настраиваемый параметр |
| SNR_Mode | Параметр режима | Соответствие DCG высокому/низкому отношению сигнал/шум |
| Sensor_Mode | Параметр режима | Режим DCG сенсора |
| iso | Параметр настройки | Часто настраиваемый параметр |
| ynr_bft3x3_bypass | Параметр настройки | Редко настраивается; переключает внутренний модуль. |
| ynr_lbft5x5_bypass | Параметр настройки | Редко настраивается; переключает внутренний модуль. |
| ynr_lgft3x3_bypass | Параметр настройки | Редко настраивается; переключает внутренний модуль. |
| ynr_flt1x1_bypass | Параметр настройки | Редко настраивается; переключает внутренний модуль. |
| ynr_sft5x5_bypass | Параметр настройки | Редко настраивается; переключает внутренний модуль. |
| ynr_global_gain_alpha | Параметр настройки | Редко настраиваемый параметр |
| ynr_global_gain | Параметр настройки | Редко настраиваемый параметр |
| ynr_adjust_thres | Параметр настройки | Часто настраиваемый параметр |
| ynr_adjust_scale | Параметр настройки | Часто настраиваемый параметр |
| rnr_strength | Параметр настройки | Часто настраиваемый параметр |
| low_bf | Параметр настройки | Часто настраиваемый параметр |
| low_thred_adj | Параметр настройки | Часто настраиваемый параметр |
| low_peak_supress | Параметр настройки | Часто настраиваемый параметр |
| low_edge_adj_thresh | Параметр настройки | Часто настраиваемый параметр |
| Имя параметра | Тип параметра | Краткое описание |
|---|---|---|
| low_lbf_weight_thresh | Параметр настройки | Часто настраиваемый параметр |
| low_center_weight | Параметр настройки | Часто настраиваемый параметр |
| low_dist_adj | Параметр настройки | Часто настраиваемый параметр |
| low_weight | Параметр настройки | Часто настраиваемый параметр |
| low_filt_strength | Параметр настройки | Часто настраиваемый параметр |
| low_bi_weight | Параметр настройки | Часто настраиваемый параметр |
| base_filter_weight | Параметр настройки | Редко настраиваемый параметр |
| high_thred_adj | Параметр настройки | Часто настраиваемый параметр |
| high_weight | Параметр настройки | Часто настраиваемый параметр |
| high_direction_weight | Параметр настройки | Редко настраиваемый параметр |
| hi_min_adj | Параметр настройки | Часто настраиваемый параметр |
| hi_edge_thed | Параметр настройки | Часто настраиваемый параметр |
| sigma_curve | Калибровочные данные | Параметры генерирует инструмент калибровки |
| ynr_ci | Калибровочные данные | Параметры генерирует инструмент калибровки |
2.3.1.1 Enable:
【Описание】
Включение ynr: 1 — включён, 0 — выключен.
2.3.1.2 SNR_Mode
【Описание】
LCG и HCG соответствуют разным режимам шума.
HSNR соответствует HCG, LSNR — LCG.
2.3.1.3 Sensor_Mode
【Описание】
Режимы HCG и LCG, поддерживаемые сенсором. Если DCG не поддерживается, по умолчанию используются параметры LCG.
2.3.1.4 ISO
【Описание】
Разным уровням ISO соответствуют разные параметры; сейчас поддерживается только 13 уровней.
2.3.1.5 ynr_bft3x3_bypass,ynr_lbft5x5_bypass,ynr_lgft3x3_bypass,ynr_flt1x1_bypass, ynr_sft5x5_bypass
【Описание】
Обход подмодулей: 0 — функция включена, 1 — обход.
Обычно все подмодули включены, и эти значения равны 0.
2.3.1.6 ynr_global_gain_alpha/ynr_global_gain
【Описание】
Настройка интерполяции интенсивности Ynr между локальным и глобальным режимами.
Обычно используется значение по умолчанию без дополнительной настройки, с local gain.
Формула: Gain = (global_gain_alphaglobal_gain+(8-global_gain_alpha)local_gain)>>3 (в оригинале, вероятно, пропущены знаки умножения; запись сохранена без догадок).
Диапазон Global gain alpha [0.0 1.0], по умолчанию 0.
Диапазон Global gain [0.0 64.0], по умолчанию 1.
2.3.1.7 ynr_adjust_thresh /ynr_adjust_scale
【Описание】
Управление интенсивностью подавления шума выше порога ynr_adjust_thresh.
Предполагается, что шум в движущихся областях выше; подходящий порог усиливает их обработку модулем «YYR» (написание оригинала сохранено для проверки).
Диапазон ynr_adjust_thresh [0.0, 1.0], по умолчанию 1.
Диапазон ynr_adjust_scale [0, 16.0], по умолчанию 1.
2.3.1.8 rnr_strength
【Описание】
Разная интенсивность шумоподавления задаётся по радиусу r от центра изображения.
Настройка предназначена преимущественно для шума, связанного с LSC.
Диапазон [0, 16.0], по умолчанию 1.
2.3.1.9 low_bf
【Описание】
Параметры интенсивности двусторонней фильтрации.
Первая строка — интенсивность фильтра 3x3 исходного изображения; большее значение усиливает шумоподавление.
Диапазон [0.01, 32], по умолчанию 1.
Вторая строка — интенсивность фильтра 5x5 предыдущего кадра; большее значение усиливает шумоподавление.
Диапазон [0.01, 32], по умолчанию 1.
2.3.1.10 low_thred_adj
【Описание】
Чем выше низкочастотный мягкий порог, тем сильнее низкочастотное шумоподавление.
Диапазон [0, 31], по умолчанию 0.5.
2.3.1.11 low_peak_supress
【Описание】
Управляет удалением изолированного шума: меньшее значение усиливает подавление.
Диапазон [0, 1], по умолчанию 0.5.
2.3.1.12 low_edge_adj_thresh
【Описание】
Порог коэффициента коррекции обнаружения границ уменьшенного изображения, ограничивающий максимальное значение коэффициента.
Меньшее значение усиливает подавление и размывает изображение; целое число [0, 1023], по умолчанию 7.
2.3.1.13 low_lbf_weight_thresh
【Описание】
Ограничивает вес двустороннего фильтра 5x5: большее значение ослабляет низкочастотное шумоподавление.
Диапазон [0.0, 1.0], по умолчанию 0.25.
2.3.1.14 low_center_weight
【Описание】
Вес центральной точки двустороннего фильтра 5x5: меньшее значение усиливает подавление.
Диапазон [0,1], по умолчанию 0.5.
2.3.1.15 low_dist_adj
【Описание】
Коэффициент коррекции весов расстояния двустороннего фильтра: меньшее значение усиливает подавление.
Диапазон [0, 127.0], по умолчанию 8.0.
2.3.1.16 low_weight
【Описание】
Вес результата низкочастотного шумоподавления: большее значение усиливает обработку.
Диапазон [0, 1], по умолчанию 0.5.
2.3.1.17 low_filt_strength
【Описание】
Первая строка — веса ядра гауссовой фильтрации исходного изображения.
Диапазон [0,1.0], по умолчанию 0.7.
Вторая строка — веса ядра гауссовой фильтрации результата двустороннего фильтра.
Диапазон [0,1.0], по умолчанию 0.85.
2.3.1.18 low_bi_weight
【Описание】
Вес первой двусторонней фильтрации в обработке мягким порогом: большее значение усиливает шумоподавление.
Диапазон [0, 1], по умолчанию 0.3.
2.3.1.19 base_filter_weight
【Описание】
Коэффициент направленного фильтра; обычно не требует изменения.
2.3.1.20 high_thred_adj
【Описание】
Большее значение усиливает высокочастотное шумоподавление.
Диапазон 0, 31.0, по умолчанию 1.0.
2.3.1.21 high_weight
【Описание】
Вес высокочастотного шумоподавления: значение обозначает долю сохраняемой высокочастотной составляющей.
Меньшее значение усиливает подавление; по умолчанию 0.78.
2.3.1.22 high_direction_weight
【Описание】
Задаёт веса направлений: большее значение усиливает подавление вдоль соответствующего направления.
2.3.1.23 hi_min_adj
【Описание】
Доля вычитания минимальной дисперсии из всех значений дисперсии: большее значение делает границы резче.
Диапазон 0.0, 1.0, по умолчанию 0.9.
2.3.1.24 hi_edge_thed
【Описание】
Меньший порог усиливает высокочастотное шумоподавление.
Целое число в диапазоне 0, 255, по умолчанию 100.
2.3.1.25 sigma_curve
【Описание】
Кривая sigma шума.
2.3.1.26 ynr_ci
【Описание】
Коэффициент влияния на sigma шума: большее значение повышает sigma и усиливает подавление.
Первая строка влияет на низкочастотную sigma.
Вторая строка влияет на высокочастотную sigma.
2.3.1.27 hi_center_weight
【Описание】
Чем выше вес высокочастотной центральной точки, тем слабее шумоподавление.
Диапазон [0, 1], по умолчанию 0.8.
2.3.2 4.2.3.3 Порядок настройки
Отключите SHARP.
Настройте низкочастотные параметры Lob, Lothred Adi, Lowitt, Lobivet и другие (названия сохранены из оригинала; вероятные ошибки транскрипции требуют сверки с инструментом).
Настройте высокочастотные параметры Hewitt, Hesley Adi и другие (названия оригинала требуют проверки).
Настройте An_Strent для изменения интенсивности шума углов (название оригинала требует проверки).
Настройте Ian Adjast Sresh и Ian Adjast Skelle для шума движущихся областей (названия оригинала требуют проверки).
Сбалансируйте общее подавление шума и потерю деталей. Усиление обработки смещает шум к низким частотам.
2.4 4.2.4 CNR
2.4.1 4.2.4.1 Описание функции
Модуль подавляет цветовой шум UV; алгоритм близок к UVNR в RK ISP2X.
Изображение уменьшается до разных масштабов, затем восстанавливается до исходного размера.
При изменении масштаба применяется медианный фильтр, затем двусторонняя фильтрация UV. Цветовой шум границ обрабатывается с учётом градиента y; результат интерполируется с исходным изображением без шумоподавления.
Поддерживаются отдельные параметры резкости для высокого и низкого отношения сигнал/шум (в оригинале здесь sharpening; термин требует проверки).
Например, у CIS с Dual convertion gain (DCG) высокое усиление HCG соответствует высокому отношению сигнал/шум, низкое — низкому. Оригинал также называет низкое усиление HCG; несоответствие сохранено для проверки.
Рисунок 4-2-3-1. Функциональная схема CNR
2.4.2 4.2.4.2 Основные параметры
| Имя параметра | Тип параметра | Краткое описание |
|---|---|---|
| Enable | Параметр настройки | Часто настраиваемый параметр |
| SNR_Mode | Параметр режима | Соответствие DCG высокому/низкому отношению сигнал/шум |
| Sensor_Mode | Параметр режима | Режим DCG сенсора |
| iso | Параметр настройки | Часто настраиваемый параметр |
| hf_bypass | Параметр настройки | Редко настраивается; переключает внутренний модуль. |
| lf_bypass | Параметр настройки | Редко настраивается; переключает внутренний модуль. |
| global_gain | Параметр настройки | Редко настраиваемый параметр |
| global_gain_alpha | Параметр настройки | Редко настраиваемый параметр |
| global_gain_scale | Параметр настройки | Редко настраиваемый параметр |
| gain_adj_strength_ratio | Параметр настройки | Часто настраиваемый параметр |
| color_sat_adj | Параметр настройки | Часто настраиваемый параметр |
| color_sat_adj_alpha | Параметр настройки | Часто настраиваемый параметр |
| hf_spikes_reducion_strength | Параметр настройки | Часто настраиваемый параметр |
| hf_denoise_strength | Параметр настройки | Часто настраиваемый параметр |
| hf_color_sat | Параметр настройки | Часто настраиваемый параметр |
| hf_denoise_alpha | Параметр настройки | Часто настраиваемый параметр |
| hf_bf_wgt_clip | Параметр настройки | Часто настраиваемый параметр |
| Имя параметра | Тип параметра | Краткое описание |
|---|---|---|
| thumb_spikes_reducion_strength | Параметр настройки | Часто настраиваемый параметр |
| thumb_denoise_strength | Параметр настройки | Часто настраиваемый параметр |
| thumb_color_sat | Параметр настройки | Часто настраиваемый параметр |
| lf_denoise_strength | Параметр настройки | Часто настраиваемый параметр |
| lf_color_sat | Параметр настройки | Часто настраиваемый параметр |
| lf_denoise_alpha | Параметр настройки | Часто настраиваемый параметр |
| kernel_5x5 | Параметр настройки | Редко настраиваемый параметр |
2.4.2.1 Enable
【Описание】
Включение модуля: 1 — включён, 0 — выключен.
2.4.2.2 SNR_Mode
【Описание】
LCG и HCG соответствуют разным режимам шума. HSNR соответствует HCG, LSNR — LCG.
2.4.2.3 Sensor_Mode
【Описание】
Режимы HCG и LCG, поддерживаемые сенсором. Если DCG не поддерживается, по умолчанию используются параметры LCG.
2.4.2.4 ISO
【Описание】
Разным уровням ISO соответствуют разные параметры; сейчас поддерживается только 13 уровней.
2.4.2.5 hf_bypass
【Описание】
Обход высокочастотного шумоподавления: 0 — без обхода, 1 — обход.
2.4.2.6 lf_bypass
【Описание】
Обход низкочастотного шумоподавления: 0 — без обхода, 1 — обход.
2.4.2.7 global_gain/global_gain_alpha
【Описание】
Настройка интерполяции интенсивности между локальным и глобальным режимами CNR.
Обычно используются значения по умолчанию и local gain без дополнительной настройки.
Формула: Gain=(global_gain_alphaglobal_gain+(8-global_gain_alpha)local_gain)>>3 (вероятно, в оригинале пропущены знаки умножения; запись сохранена).
Диапазон global gain alpha [0.0 1.0], по умолчанию 0.
Диапазон global gain от 0.0 до 64.0, по умолчанию 1.
2.4.2.8 local_gain_scale
【Описание】
Увеличивает интенсивность CNR; обычно используется значение по умолчанию, менять его без необходимости не следует.
Диапазон 0, 128, по умолчанию 1.
2.4.2.9 gain_adj_strength_ratio
【Описание】
Регулирует фильтрацию по local gain: меньшее значение усиливает подавление.
Диапазон [1, 255], по умолчанию 255.
2.4.2.10 color_sat_adj
【Описание】
Коэффициент UV двусторонней фильтрации с коррекцией по градиенту, 1~255; меньшее значение усиливает подавление цветового шума.
Допустимый диапазон [1, 255], по умолчанию 40.
2.4.2.11 color_sat_adj_alpha
【Описание】
Коэффициент коррекции color_sat_adj: большее значение усиливает подавление цветового шума.
Диапазон 0, 1.0, по умолчанию 0.8.
2.4.2.12 hf_spikes_reducion_strength
【Описание】
Интенсивность высокочастотной медианной фильтрации: большее значение усиливает её.
Диапазон 0, 1.0, по умолчанию 0.5.
2.4.2.13 hf_denoise_strength
【Описание】
Интенсивность высокочастотной двусторонней фильтрации: большее значение усиливает подавление цветового шума.
Диапазон [1, 1023], по умолчанию 10.
2.4.2.14 hf_color_sat
【Описание】
Коэффициент UV высокочастотного двустороннего фильтра: меньшее значение сильнее снижает насыщенность.
Диапазон 0.0, 7.9, по умолчанию 1.5.
2.4.2.15 hf_denoise_alpha
【Описание】
Вес центральной точки высокочастотного двустороннего фильтра.
Допустимый диапазон 0.0, 1.0, по умолчанию 0.
2.4.2.16 hf_bf_wgt_clip
【Описание】
Минимальное высокочастотное шумоподавление: большее значение усиливает обработку.
Диапазон 0, 255, по умолчанию 0.
2.4.2.17 thumb_spikes_reducion_strength
【Описание】
Интенсивность медианного фильтра уменьшенного изображения: большее значение усиливает фильтрацию.
Допустимый диапазон 0.0, 1.0, по умолчанию 0.5.
2.4.2.18 thumb_denoise_strength
【Описание】
Интенсивность двустороннего фильтра уменьшенного изображения: большее значение усиливает подавление цветового шума.
Диапазон [1, 1023], по умолчанию 8.
2.4.2.19 thumb_color_sat
【Описание】
Коэффициент UV двустороннего фильтра уменьшенного изображения, влияющий на снижение насыщенности (направление зависимости в оригинале не указано полностью и не восстановлено предположением).
Диапазон 0.0, 7.9, по умолчанию 4.
2.4.2.20 lf_denoise_strength
【Описание】
Интенсивность низкочастотного двустороннего фильтра: большее значение усиливает подавление цветового шума.
Диапазон [1, 1023], по умолчанию 8.
2.4.2.21 lf_color_sat
【Описание】
Коэффициент UV низкочастотного двустороннего фильтра: меньшее значение сильнее снижает насыщенность.
Диапазон 0.0, 7.9, по умолчанию 4.
2.4.2.22 lf_denoise_alpha
【Описание】
Вес центральной точки низкочастотного двустороннего фильтра.
Допустимый диапазон 0.0, 1.0, по умолчанию 0.5.
2.4.2.23 kernel_5x5
【Описание】
Ядро двустороннего фильтра 5x5.
2.4.3 4.2.4.3 Порядок настройки
Отключите SHARP.
Настройте denoise_strength, denoise_alpha, color_sat и другие параметры каждого слоя.
Регулируйте удаление высоко- и низкочастотного цветового шума с учётом размазывания цвета и снижения насыщенности.
2.5 4.2.5 SHARP
2.5.1 4.2.5.1 Описание функции
Sharpen повышает резкость изображения; алгоритм близок к rk isp2x.
Извлекаются высокочастотные данные, выполняются предварительная фильтрация, усиление резкости и подавление шума, затем результат интерполируется и суммируется с исходным нерезким изображением.
Поддерживаются отдельные параметры резкости для режимов высокого и низкого отношения сигнал/шум.
Например, у CIS с Dual convertion gain (DCG) высокое усиление HCG соответствует высокому отношению сигнал/шум, низкое — низкому. Оригинал также называет низкое усиление HCG; несоответствие сохранено для проверки.
Рисунок 4-2-5-1. Функциональная схема SHARP
2.5.2 4.2.5.2 Основные параметры
| Имя параметра | Тип параметра | Краткое описание |
|---|---|---|
| Enable | Параметр настройки | Часто настраиваемый параметр |
| SNR_Mode | Параметр режима | Соответствие DCG высокому/низкому отношению сигнал/шум |
| Sensor_Mode | Параметр режима | Режим DCG сенсора |
| iso | Параметр настройки | Часто настраиваемый параметр |
| pbf_gain | Параметр настройки | Часто настраиваемый параметр |
| pbf_add | Параметр настройки | Часто настраиваемый параметр |
| pbf_ratio | Параметр настройки | Часто настраиваемый параметр |
| gaus_ratio | Параметр настройки | Часто настраиваемый параметр |
| sharp_ratio | Параметр настройки | Часто настраиваемый параметр |
| bf_gain | Параметр настройки | Часто настраиваемый параметр |
| bf_add | Параметр настройки | Часто настраиваемый параметр |
| luma_point / luma_sigma | Параметр настройки | Часто настраиваемый параметр |
| luma_point / hf_clip | Параметр настройки | Часто настраиваемый параметр |
| luma_point / local_sharp_strength | Параметр настройки | Часто настраиваемый параметр |
| prefilter_coeff | Параметр настройки | Часто настраиваемый параметр |
| GaussianFilter_coeff | Параметр настройки | Часто настраиваемый параметр |
| hfBilateralFilter_coeff | Параметр настройки | Часто настраиваемый параметр |
2.5.2.1 Enable:
【Описание】
Включение модуля Sharp.
1 — модуль включён, 0 — выключен.
2.5.2.2 SNR_Mode
【Описание】
LCG и HCG соответствуют разным режимам шума. HSNR соответствует HCG, LSNR — LCG.
2.5.2.3 Sensor_Mode
【Описание】
Режимы HCG и LCG, поддерживаемые сенсором. Если DCG не поддерживается, по умолчанию используются параметры LCG.
2.5.2.4 ISO
【Описание】
Разным уровням ISO соответствуют разные параметры; сейчас поддерживается только 13 уровней.
2.5.2.5 pbf_gain
【Описание】
Множитель sigma предварительного фильтра: большее значение усиливает фильтрацию, уменьшая шум и детали.
Диапазон [0.0, 2.0], по умолчанию 1.0.
2.5.2.6 pbf_add
【Описание】
Добавочное смещение sigma предварительного фильтра: большее значение усиливает фильтрацию, уменьшая шум и детали.
Диапазон [0, 1023], по умолчанию 0.
2.5.2.7 pbf_ratio
【Описание】
Вес смешивания предварительного фильтра: большее значение усиливает фильтрацию, уменьшая шум и детали.
Диапазон [0.0, 1.0], по умолчанию 0.5.
2.5.2.8 gaus_ratio
【Описание】
Направляющее изображение высокочастотного двустороннего фильтра получается смешиванием результата гауссовой фильтрации с оригиналом.
Большее значение повышает направляющий вес гауссового двустороннего фильтра.
Диапазон [0.0, 1.0], по умолчанию 0.
2.5.2.9 sharp_ratio
【Описание】
Интенсивность резкости: большее значение усиливает её.
Диапазон [0.0, 32], по умолчанию 6.
2.5.2.10 bf_gain
【Описание】
Множитель sigma высокочастотного двустороннего фильтра: большее значение усиливает фильтрацию, уменьшая шум и детали.
Диапазон [0.0, 2.0], по умолчанию 1.0.
2.5.2.11 bf_add
【Описание】
Добавочное смещение sigma высокочастотного двустороннего фильтра: большее значение усиливает фильтрацию, уменьшая шум и детали.
Диапазон [0, 1023], по умолчанию 0.
2.5.2.12 bf_ratio
【Описание】
Вес смешивания высокочастотного двустороннего фильтра: большее значение усиливает фильтрацию, уменьшая шум и детали.
Диапазон [0.0, 1.0], по умолчанию 0.5.
2.5.2.13 luma_point / luma_sigma
【Описание】
Разной яркости пикселей соответствуют разные кривые SIGMA шума.
luma_point — яркость кривой, диапазон [0, 1023].
luma_sigma — интенсивность шума, диапазон [0, 1023].
2.5.2.14 luma_point / hf_clip
【Описание】
Диапазон ограничения высокочастотных значений для разной яркости пикселей.
Большее значение повышает максимально допустимую резкость.
Диапазон [0, 1023], по умолчанию 256.
2.5.2.15 luma_point / local_sharp_strength
【Описание】
Вычисляет долю веса высокочастотного наложения для разной яркости пикселей.
Большее значение допускает больше высокочастотной составляющей и повышает резкость.
2.5.2.16 prefilter_coeff:
【Описание】
Оператор предварительной фильтрации.
2.5.2.17 GaussianFilter_coeff
【Описание】
Оператор гауссовой фильтрации.
2.5.2.18 hfBilateralFilter_coeff
【Описание】
Оператор высокочастотной двусторонней фильтрации.
2.5.3 4.2.5.3 Порядок настройки
Настройте sharp_ratio, local_sharp_strength и hf_clip для управления усилением высокочастотных границ.
Настройте gaus_ratio, pbf_ratio, pbf_gain, pbf_add, bf_ratio, bf_gain и bf_add для уменьшения шума от повышения резкости и баланса шума и деталей.
Sharp может усиливать детали и одновременно подавлять шум, однако в итоге общий шум неизбежно возрастает.
3. 4.3 MERGE
3.1 4.3.1 Описание функции
Модуль регулирует долю длинного (среднего) и короткого кадров при слиянии. Доля кадра определяется произведением веса пересветки и веса движения, задаваемых соответствующими кривыми.
Опорным кадром слияния может быть длинный или короткий, что соответствует режимам длинного и короткого кадра.
Кривая пересветки задаётся OECurve_smooth и OECurve_offset. В двухкадровом режиме пересветка определяется между длинным и коротким кадрами, в трёхкадровом — между длинным и средним.
В режиме длинного кадра используются кривые движения длинный–средний (LM_smooth, LM_offset) и средний–короткий (MS_smooth, MS_offset). В двухкадровом режиме действует только средний–короткий. В режиме короткого кадра кривая определяется Coef, ms_thd0 и lm_thd0.
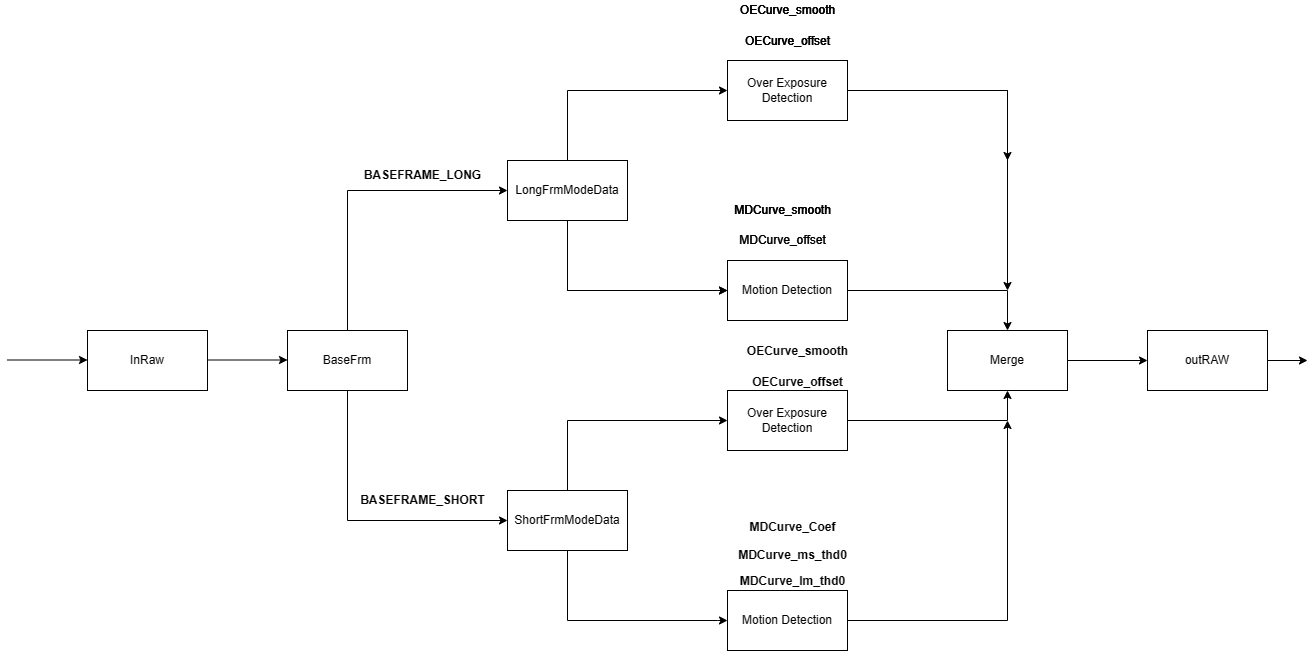
Блок-схема Merge
3.2 4.3.2 Основные параметры
3.2.1 4.3.2.1 BaseFrm
【Описание】
Выбор опорного кадра при слиянии.
【Члены】
| Имя поля | Описание |
|---|---|
| BASEFRAME_LONG | Опорный длинный кадр |
| BASEFRAME_SHORT | Опорный короткий кадр |
【Меры предосторожности】
Яркость после BASEFRAME_LONG и BASEFRAME_SHORT практически одинакова. BASEFRAME_SHORT лучше подавляет шлейфы движения, а BASEFRAME_LONG даёт лучший результат по шуму.
В BASEFRAME_LONG действуют параметры LongFrmModeData, в BASEFRAME_SHORT — ShortFrmModeData.
3.2.2 4.3.2.2 ByPassThr
【Описание】
Порог обхода модуля, диапазон [0,1]. Если процентное различие текущей освещённости и освещённости предыдущего кадра меньше ByPassThr, параметры не обновляются.
【Члены】
【Меры предосторожности】
При настройке инструментом задайте 0, иначе изменения могут не действовать.
3.2.3 4.3.2.3 LongFrmModeData
【Описание】
Параметры merge в режиме длинного кадра.
【Члены】
| Имя поля | Описание |
|---|---|
| OECurve | Параметры кривой пересветки |
| MDCurve | Параметры кривой движения |
| OECurve_damp | Сглаживание изменения кривой пересветки: доля параметров текущего кадра, [0,1], по умолчанию 0.9. |
| MDCurveLM_damp | Сглаживание кривой движения длинный–средний: доля текущего кадра, [0,1], по умолчанию 0.9; не действует в HDR x2. |
| MDCurveMS_damp | Сглаживание кривой движения средний–короткий: доля текущего кадра, [0,1], по умолчанию 0.9. |
【Меры предосторожности】
3.2.3.1 4.3.2.3.1 EnableEachChn
【Описание】
Обнаружение пересветки отдельного канала: 0 — выключено, 1 — включено.
【Члены】
【Меры предосторожности】
Рекомендуется включать, если одноцветная область пересвечена и после merge в ней велик шум.
3.2.3.2 4.3.2.3.2 OECurve
【Описание】
Параметры кривой пересветки в режиме длинного кадра.
【Члены】
| Имя поля | Описание |
|---|---|
| EnvLv | Параметр кривой пересветки |
| EnvLv_len | Длина массива EnvLv |
| Smooth | Наклон кривой пересветки, [0,1], по умолчанию 0.4, точность 0.01. |
| Smooth_len | Длина массива Smooth |
| Offset | Смещение кривой пересветки, [108,280], по умолчанию 210, точность 0.1. |
| Offset_len | Длина массива Offset |
【Меры предосторожности】
3.2.3.3 4.3.2.3.3 MDCurve
【Описание】
Параметры кривой движения в режиме длинного кадра.
【Члены】
| Имя поля | Описание |
|---|---|
| MoveCoef | Степень движения, [0,1]: 0 — полностью неподвижно, 1 — полное движение. |
| MoveCoef_len | Длина массива MoveBeef |
| LM_smooth | Наклон кривой длинный–средний, [0,1], по умолчанию 0.4; HDR x2 не действует. |
| LM_smooth_len | Длина массива LM_smooth |
| LM_offset | Смещение кривой длинный–средний, [0.26,1], по умолчанию 0.38; HDR x2 не действует. |
| LM_offset_len | Длина массива LM_offset |
| MS_smooth | Наклон кривой средний–короткий, [0,1], по умолчанию 0.4. |
| MS_smooth_len | Длина массива MS_smooth |
| MS_offset | Смещение кривой средний–короткий, [0.26,1], по умолчанию 0.38. |
| MS_offset_len | Длина массива MS_offset |
【Меры предосторожности】
MoveCoef: обнаружение сцены пока не реализовано, величина движения недоступна; фактически MoveComeEf равен 1 (такое написание в оригинале отличается от заголовка и требует проверки).
3.2.4 4.3.2.4 ShortFrmModeData
【Описание】
Параметры merge в режиме короткого кадра.
【Члены】
| Имя поля | Описание |
|---|---|
| OECurve | Параметры кривой пересветки |
| MDCurve | Параметры кривой движения |
| OECurve_damp | Сглаживание кривой пересветки, доля текущего кадра, [0,1], по умолчанию 0.9. |
| MDCurve_damp | Сглаживание кривой движения, доля текущего кадра, [0,1], по умолчанию 0.9. |
【Меры предосторожности】
3.2.4.1 4.3.2.4.1 OECurve
【Описание】
Параметры кривой пересветки в режиме длинного кадра.
【Члены】
| Имя поля | Описание |
|---|---|
| EnvLv | Параметр кривой пересветки |
| EnvLv_len | Длина массива EnvLv |
| Smooth | Наклон кривой пересветки, [0,1], по умолчанию 0.4, точность 0.01. |
| Smooth_len | Длина массива Smooth |
| Offset | Смещение кривой пересветки, [108,280], по умолчанию 210, точность 0.1. |
| Offset_len | Длина массива Offset |
【Меры предосторожности】
3.2.4.2 4.3.2.4.2 MDCurve
【Описание】
Параметры кривой пересветки в режиме длинного кадра.
【Члены】
| Имя поля | Описание |
|---|---|
| MoveCoef | Степень движения, [0,1]: 0 — полностью неподвижно, 1 — полное движение. |
| MoveCoef_len | Длина массива MoveBeef |
| Coef | По умолчанию 0.05, точность 0.0001. |
| Coef_len | Длина массива Coef |
| ms_thd0 | Коэффициент короткого и среднего кадров, [0,1], по умолчанию 0.0, точность 0.1. |
| ms_thd0_len | Длина массива ms_thd0 |
| lm_thd0 | Коэффициент длинного и среднего кадров может быть 0.0, точность 0.1; HDR x2 не действует. |
| lm_thd0_len | Длина массива lm_thd0 |
【Меры предосторожности】
3.3 4.3.3 Порядок настройки
Настройка Merge включает кривые пересветки и движения.
3.3.1 4.3.3.1 Настройка кривой пересветки
【Описание】
OECurve задаётся OECurve_smooth и OECurve_offset (см. ниже); для разных Envlv задаются разные кривые.
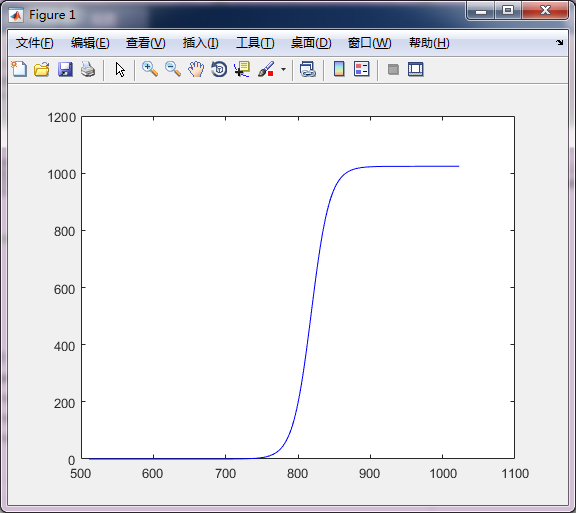
Схема OECurve
【Члены】
| Имя поля | Описание |
|---|---|
| Smooth | Наклон кривой пересветки |
| Offset | Наклон кривой пересветки |
【Меры предосторожности】
1.Smooth:
Параметр определяет плавность перехода между длинным и коротким кадрами: меньшее значение даёт более плавный и широкий переход между пересвеченной и нормальной областями; большее — более резкий и узкий. Красная, зелёная и синяя кривые ниже соответствуют 0, 0.4 и 1.
Схема OECurve_smooth
2.Offset:
Параметр задаёт начало использования короткого кадра при пересветке. Меньшее значение увеличивает использование короткого кадра с максимальным весом.
Особые точки: при 108 вся кривая равна 1023, вес короткого кадра максимален (жёлтая линия). При 128 короткий кадр может использоваться начиная с яркости 128 (синяя). При 215 он может использоваться с яркости 215, а при 256 его вес достигает ровно 1023 (зелёная). При 280 вся кривая равна 0 и merge не использует короткий кадр (красная).
Схема OECurve_offset
3.3.2 4.3.3.2 Настройка кривой движения в режиме длинного кадра
【Описание】
Кривые движения в режиме длинного кадра задаются двумя парами: MS_smooth, MS_offset и LM_smooth, LM_offset; вид показан ниже.
Схема MDCurve
При движении вес уменьшают, сокращая использование короткого кадра и двоение. Для разных MoveCoef задаются разные кривые движения.
【Члены】
| Имя поля | Описание |
|---|---|
| MS_smooth | Наклон кривой движения |
| MS_offset | Наклон кривой движения |
【Меры предосторожности】
1.MS_smooth:
Параметр определяет плавность перехода короткого и среднего кадров: меньшее значение даёт более плавный и широкий переход пересвеченной и нормальной областей; большее — более резкий и узкий. Зелёная, красная и синяя кривые соответствуют 0, 0.4 и 1.
Схема MDCurve_smooth
2.MS_offset:
Параметр задаёт начало использования короткого кадра при пересветке. Меньшее значение увеличивает его использование с максимальным весом. Зелёная, синяя и красная кривые соответствуют 0, 0.38 и 1.
Схема MDCurve_offset
3.3.3 4.3.3.2 Настройка кривой движения в режиме короткого кадра
【Описание】
Кривая движения короткого кадра задаётся Coef, ms_thd0 и lm_thd0, как показано ниже.
Схема MDCurve
При движении вес уменьшают, сокращая использование короткого кадра и двоение. Для разных MoveCoef задают разные кривые.
【Члены】
| Имя поля | Описание |
|---|---|
| Coef | Коэффициент управления, [0,1], по умолчанию 0.05, точность 0.0001. |
| ms_thd0 | Коэффициент среднего и короткого кадров, [0,1], по умолчанию 0.0, точность 0.1. |
| lm_thd0 | Коэффициент длинного и среднего кадров, [0,1], по умолчанию 0.0, точность 0.1. |
【Меры предосторожности】
4. 4.4 DRC
4.1 4.4.1 Описание функции
Динамический диапазон — отношение яркости самого светлого и самого тёмного объектов сцены. Больший диапазон обычно означает более богатые градации яркости.
| Категория | Динамический диапазон |
|---|---|
| Реальная сцена | >= 180 dB |
| Восприятие зрительной системы человека | Около 100 dB |
| Пиксели обычного сенсора | Около 60 dB |
При съёмке высококонтрастной сцены обычным сенсором светлые области пересвечиваются либо тени недоэкспонируются, теряя детали. Нужен сенсор с большим диапазоном или объединение нескольких экспозиций. Диапазон распространённых дисплеев также ограничен; DRC сжимает диапазон изображения, чтобы наблюдение дисплея передавало визуальное впечатление реальной сцены.
4.2 4.4.2 Основные параметры
4.2.1 4.4.2.1 Enable
【Описание】
Включение функции: 0 — выключена, 1 — включена.
【Члены】
【Меры предосторожности】
Переключатель действует только в линейном режиме; в HDR функция принудительно включена.
4.2.2 4.4.2.2 DrcGain
【Описание】
DrcGain регулирует общую или локальную яркость входного RAW.
【Члены】
| Имя поля | Описание |
|---|---|
| EnvLv | Освещённость, [0,1]: 0 — полностью темно, 1 — максимум. |
| EnvLv_len | Длина массива EnvLv |
| DrcGain | Усиление DRC, [1,8]. |
| DrcGain_len | Длина массива DrcGain |
| Alpha | Диапазон [0,1]. |
| Alpha_len | Длина массива Alpha |
| Clip | Диапазон в оригинале записан «0,64 to»; отсутствующая часть не дополнена. |
| Clip_len | Длина массива Clip |
【Меры предосторожности】
4.2.3 4.4.2.3 HiLight
HiLight регулирует светлые области выходного RAW.
【Члены】
| Имя поля | Описание |
|---|---|
| EnvLv | Освещённость, [0,1]: 0 — полностью темно, 1 — максимум. |
| EnvLv_len | Длина массива EnvLv |
| Strength | Детали светлых областей, [0,1]. |
| Strength_len | Длина массива Strength |
【Меры предосторожности】
4.2.4 4.4.2.4 LocalSetting
【Описание】
LocalSetting регулирует параметры локальной обработки.
4.2.4.1 4.4.2.4.1 LocalData
【Описание】
LocalData регулирует преимущественно локальные веса и контраст.
【Члены】
| Имя поля | Описание |
|---|---|
| EnvLv | Освещённость, [0,1]: 0 — полностью темно, 1 — максимум. |
| EnvLv_len | Длина массива EnvLv |
| LocalWeit | Local в диапазоне 0,1: 0 — Global, 1 — полностью Local; по умолчанию 0. |
| LocalWeit_len | Длина массива LocalWeit |
| LocalAutoEnable | Автоматический LocalWeit, [0,1], по умолчанию 1, точность 1. |
| LocalAutoEnable_len | Длина массива LocalAutoEnable |
| LocalAutoWeit | Автоматическое значение LocalWeit, 0,1, по умолчанию 0.4, точность 0.01. |
| LocalAutoWeit_len | Длина массива LocalAutoWeit |
| GlobalContrast | Глобальный контраст, 0,1, по умолчанию 0, точность 0.01. |
| GlobalContrast_len | Длина массива GlobalContrast |
| LoLitContrast | Контраст теней, 0,1, по умолчанию 0, точность 0.01. |
| LoLitContrast_len | Длина массива LoLitContrast |
【Меры предосторожности】
При включённом LocalAutoEnable действует LocalAutoWeit, а LocalWeit не действует.
4.2.4.2 4.4.2.4.3 curPixWeit
【Описание】
Двусторонний вес текущей точки: диапазон [0,1], по умолчанию 0.37, точность 0.001.
【Члены】
【Меры предосторожности】
4.2.4.3 4.4.2.4.4 preFrameWeit
【Описание】
Оригинал описывает двусторонний вес текущего кадра: диапазон [0,1], по умолчанию 0.8, точность 0.001 (название preFrameWeit не согласуется с описанием).
【Члены】
【Меры предосторожности】
4.2.4.4 4.4.2.4.5 Range_force_sgm
【Описание】
Обратная величина sigma диапазона значений двустороннего фильтра: [0,1], по умолчанию 0, точность 0.0001.
【Члены】
【Меры предосторожности】
При ненулевом Range_force_sgm параметры Range_sgm_cur и Range_sgm_pre не действуют.
4.2.4.5 4.4.2.4.6 Range_sgm_cur
【Описание】
Обратная пространственная sigma двустороннего фильтра текущего кадра: [0,1], по умолчанию 0.2, точность 0.0001 (обозначение области сохранено из оригинала).
【Члены】
【Меры предосторожности】
4.2.4.6 4.4.2.4.7 Range_sgm_pre
【Описание】
Обратная пространственная sigma двустороннего фильтра предыдущего кадра: [0,1], по умолчанию 0.2, точность 0.0001 (обозначение области сохранено из оригинала).
【Члены】
【Меры предосторожности】
4.2.4.7 4.4.2.4.8 Space_sgm_cur
【Описание】
Обратная sigma диапазона значений двустороннего фильтра текущего кадра: [0,4095], по умолчанию 4068, точность 1 (обозначение области сохранено из оригинала).
【Члены】
【Меры предосторожности】
4.2.4.8 4.4.2.4.9 Space_sgm_pre
【Описание】
Обратная sigma диапазона значений двустороннего фильтра предыдущего кадра: [0,4095], по умолчанию 3068, точность 1 (обозначение области сохранено из оригинала).
【Члены】
【Меры предосторожности】
4.2.5 4.4.2.5 CompressSetting
【Описание】
CompressSetting регулирует кривую сжатия.
【Члены】
| Имя поля | Описание |
|---|---|
| Mode | Переход в режим выбора таблицы кривой |
【Меры предосторожности】
По умолчанию используется AUTO.
4.2.6 4.4.2.6 Scale_y
【Описание】
Таблица масштаба коррекции усиления, диапазон [0,2048].
【Члены】
【Меры предосторожности】
4.2.7 4.4.2.7 ByPassThr
【Описание】
Порог обхода модуля, диапазон [0,1]. Если процентное различие текущей освещённости и освещённости предыдущего кадра меньше ByPassThr, параметры не обновляются.
【Члены】
【Меры предосторожности】
При настройке инструментом задайте 0, иначе изменения могут не действовать.
4.2.8 4.4.2.8 Edge_Weit
【Описание】
Масштаб отклика границ: [0,1], по умолчанию 0.02, точность 0.01; уменьшает артефакты контрастных границ.
【Члены】
【Меры предосторожности】
4.2.9 4.4.2.9 OutPutLongFrame
【Описание】
Вывод только длинного кадра: 0 — выключен, 1 — включён.
【Члены】
【Меры предосторожности】
Параметр предназначен только для Debug.
4.2.10 4.4.2.10 IIR_frame
【Описание】
Число кадров IIR-фильтра: [1,1000], по умолчанию 2, точность 1.
【Члены】
【Меры предосторожности】
В линейном режиме параметр не действует.
4.2.11 4.4.2.11 Tolerance
【Описание】
Допуск изменения параметров DrcGain, Alpha, Clip, Strength, LocalWeit, GlobalContrast и LoLitContrast в зависимости от EnvLv; диапазон [0,1].
【Члены】
【Меры предосторожности】
4.2.12 4.4.2.12 damp
【Описание】
Коэффициент сглаживания параметров DrcGain, Alpha, Clip, Strength, LocalWeit, GlobalContrast и LoLitContrast, меняющихся с EnvLv: доля параметров текущего кадра; диапазон [0,1], по умолчанию 0.9.
【Члены】
【Меры предосторожности】
4.3 4.4.3 Порядок настройки
4.3.1 4.4.3.1 Настройка DrcGain
【Описание】
DrcGain регулирует общую или локальную яркость входного RAW.
【Члены】
| Имя поля | Описание |
|---|---|
| DrcGain | Усиление DRC, [1,8]. |
| Alpha | Диапазон [0,1]. |
| Clip | Диапазон [0,64]. |
【Меры предосторожности】
Кривая DrcGain задаётся параметрами DrcGain, Alpha и Clip; её приблизительный вид показан ниже.
Горизонтальная ось — яркость пикселя 0~4096, вертикальная — коэффициент усиления пикселя этой яркости.
DrcGain:
DrcGain задаёт максимальное усиление с двумя ограничениями:
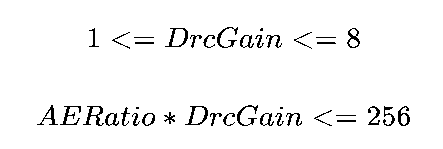
1 <= DrcGain <= 8
AERatio * DrcGain <= 256
Согласно этим условиям фактический DrcGain меньше 8x. Если задано 8x, но произведение на AERatio больше 256x, DrcGain ограничивается внутри алгоритма, чтобы произведение было меньше 256x.
При одинаковой яркости увеличение DrcGain может уменьшать смещение длинного и короткого кадров. Исключение в оригинале сформулировано как «except for sensors other than DCG mode» и неоднозначно; требуется проверка. DrcGain является цифровым усилением: если сенсор ещё использует аналоговое усиление, его увеличение повышает шум; в режиме цифрового усиления сенсора заметного различия по шуму нет.
Ниже показаны приблизительные кривые DrcGain для 1x (красная) и 8x (синяя).
Alpha:
Alpha задаёт наклон DrcGain; ниже сравниваются 0 (красная) и 0.9 (синяя).
Чем меньше Alpha, тем ближе кривая к горизонтальной прямой: все уровни яркости усиливаются одинаково, что может уменьшить контраст и усилить шум теней.
Clip:
4.3.2 4.4.3.2 Настройка HiLight
【Описание】
HiLight регулирует детали светлых областей выходного RAW.
【Члены】
| Имя поля | Описание |
|---|---|
| Strength | Детали светлых областей, [0,1]. |
【Меры предосторожности】
Чем выше Stength, тем лучше сохраняются детали светов после сжатия, но тем вероятнее ореолы на границах. Слева Strength = 0, справа = 1 (Stength — написание оригинала).
4.3.3 4.4.3.3 Настройка LocalSetting
【Описание】
LocalSetting регулирует локальные параметры. Все они не действуют при LocalAutoEnable=0 и LocalWeit=0 либо LocalAutoEnable=1 и LocalAutoWeit=0.
4.3.3.1 4.4.3.3.1 Настройка LocalData
【Описание】
LocalTMOData регулирует вес LocalTMO, глобальный контраст и контраст теней.
【Члены】
| Имя поля | Описание |
|---|---|
| LocalWeit | Вес Local TMO, [0,1]: 0 — Global TMO, 1 — полностью Local TMO. |
| LocalAutoEnable | Автоматический LocalWeit, [0,1], по умолчанию 1, точность 1. |
| LocalAutoWeit | Автоматическое значение LocalWeit, [0,1], по умолчанию 0.4, точность 0.01. |
| GlobalContrast | Глобальный контраст, [0,1], по умолчанию 0, точность 0.01. |
| LoLitContrast | Контраст теней, [0,1], по умолчанию 0, точность 0.01. |
【Меры предосторожности】
DRC работает в Global при LocalAutoEnable = 0 и LocalWeit = 0 либо LocalAutoEnable = 1 и LocalAutoWeit=0. Далее оригинал приводит условия LocalAutoEnable=0 и LocalWeit > 0 либо LocalAutoEnable=1 и LocalAutoWeit>0, но не завершает предложение; вывод не дополнен предположением.
GlobalContrast: большее значение усиливает общий контраст (кроме теней). Слева 0, справа 1.
LoLitContrast: большее значение усиливает контраст теней. Слева 0, справа 1.
4.3.4 4.4.3.4 Настройка Edge_Weit
【Описание】
Изменяйте значение для уменьшения артефактов контрастных границ.
【Члены】
【Меры предосторожности】
5. 4.5 Удаление дымки и улучшение изображения
5.1 4.5.1 Описание функции
При тумане и дымке атмосферное рассеяние ухудшает изображение: цвета становятся белесыми, контраст падает, объекты трудно распознать. Удаление дымки улучшает или восстанавливает визуальное качество.
Модуль включает Dehaze, Enhance и Hist. Dehaze предназначен для сильной дымки, Enhanced и Hist — преимущественно для повышения контраста. Оригинал противоречиво описывает совместное включение Dehaze и Enhance: «can only be opened at the same time», затем утверждает, что при совместном включении действует только «Add module». Приоритет не восстановлен предположением. Hist можно включать вместе с другими модулями.
В оригинале присутствует неразобранная ссылка ! [] (Resources/Dehaze Block Diagram .png); фактическое изображение сохранено ниже.
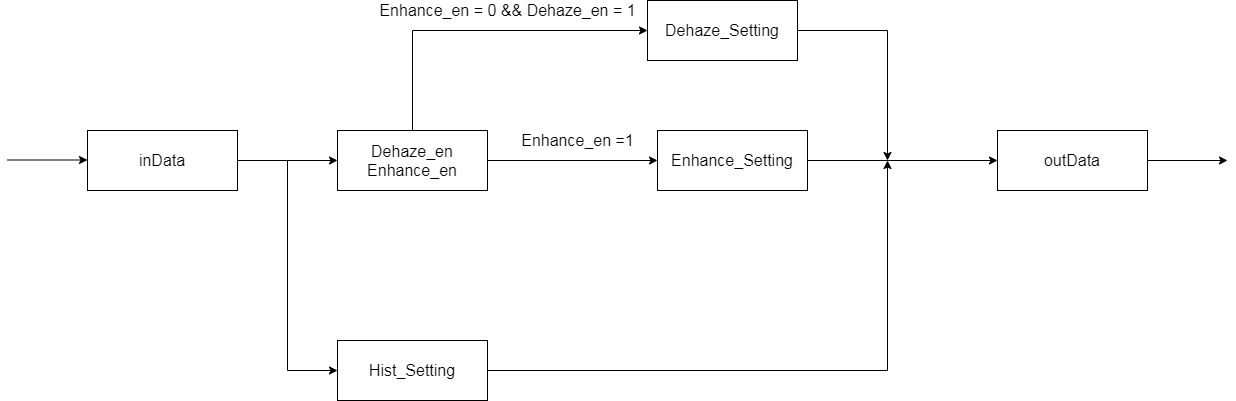
Блок-схема Dehaze
5.2 4.5.2 Основные параметры
5.2.1 4.7.2.1 Enable
【Описание】
Включение Dehaze и Enhanced.
0: выключено.
1: включено.
【Члены】
【Меры предосторожности】
5.2.2 4.5.2.2 cfg_alpha
【Описание】
Доля программно заданных параметров: [0,1], по умолчанию 1, точность 0.01.
0: используются только адаптивные параметры.
1: используются только программно заданные параметры; промежуточное значение задаёт их пропорцию с адаптивными.
【Члены】
【Меры предосторожности】
При 0 не действуют cfg_wt, cfg_air, cfg_tmax модуля Dehaze и cfg_gratio модуля Hist. При 1 Dehaze полностью определяется cfg_wt, cfg_air и cfg_tmax, а Hist — cfg_gratio.
5.2.3 4.5.2.3 ByPassThr
【Описание】
Порог обхода модуля, диапазон [0,1]. Если процентное различие текущей освещённости и освещённости предыдущего кадра меньше ByPassThr, параметры не обновляются.
【Члены】
【Меры предосторожности】
При настройке инструментом задайте 0, иначе изменения могут не действовать.
5.2.4 4.5.2.4 Dehaze_Setting
【Описание】
Модуль регулирует параметры удаления дымки.
【Члены】
| Имя поля | Описание |
|---|---|
| en | Включение функции |
| air_lc_en | Переключатель минимального отсечения по Airlight Base. |
| stab_fnum | Максимум стабилизации кадров |
| sigma | Sigma управления IIR |
| wt_sigma | Коэффициент межкадрового фильтра WT |
| air_sigma | Коэффициент межкадрового фильтра air |
| tmax_sigma | Коэффициент межкадрового фильтра tmax |
| pre_wet | Коэффициент IIR-фильтра опорных данных |
| DehazeData | Параметры настройки удаления дымки |
| Имя поля | Описание |
|---|---|
| EnvLv | Освещённость |
| EnvLv_len | Длина массива EnvLv |
| dc_min_th | Диапазон адаптивной статистики WT, [16, 120], по умолчанию 64. |
| dc_min_th_len | Длина массива dc_min_th |
| dc_max_th | Диапазон адаптивной статистики ярких областей WT, [170, 255], по умолчанию 192. |
| dc_max_th_len | Длина массива dc_max_th |
| yhist_th | Диапазон статистики ярких областей y [170, 255], по умолчанию 249. |
| yhist_th_len | Длина массива yhist_th |
| yblk_th | Порог доли числа блоков y, диапазон 0.002, 0.01, по умолчанию 0.002. |
| yblk_th_len | Длина массива yblk_th |
| dark_th | Порог минимума блоков Y для адаптивного WT, [230, 250], по умолчанию 250. |
| dark_th_len | Длина массива dark_th |
| bright_min | Минимум адаптивного порога air, от 160 до 200, по умолчанию 180. |
| bright_min_len | Длина массива bright_min |
| bright_max | Максимум адаптивного порога air, от 210 до 250, по умолчанию 240. |
| bright_max_len | Длина массива bright_max |
| wt_max | Максимум адаптивного WT, диапазон 0.75, 0.9, по умолчанию 0.9. |
| wt_max_len | Длина массива wt_max |
| air_min | Минимум адаптивного air, от 200 до 220, по умолчанию 200. |
| air_min_len | Длина массива air_min |
| air_max | Максимум адаптивного air, от 230 до 250, по умолчанию 250. |
| air_max_len | Длина массива air_max |
| tmax_base | tmax по умолчанию 125; соответствие 200 (131), 210 (125), 220 (119), 230 (114), 240 (109), 250 (105), диапазон 131-105. |
| Имя поля | Описание |
|---|---|
| tmax_base_len | Длина массива tmax_base |
| tmax_off | Фиксированное адаптивное tmax, [0.1, 0.5], по умолчанию 0.1. |
| tmax_off_len | Длина массива tmax_off |
| tmax_max | Максимум tmax, диапазон 0.1, 0.5, по умолчанию 0.5. |
| tmax_max_len | Длина массива tmax_max |
| cfg_wt | Программное wt, интенсивность удаления дымки, [0, 1], по умолчанию 0.8. |
| cfg_wt_len | Длина массива cfg_wt |
| cfg_air | Программный коэффициент атмосферного света air, [0, 255], по умолчанию 210. |
| cfg_air_len | Длина массива cfg_air |
| cfg_tmax | Программный максимум удаления дымки tmax, 0, 1, по умолчанию 0.2. |
| cfg_tmax_len | Длина массива cfg_tmax |
| bf_weight | Вес объединения двух двусторонних фильтров, [0, 1], по умолчанию 0.5. |
| bf_weight_len | Длина массива bf_weight |
| dc_weitcur | Вес тёмного канала, [0, 1]; значение по умолчанию отсутствует в оригинале. |
| dc_weitcur_len | Длина массива dc_weitcur |
| range_sigma | Sigma диапазона значений двустороннего фильтра, [0, 1], по умолчанию 0.4. |
| range_sigma_len | Длина массива range_sigma |
| space_sigma_pre | Пространственная sigma двустороннего фильтра при опоре на IIR, [0, 1], по умолчанию 0.4. |
| space_sigma_pre_len | Длина массива space_sigma_pre |
| space_sigma_cur | Пространственная sigma двустороннего фильтра при опоре на текущие данные, [0, 1], по умолчанию 0.8. |
| space_sigma_cur_len | Длина массива space_sigma_cur |
【Меры предосторожности】
stab_fnum: параметр удаления дымки постепенно растёт от 0 до стабильного значения; sw_dhaze_stab_fnum задаёт число кадров стабилизации. Обычно подходит 10 кадров, максимум 31; стабилизация занимает до 1s.
5.2.5 4.5.2.5 Enhance_Setting
【Описание】
Модуль регулирует контраст изображения.
【Члены】
| Имя поля | Описание |
|---|---|
| en | Включение enhance |
| enhance_curve | Низкочастотная кривая |
| EnhanceData | Параметры настройки enhance |
| Имя поля | Описание |
|---|---|
| EnvLv | Освещённость |
| EnvLv_len | Длина массива освещённости |
| enhance_value | Общая интенсивность контраста, [0, 16], рекомендуется [1, 2]. |
| enhance_value_len | Длина массива enhance_value |
| enhance_chroma | Коррекция усиления цветности, [0, 16], рекомендуется [1, 2]. |
| enhance_chroma_len | Длина массива enhance_chroma |
【Меры предосторожности】
enhance_value: большее значение повышает контраст.
enhance_chroma: большее значение повышает насыщенность.
5.2.6 4.5.2.6 Hist_Setting
【Описание】
Модуль регулирует контраст, обычно когда после удаления дымки он недостаточен.
【Члены】
| Имя поля | Описание |
|---|---|
| en | Включение Hist |
| hist_para_en | Управление растяжением гистограммы |
| HistData | Параметры настройки hist |
| Имя поля | Описание |
|---|---|
| EnvLv | Освещённость |
| EnvLv_len | Длина массива EnvLv |
| hist_gratio | Множитель растяжения и коэффициент эквализации гистограммы, [0, 32]. |
| hist_gratio_len | Длина массива hist_gratio |
| hist_th_off | Порог статистики гистограммы, от 0 до 255, по умолчанию 64. |
| hist_th_off_len | Длина массива hist_th_off |
| hist_k | Множитель адаптивного порога гистограммы, от 0 до 7, по умолчанию 2. |
| hist_k_len | Длина массива hist_k |
| hist_min | Минимум порога статистики гистограммы, [0,2], по умолчанию 0.016. |
| hist_min_len | Длина массива hist_min |
| hist_scale | Коэффициент эквализации гистограммы, [0, 32]. |
| hist_scale_len | Длина массива hist_scale |
| cfg_gratio | Программный множитель растяжения и коэффициент эквализации, [0, 32) (правая открытая граница сохранена). |
| cfg_gratio_len | Длина массива cfg_gratio |
【Меры предосторожности】
При hist_para_en = 1 действует hist_scale, но не hist_gratio; при 0 — наоборот.
hist_gratio: большее значение сильнее растягивает гистограмму и повышает общую яркость.
hist_th_off: большее значение повышает статистические значения гистограммы и общую яркость.
hist_k: большее значение повышает статистические значения гистограммы и общую яркость.
hist_min: большее значение повышает статистические значения гистограммы и общую яркость.
5.3 4.5.3 Порядок настройки
Настройка включает Dehaze, Enhanced и Hist.
5.3.1 4.5.3.1 Настройка Dehaze
【Описание】
Рекомендуется регулировать силу удаления дымки тремя следующими параметрами, зависящими от ISO. При настройке задайте cfg_alpha = 1.
【Члены】
| Имя поля | Описание |
|---|---|
| cfg_wt | Программное wt, интенсивность удаления дымки |
| cfg_air | Программное air, коэффициент атмосферной световой завесы |
| cfg_tmax | Программное tmax, максимум удаления дымки |
【Меры предосторожности】
1.cfg_wt: большее значение усиливает удаление дымки. Желательно не превышать 0.9: кроме очень сильного тумана, большие значения обычно выглядят неестественно. Слева направо: Dehaze_en= 0; Dehaze_en = 1 и cfg_wt= 0.4; Dehaze_en = 1 и cfg_wt= 0.8.
Сравнение cfg_wt
2.cfg_air: также регулирует силу удаления дымки и результат в пересвеченных областях; используется вместе с sw_dhaz_cfg_wt.
Для показанного входного изображения больший cfg_air делает границу неба естественнее; при 250 отсутствует промежуточное расслоение. При настройке AIR учитывайте наличие неба и пересвеченных областей; для них увеличивайте AIR, предотвращая расслоение и потерю деталей. Слева направо: Dehaze_en= 0; Dehaze_en= 1 и cfg_air= 200; Dehaze_en= 1 и cfg_air= 250.
Сравнение cfg_air
3.cfg_tmax: меньшее значение усиливает удаление дымки по глубине сцены, большее — ослабляет.
При cfg_tmax = 0.1 дымка по глубине удаляется сильнее и видны некоторые детали; при 0.5 эффект слабее. Чрезмерное удаление разрушает ощущение глубины; обычно подходит 0.2. Слева направо: Dehaze_en= 0; Dehaze_en= 1 и cfg_tmax= 0.1; Dehaze_en= 1 и cfg_tmax= 0.5.
Сравнение cfg_tmax
5.3.2 4.5.3.2 Настройка Enhanced
【Описание】
Общее усиление контраста регулируется enhance_value, зависящим от ISO.
【Члены】
| Имя поля | Описание |
|---|---|
| enhance_value | Общая интенсивность контраста |
| enhance_chroma | Параметры усиления цветности |
| enh_curve | Низкочастотная кривая |
【Меры предосторожности】
1.enhance_value: большее значение усиливает контраст. Слева направо: Enhance_en = 0; Enhance_en = 1 и enhance_value = 1.5.
Сравнение enhance_value
2.enhance_chroma: большее значение повышает насыщенность. Слева направо: Enhance_en = 0; Enhance_en = 1 и enhance_chroma = 1.5.
Сравнение enhance_chroma
3.enh_curve: снижение параметра тёмных областей может улучшить их яркость и контраст.
5.3.3 4.5.3.3 Настройка Hist
【Описание】
Оригинал рекомендует «два следующих параметра» эквализации Hist, зависящих от ISO; задайте cfg_alpha = 1. Однако далее приведён только cfg_gratio; отсутствие второго параметра отмечено для проверки.
【Члены】
| Имя поля | Описание |
|---|---|
| cfg_gratio | Программный множитель растяжения и коэффициент эквализации гистограммы. |
【Меры предосторожности】
cfg_gratio связан с WT. Формулировка оригинала о зависимости WT, Gratio и GT неоднозначна и требует проверки. Слишком большие параметры дают неестественный результат, синий оттенок и потерю деталей. gratio — коэффициент растяжения гистограммы, связанный с wt: при большем wt его соответственно увеличивают, при меньшем уменьшают, избегая большого gratio при малом wt. Слева направо: Hist_en = 0; Hist_en = 1 и cfg_gratio = 0.768; Hist_en = 1 и cfg_gratio= 2.
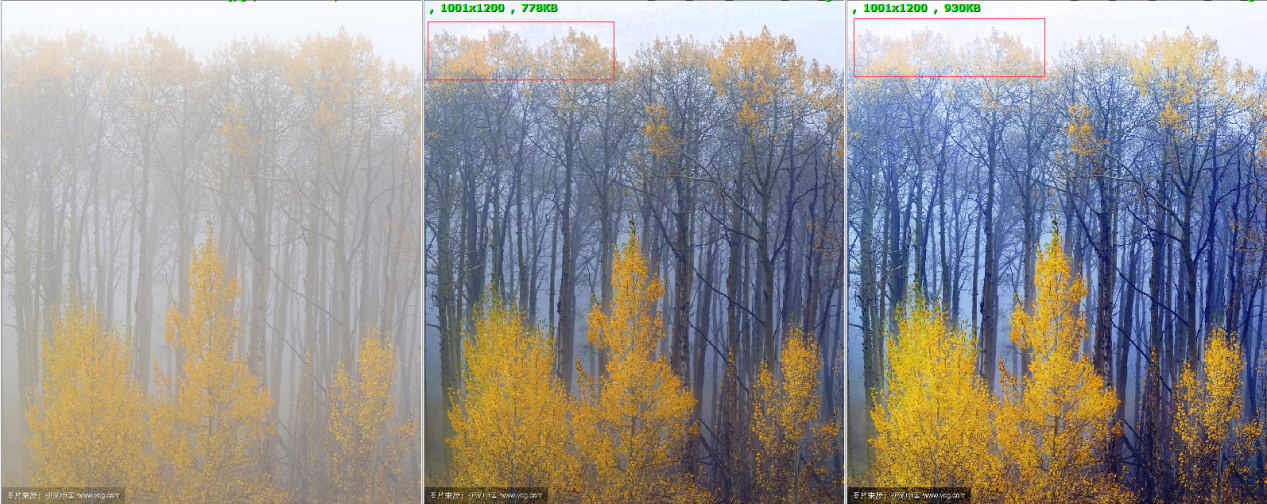
Сравнение cfg_gratio
6. 4.6 DPCC
6.1 4.6.1 Описание функции
DPCC включает ISP DPCC и Sensor DPCC.
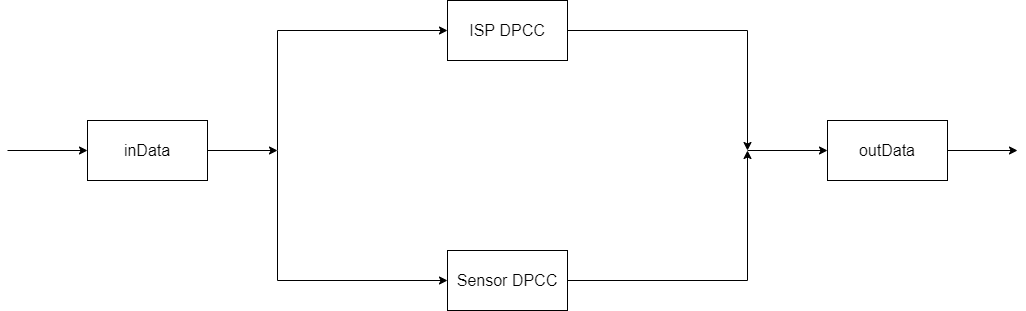
6.1.1 4.6.1.1 ISP DPCC
Аппаратный ISP DPCC предоставляет шесть алгоритмов RK, LC, PG, RND, RG и RO для обнаружения и последующего удаления дефектных пикселей. Каждый имеет отдельный переключатель и пороги. Все выявляют яркие, тёмные и динамические дефекты, но с разной эффективностью: RO и PG лучше для одиночных ярких и тёмных точек, RK, RG и RND — для групп.
Несколько из шести алгоритмов объединяют в схему. Она признаёт пиксель дефектным, только если так решили все включённые алгоритмы. Например, для RK, LC, PG и RND должны выполняться условия всех четырёх. Ниже показана схема со всеми шестью алгоритмами.
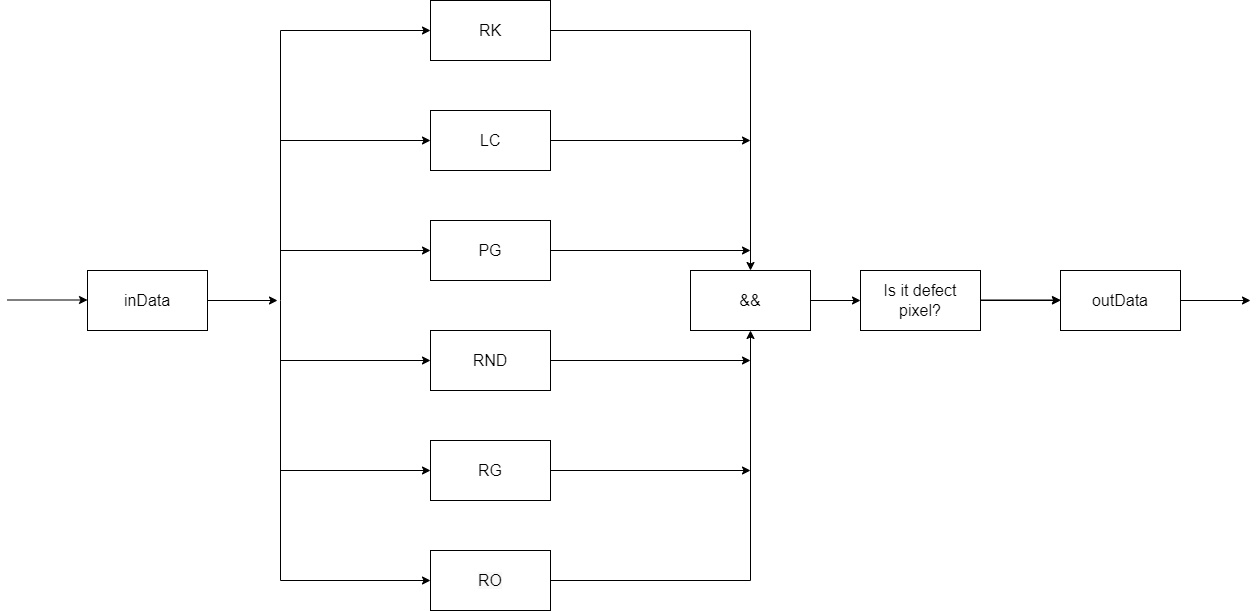
ISP DPCC поддерживает до трёх настраиваемых схем Set1~3 и одну fix_set с фиксированным набором алгоритмов, допускающую только включение/выключение. Если хотя бы одна включённая схема обнаруживает дефект, DPCC выполняет компенсацию.
6.1.1.1 4.6.1.1.1 Expert_mode
Expert_mode позволяет напрямую настраивать аппаратный ISP DPCC, включая четыре схемы fix_set, set1, set2 и set3.
6.1.1.2 4.6.1.1.2 Fast_mode
Fast_mode — режим RK, группирующий возможности аппаратных алгоритмов по типам дефектов:
Single_level: эффективен для одиночных изолированных дефектов. Включается только Set1 с шестью алгоритмами. При повышении уровня число алгоритмов сокращается, пороги меняются, удаление дефектов усиливается.
Double_level: предназначен для двух соседних дефектов, например кластеров 1x2 и 2x1. Включается только Set2. Оригинал говорит о «четырёх» алгоритмах, но перечисляет пять: RK, LC, PG, RND, RO; несоответствие сохранено. Повышение уровня меняет пороги и усиливает удаление.
Triple_leve: эффективен для кластеров из трёх и более соседних дефектов. Включаются Set3 и fix_set; set3 использует RK, PG, RND и RO. Повышение уровня меняет пороги и усиливает удаление.
Три режима используют разные аппаратные схемы и могут работать одновременно. Однако Triple_level усиливает Double_level и Single_level, а Double_level усиливает Single_level.
6.1.2 4.6.1.2 DPCC сенсора
Sensor DPCC — встроенная функция сенсора. При поддержке драйвером AIQ управляет ею через параметры соответствующего модуля JSON-файла.
6.2 4.6.2 Основные параметры
6.2.1 4.6.2.1 Enable
【Описание】
Включение DPCC.
0: выключено.
1: включено.
【Члены】
【Меры предосторожности】
6.2.2 4.6.2.2 Fast_mode
【Описание】
Здесь настраиваются параметры Fast_mode.
【Члены】
| Имя поля | Описание |
|---|---|
| Fast_mode_enable | Fast_mode: 0 — выключен, 1 — включён. |
| ISO | ISO условий съёмки |
| Single_enable | Удаление одиночных дефектов: 0 — выключено, 1 — включено. |
| Single_level | Интенсивность удаления одиночных дефектов, [0, 10]. |
| Double_enable | Удаление двойных дефектов: 0 — выключено, 1 — включено. |
| Double_level | Интенсивность удаления двойных дефектов, [0, 10]. |
| Triple_enable | Удаление множественных дефектов: 0 — выключено, 1 — включено. |
| Triple_level | Интенсивность удаления множественных дефектов, [0, 10]. |
【Меры предосторожности】
При Fast_mode_enable = 0 выключен Fast_mode и включён Expert_mode; при 1 — наоборот.
Двойные и множественные дефекты — несколько соседних дефектных пикселей.
Интенсивность удаления: 0 — без обработки, 1~10 — возрастающие уровни.
Если Fast_mode не обеспечивает нужной интенсивности, используйте Expert_mode.
6.2.3 4.6.2.3 Expert_mode
【Описание】
Здесь настраиваются параметры Expert_mode.
【Члены】
| Имя поля | Описание |
|---|---|
| stage1_Enable | По умолчанию 1. |
| grayscale_mode | Монохромный режим: 0 — выключен, 1 — включён. |
| rk_out_sel | Выбор ro_lim алгоритма RK: 0:ro_lim1,1:ro_lim2,2:ro_lim3. |
| dpcc_out_sel | Режим коррекции: 0 — медианный, 1 — RK. |
| stage1_rb_3x3 | По умолчанию 0. |
| stage1_g_3x3 | По умолчанию 0. |
| stage1_inc_rb_center | Включение удаляемого пикселя при медианной коррекции красного/синего: 0 — нет, 1 — да, по умолчанию 1. |
| stage1_inc_g_center | Включение удаляемого пикселя при медианной коррекции зелёного: 0 — нет, 1 — да, по умолчанию 1. |
| set | Условия сцены |
【Меры предосторожности】
grayscale_mode: 0 для цветного сенсора, 1 для монохромного.
6.2.3.1 4.6.2.3.1 SetEnable
【Описание】
Переключатели четырёх схем Expert_mode.
【Члены】
| Имя поля | Описание |
|---|---|
| ISO | ISO условий съёмки |
| stage1_use_fix_set | Встроенное условие дефекта: 0 — выключено, 1 — включено. |
| stage1_use_set3 | Третье условие set_cell: 0 — выключено, 1 — включено. |
| stage1_use_set2 | Второе условие set_cell: 0 — выключено, 1 — включено. |
| stage1_use_set1 | Первое условие set_cell: 0 — выключено, 1 — включено. |
【Меры предосторожности】
6.2.3.2 4.6.2.3.2 set
【Описание】
Настройка порогов шести условий RK, LC, PG, RND, RG и RO, связанных логическим И.
Блок-схема set_cell
【Члены】
| Имя поля | Описание |
|---|---|
| RK | Алгоритм обнаружения дефектов RK |
| LC | Алгоритм обнаружения дефектов LC |
| PG | Алгоритм обнаружения дефектов PG |
| RNG | Алгоритм обнаружения дефектов RND |
| RG | Алгоритм обнаружения дефектов RG |
| RO | Алгоритм обнаружения дефектов RO |
【Меры предосторожности】
6.2.3.2.1 4.6.2.3.2.1 RK
【Описание】
Настройка параметров алгоритма обнаружения дефектов RK.
【Члены】
| Имя поля | Описание |
|---|---|
| RK_red_blue_enable | RK красного/синего: 0 — выключено, 1 — включено. |
| RK_green_enable | RK зелёного: 0 — выключено, 1 — включено. |
| rb_sw_mindis | Порог 1 красного/синего RK, [0,255]. |
| g_sw_mindis | Порог 1 зелёного RK, [0,255]. |
| sw_dis_scale_min | Порог 2 RK, [0,63]. |
| sw_dis_scale_max | Порог 3 RK, [0,63]. |
【Меры предосторожности】
6.2.3.2.2 4.6.2.3.2.2 LC
【Описание】
Настройка параметров алгоритма обнаружения дефектов LC.
【Члены】
| Имя поля | Описание |
|---|---|
| LC_red_blue_enable | LC красного/синего: 0 — выключено, 1 — включено. |
| LC_green_enable | LC зелёного: 0 — выключено, 1 — включено. |
| rb_line_thr | Порог красного/синего LC, [0,255], по умолчанию 16. |
| g_line_thr | Порог зелёного LC, [0,255], по умолчанию 12. |
| rb_line_mad_fac | Коэффициент красного/синего LC, [0,63], по умолчанию 34. |
| g_line_mad_fac | Коэффициент зелёного LC, [0,63], по умолчанию 16. |
【Меры предосторожности】
6.2.3.2.3 4.6.2.3.2.3 PG
【Описание】
Настройка параметров алгоритма обнаружения дефектов PG.
【Члены】
| Имя поля | Описание |
|---|---|
| PG_red_blue_enable | PG красного/синего: 0 — выключено, 1 — включено. |
| PG_green_enable | PG зелёного: 0 — выключено, 1 — включено. |
| rb_pg_fac | Коэффициент красного/синего PG, [0,63], по умолчанию 4. |
| g_pg_fac | Коэффициент зелёного PG, [0,63], по умолчанию 3. |
【Меры предосторожности】
6.2.3.2.4 4.6.2.3.2.4 RND
【Описание】
Настройка параметров алгоритма обнаружения дефектов RND.
【Члены】
| Имя поля | Описание |
|---|---|
| RND_red_blue_enable | RND красного/синего: 0 — выключено, 1 — включено. |
| RND_green_enable | RND зелёного: 0 — выключено, 1 — включено. |
| rb_rnd_thr | Порог красного/синего RND, [0,255], по умолчанию 8. |
| g_rnd_thr | Порог зелёного RND, [0,255], по умолчанию 8. |
| rb_rnd_offs | Смещение красного/синего RND, [0,3], по умолчанию 3. |
| g_rnd_offs | Смещение зелёного RND, [0,3], по умолчанию 3. |
【Меры предосторожности】
6.2.3.2.5 4.6.2.3.2.5 RG
【Описание】
Настройка параметров алгоритма обнаружения дефектов RG.
【Члены】
| Имя поля | Описание |
|---|---|
| RG_red_blue_enable | RG красного/синего: 0 — выключено, 1 — включено. |
| RG_green_enable | RG зелёного: 0 — выключено, 1 — включено. |
| rb_rg_fac | Коэффициент красного/синего RG, [0,63], по умолчанию 8. |
| g_rg_fac | Коэффициент зелёного RG, [0,63], по умолчанию 8. |
【Меры предосторожности】
6.2.3.2.6 4.6.2.3.2.6 RO
【Описание】
Настройка параметров алгоритма обнаружения дефектов RO.
【Члены】
| Имя поля | Описание |
|---|---|
| RO_red_blue_enable | RO красного/синего: 0 — выключено, 1 — включено. |
| RO_green_enable | RO зелёного: 0 — выключено, 1 — включено. |
| rb_ro_lim | Порог красного/синего RO, [0,3], по умолчанию 1. |
| g_ro_lim | Порог зелёного RO, [0,3], по умолчанию 1. |
【Меры предосторожности】
6.2.4 4.6.2.5 sensor_dpcc
【Описание】
Настройка интенсивности удаления дефектов самим сенсором.
【Члены】
| Имя поля | Описание |
|---|---|
| sensor_dpcc_auto_en | Sensor DPCC: 0 — выключен, 1 — включён. |
| max_level | Максимальная интенсивность удаления дефектов |
| ISO | ISO условий съёмки |
| level_single | Интенсивность удаления одиночных дефектов |
| level_multiple | Интенсивность удаления множественных дефектов |
【Меры предосторожности】
6.3 4.6.3 Порядок настройки
Настройка DPCC включает Fast_mode, Expert_mode и sensor_dpcc. Первые два режима взаимоисключающие: Fast_mode_enable = 0 выключает Fast_mode и включает Expert_mode; при 1 — наоборот.
Рекомендуется сначала использовать Fast_mode, а при недостаточной интенсивности — Expert_mode.
6.3.1 4.6.3.1 Настройка Fast_mode
【Описание】
Single_level удаляет одиночные дефекты, Double_level — два соседних, Triple_level — «более трёх» соседних согласно этому месту оригинала (выше указано «три и более»; границу нужно проверить).
Оригинал называет функции независимыми, но одновременно указывает, что Triple_level усиливает Double_level, а Double_level — Single_level; это описание сохранено.
【Члены】
| Имя поля | Описание |
|---|---|
| Fast_mode_enable | Fast_mode: 0 — выключен, 1 — включён. |
| Single_level | Интенсивность удаления одиночных дефектов, [0, 10]. |
| Double_level | Интенсивность удаления двойных дефектов, [0, 10]. |
| Triple_level | Интенсивность удаления множественных дефектов, [0, 10]. |
【Меры предосторожности】
Интенсивность удаления: 0 — без обработки, 1~10 — возрастающие уровни.
При включении режима его интенсивность не должна быть 0. Например, при Single_enable значение Single_level должно быть ненулевым.
6.3.2 4.6.3.2 Настройка Expert_mode
【Описание】
Expert_mode удаляет дефекты через stage1_use_fix_set, stage1_use_set1, stage1_use_set2, stage1_use_set3 и set_cell.
Четыре метода stage1use* независимы: если включены все, достаточно обнаружения дефекта любым из них.
Условия stage1_use_fix_set фиксированы аппаратно; stage1_use_set1, stage1_use_set2 и stage1_use_set3 соответствуют cell1, cell2 и cell3 в set_cell.
set_cell включает RK, LC, PG, RND, RG и RO, связанные логическим И: при включении всех пиксель должен удовлетворять всем шести условиям.
【Члены】
| Имя поля | Описание |
|---|---|
| stage1_use_fix_set | Встроенное условие дефекта: 0 — выключено, 1 — включено. |
| stage1_use_set1 | Первое условие set_cell: 0 — выключено, 1 — включено. |
| stage1_use_set3 | Третье условие set_cell: 0 — выключено, 1 — включено. |
| set_cell | Условие обнаружения дефекта |
【Меры предосторожности】
Шесть алгоритмов определяют дефекты по зелёному и красному/синему каналам; рекомендуется одновременно включать и выключать обе группы.
Алгоритмы включаются независимо. Из-за логического И большее число снижает вероятность признания дефекта. Однако при шуме слишком малое число может вызвать дрожание границ: волнистые линии на неподвижных контурах меняются между кадрами. Поэтому рекомендуется не менее трёх алгоритмов в каждом set.
6.3.2.1 4.6.3.2.1 RK
【Описание】
Настройка параметров алгоритма обнаружения дефектов RK.
【Члены】
| Имя поля | Описание |
|---|---|
| enable | RK: 0 — выключено, 1 — включено. |
| ro_lim | Смещение RK, [0,3]. |
| sw_mindis | Порог 1 RK, [0,255]. |
| sw_dis_scale_min | Порог 2 RK, [0,63]. |
| sw_dis_scale_max | Порог 3 RK, [0,63]. |
【Меры предосторожности】
ro_lim: большее значение облегчает признание пикселя дефектным.
sw_mindis: меньшее значение облегчает признание дефекта.
sw_dis_scale_max: меньшее значение облегчает признание дефекта.
sw_dis_scale_max: меньшее значение облегчает признание дефекта (повтор в оригинале).
6.3.2.2 4.6.3.2.2 LC
【Описание】
Настройка параметров алгоритма обнаружения дефектов LC.
【Члены】
| Имя поля | Описание |
|---|---|
| enable | LC: 0 — выключено, 1 — включено. |
| line_thr | Порог канала LC, [0,255], по умолчанию 12. |
| line_mad_fac | Коэффициент канала LC, [0,63], по умолчанию 16. |
【Меры предосторожности】
line_thr: меньшее значение облегчает признание дефекта.
line_mad_fac: меньшее значение облегчает признание дефекта.
6.3.2.3 4.6.3.2.3 PG
【Описание】
Настройка параметров алгоритма обнаружения дефектов PG.
【Члены】
| Имя поля | Описание |
|---|---|
| enable | PG: 0 — выключено, 1 — включено. |
| pg_fac | Коэффициент канала PG, [0,63], по умолчанию 3. |
【Меры предосторожности】
pg_fac: меньшее значение облегчает признание дефекта.
6.3.2.4 4.6.3.2.4 RND
【Описание】
Настройка параметров алгоритма обнаружения дефектов RND.
【Члены】
| Имя поля | Описание |
|---|---|
| enable | RND: 0 — выключено, 1 — включено. |
| rnd_thr | Порог канала RND, [0,255], по умолчанию 8. |
| rnd_offs | Смещение канала RND, [0,3], по умолчанию 3. |
【Меры предосторожности】
rnd_thr: меньшее значение облегчает признание дефекта.
rnd_offs: меньшее значение облегчает признание дефекта.
6.3.2.5 4.6.3.2.5 RG
【Описание】
Настройка параметров алгоритма обнаружения дефектов RG.
【Члены】
| Имя поля | Описание |
|---|---|
| enable | RG: 0 — выключено, 1 — включено. |
| rg_fac | Коэффициент канала RG, [0,63], по умолчанию 8. |
【Меры предосторожности】
rg_fac: меньшее значение облегчает признание дефекта.
6.3.2.6 4.6.3.2.6 RO
【Описание】
Настройка параметров алгоритма обнаружения дефектов RO.
【Члены】
| Имя поля | Описание |
|---|---|
| enable | Канал RO: 0 — выключен, 1 — включён. |
| ro_lim | Порог канала RO, [0,3], по умолчанию 1. |
【Меры предосторожности】
ro_lim: большее значение облегчает признание пикселя дефектным.
6.3.3 4.6.3.3 Настройка sensor_dpcc
【Описание】
sensor_dpcc управляет удалением дефектов сенсором через max_level, level_single и level_multiple. Требуются поддержка сенсором и завершённая настройка драйвера.
【Члены】
| Имя поля | Описание |
|---|---|
| max_level | Максимальная интенсивность удаления дефектов |
| level_single | Интенсивность удаления одиночных дефектов |
| level_multiple | Интенсивность удаления множественных дефектов |
【Меры предосторожности】
max_level задаёт максимальную интенсивность удаления дефектов сенсором, преимущественно для более мелкого деления уровней.
level_single и level_multiple не должны превышать max_level.
7. 4.7 Gamma
7.1 4.7.1 Описание функции
Модуль регулирует три кривые Gamma: curve_normal, curve_hdr и curve_night.
Блок-схема GAMMA
7.2 4.7.2 Основные параметры
7.2.1 4.7.2.1 Gamma_en
【Описание】
Включение Gamma.
0: выключено.
1: включено.
【Члены】
【Меры предосторожности】
7.2.2 4.7.2.2 Gamma_out_offset
【Описание】
Коррекция кривой Gamma, диапазон [-2048, 2048], по умолчанию 0.
【Члены】
【Меры предосторожности】
Итоговая кривая: Gamma_curve-Gamma_out_offset.
7.2.3 4.7.2.3 Gamma_curve
【Описание】
Значения оси Y кривой Gamma из 49 точек, диапазон [0,4095].
【Члены】
【Меры предосторожности】
Ось X кривой Gamma фиксирована и содержит 49 точек:
  int X_isp30[49] = { 0, 1, 2, 3, 4, 5, 6, 7, 8, 10, 12, 14, 16, 20, 24, 28, 32,
  40, 48, 56, 64, 80, 96, 112, 128, 160, 192, 224, 256, 320, 384, 448, 512, 640,
  768, 896, 1024, 1280, 1536, 1792, 2048, 2304, 2560, 2816, 3072, 3328, 3584, 3840,
  4095};
7.3 4.7.3 Порядок настройки
8. 4.8 Debayer
8.1 4.8.1 Описание функции
Большинство цветных камер использует один сенсор с CFA (массивом цветовых фильтров), поэтому каждый пиксель получает только R, G или B. Для цветного изображения два недостающих компонента восстанавливают интерполяцией известных цветов; процесс называется демозаикой (Debayer или Demosaic). Поддерживаются RGGB, BGGR, GRBG и gbrg, но не RGBIR.
Рисунок 4-10-1. Схема функции Debayer
8.2 4.8.2 Основные параметры
8.2.1 Enable
【Описание】
Включение Debayer: 0 — выключен, 1 — включён.
8.2.2 debayer_filter1
【Описание】
Низкочастотный градиентный фильтр, диапазон [-8,7].
8.2.3 debayer_filter2
【Описание】
Высокочастотный градиентный фильтр, диапазон [-8,7].
8.2.4 debayer_gain_offset
【Описание】
Смещение градиента при вычислении веса резкости коэффициента интерполяции G, диапазон [0,15].
8.2.5 ISO
【Описание】
Значение ISO текущего уровня, диапазон [50,2048].
8.2.6 sharp_strength
【Описание】
Максимальный вес резкости интерполяции G, диапазон [0,4].
8.2.7 debayer_hf_offset
【Описание】
Смещение при вычислении градиента, диапазон [0,4095].
8.2.8 debayer_offset
【Описание】
Смещение ограничения G, диапазон [0,15]; большее значение расширяет диапазон ограничения.
8.2.9 debayer_clip_en
【Описание】
Ограничение интерполяции G: 0 — выключено, 1 — включено.
8.2.10 debayer_filter_g_en
【Описание】
Фильтрация результата интерполяции G: 0 — выключена, 1 — включена.
8.2.11 debayer_filter_c_en
【Описание】
Фильтрация цветовой разности: 0 — выключена, 1 — включена.
8.2.12 debayer_thed0
【Описание】
Большее значение уменьшает вероятность выбора высокочастотного веса, диапазон [0,16].
8.2.13 debayer_thed1
【Описание】
Большее значение уменьшает вероятность выбора низкочастотного веса, диапазон [0,16].
8.2.14 debayer_dist_scale
【Описание】
Большее значение уменьшает вероятность выбора высокочастотного веса, диапазон [0,16]. В конце оригинала дополнительно стоит debayer_hf_offset; отмечено для проверки.
8.2.15 debayer_cnr_strength
【Описание】
Интенсивность ограничения при фильтрации цветовой разности, диапазон [0,9].
8.2.16 debayer_shift_num
【Описание】
Меньшее значение расширяет диапазон ограничения цветовой разности, диапазон [0,4].
8.3 4.8.3 Термины
| Сокращение | Описание |
|---|---|
| CFA | Массив цветовых фильтров |
| Демозаика | Debayer или Demosaic — преобразование Bayer RGB с одним цветом на пиксель в трёхцветный RGB. |
| Фильтр | Набор параметров фильтрации для удаления нежелательных сигналов цифрового изображения. |
| Карта цветовой разности | Оригинал утверждает, что интерполированное G-изображение хуже исходного RAW; определение неоднозначно и требует проверки. |
9. 4.10 GIC
9.1 4.10.1 Описание функции
Модуль регулирует GIC. В GIC_ISO параметры разделены на относящиеся к GIC и к шуму; шумовые получают калибровкой, а параметры GIC регулируют интенсивность.
9.2 4.10.2 Основные параметры
9.2.1 4.10.2.1 enable
【Описание】
Включение GIC.
0: выключено.
1: включено.
【Члены】
【Меры предосторожности】
9.2.2 4.10.2.3 gr_ration
【Описание】
Параметр значений компенсации gr и GB, диапазон [0,3], по умолчанию 0.
【Члены】
【Меры предосторожности】
9.2.3 4.10.2.5 SettingV21
【Описание】
Интерполяция параметров по ISO.
【Члены】
| Имя поля | Описание |
|---|---|
| iso | ISO условий съёмки |
| min_busy_thre | Обнаружение сложных областей, [0, 1023], по умолчанию 160. |
| min_grad_thr1 | Порог 1 числа областей без границ, управление GIC, [0, 1023], по умолчанию 32. |
| min_grad_thr2 | Порог 2 числа областей без границ, управление GIC, [0, 1023], по умолчанию 32. |
| k_grad1 | Порог 1 отклика границ (горизонтальный/вертикальный градиент), [0, 15], по умолчанию 5. |
| k_grad2 | Порог 2 отклика границ, [0, 15], по умолчанию 1. |
| gb_thre | Масштабный коэффициент, [0, 15], по умолчанию 7. |
| maxCorV | Максимальная компенсация GB границ, [0, 1023], по умолчанию 40. |
| maxCorVboth | Максимальная компенсация GB плоских областей, [0, 1023], по умолчанию 8. |
| dark_thre | Порог 1 теней, [0, 2047], по умолчанию 120. |
| dark_threHi | Порог 2 теней, [0, 2047], по умолчанию 240. |
| k_grad1_dark | Порог 1 границ теней (горизонтальный/вертикальный градиент), [0, 15], по умолчанию 6. |
| k_grad2_dark | Порог 2 отклика границ теней, [0, 15], по умолчанию 1. |
| min_grad_thr_dark1 | Порог 1 числа областей без границ в тенях, [0, 1023], по умолчанию 64. |
| min_grad_thr_dark2 | Порог 2 числа областей без границ в тенях, [0, 1023], по умолчанию 32. |
| noiseCurve_0 | Параметр 1 кривой шума |
| noiseCurve_1 | Параметр 2 кривой шума |
| globalStrength | Глобальная интенсивность компенсации GB, [0, 2], по умолчанию 1. |
| NoiseScale | По кривой шума получают стандартное отклонение текущей точки; noise_std *noise_scale задаёт максимум компенсации GB. |
| Имя поля | Описание |
|---|---|
| NoiseBase | Порог коррекции границ: расчёт по первому и второму градиентам с noise_offset; выполнение gradx > 2*grady только в одном направлении означает границу без коррекции (неясный порядок слов оригинала отмечен). |
| diff_clip | Ограничение максимальной компенсации GB. |
【Меры предосторожности】
9.3 4.10.3 Порядок настройки
При настройке изменяют преимущественно параметры GIC в GIC_ISO.
9.3.1 4.10.3.1 Настройка GIC_ISO
| Имя поля | Описание |
|---|---|
| min_busy_thre | Обнаружение сложных областей, [16, 120], по умолчанию 64 (отличается от предыдущей таблицы, сохранено). |
| min_grad_thr1 | Порог 1 числа областей без границ, управление GIC. |
| min_grad_thr2 | Порог 2 числа областей без границ, управление GIC. |
| k_grad1 | Порог 1 отклика границ по горизонтальному/вертикальному градиенту. |
| k_grad2 | Порог 2 отклика границ по горизонтальному/вертикальному градиенту. |
| gb_thre | Масштабный коэффициент |
| maxCorV | Максимальная компенсация GB границ. |
| maxCorVboth | Максимальная компенсация GB плоских областей. |
| dark_thre | Порог 1 теней. |
| dark_threHi | Порог 2 теней. |
| k_grad1_dark | Порог 1 отклика границ теней по горизонтальному/вертикальному градиенту. |
| k_grad2_dark | Порог 2 отклика границ теней по горизонтальному/вертикальному градиенту. |
| min_grad_thr_dark1 | Порог 1 числа областей без границ в тенях. |
| min_grad_thr_dark2 | Порог 2 числа областей без границ в тенях. |
min_busy_thre корректирует обнаружение сложных участков в тенях (например, текста и других нерегулярных контрастных областей), задавая порог. Большее значение увеличивает число областей BUSY. GIC не обрабатывает области BUS: это сохраняет некоторые контуры, но при ложном обнаружении оставляет дефекты GIC (BUS/BUSY сохранены из оригинала).
min_grad_thr1 и min_grad_thr2 определяют число областей без границ. Чем их больше, тем сильнее GIC и размазывание, тем меньше деталей. При меньшем числе могут сохраняться характерные горизонтальные/вертикальные светлые и тёмные полосы и ложные контуры. Большее значение облегчает признание области плоской при определении направления и тем самым регулирует силу GIC.
min_grad_thr_dark1 и min_grad_thr_dark2 имеют те же функции и способ настройки, что min_grad_thr1 и min_grad_thr2; обычно задаются выше min_grad_thr.
k_grad1 и k_grad2 регулируют отклик на границы (горизонтальный и вертикальный градиенты). Большее значение повышает порог, переводя слабые контуры в плоские области; уменьшение увеличивает число обнаруженных границ.
k_grad1_dark и k_grad2_dark настраиваются как k_grad1 и k_grad2; обычно выше k_grad для уменьшения отклика границ теней.
gb_thre — масштабный коэффициент, не абсолютный порог непосредственного решения. Чем он больше, тем меньше допускаемая компенсация GB, и наоборот. Сильно зависит от сенсора и объектива.
maxCorV задаёт предполагаемый верхний предел компенсации gb. Превышение считается ошибкой расчёта; для уменьшения её влияния значение компенсации gb ограничивается сверху.
maxCorVboth: назначение такое же, как у maxCorV.
dark_thre определяет нижнюю границу между тёмной и обычной областями изображения.
dark_threHi определяет верхнюю границу между тёмной и обычной областями изображения.