
本文完整整理 84 页英文 V3.0.2 原稿的技术正文(PDF p.9–84)。未提供中文原稿,中俄文均为英文技术正文的完整翻译,三语使用同一份英文 PDF 独立原图(含原图既有中文界面);另补录文字抽取遗漏的 p.64 矢量公式,公式、表格和代码可复制。截图中本来被裁去的日志前缀、末行或原稿未渲染的图片引用不猜补。
仅作 ArmSoM 平台参考,未经硬件实测。必须核对实际板卡、SoC、ISP、Sensor、SDK/BSP、AIQ、IQ Tool 和内核。原稿 p.2 产品表为 RK3566/RK3568、内核栏为空;p.9 正文称 ISP30/RK3588,p.77 又提 RK1109,范围矛盾如实记录。本文不据此声明所有 ArmSoM 板卡支持,也不将原厂示例效果当作 ArmSoM 测试结果。未执行代码、修改相机配置或刷新 IQ 参数。
保留的技术版本信息:V2.0.0 从 IQ XML 转为 JSON,支持 AIQ V2.0x60.0、IQ Tool V2.0.2;V2.0.1 适配 ISP21/RK356X;V3.0.0 适配 ISP30/RK3588;V3.0.1 移除 CCM/3DLUT 的手动 JSON 配置,在线仅自动模式;V3.0.2 AWB 仿真工具对应 IQ Tool V2.1.0。正文中的 XML 示例、暂不支持提示及不同 ISP 引用仍按原稿保留。
| SoC | 内核(原稿 p.2) |
|---|---|
| RK3566 / RK3568 | 原栏为空,未指定 |
EDITORIAL-NOTES. ArmSoM · Rockchip Linux
1 概述
ISP30 的色彩调整模块包括自动白平衡 AWB、色彩校正 CC 和三维查找表 3dlut。
ISP21(RK3566/RK3568)与 ISP20(RV1126/RV1109)的 CCM 和 3DLUT 模块没有区别;AWB 调试需注意以下差异:
(1) ISP21 不支持 Multiwindow 多子窗口配置。
(2) 3dyuv 算法升级。
(3) 附加框仅支持扣除白点,不能作为额外点光源。
(4) 增加不同亮度白点使用不同权重的功能。
(5) 增加分块权重功能。
(6) XY 域每个光源配置两种大小的框,比 ISP20 少一种。
ISP30(RK3588)与 ISP21(RK3566/RK3568)的 CCM 和 3DLUT 模块没有区别,但 3DLUT 新增工具(见对应模块说明)。AWB 调试差异如下:
(1) 附加框既支持扣除白点,也可作为额外点光源。
(2) 工具升级了 YUV 阈值调试功能(见示例 2)。
2 AWB
2.1 功能说明
自动白平衡算法计算 R/G/B 通道的 WB gain,并乘到 RGB 通道,将环境光影响下的白色还原为纯白,使不同光照下相机成像颜色与物体真实颜色一致。场景有白点时,根据自动检测的白点计算 WB gain;无白点时,采用单色算法获得 WB gain。色适应模块调整白平衡校正目标,使校正后图像尽可能符合人眼感知。色调调整模块可按偏好调整整体色调。AWB 由硬件统计与软件策略构成,流程如下图。
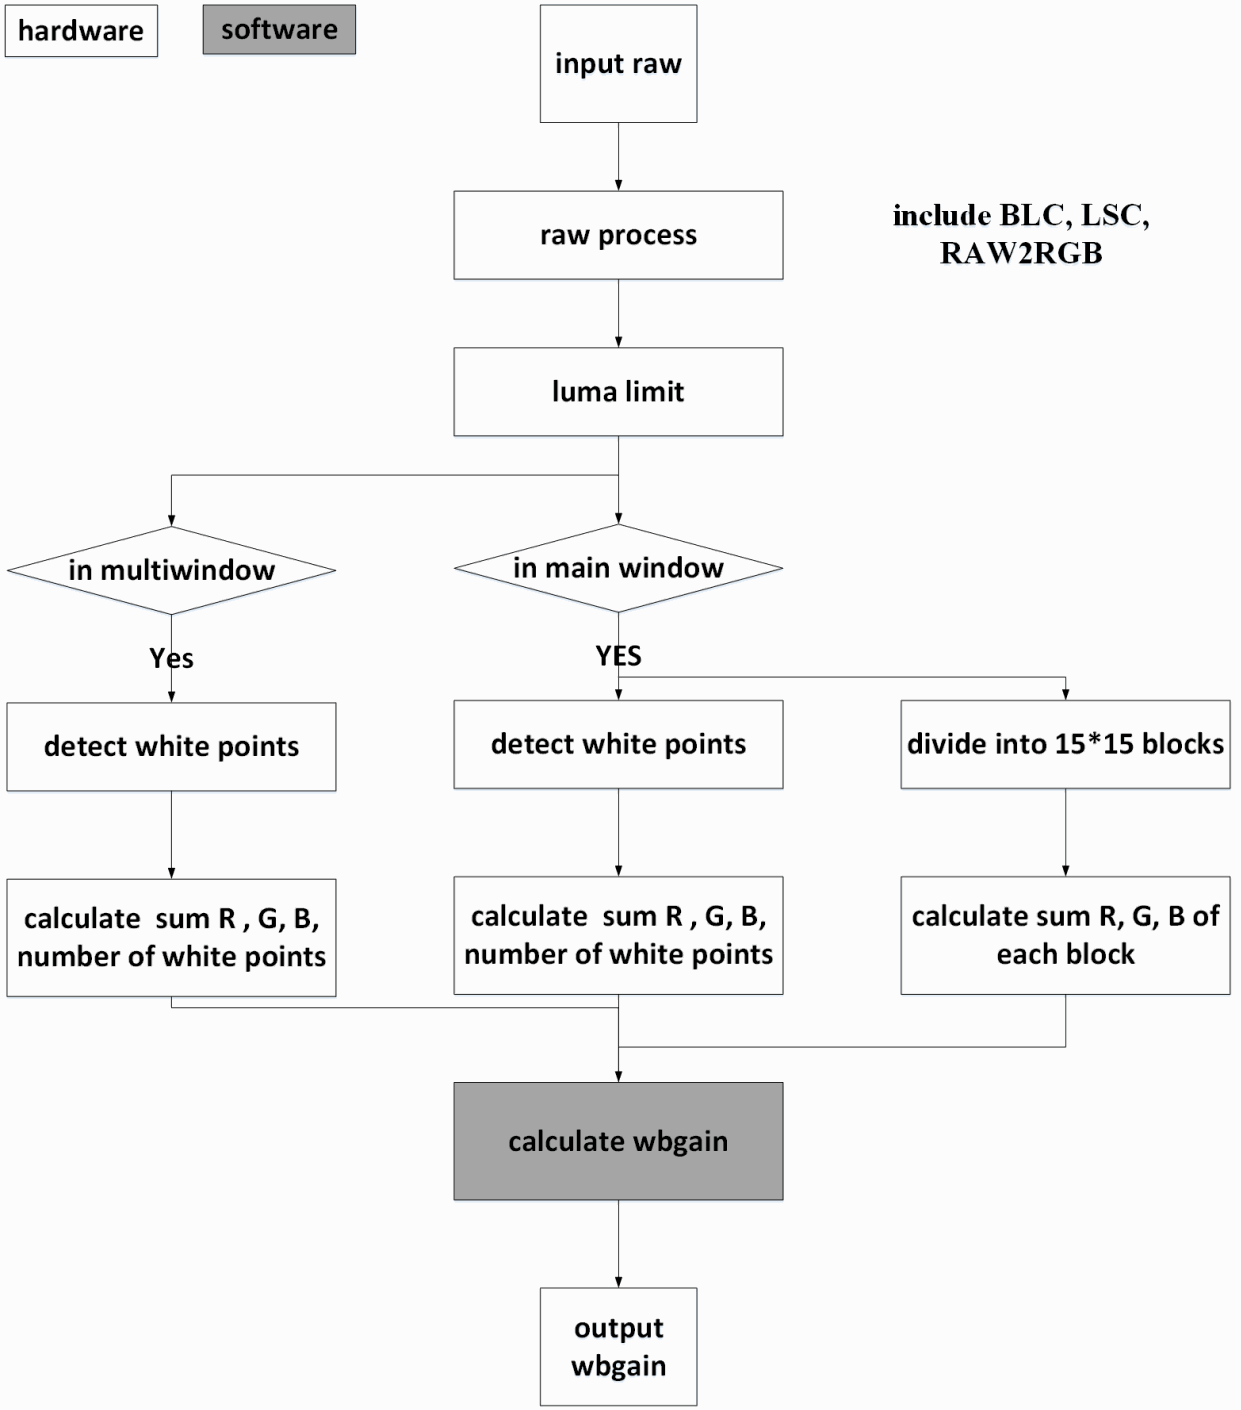
英文原稿图, PDF p.10, #15.
图:AWB 流程。
2.2 关键参数
ISP21 参数位于 IQ JSON 的 wb_v21 节点(原文此处仍写 ISP21)。
2.2.1 白平衡校正使能与模式选择
位于 control 节点。
| 名称 | 说明 |
|---|---|
| bypass | 取值 0 或 1。0:进行白平衡校正,所用增益由 mode 控制;1:不进行白平衡校正。 |
| mode | 取值 CALIB_WB_MODE_AUTO 或 CALIB_WB_MODE_MANUAL。CALIB_WB_MODE_MANUAL 使用手动白平衡增益;CALIB_WB_MODE_AUTO 使用自动白平衡算法计算增益。 |
2.2.2 手动白平衡参数
位于 manualPara 节点。
| 名称 | 说明 |
|---|---|
| mode | 取值 CALIB_MWB_MODE_CCT、CALIB_MWB_MODE_WBGAIN 或 CALIB_MWB_MODE_SCENE。 |
| cfg.wbgain | 范围 [0.5-3.9]。mode == CALIB_MWB_MODE_WBGAIN 时,该参数应用于手动白平衡。 |
| cfg.scene | 可取 CALIB_WB_SCENE_INCANDESCENT(A 光源)、CALIB_WB_SCENE_FLUORESCENT(CWF)、CALIB_WB_SCENE_WARM_FLUORESCENT(U30)、CALIB_WB_SCENE_DAYLIGHT(D65)、CALIB_WB_SCENE_CLOUDY_DAYLIGHT(D50)、CALIB_WB_SCENE_TWILIGHT(HZ)或 CALIB_WB_SCENE_SHADE(D75)。Mode == CALIB_MWB_MODE_SCENE 时应用于手动白平衡。 |
| cfg.cct | CCT 范围 [0-10000];CCRI 范围 [-2,2]。CCRI 为 0 时近似为色度图普朗克轨迹上的光源。Mode == CALIB_MWB_MODE_CCT 时应用于手动白平衡。 |
几种配置如下:
Auto White Balance + White Balance Correction Enabled (recommended)
control.bypass = 0;
control.mode = CALIB_WB_MODE_AUTO;
White balance correction is not enabled
control.wbBypass = 1;
Manual white balance + white balance correction enabled
control.wbBypass = 0;
control.mode = CALIB_WB_MODE_MANUAL;
manualPara.mode = CALIB_MWB_MODE_WBGAIN;
manualPara.cfg.wbgain = [1,1,1,1];
2.2.3 自动白平衡参数
以下参数均用于自动白平衡模式,位于 autoPara(ISP20/ISP21 成员不同)和 autoExtPara(ISP20/ISP21 成员相同)节点,后文参数均为这两个结构的成员。
2.2.4 hdrPara
对应 autoPara.hdrPara。HDR Sensor 可指定长、中、短帧之一用于白平衡统计,建议自动模式。
| 名称 | 说明 |
|---|---|
| frameChooseMode | 取值 CALIB_AWB_INPUT_RAW_FIXED、CALIB_AWB_INPUT_RAW_AUTO、CALIB_AWB_INPUT_BAYERNR 或 CALIB_AWB_INPUT_DRC。RAW_FIXED 固定选择长/短帧 raw,由 frameChoose 指定;RAW_AUTO 自动选择长/短帧进行统计;BAYERNR 选择 bayer2dnr 模块输出;DRC 选择 DRC 输出。 |
| frameChoose | HDR 模式且 frameChooseMode 为 CALIB_AWB_INPUT_RAW_FIXED 时有效。两帧 HDR 取值 0 或 1:0 选择短帧 raw_in_short;1 选择长帧 raw_in_long- 进行白平衡统计(末尾连字符为原文)。 |
2.2.5 limitRange
(1) 对应 JSON 的 autoPara.limitRange,规定白点统计的输入像素范围,超出者不计入。扩大范围可增加白点数量;若要提高准确性,应使参与统计的点不过暗也不过亮。可针对不同环境亮度配置范围,实际范围由这些配置线性插值得到。
| 名称 | 说明 |
|---|---|
| lumaValue | 环境亮度范围 0-255000。 |
| maxR | R 通道取值右边界,建议 255-black level-3,最大 255。 |
| minR | R 通道取值左边界,建议 3,最小 0。 |
| maxG | G 通道取值右边界,建议 255-black level-3,最大 255。 |
| minG | G 通道取值左边界,建议 3,最小 0。 |
| maxB | B 通道取值右边界,建议 255-black level-3,最大 255。 |
| minB | B 通道取值左边界,建议 3,最小 0。 |
| maxY | Y 通道取值右边界,建议 255-black level-3,最大 255。 |
| minY | Y 通道取值左边界,建议 3,最小 0。 |
2.2.6 mainWindow
AWB 主统计窗口对应 JSON 的 autoPara.mainWindow,建议自动配置。特殊应用(如广角镜头周边色彩阴影严重)可自定义窗口尺寸,减少其对 AWB 统计的影响。
| 名称 | 说明 |
|---|---|
| mode | 取值 CALIB_AWB_WINDOW_CFG_FIXED 或 CALIB_AWB_WINDOW_CFG_AUTO。AUTO 自动将主统计窗口配置为 RAW 尺寸,为建议值;FIXED 自定义统计窗口尺寸。 |
| window | mode 为 1 时启用。window=[h_offset,v_offset,h_size,v_size],h、v 分别为水平、垂直方向,各分量范围 0-1。[0, 0, 1, 1] 表示使用完整窗口,即 RAW 尺寸。 |
2.2.7 downScaleMode
对应 JSON 的 autoPara.downScaleMode。
| 名称 | 说明 |
|---|---|
| downScaleMode | 取值 CALIB_AWB_DS_4X4 或 CALIB_AWB_DS_8X8。前者对 raw 做 4×4 下采样后输入 AWB 统计模块,ds_w、ds_h 均为 4;后者做 8×8 下采样,ds_w、ds_h 均为 8,为默认值。 |
2.2.8 lscBypassEnable
对应 JSON 的 autoPara.lscBypassEnable。
| 名称 | 说明 |
|---|---|
| lscBypassEnable | 取值 0 或 1。0:不启用白平衡统计通路 LSC;1:启用该通路 LSC。不影响 ISP 主通路 LSC 模块。 |
2.2.9 blkStatisticsEnable
对应 JSON 的 autoPara.blkStatisticsEnable。
| 名称 | 说明 |
|---|---|
| blkStatisticsEnable | 取值 0 或 1。0:关闭白平衡 15×15 分块统计;1:启用。 |
2.2.10 blkMeasureMode
对应 JSON 的 autoPara.blkMeasureMode。
| 名称 | 说明 |
|---|---|
| blkMeasureMode | 取值 CALIB_AWB_BLK_STAT_MODE_ALL_V201 或 CALIB_AWB_BLK_STAT_MODE_REALWP_V201。ALL_V201 累加 15×15 统计块中的全部点,为默认值;REALWP_V201 仅累加其中白点。 |
2.2.11 硬件白点检测流程
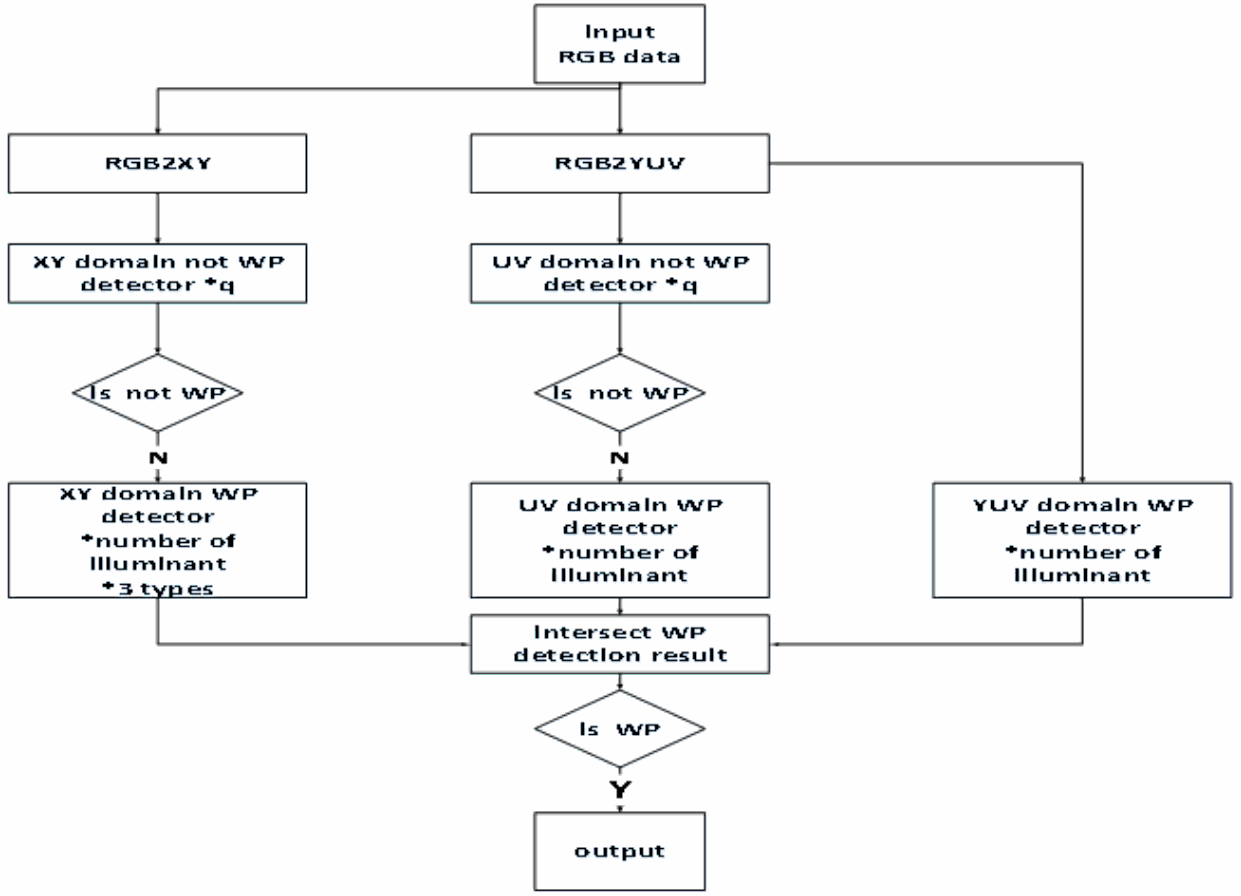
英文原稿图, PDF p.15, #51.
图:AWB 白点检测流程。
如流程图所示,从三个域判断是否为白点。
| 名称 | 说明 |
|---|---|
| uvDetectionEnable | 取值 0 或 1。0:关闭 UV 域非白点过滤;1:启用,按白点条件选取 UV 域白点。 |
| xyDetectionEnable | 取值 0 或 1。0:关闭 XY 域非白点过滤;1:启用,按白点条件选取 XY 域白点。 |
| yuvDetectionEnable | 取值 0 或 1。0:关闭 YUV 域非白点过滤;1:启用,按白点条件选取 YUV 域白点。 |
以上三个参数均为 autoPara 成员。全部设为 0 时,统计窗口内亮度符合要求的点均视为白点。来不及校准、只想粗略查看 AWB 效果时可这样使用。
2.2.11.1 RGB2XY
RGB 到 XY 的转换参数由校准工具自动生成,对应 JSON 的 autoPara.rgb2TcsPara。
| 名称 | 说明 |
|---|---|
| pseudoLumWeight | 使不同光源白点尽可能位于直线上。标定工具生成,范围 0~1,不建议调整。 |
| rotationMat | 旋转矩阵,使 x 轴表征黑体辐射色温变化,y 轴表征相同色温光源的色偏。标定工具生成,范围 [-3.99, 3.99],不建议调整。 |
2.2.11.2 XY 域白点检测
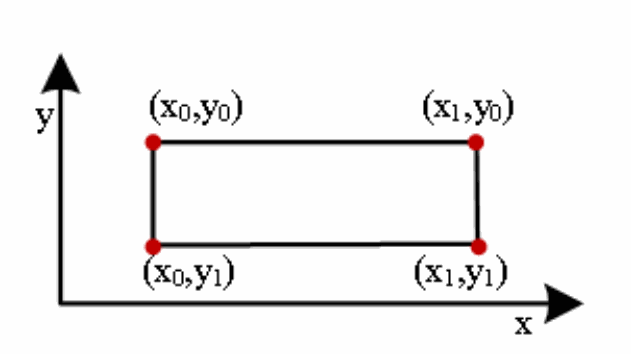
英文原稿图, PDF p.16, #60.
图:XY 域白点区间。
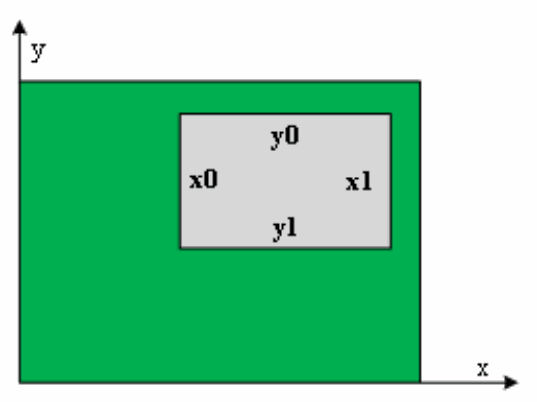
XY 白点区间如上图,矩形框内的点为白点。有两种大小的区间,图中区间坐标为 [x0,x1,y0,y1]。在校准工具中手动调整白点区间,对应 autoPara.lightSources.xyRegion(原文这里写 SON)。
| 名称 | 说明 |
|---|---|
| normal | 中框白点区间,范围 [-8,7.99]。 |
| big | 大框白点区间,范围 [-8,7.99]。 |
2.2.11.3 UV 域白点检测
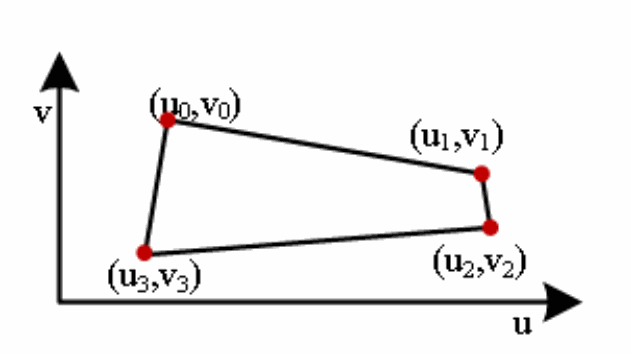
英文原稿图, PDF p.17, #66.
图:UV 域白点区间。
UV 白点区间如上图,四边形框内的点为白点,对应 JSON 的 autoPara.lightSources.uvRegion。
| 名称 | 说明 |
|---|---|
| u | UV 白点条件的 U 坐标构成闭环,如 [u0,u1 u2,u3,u0],范围 [0,255],小数部分只能为 0 或 0.5。手动调整白点区间生成。 |
| v | UV 白点条件的 V 坐标构成闭环,如 [v0,v1 v2,v3,v0],范围 [0,255],小数部分只能为 0 或 0.5。在标定工具中手动调整生成。 |
2.2.11.4 RGB2RYUV
RGB 到旋转 YUV 空间的转换参数,对应 JSON 的 autoPara.rgb2RotationYuvMat 矩阵。
rgb2RotationYuvMat=[u0,u1,u2,uoffset
v0,v1,v2,voffset
y0,y1,y2,yoffset]
| 名称 | 说明 |
|---|---|
| u0,u1,u2,v0,v1,v2,y0,y1,y2 | 范围 [-1,1),精度 1/2^9,由标定工具自动生成。 |
| uoffset,voffset,yoffset | 范围 [-255,254],精度 1/2^4,由标定工具自动生成。 |
2.2.11.5 RYUV 域白点检测
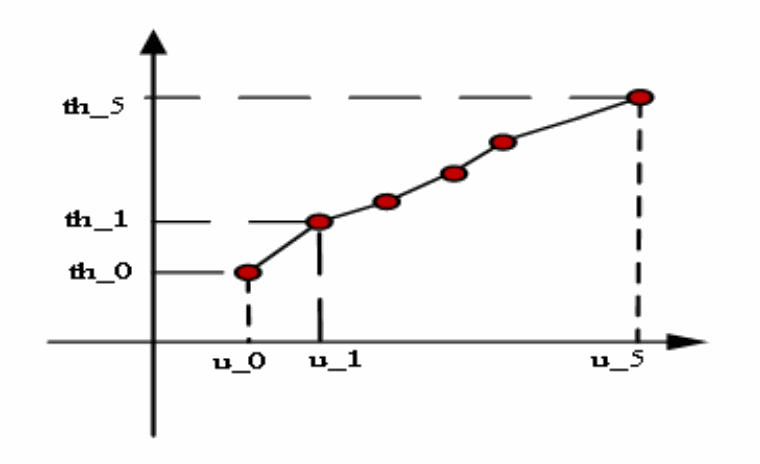
计算场景点 (y0,u0,v0) 与理论白点 (y’,u0,v0) 的亮度差 diff = |y0-y’|。diff < th 时判为白点,否则不是。可按位置(u 分量区分)设置不同阈值 th,如图中的 dis-th 折线。
英文原稿图, PDF p.18, #78.
在校准工具中参考场景点 (y0,u0,v0) 的 diff 与 u,调整相应光源的 u-th 折线,以正确识别白点并 排除非白点(原文称目前此功能尚未实现)。光源通过前述 XY/UV 方法确定,因此 YUV 方法不能单独启用,需与 XY 或 UV 检测配合。
对应 JSON 的 autoPara.lightSources.rtYuvRegion。
| 名称 | 说明 |
|---|---|
| lineVector | 由 (y0,u0,v0) 求理论白点 (y’,u0,v0) 所需参数;各分量范围 [0,255],精度 1/(2^4)。标定工具生成,不建议调整。 |
| disP1P2 | 由 (y0,u0,v0) 求理论白点 (y’,u0,v0) 所需参数;各分量范围 [0,5]。标定工具生成,不建议调整。 |
| thcurve_u | 分段线 u-th 的 u 分量,范围 [0,255],整数。相邻 u 分量之差为 2 的幂。 |
| thcure_th | 分段线 u-th 的 th 分量,范围 [0,255],精度 1/(2^4)。u-th 分段线必须单调递增。 |
2.2.11.6 增加非白点区间
通常同时落入 XY、UV、YUV 白点区间的点会被视为白点。但某些非白点也可能符合条件,且处于范围中心,难以排除。此时可在 UV 或 XY 空间增加非白点区间,落入其中的点均视为非白点。
非白点区间最多为 7 个(原文表述为 non-white dots)。
对应 JSON 的 autoPara.extraWpRange。
英文原稿图, PDF p.19, #87.
| 名称 | 说明 |
|---|---|
| domain | 取值 CALIB_AWB_EXTRA_RANGE_DOMAIN_UV 或 CALIB_AWB_EXTRA_RANGE_DOMAIN_XY,分别表示 UV、XY 域白点区间。 |
| mode | 取值 CALIB_AWB_EXCLUDE_WP_MODE 或 CALIB_AWB_EXTTRA_LIGHT_SOURCES_MODE。前者表示非白点区间;后者表示附加光源白点区间(ISP21 不支持此模式)。 |
| window | 如图配置 [x0,x1,y0,y1]。domain=0 时范围 [0,511],其中 1 bit 为小数;domain=1 时范围 [-8192,8191],其中 10 bit 为小数。 |
2.2.11.7 不同亮度白点的不同权重
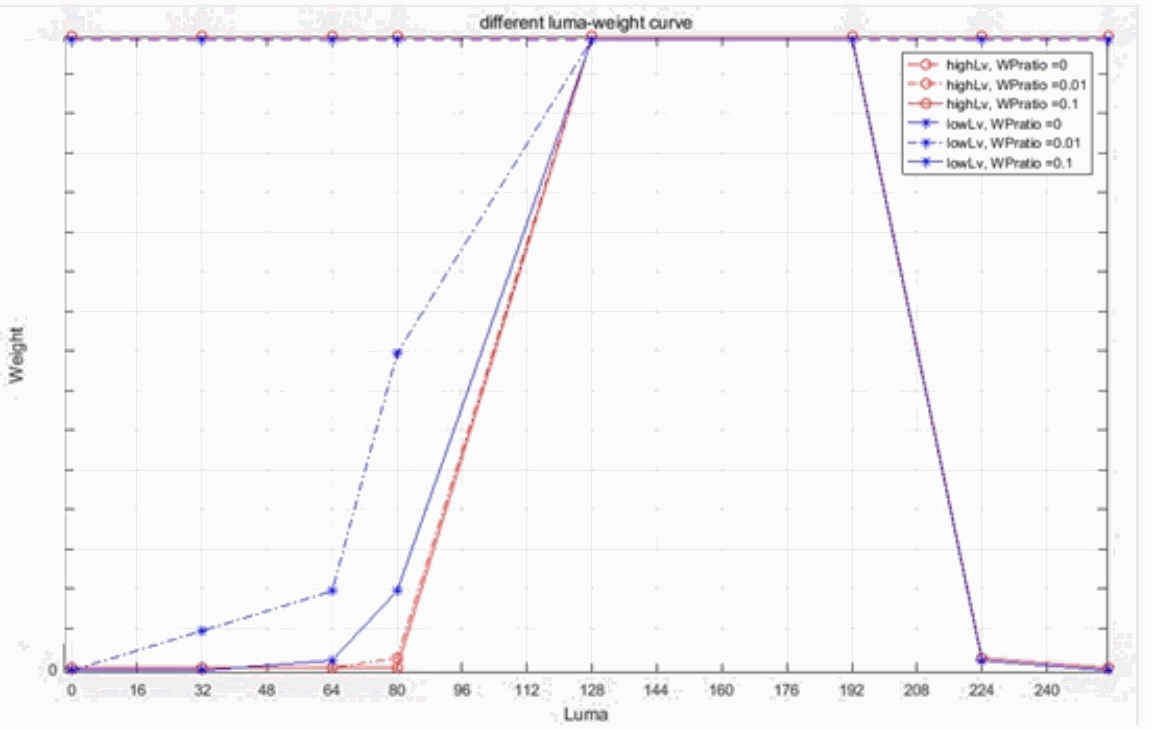
lumalimit 模块提到,提高白点准确性需避免统计过亮/过暗点。本模块可视为升级版:给过亮/过暗白点较低权重,给适当亮度范围较高权重;可按场景中适当亮度白点的数量与环境亮度,动态设置不同亮度白点的权重,如下图。
英文原稿图, PDF p.20, #91.
图中适当亮度白点占比较大时,合适亮度区间(如 y 为 80–224)的权重较大,其他暗/亮区权重较小。
对应 JSON 的 autoPara.wpDiffLumaWeight。
| 名称 | 说明 |
|---|---|
| enable | 功能开关,0 或 1:0 关闭,1 启用。 |
| wpDiffWeiEnableTh | 启用功能还需满足阈值条件。 |
| wpDiffWeiEnableTh.wpDiffWeiNoTh | 白点数量大于该阈值才启用,范围 [0,1]。 |
| wpDiffWeiEnableTh.wpDiffWeiLvValueTh | 环境亮度高于此阈值才启用,范围 [0-2555000]。 |
| wpDiffwei_y | 白点亮度直方图分段,9 点划分 8 个 bin;范围 [0,255]。原文提示不建议调整,并要求相邻分量之差为 2 的幂。 |
| perfectBinConf | 指定直方图哪些 bin 为高可信白点,即指定合适亮度。各分量对应一个 bin,取值 0 或 1:0 为低可信,1 为高可信白点。 |
| wpDiffWeiLvTh | 两个分量分别对应环境亮度 wpDiffWeiLvTh0、wpDiffWeiLvTh1,范围 [0-2555000]。 |
| wpDiffWeightLvSet | 为不同亮度下不同高可信白点比例配置不同曲线,实际值由这些曲线线性插值。 |
| wpDiffWeightLvSet_len | 环境亮度配置数量。 |
| wpDiffWeightLvSet.LvValue | 环境亮度值。 |
| wpDiffWeightLvSet.ratioSet | 环境亮度为 wpDiffWeightLvSet.LvValue 时,可为不同高可信白点比例配置不同曲线。 |
| wpDiffWeightLvSet.ratioSet_len | 高可信白点数量(原文表述)。 |
| wpDiffWeightLvSet.ratioSet.ratioValue | 高可信白点百分比。 |
| wpDiffWeightLvSet.ratioSet.weight | 环境亮度为 wpDiffWeightLvSet.LvValue、高可信白点比例为 wpDiffWeightLvSet.ratioSet.ratioValue 时的亮度权重;每个分量对应一个 bin,范围 [0,1]。 |
2.2.11.8 分块权重
不同块的白点可配置不同权重,按实际应用使用;没有特殊需求时不建议启用。
| 名称 | 说明 |
|---|---|
| wpDiffBlkWeiEnable | 功能开关,0 或 1:0 关闭,1 启用。 |
| wpDiffBlkWeight | 15×15 个块,各块权重为 [0-63] 的整数。 |
2.2.12 AWB 策略
2.2.12.1 分区策略计算 WBGain
英文原稿图, PDF p.22, #101.
图:AWB 分区策略计算 WBGain 示意。
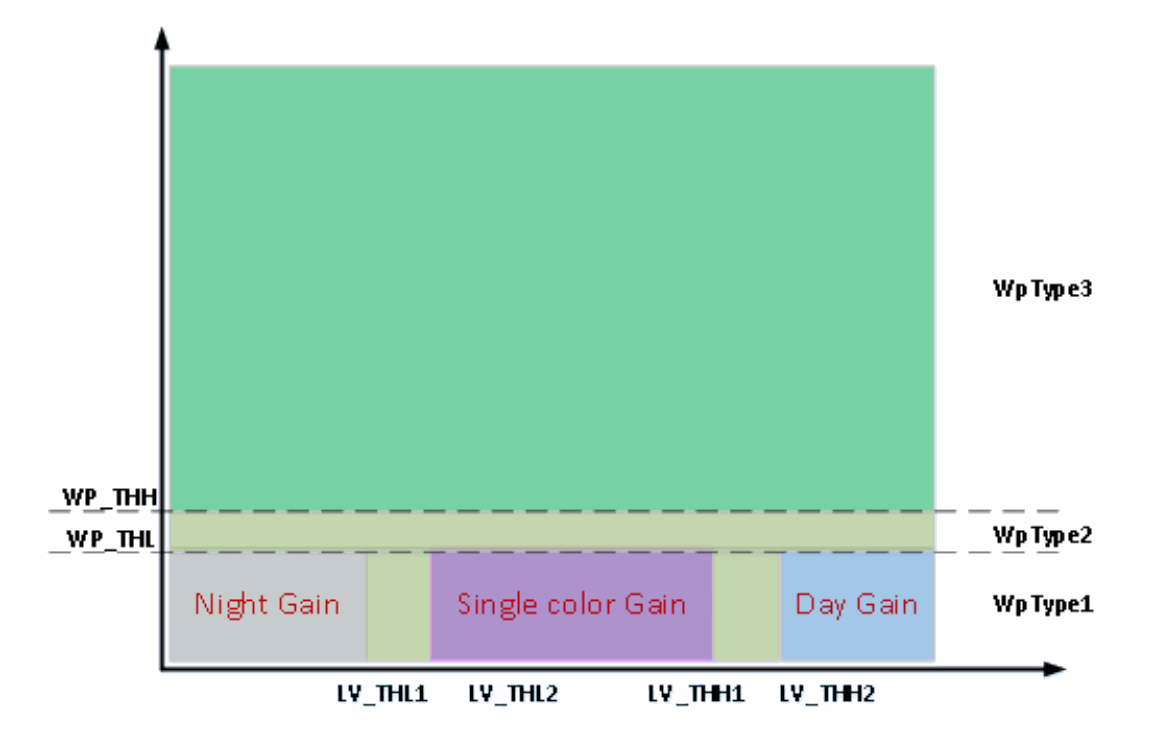
对“环境亮度–白点数量”空间分区,不同区间用不同方法计算白平衡增益。环境亮度的含义:在 1x 曝光增益、1ms 积分时间下,若场景平均亮度为 255(最大),则环境亮度为 255000;数值越大表示环境越亮。
2.2.12.1.1 (1) 分区参数
对应 JSON 的 autoExtPara.division。
| 名称 | 说明 |
|---|---|
| lumaValThLow | 图中环境亮度阈值 LV_THL1,范围 0-255000。 |
| lumaValThLow2 | 图中环境亮度阈值 LV_THL2,范围 0-255000。 |
| lumaValThHigh | 图中环境亮度阈值 LV_THH1,范围 0-255000。 |
| lumaValThHigh2 | 图中环境亮度阈值 LV_THH2,范围 0-255000。 |
| wpNumTh | 为不同亮度配置图中的 WP_THL、WP_THH 阈值,实际阈值由配置线性插值。 |
| wpNumTh.lumaValue | 环境亮度范围 0-255000。 |
| wpNumTh.low | 图中白点数量阈值 WP_THL,范围 0-100000。实际白点数与 WP_THL/100000*totalPixe 比较;totalPixel = wight * height /ds_w/ds_h,wight、height 为图宽高,ds_w、ds_h 为水平、垂直下采样倍数。保留原稿 totalPixe/wight 拼写。 |
| wpNumTh.high | 图中白点数量阈值 WP_THH,范围 0-100000。实际白点数与 WP_THH/100000*totalPixel 比较。 |
2.2.12.1.2 (2) 策略 WBGain 相关参数
按上述阈值划分环境亮度–白点数量空间,各区间的白平衡增益计算方法如下:
① WPType3 的 wbgain 与各光源统计增益 StaGain_i、亮环境增益 DayGain_i 和暗环境增益 NightGain 相关。StaGain_i 权重为 staWeigthSet,DayGain_i 权重为 100-staWeigthSet;NightGain 权重为 tempWeigth,后文详细说明。
② WPType2 是过渡区,由 WPType3 与 WPType1 的 wbgain 混合得到。
③ WPType1 中的 wbgain:
首帧时,根据环境亮度区间,可能使用固定 NightGain/DayGain,或单色算法计算的 WBGain;否则使用前几帧 wbgain 的加权结果。
对应 JSON 参数如下。
① DayGain
| 名称 | 说明 |
|---|---|
| defaultDayGainLow | 特别明亮日光下建议 WBGAIN,范围 [0.5-7.9]。 |
| defaultDayGainHigh | 普通日光下建议 WBGAIN,范围 [0.5-7.9]。 |
| dayGainLvThSet | dayGainLvThSet_THL、dayGainLvThSet_THH 分别对应 defaultDayGainLow、defaultDayGainHigh;不同光源可不同,范围 [0-255000]。 |
| staWeight | WPType3 中 StaGain_i 的权重。不同亮度权重对应 JSON 的 LvMatrix;DayGain_i 权重为 100-staWeigthSet。不同光源可不同。通常 StaGain 权重 100 最佳;室外蓝天偏红时,可将 defaultDayGainLow 配为 d65 标准 wbgain、defaultDayGainHigh 配为 d50 标准 wbgain,减小对应亮度的 staWeigth 改善。范围 [0-100]。 |
根据环境亮度、dayGainLvThSet、defaultDayGainLow 和 defaultDayGainHigh 线性插值,得到各光源 DayGain_i;结合后文光源权重,得到 WPType1 区间 DayGain。
② NightGain
| 名称 | 说明 |
|---|---|
| defaultNightGain | 上述 NightGain,低环境亮度时建议 wbgain,范围 [0.5-7.9]。 |
| defaultNightGainWeight | WPType3 计算 wbgain 时 NightGain 的权重。不同亮度权重对应 JSON 的 lumaValueMatrix,范围 0-100。 |
③ SingleColorGain(singleColorProcess)
大面积单色白平衡功能依据场景,从配置的颜色集合和光源集合选择颜色及 WBGain。默认校准参数能识别红、绿、蓝、黄、紫;可按实际应用增删 colorBlock 并调整 lsUsedForEstimation。工具不支持该功能,对应 JSON 的 autoExtPara.singleColorGain。
| 名称 | 说明 |
|---|---|
| enable | 功能开关,0 或 1:0 关闭,1 启用。 |
| colorBlock | 待选颜色集合,由工具生成。 |
| colorBlock_len | colorBlock 集合中的颜色总数。 |
| colorBlock.index | 颜色索引,标记标定所用色块;修改不影响效果。范围 1-24;标定工具选择 13、14、15、16、5、10。 |
| colorBlock.meanC | 颜色在 LCH 空间的平均色度值。 |
| colorBlock.meanH | 颜色在 LCH 空间的平均色相值。 |
| lsUsedForEstimation | 待选光源集合,由工具生成。 |
| lsUsedForEstimation_len | lsUsedForEstimation 集合的光源总数。 |
| lsUsedForEstimation.name | 光源名称。 |
| lsUsedForEstimation.RGain | 该光源红通道白平衡增益,大于 0,小数。 |
| lsUsedForEstimation.BGain | 该光源蓝通道白平衡增益,大于 0,小数。 |
| alpha | LCH 空间的 H 权重,可使用默认值,不必调整;范围 [0.0-1.0]。 |
④ 前几帧已有白平衡增益时,使用其加权 wbgain 作为 WpType3 增益(此处区间名按原文保留)。
| 名称 | 说明 |
|---|---|
| weightForNightGainCalc_len | 指定用前 weightForNightGainCalc_len 帧加权,任意整数。 |
| weightForNightGainCalc | 前若干帧的权重。第 0 项对应最早帧,末项对应最新帧,范围 [0-100]。 |
2.2.12.1.3 (3) 光源权重计算参数
WpType3 各光源概率计算参数。
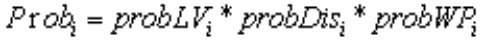
英文原稿图, PDF p.26, #126.
Prob_i = probLV_i * probDis_i * probWP_i
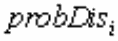
英文原稿图, PDF p.26, #127.
probDis_i
① 距离概率参数。
计算上一帧 wbgain 与各光源标准 wbgain 的欧氏距离 gain_dis,按下图折线计算概率。
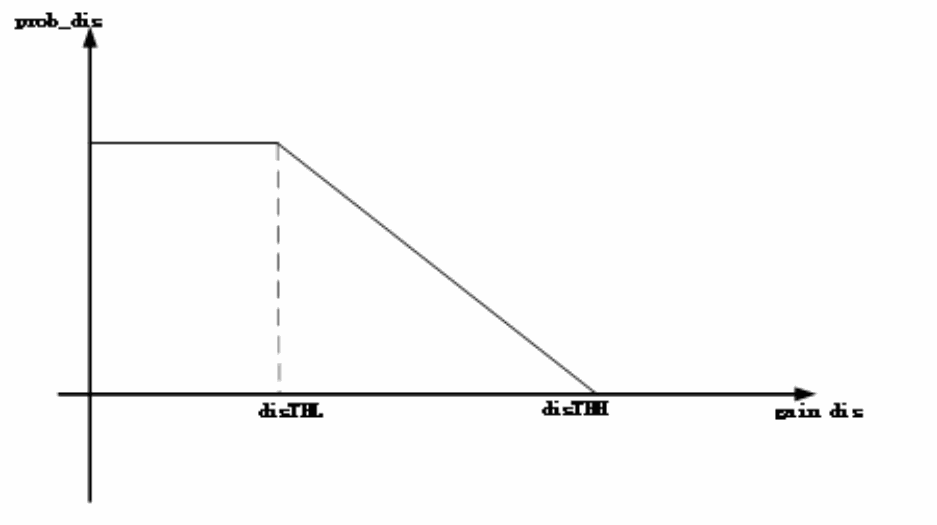
英文原稿图, PDF p.26, #130.
对应 JSON 的 autoExtPara.probCalcDis。
| 名称 | 说明 |
|---|---|
| proDis_THL | 图中距离阈值 disTHL,范围 [0-4]。 |
| proDis_THH | 图中距离阈值 disTHH,范围 [0-4]。 |
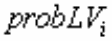
英文原稿图, PDF p.26, #133.
probLV_i
② 场景亮度概率参数。
室外型光源概率为 pout,由图 4-14 的亮度–pout 曲线计算。
室内型光源概率 pin = 1-pout。
不能严格区分的光源,例如 PD50 = max(pout, pin)。
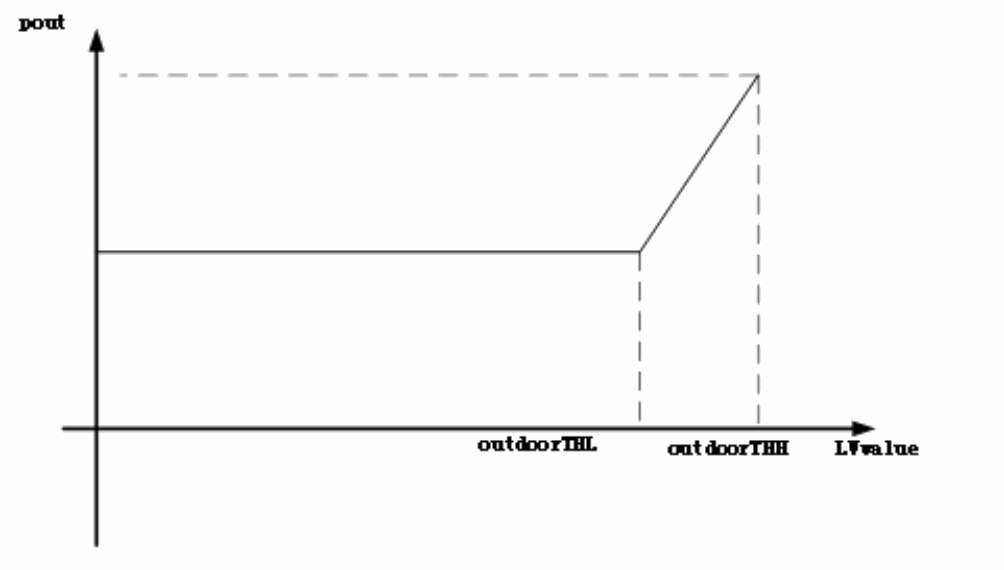
英文原稿图, PDF p.27, #138.
对应 JSON 参数如下。
| 名称 | 说明 |
|---|---|
| autoExtPara.probCalcLv.outdoorLumaValThLow | 图中环境亮度阈值 outdoorTHL,范围 0-255000。 |
| autoExtPara.probCalcLv.outdoorLumaValThHigh | 图中环境亮度阈值 outdoorTHH,范围 0-255000。 |
| autoPara.lightSources.doorType | 光源室内/室外类型,不同光源可不同:1 室内;2 介于室内外;3 室外。 |
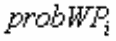
英文原稿图, PDF p.27, #141.
probWP_i
③ 场景白点数量概率参数。
对应 JSON 的 autoExtPara.probCalcWp。
| 名称 | 说明 |
|---|---|
| wpNumPercTh | 某光源白点数小于 wpNumPercTh*totalPixel,且其占所有光源白点总数的比例小于 wpNumPercTh2 时,该光源白点数概率为 0。其中 totalPixel = wight * height /ds_w/ds_h;wight、height 为宽高,ds_w、ds_h 为水平、垂直下采样倍数。范围 0-1。原表乘号以字形格式呈现,按原页恢复。 |
| wpNumPercTh2 | 同上。 |
2.2.13 WBGain 色适应调整
暂不建议使用,对应 JSON 的 autoExtPara.chrAdpttAdj。
| 名称 | 说明 |
|---|---|
| enable | 使校正后的色彩外观尽可能接近人眼感知。0 不启用,1 启用。 |
| laCalcFactor | 控制不同亮度下色适应的系数,默认 40。 |
| targetGain | 以 wbgain 表征目标光源,将色彩外观调整至该光源下。范围 0-4,默认 d50 白平衡增益。 |
2.2.14 WBGain 范围限制
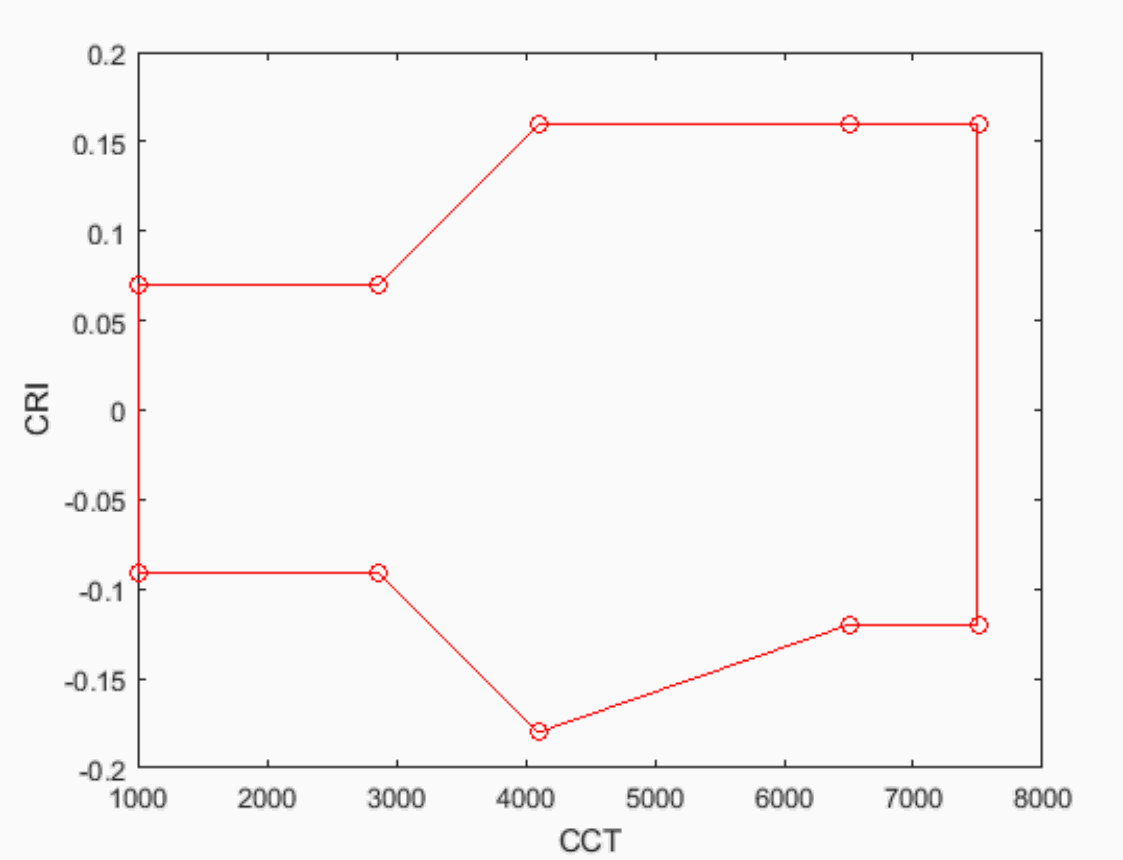
英文原稿图, PDF p.28, #149.
将白平衡增益限制在上图红线围成的区域内。横坐标为相对色温,纵坐标为显色指数,二者均为光源属性。对应 JSON 的 autoExtPara.wbGainClip 结构。
| 名称 | 说明 |
|---|---|
| enable | 色温范围限制开关:0 关闭,1 启用。 |
| cct | 图中围合区域上下边界点的 CCT 坐标,两条边界使用相同 CCT 采样坐标,范围 [1000-10000]。 |
| cri_bound_up | 对应图中下边界点;需 cri0>=-cri_bound_up,范围 -1 到 1。 |
| cri_bound_low | 对应图中上边界点 cri 分量;需 cri0<=cri_bound_low,范围 -1 到 1。 |
| cct_len/cri_bound_up_len/cri_bound_low_len | cct_len、cri_bound_up_len、cri_bound_low_len 分别为 cct、cri_bound_up、cri_bound_low 长度,三者应相等。 |
此外,可限制室外光源的最低色温,对应 JSON 的 autoExtPara.wbGainDaylightClip 结构。
| 名称 | 说明 |
|---|---|
| enable | 室外最低色温限制开关:0 关闭,1 启用。 |
| outdoor_cct_min | 室外最低色温,取值不限制。 |
若 wbGainClip.eanble = 1,场景为 (cct0, cri0),当 cct0 超出左(右)边界时,输出 cct0 被强制设为左(右)边界值;若 cri0<-cri_bound_up,则输出 cri0=-cri_bound_up;若 cri0 >cri_bound_low,则输出 cri0=cri_bound_low。
若 wbGainDaylightClip.enable= 1 且场景为室外,当 cct0 >outdoor_cct_min 时,输出 cct0=outdoor_cct_min。
2.2.15 WBGain 色调调整
对应 JSON 的 autoExtPara.wbGainAdjust 结构。
| 名称 | 说明 |
|---|---|
| enable | 色调调整开关:0 关闭,1 启用。 |
| lutAll | 不同环境亮度可配置不同输出色温表。 |
| lutAll_len | 指定色温表数量。 |
| lutAll.lumaValue | 环境亮度,范围 0-255000。 |
| lutAll.ct_grid_num | 输入色温表的色温采样点数,不限制。 |
| lutAll.ct_in_range | 输入色温表的色温范围,不限制。 |
| lutAll.cri_grid_num | 输入色温表的显色指数采样点数,不限制。 |
| lutAll.cri_in_range | 输入色温表的显色指数范围,不限制。 |
| lutAll.ct_out | 如下方界面,各点 ct 从左至右(冷至暖)由小到大,范围 0-255000。 |
| lutAll.cri_out | 如下方界面,各点 CRI 从下至上(紫至绿)由负到正,不限制。 |
| lutAll.ct_in_range_len/ lutAll.cri_in_range_len/lutAll.cri_out_len/lutAll.cri_out | 表示下方二维网格的点数,应相等且为 lutAll.ct_grid_num*lutAll.cri_grid_num。 |
当前 JSON 版本的工具不支持该调整功能。
未调整色温时,ct_out、cri_out 对应的二维网格如下。在 ct_in_range 和 cri_in_range 指定的矩形区域内,水平和垂直方向分别按 ct_grid_num、cri_grid_num 进行采样,采样点对应下图圆点。ct_out 保存所有圆点的 ct 坐标,cri_out 保存所有圆点的纵坐标。
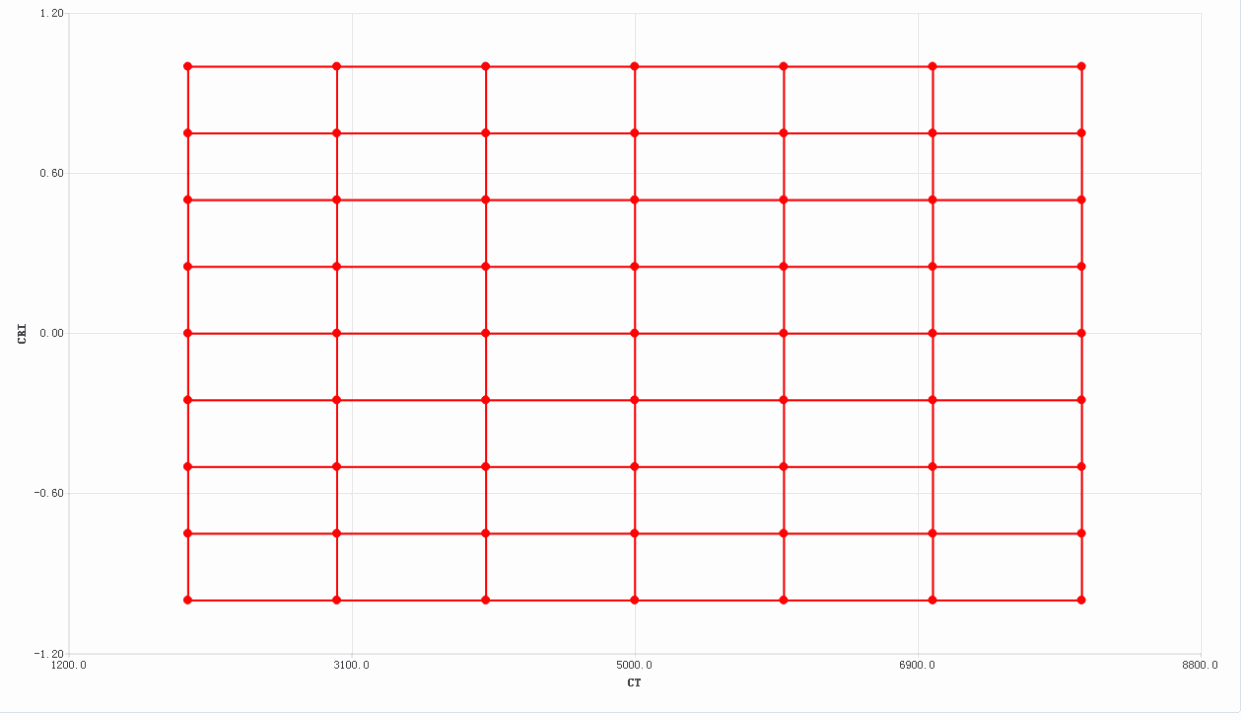
英文原稿图, PDF p.31, #161.
整体色彩风格的调整:
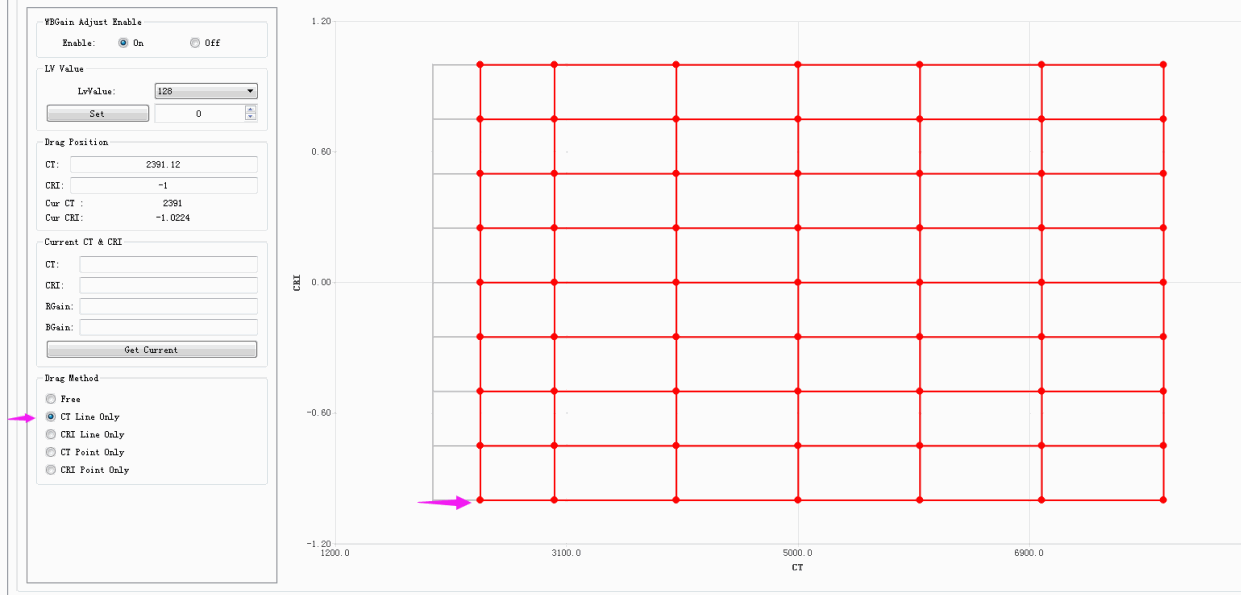
(1) 若要将色温 2000k 的色调调暖,选择 CT Line Only 模式,按下图调整表格:将鼠标移到任意 cct=2000 的圆点附近,按住并向右拖动。应用后,2000k–2391k 的输入全部调整到 2391k。
英文原稿图, PDF p.31, #164.
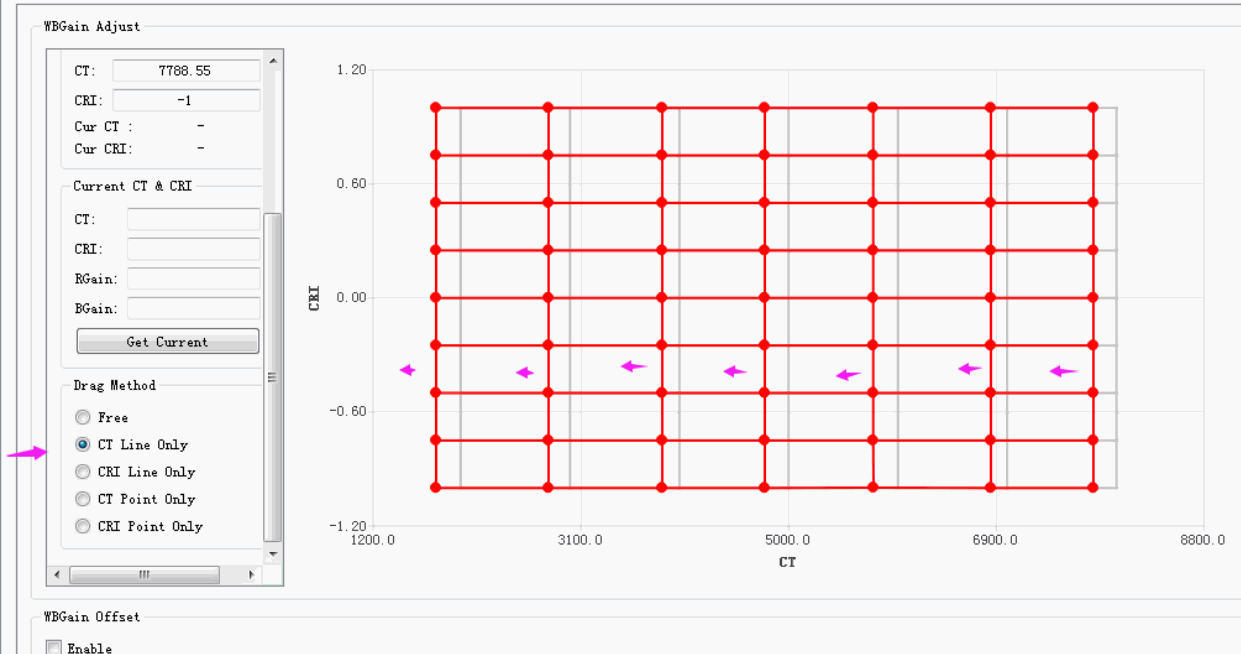
(2) 若要将全部色调调冷,选择 CT Line Only 模式,按下图调整表格:将鼠标移到不同 CCT 的圆点上,按住并向左拖动,直到所有色调向左移动。
英文原稿图, PDF p.32, #166.
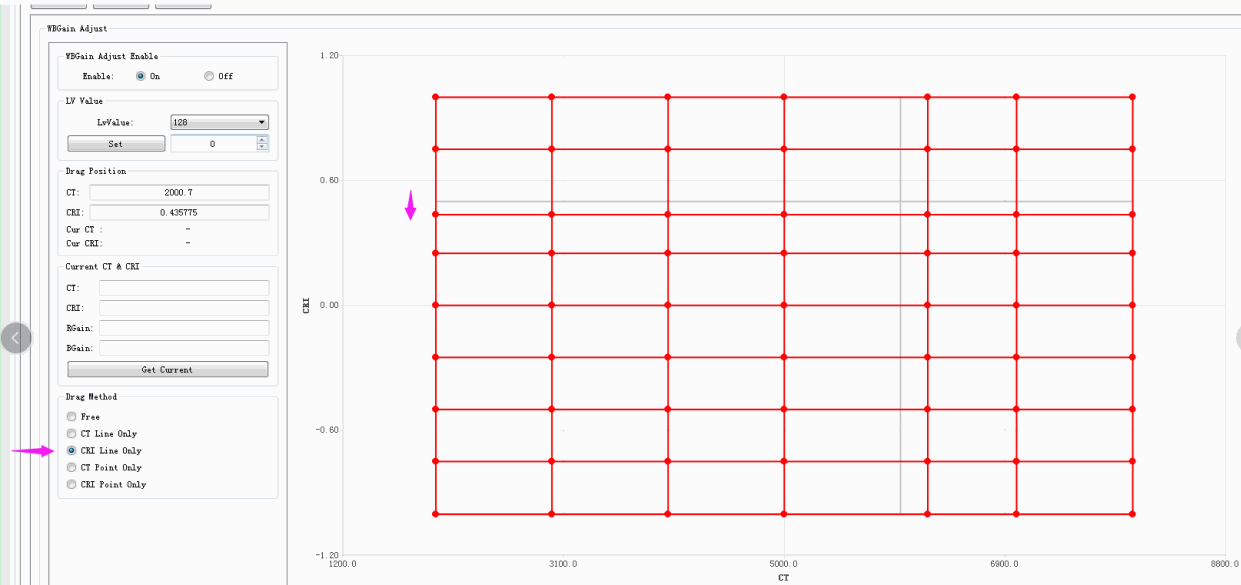
(3) 若要将所有 CRI 为 0.5 的色调调紫,选择 CRILine ONLY 模式,按下图调整表格:将鼠标移到任意 CRI=0.5 的圆点附近,按住并向下拖动;向上拖动则偏绿。
英文原稿图, PDF p.32, #168.
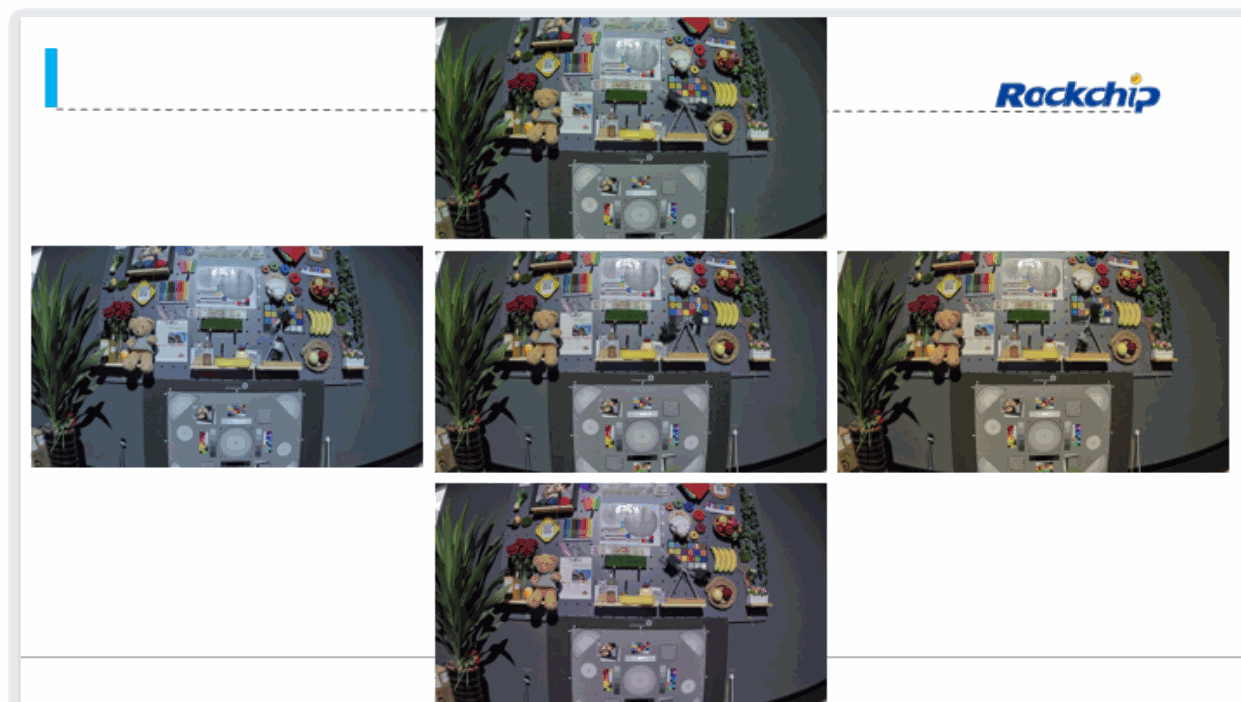
色调调整效果如下(中间为原图,上、下、左、右分别为绿色、紫色、蓝色和红色色调)。
英文原稿图, PDF p.33, #170.
此外,二维表可方便地局部调整 wbgain 而不影响其他场景。此时选择自由模式,可沿任意方向调整;移动所在矩形四个顶点的坐标即可调整输出 wbgain。
2.2.16 wbGain 偏移
对应 JSON 的 autoExtPara.wbGainOffset 结构。
| 名称 | 说明 |
|---|---|
| enable | 开关:0 不启用,1 启用。 |
| offset | R、GR、GB、B 通道偏移。范围由 wbgain+offset 决定:ISP21 相加后范围 [0,4],其他平台 [0,8]。 |
2.2.17 remosaic 传感器配置
其他形式的传感器 raw 通过插值转换为 Bayer raw 时,需先乘入 wbgain,之后没有逆 wbgain 运算。本配置用于适配当前 AWB 算法,对应 JSON 的 autoExtPara.remosaicCfg 结构。
| 名称 | 说明 |
|---|---|
| enable | 开关:0 不启用,1 启用。Bayer 排列传感器无需启用。 |
| sensorWbGain | 插值时乘入的 wbgain,对应 R、GR、GB、B 通道;范围参见传感器资料。 |
| applyInvWbGainEnable | 是否在 raw AWB 统计前进行逆 wbgain,即除以 sensorWbGain。0 不启用,1 启用。 |
2.2.18 WBGain 平滑
计算前一帧白平衡增益的权重 wbGainDampFactor,通过对前一帧和当前帧 wbgain 加权,实现平滑变化。若要提高 wbgain 稳定性,可增大 dFMin、dFMax,但收敛速度会变慢;若要加快收敛,可减小 dFMin、dFMax,但 wbgain 可能跳变。
wbGainDampFactor 的计算逻辑如下:环境亮度变化较小时,wbGainDampFactor 稳定在 dFMax;环境亮度突变时,wbGainDampFactor 向 dFMin 靠近,即当前帧权重增大,使 wbgain 尽可能跟随环境变化并加快收敛。具体代码如下:
if (varianceLuma > LvVarTh) {
*wbGainDampFactor -= dFStep;
}
else {
*wbGainDampFactor += dFStep;
}
if (*wbGainDampFactor < dFMin) {
*wbGainDampFactor = dFMin;
}
else if (*wbGainDampFactor > dFMax) {
*wbGainDampFactor = dFMax;
}
对应 JSON 的 autoExtPara.dampFactor 结构。
| 名称 | 说明 |
|---|---|
| dFStep | wbGainDampFactor 变化步长,范围 0-1。 |
| dFMin | wbGainDampFactor 最小值,范围 0-1。 |
| dFMax | wbGainDampFactor 最大值,范围 0-1。 |
| LvIIRsize | 记录环境亮度的帧数,范围 0-255。 |
| LvVarTh | 判断是否改变 wbGainDampFactor 的环境亮度方差阈值,范围 0-255000。 |
2.2.19 其他
2.2.19.1 tolerance
用于控制 wbgain 更新,可为不同环境亮度 lumaValue 配置不同阈值 toleranceValue。当 AWB 策略计算的若干帧白平衡增益差值(全部通道)的平均值小于该阈值时,wbgain 使用前一帧的值;帧数由 weightForNightGainCalc_len 配置。对应 JSON 的 autoExtPara.tolerance 结构。
| 名称 | 说明 |
|---|---|
| lumaValue | 环境亮度,范围 [0-255000],参考后文 lumaValueMatrix 配置。 |
| toleranceValue | 阈值,范围 [0-1]。 |
| lumaValue_len/toleranceValue_len | 对应配置数量,两者相等,范围不限制。 |
2.2.19.2 runInterval
控制每隔多少帧执行一次自动白平衡,可为不同环境亮度 lumaValue 配置不同帧间隔 intervalValue。对应 JSON 的 autoExtPara.runInterval 结构。
| 名称 | 说明 |
|---|---|
| lumaValue | 环境亮度,范围 [0-255000],参考后文 lumaValueMatrix 配置。 |
| intervalValue | 帧数,范围 [0-255]。 |
| lumaValue_len/intervalValue_len | 对应配置数量,两者相等,范围不限制。 |
2.2.19.3 lumaValueMatrix
对应 JSON 的 autoExtPara.lumaValueMatrix 数组。
| 名称 | 说明 |
|---|---|
| lumaValueMatrix | 环境亮度分为 15 级;每级起始亮度值范围 0-300000。 |
2.2.19.4 白平衡收敛判断
对应 JSON 的 autoExtPara.converged 结构。
| 名称 | 说明 |
|---|---|
| varThforUnDamp | 白平衡收敛阈值。若若干帧内 AWB 策略所得各通道白平衡增益差平均值小于 varThforUnDamp,且平滑后各通道增益差平均值小于 varThforDamp,则认为收敛。帧数由 weightForNightGainCalc_len 指定。范围 0.0-1,建议 0.06。 |
| varThforDamp | 含义、范围同上,建议 0.03。 |
2.2.19.5 中框、大框与附加框白点选择参数
对应 JSON 的 autoExtPara.xyRegionStableSelection 节点。
| 名称 | 说明 |
|---|---|
| enable | 使中框、大框和附加白点框选择结果稳定的功能开关。 |
| xyTypeListSize | xyRegionSize、LvVarTh 用于稳定框选结果。取 xyTypeListSize 帧中票数较多的框为最终结果;LvIIRsize 帧(参见 WBGain 平滑)的亮度方差小于 varianceLumaTh 时不更新框选,即沿用上一帧的框。范围 0-1000。 |
| varianceLumaTh | 说明参见上一行;范围 0-1000。 |
| wpNumTh | 配置随环境亮度变化的阈值,当前阈值由配置线性插值。 |
| wpNumTh.lumaValue | 环境亮度,范围 0-255000。 |
| wpNumTh.forBigType | 将白点数与 forBigType/100000*totalPixel 比较;范围 0-100000。 |
| wpNumTh.forExtraType | 将实际白点数与 forExtraType/100000*totalPixel 比较;范围 0-100000。 |
xyRegionSize = 0 或 varianceLumaTh= 0 时,每帧均使用当前帧信息对应的框选结果。
if(number of white dots in the middle frame> forBigType/100000*totalPixel){
Then the white point for calculating wbgain comes from the middle box
}else{
The white point for calculating wbgain comes from the large box
if(The number of white dots in the large box<=forExtraType/100000*totalPixel && The total number of white dots in the accessory white dot box > 0){
The white point for calculating wbgain comes from the additional white point box}
}
注意:
(1) 用于计算 wbgain 的白点来自附加白点框时,“分区策略计算 WBGain”一节的参数无效。
2.3 标定
2.3.1 AWB 标定原理
主要标定标准光源下 Raw 在 XY、UV、YUV 域中的白点条件、单色算法参数和白平衡增益。
2.3.2 AWB 标定 raw 图要求
采集 RAW 图像时,需要准备以下环境:
① 设备:X-rite 24 色卡、灯箱。
② 调整曝光参数,使色卡最亮白块的最大值处于 [150-240];在此范围内越亮越好。
③ 色卡占画面的比例大于 1/9。
依次在 A、CWF、D50、D65、D75、HZ、TL84 光源下拍摄 X-rite 24 色卡,去马赛克示意图如下:
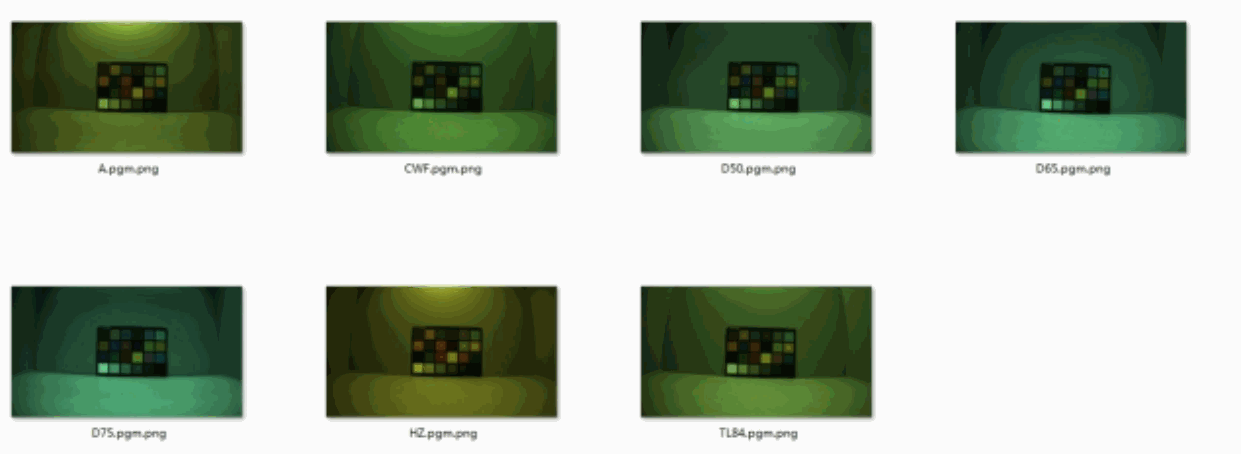
英文原稿图, PDF p.38, #231.
2.3.3 AWB 标定工具界面说明
(1) AWB 主界面示意图。
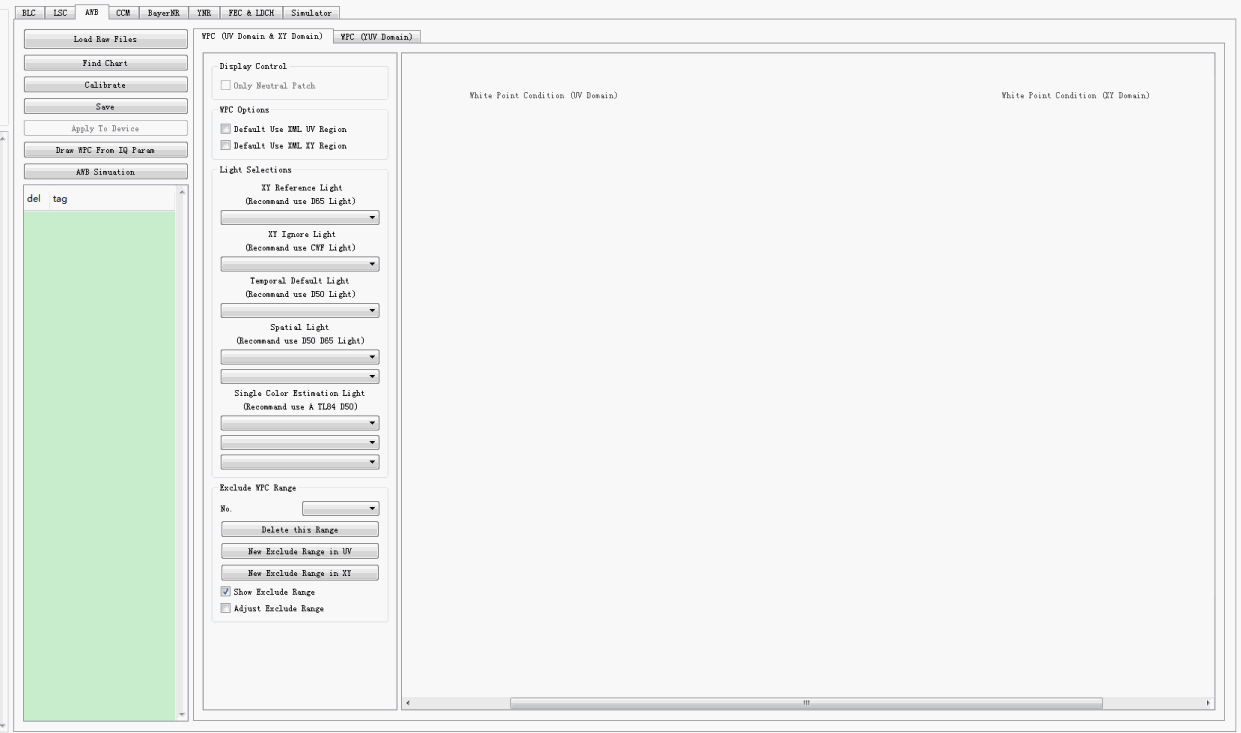
英文原稿图, PDF p.39, #234.
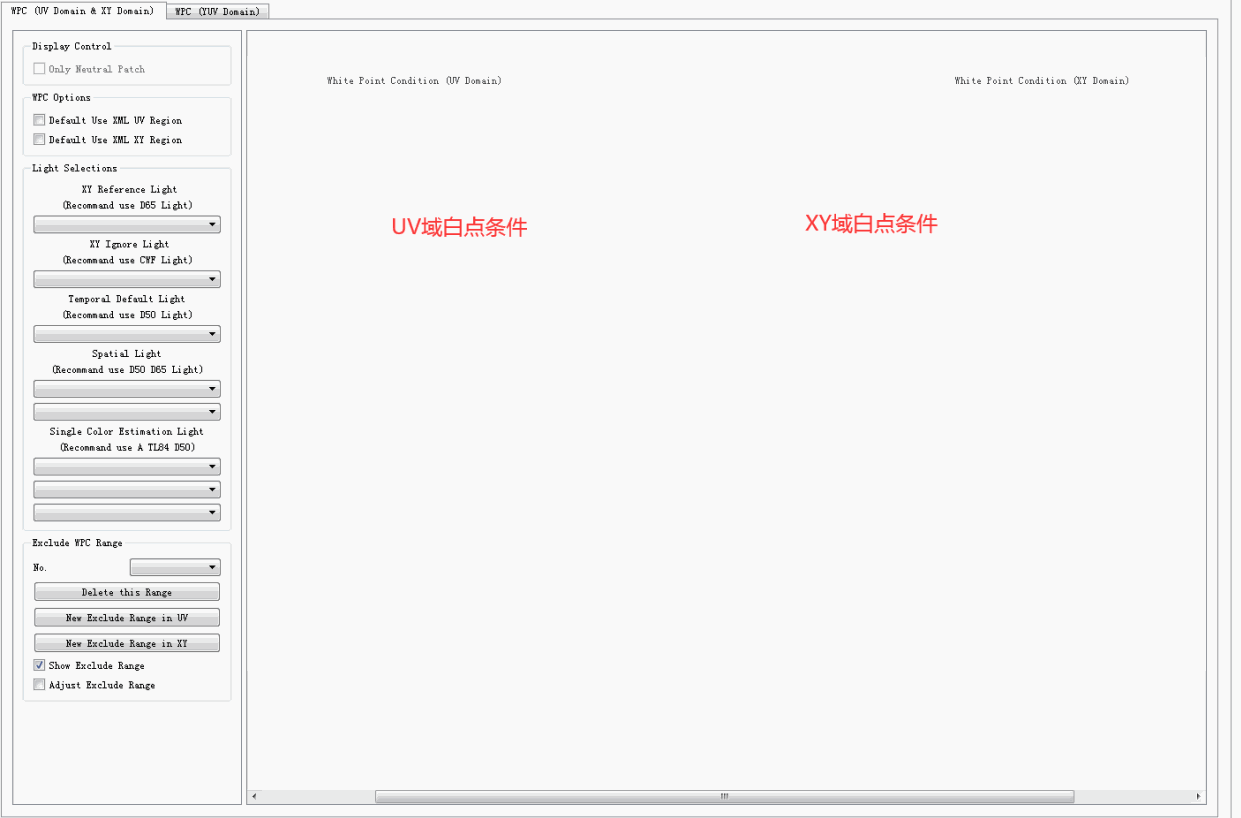
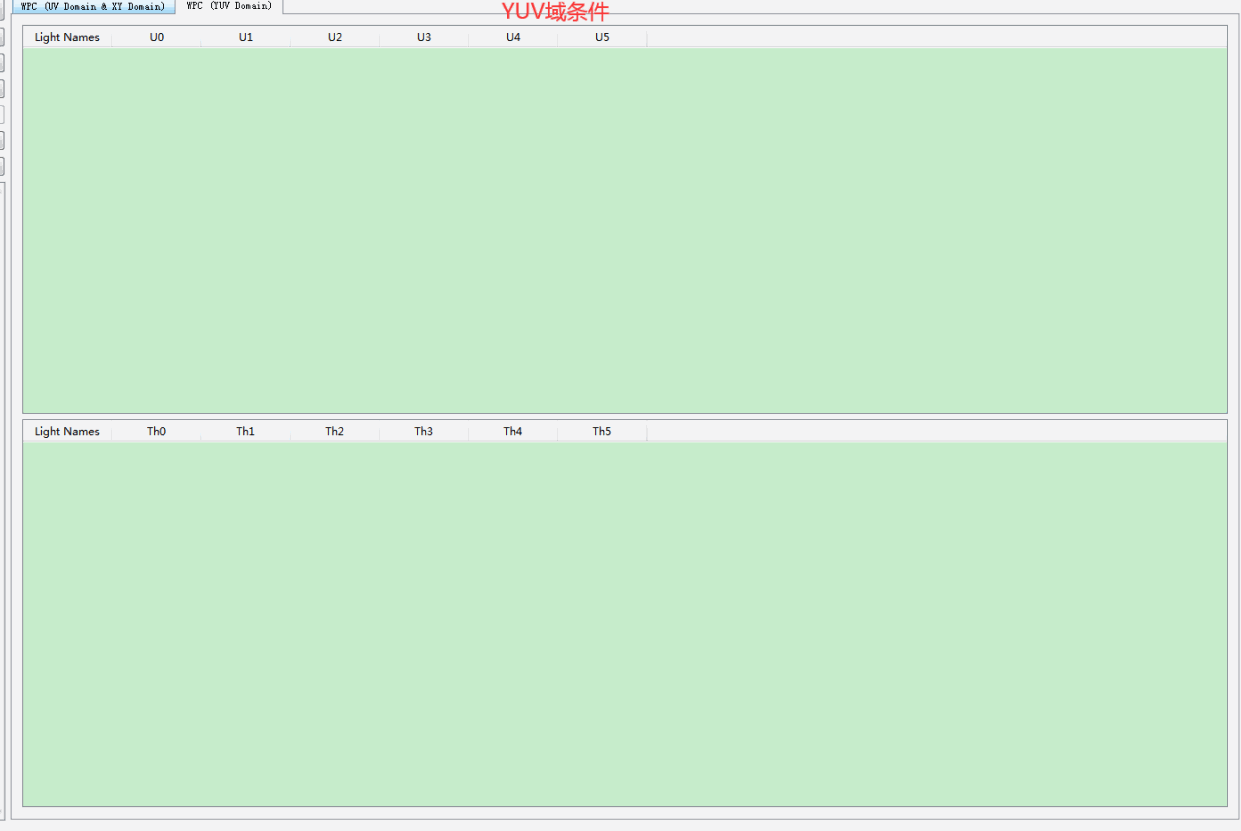
(2) 标定时,主要调整 UV、XY 域的白点边界和 YUV 域的 TH 值。
英文原稿图, PDF p.39, #236.
英文原稿图, PDF p.40, #237.
UV、XY 域白点区间调整操作:a) 在坐标系中,用鼠标拖动白点条件的角点,调整位置和白点区间;b) 在空白区域拖动鼠标,可拖动整个白点区间;c) 使用滚轮缩放。
(3) Exclude WPC Range 面板可添加非白点区间及附加光源白点区间。
(4) 点击 AWB 主界面的 AWB Simulaton 按钮,弹出下图界面。AWB Simulaton 用于检测 raw 图的白点,统计白点增益和数量。
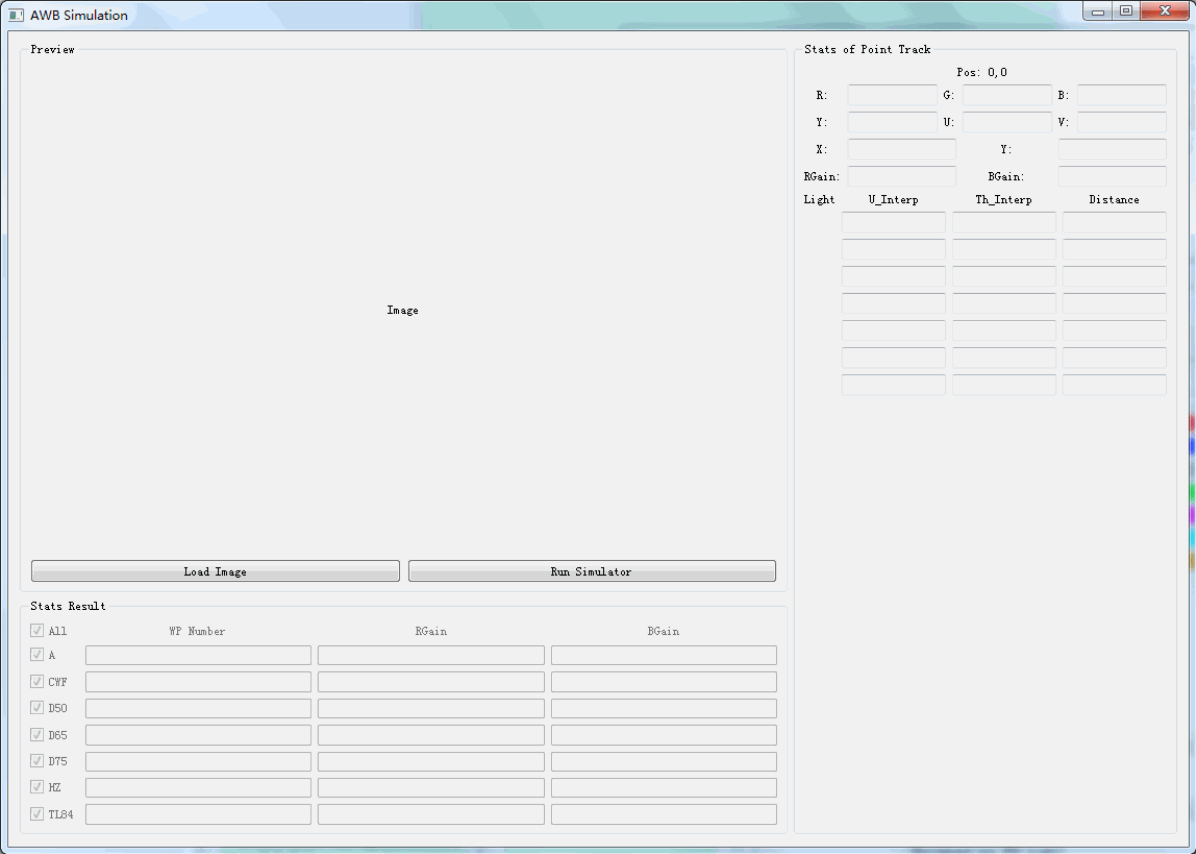
英文原稿图, PDF p.40, #241.
① LoadImage 导入 Raw 图像后,按下图显示白点信息;不同光源的白点以不同颜色显示。中框、大框的白点数量及 RGain、BGain 分别显示在 Detected WP Number、RGain、BGain 三个文本框中。
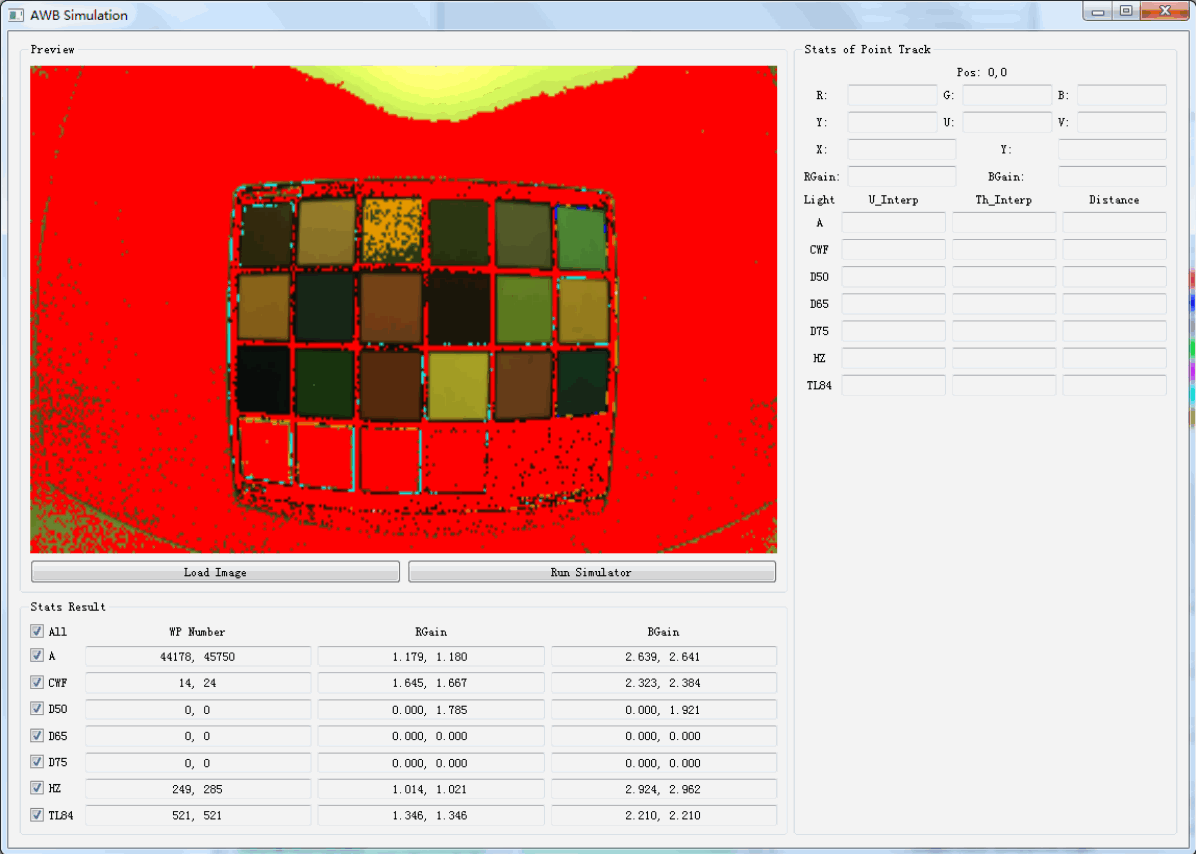
英文原稿图, PDF p.41, #243.
② 点击图像任意位置(下图黑箭头),该点将映射到 UV 和 XY 域白点条件界面(黑色小方块),便于判断其是否位于白点区间内。同时显示该点的 R G B U V X Y RGain BGain(红框),以及映射到 YUV 域各光源后的 you、th 和相对标准白点的偏离距离(绿框三列;原文写作 you)。
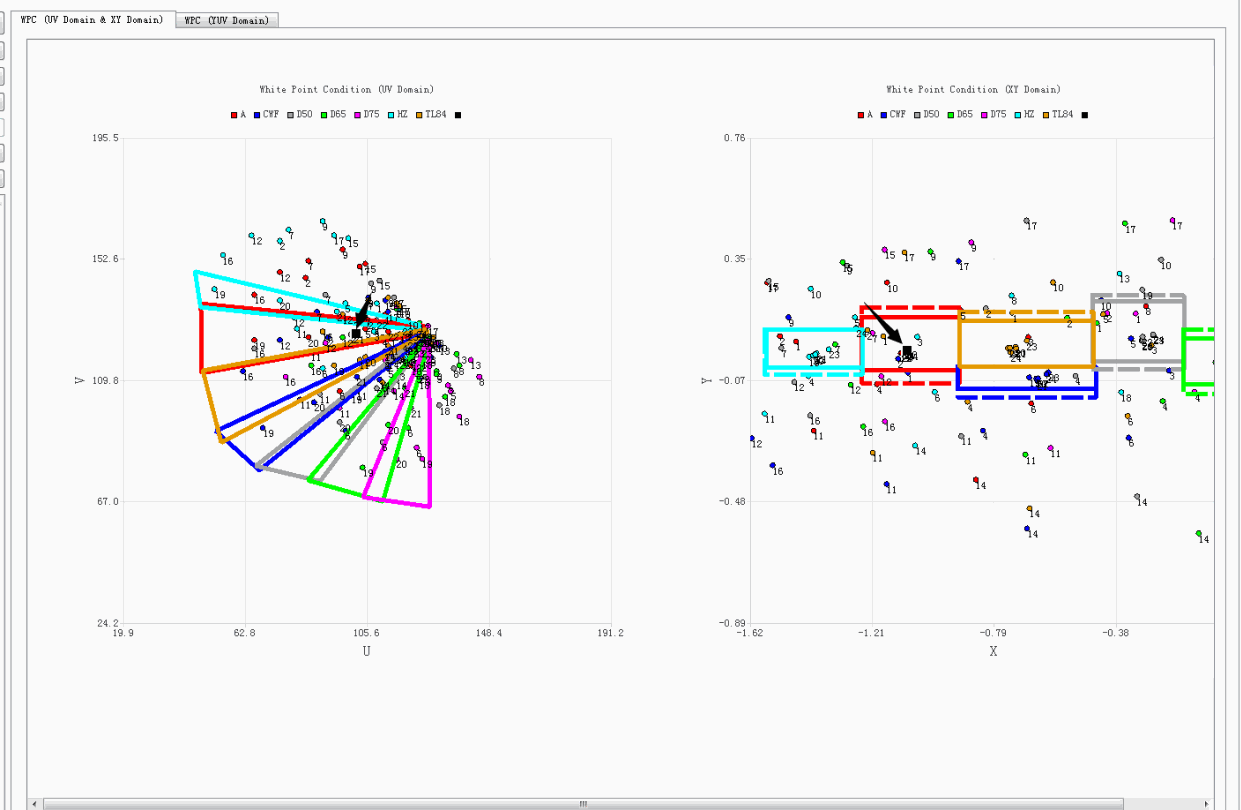
英文原稿图, PDF p.41, #245.
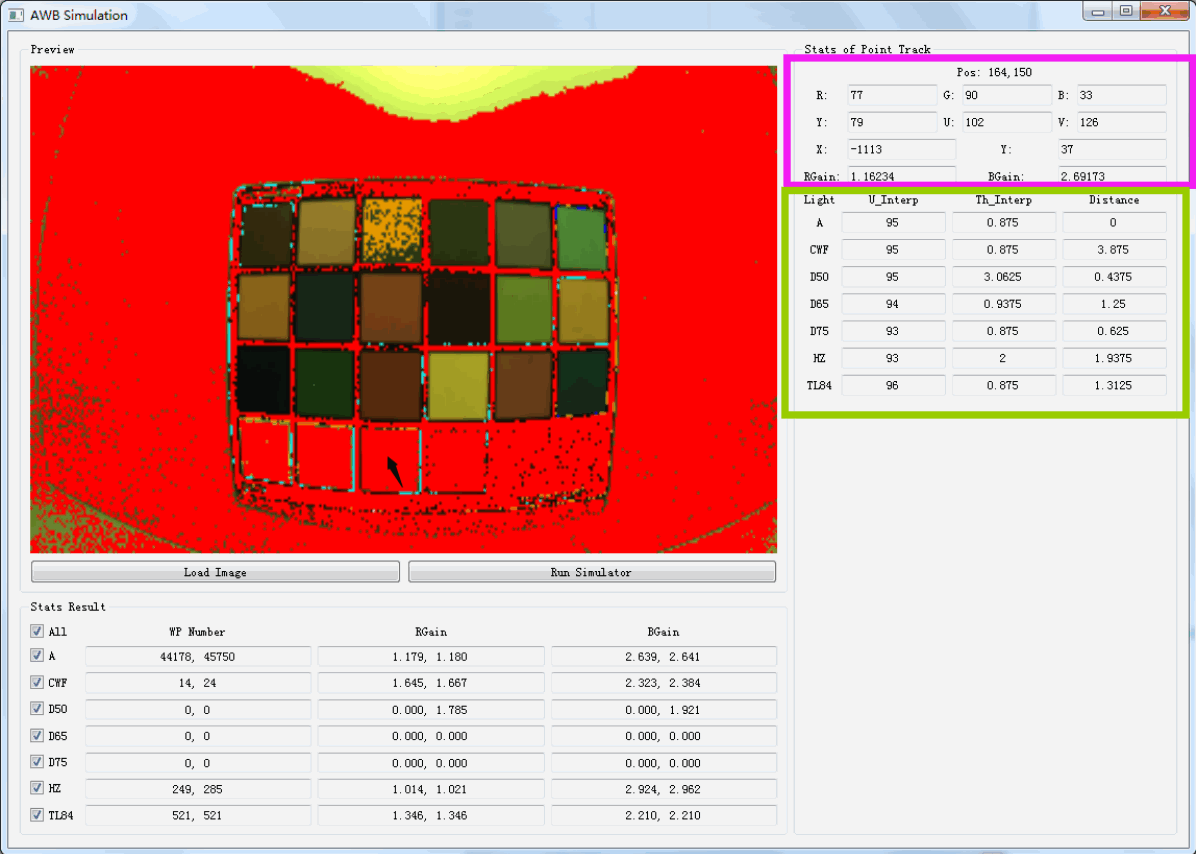
英文原稿图, PDF p.42, #246.
2.3.4 AWB 标定步骤
(1) AWB 标定前需完成 BLC 和 LSC 标定。
(2) 点击 Load Raw Files,导入 A、CWF、D50、D65、D75、HZ、TL84 下的 raw 图(建议使用这七种光源的 raw 图标定)。
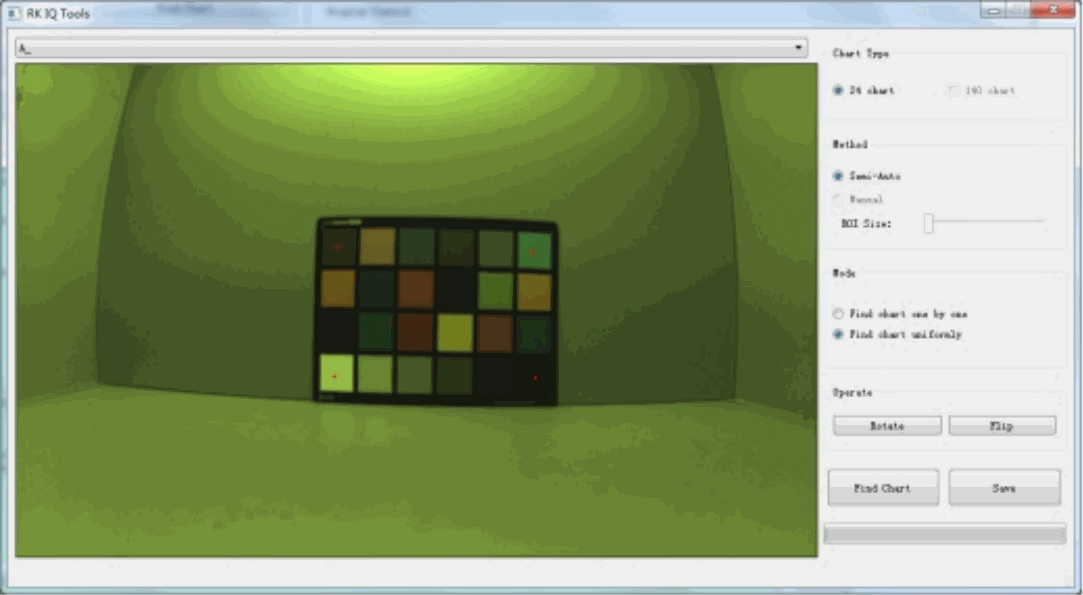
(3) 点击 Find Chart 识别色卡。
英文原稿图, PDF p.42, #251.
① 依次点击 Block 1、Block 6、Block 19,再点击 Block 20。
② 点击 FindChart,批量识别所有光源下的色卡色块,如下图(显示最后一个光源的白点检测结果)。
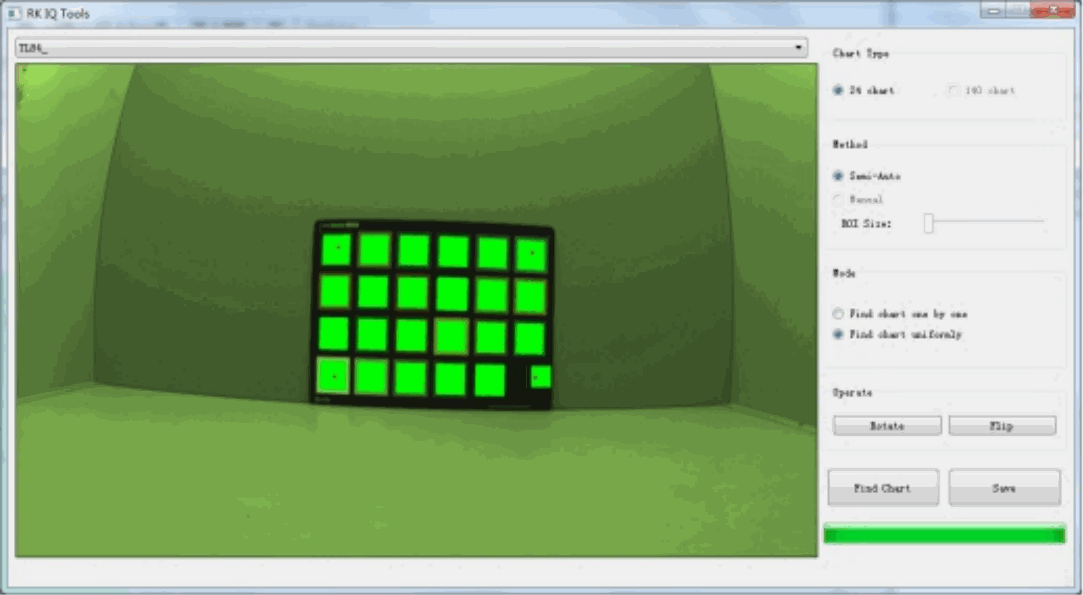
英文原稿图, PDF p.43, #254.
③ 在下拉菜单中选择其他光源,确认色块识别是否正确。示例发现仅 TL84 的最后一个色块略偏右,此时只需单独重新检测:在对应模式下选择 Find chart one by one,重复步骤 1、2,直到 TL84 色块识别正确,如下图。
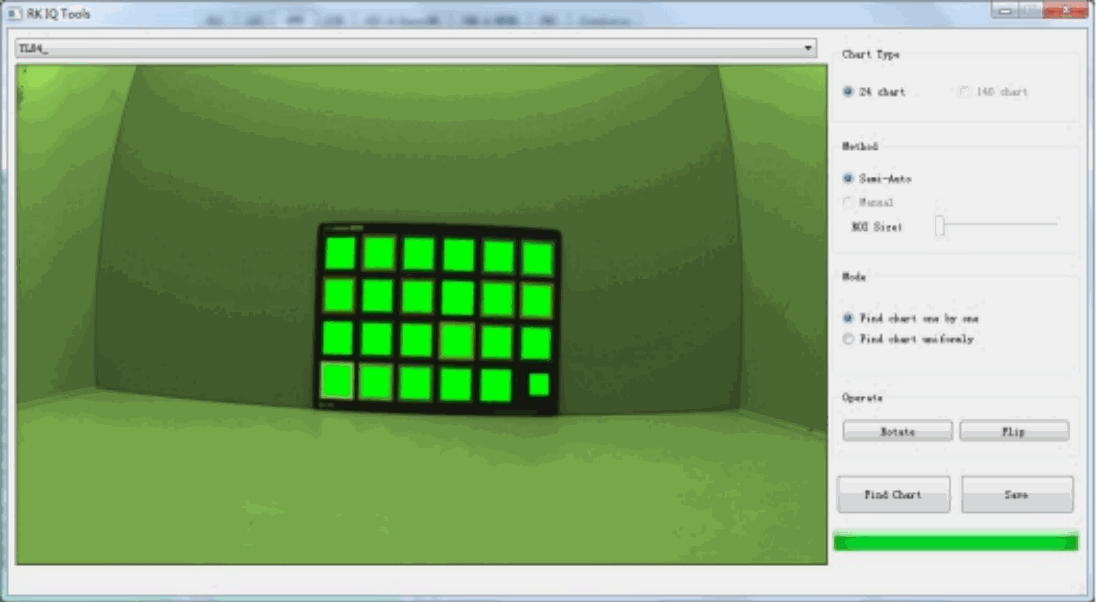
英文原稿图, PDF p.43, #256.
④ 点击 Save 完成识别。
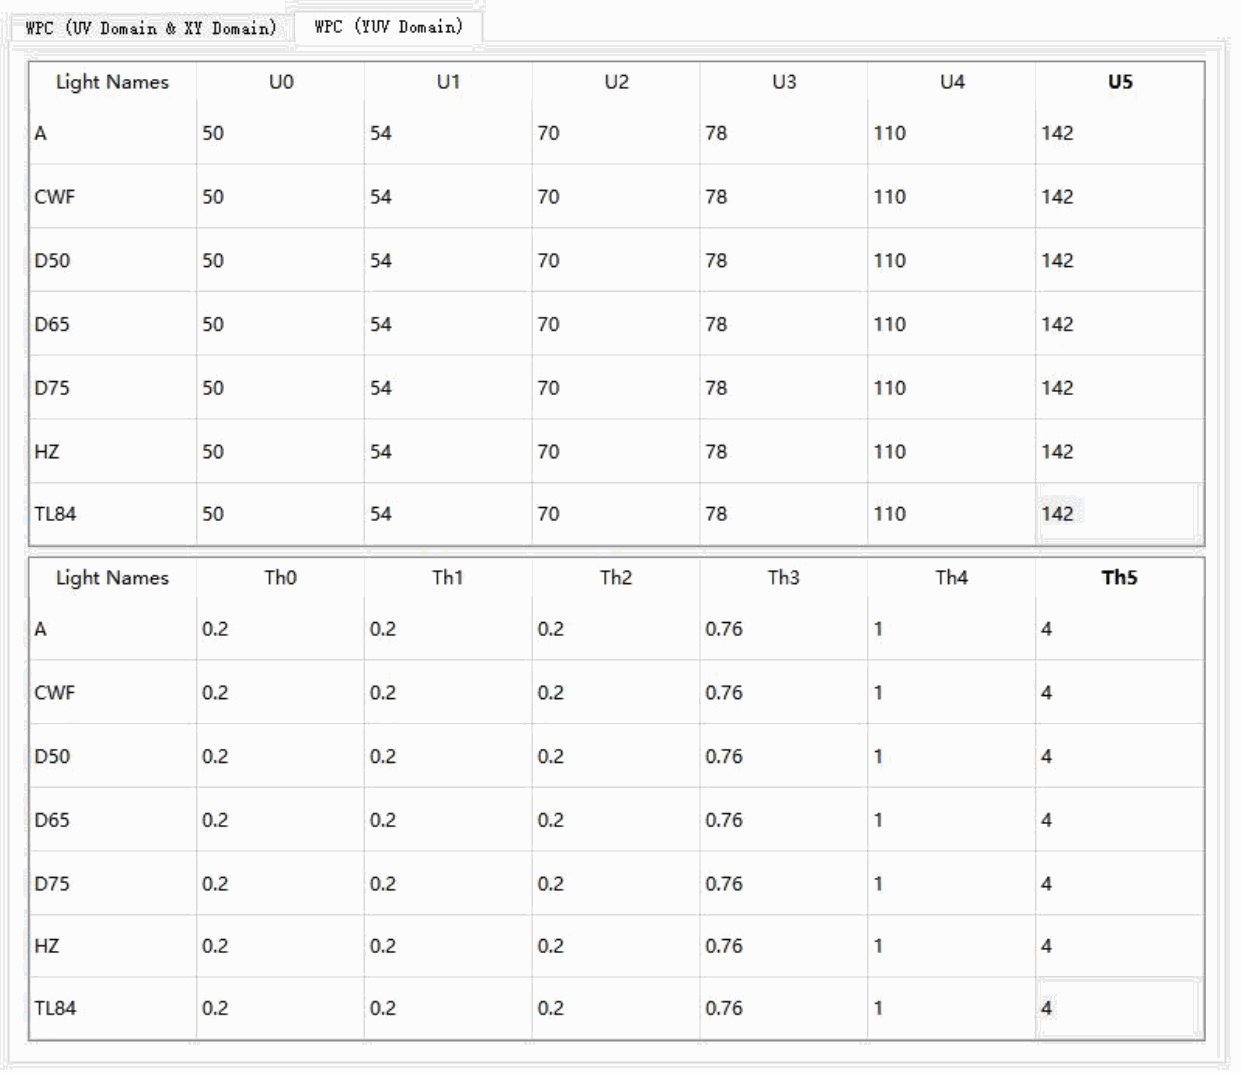
(4) 点击 Calibrate,获得下列初始白点条件及其他参数。
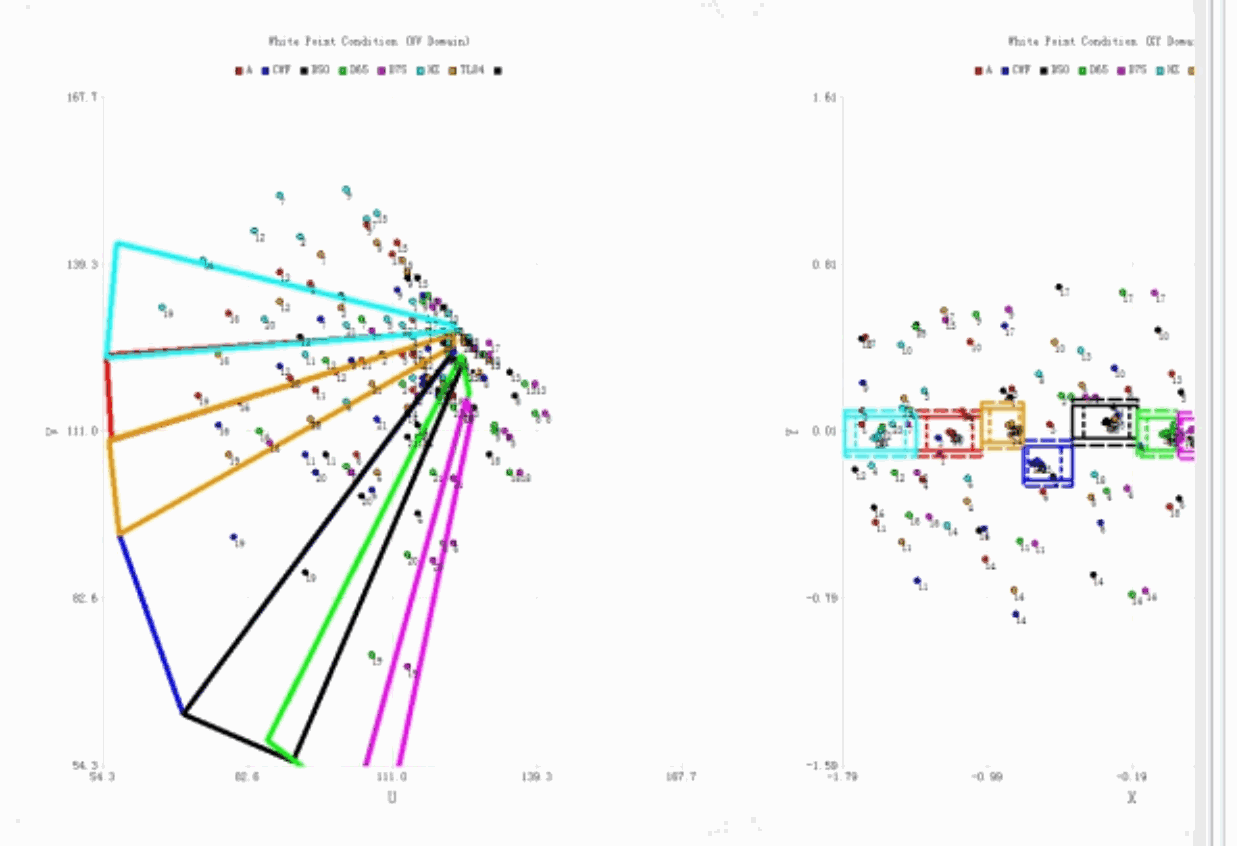
英文原稿图, PDF p.44, #259.
英文原稿图, PDF p.44, #260.
| 光源 | U0 | U1 | U2 | U3 | U4 | U5 |
|---|---|---|---|---|---|---|
| A | 50 | 54 | 70 | 78 | 110 | 142 |
| CWF | 50 | 54 | 70 | 78 | 110 | 142 |
| D50 | 50 | 54 | 70 | 78 | 110 | 142 |
| D65 | 50 | 54 | 70 | 78 | 110 | 142 |
| D75 | 50 | 54 | 70 | 78 | 110 | 142 |
| HZ | 50 | 54 | 70 | 78 | 110 | 142 |
| TL84 | 50 | 54 | 70 | 78 | 110 | 142 |
| 光源 | Th0 | Th1 | Th2 | Th3 | Th4 | Th5 |
|---|---|---|---|---|---|---|
| A | 0.2 | 0.2 | 0.2 | 0.76 | 1 | 4 |
| CWF | 0.2 | 0.2 | 0.2 | 0.76 | 1 | 4 |
| D50 | 0.2 | 0.2 | 0.2 | 0.76 | 1 | 4 |
| D65 | 0.2 | 0.2 | 0.2 | 0.76 | 1 | 4 |
| D75 | 0.2 | 0.2 | 0.2 | 0.76 | 1 | 4 |
| HZ | 0.2 | 0.2 | 0.2 | 0.76 | 1 | 4 |
| TL84 | 0.2 | 0.2 | 0.2 | 0.76 | 1 | 4 |
(5) 点击 AWB Simulaton,导入 A、CWF、D50、D65、D75、HZ、TL84 下的 raw 图,查看白点检测准确性。
(6) 修改 UV 或 XY 域的框,或 YUV 的 TH,使各光源色卡白点检测更准确。
(7) 点击 Save。
(8) 重复 (5)~(7),直到各光源的白点检测合理。
(9) 注意事项:
① 调整边界,使白点在框内、非白点在框外(通常无法完全做到)。
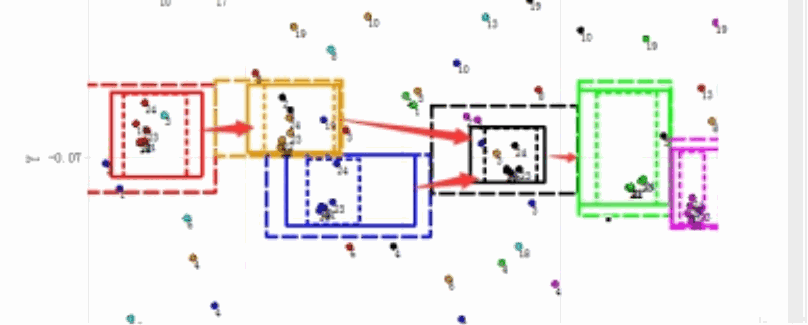
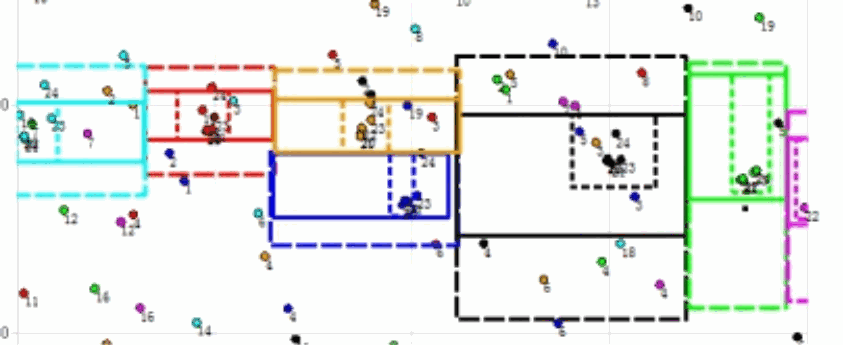
② 黑体轨迹上所有光源的中框区间在 x 方向连续(三种线型代表三种尺寸的框;当前版本没有小框)。
错误示范:大框区间连续,但中框之间有空隙,如下图箭头。
英文原稿图, PDF p.45, #269.
正确示范:
英文原稿图, PDF p.45, #271.
③ A、hz 光源在 XY 域 y 方向可更紧凑;d50、d65 的 XY 域 y 方向可放宽。
④ 色温相近光源的中框、大框区间在 y 方向连续(CWF 和 TL84)。
⑤ 所有光源在 UV 域围成的区间不得断开。
⑥ 不同光源边界可以重叠,但不能在 XY 和 UV 空间同时重叠。
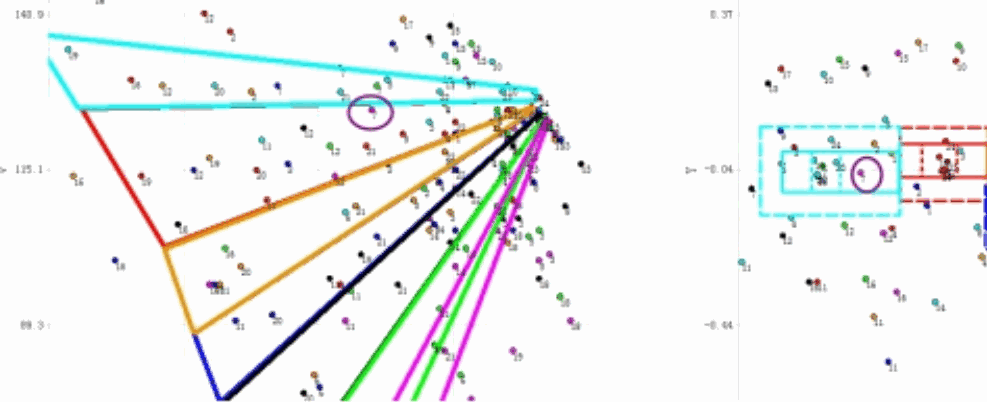
⑦ 参考 XY 空间划分 UV 空间,以排除非白点。
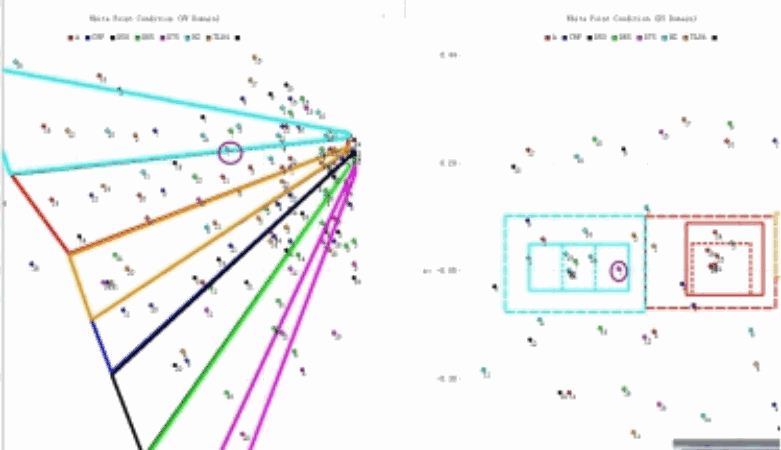
圈出的 D75 光源第 7 色块落入 hz 范围时,会被识别为白点。
英文原稿图, PDF p.46, #278.
重新调整后,D75 光源第 7 色块 B 在 XY 和 UV 空间不属于同一光源,因此不会识别为白点。
英文原稿图, PDF p.46, #280.
⑧ 非白点落入 XY 和 UV 白点区间时,还可通过降低 YUV 域的 TH 或增加非白点区间来排除。
⑨ 白点落入 XY、UV 白点区间,却仍未成为白点,可能是超出亮度范围被排除、落入非白点区间,或因小于 TH 而未落入 YUV 域白点区间。
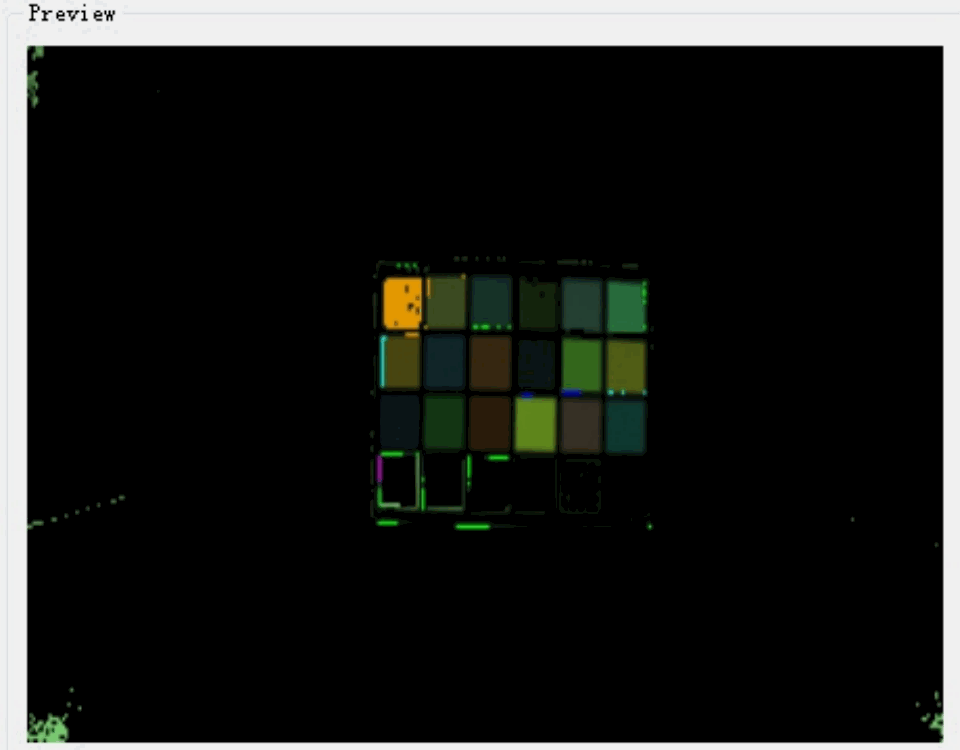
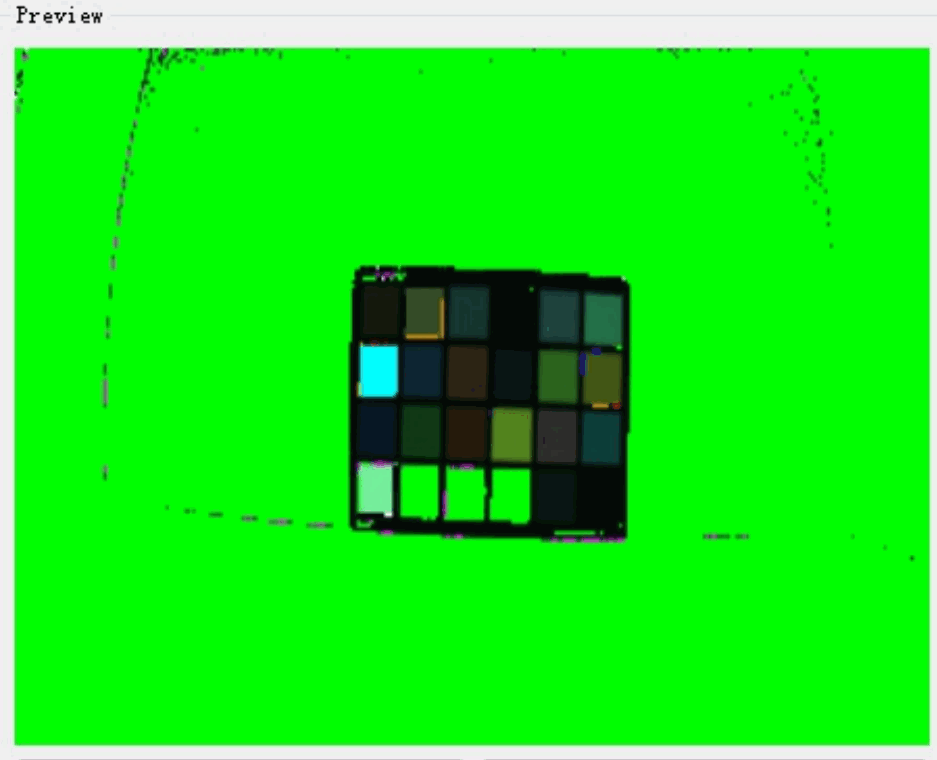
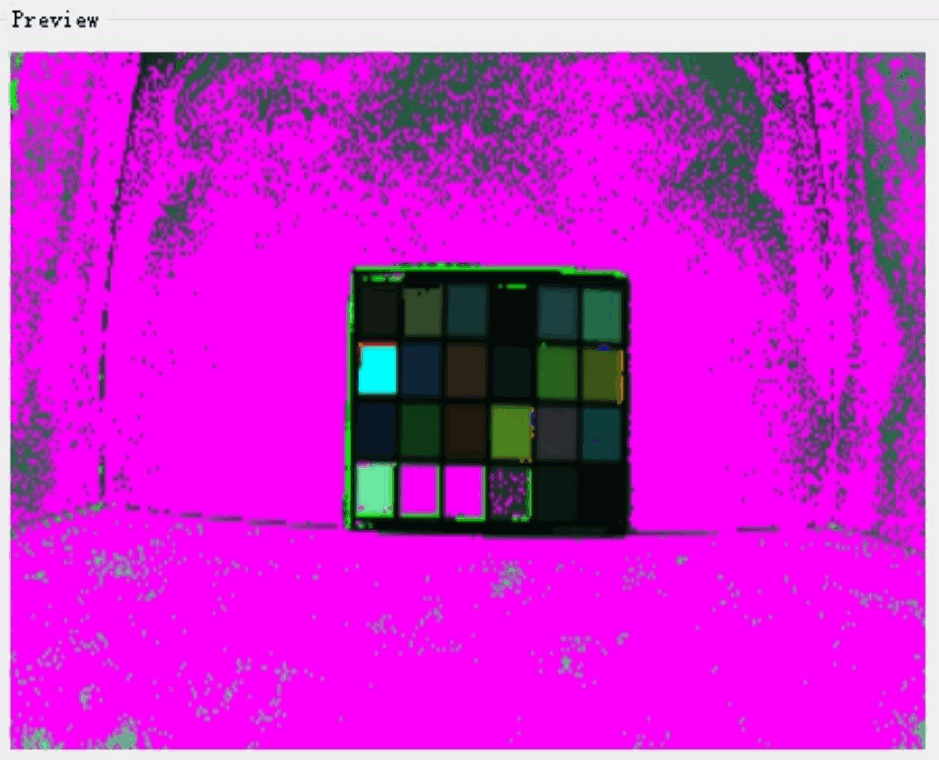
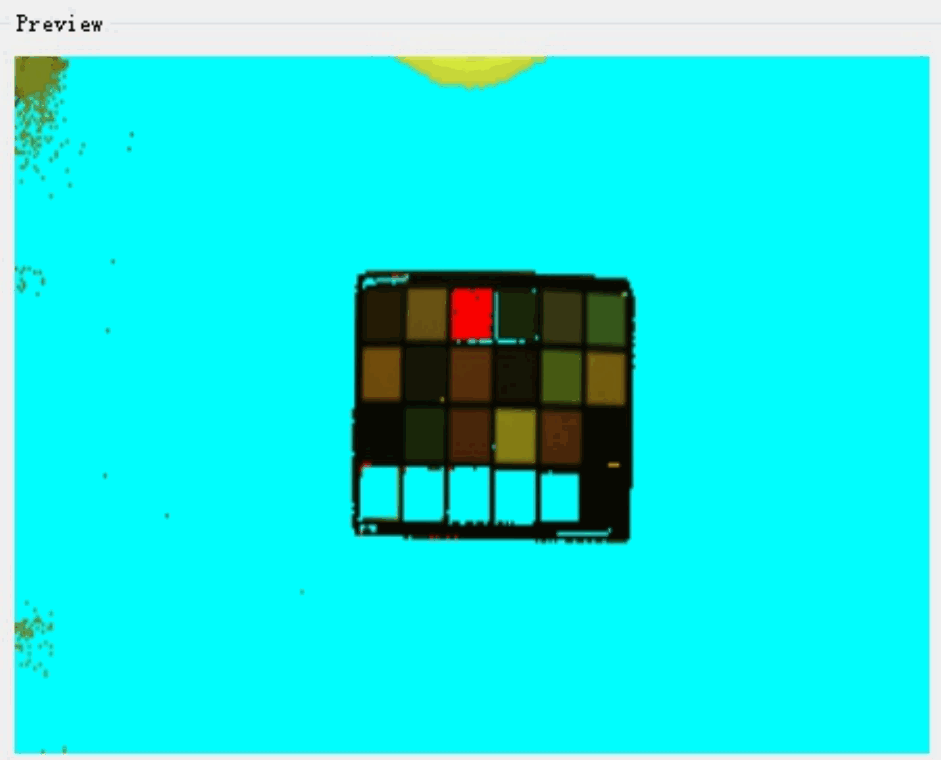
2.3.5 AWB 标定参数验证
依次导入标定图进行白点检测,优先保证较低漏检率,并适当降低误判率。
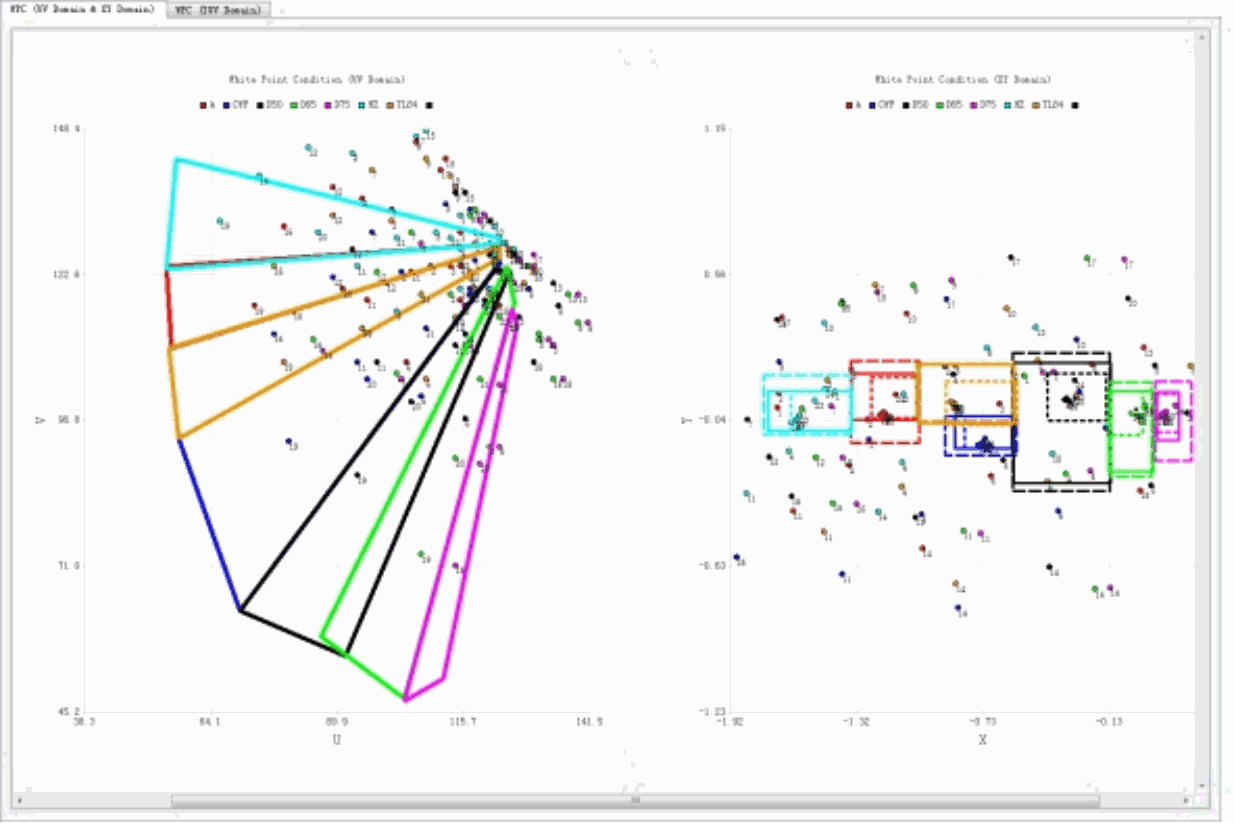
最终白点条件:
英文原稿图, PDF p.47, #286.
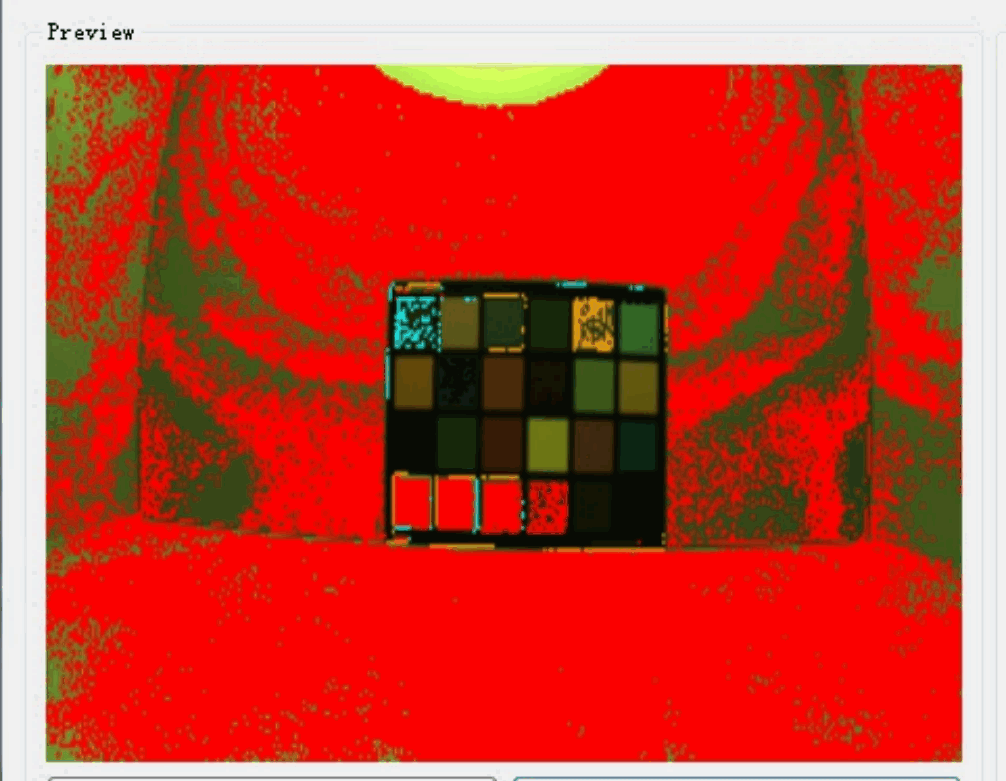
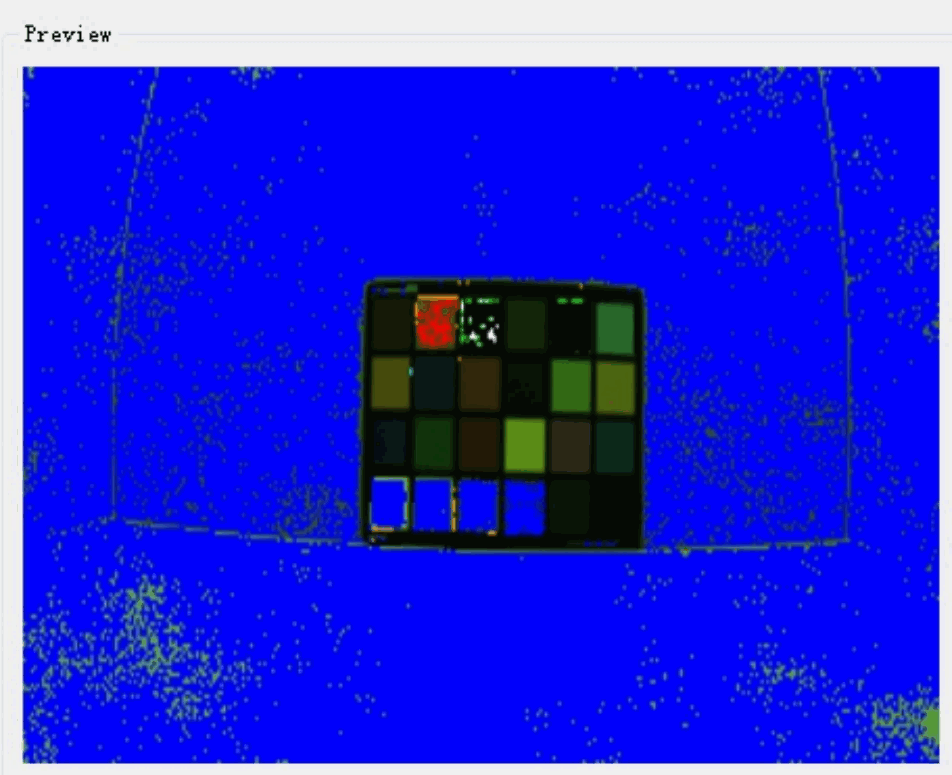
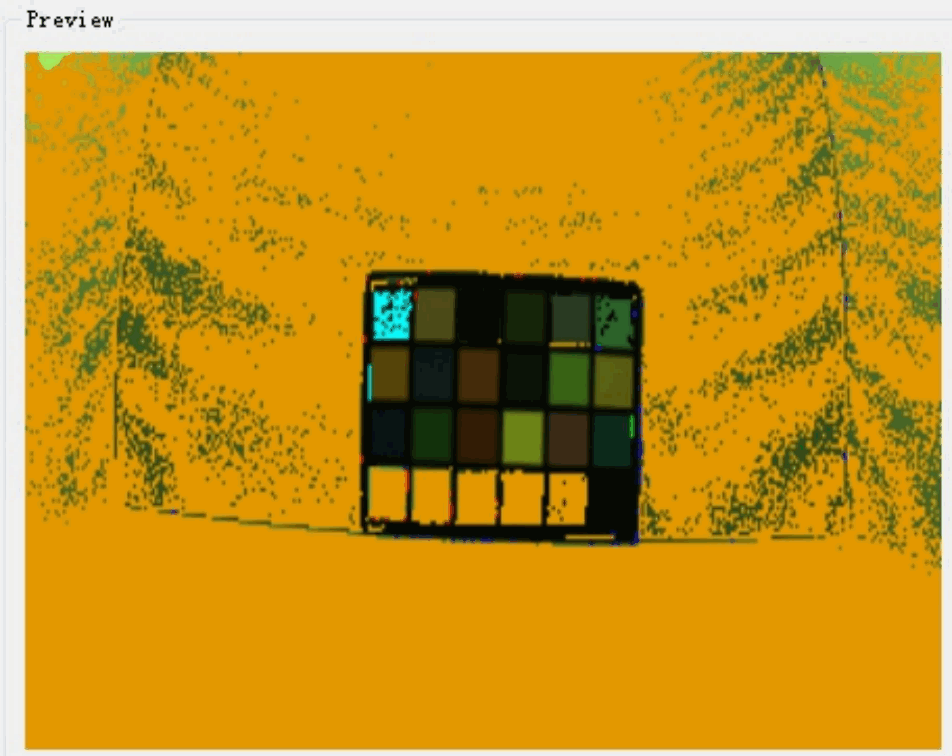
白点测试结果如下:
A 光源
英文原稿图, PDF p.47, #289.
CWF:
英文原稿图, PDF p.48, #291.
D50
英文原稿图, PDF p.48, #293.
D65
英文原稿图, PDF p.49, #295.
D75
英文原稿图, PDF p.49, #297.
HZ
英文原稿图, PDF p.50, #299.
TL84
英文原稿图, PDF p.50, #301.
2.4 常见问题定位
处理白平衡异常时,通常需抓取日志和 raw,分析原因,再通过修改白点条件或策略参数解决。
2.4.0.1 抓取与分析日志
调试 AWB 日志使用命令 export persist_camera_engine_log=0x2ff4。
2.4.0.1.1 A 的解读(原文标题)
2.4.0.2 AWB 日志解读(以串口或 adb 打印日志为例)
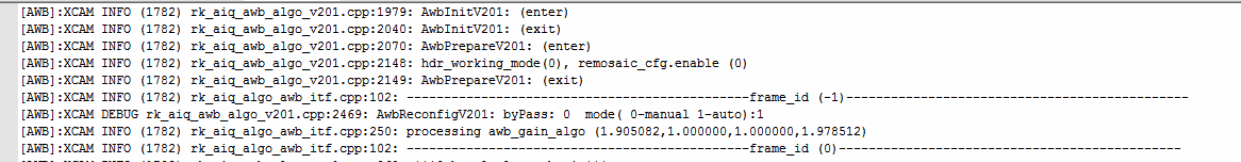
2.4.0.2.1 (1) 控制与模式日志
英文原稿图, PDF p.51, #309.
截图可辨正文转录(原截图裁切位置不猜补):
[AWB]:XCAM INFO (1782) rk_aiq_awb_algo_v201.cpp:1979: AwbInitV201: (enter)
[AWB]:XCAM INFO (1782) rk_aiq_awb_algo_v201.cpp:2040: AwbInitV201: (exit)
[AWB]:XCAM INFO (1782) rk_aiq_awb_algo_v201.cpp:2070: AwbPrepareV201: (enter)
[AWB]:XCAM INFO (1782) rk_aiq_awb_algo_v201.cpp:2148: hdr_working_mode(0), remosaic_cfg.enable (0)
[AWB]:XCAM INFO (1782) rk_aiq_awb_algo_v201.cpp:2149: AwbPrepareV201: (exit)
[AWB]:XCAM INFO (1782) rk_aiq_awb_itf.cpp:102: ---------------------------------------------frame_id (-1)---------------------------------------------
[AWB]:XCAM DEBUG rk_aiq_awb_algo_v201.cpp:2469: AwbReconfigV201: byPass: 0  mode( 0-manual 1-auto):1
[AWB]:XCAM INFO (1782) rk_aiq_awb_itf.cpp:250: processing awb_gain_algo (1.905082,1.000000,1.000000,1.978512)
[AWB]:XCAM INFO (1782) rk_aiq_awb_itf.cpp:102: ---------------------------------------------frame_id (0)---------------------------------------------
hdr_working_mode 为 0 表示当前为普通模式,否则为 HDR 模式。
byPass 为 0 表示启用白平衡校正,1 表示不启用。
mode 为 0 表示当前为手动白平衡模式,1 表示自动白平衡模式。
frame_id 为帧 ID。
processing awb_gain_algo 为本模块最终输出的 wbgain。
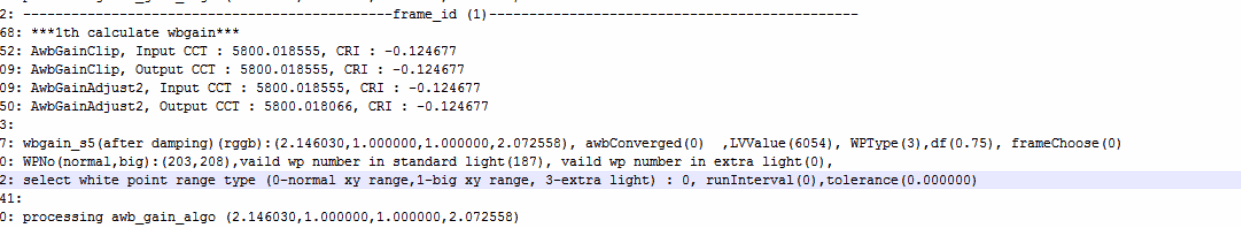
2.4.0.2.2 (2) AWB 日志级别 export persist_camera_engine_log=0x2ff2,可用于一般问题定位
英文原稿图, PDF p.51, #317.
截图可辨正文转录(原截图裁切位置不猜补):
2: ---------------------------------------------frame_id (1)---------------------------------------------
68: ***1th calculate wbgain***
52: AwbGainClip, Input CCT : 5800.018555, CRI : -0.124677
09: AwbGainClip, Output CCT : 5800.018555, CRI : -0.124677
09: AwbGainAdjust2, Input CCT : 5800.018555, CRI : -0.124677
50: AwbGainAdjust2, Output CCT : 5800.018066, CRI : -0.124677
3:
7: wbgain_s5(after damping)(rggb):(2.146030,1.000000,1.000000,2.072558), awbConverged(0) ,LVValue(6054), WPType(3),df(0.75), frameChoose(0)
0: WPNo(normal,big):(203,208),valid wp number in standard light(187), valid wp number in extra light(0),
2: select white point range type (0-normal xy range,1-big xy range, 3-extra light) : 0, runInterval(0),tolerance(0.000000)
41:
0: processing awb_gain_algo (2.146030,1.000000,1.000000,2.072558)
AwbGainClip 的 Input 和 output 分别为 wbgain 范围限制前后的 CCT、CRI。
AwbGainAdjust2 的 Input 和 output 分别为色调调整前后的 CCT、CRI。
wbgain_s5 等于平滑后的 wbgain,通常等于 processing awb_gain_algo;awbConverged 为 0、1 分别表示 AWB 未收敛、已收敛。
LVValue 为环境亮度。
WPType 对应策略分区内的区间。
df 为当前平滑系数 wbGainDampFactor。
frameChoose 为 0、1、2 分别表示使用短、中、长帧作为 AWB 硬件统计输入。
WPNo 为中框、大框中的白点数。
VAILD WP Number in Standard Light 为所有光源的有效白点数。
Select White Point Range Type 为 0、1 分别表示当前白点统计基于中框、大框。
runInterval 为运行的帧间隔。
wbgain 的变化量小于 tolerance 时,不更新 wbgain。
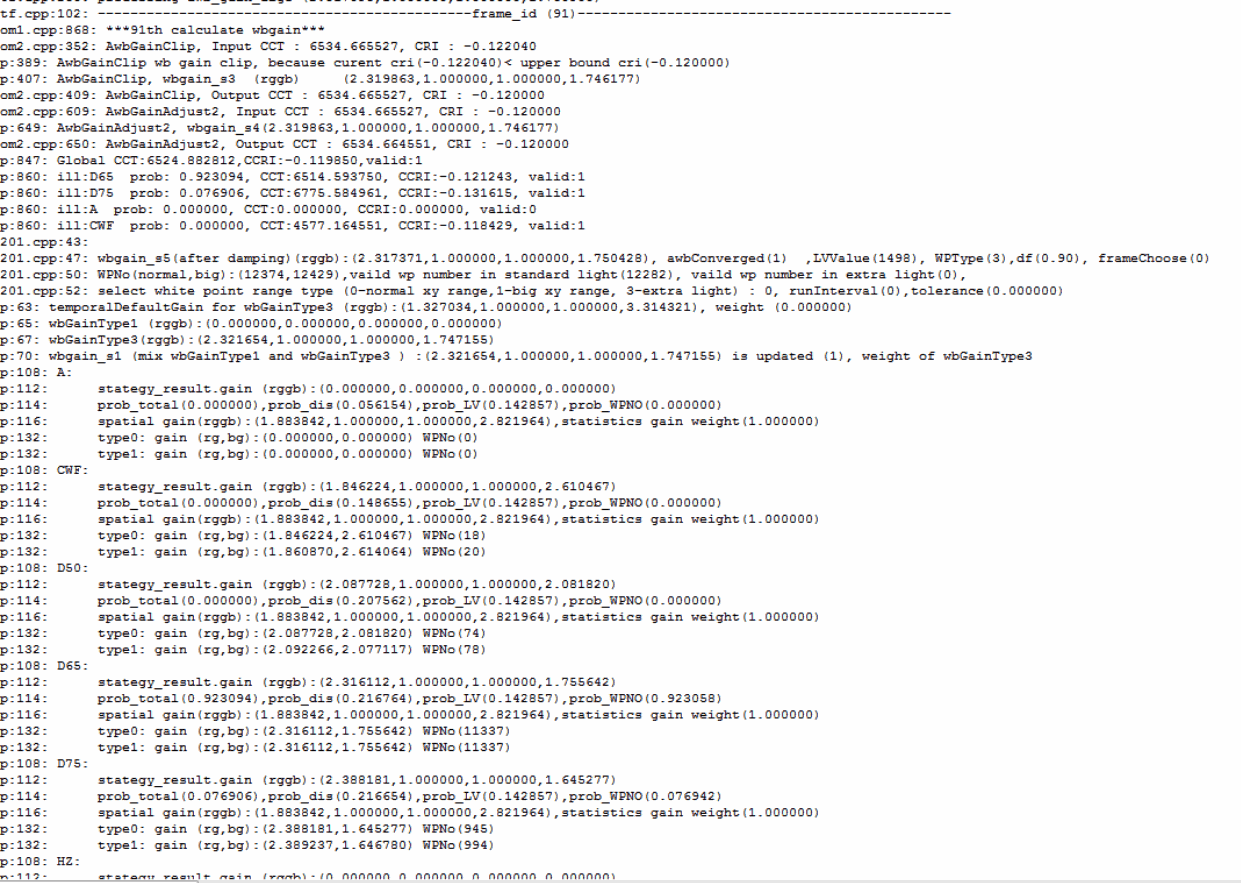
2.4.0.2.3 (3) AWB 日志级别 export persist_camera_engine_log=0x2ff3,可用于白点条件和策略问题定位
英文原稿图, PDF p.52, #332.
截图可辨正文转录(原截图裁切位置不猜补):
tf.cpp:102: ---------------------------------------------frame_id (91)---------------------------------------------
om1.cpp:868: ***91th calculate wbgain***
om2.cpp:352: AwbGainClip, Input CCT : 6534.665527, CRI : -0.122040
p:389: AwbGainClip wb gain clip, because current cri(-0.122040)< upper bound cri(-0.120000)
p:407: AwbGainClip, wbgain_s3 (rggb) (2.319863,1.000000,1.000000,1.746177)
om2.cpp:409: AwbGainClip, Output CCT : 6534.665527, CRI : -0.120000
om2.cpp:609: AwbGainAdjust2, Input CCT : 6534.665527, CRI : -0.120000
p:649: AwbGainAdjust2, wbgain_s4(2.319863,1.000000,1.000000,1.746177)
om2.cpp:650: AwbGainAdjust2, Output CCT : 6534.664551, CRI : -0.120000
p:847: Global CCT:6524.882812,CCRI:-0.119850,valid:1
p:860: ill:D65 prob: 0.923094, CCT:6514.593750, CCRI:-0.121243, valid:1
p:860: ill:D75 prob: 0.076906, CCT:6775.584961, CCRI:-0.131615, valid:1
p:860: ill:A prob: 0.000000, CCT:0.000000, CCRI:0.000000, valid:0
p:860: ill:CWF prob: 0.000000, CCT:4577.164551, CCRI:-0.118429, valid:1
201.cpp:43:
201.cpp:47: wbgain_s5(after damping)(rggb):(2.317371,1.000000,1.000000,1.750428), awbConverged(1) ,LVValue(1498), WPType(3),df(0.90), frameChoose(0)
201.cpp:50: WPNo(normal,big):(12374,12429),valid wp number in standard light(12282), valid wp number in extra light(0),
201.cpp:52: select white point range type (0-normal xy range,1-big xy range, 3-extra light) : 0, runInterval(0),tolerance(0.000000)
p:63: temporalDefaultGain for wbGainType3 (rggb):(1.327034,1.000000,1.000000,3.314321), weight (0.000000)
p:65: wbGainType1 (rggb):(0.000000,0.000000,0.000000,0.000000)
p:67: wbGainType3(rggb):(2.321654,1.000000,1.000000,1.747155)
p:70: wbgain_s1 (mix wbGainType1 and wbGainType3 ) :(2.321654,1.000000,1.000000,1.747155) is updated (1), weight of wbGainType3
p:108: A:
p:112:      stategy_result.gain (rggb):(0.000000,0.000000,0.000000,0.000000)
p:114:      prob_total(0.000000),prob_dis(0.056154),prob_LV(0.142857),prob_WPNO(0.000000)
p:116:      spatial gain(rggb):(1.883842,1.000000,1.000000,2.821964),statistics gain weigth(1.000000)
p:132:      type0: gain (rg,bg):(0.000000,0.000000) WPNo(0)
p:132:      type1: gain (rg,bg):(0.000000,0.000000) WPNo(0)
p:108: CWF:
p:112:      stategy_result.gain (rggb):(1.846224,1.000000,1.000000,2.610467)
p:114:      prob_total(0.000000),prob_dis(0.148655),prob_LV(0.142857),prob_WPNO(0.000000)
p:116:      spatial gain(rggb):(1.883842,1.000000,1.000000,2.821964),statistics gain weigth(1.000000)
p:132:      type0: gain (rg,bg):(1.846224,2.610467) WPNo(18)
p:132:      type1: gain (rg,bg):(1.860870,2.614064) WPNo(20)
p:108: D50:
p:112:      stategy_result.gain (rggb):(2.087728,1.000000,1.000000,2.081820)
p:114:      prob_total(0.000000),prob_dis(0.207562),prob_LV(0.142857),prob_WPNO(0.000000)
p:116:      spatial gain(rggb):(1.883842,1.000000,1.000000,2.821964),statistics gain weigth(1.000000)
p:132:      type0: gain (rg,bg):(2.087728,2.081820) WPNo(74)
p:132:      type1: gain (rg,bg):(2.092266,2.077117) WPNo(78)
p:108: D65:
p:112:      stategy_result.gain (rggb):(2.316112,1.000000,1.000000,1.755642)
p:114:      prob_total(0.923094),prob_dis(0.216764),prob_LV(0.142857),prob_WPNO(0.923058)
p:116:      spatial gain(rggb):(1.883842,1.000000,1.000000,2.821964),statistics gain weigth(1.000000)
p:132:      type0: gain (rg,bg):(2.316112,1.755642) WPNo(11337)
p:132:      type1: gain (rg,bg):(2.316112,1.755642) WPNo(11337)
p:108: D75:
p:112:      stategy_result.gain (rggb):(2.388181,1.000000,1.000000,1.645277)
p:114:      prob_total(0.076906),prob_dis(0.216654),prob_LV(0.142857),prob_WPNO(0.076942)
p:116:      spatial gain(rggb):(1.883842,1.000000,1.000000,2.821964),statistics gain weigth(1.000000)
p:132:      type0: gain (rg,bg):(2.388181,1.645277) WPNo(945)
p:132:      type1: gain (rg,bg):(2.389237,1.646780) WPNo(994)
p:108: Hz:
从 stat type0: gain 到最终 processing awb_gain_algo 的处理步骤如下:
type0: gain ==> stategy_result.gain ==> wbGainType1+wbGainType3 ==> wbgain_s1 ==> wbgain_s3(AwbGainClip 后)==> wbgain_s4(AwbGainAdjust,色调调整后)==> wbgain_s5(damp,平滑后)==> processing awb_gain_algo
①
英文原稿图, PDF p.52, #336.
截图可辨正文转录(原截图裁切位置不猜补):
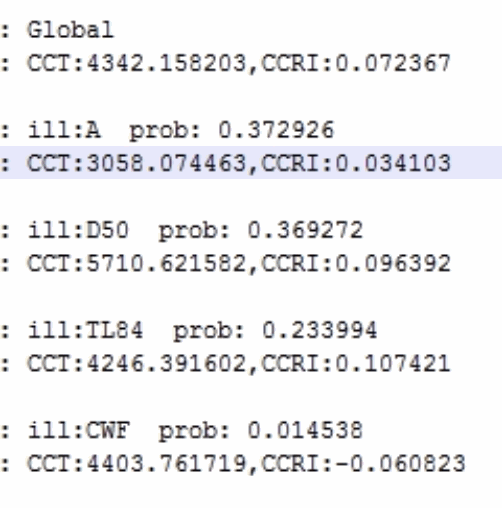
: Global
: CCT:4342.158203,CCRI:0.072367

: ill:A prob: 0.372926
: CCT:3058.074463,CCRI:0.034103

: ill:D50 prob: 0.369272
: CCT:5710.621582,CCRI:0.096392

: ill:TL84 prob: 0.233994
: CCT:4246.391602,CCRI:0.107421

: ill:CWF prob: 0.014538
: CCT:4403.761719,CCRI:-0.060823
该信息用于表征场景色温,仅作辅助信息。Global 为综合色温;ill 列出参与 WBGain 计算的前几个光源的概率和色温。
② temporalDefaultGain for wbGainType3 和 weight 分别为 wbGainType3 中的 temporalDefaultGain 及其权重。
③ wbGainTepType1 为 WpType1 计算的 WBGain。
④ wbGainType3 为 WpType3 计算的 WBGain,wbWeightType3 为其权重(WpType1 权重为 1-wbWeightType3)。
⑤ wbgain_s1 为 wbGainTepType1 与 wbGainType3 加权的结果,weight 为 wbGainType3 权重。
⑥ stategy_result.gain 为各光源的 WBGain。
⑦ prob_total (0.372926)、prob_dis (0.151197)、prob_LV (0.142857)、prob_WPNO (0.383987) 分别标示各光源的总概率、距离概率、亮度概率和白点数量概率。
⑧ spatial gain (rggb) :(1.745900, 1.000000, 1.000000, 1.824126)、statistics gain weigth (1.000000) 分别表示各光源的 dayGain(策略 WBGain)以及各光源采用统计白点 WBGain 输出的概率;策略 WBGain 的概率为 1 - statistics gain weigth。
⑨ type0: gain (rg,bg):(1.287584,2.843158) WPNo(7707) 为中框统计的白平衡增益和白点数量。
⑩ type1: gain (rg,bg):(1.291619,2.862351) WPNo(8557) 为大框统计的白平衡增益和白点数量。
2.4.1 根据日志定位问题
① 若 WPNo 较小而实际场景有白点,需重新调整白点条件。
② 检查各光源的 statistics gain weigth 是否为 1,是否受策略增益影响。
③ 检查 wbWeightType3 权重是否为 1:
若场景确实白点较少,但 wbGainType3 可能更符合实际色温,需调整 WP_THL、WP_THH,将当前场景划分到 WpType3。
其他情况请参考前两点说明调整。
2.4.2 抓取 RAW 并仿真
需重新调整白点条件或从 Log 看不出问题时,应抓取 raw 图进行白点检测仿真,查看各光源的白点统计。
2.4.2.1 (1) 示例 1
右侧为问题场景,左侧为抓图后重新调整白点条件的效果。
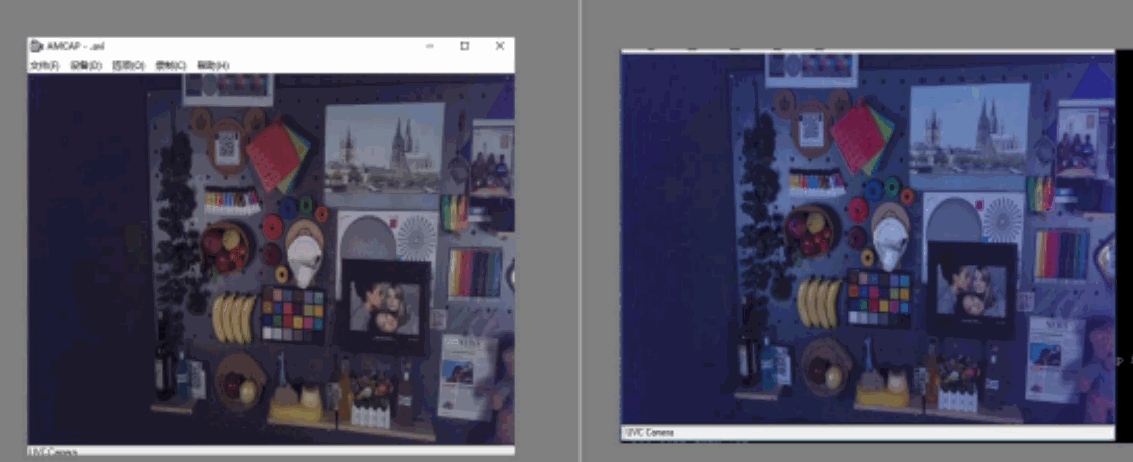
英文原稿图, PDF p.54, #357.
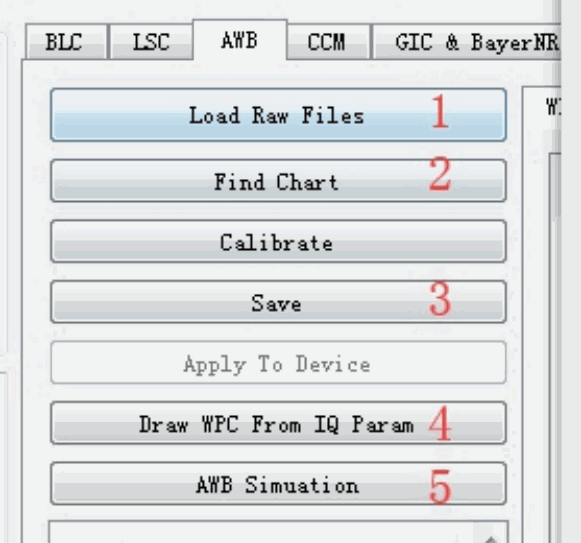
操作步骤:
① 抓取图 1。
② 打开 RKISPCalibrationTool,导入 json 文件。
③ 为参考之前标准光源色卡中白块与非白块的分布,需再次通过 Load Raw Files 导入所有标定图,点击 FindChart 完成色卡识别,不要点击 Calibrate;点击 Draw WPC From IQ Param 导入白点条件并显示色卡色块分布。
英文原稿图, PDF p.54, #362.
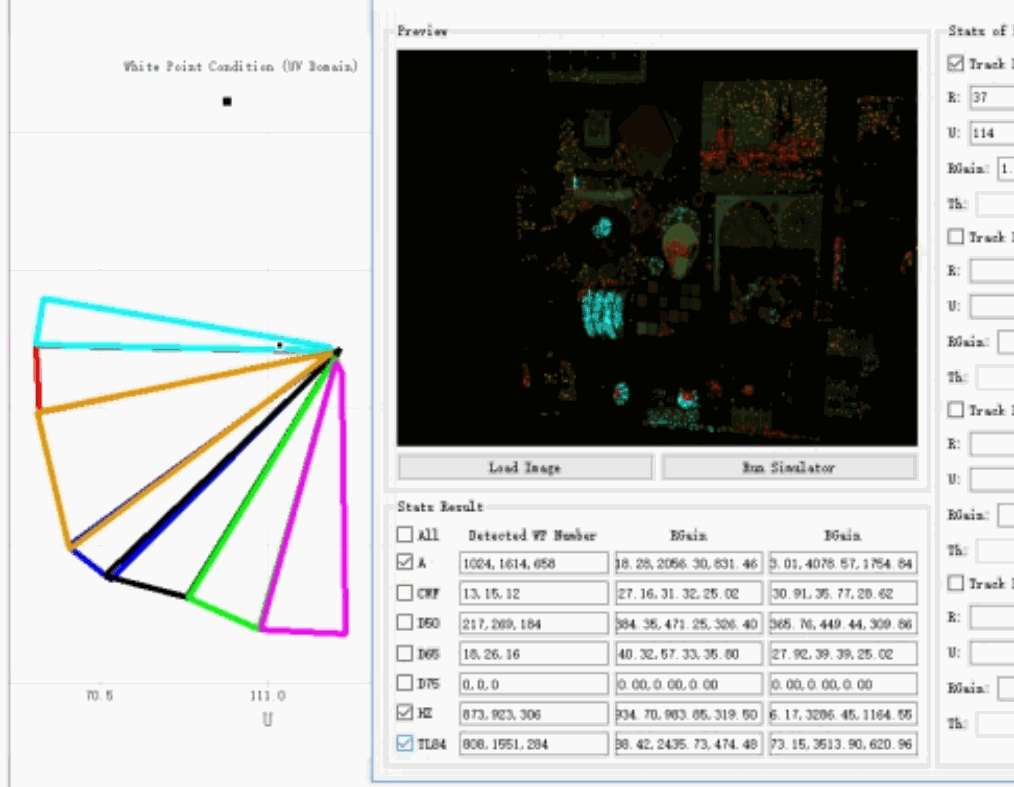
④ 在 AWB Simulation 界面点击 Load Image 导入 raw 图 1,界面同时更新图像和白点检测结果,如下图。
英文原稿图, PDF p.55, #364.
可见识别出的白点很少,图像也确实偏暗。下图圈出的类似灰色区域应识别为白点。
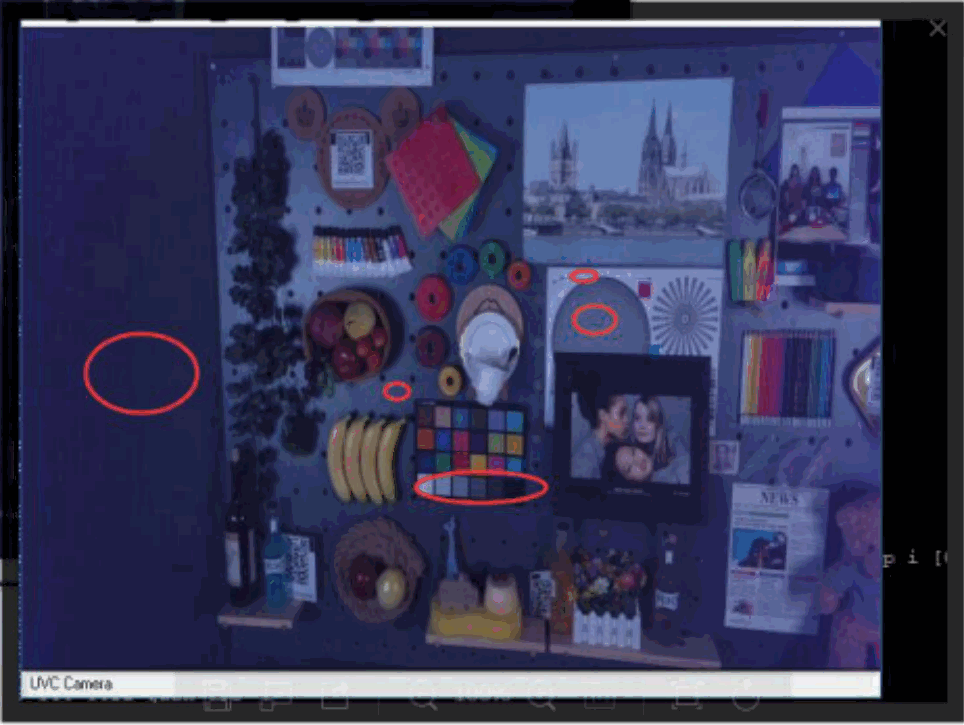
英文原稿图, PDF p.55, #366.
⑤ 点击图像中的灰色区域。
检查映射点是否位于 XY、UV 白点区间;若不是,调整白点条件,使其落入区间。
AWB Simulaton 还显示该点 R G B 和 Y 值,需与 JSON 的 limitRange 比较是否越界。若越界,可适当放宽 limit Range。特别暗或特别亮的点受噪声或某通道饱和影响,其 Rgain、Bgain 会偏离实际值,因此范围需要权衡。
若点位于 limitRange 和 XY、UV 白点区间内却未识别为白点,需检查 YUV 的 TH。后续 AWB Simulaton 界面也会显示该点 th,可参考界面数值调整 YUV 的 TH。
⑥ 调整后,在 AWB 界面点击 Save,再在 AWB Simulation 界面点击 Run Simlation 重新仿真。
修改 XY、UV 白点区间后,白点检测如下,白平衡异常得到解决。
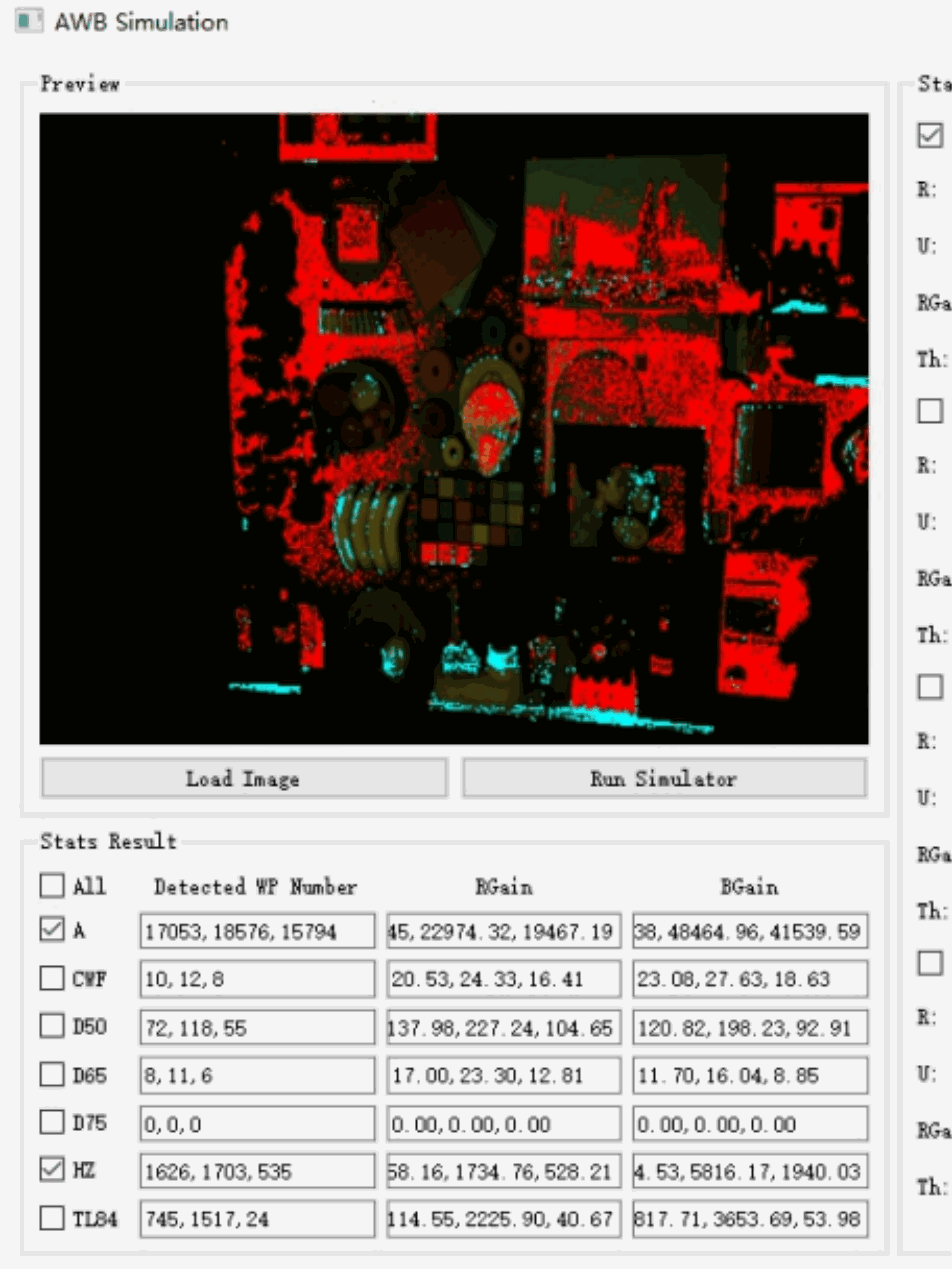
英文原稿图, PDF p.56, #373.
2.4.2.2 (2) 示例 2(仿真工具界面升级)
2.4.2.2.1 a. 在线获取 RAW(暂不支持)
工具连接板端后,可点击 Get online Image 获取在线图像并自动更新界面仿真结果,相比示例 1 简化调试。其他调试步骤参见示例 1 的 ④⑤⑥。
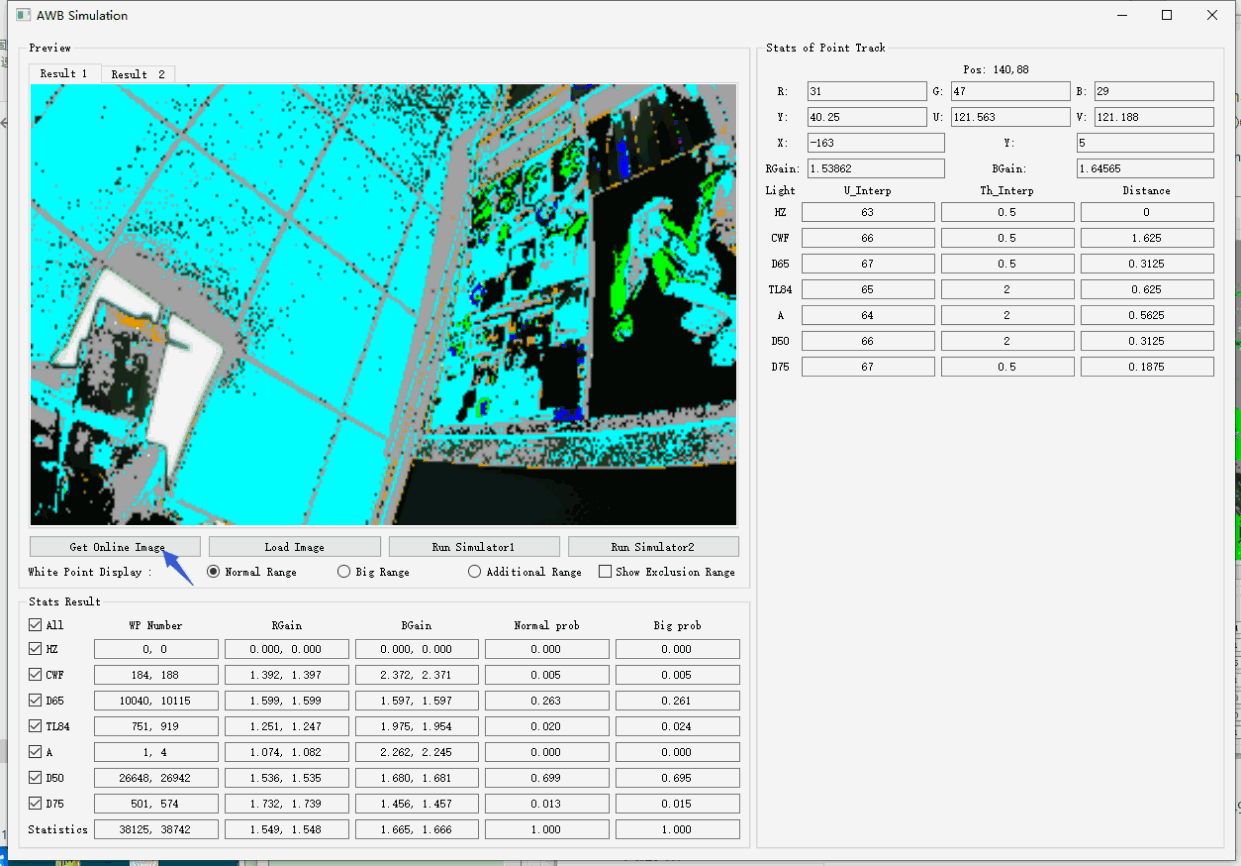
英文原稿图, PDF p.57, #377.
注意:在线图保存在工具根目录,后缀为 .dat2,例如 awbinput_rgb_w2880_h1616_ds1_fr1453492.dat2。本界面的 Load Image 也支持导入该格式。
2.4.2.2.2 b. 查看中框、大框白点及附加框、排除框中的点
通过界面相应按钮,可查看中框白点、大框白点、附加框和排除框中的点。原稿此处保留了未渲染图片标记:! [image-20230201154517001] (Rockchip_color_optimization_guide_isp2x_pngimage-20230201154517001.png)。
2.4.2.2.3 c. 计算总 WBGAIN
原稿中的未渲染图片标记:! [image-20230201155238824] (Rockchip_color_optimization_guide_isp2x_pngimage-20230201155238824.png)。
最终 WBGAIN 基于各光源白点加权计算,与实际算法不同,因为实际算法还包含其他策略部分。原文所指图中,中框白点数 38125、wbgain 为 (1.549, 1.665),大框白点数 38742、wbgain 为 (1.548, 1.666)。
可编辑红色部分改变权重;修改 WP Number 后,右侧 prob 自动更新,Statistics 行对应数据也随之更新。
2.4.2.2.4 d. 离线仿真 BLC-LSC-WB-CCM-GAMMA 效果
该功能可查看不同 WBgain 的效果,辅助 AWB 调试;查看应用不同光源 LSC 的效果,辅助 LSC 调试;也可检查 RAW 图是否异常等。
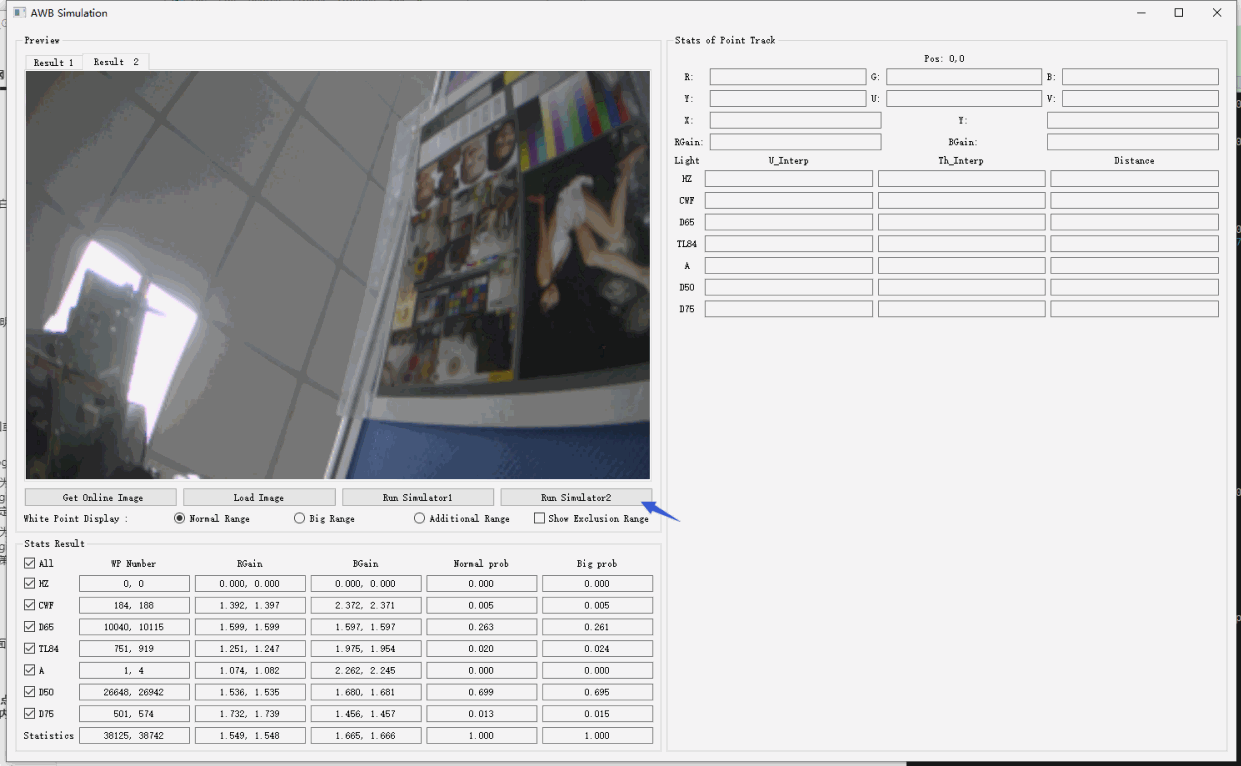
英文原稿图, PDF p.58, #388.
点击 Run Simulator2 获得 blc-lsc-wb-ccm-gamma 效果。应用的 BLC、LSC、CCM、Gamma 数据来自 JSON,并打印在标定界面的日志窗口。
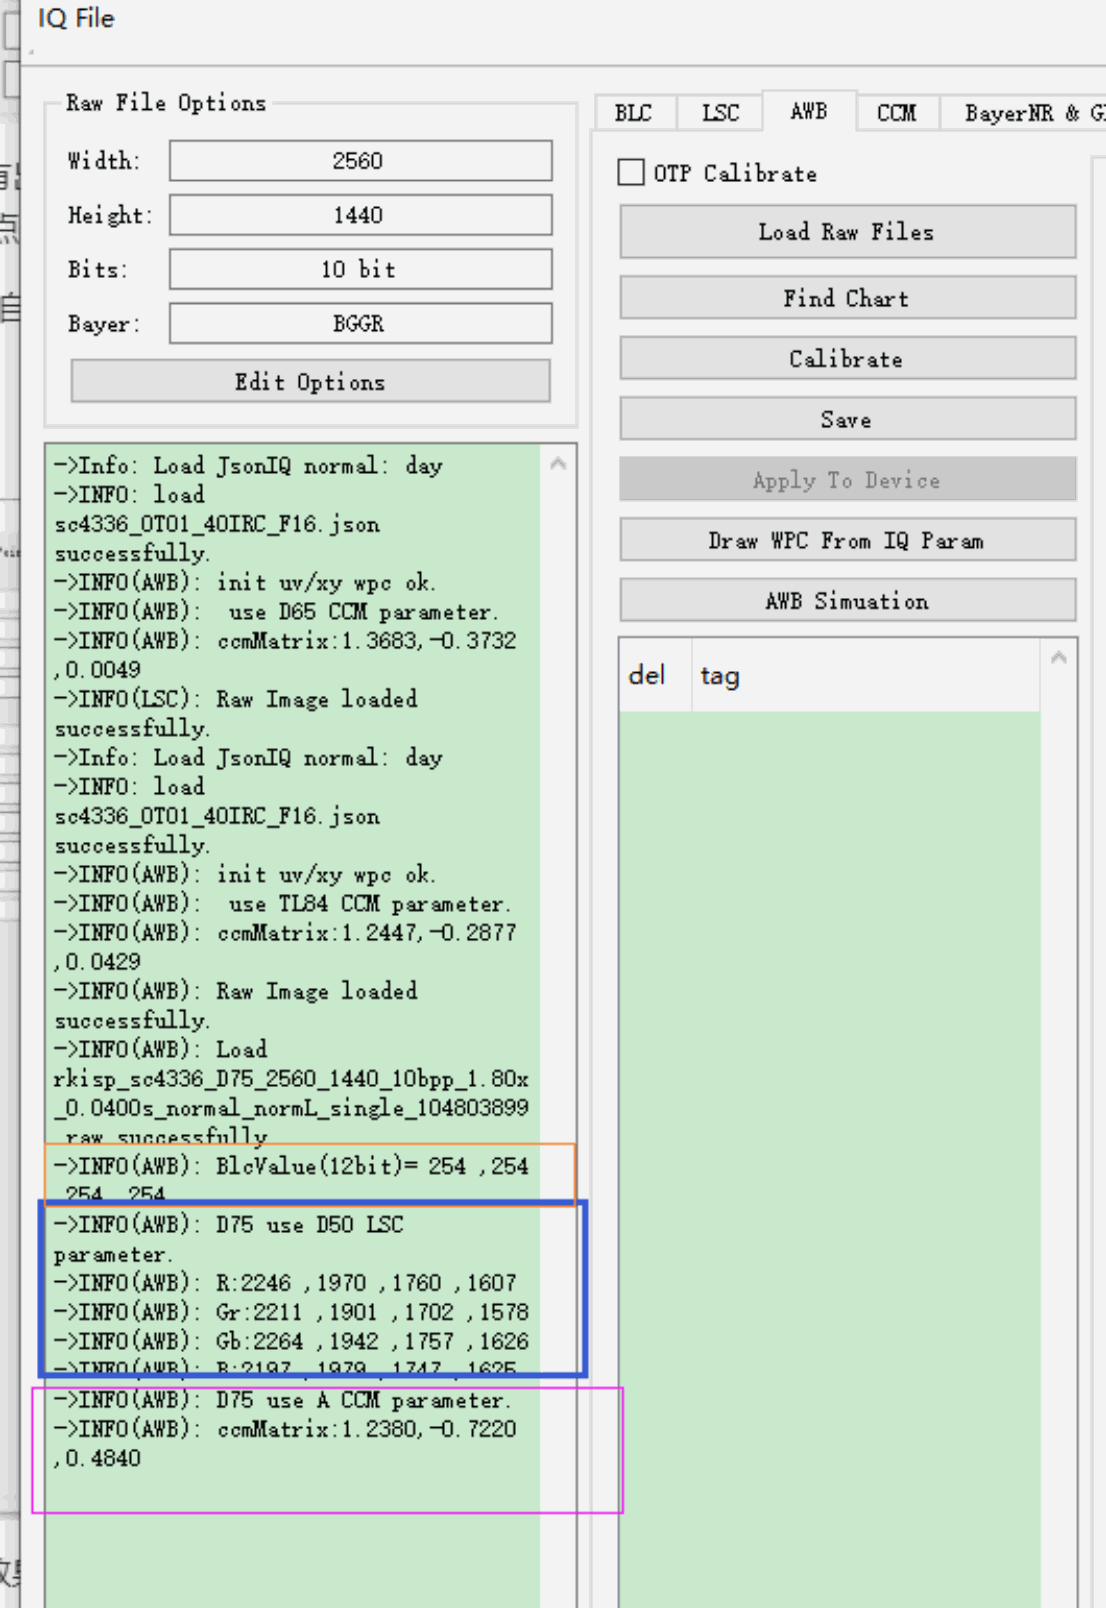
英文原稿图, PDF p.59, #390.
截图可辨正文转录(原截图裁切位置不猜补):
Width: 2560
Height: 1440
Bits: 10 bit
Bayer: BGGR
->Info: Load JsonIQ normal: day
->INFO: load
sc4336_OT01_40IRC_F16.json
successfully.
->INFO(AWB): init uv/xy wpc ok.
->INFO(AWB): use D65 CCM parameter.
->INFO(AWB): ccmMatrix:1.3683,-0.3732
,0.0049
->INFO(LSC): Raw Image loaded
successfully.
->Info: Load JsonIQ normal: day
->INFO: load
sc4336_OT01_40IRC_F16.json
successfully.
->INFO(AWB): init uv/xy wpc ok.
->INFO(AWB): use TL84 CCM parameter.
->INFO(AWB): ccmMatrix:1.2447,-0.2877
,0.0429
->INFO(AWB): Raw Image loaded
successfully.
->INFO(AWB): Load
rkisp_sc4336_D75_2560_1440_10bpp_1.80x
_0.0400s_normal_normL_single_104803899
.raw successfully
->INFO(AWB): BlcValue(12bit)= 254 ,254
,254 ,254
->INFO(AWB): D75 use D50 LSC
parameter.
->INFO(AWB): R:2246 ,1970 ,1760 ,1607
->INFO(AWB): Gr:2211 ,1901 ,1702 ,1578
->INFO(AWB): Gb:2264 ,1942 ,1757 ,1626
->INFO(AWB): B:2197 ,1979 ,1747 ,1625
->INFO(AWB): D75 use A CCM parameter.
->INFO(AWB): ccmMatrix:1.2380,-0.7220
,0.4840
应用的 wbgain 来自中框,可直接编辑 wbgain,再点击 Run Simulator2 更新仿真结果。
2.4.2.3 (3) 示例 3(YUV TH 调整示意)
本例检查白点漏检是否由 yuv th 配置不当导致,步骤如下:
a. 根据该点在 XY、UV 域所处的光源区间,确定当前光源。
b. 在 AWB Simulator 中检查对应光源行的 distance 是否大于 TH;若是:
检查该光源行哪些列对应 YUV 条件的 U,并增大对应列的 th。
具体操作如下:
如下图,色卡第 22 色块未完全识别为白点。分析表明,此时 D65 光源下 distance > th(0.3125>0.1875)导致该问题。
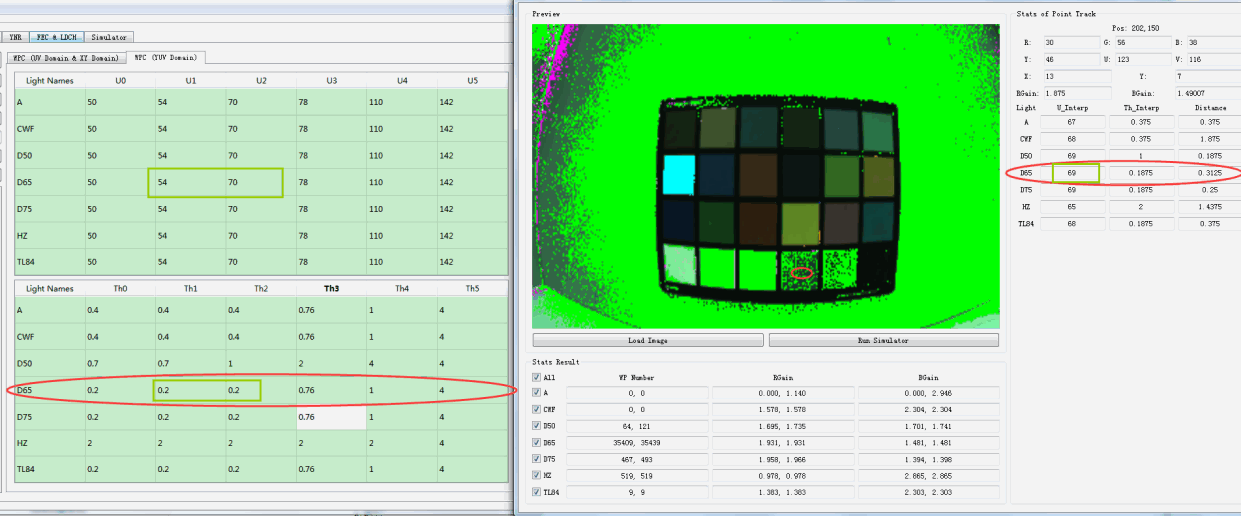
英文原稿图, PDF p.60, #399.
该点在 D65 下映射为 u 60,位于 u1(54) 和 u2(70) 之间,因此可按下图调整对应 th1、th2 阈值,并根据白点检测结果判断修改方向。
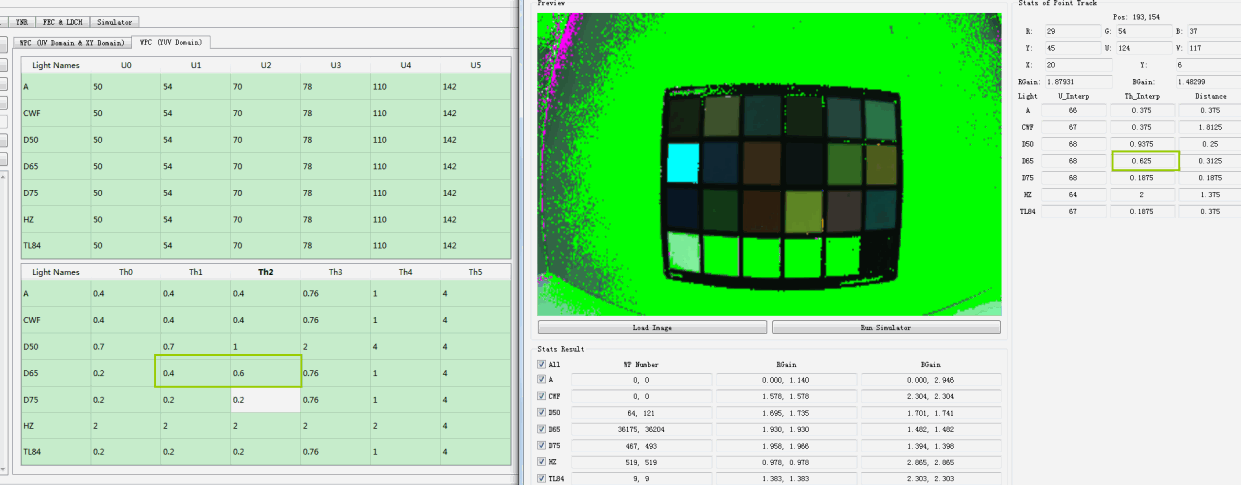
英文原稿图, PDF p.60, #401.
注意:
使用 yuv th 去除非白点的步骤类似,只是此时减小阈值,同时确保不影响白点识别。
2.4.3 特殊问题示例
(1) 网络摄像头应用将白平衡设为自然光模式,导致自动白平衡未开启。
查看日志发现当前 mode=1,原文称其为手动模式。

英文原稿图, PDF p.60, #407.
截图可辨正文转录(原截图裁切位置不猜补):
[09:51:39.57935][AWB]:XCAM DEBUG rk_aiq_awb_algo_v200.cpp:2795: AwbReConfigV200: byPass: 0 mode:1
修改白平衡模式后解决该问题。
(2) 标定时发现 HZ、A 光源下白点分布不集中。
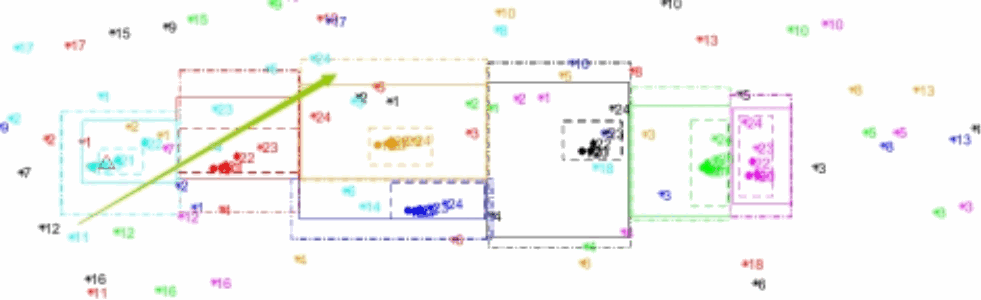
英文原稿图, PDF p.61, #410.
实际效果如下,白平衡不正确。
英文原稿图, PDF p.61, #412.
后续测试发现红外滤镜不合格,未截止近红外波段;更换红外滤镜后解决。
(3) CC 模块光源估计来回振荡,引起色彩振荡。
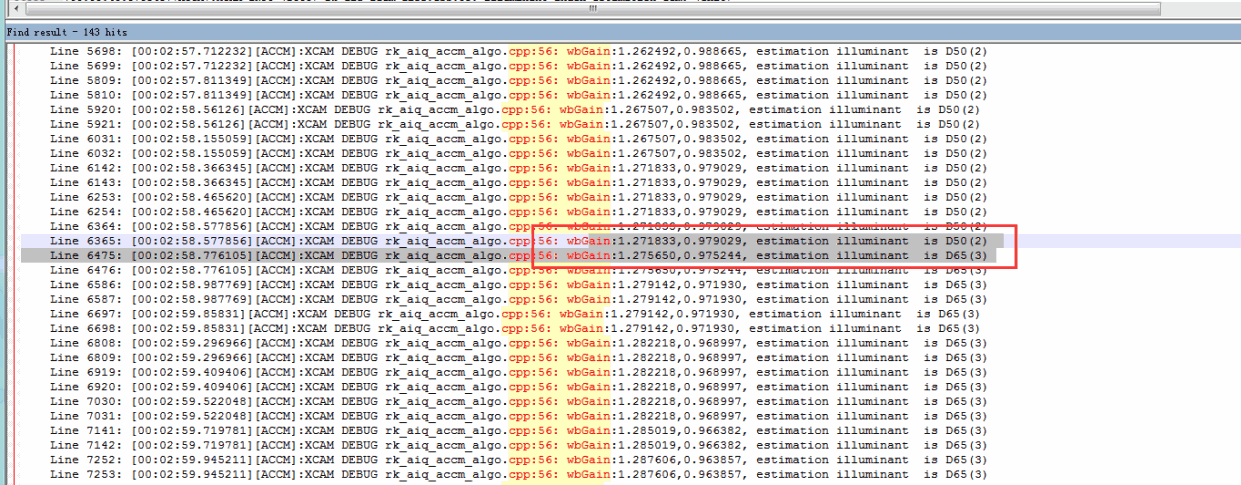
英文原稿图, PDF p.61, #415.
截图可辨正文转录(原截图裁切位置不猜补):
Find result - 143 hits
Line 5698: [00:02:57.712232][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.262492,0.988665, estimation illuminant is D50(2)
Line 5699: [00:02:57.712232][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.262492,0.988665, estimation illuminant is D50(2)
Line 5809: [00:02:57.811349][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.262492,0.988665, estimation illuminant is D50(2)
Line 5810: [00:02:57.811349][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.262492,0.988665, estimation illuminant is D50(2)
Line 5920: [00:02:58.561261][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.267507,0.983502, estimation illuminant is D50(2)
Line 5921: [00:02:58.561261][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.267507,0.983502, estimation illuminant is D50(2)
Line 6031: [00:02:58.155059][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.267507,0.983502, estimation illuminant is D50(2)
Line 6032: [00:02:58.155059][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.267507,0.983502, estimation illuminant is D50(2)
Line 6142: [00:02:58.366345][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.271833,0.979029, estimation illuminant is D50(2)
Line 6143: [00:02:58.366345][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.271833,0.979029, estimation illuminant is D50(2)
Line 6253: [00:02:58.465620][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.271833,0.979029, estimation illuminant is D50(2)
Line 6254: [00:02:58.465620][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.271833,0.979029, estimation illuminant is D50(2)
Line 6364: [00:02:58.577856][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.271833,0.979029, estimation illuminant is D50(2)
Line 6365: [00:02:58.577856][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.271833,0.979029, estimation illuminant is D50(2)
Line 6475: [00:02:58.776105][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.275650,0.975244, estimation illuminant is D65(3)
Line 6476: [00:02:58.776105][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.275650,0.975244, estimation illuminant is D65(3)
Line 6586: [00:02:58.987769][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.279142,0.971930, estimation illuminant is D65(3)
Line 6587: [00:02:58.987769][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.279142,0.971930, estimation illuminant is D65(3)
Line 6697: [00:02:59.85831][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.279142,0.971930, estimation illuminant is D65(3)
Line 6698: [00:02:59.85831][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.279142,0.971930, estimation illuminant is D65(3)
Line 6808: [00:02:59.296966][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.282218,0.968997, estimation illuminant is D65(3)
Line 6809: [00:02:59.296966][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.282218,0.968997, estimation illuminant is D65(3)
Line 6919: [00:02:59.409406][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.282218,0.968997, estimation illuminant is D65(3)
Line 6920: [00:02:59.409406][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.282218,0.968997, estimation illuminant is D65(3)
Line 7030: [00:02:59.522048][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.282218,0.968997, estimation illuminant is D65(3)
Line 7031: [00:02:59.522048][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.282218,0.968997, estimation illuminant is D65(3)
Line 7141: [00:02:59.719781][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.285019,0.966382, estimation illuminant is D65(3)
Line 7142: [00:02:59.719781][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.285019,0.966382, estimation illuminant is D65(3)
Line 7252: [00:02:59.945211][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.287606,0.963857, estimation illuminant is D65(3)
Line 7253: [00:02:59.945211][ACCM]:XCAM DEBUG rk_aiq_accm_algo.cpp:56: wbGain:1.287606,0.963857, estimation illuminant is D65(3)
增大 JSON tolerance 节点的 value;当 wbgain 变化小于该值时不更新,以提高稳定性。本例将 XML 参数改为下图值。
<tolerance index="1" type="struct" size="[1 1]">
    <LV index="1" type="double" size="[1 4]">
        [0 64 128 256.0000 ]
    </LV>
    <value index="1" type="double" size="[1 4]">
        [0.05 0.05 0.05 0.05 ]
    </value>
</tolerance>
3 基础色彩调整 CCM
3.1 功能说明
传感器光谱分布函数难以完全匹配人眼视觉响应函数,因此通过色彩校正矩阵 CCM 校正光谱响应的交叉影响与响应强度,使前端采集图像的色彩与人眼视觉一致。
CCM 标定工具支持基于 24 色卡预标定 3×3 CCM (aij)。
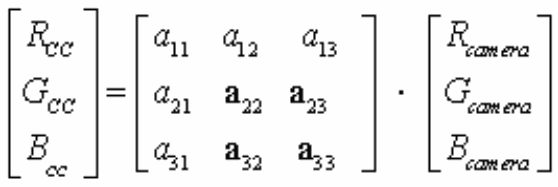
英文原稿图, PDF p.62, #422.
[R_CC, G_CC, B_CC]^T = [[a11,a12,a13],[a21,a22,a23],[a31,a32,a33]] * [R_camera,G_camera,B_camera]^T
支持不同色温的多组 CCM。ISP 运行时,根据 IQ 参数配置的 gain 节点调整全局或局部饱和度,实现 CCM 矩阵系数动态调整。
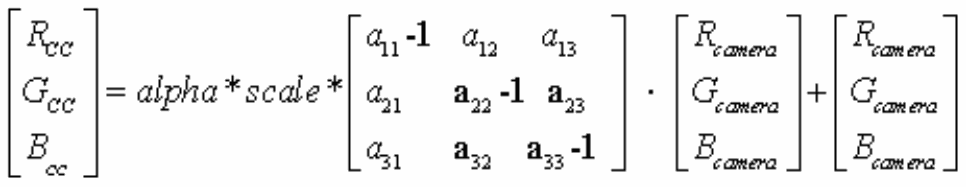
英文原稿图, PDF p.62, #424.
[R_CC,G_CC,B_CC]^T = alpha * scale * [[a11-1,a12,a13],[a21,a22-1,a23],[a31,a32,a33-1]] * [R_camera,G_camera,B_camera]^T + [R_camera,G_camera,B_camera]^T
3.2 主要参数
ISP 参数位于 IQ json 文件的 ccm_calib 节点;json 参数仅在自动模式生效。
3.2.1 使能控制与模式选择
位于 control 节点。
| 参数 | 说明 |
|---|---|
| enable | 色彩校正开关,0 或 1;1 启用。 |
| wbgain_tolerance | 色彩校正对白平衡增益变化的容差。统计增益差小于阈值时,认为满足稳定条件;范围 0.0-1,建议 0.3。 |
| gain_tolerance | 色彩校正对曝光增益变化的容差。统计曝光增益差小于阈值时,认为满足稳定条件;范围 0.0-1,建议 0.5。 |
3.2.2 亮度与饱和度调整
位于 lumaCCM 节点。
3.2.2.1 与像素亮度相关的饱和度调整
可调整指定 Y 区间内像素的色彩校正强度。
| 参数 | 说明 |
|---|---|
| RGB2Y_para | RGB 转 Y 系数,7 位定点数;整数范围 [0,128],可调整。 |
| low_bound_pos_bit | 像素亮度 Y 与色彩校正 CC 强度的亮度阈值,整数范围 [0,10]。 |
| y_alpha_curve | 像素亮度 Y 对应的校正强度 alpha。1024 表示 1 倍强度,0 表示不校正;整数范围 [0,1024]。 |
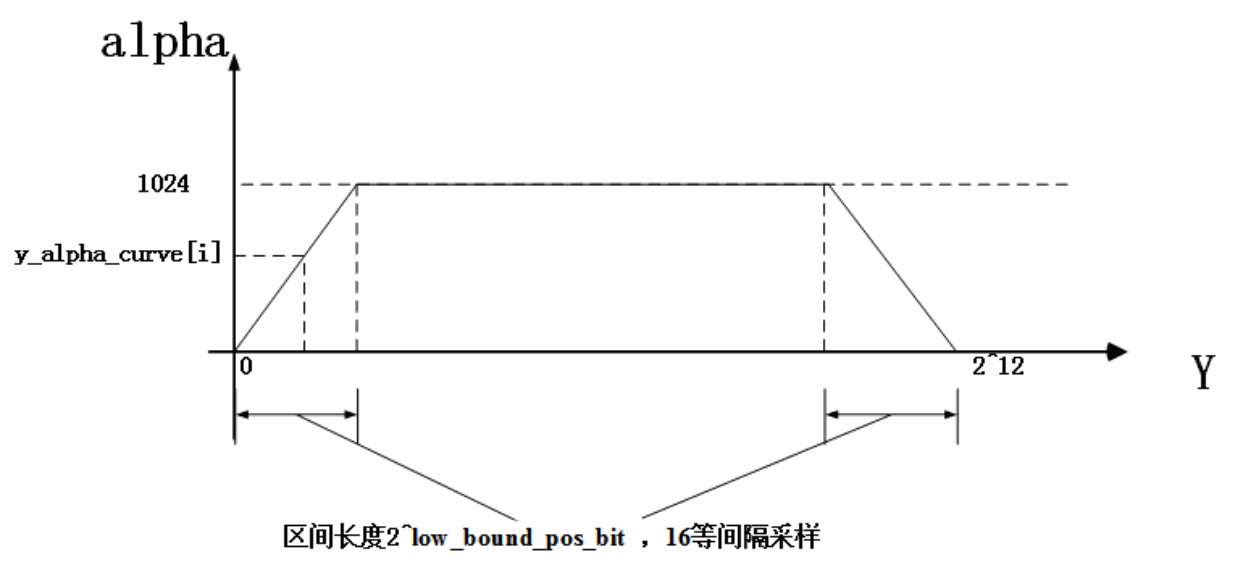
英文原稿图, PDF p.63, #435.
图:Y-CcAlpha。
3.2.2.2 全局饱和度调整
位于 gain_alphaScale_curve 节点。
不同曝光增益对应不同校正强度比例,对应 gain_alphaScale_curve 节点下的参数。
| 参数 | 说明 |
|---|---|
| gain | gain-scale 的曝光增益分量,小数,大于 0。 |
| scale | gain-scale 的校正强度分量,小数,范围 [0,1]。 |
3.2.3 自动 CCM 参数
位于 TuningPara 节点。
| 参数 | 说明 |
|---|---|
| damp_enable | CCM 平滑功能开关,0 或 1;1 使用此功能。 |
3.2.3.1 CCM 矩阵计算方法选择
CCM 模块有两种矩阵计算方法:(1) 选择标准白平衡增益与白平衡增益统计值欧氏距离最小的光源的 CCM 参数;(2) 将各光源标准白平衡增益与统计值之间的距离概率作为权重,加权计算 CCM 矩阵。各光源距离概率 prob 计算如下:
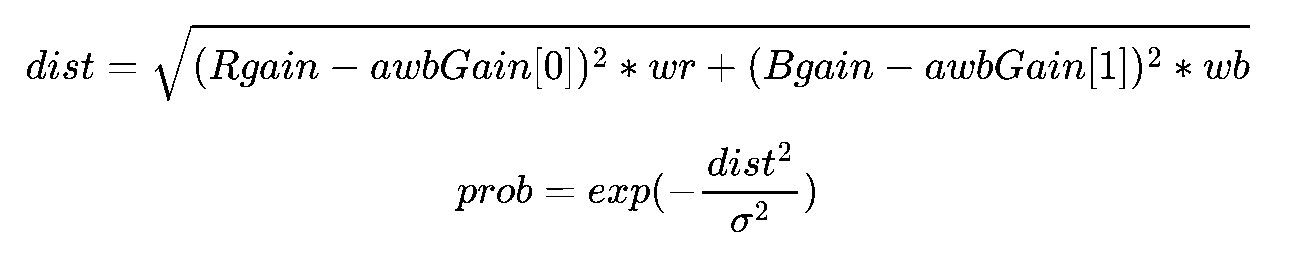
dist = sqrt((Rgain-awbGain[0])^2 * wr + (Bgain-awbGain[1])^2 * wb)
prob = exp(-dist^2 / sigma^2)
其中 Rgain、Bgain 为白平衡增益统计值,awbGain 为各光源标准白平衡增益,wr、wb 为 R、B 通道权重,sigma 为所有光源 dist 的标准差。
位于 illu_estim 节点。
| 参数 | 说明 |
|---|---|
| interp_enable | CCM 加权计算开关,0 或 1;1 启用。 |
3.2.3.2 CCM 矩阵加权计算
位于 illu_estim 节点。
| 参数 | 说明 |
|---|---|
| default_illu | 默认光源名称。各光源距离概率相同时,使用默认光源 CCM 参数。 |
| weightRB | 使用的 R(G)gain 通道权重(原文写作 R(G))。 |
| prob_limit | 距离概率下限。小于此值的光源不参与 CCM 矩阵计算。 |
| frame_no | 平滑帧数。取 frame_no 帧的距离概率平均值进行 CCM 加权计算。 |
3.2.3.3 CCM 选择控制参数
根据白平衡增益自动选择对应光源参数;同一光源下可配置不同曝光增益 gain 对应不同饱和度 sat 的 CCM。
位于 aCcmCof 节点。
| 参数 | 说明 |
|---|---|
| name | 光源名称。 |
| awbGain | 光源对应的标准白平衡增益,由标定工具生成,大于 0。 |
| minDist | 该光源白平衡增益距离阈值,由标定工具生成,用于计算距离概率。dist 小于此值时,将该光源 prob 设为 1。 |
| matrixUsed | CCM。 |
| gains | gains-sat 的曝光增益分量,小数,大于 0。 |
| sat | gains-sat 的饱和度分量,小数,大于 0。 |
3.2.3.4 CCM 参数
| 参数 | 说明 |
|---|---|
| Name | CCM 名称。 |
| illumination | 光源名称。 |
| saturation | 对应饱和度,由标定工具生成,大于等于 0。 |
| ccMatrix | 色彩校正矩阵,由标定工具生成;小数,范围 [-8,7.992]。 |
| ccOffsets | RGB 分量偏移,由标定工具生成,范围 [-4096,4095]。 |
3.3 CCM 标定
按 Rockchip_IQ_Tools_Guide_ISP2x_CN 完成 CCM 标定。
3.3.1 RAW 数据采集
3.3.1.1 标定光源选择
七种不同色温光源:D50、D65、D75、A、CWF、HZ、TL84。
3.3.1.2 采集步骤
步骤 1:将色卡放在灯箱背景墙中央,确保左右光照均匀。项目对色彩要求较高时,可在旁边放置相应颜色目标(如肤色卡),便于确认效果。
步骤 2:调整曝光,使应用 gamma 后每个色块均不过曝,建议自动曝光。
步骤 3:拍摄时调整物距,使色卡占画面 1/9。
3.3.2 标定
3.3.2.1 步骤
步骤 1:RAW 导入及 24 色区域选择,参见 Rockchip_IQ_Tools_Guide_ISP2x_CN 第 4.5 节 CCM Calibration。
步骤 2:配置标定参数。
(1) 设置 gamma:选择摄像头将使用的 gamma 曲线。支持 Normal、HDR、Night 模式及自定义。
(2) 设置色块权重:在 6×4 表格中配置权重,色块位置与表格位置对应。
(3) 点击 Calibrate 标定并获得 CCM。可在 Calibration 页面手动调整 Saturation,直到 Result 的校正效果或色差图符合要求。
3.3.2.2 色差图说明
根据色差图中相对标准色块的偏移方向和距离,分析异常分量:
(1) 摄像头色块距原点比理想色块更远,则摄像头饱和度高于理想值。
(2) 摄像头色块距原点比理想色块更近,则摄像头饱和度低于理想值。
示例图:
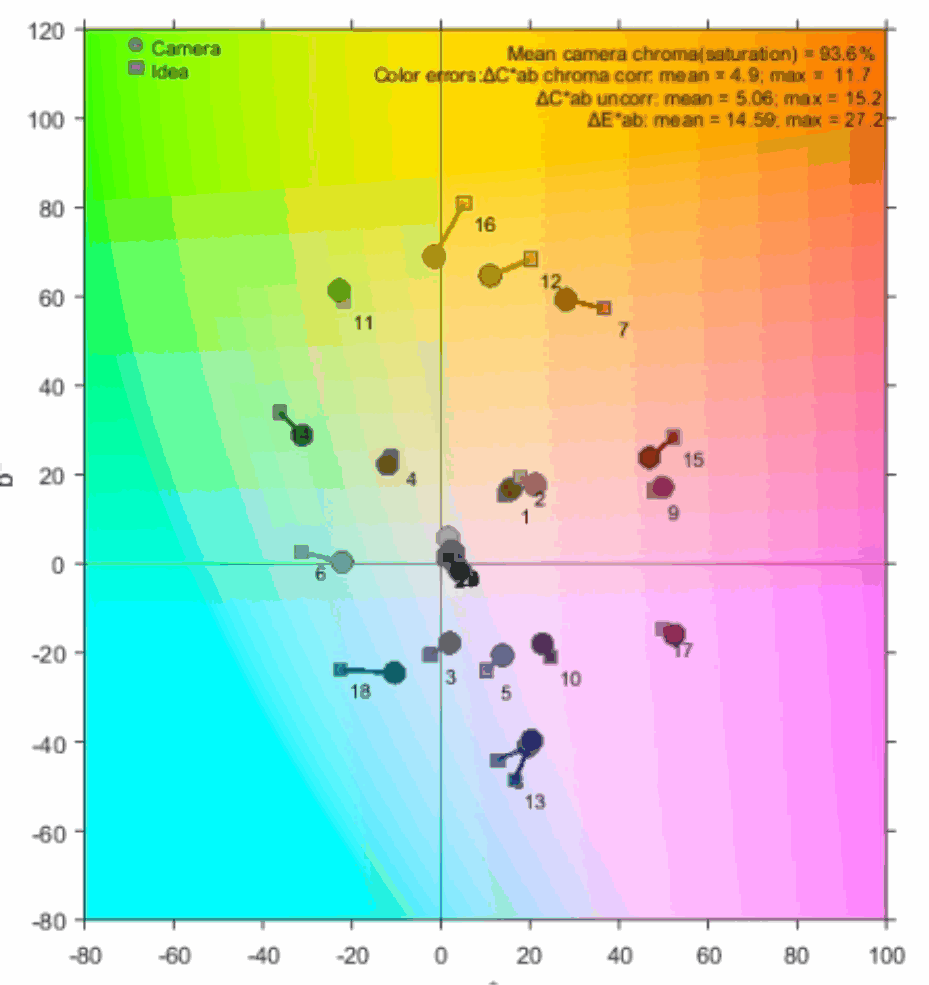
英文原稿图, PDF p.67, #479.
第 15 色块(红色)和第 14 色块(绿色)的摄像头饱和度低于 IDEA,但偏差相对较小。
第 13 色块(蓝色)偏紫,人眼也可能将第 13 色块感知为紫色,因此该偏差可接受。
通常需确保第 13–15 色块偏差不过大,它们近似代表三原色,其他颜色可由这三色叠加得到。
若第 13–15 色块或其他重点色块偏色,可增加对应权重,但需注意对其他色块偏色的影响。
3.3.2.3 注意事项
(1) 识别 24 色区域时,不要选入各色块的黑色边框。
(2) 调整 gamma 曲线后可能需重新标定 CCM,因此最好先调整 gamma。
(3) 标定图亮度不合适会影响所标定 CCM 的饱和度特性:过亮 RAW 标定的 CCM 饱和度低,过暗 RAW 标定的 CCM 饱和度高。
(4) 建议的客观指标如下,但可因项目而异,不应只关注这些指标。
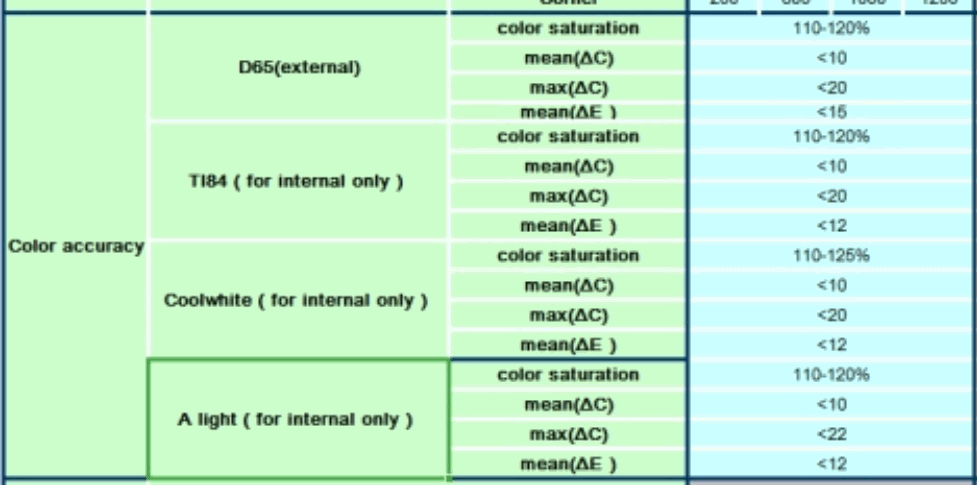
英文原稿图, PDF p.68, #489.
| 光源与用途 | 指标 | 原文建议 |
|---|---|---|
| D65 (外部) | 色彩饱和度 | 110-120% |
| D65 (外部) | mean(ΔC) | <10 |
| D65 (外部) | max(ΔC) | <20 |
| D65 (外部) | mean(ΔE) | <15 |
| TL84 (仅内部) | 色彩饱和度 | 110-120% |
| TL84 (仅内部) | mean(ΔC) | <10 |
| TL84 (仅内部) | max(ΔC) | <20 |
| TL84 (仅内部) | mean(ΔE) | <12 |
| Coolwhite (仅内部) | 色彩饱和度 | 110-125% |
| Coolwhite (仅内部) | mean(ΔC) | <10 |
| Coolwhite (仅内部) | max(ΔC) | <20 |
| Coolwhite (仅内部) | mean(ΔE) | <12 |
| A (仅内部) | 色彩饱和度 | 110-120% |
| A (仅内部) | mean(ΔC) | <10 |
| A (仅内部) | max(ΔC) | <22 |
| A (仅内部) | mean(ΔE) | <12 |
3.4 色彩调整
3.4.1 整体色彩饱和度调整
3.4.1.1 调整 gain_alphaScale_curve 参数
可在 [0, 1.0] 范围适当调整 scale,影响最终色彩校正强度。scale 越小,色彩饱和度越低;反之升高。
3.4.1.2 调整 gains-sat
SAT 越小,色彩饱和度越低;反之升高。不同光源可使用不同参数。
3.4.1.3 增加高饱和度 CCM
前两项调至最大值后饱和度仍不足时,需重新标定更高饱和度的 CCM,并将 gains-sat 的最大 sat 改为增加后的饱和度。
3.4.1.4 降低暗像素色彩饱和度
减小 y_alpha_curve 的值可降低暗像素饱和度;最后一个值需为 1024,否则会影响图像中其他亮度的色彩饱和度。
3.4.2 部分颜色调整
完成整体饱和度调整后,色彩仍未达到预期,可尝试以下步骤:
(1) 要使颜色符合人眼视觉,先确认白平衡正确。
(2) 要使颜色与对比机一致,先确认白平衡一致。
(3) 要使颜色与对比机一致,还需确认亮度接近。
(4) 确认白平衡一致或正确、亮度接近后,色彩仍不符合预期,再调整 CCM 相关参数。
3.4.2.1 确认白平衡正确
重点:白色物体是否偏色。
方法:
目视检查视频中的白色物体是否为白色。
抓图检查白块 R/G/B 分量是否差异较大。
3.4.2.2 确认与对比机白平衡一致并调整
(1) 若对比机白平衡正确,而 RK 白色物体偏色明显,先通过白平衡模块校正。
(2) 若对比机白色物体偏色明显,而 RK 白平衡较正确,需区分是对比机白平衡算法缺陷还是色调偏好不同。色调偏好不同,可先通过白平衡模块调整使二者一致,或用 faststone 等工具将对比机色调调整至 RK;若为算法缺陷,可增加场景白点重新抓图,或用 faststone 等工具将对比机色调调整至 RK。
(3) 如何区分对比机白色物体偏色源于算法缺陷还是色彩偏好:
a. 若场景只有白色物体且亮度合适,对比机仍有偏色,多半是进行了色调调整。
b. 否则属于对比机算法缺陷。
3.4.2.3 将亮度调整至与对比机一致
(1) 调整亮度相关模块 AE、Gamma、Dehaze、HDR,使亮度接近,允许一定差异。
(2) 或用 faststone 等工具将对比机亮度调整至 RK。
3.4.3 调整 CCM
3.4.3.1 使用工具重新标定 CCM
在 24 色卡中找到最接近目标颜色的色块,增大其权重后重新标定 CCM。
示例:
下图左侧色差图中,第 6、18 色块偏色较大。可将中性色块 19–24 的权重设为 0,第 6 色块设为 16,第 18 色块设为 8。为减少对其他色块的影响,三原色色块 13–15 权重设为 8,肤色色块 2 权重也设为 8。得到右侧色差图,第 6、18 色块偏色减小。
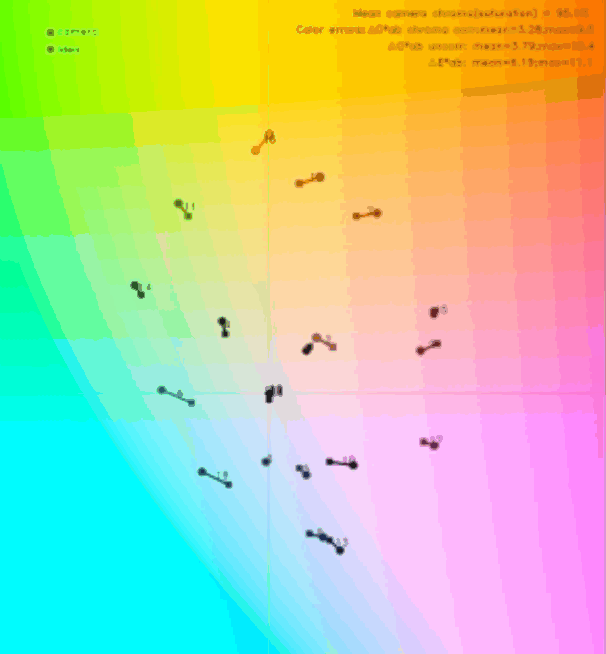
英文原稿图, PDF p.70, #526.
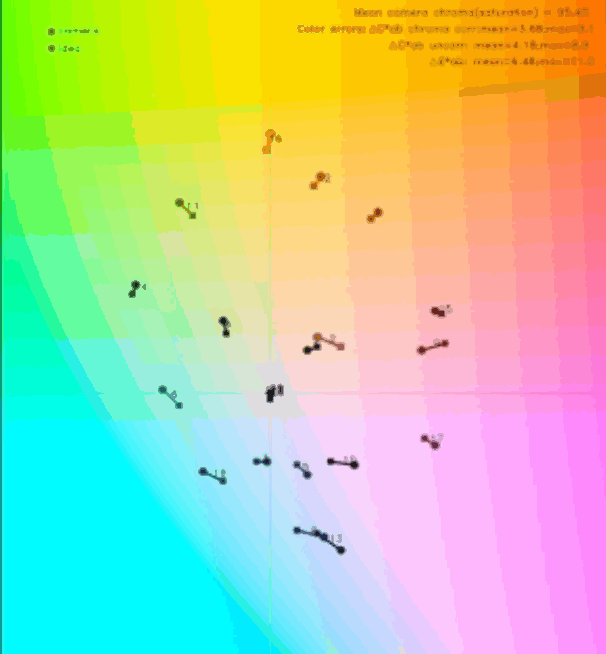
英文原稿图, PDF p.70, #527.
3.4.3.2 手动调整 CCM
3.4.3.2.1 获取 RK RGB 值
使用 RK 设备抓图,获取 RK RGB 值。
3.4.3.2.2 获取目标 RGB 值
(1) 有对比机时。
使用对比机抓图获得目标值,但应使亮度、白平衡与 RK 接近。
(2) 没有对比机时。
使用 faststone 等工具调整 RK 抓图中关注的颜色,直到符合预期。
英文原稿图, PDF p.71, #536.

英文原稿图, PDF p.71, #537.
例如,将调整后的 B 分量作为目标值:使用 fastone 将 B 通道减小 17,右下角绿色即预期颜色。
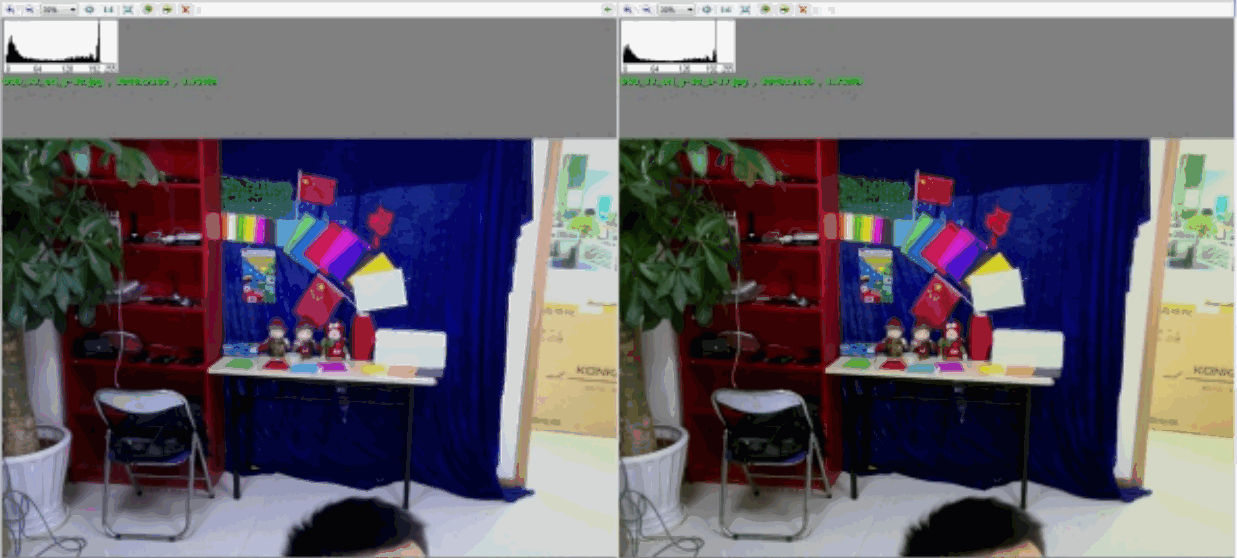
英文原稿图, PDF p.71, #539.
此时 RK 绿色 RGB 为 64 85 90,目标为 65 86 69,因此应调整 CCM 降低 B 分量,使两种绿色接近。
(3) 24 色卡对应人眼视觉的目标值如下:
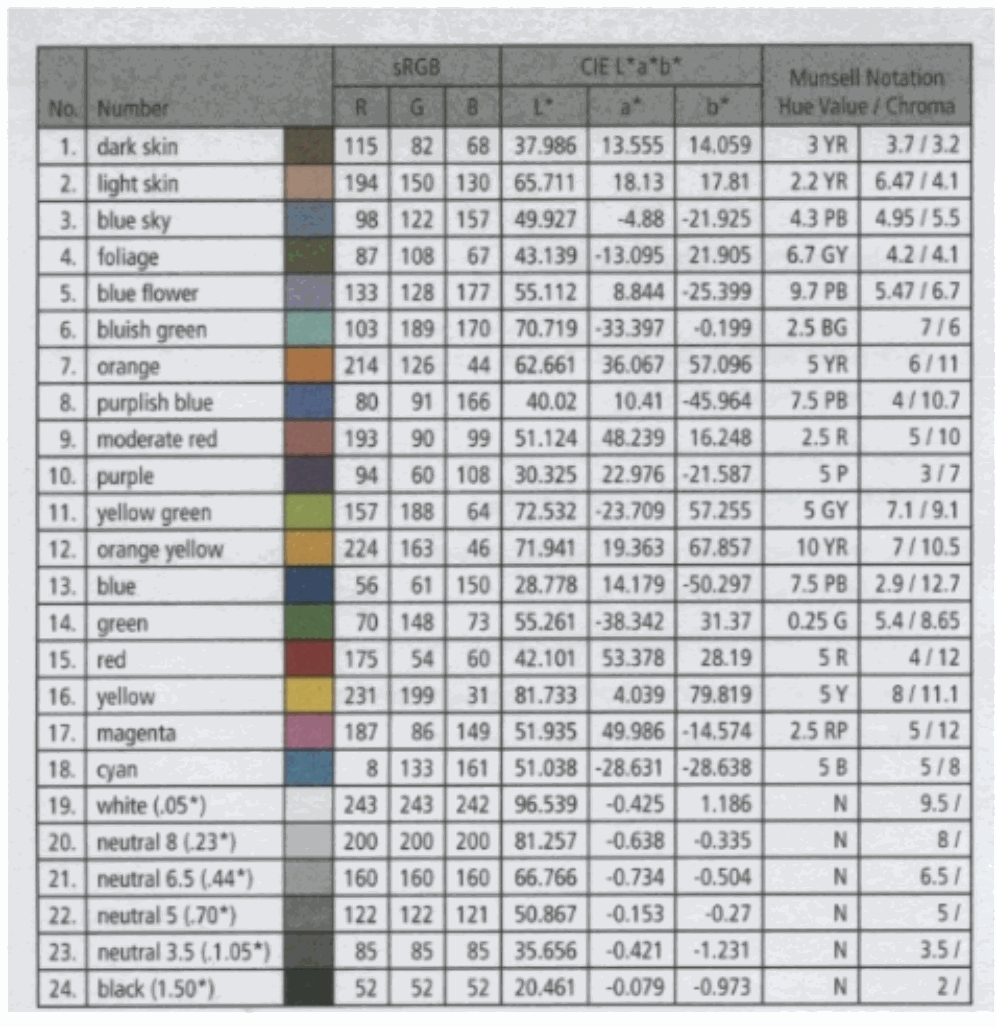
英文原稿图, PDF p.72, #542.
| 编号 | 色块 | sRGB R | G | B | CIE L* | a* | b* | 孟塞尔色相 | 明度 / 彩度 |
|---|---|---|---|---|---|---|---|---|---|
| 1 | 深肤色 | 115 | 82 | 68 | 37.986 | 13.555 | 14.059 | 3 YR | 3.7 / 3.2 |
| 2 | 浅肤色 | 194 | 150 | 130 | 65.711 | 18.13 | 17.81 | 2.2 YR | 6.47 / 4.1 |
| 3 | 蓝天 | 98 | 122 | 157 | 49.927 | -4.88 | -21.925 | 4.3 PB | 4.95 / 5.5 |
| 4 | 叶色 | 87 | 108 | 67 | 43.139 | -13.095 | 21.905 | 6.7 GY | 4.2 / 4.1 |
| 5 | 蓝花 | 133 | 128 | 177 | 55.112 | 8.844 | -25.399 | 9.7 PB | 5.47 / 6.7 |
| 6 | 蓝绿色 | 103 | 189 | 170 | 70.719 | -33.397 | -0.199 | 2.5 BG | 7 / 6 |
| 7 | 橙色 | 214 | 126 | 44 | 62.661 | 36.067 | 57.096 | 5 YR | 6 / 11 |
| 8 | 紫蓝色 | 80 | 91 | 166 | 40.02 | 10.41 | -45.964 | 7.5 PB | 4 / 10.7 |
| 9 | 中红色 | 193 | 90 | 99 | 51.124 | 48.239 | 16.248 | 2.5 R | 5 / 10 |
| 10 | 紫色 | 94 | 60 | 108 | 30.325 | 22.976 | -21.587 | 5 P | 3 / 7 |
| 11 | 黄绿色 | 157 | 188 | 64 | 72.532 | -23.709 | 57.255 | 5 GY | 7.1 / 9.1 |
| 12 | 橙黄色 | 224 | 163 | 46 | 71.941 | 19.363 | 67.857 | 10 YR | 7 / 10.5 |
| 13 | 蓝色 | 56 | 61 | 150 | 28.778 | 14.179 | -50.297 | 7.5 PB | 2.9 / 12.7 |
| 14 | 绿色 | 70 | 148 | 73 | 55.261 | -38.342 | 31.37 | 0.25 G | 5.4 / 8.65 |
| 15 | 红色 | 175 | 54 | 60 | 42.101 | 53.378 | 28.19 | 5 R | 4 / 12 |
| 16 | 黄色 | 231 | 199 | 31 | 81.733 | 4.039 | 79.819 | 5 Y | 8 / 11.1 |
| 17 | 品红 | 187 | 86 | 149 | 51.935 | 49.986 | -14.574 | 2.5 RP | 5 / 12 |
| 18 | 青色 | 8 | 133 | 161 | 51.038 | -28.631 | -28.638 | 5 B | 5 / 8 |
| 19 | 白色 (.05*) | 243 | 243 | 242 | 96.539 | -0.425 | 1.186 | N | 9.5 / |
| 20 | 中性 8 (.23*) | 200 | 200 | 200 | 81.257 | -0.638 | -0.335 | N | 8 / |
| 21 | 中性 6.5 (.44*) | 160 | 160 | 160 | 66.766 | -0.734 | -0.504 | N | 6.5 / |
| 22 | 中性 5 (.70*) | 122 | 122 | 121 | 50.867 | -0.153 | -0.27 | N | 5 / |
| 23 | 中性 3.5 (1.05*) | 85 | 85 | 85 | 35.656 | -0.421 | -1.231 | N | 3.5 / |
| 24 | 黑色 (1.50*) | 52 | 52 | 52 | 20.461 | -0.079 | -0.973 | N | 2 / |
3.4.3.2.3 CCM 调整说明
对比当前与目标 RGB,手动调整 CCM 使二者接近。
(1) CCM 调整约束。
色彩校正矩阵公式如下:
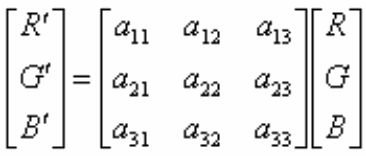
英文原稿图, PDF p.72, #547.
[R',G',B']^T = [[a11,a12,a13],[a21,a22,a23],[a31,a32,a33]] * [R,G,B]^T
为不破坏白平衡,参数必须满足下列条件:
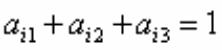
英文原稿图, PDF p.72, #549.
a_i1 + a_i2 + a_i3 = 1
各通道主要来自原通道的颜色分量,因此必须满足:

英文原稿图, PDF p.72, #551.
a_ii >= 1
同时,尽量减小主对角元素之间的差异,并使非主对角元素尽量为负。

英文原稿图, PDF p.72, #553.
a13

英文原稿图, PDF p.72, #554.
a31
若 a13 为正,高饱和红色会偏紫;若 a31 为正,高饱和蓝色会偏紫。

英文原稿图, PDF p.73, #556.
a21
a21 为负时,绝对值越大,校正后红色的 G 分量越小, 红色饱和度越高;a23 为负时,绝对值越大,校正后蓝色的 G 分量越小,蓝色饱和度越高。

英文原稿图, PDF p.73, #558.
a23
(2) 常见偏色总结:

英文原稿图, PDF p.73, #561.
a13

英文原稿图, PDF p.73, #562.
a31

英文原稿图, PDF p.73, #563.
a13

英文原稿图, PDF p.73, #564.
a31
蓝色(红色)偏紫且 a13(a31)为正时,需降低 R(B)分量,将 a13(a31)从接近 0 的正数改为更小的负数。

英文原稿图, PDF p.73, #566.
a23

英文原稿图, PDF p.73, #567.
a21
蓝色(红色)过饱和且 a23(a21)为负时,需提高 G 分量,可 减小 a23(a21)的绝对值。

英文原稿图, PDF p.73, #569.
a23

英文原稿图, PDF p.73, #570.
a21

英文原稿图, PDF p.73, #572.
a13

英文原稿图, PDF p.73, #573.
a11

英文原稿图, PDF p.73, #574.
a12
紫色偏蓝时,需增大 R 分量,可增大 a13、减小 a11 和 a12;或降低 B 分量,减小 a33,增大 a31 和 a32。

英文原稿图, PDF p.73, #576.
a33

英文原稿图, PDF p.73, #577.
a31

英文原稿图, PDF p.73, #578.
a32

英文原稿图, PDF p.73, #580.
a21

英文原稿图, PDF p.73, #581.
a22
红色偏橙时,需降低 G 分量,可减小 a21、增大 a22。
肤色偏黄绿时,需降低 G、提高 B,可 大幅减小 a22、增大 a23、微调 a21;大幅增大 a31、减小 a32、微调 a33。

英文原稿图, PDF p.73, #584.
a22

英文原稿图, PDF p.73, #585.
a23

英文原稿图, PDF p.73, #586.
a21

英文原稿图, PDF p.73, #587.
a31

英文原稿图, PDF p.73, #588.
a32

英文原稿图, PDF p.73, #589.
a33
3.4.3.2.4 CCM 调整示例
(1) 示例 1:红色偏橙。
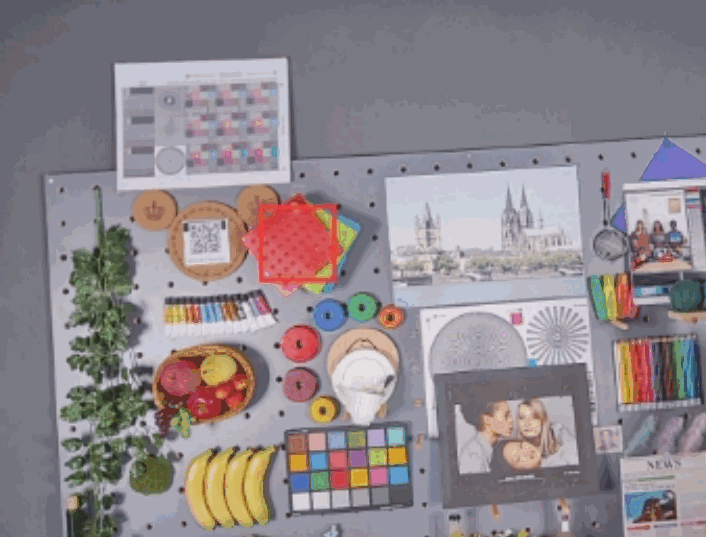
英文原稿图, PDF p.73, #593.
使用 faststone 调整 RGB 后发现,降低 G 分量可改善偏橙问题。红色塑料片的目标 RGB 为 [212 63 79]。
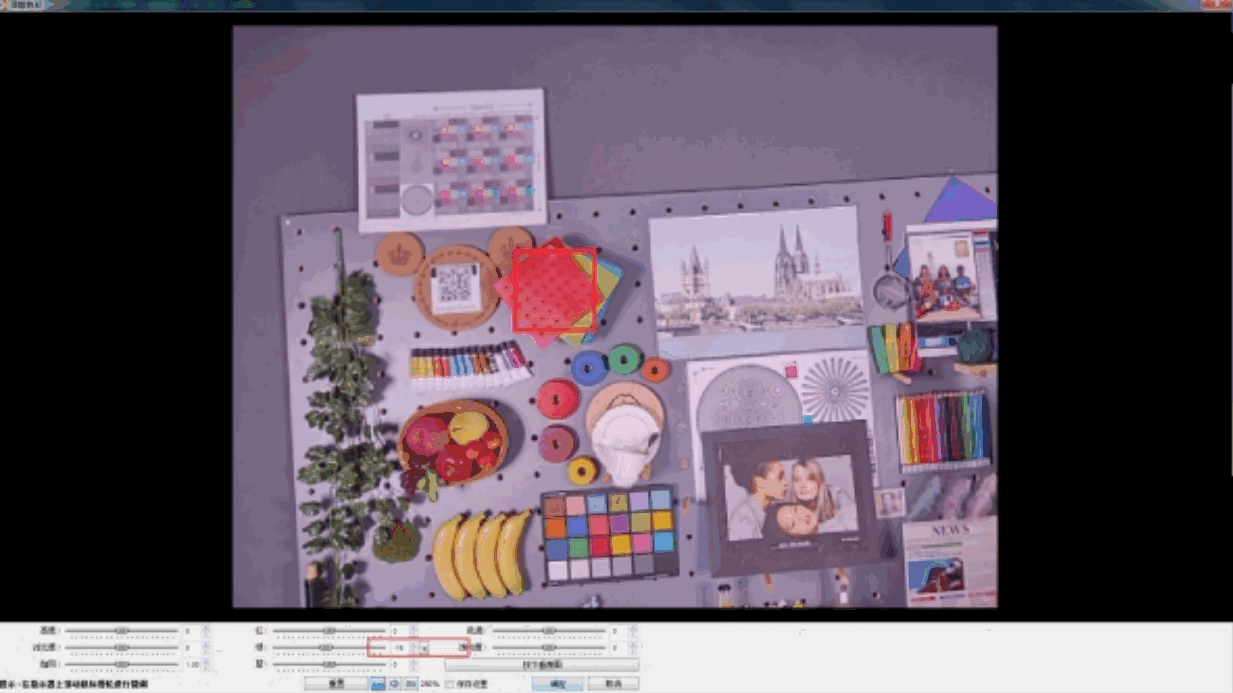
英文原稿图, PDF p.74, #595.
红框内塑料片偏橙,RGB = [212, 78, 80],相对目标 [212 63 79],G 分量偏大。经验较多时,可跳过 faststone 获取目标值,直接调整 CCM 降低 G 分量。
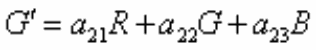
英文原稿图, PDF p.74, #597.
G' = a21*R + a22*G + a23*B
,
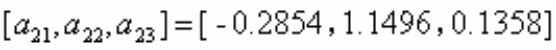
英文原稿图, PDF p.74, #599.
[a21,a22,a23] = [-0.2854,1.1496,0.1358]
原始校正系数:

英文原稿图, PDF p.74, #601.
a21
红色塑料片 R 分量最大,因此需减小 a21,并 增大 a22 的绝对值,以满足行和为 1 的约束。

英文原稿图, PDF p.74, #603.
a22
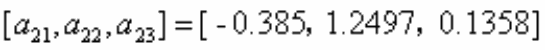
英文原稿图, PDF p.74, #605.
[a21,a22,a23] = [-0.385,1.2497,0.1358]
调整后校正系数:
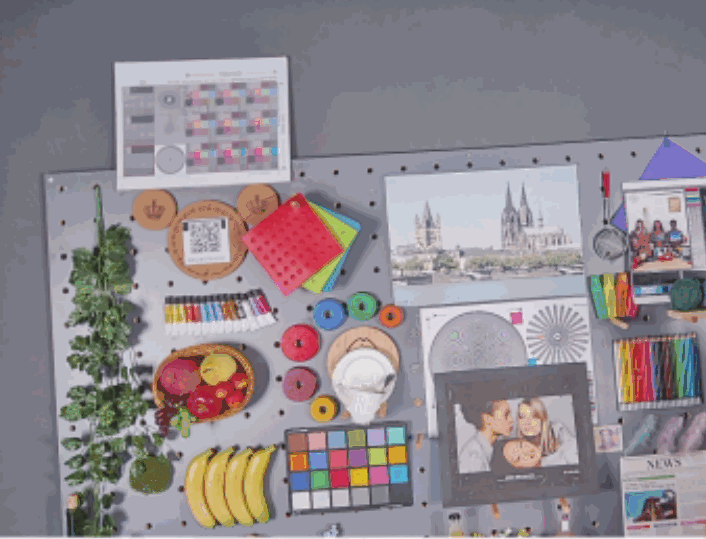
英文原稿图, PDF p.74, #607.
红色塑料片:RGB = [208, 56, 76]。
(2) 示例 2:肤色偏黄绿。
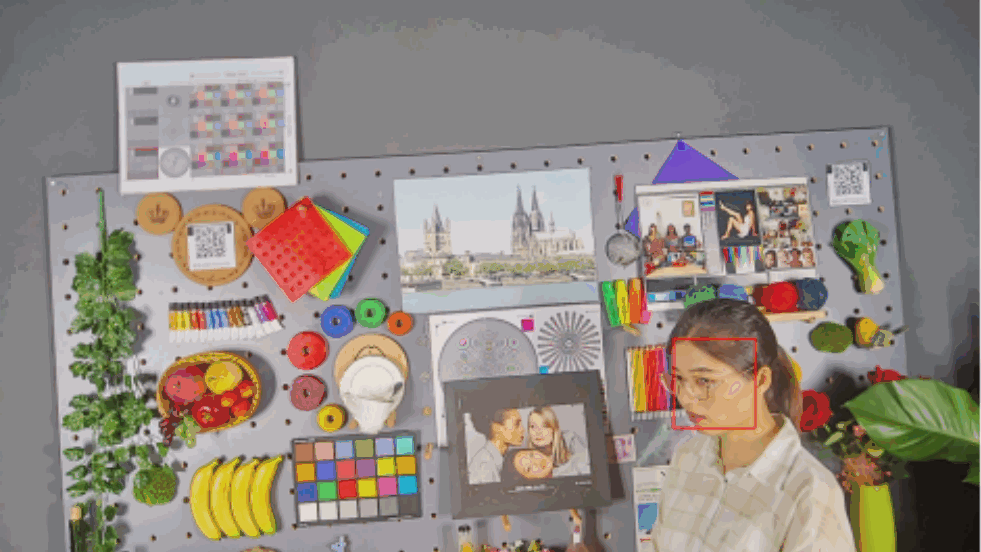
英文原稿图, PDF p.75, #610.
红框内肤色偏黄绿,RGB = [216, 174, 124],其中 G 分量偏大,B 分量偏小。
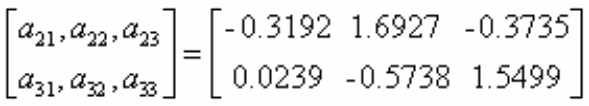
英文原稿图, PDF p.75, #612.
[[a21,a22,a23],[a31,a32,a33]] = [[-0.3192,1.6927,-0.3735],[0.0239,-0.5738,1.5499]]
原始校正系数:

英文原稿图, PDF p.75, #614.
a23

英文原稿图, PDF p.75, #615.
a22

英文原稿图, PDF p.75, #616.
a21
同示例 1,降低 G 分量:大幅减小 a22、增大 a23、微调 a21。
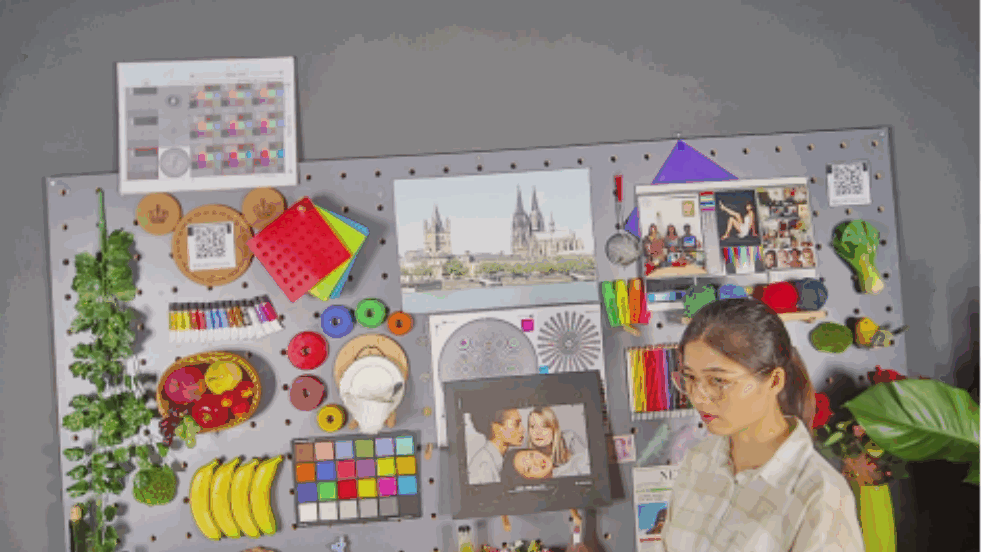
英文原稿图, PDF p.75, #618.
此时肤色:RGB = [212, 169, 124]。

英文原稿图, PDF p.75, #620.
a31
为提高 B 分量,由于 R 分量较大,故大幅增大 a31;为保证 行和为 1,还需减小 a32 和 a33。

英文原稿图, PDF p.75, #622.
a32

英文原稿图, PDF p.75, #623.
a33
英文原稿图, PDF p.75, #625.
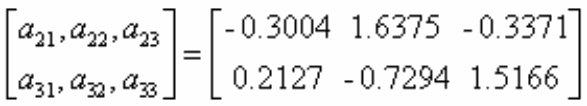
英文原稿图, PDF p.76, #626.
[[a21,a22,a23],[a31,a32,a33]] = [[-0.3004,1.6375,-0.3371],[0.2127,-0.7294,1.5166]]
调整后校正系数如下。
此处肤色:RGB = [214, 169, 146]。
4 高级色彩调整 3DLut
4.1 CCM 与 3DLut 对比
CCM 使不同光源下色彩接近人眼视觉;3DLut 按偏好调整个别颜色。二者用于色彩调整的优缺点如下:
| CCM | 3DLut | |
|---|---|---|
| 优点 | 色彩过渡自然,不易引入噪声。 | 更容易调整某种颜色的色相、饱和度,可不影响无关颜色。 |
| 缺点 | 按偏好修改 CCM 可能影响其他不相似颜色;调整较困难。 | 当前 9×9×9 采样点较少,过渡容易不自然;调整数值会影响像素降噪强度并引入噪声。 |
具体选择需在实际项目中权衡色彩偏好、过渡和噪声。
4.2 功能说明
三维查找表:3 dimensional look-up-tables (3DLUT)。
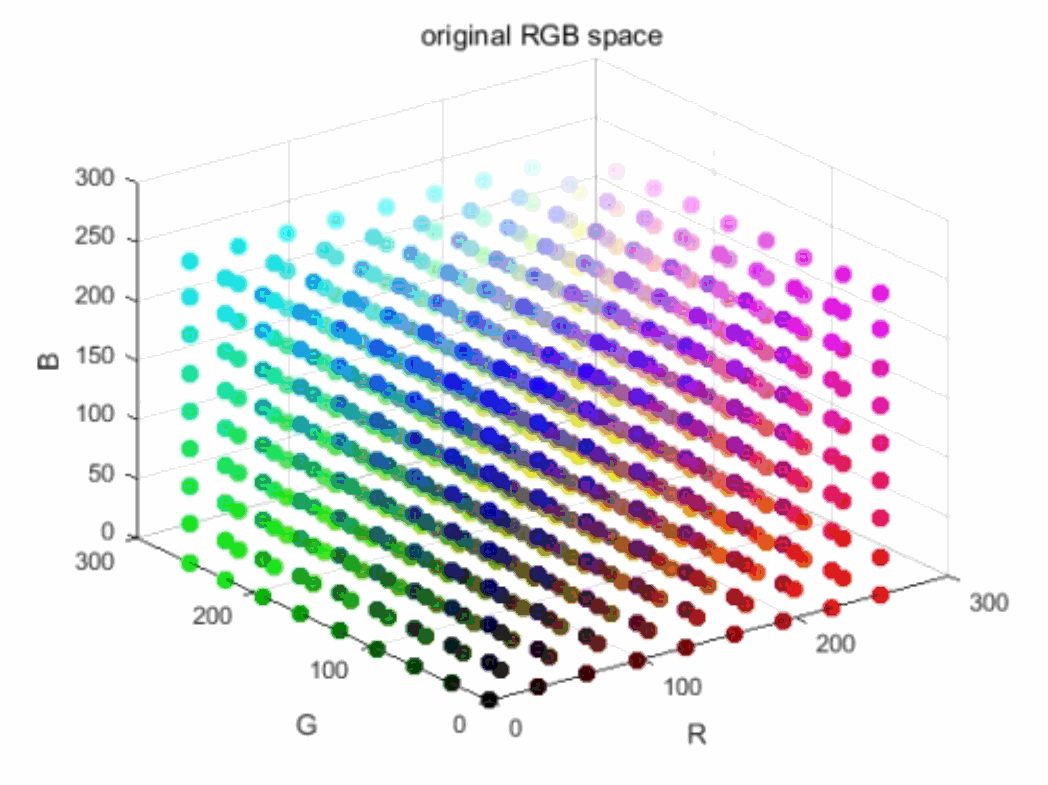
英文原稿图, PDF p.77, #636.
图:9×9×9 旁路 3DLUT 示意。
可将任意颜色独立映射为另一数值。
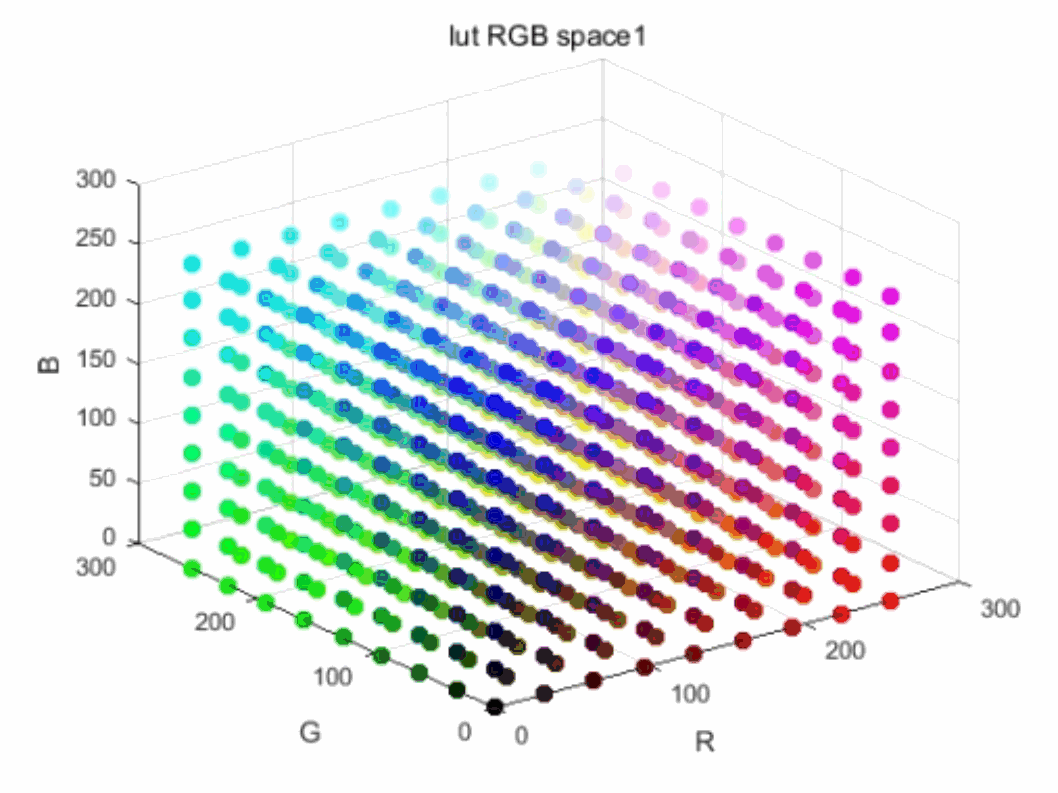
英文原稿图, PDF p.77, #639.
图:9×9×9 增强绿色的 3DLUT 示意。
原文称 RK1109 的 3D LUT 为 9×9×9,表中未记录的数值可通过三线性插值获得。
4.3 主要参数
参数位于 IQ json 的 lut3d_calib 节点;json 参数仅在自动模式生效。
4.3.1 使能控制与模式选择
位于 Common 节点。
| 参数 | 说明 |
|---|---|
| enable | 3DLUT 开关,0 或 1;1 启用。 |
| wbgain_tolerance | 3DLUT 白平衡增益变化容差。统计增益差小于此阈值时认为满足 3DLUT 稳定条件;范围 0.0-1。 |
| gain_tolerance | 3DLUT 曝光增益变化容差。统计曝光增益差小于此阈值时认为满足 3DLUT 稳定条件;范围 0.0-1。 |
4.3.2 自动 3DLUT 参数
位于 ALut3D 节点。
| 参数 | 说明 |
|---|---|
| damp_en | 3DLUT 平滑功能开关,0 或 1;1 使用此功能。 |
4.3.2.1 3DLUT 参数
| 参数 | 说明 |
|---|---|
| Name | 3DLUT 名称。 |
| awbGain | 对应标准白平衡增益,由标定工具生成,大于 0。 |
| gain | gain-alpha 的曝光增益分量,小数,大于 0。 |
| alpha | gain-alpha 的 3DLUT 强度分量,小数,大于 0。 |
| look_up_table_r | R 通道查找表,范围 [0,1023]。 |
| look_up_table_g | G 通道查找表,范围 [0,4095]。 |
| look_up_table_b | B 通道查找表,范围 [0,1023]。 |
4.4 3DLUT 标定与调整
RKISP 3D-LutTool 基于 LAB 模型,将 A-B(颜色通道)直角坐标转换为 C(饱和度)-H(色相)极坐标,输入支持 jpg/bmp/png/yuv/nv12。如图 4.4-2,原点 O 饱和度为 0,径向外侧饱和度增加,红箭头逆时针旋转改变色相。Rockchip_IQ_Tools_Guide_ISP2x_CN 第 2.6 节 3D-LUT Tools 介绍其界面与用法。
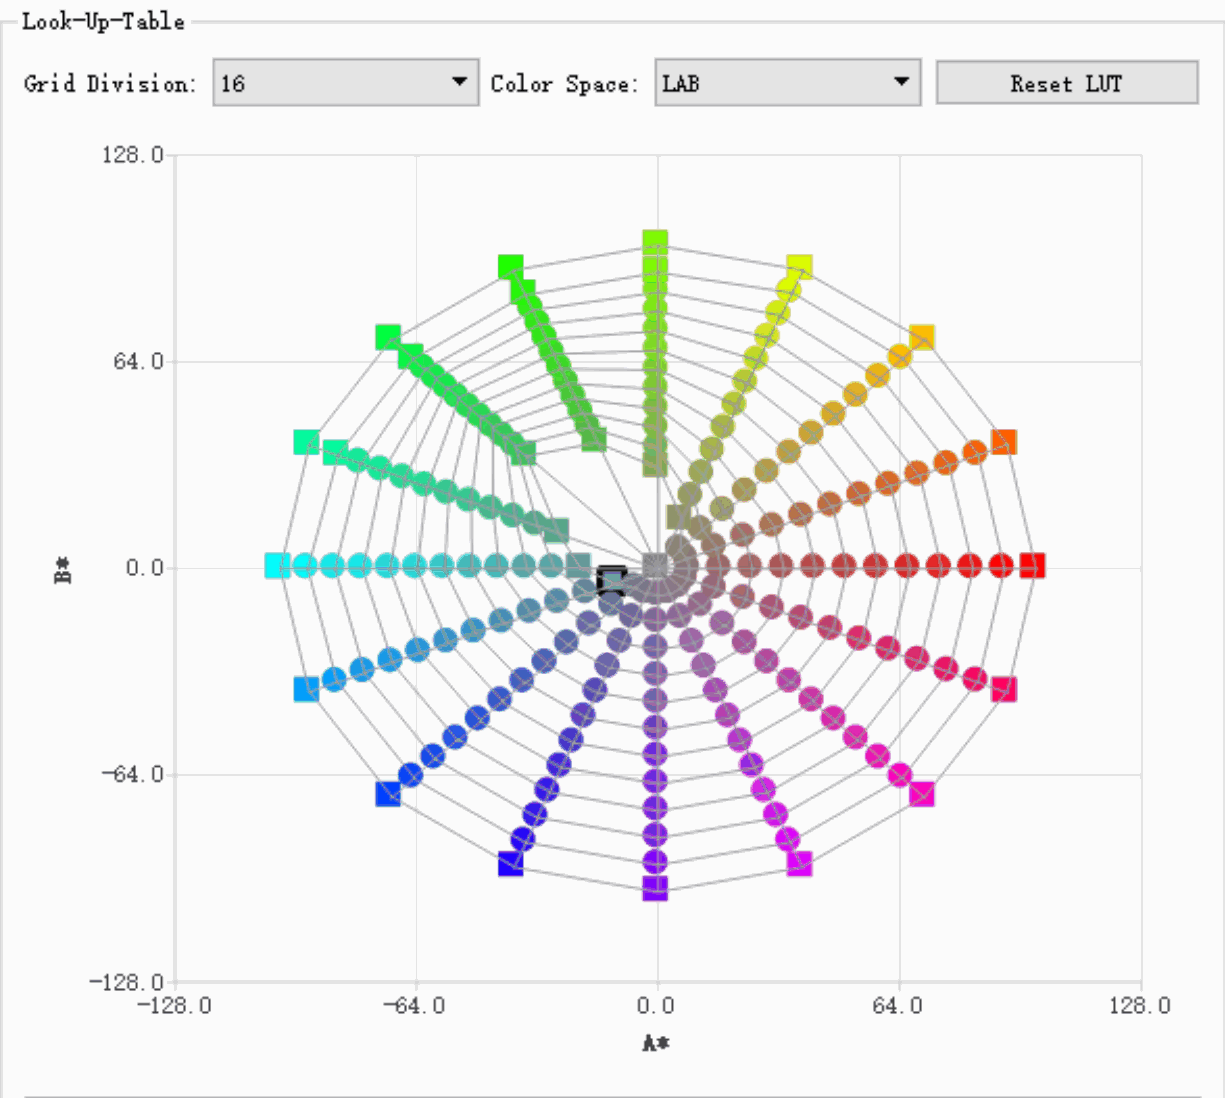
英文原稿图, PDF p.79, #654.
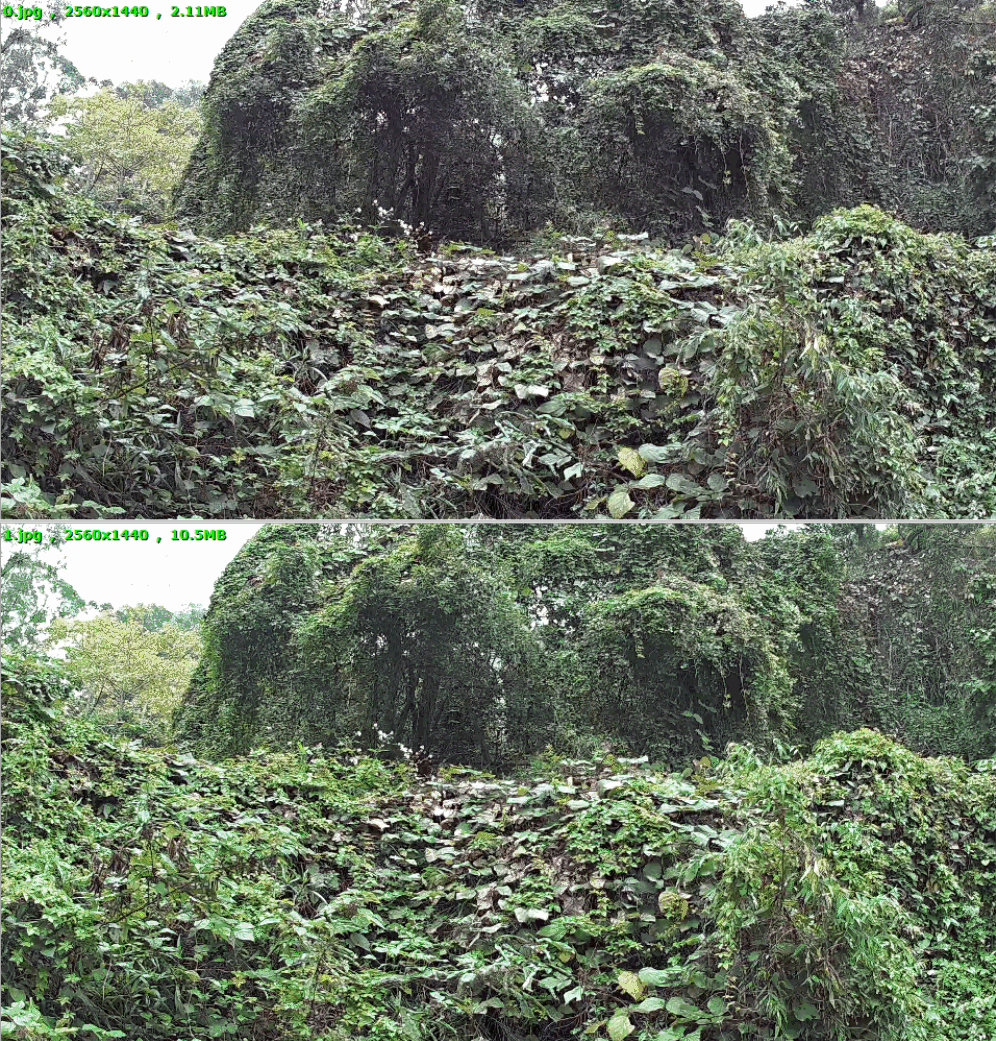
英文原稿图, PDF p.80, #655.
图 4.4-1:增强绿色饱和度。
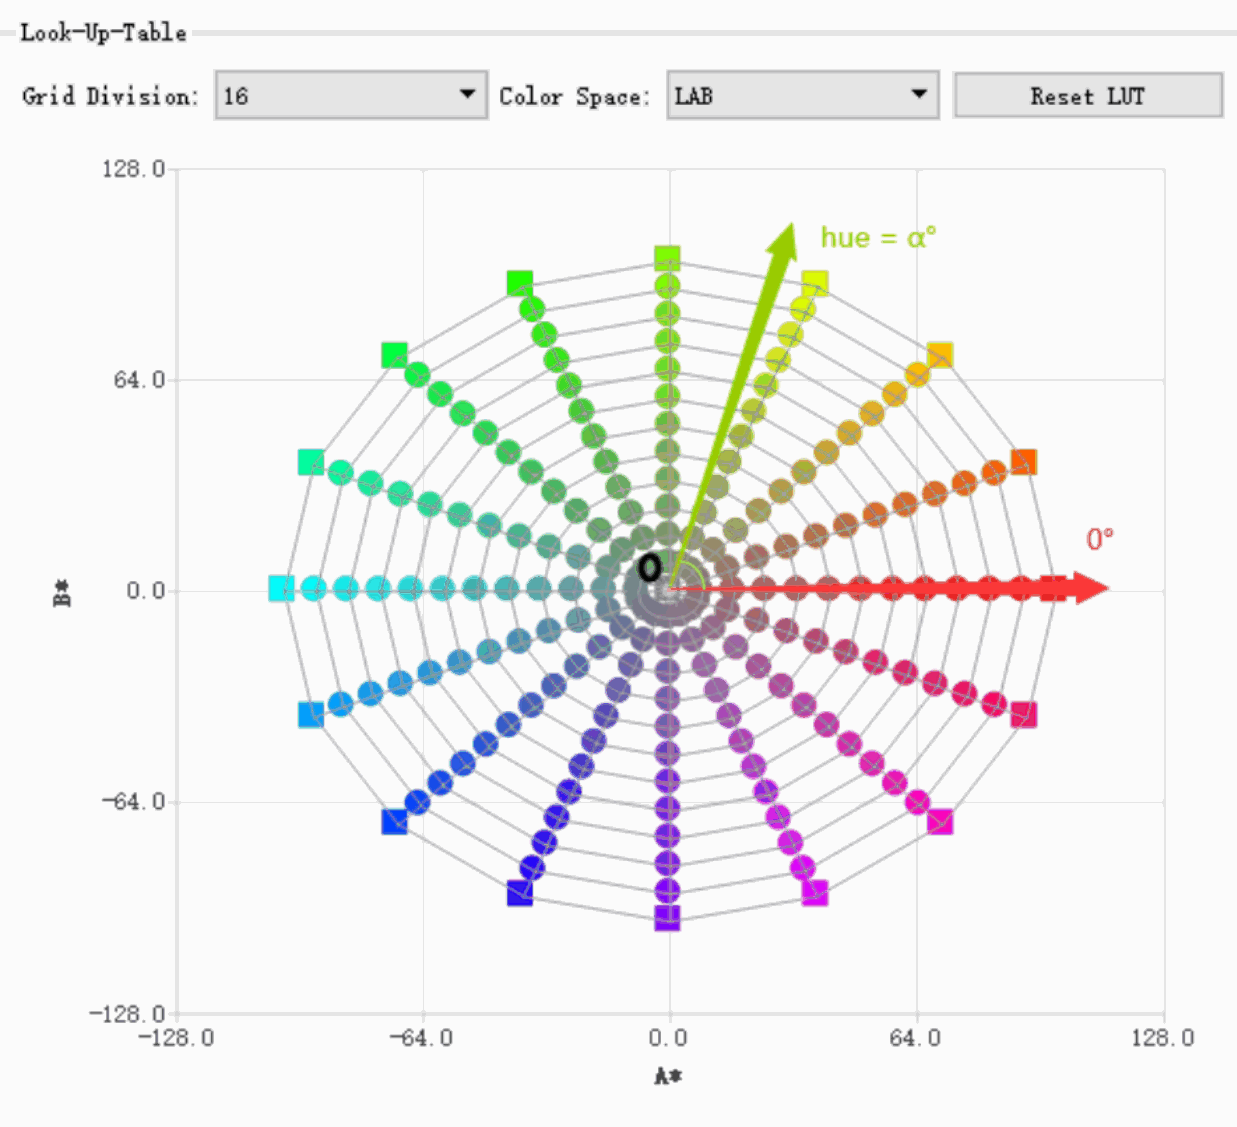
英文原稿图, PDF p.81, #657.
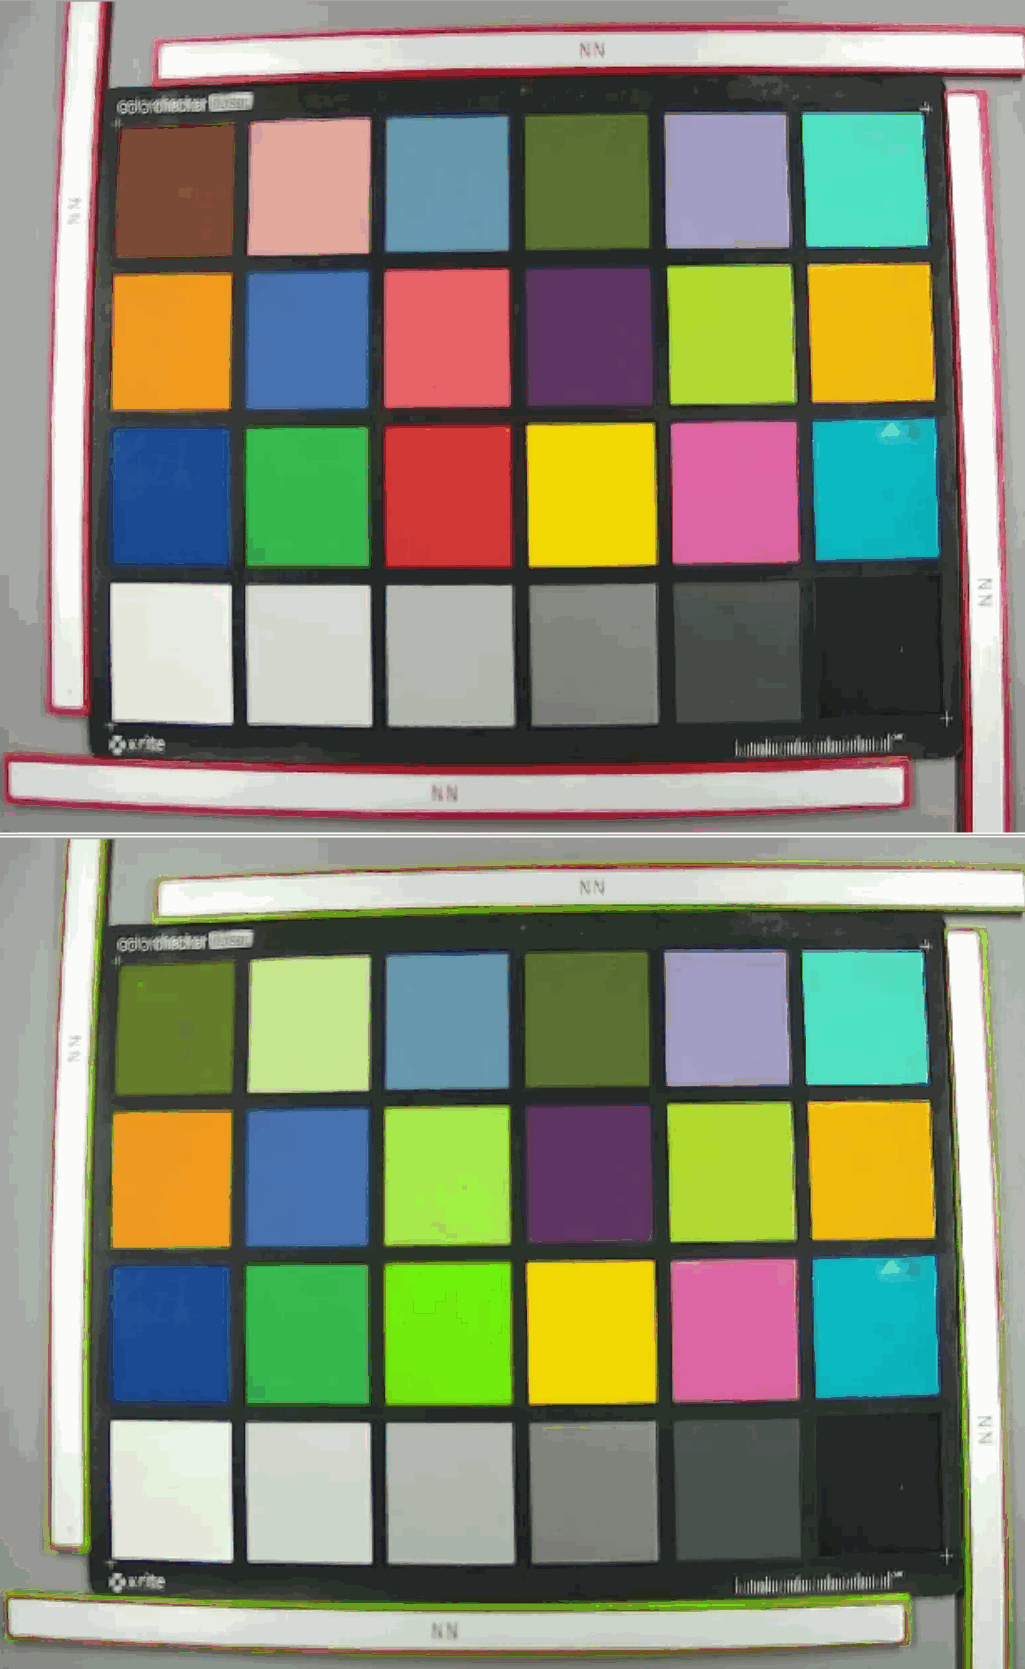
英文原稿图, PDF p.82, #658.
图 4.4-2:改变红色色相。
4.4.1 调整步骤
1. 采集图像,关闭 3DLUT 及后续模块 YNR/SHARP/CNR 等,便于观察 3DLUT 是否引入其他影响;最好采集 yuv 图。
2. 导入图像,参见 Rockchip_IQ_Tools_Guide_ISP2x_CN 第 2.6 节 3D-LUT Tools。
3. 保持白平衡:右键点击中心原点,圆点变为方形即固定成功。
4. 在右侧图像界面点击待调整像素,其位置显示在左侧坐标系。
5. 用鼠标向目标点拖动,注意对坐标系中附近点进行平滑。
6. 生成 3DLUT 参数后,在丰富色彩场景中应用并检查颜色是否符合预期。
4.4.1.1 注意
3DLUT 前级模块发生调整,尤其影响色彩时,需重新调整 3DLUT。
4.4.1.2 示例
调整人脸肤色:
(1) 选择 Grid Division (8,12,16),值越大精度越高;点击右侧图像中的人脸区域,在左侧坐标系定位。
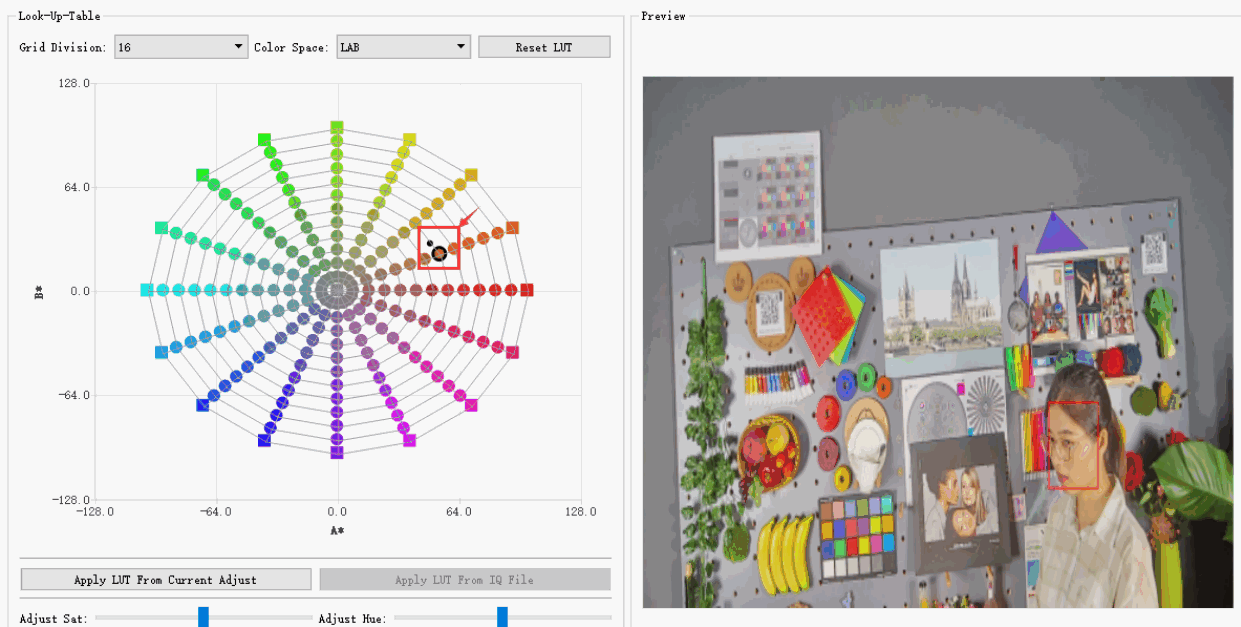
英文原稿图, PDF p.83, #672.
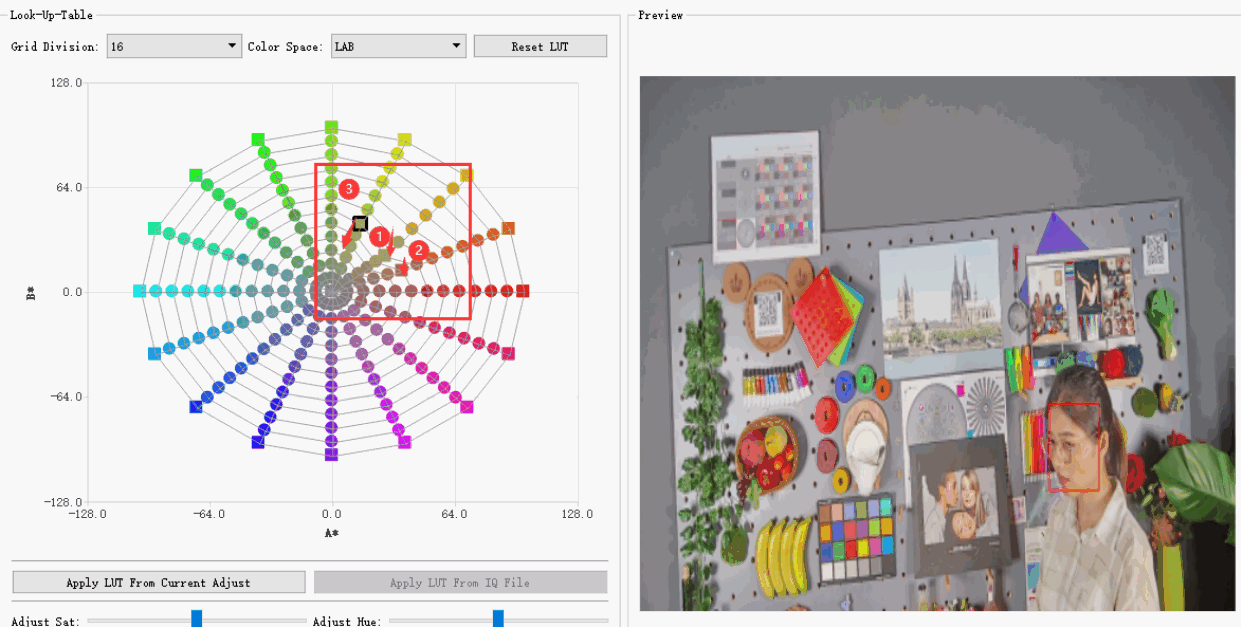
(2) 肤色偏黄绿,需将肤色锚点向红色色相方向移动并降低饱和度,如图 (1)、(2) 标记;图中 (3) 标记进行了轻微调整,用于平滑处理。
英文原稿图, PDF p.84, #674.
(3) 效果对比:
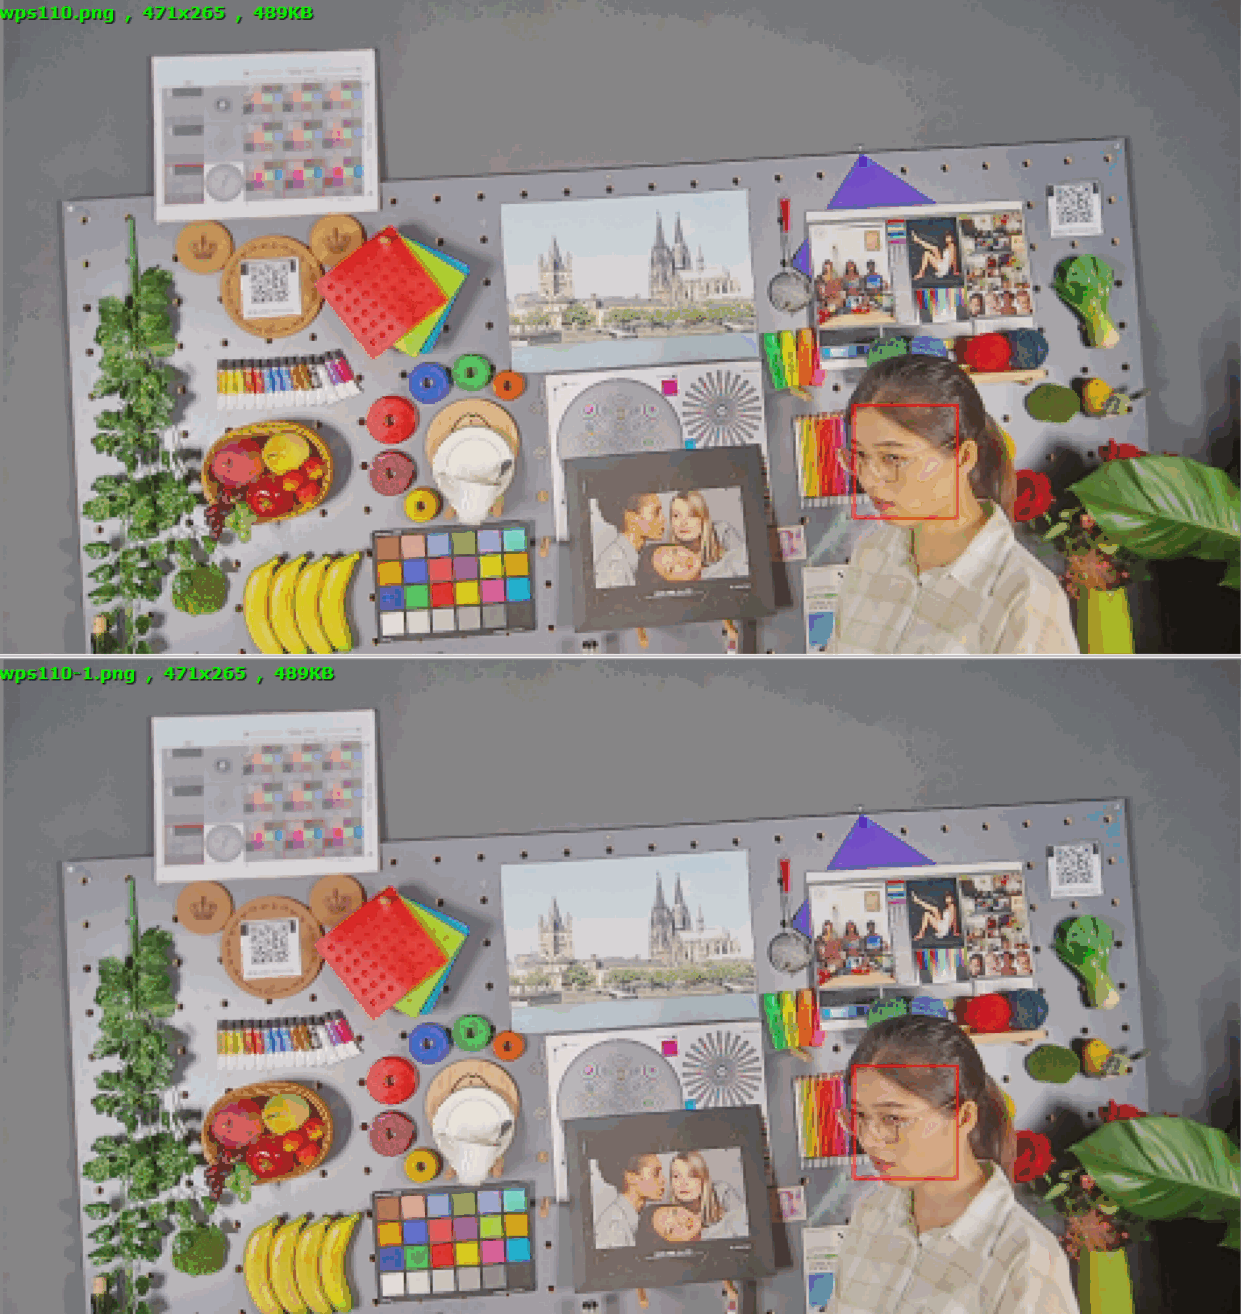
英文原稿图, PDF p.84, #676.