
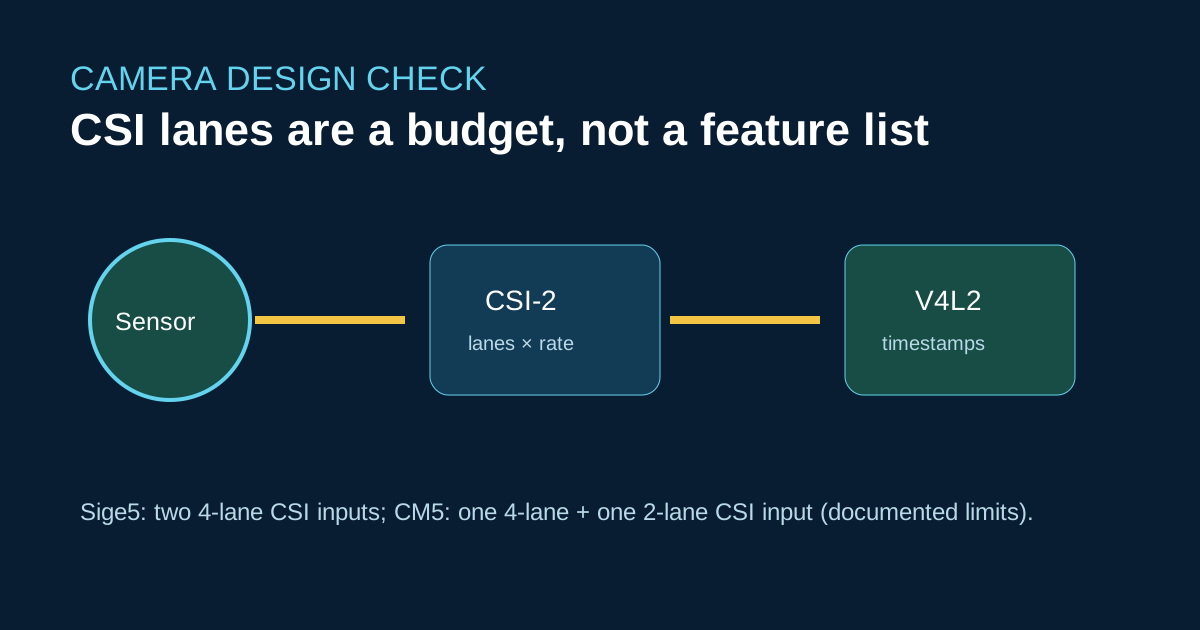
ArmSoM Sige5 列出了两个 4-lane MIPI CSI 输入,CM5 列出了一个 4-lane 和一个 2-lane 输入。这些是接口能力,并不保证任意两个传感器能够同步,也不保证 AI 流程可以维持满帧率。
调试顺序
从一个传感器和文档定义的设备树端点开始。确认媒体拓扑、像素格式和时间戳后,再加入第二个传感器。
v4l2-ctl --list-devices
media-ctl -p
v4l2-ctl -d /dev/video0 --stream-mmap --stream-count=300 \
  --stream-to=/tmp/capture.raw --verbose
测量丢帧和时间戳差值。如果两个传感器需要硬件同步,应在载板设计中落实触发和时钟要求;软件时间戳对齐不等同于共享同一曝光触发边沿。
与 Raspberry Pi 和 Jetson Nano 的差异
摄像头库、ISP 调校文件和 GStreamer 元素与平台相关。Raspberry Pi 的 libcamera 流程或 Jetson Argus 应用无法不经适配就运行在 RK3576 上。应规划 V4L2/media-controller 配置、Rockchip ISP 支持,以及应用层的同步测试。
参考链接
发布前核对
- 记录传感器模式、通道数、链路频率和像素格式。
- 提供时间戳和丢帧的测试证据。
- 未实测负载时,不宣称多摄像头 AI 吞吐量。