
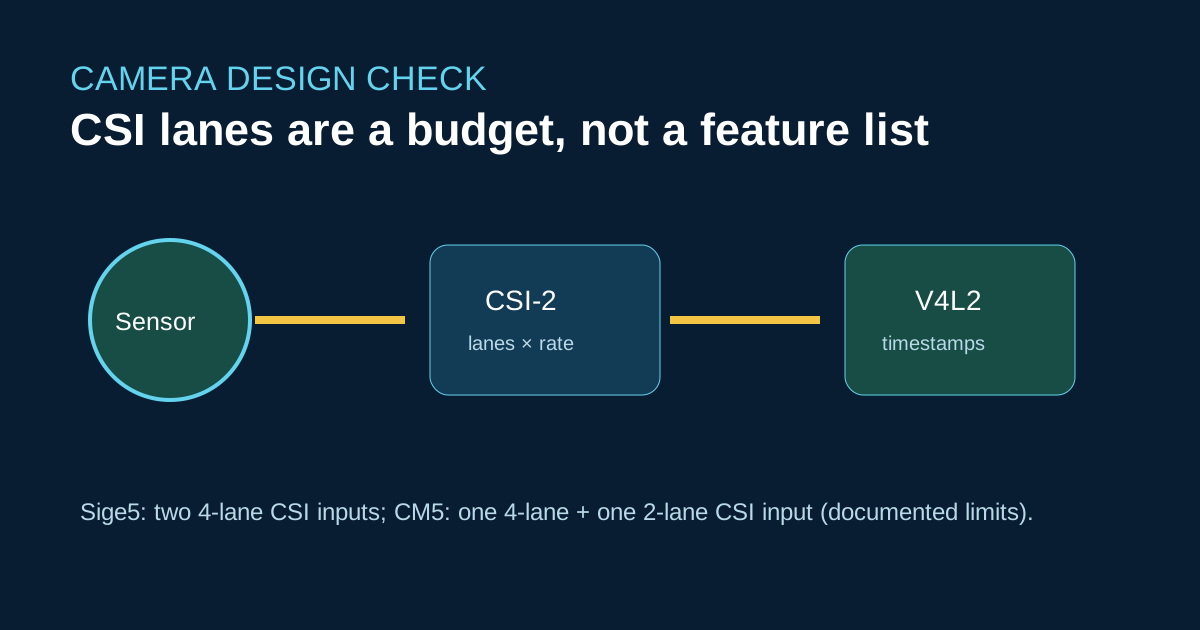
Для ArmSoM Sige5 указаны два четырёхлинейных входа MIPI CSI; для CM5 — один четырёхлинейный и один двухлинейный. Это возможности интерфейсов, а не гарантия синхронизации двух произвольных сенсоров или работы AI-тракта с полной частотой кадров.
Порядок запуска
Начните с одного сенсора и описанного в документации endpoint в Device Tree. Перед подключением второго сенсора проверьте топологию media, формат пикселей и метки времени.
v4l2-ctl --list-devices
media-ctl -p
v4l2-ctl -d /dev/video0 --stream-mmap --stream-count=300 \
  --stream-to=/tmp/capture.raw --verbose
Измеряйте пропуски кадров и разницу меток времени. Если нужна аппаратная синхронизация, учтите на носителе требования к триггеру и тактовым сигналам. Программное выравнивание меток времени не равнозначно общему фронту запуска экспозиции.
Отличия от Raspberry Pi и Jetson Nano
Библиотеки камер, файлы настройки ISP и элементы GStreamer зависят от платформы. Тракт libcamera для Raspberry Pi или приложение Jetson Argus не запустятся на RK3576 без адаптации. Запланируйте настройку V4L2/media-controller, поддержку ISP Rockchip и тест синхронизации на уровне приложения.
Источники
Проверки перед публикацией
- Укажите режим сенсора, число линий, частоту канала и формат пикселей.
- Приведите данные о метках времени и пропусках кадров.
- Не заявляйте производительность многокамерного AI без измеренной нагрузки.