
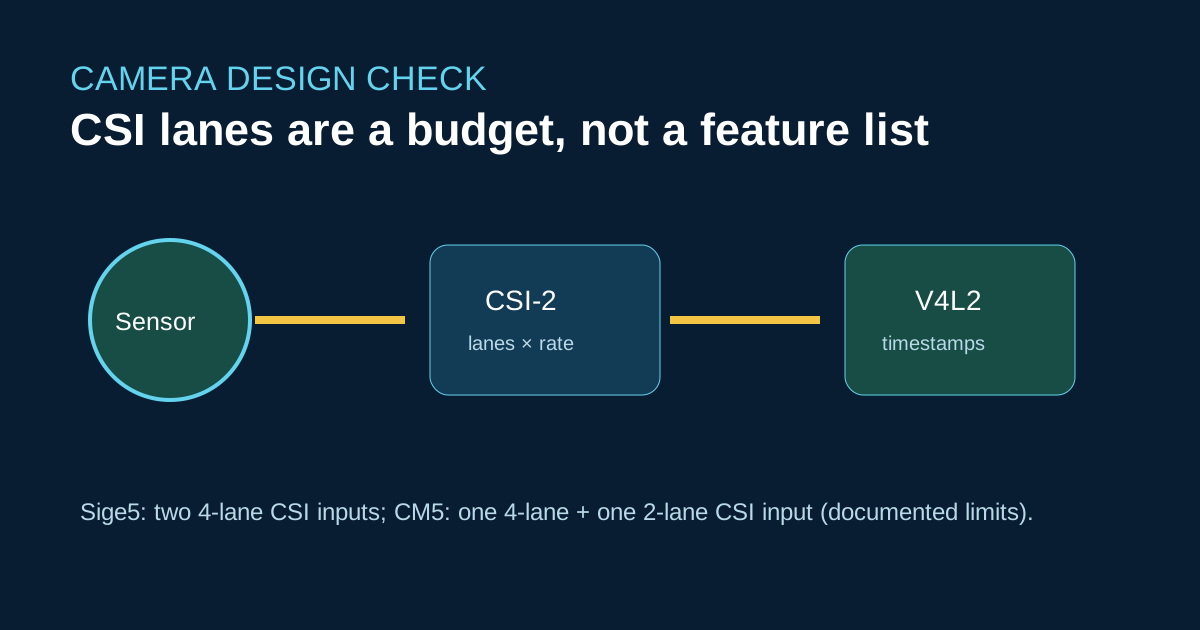
Für ArmSoM Sige5 sind zwei MIPI-CSI-Eingänge mit jeweils vier Lanes angegeben; CM5 bietet einen Eingang mit vier und einen mit zwei Lanes. Diese Schnittstellenangaben garantieren weder die Synchronisierung beliebiger Sensoren noch den dauerhaften Betrieb einer KI-Pipeline mit voller Bildrate.
Ablauf der Inbetriebnahme
Beginnen Sie mit einem Sensor und dem dokumentierten Device-Tree-Endpunkt. Prüfen Sie Medientopologie, Pixelformat und Zeitstempel, bevor Sie den zweiten Sensor hinzufügen.
v4l2-ctl --list-devices
media-ctl -p
v4l2-ctl -d /dev/video0 --stream-mmap --stream-count=300 \
  --stream-to=/tmp/capture.raw --verbose
Messen Sie verlorene Frames und Zeitstempeldifferenzen. Wenn zwei Sensoren Hardware-Synchronisierung benötigen, berücksichtigen Sie Trigger- und Taktanforderungen auf dem Carrier Board. Eine softwareseitige Zeitstempelausrichtung entspricht keiner gemeinsamen Belichtungsflanke.
Unterschiede zu Raspberry Pi und Jetson Nano
Kamerabibliotheken, ISP-Abstimmungsdateien und GStreamer-Elemente sind plattformspezifisch. Eine Raspberry-Pi-libcamera-Pipeline oder Jetson-Argus-Anwendung läuft auf RK3576 erst nach entsprechender Anpassung. Planen Sie die V4L2-/Media-Controller-Konfiguration, Rockchip-ISP-Unterstützung und einen Synchronisierungstest auf Anwendungsebene ein.
Quellen
Prüfung vor der Veröffentlichung
- Dokumentieren Sie Sensormodus, Lane-Anzahl, Verbindungsfrequenz und Pixelformat.
- Fügen Sie Nachweise zu Zeitstempeln und verlorenen Frames bei.
- Geben Sie den KI-Durchsatz mehrerer Kameras nur für eine tatsächlich gemessene Arbeitslast an.