
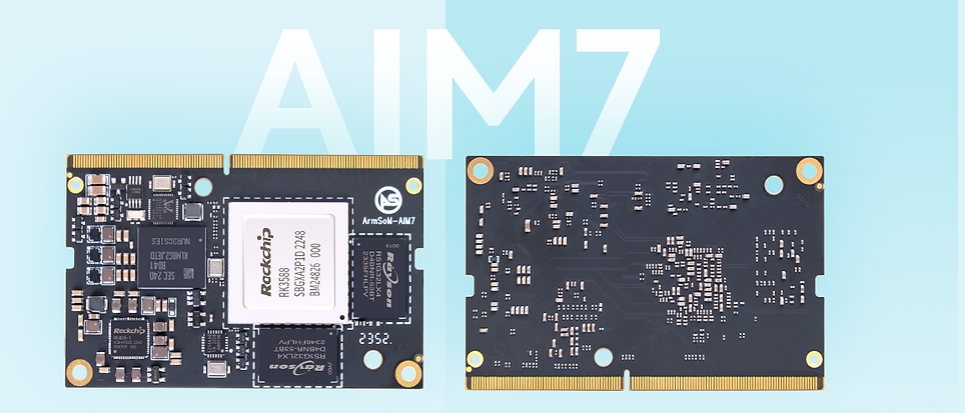
ArmSoM AIM7 — платформа RK3588 для оценки в проектах с Jetson Nano либо конкретным модулем Orin. CPU, GPU и NPU решают разные задачи. Пригодность определяется моделью, периферией, зависимостями ПО и требованиями всей системы.
Nano и Orin — разные цели совместимости
Документация AIM7 описывает 260-контактный SO-DIMM и путь совместимости с Jetson Nano, одновременно требуя проверки контактов, питания и периферии конкретной несущей платы. Совпадение разъёма не доказывает универсальную совместимость.
Семейство Orin включает Orin Nano, Orin NX, AGX Orin и другие варианты. Здесь AIM7 не объявляется универсальной заменой без переделки. Сначала определите модуль и проверьте плату. Для непроверенной комбинации начните программную оценку на подтверждённой плате AIM7.
Какие проекты оценивать
Подходящие отправные точки — Linux-приложения с основной логикой на CPU, экспортируемой моделью, гибким выбором камер/экрана и проверяемыми требованиями. Возможны классификация, обнаружение объектов, информационные терминалы и анализ видеособытий.
Собственные CUDA-операторы, плагины TensorRT и специфичные NVIDIA-конвейеры увеличивают объём переноса. Сравнивайте затраты разработки, испытаний и сопровождения, а не только цену модуля. Равенство со всеми Orin обещать нельзя.
Переход с TensorRT на RKNN
| Исходный компонент | Путь для AIM7 |
|---|---|
| Логика Python/C++ | Пересобрать и проверить зависимости целевого Linux |
| Исходная обученная модель | Экспортировать поддерживаемое представление и конвертировать RKNN-Toolkit2 |
| TensorRT engine / CUDA-операторы | Нельзя напрямую использовать как RKNN; адаптировать backend и операторы |
| Камера, экран, видео | Проверить драйверы Rockchip и ускорение |
| Контейнеры | Пересобрать под архитектуру, библиотеки и доступ к устройствам |
Конвертация выполняется на компьютере разработчика, исполнение — через C/C++ или Python на плате. Успешная конвертация не заменяет проверку операторов, точности квантования, предварительной и последующей обработки.
Решение на одинаковом наборе данных
- Зафиксируйте исходную модель Jetson, версии ПО и реальные входы.
- Измерьте точность, задержку P50/P95, пропускную способность, память и мощность всей системы.
- На AIM7 используйте те же данные и критерии; сравнивайте результаты до скорости.
- Добавьте камеру, сеть, запись и экран, измерьте полный конвейер.
- Проверьте длительную нагрузку, восстановление, обновление и откат.
Коэффициент превосходства здесь не выдумывается. Деление TOPS при разных точностях, разреженности и режимах питания не определяет пригодность. Важны приемлемые результаты приложения.
Следующий шаг
Соберите структуру модели, размеры входов, периферию, точную Jetson SKU и целевые показатели. Затем выбирайте AIM7 и плату. Sige7 подходит для раннего прототипа ПО RK3588, LM7 — для оценки будущего изделия с припаянным модулем.
Статьи серии и продукты
- RK3588: восьмиядерный CPU, NPU 6 TOPS и скоростные интерфейсы
- Sige7 и LM7: шесть путей от прототипа RK3588 к изделию
- RK3588 Datasheet V1.4: загрузка, блок-схема, корпус и электрические параметры
- ArmSoM AIM7 · Sige7 · LM7