
如果项目原本采用 Jetson Nano 或某个 Jetson Orin 模块,ArmSoM AIM7 可以作为重新评估平台的一种选择。它使用 RK3588,把通用 CPU、图形与 NPU 分开承担任务。是否适合替代,应由模型、外设、软件依赖与整机指标共同决定。
Nano 与 Orin 不能混成一种兼容性
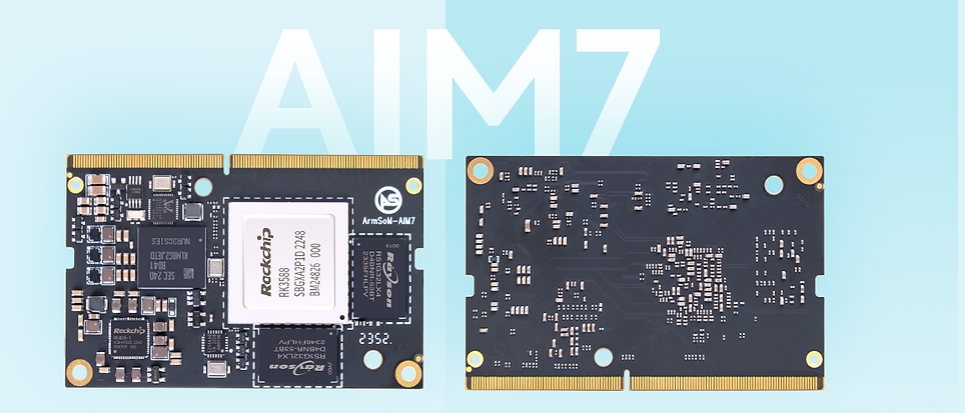
AIM7 官方文档介绍 260-pin SO-DIMM 形态及 Jetson Nano 相关兼容路径,同时要求按具体载板核对引脚、供电和外设。相同连接器不是所有底板直接兼容的证明。
“Orin”包含 Orin Nano、Orin NX、AGX Orin 等不同产品。本文没有将 AIM7 宣称为这些模块的通用插拔替代品;应先明确型号,再核对载板。对没有确认的组合,推荐使用已验证的 AIM7 配套底板完成软件评估。
哪些项目值得评估 AIM7
适合优先验证的是:业务逻辑主要运行在 Linux CPU 上,AI 模型可导出并转换,摄像头与显示方案有替换空间,且目标性能可以通过真实样本验收的终端。视觉分类、目标检测、信息终端和视频事件分析都可作为评估方向。
若核心功能强依赖自定义 CUDA 算子、TensorRT 插件或特定 NVIDIA 软件链路,迁移工作会显著增加。不能只比较模块价格而忽略重新开发、测试与维护成本,也不应承诺 AIM7 与任意 Orin 型号性能等价。
从 TensorRT 到 RKNN,要迁移什么
| 原项目部分 | AIM7 评估路径 |
|---|---|
| Python/C++ 业务逻辑 | 在目标 Linux 环境重新构建和测试依赖 |
| 原始训练模型 | 使用支持的模型格式导出,再用 RKNN-Toolkit2 转换 |
| TensorRT engine / CUDA 算子 | 不能直接当 RKNN 模型使用;重做后端与算子适配 |
| 相机、显示、视频管线 | 核对 Rockchip 驱动和相应硬件加速接口 |
| 容器部署 | 重建匹配架构、库和设备访问方式的镜像 |
RKNN 官方流程是在开发机转换模型,再在目标板通过 C/C++ 或 Python 接口执行。转换成功只是第一步,还需要检查不支持的算子、量化精度、预处理一致性和后处理结果。
用同一份测试集决定是否迁移
- 固定原 Jetson 型号、软件版本和实际业务输入。
- 记录原系统准确率、P50/P95 延迟、吞吐、内存与整机功耗。
- 在 AIM7 上使用相同输入和判定标准,先比较输出,再比较速度。
- 加入相机、网络、保存和显示,测完整链路而非单次推理。
- 验证长时间负载、异常恢复、升级和回滚。
这里没有提供虚构的替代性能比,也没有把不同精度、稀疏条件或功耗档位下的 TOPS 相除作为结论。AIM7 的价值要通过项目可接受的结果体现。
下一步
先提交模型结构、输入尺寸、外设清单、现有 Jetson 型号和关键性能目标,再选择 AIM7 与匹配底板开展验证。如果目标仍在变化,可用 Sige7 做 RK3588 软件原型;如果最终需要焊接式核心板集成,再评估 LM7。
系列文章与产品入口
- RK3588 芯片详解:八核 CPU、6 TOPS NPU 与高速扩展如何落地
- Sige7 与 LM7:从 RK3588 应用原型到定制产品的六种方案
- RK3588 Datasheet V1.4 下载与解读:框图、封装与电气设计
- ArmSoM AIM7 · Sige7 · LM7