
Это справочное руководство для платформы Rockchip RK3399 и описанных в оригинале BSP с Linux kernel 4.4 и новее. Конфигурации TCPM и EXTCON применимы только к диапазонам версий ядра, указанным в соответствующих разделах. Это не означает поддержку на всех платах ArmSoM: необходимо проверить SoC, разводку DP/Type-C, PD-контроллер, прошивку, дерево устройств и патчи BSP. Проверка на оборудовании ArmSoM не проводилась; журналы, значения и возможности испытаний взяты из оригинала.
Источник: Rockchip RK3399 Developer Guide DisplayPort, V1.0.0 в обеих языковых версиях с различающимися датами на обложках. Противоречия оригинала сохранены; примеры регистров не являются проверенными командами для конкретной платы. Редакционная проверка. ArmSoM documentation · Rockchip
1. Введение в DP платформы RK3399
1.1 Обзор функций
Функциональные параметры интерфейса DP RK3399 приведены ниже:
| Функция | RK3399 |
|---|---|
| Версия | 1.2 |
| SST | Поддерживается |
| MST | Не поддерживается |
| DSC | Не поддерживается |
| Максимальное разрешение | 4K@60Hz |
| Линии Main-Link | 1/2/4 lanes |
| Скорость Main-Link | 5.4/2.7/1.62 Gbps/lane |
| AUX_CH | 1 M |
| Цветовой формат | RGB/YUV444/YUV422 |
| Глубина цвета | 8/10 bit |
| Поддержка Type-C | Поддерживается |
| I2S | Поддерживается |
| SPDIF | Поддерживается |
1.2 Связь между DP, VOP и PHY
Связь между DP, VOP и PHY показана на следующей схеме:
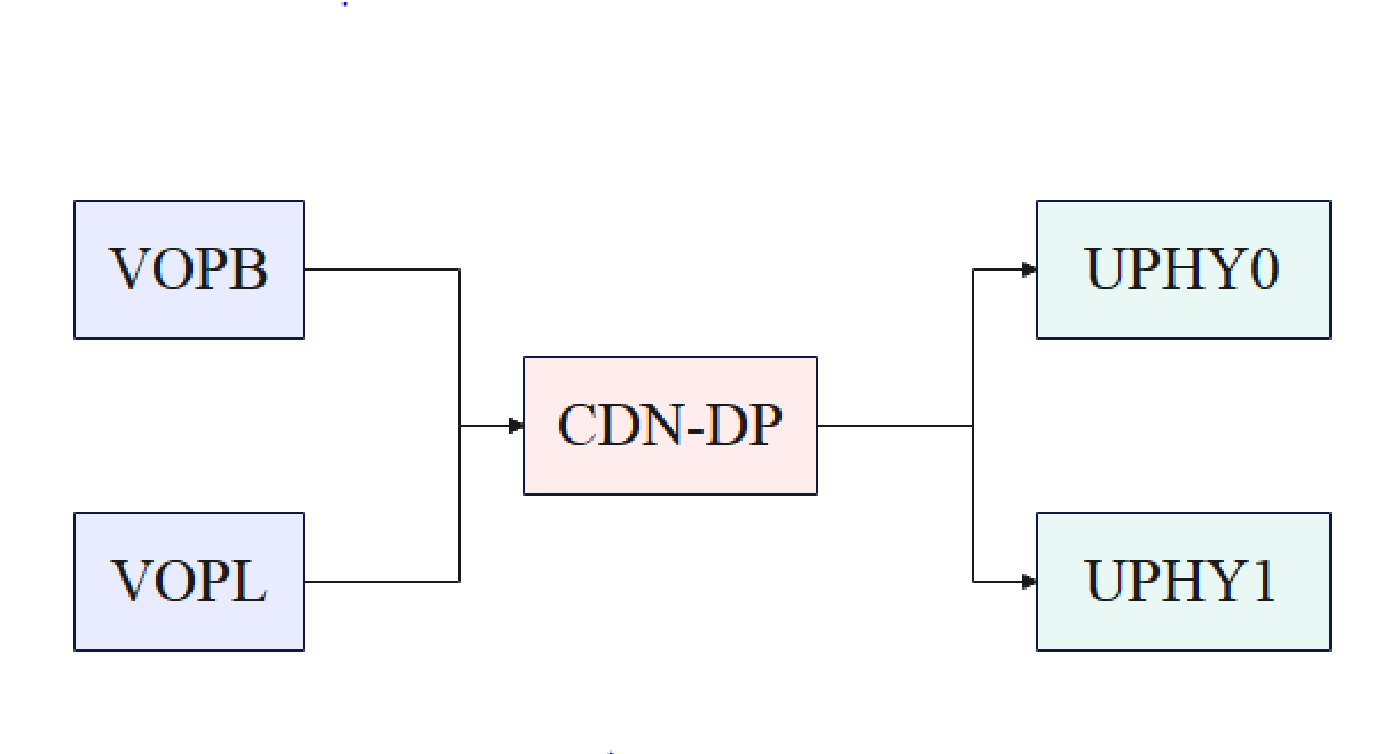
RK3399 содержит два VOP: VOPB и VOPL. Источником входных данных DP может быть любой из них. При выборе VOPB максимальное разрешение составляет 4096x2160@60Hz, при выборе VOPL — 2650x1600@60Hz. Выход DP можно направить на UPHY0 или UPHY1, но одновременно использовать оба невозможно.
1.3 Пути исходного кода
Код драйвера ядра:
# Controller
drivers/gpu/drm/rockchip/cdn-dp-core.c
drivers/gpu/drm/rockchip/cdn-dp-core.h

drivers/gpu/drm/rockchip/cdn-dp-link-training.c
drivers/gpu/drm/rockchip/cdn-dp-reg.c
drivers/gpu/drm/rockchip/cdn-dp-reg.h
# PHY
drivers/phy/rockchip/phy-rockchip-typec.c
Пример конфигурации DTS:
arch/arm64/boot/dts/rockchip/rk3399-evb-ind.dtsi
1.4 Загрузка драйвера
DP в RK3399 содержит внутренний микроконтроллер. Перед началом работы DP загружается прошивка, расположенная по следующему пути:
/lib/firmware/rockchip/dptx.bin
Об успешной загрузке драйвера можно судить по следующему сообщению журнала:
[  3.796582][ T9] rockchip-drm display-subsystem: bound fec00000.dp (ops
cdn_dp_component_ops)
2. Настройка функций
DP и USB3.0 совместно используют PHY (Type-C PHY). В зависимости от разъёма применяются два режима: DP Alt Mode (Type-C) или Legacy Mode (стандартный разъём DP).
Программные последовательности этих режимов отличаются незначительно. Для Type-C драйвер PD-контроллера на основе TCPM уведомляет драйверы PHY и контроллера DP о состоянии HPD через функции обратного вызова. Для стандартного разъёма DP виртуальный драйвер PD передаёт драйверам PHY и DP состояние, обнаруженное на контакте HPD.
Соответствие линий и контактов Type-C PHY:
| Линии PHY / контакты модуля | Контакты разъёма Type-C |
|---|---|
| Lane0 (tx_p/m_ln_0) | TX1+/TX1- (контакты A2/A3) |
| Lane1 (tx_rx_p/m_ln_1) | RX1+/RX1- (контакты B11/B10) |
| Lane2 (tx_rx_p/m_ln_2) | RX2+/RX2- (контакты A11/A10) |
| Lane3 (tx_p/m_ln_3) | TX2+/TX2- (контакты B2/B3) |
Распределение линий USB и DP на Type-C PHY поддерживает схемы C, D, E и другие схемы DP Alt Mode. Для обычной ориентации (Normal):
| Линии PHY | C | D | E |
|---|---|---|---|
| 0 | ML2 | SSTX | ML2 |
| 1 | ML3 | SSRX | ML3 |
| 2 | ML0 | ML0 | ML0 |
| 3 | ML1 | ML1 | ML1 |
Для перевёрнутой ориентации (Flip):
| Линии PHY | C | D | E |
|---|---|---|---|
| 0 | ML0 | ML0 | ML0 |
| 1 | ML1 | ML1 | ML1 |
| 2 | ML2 | SSTX | ML2 |
| 3 | ML3 | SSRX | ML3 |
Полярностью контактов при обычной и перевёрнутой ориентации Type-C управляет сам PHY.
2.1 DP Alt Mode (Type-C)
В примере используется только UPHY0. Для включения интерфейса DP задайте:
&cdn_dp {
   status = "okay";
   phys = <&tcphy0_dp>;

};
Укажите VOP, используемый DP. Например, для выбора VOPB:
&dp_in_vopb {
   status = "okay";
};


&dp_in_vopl {
   status = "disabled";
};
Включите PHY:
&tcphy0 {
   status = "okay";
};
В Linux Kernel 5.10 и более новых версиях драйвер PD-контроллера использует архитектуру TCPM и регистрирует функции обратного вызова для передачи состояния HPD. В Linux Kernel 4.19 и более ранних версиях для этого используется EXTCON. Поэтому конфигурации DTS и PD-контроллера для этих двух механизмов различаются.
2.1.1 Конфигурация архитектуры TCPM
В примере используется только UPHY0. Включите и настройте Type-C PHY следующим образом:
&tcphy0 {
   status = "okay";

   /* DP related config */

   svid = <0xff01>;
   /* DP related config */

   orientation-switch;
   port {
      #address-cells = <1>;
      #size-cells = <0>;
      tcphy0_orientation_switch: endpoint@0 {
         reg = <0>;
         remote-endpoint = <&usbc0_orien_sw>;
      };


      /* DP related config */
      tcphy_dp_altmode_switch: endpoint@1 {
         reg = <1>;
         remote-endpoint = <&dp_mode_sw>;
      };
      /* DP related config */
   };
};
В этой конфигурации:
svid: для DP используется фиксированное значение 0xff01.
tcphy_dp_altmode_switch: служит для сопоставления с узлом PD-контроллера.
Для Type-C линии и состояние HPD настраиваются посредством обнаружения CC и согласования PD. Поэтому также необходимо настроить PD-контроллер:
usb_con: connector {
   compatible = "usb-c-connector";
   label = "USB-C";

   data-role = "dual";
   power-role = "dual";
   try-power-role = "sink";
   op-sink-microwatt = <1000000>;
   sink-pdos =
      <PDO_FIXED(5000, 2500, PDO_FIXED_USB_COMM)>;
   source-pdos =
      <PDO_FIXED(5000, 1500, PDO_FIXED_USB_COMM)>;

   /* DP related config */
   displayport = <&cdn_dp>;

   altmodes {

      #address-cells = <1>;
      #size-cells = <0>;

      altmode@0 {
         reg = <0>;
         svid = <0xff01>;
         vdo = <0xffffffff>;

      };
   };
   /* DP related config */

   ports {
      #address-cells = <1>;
      #size-cells = <0>;

      port@0 {
         reg = <0>;
         usbc0_orien_sw: endpoint {
           remote-endpoint = <&tcphy0_orientation_switch>;

         };
      };
      /* DP related config */
      port@1 {
         reg = <1>;
         dp_mode_sw: endpoint {
           remote-endpoint = <&tcphy_dp_altmode_switch>;
         };
      };
      /* DP related config */
   };
};
Свойство displayport указывает узел DP.
В узле altmode@0 свойство svid имеет фиксированное значение 0xff01, а vdo — 0xffffffff.
dp_mode_sw служит для сопоставления с узлом Type-C PHY.
Примечание: в исходном документе указана поддержка PD-контроллеров fusb302 и hub311. Драйвер fusb302 находится в /drivers/usb/typec/tcpm/fusb302.c, а драйвер hub311 — в /drivers/usb/typec/tcpm/tcpci_husb311.c.
2.1.2 Конфигурация механизма EXTCON
В примере используется только UPHY0. Включите и настройте Type-C PHY следующим образом:
&tcphy0 {
   extcon = <&fusb0>;
   status = "okay";

};
Конфигурация контроллера DP:
&cdn_dp {
   status = "okay";
   extcon = <&fusb0>;

   phys = <&tcphy0_dp>;
};
В этой конфигурации:
extcon — ссылка на узел PD-контроллера.
2.2 Legacy Mode (стандартный разъём DP)
В примере используется только UPHY0. Включение DP выполняется так же, как для интерфейса Type-C:
&cdn_dp {
   status = "okay";
   phys = <&tcphy0_dp>;

};
Укажите VOP, используемый DP. Например, для выбора VOPB:
&dp_in_vopb {
   status = "okay";
};


&dp_in_vopl {
   status = "disabled";
};
Включите PHY:
&tcphy0 {
   status = "okay";
};
Для стандартного разъёма в Linux Kernel 5.10 и более новых версиях состояние HPD определяется через прерывания GPIO. В Linux Kernel 4.19 и более ранних версиях используется механизм EXTCON; требуется специальный патч, передающий состояние контакта HPD через функции обратного вызова или EXTCON.
2.2.1 Распределение линий DP
На интерфейсе Type-C PHY линии PHY соответствуют следующим контактам Type-C:
| Линии PHY / контакты модуля | Контакты разъёма Type-C |
|---|---|
| Lane0 (tx_p/m_ln_0) | TX1+/TX1- (контакты A2/A3) |
| Lane1 (tx_rx_p/m_ln_1) | RX1+/RX1- (контакты B11/B10) |
| Lane2 (tx_rx_p/m_ln_2) | RX2+/RX2- (контакты A11/A10) |
| Lane3 (tx_p/m_ln_3) | TX2+/TX2- (контакты B2/B3) |
Для линий PHY поддерживаются только две фиксированные схемы: на четыре и на две линии.
Схема для четырёх линий:
| Линии PHY | Линия DP |
|---|---|
| Lane0 | ML2 |
| Lane1 | ML3 |
| Lane2 | ML0 |
| Lane3 | ML1 |
Схема для двух линий:
| Линии PHY | Линия DP |
|---|---|
| Lane2 | ML0 |
| Lane3 | ML1 |
2.2.2 Патч уведомления HPD
В Linux Kernel 4.19 и более ранних версиях для передачи состояния HPD используется EXTCON. Необходимо применить следующий патч:
diff --git a/drivers/extcon/Kconfig b/drivers/extcon/Kconfig
index de15bf55895b..90f5c9eb956c 100644
--- a/drivers/extcon/Kconfig

+++ b/drivers/extcon/Kconfig
@@ -158,4 +158,10 @@ config EXTCON_USBC_CROS_EC
       Say Y here to enable USB Type C cable detection extcon support when
       using Chrome OS EC based USB Type-C ports.
@@ -158,4 +158,10 @@ config EXTCON_USBC_CROS_EC
       Say Y here to enable USB Type C cable detection extcon support when
       using Chrome OS EC based USB Type-C ports.

+config EXTCON_PD_VIRTUAL
+     tristate "Rockchip Virtual PD EXTCON support"
+     depends on GPIOLIB
+     help
+       Say Y here to enable Rockchip Virtual PD extcon support.
+

 endif
diff --git a/drivers/extcon/Makefile b/drivers/extcon/Makefile
index 0888fdeded72..d8dd2b8647c9 100644
--- a/drivers/extcon/Makefile
+++ b/drivers/extcon/Makefile
@@ -22,3 +22,4 @@ obj-$(CONFIG_EXTCON_RT8973A) += extcon-rt8973a.o
 obj-$(CONFIG_EXTCON_SM5502) += extcon-sm5502.o
 obj-$(CONFIG_EXTCON_USB_GPIO) += extcon-usb-gpio.o
 obj-$(CONFIG_EXTCON_USBC_CROS_EC) += extcon-usbc-cros-ec.o
+obj-$(CONFIG_EXTCON_PD_VIRTUAL) += extcon-pd-virtual.o
diff --git a/drivers/extcon/extcon-pd-virtual.c b/drivers/extcon/extcon-pd-virtual.c
new file mode 100755

index 000000000000..94095beff9ff
--- /dev/null
+++ b/drivers/extcon/extcon-pd-virtual.c
@@ -0,0 +1,578 @@
+/*
+ * Copyright (c) 2024, Fuzhou Rockchip Electronics Co., Ltd
+ *
+ * This program is free software; you can redistribute it and/or modify it
+ * under the terms and conditions of the GNU General Public License,
+ * version 2, as published by the Free Software Foundation.
+ */
+
+#include <linux/init.h>

+#include <linux/kernel.h>
+#include <linux/module.h>
+#include <linux/platform_device.h>
+#include <linux/slab.h>
+#include <linux/extcon-provider.h>
+#include <linux/gpio.h>
+#include <linux/of_gpio.h>
+#include <linux/irq.h>
+#include <linux/interrupt.h>
+#include <linux/delay.h>
+
+struct virtual_pd {

+     struct extcon_dev *extcon;
+     struct gpio_desc *gpio_vbus_5v;
+     struct gpio_desc *gpio_hdmi_5v;
+     struct gpio_desc *gpio_irq;
+     struct device *dev;
+     bool flip;
+     bool usb_ss;
+     bool enable;
+     u8 mode;
+     int irq;
+     int enable_irq;
+     int plug_state;
+     struct work_struct work;
+     struct workqueue_struct *virtual_pd_wq;
+     spinlock_t irq_lock;
+     struct delayed_work irq_work;

+     int shake_lev;
+};
+
+static const unsigned int vpd_cable[] = {
+     EXTCON_USB,
+     EXTCON_USB_HOST,
+     EXTCON_USB_VBUS_EN,
+     EXTCON_CHG_USB_SDP,
+     EXTCON_CHG_USB_CDP,
+     EXTCON_CHG_USB_DCP,
+/*
+ FIXME: There's no real pd phy, control the charging is very

+ dangerous, just rely on the BC detection. We don't use slow
+ and fast.
+*/
+     EXTCON_CHG_USB_SLOW,
+     EXTCON_CHG_USB_FAST,
+     EXTCON_DISP_DP,
+     EXTCON_NONE,
+};
+
+enum vpd_mode {
+     VPD_DFP = 0,
+     VPD_UFP,
+     VPD_DP,

+     VPD_DP_UFP,
+};
+
+static void vpd_set_vbus_enable(struct virtual_pd *vpd, bool enable)
+{
+     extcon_set_state(vpd->extcon, EXTCON_USB_VBUS_EN, enable);
+     extcon_sync(vpd->extcon, EXTCON_USB_VBUS_EN);
+     if (vpd->gpio_vbus_5v)
+           gpiod_set_raw_value(vpd->gpio_vbus_5v, enable);
+}
+
+static void vpd_extcon_notify(struct virtual_pd *vpd, bool flip, bool usb_ss,

+                     bool dfp, bool ufp, bool dp)
+{
+     union extcon_property_value property;
+
+     property.intval = flip;
+     extcon_set_property(vpd->extcon, EXTCON_USB,
+                    EXTCON_PROP_USB_TYPEC_POLARITY, property);
+     extcon_set_property(vpd->extcon, EXTCON_USB_HOST,
+                    EXTCON_PROP_USB_TYPEC_POLARITY, property);
+     extcon_set_property(vpd->extcon, EXTCON_DISP_DP,
+                    EXTCON_PROP_USB_TYPEC_POLARITY, property);
+
+     property.intval = usb_ss;
+     extcon_set_property(vpd->extcon, EXTCON_USB,
+                    EXTCON_PROP_USB_SS, property);
+     extcon_set_property(vpd->extcon, EXTCON_USB_HOST,

+                    EXTCON_PROP_USB_SS, property);
+     extcon_set_property(vpd->extcon, EXTCON_DISP_DP,
+                    EXTCON_PROP_USB_SS, property);
+     extcon_set_state(vpd->extcon, EXTCON_USB, ufp);
+     extcon_set_state(vpd->extcon, EXTCON_USB_HOST, dfp);
+     extcon_set_state(vpd->extcon, EXTCON_DISP_DP, dp);
+     extcon_sync(vpd->extcon, EXTCON_USB);
+     extcon_sync(vpd->extcon, EXTCON_USB_HOST);
+     extcon_sync(vpd->extcon, EXTCON_DISP_DP);
+}
+
+static void vpd_extcon_notify_set(struct virtual_pd *vpd)

+{
+     bool flip = vpd->flip, usb_ss = vpd->usb_ss;
+     bool dfp = 0, ufp = 0, dp = 0;
+
+     switch (vpd->mode) {
+     case VPD_DFP:
+           dfp = 1;
+           break;
+     case VPD_DP:
+           dp = 1;
+           dfp = 1;
+           break;
+     case VPD_DP_UFP:

+           dp = 1;
+           ufp = 1;
+           break;
+     case VPD_UFP:
+           /* fall through */
+     default:
+           ufp = 1;
+           break;
+     }
+
+     vpd_set_vbus_enable(vpd, !ufp);
+     vpd_extcon_notify(vpd, flip, usb_ss, dfp, ufp, dp);

+}
+
+static void vpd_extcon_notify_clr(struct virtual_pd *vpd)
+{
+     vpd_set_vbus_enable(vpd, 0);
+     vpd_extcon_notify(vpd, vpd->flip, vpd->usb_ss, 0, 0, 0);
+}
+
+static ssize_t vpd_flip_show(struct device *dev,
+                    struct device_attribute *attr, char *buf)
+{
+     struct virtual_pd *vpd = dev_get_drvdata(dev);
+
+     return sprintf(buf, "%d\n", vpd->flip);
+}
+

+static ssize_t vpd_flip_store(struct device *dev,
+                     struct device_attribute *attr,
+                     const char *buf, size_t count)
+{
+     struct virtual_pd *vpd = dev_get_drvdata(dev);
+
+     if (vpd->enable)
+           goto out;
+
+     if (strncmp(buf, "1", 1) == 0)
+           vpd->flip = true;
+     else

+           vpd->flip = false;
+out:
+     return count;
+}
+static DEVICE_ATTR(flip, S_IWUSR | S_IRUSR, vpd_flip_show, vpd_flip_store);
+
+static ssize_t vpd_ss_show(struct device *dev,
+                   struct device_attribute *attr, char *buf)
+{
+     struct virtual_pd *vpd = dev_get_drvdata(dev);
+
+     return sprintf(buf, "%d\n", vpd->usb_ss);
+}

+
+static ssize_t vpd_ss_store(struct device *dev,
+                     struct device_attribute *attr,
+                     const char *buf, size_t count)
+{
+     struct virtual_pd *vpd = dev_get_drvdata(dev);
+
+     if (vpd->enable)
+           goto out;
+
+     if (strncmp(buf, "1", 1) == 0)
+           vpd->usb_ss = true;

+     else
+           vpd->usb_ss = false;
+out:
+     return count;
+}
+static DEVICE_ATTR(ss, S_IWUSR | S_IRUSR, vpd_ss_show, vpd_ss_store);
+
+static ssize_t vpd_mode_show(struct device *dev,
+                   struct device_attribute *attr, char *buf)
+{
+     struct virtual_pd *vpd = dev_get_drvdata(dev);
+
+     return sprintf(buf, "%d\n", vpd->mode);
+}
+
+static ssize_t vpd_mode_store(struct device *dev,

+                     struct device_attribute *attr,
+                     const char *buf, size_t count)
+{
+     struct virtual_pd *vpd = dev_get_drvdata(dev);
+
+     if (vpd->enable)
+           goto out;
+
+     if (strncmp(buf, "0", 1) == 0)
+           vpd->mode = VPD_DFP;
+     else if (strncmp(buf, "2", 1) == 0)
+           vpd->mode = VPD_DP;

+     else if (strncmp(buf, "3", 1) == 0)
+           vpd->mode = VPD_DP_UFP;
+     else
+           vpd->mode = VPD_UFP;
+out:
+     return count;
+}
+static DEVICE_ATTR(mode, S_IWUSR | S_IRUSR, vpd_mode_show, vpd_mode_store);
+
+static ssize_t vpd_enable_show(struct device *dev,
+                    struct device_attribute *attr, char *buf)
+{
+     struct virtual_pd *vpd = dev_get_drvdata(dev);

+
+     return sprintf(buf, "%d\n", vpd->enable);
+}
+
+static ssize_t vpd_enable_store(struct device *dev,
+                     struct device_attribute *attr,
+                     const char *buf, size_t count)
+{
+     struct virtual_pd *vpd = dev_get_drvdata(dev);
+
+     if (strncmp(buf, "1", 1) == 0) {
+           if (vpd->enable)

+                 goto out;
+           vpd->enable = true;
+           vpd_extcon_notify_set(vpd);
+     } else {
+           if (!vpd->enable)
+                 goto out;
+           vpd->enable = false;
+           vpd_extcon_notify_clr(vpd);
+     }
+out:
+     return count;
+}
+static DEVICE_ATTR(enable, S_IWUSR | S_IRUSR, vpd_enable_show, vpd_enable_store);
+
+static struct attribute *vpd_attributes[] = {
+     &dev_attr_flip.attr,

+     &dev_attr_ss.attr,
+     &dev_attr_mode.attr,
+     &dev_attr_enable.attr,
+     NULL
+};
+
+static const struct attribute_group vpd_attr_group = {
+     .attrs = vpd_attributes,
+};
+
+void vpd_irq_disable(struct virtual_pd *vpd)
+{

+     unsigned long irqflags = 0;
+
+     spin_lock_irqsave(&vpd->irq_lock, irqflags);
+     if (!vpd->enable_irq) {
+           disable_irq_nosync(vpd->irq);
+           vpd->enable_irq = 1;
+     } else {
+           dev_warn(vpd->dev, "irq have already disabled\n");
+     }
+     spin_unlock_irqrestore(&vpd->irq_lock, irqflags);
+}
+
+void vpd_irq_enable(struct virtual_pd *vpd)

+{
+     unsigned long irqflags = 0;
+
+     spin_lock_irqsave(&vpd->irq_lock, irqflags);
+     if (vpd->enable_irq) {
+           enable_irq(vpd->irq);
+           vpd->enable_irq = 0;
+     }
+     spin_unlock_irqrestore(&vpd->irq_lock, irqflags);
+}
+
+static void virtual_pd_work_func(struct work_struct *work)

+{
+     struct virtual_pd *vpd;
+
+     vpd = container_of(work, struct virtual_pd, work);
+     dev_info(vpd->dev, "%s %d =====>\n",__FUNCTION__,__LINE__);
+}
+
+static void extcon_pd_delay_irq_work(struct work_struct *work)
+{
+     struct virtual_pd *vpd =
+           container_of(work, struct virtual_pd, irq_work.work);
+     int lev;
+
+     lev = gpiod_get_raw_value(vpd->gpio_irq);
+
+     if(vpd->shake_lev != lev) {

+           vpd_irq_enable(vpd);
+           return;
+     }
+
+     switch(vpd->plug_state) {
+           case 1:
+                 if(lev==0) {
+                       vpd->enable = false;
+                       vpd_extcon_notify_clr(vpd);
+                       vpd->plug_state=0;
+                 }
+                 break;

+           case 0:
+                 if(lev==1) {
+                       vpd->enable = true;
+                       vpd_extcon_notify_set(vpd);
+                       vpd->plug_state=1;
+                 }
+                 break;
+           default:
+                 break;
+     }
+     vpd_irq_enable(vpd);
+}
+

+static irqreturn_t dp_det_irq_handler(int irq, void *dev_id)
+{
+     struct virtual_pd *vpd = dev_id;
+     int lev;
+
+     lev=gpiod_get_raw_value(vpd->gpio_irq);
+     vpd->shake_lev = lev;
+     schedule_delayed_work(&vpd->irq_work, msecs_to_jiffies(10));
+     vpd_irq_disable(vpd);
+     return IRQ_HANDLED;
+}
+

+static void vpd_extcon_init(struct virtual_pd *vpd)
+{
+     struct device *dev = vpd->dev;
+     u32 tmp = 0;
+     int ret = 0;
+
+     ret = device_property_read_u32(dev, "vpd,init-flip", &tmp);
+     if (ret < 0)
+           vpd->flip = 0;
+     else
+           vpd->flip = tmp;
+     dev_dbg(dev, "init-flip = %d\n", vpd->flip);
+
+     ret = device_property_read_u32(dev, "vpd,init-ss", &tmp);
+     if (ret < 0)
+           vpd->usb_ss = 0;

+     else
+           vpd->usb_ss = tmp;
+     dev_dbg(dev, "init-ss = %d\n", vpd->usb_ss);
+
+     ret = device_property_read_u32(dev, "vpd,init-mode", &tmp);
+     if (ret < 0)
+           vpd->mode = 0;
+     else
+           vpd->mode = tmp;
+     dev_dbg(dev, "init-mode = %d\n", vpd->flip);
+     if(gpiod_get_raw_value(vpd->gpio_irq)) {
+           vpd_extcon_notify_set(vpd);

+           vpd->plug_state=1;
+     }
+}
+
+static int vpd_extcon_probe(struct platform_device *pdev)
+{
+     struct virtual_pd *vpd;
+     struct device *dev = &pdev->dev;
+     int ret = 0;
+
+     dev_info(dev, "%s: %d start\n", __func__, __LINE__);
+
+     vpd = devm_kzalloc(dev, sizeof(*vpd), GFP_KERNEL);

+     if (!vpd)
+           return -ENOMEM;
+
+     vpd->dev = dev;
+     dev_set_drvdata(dev, vpd);
+     vpd->enable = 1;
+
+     vpd->extcon = devm_extcon_dev_allocate(dev, vpd_cable);
+     if (IS_ERR(vpd->extcon)) {
+           dev_err(dev, "allocat extcon failed\n");
+           return PTR_ERR(vpd->extcon);
+     }

+
+     ret = devm_extcon_dev_register(dev, vpd->extcon);
+     if (ret) {
+           dev_err(dev, "register extcon failed: %d\n", ret);
+           return ret;
+     }
+
+     vpd->gpio_vbus_5v = devm_gpiod_get_optional(dev,"vbus-5v",
+                                     GPIOD_OUT_LOW);
+     if (IS_ERR(vpd->gpio_vbus_5v)) {
+           dev_warn(dev, "maybe miss named GPIO for vbus-5v\n");
+           vpd->gpio_vbus_5v = NULL;
+     } else
+           gpiod_set_raw_value(vpd->gpio_vbus_5v, 0);
+
+     vpd->gpio_hdmi_5v = devm_gpiod_get_optional(dev,"hdmi-5v",

+                                     GPIOD_OUT_LOW);
+     if (IS_ERR(vpd->gpio_hdmi_5v)) {
+           dev_warn(dev, "maybe miss named GPIO for gpio_hdmi_5v\n");
+           vpd->gpio_hdmi_5v = NULL;
+     }
+
+     vpd->gpio_irq = devm_gpiod_get_optional(dev,"dp-det",
+                                     GPIOD_OUT_LOW);
+     if (IS_ERR(vpd->gpio_irq)) {
+           dev_warn(dev, "maybe miss named GPIO for dp-det\n");
+           vpd->gpio_irq = NULL;
+     }

+
+     ret = extcon_set_property_capability(vpd->extcon, EXTCON_USB,
+                                EXTCON_PROP_USB_TYPEC_POLARITY);
+     if (ret) {
+           dev_err(dev,
+                 "set USB property capability failed: %d\n", ret);
+           return ret;
+     }
+
+     ret = extcon_set_property_capability(vpd->extcon, EXTCON_USB_HOST,
+                                EXTCON_PROP_USB_TYPEC_POLARITY);
+     if (ret) {
+           dev_err(dev,

+                 "set USB_HOST property capability failed: %d\n",
+                 ret);
+           return ret;
+     }
+
+     ret = extcon_set_property_capability(vpd->extcon, EXTCON_DISP_DP,
+                                EXTCON_PROP_USB_TYPEC_POLARITY);
+     if (ret) {
+           dev_err(dev,
+                 "set DISP_DP property capability failed: %d\n",
+                 ret);
+           return ret;

+     }
+
+     ret = extcon_set_property_capability(vpd->extcon, EXTCON_USB,
+                                EXTCON_PROP_USB_SS);
+     if (ret) {
+           dev_err(dev,
+                 "set USB USB_SS property capability failed: %d\n",
+                 ret);
+           return ret;
+     }
+
+     ret = extcon_set_property_capability(vpd->extcon, EXTCON_USB_HOST,
+                                EXTCON_PROP_USB_SS);
+     if (ret) {
+           dev_err(dev,
+                 "set USB_HOST USB_SS property capability failed: %d\n",

+                 ret);
+           return ret;
+     }
+
+     ret = extcon_set_property_capability(vpd->extcon, EXTCON_DISP_DP,
+                                EXTCON_PROP_USB_SS);
+     if (ret) {
+           dev_err(dev,
+                 "set DISP_DP USB_SS property capability failed: %d\n",
+                 ret);
+           return ret;
+     }

+
+     ret = extcon_set_property_capability(vpd->extcon, EXTCON_CHG_USB_FAST,
+                                EXTCON_PROP_USB_TYPEC_POLARITY);
+     if (ret) {
+           dev_err(dev,
+                 "set USB_PD property capability failed: %d\n", ret);
+           return ret;
+     }
+
+     vpd_extcon_init(vpd);
+     INIT_DELAYED_WORK(&vpd->irq_work, extcon_pd_delay_irq_work);
+
+     vpd->irq=gpiod_to_irq(vpd->gpio_irq);

+     dev_info(dev, "%s %d =====>%d\n",__FUNCTION__,__LINE__,vpd->irq);
+     if (vpd->irq){
+           ret = devm_request_threaded_irq(dev,
+                                  vpd->irq,
+                                  NULL,
+                                  dp_det_irq_handler,
+                                  //IRQF_TRIGGER_HIGH | IRQF_ONESHOT,
+                                  IRQF_TRIGGER_FALLING | IRQF_TRIGGER_RISING |
+                                  IRQF_ONESHOT,
+                                  NULL,
+                                  vpd);
+     } else {

+           dev_err(dev,"gpio can not be irq !\n");
+     }
+
+     vpd->virtual_pd_wq = create_workqueue("virtual_pd_wq");
+     INIT_WORK(&vpd->work, virtual_pd_work_func);
+     ret = sysfs_create_group(&dev->kobj, &vpd_attr_group);
+     if (ret < 0)
+           dev_warn(dev, "attr group create failed\n");
+
+     dev_info(dev, "%s: %d sussess\n", __func__, __LINE__);
+
+     return 0;
+}
+
+static int vpd_extcon_remove(struct platform_device *pdev)
+{

+     return 0;
+}
+
+#ifdef CONFIG_PM_SLEEP
+static int vpd_extcon_suspend(struct device *dev)
+{
+     struct virtual_pd *vpd = dev_get_drvdata(dev);
+
+     int lev=0;
+     lev = gpiod_get_raw_value(vpd->gpio_irq);
+     cancel_delayed_work_sync(&vpd->irq_work);
+     vpd_irq_disable(vpd);

+     if (vpd->gpio_hdmi_5v)
+           gpiod_set_raw_value(vpd->gpio_hdmi_5v, 0);
+     return 0;
+}
+
+static int vpd_extcon_resume(struct device *dev)
+{
+     struct virtual_pd *vpd = dev_get_drvdata(dev);
+     if (vpd->gpio_hdmi_5v) {
+           gpiod_set_raw_value(vpd->gpio_hdmi_5v, 1);
+           msleep(800);
+     }
+     vpd_irq_enable(vpd);

+     return 0;
+}
+#endif
+
+static SIMPLE_DEV_PM_OPS(vpd_extcon_pm_ops,
+                 vpd_extcon_suspend, vpd_extcon_resume);
+
+static const struct of_device_id vpd_extcon_dt_match[] = {
+     { .compatible = "linux,extcon-pd-virtual", },
+     { /* sentinel */ }
+};
+MODULE_DEVICE_TABLE(of, usb_extcon_dt_match);

+
+static struct platform_driver vpd_extcon_driver = {
+     .probe      = vpd_extcon_probe,
+     .remove     = vpd_extcon_remove,
+     .driver     = {
+           .name = "extcon-pd-virtual",
+           .pm   = &vpd_extcon_pm_ops,
+           .of_match_table = vpd_extcon_dt_match,
+     },
+};
+
+static int __init __vpd_extcon_init(void)
+{
+          return platform_driver_register(&vpd_extcon_driver);
+}
+

+static void __exit __vpd_extcon_exit(void)
+{
+          platform_driver_unregister(&vpd_extcon_driver);
+}
+
+module_init(__vpd_extcon_init);
+module_exit(__vpd_extcon_exit);
+
+MODULE_LICENSE("GPL");
+MODULE_AUTHOR("rockchip");
+MODULE_DESCRIPTION("Virtual Typec-pd extcon driver");
Помимо патча необходимо включить следующую опцию сборки:
CONFIG_EXTCON_PD_VIRTUAL=y
2.2.3 Конфигурация DTS
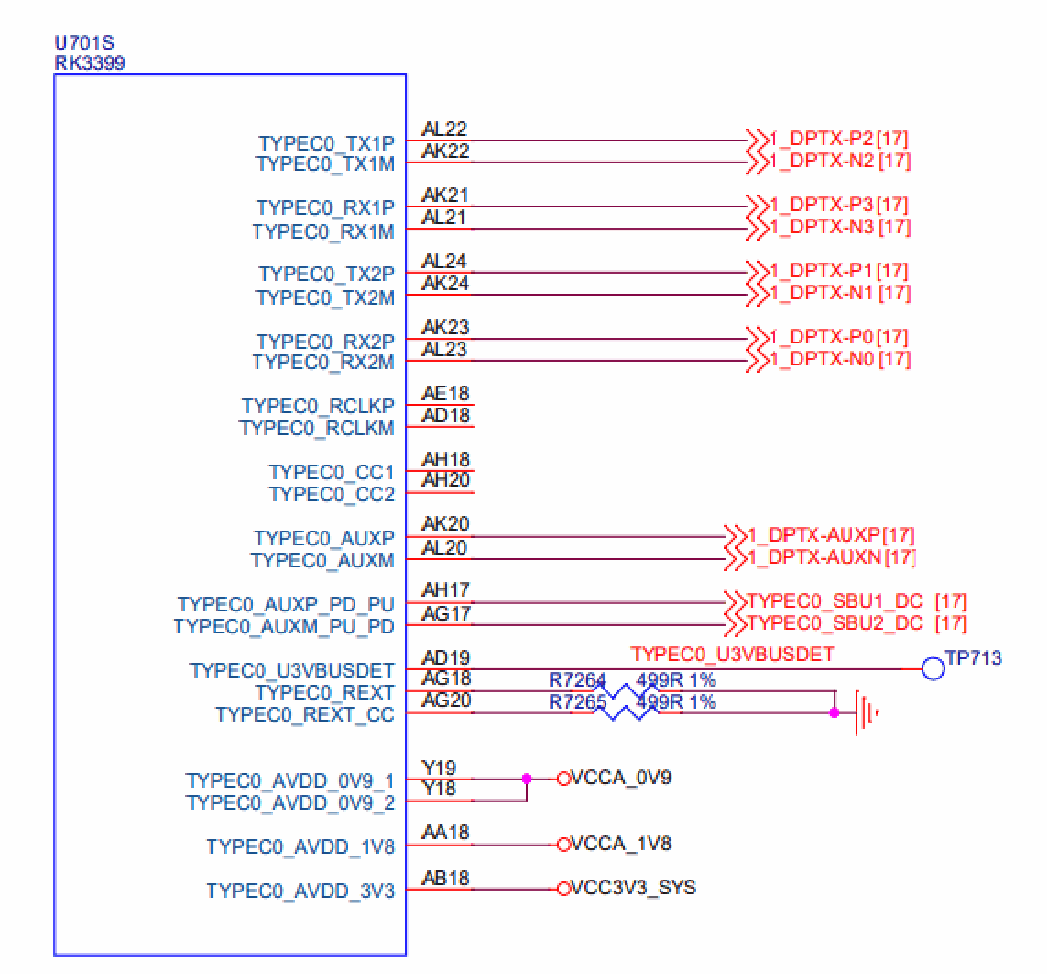
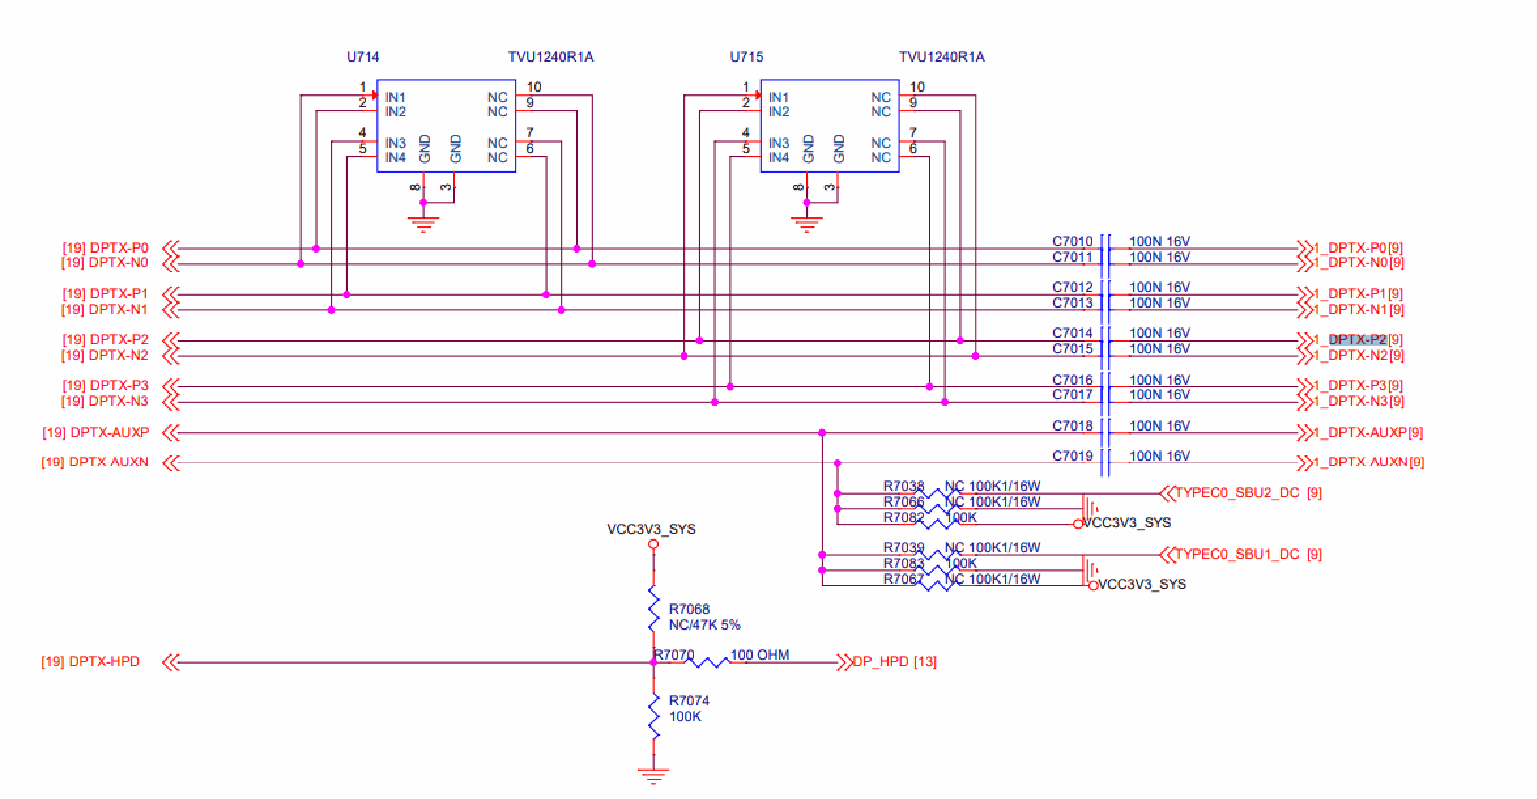
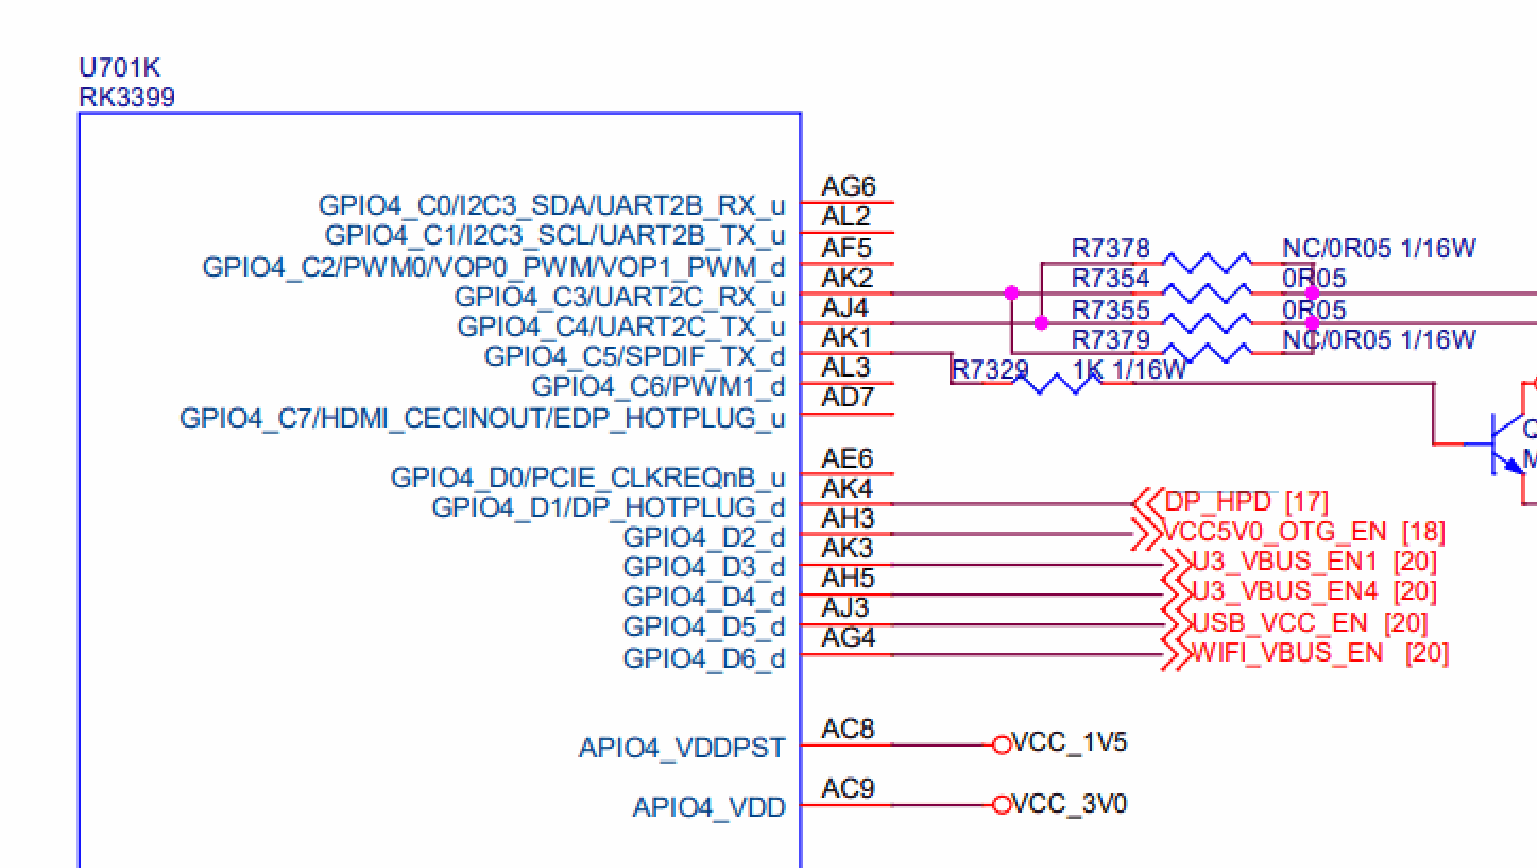
В примере используется только UPHY0. Для показанной аппаратной схемы распределение линий DP приведено на рисунке:
2.2.3.1 Kernel 5.10 и более новые версии
Конфигурация узла cdn-dp:
&cdn_dp {
   status = "okay";

   pinctrl-names = "default";
   pinctrl-0 = <&dp_hpd>;
   hpd-gpios = <&gpio4 RK_PD1 GPIO_ACTIVE_HIGH>;
   phys = <&tcphy0_dp>;
};
&pinctrl {
   ...

   dp {
      dp_hpd: dp-hpd {
         rockchip,pins = <4 RK_PD1 RK_FUNC_GPIO &pcfg_pull_down>;
      };
   };
   ...
};
Конфигурация узла PHY:
&tcphy0 {
   status = "okay";
   rockchip, dp-lane-mux = <2 3 0 1>;

}
Если аппаратная схема использует две линии, измените конфигурацию узла PHY следующим образом:
&tcphy0 {
   status = "okay";
   rockchip, dp-lane-mux = <2 3>;

}
2.2.3.2 Kernel 4.19 и более ранние версии
Конфигурация виртуального драйвера EXTCON:
/ {
   vpd0: virtual-pd0 {
      compatible = "linux,extcon-pd-virtual";

      dp-det-gpios = <&gpio4 RK_PD1 GPIO_ACTIVE_HIGH>;
      /* 0: normal, 1: flip*/
      vpd,init-flip = <0>;
      /* 0: dfp, 1: ufp, 2: dp 3: dp/ufp */
      vpd,init-mode = <2>;
   };
};
В этой конфигурации:
dp-det-gpios: GPIO сигнала HPD.
vpd,init-flip: задаёт ориентацию Type-C. Значение 0 соответствует обычной ориентации, 1 — перевёрнутой.
vpd,init-mode: задаёт текущий режим использования PHY. Значения 0 и 1 означают только USB, 2 — только DP, 3 — совместное использование USB/DP.
Конфигурация узла контроллера DP:
&cdn_dp {
   status = "okay";
   extcon = <&vpd0>;

   phys = <&tcphy0_dp>;
};
Если аппаратная схема использует две линии, измените конфигурацию виртуального драйвера EXTCON следующим образом:
/ {
   vpd0: virtual-pd0 {

      compatible = "linux,extcon-pd-virtual";
      dp-det-gpios = <&gpio4 RK_PD1 GPIO_ACTIVE_HIGH>;
      /* 0: normal, 1: flip*/
      vpd,init-flip = <0>;
      /* 0: dfp, 1: ufp, 2: dp 3: dp/ufp */
      vpd,init-mode = <3>;
   };
};
2.3 Загрузочный логотип DP
RK3399 не поддерживает вывод загрузочного логотипа U-Boot через DP.
3. Основные методы отладки
3.1 Проверка состояния разъёма
В каталоге /sys/class/drm перечислены устройства, зарегистрированные драйвером. В исходном описании card0-DP-1 и card0-DP-2 обозначают дисплейные устройства DP:
console:/ # ls /sys/class/drm
card0 card0-DP-1 card0-HDMI-A-1 card0-eDP-1 renderD128 version
Содержимое каталога card0-DP-1:
console:/ # ls /sys/class/drm/card0-DP-1/
device dpms edid enabled modes power status subsystem uevent
Проверка состояния включения:
console:/ # cat /sys/class/drm/card0-DP-1/enabled
enabled
Проверка состояния подключения:
console:/ # cat /sys/class/drm/card0-DP-1/status
connected
Список разрешений, поддерживаемых устройством:
console:/ # cat /sys/class/drm/card0-DP-1/modes
2560x1440

2048x1280
2048x1152
1920x1200
2048x1080
1920x1080
1920x1080
1920x1080
1920x1080
1920x1080
1920x1080
1600x1200
1680x1050
1280x1024

1280x1024
1280x800
1152x864
1280x720
1280x720
1280x720
1024x768
1024x768
800x600
800x600
720x576
720x576

720x480
720x480
720x480
720x480
640x480
640x480
640x480
640x480
720x400
EDID устройства можно сохранить следующей командой:
console:/ # cat /sys/class/drm/card0-DP-1/edid > /data/edid.bin
3.2 Принудительное включение и отключение DP
# Force disable DP
console:/ # echo off > /sys/class/drm/card0-DP-1/status
# Force enable DP

console:/ # echo on > /sys/class/drm/card0-DP-1/status
# Restore hotplug detection
console:/ # echo detect > /sys/class/drm/card0-DP-1/status
3.3 Чтение и запись DPCD
Доступ к DPCD осуществляется через AUX_CH. Реализация узла чтения и записи находится в:
/drivers/gpu/drm/drm_dp_aux_dev.c
Перед использованием функции убедитесь, что включена соответствующая опция сборки:
CONFIG_DRM_DP_AUX_CHARDEV=y
Чтение DPCD:
#if is followed by the aux node. When two DP interfaces are registered, there will be
/dev/drm_dp_aux0 and /dev/drm_dp_aux1.
#skip value is the starting address of the DPCD register.

#count value is the number of DPCD registers to be read.
dd if=/dev/drm_dp_aux0 bs=1 skip=$((0x00200)) count=2 status=none | od -tx1
#The following is the content of two DPCD registers starting at address 0x00200.
console:/ # dd if=/dev/drm_dp_aux1 bs=1 skip=$((0x00200)) count=2 status=none | od -tx1
0000000 01 00
0000002
Запись регистров DPCD:
#echo is followed by the value to be written. The following example writes two hexadecimal
values, 0x0a and 0x80.

#of is followed by the aux node. When two DP interfaces are registered, there will be
/dev/drm_dp_aux0 and /dev/drm_dp_aux1.
#seek is the starting address of the DPCD register.
#count value is the number of DPCD registers to be written.
#The following command writes the values 0x0a and 0x80 to the two DPCD registers starting at
address 0x100.
echo -e -n "\x0a\x80" | dd of=/dev/drm_dp_aux0 bs=1 seek=$((0x100)) count=2 status=none
3.4 Отладка интерфейса Type-C
Примечание: этот раздел относится только к Linux Kernel 5.10 и более новым версиям.
Обнаружение HPD на Type-C выполняет PD-контроллер, а основная программная обработка осуществляется подсистемой TCPM. Журнал обнаружения TCPM можно получить следующим образом:
rk3588_s:/ # ls -l /sys/kernel/debug/usb/
total 0
-r--r--r-- 1 root root 0 1970-01-01 00:00 devices

drwxr-xr-x 18 root root 0 1970-01-01 00:00 fc000000.usb
drwxr-xr-x 2 root root 0 1970-01-01 00:00 fc400000.usb
-r--r--r-- 1 root root 0 1970-01-01 00:00 fusb302-2-0022
drwxr-xr-x 4 root root 0 1970-01-01 00:00 ohci
-r--r--r-- 1 root root 0 1970-01-01 00:00 tcpm-2-0022
drwxr-xr-x 2 root root 0 2021-01-01 12:00 usbmon
drwxr-xr-x 2 root root 0 1970-01-01 00:00 uvcvideo
drwxr-xr-x 3 root root 0 1970-01-01 00:00 xhci
В каталоге /sys/kernel/debug/usb/ имеются узлы fusb302-2-0022 и tcpm-2-0022: первый относится к PD-контроллеру, второй — к подсистеме TCPM. Команда получения журнала TCPM:
cat /sys/kernel/debug/usb/tcpm-2-0022
Примечание: в имени tcpm-2-0022 число 2 обозначает соответствующую шину i2c, а 0022 — адрес PD-контроллера на этой шине.
Команда получения журнала PD-контроллера:
cat /sys/kernel/debug/usb/fusb302-2-0022
Примечание: в имени fusb302-2-0022 число 2 обозначает соответствующую шину i2c, а 0022 — адрес PD-контроллера. Этот узел относится к fusb302; для других микросхем имена узлов будут отличаться.
Помимо журнала, дополнительную информацию можно получить в узле Type-C по следующему пути:
console:/ # ls /sys/class/typec
port0 port0-partner
port0 обозначает интерфейс Type-C со стороны SoC, а port0-partner — каталог узла устройства, подключённого через этот интерфейс.
Информация об ориентации подключения Type-C:
cat /sys/class/typec/port0/orientation
reverse
В port0-partner может быть несколько каталогов. Каталог, соответствующий DP Alt Mode, содержит подкаталог displayport, а значение svid равно 0xff01.
ls -l /sys/class/typec/port0-partner/port0-partner.0/
total 0
-r--r--r-- 1 root root 4096 2022-04-14 14:50 active

-r--r--r-- 1 root root 4096 2022-04-14 14:50 description
drwxr-xr-x 2 root root 0 2022-04-14 14:50 displayport
lrwxrwxrwx 1 root root 0 2022-04-14 14:50 driver ->
../../../../../../../../../bus/typec/drivers/typec_displayport
-r--r--r-- 1 root root 4096 2022-04-14 14:50 mode
drwxr-xr-x 2 root root 0 2022-04-14 14:50 mode1
lrwxrwxrwx 1 root root 0 2022-04-14 14:50 port -> ../../port0.0
drwxr-xr-x 2 root root 0 2022-04-14 14:50 power
lrwxrwxrwx 1 root root 0 2022-04-14 14:50 subsystem ->
../../../../../../../../../bus/typec
-r--r--r-- 1 root root 4096 2022-04-14 14:50 svid
-rw-r--r-- 1 root root 4096 2022-04-14 14:50 uevent
-r--r--r-- 1 root root 4096 2022-04-14 14:50 vdo
cat /sys/class/typec/port0-partner/port0-partner.0/svid
ff01
Получение текущего назначения контактов:
cat /sys/class/typec/port0-partner/port0-partner.0/displayport/pin_assignment
C [D]

#The connected device supports C assignment and D assignment. The current configuration is D
assignment.
Примечание: выше описано получение информации от PD-контроллера на основе TCPM. Если используемый PD-контроллер не основан на TCPM, уточните способ получения информации у его поставщика.
3.5 Проверка состояния VOP
Команда проверки состояния VOP:
console:/ # cat /sys/kernel/debug/dri/0/summary
При подключении дисплея DP к RK3399 команда cat выдаёт следующий результат:
console:/ # cat /sys/kernel/debug/dri/0/summary
VOP [ff8f0000.vop]: ACTIVE
   Connector: DP-1

      bus_format[0]: Unknown
      overlay_mode[0] output_mode[0] color_space[0]
   Display mode: 2560x1440p60
      clk[241500] real_clk[241500] type[40] flag[9]
      H: 2560 2608 2640 2720
      V: 1440 1443 1448 1481

   win0-0: DISABLED
   win2-0: ACTIVE
      format: AB24 little-endian (0x34324241) SDR[0] color_space[0]
      csc: y2r[0] r2r[0] r2y[0] csc mode[0]
      zpos: 0
      src: pos[0x0] rect[2560x1440]
      dst: pos[0x0] rect[2560x1440]
      buf[0]: addr: 0x00000000f9228000 pitch: 10240 offset: 0
   win2-1: DISABLED
   win2-2: DISABLED
   win2-3: DISABLED
   post: sdr2hdr[0] hdr2sdr[0]

   pre : sdr2hdr[0]
   post CSC: r2y[0] y2r[0] CSC mode[1]
VOP [ff900000.vop]: DISABLED
VOP [ff8f0000.vop]: ACTIVE: ff8f0000.vop — VOPL; ACTIVE означает, что этот VOP включён.
VOP [ff900000.vop]: DISABLED: ff900000.vop — VOPB; DISABLED означает, что этот VOP отключён.
Connector: DP-1 — информация об интерфейсе.
Display mode: 2560x1440p60 — текущее выходное разрешение.
winx-x: DISABLED/ACTIVE — информация о слоях.
3.6 Изменение уровня журналирования DRM
В DRM определены следующие категории журналирования. Нужные сообщения можно включать динамически:
enum drm_debug_category {
      DRM_UT_CORE      = 0x01,
      DRM_UT_DRIVER    = 0x02,

      DRM_UT_KMS       = 0x04,
      DRM_UT_PRIME     = 0x08,
      DRM_UT_ATOMIC    = 0x10,
      DRM_UT_VBL       = 0x20,
      DRM_UT_STATE     = 0x40,
      DRM_UT_LEASE     = 0x80,
      DRM_UT_DP        = 0x100,

      DRM_UT_DRMRES    = 0x200,
};
При отладке DP, особенно при ошибках commit, обычно включают категорию ATOMIC:
echo 0x10 > /sys/module/drm/parameters/debug
Для вывода журнала чтения и записи DPCD выполните:
echo 0x100 > /sys/module/drm/parameters/debug
4. Настройка сигналов PHY
Базовые адреса UPHY0 и UPHY1:
UPHY0 BASE: 0xff7c0000
UPHY1 BASE: 0xff800000
4.1 Регистр амплитуды напряжения
Регистр амплитуды — TX_TXCC_MGNFS_MULT_000. Смещения регистров для каждой линии:
lane0: 0x10140[7:0]
lane1: 0x10940[7:0]

lane2: 0x11140[7:0]
lane3: 0x11040[7:0]
Диапазон настройки — от 0x00 до 0x36. Чем больше значение регистра, тем меньше амплитуда; чем меньше значение, тем больше амплитуда.
Пример для UPHY0 Lane0: установка максимальной амплитуды:
io -4 0xff7d0140 0x00
Установка минимальной амплитуды:
io -4 0xff7d0140 0x36
4.2 Регистр предыскажения
Регистр предыскажения — TX_TXCC_CPOST_MULT_00. Смещения для каждой линии:
lane0: 0x10130[7:0]
lane1: 0x10930[7:0]
lane2: 0x11130[7:0]

lane3: 0x11930[7:0]
Диапазон настройки — от 0x00 до 0xff. Английский оригинал утверждает: чем больше значение, тем больше предыскажение; чем меньше значение, тем также больше предыскажение. Это противоречие исходного текста сохранено и отмечено в записи проверки.
Пример для UPHY0 Lane0: установка максимального предыскажения:
io -4 0xff7d0140 0xff
Установка минимального предыскажения:
io -4 0xff7d0140 0x00
4.3 Регистр Boost
Регистр Boost — TX_DIAG_TX_DRV. Смещения для каждой линии:
lane0: 0x10784[10:8]
lane1: 0x10f84[10:8]
lane2: 0x11784[10:8]

lane3: 0x11f84[10:8]
where bit[10] is the enable bit, and bit[9:8] is the configuration value.
Здесь bit[10] включает функцию, а bit[9:8] задаёт её значение; английская строка внутри исходного блока сохранена для сверки.
При включённой функции Boost большее значение регистра означает большее усиление, меньшее — меньшее усиление.
Пример для UPHY0 Lane0: отключение Boost:
io -4 0xff7d0784 0x000
Пример для UPHY0 Lane0: при включении Boost доступны следующие значения:
io -4 0xff7d0784 0x400
io -4 0xff7d0784 0x500

io -4 0xff7d0784 0x600
io -4 0xff7d0784 0x700
4.4 Регистр Scale
Регистр Scale — TX_TXCC_CAL_SCLR_MULT. Смещения для каждой линии:
lane0: 0x1011c[8:0]
lane1: 0x1091c[8:0]
lane2: 0x1111c[8:0]

lane3: 0x1191c[8:0]
where bit[8] is the direction bit, and bit[7:0] is the configuration value.
Здесь bit[8] задаёт направление изменения, а bit[7:0] — значение настройки; исходная английская строка выше сохранена.
При bit[8]=1 большее значение регистра сильнее увеличивает амплитуду напряжения. Диапазон настройки — от 0x100 до 0x13c.
Пример для UPHY0 Lane0: максимальное усиление:
io -4 0xff7d011c 0x13c
Минимальное усиление:
io -4 0xff7d011c 0x100
При bit[8]=0 большее значение регистра сильнее уменьшает амплитуду напряжения. Диапазон настройки — от 0x00 до 0x3c.
Пример для UPHY0 Lane0: максимальное ослабление:
io -4 0xff7d011c 0x3c
Минимальное ослабление:
io -4 0xff7d011c 0x00
4.5 Методика отладки
Если настройки по умолчанию не удовлетворяют требованиям, сначала настройте регистры амплитуды и предыскажения.
Если регулировки регистра амплитуды недостаточно для достижения требуемого напряжения, дополнительно настройте регистр Scale.
Если регулировки регистра предыскажения недостаточно, дополнительно настройте регистр Boost.
Примечание: согласно оригиналу, RK3399 поддерживает автоматизированные испытания сигналов. Для таких испытаний необходимо запросить соответствующий патч у FAE.
4.6 Настройка в коде
Настройки регистров по умолчанию находятся в drivers/phy/rockchip/phy-rockchip-typec.c.
Настройки регистров амплитуды и предыскажения:
static const struct phy_config tcphy_default_config[3][4] = {
      {{ .swing = 0x2a, .pe = 0x00 },
      { .swing = 0x1f, .pe = 0x15 },

      { .swing = 0x14, .pe = 0x22 },
      { .swing = 0x02, .pe = 0x2b } },

      {{ .swing = 0x21, .pe = 0x00 },
      { .swing = 0x12, .pe = 0x15 },
      { .swing = 0x02, .pe = 0x22 },
      { .swing = 0, .pe = 0 } },

      {{ .swing = 0x15, .pe = 0x00 },
      { .swing = 0x00, .pe = 0x15 },
      { .swing = 0, .pe = 0 },
      { .swing = 0, .pe = 0 } },

};
Строки массива соответствуют уровням swing, столбцы — уровням предыскажения. Например, для swing level = 0 и pre-emphasis level = 1 используется элемент tcphy_default_config[0][1].
Настройки регистров Boost и Scale по умолчанию находятся в функции rockchip_dp_phy_set_voltages:
if (dp->voltage[lane] == 2 && dp->pre[lane] == 0 && dp->link_rate != 540000) {
   writel(0x700, tcphy->base + TX_DIAG_TX_DRV(lane));
   writel(0x13c, tcphy->base + TX_TXCC_CAL_SCLR_MULT(lane));

} else {
   writel(0x128, tcphy->base + TX_TXCC_CAL_SCLR_MULT(lane));
   writel(0x0400, tcphy->base + TX_DIAG_TX_DRV(lane));
 }
Примечание: при swing level = 2 и pre-emphasis level = 0 настройки Boost и Scale по умолчанию различаются для скоростей RBR, HBR и HBR2.
5. Частые вопросы
5.1 Поддержка I2C-over-AUX
I2C-over-AUX поддерживает только чтение EDID; MCCS и другие функции не поддерживаются.