
Plattformreferenz: Hersteller-V1.0.1 (RK-KF-YF-355) beschreibt RMSL-Nutzung und APIs im Linux-SDK. Die Structured-Light-3D-Kamera enthält einen 30.000-Punkte-Projektor, eine 5-MP-RGB-Kamera, eine 1-MP-IR-Kamera mit Global Shutter und IR-Beleuchtung; Anwendungen sind Zahlung, Zutrittskontrolle, Gesten-/Körpererkennung und präzise 3D-Modellierung. Konkrete ArmSoM-Boards, Kernel und BSPs sind nicht validiert; USB-Versorgung, Bibliotheken und Geräteknoten prüfen. Leistungswerte sind Herstellerbeispiele, keine ArmSoM-Messungen; keine Befehle ausgeführt. ZH nutzt chinesische, EN/RU/DE englische Originalbilder.
1. Schnittstelle des RMSL-Moduls
1.1 Überblick
Rockchip RMSL ist ein USB-Plug-and-play-Gerät mit drei gleichzeitigen Ausgängen: Depth, RGB und IR. Depth liefert YUYV, RGB und IR liefern MJPG.
| Video | Max. Auflösung |
Format | Bildrate | Beschreibung |
|---|---|---|---|---|
| Depth | 640x480 | YUYV | 15fps | Disparitätsbild; algorithmisch in Tiefenbild oder Punktwolke umwandelbar |
| RGB | 1920x1080 | MJPG | 30fps | RGB-Bild, nach NV12 dekodierbar |
| IR | 640x480 | MJPG | 15fps | Infrarotbild, nach NV12 dekodierbar |
1.2 RMSL-Modell
Das RK-RMSL-Modell lässt sich aus der Seriennummer SN bestimmen. Die zur Dokumentzeit unterstützten Structured-Light-Modelle sind unten aufgeführt.
| Modell | Passende SN | Schnittstelle |
|---|---|---|
| RMSL201-1301 | R2011301xxxxxxxxx | USB |
1.3 Buildroot konfigurieren
Im Buildroot-Linux-SDK liegen Schnittstellen und Beispiele unter app/demo/rmsl. Standardmäßig wird das Programm nicht gebaut. BR2_PACKAGE_APP_DEMO_RMSL sowie seine Abhängigkeiten aktivieren: BR2_PACKAGE_CAMERA_ENGINE_RKISP für den V4L2-Datenstrom; BR2_PACKAGE_MPP zur MJPG-Dekodierung; BR2_PACKAGE_LINUX_RGA zur YUV-Verarbeitung für die Anzeige; BR2_PACKAGE_LIBDRM zur Bildschirmausgabe (optional). Fehlen Schalter oder Beispielcode, SDK aktualisieren oder den in der Quelle verlinkten GitHub-Code beziehen.
external/camera_engine_rkisp/ muss mindestens den Stand 86dc5bf1 apps: rkisp_api: add usb camera supports enthalten. Bei nicht aktualisiertem SDK kann der Code aus dem GitHub-Repository bezogen werden.
1.4 Bauen und ausführen
Im SDK-Verzeichnis das Modul mit folgendem Befehl bauen:
# make app_demo
Für einen erneuten Build:
# make app_demo-dirclean
# make app_demo
Es entstehen die ausführbaren Dateien rmsl_linux_demo und rmsl_tool.
# ls -1 /usr/bin/rmsl*
/usr/bin/rmsl_linux_demo
/usr/bin/rmsl_tool
Wegen vieler Abhängigkeiten wird nach §1.3 ein vollständiger sauberer Buildroot-Neubau empfohlen. RMSL anschließen und Geräteinformationen mit rmsl_tool abfragen. Geräteknoten ermitteln:
# rmsl_tool --list_devices
Device /dev/video6 info:
      usb interface: UVC DEPTH
        driver name: uvcvideo
          card type: RV1108
           bus_info: usb-ff340000.usb-1
Device /dev/video8 info:
      usb interface: UVC RGB
        driver name: uvcvideo
          card type: RV1108
           bus_info: usb-ff340000.usb-1
Device /dev/video10 info:
      usb interface: UVC IR
        driver name: uvcvideo
          card type: RV1108
           bus_info: usb-ff340000.usb-1
Die drei Knoten /dev/video6, /dev/video8 und /dev/video10 stehen für DEPTH, RGB und IR. USB-Knoten und Treiberinformationen werden ebenfalls angezeigt. SN und Softwareversion abfragen:
# rmsl_tool --get_sn --get_version --device /dev/video6
SN: R2011301200801448
Version: 2.2.0
Vor dem Datenstrom das Gerät initialisieren:
# rmsl_tool --init --device /dev/video6
Nach dem Datenstrom das Gerät deinitialisieren:
# rmsl_tool --deinit --device /dev/video6
Nach Ende des Datenstroms kann das Gerät auch zurückgesetzt werden:
# rmsl_tool --reset --device /dev/video6
Nach der Initialisierung können Open-Source-Werkzeuge wie v4l2-ctl und vlc den Strom lesen; Format und Größe beachten. rmsl_linux_demo demonstriert den ganzen Ablauf mit Initialisierung, Aufnahme, Dekodierung, Deinitialisierung und Anzeige. Es initialisiert RMSL selbst; eine vorherige Initialisierung mit rmsl_tool ist unnötig. Hilfe von rmsl_linux_demo:
# rmsl_linux_demo --help
Usage of rmsl_linux_demo:
To display and/or save decode frames to files:
 --screen-width,   screen width,  required if need display
 --screen-height,  screen height, required if need display
 --no-display,     disable display, by default it's enabled
 --save-ir-to,     path to save IR    decoded frames in NV12
 --save-depth-to,  path to save DEPTH decoded frames with bpp = 16
 --save-rgb-to,    path to save RGB   decoded frames in NV12
rmsl_linux_demo erfasst den Strom, speichert ihn als Datei und zeigt ihn an. Die Anzeige ist standardmäßig aktiv; –no-display deaktiviert sie. Bildschirmausgabe:
# rmsl_linux_demo --screen-width 1536 --screen-height 2048

UVC DEPTH: /dev/video5: draw in (0, 480)[640 x 480]
UVC RGB: /dev/video7: draw in (320, 0)[640 x 480]
UVC IR: /dev/video9: draw in (640, 480)[640 x 480]
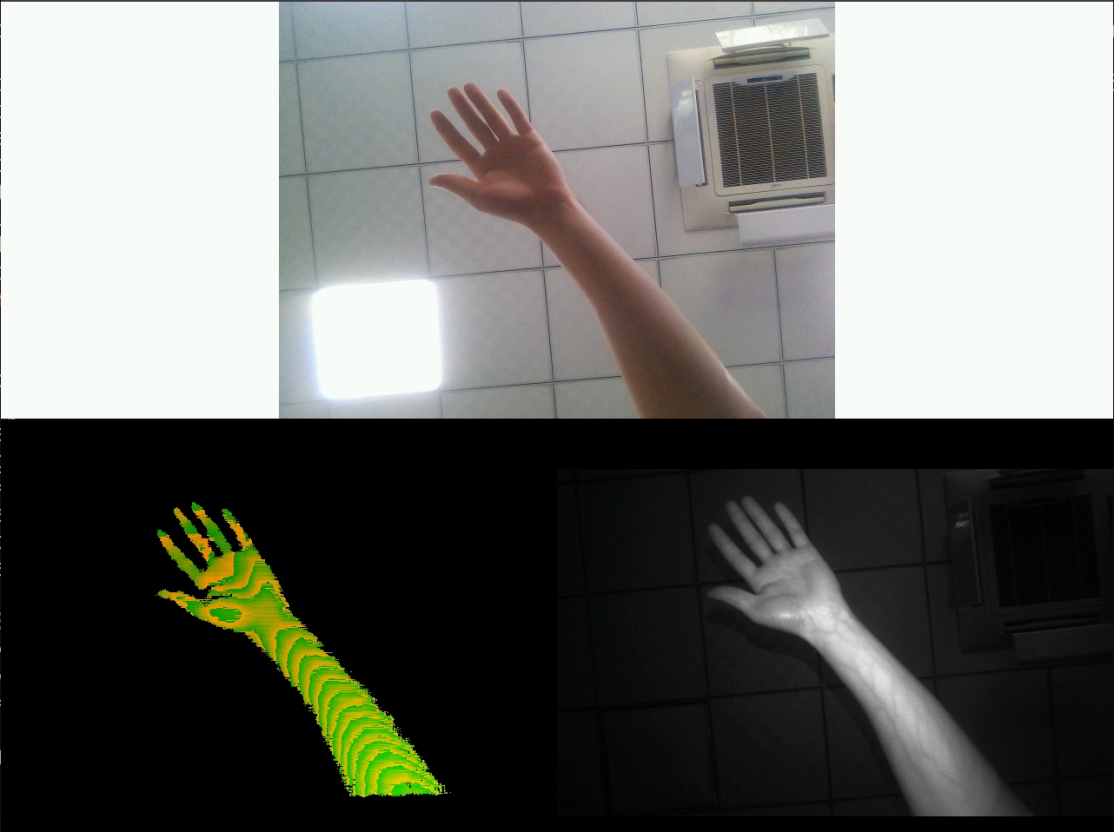
Auf dem RK3288-Bildschirm (1536x2048) sind von oben nach unten und links nach rechts RGB, DEPTH und IR zu sehen. Alle Bilder sind 640x480 groß. Die Depth-Disparitätskarte wird direkt als RGB565 dargestellt. Folgendes Beispiel deaktiviert die Anzeige und speichert dekodierte Frames:
# rmsl_linux_demo --no-display \
                  --save-ir-to    /tmp/ir.bin  \
                  --save-rgb-to   /tmp/rgb.bin \
                  --save-depth-to /tmp/depth.bin
Ohne Anzeige werden drei Dateien geschrieben: ir.bin enthält NV12 640x480, rgb.bin NV12 640x480, depth.bin Tiefendaten 640x480 mit 2 Byte pro Pixel. Standardgröße ist 640×480, die RGB-Kamera unterstützt aber 1080p. Auf dem PC lassen sich Dateien mit YUVPlayer unter Windows oder mplayer unter Linux ansehen. mplayer-Beispiele:
# mplayer /tmp/ir.bin -loop 0 -demuxer rawvideo -fps 15 \
    -rawvideo w=640:h=480:size=$((640*480*3/2)):format=nv12

# mplayer /tmp/rgb.bin -loop 0 -demuxer rawvideo -fps 15 \
    -rawvideo w=640:h=480:size=$((640*480*3/2)):format=nv12

# mplayer /tmp/depth.bin -loop 0 -demuxer rawvideo -fps 15 \
    -rawvideo w=640:h=480:size=$((640*480*2)):format=rgb16
2. Beispielcode
app/demo/rmsl/ enthält RMSL-Einstellungen, Abfrageschnittstellen, Aufnahme, Dekodierung und Anzeige.
# tree app/demo/rmsl/
app/demo/rmsl/
├── CMakeLists.txt
├── main.c              # main of rmsl_linux_demo
├── rkdrm_display.c     # use DRM to display directly on Overlay Plane of
Rockchip devices
├── rkdrm_display.h
├── rmsl_api.h          # RMSL API Definition
├── rmsl_ctrl.c         # Implementation of rmsl control, query and other
routines
├── rmsl_depth.c        # Implementation of depth image conversion
├── rmsl_tool.c         # The rmsl_tool source code
├── vpu_decode.c        # vpu jpeg hardware decoding interface
└── vpu_decode.h
2.1 RMSL-Steuerungsschnittstelle
Version lesen:
int rmsl_get_version(int fd, char *ver, int size);
Parameter: fd ist der Deskriptor des /dev/video-Knotens; ver die zurückgegebene Version; size die Größe von ver, mindestens RMSL_DATA_SIZE_QUERY. Rückgabe 0 bei Erfolg, Fehlerwert bei einem Fehler. Seriennummer lesen:
int rmsl_get_sn(int fd, char *sn, int size);
Parameter: fd ist der Deskriptor von /dev/video; sn die zurückgegebene Seriennummer; size die Größe von sn, mindestens RMSL_DATA_SIZE_QUERY. Rückgabe 0 bei Erfolg, Fehlerwert bei Fehler. Initialisieren/deinitialisieren:
int rmsl_init_device(int fd);
int rmsl_deinit_device(int fd);
Initialisierung und Deinitialisierung steuern die Datenausgabe des Videoknotens.
fd bezeichnet den Videoknoten-Deskriptor. Rückgabe 0 bei Erfolg, sonst Fehlerwert. Gerät zurücksetzen:
int rmsl_reset_device(int fd);
fd bezeichnet den Videoknoten-Deskriptor. Rückgabe 0 bei Erfolg, sonst Fehlerwert. Suspend-Modus aktivieren:
int rmsl_suspend_device(int fd);
fd bezeichnet den Videoknoten-Deskriptor. Rückgabe 0 bei Erfolg, sonst Fehlerwert. Videogerätepfade abfragen:
int rmsl_get_devices(char *dev_depth, char *dev_ir, char *dev_rgb, int silent);
Liefert die Pfade der drei Videoknoten, etwa /dev/video6 und /dev/video8. dev_depth liefert Depth, dev_ir IR, dev_rgb RGB. silent=1 unterdrückt Logs, 0 gibt Meldungen aus. Rückgabe 0 bei Erfolg, sonst Fehlerwert. Depth in Punktwolke und Tiefenbild umwandeln:
int rmsl_get_point_cloud_depth(const uint16_t *pIn, struct rmsl_pc *pc_out,
                               uint16_t *depth_out, int width, int height);
Aus der Disparitätskarte werden Punktwolke und Tiefenbild berechnet. pIn enthält den Disparitätsframe von Depth, BPP=16; pc_out ist die Punktwolke, NULL überspringt deren Berechnung; depth_out das Tiefenbild, NULL überspringt dessen Berechnung; width und height sind Breite und Höhe. Rückgabe 0 bedeutet erfolgreiche Berechnung.
Ein negativer Wert bedeutet Fehler. Englisch schreibt „A positive 0“ für den Fall, dass die Eingangsdaten bereits ein Tiefenbild sind und keine Berechnung brauchen (derzeit kein solcher Fall); Chinesisch nennt einen Wert größer als 0. Dies ist eine Quellabweichung, kein neu definierter Rückgabecode.
2.2 Datenstrom erfassen
rmsl_linux_demo erfasst über rkisp_api.so. Gegenüber einer gewöhnlichen USB-Kamera ist ein zusätzlicher Initialisierungsschritt nötig. Details der Schnittstelle stehen in Rockchip_Developer_Guide_Linux_Camera_EN.pdf.
2.3 Dekodieren
Rockchip MPP dekodiert MJPG: Der von rkisp_api gelieferte Strom geht an MPP. RGA kann den dekodierten Puffer anschließend skalieren/kopieren und anzeigen; deshalb wird der Dekodierpuffer über RGA angelegt. Code:
ret = vpu_decode_jpeg_init(&ctx->decoder, ctx->width, ctx->height);
while (has new frame)
    vpu_decode_jpeg_doing(&ctx->decoder, ctx->cur_frame->buf,
            ctx->cur_frame->size, ctx->rga_bo_fd, ctx->rga_bo.ptr);
vpu_decode_jpeg_done(&ctx->decoder);
decoder ist der VPU-Dekodierhandle; rga_bo_fd der RGA-Pufferhandle; rga_bo.ptr die virtuelle Pufferadresse.
2.4 Anzeige
Zur effizienten Verarbeitung unter Berücksichtigung verschiedener SoCs verwendet rmsl_linux_demo direkt libdrm. RGA kopiert die drei Bilder an festgelegte Offsets eines Zielpuffers; dieser geht an die Overlay-Plane des Rockchip VOP. Der Ablauf folgt unten.
MJPG-Frame der RGB-Kamera; MJPG-Frame der IR-Kamera.
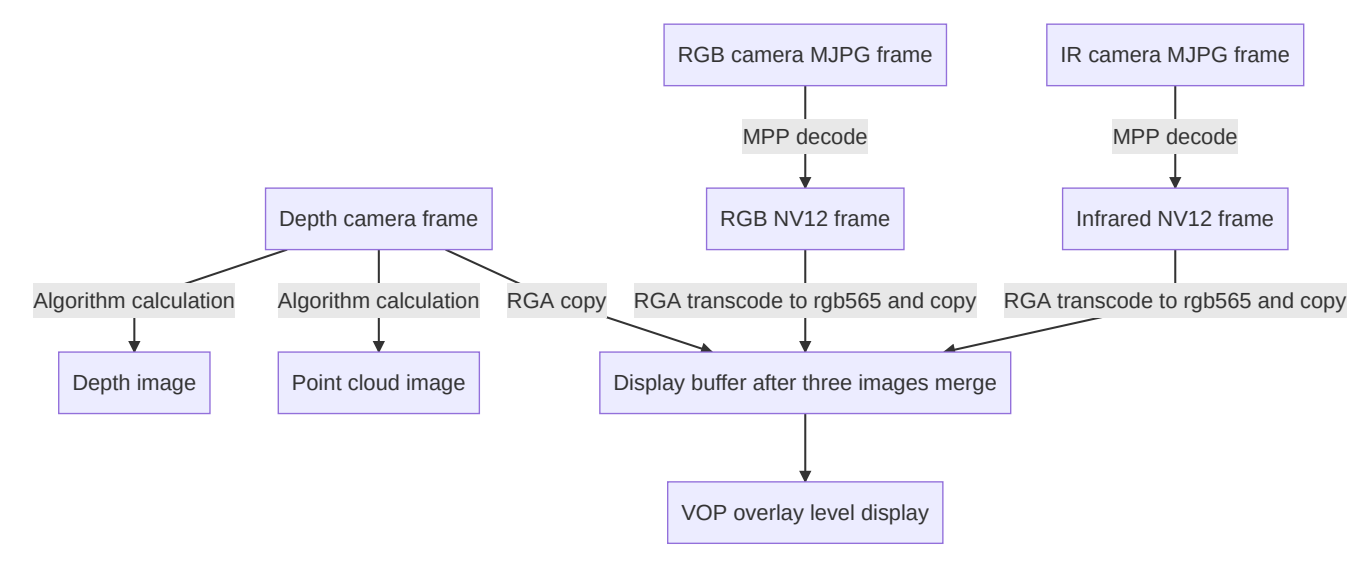
Beide Frames werden durch MPP dekodiert.
Depth-Kameraframe; RGB-NV12-Frame; IR-NV12-Frame.
Depth: algorithmische Berechnung oder RGA-Kopie. RGB und IR: RGA-Konvertierung nach RGB565 und Kopie.
Die Berechnungszweige liefern Tiefenbild und Punktwolke. Drei Bilder werden in einem Anzeigepuffer zusammengeführt.
Anzeige auf der VOP-Overlay-Ebene.
Annahme: Nur eine Overlay-Ebene ist verfügbar, etwa bei px30/rk3326. RGA kopiert Bilder deshalb an unterschiedliche Offsets eines Zielpuffers. Die Disparitätskarte wird lediglich zur Demonstration als RGB565 angezeigt: Beide Formate haben 16 Bit pro Pixel, sodass Konturen klar erkennbar sind. RGA-Konvertierung/Kopie wird hardwarebeschleunigt. Das Beispiel erreicht auf px30, rk3288 und rk3399 15fps; IR und Depth begrenzen auf maximal 15fps. Optimierungen: Bei mehreren Overlay-Planes NV12 direkt getrennt anzeigen. Insgesamt sind drei nötig, je eine für RGB-NV12, IR-NV12 und Depth. Damit entfallen RGA-Konvertierung/Kopie; RGB kann 30fps erreichen. Mehrere Threads verbessern die Parallelität, besonders bei Punktwolkenberechnungen mit Gleitkommaoperationen.
2.4.1 Integration mit QT
Wenn QT Menüs, Schaltflächen und andere UI-Elemente zeichnet, im Hauptfenster einen Bereich für Video-Overlay reservieren. Video liegt stets über der UI. Überlappen Dialoge oder Menüs den Videobereich, die Overlay-Plane vorübergehend ausblenden. Dies ist nur ein Entwurfsansatz; die konkrete Gestaltung richtet sich nach der Anwendung.
3. Häufige Fragen
3.1 Gerät trennt sich nach dem Öffnen der Kamera
Ursache ist unzureichende Stromversorgung. Einen USB-Hub mit externer Versorgung verwenden.
Quellunterschiede
Die Abweichung „A positive 0“ gegenüber chinesisch „größer als 0“ ist oben benannt; tatsächliche Bibliothek prüfen. Abweichende Beispiele der anderen Quelle sind unabhängig, nicht zu einem Skript verbinden.
CN PDF p.8 · 37
# tree app/demo/rmsl/
app/demo/rmsl/
├── CMakeLists.txt
├── main.c              # rmsl_linux_demo的主程序
├── rkdrm_display.c     # ⽤于overlay直接显⽰
├── rkdrm_display.h
├── rmsl_api.h          # rmsl 主要接⼝定义
├── rmsl_ctrl.c         # rmsl 控制、查询等⽅法的实现
├── rmsl_depth.c        # 深度图转换的实现
├── rmsl_tool.c         # rmsl_tool的主程序
├── vpu_decode.c        # vpu jpeg硬件解码接⼝
└── vpu_decode.h