
ArmSoM 适用说明与原文范围
本文为 ArmSoM 适配前的平台参考,依据 CN/EN V2.2.0。未进行板卡、SDK/BSP、内核或接线组合的硬件验证。下表沿用原稿范围,不表示所有 ArmSoM 板卡或所有内核均支持;请核对具体 SoC、板卡原理图、SDK/BSP、内核驱动和引脚复用。命令、补丁、日志、测试数字均为原文示例,不是 ArmSoM 实测。
中文使用中文原图,英文、俄文使用英文原图。
| 原文芯片 | 原文内核范围 |
|---|---|
| All chips | All version |
Rockchip I2C 控制器通过 SDA 和 SCL 与外接设备通信,每个器件有唯一地址,可按功能充当发送器或接收器,如 MCU、LCD、存储器和键盘接口。控制器兼容 I2C/SMBus,仅支持主模式;软件可编程频率至 400kbps,部分芯片至 1000kbps;支持 7 位/10 位寻址,一次中断或轮询最多传输 32 字节。总线需要上拉电阻,可通过阻值调整上拉强度。不同芯片和内核使用 i2c-rk3x.c 或 i2c-rockchip.c,后者用于 3.10 内核。原文称最高频率一般为 1000K,实际应核对芯片与电气时序。
校对记录 · ArmSoM documentation · Rockchip Linux
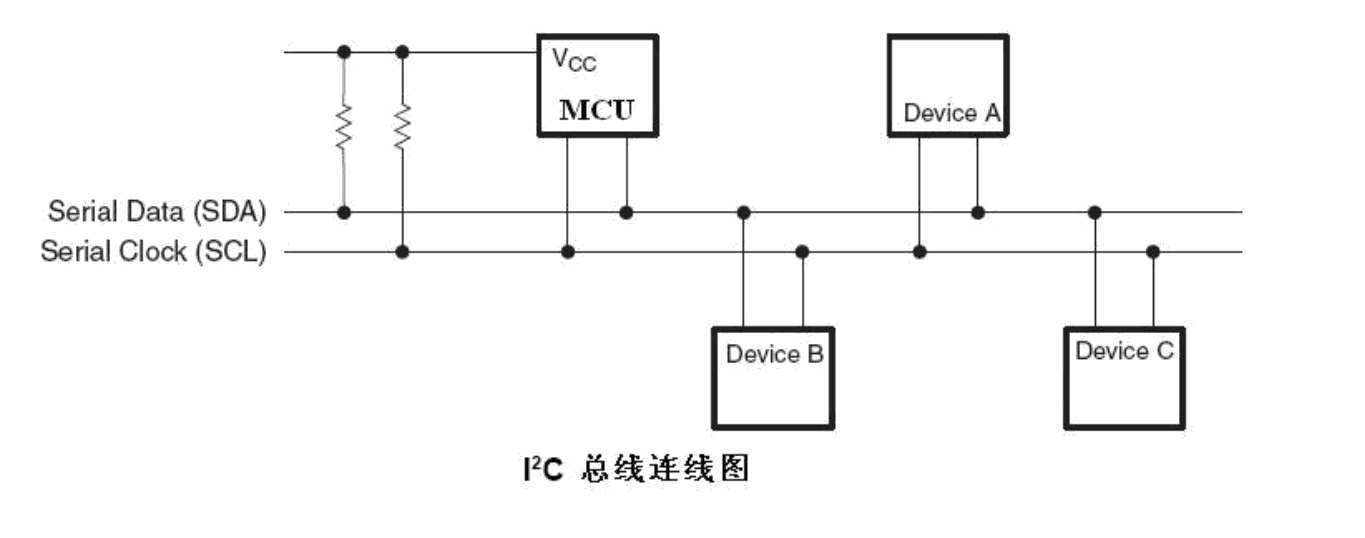
I2C SDA/SCL 上拉接线 — 来源 CN PDF p.2.
1. I2C 流程
I2C 的流程在两个驱动上大致是一样,写是单纯的 TX 模式 (I2C_CON[1:0]=2’b00),而读一般使用 TRX模式(I2C_CON[1:0]=2’b01)。下面的 I2C 控制器操作流程图是描述软件如何通过这个 I2C 控制器寄存器来配置和执行 I2C 任务。描述分为 3 部分,传输模式,混合模式和接收模式。
1.1 Trasmint only mode(I2C_CON[1:0]=2’b00)
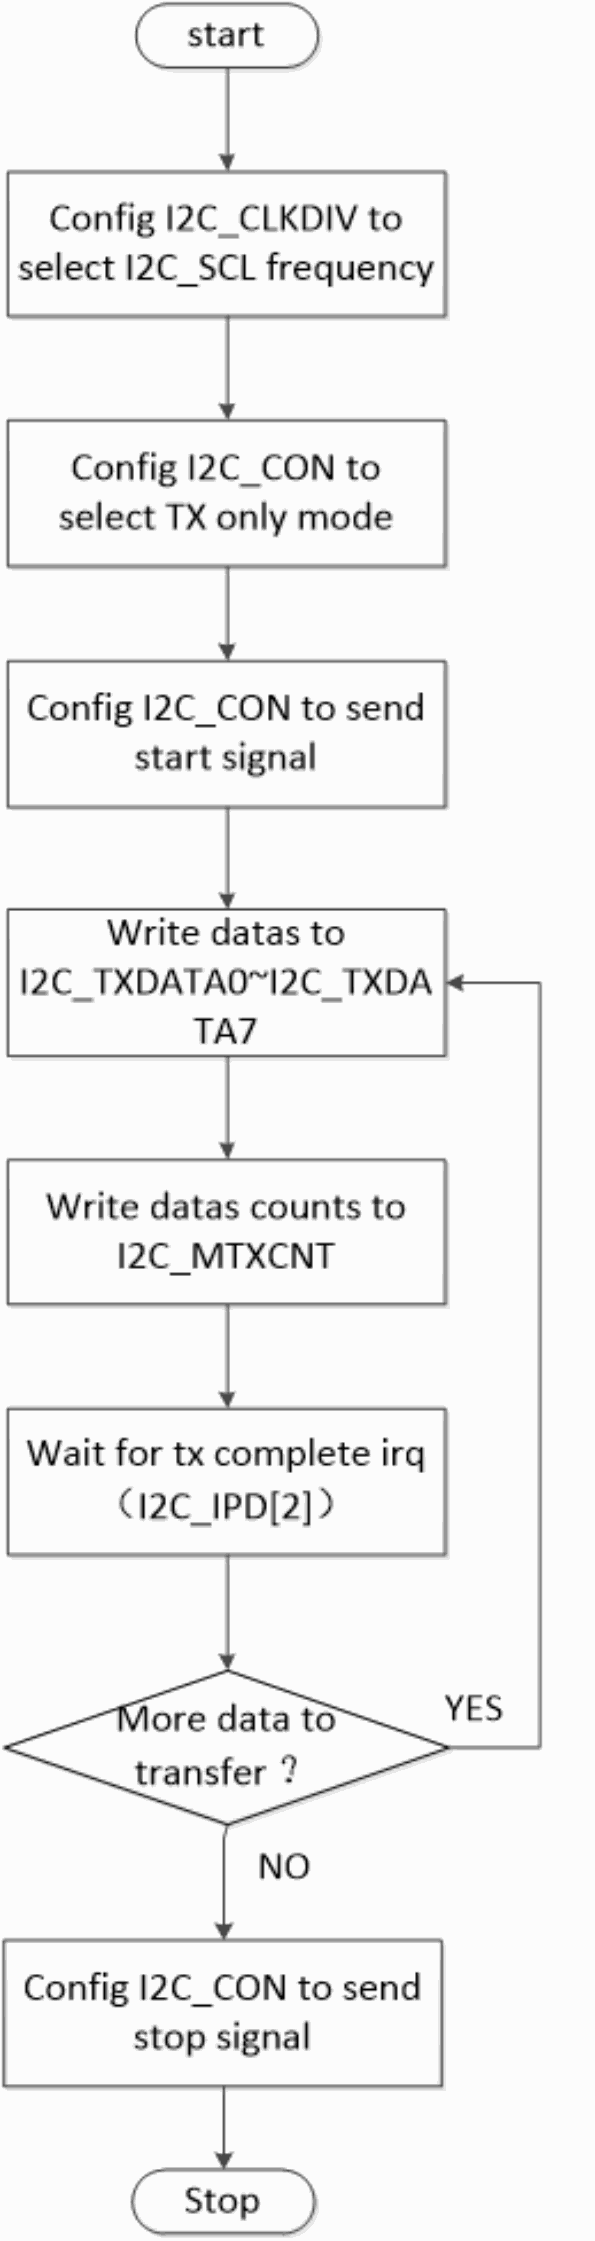
I2C 仅发送控制器流程 — 来源 CN PDF p.6.
1.2 Mix mode (I2C_CON[1:0]=2’b01 or I2C_CON[1:0]=2’b11)
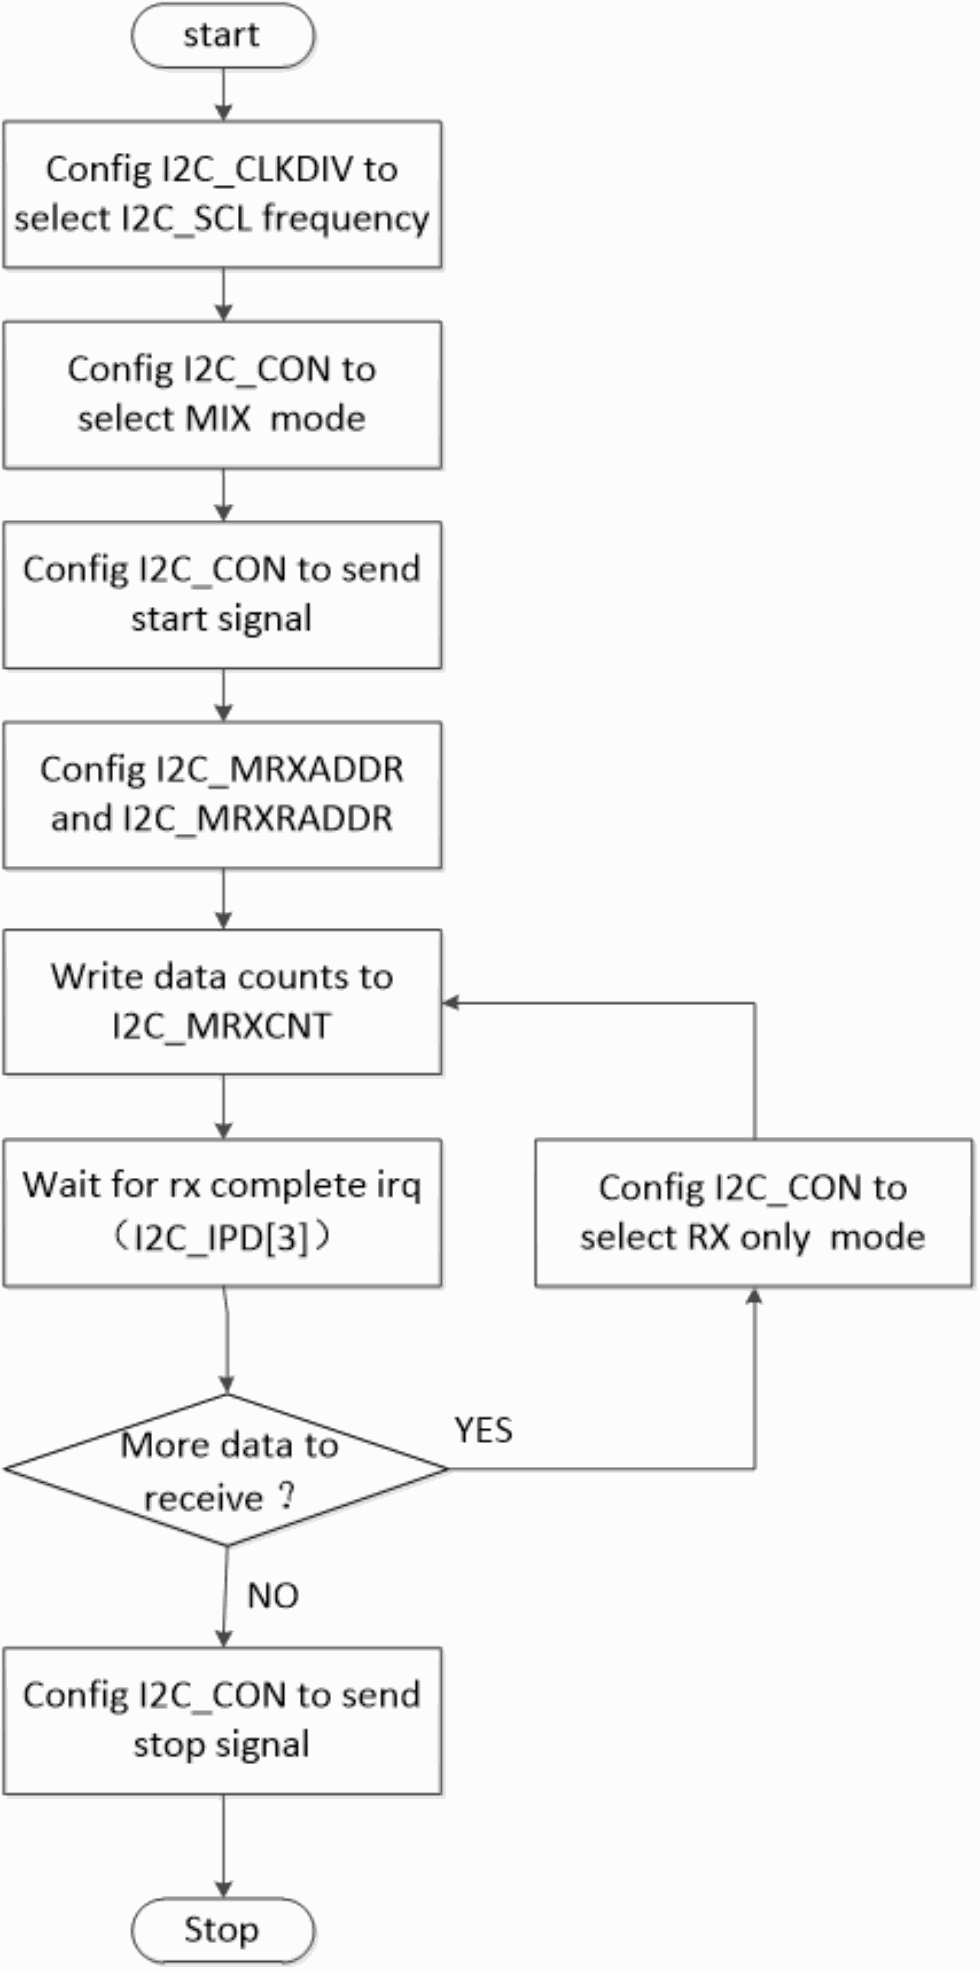
I2C 混合模式控制器流程 — 来源 CN PDF p.7.
1.3 Receive only mode (I2C_CON[1:0]=2’b10)
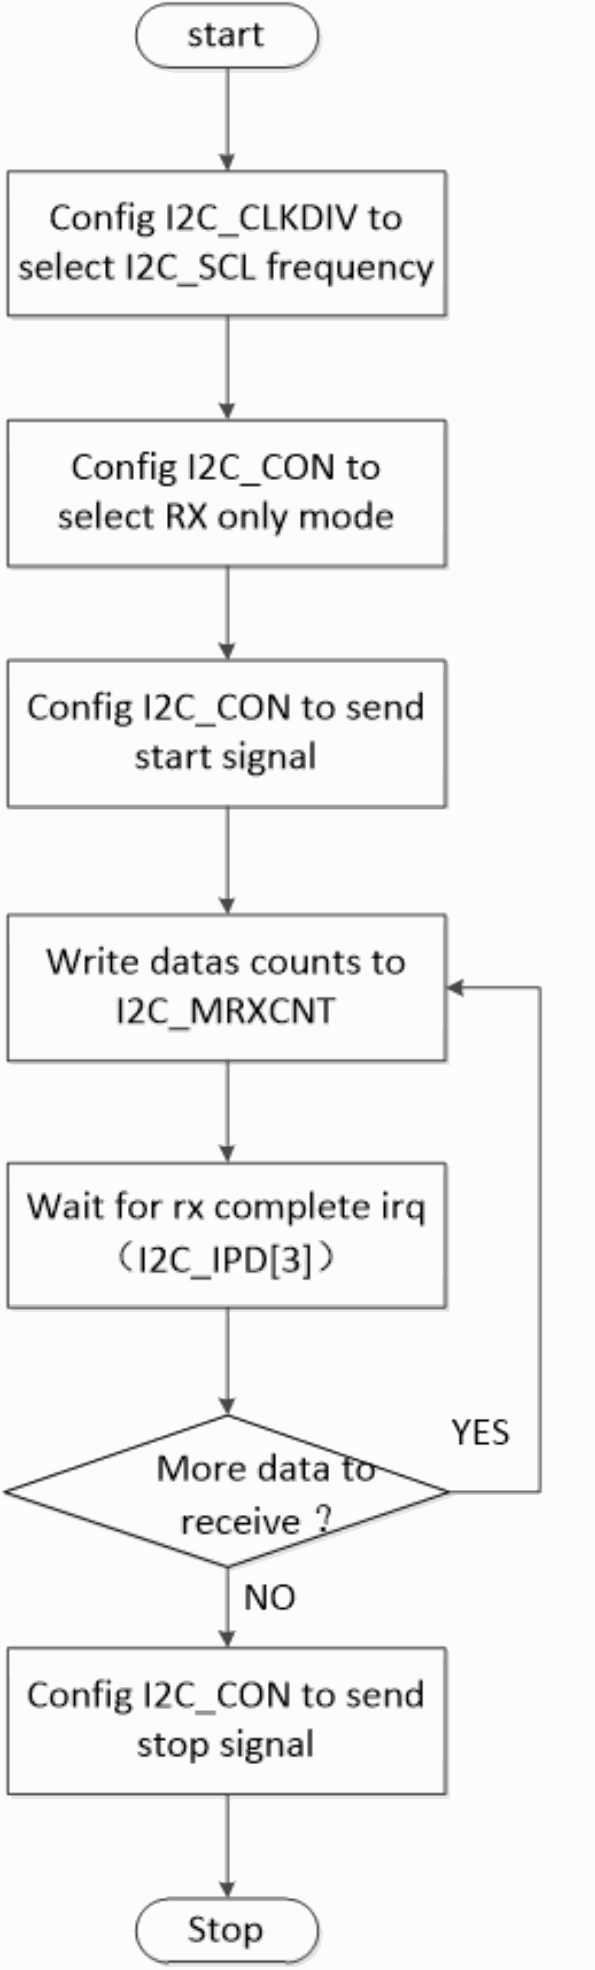
I2C 仅接收控制器流程 — 来源 CN PDF p.8.
以上为 I2C 的主要流程,详细实现参考驱动代码。
2. I2C 驱动参数配置
I2C 的参数配置最主要就是 I2C 频率的配置,可配 I2C frequency 除了与芯片有关外,主要是由 I2C SCLrise time 决定的,因为 I2C 协议标准里面对上升沿和下降沿时间有规定要求特别是上升沿时间,如果超过了协议规定的最大值,则 I2C 通讯可能失败,下面是协议里面规定的最大最小值范围,下图表示了二者之间的关系:
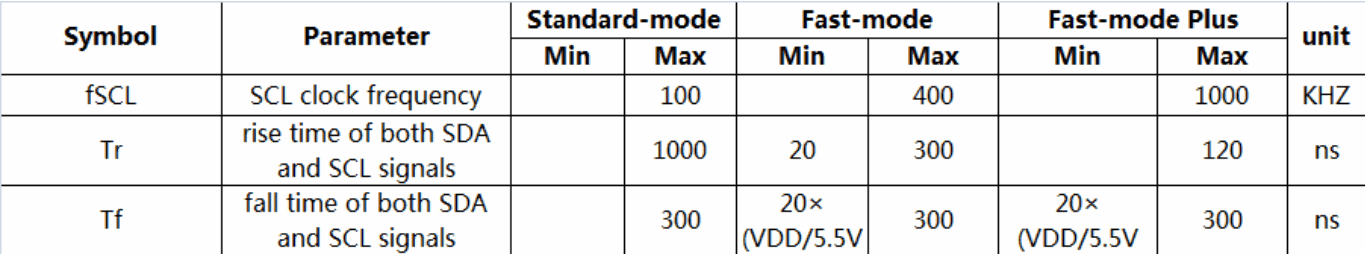
I2C 频率及上升下降时间限值 — 来源 CN PDF p.9.
| Symbol | 参数 | Standard min | Standard max | Fast min | Fast max | Fast Plus min | Fast Plus max | Unit |
|---|---|---|---|---|---|---|---|---|
| fSCL | SCL 时钟频率 | 100 | 400 | 1000 | KHZ | |||
| Tr | SDA/SCL 上升时间 | 1000 | 20 | 300 | 120 | ns | ||
| Tf | SDA/SCL 下降时间 | 300 | 20×(VDD/5.5V | 300 | 20×(VDD/5.5V | 300 | ns |
原图 Tf 最小值公式缺少右括号,按原图保留;空单元格在原图为空,不代表 0。
上升沿 Tr 和下降沿 Tf,需要用示波器测量,参考下面示图:
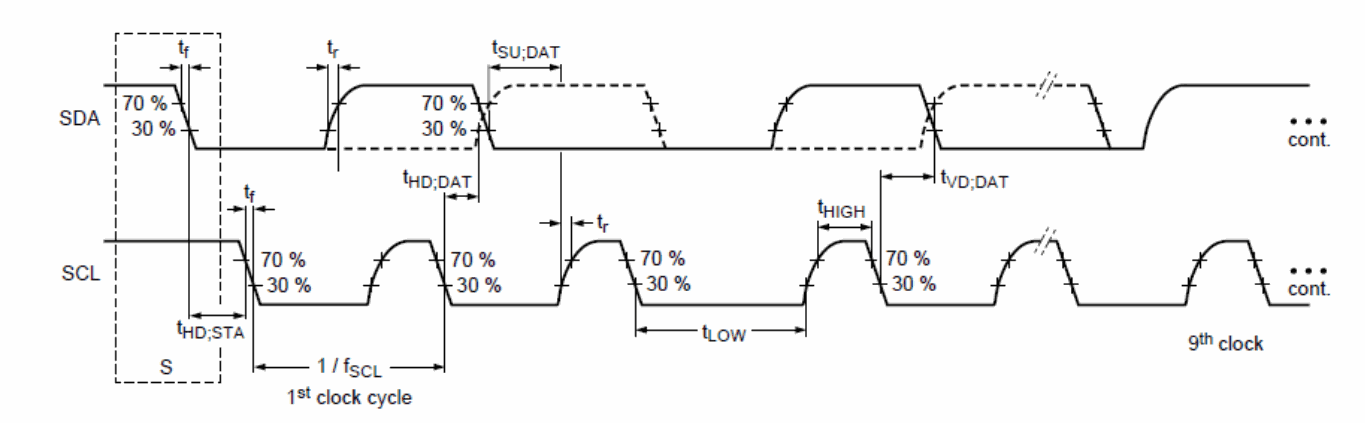
I2C 上升下降沿示波器测量 — 来源 CN PDF p.9.
I2C 的驱动 i2c-rk3x.c 与 i2c-rockchip.c 两个配置方式是不一样的,区别如下:
2.1 i2c-rk3x.c 配置
i2c-rk3x.c 驱动的配置都在 DTS,参考文件 Documentation/devicetree/bindings/i2c/i2c-rk3x.txt。重点说明其中配置项,i2c-scl-rising-time-ns,i2c-scl-falling-time-ns:
clock-frequency: 默认 frequency 为 100k 可不配置,其它 I2C 频率需要配置,最大可配置频率由 i2c-scl-rising-time-ns 决定;例如配置 400k,clock-frequency=<400000>。
i2c-scl-rising-time-ns:SCL 上升沿时间由硬件决定,改变上拉电阻可调节该时间,需通过示波器量测,参考上图;例如测得 SCL 上升沿 365ns,i2c-scl-rising-time-ns=<365>。(默认可以不配置,但必须保证当前的上升沿时间不能超过所配置频率下的 I2C 标准所定义的最大上升沿时间)
i2c-scl-falling-time-ns: SCL 下降沿时间, 一般不变, 等同于 i2c-sda-falling-time-ns。(默认也可以不配置)
&i2c1 {
    status = "okay";
    i2c-scl-rising-time-ns = <265>;
    i2c-scl-falling-time-ns = <11>;
    clock-frequency = <400000>;
    es8316: es8316@10 {
        #sound-dai-cells = <0>;
        compatible = "everest,es8316";
        reg = <0x10>;
        clocks = <&cru SCLK_I2S_8CH_OUT>;
        clock-names = "mclk";
        spk-con-gpio = <&gpio0 11 GPIO_ACTIVE_HIGH>;
        hp-det-gpio = <&gpio4 28 GPIO_ACTIVE_LOW>;
    };
};
2.2 i2c-rockchip.c 配置
i2c-rockchip.c 驱动仍然遵循 I2C frequency 与 SCL 上升沿的约束关系,能否用更高的频率取决于 i2c-scl-rising-time-ns;I2C 频率在代码上面配置,直接配置 i2c_msg 结构体上的 scl_rate 成员, 默认frequency 仍为 100k,例如下面的 200K 配置配置:
struct i2c_msg xfer_msg;
xfer_msg[0].addr = client->addr;
xfer_msg[0].len = num;
xfer_msg[0].flags = client->flags;
xfer_msg[0].buf = buf;
xfer_msg[0].scl_rate = 200 * 1000; /* 200K i2c clock frequency */
3. I2C 使用
对于 I2C 的使用说明在 Documentation/i2c/ 有比较详细的,查阅,下面重点提下读写部分:
3.1 Kernel space
Rockchip I2C 的读写通信都是使用的是 linux 的标准接口,请参考 kernel 下面的Documentation/i2c/writing-clients 文档说明,里面的 Sending and receiving 部分有系统的介绍。
3.2 User space
通常, I2C 设备由内核驱动程序控制。但也可以从用戶态访问总线上的所有设备,通过 “/dev/i2c-%d” 接口来访问,kernel 下面的 Documentation/i2c/dev-interface 文档有详细说明与示例。
4. I2C tools
I2C tool 是一个开源工具,需自行下载进行交叉编译,代码下载地址:https://www.kernel.org/pub/software/utils/i2c-tools/或者<git clone git://git.kernel.org/pub/scm/utils/i2c-tools/i2c-tools.git>
编译后会生成 i2cdetect,i2cdump,i2cset,i2cget 等工具,可以直接在命令行上调试使用:
i2cdetect – 用来列举 I2C bus 和上面所有的设备
i2cdump – 显示 i2c 设备所有 register 的值
i2cget – 读取 i2c 设备某个 register 的值
i2cset – 写入 i2c 设备某个 register 的值
I2C tool 都是开源的,编译与使用请参考里面的 README 与帮助说明。
5. GPIO 模拟 I2C
I2C 用 GPIO 模拟,内核已经有实现,请参考文档:Documentation/devicetree/bindings/i2c/i2c-gpio.txt
下面是使用的例子,dts 下配置 I2C 节点。
i2c@4 {
        compatible = "i2c-gpio";
        gpios = <&gpio5 9 GPIO_ACTIVE_HIGH>, /* sda */
                <&gpio5 8 GPIO_ACTIVE_HIGH>; /* scl */
        i2c-gpio,delay-us = <2>; /* ~100 kHz */
        #address-cells = <1>;
        #size-cells = <0>;
        pinctrl-names = "default";
        pinctrl-0 = <&i2c4_gpio>;
        status = "okay";
        gt9xx: gt9xx@14 {
                compatible = "goodix,gt9xx";
                reg = <0x14>;
                touch-gpio = <&gpio5 11 IRQ_TYPE_LEVEL_LOW>;
                reset-gpio = <&gpio5 10 GPIO_ACTIVE_HIGH>;
                max-x = <1200>;
                max-y = <1900>;
                tp-size = <911>;
                tp-supply = <&vcc_tp>;
                status = "okay";
        };
};
一般不推荐使用 GPIO,效率不高。
6. I2C 常见问题
因为我们有两个 i2c 驱动,所以仍然分两部分:
6.1 i2c-rk3x.c 驱动
如果调用 I2C 传输接口返回值为 -6(-ENXIO)时候,表示为 NACK 错误,即对方设备无应答响应,这种情况一般为外设的问题,常见的有以下几种情况:
I2C 地址错误;
I2C slave 设备处于不正常工作状态,比如没有上电,错误的上电时序以及设备异常等;
I2C 时序不符合 slave 设备所要求也会产生 NACK 信号,比如 slave 设备需要的是 stop 信号,而不是 repeat start 信号的时候;
I2C 总线受外部干扰导致的,用示波器测量可以看到是一个 ACK 波形。
当出现 I2C 的 log:”timeout, ipd: 0x00, state: 1”时,此时 I2C 控制器工作异常,无法产生中断状态,start 时序无法发出,有以下几种可能:
I2C SCL 或者 SDA Pin 脚 iomux 错误;
I2C 的上拉电压不对,如电压不够或者上拉电源没有等;
I2C Pin 脚被外设拉住,电压不对;
I2C 时钟未开,或者时钟源太小;
I2C 同时配置了 CON_START 和 CON_STOP 位。
当出现 I2C 的 log:”timeout, ipd: 0x10, state: 1”时,此时 I2C 控制器工作正常,但是 cpu 无法响应I2C 中断,此时可能 cpu0 被阻塞了(一般 I2C 中断都在 cpu0 上面,通过 cat /proc/interrups 可以查看),或者可能是 I2C 中断位被关闭了。
当出现 I2C 的 log 类似:”timeout, ipd: 0x80, state: 1”时,看到 ipd 为 0x80 打印,可以说明当前 SCL被 slave 拉住,要判断被哪个 slave 拉住:
一是排除法,适用于外设不多的情况,而且复现概率高;
二是需要修改硬件,在 SCL 总线上串入电阻,通过电阻两端产生的压差来确定,电压更低的那端外设为拉低的 slave,电阻的选取以不影响 I2C 传输且可以看出压差为标准,一般上拉电阻的 1/20 以上都可以,如果是 host 拉低也可以看出。另外在此基础上通过示波器来抓取波形更加直观,比较不同 slave 和 host 的低电平大小,与最后出问题时的低电平大小比较,相等的就是拉低总线的”元凶“。
常见的情况是 sda 被拉低,证明是谁拉低的,同样参考上面 “SCL 被拉低” 的方法两种。
6.2 i2c-rockchip.c 驱动
如果调用 I2C 传输接口返回值为 -11(-EAGAIN )时候,表示为 NACK 错误,即对方设备无应答响应,这种情况一般为外设的问题,常见的有以下几种情况:
I2C 地址错误;
I2C slave 设备处于不正常工作状态,比如没有上电,错误的上电时序以及设备异常等;
I2C 时序不符合 slave 设备所要求也会产生 NACK 信号,比如 slave 设备需要的是 stop 信号,而不是 repeat start 信号的时候;
I2C 总线受外部干扰导致的,用示波器测量可以看到是一个 ACK 波形。
当出现 I2C 的 log:”timeout, ipd: 0x00, state: 1”时,此时 I2C 控制器工作异常,无法产生中断状态,start 时序无法发出,有以下几种可能:
I2C SCL 或者 SDA Pin 脚 iomux 错误;
I2C 的上拉电压不对,如电压不够或者上拉电源没有等;
I2C Pin 脚被外设拉住,电压不对;
I2C 时钟未开,或者时钟源太小;
I2C 同时配置了 CON_START 和 CON_STOP 位。
当出现 I2C 的 log:”timeout, ipd: 0x10, state: 1”时,此时 I2C 控制器工作正常,但是 cpu 无法响应I2C 中断,此时可能 cpu0 被阻塞了(一般 I2C 中断都在 cpu0 上面,通过 cat /proc/interrups 可以查看),或者可能是 I2C 中断位被关闭了。
当出现 I2C 的 log 类似:”timeout, ipd: 0x80, state: 1”时,看到 ipd 为 0x80 打印,或者看到”scl washold by slave”的打印,可以说明当前 SCL 被 slave 拉住,要判断被哪个 slave 拉住:
一是排除法,适用于外设不多的情况,而且复现概率高;二是需要修改硬件,在 SCL 总线上串入电阻,通过电阻两端产生的压差来确定,电压更低的那端外设为拉低的 slave,电阻的选取以不影响 I2C 传输且可以看出压差为标准,一般上拉电阻的 1/20 以上都可以,如果是 host 拉低也可以看出。另外在此基础上通过示波器来抓取波形更加直观,比较不同 slave 和host 的低电平大小,与最后出问题时的低电平大小比较,相等的就是拉低总线的”元凶“。
常见的情况是 SDA 被拉低,证明是谁拉低的,同样参考上面 “ scl was hold by slave”的方法两种。
当出现 log “i2c is not in idle(state = ×)”的 log 时,表示 I2C 总线至少一个为低,解决办法参考上面:
“state=1” 表示 SDA 为低;
“state=2” 表示 SCL 为低;
“state=3” 表示 SCL 和 SDA 都为低。
6.3 Debug 之 I2C 波形
如果遇到的 I2C 问题以上情况都不是,最好的办法是抓取 I2C 出错时候的波形,通过波形来分析 I2C 问题,I2C 的波形非常有用,大部分的问题都能分析出来;可以在出错的地方让 cpu 卡住(比如 while(1)等),不发起新的 I2C 任务,最后抓到的波形应该就是出错的波形,如果需要过滤还可以加入设备 I2C 地址的判断条件等。