
Anwendbarkeit auf ArmSoM und Geltungsbereich der Quelle
Plattformreferenz zur Anpassung von ArmSoM-Systemen auf Grundlage der chinesischen/englischen V2.2.0. Keine Kombination aus Board, SDK/BSP, Kernel oder Verdrahtung wurde hier auf Hardware geprüft. Der nachstehende Geltungsbereich bedeutet nicht, dass jedes ArmSoM-Board oder jeder Kernel diese Funktionen unterstützt. Prüfen Sie den genauen SoC, Board-Schaltplan, SDK/BSP, Kernel-Treiber und Pinmux. Befehle, Patches, Protokolle und Messungen sind Quellbeispiele, keine ArmSoM-Testergebnisse.
Die chinesischen Abbildungen stammen aus dem chinesischen PDF; die englischen, russischen und deutschen Abbildungen aus dem englischen PDF.
| SoC laut Quelle | Kernel-Geltungsbereich laut Quelle |
|---|---|
| Alle Chips | Alle Versionen |
Rockchip I2C überträgt Daten zwischen externen Geräten über SDA und SCL. Jedes Gerät hat eine eindeutige Adresse und kann je nach Funktion senden oder empfangen; dazu gehören MCU-, LCD-, Speicher- und Tastaturschnittstellen. Der Controller unterstützt I2C/SMBus, ausschließlich Master-Modus, programmierbare Datenraten bis 400kbps (bei manchen Chips 1000kbps), 7-/10-Bit-Adressierung sowie bis zu 32 Byte je Interrupt- oder Polling-Vorgang. Der Bus benötigt Pull-up-Widerstände, deren Werte die Pull-up-Stärke bestimmen. Je nach SoC und Kernel kommt i2c-rk3x.c oder i2c-rockchip.c zum Einsatz, letzterer unter Kernel 3.10. Die Quelle nennt eine typische Höchstfrequenz von 1000K; prüfen Sie den tatsächlichen SoC und das elektrische Timing.
Redaktionelle Hinweise · ArmSoM-Dokumentation · Rockchip Linux
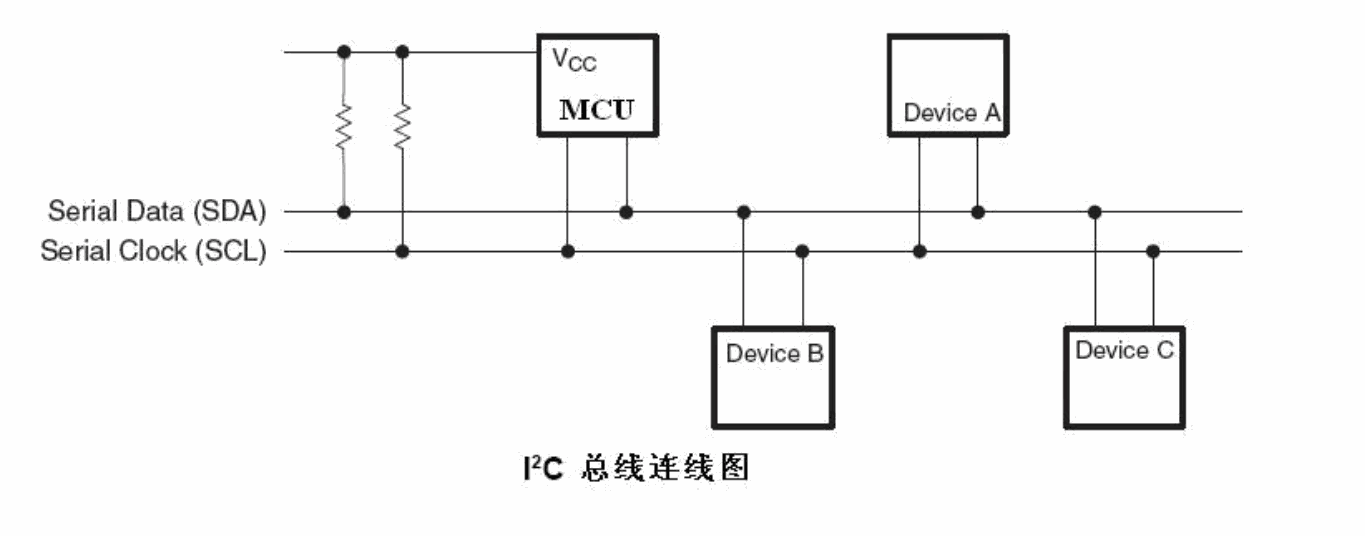
I2C-Pull-up-Beschaltung für SDA/SCL — englisches Quell-PDF S.2.
1. I2C-Ablauf
Der I2C-Ablauf ist bei den beiden Treibern für Kernel 4.4 und 3.10 weitgehend gleich. Schreiben erfolgt im einfachen TX-Modus (I2C_CON[1:0] = 2’b00), Lesen üblicherweise im TRX-Modus (I2C_CON[1:0] = 2’b01). Die folgenden Ablaufdiagramme zeigen, wie Software den I2C-Controller über seine Register konfiguriert und Aufgaben ausführt. Beschrieben werden 3 Teile: Sende-, Misch- und Empfangsmodus.
1.1 Reiner Sendemodus (I2C_CON[1:0]=2’b00)
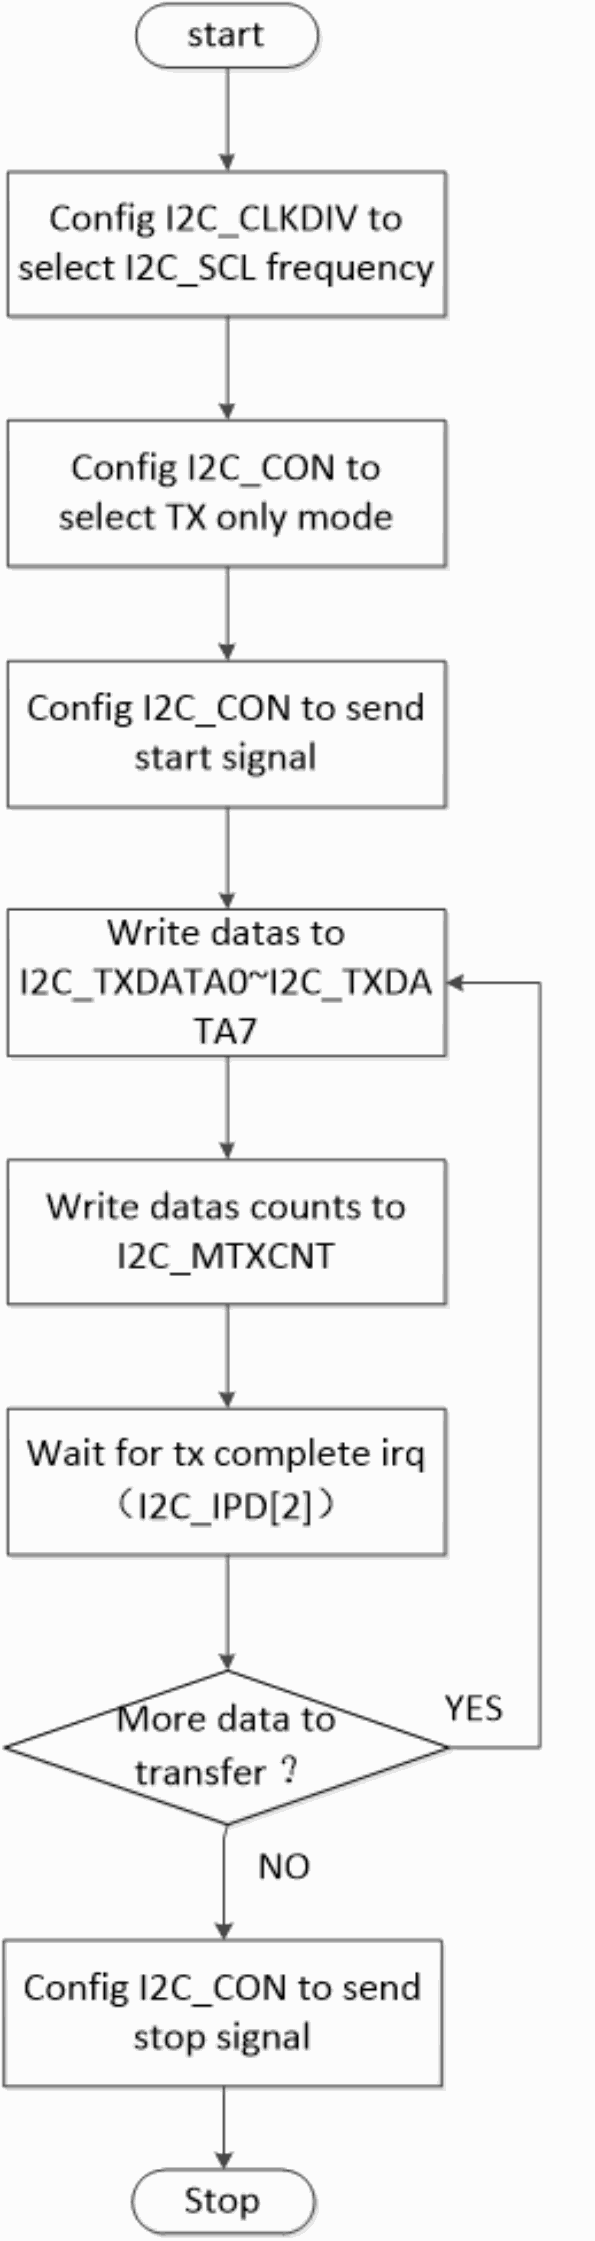
Controller-Ablauf im reinen I2C-Sendemodus — englisches Quell-PDF S.6.
1.2 Mischmodus (I2C_CON[1:0]=2’b01 oder I2C_CON[1:0]=2’b11)
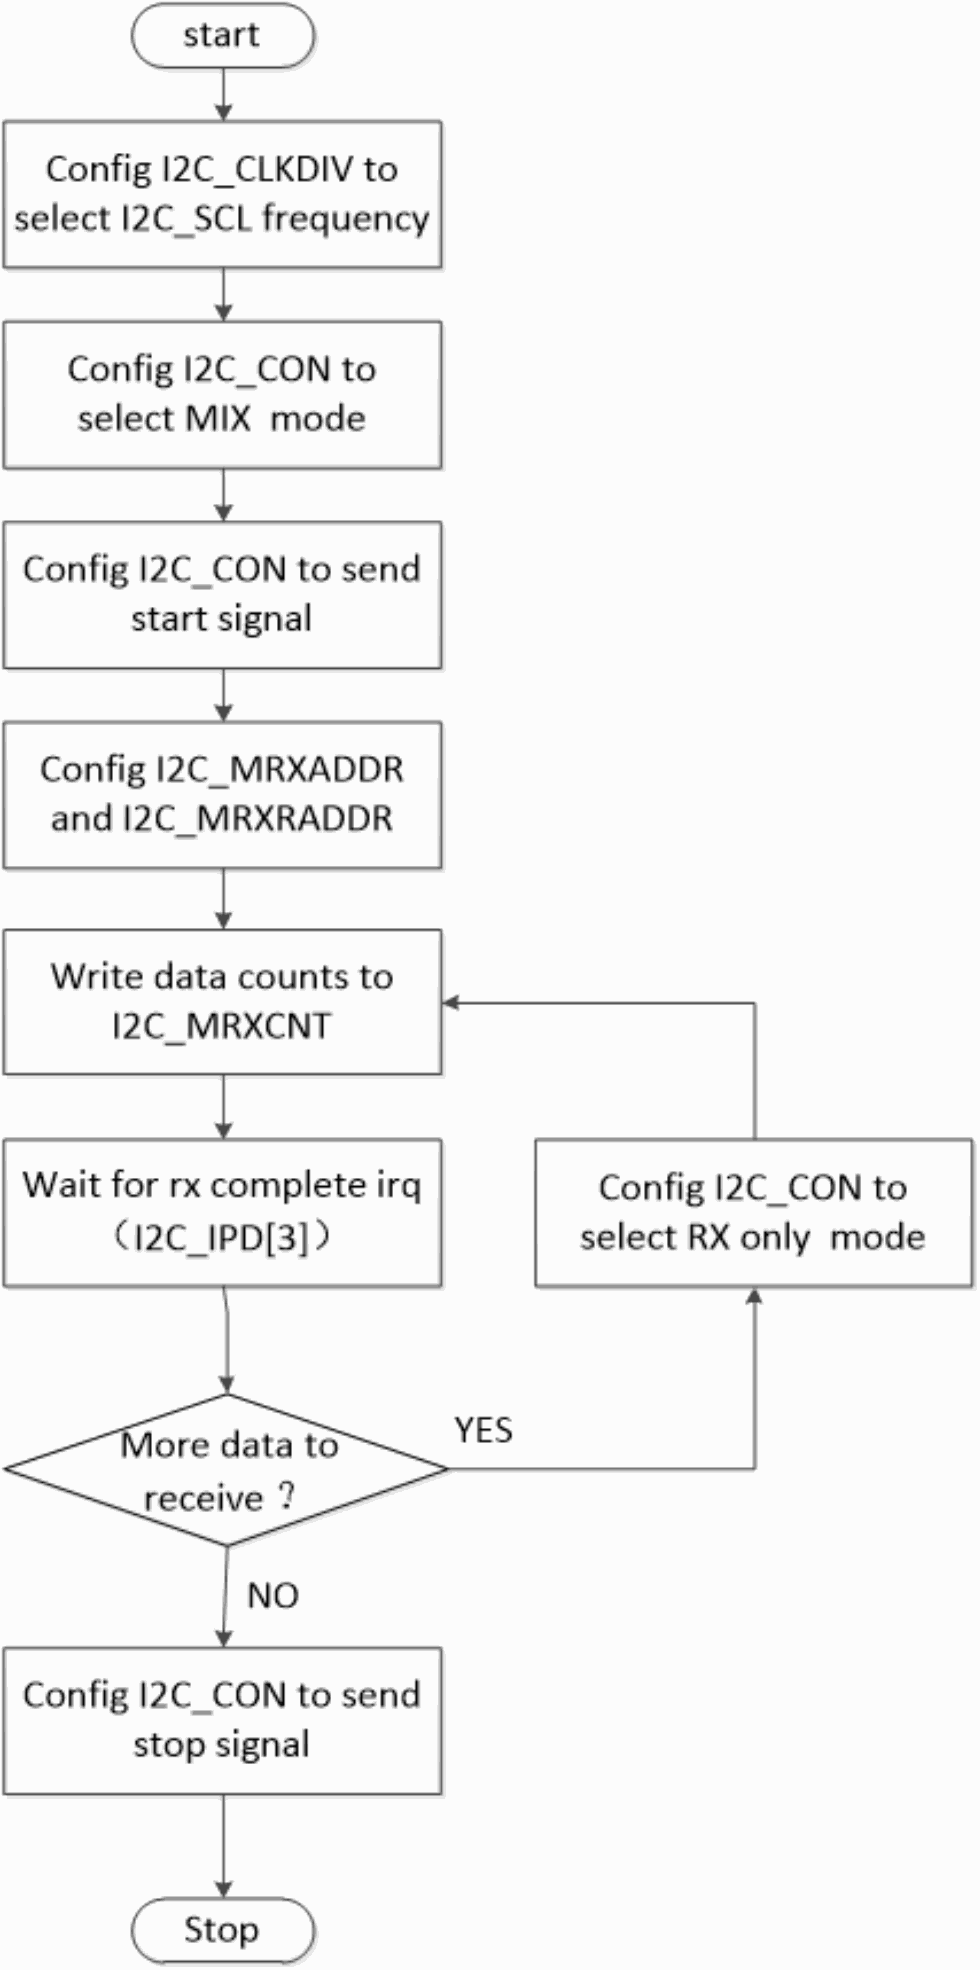
Controller-Ablauf im I2C-Mischmodus — englisches Quell-PDF S.7.
1.3 Reiner Empfangsmodus (I2C_CON[1:0]=2’b10)
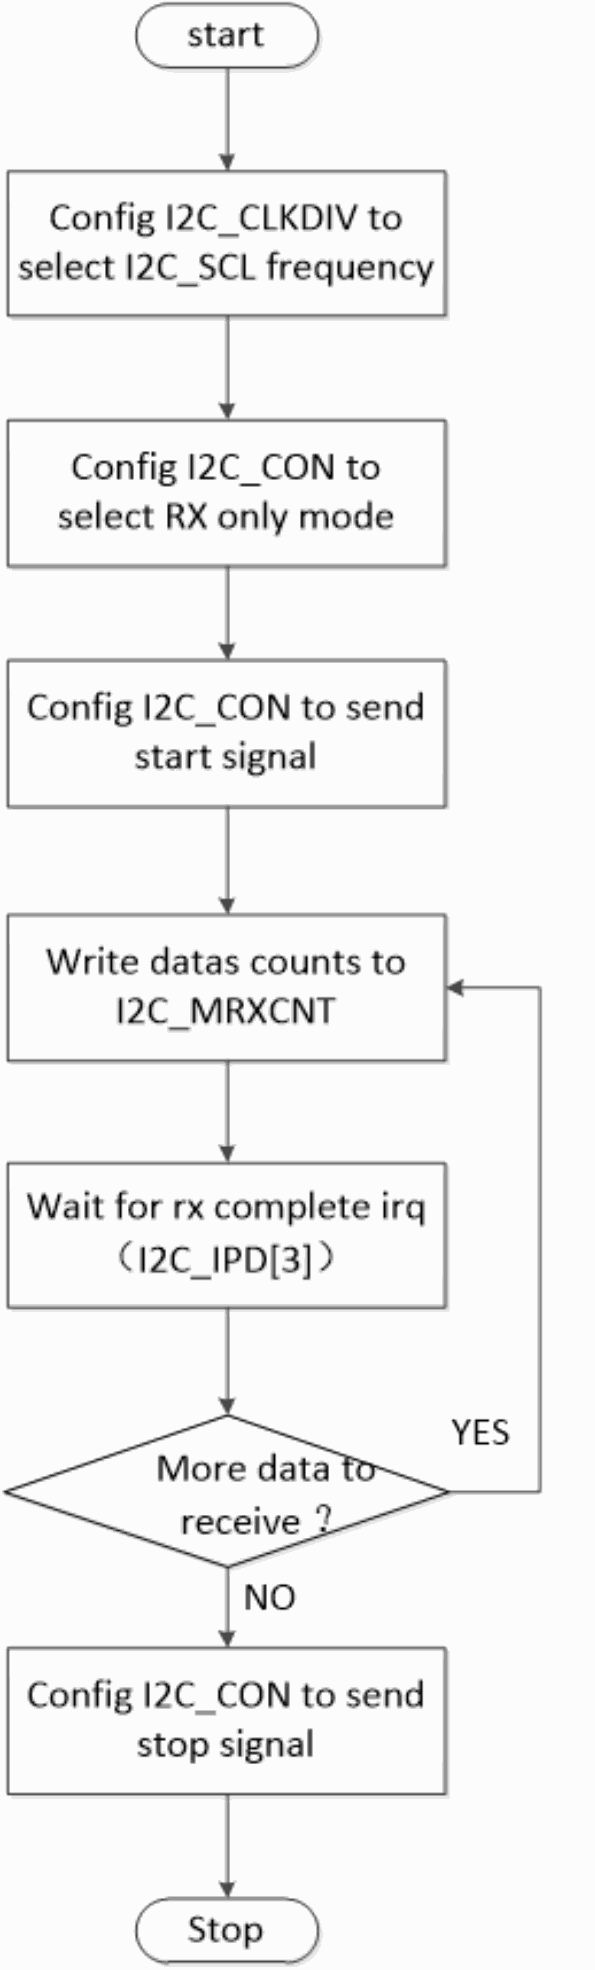
Controller-Ablauf im reinen I2C-Empfangsmodus — englisches Quell-PDF S.8.
Dies ist der grundlegende I2C-Ablauf. Einzelheiten der Umsetzung finden Sie im Treibercode.
2. I2C-Treiberparameter konfigurieren
Im Mittelpunkt steht die I2C-Frequenz. Die nutzbare Frequenz hängt nicht nur vom Chip, sondern auch von den Anstiegszeiten von SCL und SDA ab: Der I2C-Standard legt Anforderungen für steigende und fallende Flanken fest, insbesondere für die Anstiegszeit. Wird der vorgeschriebene Höchstwert überschritten, kann die Kommunikation scheitern. Die folgende Abbildung zeigt die vorgeschriebenen Minimal- und Maximalwerte und ihren Zusammenhang:
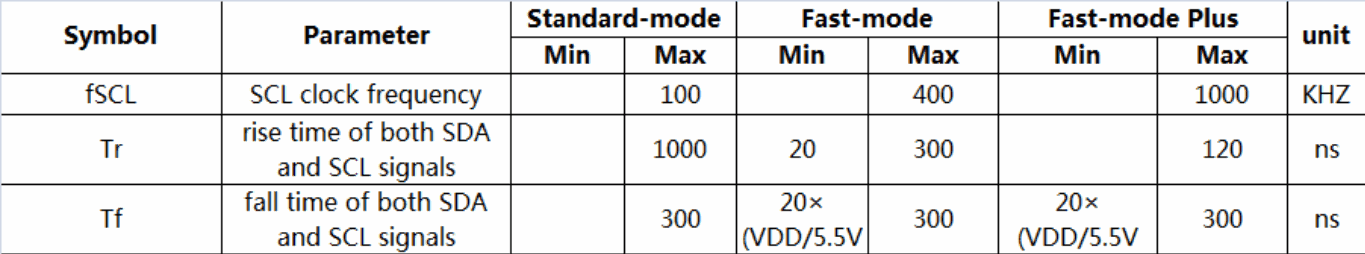
I2C-Frequenz und Grenzen der Anstiegs-/Abfallzeiten — englisches Quell-PDF S.9.
| Symbol | Parameter | Standard min. | Standard max. | Fast min. | Fast max. | Fast Plus min. | Fast Plus max. | Einheit |
|---|---|---|---|---|---|---|---|---|
| fSCL | SCL-Taktfrequenz | 100 | 400 | 1000 | KHZ | |||
| Tr | SDA/SCL-Anstiegszeit | 1000 | 20 | 300 | 120 | ns | ||
| Tf | SDA/SCL-Abfallzeit | 300 | 20×(VDD/5.5V | 300 | 20×(VDD/5.5V | 300 | ns |
In der Abbildung fehlen schließende Klammern in den Formeln für das Tf-Minimum; der Quelltext bleibt wörtlich erhalten. Leere Zellen sind auch im Original leer und bedeuten nicht null.
Die Anstiegszeit Tr und die Abfallzeit Tf müssen mit einem Oszilloskop gemessen werden; siehe folgende Darstellung:
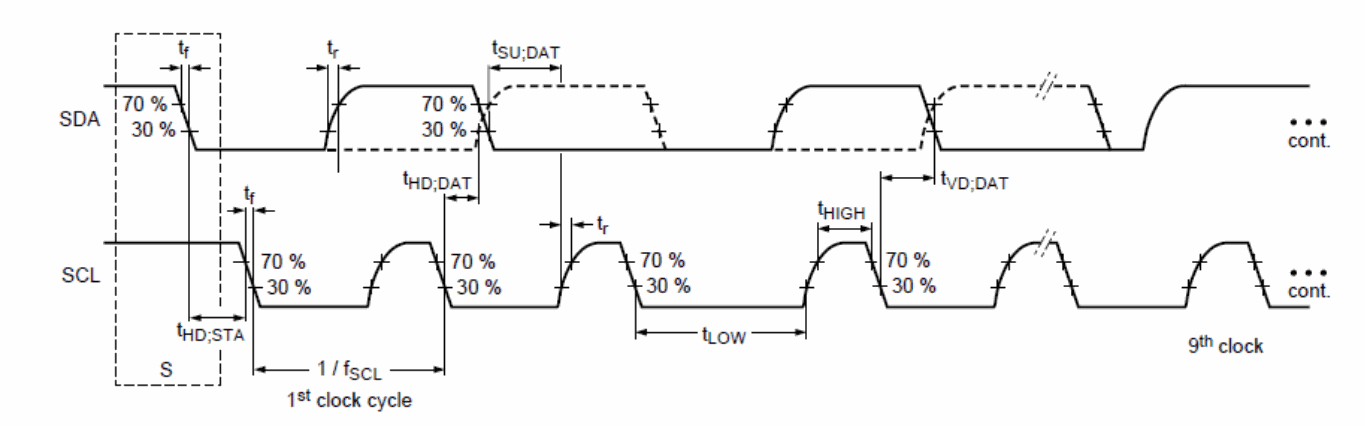
Oszilloskopmessung der I2C-Anstiegs-/Abfallzeit — englisches Quell-PDF S.9.
Die I2C-Treiber i2c-rk3x.c und i2c-rockchip.c unterscheiden sich wie folgt:
2.1 Treiber i2c-rk3x.c konfigurieren
Die Konfiguration des Treibers i2c-rk3x.c erfolgt im DTS; Referenz ist Documentation/devicetree/bindings/i2c/i2c-rk3x.txt. Hier stehen die Einstellungen i2c-scl-rising-time-ns und i2c-scl-falling-time-ns im Mittelpunkt:
clock-frequency: Die Standardfrequenz beträgt 100k und kann unverändert bleiben; andere Frequenzen müssen konfiguriert werden. Die maximal konfigurierbare Frequenz hängt von i2c-scl-rising-time-ns ab. Für 400k setzen Sie beispielsweise clock-frequency= <400000>; im DTS.
i2c-scl-rising-time-ns: Die SCL-Anstiegszeit wird durch die Hardware bestimmt und lässt sich durch Änderung des Pull-up-Widerstands beeinflussen. Sie muss wie oben gezeigt mit dem Oszilloskop gemessen werden. Beträgt sie beispielsweise 265ns, setzen Sie i2c-scl-rising-time-ns= <265>; im DTS. Die Standardanstiegszeit kann beibehalten werden, doch die tatsächliche Anstiegszeit muss unter dem vom I2C-Standard für die gewählte Frequenz zugelassenen Höchstwert liegen.
i2c-scl-falling-time-ns: Die SCL-Abfallzeit ändert sich üblicherweise nicht und entspricht i2c-sda-falling-time-ns. Auch hierfür ist normalerweise keine Konfiguration erforderlich.
&i2c1 {
    status = "okay";
    i2c-scl-rising-time-ns = <265>;
    i2c-scl-falling-time-ns = <11>;
    clock-frequency = <400000>;
    es8316: es8316@10 {
        #sound-dai-cells = <0>;
        compatible = "everest,es8316";
        reg = <0x10>;
        clocks = <&cru SCLK_I2S_8CH_OUT>;
        clock-names = "mclk";
        spk-con-gpio = <&gpio0 11 GPIO_ACTIVE_HIGH>;
        hp-det-gpio = <&gpio4 28 GPIO_ACTIVE_LOW>;
    };
};
2.2 Treiber i2c-rockchip.c konfigurieren
Auch i2c-rockchip.c beachtet die Beziehung zwischen I2C-Frequenz und SCL-Anstiegszeit. Ob eine höhere Frequenz möglich ist, hängt von i2c-scl-rising-time-ns ab. Die I2C-Frequenz wird direkt im Code über das Feld scl_rate der Struktur i2c_msg eingestellt. Standardmäßig bleibt sie bei 100k; folgende Konfiguration zeigt 200K:
struct i2c_msg xfer_msg;
xfer_msg[0].addr = client->addr;
xfer_msg[0].len = num;
xfer_msg[0].flags = client->flags;
xfer_msg[0].buf = buf;
xfer_msg[0].scl_rate = 200 * 1000; /* 200K i2c clock frequency */
3. I2C verwenden
Weitere Hinweise zur I2C-Nutzung stehen in Documentation/i2c/*. Die folgenden Abschnitte konzentrieren sich auf Lesen und Schreiben:
3.1 Kernel-Space
Die Rockchip-I2C-Sende- und Empfangskommunikation verwendet die Linux-Standardschnittstelle. Hinweise zum Senden und Empfangen finden Sie unter Documentation/i2c/writing-clients im Kernel.
3.2 User-Space
I2C-Geräte werden normalerweise durch einen Kernel-Treiber gesteuert. Über /dev/i2c-%d lassen sich jedoch auch sämtliche Geräte am Bus aus dem Benutzermodus erreichen. Weitere Beschreibungen und Beispiele enthält Documentation/i2c/dev-interface im Kernel.
4. I2C-Werkzeuge
I2C-Tools sind quelloffene Werkzeuge, die sich herunterladen und cross-kompilieren lassen. Quellcode: https://www.kernel.org/pub/software/utils/i2c-tools/ oder <git clone git://git.kernel.org/pub/scm/utils/i2c-tools/i2c-tools.git>
Nach der Kompilierung entstehen Werkzeuge wie i2cdetect, i2cdump, i2cset, i2cget und i2ctransfer, die direkt auf der Befehlszeile verwendbar sind. Alle I2C-Werkzeuge sind quelloffen. Hinweise zu Kompilierung und Verwendung stehen in README und Hilfe.
Ergänzung aus dem chinesischen PDF S.11: i2cdetect listet I2C-Busse und scannt deren Geräte; i2cdump liest alle Registerwerte eines I2C-Geräts; i2cget liest ein Register; i2cset schreibt ein Register.
5. I2C mit GPIO nachbilden
Die Nachbildung von I2C über GPIO ist im Kernel bereits umgesetzt. Siehe Documentation/devicetree/bindings/i2c/i2c-gpio.txt.
Es folgt ein Beispiel für I2C-Knoten im DTS.
i2c@4 {
        compatible = "i2c-gpio";
        gpios = <&gpio5 9 GPIO_ACTIVE_HIGH>, /* sda */
                <&gpio5 8 GPIO_ACTIVE_HIGH>; /* scl */
        i2c-gpio,delay-us = <2>; /* ~100 kHz */
        #address-cells = <1>;
        #size-cells = <0>;
        pinctrl-names = "default";
        pinctrl-0 = <&i2c4_gpio>;
        status = "okay";
        gt9xx: gt9xx@14 {
                compatible = "goodix,gt9xx";
                reg = <0x14>;
                touch-gpio = <&gpio5 11 IRQ_TYPE_LEVEL_LOW>;
                reset-gpio = <&gpio5 10 GPIO_ACTIVE_HIGH>;
                max-x = <1200>;
                max-y = <1900>;
                tp-size = <911>;
                tp-supply = <&vcc_tp>;
                status = "okay";
        };
};
Wegen der geringen Effizienz wird die GPIO-Methode normalerweise nicht empfohlen.
6. Häufige I2C-Fragen
Da zwei I2C-Treiber vorhanden sind, besteht auch dieses Kapitel aus zwei Teilen:
6.1 Treiber i2c-rk3x.c
6.1.1 NACK-Fehler
Gibt die I2C-Übertragungsschnittstelle -6 (-ENXIO) zurück, handelt es sich um einen NACK-Fehler: Das Slave-Gerät antwortet nicht. Die Ursache liegt üblicherweise bei der Peripherie. Häufige Fälle:
Die I2C-Adresse ist falsch;
das I2C-Slave-Gerät befindet sich in einem fehlerhaften Betriebszustand, etwa ohne Versorgung, mit falscher Einschaltreihenfolge oder mit einem Gerätefehler;
das I2C-Timing erfüllt die Anforderungen des Slave-Geräts nicht, was ebenfalls NACK auslöst. Erwartet das Gerät beispielsweise ein Stop-Signal, empfängt aber einen wiederholten Start, entsteht NACK;
eine durch externe Signale verursachte I2C-Busstörung ist bei Messung mit dem Oszilloskop erkennbar.
6.1.2 Timeout-Fehler
6.1.2.1 Fall 1
Erscheint im I2C-Protokoll timeout, ipd: 0x00, state: 1, arbeitet der Controller fehlerhaft, erzeugt keinen Interruptstatus und kann die Startsequenz nicht senden. Mögliche Ursachen:
falscher IO-MUX für den I2C-SCL- oder SDA-Pin;
falsche I2C-Pull-up-Spannung, etwa zu geringe Spannung oder fehlende Pull-up-Versorgung;
die Peripheriehardware hält den I2C-Pin auf einem falschen Spannungspegel;
Der I2C-Takt ist nicht aktiviert oder die Taktquellenfrequenz ist zu niedrig;
CON_START und CON_STOP sind gleichzeitig konfiguriert.
6.1.2.2 Fall 2
Bei timeout, ipd: 0x10, state: 1 arbeitet der I2C-Controller korrekt, aber die CPU reagiert nicht auf seinen Interrupt. Möglicherweise ist cpu0 blockiert; der I2C-Interrupt liegt normalerweise auf cpu0, prüfbar mit dem Quellbefehl cat /proc/interrups. Oder die I2C-Interruptquelle ist abgeschaltet, sodass IRQ keine CPU-Behandlung auslösen kann.
6.1.2.3 Fall 3
Bei timeout, ipd: 0x80, state: 1 bedeutet ipd=0x80, dass ein Slave SCL festhält. Bei mehreren Slaves muss das betreffende Gerät ermittelt werden:
Die erste Methode ist das Ausschlussverfahren. Es eignet sich bei wenigen Peripheriegeräten und hoher Wiederholwahrscheinlichkeit.
Die zweite Methode erfordert einen Hardwareumbau: Schalten Sie einen Widerstand in Reihe zur SCL-Leitung. Anhand des Spannungsabfalls darüber lässt sich feststellen, dass das Gerät auf der Seite mit niedrigerer Spannung die Leitung herunterzieht. Der Widerstand darf die I2C-Übertragung nicht beeinträchtigen, muss aber einen messbaren Spannungsabfall erzeugen. Üblich sind 1/20 des Pull-up-Widerstands oder mehr. Auch wenn der Host die Leitung herunterzieht, ist eine Spannungsdifferenz sichtbar. Anschaulicher ist zusätzlich eine Oszilloskopaufnahme: Vergleichen Sie die Low-Pegel verschiedener Slaves und des Hosts und suchen Sie den Pegel, der beim Fehler auftritt. Das Slave-Gerät beziehungsweise der Host mit diesem Low-Pegel verursacht das Herunterziehen des Busses.
Häufig wird SDA heruntergezogen. Um den Verursacher nachzuweisen, verwenden Sie ebenfalls das oben für SCL beschriebene Verfahren.
6.2 Treiber i2c-rockchip.c
6.2.1 NACK-Fehler
Gibt die I2C-Übertragungsschnittstelle -11(-EAGAIN) zurück, handelt es sich um einen NACK-Fehler: Das Gegenüber antwortet nicht. Die Ursache liegt üblicherweise bei den Slave-Geräten. Häufige Fälle:
Die I2C-Adresse ist falsch;
das I2C-Slave-Gerät befindet sich in einem fehlerhaften Betriebszustand, etwa ohne Versorgung, mit falscher Einschaltreihenfolge oder mit einem Gerätefehler;
das I2C-Timing erfüllt die Anforderungen des Slave-Geräts nicht und löst NACK aus. Erwartet das Gerät beispielsweise ein Stop-Signal, empfängt aber einen wiederholten Start, entsteht NACK;
eine durch externe Signale verursachte I2C-Busstörung ist bei Messung mit dem Oszilloskop erkennbar.
6.2.2 Timeout-Fehler
6.2.2.1 Fall 1
Erscheint im I2C-Protokoll timeout, ipd: 0x00, state: 1, arbeitet der Controller fehlerhaft, erzeugt keinen Interruptstatus und kann die Startsequenz nicht senden. Mögliche Ursachen:
falscher IO-MUX für den I2C-SCL- oder SDA-Pin;
falsche I2C-Pull-up-Spannung, etwa zu geringe Spannung oder fehlende Pull-up-Versorgung;
die Peripheriehardware hält den I2C-Pin auf einem falschen Spannungspegel.
Der I2C-Takt ist nicht aktiviert oder die Taktquellenfrequenz ist zu niedrig;
CON_START und CON_STOP sind gleichzeitig konfiguriert.
6.2.2.2 Fall 2
Bei timeout, ipd: 0x10, state: 1 arbeitet der I2C-Controller korrekt, aber die CPU reagiert nicht auf seinen Interrupt. Möglicherweise ist cpu0 blockiert; der I2C-Interrupt liegt normalerweise auf cpu0, prüfbar mit dem Quellbefehl cat /proc/interrups. Oder die I2C-Interruptquelle ist abgeschaltet, sodass IRQ keine CPU-Behandlung auslösen kann.
6.2.2.3 Fall 3
Bei timeout, ipd: 0x80, state: 1 oder der Meldung scl was hold by slave bedeutet ipd=0x80, dass ein Slave SCL festhält. Bei mehreren Slaves muss das betreffende Gerät ermittelt werden:
Die erste Methode ist das Ausschlussverfahren. Es eignet sich bei wenigen Peripheriegeräten und hoher Wiederholwahrscheinlichkeit.
Die zweite Methode erfordert einen Hardwareumbau: Schalten Sie einen Widerstand in Reihe zur SCL-Leitung. Anhand des Spannungsabfalls darüber lässt sich feststellen, dass das Gerät auf der Seite mit niedrigerer Spannung die Leitung herunterzieht. Der Widerstand darf die I2C-Übertragung nicht beeinträchtigen, muss aber einen messbaren Spannungsabfall erzeugen. Üblich sind 1/20 des Pull-up-Widerstands oder mehr. Auch wenn der Host die Leitung herunterzieht, ist eine Spannungsdifferenz sichtbar. Anschaulicher ist zusätzlich eine Oszilloskopaufnahme: Vergleichen Sie die Low-Pegel verschiedener Slaves und des Hosts und suchen Sie den Pegel, der beim Fehler auftritt. Das Slave-Gerät beziehungsweise der Host mit diesem Low-Pegel verursacht das Herunterziehen des Busses.
Häufig wird SDA heruntergezogen. Um den Verursacher nachzuweisen, verwenden Sie ebenfalls das oben für SCL beschriebene Verfahren.
Die Meldung i2c is not in idle (state =x) bedeutet, dass mindestens eine I2C-Leitung Low ist. Zur Behebung siehe oben:
„state=1“ bedeutet SDA Low;
„state=2“ bedeutet SCL Low;
„state=3“ bedeutet SCL und SDA Low.
6.3 I2C-Wellenform
Wird Ihr I2C-Problem hier nicht beschrieben, zeichnen Sie am besten die Wellenform beim Auftreten des Fehlers auf und analysieren sie. I2C-Wellenformen sind sehr hilfreich und ermöglichen die Aufklärung der meisten Probleme. Sie können beim Fehler die aktuelle I2C-Aufgabe anhalten, etwa mit while(1), sodass die zuletzt vom Oszilloskop erfasste Wellenform die des Fehlers ist. Zum Filtern lassen sich weitere Bedingungen hinzufügen, beispielsweise die I2C-Adresse des Geräts.