
Статья полностью следует китайскому исходнику V1.0.1 объёмом 42 страницы. Английская и русская версии полностью переводят технический текст. Соответствующий английский PDF не предоставлен: все три версии используют 17 рисунков китайского PDF. Английские подписи, уже присутствующие на рисунках, сохранены; это не рисунки из английского исходника. Код, команды, комментарии и журналы сохраняют язык источника; подписи рисунков локализованы.
В таблице применимости указаны все платформы Rockchip, но отдельные примеры относятся к RK3399, RK3588 Android12, RV1103/RV1106, RV1108 и другим платформам. Это справочник по платформе для ArmSoM. Проверьте плату, SoC, ветку SDK/BSP, версию ядра/U-Boot, функции выводов и питание. Поддержка всеми платами и версиями не подразумевается. Единой версии ядра исходник не задаёт; отдельные примеры упоминают kernel-5.10 и настройки Android. Аппаратная проверка ArmSoM не проводилась; журналы и примеры взяты из исходника.
Аппаратный риск: несоответствие напряжения IO может повредить выводы. Прямая запись регистров, выход GPIO, управление тактированием и приостановкой способны влиять на периферию, систему и питание. Команды, патчи и аппаратные операции не выполнялись. Авторы, лицензии и технические сведения о коммитах внутри кода и патчей сохранены.
| SoC по исходнику |
|---|
| Все платформы Rockchip |
Неоднозначности исходника, исправления извлечения и проверка разделов: EDITORIAL-NOTES. ArmSoM · Rockchip Linux
1. IO-Domain
Типичные уровни выхода IO — 1.8v, 3.0v и 3.3v. Выходное напряжение зависит от напряжения домена питания данного IO и определяется аппаратным питанием.
io-domain — программная настройка регистров домена питания IO. Если она не соответствует реальному питанию, выводы этого домена могут перестать управляться и выдавать неправильные сигналы. Если IO работает неверно, мультиплексирование настроено правильно и другие потребители его не используют, но измеренный сигнал остаётся неправильным или программно не удаётся установить высокий/низкий уровень, проверьте регистры соответствующего домена питания. Подробное руководство io-domain находится в документации SDK.
Путь документации Android SDK: RKDocs\common\IO-Domain
Путь документации Linux SDK: docs\cn\Common\IO-DOMAIN
Примечание: некоторые SDK не содержат руководства io-domain. Используйте инструкции ниже либо запросите документ у соответствующего FAE.
Особое внимание следует обратить на новые микросхемы RK, например RK3588, RK3562, RV1106 и RV1103: согласно исходнику, программная настройка io_domains им не требуется, поскольку микросхема автоматически адаптируется к домену напряжения. Для проверки соберите стандартную прошивку EVB и просмотрите скрытый файл .xxx.dtb.dts.tmp, сохранённый при сборке ядра. Если в нём нет настройки io-domain, программно настраивать домен напряжения не требуется.
1.1 Настройка ядра
На примере RK3399 откройте раздел GRM/PMUGRF его TRM и найдите регистры io-domain по ключевым словам VSEL, volsel и vsel.
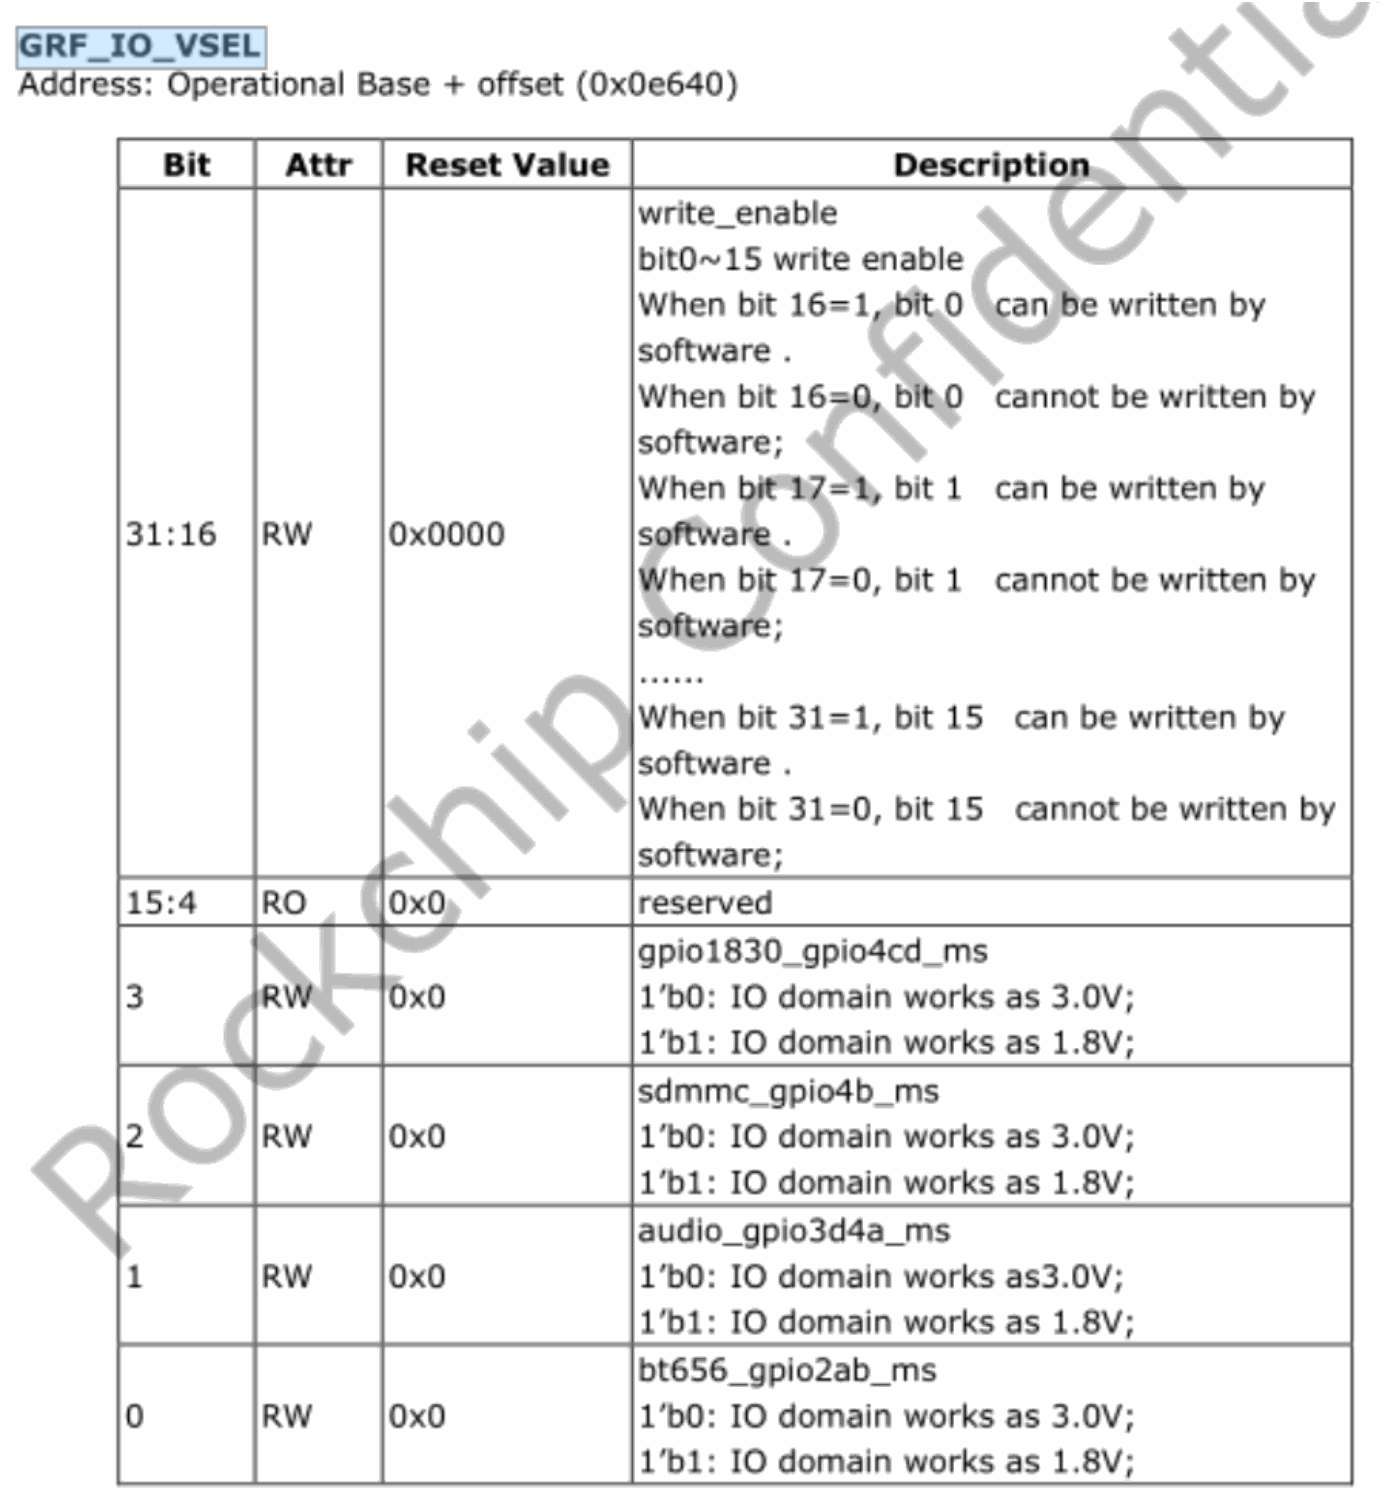
Технический рисунок китайского исходника, PDF p.5.
GRF_IO_VSEL — Адрес: рабочая база + смещение (0x0e640).
| Биты | Атрибут | Сброс | Описание |
|---|---|---|---|
| 31:16 | RW | 0x0000 | write_enable: разрешение записи bit0~15. При bit16=1 ПО может записывать bit0, при bit16=0 — не может; при bit17=1 ПО может записывать bit1, при bit17=0 — не может; …… при bit31=1 ПО может записывать bit15, при bit31=0 — не может. |
| 15:4 | RO | 0x0 | Зарезервировано |
| 3 | RW | 0x0 | gpio1830_gpio4cd_ms: 1’b0: домен IO работает при 3.0V; 1’b1: при 1.8V. |
| 2 | RW | 0x0 | sdmmc_gpio4b_ms: 1’b0: домен IO работает при 3.0V; 1’b1: при 1.8V. |
| 1 | RW | 0x0 | audio_gpio3d4a_ms: 1’b0: домен IO работает при 3.0V; 1’b1: при 1.8V. |
| 0 | RW | 0x0 | bt656_gpio2ab_ms: 1’b0: домен IO работает при 3.0V; 1’b1: при 1.8V. |
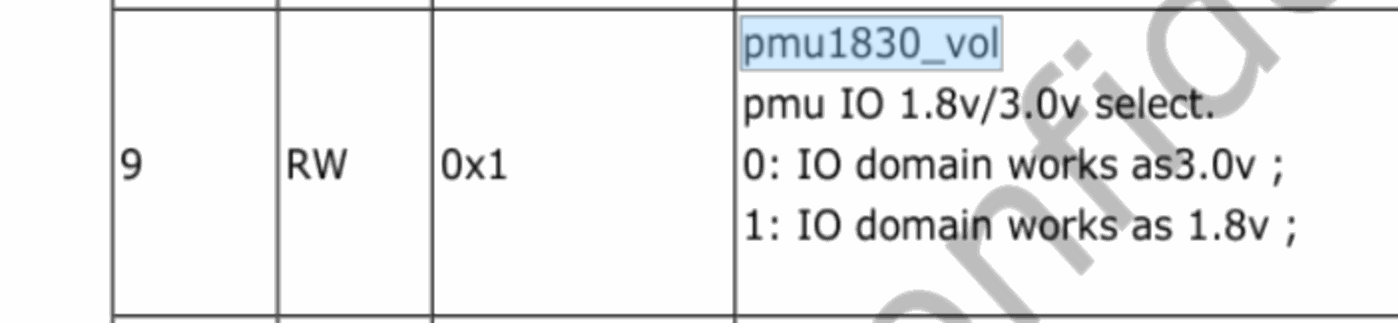
Технический рисунок китайского исходника, PDF p.5.
| Биты | Атрибут | Сброс | Описание |
|---|---|---|---|
| 9 | RW | 0x1 | pmu1830_vol: выбор PMU IO 1.8V/3.0V. 0: домен IO работает при 3.0V; 1: при 1.8V. |
Найдя регистры по ключевым словам, проверьте на схеме питание соответствующих выводов. Например, предположим, что весь ряд выводов gpio2 управляется неправильно:
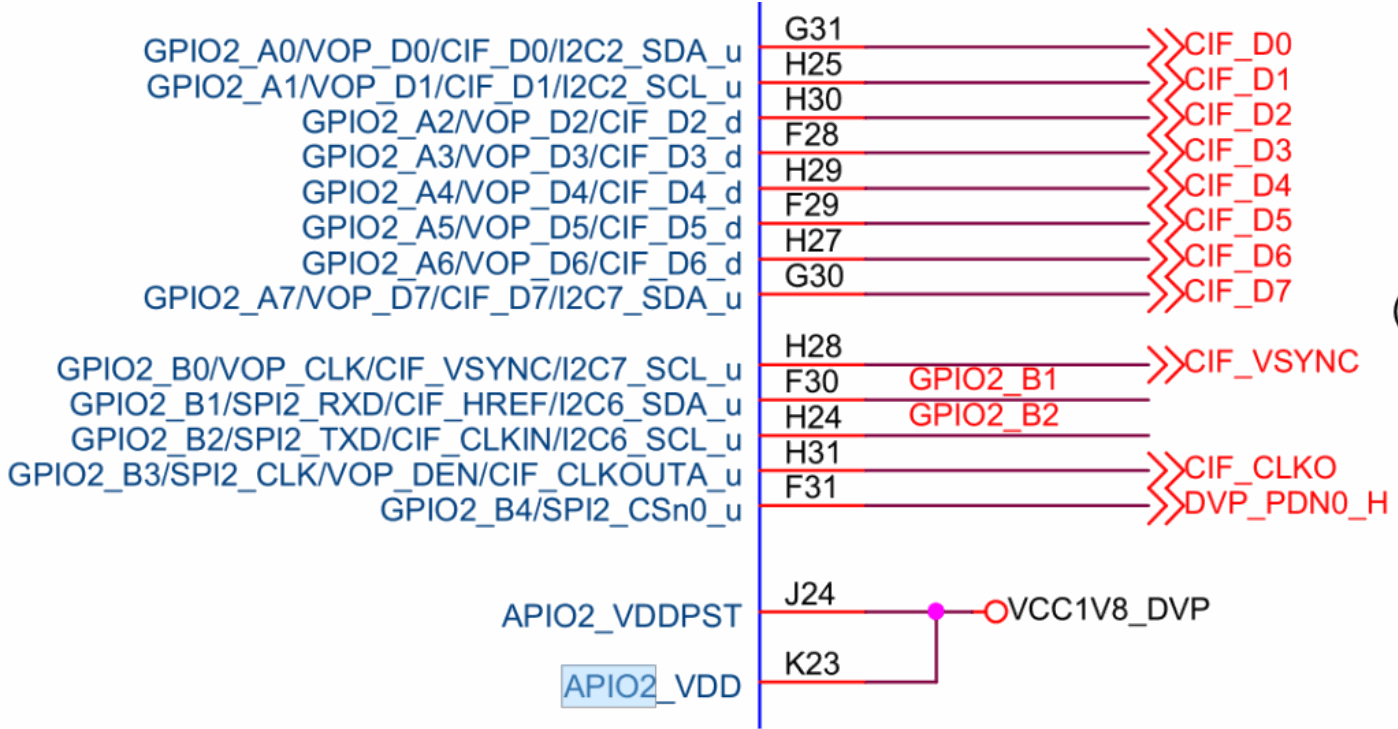
Технический рисунок китайского исходника, PDF p.6.
Этот ряд выводов питается от APIO2. В каталоге ядра SDK откройте kernel/Documentation/devicetree/bindings/power/rockchip-io-domain.txt. Там подробно описано программное определение питания APIO2:
Possible supplies for rk3399:
- bt656-supply: The supply connected to APIO2_VDD.
- audio-supply: The supply connected to APIO5_VDD.
- sdmmc-supply: The supply connected to SDMMC0_VDD.
- gpio1830 The supply connected to APIO4_VDD.
Possible supplies for rk3399 pmu-domains:
- pmu1830-supply:The supply connected to PMUIO2_VDD.
Найдите io_domain в каталоге dts:
&io_domains {
    status = "okay";
    bt656-supply = <&vcc1v8_dvp >;
    audio-supply = <&vcca1v8_codec>;
    sdmmc-supply = <&vcc_sdio>;
    gpio1830-supply = <&vcc_3v0>;
};
Убедитесь, что программная настройка соответствующего питания совпадает с аппаратной:
bt656-supply = <&vcc1v8_dvp>;
Просмотрите информацию отладочного узла:
console:/ # cat sys/kernel/debug/regulator/regulator_summary
Указанные здесь 1.8V правильны только при совпадении со схемой. Если значения различаются, приведите настройку в соответствие.
1.2 Настройка U-Boot
См. раздел 9.13 документа RKDocs/rk3399/Rockchip_RK3399_Developer_Guide_Android7.1_Software_CN&EN.pdf: добавление настройки io-domain в ветку rkdevelop U-Boot. Эта возможность решает следующие проблемы:
Она устраняет неправильные уровни IO или невозможность настройки iomux из-за неверного io-domain в U-Boot. Без настройки io-domain в U-Boot микросхема использует значения по умолчанию до загрузки ядром правильной конфигурации DTS; это занимает около 3~4s. Если домен подключён к 3.0V, а по умолчанию настроен на 1.8V, несоответствие напряжений может повредить IO RK3399.
Настройте io-domain ядра и убедитесь, что в U-Boot и ядре есть следующие два коммита (u-boot/drivers/power/rockchip-io-domain.c):
u-boot:
commit 5a4e354a116b45b8ac2311aaa3464a7e88cd13d5
Author: Jianqun Xu <jay.xu@rock-chips.com>
Date: Thu Mar 19 15:38:19 2020 +0800
power: support rockchip io-domain set
This patch should work with kernel dtb node property - "uboot-set" in io-domain node or pmu-io-domain node.
Change-Id: I86fa43d234091310ee08978ec42f5895fb010a8c
Signed-off-by: Jianqun Xu <jay.xu@rock-chips.com>
Signed-off-by: Wenping Zhang <wenping.zhang@rock-chips.com>
kernel:
commit f95ad65aabffa7450ff90a0dd4778cd5500de937
Author: Jianqun Xu <jay.xu@rock-chips.com>
Date: Fri Mar 20 09:52:57 2020 +0800
arm64: dts: rockchip: add 'uboot-set' in io-domain node for rk3399.
Add 'uboot-set' for io-domain node, which used by u-boot board init to set io domain.
Change-Id: Ia897e240c04d0b362551952278dadc8b4f2a8f2f
Signed-off-by: Jianqun Xu <jay.xu@rock-chips.com>
Signed-off-by: Wenping Zhang <wenping.zhang@rock-chips.com>
2. Разработка GPIO в ядре
В этом разделе описаны настройки и методы разработки GPIO в ядре.
2.1 Мультиплексирование GPIO
Настройка DTS
Следующая конфигурация использует RK3588 Android12 в качестве примера. Для работы с gpio3b7 задайте в DTS enable-gpios = <&gpio3 RK_PB7 GPIO_ACTIVE_HIGH>. Чтобы вывод до запуска ядра не оказался переключён на другую функцию и недоступен как GPIO, выберите функцию GPIO через pinctrl-names и pinctrl-0. Для запроса прерывания IO пример gpio3b6 показывает настройку входа с триггером Шмитта.
/{
    gpio_demo: gpio-demo {
        status = "okay";
        compatible = "rockchip,gpio-demo";
        enable-gpios = <&gpio3 RK_PB7 GPIO_ACTIVE_HIGH>;
        irq-gpios = <&gpio3 RK_PB6 GPIO_ACTIVE_HIGH>;
        pinctrl-names = "default";
        pinctrl-0 = <&gpio_pin &gpio_irq>;
    };
};
&pinctrl {
    gpio-pin {
        gpio_pin: gpio-pin {
            // Configure gpio3b7 iomux to GPIO
            rockchip,pins = <3 RK_PB7 RK_FUNC_GPIO &pcfg_pull_none>;
        };
    };
    gpio-irq {
        gpio_irq: gpio-irq {
            // Configure gpio3b6 iomux to GPIO and schmidt input mode
            rockchip,pins = <3 RK_PB6 RK_FUNC_GPIO &pcfg_pull_none_smt>;
        };
    };
};
Узлы, на которые ссылается pinctrl-0, должны соблюдать следующие правила:
Они должны находиться внутри pinctrl, иметь структуру function+group и соблюдать остальные основные правила DTS. Формат function+group:
function {
    group {
        rockchip,pin = <gpiobank gpionum iomuxfunc &config>;
    };
};
iomuxfunc определяет выбранную функцию; RK_FUNC_GPIO задаёт GPIO. config настраивает подтяжку вверх/вниз, входной триггер Шмитта и силу выходного драйвера. См. файл SDK rockchip-pinconf.dtsi: RK перечисляет доступные конфигурации в узле pinctrl DTS, например:
&pinctrl {
    pcfg_pull_up: pcfg-pull-up {
        bias-pull-up;
    };
    pcfg_pull_down: pcfg-pull-down {
        bias-pull-down;
    };
    pcfg_pull_none: pcfg-pull-none {
        bias-disable;
    };
    pcfg_pull_none_smt: pcfg-pull-none-smt {
        bias-disable;
        input-schmitt-enable;
    };
    pcfg_pull_none_drv_level_0: pcfg-pull-none-drv-level-0 {
        bias-disable;
        drive-strength = <0>;
    };
    ......
    pcfg_output_high: pcfg-output-high {
        output-high;
    };
    ......
    pcfg_output_low: pcfg-output-low {
        output-low;
    };
    ......
};
Здесь drive-strength = <2> выбирает уровень силы драйвера 2; в соответствующий регистр записывается 2. На рисунке показаны уровни gpio2a0 из TRM RK3588: уровень 2 соответствует 50ohm.
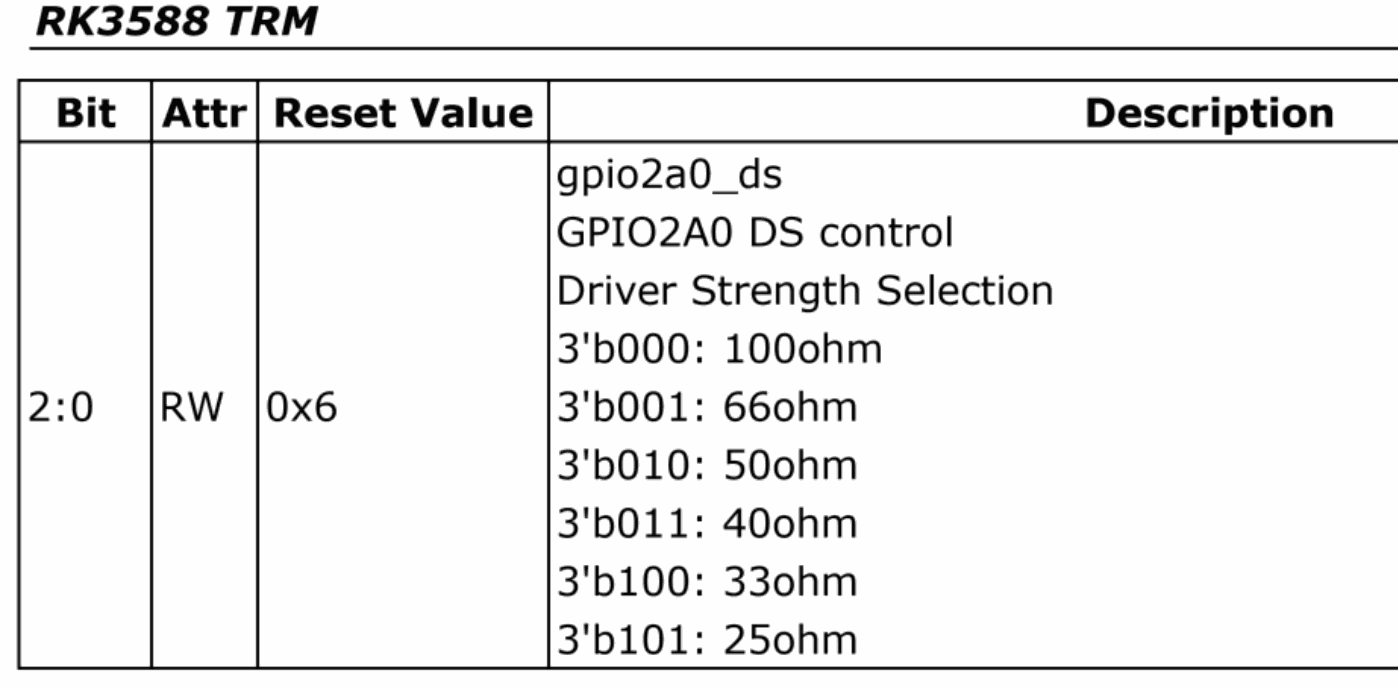
Технический рисунок китайского исходника, PDF p.10.
RK3588 TRM
| Биты | Атрибут | Сброс | Описание |
|---|---|---|---|
| 2:0 | RW | 0x6 | gpio2a0_ds: управление GPIO2A0 DS, выбор силы драйвера. 3’b000: 100ohm; 3’b001: 66ohm; 3’b010: 50ohm; 3’b011: 40ohm; 3’b100: 33ohm; 3’b101: 25ohm. |
Код пользовательского драйвера
На примере RK3588 Android12: после настройки DTS пользовательский драйвер получает эту конфигурацию и управляет GPIO. Для запроса GPIO и работы с ним используются следующие функции.
// Get the GPIO device. If multiple devices are used, the index parameter must be included
struct gpio_desc *gpiod_get(struct device *dev, const char *con_id,
                    enum gpiod_flags flags)
struct gpio_desc *gpiod_get_index(struct device *dev,
                      const char *con_id, unsigned int idx,
                      enum gpiod_flags flags)
// Release the GPIO device
void gpiod_put(struct gpio_desc *desc)
void gpiod_put_array(struct gpio_descs *descs)
// Set gpio input/output
int gpiod_direction_input(struct gpio_desc *desc)
int gpiod_direction_output(struct gpio_desc *desc, int value)
// Get/Set gpio value
int gpiod_get_value(const struct gpio_desc *desc);
void gpiod_set_value(struct gpio_desc *desc, int value);
//Get the GPIO IRQ interrupt number
int gpiod_to_irq(const struct gpio_desc *desc)
......
Пример работы с GPIO в пользовательском драйвере:
// SPDX-License-Identifier: GPL-2.0
/*
 * Copyright (c) 2020 Rockchip Electronics Co. Ltd.
 *
 * Author:Johnny Shi <nengqiang.shi@rock-chips.com>
 */
/* The following code is based on the RK3588 Android 12 platform */
#include <linux/gpio/consumer.h>
#include <linux/interrupt.h>
#include <linux/kernel.h>
#include <linux/math64.h>
#include <linux/module.h>
#include <linux/of_graph.h>
#include <linux/phy/phy.h>
#include <linux/platform_device.h>
static irqreturn_t irq_demo_handler(int irq, void *dev_id)
{
    printk("------irq_demo------\n");
    return IRQ_HANDLED;
}
static int gpio_demo_probe(struct platform_device *pdev)
{
    struct gpio_desc *enable_gpio, *irq_gpio;
    int irq;
    int ret;
    printk("------gpio_demo_probe------\n");
    // Get the gpio3b7 pin and set it as output
    enable_gpio = devm_gpiod_get_index(&pdev->dev, "enable", 0, GPIOD_OUT_HIGH);
    if (IS_ERR(enable_gpio)) {
        ret = PTR_ERR(enable_gpio);
         dev_err(&pdev->dev, "failed to request enable GPIO: %d\n", ret);
        return ret;
    }
    // Get the gpio3b6 pin and set it as input
    irq_gpio = devm_gpiod_get_index(&pdev->dev, "irq", 0, GPIOD_IN);
    if (IS_ERR(irq_gpio)) {
        ret = PTR_ERR(irq_gpio);
         dev_err(&pdev->dev, "failed to request irq GPIO: %d\n", ret);
        return ret;
    }
    // Get the gpio3b6 IRQ interrupt number and request IRQ
    irq = gpiod_to_irq(irq_gpio);
    ret = request_irq(irq, irq_demo_handler, IRQF_TRIGGER_FALLING, "demo_irq", NULL);
    if (ret) {
         dev_err(&pdev->dev, "failed to request IRQ: %d\n", ret);
        return ret;
    }
    // Set gpio3b7 pin output high
    gpiod_set_value(enable_gpio, 1);
    return 0;
}
static const struct of_device_id gpio_demo_of_match[] = {
    { .compatible = "rockchip,gpio-demo" },
    {}
};
static struct platform_driver gpio_demo_driver = {
    .driver = {
        .name = "gpio-demo",
        .of_match_table = of_match_ptr(gpio_demo_of_match),
    },
    .probe = gpio_demo_probe,
// .remove = gpio_demo_remove,
};
module_platform_driver(gpio_demo_driver);
MODULE_DESCRIPTION("Rockchip gpio demo driver");
MODULE_LICENSE("GPL v2");
Согласно DTS драйвер получает gpio3b7 через devm_gpiod_get_index(&pdev->dev, "enable", 0, GPIOD_OUT_HIGH). Свойство GPIO_ACTIVE_HIGH задаёт активный высокий уровень, а GPIOD_OUT_HIGH инициализирует gpio3b7 как выход. gpiod_set_value(enable_gpio, 1) устанавливает высокий уровень. Для запроса IRQ сначала получите gpio3b6 через devm_gpiod_get_index(&pdev->dev, "irq", 0, GPIOD_IN) и инициализируйте его как вход. Затем используйте gpiod_to_irq(irq_gpio) и request_irq(irq, irq_demo_handler, IRQF_TRIGGER_FALLING, "demo_irq", NULL).
2.2 Ввод и вывод GPIO
В DTS задайте pinctrl-names равным default и настройте свойство GPIO в pinctrl-0 как pcfg_output_high либо pcfg_output_low для непосредственного вывода высокого или низкого уровня. При загрузке драйвер автоматически применяет свойства GPIO из pinctrl-0.
Например:
imx415: imx415@1a {
    compatible = "sony,imx415";
    reg = <0x1a>;
    clocks = <&cru CLK_MIPI_CAMARAOUT_M1>;
    clock-names = "xvclk";
    pinctrl-names = "default";
- pinctrl-0 = <&mipim0_camera1_clk>;
+ pinctrl-0 = <&mipim0_camera1_clk &test_gpio>; //添加一个test_gpio
    power-domains = <&power RK3588_PD_VI>;
    ......
}
&pinctrl {
    test {
        test_gpio: test-gpio {
            //GPIO3_B1配置为高电平输出,也可以配置为pcfg_output_low,低电平输出。
            rockchip,pins = <3 RK_PB1 RK_FUNC_GPIO &pcfg_output_high>;
        };
    };
}
Для входа GPIO обычно достаточно pcfg_pull_none либо pcfg_pull_none_smt.
2.3 Динамическое переключение функций IO
Функцию вывода IO можно менять динамически: например, на одном этапе работы ядра использовать его как UART, а на другом — как обычный GPIO. Ниже приведена конфигурация для RK3588 Android12.
Настройка DTS
Помимо четырёх состояний ядра в pinctrl-names можно задавать собственные состояния. Состояние default выбирает выводы uart3 и автоматически привязывается и применяется ядром после сопоставления пользовательского драйвера; драйверу не требуется повторять настройку. Собственное состояние показано в pinctrl-names=”iomux-exchange”. Драйвер может разобрать его и динамически выбирать функции выводов по необходимости.
/{
    iomux_exchange: iomux-exchange {
        compatible= "iomux-exchange-demo";
        pinctrl-names= "default", "iomux-exchange";
        pinctrl-0= <&uart3m0_xfer>;
        pinctrl-1= <&uart3m0_gpio>;
    };
    &pinctrl {
        uart3 {
            /omit-if-no-ref/
            uart3m0_xfer: uart3m0-xfer {
                rockchip,pins =
                    /* uart3_rx_m0 */
                    <1 RK_PC0 10 &pcfg_pull_up>,
                    /* uart3_tx_m0 */
                    <1 RK_PC1 10 &pcfg_pull_up>;
            };
        uart3-gpio{
            uart3m0_gpio: uart3m0-gpio {
                rockchip,pins =
                    <1 RK_PC0 RK_FUNC_GPIO &pcfg_pull_none>,
                    <1 RK_PC1 RK_FUNC_GPIO &pcfg_pull_none>;
            };
        };
    };
};
Код пользовательского драйвера
Драйвер получает ресурсы pinctrl через devm_pinctrl_get, собственную конфигурацию GPIO через pinctrl_lookup_state и применяет состояние выводов через pinctrl_select_state. Пример кода:
// SPDX-License-Identifier: GPL-2.0
/*
 * Copyright (c) 2020 Rockchip Electronics Co. Ltd.
 *
 * Author:Johnny Shi <nengqiang.shi@rock-chips.com>
 */
/* The following code is based on the RK3588 Android 12 platform */
#include <linux/gpio/consumer.h>
#include <linux/interrupt.h>
#include <linux/kernel.h>
#include <linux/math64.h>
#include <linux/module.h>
#include <linux/of_graph.h>
#include <linux/phy/phy.h>
#include <linux/platform_device.h>
#include <linux/pinctrl/consumer.h>
struct pinctrl *uart_pinctrl;
struct pinctrl_state *uart_default;//uart
struct pinctrl_state *uart_gpio;//gpio
static int iomux_exchange(int select) {
    int ret = 0;
    if (select) {
        ret = pinctrl_select_state(uart_pinctrl, uart_gpio);
    } else {
        ret = pinctrl_select_state(uart_pinctrl, uart_default);
    }
    return ret;
}
static int iomux_exchange_demo_probe(struct platform_device *pdev)
{
    printk("------iomux_exchange_demo_probe------\n");
    uart_pinctrl = devm_pinctrl_get(&pdev->dev);
    if (IS_ERR_OR_NULL(uart_pinctrl)) {
        printk("Failed to get pin ctrl\n");
        return PTR_ERR(uart_pinctrl);
    }
    // Gets the pinctrl status property of "default"
    uart_default = pinctrl_lookup_state(uart_pinctrl, "default");
    if (IS_ERR_OR_NULL(uart_default)) {
        printk("Failed to lookup pinctrl default state\n");
        return PTR_ERR(uart_default);
    }
    // Get the custom "iomux-exchange" pinctrl status properties
    uart_gpio = pinctrl_lookup_state(uart_pinctrl, "iomux-exchange");
    if (IS_ERR_OR_NULL(uart_gpio)) {
        printk("Failed to lookup pinctrl iomux-exchange state\n");
        return PTR_ERR(uart_gpio);
    }
    iomux_exchange(1);
    //iomux_exchange(0);
    return 0;
}
static const struct of_device_id iomux_exchange_demo_of_match[] = {
    { .compatible = "iomux-exchange-demo" },
    {}
};
static struct platform_driver iomux_exchange_demo_driver = {
    .driver = {
        .name = "iomux-exchange-demo",
        .of_match_table = of_match_ptr(iomux_exchange_demo_of_match),
    },
    .probe = iomux_exchange_demo_probe,
// .remove = iomux_exchange_demo_remove,
};
module_platform_driver(iomux_exchange_demo_driver);
MODULE_DESCRIPTION("Rockchip iomux exchange demo driver");
MODULE_LICENSE("GPL v2");
Если приведённый код не вызывает iomux_exchange(1), выводы по умолчанию работают как UART. После загрузки введите следующую команду для проверки мультиплексирования:
console:/ # cat sys/kernel/debug/pinctrl/pinctrl-rockchip-pinctrl/pinmux-pins
......
pin 44 (gpio1-12): (MUX UNCLAIMED) (GPIO UNCLAIMED)
pin 45 (gpio1-13): fde60000.dp gpio1:45 function dp group dp1-hpd
pin 46 (gpio1-14): 5-001a (GPIO UNCLAIMED) function mipi group mipim0-camera1-clk
pin 47 (gpio1-15): (MUX UNCLAIMED) (GPIO UNCLAIMED)
pin 48 (gpio1-16): iomux-exchange (GPIO UNCLAIMED) function uart3 group uart3m0-xfer
pin 49 (gpio1-17): iomux-exchange (GPIO UNCLAIMED) function uart3 group uart3m0-xfer
pin 50 (gpio1-18): 7-0011 (GPIO UNCLAIMED) function i2s0 group i2s0-mclk
pin 51 (gpio1-19): fe470000.i2s (GPIO UNCLAIMED) function i2s0 group i2s0-idle
pin 52 (gpio1-20): (MUX UNCLAIMED) gpio1:52
pin 53 (gpio1-21): fe470000.i2s (GPIO UNCLAIMED) function i2s0 group i2s0-idle
......
gpio1-16 и gpio1-17 настроены как UART. После вызова iomux_exchange(1) проверьте их снова:
console:/ # cat sys/kernel/debug/pinctrl/pinctrl-rockchip-pinctrl/pinmux-pins
......
pin 44 (gpio1-12): (MUX UNCLAIMED) (GPIO UNCLAIMED)
pin 45 (gpio1-13): fde60000.dp gpio1:45 function dp group dp1-hpd
pin 46 (gpio1-14): 5-001a (GPIO UNCLAIMED) function mipi group mipim0-camera1-clk
pin 47 (gpio1-15): (MUX UNCLAIMED) (GPIO UNCLAIMED)
pin 48 (gpio1-16): iomux-exchange (GPIO UNCLAIMED) function uart3-gpio group uart3m0-gpio
pin 49 (gpio1-17): iomux-exchange (GPIO UNCLAIMED) function uart3-gpio group uart3m0-gpio
pin 50 (gpio1-18): 7-0011 (GPIO UNCLAIMED) function i2s0 group i2s0-mclk
pin 51 (gpio1-19): fe470000.i2s (GPIO UNCLAIMED) function i2s0 group i2s0-idle
pin 52 (gpio1-20): (MUX UNCLAIMED) gpio1:52
pin 53 (gpio1-21): fe470000.i2s (GPIO UNCLAIMED) function i2s0 group i2s0-idle
......
gpio1-16 и gpio1-17 успешно переключены на функцию GPIO.
3. Разработка GPIO в U-Boot
В U-Boot можно управлять GPIO прямым чтением и записью регистров через readl и writel, но такой код непереносим. Здесь описан способ работы через драйвер U-Boot. Ниже показаны конфигурация DTS U-Boot и код драйвера на примере RK3588 Android12.
3.1 Разработка драйвера LED в U-Boot
Настройка DTS
U-Boot имеет собственные файлы DTS. При сборке соответствующий DTB создаётся автоматически и добавляется в конец u-boot.bin. Настройка GPIO в DTS аналогична ядру, но в узел необходимо добавить u-boot,dm-spl либо u-boot,dm-pre-reloc.
/{
    leds {
        compatible = "gpio-leds";
        status = "okay";
        u-boot,dm-spl;
        blue-led {
            u-boot,dm-spl;
            gpios = <&gpio2 RK_PA1 GPIO_ACTIVE_LOW>;
            label = "blue_full";
            default-state = "on";
        };
        green-led {
            u-boot,dm-spl;
            gpios = <&gpio2 RK_PA0 GPIO_ACTIVE_LOW>;
            label = "green_led";
            default-state = "on";
        };
    };
};
Примечание: конфигурация gpio-leds в DTS обычно находится в ядре. Параметр label обязателен, иначе led_gpio.c выдаёт ошибку bind. Следующий патч выводит значение label:
diff --git a/drivers/led/led_gpio.c b/drivers/led/led_gpio.c
index 56702a1417..18062f2ac1 100644
--- a/drivers/led/led_gpio.c
+++ b/drivers/led/led_gpio.c
@@ -112,6 +112,7 @@ static int led_gpio_bind(struct udevice *parent)
                const char *label;
                label = ofnode_read_string(node, "label");
+ printf("%s: label %s\n", __func__, label);
                if (!label) {
                        debug("%s: node %s has no label\n", __func__,
                              ofnode_get_name(node));
После сборки U-Boot проверьте содержимое DTB командой fdtdump:
fdtdump ./u-boot.dtb | less
Код пользовательского драйвера
Ниже рассматривается драйвер LED в U-Boot. Сначала включите следующие параметры:
/u-boot/configs/rk3588_defconfig
CONFIG_LED=y
CONFIG_LED_GPIO=y
Код соответствующей подсистемы показан ниже:
u-boot/drivers/led/led-uclass.c // 默认编译
u-boot/drivers/led/led_gpio.c // 支持 compatible = "gpio-leds"
Соответствующие программные интерфейсы
// 获取led device
int led_get_by_label(const char *label, struct udevice **devp);
// 设置/获取led状态
int led_set_state(struct udevice *dev, enum led_state_t state);
enum led_state_t led_get_state(struct udevice *dev);
// 忽略,目前未做底层驱动实现
int led_set_period(struct udevice *dev, int period_ms);
Для включения LED достаточно вызвать led_get_by_label. В примере ниже добавьте вызов led_get_by_label в board_late_init. После запуска системы можно наблюдать включение LED на gpio2a0 и gpio2a1.
/u-boot/arch/arm/mach-rockchip/board.c
#include <led.h>
int board_late_init(void)
{
    struct udevice *led_dev;
    ...
    led_get_by_label("blue_full", &led_dev);
    led_set_state(led_dev, LEDST_ON);
    ...
}
В отличие от ядра, U-Boot на этапе инициализации не запускает автоматически probe зарегистрированных пар device-driver, хотя использует модель device-driver. Пользователь должен явно инициировать probe. Поэтому led_gpio_probe выполняется только после вызова led_get_by_label. Основной вызов внутри led_get_by_label — device_probe, который запускает probe драйвера LED. Через led_set_state можно управлять включением и выключением LED.
На основе драйвера LED можно создать собственный драйвер GPIO для U-Boot. Интерфейс получения пользовательского устройства:
int uclass_get_device(enum uclass_id id, int index, struct udevice **devp);
int uclass_get_device_by_name(enum uclass_id id, const char *name,
struct udevice **devp);
int uclass_get_device_by_seq(enum uclass_id id, int seq, struct udevice **devp);
int uclass_get_device_by_of_offset(enum uclass_id id, int node, struct udevice
**devp);
int uclass_get_device_by_ofnode(enum uclass_id id, ofnode node, struct udevice
**devp);
int uclass_get_device_by_phandle_id(enum uclass_id id,
int phandle_id, struct udevice **devp);
int uclass_get_device_by_phandle(enum uclass_id id,
struct udevice *parent, struct udevice **devp);
int uclass_get_device_by_driver(enum uclass_id id,
const struct driver *drv, struct udevice
**devp);
int uclass_get_device_tail(struct udevice *dev, int ret, struct udevice **devp);
......
Интерфейсы работы с GPIO:
// 申请/释放GPIO
int gpio_request_by_name(struct udevice *dev, const char *list_name,
int index, struct gpio_desc *desc, int flags);
int gpio_request_by_name_nodev(ofnode node, const char *list_name, int index,
struct gpio_desc *desc, int flags);
int gpio_request_list_by_name(struct udevice *dev, const char *list_name,
struct gpio_desc *desc_list, int max_count, int
flags);
int gpio_request_list_by_name_nodev(ofnode node, const char *list_name,
struct gpio_desc *desc_list, int max_count,
int flags);
int dm_gpio_free(struct udevice *dev, struct gpio_desc *desc)
// 配置GPIO方向。@flags:GPIOD_IS_OUT(输出)和 GPIOD_IS_IN(输入)
int dm_gpio_set_dir_flags(struct gpio_desc *desc, ulong flags);
// 设置/获取GPIO电平
int dm_gpio_get_value(const struct gpio_desc *desc)
int dm_gpio_set_value(const struct gpio_desc *desc, int value)
udevice получают через uclass_id. Регистрация драйвера LED показана ниже:
U_BOOT_DRIVER(led_gpio) = {
  .name = "gpio_led",
  .id = UCLASS_LED,
  .of_match = led_gpio_ids,
  .ops = &gpio_led_ops,
  .priv_auto_alloc_size = sizeof(struct led_gpio_priv),
  .bind = led_gpio_bind,
  .probe = led_gpio_probe,
  .remove = led_gpio_remove,
};
UCLASS_LED определён в u-boot/include/dm/uclass-id.h.
3.2 Разработка драйвера GPIO в U-Boot
Описанный драйвер LED уже реализован в U-Boot; достаточно настроить DTS и вызвать его интерфейсы. Далее приведён пример разработки драйвера GPIO для U-Boot. Включите следующие параметры:
/u-boot/configs/rk3588_defconfig
CONFIG_DM_GPIO=y
CONFIG_GPIO_HOG=y
CONFIG_ARCH_ROCKCHIP=y
CONFIG_SPL_GPIO_SUPPORT=y
Настройка DTS
Например, для управления gpio3b7 настройте DTS U-Boot следующим образом:
gpio_uboot_demo {
    u-boot,dm-pre-reloc;
    compatible="gpio_uboot_demo";
    enable-gpios = <&gpio3 RK_PB7 GPIO_ACTIVE_HIGH>;
    status = "okay";
};
&gpio3 {
    u-boot,dm-pre-reloc;
    status = "okay";
};
Код пользовательского драйвера
/*
 * Copyright (c) 2015 Google, Inc
 * Written by Simon Glass <sjg@chromium.org>
 *
 * SPDX-License-Identifier: GPL-2.0+
 */
/* The following code is based on the RK3588 Android 12 platform */
#include <common.h>
#include <dm.h>
#include <errno.h>
#include <asm/gpio.h>
#include <dm/lists.h>
#include <dm/ofnode.h>
static int gpio_uboot_demo_probe(struct udevice *dev)
{
    struct gpio_desc gpio_uboot ;
    int ret;
    printf("----gpio_uboot_demo_probe----\n");
    ret = gpio_request_by_name(dev, "enable-gpios", 0, &gpio_uboot, GPIOD_IS_OUT);
    if(ret)
    {
        printf("can not get eepro_wp gpio\n");
    }
    dm_gpio_set_value(&gpio_uboot, 1);
    return 0;
}
static int gpio_uboot_demo_remove(struct udevice *dev)
{
    printf("----gpio_uboot_demo_remove----\n");
    return 0;
}
static const struct udevice_id gpio_uboot_demo_ids[] = {
    { .compatible = "gpio_uboot_demo" },
    { }
};
U_BOOT_DRIVER(gpio_uboot_demo) = {
    .name = "gpio_uboot_demo",
    .id = UCLASS_GPIO,
    .of_match = gpio_uboot_demo_ids,
    .probe = gpio_uboot_demo_probe,
    .remove = gpio_uboot_demo_remove,
};
Драйвер получает gpio3b7 через gpio_request_by_name(dev, "enable-gpios", 0, &gpio_uboot, GPIOD_IS_OUT) и настраивает его как выход. Для выполнения probe GPIO пользователь должен явно вызвать соответствующий интерфейс:
/u-boot/arch/arm/mach-rockchip/board.c
int board_late_init(void)
{
    struct udevice *dev;
    ...
    uclass_get_device_by_driver(UCLASS_GPIO, DM_GET_DRIVER(gpio_uboot_demo), &dev);
    ...
}
Вызов uclass_get_device_by_driver из board_late_init в итоге запускает приведённую функцию probe драйвера. dm_gpio_set_value(&gpio_uboot, 1) устанавливает высокий выходной уровень.
4. Работа с GPIO в пользовательском пространстве
Работать с GPIO из пользовательского пространства можно разными способами; здесь рассматривается распространённая команда echo. Ядро Linux предоставляет интерфейс отладки GPIO в /sys/class/gpio/:
console:/sys/class/gpio# ls
export gpiochip128 gpiochip509 gpiochip96
gpiochip0 gpiochip32 gpiochip64 unexport
Файл export сообщает системе номер вывода GPIO, который требуется экспортировать для управления; unexport отменяет экспорт. gpiochipN содержит сведения о регистрах GPIO: начальный номер base управляемых выводов, имя регистра и общее число выводов.
Например, экспортируйте gpio1b1. Сначала вычислите его номер: номер вывода = база управляющего регистра + номер бита в нём. gpio1b1 = 32 + 9 = 41. Экспорт gpio1b1:
console:/sys/class/gpio# echo 41 > export
Задайте направление: in — вход, out — выход:
console:/sys/class/gpio/gpio41# echo out > direction
Прочитайте направление:
console:/sys/class/gpio/gpio41# cat direction
Задайте выход:
console:/sys/class/gpio/gpio41# echo 1 > value
Прочитайте значение входа/выхода:
console:/sys/class/gpio/gpio41# cat value
Отмените экспорт вывода:
console:/sys/class/gpio# echo 41 > unexport
Для этих операций IO должен быть переключён на функцию GPIO. Если выбрана другая функция, управление входом/выходом GPIO невозможно. Сначала проверьте мультиплексирование. Помимо чтения регистров инструментом io, следующая команда показывает функции и настройки всех выводов:
console:/ # cat sys/kernel/debug/pinctrl/pinctrl-rockchip-pinctrl/pinmux-pins
Pinmux settings per pin
Format: pin (name): mux_owner gpio_owner hog?
pin 0 (gpio0-0): (MUX UNCLAIMED) (GPIO UNCLAIMED)
pin 1 (gpio0-1): (MUX UNCLAIMED) (GPIO UNCLAIMED)
pin 2 (gpio0-2): (MUX UNCLAIMED) (GPIO UNCLAIMED)
pin 3 (gpio0-3): (MUX UNCLAIMED) (GPIO UNCLAIMED)
pin 4 (gpio0-4): (MUX UNCLAIMED) gpio0:4
pin 5 (gpio0-5): (MUX UNCLAIMED) gpio0:5
pin 6 (gpio0-6): ff420030.pwm (GPIO UNCLAIMED) function pwm3a group pwm3a-pin
pin 7 (gpio0-7): fe320000.dwmmc (GPIO UNCLAIMED) function sdmmc group sdmcc-cd
pin 8 (gpio0-8): (MUX UNCLAIMED) (GPIO UNCLAIMED)
pin 9 (gpio0-9): (MUX UNCLAIMED) gpio0:9
pin 10 (gpio0-10): (MUX UNCLAIMED) gpio0:10
......
console:/ # cat sys/kernel/debug/gpio
gpiochip0: GPIOs 0-31, parent: platform/pinctrl, gpio0:
 gpio-1 ( |vcc3v0_sd ) out hi
 gpio-4 ( |bt_default_wake_host) in lo
 gpio-5 ( |GPIO Key Power ) in hi
 gpio-9 ( |bt_default_reset ) out lo
 gpio-10 ( |reset ) out hi
 gpio-11 ( |spk-con ) out lo
gpiochip1: GPIOs 32-63, parent: platform/pinctrl, gpio1:
 gpio-34 ( |int-n ) in hi
 gpio-45 ( |enable ) out hi
gpiochip2: GPIOs 64-95, parent: platform/pinctrl, gpio2:
 gpio-64 ( |vbus-5v ) out lo
 gpio-83 ( |bt_default_rts ) in hi
 gpio-90 ( |bt_default_wake ) in lo
gpiochip3: GPIOs 96-127, parent: platform/pinctrl, gpio3:
 gpio-111 ( |mdio-reset ) out hi
gpiochip4: GPIOs 128-159, parent: platform/pinctrl, gpio4:
 gpio-150 ( |? ) out hi
 gpio-153 ( |vcc5v0_host ) out hi
 gpio-157 ( |enable ) out hi
 gpio-158 ( |vcc_lcd ) out hi
5. Настройка IO при приостановке и пробуждении
Операции приостановки и пробуждения на уровне микросхемы сейчас в основном реализованы в ATF; соответствующий код закрыт. Для требований разных изделий через DTS выбирается режим пониженного энергопотребления при sleep. Разным проектам нужны разные источники пробуждения; включите соответствующие источники в DTS.
При переходе в ожидание обычно отключаются домены питания, блоки IP, тактовые сигналы и PLL; DDR переходит в самообновление; системная шина переключается на низкую частоту (24M или 32K); отключаются vdd_arm/vdd_log и задаются источники пробуждения. Для разных требований к ожиданию настройки передаются trust при загрузке через узлы DTS. Пример RK3588:
arch/arm64/boot/dts/rockchip/rk3588s.dtsi
rockchip_suspend: rockchip-suspend {
        compatible = "rockchip,pm-rk3588";
        status = "disabled";
        // Set the sleep log switch. 0: printing is disabled, 1: printing is enabled
        rockchip,sleep-debug-en = <0>;
         // Sleep configuration
        rockchip,sleep-mode-config = <
                (0
                | RKPM_SLP_ARMOFF_LOGOFF //进入深度休眠断电vdd_arm和vdd_log
                | RKPM_SLP_PMU_PMUALIVE_32K //进入深度休眠时使用32K时钟源作为系统时钟
                | RKPM_SLP_PMU_DIS_OSC //关闭24M晶振,最低功耗模式时可使能
                | RKPM_SLP_32K_EXT //休眠时的32K时钟源是否选用外部的32K钟源
                )
        >;
        // Wakeup source configuration
        rockchip,wakeup-config = <
                (0
                | RKPM_GPIO_WKUP_EN //GPIO0唤醒
                )
        >;
};
5.1 Настройка пробуждения от GPIO
На RK3588 питание выводов GPIO0 по умолчанию сохраняется при приостановке и дополнительной настройки не требует. Для пробуждения от GPIO вне группы GPIO0 выполните следующие настройки:
Сохраните питание этого GPIO при приостановке.
vdd_log_s0: DCDC_REG3 {
    regulator-always-on;
    regulator-boot-on;
    regulator-min-microvolt = <675000>;
    regulator-max-microvolt = <750000>;
    regulator-ramp-delay = <12500>;
    regulator-name = "vdd_log_s0";
    regulator-state-mem {
    // regulator-off-in-suspend;
    regulator-on-in-suspend;
    regulator-suspend-microvolt = <750000>;
    };
};
regulator-off-in-suspend отключает это питание при приостановке. Чтобы сохранить его, замените параметр на regulator-on-in-suspend.
Настройте узел rockchip_suspend.
&rockchip_suspend {
        status = "okay";
        rockchip,sleep-debug-en = <1>;
        rockchip,sleep-mode-config = <
                (0
                 // | RKPM_SLP_ARMOFF_LOGOFF
                | RKPM_SLP_ARMOFF_DDRPD
                | RKPM_SLP_PMU_PMUALIVE_32K
                | RKPM_SLP_PMU_DIS_OSC
                | RKPM_SLP_32K_EXT
                )
        >;
        rockchip,wakeup-config = <
                (0
                | RKPM_GPIO_WKUP_EN
                | RKPM_CPU0_WKUP_EN
                )
        >;
};
В rockchip_suspend параметр RKPM_SLP_ARMOFF_LOGOFF отключает vdd_arm и vdd_log. Замените его на RKPM_SLP_ARMOFF_DDRPD, чтобы сохранить vdd_log. Также задайте RKPM_CPU0_WKUP_EN в rockchip_suspend.
Не каждый GPIO может быть источником пробуждения. Проверьте PMU_WAKEUP_INT_CON в TRM: многие платформы поддерживают пробуждение только от группы GPIO0.
5.2 Настройка уровней GPIO при приостановке
Пример RK3399:
&rockchip_suspend {
    status = "okay";
+ rockchip,power-ctrl =
+ <&gpio1 17 GPIO_ACTIVE_HIGH>, //配置休眠时GPIO1_C1为高电平
+ <&gpio1 14 GPIO_ACTIVE_HIGH>; //配置休眠时GPIO1_B6为高电平
rockchip,power-ctrl может выбирать только GPIO на PMUIO1/2. Предпочтительна группа GPIO0; иначе состояние IO после приостановки не сохраняется. Новая подсистема приостановки возвращает IO доменов питания, не управляемых PMU, в состояние по умолчанию.
6. Расширители GPIO
Этот раздел описывает базовую настройку и использование расширителей GPIO на примере PCA9555 — 16-разрядного расширителя GPIO с прерыванием и слабыми подтягивающими резисторами для шины I2c/SMBus.
Настройка DTS
&i2c6 {
    status = "okay";
    pca9555_20: pca9555_20@20 {
        compatible = "nxp,pca9555";
        reg = <0x20>;
    };
    imx586: imx586@1a {
        compatible = "sony,imx586";
        status = "okay";
        reset-gpio-index = <503>;
        ......
    };
};
reset-gpio-index — номер GPIO; его можно проверить командой cat /sys/kernel/debug/gpio.
Вызовы драйвера
ret |= of_property_read_u32(node, "reset-gpio-index",
        &test->reset_gpio_index);
gpio_to_desc(test->reset_gpio_index);
7. Программная реализация I2C через GPIO
Здесь описана базовая настройка I2C через GPIO. Соответствующий драйвер: kernel/drivers/i2c/busses/i2c-gpio.c.
Параметры конфигурации
Задайте CONFIG_I2C_GPIO=y в defconfig либо выберите GPIO-based bitbanging I2C в menuconfig.
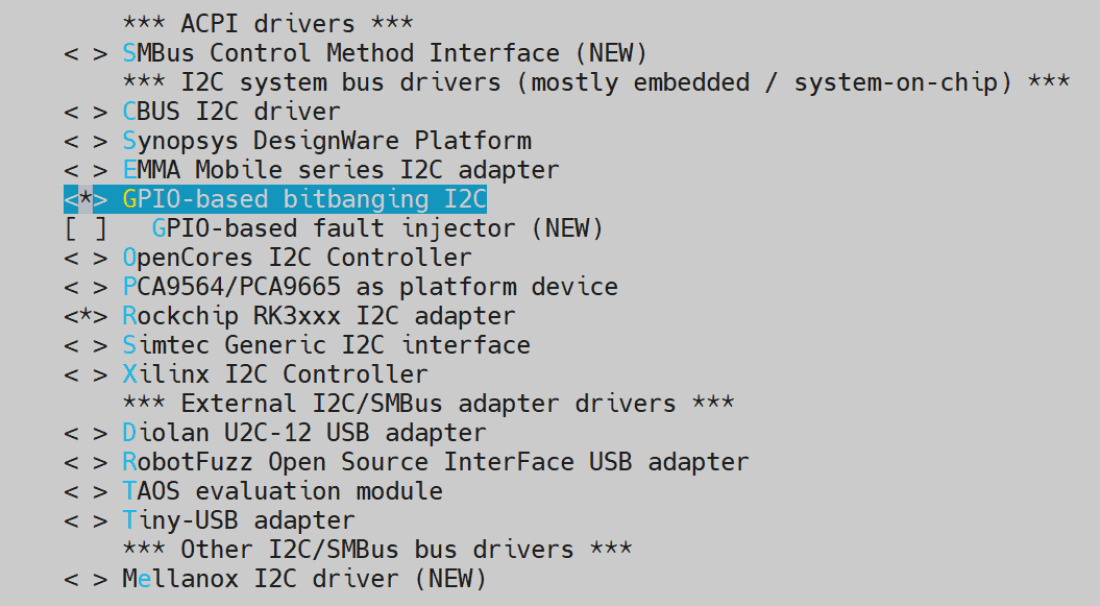
Технический рисунок китайского исходника, PDF p.26.
Соответствующий параметр:
Device Drivers->
    I2C support --->
        I2C Hardware Bus support --->
            <*> GPIO-based bitbanging I2C
Настройка DTS
i2c9: i2c@9 {
    compatible = "i2c-gpio";
    pinctrl-names = "default";
    pinctrl-0 = <&i2c9_xfer>;
    scl-gpios = <&gpio3 RK_PB3 GPIO_ACTIVE_HIGH>; //scl
    sda-gpios = <&gpio3 RK_PB4 GPIO_ACTIVE_HIGH>; //sda
    i2c-gpio,delay-us = <2>; /* ~100 kHz */
    #address-cells = <1>;
    #size-cells = <0>;
};
&pinctrl {
    i2c9 {
        /omit-if-no-ref/
        i2c9_xfer: i2c9-xfer {
            rockchip,pins =
                /* i2c9_scl */
                <3 RK_PB3 0 &pcfg_pull_none_smt>,
                /* i2c9_sda */
                <3 RK_PB4 0 &pcfg_pull_none_smt>;
        };
    };
};
8. Средства отладки GPIO
В этом разделе представлены средства отладки GPIO.
8.1 Инструмент IO
Платформы Rockchip предоставляют инструмент IO для прямого чтения и записи регистров при отладке.
8.1.1 Инструмент IO на этапе ядра
Из-за требований безопасности Android10 и более новые версии требуют ручной настройки отладки. Например, для команд IO на RK3399 Android12 включите следующие параметры:
kernel-5.10/kernel/configs/android-11.config
CONFIG_DEVMEM=y
Введите io и нажмите Enter в последовательном терминале или adb, чтобы вывести подробные параметры команды.
console:/# io
Raw memory i/o utility - $Revision: 1.5 $
io -v -1|2|4 -r|w [-l <len>] [-f <file>] <addr> [<value>]
    -v Verbose, asks for confirmation
    -1|2|4 Sets memory access size in bytes (default byte)
    -l <len> Length in bytes of area to access (defaults to
               one access, or whole file length)
    -r|w Read from or Write to memory (default read)
    -f <file> File to write on memory read, or
               to read on memory write
    <addr> The memory address to access
    <val> The value to write (implies -w)
Examples:
    io 0x1000 Reads one byte from 0x1000
    io 0x1000 0x12 Writes 0x12 to location 0x1000
    io -2 -l 8 0x1000 Reads 8 words from 0x1000
    io -r -f dmp -l 100 200 Reads 100 bytes from addr 200 to file
    io -w -f img 0x10000 Writes the whole of file to memory
Note access size (-1|2|4) does not apply to file based accesses.
Проверка мультиплексирования GPIO инструментом IO
На примере RK3399 используйте описания регистров TRM для определения мультиплексирования IO. Для gpio4b0 на схеме указаны следующие функции:
GPIO4_B0/SDMMC0_D0/UART2A_RX_u
Найдите gpio4b0 в TRM RK3399, чтобы получить описание регистра:
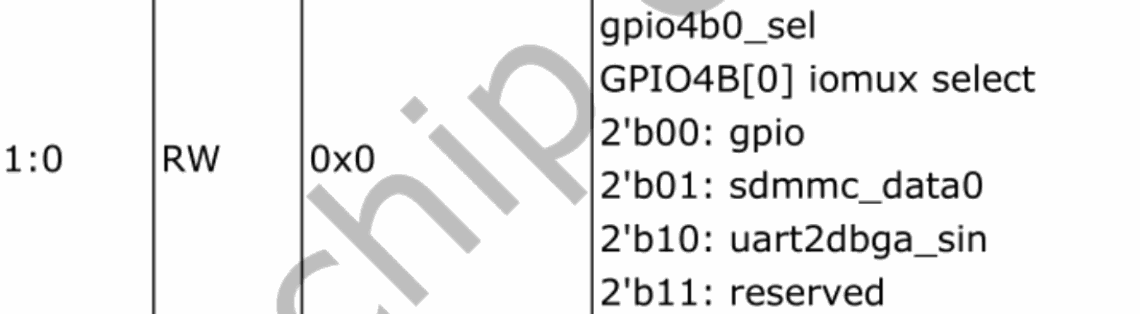
Технический рисунок китайского исходника, PDF p.28.
| Биты | Атрибут | Сброс | Описание |
|---|---|---|---|
| 1:0 | RW | 0x0 | gpio4b0_sel: выбор iomux GPIO4B[0]. 2’b00: gpio; 2’b01: sdmmc_data0; 2’b10: uart2dbga_sin; 2’b11: зарезервировано. |
TRM указывает базовую область GRF и смещение 0x0e024:
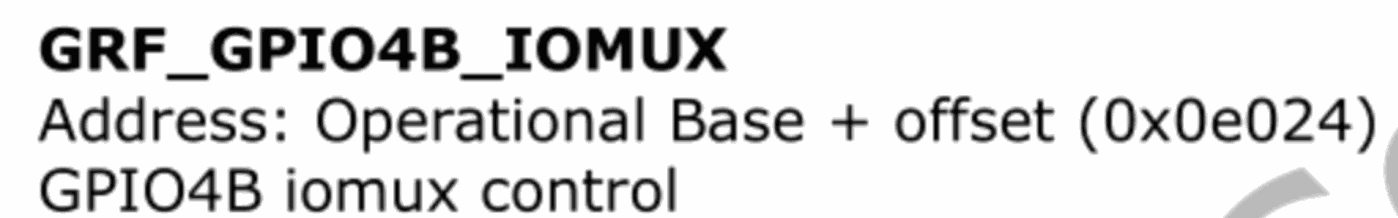
Технический рисунок китайского исходника, PDF p.28.
GRF_GPIO4B_IOMUX — Адрес: рабочая база + смещение (0x0e024). Управление iomux GPIO4B.
Найдите address mapping в документации и определите базовый адрес GRF:
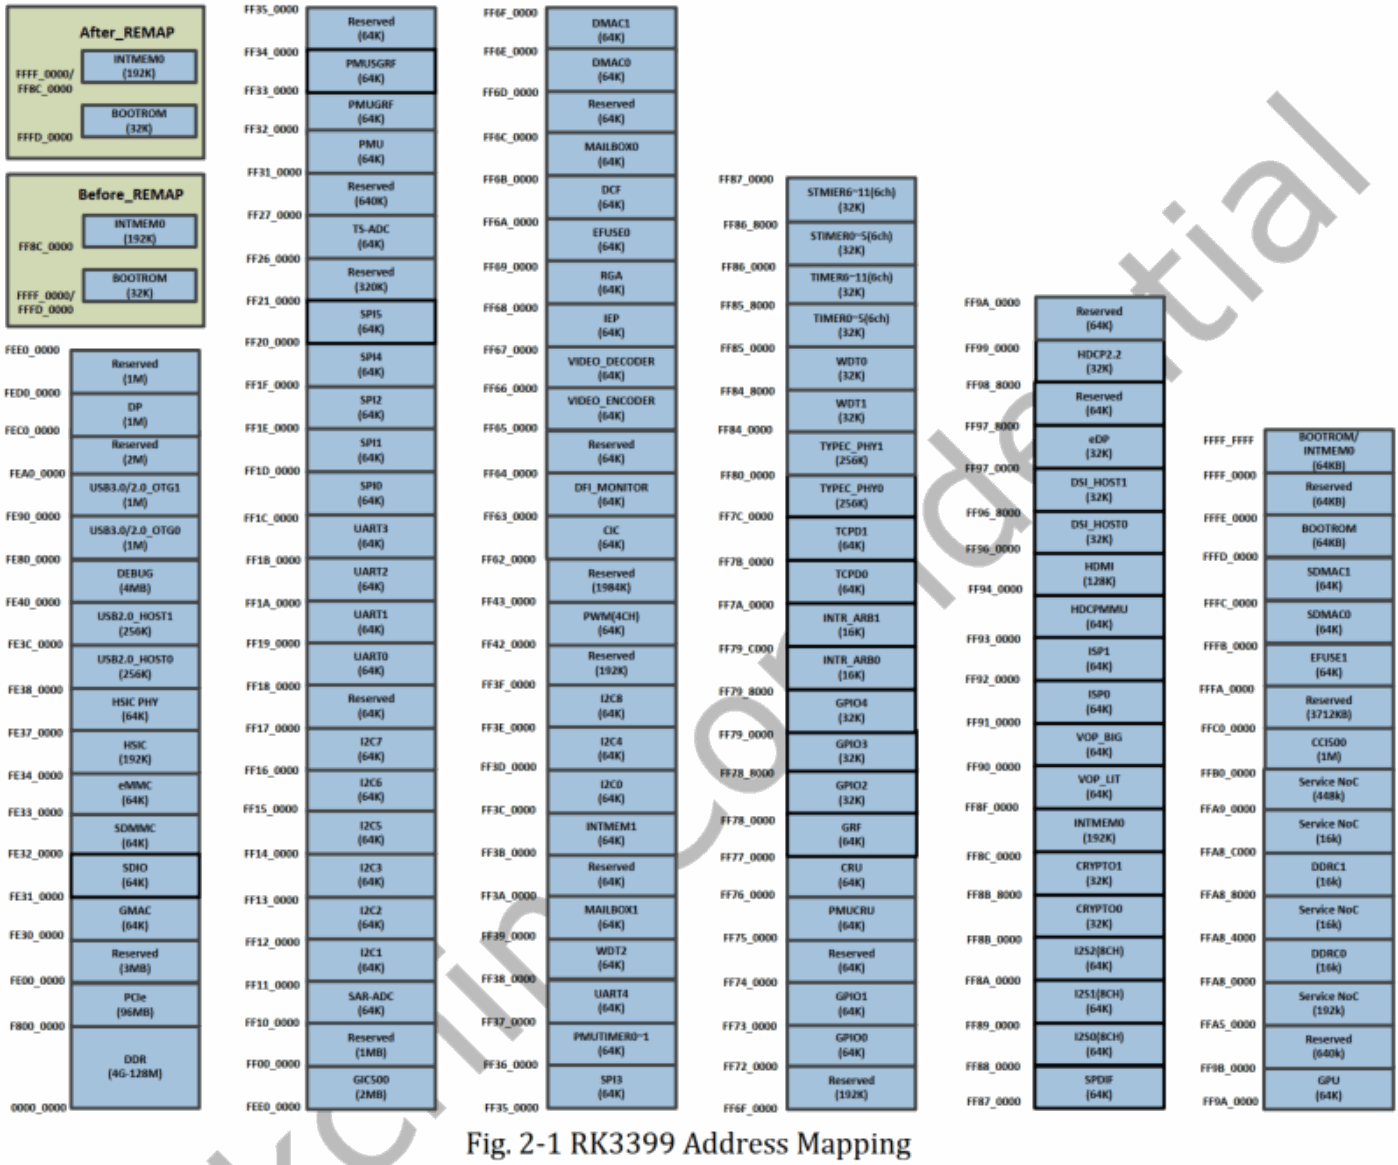
Технический рисунок китайского исходника, PDF p.29.
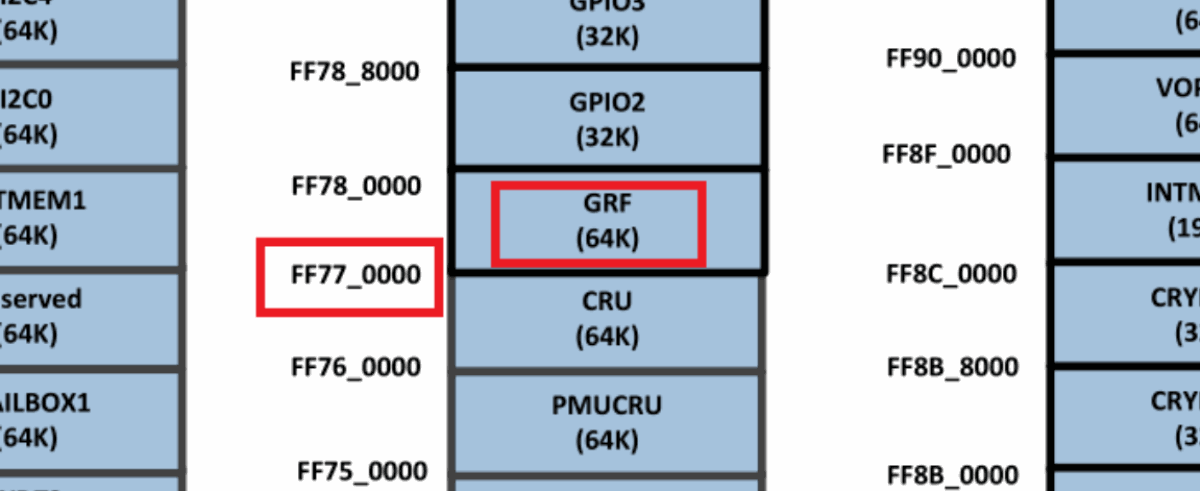
Технический рисунок китайского исходника, PDF p.29.
Добавьте смещение к базе GRF: адрес регистра мультиплексирования gpio4b0 равен 0xff77e024. Введите в последовательном терминале либо adb:
console:/ # io -4 -l 0x100 0xff77e024
ff77e024: 00000555 0000855f 00000000 00000000
ff77e034: 00000000 00000000 00000000 000002a5
ff77e044: 00005450 0000ff03 00000143 00000000
ff77e054: 00004010 00000001 00000000 0000aa80
ff77e064: 00000455 00002040 0000aaa1 00000000
ff77e074: 00000000 00000000 00000000 00000000
ff77e084: 00000000 00000000 00000000 00000000
ff77e094: 00000000 00000000 00000000 00000000
ff77e0a4: 000000ff 00000000 00000000 00000000
ff77e0b4: 00000000 00000000 00000000 00000000
ff77e0c4: 00000000 00000000 00000000 00000000
ff77e0d4: 00000000 00000000 00000000 00000000
ff77e0e4: 00000000 00000000 00000000 00000000
ff77e0f4: 00000000 00000000 00000000 00000000
ff77e104: 00000000 00000000 00000000 0000b01b
ff77e114: 00000001 00003000 00000000 00000018
Первая строка результата:
ff77e024: 00000555 0000855f 00000000 00000000
Четыре значения соответствуют следующим адресам:
0xff77e024、0xff77e028、0xff77e02c、0xff77e030
Соответствие в шестнадцатеричном виде:
0xff77e024:00000555
Преобразуйте 0x555 в двоичный вид с дополнением до 32 бит:
0000 0000 0000 0000 0000 0101 0101 0101
В преобразованном значении младшие биты находятся справа, старшие слева: крайний справа — бит 0, крайний слева — бит 31. Сопоставьте их с описанием GRF_GPIO4B_IOMUX для интерпретации результата.
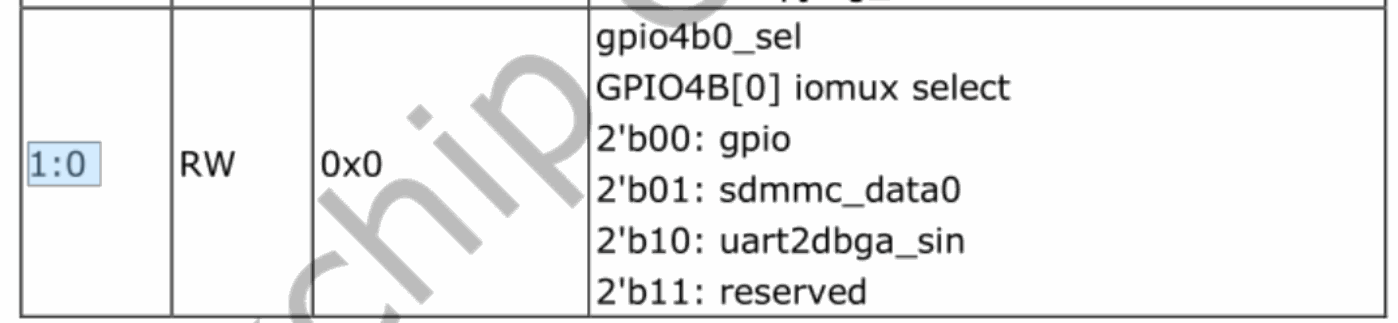
Технический рисунок китайского исходника, PDF p.30.
| Биты | Атрибут | Сброс | Описание |
|---|---|---|---|
| 1:0 | RW | 0x0 | gpio4b0_sel: выбор iomux GPIO4B[0]. 2’b00: gpio; 2’b01: sdmmc_data0; 2’b10: uart2dbga_sin; 2’b11: зарезервировано. |
В двоичном представлении вывода биты [1:0] равны 01, что выбирает sdmmc_data0. Это определяет текущую функцию gpio4b0. Если она не соответствует требуемой, найдите код, который её установил.
Как найти настройку мультиплексирования в коде? Предположим, gpio4b0 должен работать как GPIO с высоким/низким уровнем, но запрос показывает sdmmc_data0. Сначала найдите узел sdmmc в DTS и проверьте, не ссылается ли его свойство pinctrl на тот же GPIO.
Запись регистров инструментом IO
Для временной экспериментальной записи регистра используйте io -w.
Например, после чтения регистра командой io -4 -r 0xff77e024 запишите 1 в бит 0 адреса 0xff77e024 следующим образом:
Почему в шестнадцатеричном значении после адреса регистра бит 16 должен быть равен 1? Биты 16–31 разрешают запись и по умолчанию равны 0, то есть запись запрещена. Для записи бита 0 необходимо также установить соответствующий разрешающий бит 16. Это определяется описанием регистра:
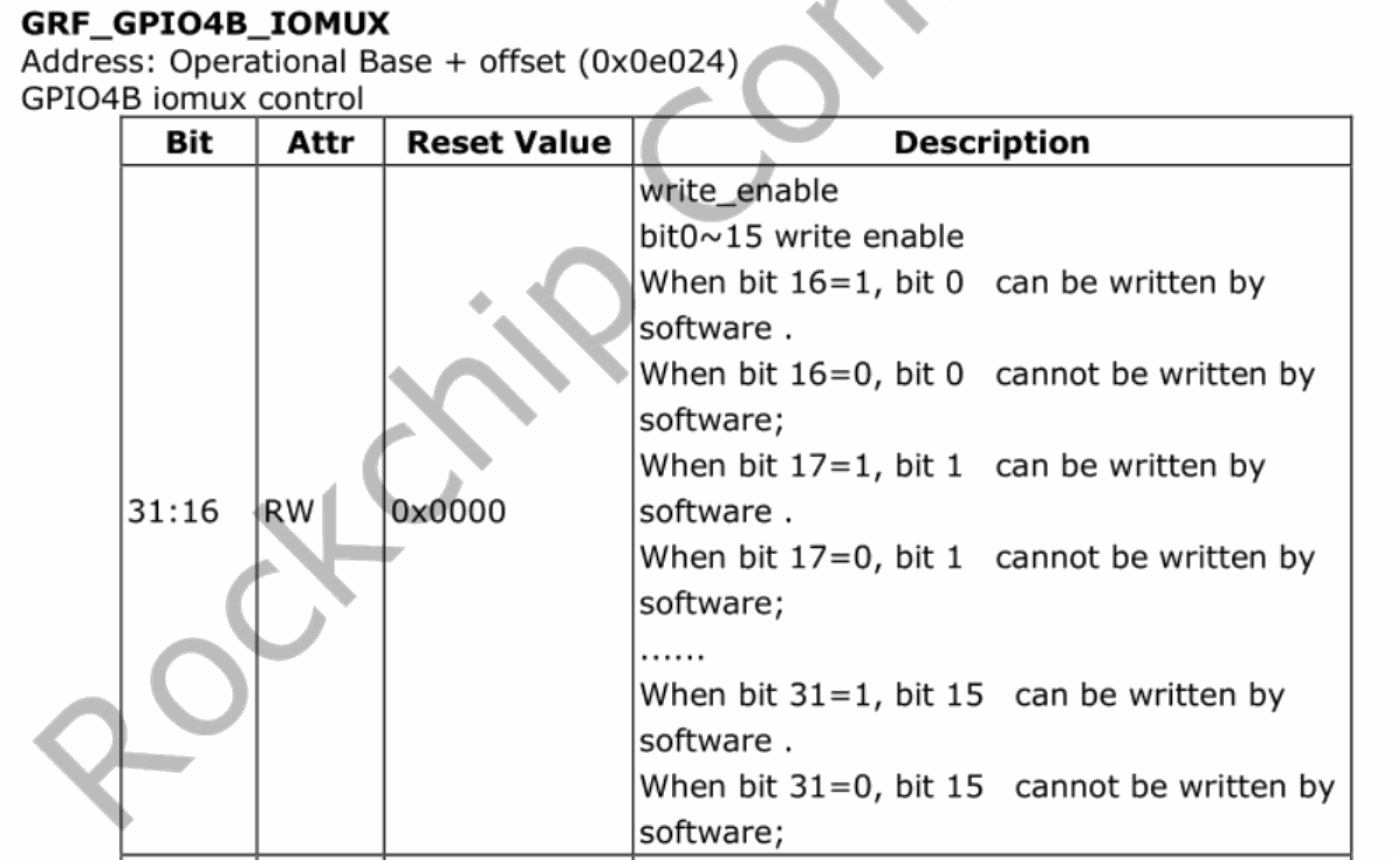
Технический рисунок китайского исходника, PDF p.31.
GRF_GPIO4B_IOMUX — Адрес: рабочая база + смещение (0x0e024). Управление iomux GPIO4B.
| Биты | Атрибут | Сброс | Описание |
|---|---|---|---|
| 31:16 | RW | 0x0000 | write_enable: разрешение записи bit0~15. При bit16=1 ПО может записывать bit0, при bit16=0 — не может; при bit17=1 ПО может записывать bit1, при bit17=0 — не может; …… при bit31=1 ПО может записывать bit15, при bit31=0 — не может. |
Значения регистров, записанные инструментом IO, не сохраняются после перезагрузки.
Просмотр регистров GPIO инструментом IO
Чтение регистров позволяет определить, является ли GPIO входом или выходом и какой уровень он выдаёт. Для gpio4b0 найдите ADDRESS MAPPING в TRM RK3399 и определите базу GPIO4:
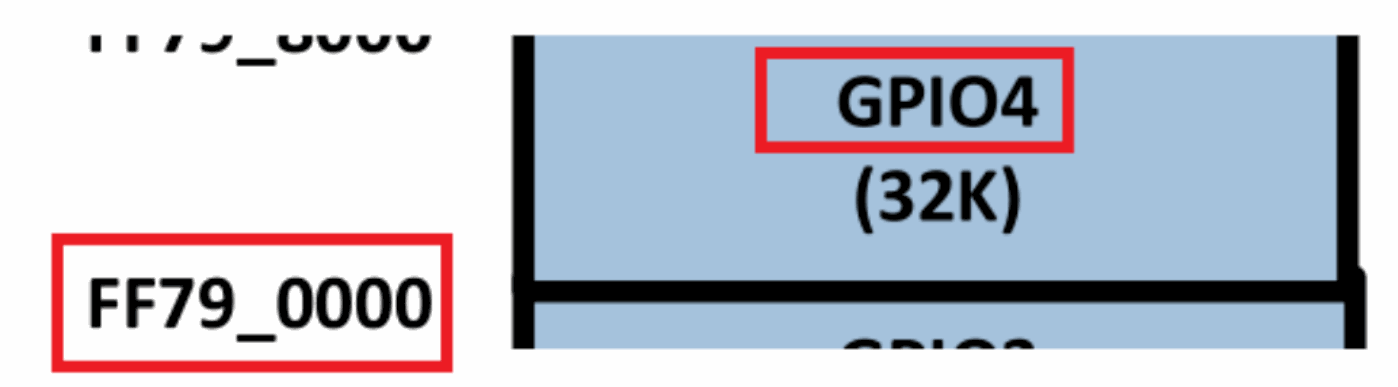
Технический рисунок китайского исходника, PDF p.31.
| Модуль | База | Размер |
|---|---|---|
| GPIO4 | FF79_0000 | 32K |
Прочитайте состояние GPIO4 командой io:
console:/ # io -4 -l 0x100 0xFF790000
ff790000: 42000000 6a400000 00000000 00000000
ff790010: 00000000 00000000 00000000 00000000
ff790020: 00000000 00000000 00000000 00000000
ff790030: ffffffff ffffffff 00000000 00000000
ff790040: 00000000 9434d0f9 00000000 00000000
ff790050: 438b2f06 00000000 00000000 00000000
ff790060: 00000000 00000000 00000000 3230372a
ff790070: 00000000 00000000 00000000 00000000
ff790080: 42000000 6a400000 00000000 00000000
ff790090: 00000000 00000000 00000000 00000000
ff7900a0: 00000000 00000000 00000000 00000000
ff7900b0: ffffffff ffffffff 00000000 00000000
ff7900c0: 00000000 9434d0f9 00000000 00000000
ff7900d0: 438b2f06 00000000 00000000 00000000
ff7900e0: 00000000 00000000 00000000 3230372a
ff7900f0: 00000000 00000000 00000000 00000000
Интерпретируйте результат по описаниям регистров GPIO в TRM RK3399. Например, для gpio4b0:
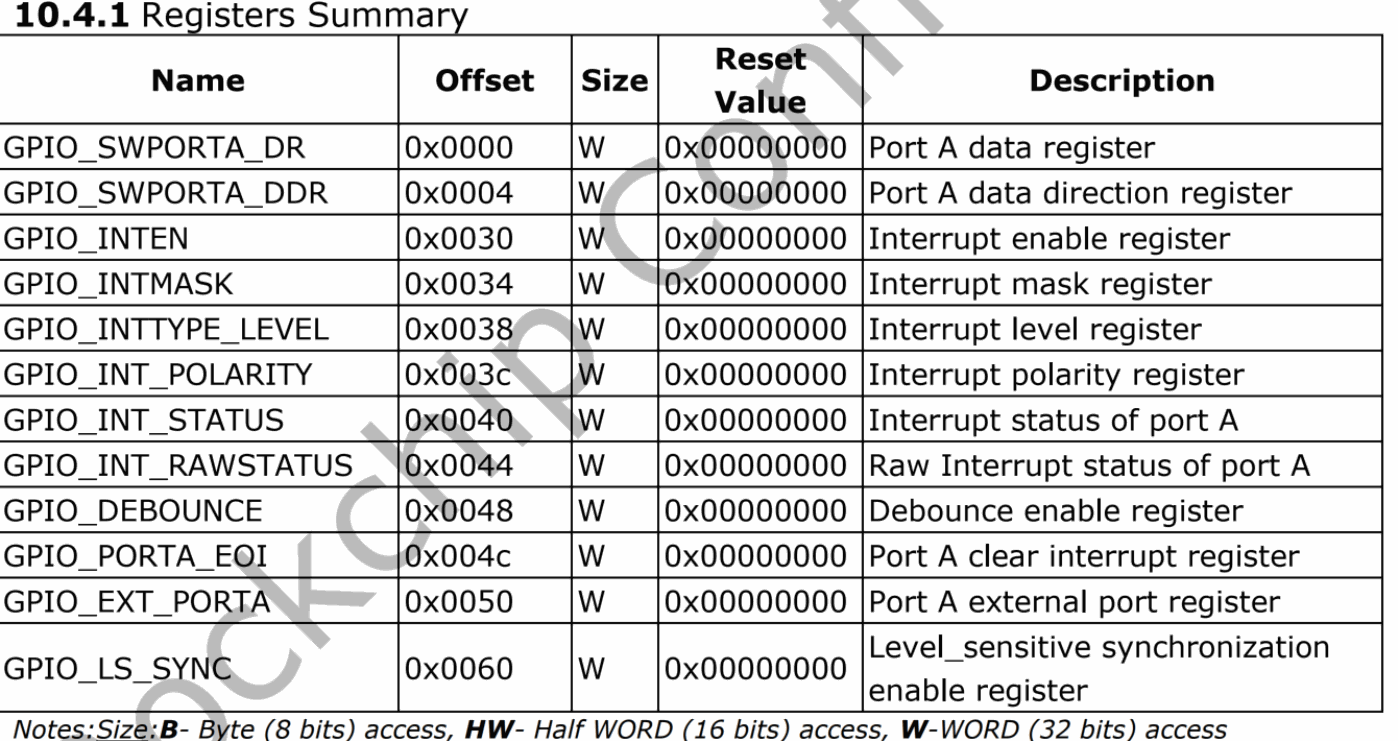
Технический рисунок китайского исходника, PDF p.32.
10.4.1 Сводка регистров
| Имя | Смещение | Размер | Сброс | Описание |
|---|---|---|---|---|
| GPIO_SWPORTA_DR | 0x0000 | W | 0x00000000 | Регистр данных порта A |
| GPIO_SWPORTA_DDR | 0x0004 | W | 0x00000000 | Регистр направления данных порта A |
| GPIO_INTEN | 0x0030 | W | 0x00000000 | Регистр разрешения прерываний |
| GPIO_INTMASK | 0x0034 | W | 0x00000000 | Регистр маски прерываний |
| GPIO_INTTYPE_LEVEL | 0x0038 | W | 0x00000000 | Регистр уровня прерывания |
| GPIO_INT_POLARITY | 0x003c | W | 0x00000000 | Регистр полярности прерываний |
| GPIO_INT_STATUS | 0x0040 | W | 0x00000000 | Состояние прерываний порта A |
| GPIO_INT_RAWSTATUS | 0x0044 | W | 0x00000000 | Необработанное состояние прерываний порта A |
| GPIO_DEBOUNCE | 0x0048 | W | 0x00000000 | Регистр разрешения подавления дребезга |
| GPIO_PORTA_EOI | 0x004c | W | 0x00000000 | Регистр сброса прерываний порта A |
| GPIO_EXT_PORTA | 0x0050 | W | 0x00000000 | Регистр внешнего порта A |
| GPIO_LS_SYNC | 0x0060 | W | 0x00000000 | Регистр разрешения синхронизации по уровню |
Размер: B = Byte (8 бит); HW = Half WORD (16 бит); W = WORD (32 бита).
Смещение 0x4 — регистр направления, 0x0 — регистр данных. Чтение регистра направления 0xff790004 возвращает 0x6a400000. Соответствие битов:
| gpio4d | gpio4c | gpio4b | gpio4a |
|---|---|---|---|
| 0x6a | 0x40 | 0x00 | 0x00 |
Каждая пара шестнадцатеричных цифр преобразуется в восемь бит, соответствующих справа налево выводам 0–7. Например, 0x6a превращается в 0110 1010; биты справа налево соответствуют gpio4d0–gpio4d7. По описанию регистра:
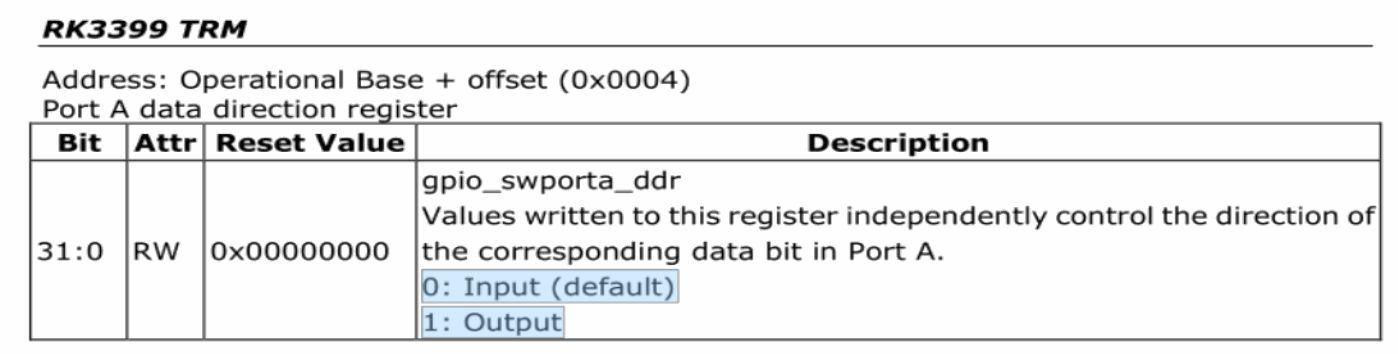
Технический рисунок китайского исходника, PDF p.32.
RK3399 TRM — Адрес: рабочая база + смещение (0x0004). Регистр направления данных порта A.
| Биты | Атрибут | Сброс | Описание |
|---|---|---|---|
| 31:0 | RW | 0x00000000 | gpio_swporta_ddr: записываемые значения независимо управляют направлением соответствующего бита данных порта A. 0: вход (по умолчанию); 1: выход. |
Следовательно, gpio4b0 сейчас является входом. Если бы он был выходом, его высокий/низкий уровень можно было бы определить по 0xFF790000. Для входа прочитайте 0xFF790050 (GPIO_EXT_PORTA).
8.1.2 Инструмент IO в U-Boot
Удерживайте ctrl + c при запуске U-Boot для перехода в командную строку. U-Boot предоставляет множество команд; введите ?, чтобы вывести поддерживаемые команды:
=> ?
? - alias for 'help'
android_print_hdr- print android image header
base - print or set address offset
bdinfo - print Board Info structure
bidram_dump- Dump bidram layout
boot - boot default, i.e., run 'bootcmd'
……
iomem - Show iomem data by device compatible(high priority) or node name
……
md - memory display
……
Для ранних версий используйте следующую конфигурацию, пересоберите и загрузите U-Boot:
Для команд IO включите следующий макрос:
diff --git a/include/configs/rk_default_config.h b/include/configs/rk_default_config.h
index 9852917d4f..305de26347 100755
--- a/include/configs/rk_default_config.h
+++ b/include/configs/rk_default_config.h
@@ -304,7 +304,7 @@
/* rk io command tool */
-#undef CONFIG_RK_IO_TOOL
+#define CONFIG_RK_IO_TOOL
В U-Boot также можно использовать команду md.
Для md добавьте следующий макрос:
diff --git a/include/configs/rk33plat.h b/include/configs/rk33plat.h
index 0906c0c091..3f94e9eabe 100755
--- a/include/configs/rk33plat.h
+++ b/include/configs/rk33plat.h
@@ -140,6 +140,7 @@
#define CONFIG_RK_GPIO_EXT_FUNC
#define CONFIG_CHARGE_LED
#define CONFIG_POWER_FUSB302
+ #define CONFIG_CMD_MEMORY
#endif
#if defined(CONFIG_RKCHIP_RK322XH)
Задайте bootdelay:
diff --git a/common/autoboot.c b/common/autoboot.c
index c27cc2c751..fe28adb2fd 100644
--- a/common/autoboot.c
+++ b/common/autoboot.c
@@ -146,6 +146,7 @@ static int abortboot_normal(int bootdelay)
{
int abort = 0;
unsigned long ts;
+ bootdelay = 3; //此处添加时间可自由定义,单位:秒
#ifdef CONFIG_MENUPROMPT
printf(CONFIG_MENUPROMPT);
В стандартной конфигурации Rockchip эти параметры включены. Исходник рекомендует команды md для доступа к регистрам. Операции:
// 读操作
md - memory display
Usage: md [.b, .w, .l, .q] address [# of objects]
// 写操作
mw - memory write (fill)
Usage: mw [.b, .w, .l, .q] address value [count]
Пример чтения: вывести 0x10 последовательных элементов данных с адреса 0x76000000.
=> md.l 0x76000000 0x10
76000000: fffffffe ffffffff ffffffff ffffffff ................
76000010: ffffffdf ffffffff feffffff ffffffff ................
76000020: ffffffff ffffffff ffffffff ffffffff ................
76000030: ffffffff ffffffff ffffffff ffffffff ................
Пример записи: записать 0x1234 по адресу 0x76000000.
=> mw.l 0x76000000 0xffff1234 // 高16位有mask
=> md.l 0x76000000 0x10 // 回读
76000000: ffff1234 ffffffff ffffffff ffffffff ................
76000010: ffffffdf ffffffff feffffff ffffffff ................
76000020: ffffffff ffffffff ffffffff ffffffff ................
76000030: ffffffff ffffffff ffffffff ffffffff ................
8.2 Инструмент IOMUX
iomux — двоичный файл, собранный GCC, который получает и задаёт параметры выводов GPIO через ioctl устройства rockchip-pinctrl. По умолчанию он отключён; задайте CONFIG_ROCKCHIP_IOMUX=y в defconfig.
Исходный код iomux:
kernel/tools/testing/selftests/rkpinctrl/iomux.c
Способ сборки:
gcc kernel/tools/testing/selftests/rkpinctrl/iomux.c -o iomux
Использование:
Пример: установить func1 для GPIO0_B7.
[root@RK3588:/]# iomux 0 15 1
Пример: получить iomux GPIO0_B7.
[root@RK3588:/]# iomux 0 15
mux get (GPIO0-15) = 1
8.3 Инструмент Pinconfig
PinConfig предоставляет разработчикам аппаратуры и ПО единые средства настройки и проверки IO. В исходнике поддерживаются RK3588, RK3566, RK3568, RV1126 и RV1109.
Подробные инструкции находятся в PinConfig_UserManual.pdf, поставляемом с инструментом.
8.4 Инструмент PinDebug
PinDebug — средство отладки выводов для чтения iomux и настройки их свойств. В исходнике поддерживаются RK3588, RK3566, RK3568, RV1126, RV1109, RV1106, RV1103 и RK3528.
Подробные инструкции находятся в PinDebug_UserManual.pdf, поставляемом с инструментом.
9. Порядок диагностики GPIO
Здесь приведён базовый порядок диагностики GPIO. Если вход или выход GPIO не управляется, выполните следующие действия.
9.1 Проверка питания
Измерьте напряжение питания выводов домена GPIO. Нормально ли оно и соответствует ли схеме? Правильно ли настроен io-domain в DTS? Прямая проверка — чтение регистров io-domain инструментом io. Настройка питания описана в разделе IO-Domain.
9.2 Проверка мультиплексирования IO
Чаще всего GPIO не управляется из-за выбора другой функции вывода. Используйте средства отладки GPIO, обычно io для прямого чтения регистра мультиплексирования; см. раздел инструментов отладки. Предварительную проверку можно также выполнить по временному файлу DTS.
9.3 Проверка тактирования GPIO
Например, чтение регистров GPIO4 инструментом IO может вернуть:
ff790000: 42400000 42400000 42400000 42400000
ff790010: 42400000 42400000 42400000 42400000
ff790020: 42400000 42400000 42400000 42400000
ff790030: 42400000 42400000 42400000 42400000
ff790040: 42400000 42400000 42400000 42400000
ff790050: 42400000 42400000 42400000 42400000
ff790060: 42400000 42400000 42400000 42400000
ff790070: 42400000 42400000 42400000 42400000
ff790080: 42400000 42400000 42400000 42400000
ff790090: 42400000 42400000 42400000 42400000
ff7900a0: 42400000 42400000 42400000 42400000
ff7900b0: 42400000 42400000 42400000 42400000
ff7900c0: 42400000 42400000 42400000 42400000
ff7900d0: 42400000 42400000 42400000 42400000
ff7900e0: 42400000 42400000 42400000 42400000
ff7900f0: 42400000 42400000 42400000 42400000
Все значения подозрительно одинаковы. Если часть или все результаты io имеют одно и то же необычное значение, тактирование GPIO отключено и чтение/запись недоступны. Включите тактирование GPIO4 RK3399; найдите gpio4_en в TRM:
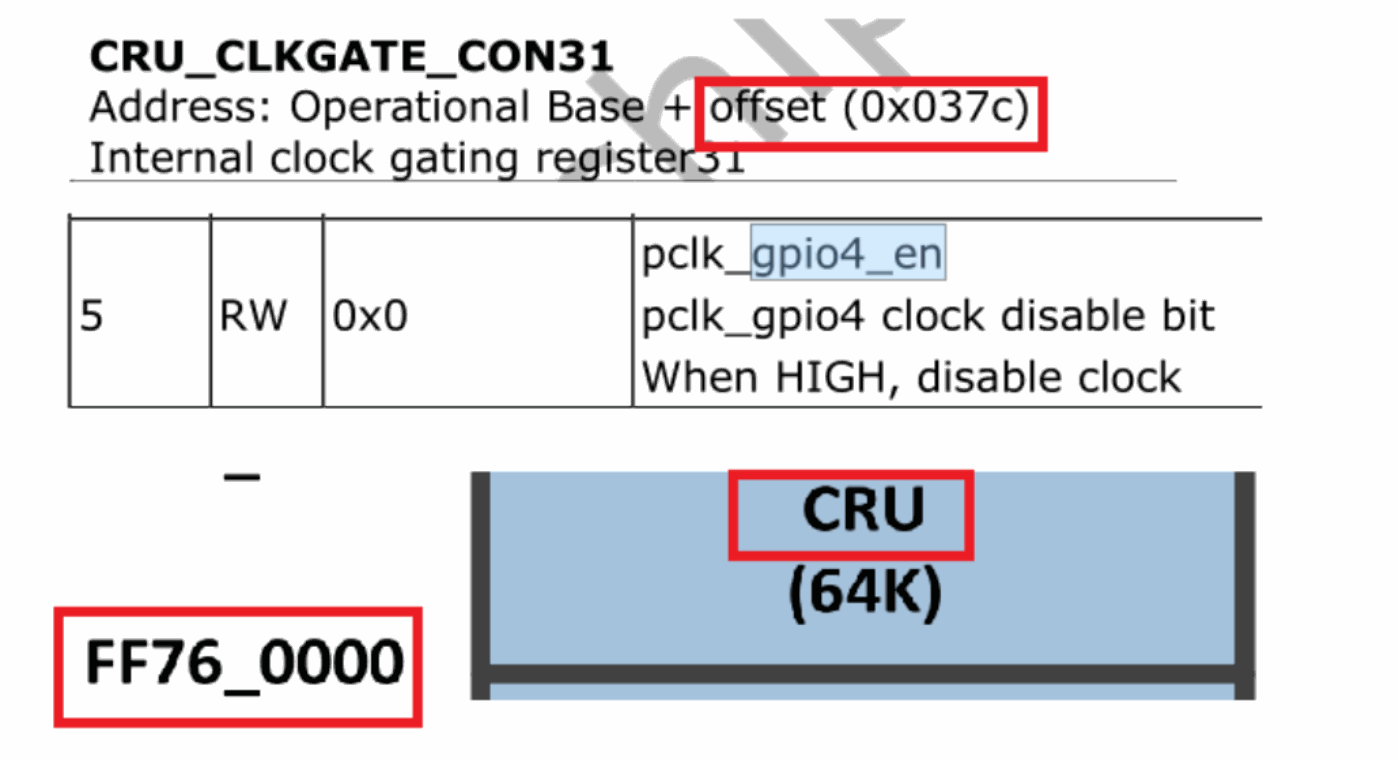
Технический рисунок китайского исходника, PDF p.36.
CRU_CLKGATE_CON31 — Адрес: рабочая база + смещение (0x037c). Внутренний регистр управления тактированием 31. База CRU FF76_0000, размер 64K.
| Биты | Атрибут | Сброс | Описание |
|---|---|---|---|
| 5 | RW | 0x0 | pclk_gpio4_en: бит отключения тактирования pclk_gpio4. HIGH отключает тактирование. |
Сначала прочитайте состояние тактирования GPIO4 через io. Единица в бите регистра означает отключение:
io -4 -l 0x100 0xFF76037C
ff76037c: 000001b8 00000010 00000000 0000002a
ff76038c: 00000000 00000000 00000000 00000000
ff76039c: 00000000 00000000 00000000 00000000
ff7603ac: 00000000 00000000 00000000 00000000
ff7603bc: 00000000 00000000 00000000 00000000
ff7603cc: 00000000 00000000 00000000 00000000
ff7603dc: 00000000 00000000 00000000 00000000
ff7603ec: 00000000 00000000 00000000 00000000
ff7603fc: 00000000 00000000 000 00000 00000000
ff76040c: 00000000 00000000 00000000 00000000
ff76041c: 00000000 00000000 00004040 00000000
ff76042c: 00000014 00000000 00000000 00000000
ff76043c: 00000000 00000000 00000000 00000000
ff76044c: 00000000 00000000 00000000 00000000
ff76045c: 00000000 00000000 00000000 00000000
ff76046c: 00000000 00000000 00000000 00000000
Результат 0x000001b8 в двоичном виде — 0001 1011 1000. Тактированию GPIO4 соответствует бит 5 справа; он равен 1, то есть отключён. Включите его, чтобы io мог нормально читать и записывать:
io -4 -w 0xFF76037C 0x00200000
io -4 -l 0x100 0xFF790000
ff790000: 42000000 6a400000 00000000 00000000
ff790010: 00000000 00000000 00000000 00000000
ff790020: 00000000 00000000 00000000 00000000
ff790030: ffffffff ffffffff 00000000 00000000
ff790040: 00000000 9434d0f9 00000000 00000000
ff790050: 438b2f06 00000000 00000000 00000000
ff790060: 00000000 00000000 00000000 3230372a
ff790070: 00000000 00000000 00000000 00000000
ff790080: 42000000 6a400000 00000000 00000000
ff790090: 00000000 00000000 00000000 00000000
ff7900a0: 00000000 00000000 00000000 00000000
ff7900b0: ffffffff ffffffff 00000000 00000000
ff7900c0: 00000000 9434d0f9 00000000 00000000
ff7900d0: 438b2f06 00000000 00000000 00000000
ff7900e0: 00000000 00000000 00000000 3230372a
ff7900f0: 00000000 00000000 00000000 00000000
Помимо записи регистров, тактирование можно включить через интерфейс sys, например:
console:sys/kernel/debug/clk # cat clk_summary | grep gpio3
pclk_gpio3 0 1 0 100000000 0 0 50000
console:sys/kernel/debug/clk # ls pclk_gpio3
pclk_gpio3/clk_accuracy pclk_gpio3/clk_parent
pclk_gpio3/clk_available_parent pclk_gpio3/clk_phase
pclk_gpio3/clk_duty_cycle pclk_gpio3/clk_prepare_count
pclk_gpio3/clk_enable_count pclk_gpio3/clk_protect_count
pclk_gpio3/clk_flags pclk_gpio3/clk_rate
pclk_gpio3/clk_notifier_count
console:sys/kernel/debug/clk # echo 1 > pclk_gpio3/clk_enable_count
console:sys/kernel/debug/clk # cat clk_summary | grep gpio3
    pclk_gpio3 1 2 0 100000000 0 0 50000
Примечание: включение тактирования GPIO зависит от его активности, например прерывания или передачи данных, а не непосредственно от настройки или вызова API.
9.4 Проверка конфликтов с другими драйверами GPIO
Если для GPIO правильно настроены функция и питание, но осциллограмма не соответствует высоким/низким уровням, задаваемым вашим драйвером, выводом может управлять другой драйвер. Добавьте отладочную печать в gpio_direction_output и gpio_direction_input, как показано ниже, чтобы вывести все операции GPIO.
drivers/gpio/gpiolib.c
int gpiod_direction_input(struct gpio_desc *desc)
{
    + pr_info("%s: %d\n", __func__, desc_to_gpio(desc));
    ......
}
int gpiod_direction_output(struct gpio_desc *desc, int value)
{
    + pr_info("%s: %d\n", __func__, desc_to_gpio(desc));
    ......
}
Для диагностики неуправляемого gpio4b3 RK3588 сначала определите начальный номер gpio4a0 следующей командой:
root@rk3588-buildroot:/# cat /sys/kernel/debug/gpio
gpiochip0: GPIOs 0-31, parent: platform/fd8a0000.gpio, gpio0:
 gpio-26 ( |GTP_RST_PORT ) out hi
 gpio-27 ( |GTP_INT_IRQ ) in hi
gpiochip1: GPIOs 32-63, parent: platform/fec20000.gpio, gpio1:
 gpio-41 ( |vcc-mipicsi0-regulat) out lo
 gpio-42 ( |vcc-mipicsi1-regulat) out lo
gpiochip2: GPIOs 64-95, parent: platform/fec30000.gpio, gpio2:
 gpio-76 ( |reset ) out hi ACTIVE LOW
 gpio-77 ( |hdmirx-det ) in hi ACTIVE LOW
 gpio-84 ( |vcc-mipidcphy0-regul) out hi
gpiochip3: GPIOs 96-127, parent: platform/fec40000.gpio, gpio3:
 gpio-96 ( |bt_default_wake_host) in lo
 gpio-113 ( |ircut-open ) out lo
 gpio-115 ( |vcc3v3-pcie30 ) out lo
#gpio4a0的引脚首编号为128
gpiochip4: GPIOs 128-159, parent: platform/fec50000.gpio, gpio4:
 gpio-130 ( |reset ) out hi
 gpio-133 ( |reset ) out hi
 gpio-134 ( |sbu1-dc ) out lo
 gpio-135 ( |sbu2-dc ) out hi
 gpio-136 ( |vcc5v0-host ) out hi
gpio-137 ( |enable ) out lo
gpio-138 ( |enable ) out lo
gpio-152 ( |vbus5v0-typec ) out lo
Вычислите номер gpio4b3:
gpio4b3 = 128 + (B-A) * 8 + 3 = 128 + 1 * 8 + 3 = 139
Найдите сообщения с числом 139:
root@rk3588-buildroot:/# dmesg | grep "gpiod_direction_output"
[ 1.460212] gpiod_direction_output: 152
[ 1.460291] gpiod_direction_output: 115
[ 1.460391] gpiod_direction_output: 136
......
[ 1.735094] gpiod_direction_output: 133
[ 1.806359] gpiod_direction_output: 139 #有驱动控制了gpio4b3
[ 2.136271] gpiod_direction_output: 113
9.5 Проверка регистров GPIO
Если домен питания и сброс IO проверены, напрямую прочитайте/запишите регистры GPIO через io, чтобы окончательно определить, связана ли проблема с программной настройкой.
Проверьте три регистра GPIO:
Port Data Register: регистр выхода GPIO (Low/High)
Port Data Direction Register: регистр направления GPIO (Input/Output)
External Port Data Register: фактический уровень внешнего порта GPIO (Low/High)
Например, если для высокого выхода регистр данных равен 1 и регистр направления равен 1, но уровень внешнего порта равен 0, причина, скорее всего, аппаратная: внешняя схема тянет GPIO к низкому уровню.
10. Частые вопросы
10.1 Невозможно управлять уровнем сразу после подачи питания
ПО не может управлять уровнем непосредственно при подаче питания. Выберите GPIO с требуемой аппаратной подтяжкой вверх или вниз по умолчанию. На примере RK3399 gpio2c2 без внешней схемы проверьте начальное состояние по документации или суффиксу имени вывода на схеме:
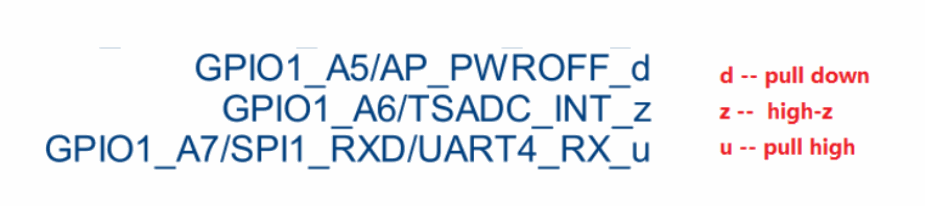
Технический рисунок китайского исходника, PDF p.39.
Для высокого уровня при подаче питания выберите GPIO с суффиксом -u; для низкого — с -d.
Некоторые выводы по умолчанию не работают как GPIO. Проверьте начальное значение регистра мультиплексирования в TRM; например, выводы JTAG по умолчанию настроены на JTAG.
10.2 Ложные прерывания GPIO
При ложных прерываниях GPIO включите триггер Шмитта, задав pcfg_pull_none_smt.
10.3 Не управляются gpio3b0~gpio3c3 на RV1103/RV1106
Выводы gpio3b0~gpio3c3 RV1103/RV1106 имеют особенности: для GPIO нужна дополнительная настройка регистров, и они могут работать только как входы. Режимы GPIO и MIPI этой группы взаимоисключающие. Выполните следующие действия:
io -4 0xFF3B4804 0x40000000 #使能gpio3b的clk
io -4 0xFF3B4808 0x00100000 #使能gpio3c的clk
io -4 0xFF3E8000 0x7D #Clk/data lane enable
io -4 0xFF3E8080 0x5F #MIPI/LVDS enable
# 如果引脚是gpio3b6~gpio3b7和gpio3c0~gpio3c,则配置0xFF3E844C寄存器
io -4 0xFF3E844C 0x00010001 #切换csi_dphy_path0为TLL_MODE
# 如果引脚是gpio3b0~gpio3b5,则配置0xFF3E884C寄存器
io -4 0xFF3E884C 0x00010001 #切换csi_dphy_path1为TLL_MODE
io -4 0xFF55804c 0x00070000 #设置GPIO3_B4复用寄存器
10.4 Не управляются gpio1a0~gpio1b1 на RV1108
Здесь исходный текст указывает gpio3b0~gpio3c3 RV1108. Для режима GPIO настройте DPHY_LVDS_TTL на TTL mode следующим образом:
io -4 0x2022838C 0x00000004 #enable TTL mode,disable LVDS mode,disable mipi mode
io -4 0x202283AC 0x000000fd #disable Data Lane,disable Clock Lane
10.5 Не управляются gpio4d2 и gpio4d3 на RK3588
Для RK3588, а также других платформ, например RK3576 с аналогичной проблемой, перед выбором GPIO проверьте force_jtag в руководстве:
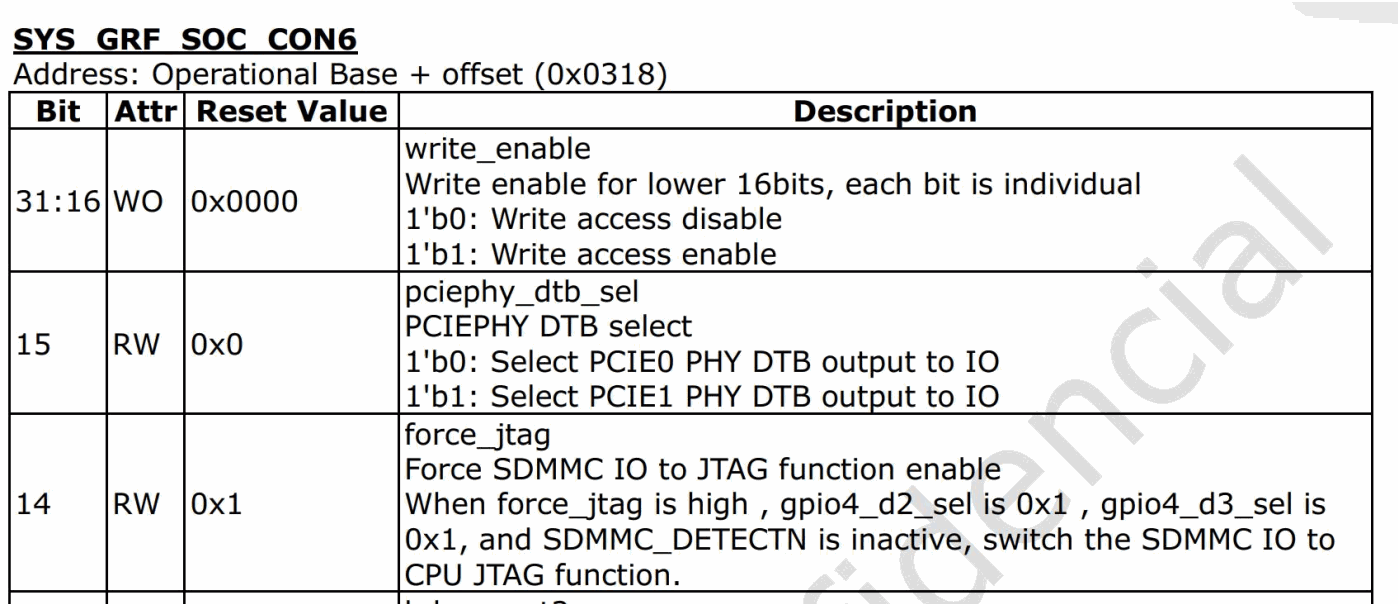
Технический рисунок китайского исходника, PDF p.41.
SYS_GRF_SOC_CON6 — Адрес: рабочая база + смещение (0x0318).
| Биты | Атрибут | Сброс | Описание |
|---|---|---|---|
| 31:16 | WO | 0x0000 | write_enable: отдельное разрешение записи для каждого из младших 16 бит. 1’b0: запись запрещена; 1’b1: разрешена. |
| 15 | RW | 0x0 | pciephy_dtb_sel: выбор PCIEPHY DTB. 1’b0: вывод PCIE0 PHY DTB на IO; 1’b1: вывод PCIE1 PHY DTB на IO. |
| 14 | RW | 0x1 | force_jtag: принудительное включение функции JTAG на SDMMC IO. Если force_jtag высокий, gpio4_d2_sel = 0x1, gpio4_d3_sel = 0x1 и SDMMC_DETECTN неактивен, SDMMC IO переключается на CPU JTAG. |
Сбросьте установленный по умолчанию бит force_jtag:
io -4 0xFD58C318 0x40000000 #disable force_jtag
io -4 0xFD5F8098 0x0F000000 #iomux set to gpio
10.6 В Android SDK отсутствует /sys/class/gpio
В device/rockchip/rk3588/BoardConfig.mk задайте BOARD_BUILD_GKI := false и включите CONFIG_DEBUG_GPIO и CONFIG_GPIO_SYSFS в конфигурации ядра.
10.7 Неправильное чтение уровня GPIO
1. Настроен ли IOMUX как GPIO?
2. Настроен ли регистр DDR GPIO на вход?
3. Включено ли тактирование GPIO?
4. Есть ли у GPIO внутренняя/внешняя подтяжка вверх?
5. Прочитайте GPIO_EXT_PORT для проверки уровня. Регистр отражает реальный уровень вывода, поэтому IOMUX и DDR должны быть настроены правильно, а подтяжки не должны оставлять высокоимпедансное состояние.
10.8 Привязка прерывания GPIO к определённому ядру
Следующий патч изменяет привязку прерывания на CPU2:
--- a/drivers/gpio/gpio-rockchip.c
+++ b/drivers/gpio/gpio-rockchip.c
@@ -579,6 +579,25 @@ static int rockchip_interrupts_register(struct rockchip_pin_bank *bank)
        irq_set_chained_handler_and_data(bank->irq,
                                         rockchip_irq_demux, bank);
+ // +++ 新增:设置中断亲和性到CPU2 +++
+ {
+ struct cpumask cpumask;
+ int cpu = 2; // 指定CPU2
+
+ // 检查CPU2是否有效
+ if (cpu < num_possible_cpus()) {
+ cpumask_clear(&cpumask);
+ cpumask_set_cpu(cpu, &cpumask);
+ if (irq_set_affinity_hint(bank->irq, &cpumask)) {
+ dev_warn(bank->dev, "Failed to set IRQ affinity for CPU%d\n", cpu);
+ } else {
+ dev_warn(bank->dev, "IRQ%d affinity set to CPU%d\n", bank->irq, cpu);
+ }
+ } else {
+ dev_warn(bank->dev, "Invalid CPU%d for IRQ affinity\n", cpu);
+ }
+ }
+
        return 0;
 }
10.9 Задержка реакции на прерывание GPIO
1. Измените привязку прерывания.
2. CONFIG_HZ=1000 // Измените интервал системного тика
- Высокое значение HZ, например 1000: прерывание таймера возникает каждую 1ms, и задержка реакции планировщика на новую задачу составляет не более 1ms.
- Низкое значение HZ, например 100: прерывание возникает каждые 10ms, и задержка переключения задач может достигать 10ms.
3. Увеличьте частоту CPU.
4. Примените патч реального времени по документации в docs\Patches\Real-Time-Performance.