
Dieser Artikel folgt vollständig der 42-seitigen chinesischen Quelle V1.0.1. Englisch und Russisch übersetzen deren technischen Inhalt vollständig; Deutsch folgt der geprüften englischen Aufbereitung. Ein entsprechendes englisches PDF wurde nicht bereitgestellt: Alle Sprachfassungen verwenden die 17 Originalabbildungen des chinesischen PDFs. Bereits vorhandene englische Beschriftungen darin bleiben erhalten; sie werden nicht als Abbildungen einer englischen Quelle ausgegeben. Code, Befehle, Kommentare und Protokolle bleiben in der Quellsprache; Bildunterschriften sind lokalisiert.
Die Geltungsbereichstabelle der Quelle nennt alle Rockchip-Plattformen, die einzelnen Beispiele betreffen jedoch RK3399, RK3588 Android12, RV1103/RV1106, RV1108 und weitere unterschiedliche Plattformen. Dies ist eine ArmSoM-Plattformreferenz. Prüfen Sie tatsächliches Board, SoC, SDK/BSP, Kernel-/U-Boot-Version, Pin-Multiplexing und Versorgung. Leiten Sie daraus keine Unterstützung jedes Boards oder jeder Version ab. Die Quelle gibt keine einheitliche Kernel-Version an; manche Beispiele nennen kernel-5.10 und Android-Einstellungen. Es erfolgte keine ArmSoM-Hardwareprüfung; alle Protokolle und Beispiele stammen aus der Quelle.
Hardwarerisiko: Eine falsche IO-Domänenspannung kann Pins beschädigen. Direkte Registerschreibzugriffe, GPIO-Ausgabe, Taktsteuerung und Suspend-Einstellungen können Peripherie, System und Versorgung beeinflussen. Es wurden keine Befehle, Patches oder Hardwareaktionen ausgeführt. Autoren, Lizenzen und technische Commit-Metadaten in referenziertem Code und Patches bleiben erhalten.
| Chipsatz-Geltungsbereich der Quelle |
|---|
| Alle Rockchip-Plattformen |
Hinweise zur Quelle, Extraktionskorrekturen und Kapitelprüfungen finden Sie unter Redaktionsprotokoll. ArmSoM · Rockchip Linux
1. IO-Domäne
Typische IO-Ausgangspegel sind 1.8v, 3.0v und 3.3v. Die Ausgangsspannung hängt von der durch die Hardwareversorgung bestimmten Spannung der IO-Versorgungsdomäne ab.
io-domain ist eine Softwareeinstellung für die Register der IO-Versorgungsdomänen. Stimmt sie nicht mit der tatsächlichen Versorgung überein, können IOs der Domäne unkontrollierbar werden und falsche oder nicht spezifikationskonforme Signale liefern. Verhält sich ein IO ungewöhnlich, obwohl Multiplexing korrekt ist und kein anderer Nutzer ihn angefordert hat, während Messungen falsche Signale zeigen oder Software keine High-/Low-Ausgangspegel setzen kann, prüfen Sie die zugehörigen Versorgungsdomänenregister. Die ausführliche io-domain-Entwickleranleitung befindet sich in der SDK-Dokumentation.
Dokumentationspfad im Android-SDK: RKDocs\common\IO-Domain
Dokumentationspfad im Linux-SDK: docs\cn\Common\IO-DOMAIN
Hinweis: Manche SDKs enthalten das io-domain-Entwicklungsdokument nicht. Folgen Sie den nachstehenden Anweisungen oder beschaffen Sie es über den zuständigen FAE-Kontakt.
Beachten Sie insbesondere neuere RK-Chips wie RK3588, RK3562, RV1106 und RV1103: Laut Quelle benötigen sie keine Softwarekonfiguration von io_domains, da sich der Chip automatisch an die Spannungsdomäne anpasst. Bauen Sie zur Kontrolle die Standard-EVB-Firmware und untersuchen Sie die während der Kernel-Kompilierung gespeicherte verborgene Datei .xxx.dtb.dts.tmp. Enthält sie keine io-domain-Einstellung, ist keine Softwarekonfiguration der Spannungsdomäne erforderlich.
1.1 Kernel-Konfiguration
Öffnen Sie am Beispiel RK3399 das GRM/PMUGRF-Kapitel des TRM und suchen Sie nach VSEL, volsel oder vsel, um die io-domain-Register zu finden.
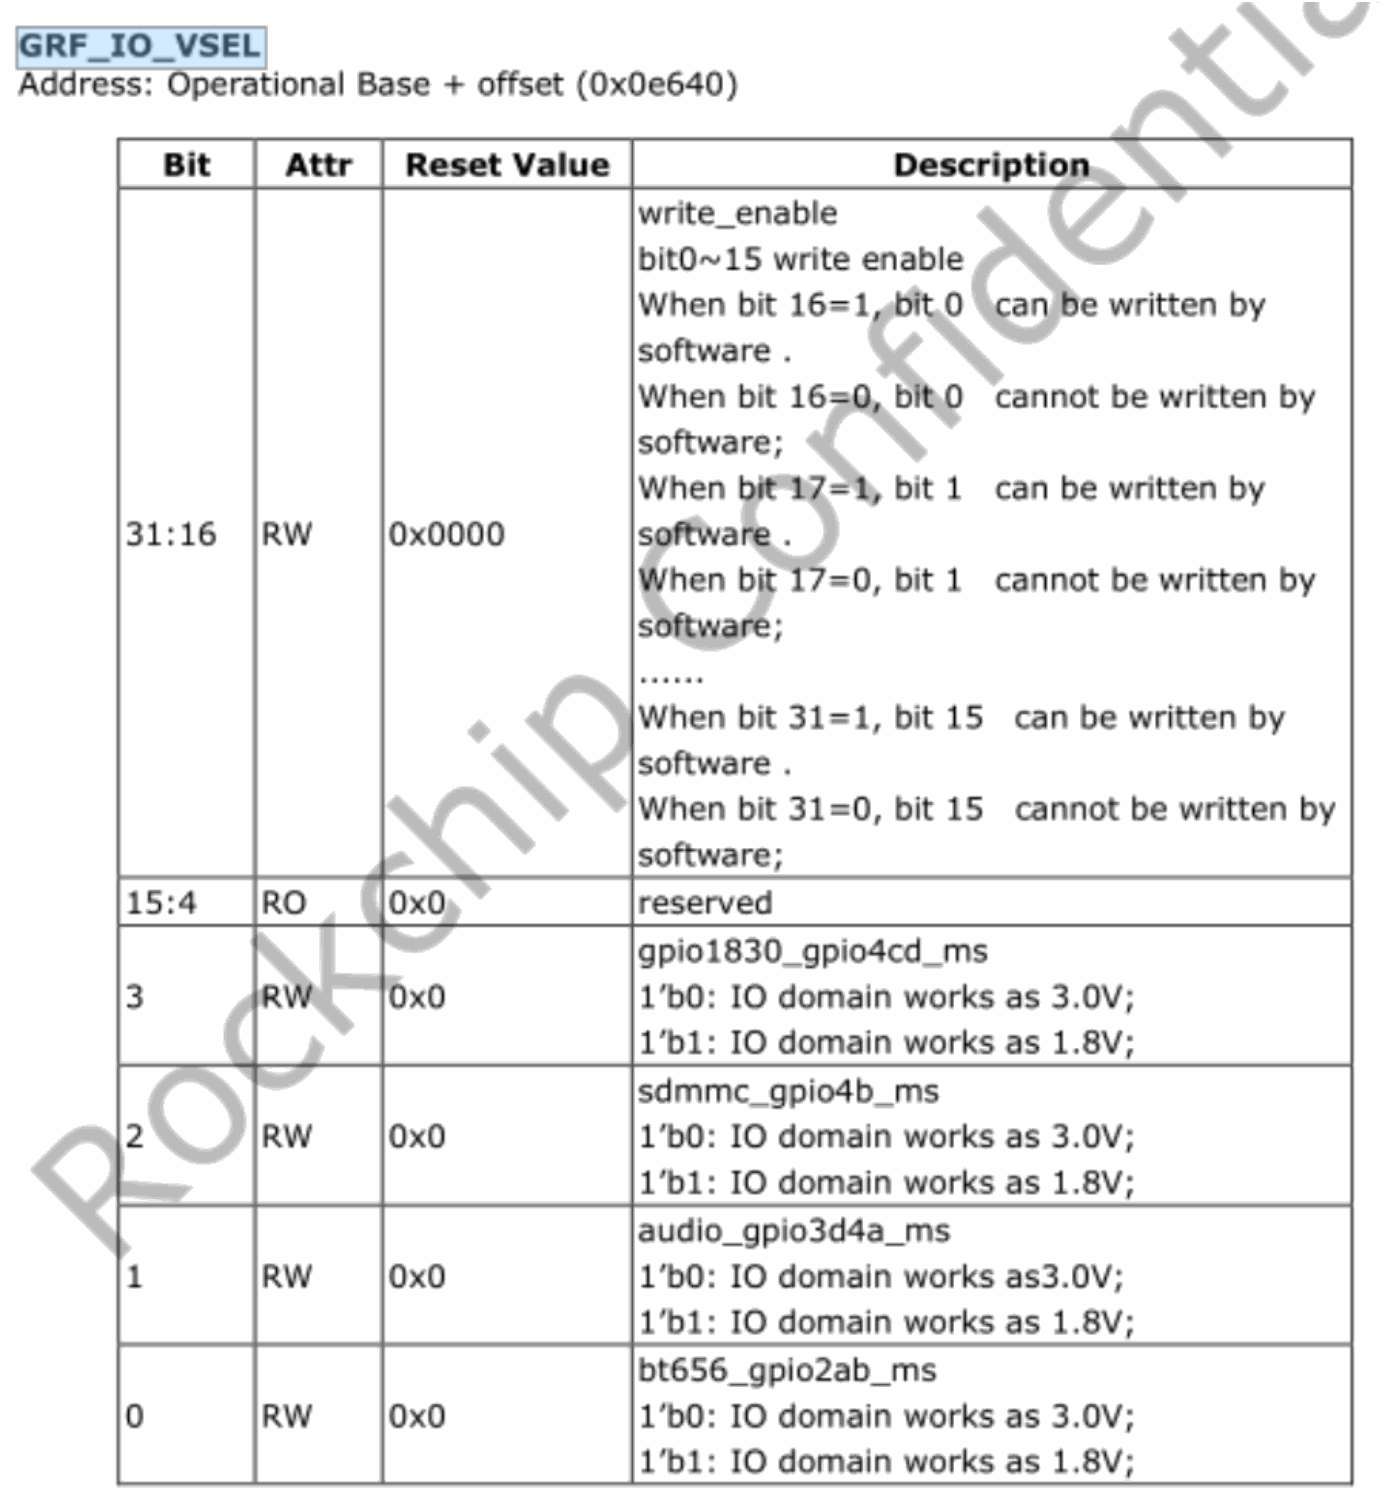
Technische Abbildung aus der chinesischen Quelle, PDF S.5.
GRF_IO_VSEL — Adresse: Betriebsbasis + Versatz (0x0e640).
| Bit | Attribut | Reset-Wert | Beschreibung |
|---|---|---|---|
| 31:16 | RW | 0x0000 | write_enable: Schreibfreigabe für bit0~15. Bei bit16=1 darf Software bit0 schreiben, bei bit16=0 nicht. Bei bit17=1 darf Software bit1 schreiben, bei bit17=0 nicht. …… Bei bit31=1 darf Software bit15 schreiben, bei bit31=0 nicht. |
| 15:4 | RO | 0x0 | Reserviert |
| 3 | RW | 0x0 | gpio1830_gpio4cd_ms: 1’b0: IO-Domäne arbeitet mit 3.0V; 1’b1: IO-Domäne arbeitet mit 1.8V. |
| 2 | RW | 0x0 | sdmmc_gpio4b_ms: 1’b0: IO-Domäne arbeitet mit 3.0V; 1’b1: IO-Domäne arbeitet mit 1.8V. |
| 1 | RW | 0x0 | audio_gpio3d4a_ms: 1’b0: IO-Domäne arbeitet mit 3.0V; 1’b1: IO-Domäne arbeitet mit 1.8V. |
| 0 | RW | 0x0 | bt656_gpio2ab_ms: 1’b0: IO-Domäne arbeitet mit 3.0V; 1’b1: IO-Domäne arbeitet mit 1.8V. |
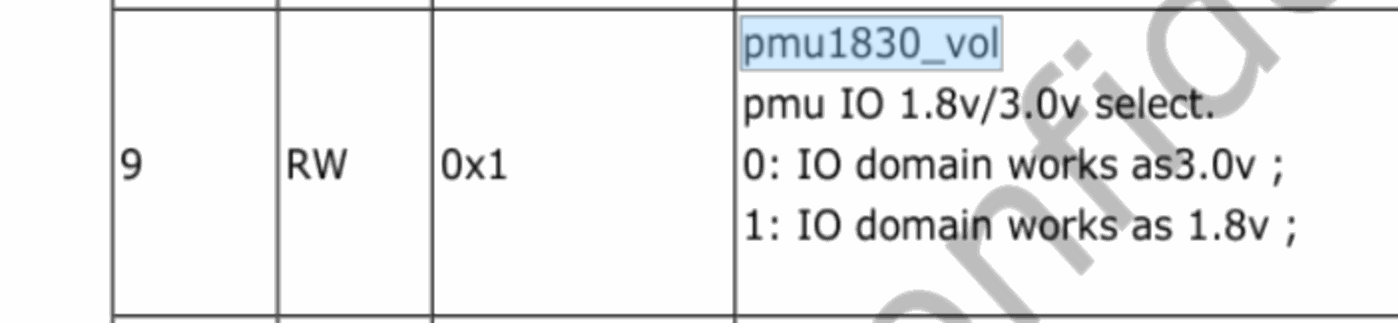
Technische Abbildung aus der chinesischen Quelle, PDF S.5.
| Bit | Attribut | Reset-Wert | Beschreibung |
|---|---|---|---|
| 9 | RW | 0x1 | pmu1830_vol: Auswahl PMU-IO 1.8V/3.0V. 0: IO-Domäne arbeitet mit 3.0V; 1: IO-Domäne arbeitet mit 1.8V. |
Prüfen Sie nach Auffinden der Register im Schaltplan die Versorgung der betreffenden Pins. Angenommen, die gesamte Reihe der gpio2-Pins lässt sich nicht korrekt steuern:
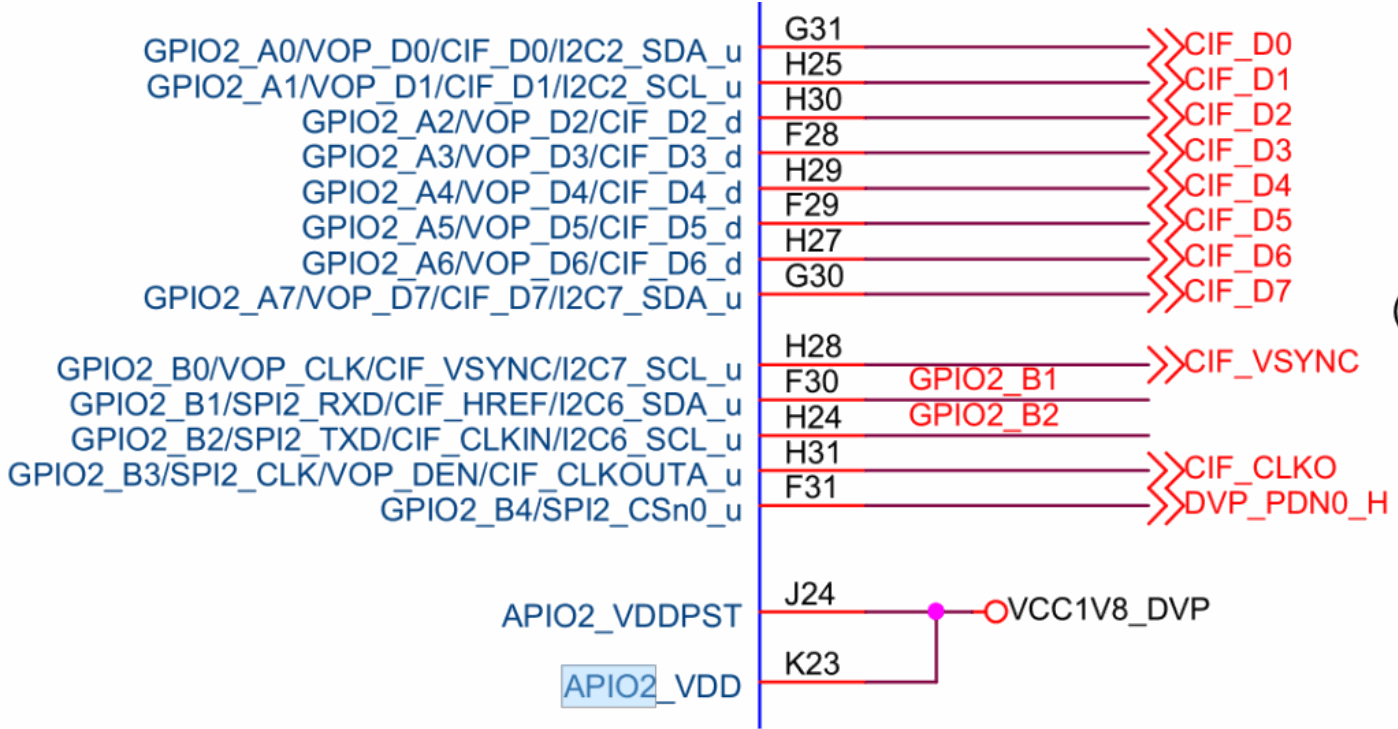
Technische Abbildung aus der chinesischen Quelle, PDF S.6.
Diese Pinreihe verwendet APIO2 als Versorgung. Öffnen Sie im SDK-Kernelverzeichnis kernel/Documentation/devicetree/bindings/power/rockchip-io-domain.txt. Dort ist die Softwaredefinition der APIO2-Versorgung ausführlich beschrieben:
Possible supplies for rk3399:
- bt656-supply: The supply connected to APIO2_VDD.
- audio-supply: The supply connected to APIO5_VDD.
- sdmmc-supply: The supply connected to SDMMC0_VDD.
- gpio1830 The supply connected to APIO4_VDD.
Possible supplies for rk3399 pmu-domains:
- pmu1830-supply:The supply connected to PMUIO2_VDD.
Suchen Sie im dts-Verzeichnis nach io_domain:
&io_domains {
    status = "okay";
    bt656-supply = <&vcc1v8_dvp >;
    audio-supply = <&vcca1v8_codec>;
    sdmmc-supply = <&vcc_sdio>;
    gpio1830-supply = <&vcc_3v0>;
};
Stellen Sie sicher, dass die Software-Versorgungseinstellung der Hardware entspricht:
bt656-supply = <&vcc1v8_dvp>;
Untersuchen Sie die Informationen des Debug-Knotens:
console:/ # cat sys/kernel/debug/regulator/regulator_summary
Die Einstellung 1.8V ist hier nur richtig, wenn sie dem Schaltplan entspricht. Bei Abweichung passen Sie sie an.
1.2 U-Boot-Konfiguration
Siehe Abschnitt 9.13 von RKDocs/rk3399/Rockchip_RK3399_Developer_Guide_Android7.1_Software_CN&EN.pdf, der io-domain-Konfiguration im rkdevelop-Zweig von U-Boot ergänzt. Die Funktion behebt folgende Probleme:
Sie behebt falsche IO-Pegel beziehungsweise die Unmöglichkeit, iomux zu konfigurieren, aufgrund einer falschen io-domain-Einstellung in U-Boot. Ohne diese Einstellung verwendet der Chip seine Vorgaben, bis der Kernel nach etwa 3~4s die richtige DTS-Konfiguration lädt. Wird eine io-domain mit 3.0V versorgt, während ihre Vorgabe 1.8V lautet, kann die Spannungsabweichung den RK3399-IO beschädigen.
Konfigurieren Sie die Kernel-io-domain und bestätigen Sie, dass U-Boot und Kernel diese beiden Commits enthalten (u-boot/drivers/power/rockchip-io-domain.c):
u-boot:
commit 5a4e354a116b45b8ac2311aaa3464a7e88cd13d5
Author: Jianqun Xu <jay.xu@rock-chips.com>
Date: Thu Mar 19 15:38:19 2020 +0800
power: support rockchip io-domain set
This patch should work with kernel dtb node property - "uboot-set" in io-domain node or pmu-io-domain node.
Change-Id: I86fa43d234091310ee08978ec42f5895fb010a8c
Signed-off-by: Jianqun Xu <jay.xu@rock-chips.com>
Signed-off-by: Wenping Zhang <wenping.zhang@rock-chips.com>
kernel:
commit f95ad65aabffa7450ff90a0dd4778cd5500de937
Author: Jianqun Xu <jay.xu@rock-chips.com>
Date: Fri Mar 20 09:52:57 2020 +0800
arm64: dts: rockchip: add 'uboot-set' in io-domain node for rk3399.
Add 'uboot-set' for io-domain node, which used by u-boot board init to set io domain.
Change-Id: Ia897e240c04d0b362551952278dadc8b4f2a8f2f
Signed-off-by: Jianqun Xu <jay.xu@rock-chips.com>
Signed-off-by: Wenping Zhang <wenping.zhang@rock-chips.com>
2. GPIO-Entwicklung im Kernel
Dieses Kapitel erläutert Konfiguration und Vorgehen für die GPIO-Entwicklung im Kernel.
2.1 GPIO-Multiplexing
DTS-Konfiguration
Die folgende Konfiguration verwendet RK3588 Android12 als Beispiel. Um gpio3b7 zu steuern, setzen Sie enable-gpios = <&gpio3 RK_PB7 GPIO_ACTIVE_HIGH> im DTS. Damit der Pin vor dem Kernel-Start nicht auf eine andere Funktion umgeschaltet wird und als GPIO unbrauchbar wird, wählen Sie mit pinctrl-names und pinctrl-0 die GPIO-Funktion. Für einen IO-Interrupt zeigt gpio3b6 die Konfiguration als Schmitt-Trigger-Eingang.
/{
    gpio_demo: gpio-demo {
        status = "okay";
        compatible = "rockchip,gpio-demo";
        enable-gpios = <&gpio3 RK_PB7 GPIO_ACTIVE_HIGH>;
        irq-gpios = <&gpio3 RK_PB6 GPIO_ACTIVE_HIGH>;
        pinctrl-names = "default";
        pinctrl-0 = <&gpio_pin &gpio_irq>;
    };
};
&pinctrl {
    gpio-pin {
        gpio_pin: gpio-pin {
            // Configure gpio3b7 iomux to GPIO
            rockchip,pins = <3 RK_PB7 RK_FUNC_GPIO &pcfg_pull_none>;
        };
    };
    gpio-irq {
        gpio_irq: gpio-irq {
            // Configure gpio3b6 iomux to GPIO and schmidt input mode
            rockchip,pins = <3 RK_PB6 RK_FUNC_GPIO &pcfg_pull_none_smt>;
        };
    };
};
Von pinctrl-0 referenzierte Knoten müssen folgende Regeln erfüllen:
Sie müssen unter dem pinctrl-Knoten stehen, die Struktur function+group verwenden und die übrigen DTS-Grundregeln einhalten. Das Format lautet:
function {
    group {
        rockchip,pin = <gpiobank gpionum iomuxfunc &config>;
    };
};
iomuxfunc legt die Multiplexfunktion fest; RK_FUNC_GPIO wählt GPIO. config setzt Pull-up, Pull-down, Schmitt-Trigger-Eingangsmodus und Treiberstärke. Siehe rockchip-pinconf.dtsi im SDK; RK listet verfügbare Konfigurationen im DTS-pinctrl-Knoten wie folgt auf:
&pinctrl {
    pcfg_pull_up: pcfg-pull-up {
        bias-pull-up;
    };
    pcfg_pull_down: pcfg-pull-down {
        bias-pull-down;
    };
    pcfg_pull_none: pcfg-pull-none {
        bias-disable;
    };
    pcfg_pull_none_smt: pcfg-pull-none-smt {
        bias-disable;
        input-schmitt-enable;
    };
    pcfg_pull_none_drv_level_0: pcfg-pull-none-drv-level-0 {
        bias-disable;
        drive-strength = <0>;
    };
    ......
    pcfg_output_high: pcfg-output-high {
        output-high;
    };
    ......
    pcfg_output_low: pcfg-output-low {
        output-low;
    };
    ......
};
Hier wählt drive-strength = <2> die Treiberstufe 2, daher wird 2 in das Treiberstärkenregister geschrieben. Das RK3588-TRM nennt die gpio2a0-Treiberstufen in folgender Abbildung; Stufe 2 entspricht 50ohm.
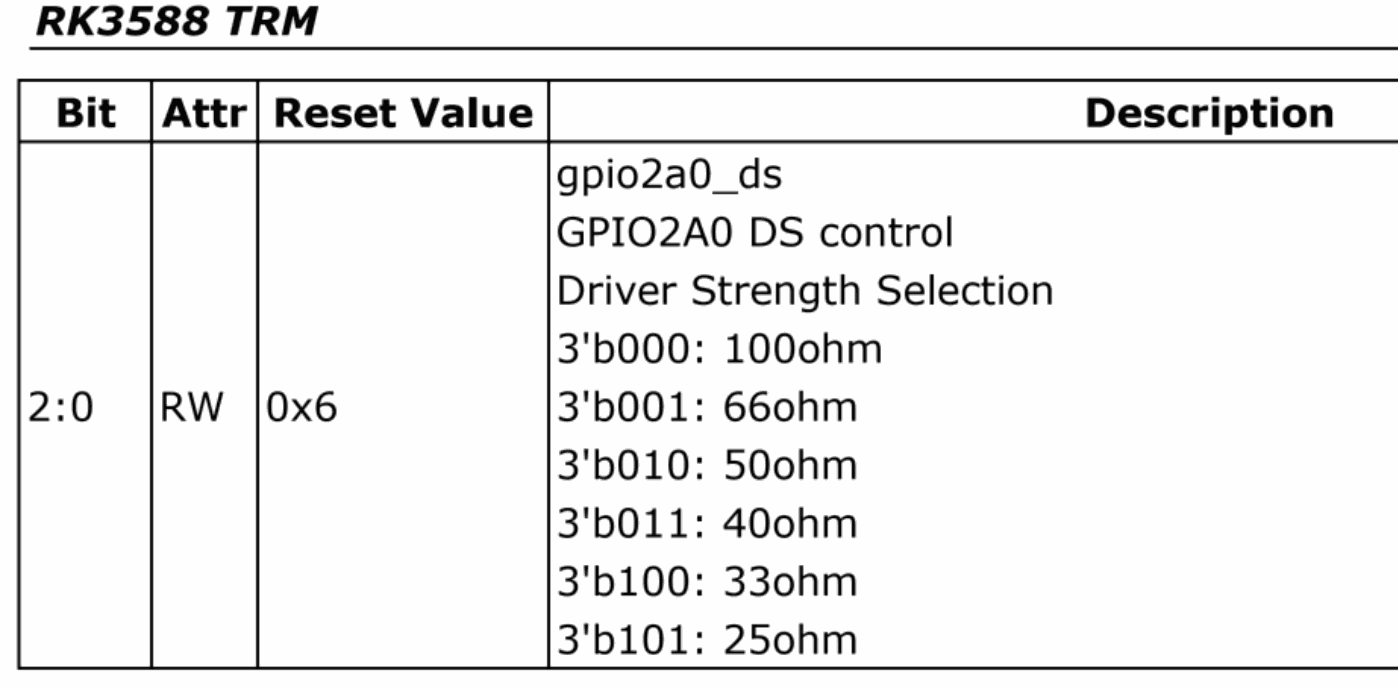
Technische Abbildung aus der chinesischen Quelle, PDF S.10.
RK3588 TRM
| Bit | Attribut | Reset-Wert | Beschreibung |
|---|---|---|---|
| 2:0 | RW | 0x6 | gpio2a0_ds: GPIO2A0-DS-Steuerung, Auswahl der Treiberstärke. 3’b000: 100ohm; 3’b001: 66ohm; 3’b010: 50ohm; 3’b011: 40ohm; 3’b100: 33ohm; 3’b101: 25ohm. |
Code des eigenen Treibers
Am Beispiel RK3588 Android12 liest der eigene Treiber nach der DTS-Konfiguration deren Angaben, um GPIO zu steuern. Mit folgenden Funktionen kann er GPIO anfordern und bedienen.
// Get the GPIO device. If multiple devices are used, the index parameter must be included
struct gpio_desc *gpiod_get(struct device *dev, const char *con_id,
                    enum gpiod_flags flags)
struct gpio_desc *gpiod_get_index(struct device *dev,
                      const char *con_id, unsigned int idx,
                      enum gpiod_flags flags)
// Release the GPIO device
void gpiod_put(struct gpio_desc *desc)
void gpiod_put_array(struct gpio_descs *descs)
// Set gpio input/output
int gpiod_direction_input(struct gpio_desc *desc)
int gpiod_direction_output(struct gpio_desc *desc, int value)
// Get/Set gpio value
int gpiod_get_value(const struct gpio_desc *desc);
void gpiod_set_value(struct gpio_desc *desc, int value);
//Get the GPIO IRQ interrupt number
int gpiod_to_irq(const struct gpio_desc *desc)
......
Beispielcode für GPIO-Operationen im eigenen Treiber:
// SPDX-License-Identifier: GPL-2.0
/*
 * Copyright (c) 2020 Rockchip Electronics Co. Ltd.
 *
 * Author:Johnny Shi <nengqiang.shi@rock-chips.com>
 */
/* The following code is based on the RK3588 Android 12 platform */
#include <linux/gpio/consumer.h>
#include <linux/interrupt.h>
#include <linux/kernel.h>
#include <linux/math64.h>
#include <linux/module.h>
#include <linux/of_graph.h>
#include <linux/phy/phy.h>
#include <linux/platform_device.h>
static irqreturn_t irq_demo_handler(int irq, void *dev_id)
{
    printk("------irq_demo------\n");
    return IRQ_HANDLED;
}
static int gpio_demo_probe(struct platform_device *pdev)
{
    struct gpio_desc *enable_gpio, *irq_gpio;
    int irq;
    int ret;
    printk("------gpio_demo_probe------\n");
    // Get the gpio3b7 pin and set it as output
    enable_gpio = devm_gpiod_get_index(&pdev->dev, "enable", 0, GPIOD_OUT_HIGH);
    if (IS_ERR(enable_gpio)) {
        ret = PTR_ERR(enable_gpio);
         dev_err(&pdev->dev, "failed to request enable GPIO: %d\n", ret);
        return ret;
    }
    // Get the gpio3b6 pin and set it as input
    irq_gpio = devm_gpiod_get_index(&pdev->dev, "irq", 0, GPIOD_IN);
    if (IS_ERR(irq_gpio)) {
        ret = PTR_ERR(irq_gpio);
         dev_err(&pdev->dev, "failed to request irq GPIO: %d\n", ret);
        return ret;
    }
    // Get the gpio3b6 IRQ interrupt number and request IRQ
    irq = gpiod_to_irq(irq_gpio);
    ret = request_irq(irq, irq_demo_handler, IRQF_TRIGGER_FALLING, "demo_irq", NULL);
    if (ret) {
         dev_err(&pdev->dev, "failed to request IRQ: %d\n", ret);
        return ret;
    }
    // Set gpio3b7 pin output high
    gpiod_set_value(enable_gpio, 1);
    return 0;
}
static const struct of_device_id gpio_demo_of_match[] = {
    { .compatible = "rockchip,gpio-demo" },
    {}
};
static struct platform_driver gpio_demo_driver = {
    .driver = {
        .name = "gpio-demo",
        .of_match_table = of_match_ptr(gpio_demo_of_match),
    },
    .probe = gpio_demo_probe,
// .remove = gpio_demo_remove,
};
module_platform_driver(gpio_demo_driver);
MODULE_DESCRIPTION("Rockchip gpio demo driver");
MODULE_LICENSE("GPL v2");
Gemäß DTS erhält der Treiber gpio3b7 über devm_gpiod_get_index(&pdev->dev, "enable", 0, GPIOD_OUT_HIGH). GPIO_ACTIVE_HIGH im DTS setzt aktive High-Polarität; GPIOD_OUT_HIGH initialisiert gpio3b7 als Ausgang. gpiod_set_value(enable_gpio, 1) setzt gpio3b7 auf High. Für den oben gezeigten IRQ fordern Sie zunächst gpio3b6 mit devm_gpiod_get_index(&pdev->dev, "irq", 0, GPIOD_IN) an und initialisieren ihn als Eingang. Fordern Sie den IRQ mit gpiod_to_irq(irq_gpio) und request_irq(irq, irq_demo_handler, IRQF_TRIGGER_FALLING, "demo_irq", NULL) an.
2.2 GPIO-Eingang und -Ausgang
Setzen Sie im DTS pinctrl-names auf default und die GPIO-Eigenschaft in pinctrl-0 auf pcfg_output_high oder pcfg_output_low, um direkt High beziehungsweise Low auszugeben. Der Treiber wendet die GPIO-Eigenschaften von pinctrl-0 beim Laden automatisch an.
Beispiel:
imx415: imx415@1a {
    compatible = "sony,imx415";
    reg = <0x1a>;
    clocks = <&cru CLK_MIPI_CAMARAOUT_M1>;
    clock-names = "xvclk";
    pinctrl-names = "default";
- pinctrl-0 = <&mipim0_camera1_clk>;
+ pinctrl-0 = <&mipim0_camera1_clk &test_gpio>; //添加一个test_gpio
    power-domains = <&power RK3588_PD_VI>;
    ......
}
&pinctrl {
    test {
        test_gpio: test-gpio {
            //GPIO3_B1配置为高电平输出,也可以配置为pcfg_output_low,低电平输出。
            rockchip,pins = <3 RK_PB1 RK_FUNC_GPIO &pcfg_output_high>;
        };
    };
}
Für GPIO-Eingänge genügt normalerweise pcfg_pull_none oder pcfg_pull_none_smt.
2.3 IO-Multiplexing dynamisch ändern
Das Multiplexing eines IO-Pins lässt sich dynamisch ändern: Er kann etwa in einer Kernel-Ausführungsphase als UART und in einer anderen als normaler GPIO dienen. Folgende Konfiguration verwendet RK3588 Android12 als Beispiel.
DTS-Konfiguration
Zusätzlich zu den vier vom Kernel definierten Zuständen kann pinctrl-names eigene Zustände angeben. Der Zustand default wählt die uart3-Pins; nach Zuordnung des eigenen Treibers bindet und aktiviert der Kernel ihn automatisch. Der Treiber muss ihn nicht erneut anwenden. Ein eigener Zustand ist unter pinctrl-names=”iomux-exchange” dargestellt. Der Treiber kann ihn auswerten und das Pin-Multiplexing nach Bedarf dynamisch auswählen.
/{
    iomux_exchange: iomux-exchange {
        compatible= "iomux-exchange-demo";
        pinctrl-names= "default", "iomux-exchange";
        pinctrl-0= <&uart3m0_xfer>;
        pinctrl-1= <&uart3m0_gpio>;
    };
    &pinctrl {
        uart3 {
            /omit-if-no-ref/
            uart3m0_xfer: uart3m0-xfer {
                rockchip,pins =
                    /* uart3_rx_m0 */
                    <1 RK_PC0 10 &pcfg_pull_up>,
                    /* uart3_tx_m0 */
                    <1 RK_PC1 10 &pcfg_pull_up>;
            };
        uart3-gpio{
            uart3m0_gpio: uart3m0-gpio {
                rockchip,pins =
                    <1 RK_PC0 RK_FUNC_GPIO &pcfg_pull_none>,
                    <1 RK_PC1 RK_FUNC_GPIO &pcfg_pull_none>;
            };
        };
    };
};
Code des eigenen Treibers
Der Treiber erhält pinctrl-Ressourcen über devm_pinctrl_get, den eigenen GPIO-Zustand über pinctrl_lookup_state und aktiviert den IO-Zustand über pinctrl_select_state. Beispiel:
// SPDX-License-Identifier: GPL-2.0
/*
 * Copyright (c) 2020 Rockchip Electronics Co. Ltd.
 *
 * Author:Johnny Shi <nengqiang.shi@rock-chips.com>
 */
/* The following code is based on the RK3588 Android 12 platform */
#include <linux/gpio/consumer.h>
#include <linux/interrupt.h>
#include <linux/kernel.h>
#include <linux/math64.h>
#include <linux/module.h>
#include <linux/of_graph.h>
#include <linux/phy/phy.h>
#include <linux/platform_device.h>
#include <linux/pinctrl/consumer.h>
struct pinctrl *uart_pinctrl;
struct pinctrl_state *uart_default;//uart
struct pinctrl_state *uart_gpio;//gpio
static int iomux_exchange(int select) {
    int ret = 0;
    if (select) {
        ret = pinctrl_select_state(uart_pinctrl, uart_gpio);
    } else {
        ret = pinctrl_select_state(uart_pinctrl, uart_default);
    }
    return ret;
}
static int iomux_exchange_demo_probe(struct platform_device *pdev)
{
    printk("------iomux_exchange_demo_probe------\n");
    uart_pinctrl = devm_pinctrl_get(&pdev->dev);
    if (IS_ERR_OR_NULL(uart_pinctrl)) {
        printk("Failed to get pin ctrl\n");
        return PTR_ERR(uart_pinctrl);
    }
    // Gets the pinctrl status property of "default"
    uart_default = pinctrl_lookup_state(uart_pinctrl, "default");
    if (IS_ERR_OR_NULL(uart_default)) {
        printk("Failed to lookup pinctrl default state\n");
        return PTR_ERR(uart_default);
    }
    // Get the custom "iomux-exchange" pinctrl status properties
    uart_gpio = pinctrl_lookup_state(uart_pinctrl, "iomux-exchange");
    if (IS_ERR_OR_NULL(uart_gpio)) {
        printk("Failed to lookup pinctrl iomux-exchange state\n");
        return PTR_ERR(uart_gpio);
    }
    iomux_exchange(1);
    //iomux_exchange(0);
    return 0;
}
static const struct of_device_id iomux_exchange_demo_of_match[] = {
    { .compatible = "iomux-exchange-demo" },
    {}
};
static struct platform_driver iomux_exchange_demo_driver = {
    .driver = {
        .name = "iomux-exchange-demo",
        .of_match_table = of_match_ptr(iomux_exchange_demo_of_match),
    },
    .probe = iomux_exchange_demo_probe,
// .remove = iomux_exchange_demo_remove,
};
module_platform_driver(iomux_exchange_demo_driver);
MODULE_DESCRIPTION("Rockchip iomux exchange demo driver");
MODULE_LICENSE("GPL v2");
Ruft der obige Code iomux_exchange(1) nicht auf, verwenden die Pins standardmäßig UART. Prüfen Sie nach dem Start das IO-Multiplexing mit folgendem Befehl:
console:/ # cat sys/kernel/debug/pinctrl/pinctrl-rockchip-pinctrl/pinmux-pins
......
pin 44 (gpio1-12): (MUX UNCLAIMED) (GPIO UNCLAIMED)
pin 45 (gpio1-13): fde60000.dp gpio1:45 function dp group dp1-hpd
pin 46 (gpio1-14): 5-001a (GPIO UNCLAIMED) function mipi group mipim0-camera1-clk
pin 47 (gpio1-15): (MUX UNCLAIMED) (GPIO UNCLAIMED)
pin 48 (gpio1-16): iomux-exchange (GPIO UNCLAIMED) function uart3 group uart3m0-xfer
pin 49 (gpio1-17): iomux-exchange (GPIO UNCLAIMED) function uart3 group uart3m0-xfer
pin 50 (gpio1-18): 7-0011 (GPIO UNCLAIMED) function i2s0 group i2s0-mclk
pin 51 (gpio1-19): fe470000.i2s (GPIO UNCLAIMED) function i2s0 group i2s0-idle
pin 52 (gpio1-20): (MUX UNCLAIMED) gpio1:52
pin 53 (gpio1-21): fe470000.i2s (GPIO UNCLAIMED) function i2s0 group i2s0-idle
......
gpio1-16 und gpio1-17 sind als UART-Pins konfiguriert. Prüfen Sie sie nach dem Aufruf von iomux_exchange(1) erneut:
console:/ # cat sys/kernel/debug/pinctrl/pinctrl-rockchip-pinctrl/pinmux-pins
......
pin 44 (gpio1-12): (MUX UNCLAIMED) (GPIO UNCLAIMED)
pin 45 (gpio1-13): fde60000.dp gpio1:45 function dp group dp1-hpd
pin 46 (gpio1-14): 5-001a (GPIO UNCLAIMED) function mipi group mipim0-camera1-clk
pin 47 (gpio1-15): (MUX UNCLAIMED) (GPIO UNCLAIMED)
pin 48 (gpio1-16): iomux-exchange (GPIO UNCLAIMED) function uart3-gpio group uart3m0-gpio
pin 49 (gpio1-17): iomux-exchange (GPIO UNCLAIMED) function uart3-gpio group uart3m0-gpio
pin 50 (gpio1-18): 7-0011 (GPIO UNCLAIMED) function i2s0 group i2s0-mclk
pin 51 (gpio1-19): fe470000.i2s (GPIO UNCLAIMED) function i2s0 group i2s0-idle
pin 52 (gpio1-20): (MUX UNCLAIMED) gpio1:52
pin 53 (gpio1-21): fe470000.i2s (GPIO UNCLAIMED) function i2s0 group i2s0-idle
......
gpio1-16 und gpio1-17 wurden erfolgreich auf GPIO umgeschaltet.
3. GPIO-Entwicklung in U-Boot
GPIO lässt sich in U-Boot durch direkte Registerzugriffe mit readl und writel steuern, dieser Code ist jedoch nicht portabel. Dieser Abschnitt beschreibt stattdessen die Nutzung eines U-Boot-Treibers. Nachfolgend stehen U-Boot-DTS-Konfiguration und Treibercode für RK3588 Android12.
3.1 U-Boot-LED-Treiber entwickeln
DTS-Konfiguration
U-Boot besitzt eigene DTS-Dateien. Bei der Kompilierung wird die entsprechende DTB automatisch erzeugt und an u-boot.bin angehängt. Die GPIO-DTS-Konfiguration entspricht der im Kernel, jedoch muss der Knoten u-boot,dm-spl oder u-boot,dm-pre-reloc enthalten.
/{
    leds {
        compatible = "gpio-leds";
        status = "okay";
        u-boot,dm-spl;
        blue-led {
            u-boot,dm-spl;
            gpios = <&gpio2 RK_PA1 GPIO_ACTIVE_LOW>;
            label = "blue_full";
            default-state = "on";
        };
        green-led {
            u-boot,dm-spl;
            gpios = <&gpio2 RK_PA0 GPIO_ACTIVE_LOW>;
            label = "green_led";
            default-state = "on";
        };
    };
};
Hinweis: Die gpio-leds-Konfiguration im DTS wird normalerweise im Kernel abgelegt. Die Option label muss vorhanden sein; andernfalls scheitert led_gpio.c beim bind. Der folgende Patch gibt die label-Einstellung aus:
diff --git a/drivers/led/led_gpio.c b/drivers/led/led_gpio.c
index 56702a1417..18062f2ac1 100644
--- a/drivers/led/led_gpio.c
+++ b/drivers/led/led_gpio.c
@@ -112,6 +112,7 @@ static int led_gpio_bind(struct udevice *parent)
                const char *label;
                label = ofnode_read_string(node, "label");
+ printf("%s: label %s\n", __func__, label);
                if (!label) {
                        debug("%s: node %s has no label\n", __func__,
                              ofnode_get_name(node));
Prüfen Sie nach dem U-Boot-Build den DTB-Inhalt mit fdtdump:
fdtdump ./u-boot.dtb | less
Code des eigenen Treibers
Nachfolgend wird der LED-Treiber in U-Boot vorgestellt. Aktivieren Sie zunächst diese Optionen:
/u-boot/configs/rk3588_defconfig
CONFIG_LED=y
CONFIG_LED_GPIO=y
Der Framework-Code ist nachfolgend dargestellt:
u-boot/drivers/led/led-uclass.c // 默认编译
u-boot/drivers/led/led_gpio.c // 支持 compatible = "gpio-leds"
Relevante Codeschnittstellen
// 获取led device
int led_get_by_label(const char *label, struct udevice **devp);
// 设置/获取led状态
int led_set_state(struct udevice *dev, enum led_state_t state);
enum led_state_t led_get_state(struct udevice *dev);
// 忽略,目前未做底层驱动实现
int led_set_period(struct udevice *dev, int period_ms);
Zum Einschalten der LED genügt led_get_by_label. Im folgenden Beispiel wird led_get_by_label aus board_late_init aufgerufen. Nach dem Systemstart sollten die an gpio2a0 und gpio2a1 angeschlossenen LEDs leuchten.
/u-boot/arch/arm/mach-rockchip/board.c
#include <led.h>
int board_late_init(void)
{
    struct udevice *led_dev;
    ...
    led_get_by_label("blue_full", &led_dev);
    led_set_state(led_dev, LEDST_ON);
    ...
}
Anders als der Kernel startet U-Boot beim Initialisieren für registrierte Geräte-/Treiberpaare nicht automatisch probe, obwohl es ein Geräte-/Treibermodell verwendet. Der Nutzer muss probe ausdrücklich auslösen. Deshalb läuft led_gpio_probe erst nach dem Aufruf von led_get_by_label. Dessen Kernoperation ist device_probe, das probe des LED-Treibers aufruft. Anschließend kann led_set_state die LED ein- oder ausschalten.
Nach dem Vorbild des LED-Treibers lässt sich ein eigener GPIO-Treiber für U-Boot entwickeln. Die Schnittstelle zum Abrufen eines eigenen Gerätetreibers lautet:
int uclass_get_device(enum uclass_id id, int index, struct udevice **devp);
int uclass_get_device_by_name(enum uclass_id id, const char *name,
struct udevice **devp);
int uclass_get_device_by_seq(enum uclass_id id, int seq, struct udevice **devp);
int uclass_get_device_by_of_offset(enum uclass_id id, int node, struct udevice
**devp);
int uclass_get_device_by_ofnode(enum uclass_id id, ofnode node, struct udevice
**devp);
int uclass_get_device_by_phandle_id(enum uclass_id id,
int phandle_id, struct udevice **devp);
int uclass_get_device_by_phandle(enum uclass_id id,
struct udevice *parent, struct udevice **devp);
int uclass_get_device_by_driver(enum uclass_id id,
const struct driver *drv, struct udevice
**devp);
int uclass_get_device_tail(struct udevice *dev, int ret, struct udevice **devp);
......
Die GPIO-Bedienschnittstellen lauten:
// 申请/释放GPIO
int gpio_request_by_name(struct udevice *dev, const char *list_name,
int index, struct gpio_desc *desc, int flags);
int gpio_request_by_name_nodev(ofnode node, const char *list_name, int index,
struct gpio_desc *desc, int flags);
int gpio_request_list_by_name(struct udevice *dev, const char *list_name,
struct gpio_desc *desc_list, int max_count, int
flags);
int gpio_request_list_by_name_nodev(ofnode node, const char *list_name,
struct gpio_desc *desc_list, int max_count,
int flags);
int dm_gpio_free(struct udevice *dev, struct gpio_desc *desc)
// 配置GPIO方向。@flags:GPIOD_IS_OUT(输出)和 GPIOD_IS_IN(输入)
int dm_gpio_set_dir_flags(struct gpio_desc *desc, ulong flags);
// 设置/获取GPIO电平
int dm_gpio_get_value(const struct gpio_desc *desc)
int dm_gpio_set_value(const struct gpio_desc *desc, int value)
udevice wird über uclass_id ermittelt. Die Registrierung des LED-Treibers ist nachfolgend dargestellt:
U_BOOT_DRIVER(led_gpio) = {
  .name = "gpio_led",
  .id = UCLASS_LED,
  .of_match = led_gpio_ids,
  .ops = &gpio_led_ops,
  .priv_auto_alloc_size = sizeof(struct led_gpio_priv),
  .bind = led_gpio_bind,
  .probe = led_gpio_probe,
  .remove = led_gpio_remove,
};
UCLASS_LED ist in u-boot/include/dm/uclass-id.h definiert.
3.2 U-Boot-GPIO-Treiber entwickeln
Der obige LED-Treiber existiert bereits in U-Boot; es genügt, DTS zu konfigurieren und seine Schnittstellen aufzurufen. Nachfolgend ein Entwicklungsbeispiel für einen U-Boot-GPIO-Treiber. Aktivieren Sie diese Optionen:
/u-boot/configs/rk3588_defconfig
CONFIG_DM_GPIO=y
CONFIG_GPIO_HOG=y
CONFIG_ARCH_ROCKCHIP=y
CONFIG_SPL_GPIO_SUPPORT=y
DTS-Konfiguration
Konfigurieren Sie beispielsweise für gpio3b7 das U-Boot-DTS wie folgt:
gpio_uboot_demo {
    u-boot,dm-pre-reloc;
    compatible="gpio_uboot_demo";
    enable-gpios = <&gpio3 RK_PB7 GPIO_ACTIVE_HIGH>;
    status = "okay";
};
&gpio3 {
    u-boot,dm-pre-reloc;
    status = "okay";
};
Code des eigenen Treibers
/*
 * Copyright (c) 2015 Google, Inc
 * Written by Simon Glass <sjg@chromium.org>
 *
 * SPDX-License-Identifier: GPL-2.0+
 */
/* The following code is based on the RK3588 Android 12 platform */
#include <common.h>
#include <dm.h>
#include <errno.h>
#include <asm/gpio.h>
#include <dm/lists.h>
#include <dm/ofnode.h>
static int gpio_uboot_demo_probe(struct udevice *dev)
{
    struct gpio_desc gpio_uboot ;
    int ret;
    printf("----gpio_uboot_demo_probe----\n");
    ret = gpio_request_by_name(dev, "enable-gpios", 0, &gpio_uboot, GPIOD_IS_OUT);
    if(ret)
    {
        printf("can not get eepro_wp gpio\n");
    }
    dm_gpio_set_value(&gpio_uboot, 1);
    return 0;
}
static int gpio_uboot_demo_remove(struct udevice *dev)
{
    printf("----gpio_uboot_demo_remove----\n");
    return 0;
}
static const struct udevice_id gpio_uboot_demo_ids[] = {
    { .compatible = "gpio_uboot_demo" },
    { }
};
U_BOOT_DRIVER(gpio_uboot_demo) = {
    .name = "gpio_uboot_demo",
    .id = UCLASS_GPIO,
    .of_match = gpio_uboot_demo_ids,
    .probe = gpio_uboot_demo_probe,
    .remove = gpio_uboot_demo_remove,
};
Der Treiber erhält gpio3b7 über gpio_request_by_name(dev, "enable-gpios", 0, &gpio_uboot, GPIOD_IS_OUT) und konfiguriert ihn als Ausgang. Der Nutzer muss ausdrücklich die entsprechende Schnittstelle aufrufen, um die GPIO-probe-Funktion auszuführen:
/u-boot/arch/arm/mach-rockchip/board.c
int board_late_init(void)
{
    struct udevice *dev;
    ...
    uclass_get_device_by_driver(UCLASS_GPIO, DM_GET_DRIVER(gpio_uboot_demo), &dev);
    ...
}
Der Aufruf von uclass_get_device_by_driver aus board_late_init führt schließlich die obige probe-Funktion aus. dm_gpio_set_value(&gpio_uboot, 1) setzt den Ausgang auf High.
4. GPIO-Entwicklung im User-Space
GPIO kann im User-Space auf verschiedene Arten verwendet werden; dieser Abschnitt zeigt den üblichen echo-Befehl. Der Linux-Kernel stellt unter /sys/class/gpio/ eine GPIO-Debug-Schnittstelle für den User-Space bereit:
console:/sys/class/gpio# ls
export gpiochip128 gpiochip509 gpiochip96
gpiochip0 gpiochip32 gpiochip64 unexport
Über export wird dem System die zu steuernde GPIO-Pinnummer zum Exportieren mitgeteilt; unexport hebt den Export auf. gpiochipN enthält Informationen über die GPIO-Register des Systems, einschließlich Basispinnummer jedes Registers, Name und Gesamtzahl der Pins.
Exportieren wir beispielsweise gpio1b1. Zunächst wird seine Nummer berechnet: Pinnummer = Basis des steuernden Registers + Bitnummer innerhalb dieses Registers. gpio1b1 = 32 + 9 = 41. Export von gpio1b1:
console:/sys/class/gpio# echo 41 > export
Richtung setzen: in bedeutet Eingang, out bedeutet Ausgang:
console:/sys/class/gpio/gpio41# echo out > direction
Richtung lesen:
console:/sys/class/gpio/gpio41# cat direction
Ausgang setzen:
console:/sys/class/gpio/gpio41# echo 1 > value
Ein-/Ausgangswert lesen:
console:/sys/class/gpio/gpio41# cat value
Pinexport aufheben:
console:/sys/class/gpio# echo 41 > unexport
Diese Operationen setzen voraus, dass der IO als GPIO gemultiplext ist. Bei Auswahl einer anderen Funktion lässt sich sein GPIO-Ein-/Ausgang nicht bedienen. Prüfen Sie daher zunächst das Multiplexing. Neben Registerlesen mit io zeigt folgender Befehl Multiplexing und Konfiguration sämtlicher Pins:
console:/ # cat sys/kernel/debug/pinctrl/pinctrl-rockchip-pinctrl/pinmux-pins
Pinmux settings per pin
Format: pin (name): mux_owner gpio_owner hog?
pin 0 (gpio0-0): (MUX UNCLAIMED) (GPIO UNCLAIMED)
pin 1 (gpio0-1): (MUX UNCLAIMED) (GPIO UNCLAIMED)
pin 2 (gpio0-2): (MUX UNCLAIMED) (GPIO UNCLAIMED)
pin 3 (gpio0-3): (MUX UNCLAIMED) (GPIO UNCLAIMED)
pin 4 (gpio0-4): (MUX UNCLAIMED) gpio0:4
pin 5 (gpio0-5): (MUX UNCLAIMED) gpio0:5
pin 6 (gpio0-6): ff420030.pwm (GPIO UNCLAIMED) function pwm3a group pwm3a-pin
pin 7 (gpio0-7): fe320000.dwmmc (GPIO UNCLAIMED) function sdmmc group sdmcc-cd
pin 8 (gpio0-8): (MUX UNCLAIMED) (GPIO UNCLAIMED)
pin 9 (gpio0-9): (MUX UNCLAIMED) gpio0:9
pin 10 (gpio0-10): (MUX UNCLAIMED) gpio0:10
......
console:/ # cat sys/kernel/debug/gpio
gpiochip0: GPIOs 0-31, parent: platform/pinctrl, gpio0:
 gpio-1 ( |vcc3v0_sd ) out hi
 gpio-4 ( |bt_default_wake_host) in lo
 gpio-5 ( |GPIO Key Power ) in hi
 gpio-9 ( |bt_default_reset ) out lo
 gpio-10 ( |reset ) out hi
 gpio-11 ( |spk-con ) out lo
gpiochip1: GPIOs 32-63, parent: platform/pinctrl, gpio1:
 gpio-34 ( |int-n ) in hi
 gpio-45 ( |enable ) out hi
gpiochip2: GPIOs 64-95, parent: platform/pinctrl, gpio2:
 gpio-64 ( |vbus-5v ) out lo
 gpio-83 ( |bt_default_rts ) in hi
 gpio-90 ( |bt_default_wake ) in lo
gpiochip3: GPIOs 96-127, parent: platform/pinctrl, gpio3:
 gpio-111 ( |mdio-reset ) out hi
gpiochip4: GPIOs 128-159, parent: platform/pinctrl, gpio4:
 gpio-150 ( |? ) out hi
 gpio-153 ( |vcc5v0_host ) out hi
 gpio-157 ( |enable ) out hi
 gpio-158 ( |vcc_lcd ) out hi
5. IO-Suspend und Aufwecken konfigurieren
Suspend-/Aufweckoperationen auf Chipebene sind heute hauptsächlich in ATF umgesetzt, dessen betreffender Code nicht offen ist. Über DTS lassen sich verschiedene während des Systemschlafs verwendete Energiesparmodi für die Produktanforderungen auswählen. Projekte benötigen unterschiedliche Aufweckquellen; aktivieren Sie die passenden Quellen im DTS.
Die Standby-Sequenz schaltet normalerweise Versorgungsdomänen, IP-Module, Takte und PLLs ab, versetzt DDR in Self-Refresh, schaltet den Systembus auf einen langsamen Takt (24M oder 32K), schaltet vdd_arm/vdd_log ab und konfiguriert Aufweckquellen. Für unterschiedliche Standby-Anforderungen werden die Einstellungen beim Start über DTS-Knoten an trust übergeben. Beispiel RK3588:
arch/arm64/boot/dts/rockchip/rk3588s.dtsi
rockchip_suspend: rockchip-suspend {
        compatible = "rockchip,pm-rk3588";
        status = "disabled";
        // Set the sleep log switch. 0: printing is disabled, 1: printing is enabled
        rockchip,sleep-debug-en = <0>;
         // Sleep configuration
        rockchip,sleep-mode-config = <
                (0
                | RKPM_SLP_ARMOFF_LOGOFF //进入深度休眠断电vdd_arm和vdd_log
                | RKPM_SLP_PMU_PMUALIVE_32K //进入深度休眠时使用32K时钟源作为系统时钟
                | RKPM_SLP_PMU_DIS_OSC //关闭24M晶振,最低功耗模式时可使能
                | RKPM_SLP_32K_EXT //休眠时的32K时钟源是否选用外部的32K钟源
                )
        >;
        // Wakeup source configuration
        rockchip,wakeup-config = <
                (0
                | RKPM_GPIO_WKUP_EN //GPIO0唤醒
                )
        >;
};
5.1 GPIO als Aufweckquelle konfigurieren
Bei RK3588 bleibt die GPIO0-Pinversorgung während Suspend standardmäßig aktiv und benötigt keine zusätzliche Konfiguration. Für einen GPIO außerhalb von GPIO0 als Aufweckquelle konfigurieren Sie Folgendes:
Die Versorgung dieses GPIO während Suspend eingeschaltet lassen.
vdd_log_s0: DCDC_REG3 {
    regulator-always-on;
    regulator-boot-on;
    regulator-min-microvolt = <675000>;
    regulator-max-microvolt = <750000>;
    regulator-ramp-delay = <12500>;
    regulator-name = "vdd_log_s0";
    regulator-state-mem {
    // regulator-off-in-suspend;
    regulator-on-in-suspend;
    regulator-suspend-microvolt = <750000>;
    };
};
regulator-off-in-suspend schaltet diese Versorgung während Suspend ab. Ändern Sie es in regulator-on-in-suspend, um sie eingeschaltet zu lassen.
Den rockchip_suspend-Knoten konfigurieren.
&rockchip_suspend {
        status = "okay";
        rockchip,sleep-debug-en = <1>;
        rockchip,sleep-mode-config = <
                (0
                 // | RKPM_SLP_ARMOFF_LOGOFF
                | RKPM_SLP_ARMOFF_DDRPD
                | RKPM_SLP_PMU_PMUALIVE_32K
                | RKPM_SLP_PMU_DIS_OSC
                | RKPM_SLP_32K_EXT
                )
        >;
        rockchip,wakeup-config = <
                (0
                | RKPM_GPIO_WKUP_EN
                | RKPM_CPU0_WKUP_EN
                )
        >;
};
In rockchip_suspend schaltet RKPM_SLP_ARMOFF_LOGOFF vdd_arm und vdd_log ab. Ändern Sie dies in RKPM_SLP_ARMOFF_DDRPD, um vdd_log zu erhalten. Konfigurieren Sie außerdem RKPM_CPU0_WKUP_EN in rockchip_suspend.
Nicht jeder GPIO kann als Aufweckquelle dienen. Prüfen Sie PMU_WAKEUP_INT_CON im TRM; viele Plattformen unterstützen nur Aufwecken über die GPIO0-Gruppe.
5.2 GPIO-Pegel während Suspend konfigurieren
Beispiel RK3399:
&rockchip_suspend {
    status = "okay";
+ rockchip,power-ctrl =
+ <&gpio1 17 GPIO_ACTIVE_HIGH>, //配置休眠时GPIO1_C1为高电平
+ <&gpio1 14 GPIO_ACTIVE_HIGH>; //配置休眠时GPIO1_B6为高电平
rockchip,power-ctrl kann nur GPIOs auf PMUIO1/2 auswählen. Bevorzugen Sie GPIO0; andernfalls lässt sich der IO-Zustand nach Suspend nicht beibehalten. Das neue Suspend-Framework setzt IOs in nicht von der PMU gesteuerten Versorgungsdomänen während Suspend auf ihren Standardzustand zurück.
6. GPIO-Erweiterungen
Dieses Kapitel beschreibt grundlegende Konfiguration und Nutzung von GPIO-Expandern am Beispiel PCA9555: ein universeller 16-Bit-GPIO-Expander mit Interrupt-Unterstützung und schwachen Pull-up-Widerständen für I2c-Bus-/SMBus-Anwendungen.
DTS-Konfiguration
&i2c6 {
    status = "okay";
    pca9555_20: pca9555_20@20 {
        compatible = "nxp,pca9555";
        reg = <0x20>;
    };
    imx586: imx586@1a {
        compatible = "sony,imx586";
        status = "okay";
        reset-gpio-index = <503>;
        ......
    };
};
reset-gpio-index ist die GPIO-Nummer; sie lässt sich mit cat /sys/kernel/debug/gpio prüfen.
Treiberaufrufe
ret |= of_property_read_u32(node, "reset-gpio-index",
        &test->reset_gpio_index);
gpio_to_desc(test->reset_gpio_index);
7. I2C mit GPIO nachbilden
Dieses Kapitel beschreibt die grundlegende GPIO-basierte I2C-Konfiguration. Der zugehörige Treiber lautet kernel/drivers/i2c/busses/i2c-gpio.c.
Konfigurationsoptionen
Setzen Sie CONFIG_I2C_GPIO=y in defconfig oder wählen Sie GPIO-based bitbanging I2C in menuconfig.
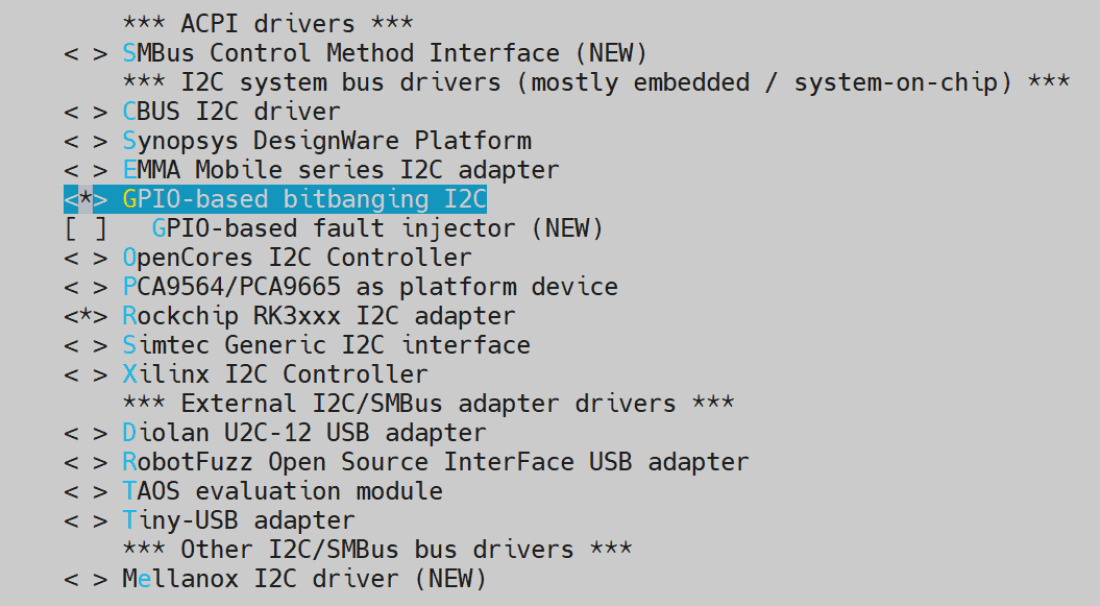
Technische Abbildung aus der chinesischen Quelle, PDF S.26.
Die zugehörige Option lautet:
Device Drivers->
    I2C support --->
        I2C Hardware Bus support --->
            <*> GPIO-based bitbanging I2C
DTS-Konfiguration
i2c9: i2c@9 {
    compatible = "i2c-gpio";
    pinctrl-names = "default";
    pinctrl-0 = <&i2c9_xfer>;
    scl-gpios = <&gpio3 RK_PB3 GPIO_ACTIVE_HIGH>; //scl
    sda-gpios = <&gpio3 RK_PB4 GPIO_ACTIVE_HIGH>; //sda
    i2c-gpio,delay-us = <2>; /* ~100 kHz */
    #address-cells = <1>;
    #size-cells = <0>;
};
&pinctrl {
    i2c9 {
        /omit-if-no-ref/
        i2c9_xfer: i2c9-xfer {
            rockchip,pins =
                /* i2c9_scl */
                <3 RK_PB3 0 &pcfg_pull_none_smt>,
                /* i2c9_sda */
                <3 RK_PB4 0 &pcfg_pull_none_smt>;
        };
    };
};
8. GPIO-Debugging-Werkzeuge
Dieses Kapitel stellt GPIO-Debugging-Werkzeuge vor.
8.1 IO-Werkzeug
Rockchip-Plattformen bieten das IO-Werkzeug zum direkten Lesen und Setzen von Registerwerten bei der Fehlersuche.
8.1.1 IO-Werkzeug in der Kernel-Phase
Ab Android10 ist aufgrund von Sicherheitsstandards eine manuelle Debugging-Konfiguration erforderlich. Aktivieren Sie beispielsweise auf RK3399 Android12 folgende Optionen für IO-Befehle:
kernel-5.10/kernel/configs/android-11.config
CONFIG_DEVMEM=y
Geben Sie im seriellen Terminal oder über adb io ein und drücken Sie Enter, um detaillierte Befehlsparameter anzuzeigen.
console:/# io
Raw memory i/o utility - $Revision: 1.5 $
io -v -1|2|4 -r|w [-l <len>] [-f <file>] <addr> [<value>]
    -v Verbose, asks for confirmation
    -1|2|4 Sets memory access size in bytes (default byte)
    -l <len> Length in bytes of area to access (defaults to
               one access, or whole file length)
    -r|w Read from or Write to memory (default read)
    -f <file> File to write on memory read, or
               to read on memory write
    <addr> The memory address to access
    <val> The value to write (implies -w)
Examples:
    io 0x1000 Reads one byte from 0x1000
    io 0x1000 0x12 Writes 0x12 to location 0x1000
    io -2 -l 8 0x1000 Reads 8 words from 0x1000
    io -r -f dmp -l 100 200 Reads 100 bytes from addr 200 to file
    io -w -f img 0x10000 Writes the whole of file to memory
Note access size (-1|2|4) does not apply to file based accesses.
GPIO-Multiplexing mit dem IO-Werkzeug abfragen
Ermitteln Sie am Beispiel RK3399 das IO-Multiplexing anhand der Registerbeschreibungen seines TRM. Für gpio4b0 zeigt der Schaltplan folgende mögliche Funktionen:
GPIO4_B0/SDMMC0_D0/UART2A_RX_u
Suchen Sie im RK3399-TRM nach gpio4b0, um diese Registerbeschreibung zu finden:
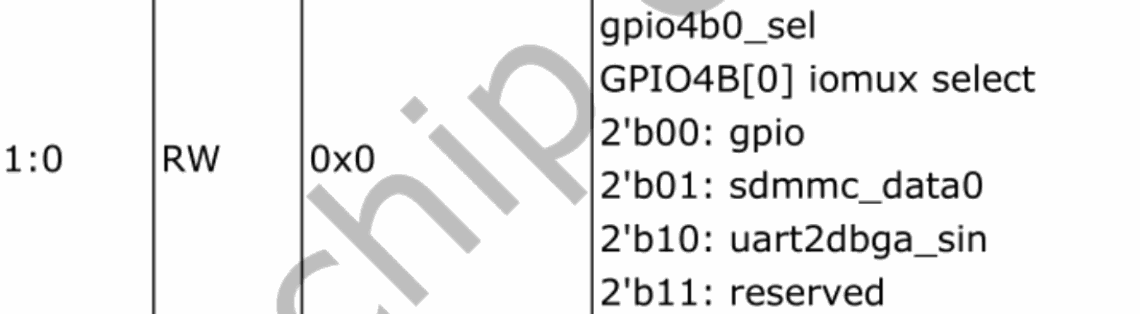
Technische Abbildung aus der chinesischen Quelle, PDF S.28.
| Bit | Attribut | Reset-Wert | Beschreibung |
|---|---|---|---|
| 1:0 | RW | 0x0 | gpio4b0_sel: GPIO4B[0]-IOMUX-Auswahl. 2’b00: gpio; 2’b01: sdmmc_data0; 2’b10: uart2dbga_sin; 2’b11: reserviert. |
Das TRM nennt GRF als Registerbasis und 0x0e024 als Versatz:
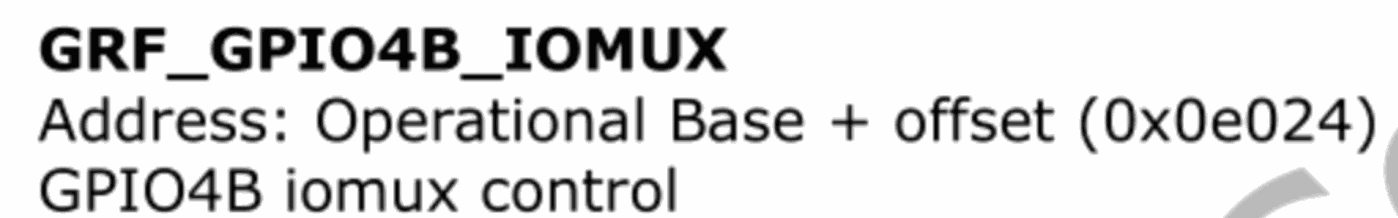
Technische Abbildung aus der chinesischen Quelle, PDF S.28.
GRF_GPIO4B_IOMUX — Adresse: Betriebsbasis + Versatz (0x0e024). GPIO4B-IOMUX-Steuerung.
Suchen Sie im Datenblatt nach der Adresszuordnung und ermitteln Sie die GRF-Basisadresse:
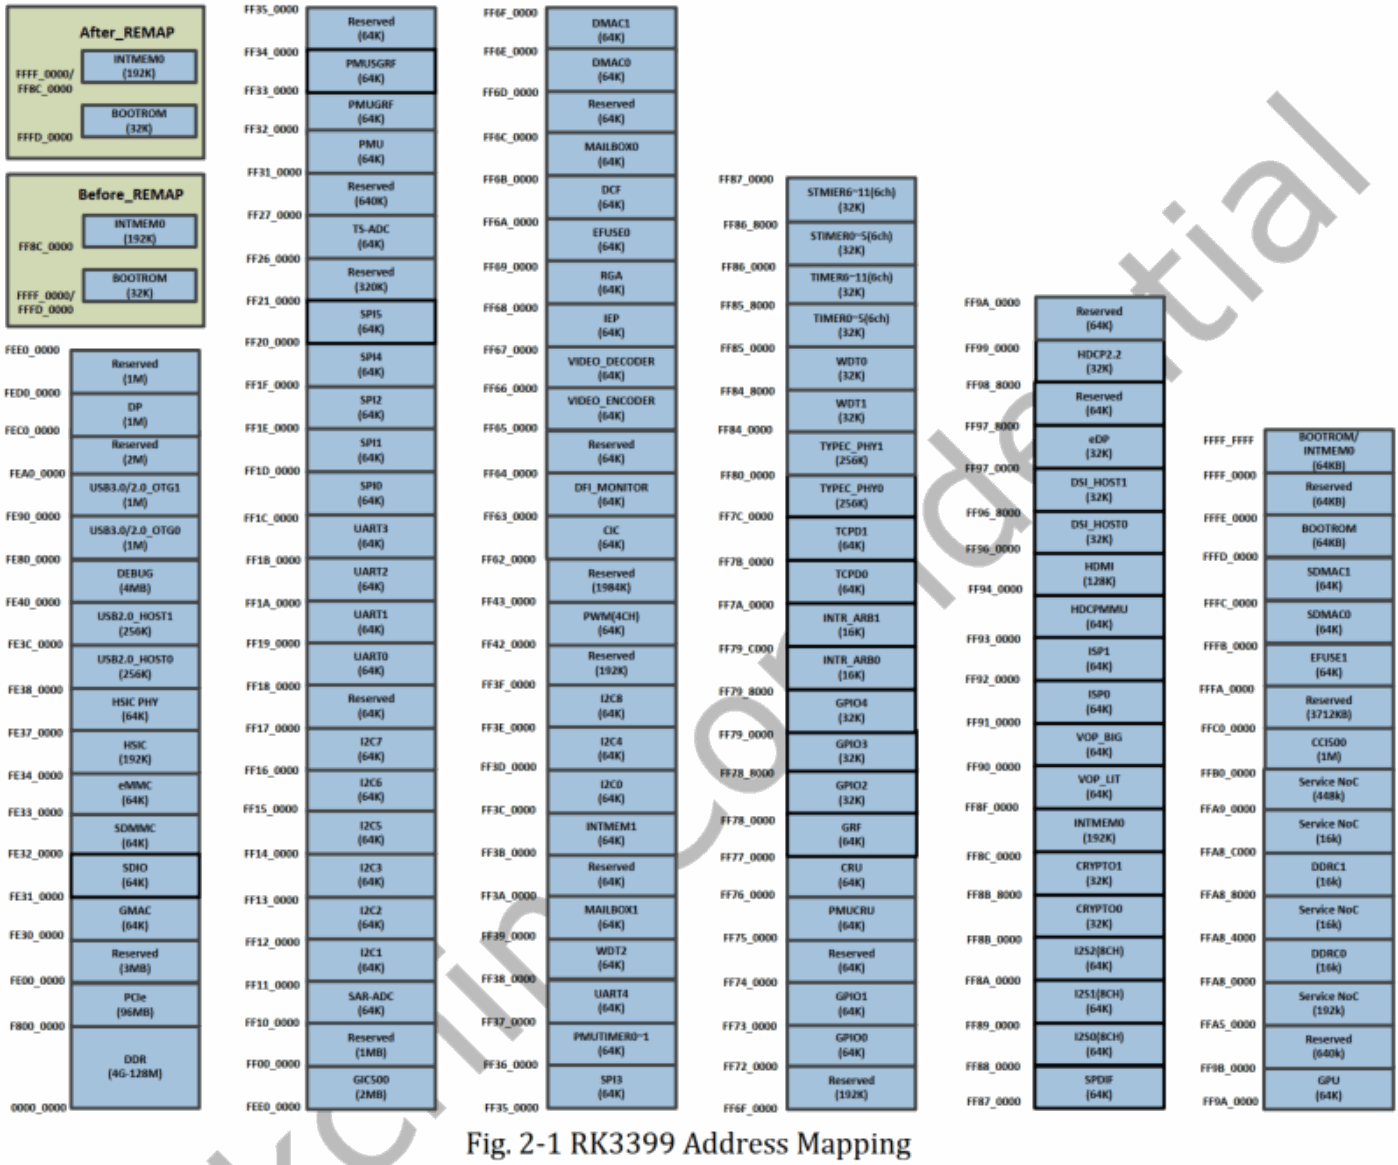
Technische Abbildung aus der chinesischen Quelle, PDF S.29.
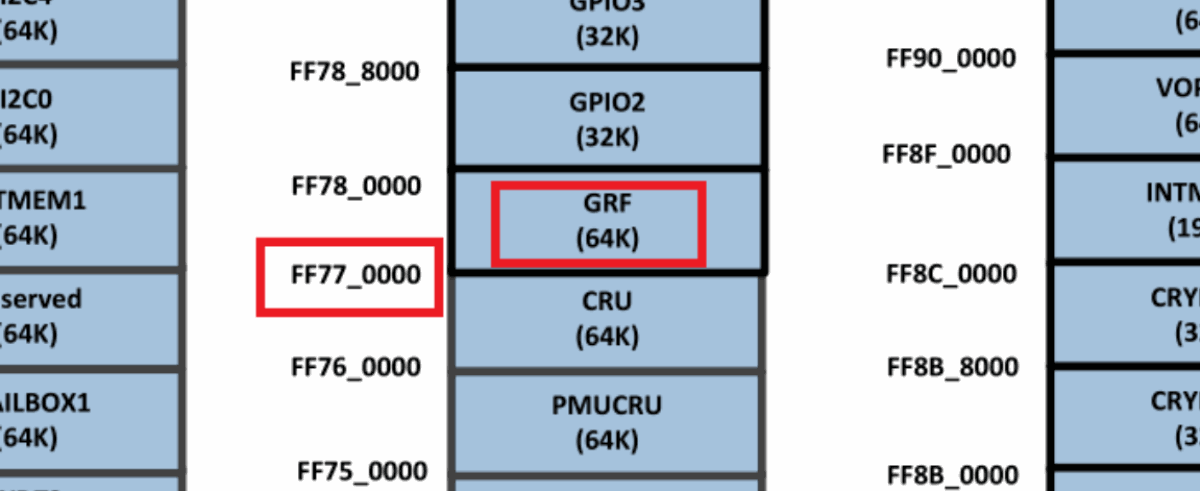
Technische Abbildung aus der chinesischen Quelle, PDF S.29.
Addieren Sie den Versatz zur GRF-Basis, um die gpio4b0-Multiplexregisteradresse 0xff77e024 zu erhalten. Geben Sie im seriellen Terminal oder über adb ein:
console:/ # io -4 -l 0x100 0xff77e024
ff77e024: 00000555 0000855f 00000000 00000000
ff77e034: 00000000 00000000 00000000 000002a5
ff77e044: 00005450 0000ff03 00000143 00000000
ff77e054: 00004010 00000001 00000000 0000aa80
ff77e064: 00000455 00002040 0000aaa1 00000000
ff77e074: 00000000 00000000 00000000 00000000
ff77e084: 00000000 00000000 00000000 00000000
ff77e094: 00000000 00000000 00000000 00000000
ff77e0a4: 000000ff 00000000 00000000 00000000
ff77e0b4: 00000000 00000000 00000000 00000000
ff77e0c4: 00000000 00000000 00000000 00000000
ff77e0d4: 00000000 00000000 00000000 00000000
ff77e0e4: 00000000 00000000 00000000 00000000
ff77e0f4: 00000000 00000000 00000000 00000000
ff77e104: 00000000 00000000 00000000 0000b01b
ff77e114: 00000001 00003000 00000000 00000018
Die erste Ausgabezeile lautet:
ff77e024: 00000555 0000855f 00000000 00000000
Die vier Werte gehören zu diesen Adressen:
0xff77e024、0xff77e028、0xff77e02c、0xff77e030
Hexadezimale Zuordnung:
0xff77e024:00000555
Wandeln Sie 0x555 in Binärdarstellung um und ergänzen Sie auf 32 Bit:
0000 0000 0000 0000 0000 0101 0101 0101
Die umgewandelte Zahl verläuft vom niedrigstwertigen Bit rechts zum höchstwertigen links: Ganz rechts liegt Bit 0, ganz links Bit 31. Vergleichen Sie die Bits mit GRF_GPIO4B_IOMUX, um das Ergebnis auszuwerten.
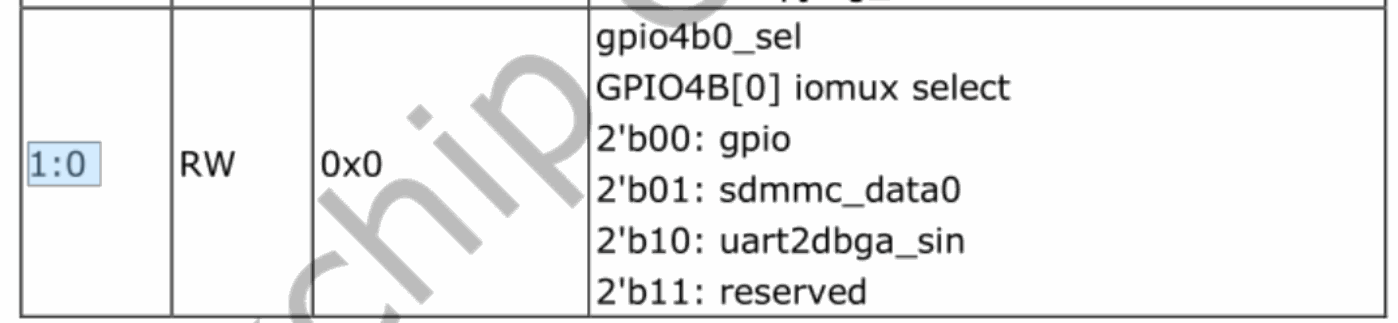
Technische Abbildung aus der chinesischen Quelle, PDF S.30.
| Bit | Attribut | Reset-Wert | Beschreibung |
|---|---|---|---|
| 1:0 | RW | 0x0 | gpio4b0_sel: GPIO4B[0]-IOMUX-Auswahl. 2’b00: gpio; 2’b01: sdmmc_data0; 2’b10: uart2dbga_sin; 2’b11: reserviert. |
In der binären Darstellung der seriellen Ausgabe sind Bits [1:0] gleich 01; damit ist sdmmc_data0 ausgewählt. Dies bestätigt das aktuelle gpio4b0-Multiplexing. Ist es nicht der gewünschte Zustand, suchen Sie den Code, der ihn eingestellt hat.
Wie findet man die Multiplexeinstellung im Code? Angenommen, gpio4b0 soll als GPIO High/Low ausgeben, die Abfrage meldet jedoch sdmmc_data0. Suchen Sie zunächst den sdmmc-Knoten im DTS und prüfen Sie, ob dessen pinctrl-Eigenschaft ebenfalls diesen GPIO referenziert.
Register mit dem IO-Werkzeug schreiben
Für vorübergehende Registeränderungen bei einem Versuch verwenden Sie io -w.
Lesen Sie beispielsweise das Register mit io -4 -r 0xff77e024 und schreiben Sie anschließend wie folgt 1 in Bit 0 von 0xff77e024:
Warum muss Bit 16 im Hexwert nach der Registeradresse 1 sein? Bits 16 bis 31 sind Schreibfreigabebits und standardmäßig 0, wodurch Schreiben gesperrt ist. Zum Schreiben von Bit 0 muss auch das zugehörige Freigabebit 16 auf 1 gesetzt werden. Dies folgt aus der Registerbeschreibung:
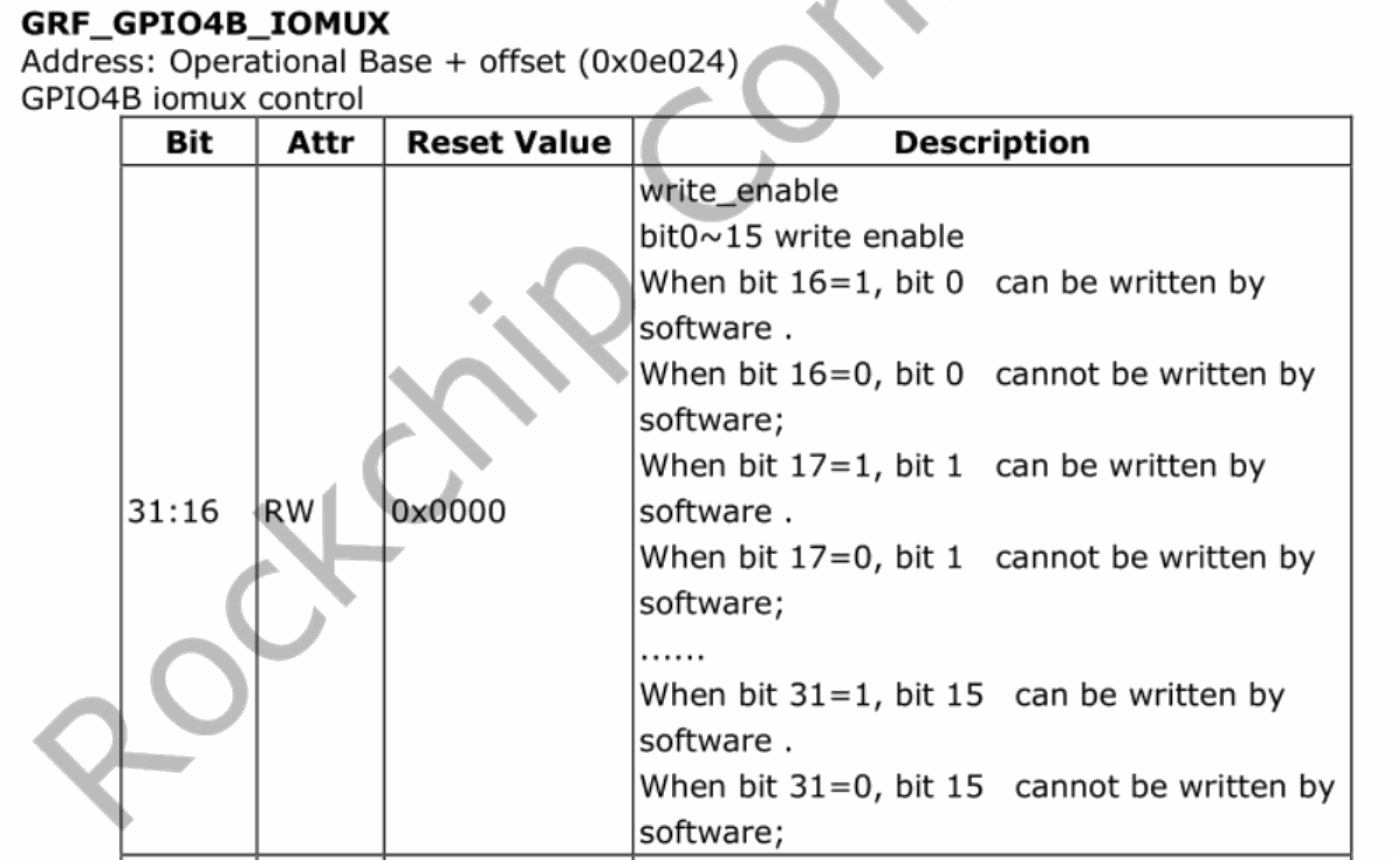
Technische Abbildung aus der chinesischen Quelle, PDF S.31.
GRF_GPIO4B_IOMUX — Adresse: Betriebsbasis + Versatz (0x0e024). GPIO4B-IOMUX-Steuerung.
| Bit | Attribut | Reset-Wert | Beschreibung |
|---|---|---|---|
| 31:16 | RW | 0x0000 | write_enable: Schreibfreigabe für bit0~15. Bei bit16=1 darf Software bit0 schreiben, bei bit16=0 nicht. Bei bit17=1 darf Software bit1 schreiben, bei bit17=0 nicht. …… Bei bit31=1 darf Software bit15 schreiben, bei bit31=0 nicht. |
Mit dem IO-Werkzeug geschriebene Registerwerte bleiben nach einem Neustart nicht erhalten.
GPIO-Register mit dem IO-Werkzeug untersuchen
Registerabfragen zeigen auch, ob ein GPIO Ein- oder Ausgang ist und ob sein Ausgang High oder Low ist. Suchen Sie für gpio4b0 im RK3399-TRM nach ADDRESS MAPPING, um die GPIO4-Basis zu finden:
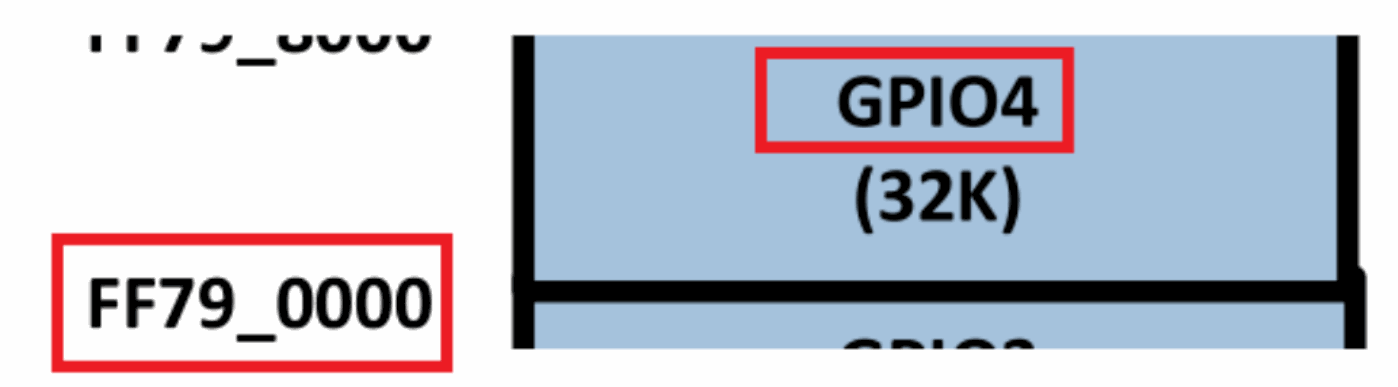
Technische Abbildung aus der chinesischen Quelle, PDF S.31.
| Modul | Basis | Größe |
|---|---|---|
| GPIO4 | FF79_0000 | 32K |
GPIO4-Zustand mit io abfragen:
console:/ # io -4 -l 0x100 0xFF790000
ff790000: 42000000 6a400000 00000000 00000000
ff790010: 00000000 00000000 00000000 00000000
ff790020: 00000000 00000000 00000000 00000000
ff790030: ffffffff ffffffff 00000000 00000000
ff790040: 00000000 9434d0f9 00000000 00000000
ff790050: 438b2f06 00000000 00000000 00000000
ff790060: 00000000 00000000 00000000 3230372a
ff790070: 00000000 00000000 00000000 00000000
ff790080: 42000000 6a400000 00000000 00000000
ff790090: 00000000 00000000 00000000 00000000
ff7900a0: 00000000 00000000 00000000 00000000
ff7900b0: ffffffff ffffffff 00000000 00000000
ff7900c0: 00000000 9434d0f9 00000000 00000000
ff7900d0: 438b2f06 00000000 00000000 00000000
ff7900e0: 00000000 00000000 00000000 3230372a
ff7900f0: 00000000 00000000 00000000 00000000
Interpretieren Sie die Ausgabe anhand der GPIO-Registerbeschreibungen im RK3399-TRM. Beispiel gpio4b0:
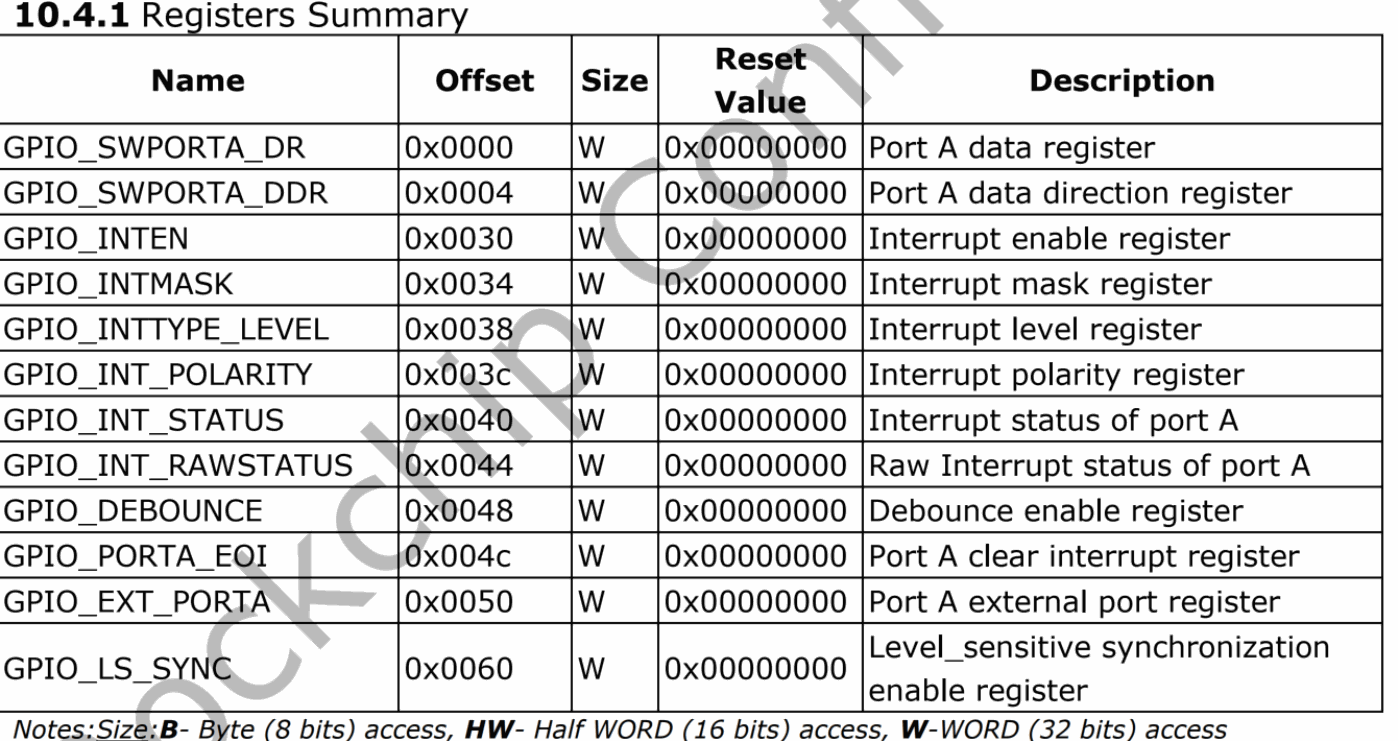
Technische Abbildung aus der chinesischen Quelle, PDF S.32.
10.4.1 Registerübersicht
| Name | Versatz | Größe | Reset-Wert | Beschreibung |
|---|---|---|---|---|
| GPIO_SWPORTA_DR | 0x0000 | W | 0x00000000 | Datenregister von Port A |
| GPIO_SWPORTA_DDR | 0x0004 | W | 0x00000000 | Datenrichtungsregister von Port A |
| GPIO_INTEN | 0x0030 | W | 0x00000000 | Interrupt-Freigaberegister |
| GPIO_INTMASK | 0x0034 | W | 0x00000000 | Interrupt-Maskenregister |
| GPIO_INTTYPE_LEVEL | 0x0038 | W | 0x00000000 | Interrupt-Pegelregister |
| GPIO_INT_POLARITY | 0x003c | W | 0x00000000 | Interrupt-Polaritätsregister |
| GPIO_INT_STATUS | 0x0040 | W | 0x00000000 | Interruptstatus von Port A |
| GPIO_INT_RAWSTATUS | 0x0044 | W | 0x00000000 | Roher Interruptstatus von Port A |
| GPIO_DEBOUNCE | 0x0048 | W | 0x00000000 | Freigaberegister für Entprellung |
| GPIO_PORTA_EOI | 0x004c | W | 0x00000000 | Register zum Löschen von Port-A-Interrupts |
| GPIO_EXT_PORTA | 0x0050 | W | 0x00000000 | Externes Portregister von Port A |
| GPIO_LS_SYNC | 0x0060 | W | 0x00000000 | Freigaberegister für pegelsensitive Synchronisierung |
Größe: B = Byte-Zugriff (8 Bit); HW = Halbwortzugriff (16 Bit); W = Wortzugriff (32 Bit).
Versatz 0x4 ist das Richtungsregister und Versatz 0x0 das Datenregister. Das Lesen von Richtungsregister 0xff790004 liefert 0x6a400000. Die Bits sind wie folgt zugeordnet:
| gpio4d | gpio4c | gpio4b | gpio4a |
|---|---|---|---|
| 0x6a | 0x40 | 0x00 | 0x00 |
Jedes Paar Hexadezimalziffern ergibt acht Bits, die von rechts nach links Pins 0 bis 7 entsprechen. 0x6a ergibt beispielsweise 0110 1010; dessen Bits von rechts nach links stehen für gpio4d0 bis gpio4d7. Laut Registerbeschreibung:
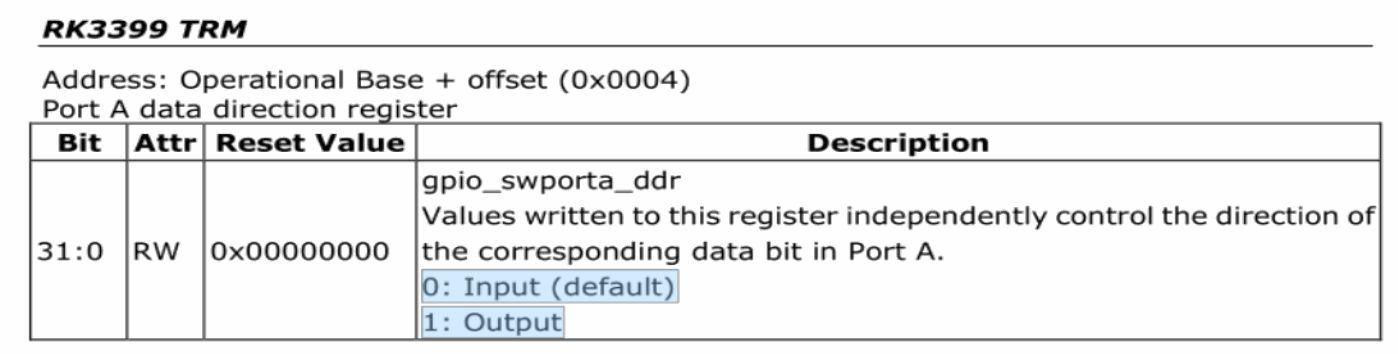
Technische Abbildung aus der chinesischen Quelle, PDF S.32.
RK3399 TRM — Adresse: Betriebsbasis + Versatz (0x0004). Datenrichtungsregister von Port A.
| Bit | Attribut | Reset-Wert | Beschreibung |
|---|---|---|---|
| 31:0 | RW | 0x00000000 | gpio_swporta_ddr: Geschriebene Werte steuern unabhängig die Richtung des jeweiligen Datenbits von Port A. 0: Eingang (Standard); 1: Ausgang. |
gpio4b0 ist somit aktuell ein Eingang. Wäre es ein Ausgang, würde 0xFF790000 seinen High-/Low-Pegel zeigen. Im Eingangsmodus lesen Sie 0xFF790050 (GPIO_EXT_PORTA), um den Eingangspegel zu bestimmen.
8.1.2 IO-Werkzeug in U-Boot
Halten Sie beim U-Boot-Start ctrl + c gedrückt, um die Befehlszeile zu öffnen. U-Boot bietet zahlreiche Befehle; ? listet die aktuell unterstützten auf:
=> ?
? - alias for 'help'
android_print_hdr- print android image header
base - print or set address offset
bdinfo - print Board Info structure
bidram_dump- Dump bidram layout
boot - boot default, i.e., run 'bootcmd'
……
iomem - Show iomem data by device compatible(high priority) or node name
……
md - memory display
……
Verwenden Sie bei älteren Versionen folgende Konfiguration, bauen Sie U-Boot neu und übertragen Sie es:
Aktivieren Sie folgendes Makro für IO-Befehle:
diff --git a/include/configs/rk_default_config.h b/include/configs/rk_default_config.h
index 9852917d4f..305de26347 100755
--- a/include/configs/rk_default_config.h
+++ b/include/configs/rk_default_config.h
@@ -304,7 +304,7 @@
/* rk io command tool */
-#undef CONFIG_RK_IO_TOOL
+#define CONFIG_RK_IO_TOOL
U-Boot kann auch den Befehl md verwenden.
Ergänzen Sie folgendes Makro für md:
diff --git a/include/configs/rk33plat.h b/include/configs/rk33plat.h
index 0906c0c091..3f94e9eabe 100755
--- a/include/configs/rk33plat.h
+++ b/include/configs/rk33plat.h
@@ -140,6 +140,7 @@
#define CONFIG_RK_GPIO_EXT_FUNC
#define CONFIG_CHARGE_LED
#define CONFIG_POWER_FUSB302
+ #define CONFIG_CMD_MEMORY
#endif
#if defined(CONFIG_RKCHIP_RK322XH)
bootdelay einstellen:
diff --git a/common/autoboot.c b/common/autoboot.c
index c27cc2c751..fe28adb2fd 100644
--- a/common/autoboot.c
+++ b/common/autoboot.c
@@ -146,6 +146,7 @@ static int abortboot_normal(int bootdelay)
{
int abort = 0;
unsigned long ts;
+ bootdelay = 3; //此处添加时间可自由定义,单位:秒
#ifdef CONFIG_MENUPROMPT
printf(CONFIG_MENUPROMPT);
Diese Optionen sind in der Rockchip-Standardkonfiguration aktiviert. Die Quelle empfiehlt md-Befehle für Registerzugriffe. Die Operationen lauten:
// 读操作
md - memory display
Usage: md [.b, .w, .l, .q] address [# of objects]
// 写操作
mw - memory write (fill)
Usage: mw [.b, .w, .l, .q] address value [count]
Lesebeispiel: 0x10 aufeinanderfolgende Datenelemente ab Adresse 0x76000000 anzeigen.
=> md.l 0x76000000 0x10
76000000: fffffffe ffffffff ffffffff ffffffff ................
76000010: ffffffdf ffffffff feffffff ffffffff ................
76000020: ffffffff ffffffff ffffffff ffffffff ................
76000030: ffffffff ffffffff ffffffff ffffffff ................
Schreibbeispiel: Adresse 0x76000000 den Wert 0x1234 zuweisen.
=> mw.l 0x76000000 0xffff1234 // 高16位有mask
=> md.l 0x76000000 0x10 // 回读
76000000: ffff1234 ffffffff ffffffff ffffffff ................
76000010: ffffffdf ffffffff feffffff ffffffff ................
76000020: ffffffff ffffffff ffffffff ffffffff ................
76000030: ffffffff ffffffff ffffffff ffffffff ................
8.2 IOMUX-Werkzeug
iomux ist eine mit GCC kompilierte Binärdatei, die GPIO-Pins über ioctl-Aufrufe an das rockchip-pinctrl-Gerät abfragt und einstellt. Es ist standardmäßig deaktiviert; setzen Sie CONFIG_ROCKCHIP_IOMUX=y in defconfig.
Quellcode des iomux-Werkzeugs:
kernel/tools/testing/selftests/rkpinctrl/iomux.c
Build-Verfahren:
gcc kernel/tools/testing/selftests/rkpinctrl/iomux.c -o iomux
Verwendung:
Beispiel: GPIO0_B7 auf func1 setzen.
[root@RK3588:/]# iomux 0 15 1
Beispiel: iomux von GPIO0_B7 abfragen.
[root@RK3588:/]# iomux 0 15
mux get (GPIO0-15) = 1
8.3 Pinconfig-Werkzeug
PinConfig bietet Hardware- und Softwareentwicklern eine einheitliche IO-Konfiguration und -Prüfung. Die Quelle unterstützt RK3588, RK3566, RK3568, RV1126 und RV1109.
Ausführliche Hinweise stehen in der mitgelieferten PinConfig_UserManual.pdf.
8.4 PinDebug-Werkzeug
PinDebug dient zur Pin-Fehlersuche, iomux-Abfrage und Konfiguration von Pin-Eigenschaften. Die Quelle unterstützt RK3588, RK3566, RK3568, RV1126, RV1109, RV1106, RV1103 und RK3528.
Ausführliche Hinweise stehen in der mitgelieferten PinDebug_UserManual.pdf.
9. Vorgehen bei GPIO-Fehlern
Dieses Kapitel beschreibt die grundlegende GPIO-Fehlersuche. Folgen Sie diesen Schritten, wenn sich GPIO-Eingang oder -Ausgang nicht steuern lassen.
9.1 Versorgung prüfen
Messen Sie die Versorgungsspannung an den Pins der GPIO-Versorgungsdomäne. Ist sie normal und entspricht dem Schaltplan? Ist io-domain im DTS korrekt konfiguriert? Die direkteste Prüfung ist das Lesen der io-domain-Register mit io. Zur Konfiguration siehe Kapitel IO-Domäne.
9.2 IO-Multiplexing prüfen
Die meisten GPIO-Steuerungsfehler entstehen durch eine andere Multiplexfunktion des Pins. Verwenden Sie die GPIO-Debugging-Werkzeuge, üblicherweise io zum direkten Lesen des Multiplexregisters; siehe Werkzeugkapitel. Eine Vorprüfung ist auch anhand der temporären DTS-Datei möglich.
9.3 GPIO-Taktzustand prüfen
Beispielsweise kann das Lesen der GPIO4-Register mit dem IO-Werkzeug Folgendes ergeben:
ff790000: 42400000 42400000 42400000 42400000
ff790010: 42400000 42400000 42400000 42400000
ff790020: 42400000 42400000 42400000 42400000
ff790030: 42400000 42400000 42400000 42400000
ff790040: 42400000 42400000 42400000 42400000
ff790050: 42400000 42400000 42400000 42400000
ff790060: 42400000 42400000 42400000 42400000
ff790070: 42400000 42400000 42400000 42400000
ff790080: 42400000 42400000 42400000 42400000
ff790090: 42400000 42400000 42400000 42400000
ff7900a0: 42400000 42400000 42400000 42400000
ff7900b0: 42400000 42400000 42400000 42400000
ff7900c0: 42400000 42400000 42400000 42400000
ff7900d0: 42400000 42400000 42400000 42400000
ff7900e0: 42400000 42400000 42400000 42400000
ff7900f0: 42400000 42400000 42400000 42400000
Alle Werte sind auffällig identisch. Zeigen einige oder alle io-Lesewerte denselben ungewöhnlichen Wert, ist der GPIO-Takt deaktiviert und Lesen/Schreiben nicht möglich. Aktivieren Sie den RK3399-GPIO4-Takt; suchen Sie im TRM nach gpio4_en:
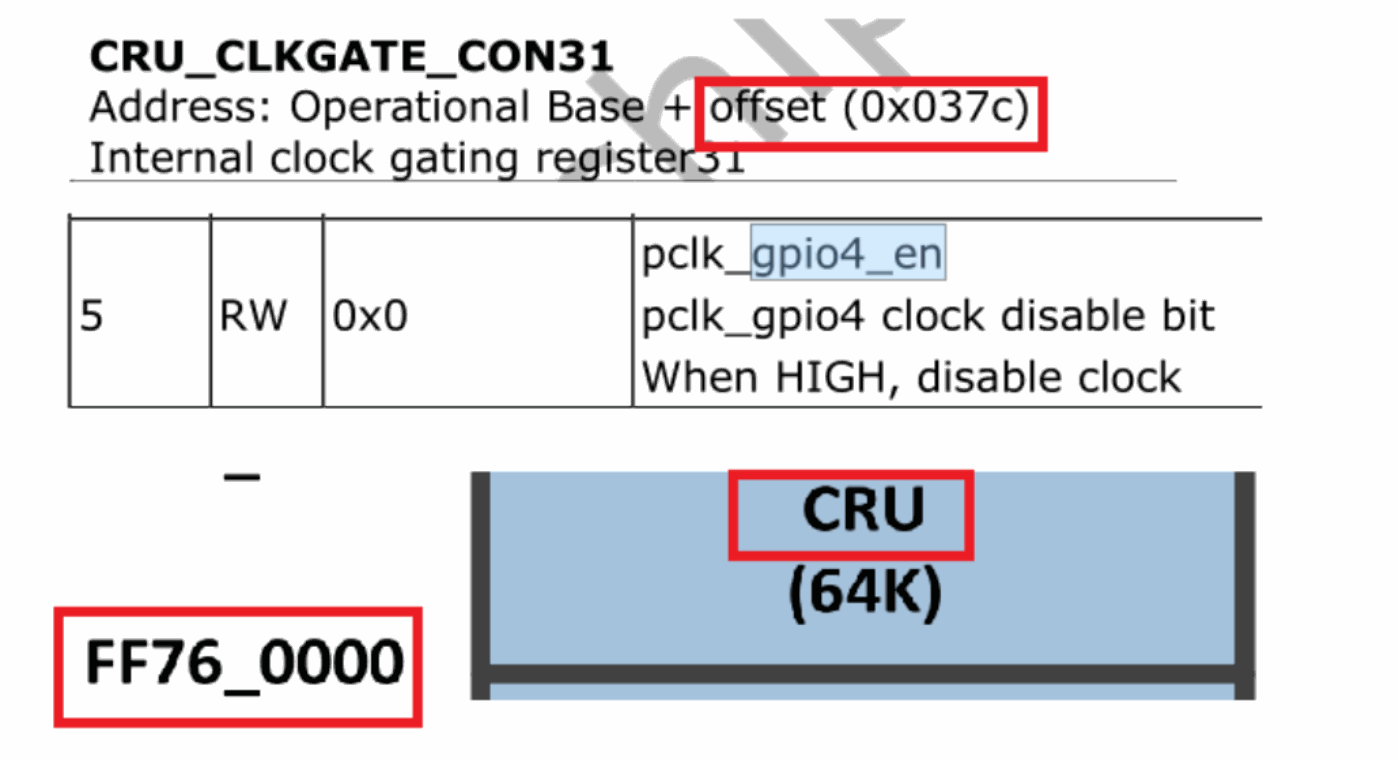
Technische Abbildung aus der chinesischen Quelle, PDF S.36.
CRU_CLKGATE_CON31 — Adresse: Betriebsbasis + Versatz (0x037c). Internes Clock-Gating-Register 31. CRU-Basis FF76_0000, Größe 64K.
| Bit | Attribut | Reset-Wert | Beschreibung |
|---|---|---|---|
| 5 | RW | 0x0 | pclk_gpio4_en: Abschaltbit für pclk_gpio4. Bei HIGH wird der Takt deaktiviert. |
Lesen Sie zunächst mit io den aktuellen GPIO4-Taktzustand. Ein gesetztes Registerbit bedeutet deaktiviert:
io -4 -l 0x100 0xFF76037C
ff76037c: 000001b8 00000010 00000000 0000002a
ff76038c: 00000000 00000000 00000000 00000000
ff76039c: 00000000 00000000 00000000 00000000
ff7603ac: 00000000 00000000 00000000 00000000
ff7603bc: 00000000 00000000 00000000 00000000
ff7603cc: 00000000 00000000 00000000 00000000
ff7603dc: 00000000 00000000 00000000 00000000
ff7603ec: 00000000 00000000 00000000 00000000
ff7603fc: 00000000 00000000 000 00000 00000000
ff76040c: 00000000 00000000 00000000 00000000
ff76041c: 00000000 00000000 00004040 00000000
ff76042c: 00000014 00000000 00000000 00000000
ff76043c: 00000000 00000000 00000000 00000000
ff76044c: 00000000 00000000 00000000 00000000
ff76045c: 00000000 00000000 00000000 00000000
ff76046c: 00000000 00000000 00000000 00000000
Das Ergebnis 0x000001b8 lautet binär 0001 1011 1000. Der GPIO4-Takt entspricht dem von rechts gezählten Bit 5; dieses ist 1, also deaktiviert. Aktivieren Sie ihn für normale io-Lese- und Schreibzugriffe:
io -4 -w 0xFF76037C 0x00200000
io -4 -l 0x100 0xFF790000
ff790000: 42000000 6a400000 00000000 00000000
ff790010: 00000000 00000000 00000000 00000000
ff790020: 00000000 00000000 00000000 00000000
ff790030: ffffffff ffffffff 00000000 00000000
ff790040: 00000000 9434d0f9 00000000 00000000
ff790050: 438b2f06 00000000 00000000 00000000
ff790060: 00000000 00000000 00000000 3230372a
ff790070: 00000000 00000000 00000000 00000000
ff790080: 42000000 6a400000 00000000 00000000
ff790090: 00000000 00000000 00000000 00000000
ff7900a0: 00000000 00000000 00000000 00000000
ff7900b0: ffffffff ffffffff 00000000 00000000
ff7900c0: 00000000 9434d0f9 00000000 00000000
ff7900d0: 438b2f06 00000000 00000000 00000000
ff7900e0: 00000000 00000000 00000000 3230372a
ff7900f0: 00000000 00000000 00000000 00000000
Neben Registerzugriffen kann der Takt auch über die sys-Schnittstelle aktiviert werden, beispielsweise:
console:sys/kernel/debug/clk # cat clk_summary | grep gpio3
pclk_gpio3 0 1 0 100000000 0 0 50000
console:sys/kernel/debug/clk # ls pclk_gpio3
pclk_gpio3/clk_accuracy pclk_gpio3/clk_parent
pclk_gpio3/clk_available_parent pclk_gpio3/clk_phase
pclk_gpio3/clk_duty_cycle pclk_gpio3/clk_prepare_count
pclk_gpio3/clk_enable_count pclk_gpio3/clk_protect_count
pclk_gpio3/clk_flags pclk_gpio3/clk_rate
pclk_gpio3/clk_notifier_count
console:sys/kernel/debug/clk # echo 1 > pclk_gpio3/clk_enable_count
console:sys/kernel/debug/clk # cat clk_summary | grep gpio3
    pclk_gpio3 1 2 0 100000000 0 0 50000
Hinweis: Ob der GPIO-Takt aktiv ist, hängt davon ab, ob der GPIO verwendet wird, etwa bei einem Interrupt oder einer Datenübertragung; dies wird nicht unmittelbar durch Konfiguration oder API-Aufrufe bestimmt.
9.4 Konflikte mit anderen GPIO-Treibern prüfen
Sind Multiplexing und Versorgungsdomäne eines als GPIO vorgesehenen Pins korrekt, die Oszilloskopkurve folgt aber nicht den High-/Low-Wechseln Ihres Treibers, bedient ihn möglicherweise ein anderer Treiber. Ergänzen Sie wie folgt Debug-Ausgaben in gpio_direction_output und gpio_direction_input, um alle GPIO-Operationen auszugeben.
drivers/gpio/gpiolib.c
int gpiod_direction_input(struct gpio_desc *desc)
{
    + pr_info("%s: %d\n", __func__, desc_to_gpio(desc));
    ......
}
int gpiod_direction_output(struct gpio_desc *desc, int value)
{
    + pr_info("%s: %d\n", __func__, desc_to_gpio(desc));
    ......
}
Um unkontrollierbares Verhalten von RK3588 gpio4b3 zu untersuchen, bestimmen Sie zunächst mit diesem Befehl die Basispinnummer von gpio4a0:
root@rk3588-buildroot:/# cat /sys/kernel/debug/gpio
gpiochip0: GPIOs 0-31, parent: platform/fd8a0000.gpio, gpio0:
 gpio-26 ( |GTP_RST_PORT ) out hi
 gpio-27 ( |GTP_INT_IRQ ) in hi
gpiochip1: GPIOs 32-63, parent: platform/fec20000.gpio, gpio1:
 gpio-41 ( |vcc-mipicsi0-regulat) out lo
 gpio-42 ( |vcc-mipicsi1-regulat) out lo
gpiochip2: GPIOs 64-95, parent: platform/fec30000.gpio, gpio2:
 gpio-76 ( |reset ) out hi ACTIVE LOW
 gpio-77 ( |hdmirx-det ) in hi ACTIVE LOW
 gpio-84 ( |vcc-mipidcphy0-regul) out hi
gpiochip3: GPIOs 96-127, parent: platform/fec40000.gpio, gpio3:
 gpio-96 ( |bt_default_wake_host) in lo
 gpio-113 ( |ircut-open ) out lo
 gpio-115 ( |vcc3v3-pcie30 ) out lo
#gpio4a0的引脚首编号为128
gpiochip4: GPIOs 128-159, parent: platform/fec50000.gpio, gpio4:
 gpio-130 ( |reset ) out hi
 gpio-133 ( |reset ) out hi
 gpio-134 ( |sbu1-dc ) out lo
 gpio-135 ( |sbu2-dc ) out hi
 gpio-136 ( |vcc5v0-host ) out hi
gpio-137 ( |enable ) out lo
gpio-138 ( |enable ) out lo
gpio-152 ( |vbus5v0-typec ) out lo
Pinnummer von gpio4b3 berechnen:
gpio4b3 = 128 + (B-A) * 8 + 3 = 128 + 1 * 8 + 3 = 139
Nach Meldungen mit 139 suchen:
root@rk3588-buildroot:/# dmesg | grep "gpiod_direction_output"
[ 1.460212] gpiod_direction_output: 152
[ 1.460291] gpiod_direction_output: 115
[ 1.460391] gpiod_direction_output: 136
......
[ 1.735094] gpiod_direction_output: 133
[ 1.806359] gpiod_direction_output: 139 #有驱动控制了gpio4b3
[ 2.136271] gpiod_direction_output: 113
9.5 GPIO-Register prüfen
Wenn IO-Versorgungsdomäne und IO-Reset als korrekt bestätigt sind, prüfen Sie abschließend durch direkte GPIO-Registerzugriffe mit io, ob die Softwarekonfiguration verantwortlich ist.
Prüfen Sie diese drei GPIO-Register:
Port Data Register: GPIO-Ausgangsregister (Low/High)
Port Data Direction Register: GPIO-Richtungsregister (Eingang/Ausgang)
External Port Data Register: Tatsächlicher externer GPIO-Portpegel (Low/High)
Ist beispielsweise GPIO auf High konfiguriert, Ausgangsregister und Richtungsregister sind 1, der externe Portpegel aber 0, liegt die Ursache wahrscheinlich in der Hardware: Eine externe Schaltung zieht GPIO auf Low.
10. Häufige Fragen
10.1 Ausgangspegel beim Einschalten nicht steuerbar
Unmittelbar beim Einschalten kann Software den Pegel nicht steuern. Wählen Sie einen GPIO mit dem erforderlichen Pull-up oder Pull-down im Hardware-Grundzustand. Prüfen Sie am Beispiel RK3399 gpio2c2 ohne externe Beschaltung den Standardzustand im Datenblatt oder anhand des Suffixes des Pinnamens im Schaltplan:
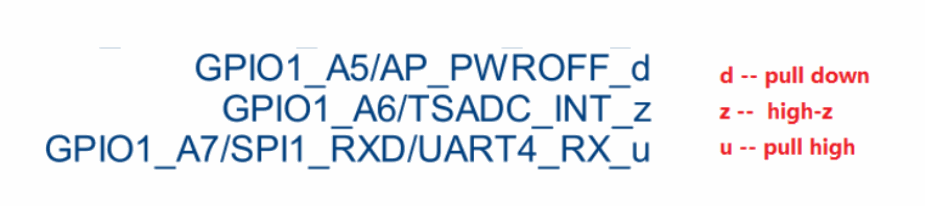
Technische Abbildung aus der chinesischen Quelle, PDF S.39.
Für High beim Einschalten wählen Sie einen GPIO-Pin mit Suffix -u, für Low einen mit -d.
Manche Pins sind standardmäßig keine GPIOs. Prüfen Sie den Reset-Wert des Multiplexregisters im TRM; JTAG-Pins starten beispielsweise im JTAG-Modus.
10.2 Unerwünschte GPIO-Interrupts
Aktivieren Sie bei unerwünschten GPIO-Interrupts den Schmitt-Trigger-Modus, indem Sie GPIO als pcfg_pull_none_smt konfigurieren.
10.3 RV1103/RV1106 gpio3b0~gpio3c3 nicht steuerbar
RV1103/RV1106 gpio3b0~gpio3c3 sind Sonderfälle: Der GPIO-Modus benötigt zusätzliche Registerkonfiguration und erlaubt nur Eingänge. GPIO- und MIPI-Modus dieser Gruppe schließen sich gegenseitig aus. Folgen Sie diesen Schritten:
io -4 0xFF3B4804 0x40000000 #使能gpio3b的clk
io -4 0xFF3B4808 0x00100000 #使能gpio3c的clk
io -4 0xFF3E8000 0x7D #Clk/data lane enable
io -4 0xFF3E8080 0x5F #MIPI/LVDS enable
# 如果引脚是gpio3b6~gpio3b7和gpio3c0~gpio3c,则配置0xFF3E844C寄存器
io -4 0xFF3E844C 0x00010001 #切换csi_dphy_path0为TLL_MODE
# 如果引脚是gpio3b0~gpio3b5,则配置0xFF3E884C寄存器
io -4 0xFF3E884C 0x00010001 #切换csi_dphy_path1为TLL_MODE
io -4 0xFF55804c 0x00070000 #设置GPIO3_B4复用寄存器
10.4 RV1108 gpio1a0~gpio1b1 nicht steuerbar
Der Quelltext nennt hier RV1108 gpio3b0~gpio3c3. Um sie als GPIO zu konfigurieren, setzen Sie DPHY_LVDS_TTL wie folgt auf TTL-Modus:
io -4 0x2022838C 0x00000004 #enable TTL mode,disable LVDS mode,disable mipi mode
io -4 0x202283AC 0x000000fd #disable Data Lane,disable Clock Lane
10.5 RK3588 gpio4d2 und gpio4d3 nicht steuerbar
Prüfen Sie bei RK3588 sowie anderen Plattformen mit demselben Problem, etwa RK3576, vor Auswahl des GPIO-Modus force_jtag im Handbuch:
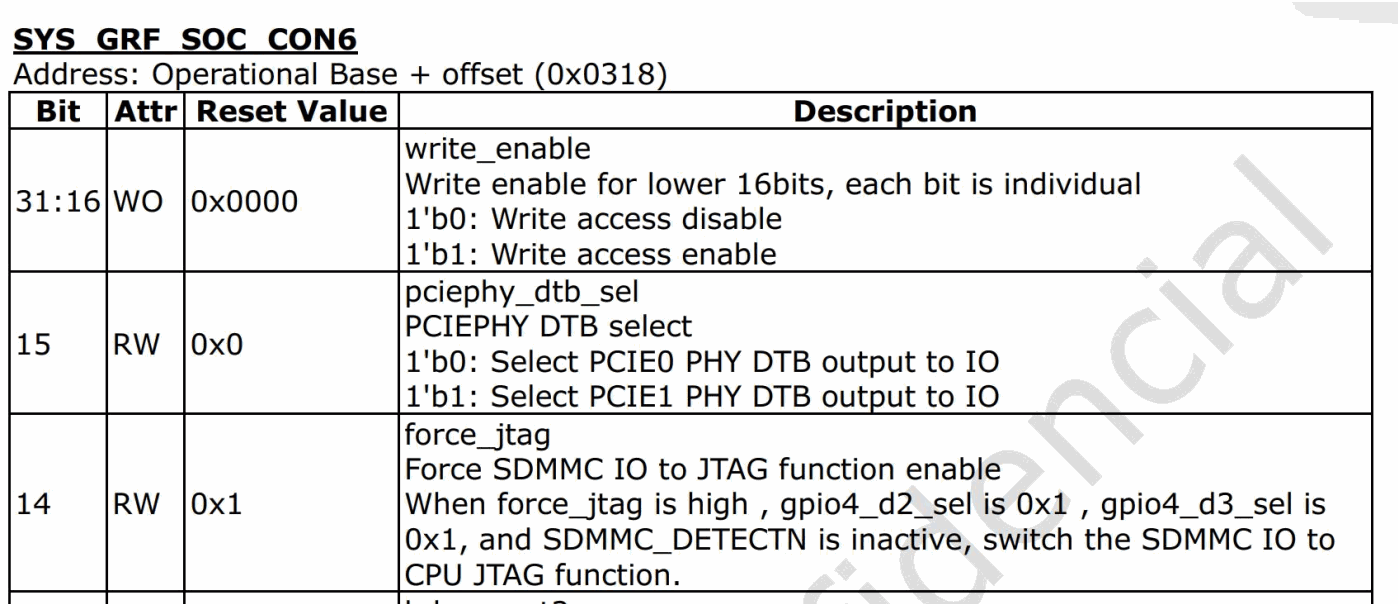
Technische Abbildung aus der chinesischen Quelle, PDF S.41.
SYS_GRF_SOC_CON6 — Adresse: Betriebsbasis + Versatz (0x0318).
| Bit | Attribut | Reset-Wert | Beschreibung |
|---|---|---|---|
| 31:16 | WO | 0x0000 | write_enable: Individuelle Schreibfreigabe jedes unteren 16-Bit-Feldbits. 1’b0: Schreibzugriff gesperrt; 1’b1: Schreibzugriff freigegeben. |
| 15 | RW | 0x0 | pciephy_dtb_sel: PCIEPHY-DTB-Auswahl. 1’b0: PCIE0-PHY-DTB-Ausgang auf IO; 1’b1: PCIE1-PHY-DTB-Ausgang auf IO. |
| 14 | RW | 0x1 | force_jtag: Erzwingung von JTAG auf SDMMC-IO aktivieren. Ist force_jtag High, gpio4_d2_sel=0x1, gpio4_d3_sel=0x1 und SDMMC_DETECTN inaktiv, wird SDMMC-IO auf CPU-JTAG umgeschaltet. |
Löschen Sie das standardmäßig gesetzte force_jtag-Bit:
io -4 0xFD58C318 0x40000000 #disable force_jtag
io -4 0xFD5F8098 0x0F000000 #iomux set to gpio
10.6 /sys/class/gpio fehlt im Android-SDK
Setzen Sie in device/rockchip/rk3588/BoardConfig.mk BOARD_BUILD_GKI := false und aktivieren Sie CONFIG_DEBUG_GPIO sowie CONFIG_GPIO_SYSFS in der Kernel-Konfiguration.
10.7 Falscher GPIO-Pegel beim Zurücklesen
1. Ist IOMUX als GPIO konfiguriert?
2. Ist das GPIO-DDR-Register für Eingang konfiguriert?
3. Ist der GPIO-Takt aktiv?
4. Besitzt GPIO einen internen/externen Pull-up?
5. Lesen Sie GPIO_EXT_PORT zur Pegelprüfung. Dieses Register zeigt den tatsächlichen Pinpegel; IOMUX und DDR müssen daher korrekt konfiguriert sein und die Pull-Beschaltung darf keinen hochohmigen Zustand belassen.
10.8 GPIO-Interrupt an einen bestimmten Kern binden
Der folgende Patch verlegt die Interrupt-Affinität auf CPU2:
--- a/drivers/gpio/gpio-rockchip.c
+++ b/drivers/gpio/gpio-rockchip.c
@@ -579,6 +579,25 @@ static int rockchip_interrupts_register(struct rockchip_pin_bank *bank)
        irq_set_chained_handler_and_data(bank->irq,
                                         rockchip_irq_demux, bank);
+ // +++ 新增:设置中断亲和性到CPU2 +++
+ {
+ struct cpumask cpumask;
+ int cpu = 2; // 指定CPU2
+
+ // 检查CPU2是否有效
+ if (cpu < num_possible_cpus()) {
+ cpumask_clear(&cpumask);
+ cpumask_set_cpu(cpu, &cpumask);
+ if (irq_set_affinity_hint(bank->irq, &cpumask)) {
+ dev_warn(bank->dev, "Failed to set IRQ affinity for CPU%d\n", cpu);
+ } else {
+ dev_warn(bank->dev, "IRQ%d affinity set to CPU%d\n", bank->irq, cpu);
+ }
+ } else {
+ dev_warn(bank->dev, "Invalid CPU%d for IRQ affinity\n", cpu);
+ }
+ }
+
        return 0;
 }
10.9 Reaktionslatenz von GPIO-Interrupts
1. Interrupt-Affinität ändern.
2. CONFIG_HZ=1000 // Timer-Tick-Intervall ändern
- Hoher HZ-Wert, etwa 1000: Alle 1ms erfolgt ein Timer-Interrupt; der Scheduler reagiert auf eine neue Aufgabe mit höchstens 1ms Verzögerung.
- Niedriger HZ-Wert, etwa 100: Alle 10ms erfolgt ein Interrupt; die Aufgabenwechsel-Latenz kann 10ms erreichen.
3. CPU-Frequenz erhöhen.
4. Echtzeitpatch gemäß Dokumentation in docs\Patches\Real-Time-Performance anwenden.