
Полный материал основан на китайском исходнике V2.3.0 из 74 страниц и полностью переведён на английский и русский. Английский PDF не предоставлен; все три версии используют оригинальные рисунки китайского PDF с исходными надписями. Это платформенный справочник для ArmSoM. Область исходника: RK3576 Kernel 6.1, RK3588 Kernel 5.10/6.1. Проверьте конкретную плату, SDK/BSP, панель, порядок питания и разводку. Аппаратная проверка не проводилась; поддержка всеми платами ArmSoM не подразумевается.
Примеры, осциллограммы и измерения взяты из исходного документа, а не из тестов ArmSoM. Запись регистров, изменение напряжений/таймингов PHY и патчи могут нарушить работу дисплея или системы; аппаратные команды не выполнялись. Код, комментарии, команды и параметры сохранены; противоречия исходника не исправляются молча.
Редакционные записи · ArmSoM · Rockchip Linux
1. Введение
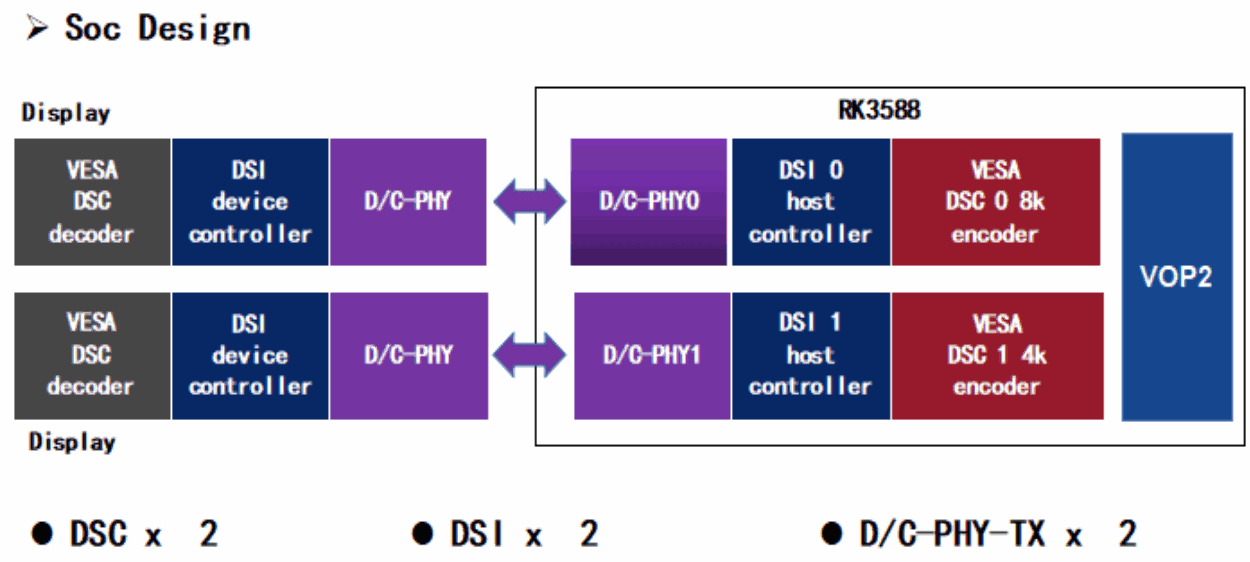
DSI-2 входит в набор протоколов связи, определённых MIPI Alliance. DWC-MIPI-DSI2 — цифровое ядро контроллера, реализующее все функции протокола спецификации MIPI-DSI2. Оно совместимо с физическими интерфейсами D-PHY и C-PHY и поддерживает два тракта передачи Display Stream Compression (DSC).
2. Возможности MIPI-DSI2
1. Спецификация MIPI® Alliance Display Serial Interface 2 (DSI-2), версия 1.1
2. Спецификация MIPI® Alliance Display Command Set (DCS), версия 1.4
3. Спецификация MIPI® Alliance D-PHY v2.0
4. Спецификация MIPI® Alliance C-PHY v1.1
5. Четыре линии данных D-PHY и три триады C-PHY
6. Двунаправленная связь и режим Escape через линию данных 0
7. Непрерывное и прерывистое тактирование D-PHY; прерывистое тактирование C-PHY
8. Пакет завершения передачи End of Transmission (EoTp)
9. Скремблирование
10. VESA DSC 1.1/1.2a
11. До 4.5 Gbps на линию D-PHY
12. До 2.0 Gsps на триаду C-PHY
3. Различия интерфейсов DSI RK3576 и RK3588
| Функция | RK3576 | RK3588 |
|---|---|---|
| Два канала | Не поддерживается | Поддерживается |
| Максимальное разрешение | 2560x1600@60Hz | 4096x2304@60Hz |
| Линии данных | 1/2/4 lanes | 1/2/4/8 lanes |
| Максимальная скорость линии | D-PHY: 2.5Gbps/lane C-PHY: 1.7Gsps/lane |
D-PHY: 4.5Gbps/lane C-PHY: 2.0Gsps/lane |
| Цветовой формат | RGB | RGB |
| Максимальная глубина цвета | 10 bit | 10 bit |
| DSC | Не поддерживается | Поддерживает VESA DSC 1.1/1.2a |
| C-PHY | Поддерживается | Поддерживается |
4. Различия MIPI DSI-2 Host и MIPI DSI Host
MIPI DSI-2 совместим со всеми функциями протокола MIPI DSI и дополнительно поддерживает MIPI C-PHY.
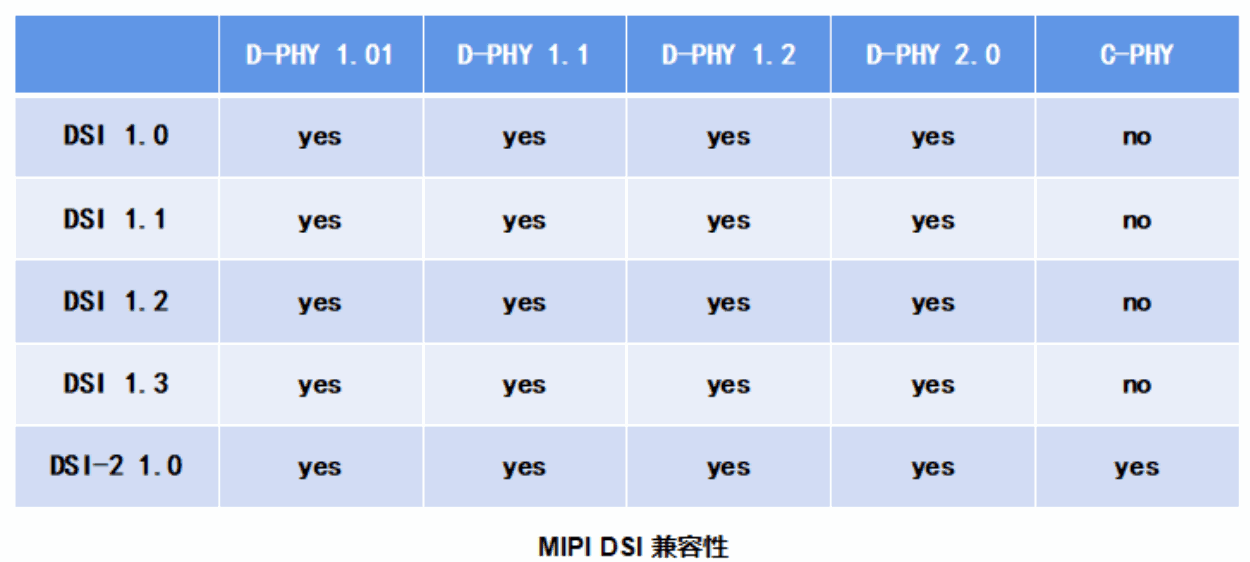
Редактируемая расшифровка исходного рисунка:
| DSI | D-PHY 1.01 | D-PHY 1.1 | D-PHY 1.2 | D-PHY 2.0 | C-PHY 1.0 |
|---|---|---|---|---|---|
| DSI 1.0 | Yes | Yes | Yes | Yes | No |
| DSI 1.1 | Yes | Yes | Yes | Yes | No |
| DSI 1.2 | Yes | Yes | Yes | Yes | No |
| DSI 1.3 | Yes | Yes | Yes | Yes | No |
| DSI-2 1.0 | Yes | Yes | Yes | Yes | Yes |
5. Различия MIPI DPHY
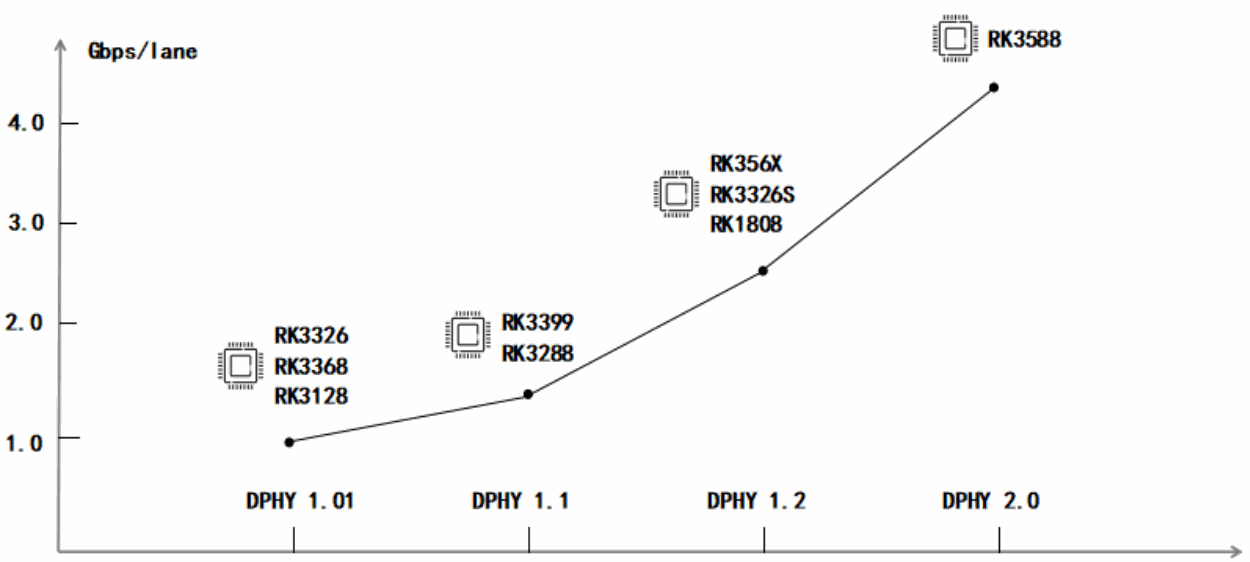
Версия MIPI DPHY платформы RK3588 отличается от предыдущих платформ и обеспечивает пропускную способность до 4.5 Gbps.
6. Области применения
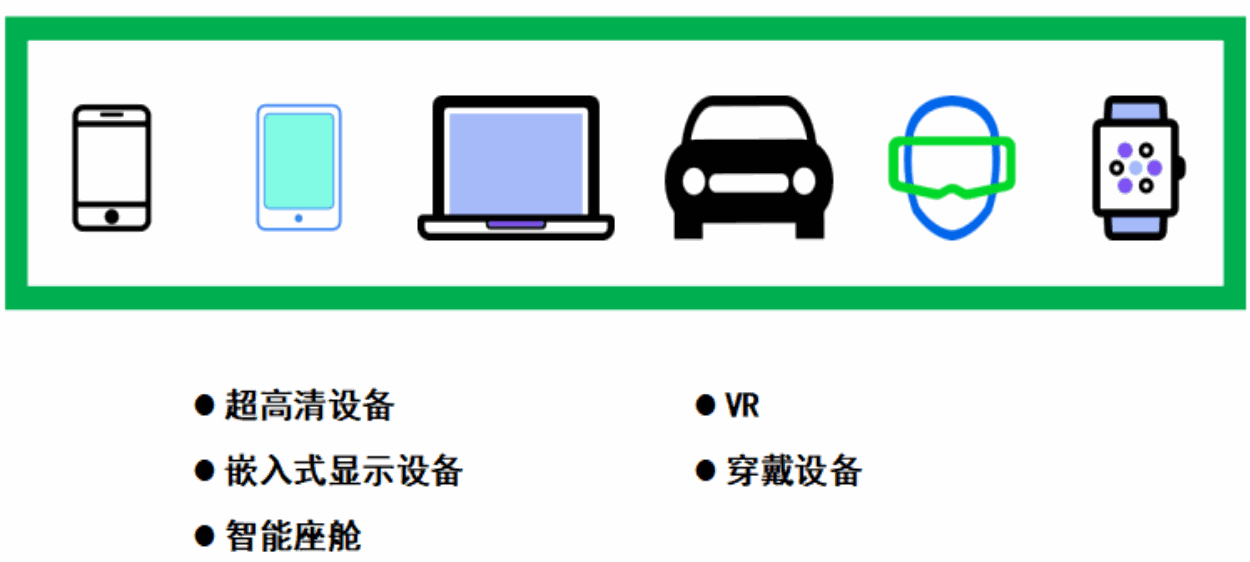
MIPI DSI использует дифференциальную передачу сигналов, уменьшая число выводов и сложность аппаратной разработки при сохранении хорошей аппаратной совместимости. IP-блоки на основе MIPI DSI также отличаются низким энергопотреблением и низким уровнем EMI.
Области применения показаны на рисунке ниже.
7. Код драйверов
7.1 U-Boot
7.1.1 Расположение драйвера
drivers/video/drm/dw_mipi_dsi2.c
drivers/video/drm/samsung_mipi_dcphy.c
7.1.2 Настройка драйвера
CONFIG_DRM_ROCKCHIP_DW_MIPI_DSI2=y
CONFIG_DRM_ROCKCHIP_SAMSUNG_MIPI_DCPHY=y
7.2 Ядро
7.2.1 Расположение драйвера
MIPI DSI-2 host controller:
drivers/gpu/drm/rockchip/dw-mipi-dsi2-rockchip.c
MIPI DCPHY:
drivers/phy/rockchip/phy-rockchip-samsung-dcphy.c
7.2.2 Настройка драйвера
cONFIG_ROCKCHIP_DW_MIPI_DSI=y
CONFIG_PHY_ROCKCHIP_SAMSUNG_DCPHY=y
7.2.3 Эталонные деревья устройств
Пути DTS:
arch/arm64/boot/dts/rockchip/rk3588-evb.dtsi
arch/arm64/boot/dts/rockchip/rk3588-evb1-lp4.dtsi
arch/arm64/boot/dts/rockchip/rk3588-evb2-lp4.dtsi
arch/arm64/boot/dts/rockchip/rk3588-evb3-lp5.dtsi
arch/arm64/boot/dts/rockchip/rk3588-evb4-lp4.dtsi
arch/arm64/boot/dts/rockchip/rk3588s-evb.dtsi
arch/arm64/boot/dts/rockchip/rk3588s-evb1-lp4x.dtsi
arch/arm64/boot/dts/rockchip/rk3588s-evb2-lp5.dtsi
arch/arm64/boot/dts/rockchip/rk3588s-evb4-lp4x.dtsi
Сценарии настройки DTS:
rk3588-evb1: dsi0->dphy->1080p_panel && dsi1->dphy->1080p_panel;
rk3588-evb2: dsi1->dphy->1080p_panel;
rk3588-evb3: dsi0->dphy->1080p_panel && dsi1->cphy->cphy_panel;
rk3588-evb4: dsi0->dphy->1080p_panel;
rk3588s-evb1: dsi0->dphy->1080p_panel && dsi1->dphy->cmd_no_dsc_panel;
rk3588s-evb2: dsi0->cphy->cphy_panel & dsi1->dphy->1080p_panel;
rk3588s-evb4: dsi0->dphy->1080p_panel && dsi1->dphy->cmd_dsc_panel;
8. Настройка контроллера DSI и панели
8.1 Настройка DTS
&dsi0 {
    status = "okay";
    //rockchip,lane-rate = <1000>;
    //auto-calculation-mode;
    //disable-hold-mode;
    //support-psr;
};
&dsi0_panel {
    status = "okay";
    compatible = "simple-panel-dsi";
    reg = <0>;
    power-supply = <&vcc3v3_lcd_n>;
    backlight = <&backlight>;
    reset-gpios = <&gpio2 RK_PB4 GPIO_ACTIVE_LOW>;
    reset-delay-ms = <10>;
    enable-delay-ms = <10>;
    prepare-delay-ms = <10>;
    unprepare-delay-ms = <10>;
    disable-delay-ms = <60>;
    dsi,flags = <(MIPI_DSI_MODE_VIDEO | MIPI_DSI_MODE_VIDEO_BURST |
        MIPI_DSI_MODE_LPM | MIPI_DSI_MODE_EOT_PACKET)>;
    dsi,format = <MIPI_DSI_FMT_RGB888>;
    dsi,lanes = <4>;
    //phy-c-option;
    //compressed-data;
    //slice-width = <720>;
    //slice-height = <65>;
    //version-major = <1>;
    //version-minor = <1>;
    panel-init-sequence = [
        ...
        05 78 01 11
        05 00 01 29
    ];
    panel-exit-sequence = [
        05 00 01 28
        05 00 01 10
    ];
    disp_timings0: display-timings {
        native-mode = <&dsi0_timing0>;
        dsi0_timing0: timing0 {
            clock-frequency = <132000000>;
            hactive = <1080>;
            vactive = <1920>;
            hfront-porch = <15>;
            hsync-len = <4>;
            hback-porch = <30>;
            vfront-porch = <15>;
            vsync-len = <2>;
            vback-porch = <15>;
            hsync-active = <0>;
            vsync-active = <0>;
            de-active = <0>;
            pixelclk-active = <0>;
        };
    };
};
8.2 Описание настроек
8.2.1 Общие настройки
| Свойство | Описание | Значение |
|---|---|---|
| rockchip,lane-rate | Ручное задание скорости линии MIPI | Единицы: D-PHY: Mbps/lane или Kbps/lane C-PHY: Msps/lane или Ksps/lane Для 800Mbps: rockchip,lane-rate = <800>; или rockchip,lane-rate = <800000>; |
| auto-calculation | Включить Auto-Calculation | Строка логического типа (формулировка исходника) |
| disable-hold-mode | Обновлять кадры без настройки TE | Строка логического типа (формулировка исходника) |
| support-psr | Включить PSR | Строка логического типа (формулировка исходника) |
| compatible | compatible | simple-panel-dsi |
| power-supply | Питание панели [необязательно] | Ссылка на соответствующий regulator |
| backlight | Подсветка | Ссылка на подсветку |
| enable-gpios | GPIO включения панели [необязательно] | Ссылка на GPIO |
| reset-gpios | GPIO сброса панели | Ссылка на GPIO |
| reset-delay-ms | panel sequence delay |
См. спецификацию панели |
| enable-delay-ms | panel sequence delay |
См. спецификацию панели |
| prepare-delay-ms | panel sequence delay |
См. спецификацию панели |
| unprepare-delay-ms | panel sequence delay |
См. спецификацию панели |
| disable-delay-ms | panel sequence delay |
См. спецификацию панели |
| dsi,flags | Режим работы DSI2 | cmd mode: MIPI_DSI_MODE_LPM | MIPI_DSI_MODE_EOT_PACKET |
| dsi,flags | Режим работы DSI2 | video mode: MIPI_DSI_MODE_VIDEO | MIPI_DSI_MODE_VIDEO_BURST | MIPI_DSI_MODE_LPM | MIPI_DSI_MODE_EOT_PACKET |
| dsi,format | Формат пиксельных данных | MIPI_DSI_FMT_RGB888 |
| dsi,format | Формат пиксельных данных | MIPI_DSI_FMT_RGB666 |
| dsi,format | Формат пиксельных данных | MIPI_DSI_FMT_RGB666_PACKED |
| dsi,format | Формат пиксельных данных | MIPI_DSI_FMT_RGB565 |
| dsi,lanes | Количество линий данных MIPI | 1/2/3 trios [cphy] |
| dsi,lanes | Количество линий данных MIPI | 6 триад [двухканальный CPHY] |
| dsi,lanes | Количество линий данных MIPI | 1/2/3/4 lanes [dphy] |
| dsi,lanes | Количество линий данных MIPI | 8 линий [двухканальный DPHY] |
| phy-c-option | C-PHY panel [option] | Строка логического типа (формулировка исходника) |
| compressed-data | Панель с DSC [необязательно] | Строка логического типа (формулировка исходника) |
| slice-width | Ширина среза DSC [необязательно] | См. спецификацию панели |
| slice-height | Высота среза DSC [необязательно] | См. спецификацию панели |
| version-major | Версия DSC [необязательно] | См. спецификацию панели |
| version-minor | Версия DSC [необязательно] | См. спецификацию панели |
| panel-init-sequence | Последовательность инициализации при включении панели | [hex] data_type delay_ms payload_lenth payload |
| panel-exit-sequence | Последовательность выключения панели | [hex] data_type delay_ms payload_lenth payload |
| display-timing | Тайминги панели | См. спецификацию панели |
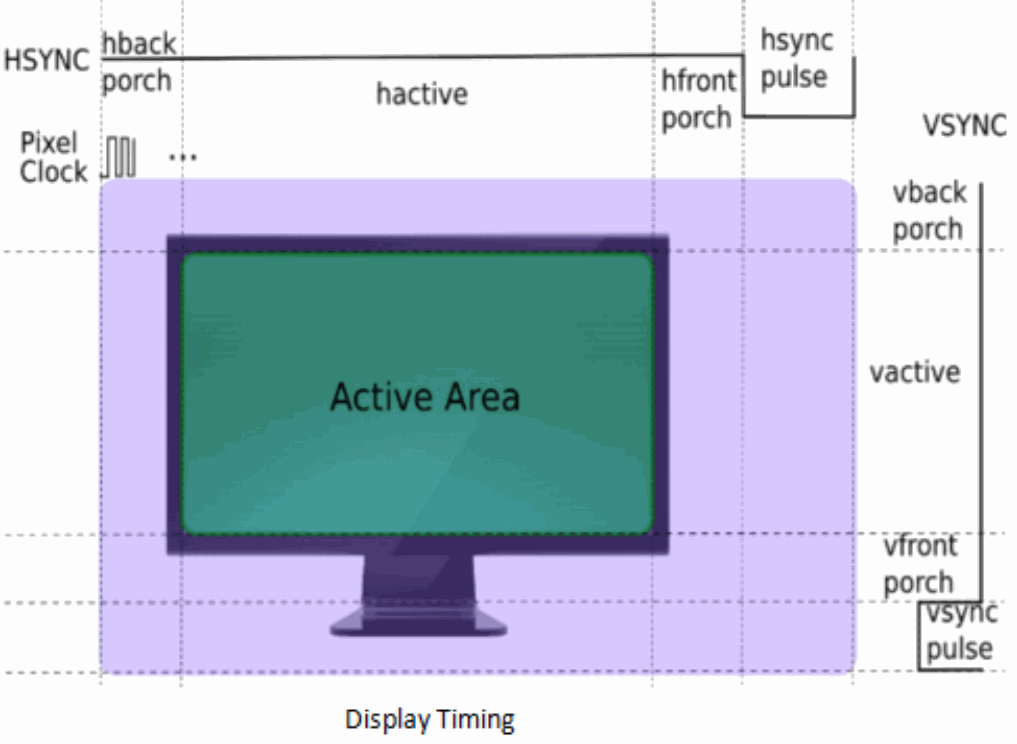
8.2.2 Тайминги дисплея
8.2.3 dsi,flags
8.2.3.1 Тип тактирования
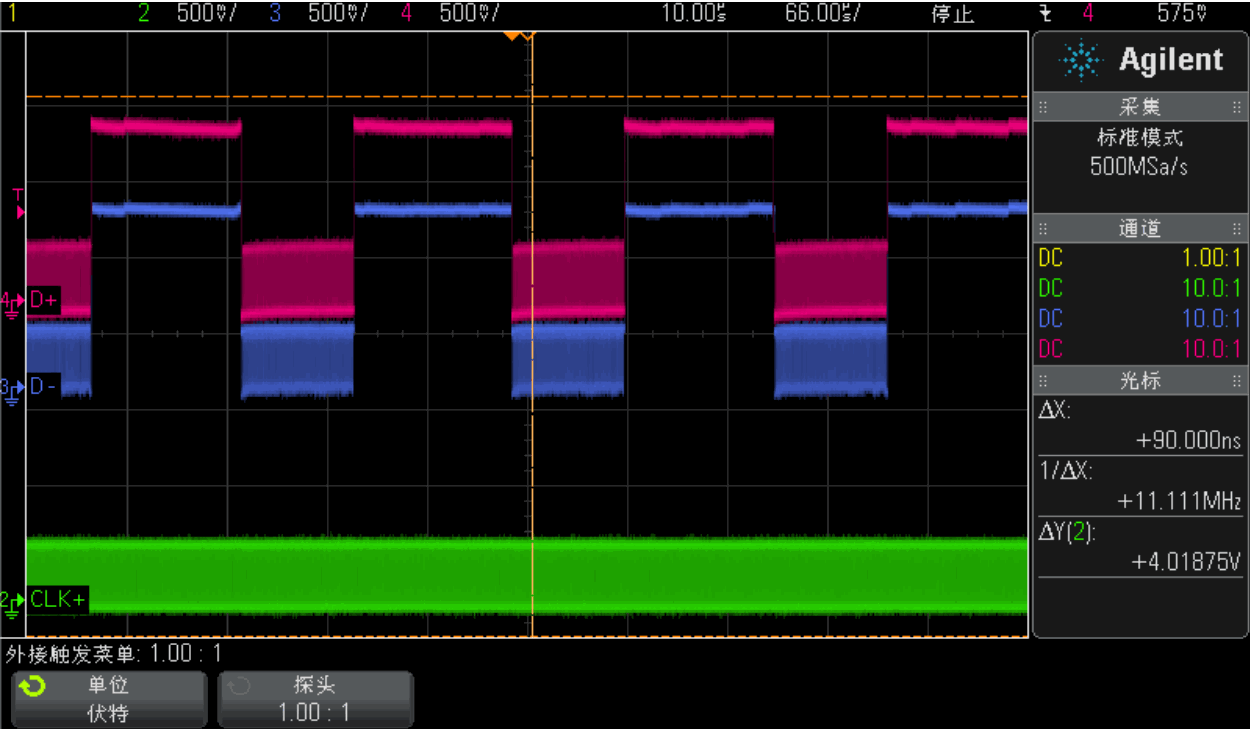
Раздел 5.6.1 «Требования к тактированию» спецификации MIPI DSI устанавливает обязательную поддержку непрерывного тактирования на тактовой линии всеми передатчиками и приёмниками DSI; поддержка прерывистого тактирования необязательна. Поэтому выбор непрерывного или прерывистого режима зависит от требований дисплейного периферийного устройства.
По умолчанию тактовая линия MIPI DPHY работает непрерывно — этот режим поддерживают и ведущий, и ведомый компоненты дисплейной системы DSI. Если периферийному устройству для работы необходим тактовый сигнал хоста, линия обязательно должна работать непрерывно, как показано ниже.
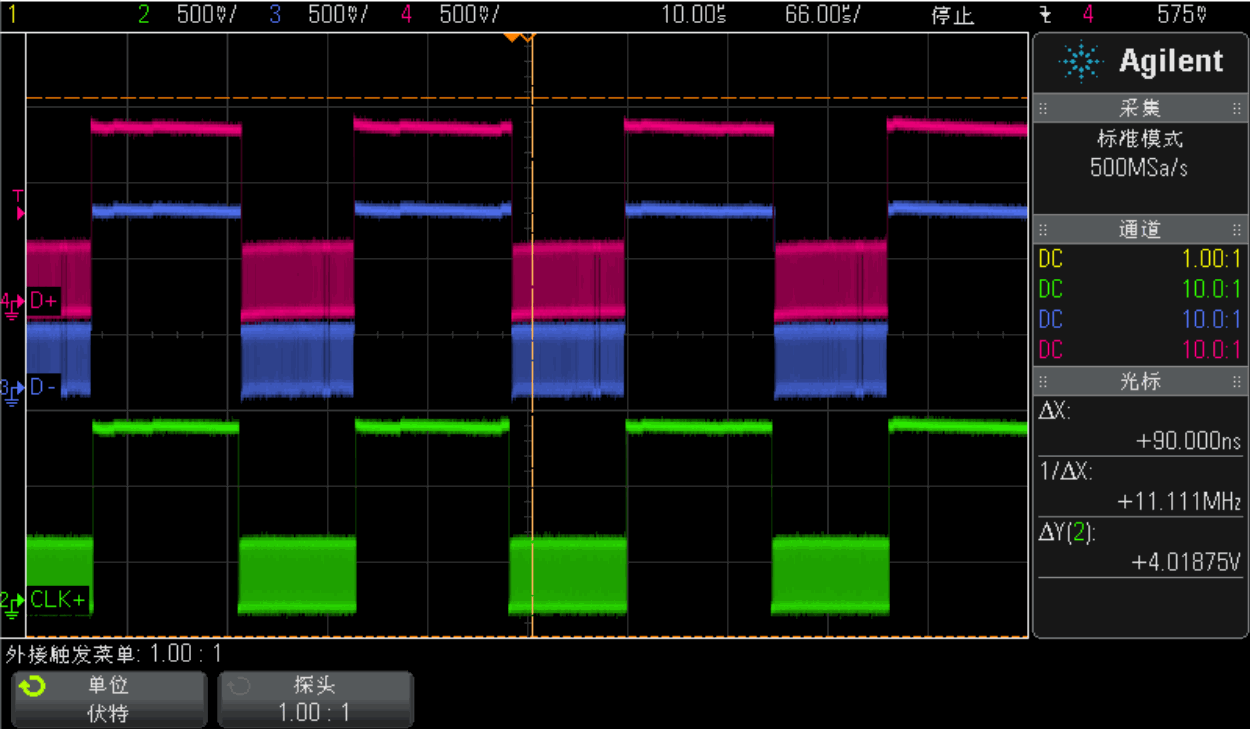
Когда требуется экономить энергию, особенно при передаче, прерывистый режим позволяет не расходовать её в периоды отсутствия данных. Добавление MIPI_DSI_CLOCK_NON_CONTINUOUS в dsi,flags переводит тактовую линию MIPI DPHY в прерывистый режим, показанный ниже.
8.2.3.2 Eotp
DSI V1.0 и более ранние версии не поддерживают Eotp. Устройства, соответствующие более новым спецификациям, должны поддерживать его формирование и обнаружение. Здесь исходник называет версию DSI RK3588/RK3576 V2.0. Для совместимости со старыми устройствами хост должен позволять включать и отключать формирование и обнаружение Eotp. Таким образом, включение Eotp зависит от поддержки панелью.
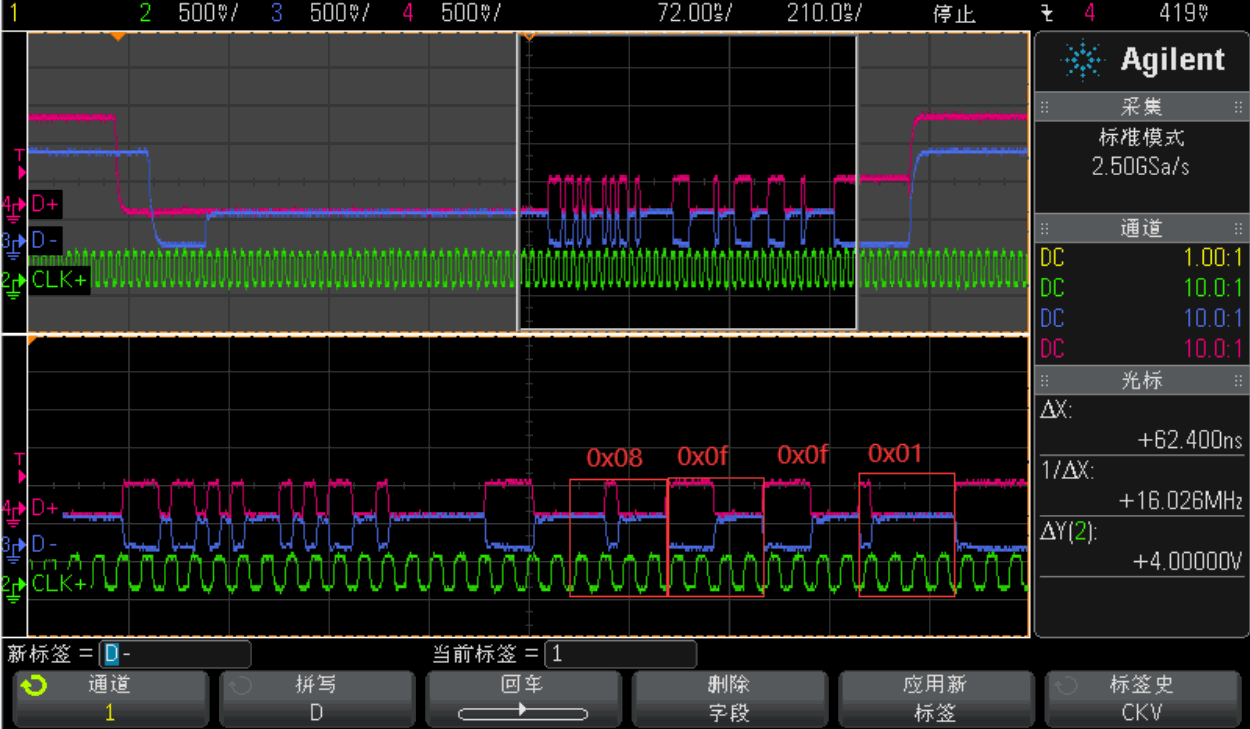
Eotp — короткий пакет, обозначающий завершение высокоскоростной передачи по каналу данных. Его основная задача — повысить надёжность высокоскоростного обмена; поэтому в режиме LP передавать Eotp не требуется.
В отличие от остальных пакетов DSI, Eotp имеет фиксированный формат:
Data Type = DI [5:0] = 0b001000
Virtual Channel = DI [7:6] = 0b00
Payload Data [15:0] = 0x0F0F
ECC [7:0] = 0x01
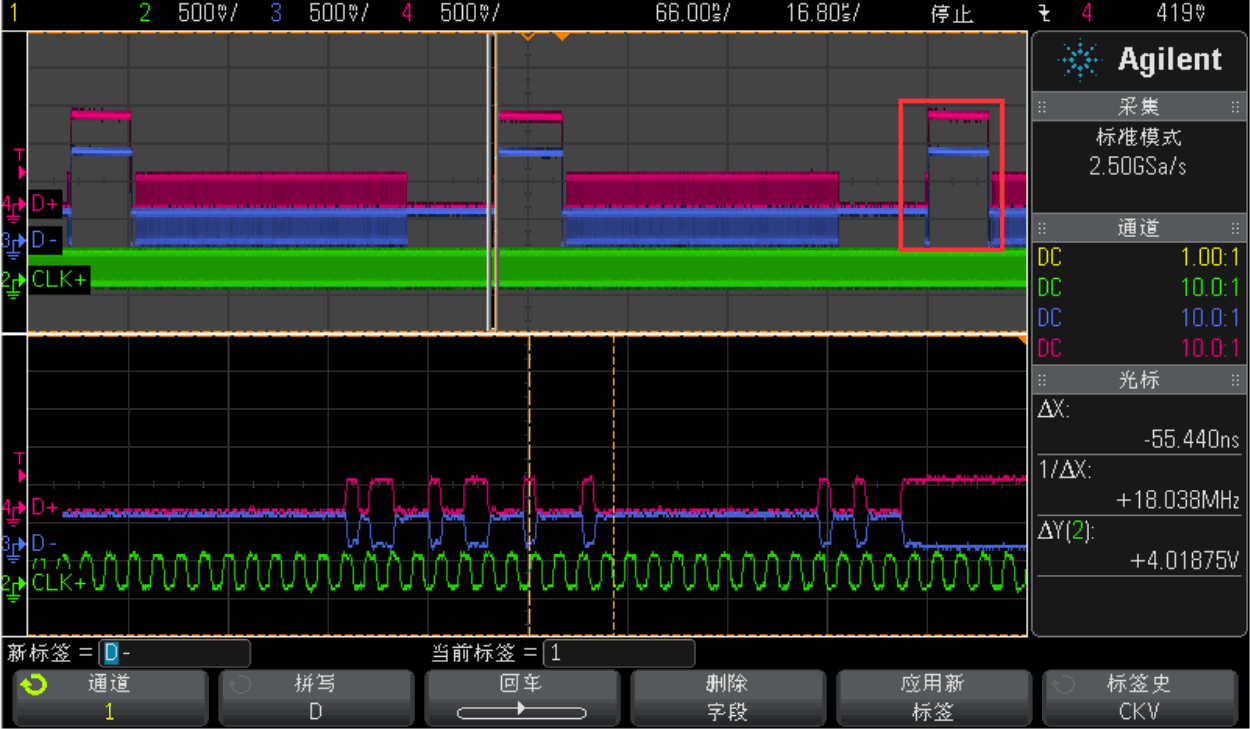
Добавление MIPI_DSI_MODE_EOT_PACKET в dsi,flags управляет передачей Eotp блоком MIPI DSI TX SoC в высокоскоростном режиме. Ниже показана осциллограмма Eotp в режиме HSDT.
8.2.3.3 BLANK_HS_EN
На линии данных одна строка обычно содержит два интервала гашения LP11, как показано ниже.
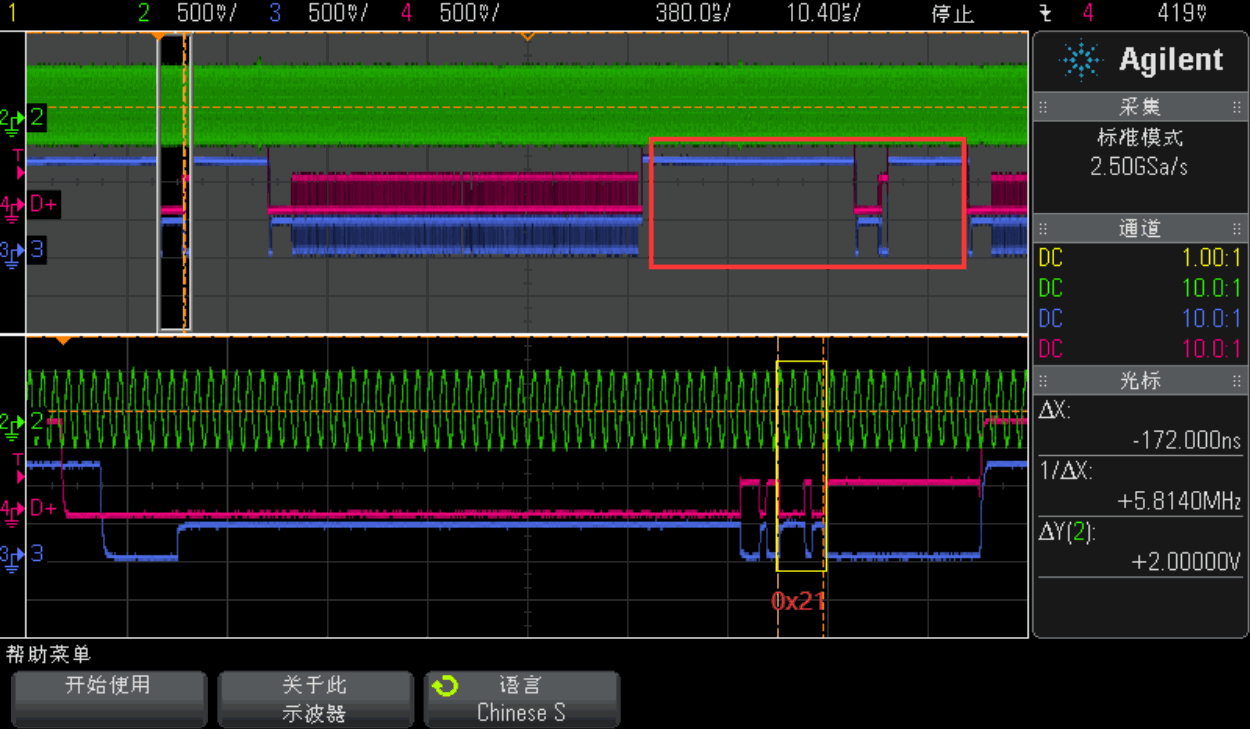
Некоторые дисплейные модули и внешние мосты MIPI не поддерживают два интервала LP-11 в Hblank. Добавьте BLK_HFP_HS_EN или BLK_HBP_HS_EN в dsi,flags, чтобы HFP или HBP передавался в высокоскоростном режиме.
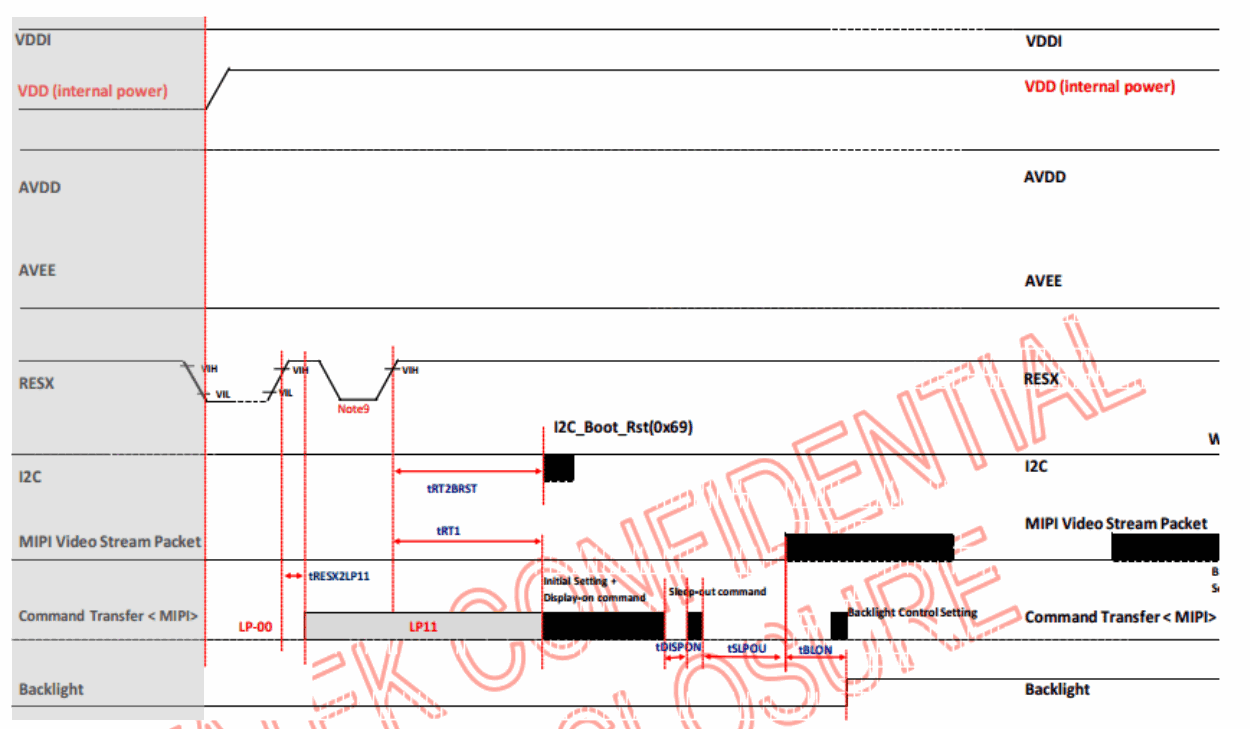
8.2.4 Последовательность включения питания панели
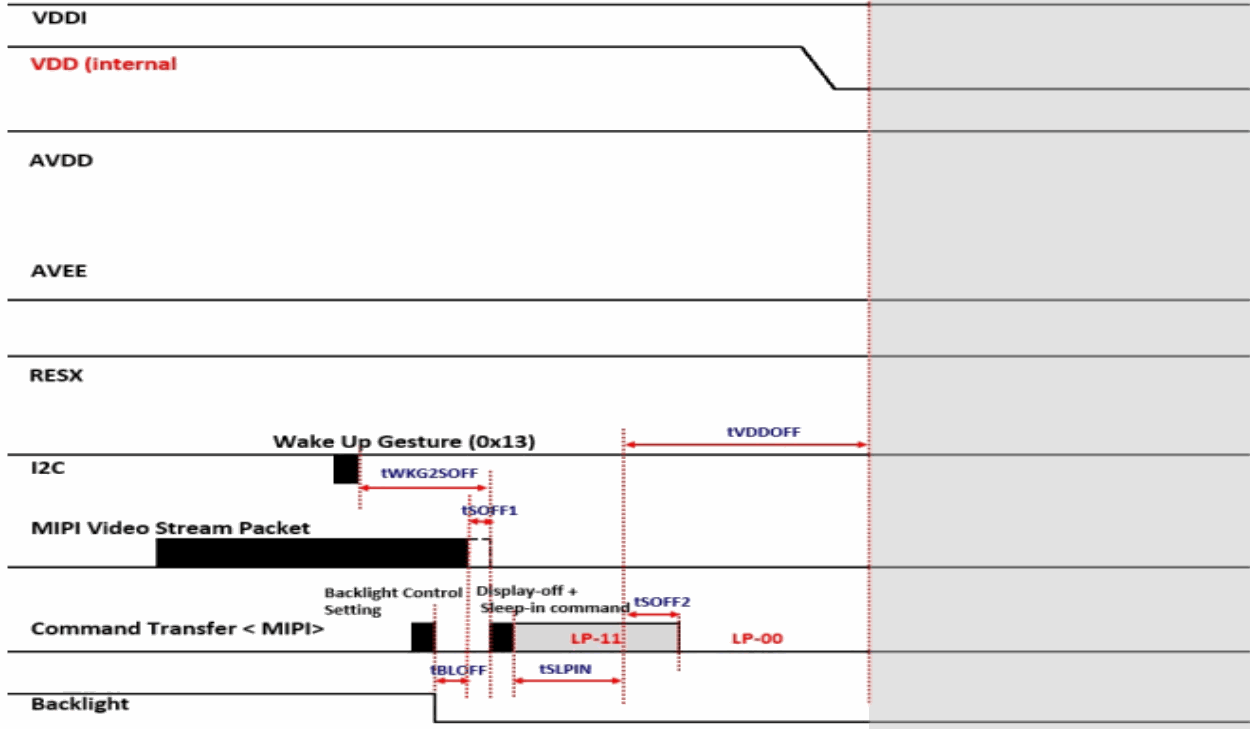
8.2.5 Последовательность выключения питания панели
8.2.6 Распространённые типы данных последовательности инициализации
| Тип данных | Описание | Размер пакета |
|---|---|---|
| 0x03 | Generic Short WRITE без параметров | Короткий |
| 0x13 | Generic Short WRITE, 1 параметр | Короткий |
| 0x23 | Generic Short WRITE, 2 параметра | Короткий |
| 0x29 | Generic long WRITE | Длинный |
| 0x05 | DCS Short WRITE без параметров | Короткий |
| 0x15 | DCS Short WRITE, 1 параметр | Короткий |
| 0x07 | DCS Short WRITE, 1 параметр, DSC EN | Короткий |
| 0x0a | DCS long WRITE, PPS, 128 байт | Длинный |
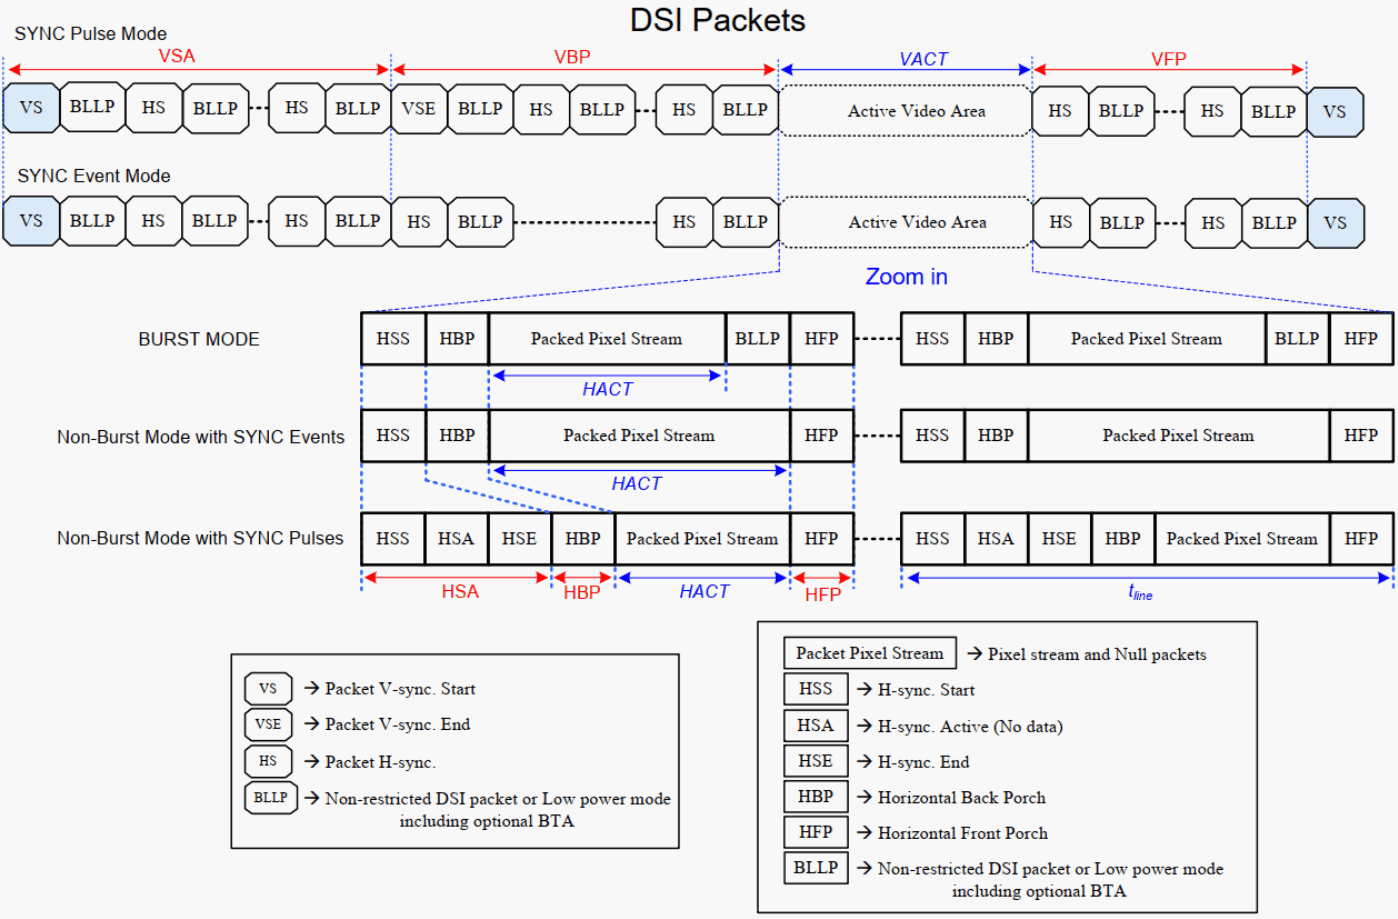
9. Тайминги видеорежима DSI
10. Пропускная способность
Драйвер MIPI DSI автоматически рассчитывает пропускную способность для разных режимов по следующим формулам. При отладке результат можно скорректировать свойством rockchip,lane-rate узла dsi в DTS. Единицы: Kbps/Mbps для D-PHY или Ksps/Msps для C-PHY. Пример показывает, что MIPI DSI DPHY RK3588 полностью поддерживает 4K@60 без DSC, тогда как для CPHY требование немного превышает максимальную пропускную способность.
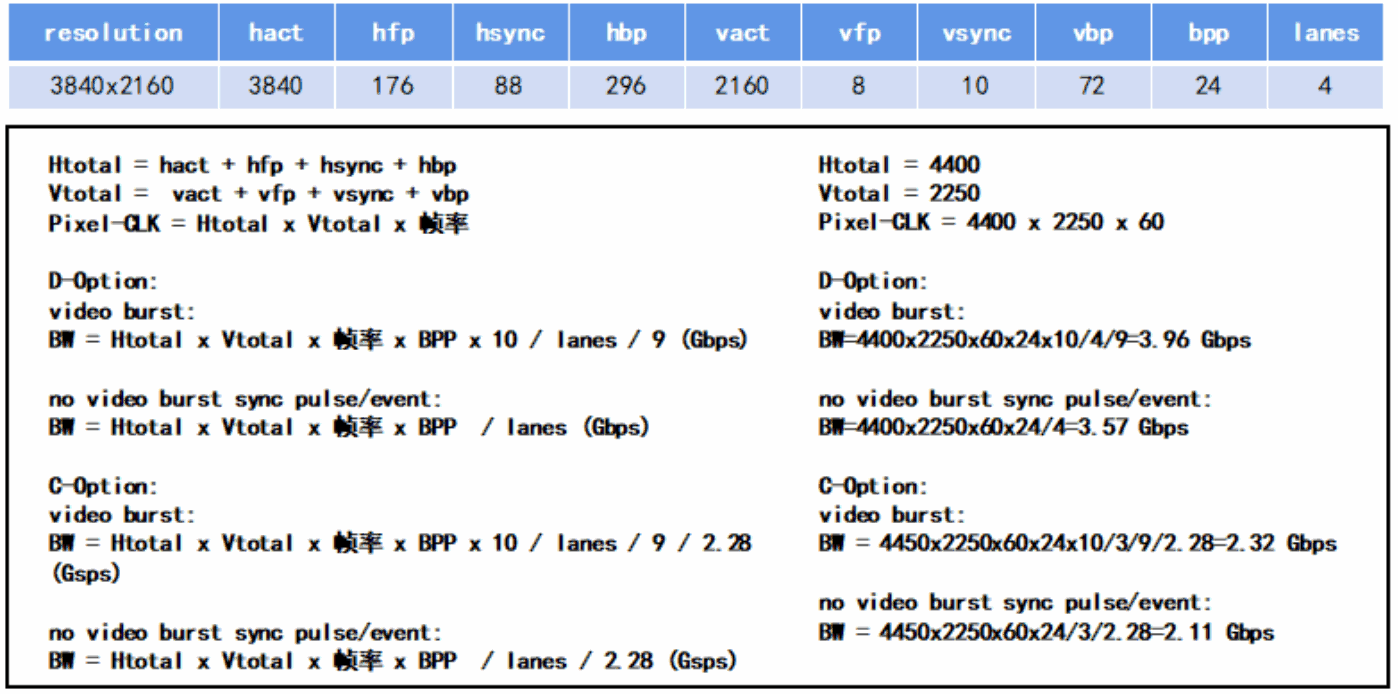
Редактируемая расшифровка исходного рисунка:
| Parameter | Value |
|---|---|
| Resolution | 3840x2160 |
| hact / hfp / hsync / hbp | 3840 / 176 / 88 / 296 |
| vact / vfp / vsync / vbp | 2160 / 8 / 10 / 72 |
| bpp / lanes | 24 / 4 |
Htotal = hact + hfp + hsync + hbp = 4400
Vtotal = vact + vfp + vsync + vbp = 2250
Pixel-CLK = Htotal * Vtotal * framerate = 4400 * 2250 * 60
D-PHY Video Burst: BW = Htotal * Vtotal * framerate * BPP * 10 / lanes / 9
= 4400 * 2250 * 60 * 24 * 10 / 4 / 9 = 3.96 Gbps
D-PHY Non Burst Sync Pulse/Event: BW = Htotal * Vtotal * framerate * BPP / lanes
= 4400 * 2250 * 60 * 24 / 4 = 3.57 Gbps
C-PHY Video Burst: BW = Htotal * Vtotal * framerate * BPP * 10 / lanes / 9 / 2.28
= 4450 * 2250 * 60 * 24 * 10 / 3 / 9 / 2.28 = 2.32 Gbps
C-PHY Non Burst Sync Pulse/Event: BW = Htotal * Vtotal * framerate * BPP / lanes / 2.28
= 4450 * 2250 * 60 * 24 / 3 / 2.28 = 2.11 Gbps
В подстановках C-PHY исходник использует 4450 вместо Htotal=4400 и единицу Gbps, хотя текст использует Gsps. Расхождения сохранены; это не измеренные результаты и не исправленные расчёты.
11. DSC
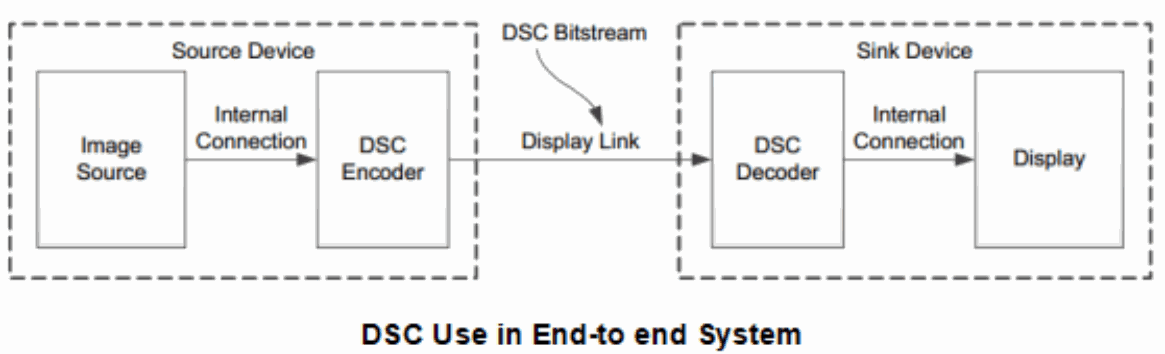
DSC означает Display Stream Compression. Ниже приведена схема полной системы DSC, работающей в реальном времени. Несжатые пиксели поступают в кодер в порядке растрового сканирования; сформированный битовый поток передаётся через дисплейный канал декодеру. Декодер восстанавливает пиксели и направляет их дисплейному модулю. Формат декодированного изображения совпадает с форматом данных до кодирования. RK3588 содержит два кодера DSC, позволяющих передавать изображение высокого разрешения при меньшей пропускной способности и задержке и подключать через MIPI DSI дисплеи большего разрешения.
11.1 Срезы (slice)
Для ускорения кодирования и уменьшения искажений сжатия DSC делит кадр на срезы, кодируемые параллельно. Поддерживаются 1, 2, 4, 8 и более срезов. Единица измерения — slices/line; line означает строку пикселей в порядке растрового сканирования. Ширина и высота среза также могут различаться. На верхнем и нижнем рисунках справа показано по четыре среза на строку: сверху они имеют форму длинных полос, снизу — более коротких прямоугольников. Геометрия зависит от числа срезов, поддерживаемого DSC источника и приёмника, и скорости сжатия/декомпрессии. DSC0 RK3588 поддерживает до 8 срезов, DSC1 — до 2.
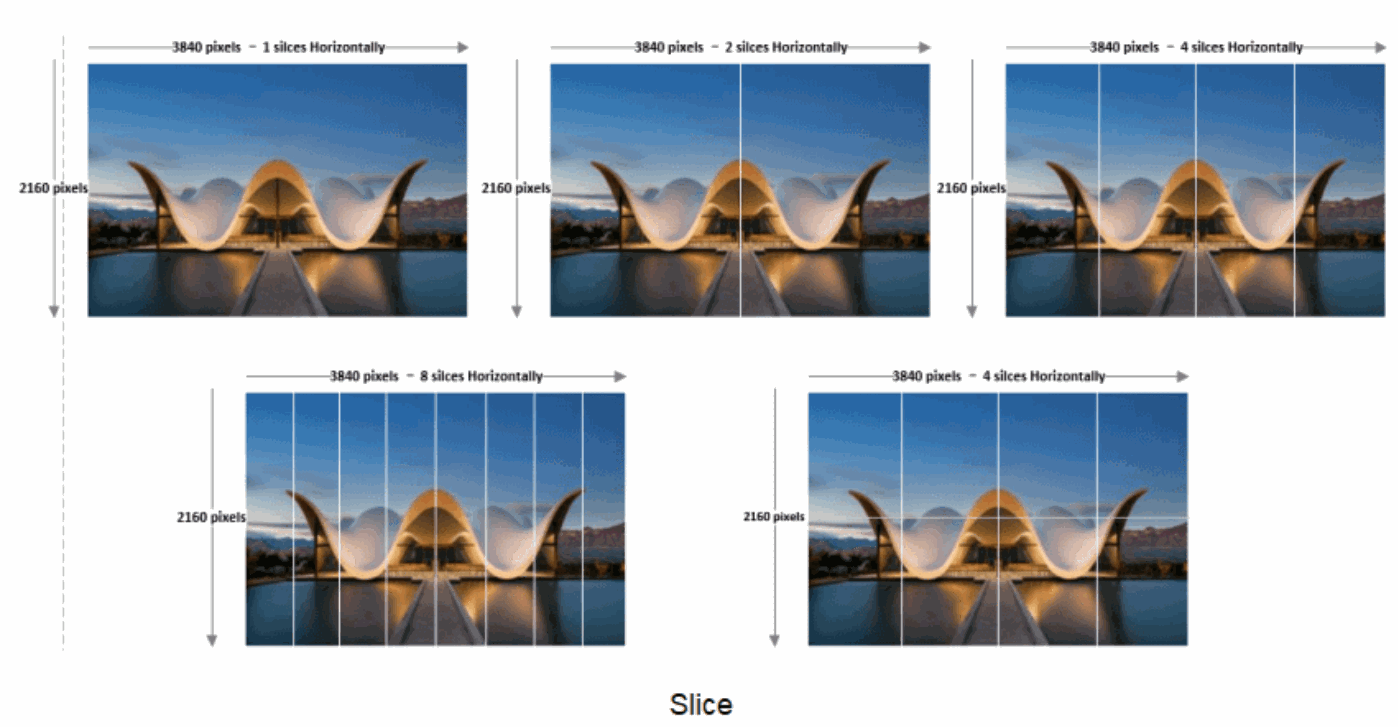
Чтобы проверить поддержку конкретного разрешения и числа срезов блоком DSC RK3588, используйте следующие формулы:
DSC_8K: active_slice_num * slice_width <= 960 * 8
DSC_4K: active_slice_num * slice_width <= 2048 * 2
11.2 Кодирование DSC
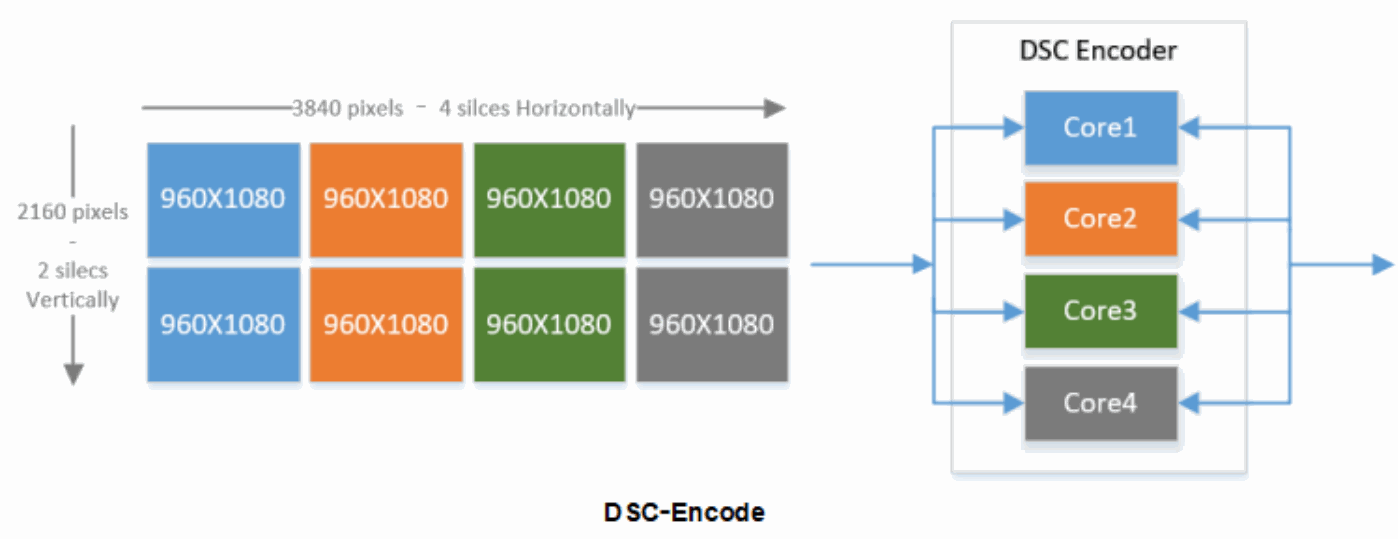
До сжатия источник и приёмник согласуют поддерживаемое число срезов и равномерно делят изображение сеткой. Например, изображение 3840x2160 при поддержке 8 срезов обоими устройствами можно разделить на четыре столбца и две строки. Если кодер DSC содержит четыре независимых параллельных ядра сжатия, восемь срезов слева можно распределить в четыре группы и сжимать одновременно, передавая 4K с низкой задержкой и меньшей пропускной способностью.
11.3 Пропускная способность DSC
Для разрешения 4Kp60 таблица ниже сравнивает пропускную способность MIPI D/C-PHY до и после включения DSC. С DSC её можно уменьшить до одной трети — половины исходного значения.
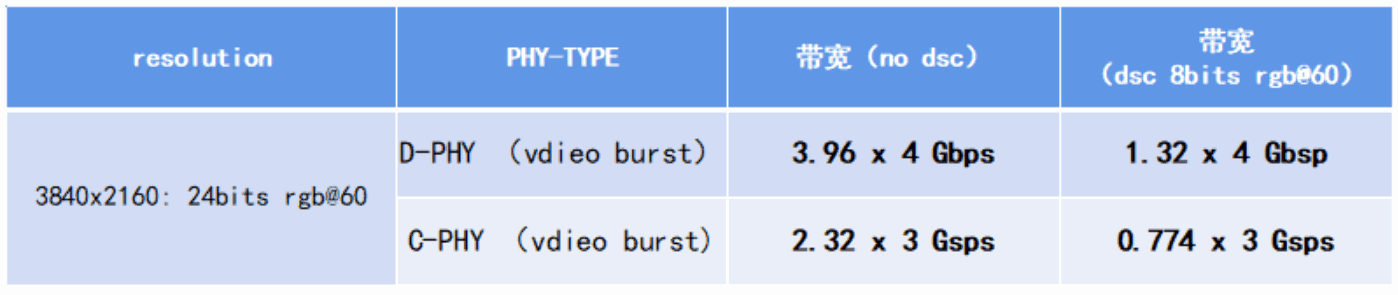
Редактируемая расшифровка исходного рисунка:
| 3840x2160 / 60Hz | 24 bits RGB | DSC 8 bits RGB |
|---|---|---|
| D-PHY Video Burst | 3.96 x 4 Gbps | 1.32 x 4 Gbps |
| C-PHY Video Burst | 2.32 x 3 Gsps | 0.774 x 3 Gsps |
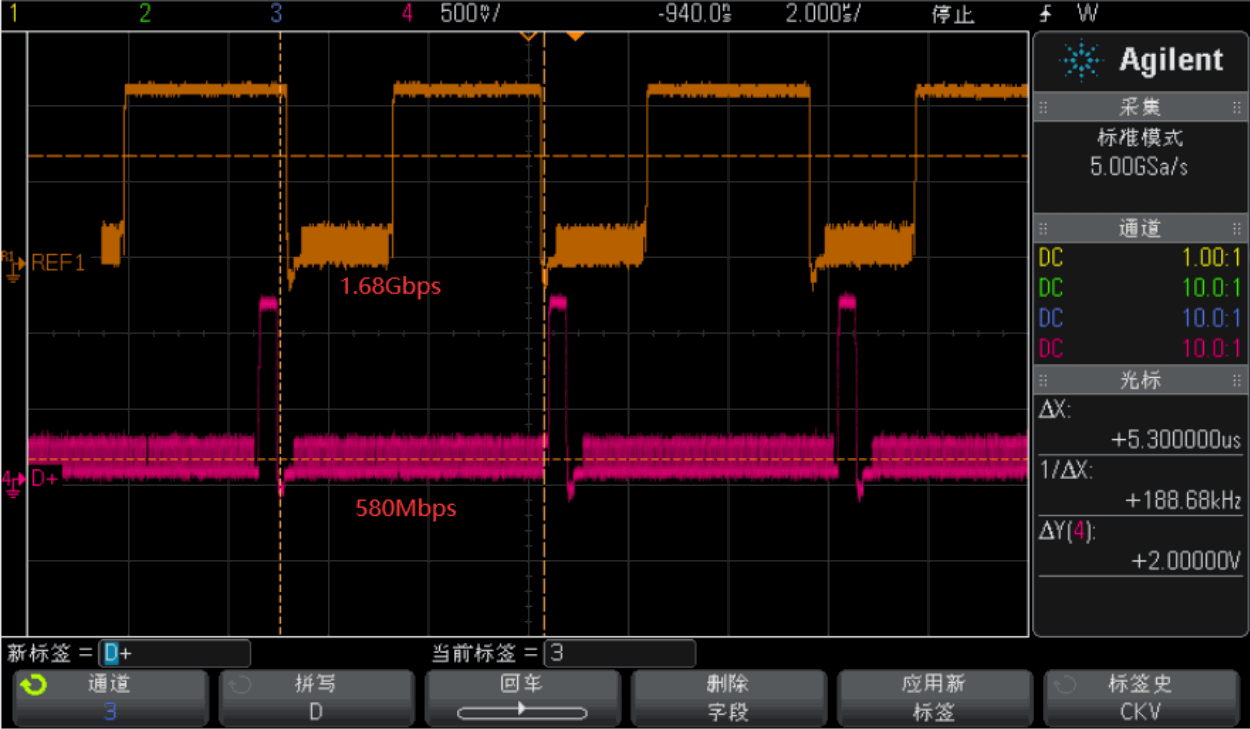
Следующие исходные осциллограммы получены при подключении к MIPI DSI RK3588 модуля 1440x3120p60 с 4 линиями и DSC: соответственно при исходной пропускной способности и при одной трети этого значения.
11.4 PPS
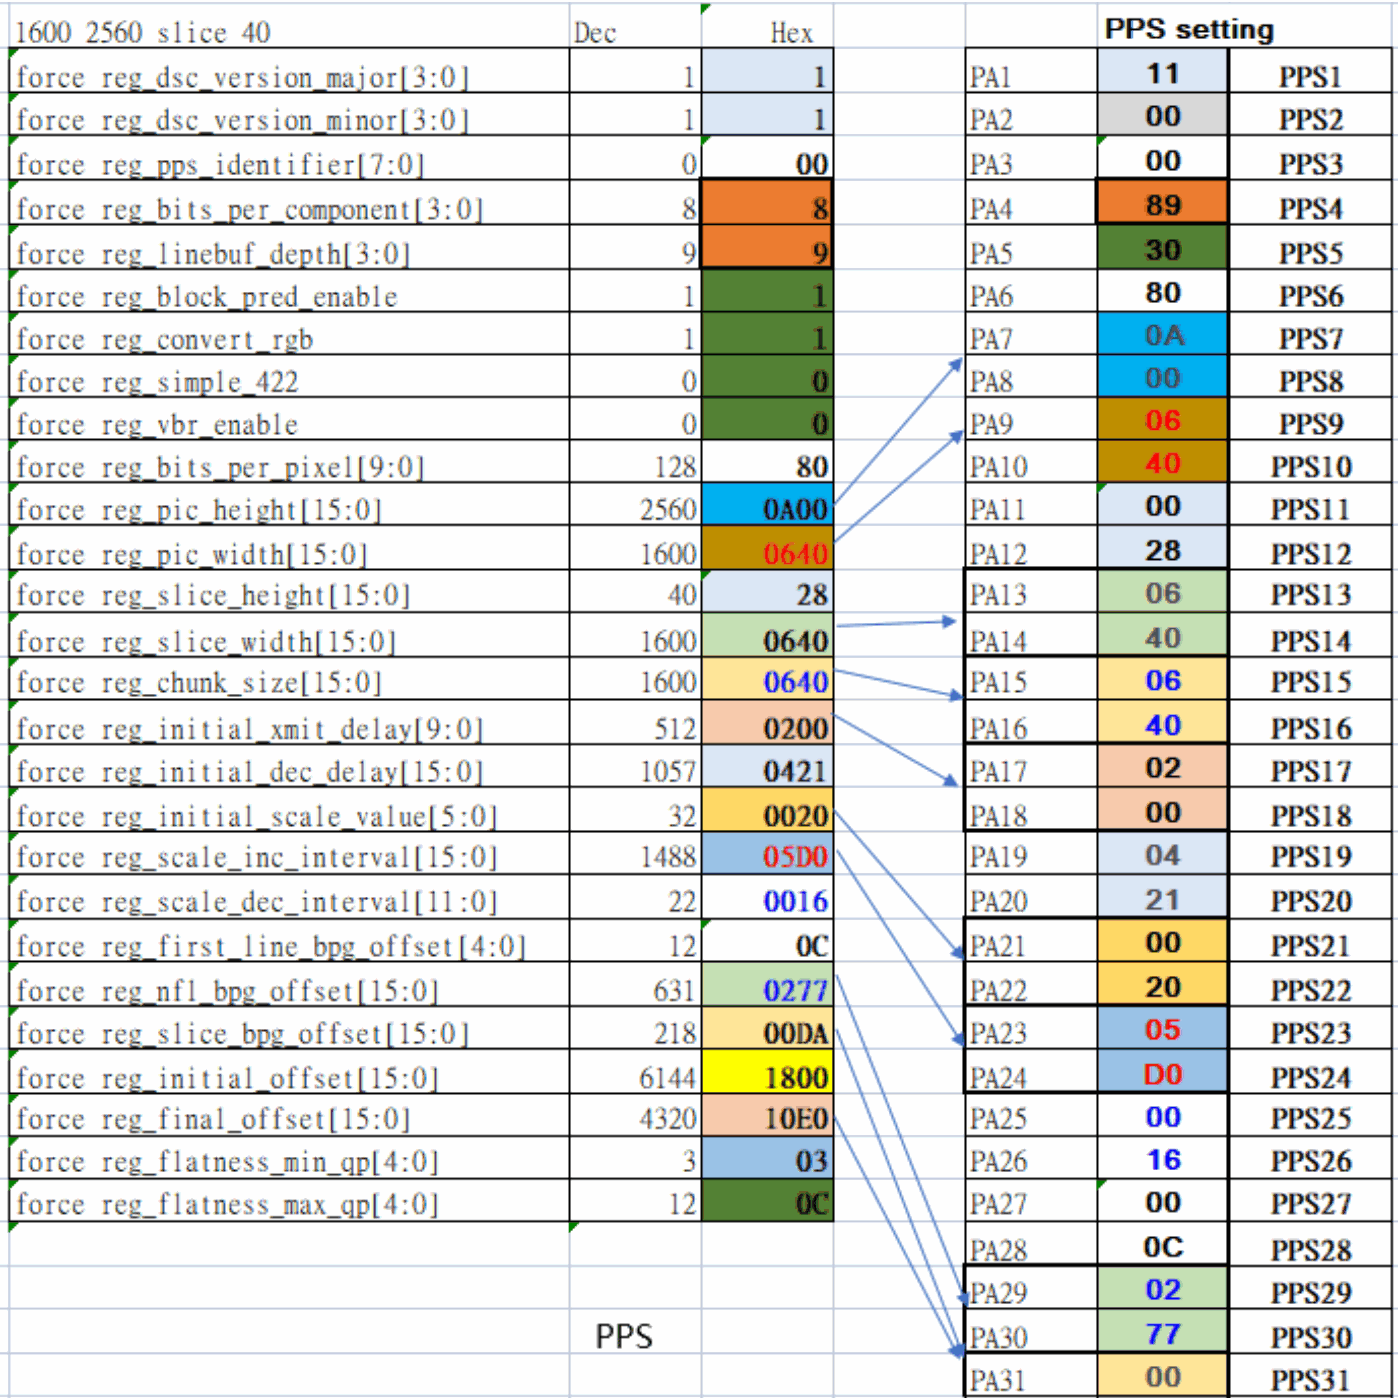
Длина PPS составляет 128 bytes. Следующая таблица описывает важную информацию для системы DSC:
1. Версия DSC;
2. BPC до сжатия DSC;
3. BPP после сжатия DSC;
4. Ширина и высота исходного изображения до сжатия;
5. Ширина и высота среза DSC.
Редактируемая расшифровка исходного рисунка:
Пример PPS: 1600 × 2560, slice 40. Ниже перенесены все полностью видимые поля и PA1–PA31; отсутствующие в рисунке последующие байты PPS не додумываются.
| Field | Dec | Hex |
|---|---|---|
| force_reg_dsc_version_major[3:0] | 1 | 1 |
| force_reg_dsc_version_minor[3:0] | 1 | 1 |
| force_reg_pps_identifier[7:0] | 0 | 00 |
| force_reg_bits_per_component[3:0] | 8 | 8 |
| force_reg_linebuf_depth[3:0] | 9 | 9 |
| force_reg_block_pred_enable | 1 | 1 |
| force_reg_convert_rgb | 1 | 1 |
| force_reg_simple_422 | 0 | 0 |
| force_reg_vbr_enable | 0 | 0 |
| force_reg_bits_per_pixel[9:0] | 128 | 80 |
| force_reg_pic_height[15:0] | 2560 | 0A00 |
| force_reg_pic_width[15:0] | 1600 | 0640 |
| force_reg_slice_height[15:0] | 40 | 28 |
| force_reg_slice_width[15:0] | 1600 | 0640 |
| force_reg_chunk_size[15:0] | 1600 | 0640 |
| force_reg_initial_xmit_delay[9:0] | 512 | 0200 |
| force_reg_initial_dec_delay[15:0] | 1057 | 0421 |
| force_reg_initial_scale_value[5:0] | 32 | 0020 |
| force_reg_scale_inc_interval[15:0] | 1488 | 05D0 |
| force_reg_scale_dec_interval[11:0] | 22 | 0016 |
| force_reg_first_line_bpg_offset[4:0] | 12 | 0C |
| force_reg_nfl_bpg_offset[15:0] | 631 | 0277 |
| force_reg_slice_bpg_offset[15:0] | 218 | 00DA |
| force_reg_initial_offset[15:0] | 6144 | 1800 |
| force_reg_final_offset[15:0] | 4320 | 10E0 |
| force_reg_flatness_min_qp[4:0] | 3 | 03 |
| force_reg_flatness_max_qp[4:0] | 12 | 0C |
| PA | Hex | PPS |
|---|---|---|
| PA1 | 11 | PPS1 |
| PA2 | 00 | PPS2 |
| PA3 | 00 | PPS3 |
| PA4 | 89 | PPS4 |
| PA5 | 30 | PPS5 |
| PA6 | 80 | PPS6 |
| PA7 | 0A | PPS7 |
| PA8 | 00 | PPS8 |
| PA9 | 06 | PPS9 |
| PA10 | 40 | PPS10 |
| PA11 | 00 | PPS11 |
| PA12 | 28 | PPS12 |
| PA13 | 06 | PPS13 |
| PA14 | 40 | PPS14 |
| PA15 | 06 | PPS15 |
| PA16 | 40 | PPS16 |
| PA17 | 02 | PPS17 |
| PA18 | 00 | PPS18 |
| PA19 | 04 | PPS19 |
| PA20 | 21 | PPS20 |
| PA21 | 00 | PPS21 |
| PA22 | 20 | PPS22 |
| PA23 | 05 | PPS23 |
| PA24 | D0 | PPS24 |
| PA25 | 00 | PPS25 |
| PA26 | 16 | PPS26 |
| PA27 | 00 | PPS27 |
| PA28 | 0C | PPS28 |
| PA29 | 02 | PPS29 |
| PA30 | 77 | PPS30 |
| PA31 | 00 | PPS31 |
11.5 Примеры
11.5.1 Когда включать DSC
Следующие параметры дисплейного модуля, предоставленные заказчиком, иллюстрируют условия включения DSC в проекте MIPI DSI:
1. Интерфейс DPHY с 4 линиями данных, максимальная скорость 1Gbps/lane;
2. Режим Video Burst; исходная пропускная способность 1.866Gbps, RGB 24 bits, 60 кадров/с;
3. Поддержка DSC с 1 срезом;
4. Целевая скорость 676Mbps/lane.
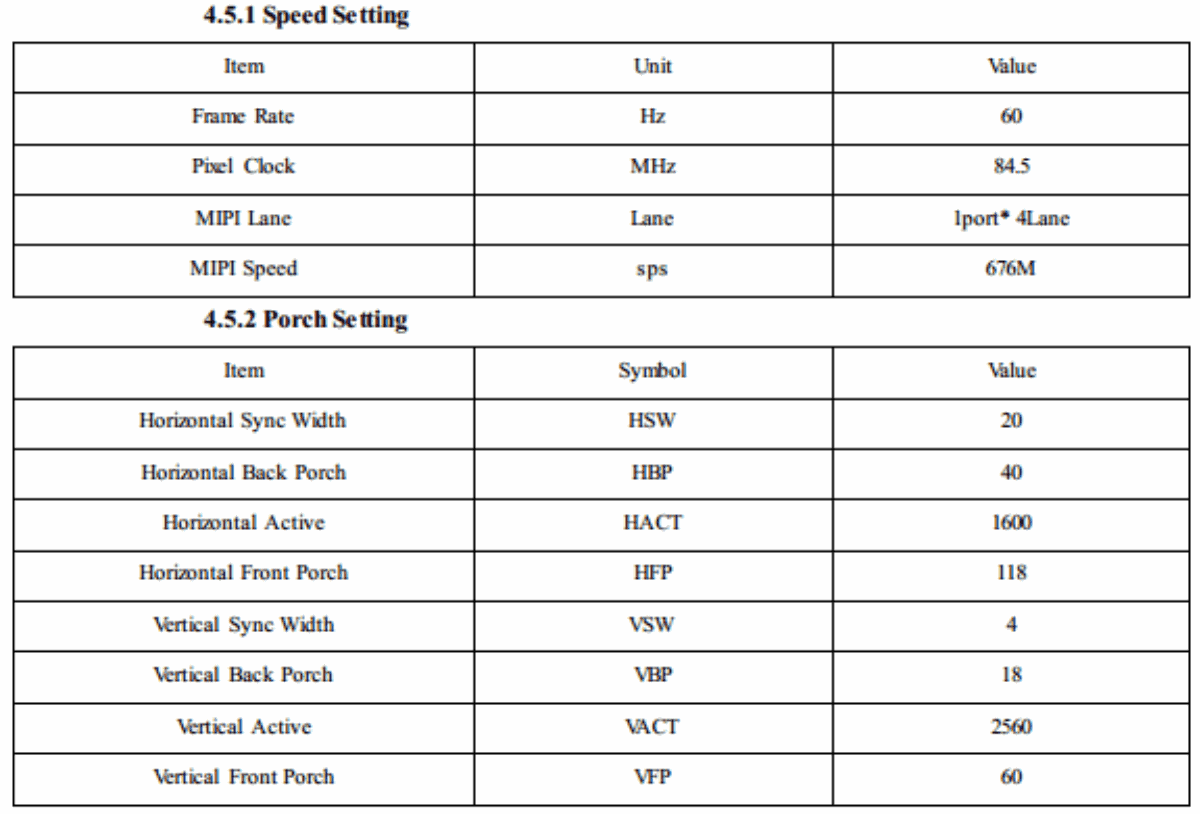
Редактируемая расшифровка исходного рисунка:
| Parameter | Value |
|---|---|
| Frame Rate | 60 Hz |
| Pixel Clock | 84.5 MHz |
| MIPI Lane | 1 port * 4 Lane |
| MIPI Speed | 676 M sps |
| HSW / HBP / HACT / HFP | 20 / 40 / 1600 / 118 |
| VSW / VBP / VACT / VFP | 4 / 18 / 2560 / 60 |
11.5.2 Включение DSC для двухканального MIPI
Ниже показан тракт дисплея в проекте заказчика с двухканальным MIPI-модулем 2560x2560p120 и поддержкой DSC.
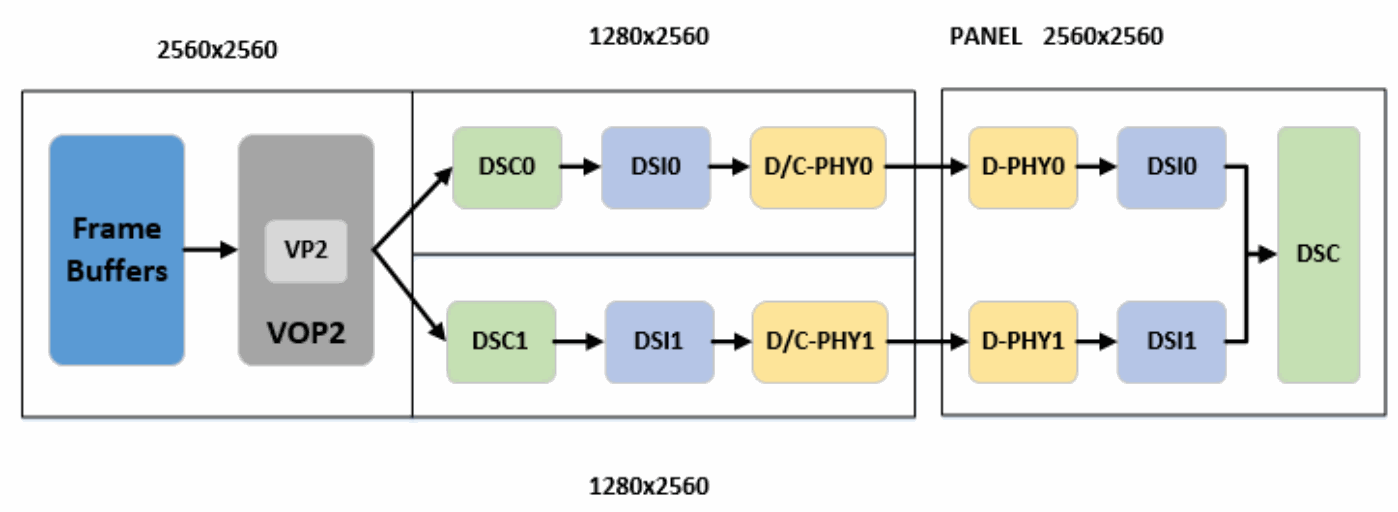
12. Маршрутизация дисплея
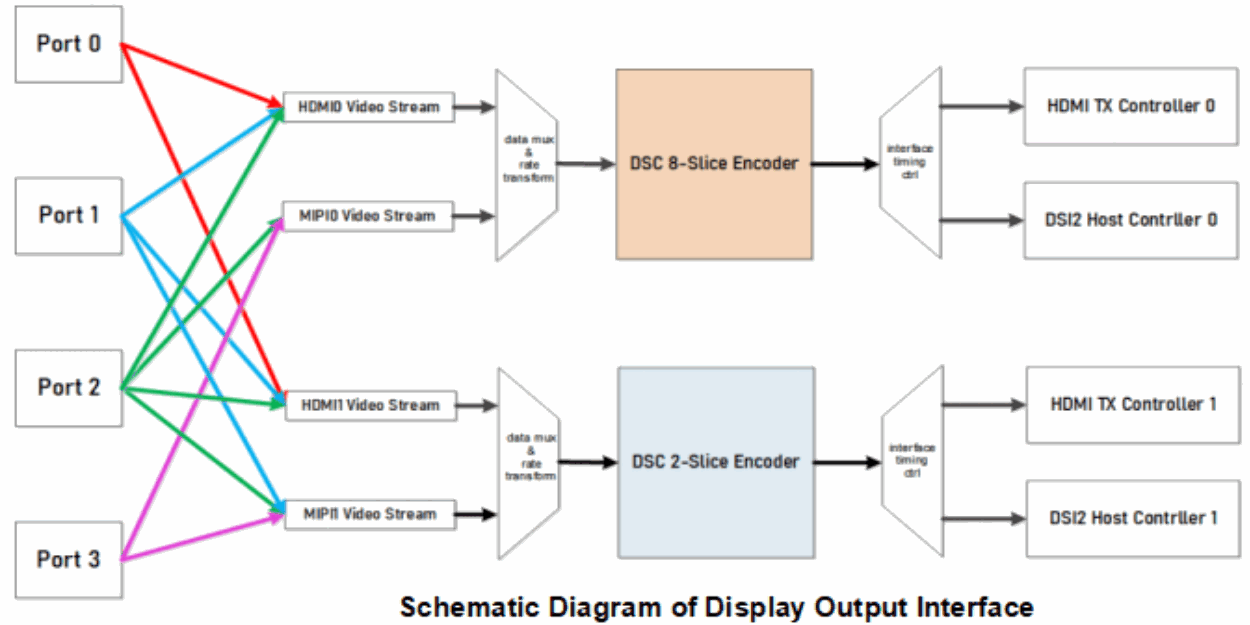
12.1 MIPI с DSC
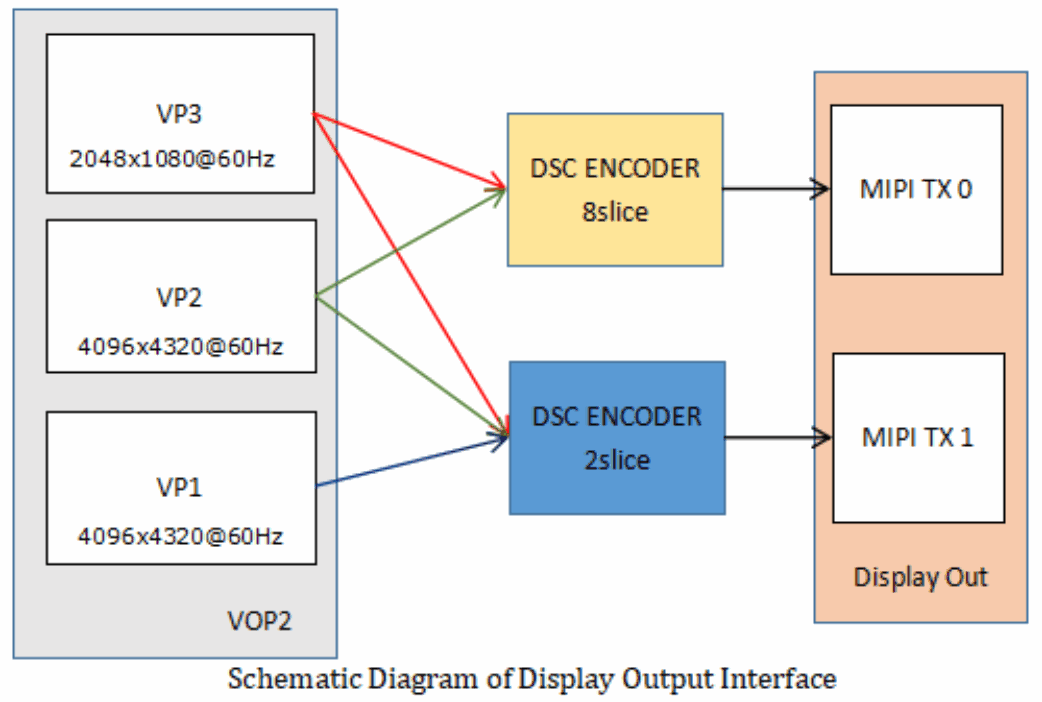
12.2 MIPI с обходом DSC
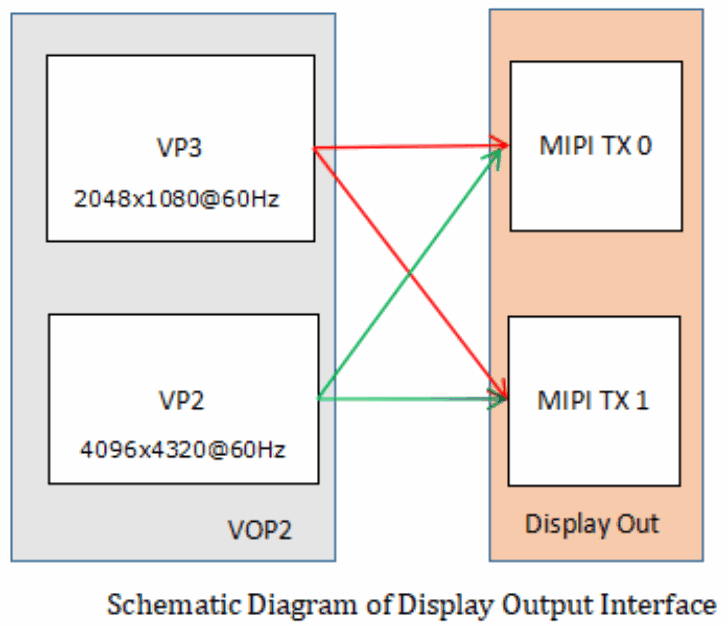
12.3 Настройка DTS
Пример подключения DSI0 к VP3:
&dsi0_in_vp2 {
    status = "disabled";
};
&dsi0_in_vp3 {
    status = "okay";
};
Пример подключения DSI1 к VP2:
&dsi1_in_vp2 {
    status = "okay";
};
&dsi1_in_vp3 {
    status = "disabled";
};
13. Загрузочный логотип
13.1 route_dsi0
Например, vp3->dsi0 или vp3->dsc0->dsi0:
&route_dsi0 {
    status = "okay";
    connect = <&vp3_out_dsi0>;
};
13.2 route_dsi1
Например, vp2->dsi1 или vp2->dsc1->dsi1:
&route_dsi1 {
    status = "okay";
    connect = <&vp2_out_dsi1>;
};
13.3 route_dsi0 && route_dsi1
Например, (vp3->dsi0 или vp3->dsc0->dsi0) && (vp2->dsi1 или vp2->dsc1->dsi1):
&route_dsi0 {
    status = "okay";
    connect = <&vp3_out_dsi0>;
};
&route_dsi1 {
    status = "okay";
    connect = <&vp2_out_dsi1>;
};
14. DSI HOST
DSI поддерживает режимы Manual и Auto-Calculation. По умолчанию драйвер выбирает Manual; пользователь может включить Auto-Calculation со следующими особенностями.
Хост автоматически извлекает из интерфейсов IPI и PPI необходимые сведения и параметры таймингов для выполнения требований к кадрам видеорежима. Преимущества Auto-Calculation:
Пользователю не требуется настраивать набор регистров.
Настройка упрощается, а вероятность неожиданного поведения контроллера уменьшается.
Кадры IPI могут динамически изменяться, а контроллер адаптирует выходные кадры.
В следующих примерах ports связывает Display Interface и панель. Подробности настройки приведены в документе:
Documentation/devicetree/bindings/graph.txt
14.1 Один DSI
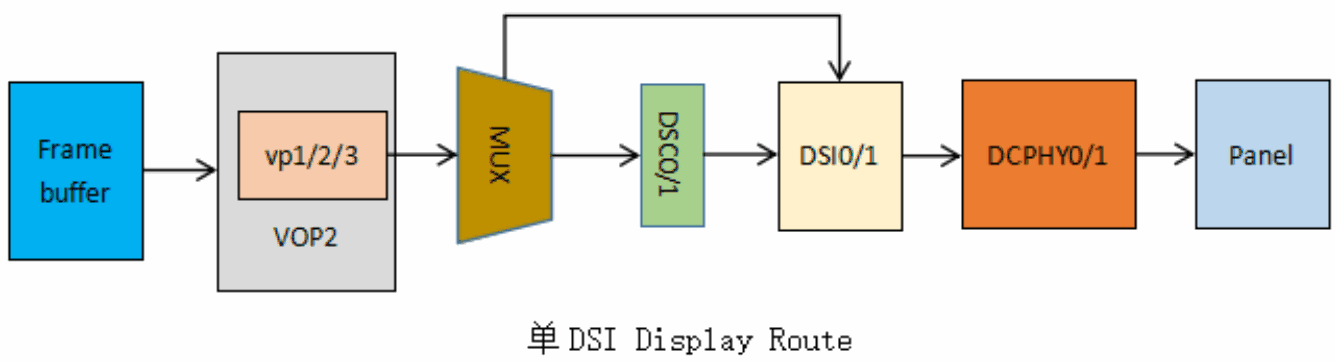
14.1.1 DSI0
&dsi0 {
    status = "okay";
    //rockchip,lane-rate = <1000>;
    //auto-calculation-mode;
    //disable-hold-mode;
    //support-psr;
    dsi0_panel: panel@0 {
        status = "okay";
        compatible = "simple-panel-dsi";
        ...
        ports {
            #address-cells = <1>;
            #size-cells = <0>;
            port@0 {
                reg = <0>;
                panel_in_dsi: endpoint {
                    remote-endpoint = <&dsi_out_panel>;
                };
            };
        };
    };
    ports {
        #address-cells = <1>;
        #size-cells = <0>;
        port@1 {
            reg = <1>;
            dsi_out_panel: endpoint {
                remote-endpoint = <&panel_in_dsi>;
            };
        };
    };
};
&mipi_dcphy0 {
    status = "okay";
};
14.1.2 DSI1
&dsi1 {
    status = "okay";
    //rockchip,lane-rate = <1000>;
    //auto-calculation-mode;
    //disable-hold-mode;
    //support-psr;
    dsi1_panel: panel@0 {
        status = "okay";
        compatible = "simple-panel-dsi";
        ...
        ports {
            #address-cells = <1>;
            #size-cells = <0>;
            port@0 {
                reg = <0>;
                panel_in_dsi1: endpoint {
                    remote-endpoint = <&dsi1_out_panel>;
                };
            };
        };
    };
    ports {
        #address-cells = <1>;
        #size-cells = <0>;
        port@1 {
            reg = <1>;
            dsi1_out_panel: endpoint {
                remote-endpoint = <&panel_in_dsi1>;
            };
        };
    };
};
&mipi_dcphy1 {
    status = "okay";
};
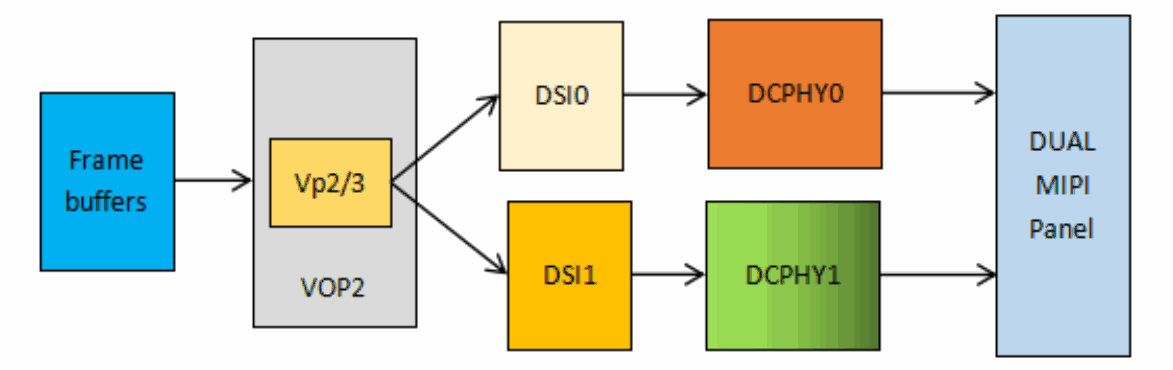
14.2 Двухканальный DSI
MODE1:
MODE2:
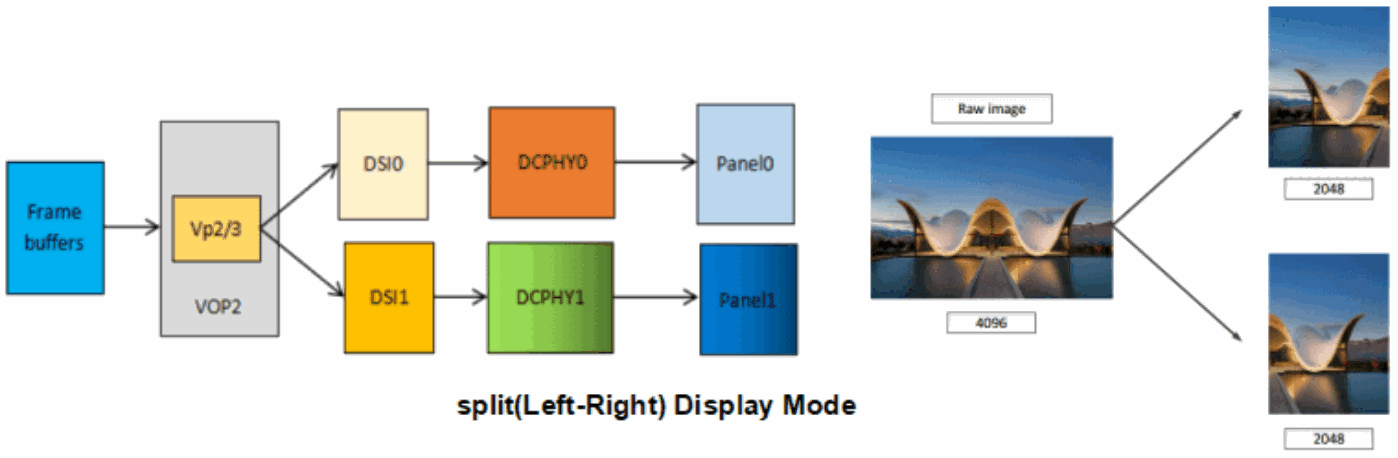
Для двухканального режима обратите внимание на выделенные свойства: rockchip,dual-channel = <&dsi1> и dsi,lanes = <8>; для панели DPHY. Для панели CPHY число линий изменяется на 6. Ниже приведены полные исходные примеры DTS.
&dsi0 {
    status = "okay";
    rockchip,dual-channel = <&dsi1>;
    //auto-calculation-mode;
    //disable-hold-mode;
    //support-psr;
    dsi0_panel {
        status = "okay";
        compatible = "simple-panel-dsi";
        dsi,lanes = <8>;
        ...
        display-timings {
            native-mode = <&timing0>;
            timing0: timing0 {
                clock-frequency = <260000000>;
                hactive = <1440>;
                vactive = <2560>;
                hfront-porch = <150>;
                hsync-len = <30>;
                hback-porch = <60>;
                vfront-porch = <8>;
                vsync-len = <4>;
                vback-porch = <4>;
                hsync-active = <0>;
                vsync-active = <0>;
                de-active = <0>;
                pixelclk-active = <0>;
            };
        };
        ports {
            #address-cells = <1>;
            #size-cells = <0>;
            port@0 {
                reg = <0>;
                panel_in_dsi0: endpoint {
                    remote-endpoint = <&dsi0_out_panel>;
                };
            };
        };
    };
    ports {
        #address-cells = <1>;
        #size-cells = <0>;
        port@1 {
            reg = <1>;
            dsi0_out_panel: endpoint {
                remote-endpoint = <&panel_in_dsi0>;
            };
        };
    };
};
&dsi1 {
    status = "okay";
};
&mipi_dcphy0 {
    status = "okay";
};
&mipi_dcphy1 {
    status = "okay";
};
14.3 Dual-link DSI
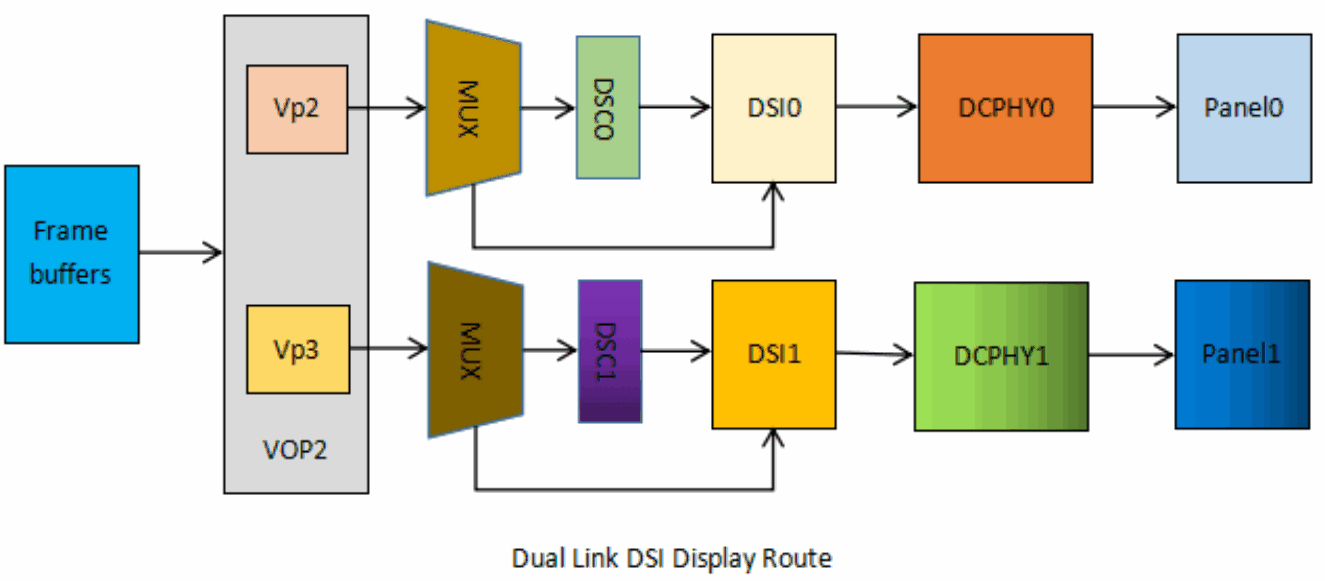
&dsi0 {
    status = "okay";
    //rockchip,lane-rate = <1000>;
    //auto-calculation-mode;
    //disable-hold-mode;
    //support-psr;
    dsi0_panel: panel@0 {
        status = "okay";
        compatible = "simple-panel-dsi";
        ...
        ports {
            #address-cells = <1>;
            #size-cells = <0>;
            port@0 {
                reg = <0>;
                panel_in_dsi: endpoint {
                    remote-endpoint = <&dsi_out_panel>;
                };
            };
        };
    };
    ports {
        #address-cells = <1>;
        #size-cells = <0>;
        port@1 {
            reg = <1>;
            dsi_out_panel: endpoint {
                remote-endpoint = <&panel_in_dsi>;
            };
        };
    };
};
&dsi1 {
    status = "okay";
    //rockchip,lane-rate = <1000>;
    //auto-calculation-mode;
    //disable-hold-mode;
    //support-psr;
    dsi1_panel: panel@0 {
        status = "okay";
        compatible = "simple-panel-dsi";
        ...
        ports {
            #address-cells = <1>;
            #size-cells = <0>;
            port@0 {
                reg = <0>;
                panel_in_dsi1: endpoint {
                    remote-endpoint = <&dsi1_out_panel>;
                };
            };
        };
    };
    ports {
        #address-cells = <1>;
        #size-cells = <0>;
        port@1 {
            reg = <1>;
            dsi1_out_panel: endpoint {
                remote-endpoint = <&panel_in_dsi1>;
            };
        };
    };
};
&mipi_dcphy0 {
    status = "okay";
};
&mipi_dcphy1 {
    status = "okay";
};
14.4 Сценарии применения DSI
14.4.1 Решение DSI + SerDer
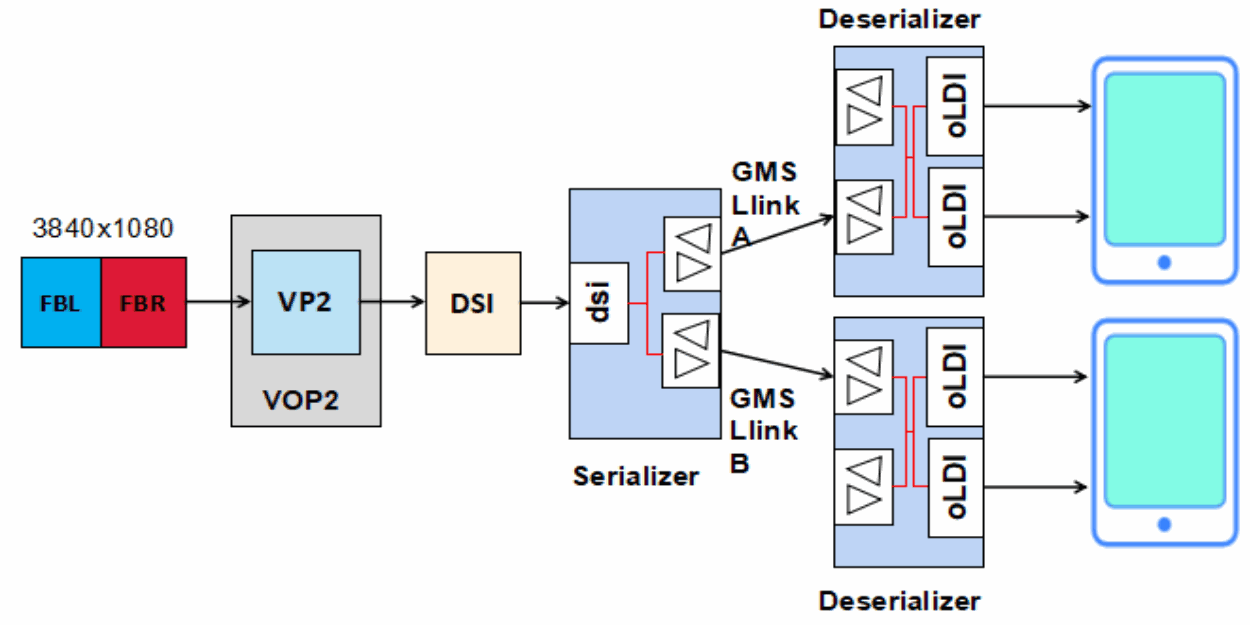
14.4.2 Объединение нескольких дисплеев
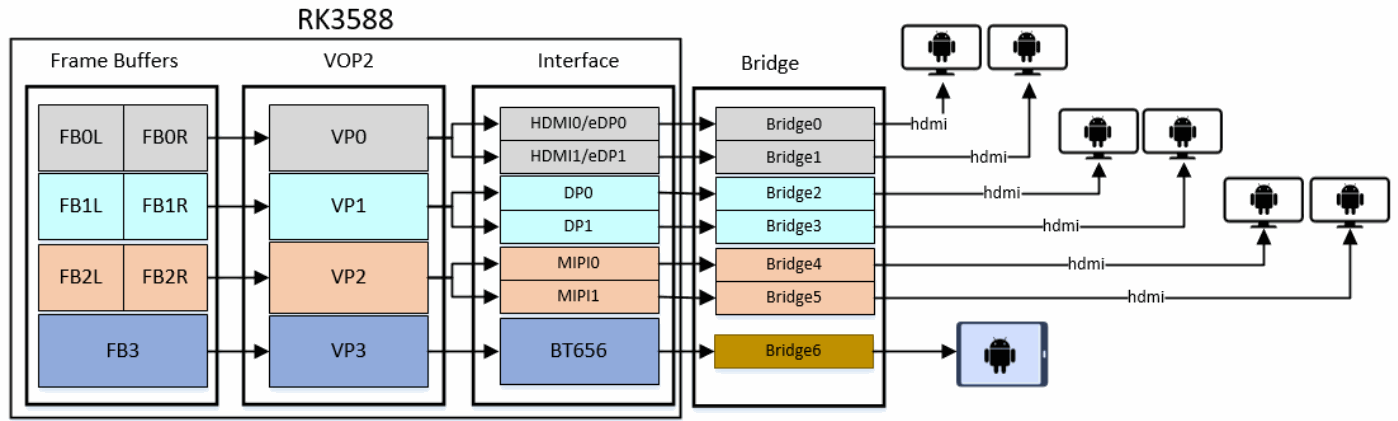
15. DC-PHY
По умолчанию используется D-PHY. Как описано в разделе настройки панели, следующая конфигурация позволяет выбрать C-PHY:
dsi0_panel: panel@0 {
    ...
    phy-c-option;
    ...
};
15.1 D-PHY
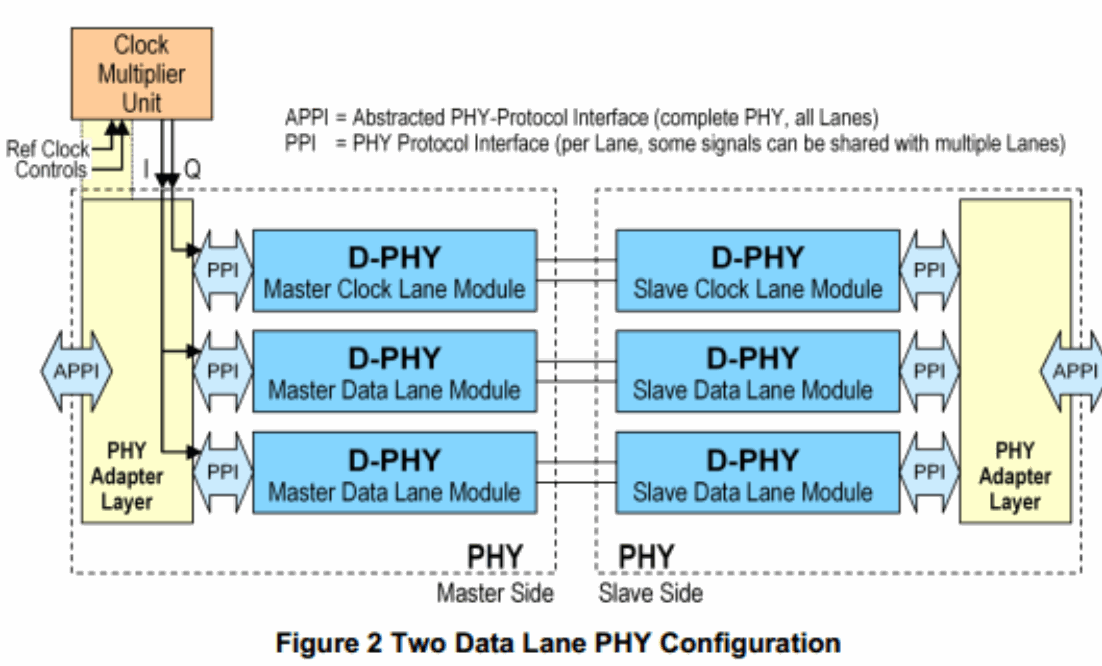
1. До 4.5 Gbps на линию D-PHY;
2. Один порт D-PHY содержит до 4 линий, каждая состоит из двух дифференциальных проводников;
3. D обозначает римское число 500. Первоначально максимальная скорость D-PHY составляла 1G (DDR), чему соответствовал тактовый сигнал 500MHz. Современные скорости превышают эти значения, поэтому D уже не несёт прежнего смысла.
15.2 C-PHY
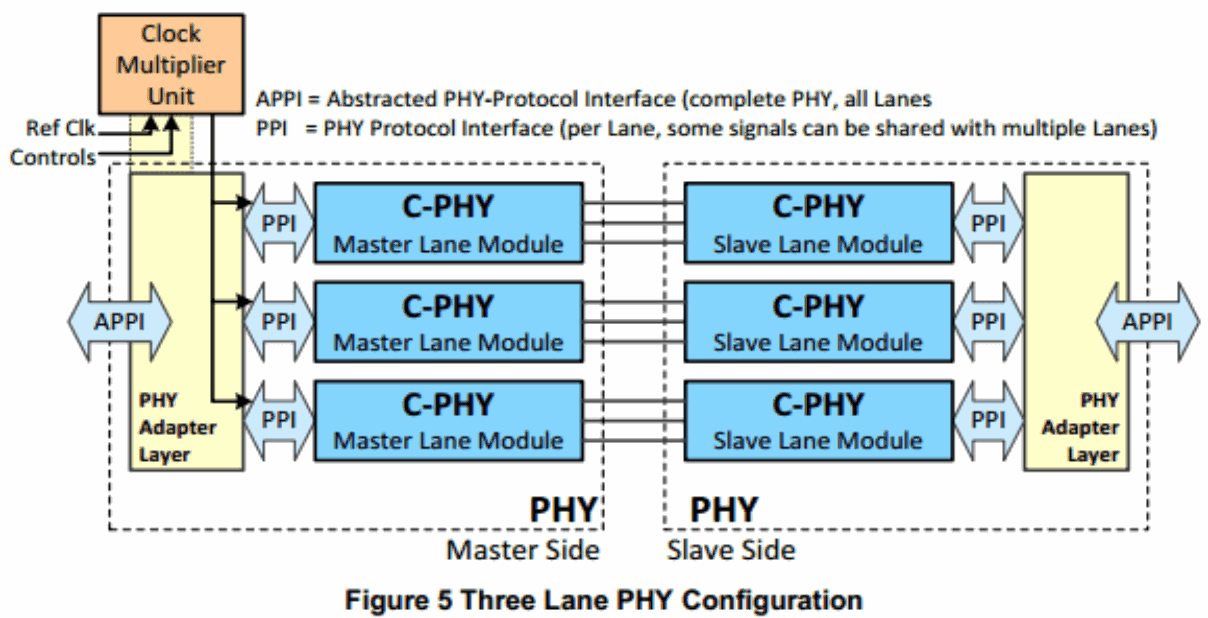
1. До 2.0 Gsps на триаду C-PHY;
2. Один порт C-PHY содержит до 3 линий, каждая состоит из трёхпроводной триады (в исходнике написано «tree-wire-trios»);
3. У C-PHY нет отдельной тактовой линии: тактирование встроено во временную структуру обмена;
4. C означает Channel-limited: число каналов ограничено тремя. Всего у C-PHY 3 линии, каждая использует трёхпроводную передачу.
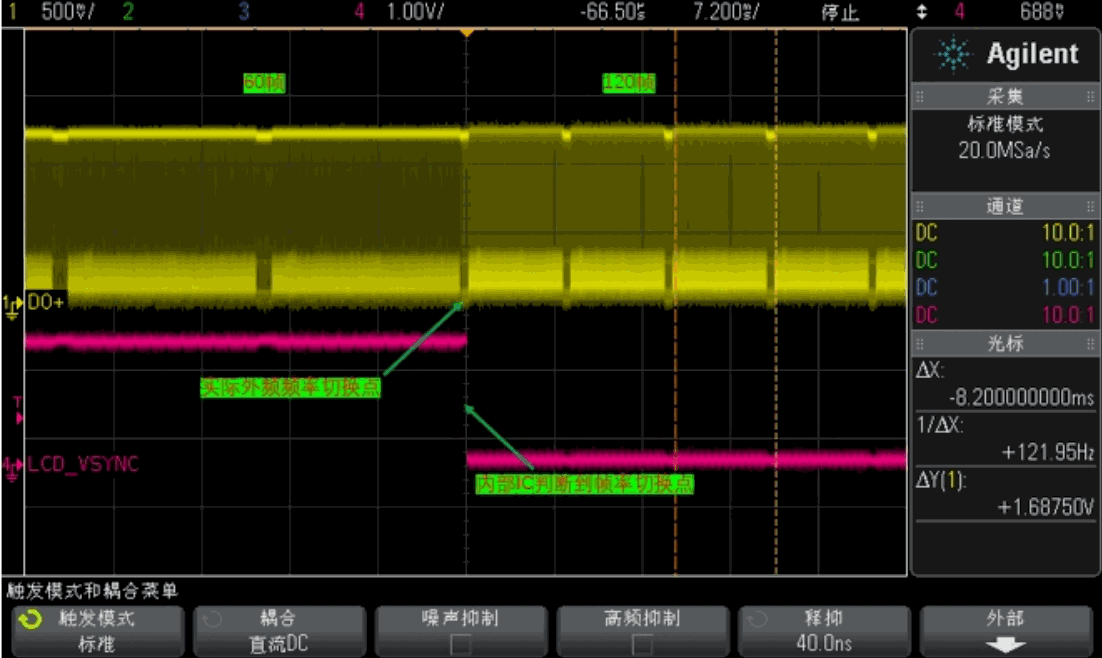
16. Динамическое переключение частоты кадров
MIPI DSI поддерживает динамическое незаметное переключение частоты кадров, например между 120fps и 60fps. Подробности приведены в Rockchip_RK3588_Developer_Guide_Vsync_Adjust_CN.
17. PSR
Если MIPI DSI работает в режиме COMMAND, а панель содержит GRAM, при отображении статичного кадра можно отключить выход DSI хоста для экономии энергии. Панель продолжает обновлять изображение из GRAM. При любом изменении содержимого следующего кадра хост обязан включить выход и записать новый кадр в GRAM панели.
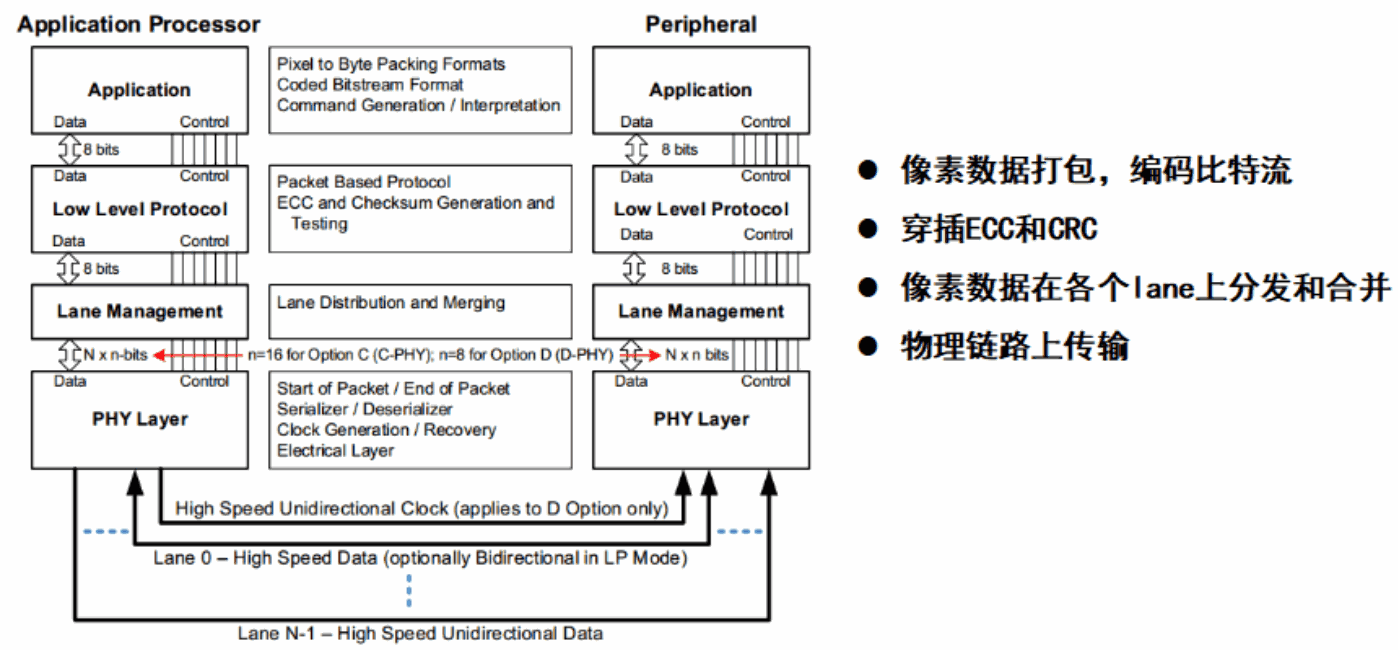
18. Анализ протокола
18.1 Уровни DSI
18.2 D Option
18.2.1 Состояния линий и уровни сигналов
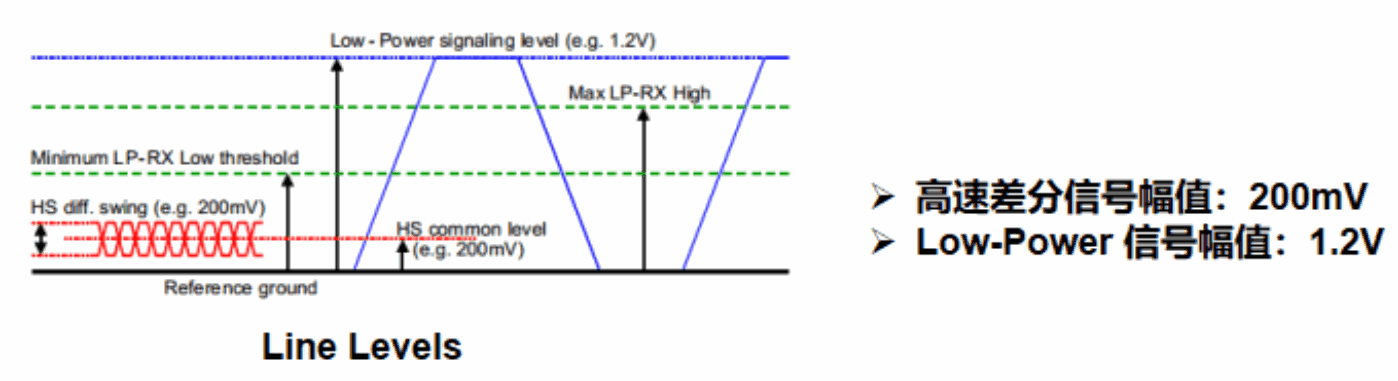
Следующая таблица перечисляет все состояния линий, возможные при нормальной работе DPHY.
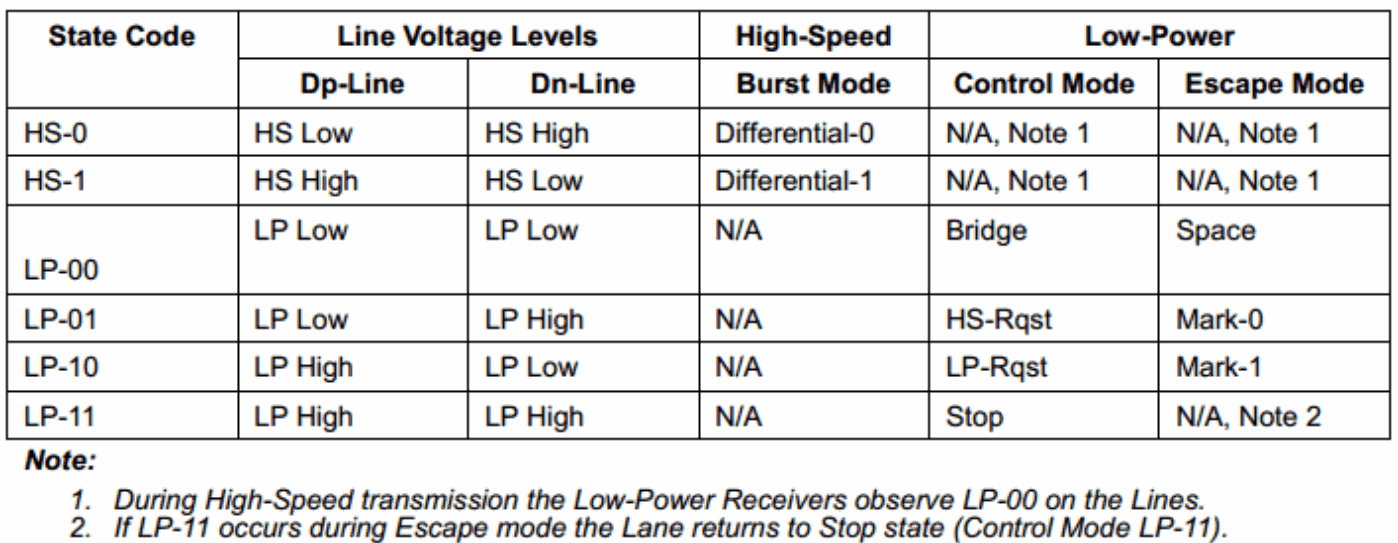
Редактируемая расшифровка исходного рисунка:
| State | Dp-Line | Dn-Line | HS Burst | LP Control | LP Escape |
|---|---|---|---|---|---|
| HS-0 | HS Low | HS High | Differential-0 | N/A (1) | N/A (1) |
| HS-1 | HS High | HS Low | Differential-1 | N/A (1) | N/A (1) |
| LP-00 | LP Low | LP Low | N/A | Bridge | Space |
| LP-01 | LP Low | LP High | N/A | HS-Rqst | Mark-0 |
| LP-10 | LP High | LP Low | N/A | LP-Rqst | Mark-1 |
| LP-11 | LP High | LP High | N/A | Stop | N/A (2) |
(1) При высокоскоростной передаче LP-приёмники наблюдают LP-00. (2) LP-11 в Escape Mode возвращает линию в Stop (Control Mode LP-11).
18.2.2 Общая схема работы
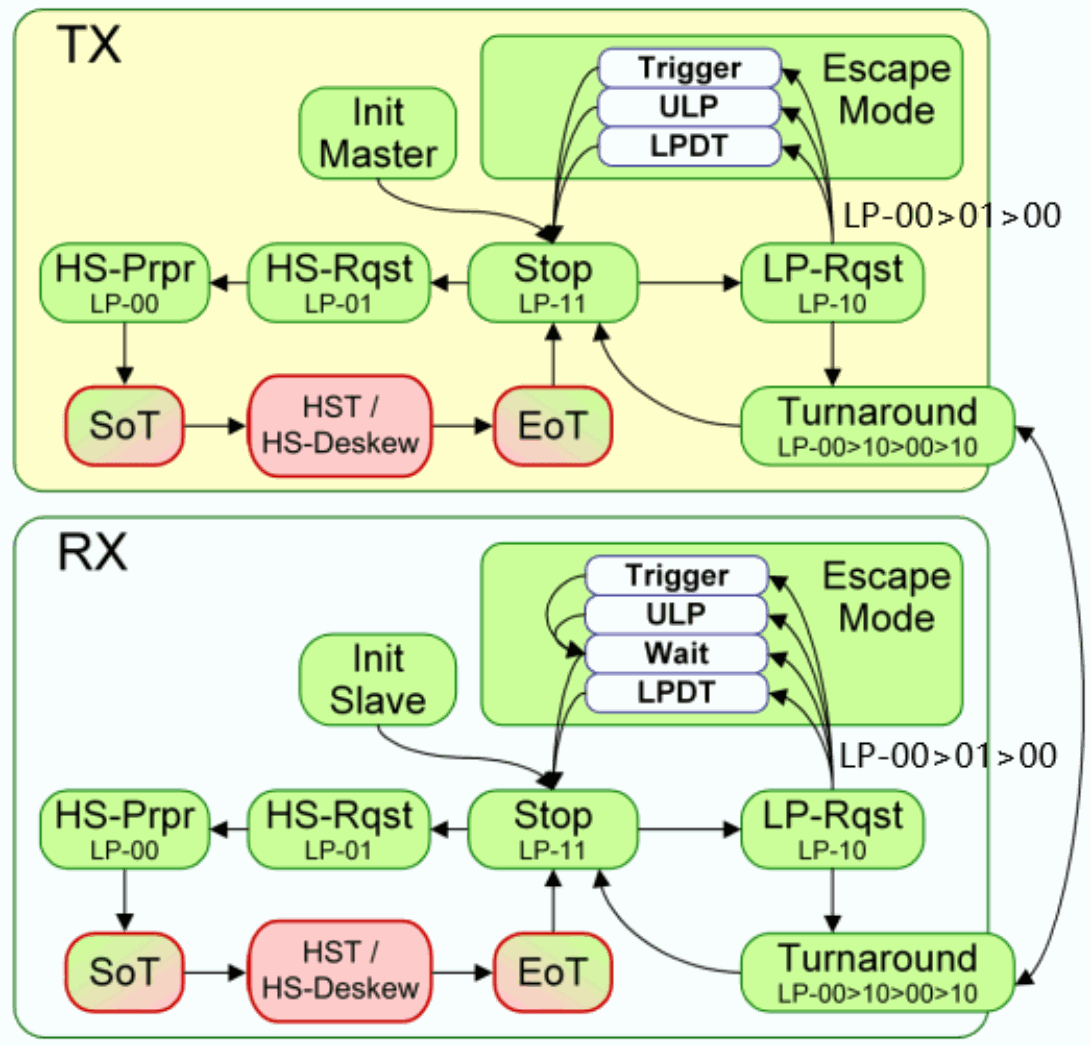
Линия данных DSI может работать в следующих трёх режимах:
1. Escape Mode (только Dp0/Dn0);
2. Bus Turnaround Request (только Dp0/Dn0);
3. High-Speed Data Transmission — высокоскоростная передача данных.
Эти режимы и последовательности входа определены ниже.
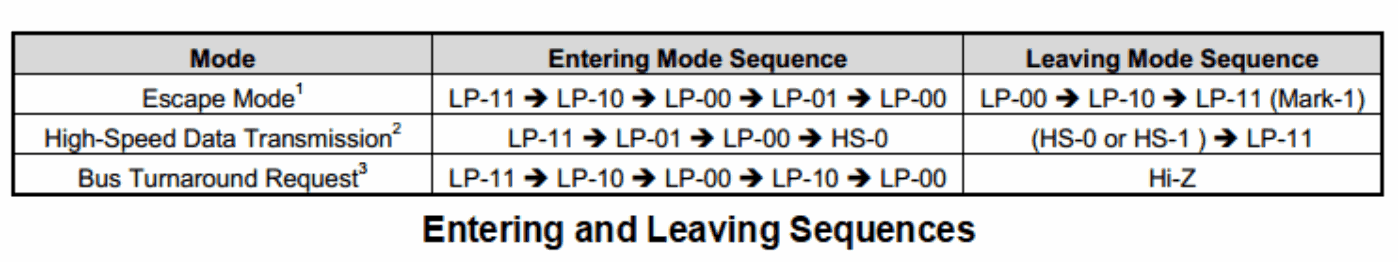
Редактируемая расшифровка исходного рисунка:
| Mode | Entry | Exit |
|---|---|---|
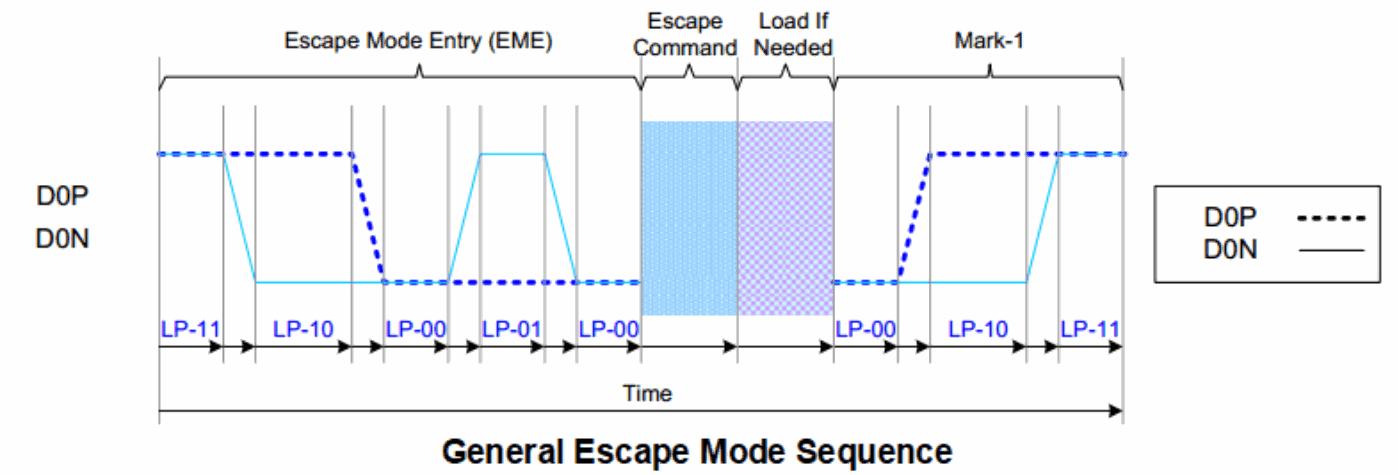
| Escape Mode | LP-11 → LP-10 → LP-00 → LP-01 → LP-00 | LP-00 → LP-10 → LP-11 (Mark-1) |
| High-Speed Data Transmission | LP-11 → LP-01 → LP-00 → HS-0 | (HS-0 or HS-1) → LP-11 |
| Bus Turnaround Request | LP-11 → LP-10 → LP-00 → LP-10 → LP-00 | Hi-Z |
18.2.2.1 Режимы Escape
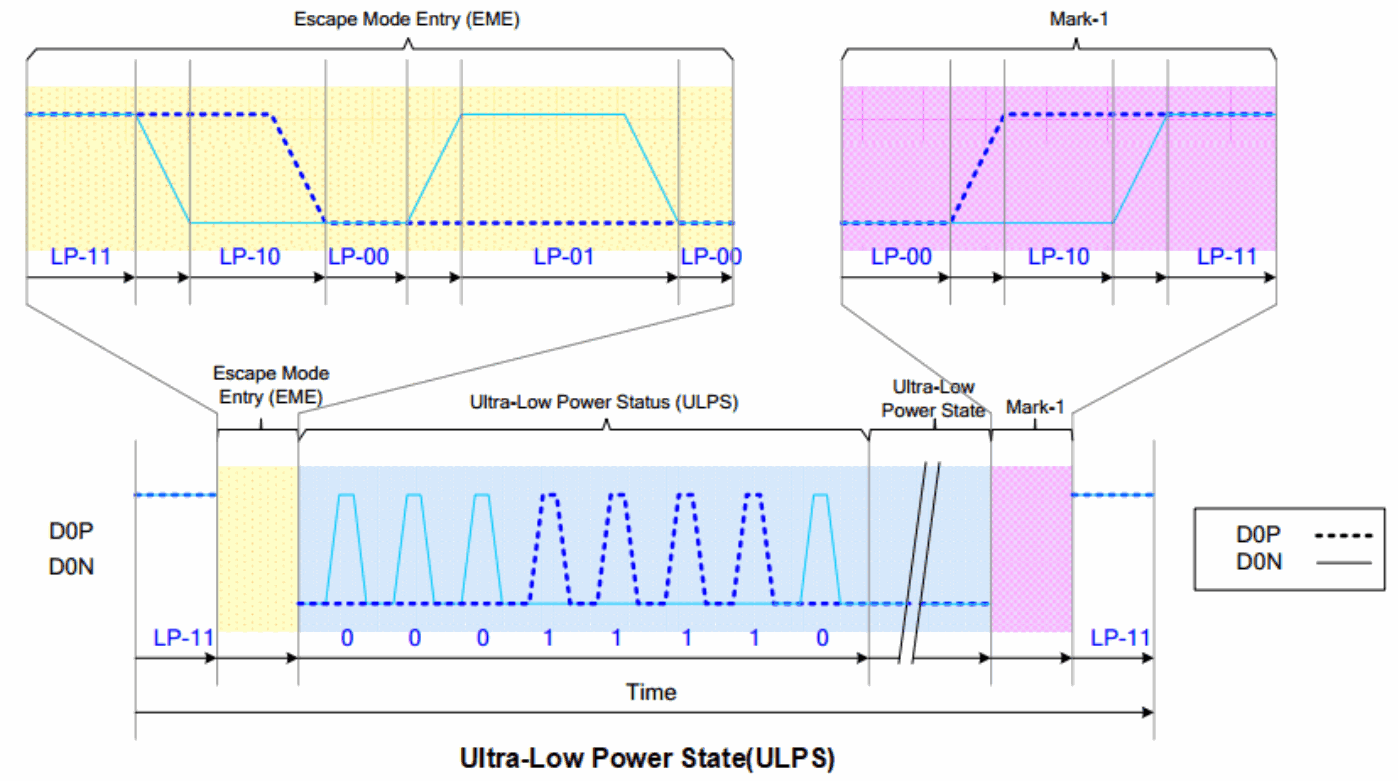
Когда линии данных находятся в режиме LP, для Escape Mode используется линия 0. Вход выполняется последовательностью LP-11->LP-10->LP-00->LP-01->LP-00, выход — LP-00->LP-10->LP-11.
18.2.2.1.1 Команды Escape
После входа линии в Escape Mode передатчик отправляет 8-битную команду Escape, определяющую требуемое действие. Команды перечислены ниже.
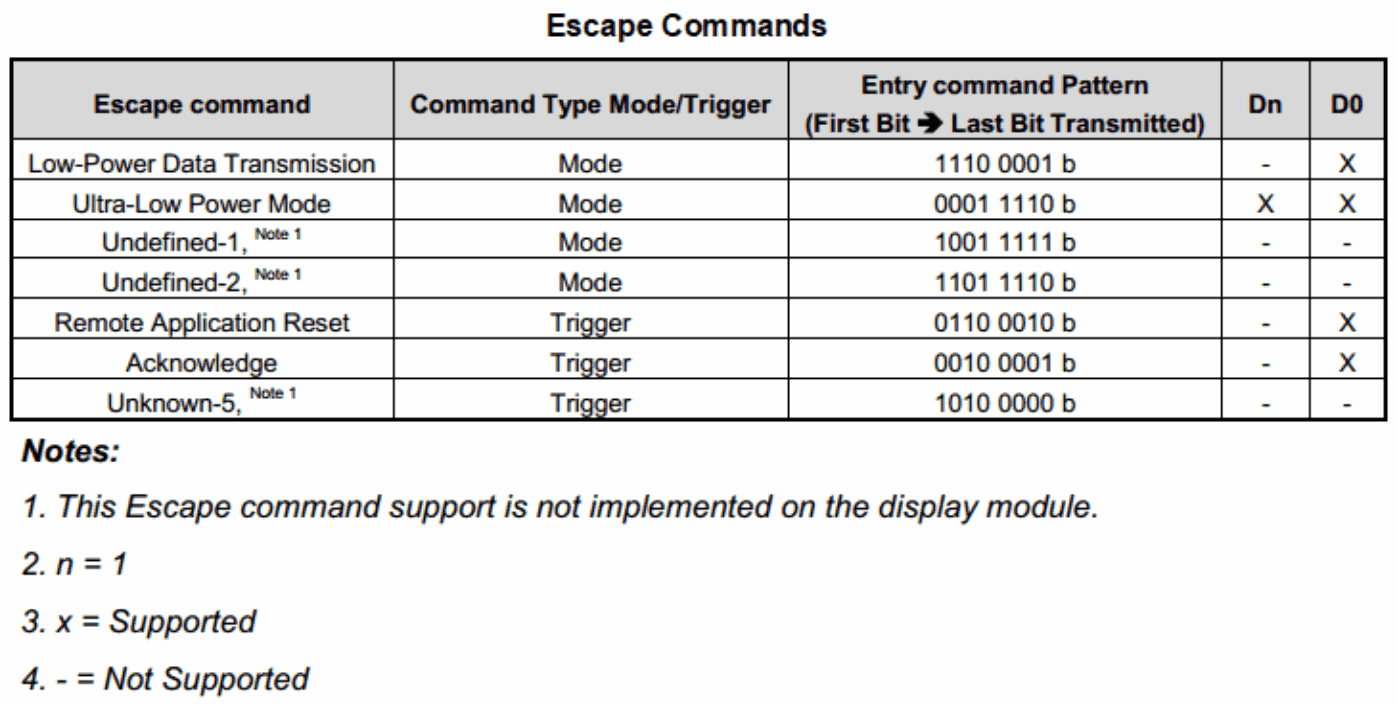
Редактируемая расшифровка исходного рисунка:
| Escape command | Type | First → last bit transmitted | Dn | D0 |
|---|---|---|---|---|
| Low-Power Data Transmission | Mode | 1110 0001 b | - | X |
| Ultra-Low Power Mode | Mode | 0001 1110 b | X | X |
| Undefined-1 (1) | Mode | 1001 1111 b | - | - |
| Undefined-2 (1) | Mode | 1101 1110 b | - | - |
| Remote Application Reset | Trigger | 0110 0010 b | - | X |
| Acknowledge | Trigger | 0010 0001 b | - | X |
| Unknown-5 (1) | Trigger | 1010 0000 b | - | - |
(1) Команда Escape не реализована в дисплейном модуле. n=1; X=поддерживается; -=не поддерживается.
18.2.2.1.2 LPDT
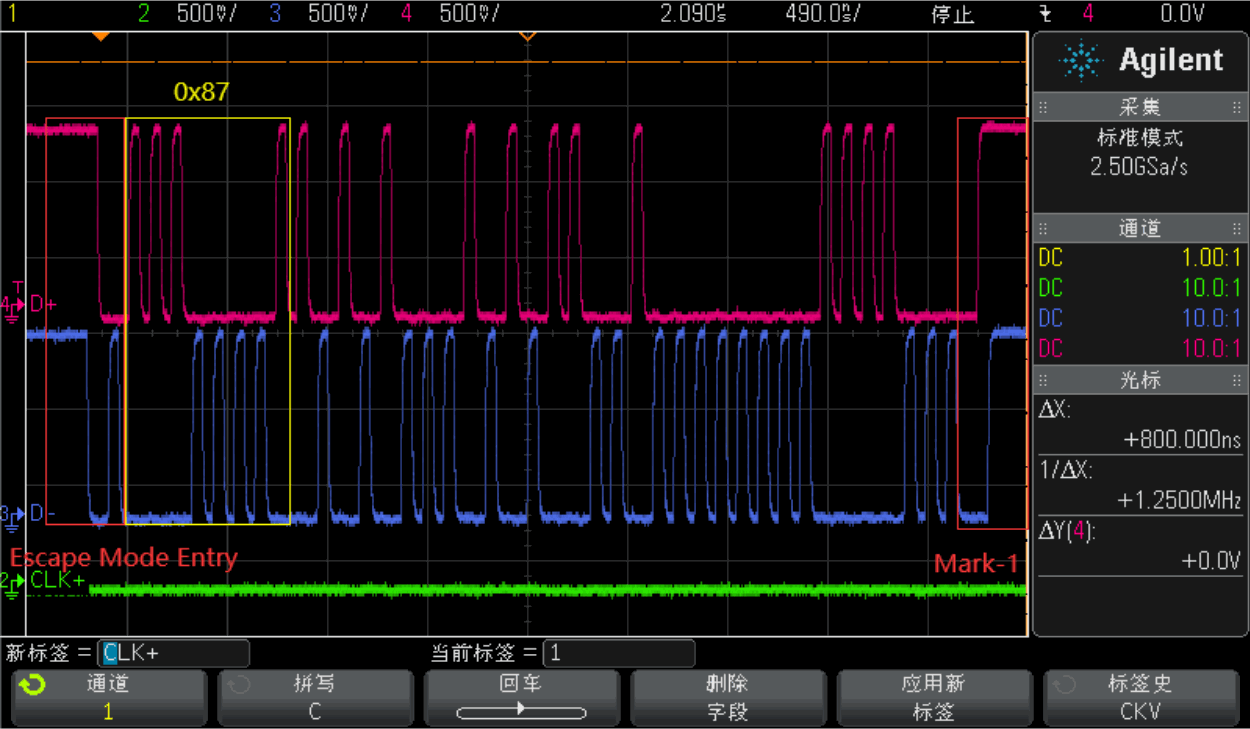
После входа линии в Escape Mode и отправки модулю последовательности Low-Power Data Transmission (LPDT) блок MIPI DSI TX SoC может передавать данные в режиме LPDT. Обычно таким способом в MIPI-модуль загружается последовательность инициализации.
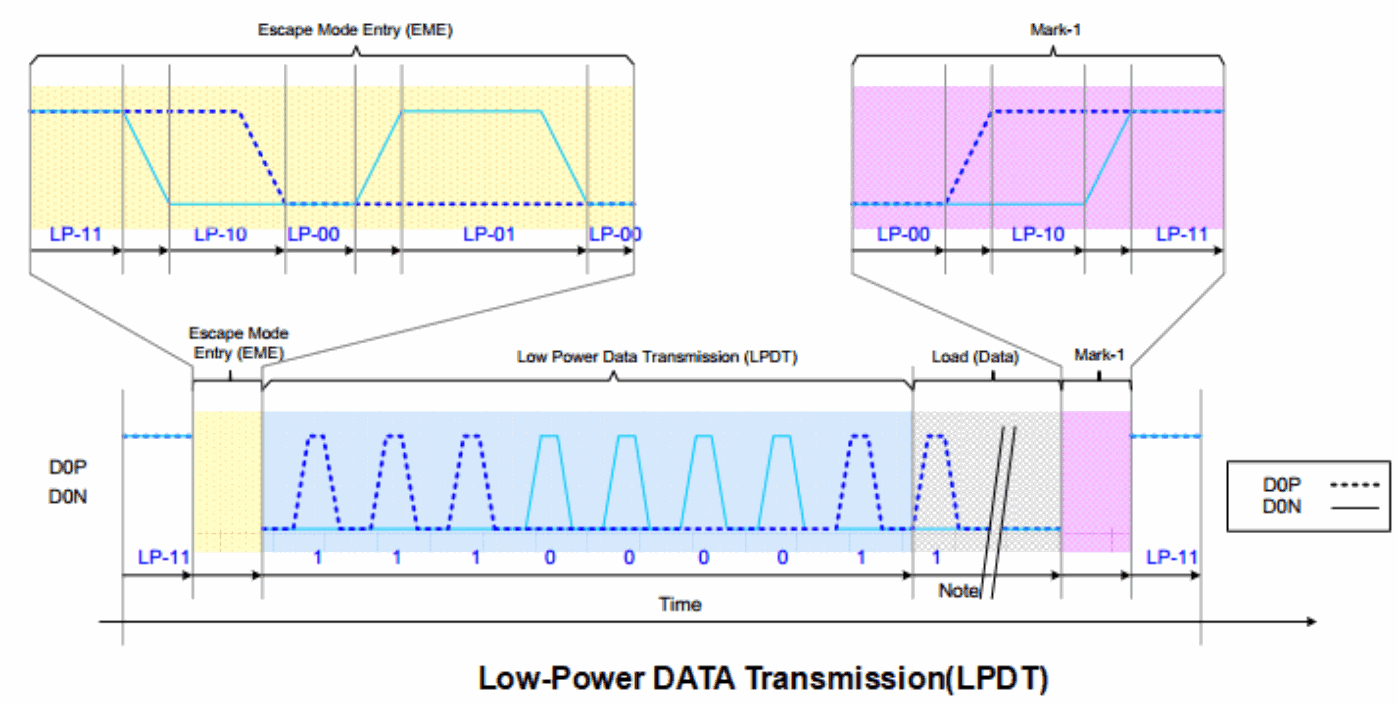
Ниже приведена осциллограмма LPDT.
18.2.2.1.3 ULPS
18.2.2.2 HSDT
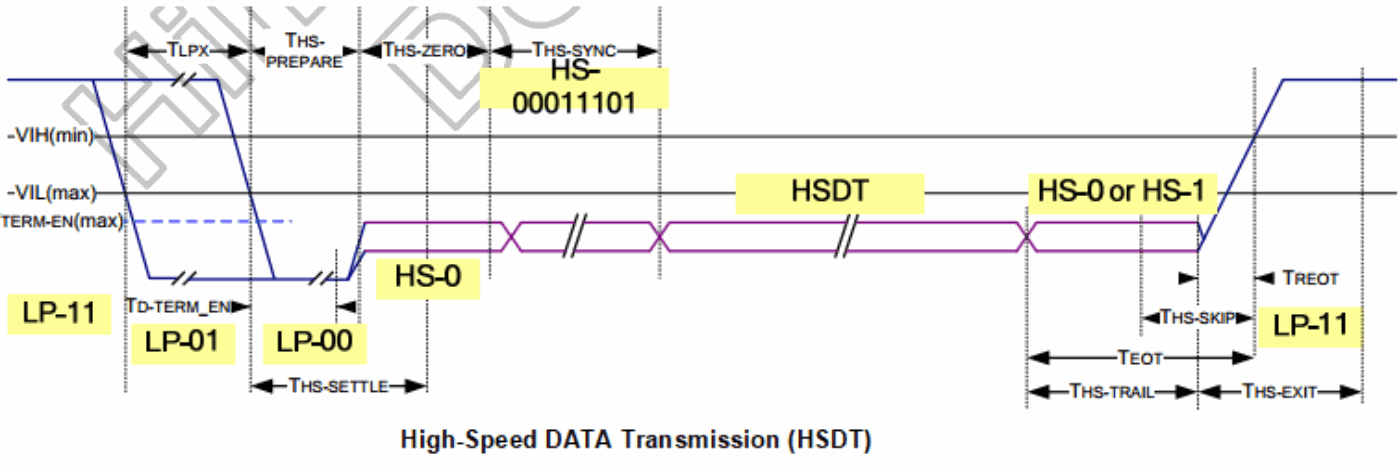
Когда тактовая линия DPHY работает в высокоскоростном режиме, дисплейный модуль может перейти к высокоскоростной передаче данных. Все линии входят в этот режим одновременно, но выходить из него могут в разное время. Последовательность входа:
LP-11 -> LP-01 -> LP-00 -> HS-0 -> SoT(0001_1101).
1. Start: LP-11
2. HS-Request: LP-01
3. HS-Settle: LP-00 -> HS-0 (RX: Lane Termination Enable)
4. Rx Synchronization: SoT(0001_1101)
5. End: High-Speed Data Transmission (HSDT) - Ready to receive High-Speed Data Load
Для выхода из высокоскоростного режима сразу после последних данных полезной нагрузки инвертируют дифференциальное состояние и удерживают его в течение Ths-trail.
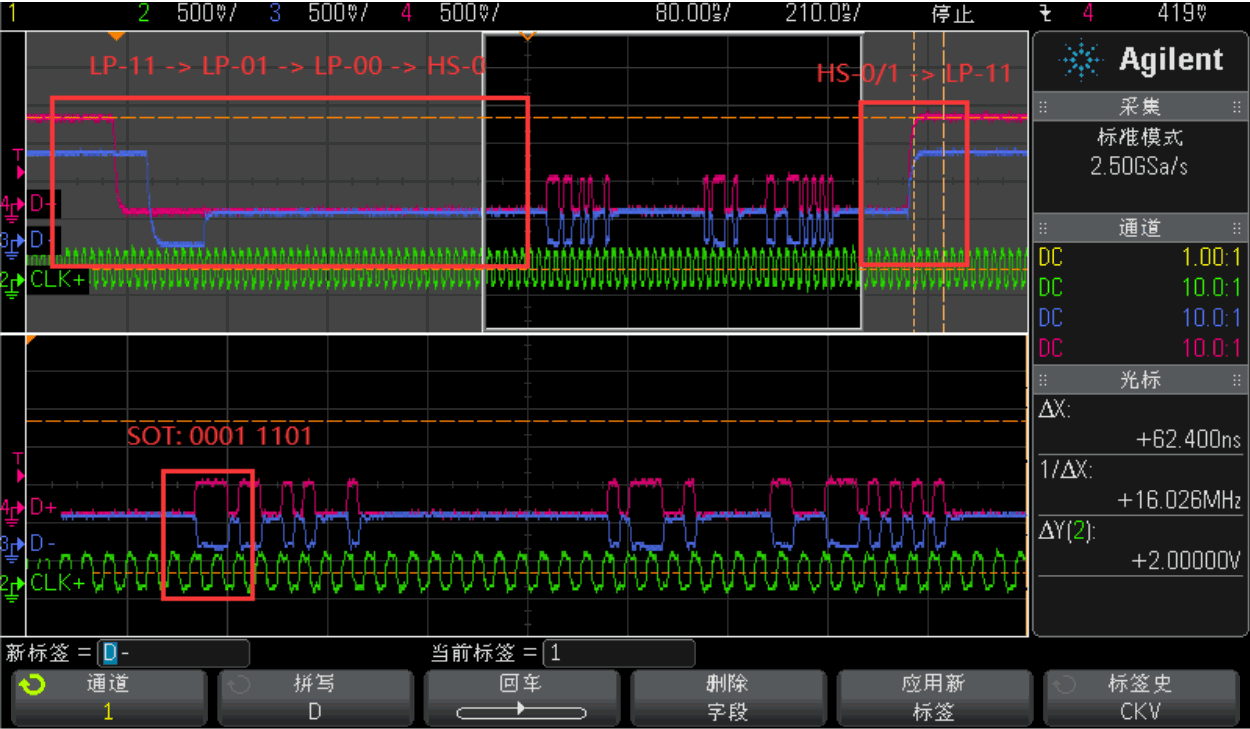
Ниже приведена осциллограмма HSDT.
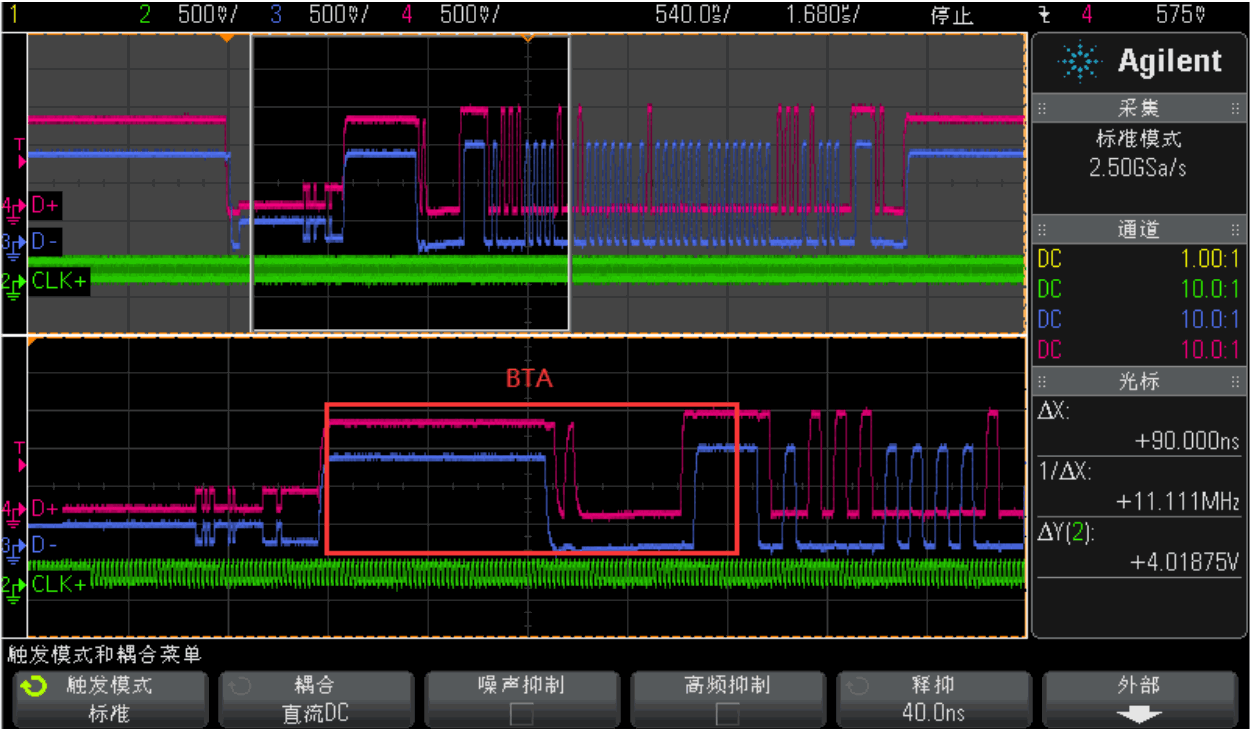
18.2.2.3 BTA
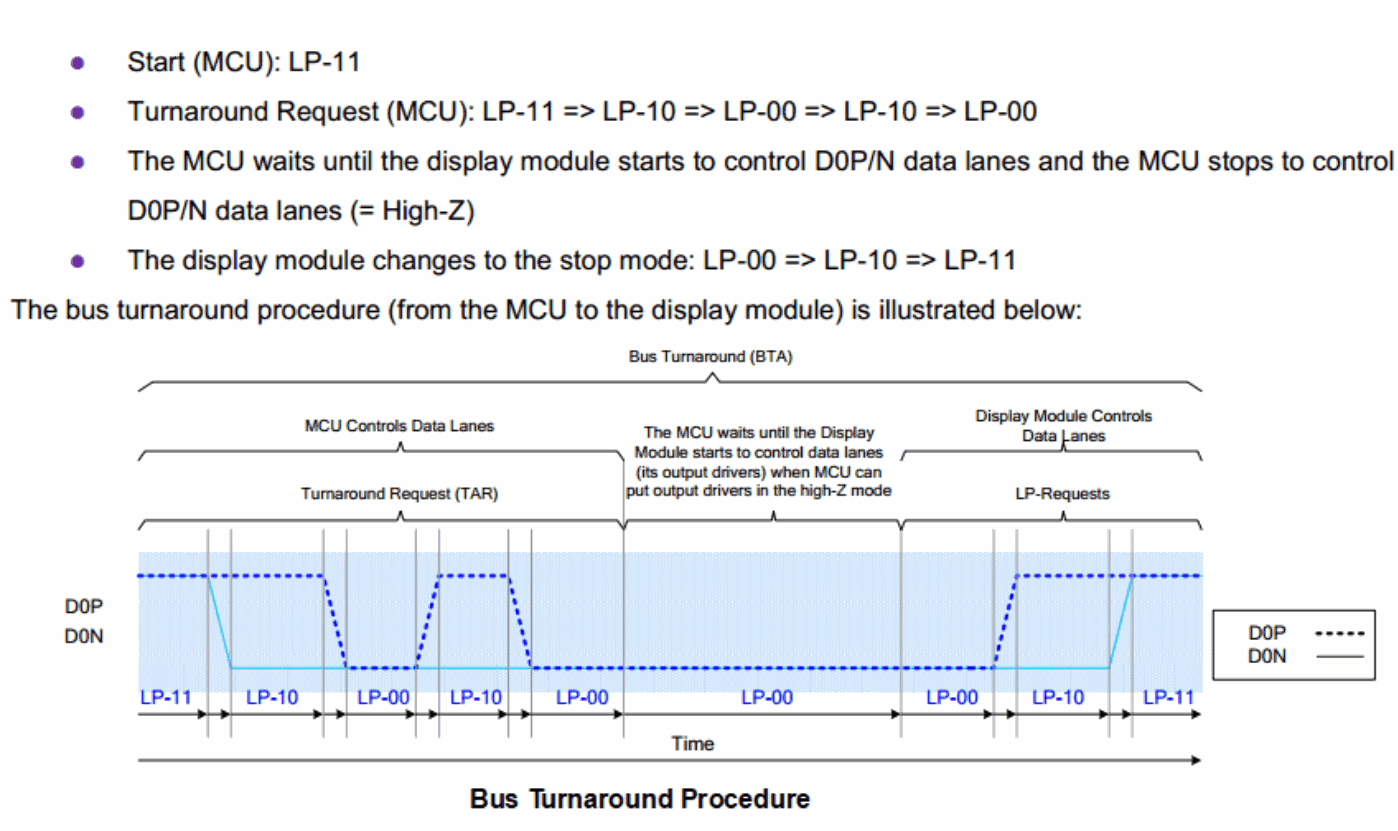
Для чтения информации из дисплейного модуля первая линия данных DPHY SoC выполняет разворот шины. Порядок действий показан ниже.
Редактируемая расшифровка исходного рисунка:
Порядок BTA: MCU начинает с LP-11 и запрашивает разворот последовательностью LP-11 → LP-10 → LP-00 → LP-10 → LP-00. Он ожидает, пока модуль начнёт управлять D0P/N, затем отключает собственные выходы (High-Z). Модуль переходит в Stop через LP-00 → LP-10 → LP-11.
Осциллограмма ниже показывает BTA при чтении из дисплейного модуля во время HSDT.
18.2.3 Порядок байтов
И при LP, и при HS данные упаковываются в длинные или короткие пакеты и передаются дисплейному модулю.
18.2.3.1 SPa
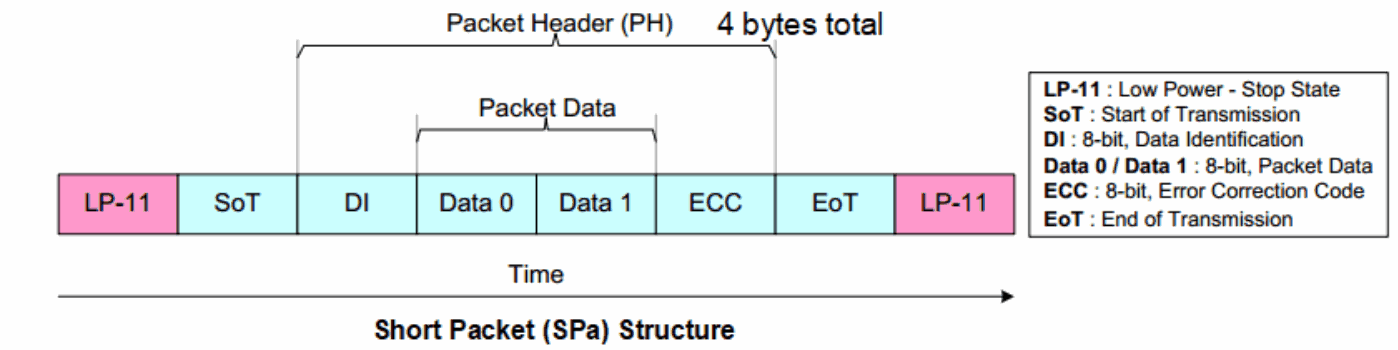
Пример:
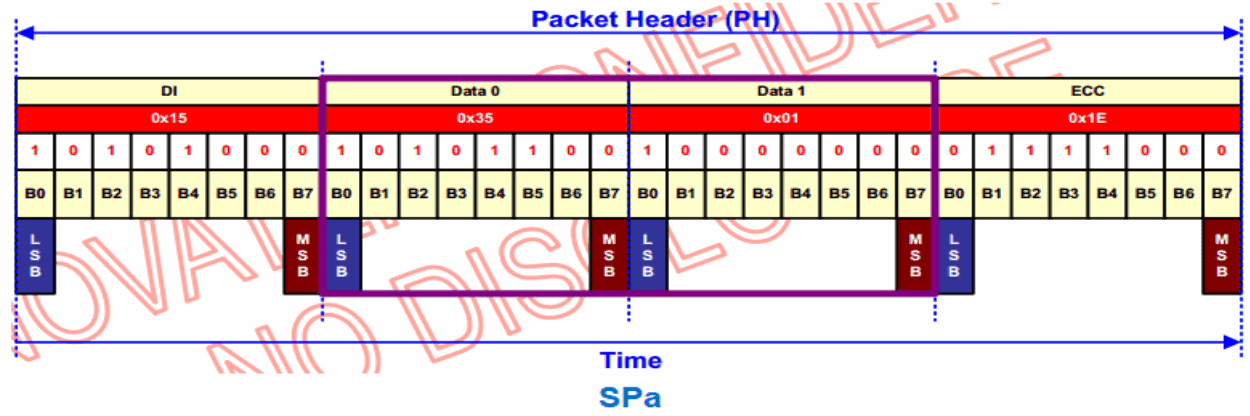
18.2.3.1.1 LPDT-SPa
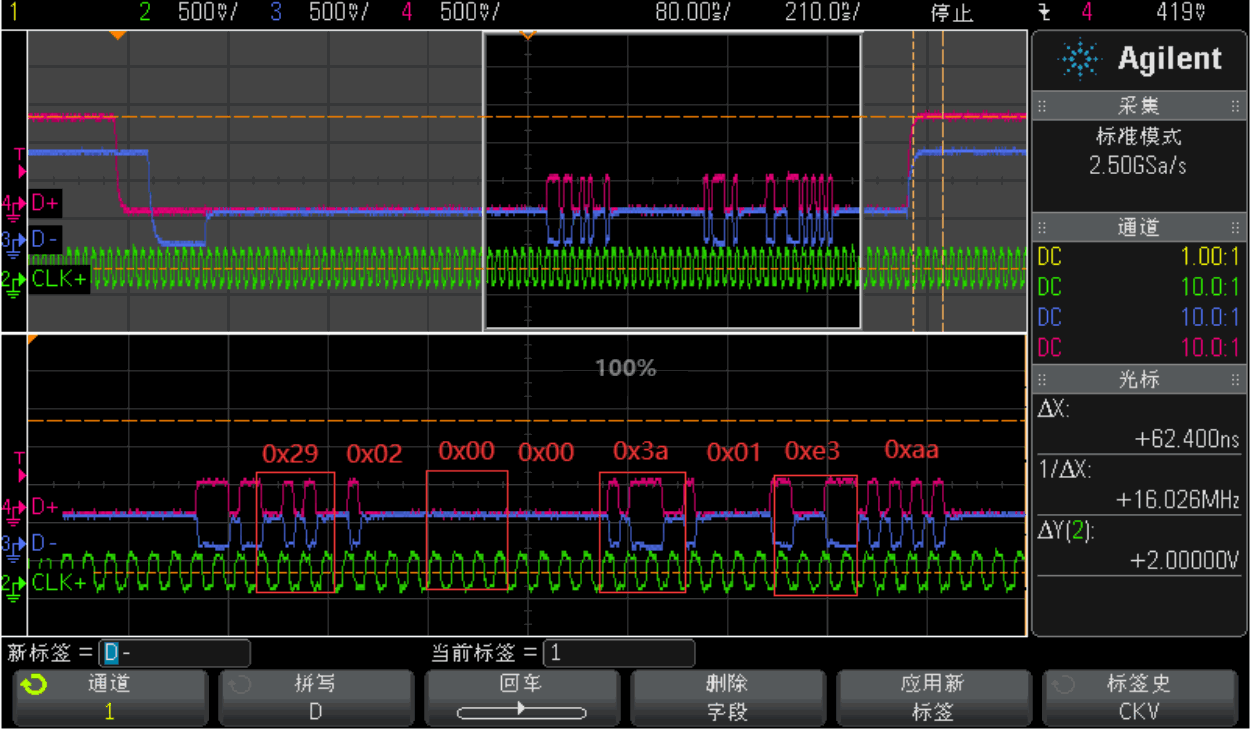
Осциллограмма ниже показывает отправку указанного SPa дисплейному модулю в режиме LPDT.
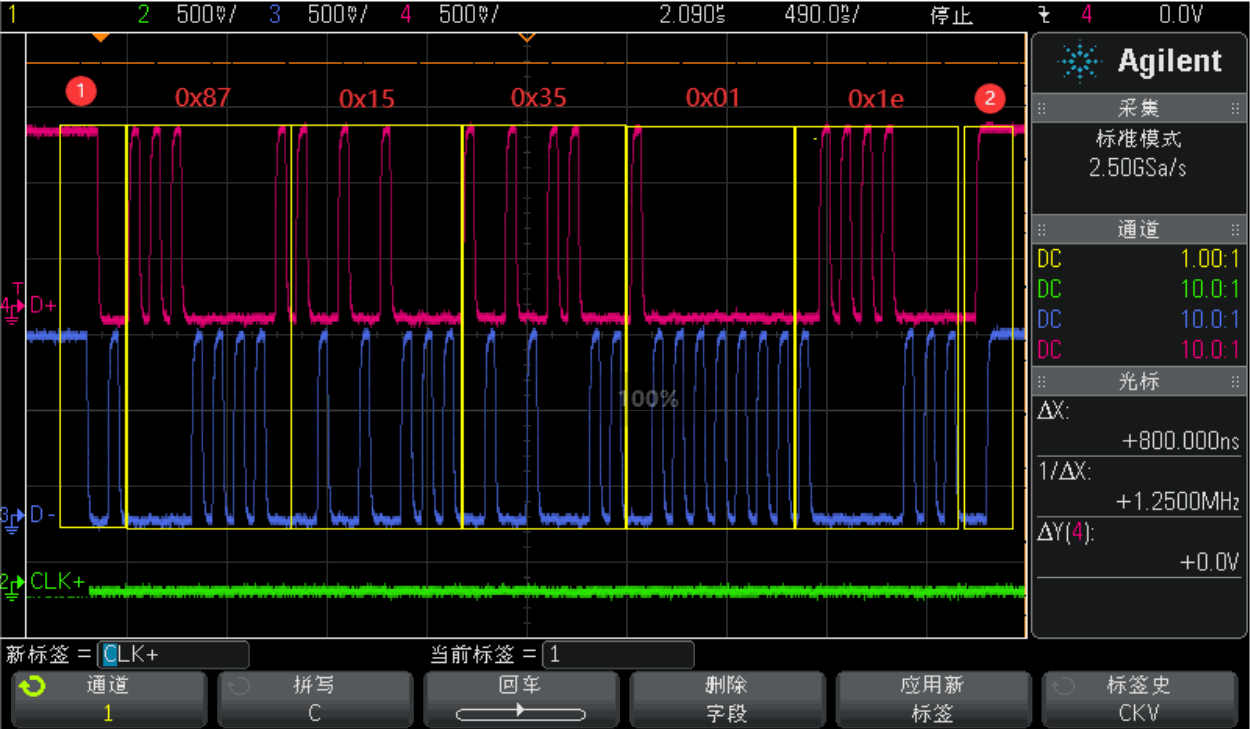
18.2.3.1.2 HSDT-SPa
Осциллограмма ниже показывает отправку указанного SPa дисплейному модулю в режиме HSDT.
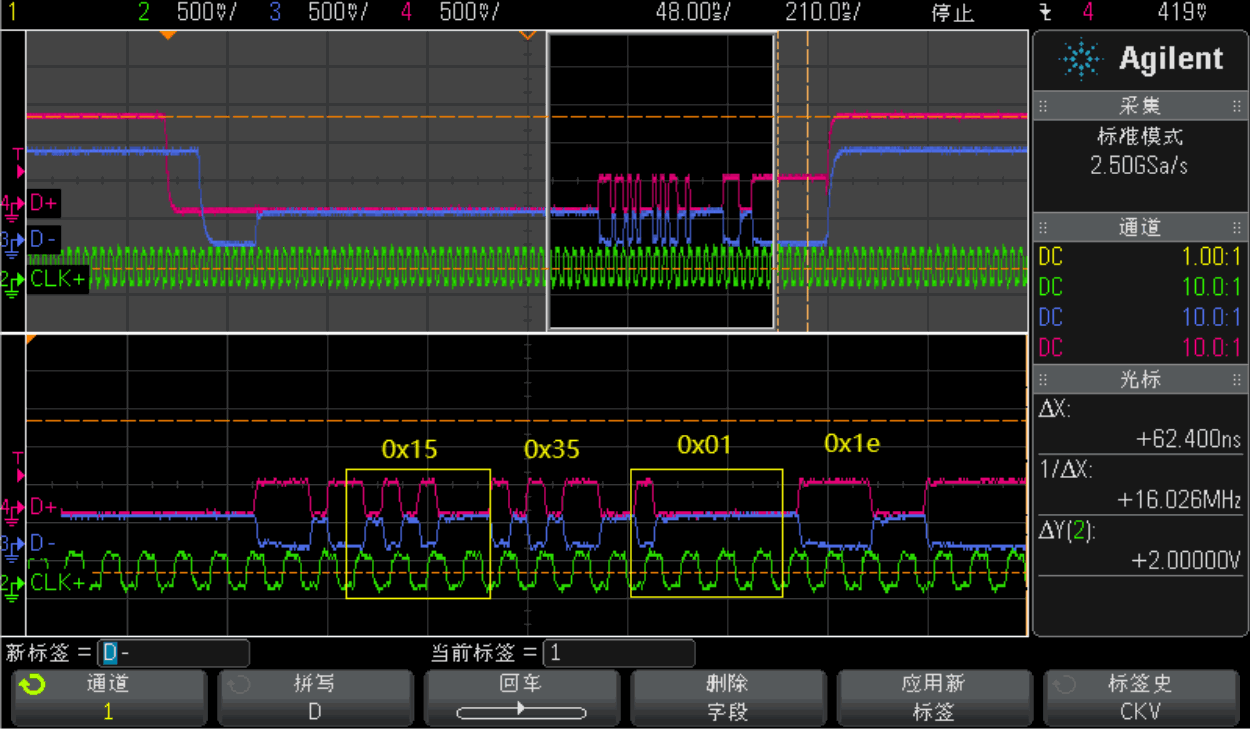
18.2.3.2 LPa
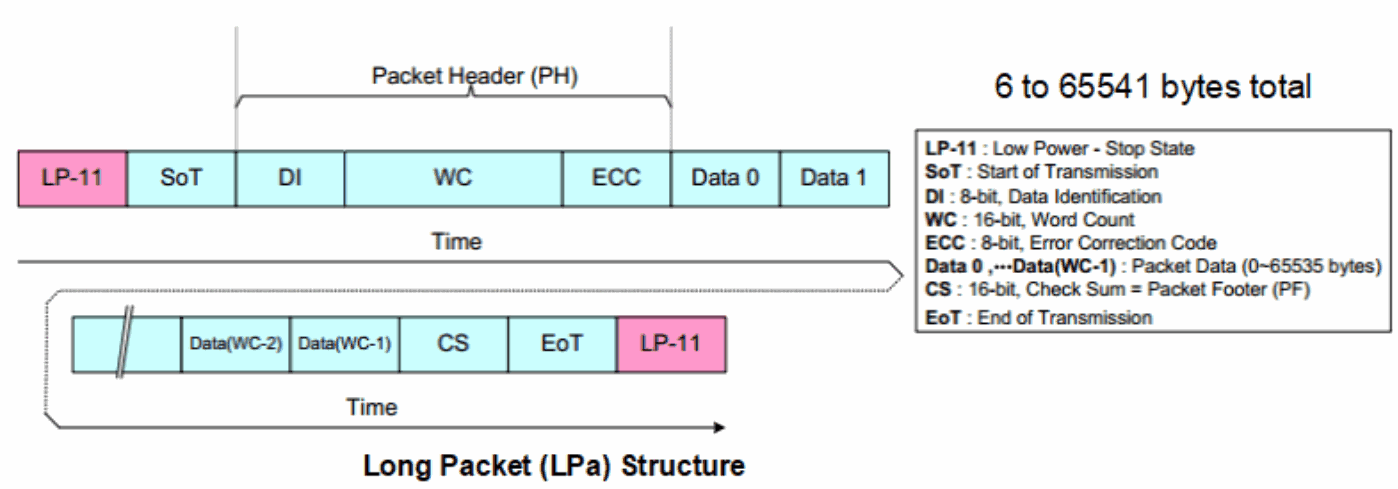
Пример:
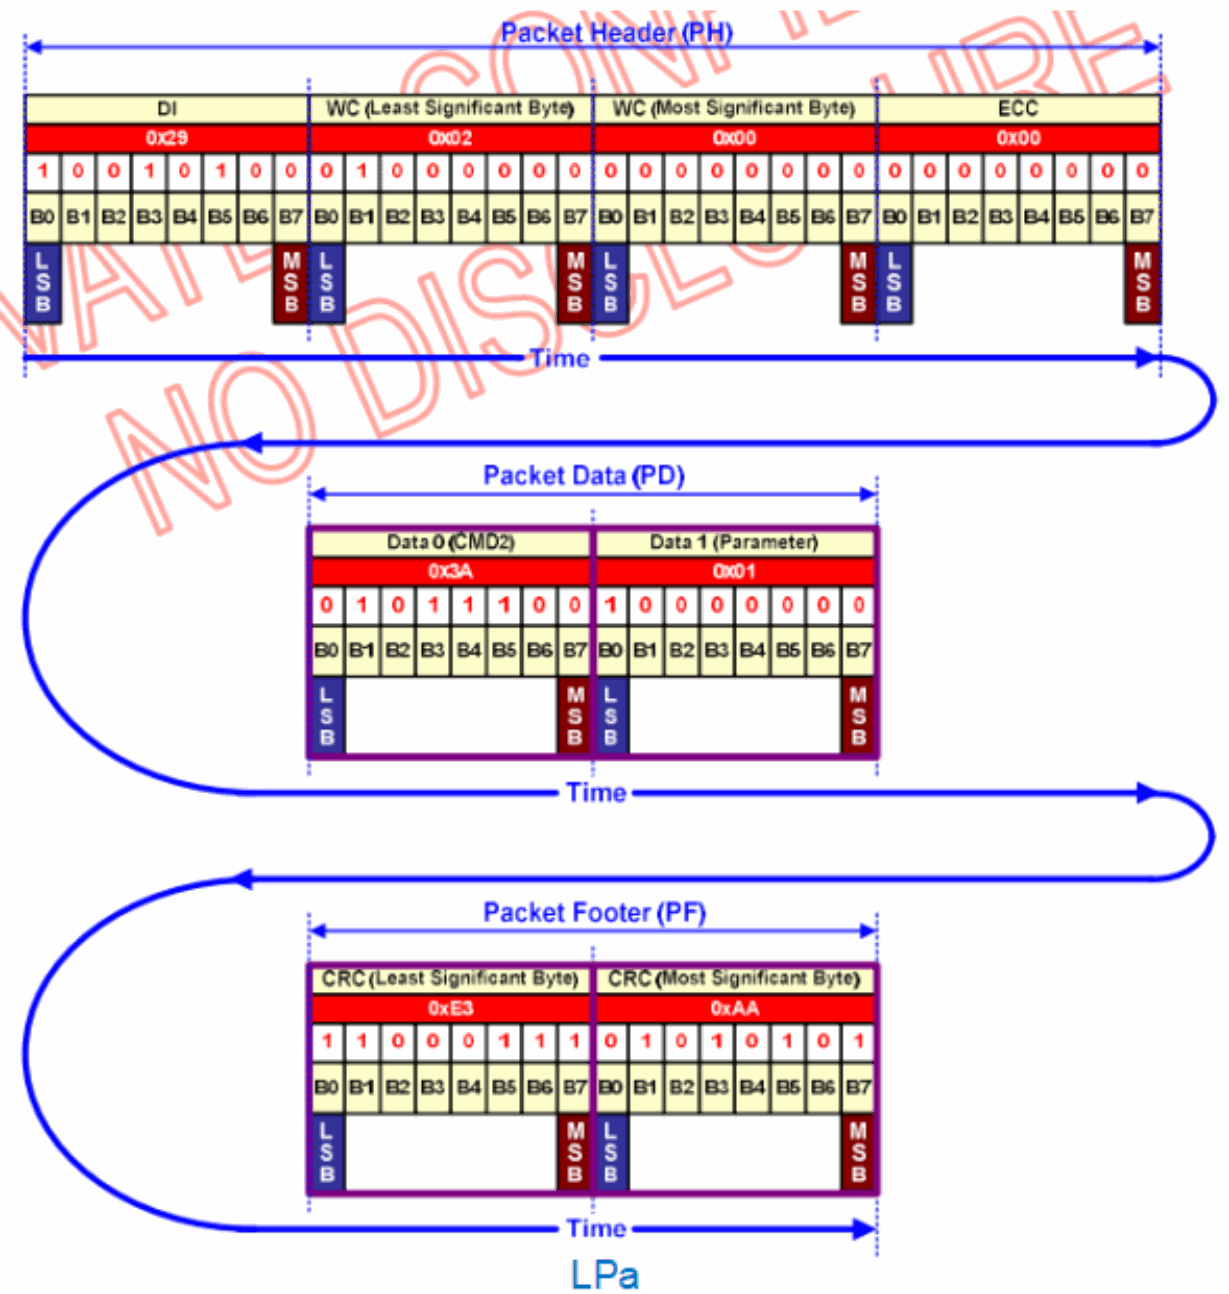
18.2.3.2.1 LPDT-LPa
Осциллограмма ниже показывает отправку указанного LPa дисплейному модулю в режиме LPDT.
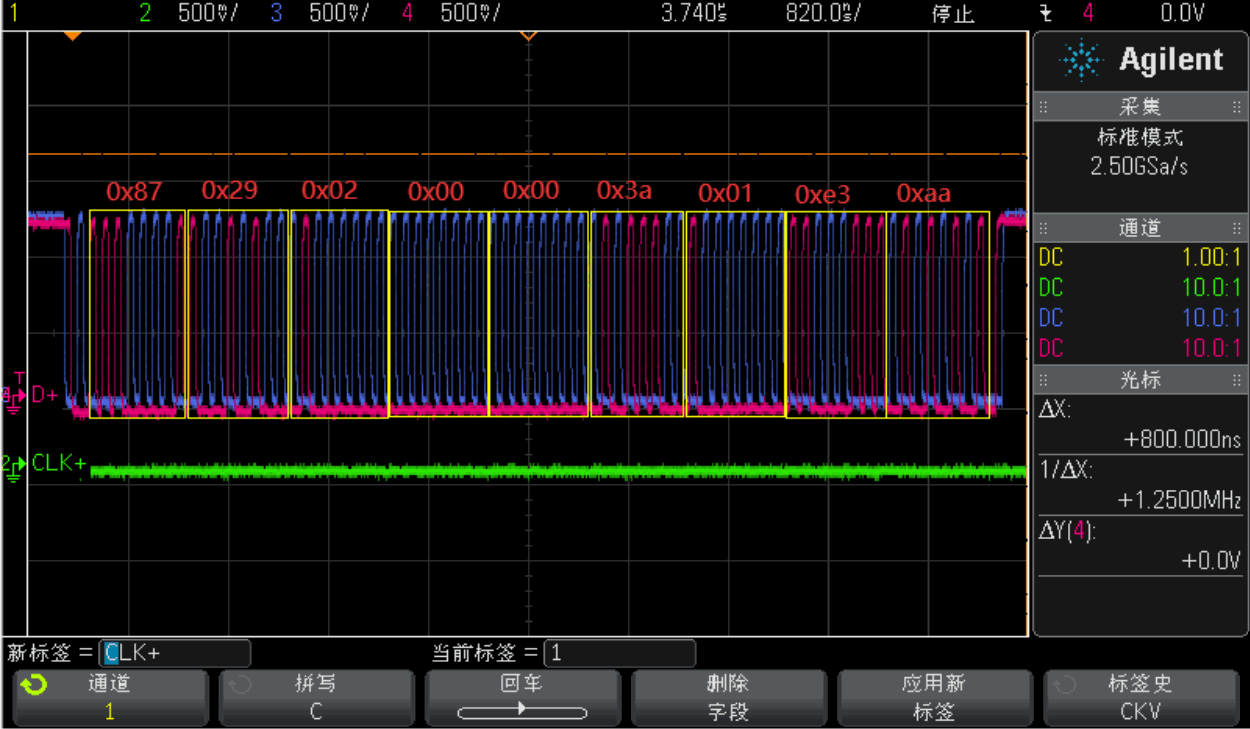
18.2.3.2.2 HSDT-LPa
Осциллограмма ниже показывает отправку указанного LPa дисплейному модулю в режиме HSDT.
18.2.3.3 DI
И SPa, и LPa содержат поле Data Identification (DI), которое определяет длинный или короткий тип пакета. DI входит в заголовок пакета и состоит из двух частей:
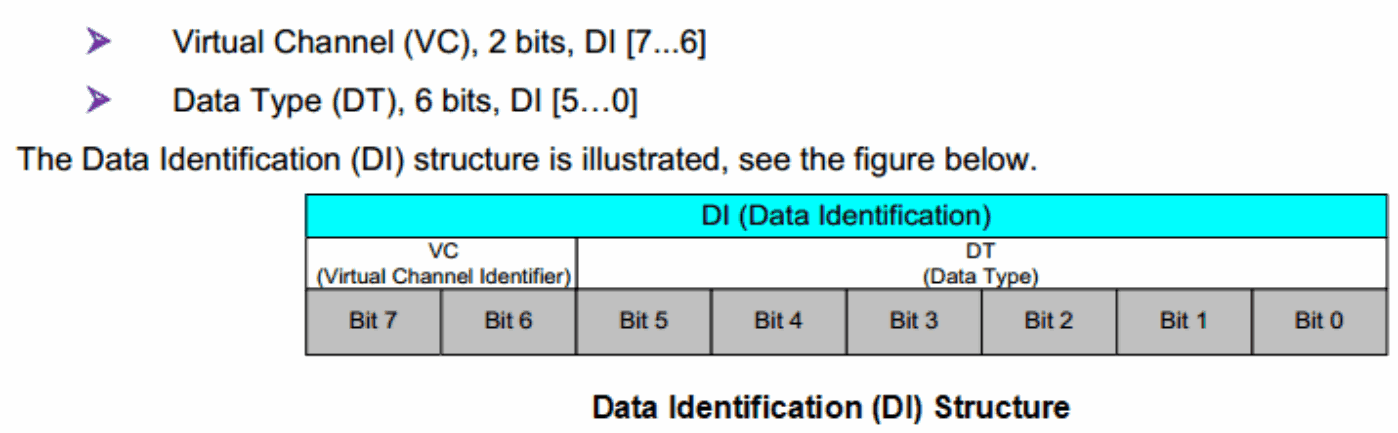
Редактируемая расшифровка исходного рисунка:
| DI field | Bits | Width |
|---|---|---|
| VC (Virtual Channel) | DI[7:6] | 2 |
| DT (Data Type) | DI[5:0] | 6 |
Ниже перечислено большинство типов данных, определённых протоколом MIPI.
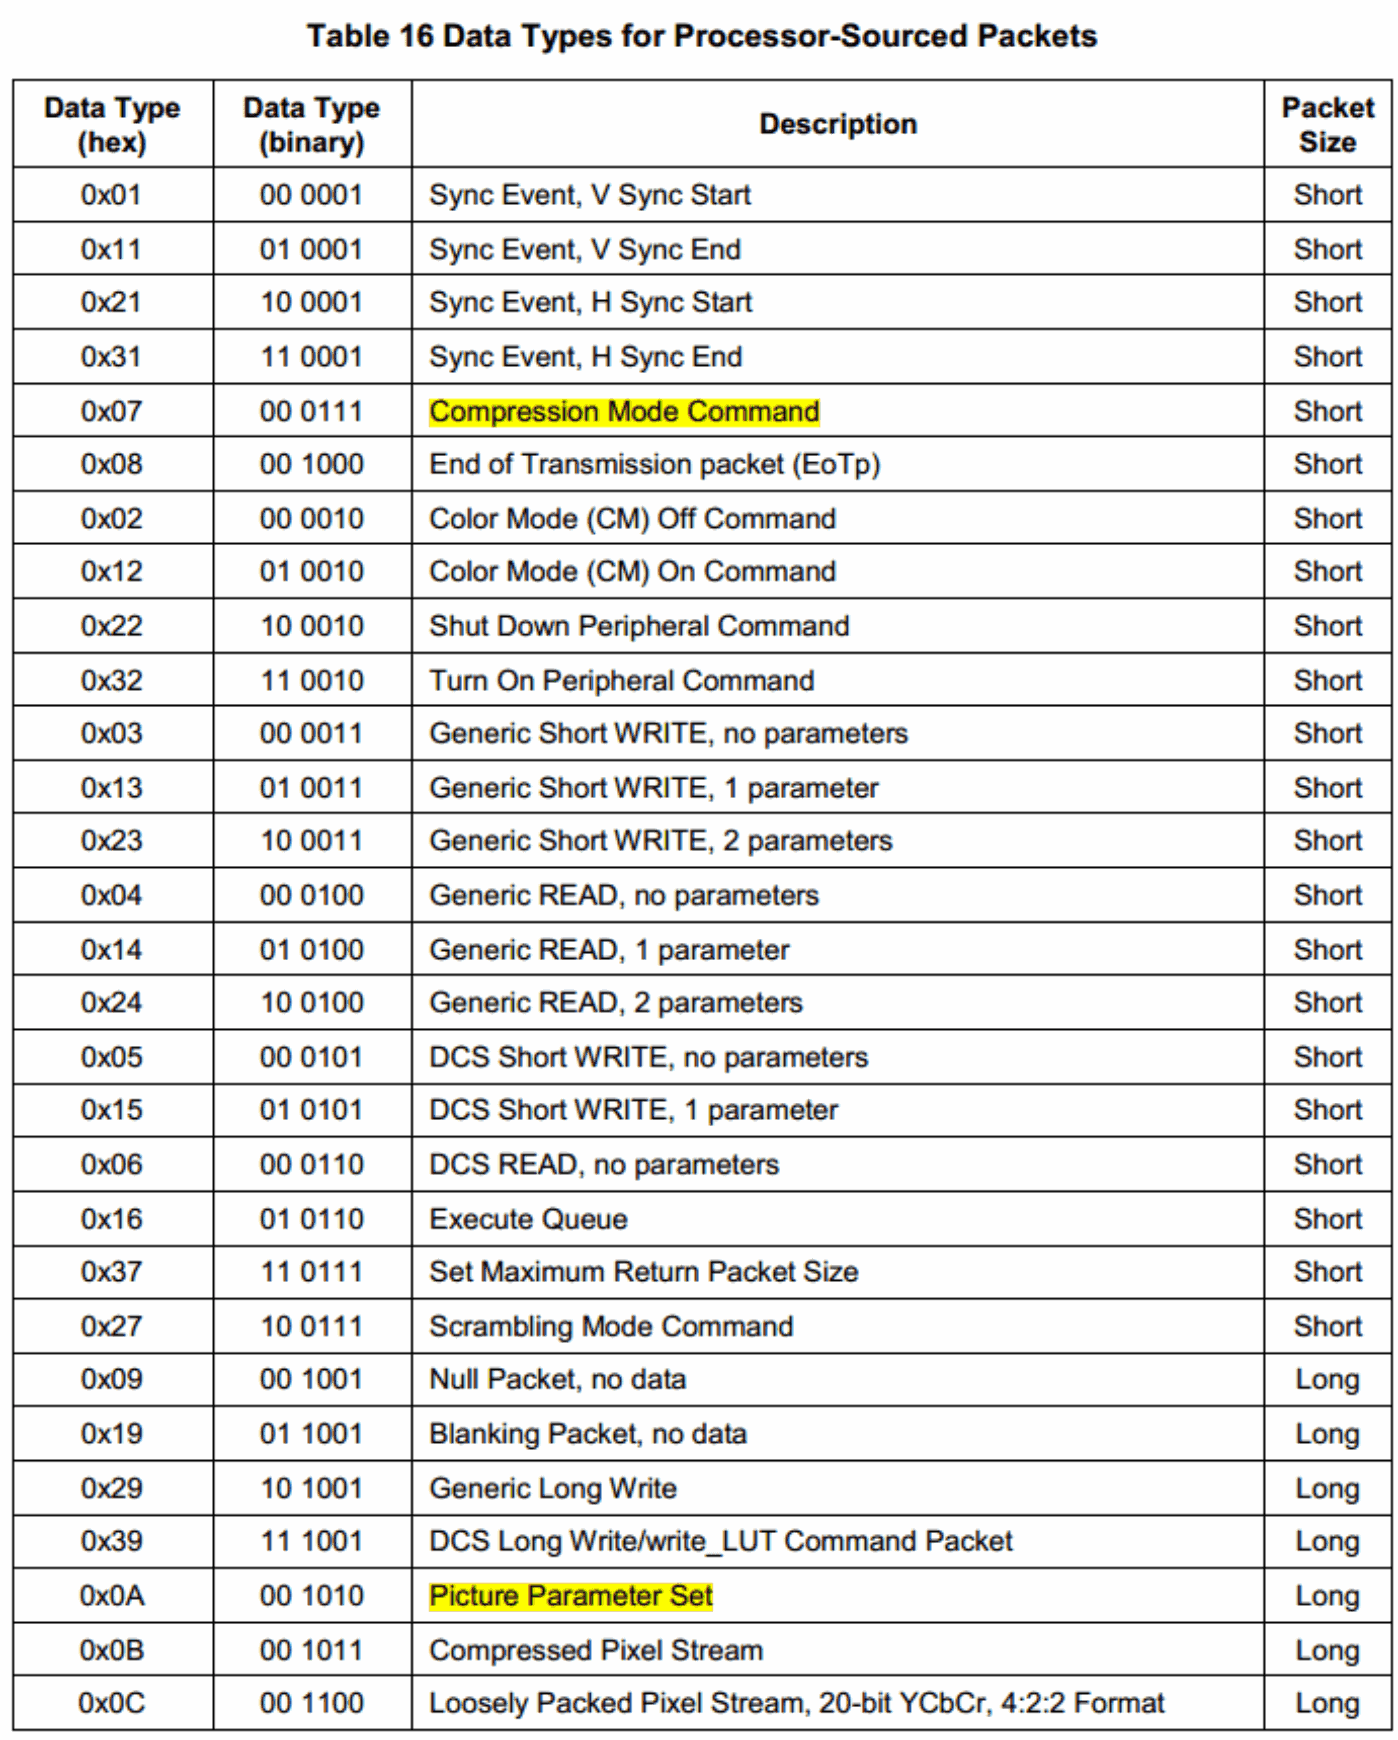
Редактируемая расшифровка исходного рисунка:
| Тип данных (hex) | Двоичный код | Описание | Тип пакета |
|---|---|---|---|
| 0x01 | 00 0001 | Событие синхронизации: начало V Sync | Короткий |
| 0x11 | 01 0001 | Событие синхронизации: конец V Sync | Короткий |
| 0x21 | 10 0001 | Событие синхронизации: начало H Sync | Короткий |
| 0x31 | 11 0001 | Событие синхронизации: конец H Sync | Короткий |
| 0x07 | 00 0111 | Команда режима сжатия | Короткий |
| 0x08 | 00 1000 | Пакет конца передачи EoTp | Короткий |
| 0x02 | 00 0010 | Команда отключения цветового режима CM | Короткий |
| 0x12 | 01 0010 | Команда включения цветового режима CM | Короткий |
| 0x22 | 10 0010 | Команда выключения периферии | Короткий |
| 0x32 | 11 0010 | Команда включения периферии | Короткий |
| 0x03 | 00 0011 | Общая короткая запись без параметров | Короткий |
| 0x13 | 01 0011 | Общая короткая запись с 1 параметром | Короткий |
| 0x23 | 10 0011 | Общая короткая запись с 2 параметрами | Короткий |
| 0x04 | 00 0100 | Общее чтение без параметров | Короткий |
| 0x14 | 01 0100 | Общее чтение с 1 параметром | Короткий |
| 0x24 | 10 0100 | Общее чтение с 2 параметрами | Короткий |
| 0x05 | 00 0101 | Короткая запись DCS без параметров | Короткий |
| 0x15 | 01 0101 | Короткая запись DCS с 1 параметром | Короткий |
| 0x06 | 00 0110 | Чтение DCS без параметров | Короткий |
| 0x16 | 01 0110 | Выполнение очереди | Короткий |
| 0x37 | 11 0111 | Задание максимального размера возвращаемого пакета | Короткий |
| 0x27 | 10 0111 | Команда режима скремблирования | Короткий |
| 0x09 | 00 1001 | Нулевой пакет без данных | Длинный |
| 0x19 | 01 1001 | Пакет гашения без данных | Длинный |
| 0x29 | 10 1001 | Общая длинная запись | Длинный |
| 0x39 | 11 1001 | Длинная запись DCS / командный пакет write_LUT | Длинный |
| 0x0A | 00 1010 | Набор параметров изображения PPS | Длинный |
| 0x0B | 00 1011 | Сжатый поток пикселей | Длинный |
| 0x0C | 00 1100 | Неплотно упакованный поток пикселей, 20-bit YCbCr, формат 4:2:2 | Длинный |
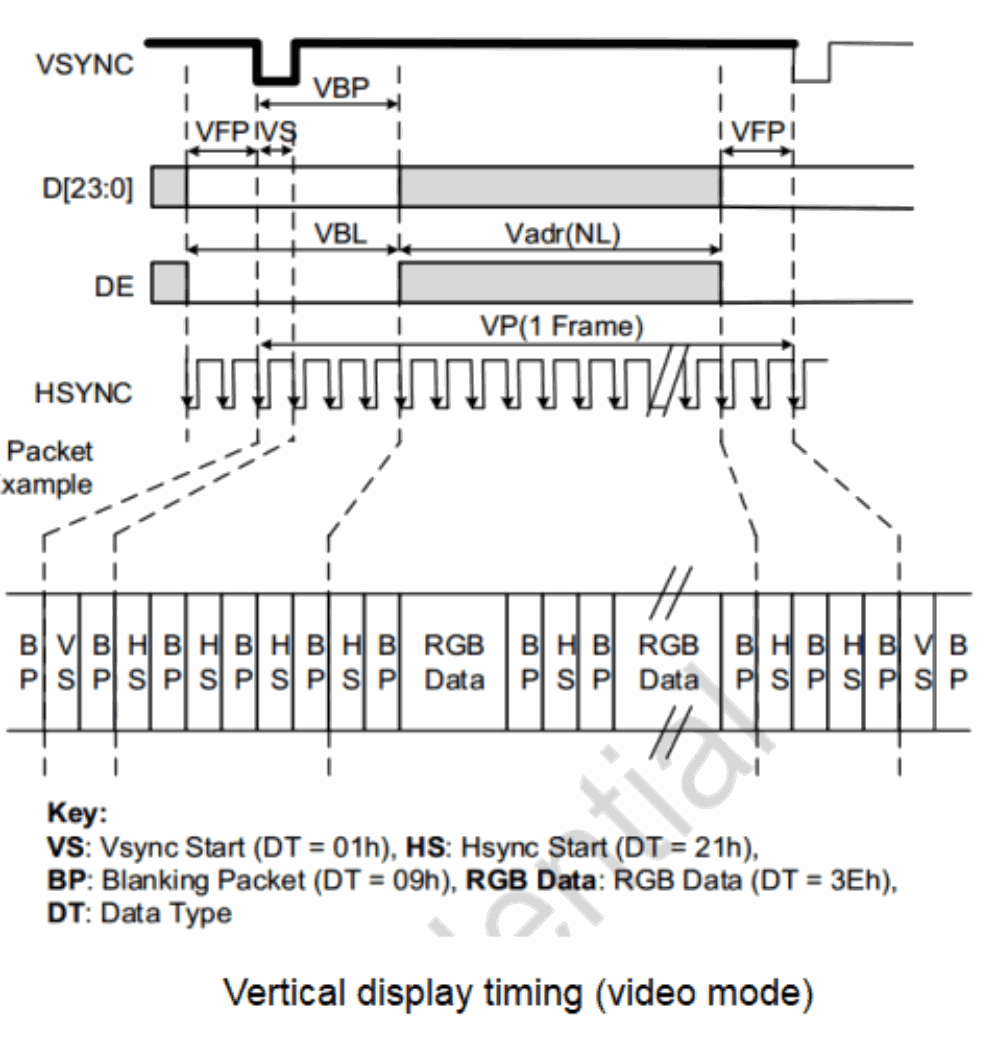
18.2.4 Тайминги интерфейса видеорежима
18.2.4.1 Вертикальные тайминги дисплея (видеорежим)
18.2.4.2 Горизонтальные тайминги дисплея (видеорежим)
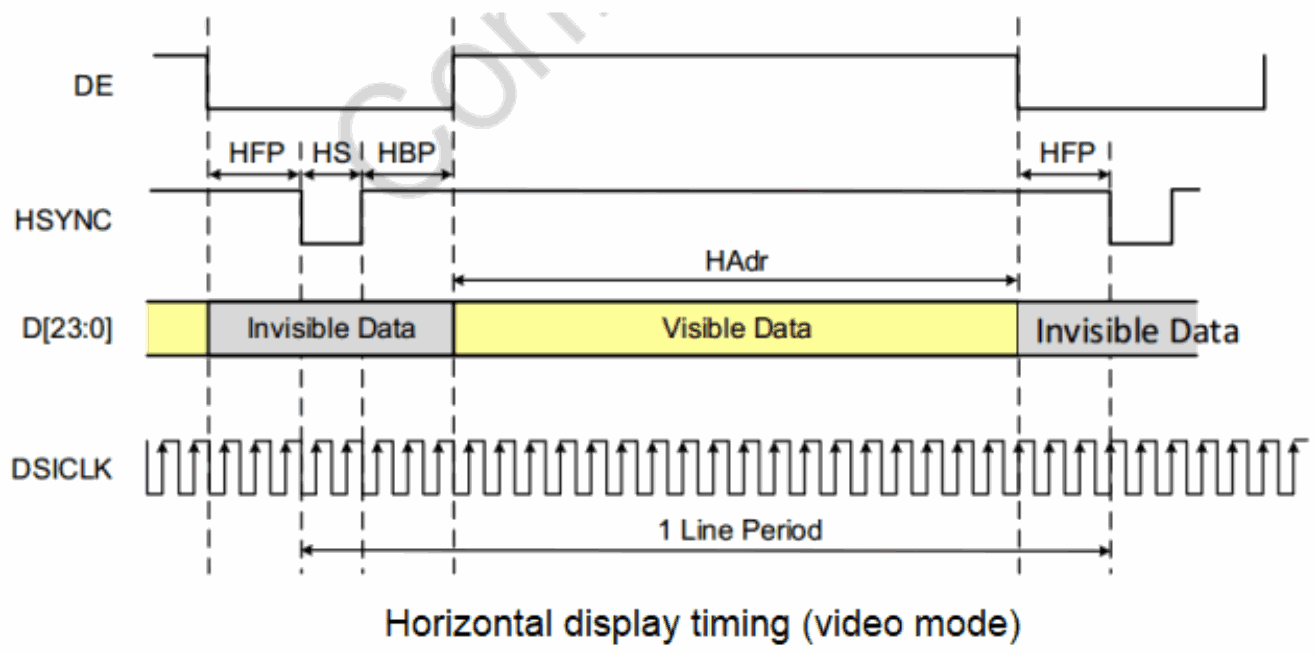
18.2.4.3 Режим Non-Burst с синхроимпульсами
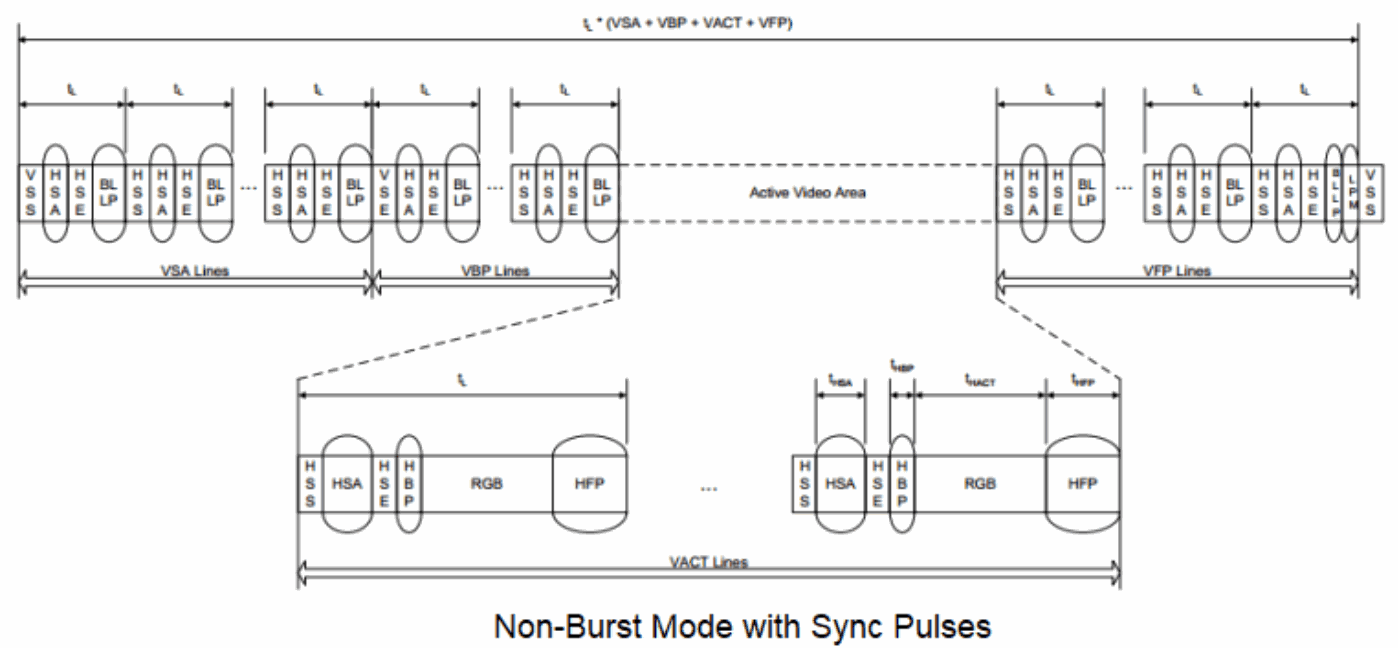
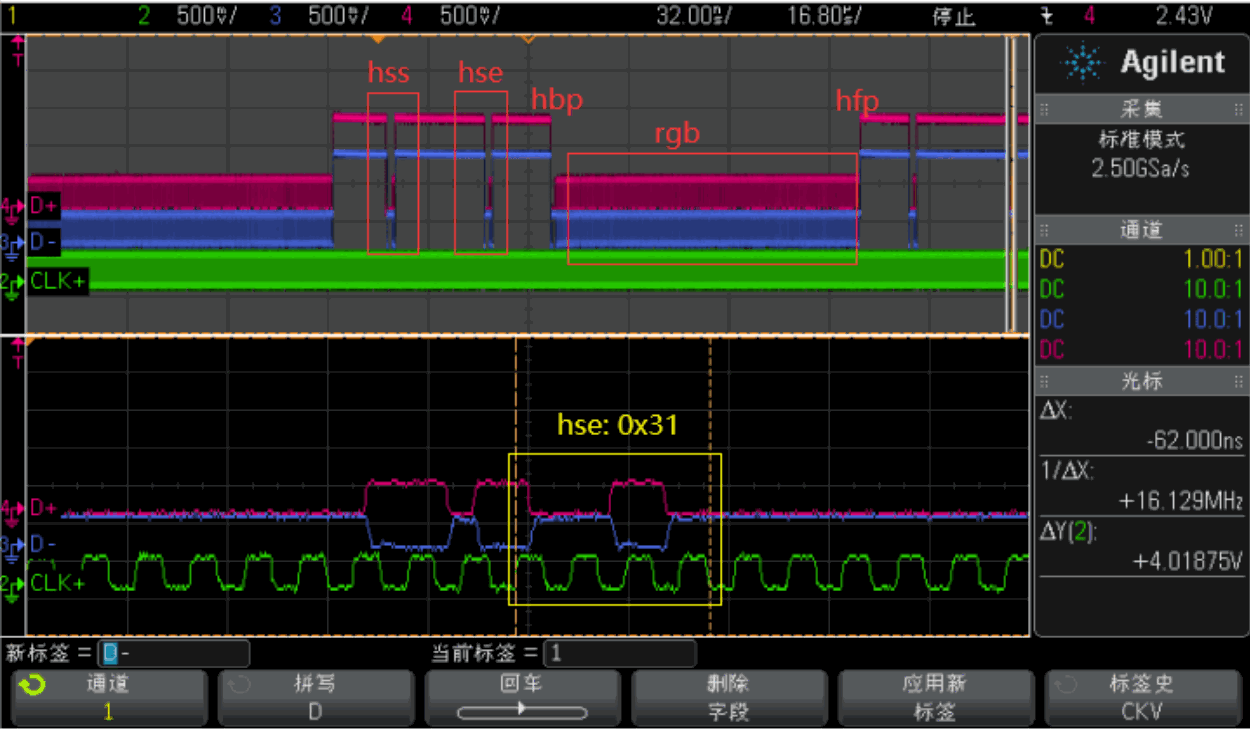
Ниже приведена осциллограмма режима Non Burst Sync Pulse.
18.2.4.4 Режим Burst
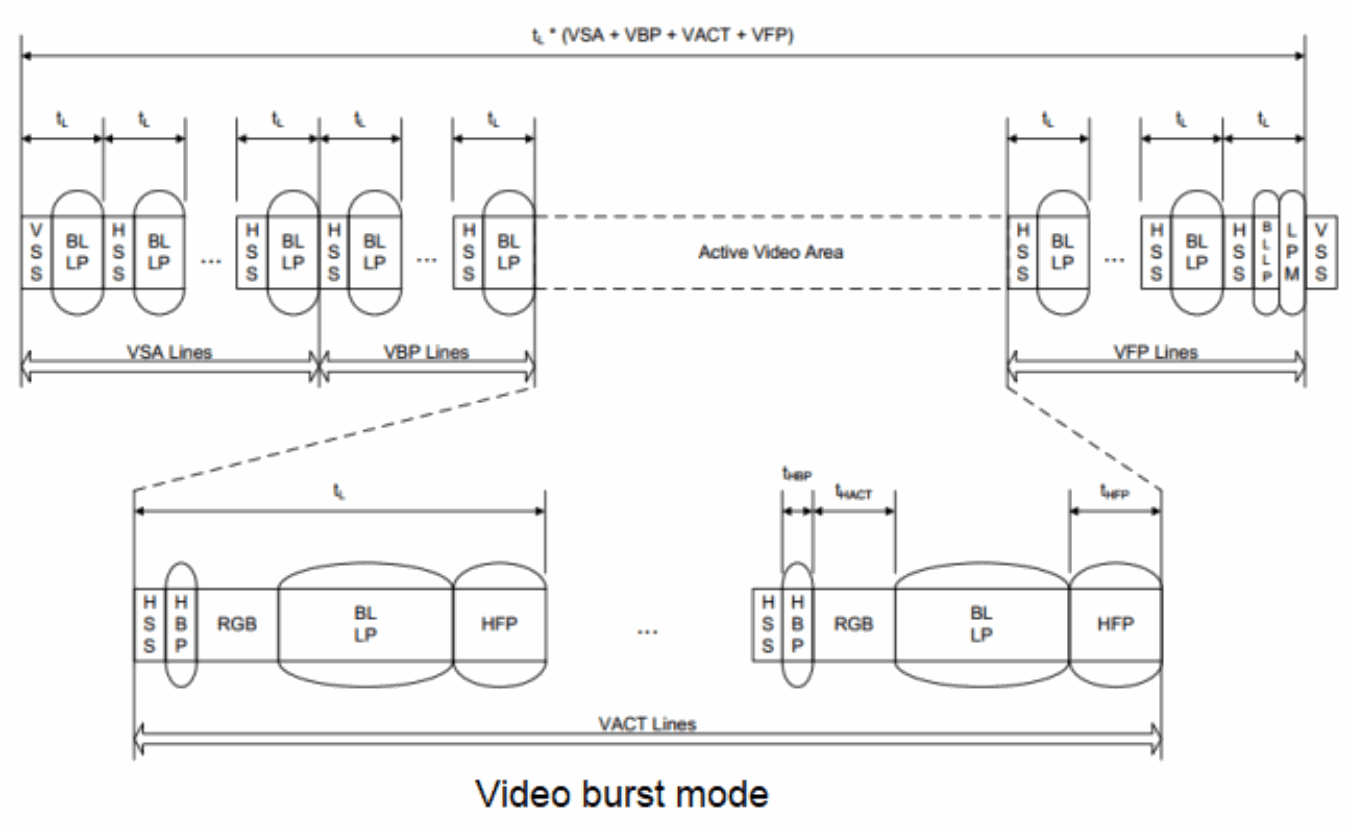
Ниже приведена осциллограмма Video Burst.
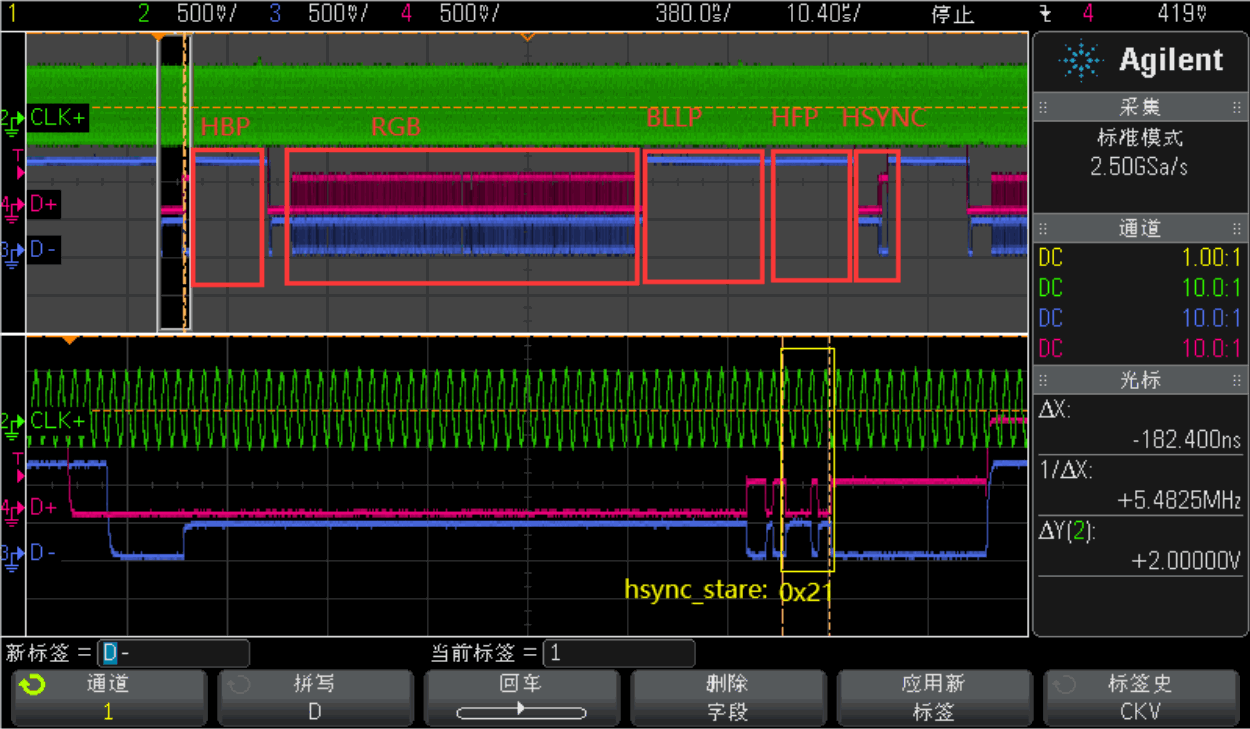
19. Типичные проблемы
19.1 Просмотр таймингов VOP и информации Connector
console:/ # cat /d/dri/0/summary
Video Port0: DISABLED
Video Port1: DISABLED
Video Port2: DISABLED
Video Port3: ACTIVE
    Connector: DSI-2
        bus_format[100a]: RGB888_1X24
        overlay_mode[0] output_mode[0] color_space[0]
    Display mode: 1080x1920p60
        clk[132000] real_clk[132000] type[48] flag[a]
        H: 1080 1095 1099 1129
        V: 1920 1935 1937 1952
    Cluster3-win0: ACTIVE
        win_id: 6
        format: AB24 little-endian (0x34324241) SDR[0] color_space[0] glb_alpha[0xff]
        rotate: xmirror: 0 ymirror: 0 rotate_90: 0 rotate_270: 0
        csc: y2r[0] r2y[0] csc mode[0]
        zpos: 0
        src: pos[0, 0] rect[1080 x 1920]
        dst: pos[0, 0] rect[1080 x 1920]
        buf[0]: addr: 0x000000000376e000 pitch: 4352 offset: 0
19.2 Просмотр дерева тактовых сигналов DSI2
При работе MIPI без DSC интерфейс передаёт 4 пикселя за такт. Частоты должны удовлетворять соотношению:
video_timing_pixel_rate / 4 = mipi_pixel_clock × K = dclk_out × K = dclk_core
При работе MIPI с DSC частоты должны удовлетворять соотношению:
mipi_pixel_clock = cds_clk / 2
Внимание: по умолчанию K = 1; для двухканального режима вывода MIPI K = 2.
console:/ # cat /d/clk/clk_summary | grep vop
    clk_vop_pmu 0 0 0 24000000 0 0 50000
          dclk_vop3 1 2 0 33000000 0 0 50000
          dclk_vop1_src 0 1 0 594000000 0 0 50000
             dclk_vop1 0 1 0 594000000 0 0 50000
          dclk_vop0_src 0 1 0 594000000 0 0 50000
             dclk_vop0 0 1 0 594000000 0 0 50000
             aclk_vop_low_root 1 1 0 396000000 0 0 50000
             hclk_vop_root 2 4 0 198000000 0 0 50000
                hclk_vop 1 3 0 198000000 0 0 50000
          aclk_vop_root 1 1 0 500000000 0 0 50000
             aclk_vop_doby 0 0 0 500000000 0 0 50000
             aclk_vop_sub_src 1 1 0 500000000 0 0 50000
                aclk_vop 1 4 0 500000000 0 0 50000
             pclk_vop_root 3 5 0 100000000 0 0 50000
          dclk_vop2_src 1 1 0 148500000 0 0 50000
             dclk_vop2 1 2 0 148500000 0 0 50000
console:/ # cat /d/clk/clk_summary | grep dsi
                pclk_dsihost1 1 2 0 100000000 0 0 50000
                pclk_dsihost0 1 2 0 100000000 0 0 50000
    clk_dsihost1 1 2 0 351000000 0 0 50000
    clk_dsihost0 1 2 0 351000000 0 0 50000
console:/ # cat /d/clk/clk_summary | grep mipi
          mipi1_clk_src 0 0 0 33000000 0 0 50000
             mipi1_pixclk 0 0 0 33000000 0 0 50000
          mipi0_clk_src 0 0 0 148500000 0 0 50000
             mipi0_pixclk 0 0 0 148500000 0 0 50000
    clk_usbdpphy_mipidcpphy_ref 5 5 0 24000000 0 0 50000
    clk_mipi_camaraout_m4 0 0 0 24000000 0 0 50000
    clk_mipi_camaraout_m3 0 0 0 24000000 0 0 50000
    clk_mipi_camaraout_m2 0 0 0 24000000 0 0 50000
    clk_mipi_camaraout_m0 0 0 0 24000000 0 0 50000
          clk_mipi_camaraout_m1 0 0 0 37125000 0 0 50000
                pclk_mipi_dcphy1 1 1 0 100000000 0 0 50000
                pclk_mipi_dcphy0 1 1 0 100000000 0 0 50000
console:/ #
19.3 Просмотр заданной скорости линии DSI
Скорость линии DSI задаётся двумя способами. Первый — автоматический расчёт драйвером:
dmesg | grep dsi
[ 77.369812] dw-mipi-dsi2 fde20000.dsi: [drm:dw_mipi_dsi2_encoder_enable] final DSI-Link
bandwidth: 879 x 4 Mbps
Второй — ручное задание следующим свойством:
&dsi0 {
    ...
    rockchip,lane-rate = <1000>;
    ...
}
19.4 MIPI DSI2 HOST не имеет собственного генератора цветовых полос; используйте полосы VOP2 следующими командами
Выберите команду согласно тракту вывода:
19.4.1 RK3588
vp0:
io -4 0xfdd90c08 0x1 && io -4 0xfdd90000 0xffffffff
vp1:
io -4 0xfdd90d08 0x1 && io -4 0xfdd90000 0xffffffff
vp2:
io -4 0xfdd90e08 0x1 && io -4 0xfdd90000 0xffffffff
vp3:
io -4 0xfdd90f08 0x1 && io -4 0xfdd90000 0xffffffff
19.4.2 RK3576
vp0:
io -4 0x27d00c08 0x1 && io -4 0x27d00000 0xffffffff
vp1:
io -4 0x27d00d08 0x1 && io -4 0x27d00000 0xffffffff
vp2:
io -4 0x27d00e08 0x1 && io -4 0x27d00000 0xffffffff
19.5 Проверка связи MIPI DSI2 с панелью при нарушениях изображения
U-Boot:
--- a/drivers/video/drm/rockchip_panel.c
+++ b/drivers/video/drm/rockchip_panel.c
@@ -260,6 +260,7 @@ static void panel_simple_prepare(struct rockchip_panel *panel)
    struct rockchip_panel_priv *priv = dev_get_priv(panel->dev);
    struct mipi_dsi_device *dsi = dev_get_parent_platdata(panel->dev);
    int ret;
+ u8 mode;
    if (priv->prepared)
        return;
@@ -285,6 +286,8 @@ static void panel_simple_prepare(struct rockchip_panel *panel)
    if (plat->delay.init)
        mdelay(plat->delay.init);
+ mipi_dsi_dcs_get_power_mode(dsi, &mode);
+ printf("===>mode: 0x%x\n", mode);
    if (plat->on_cmds) {
        if (priv->cmd_type == CMD_TYPE_SPI)
            ret = rockchip_panel_send_spi_cmds(panel->state,
@@ -298,6 +301,8 @@ static void panel_simple_prepare(struct rockchip_panel *panel)
            printf("failed to send on cmds: %d\n", ret);
    }
+ mipi_dsi_dcs_get_power_mode(dsi, &mode);
+ printf("===>mode: 0x%x\n", mode);
    priv->prepared = true;
 }
Ядро:
--- a/drivers/gpu/drm/panel/panel-simple.c
+++ b/drivers/gpu/drm/panel/panel-simple.c
@@ -506,6 +506,7 @@ static int panel_simple_prepare(struct drm_panel *panel)
    unsigned int delay;
    int err;
    int hpd_asserted;
+ u8 mode;
    if (p->prepared)
        return 0;
@@ -554,6 +555,8 @@ static int panel_simple_prepare(struct drm_panel *panel)
        }
    }
+ mipi_dsi_dcs_get_power_mode(p->dsi, &mode);
+ printk("===>mode: 0x%x\n", mode);
    if (p->desc->init_seq)
        if (p->dsi)
            panel_simple_xfer_dsi_cmd_seq(p, p->desc->init_seq);
@@ -561,6 +564,9 @@ static int panel_simple_prepare(struct drm_panel *panel)
    if (p->desc->delay.init)
        msleep(p->desc->delay.init);
+ mipi_dsi_dcs_get_power_mode(p->dsi, &mode);
+ printk("===>mode: 0x%x\n", mode);
+
    p->prepared = true;
    return 0;
При нормальной связи появляются следующие сообщения. Иначе проверьте тайминги и готовность панели:
===> mode: 0x8
===> mode: 0x9c
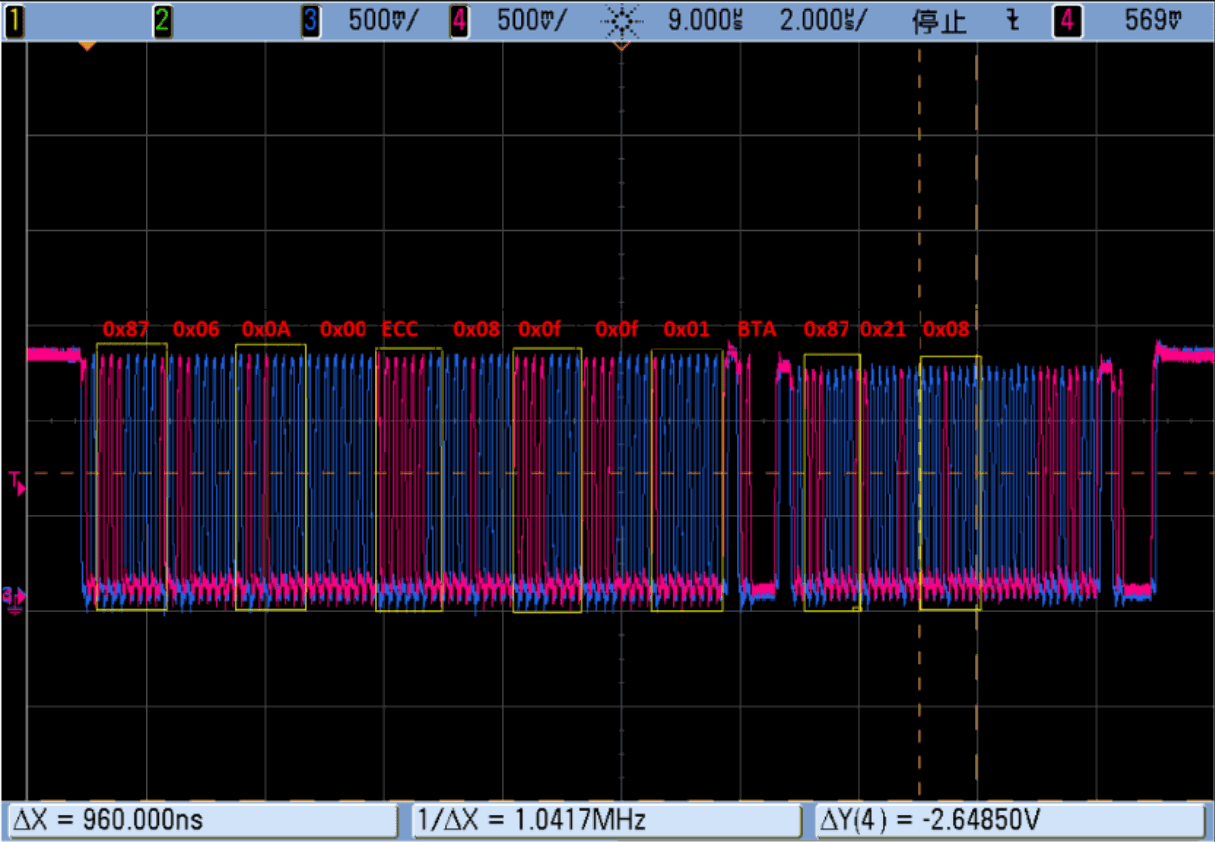
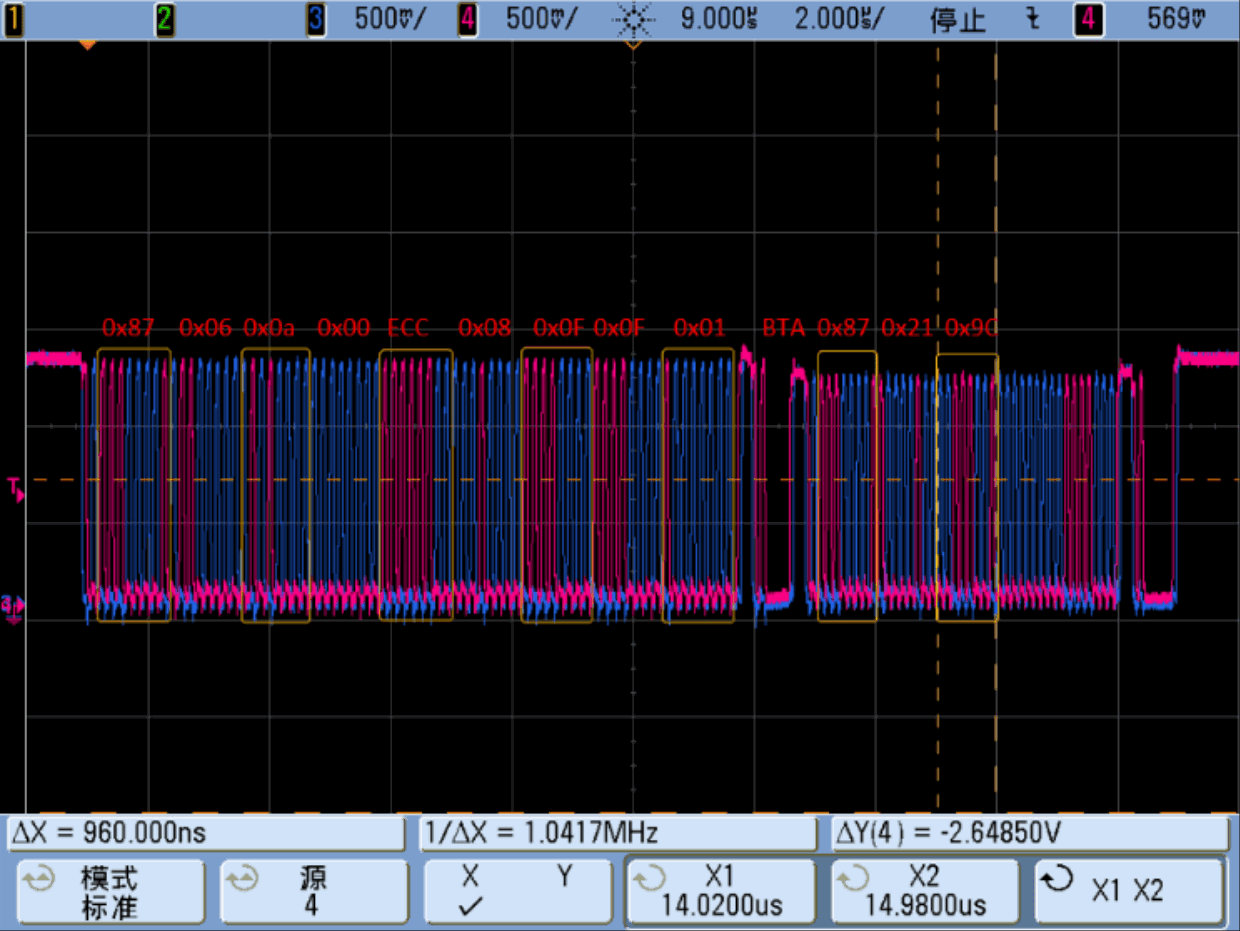
19.5.1 Две осциллограммы ответа get_power_mode
19.5.1.1 Нормальный ответ панели 0x08 (0x11 и 0x29 не отправлены)
19.5.1.2 Нормальный ответ панели 0x9c (0x11 и 0x29 уже отправлены)
19.6 Драйвер DRM не выполняет bind
Следующей командой проверьте, не завершился ли bind какого-либо компонента ошибкой. Например, отключённый PHY DP препятствует bind DP:
/sys/kernel/debug/device_component/display-subsystem <
master name status
-------------------------------------------------------------
display-subsystem bound
device name status
-------------------------------------------------------------
fdd90000.vop bound
fde20000.dsi bound
fde30000.dsi bound
fde50000.dp bound
19.7 Ошибка probe драйвера подсветки
console:/ # dmesg | grep backlight
[ 3.164274] pwm-backlight: probe of backlight failed with error -16
19.8 Настройка TE для дисплейного модуля command mode
Для предотвращения разрывов изображения частота обновления контроллера должна совпадать с частотой чтения изображения модулем из GRAM. RK3588 и RK3576 поддерживают только внешний сигнал обратной связи TE от дисплейного модуля.
19.8.1 Аппаратный TE
MIPI DSI имеет специальные контакты, которые можно мультиплексировать как TE.
&dsi0 {
    ...
    /* 显示模组TE信号连接到MIPI_TE0 */
    pinctrl-names = "default";
    pinctrl-0 = <&mipi_te0>;
    ...
};
&dsi1 {
    ...
    /* 显示模组TE信号连接到MIPI_TE1,only RK3588 support dsi1 */
    pinctrl-names = "default";
    pinctrl-0 = <&mipi_te1>;
    ...
};
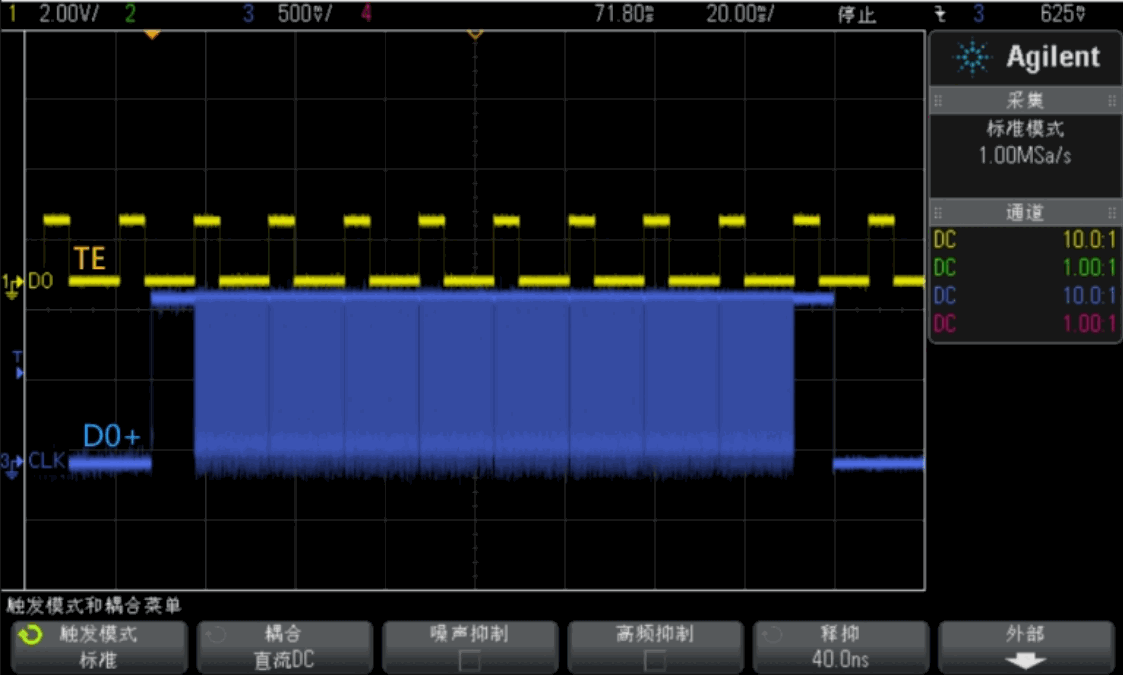
19.8.2 Программный TE
Если аппаратный контакт TE занят другой функцией, другой свободный GPIO можно использовать как вход для уведомления системы вывода о прерывании TE.
&dsi0 {
    status = "okay";
    te-gpios = <&gpio0 RK_PC4 GPIO_ACTIVE_LOW>;
    pinctrl-names = "default";
    pinctrl-0 = <&lcd_te_gpio>;
};
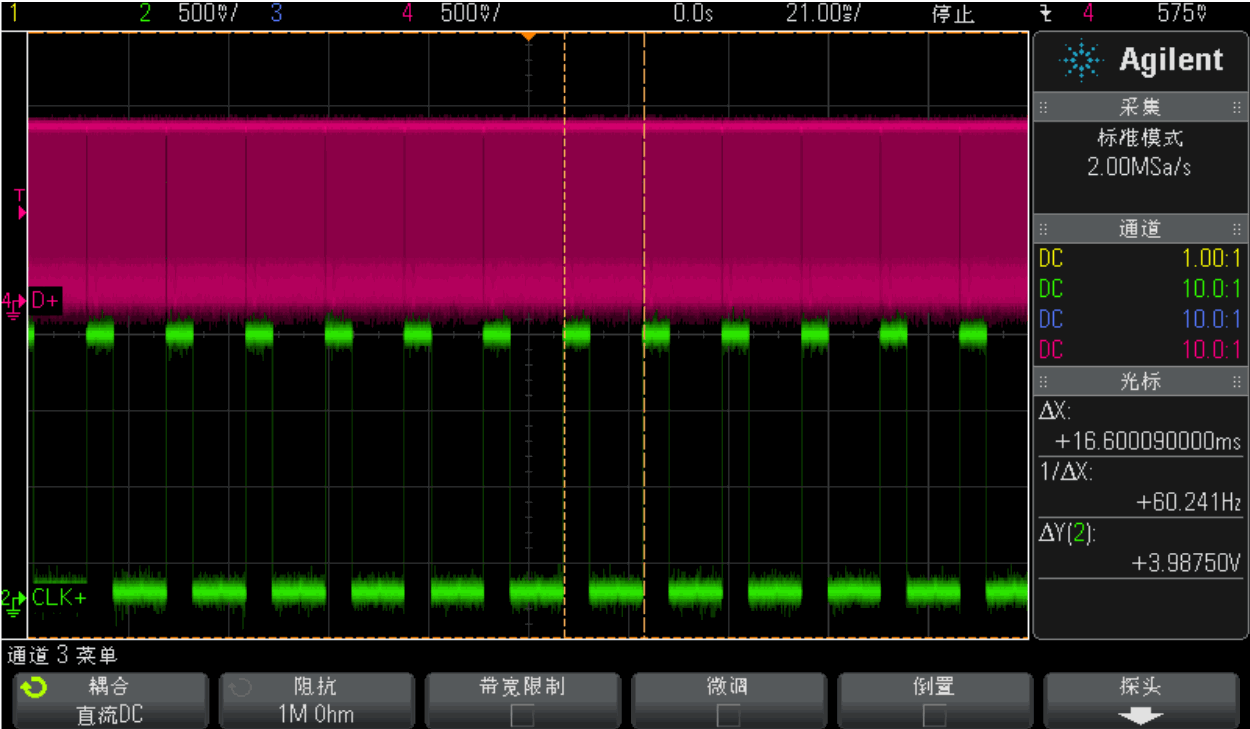
Следующая осциллограмма показывает совпадение частоты полей данных MIPI DSI с частотой сигнала TE дисплейного модуля:
19.9 Перестановка ведущего и ведомого в двухканальном MIPI
Если два порта MIPI перепутаны в аппаратной схеме, порядок можно исправить программно следующей конфигурацией:
&dsi0 {
    ...
    rockchip,data-swap;
    rockchip,dual-channel = <&dsi1>;
    ...
};
&dsi1 {
    status = "okay";
};
19.10 Узлы отладки
При испытаниях сигналов MIPI DSI может потребоваться их настройка. Пути соответствующих узлов отладки:
dcphy0:
cd /sys/devices/platform/feda0000.phy/
dcphy1:
cd /sys/devices/platform/fedb0000.phy/
19.10.1 Патч
diff --git a/drivers/phy/rockchip/phy-rockchip-samsung-dcphy.c b/drivers/phy/rockchip/phy-rockchip-samsung-dcphy.c
index cd6b615228d9..26bb1d030d08 100644
--- a/drivers/phy/rockchip/phy-rockchip-samsung-dcphy.c
+++ b/drivers/phy/rockchip/phy-rockchip-samsung-dcphy.c
@@ -219,6 +219,25 @@
 #define RX_S0D3_DESKEW_CON4 (0xF50)
 #define RX_S0D3_ADI_STAT0 (0XFEC)
 #define MIPI_DCPHY_MAX_REGISGER RX_S0D3_ADI_STAT0
+#define REG_400M_MASK GENMASK(6, 4)
+#define REG_400M(x) UPDATE(x, 6, 4)
+#define REG_645M_MASK GENMASK(2, 0)
+#define REG_645M(x) UPDATE(x, 2, 0)
+
+#define BIAS_CON4 0x0010
+#define I_MUX_SEL_MASK GENMASK(6, 5)
+#define I_MUX_SEL(x) UPDATE(x, 6, 5)
+#define CAP_PEAKING_MASK GENMASK(14, 8)
+#define RES_UP_MASK GENMASK(7, 4)
+#define RES_UP(x) UPDATE(x, 7, 4)
+#define RES_DN_MASK GENMASK(3, 0)
+#define RES_DN(x) UPDATE(x, 3, 0)
+#define T_HS_ZERO_MASK GENMASK(15, 8)
+#define T_HS_PREPARE_MASK GENMASK(7, 0)
+#define T_HS_EXIT_MASK GENMASK(15, 8)
+#define T_HS_TRAIL_MASK GENMASK(7, 0)
+#define T_TA_GET_MASK GENMASK(7, 4)
+#define T_TA_GO_MASK GENMASK(3, 0)
 struct samsung_mipi_dphy_timing {
    unsigned int max_lane_mbps;
@@ -1780,10 +1799,10 @@ static struct v4l2_subdev *get_remote_sensor(struct v4l2_subdev *sd);
 static int samsung_mipi_dcphy_power_on(struct phy *phy)
 {
    struct samsung_mipi_dcphy *samsung = phy_get_drvdata(phy);
- enum phy_mode mode = phy_get_mode(phy);
    int on = 0;
    struct v4l2_subdev *sensor_sd = NULL;
+ samsung->mode = phy_get_mode(phy);
    pm_runtime_get_sync(samsung->dev);
    reset_control_assert(samsung->apb_rst);
    udelay(1);
@@ -1801,7 +1820,7 @@ static int samsung_mipi_dcphy_power_on(struct phy *phy)
                     RKMODULE_SET_QUICK_STREAM, &on);
    }
- switch (mode) {
+ switch (samsung->mode) {
    case PHY_MODE_MIPI_DPHY:
        samsung_mipi_dphy_power_on(samsung);
        break;
@@ -2381,6 +2400,467 @@ static const struct regmap_config samsung_mipi_dcphy_regmap_config = {
    .max_register = MIPI_DCPHY_MAX_REGISGER,
 };
+static ssize_t
+reg_645m_show(struct device *device, struct device_attribute *attr, char *buf)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned int val;
+ unsigned int level;
+
+ regmap_read(samsung->regmap, BIAS_CON2, &val);
+ level = (val & REG_645M_MASK) >> 4;
+
+ return sprintf(buf, "%d\n", level);
+
+}
+
+static ssize_t
+reg_645m_store(struct device *device, struct device_attribute *attr,
+ const char *buf, size_t count)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned long val;
+
+ if (kstrtoul(buf, 10, &val))
+ return -EINVAL;
+
+
+ if (val > 7)
+ val = 7;
+
+ regmap_update_bits(samsung->regmap, BIAS_CON2, REG_645M_MASK, REG_645M(val));
+
+ return count;
+}
+static DEVICE_ATTR_RW(reg_645m);
+
+static ssize_t
+reg_400m_show(struct device *device, struct device_attribute *attr, char *buf)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned int val;
+ unsigned int level;
+
+ regmap_read(samsung->regmap, BIAS_CON2, &val);
+ level = (val & REG_400M_MASK) >> 4;
+
+ return sprintf(buf, "%d\n", level);
+
+}
+
+static ssize_t
+reg_400m_store(struct device *device, struct device_attribute *attr,
+ const char *buf, size_t count)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned long val;
+
+ if (kstrtoul(buf, 10, &val))
+ return -EINVAL;
+
+
+ if (val > 7)
+ val = 7;
+
+ regmap_update_bits(samsung->regmap, BIAS_CON2, REG_400M_MASK, REG_400M(val));
+
+ return count;
+}
+static DEVICE_ATTR_RW(reg_400m);
+
+static ssize_t
+cap_peaking_show(struct device *device, struct device_attribute *attr, char *buf)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned int val;
+ unsigned int level;
+
+ regmap_read(samsung->regmap, COMBO_MD0_ANA_CON0, &val);
+ level = (val & CAP_PEAKING_MASK) >> 12;
+
+ return sprintf(buf, "%d\n", level);
+
+}
+
+static ssize_t
+cap_peaking_store(struct device *device, struct device_attribute *attr,
+ const char *buf, size_t count)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned long val;
+
+ if (kstrtoul(buf, 10, &val))
+ return -EINVAL;
+
+
+ if (val > 7)
+ val = 7;
+
+ regmap_update_bits(samsung->regmap, DPHY_MC_ANA_CON0, CAP_PEAKING_MASK,
+ EDGE_CON_DIR(samsung->mode == PHY_MODE_MIPI_DPHY ? 0 : 1) |
+ EDGE_CON(val) | EDGE_CON_EN);
+ regmap_update_bits(samsung->regmap, COMBO_MD0_ANA_CON0, CAP_PEAKING_MASK,
+ EDGE_CON_DIR(samsung->mode == PHY_MODE_MIPI_DPHY ? 0 : 1) |
+ EDGE_CON(val) | EDGE_CON_EN);
+ regmap_update_bits(samsung->regmap, COMBO_MD1_ANA_CON0, CAP_PEAKING_MASK,
+ EDGE_CON_DIR(samsung->mode == PHY_MODE_MIPI_DPHY ? 0 : 1) |
+ EDGE_CON(val) | EDGE_CON_EN);
+ regmap_update_bits(samsung->regmap, COMBO_MD2_ANA_CON0, CAP_PEAKING_MASK,
+ EDGE_CON_DIR(samsung->mode == PHY_MODE_MIPI_DPHY ? 0 : 1) |
+ EDGE_CON(val) | EDGE_CON_EN);
+ regmap_update_bits(samsung->regmap, DPHY_MD3_ANA_CON0, CAP_PEAKING_MASK,
+ EDGE_CON_DIR(samsung->mode == PHY_MODE_MIPI_DPHY ? 0 : 1) |
+ EDGE_CON(val) | EDGE_CON_EN);
+
+ return count;
+}
+static DEVICE_ATTR_RW(cap_peaking);
+
+static ssize_t
+res_up_show(struct device *device, struct device_attribute *attr, char *buf)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned int val;
+ unsigned int level;
+
+ regmap_read(samsung->regmap, COMBO_MD0_ANA_CON0, &val);
+ level = (val & RES_UP_MASK) >> 4;
+
+ return sprintf(buf, "%d\n", level);
+
+}
+
+static ssize_t
+res_up_store(struct device *device, struct device_attribute *attr,
+ const char *buf, size_t count)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned long val;
+
+ if (kstrtoul(buf, 10, &val))
+ return -EINVAL;
+
+
+ if (val > 15)
+ val = 15;
+
+ regmap_update_bits(samsung->regmap, DPHY_MC_ANA_CON0, RES_UP_MASK, RES_UP(val));
+ regmap_update_bits(samsung->regmap, COMBO_MD0_ANA_CON0, RES_UP_MASK, RES_UP(val));
+ regmap_update_bits(samsung->regmap, COMBO_MD1_ANA_CON0, RES_UP_MASK, RES_UP(val));
+ regmap_update_bits(samsung->regmap, COMBO_MD2_ANA_CON0, RES_UP_MASK, RES_UP(val));
+ regmap_update_bits(samsung->regmap, DPHY_MD3_ANA_CON0, RES_UP_MASK, RES_UP(val));
+
+ return count;
+}
+static DEVICE_ATTR_RW(res_up);
+
+static ssize_t
+res_dn_show(struct device *device, struct device_attribute *attr, char *buf)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned int val;
+ unsigned int level;
+
+ regmap_read(samsung->regmap, COMBO_MD0_ANA_CON0, &val);
+ level = (val & RES_DN_MASK);
+
+ return sprintf(buf, "%d\n", level);
+
+}
+
+static ssize_t
+res_dn_store(struct device *device, struct device_attribute *attr,
+ const char *buf, size_t count)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned long val;
+
+ if (kstrtoul(buf, 10, &val))
+ return -EINVAL;
+
+
+ if (val > 15)
+ val = 15;
+
+ regmap_update_bits(samsung->regmap, DPHY_MC_ANA_CON0, RES_DN_MASK, RES_DN(val));
+ regmap_update_bits(samsung->regmap, COMBO_MD0_ANA_CON0, RES_DN_MASK, RES_DN(val));
+ regmap_update_bits(samsung->regmap, COMBO_MD1_ANA_CON0, RES_DN_MASK, RES_DN(val));
+ regmap_update_bits(samsung->regmap, COMBO_MD2_ANA_CON0, RES_DN_MASK, RES_DN(val));
+ regmap_update_bits(samsung->regmap, DPHY_MD3_ANA_CON0, RES_DN_MASK, RES_DN(val));
+
+ return count;
+}
+static DEVICE_ATTR_RW(res_dn);
+
+static ssize_t
+output_voltage_show(struct device *device, struct device_attribute *attr, char *buf)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned int val;
+ unsigned int level;
+
+ regmap_read(samsung->regmap, BIAS_CON4, &val);
+ level = (val & I_MUX_SEL_MASK) >> 5;
+
+ return sprintf(buf, "%d\n", level);
+
+}
+
+static ssize_t
+output_voltage_store(struct device *device, struct device_attribute *attr,
+ const char *buf, size_t count)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned long val;
+
+ if (kstrtoul(buf, 10, &val))
+ return -EINVAL;
+
+
+ if (val > 3)
+ val = 3;
+
+ regmap_update_bits(samsung->regmap, BIAS_CON4,
+ I_MUX_SEL_MASK, I_MUX_SEL(val));
+
+ return count;
+}
+static DEVICE_ATTR_RW(output_voltage);
+
+static ssize_t
+hs_exit_show(struct device *device, struct device_attribute *attr, char *buf)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned int val;
+ unsigned int hs_exit;
+
+ regmap_read(samsung->regmap, COMBO_MD0_TIME_CON2, &val);
+ hs_exit = (val & GENMASK(15, 8)) >> 8;
+
+ return sprintf(buf, "%d\n", hs_exit);
+
+}
+
+static ssize_t hs_exit_store(struct device *device, struct device_attribute *attr,
+ const char *buf, size_t count)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned long val;
+ unsigned long hs_exit;
+
+ if (kstrtoul(buf, 10, &val))
+ return -EINVAL;
+
+ hs_exit = T_HS_EXIT(val);
+ regmap_update_bits(samsung->regmap, COMBO_MD0_TIME_CON2, T_HS_EXIT_MASK, hs_exit);
+ regmap_update_bits(samsung->regmap, COMBO_MD1_TIME_CON2, T_HS_EXIT_MASK, hs_exit);
+ regmap_update_bits(samsung->regmap, COMBO_MD2_TIME_CON2, T_HS_EXIT_MASK, hs_exit);
+
+ if (!samsung->c_option) {
+ regmap_update_bits(samsung->regmap, DPHY_MC_TIME_CON2, T_HS_EXIT_MASK, hs_exit);
+ regmap_update_bits(samsung->regmap, DPHY_MD3_TIME_CON2, T_HS_EXIT_MASK, hs_exit);
+ }
+
+ return count;
+}
+static DEVICE_ATTR_RW(hs_exit);
+
+static ssize_t
+hs_trail_or_post_3_show(struct device *device, struct device_attribute *attr, char *buf)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned int val;
+ unsigned int hs_trail;
+
+ regmap_read(samsung->regmap, COMBO_MD0_TIME_CON2, &val);
+ hs_trail = val & GENMASK(7, 0);
+
+ return sprintf(buf, "%d\n", hs_trail);
+
+}
+
+static ssize_t hs_trail_or_post_3_store(struct device *device, struct device_attribute *attr,
+ const char *buf, size_t count)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned long val;
+ unsigned long hs_trail;
+
+ if (kstrtoul(buf, 10, &val))
+ return -EINVAL;
+
+ hs_trail = T_HS_TRAIL(val);
+ regmap_update_bits(samsung->regmap, COMBO_MD0_TIME_CON2, T_HS_TRAIL_MASK, hs_trail);
+ regmap_update_bits(samsung->regmap, COMBO_MD1_TIME_CON2, T_HS_TRAIL_MASK, hs_trail);
+ regmap_update_bits(samsung->regmap, COMBO_MD2_TIME_CON2, T_HS_TRAIL_MASK, hs_trail);
+
+ if (!samsung->c_option) {
+ regmap_update_bits(samsung->regmap, DPHY_MC_TIME_CON2, T_HS_TRAIL_MASK, hs_trail);
+ regmap_update_bits(samsung->regmap, DPHY_MD3_TIME_CON2, T_HS_TRAIL_MASK, hs_trail);
+ }
+
+ return count;
+}
+static DEVICE_ATTR_RW(hs_trail_or_post_3);
+
+static ssize_t
+hs_zero_or_prebegin_3_show(struct device *device, struct device_attribute *attr, char *buf)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned int val;
+ unsigned int hs_zero;
+
+ regmap_read(samsung->regmap, COMBO_MD0_TIME_CON1, &val);
+ hs_zero = (val & GENMASK(15, 8)) >> 8;
+
+ return sprintf(buf, "%d\n", hs_zero);
+
+}
+
+static ssize_t hs_zero_or_prebegin_3_store(struct device *device, struct device_attribute *attr,
+ const char *buf, size_t count)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned long val;
+ unsigned long hs_zero;
+
+ if (kstrtoul(buf, 10, &val))
+ return -EINVAL;
+
+ hs_zero = T_HS_ZERO(val);
+ regmap_update_bits(samsung->regmap, COMBO_MD0_TIME_CON1,
+ T_HS_ZERO_MASK, hs_zero);
+ regmap_update_bits(samsung->regmap, COMBO_MD1_TIME_CON1,
+ T_HS_ZERO_MASK, hs_zero);
+ regmap_update_bits(samsung->regmap, COMBO_MD2_TIME_CON1,
+ T_HS_ZERO_MASK, hs_zero);
+
+ if (!samsung->c_option) {
+ regmap_update_bits(samsung->regmap, DPHY_MC_TIME_CON1,
+ T_HS_ZERO_MASK, hs_zero);
+ regmap_update_bits(samsung->regmap, DPHY_MD3_TIME_CON1,
+ T_HS_ZERO_MASK, hs_zero);
+ }
+
+ return count;
+}
+static DEVICE_ATTR_RW(hs_zero_or_prebegin_3);
+
+static ssize_t
+hs_prepare_or_prepare_3_show(struct device *device, struct device_attribute *attr, char *buf)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned int val;
+ unsigned int hs_prepare;
+
+ regmap_read(samsung->regmap, COMBO_MD0_TIME_CON1, &val);
+ hs_prepare = val & GENMASK(7, 0);
+
+ return sprintf(buf, "%d\n", hs_prepare);
+}
+
+static ssize_t hs_prepare_or_prepare_3_store(struct device *device, struct device_attribute *attr,
+ const char *buf, size_t count)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned long val;
+ unsigned long hs_prepare;
+
+ if (kstrtoul(buf, 10, &val))
+ return -EINVAL;
+
+ hs_prepare = T_HS_PREPARE(val);
+ regmap_update_bits(samsung->regmap, COMBO_MD0_TIME_CON1,
+ T_HS_PREPARE_MASK, hs_prepare);
+ regmap_update_bits(samsung->regmap, COMBO_MD1_TIME_CON1,
+ T_HS_PREPARE_MASK, hs_prepare);
+ regmap_update_bits(samsung->regmap, COMBO_MD2_TIME_CON1,
+ T_HS_PREPARE_MASK, hs_prepare);
+
+ if (!samsung->c_option) {
+ regmap_update_bits(samsung->regmap, DPHY_MC_TIME_CON1,
+ T_HS_PREPARE_MASK, hs_prepare);
+ regmap_update_bits(samsung->regmap, DPHY_MD3_TIME_CON1,
+ T_HS_PREPARE_MASK, hs_prepare);
+ }
+
+ return count;
+}
+static DEVICE_ATTR_RW(hs_prepare_or_prepare_3);
+
+static ssize_t
+lpx_show(struct device *device, struct device_attribute *attr, char *buf)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned int val;
+ unsigned int lpx;
+
+ regmap_read(samsung->regmap, COMBO_MD0_TIME_CON0, &val);
+ lpx = (val & GENMASK(11, 4)) >> 4;
+
+ return sprintf(buf, "%d\n", lpx);
+
+}
+
+static ssize_t lpx_store(struct device *device, struct device_attribute *attr,
+ const char *buf, size_t count)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned long val;
+ unsigned long lpx = 0;
+
+ if (kstrtoul(buf, 10, &val))
+ return -EINVAL;
+
+ lpx |= T_LPX(val);
+ /* T_LP_EXIT_SKEW/T_LP_ENTRY_SKEW unconfig */
+ regmap_write(samsung->regmap, COMBO_MD0_TIME_CON0, lpx);
+ regmap_write(samsung->regmap, COMBO_MD1_TIME_CON0, lpx);
+ regmap_write(samsung->regmap, COMBO_MD2_TIME_CON0, lpx);
+
+ if (!samsung->c_option) {
+ regmap_write(samsung->regmap, DPHY_MC_TIME_CON0, lpx);
+ regmap_write(samsung->regmap, DPHY_MD3_TIME_CON0, lpx);
+ }
+
+ return count;
+}
+static DEVICE_ATTR_RW(lpx);
+
+static struct attribute *samsung_mipi_dcphy_cts_attrs[] = {
+ &dev_attr_lpx.attr,
+ &dev_attr_hs_prepare_or_prepare_3.attr,
+ &dev_attr_hs_zero_or_prebegin_3.attr,
+ &dev_attr_hs_trail_or_post_3.attr,
+ &dev_attr_hs_exit.attr,
+ &dev_attr_output_voltage.attr,
+ &dev_attr_res_up.attr,
+ &dev_attr_res_dn.attr,
+ &dev_attr_cap_peaking.attr,
+ &dev_attr_reg_400m.attr,
+ &dev_attr_reg_645m.attr,
+ NULL
+};
+
+static const struct attribute_group samsung_mipi_dcphy_cts_attr_group = {
+ .attrs = samsung_mipi_dcphy_cts_attrs,
+};
+
+static int samsung_mipi_dcphy_cts_sysfs_add(struct samsung_mipi_dcphy *samsung)
+{
+ struct device *dev = samsung->dev;
+ int ret;
+
+ ret = sysfs_create_group(&dev->kobj, &samsung_mipi_dcphy_cts_attr_group);
+ if (ret) {
+ dev_err(dev, "failed to register sysfs. err: %d\n", ret);
+ return ret;
+ };
+
+ return 0;
+}
+
+
 static int samsung_mipi_dcphy_probe(struct platform_device *pdev)
 {
    struct device *dev = &pdev->dev;
@@ -2474,6 +2954,7 @@ static int samsung_mipi_dcphy_probe(struct platform_device *pdev)
    samsung->stream_off = samsung_dcphy_rx_stream_off;
    mutex_init(&samsung->mutex);
    pm_runtime_enable(dev);
+ samsung_mipi_dcphy_cts_sysfs_add(samsung);
    return 0;
 }
diff --git a/drivers/phy/rockchip/phy-rockchip-samsung-dcphy.h b/drivers/phy/rockchip/phy-rockchip-samsung-dcphy.h
index b5e827d7cfc1..a53356c0eed6 100644
--- a/drivers/phy/rockchip/phy-rockchip-samsung-dcphy.h
+++ b/drivers/phy/rockchip/phy-rockchip-samsung-dcphy.h
@@ -48,6 +48,7 @@ struct samsung_mipi_dcphy {
    struct clk *pclk;
    struct regmap *regmap;
    struct regmap *grf_regmap;
+ int mode;
    struct reset_control *m_phy_rst;
    struct reset_control *s_phy_rst;
    struct reset_control *apb_rst;
19.10.2 Сила драйвера
19.10.2.1 Выбор выходного напряжения (400mV/200mV/530mV)
echo level > output_voltage
Настройки драйвера по умолчанию:
1. D-PHY: 2’b00
2. C-PHY: 2’b10
Соответствие уровней:
1. 2b’00 : 400mV
2. 2b’01 : 200mV
3. 2b’10 : 530mV
4. 2b’11 : 530mV
19.10.2.2 Синфазное напряжение LP
echo level > reg_645m
Соответствие уровней:
Опорное напряжение управляющего контакта LP: 645mV
1. 3’b000: 605mV
2. 3’b001: 625mV
3. 3’b010: 635mV
4. 3’b011: 645mV
5. 3’b100: 655mV
6. 3’b101: 665mV
7. 3’b110: 685mV
8. 3’b111: 725mV
19.10.2.3 Синфазное напряжение HS
echo level > reg_400m
Соответствие уровней:
1. 3’b000: 380mV / 230mV
2. 3’b001: 390mV / 220mV
3. 3’b010: 400mV / 210mV
4. 3’b011: 410mV / 200mV
5. 3’b100: 420mV / 190mV
6. 3’b101: 430mV / 180mV
7. 3’b110: 440mV / 170mV
8. 3’b111: 450mV / 160mV
19.10.2.4 Дифференциальное напряжение HS
Высокоскоростное дифференциальное напряжение совместно определяется следующими настраиваемыми подтягивающими и стягивающими резисторами:
VREG соответствует синфазному напряжению (поле регистра REG_400M).
19.10.2.4.1 Управление подтягивающим резистором высокоскоростного драйвера
echo level > res_up
Соответствие уровней:
1. 4’b0000: 43 ohm
2. 4’b0001: 46 ohm
3. 4’b0010: 49 ohm
4. 4’b0011: 52 ohm
5. 4’b0100: 56 ohm
6. 4’b0101: 60 ohm
7. 4’b0110: 66 ohm
8. 4’b0111: 73 ohm
9. 4’b1000: 30 ohm
10. 4’b1001: 31.2 ohm
11. 4’b1010: 32.5 ohm
12. 4’b1011: 34 ohm
13. 4’b1100: 35.5 ohm
14. 4’b1101: 37 ohm
15. 4’b1110: 39 ohm
16. 4’b1111: 41 ohm
19.10.2.4.2 Управление стягивающим резистором высокоскоростного драйвера
echo level > res_dn
Соответствие уровней:
1. 4’b0000: 43 ohm
2. 4’b0001: 46 ohm
3. 4’b0010: 49 ohm
4. 4’b0011: 52 ohm
5. 4’b0100: 56 ohm
6. 4’b0101: 60 ohm
7. 4’b0110: 66 ohm
8. 4’b0111: 73 ohm
9. 4’b1000: 30 ohm
10. 4’b1001: 31.2 ohm
11. 4’b1010: 32.5 ohm
12. 4’b1011: 34 ohm
13. 4’b1100: 35.5 ohm
14. 4’b1101: 37 ohm
15. 4’b1110: 39 ohm
16. 4’b1111: 41 ohm
19.10.2.5 Ёмкостная коррекция фронтов (cap peaking)
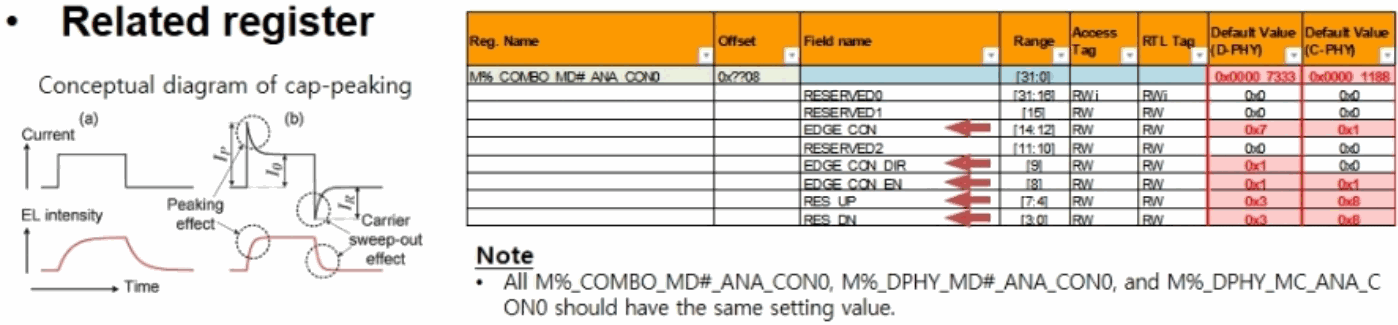
Редактируемая расшифровка исходного рисунка:
Регистр: M%_COMBO_MD#_ANA_CON0, смещение 0x0708, диапазон [31:0], значение D-PHY по умолчанию 0x0000_7333, C-PHY 0x0000_1188.
| Field | Range | Access Tag | RTL Tag | D-PHY | C-PHY |
|---|---|---|---|---|---|
| RESERVED0 | [31:16] | RWi | RWi | 0x0 | 0x0 |
| RESERVED1 | [15] | R/W | 0x0 | 0x0 | |
| EDGE_CON | [14:12] | R/W | 0x7 | 0x1 | |
| RESERVED2 | [11:10] | R/W | 0x0 | 0x0 | |
| EDGE_CON_DIR | [9] | R/W | 0x1 | 0x0 | |
| EDGE_CON_EN | [8] | R/W | 0x1 | 0x1 | |
| RES_UP | [7:4] | R/W | 0x3 | 0x8 | |
| RES_DN | [3:0] | R/W | 0x3 | 0x8 |
Примечание оригинала: все M%_COMBO_MD#_ANA_CON0, M%_DPHY_MD#_ANA_CON0 и M%_DPHY_MC_ANA_CON0 должны иметь одинаковое значение. Слева схема cap-peaking показывает ток, интенсивность EL, время, эффект пика и эффект удаления носителей.
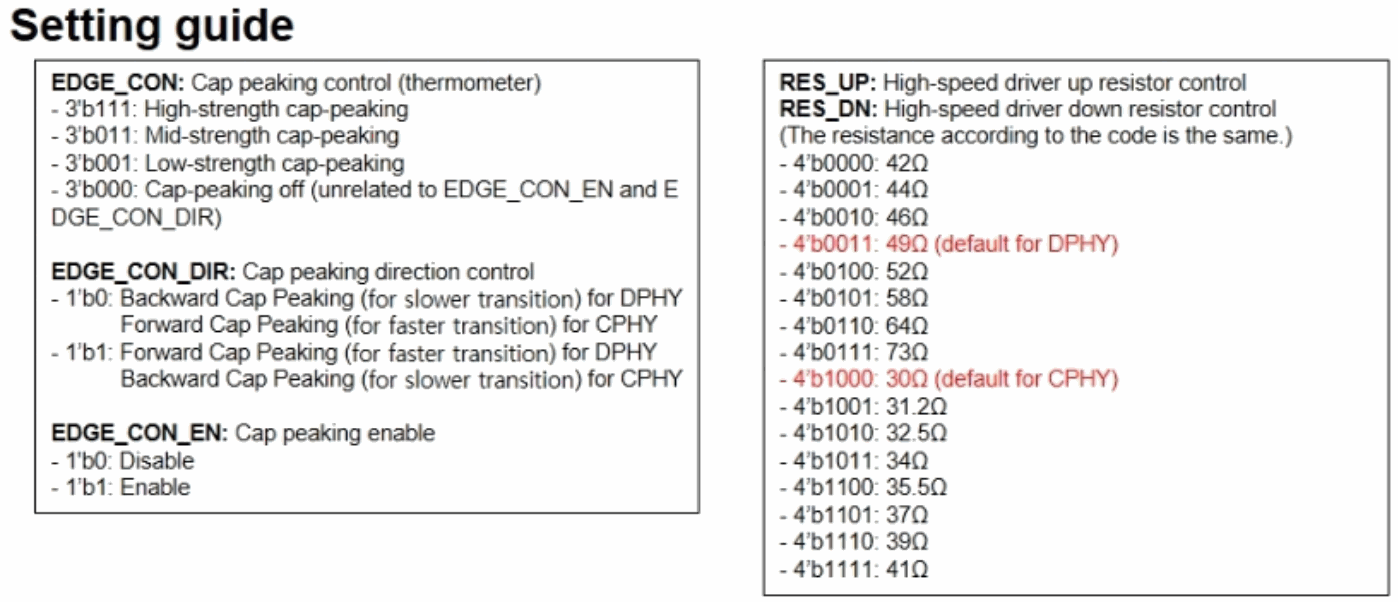
Редактируемая расшифровка исходного рисунка:
| Field | Value | Значение |
|---|---|---|
| EDGE_CON | 3’b111 | Сильная коррекция cap-peaking |
| EDGE_CON | 3’b011 | Средняя коррекция cap-peaking |
| EDGE_CON | 3’b001 | Слабая коррекция cap-peaking |
| EDGE_CON | 3’b000 | Отключено независимо от EDGE_CON_EN/EDGE_CON_DIR |
| EDGE_CON_DIR | 1’b0 | D-PHY: назад (медленнее); C-PHY: вперёд (быстрее) |
| EDGE_CON_DIR | 1’b1 | D-PHY: вперёд (быстрее); C-PHY: назад (медленнее) |
| EDGE_CON_EN | 1’b0 | Отключено |
| EDGE_CON_EN | 1’b1 | Включено |
EDGE_CON использует термометрический код. RES_UP и RES_DN управляют подтягивающим/стягивающим сопротивлением высокоскоростного драйвера; одинаковые коды дают одинаковое сопротивление. Таблица сохраняет значения рисунка, отличающиеся на некоторых уровнях от 43/46/49/52/56/60/66 ohm в тексте; скрытого согласования нет.
| RES_UP / RES_DN | ohm | По умолчанию |
|---|---|---|
| 4’b0000 | 42 | |
| 4’b0001 | 44 | |
| 4’b0010 | 46 | |
| 4’b0011 | 49 | D-PHY |
| 4’b0100 | 52 | |
| 4’b0101 | 58 | |
| 4’b0110 | 64 | |
| 4’b0111 | 73 | |
| 4’b1000 | 30 | C-PHY |
| 4’b1001 | 31.2 | |
| 4’b1010 | 32.5 | |
| 4’b1011 | 34 | |
| 4’b1100 | 35.5 | |
| 4’b1101 | 37 | |
| 4’b1110 | 39 | |
| 4’b1111 | 41 |
echo level > cap_peaking
level: 0~7
19.10.3 Тайминги сигналов
Все параметры сигналов в красных рамках ниже можно изменять.
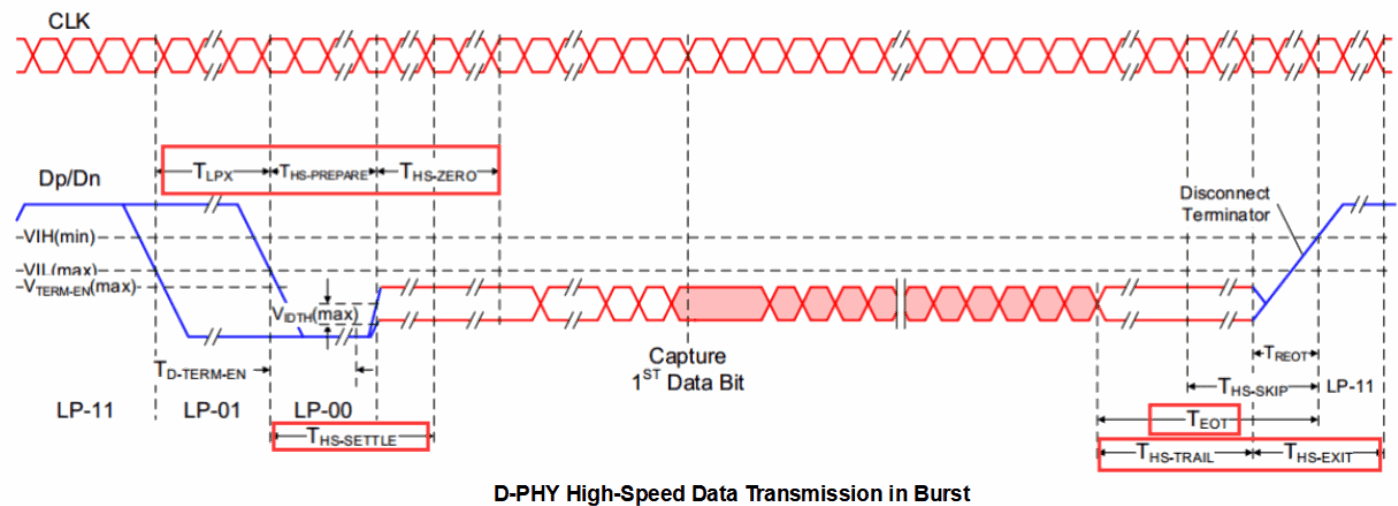
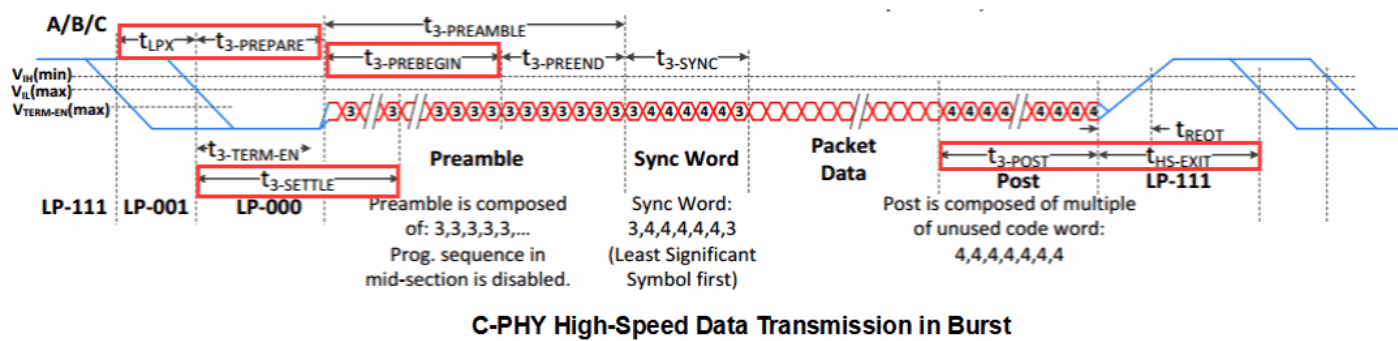
Изменяйте значения count относительно считанных значений, например для Tlpx:
cat lpx
19.10.3.1 Tlpx
echo count > lpx
19.10.3.2 Ths_prepare_or_prepare_3
echo count > hs_prepare_or_prepare_3
19.10.3.3 Ths_zero_or_prebegin_3
echo count > hs_zero_or_prebegin_3
19.10.3.4 Ths_trail_or_post_3
echo count > hs_trail_or_post_3
19.10.3.5 Ths_exit
echo count > hs_exit