
Diese vollständige Referenz folgt der 74-seitigen chinesischen Quelle V2.3.0, vollständig ins Englische und Russische übersetzt; Deutsch folgt der geprüften englischen Aufbereitung. Ein entsprechendes englisches PDF wurde nicht bereitgestellt; alle Fassungen verwenden die chinesischen Originalabbildungen mit ihren eingebetteten Beschriftungen. Dies ist eine ArmSoM-Plattformreferenz. Die Quelle umfasst RK3576 mit Kernel 6.1 sowie RK3588 mit Kernel 5.10/6.1. Prüfen Sie tatsächliches Board, SDK/BSP, Panel, Einschaltsequenz und Schnittstellenverdrahtung. Es erfolgte keine Hardwareprüfung auf Board-Ebene; allgemeine Unterstützung aller ArmSoM-Boards wird nicht behauptet.
Beispiele, Wellenformen und Messungen stammen aus dem Quelldokument, nicht aus ArmSoM-Tests. Registerzugriffe, Änderungen an PHY-Spannung/Timing und Patches können Anzeige oder System stören; es wurden keine Hardwarebefehle ausgeführt. Code, Kommentare, Befehle und Parameter bleiben im Quelltext erhalten; Widersprüche werden nicht stillschweigend korrigiert.
Redaktionelle Hinweise · ArmSoM · Rockchip Linux
1. Einführung
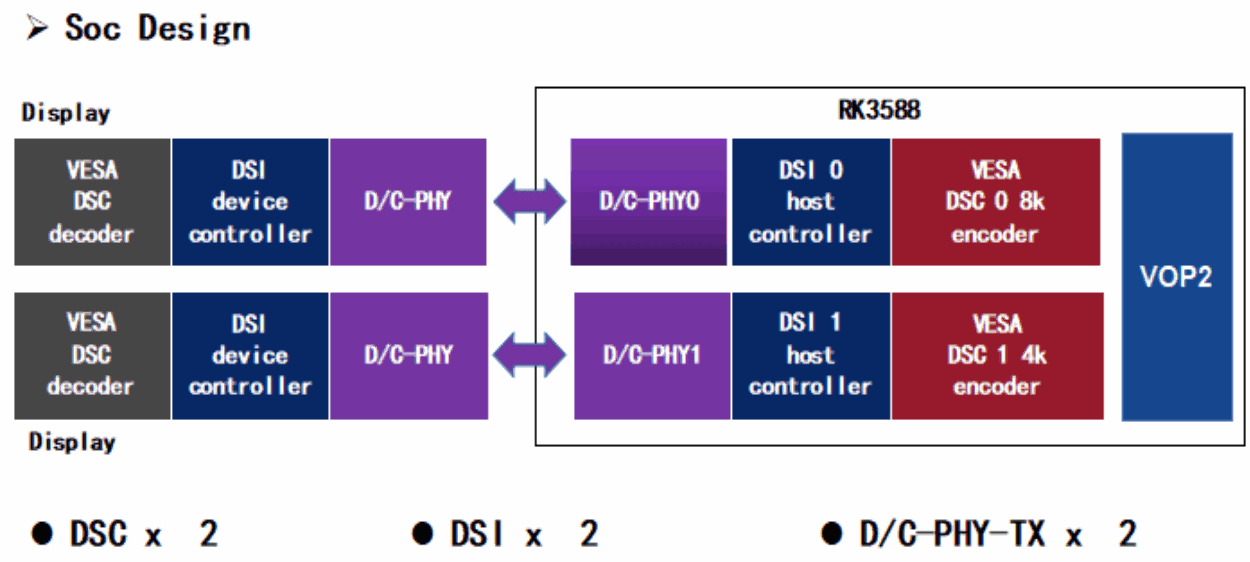
DSI-2 gehört zu den Kommunikationsprotokollen der MIPI Alliance. DWC-MIPI-DSI2 ist ein digitaler Controller-Kern, der sämtliche in der MIPI-DSI2-Spezifikation definierten Protokollfunktionen umsetzt. Er unterstützt die physikalischen Schnittstellen D-PHY und C-PHY sowie zwei Datenpfade für Display Stream Compression (DSC).
2. MIPI-DSI2-Funktionen
1. MIPI® Alliance-Spezifikation Display Serial Interface 2 (DSI-2), Version 1.1
2. MIPI® Alliance-Spezifikation Display Command Set (DCS), Version 1.4
3. MIPI® Alliance-Spezifikation D-PHY v2.0
4. MIPI® Alliance-Spezifikation C-PHY v1.1
5. Vier Daten-Lanes bei D-PHY und drei Daten-Trios bei C-PHY
6. Bidirektionale Kommunikation und Escape-Modus über Daten-Lane 0
7. Kontinuierlicher und nichtkontinuierlicher Takt bei D-PHY sowie nichtkontinuierlicher Takt bei C-PHY
8. End-of-Transmission-Paket (EoTp)
9. Scrambling
10. VESA DSC 1.1/1.2a
11. Bis 4.5 Gbps je Lane bei D-PHY
12. Bis 2.0 Gsps je Trio bei C-PHY
3. Unterschiede zwischen den DSI-Schnittstellen von RK3576 und RK3588
| Merkmal | RK3576 | RK3588 |
|---|---|---|
| Zweikanalbetrieb | Nicht unterstützt | Unterstützt |
| Maximale Auflösung | 2560x1600@60Hz | 4096x2304@60Hz |
| Daten-Lanes | 1/2/4 Lanes | 1/2/4/8 Lanes |
| Maximale Lane-Rate | D-PHY: 2.5Gbps/lane C-PHY: 1.7Gsps/lane |
D-PHY: 4.5Gbps/lane C-PHY: 2.0Gsps/lane |
| Farbformat | RGB | RGB |
| Maximale Farbtiefe | 10 Bit | 10 Bit |
| DSC | Nicht unterstützt | Unterstützt VESA DSC 1.1/1.2a |
| C-PHY | Unterstützt | Unterstützt |
4. Unterschiede zwischen MIPI DSI-2 Host und MIPI DSI Host
MIPI DSI-2 unterstützt alle Funktionen des MIPI-DSI-Protokolls und zusätzlich MIPI C-PHY.
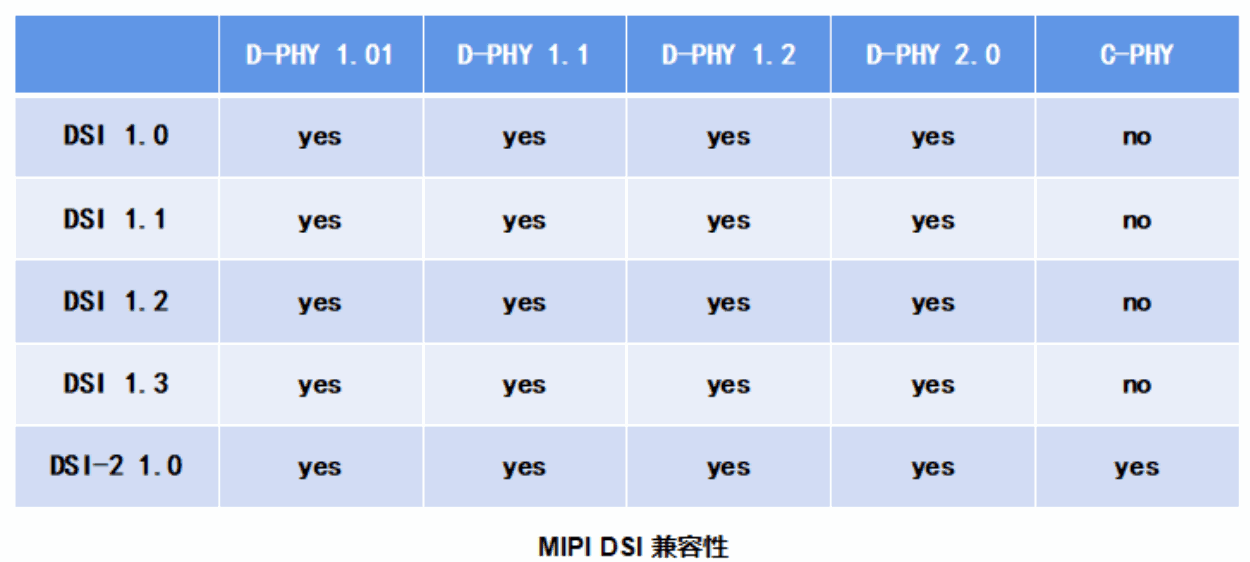
Editierbare Abschrift der Originalabbildung:
| DSI | D-PHY 1.01 | D-PHY 1.1 | D-PHY 1.2 | D-PHY 2.0 | C-PHY 1.0 |
|---|---|---|---|---|---|
| DSI 1.0 | Ja | Ja | Ja | Ja | Nein |
| DSI 1.1 | Ja | Ja | Ja | Ja | Nein |
| DSI 1.2 | Ja | Ja | Ja | Ja | Nein |
| DSI 1.3 | Ja | Ja | Ja | Ja | Nein |
| DSI-2 1.0 | Ja | Ja | Ja | Ja | Ja |
5. Unterschiede bei MIPI DPHY
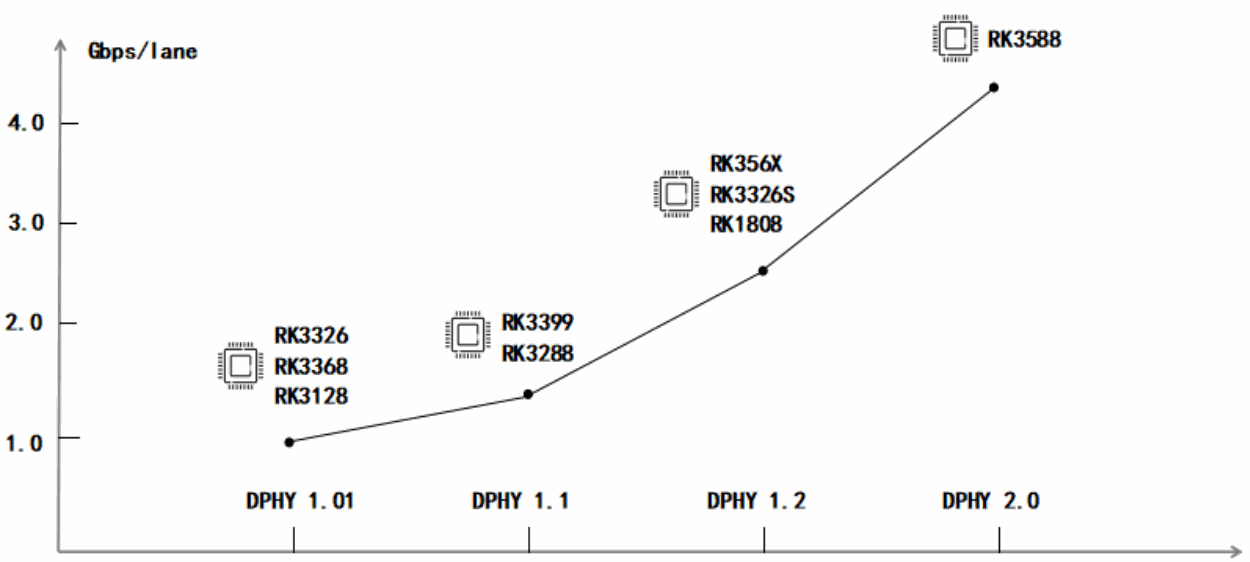
Die MIPI-DPHY-Version von RK3588 unterscheidet sich von früheren Plattformen und unterstützt bis 4.5 Gbps Bandbreite.
6. Anwendungen
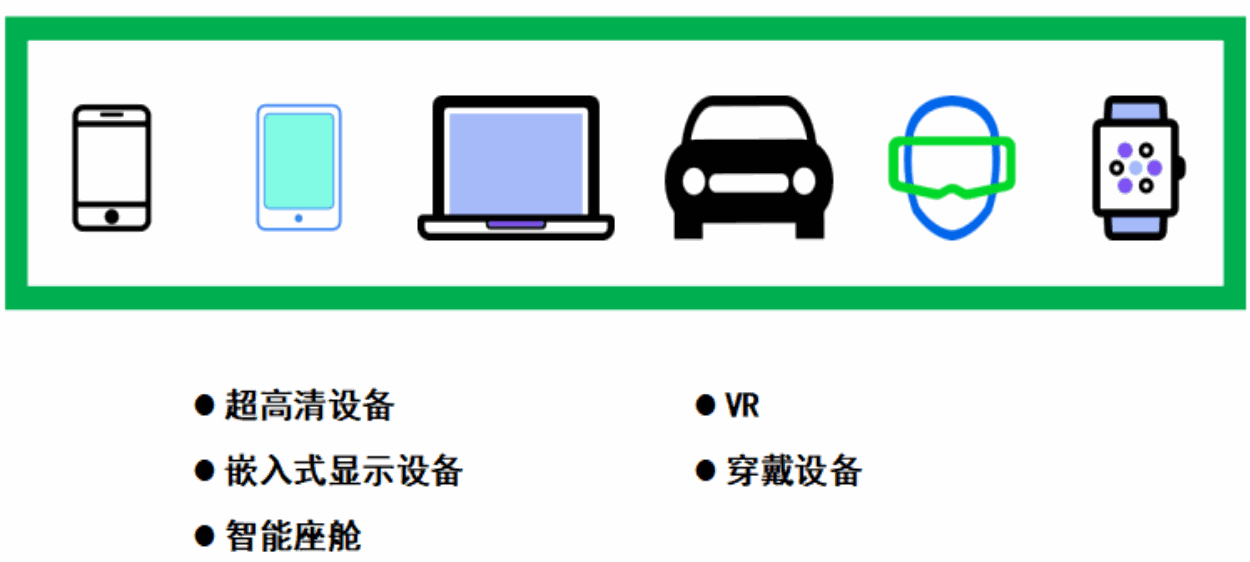
MIPI DSI verwendet differentielle Signalübertragung, um Pinanzahl und Hardwarekomplexität bei guter Hardwarekompatibilität zu reduzieren. MIPI-DSI-basierte IP zeichnet sich außerdem durch geringen Energieverbrauch und geringe elektromagnetische Störungen aus.
Die folgende Abbildung zeigt Anwendungsbereiche.
7. Treibercode
7.1 U-Boot
7.1.1 Treiberpfad
drivers/video/drm/dw_mipi_dsi2.c
drivers/video/drm/samsung_mipi_dcphy.c
7.1.2 Treiberkonfiguration
CONFIG_DRM_ROCKCHIP_DW_MIPI_DSI2=y
CONFIG_DRM_ROCKCHIP_SAMSUNG_MIPI_DCPHY=y
7.2 Kernel
7.2.1 Treiberpfad
MIPI DSI-2 host controller:
drivers/gpu/drm/rockchip/dw-mipi-dsi2-rockchip.c
MIPI DCPHY:
drivers/phy/rockchip/phy-rockchip-samsung-dcphy.c
7.2.2 Treiberkonfiguration
cONFIG_ROCKCHIP_DW_MIPI_DSI=y
CONFIG_PHY_ROCKCHIP_SAMSUNG_DCPHY=y
7.2.3 Referenz-Device-Trees
DTS-Pfade:
arch/arm64/boot/dts/rockchip/rk3588-evb.dtsi
arch/arm64/boot/dts/rockchip/rk3588-evb1-lp4.dtsi
arch/arm64/boot/dts/rockchip/rk3588-evb2-lp4.dtsi
arch/arm64/boot/dts/rockchip/rk3588-evb3-lp5.dtsi
arch/arm64/boot/dts/rockchip/rk3588-evb4-lp4.dtsi
arch/arm64/boot/dts/rockchip/rk3588s-evb.dtsi
arch/arm64/boot/dts/rockchip/rk3588s-evb1-lp4x.dtsi
arch/arm64/boot/dts/rockchip/rk3588s-evb2-lp5.dtsi
arch/arm64/boot/dts/rockchip/rk3588s-evb4-lp4x.dtsi
DTS-Konfigurationsszenarien:
rk3588-evb1: dsi0->dphy->1080p_panel && dsi1->dphy->1080p_panel;
rk3588-evb2: dsi1->dphy->1080p_panel;
rk3588-evb3: dsi0->dphy->1080p_panel && dsi1->cphy->cphy_panel;
rk3588-evb4: dsi0->dphy->1080p_panel;
rk3588s-evb1: dsi0->dphy->1080p_panel && dsi1->dphy->cmd_no_dsc_panel;
rk3588s-evb2: dsi0->cphy->cphy_panel & dsi1->dphy->1080p_panel;
rk3588s-evb4: dsi0->dphy->1080p_panel && dsi1->dphy->cmd_dsc_panel;
8. DSI-Controller und Panel konfigurieren
8.1 DTS-Konfiguration
&dsi0 {
    status = "okay";
    //rockchip,lane-rate = <1000>;
    //auto-calculation-mode;
    //disable-hold-mode;
    //support-psr;
};
&dsi0_panel {
    status = "okay";
    compatible = "simple-panel-dsi";
    reg = <0>;
    power-supply = <&vcc3v3_lcd_n>;
    backlight = <&backlight>;
    reset-gpios = <&gpio2 RK_PB4 GPIO_ACTIVE_LOW>;
    reset-delay-ms = <10>;
    enable-delay-ms = <10>;
    prepare-delay-ms = <10>;
    unprepare-delay-ms = <10>;
    disable-delay-ms = <60>;
    dsi,flags = <(MIPI_DSI_MODE_VIDEO | MIPI_DSI_MODE_VIDEO_BURST |
        MIPI_DSI_MODE_LPM | MIPI_DSI_MODE_EOT_PACKET)>;
    dsi,format = <MIPI_DSI_FMT_RGB888>;
    dsi,lanes = <4>;
    //phy-c-option;
    //compressed-data;
    //slice-width = <720>;
    //slice-height = <65>;
    //version-major = <1>;
    //version-minor = <1>;
    panel-init-sequence = [
        ...
        05 78 01 11
        05 00 01 29
    ];
    panel-exit-sequence = [
        05 00 01 28
        05 00 01 10
    ];
    disp_timings0: display-timings {
        native-mode = <&dsi0_timing0>;
        dsi0_timing0: timing0 {
            clock-frequency = <132000000>;
            hactive = <1080>;
            vactive = <1920>;
            hfront-porch = <15>;
            hsync-len = <4>;
            hback-porch = <30>;
            vfront-porch = <15>;
            vsync-len = <2>;
            vback-porch = <15>;
            hsync-active = <0>;
            vsync-active = <0>;
            de-active = <0>;
            pixelclk-active = <0>;
        };
    };
};
8.2 Konfigurationsdetails
8.2.1 Allgemeine Konfiguration
| Eigenschaft | Beschreibung | Wert |
|---|---|---|
| rockchip,lane-rate | MIPI-Lane-Rate manuell festlegen | Unterstützte Einheiten: D-PHY: Mbps/lane oder Kbps/lane C-PHY: Msps/lane oder Ksps/lane Für 800Mbps: rockchip,lane-rate = <800>; oder rockchip,lane-rate = <800000>; |
| auto-calculation | Auto-Calculation-Modus aktivieren | Zeichenfolge vom booleschen Typ (Formulierung der Quelle) |
| disable-hold-mode | Frame-Aktualisierungen ohne TE-Konfiguration erlauben | Zeichenfolge vom booleschen Typ (Formulierung der Quelle) |
| support-psr | PSR aktivieren | Zeichenfolge vom booleschen Typ (Formulierung der Quelle) |
| compatible | compatible | simple-panel-dsi |
| power-supply | Panelversorgung [optional] | Referenz auf den zugehörigen Spannungsregler |
| backlight | Hintergrundbeleuchtung | Referenz auf die Hintergrundbeleuchtung |
| enable-gpios | GPIO zur Panelaktivierung [optional] | GPIO-Referenz |
| reset-gpios | GPIO für Panel-Reset | GPIO-Referenz |
| reset-delay-ms | Verzögerung der Panel-Sequenz |
Siehe Panel-Spezifikation |
| enable-delay-ms | Verzögerung der Panel-Sequenz |
Siehe Panel-Spezifikation |
| prepare-delay-ms | Verzögerung der Panel-Sequenz |
Siehe Panel-Spezifikation |
| unprepare-delay-ms | Verzögerung der Panel-Sequenz |
Siehe Panel-Spezifikation |
| disable-delay-ms | Verzögerung der Panel-Sequenz |
Siehe Panel-Spezifikation |
| dsi,flags | DSI2-Betriebsmodus | Befehlsmodus: MIPI_DSI_MODE_LPM | MIPI_DSI_MODE_EOT_PACKET |
| dsi,flags | DSI2-Betriebsmodus | Videomodus: MIPI_DSI_MODE_VIDEO | MIPI_DSI_MODE_VIDEO_BURST | MIPI_DSI_MODE_LPM | MIPI_DSI_MODE_EOT_PACKET |
| dsi,format | Pixeldatenformat | MIPI_DSI_FMT_RGB888 |
| dsi,format | Pixeldatenformat | MIPI_DSI_FMT_RGB666 |
| dsi,format | Pixeldatenformat | MIPI_DSI_FMT_RGB666_PACKED |
| dsi,format | Pixeldatenformat | MIPI_DSI_FMT_RGB565 |
| dsi,lanes | Anzahl der MIPI-Daten-Lanes | 1/2/3 Trios [cphy] |
| dsi,lanes | Anzahl der MIPI-Daten-Lanes | 6 Trios [Zweikanal-CPHY] |
| dsi,lanes | Anzahl der MIPI-Daten-Lanes | 1/2/3/4 Lanes [dphy] |
| dsi,lanes | Anzahl der MIPI-Daten-Lanes | 8 Lanes [Zweikanal-DPHY] |
| phy-c-option | C-PHY-Panel [Option] | Zeichenfolge vom booleschen Typ (Formulierung der Quelle) |
| compressed-data | Panel mit DSC [optional] | Zeichenfolge vom booleschen Typ (Formulierung der Quelle) |
| slice-width | DSC-Slice-Breite [optional] | Siehe Panel-Spezifikation |
| slice-height | DSC-Slice-Höhe [optional] | Siehe Panel-Spezifikation |
| version-major | DSC-Version [optional] | Siehe Panel-Spezifikation |
| version-minor | DSC-Version [optional] | Siehe Panel-Spezifikation |
| panel-init-sequence | Initialisierungssequenz beim Einschalten des Panels | [hex] data_type delay_ms payload_lenth payload |
| panel-exit-sequence | Ausschaltsequenz des Panels | [hex] data_type delay_ms payload_lenth payload |
| display-timing | Panel-Timing | Siehe Panel-Spezifikation |
8.2.2 Anzeige-Timing
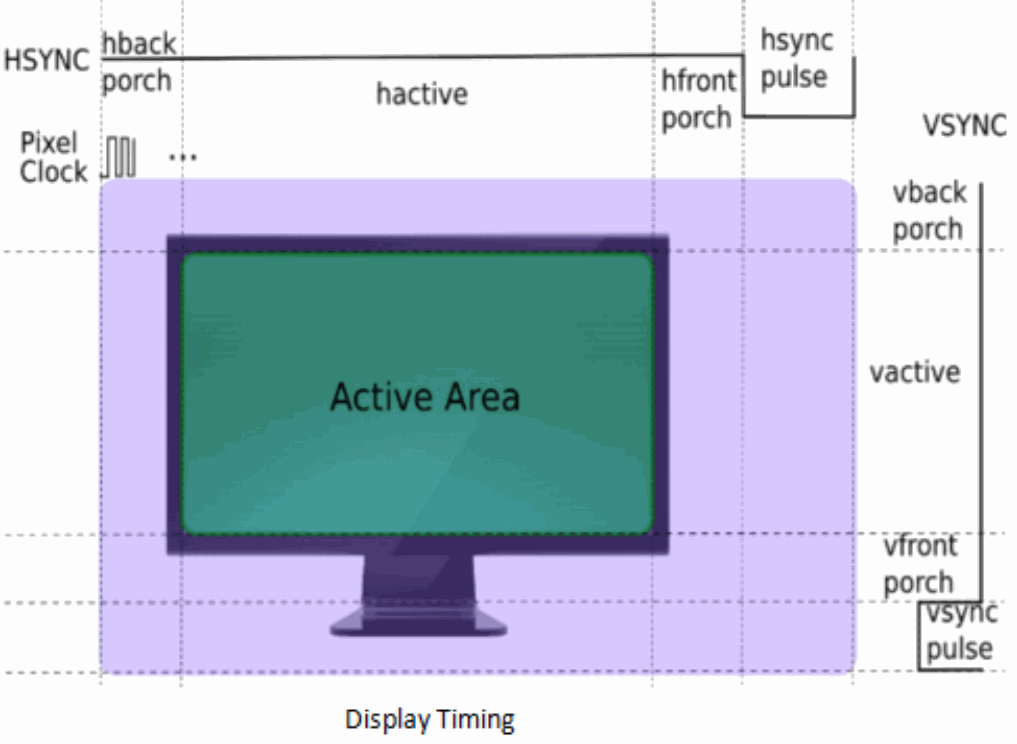
8.2.3 dsi,flags
8.2.3.1 Taktart
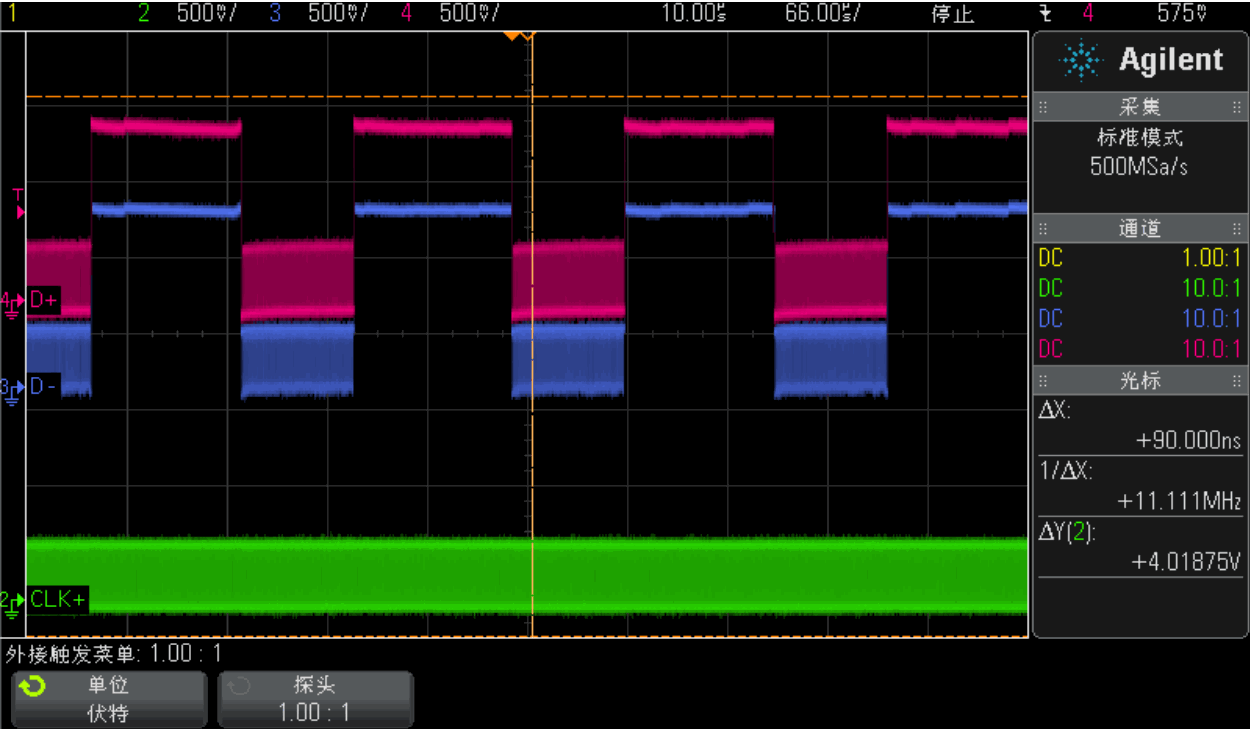
Abschnitt 5.6.1 „Clock Requirements“ der MIPI-DSI-Spezifikation verlangt, dass jeder DSI-Sender und -Empfänger kontinuierlichen Taktbetrieb auf der Clock-Lane unterstützt; nichtkontinuierlicher Betrieb ist optional. Daher bestimmen die Anforderungen der Peripherie, ob die Clock-Lane einer Displayanwendung kontinuierlich oder nichtkontinuierlich arbeitet.
Standardmäßig arbeitet die MIPI-DPHY-Clock-Lane kontinuierlich; Master und Slave eines DSI-Anzeigesystems unterstützen dies. Benötigt die Peripherie den Host-Takt, muss die Clock-Lane wie nachfolgend gezeigt kontinuierlich betrieben werden.
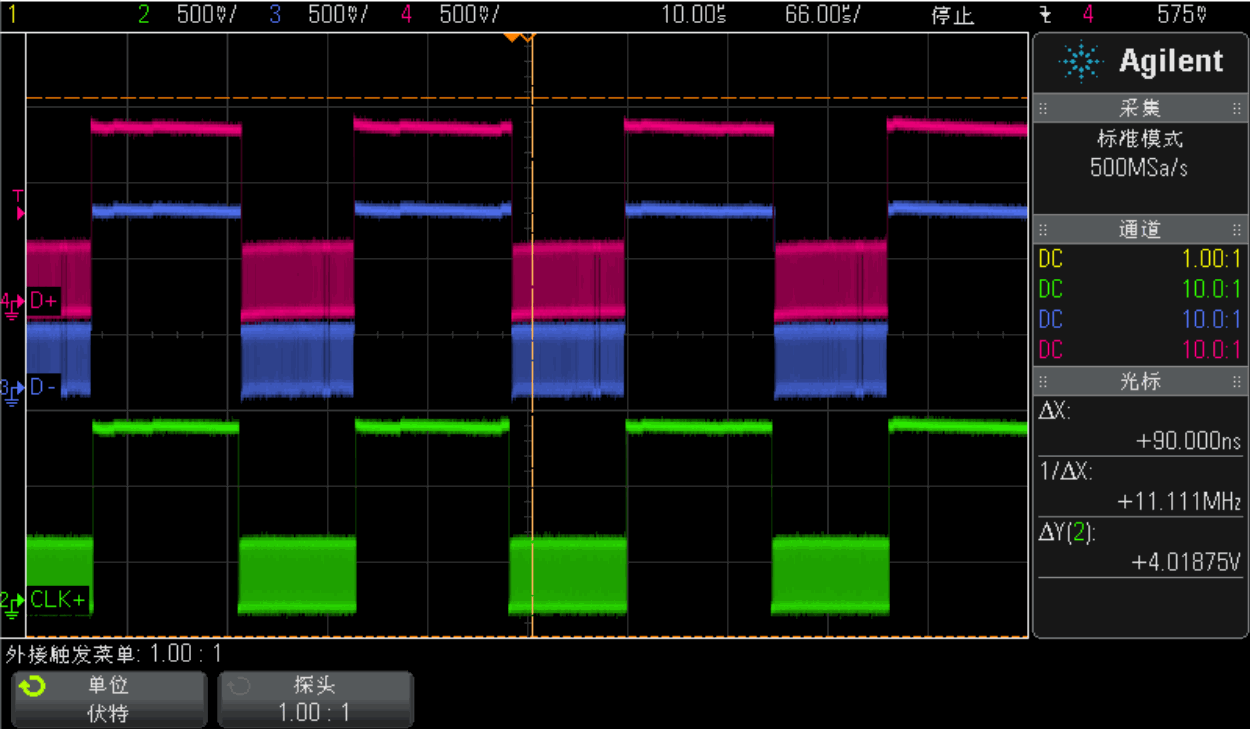
Ist Energieeinsparung wichtig, insbesondere während der Übertragung, vermeidet nichtkontinuierlicher Takt unnötigen Verbrauch ohne Datenübertragungsbedarf. Ergänzen Sie MIPI_DSI_CLOCK_NON_CONTINUOUS in dsi,flags, um die MIPI-DPHY-Clock-Lane wie gezeigt nichtkontinuierlich zu betreiben.
8.2.3.2 Eotp
DSI-Spezifikation V1.0 und ältere Versionen unterstützen Eotp nicht. Geräte nach neueren Spezifikationen müssen Eotp erzeugen und erkennen können. Die Quelle bezeichnet die RK3588/RK3576-DSI-Version hier als V2.0. Für die Zusammenarbeit mit älteren Geräten muss der Host Erzeugung und Erkennung ein- oder ausschalten können. Ob Eotp aktiviert wird, richtet sich letztlich nach der Panel-Unterstützung.
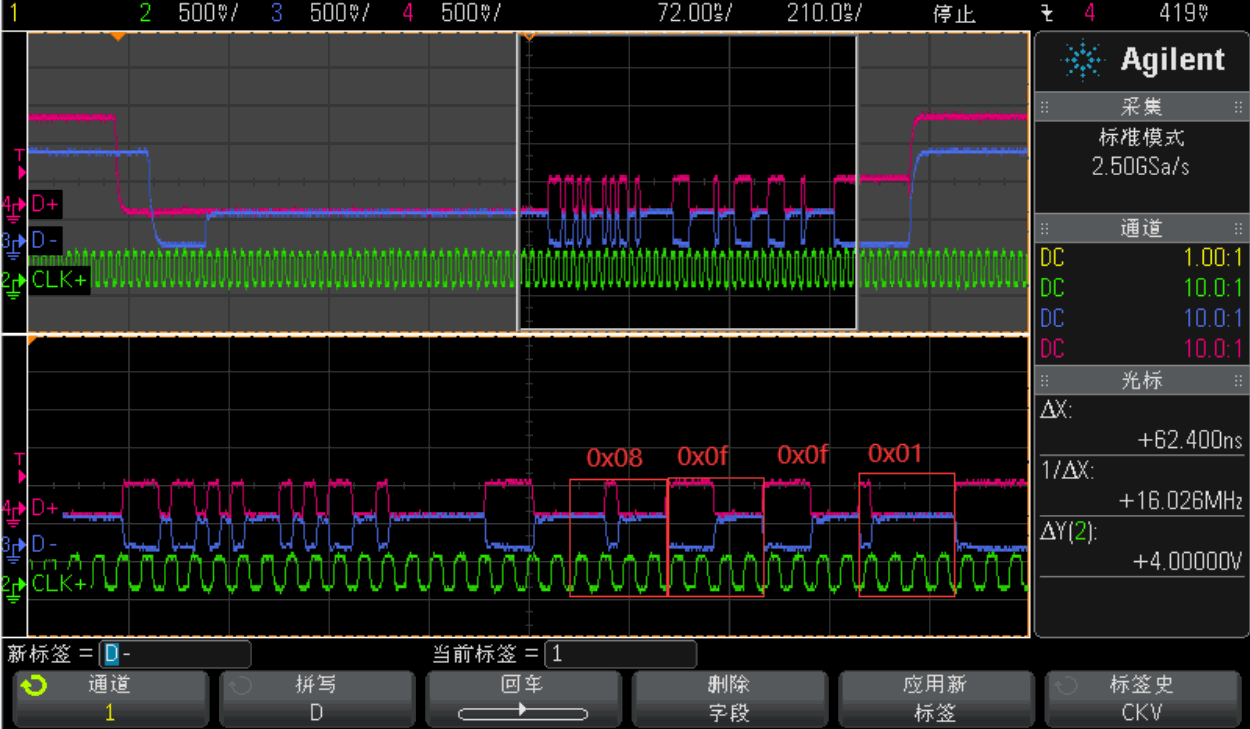
Eotp ist ein Kurzpaket, das das Ende der Hochgeschwindigkeitsübertragung auf der Datenverbindung kennzeichnet. Es soll vor allem deren Robustheit verbessern; im LP-Modus muss DSI daher kein Eotp senden.
Anders als andere DSI-Pakete besitzt Eotp ein festes Format:
Data Type = DI [5:0] = 0b001000
Virtual Channel = DI [7:6] = 0b00
Payload Data [15:0] = 0x0F0F
ECC [7:0] = 0x01
MIPI_DSI_MODE_EOT_PACKET in dsi,flags steuert, ob der SoC-MIPI-DSI-TX im Hochgeschwindigkeitsmodus Eotp sendet. Die folgende Wellenform zeigt Eotp im HSDT-Modus.
8.2.3.3 BLANK_HS_EN
Auf einer Daten-Lane enthält eine Zeile normalerweise zwei LP11-Austastintervalle, wie nachfolgend gezeigt.
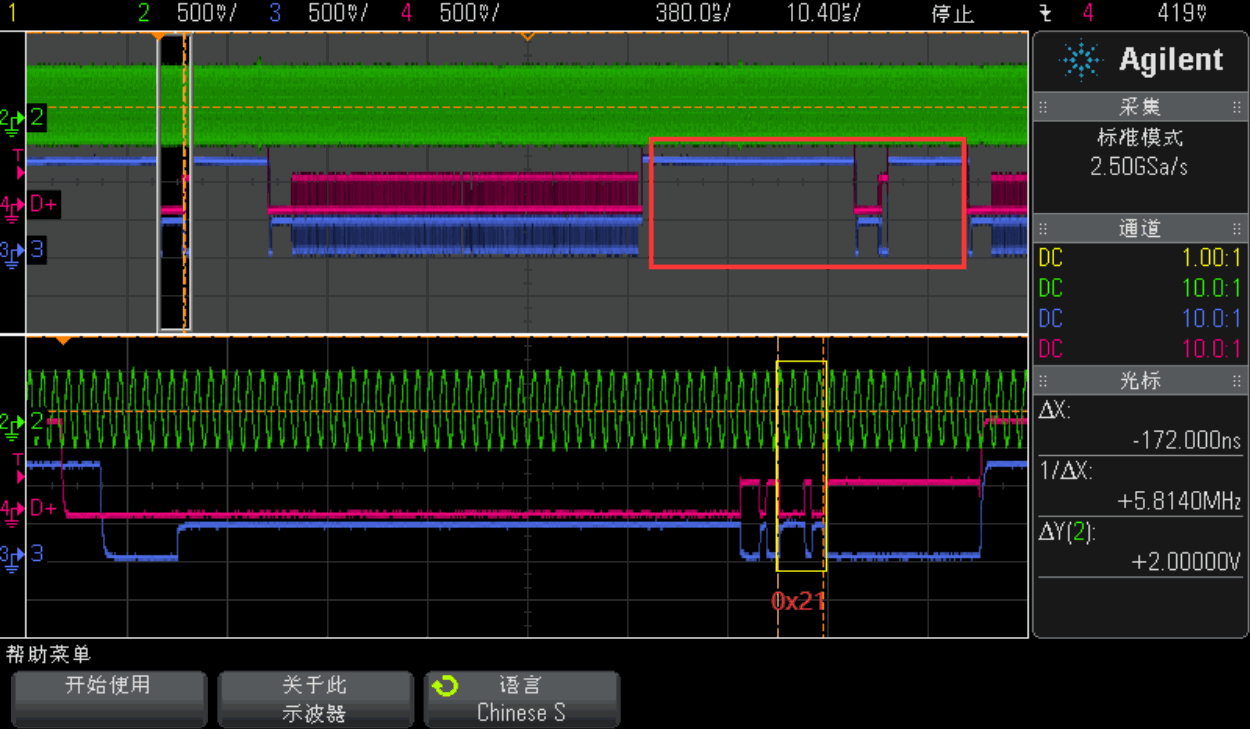
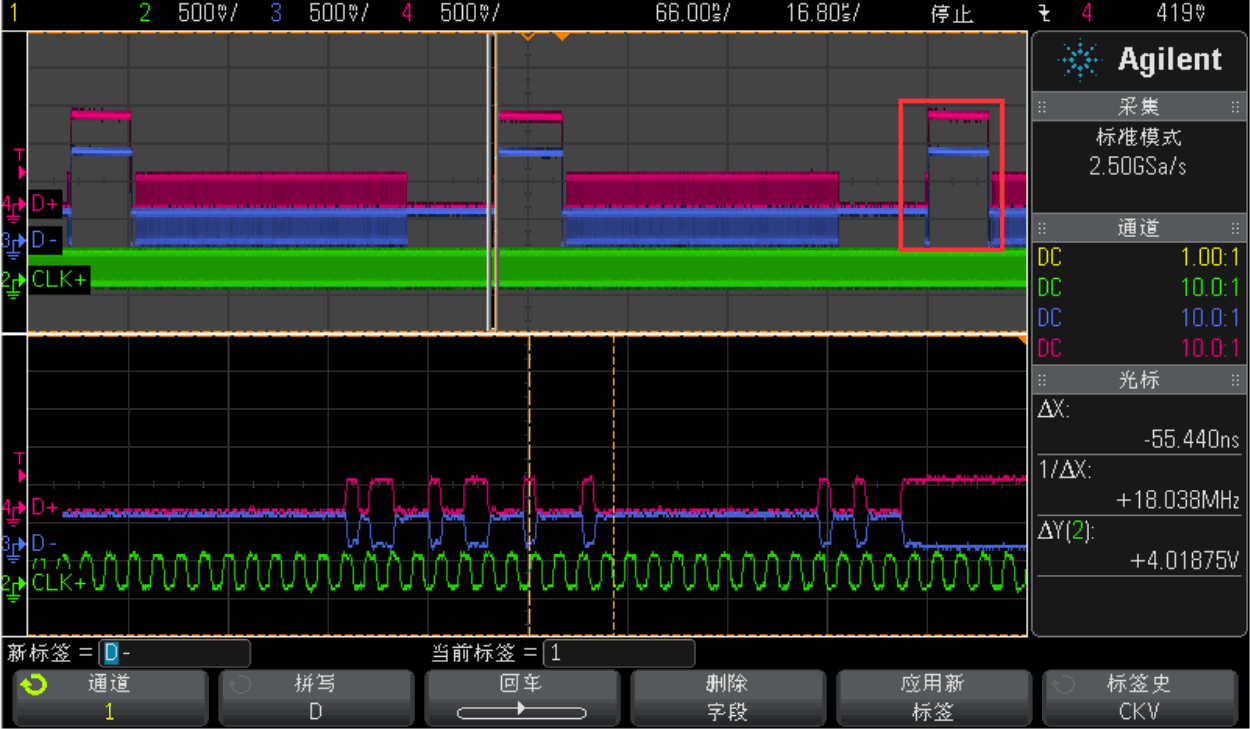
Manche Anzeigemodule oder externen MIPI-Bridge-Chips unterstützen keine zwei LP-11-Intervalle während Hblank. Ergänzen Sie BLK_HFP_HS_EN oder BLK_HBP_HS_EN in dsi,flags, damit HFP beziehungsweise HBP im Hochgeschwindigkeitsmodus bleibt.
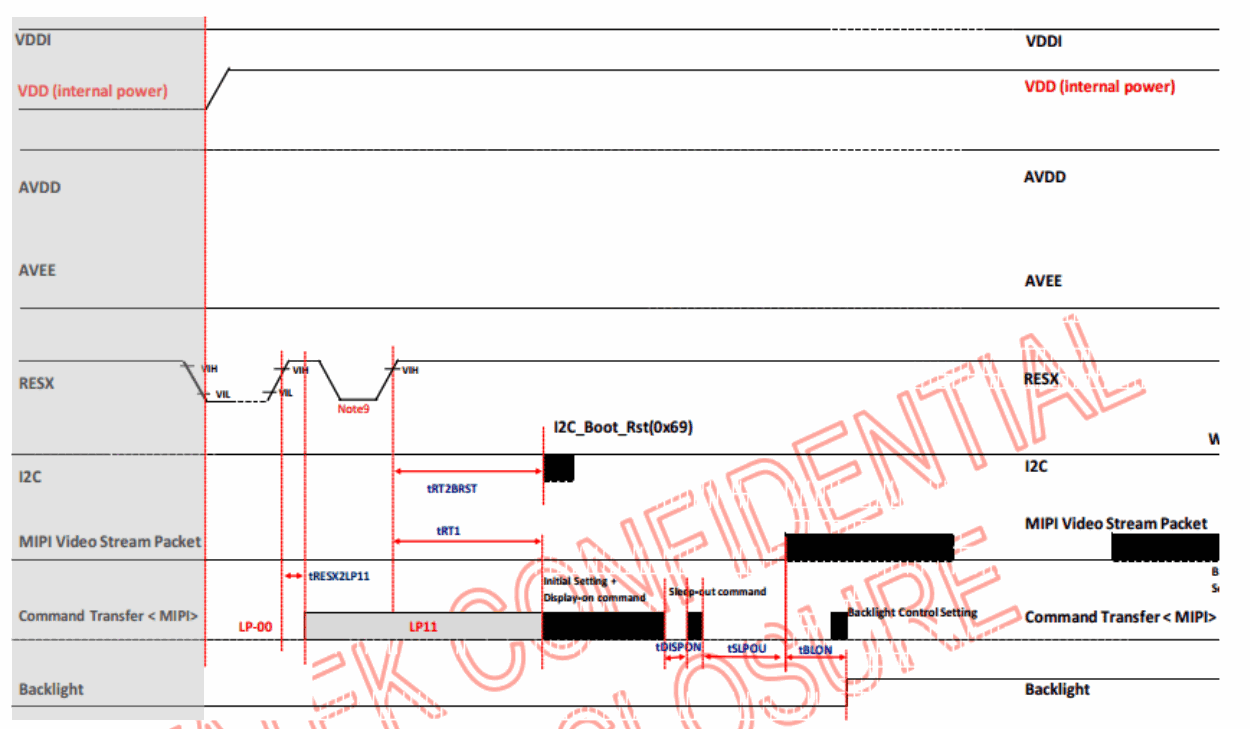
8.2.4 Einschaltsequenz des Panels
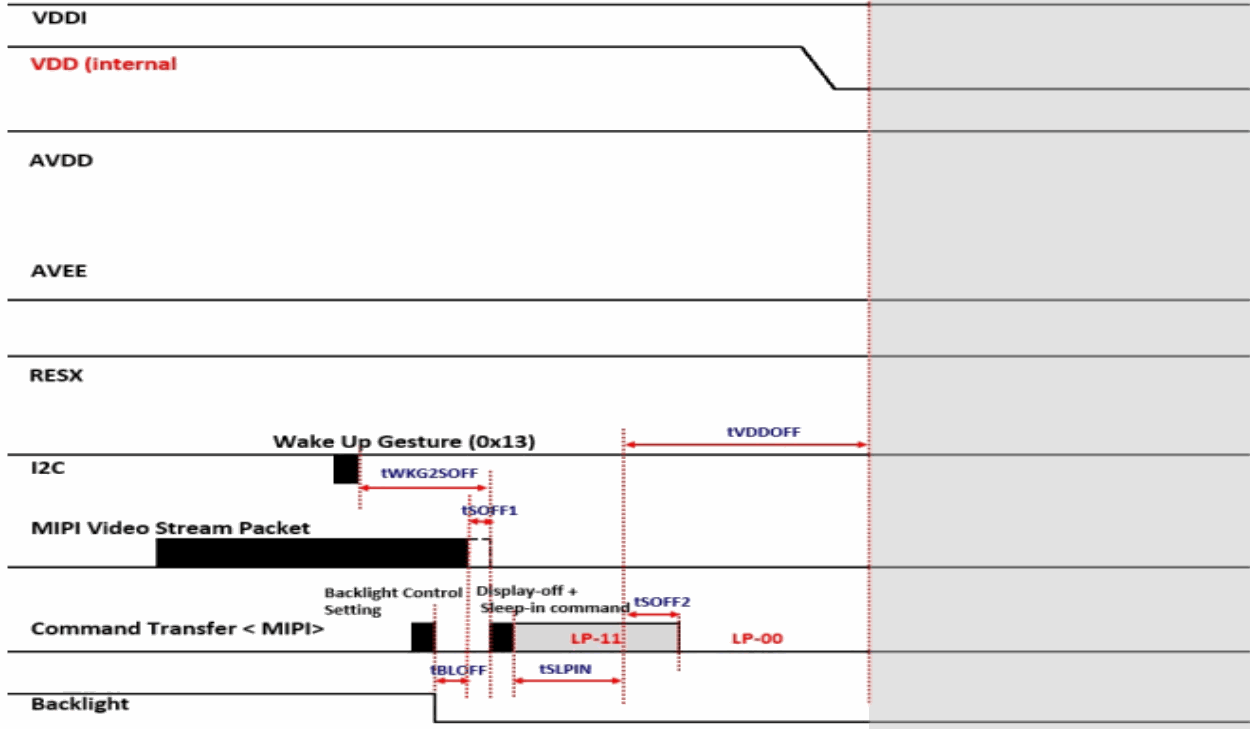
8.2.5 Ausschaltsequenz des Panels
8.2.6 Übliche Datentypen der Initialisierungssequenz
| Datentyp | Beschreibung | Paketgröße |
|---|---|---|
| 0x03 | Generisches kurzes WRITE, ohne Parameter | Kurz |
| 0x13 | Generisches kurzes WRITE, 1 Parameter | Kurz |
| 0x23 | Generisches kurzes WRITE, 2 Parameter | Kurz |
| 0x29 | Generisches langes WRITE | Lang |
| 0x05 | Kurzes DCS-WRITE, ohne Parameter | Kurz |
| 0x15 | Kurzes DCS-WRITE, 1 Parameter | Kurz |
| 0x07 | Kurzes DCS-WRITE, 1 Parameter, DSC EN | Kurz |
| 0x0a | Langes DCS-WRITE, PPS, 128 Byte | Lang |
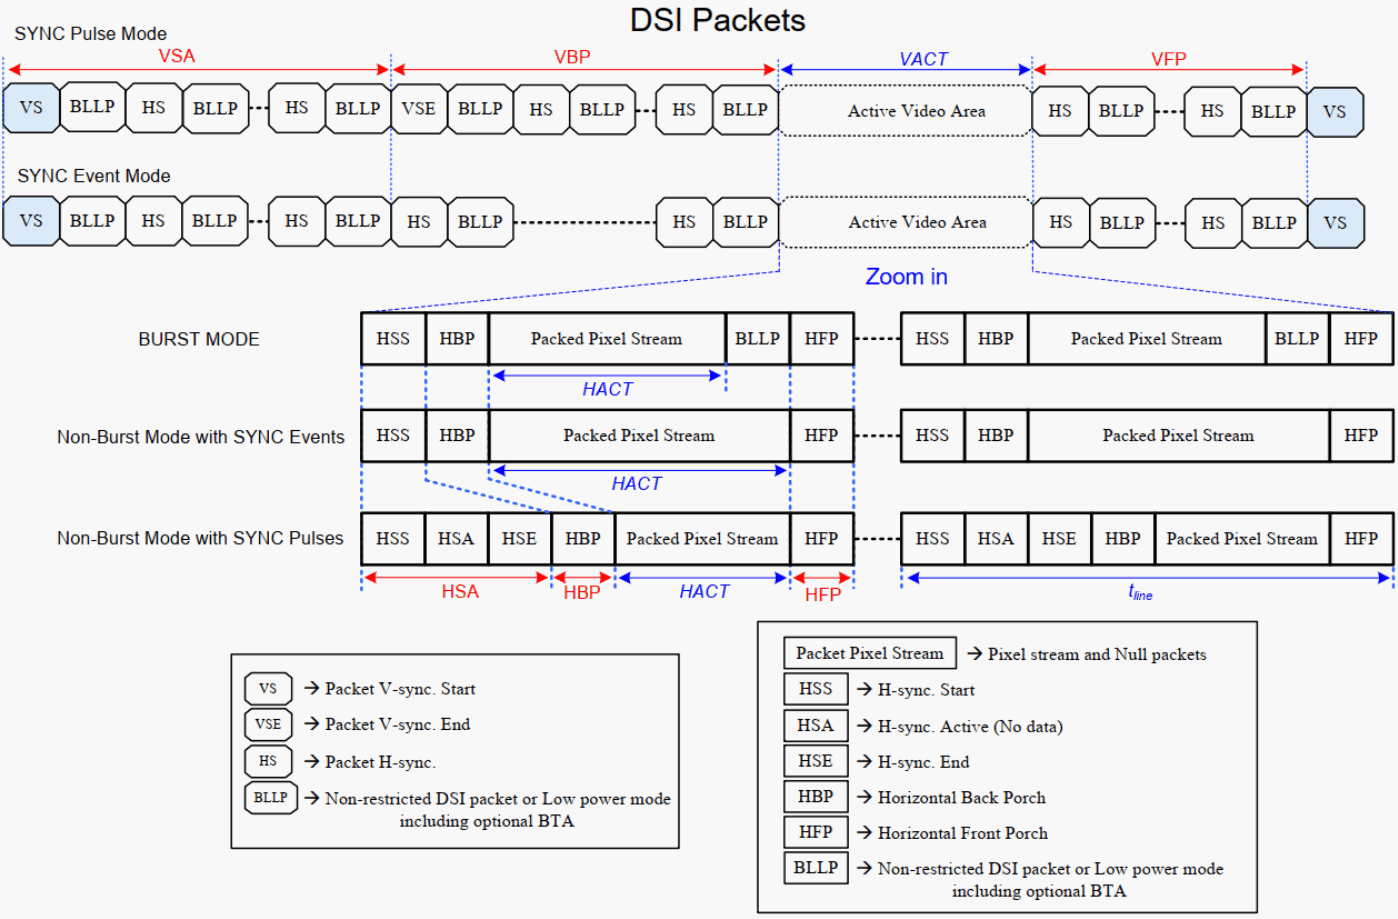
9. Timing im DSI-Videomodus
10. Bandbreite
Der MIPI-DSI-Treiber berechnet die Bandbreite für jeden Betriebsmodus automatisch anhand folgender Formeln. Bei der Fehlersuche können Sie das Ergebnis mit rockchip,lane-rate im DTS-dsi-Knoten feinabstimmen. Einheiten sind Kbps/Mbps für D-PHY beziehungsweise Ksps/Msps für C-PHY. Die Beispiele zeigen, dass RK3588-MIPI-DSI-DPHY 4K@60 ohne DSC unterstützt, während CPHY seine maximale Bandbreite geringfügig überschreitet.
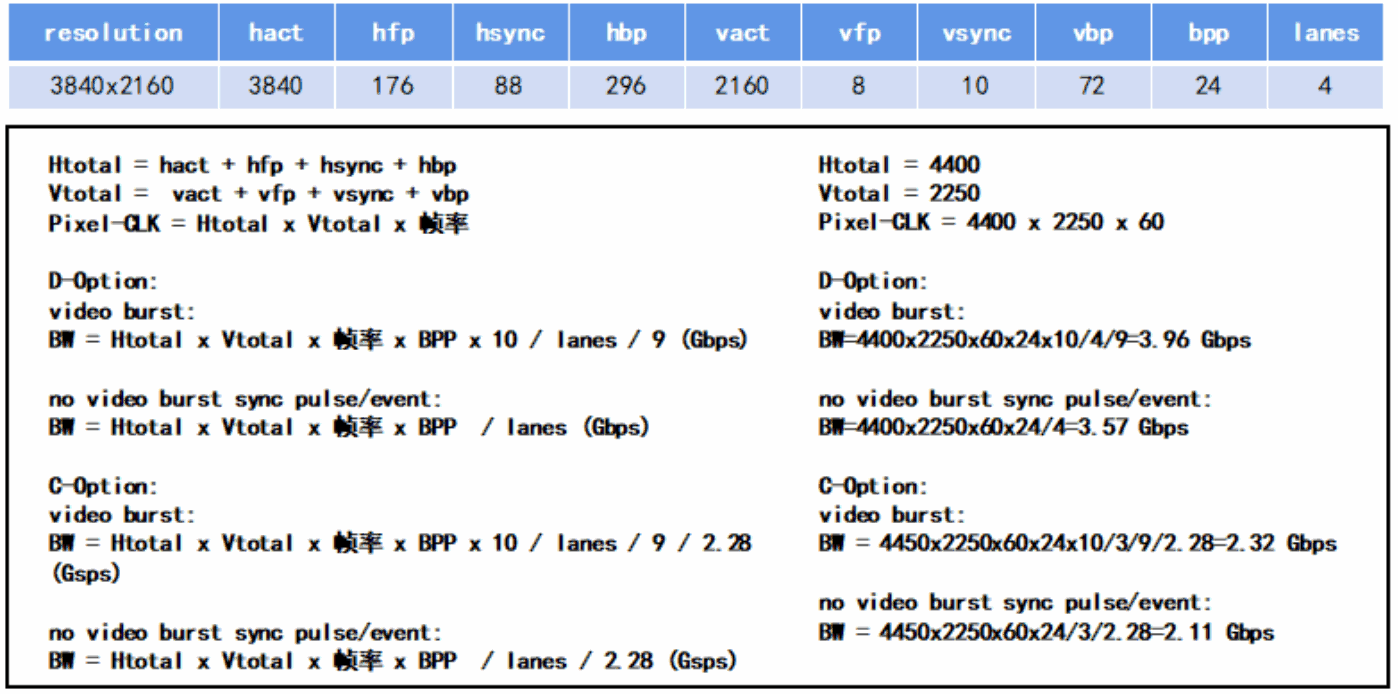
Editierbare Abschrift der Originalabbildung:
| Parameter | Wert |
|---|---|
| Auflösung | 3840x2160 |
| hact / hfp / hsync / hbp | 3840 / 176 / 88 / 296 |
| vact / vfp / vsync / vbp | 2160 / 8 / 10 / 72 |
| bpp / lanes | 24 / 4 |
Htotal = hact + hfp + hsync + hbp = 4400
Vtotal = vact + vfp + vsync + vbp = 2250
Pixel-CLK = Htotal * Vtotal * framerate = 4400 * 2250 * 60
D-PHY Video Burst: BW = Htotal * Vtotal * framerate * BPP * 10 / lanes / 9
= 4400 * 2250 * 60 * 24 * 10 / 4 / 9 = 3.96 Gbps
D-PHY Non Burst Sync Pulse/Event: BW = Htotal * Vtotal * framerate * BPP / lanes
= 4400 * 2250 * 60 * 24 / 4 = 3.57 Gbps
C-PHY Video Burst: BW = Htotal * Vtotal * framerate * BPP * 10 / lanes / 9 / 2.28
= 4450 * 2250 * 60 * 24 * 10 / 3 / 9 / 2.28 = 2.32 Gbps
C-PHY Non Burst Sync Pulse/Event: BW = Htotal * Vtotal * framerate * BPP / lanes / 2.28
= 4450 * 2250 * 60 * 24 / 3 / 2.28 = 2.11 Gbps
Die ursprünglichen C-PHY-Einsetzungen verwenden 4450 statt Htotal=4400. Die Ergebniseinheit lautet Gbps, während der Text für C-PHY Gsps verwendet. Beide Abweichungen bleiben erhalten; es handelt sich weder um Messwerte noch um korrigierte Berechnungen.
11. DSC
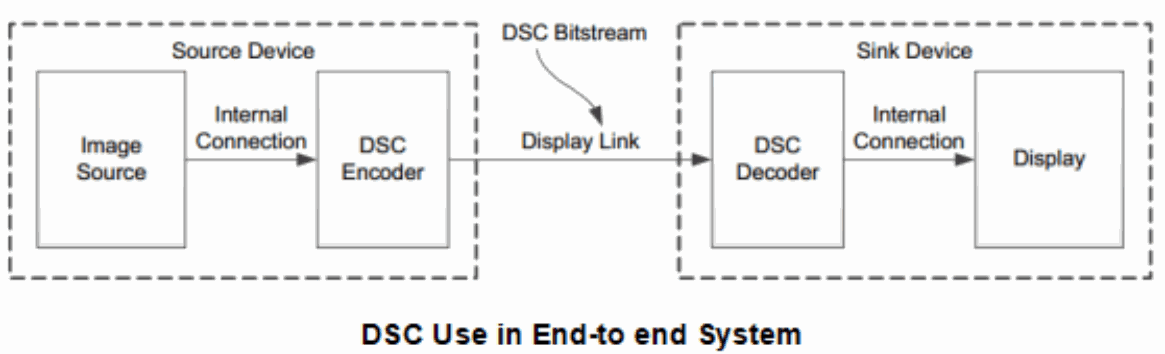
DSC steht für Display Stream Compression. Das folgende Diagramm zeigt ein vollständiges DSC-System im Echtzeitbetrieb. Unkomprimierte Pixel gelangen in Rasterabtastreihenfolge in den Encoder; dessen Bitstrom wird in Echtzeit über die Displayverbindung zum Decoder übertragen. Dieser rekonstruiert die Videopixel und sendet sie an das Anzeigemodul. Das decodierte Bild hat dasselbe Datenformat wie das Eingangssignal des Encoders. RK3588 besitzt zwei DSC-Encoder, die hochauflösende Inhalte mit niedriger Bandbreite und geringer Latenz übertragen und dadurch höher auflösende MIPI-DSI-Displays ermöglichen.
11.1 Slice
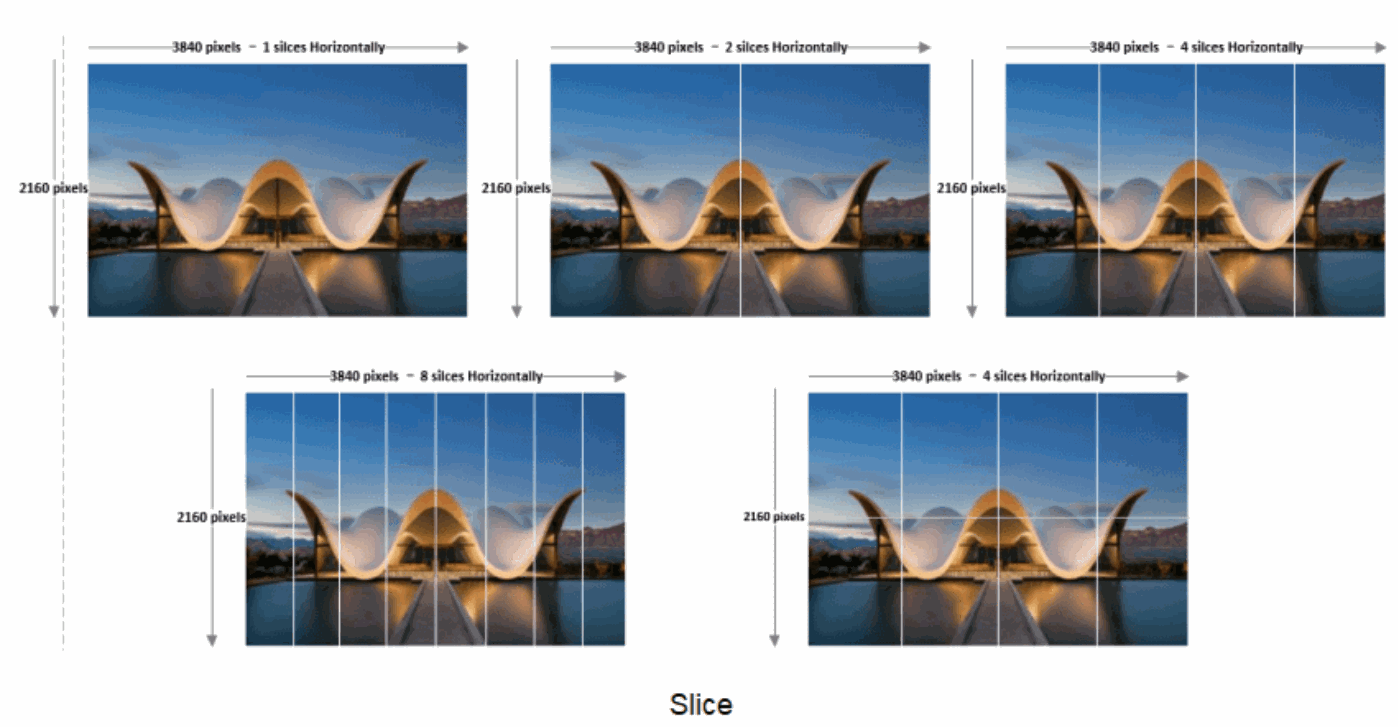
Zur Beschleunigung der Codierung und Verringerung von Kompressionsverzerrungen teilt DSC jeden Frame in gleichzeitig codierte Slices. Unterstützt werden 1, 2, 4, 8 oder mehr Slices. Die Einheit ist Slices/Zeile; eine Zeile ist eine Rasterabtastzeile von Pixeln. Auch Slice-Breite und -Höhe können variieren. Die Beispiele rechts oben und rechts unten enthalten jeweils vier Slices je Zeile, oben als lange Streifen, unten als kürzere Rechtecke. Die Geometrie hängt von den unterstützten Slice-Anzahlen der DSC-Quelle und -Senke sowie ihren Kompressions-/Dekompressionsraten ab. RK3588 DSC0 unterstützt bis 8 Slices, DSC1 bis 2.
Prüfen Sie mit folgenden Formeln, ob RK3588 DSC eine bestimmte Auflösung und Slice-Anzahl unterstützt:
DSC_8K: active_slice_num * slice_width <= 960 * 8
DSC_4K: active_slice_num * slice_width <= 2048 * 2
11.2 DSC-Codierung
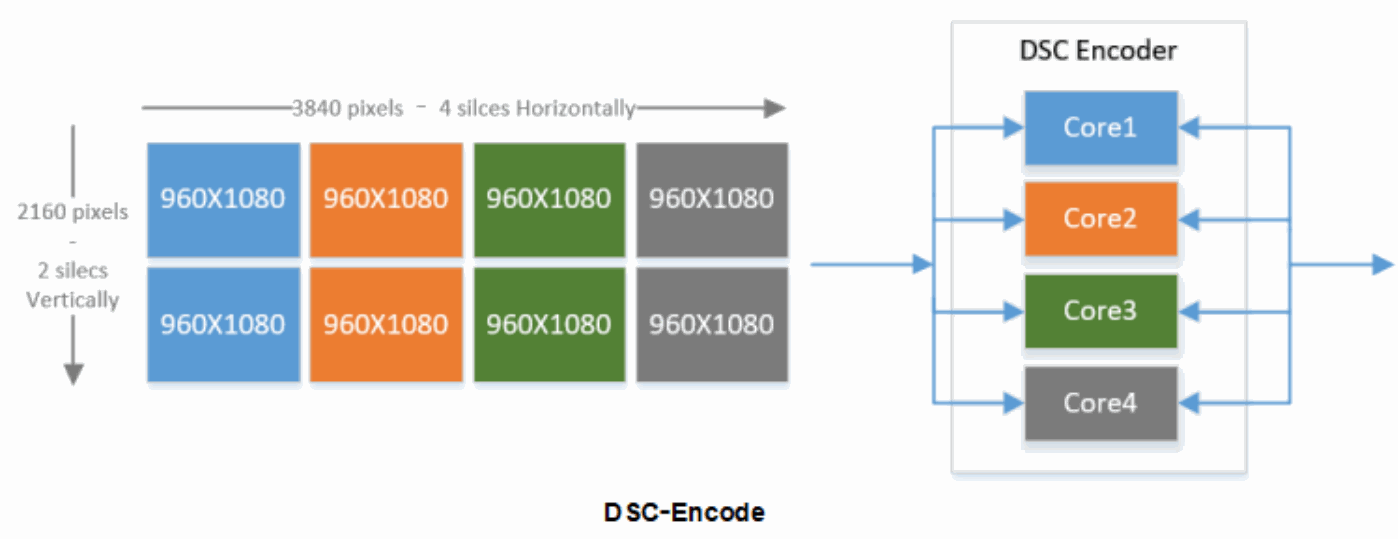
Vor der Kompression vereinbaren Quelle und Senke eine unterstützte Slice-Anzahl und teilen das Bild in gleich große Rasterbereiche. Ein Bild mit 3840x2160 kann bei Unterstützung von 8 Slices durch beide Geräte in vier Spalten und zwei Zeilen zerlegt werden. Besitzt der DSC-Encoder vier unabhängige parallele Kompressionskerne, lassen sich die links gezeigten acht Slices in vier Gruppen gleichzeitig komprimieren, um 4K-Inhalte mit niedriger Bandbreite und geringer Latenz zu übertragen.
11.3 DSC-Bandbreite
Für 4Kp60 vergleicht folgende Tabelle die MIPI-D/C-PHY-Bandbreite vor und nach Aktivierung von DSC. DSC kann die benötigte Verbindungsbandbreite auf ein Drittel bis die Hälfte des unkomprimierten Bedarfs reduzieren.
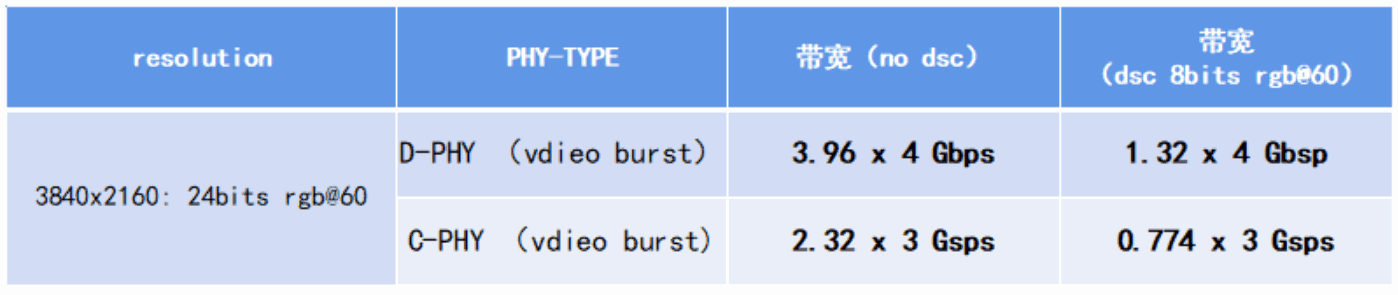
Editierbare Abschrift der Originalabbildung:
| 3840x2160 / 60Hz | 24-Bit-RGB | DSC 8-Bit-RGB |
|---|---|---|
| D-PHY Video Burst | 3.96 x 4 Gbps | 1.32 x 4 Gbps |
| C-PHY Video Burst | 2.32 x 3 Gsps | 0.774 x 3 Gsps |
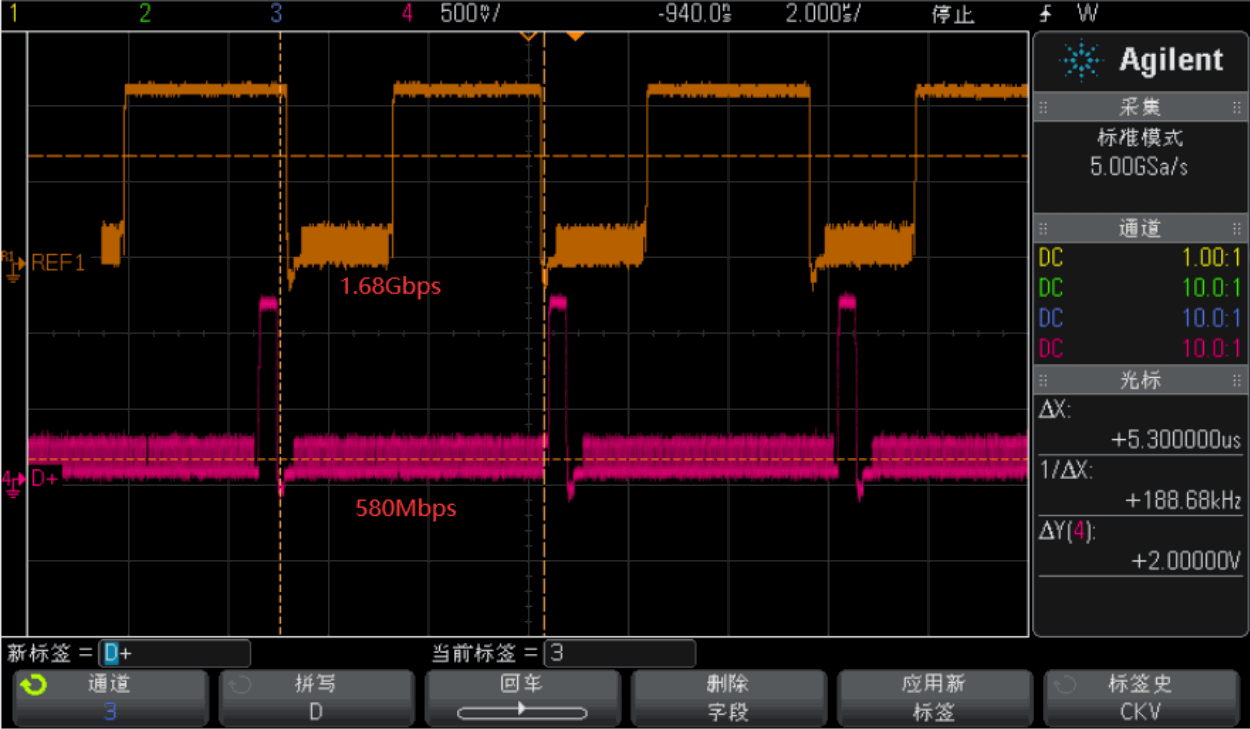
Die folgenden Quellwellenformen wurden bei Ansteuerung eines 1440x3120p60-Anzeigemoduls mit 4 Lanes und DSC durch RK3588 MIPI DSI gemessen, einmal mit ursprünglicher Bandbreite und einmal mit deren Drittel.
11.4 PPS
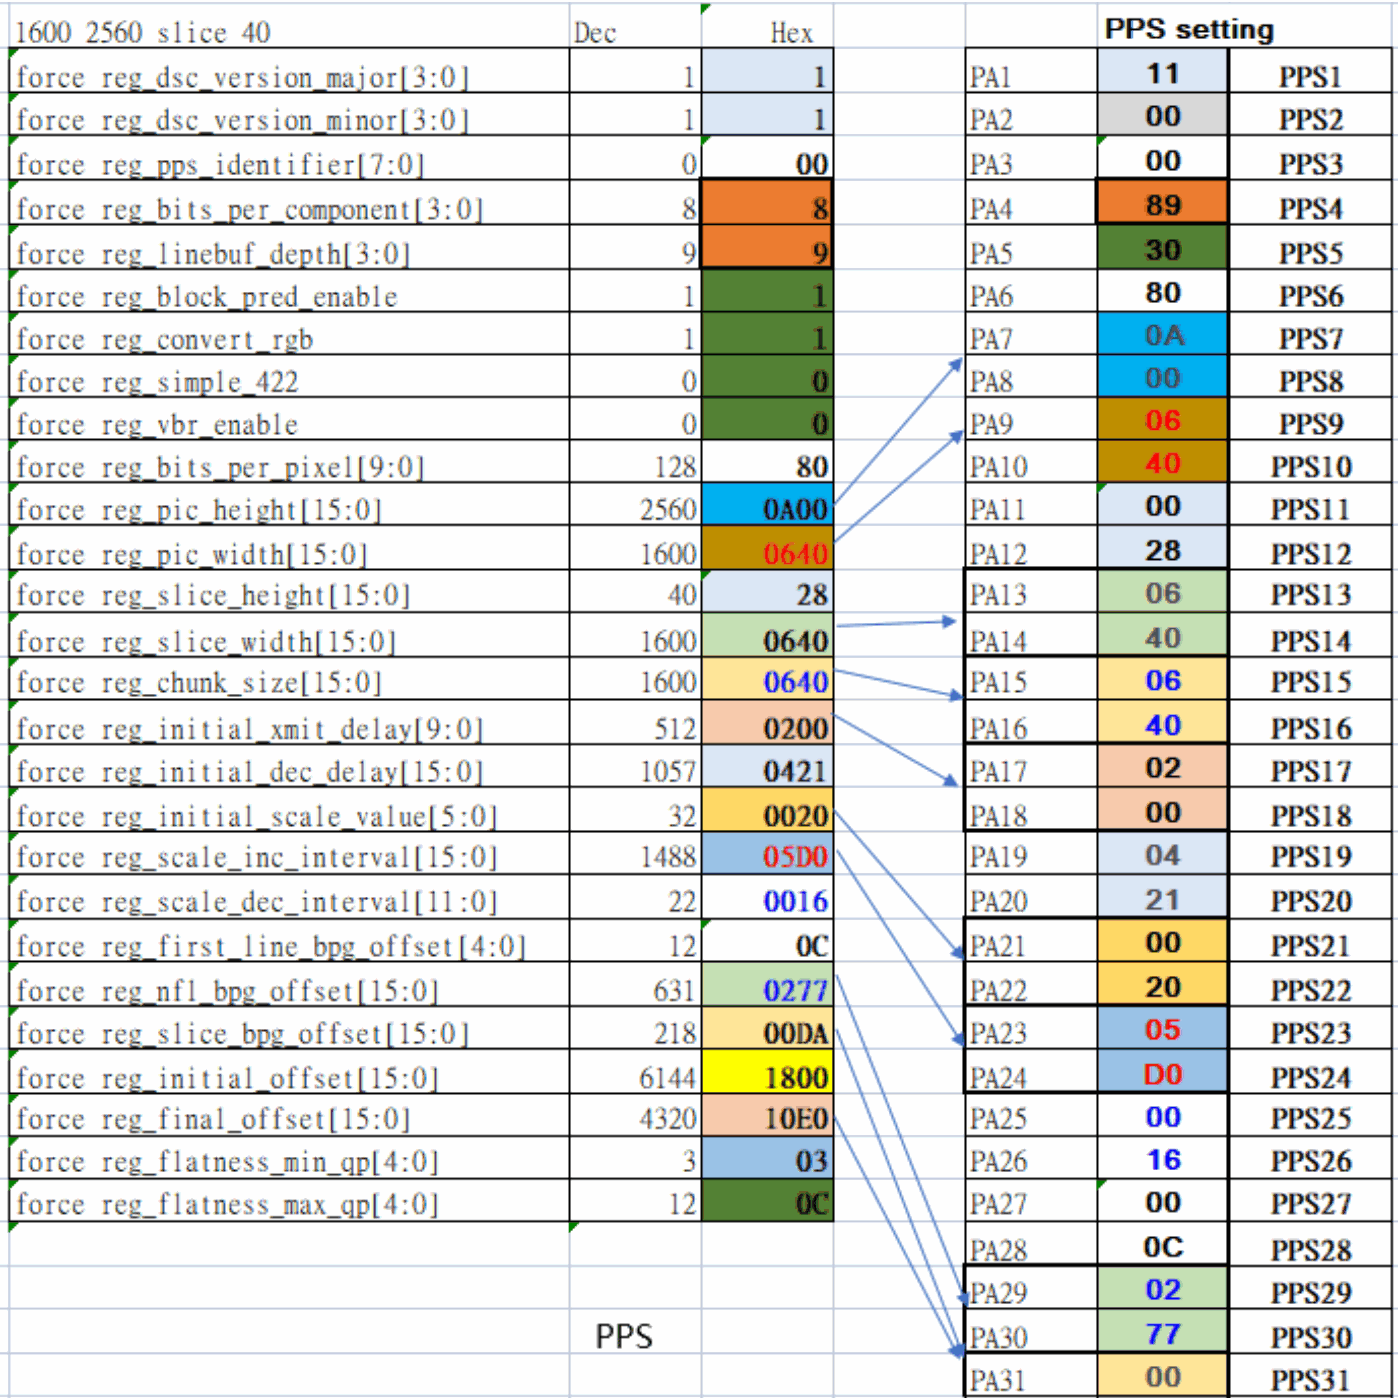
PPS umfasst 128 Byte. Die folgende Tabelle beschreibt wichtige Informationen für das DSC-System:
1. DSC-Version;
2. BPC vor DSC-Kompression;
3. BPP nach DSC-Kompression;
4. Breite und Höhe des ursprünglichen Eingangsbildes vor der Kompression;
5. Breite und Höhe der DSC-Slices.
Editierbare Abschrift der Originalabbildung:
PPS-Beispiel: 1600 × 2560, Slice 40. Nachfolgend werden alle vollständig sichtbaren Felder und PA1–PA31 übertragen; weitere, in der Quellabbildung nicht enthaltene PPS-Bytes werden nicht ergänzt.
| Feld | Dezimal | Hexadezimal |
|---|---|---|
| force_reg_dsc_version_major[3:0] | 1 | 1 |
| force_reg_dsc_version_minor[3:0] | 1 | 1 |
| force_reg_pps_identifier[7:0] | 0 | 00 |
| force_reg_bits_per_component[3:0] | 8 | 8 |
| force_reg_linebuf_depth[3:0] | 9 | 9 |
| force_reg_block_pred_enable | 1 | 1 |
| force_reg_convert_rgb | 1 | 1 |
| force_reg_simple_422 | 0 | 0 |
| force_reg_vbr_enable | 0 | 0 |
| force_reg_bits_per_pixel[9:0] | 128 | 80 |
| force_reg_pic_height[15:0] | 2560 | 0A00 |
| force_reg_pic_width[15:0] | 1600 | 0640 |
| force_reg_slice_height[15:0] | 40 | 28 |
| force_reg_slice_width[15:0] | 1600 | 0640 |
| force_reg_chunk_size[15:0] | 1600 | 0640 |
| force_reg_initial_xmit_delay[9:0] | 512 | 0200 |
| force_reg_initial_dec_delay[15:0] | 1057 | 0421 |
| force_reg_initial_scale_value[5:0] | 32 | 0020 |
| force_reg_scale_inc_interval[15:0] | 1488 | 05D0 |
| force_reg_scale_dec_interval[11:0] | 22 | 0016 |
| force_reg_first_line_bpg_offset[4:0] | 12 | 0C |
| force_reg_nfl_bpg_offset[15:0] | 631 | 0277 |
| force_reg_slice_bpg_offset[15:0] | 218 | 00DA |
| force_reg_initial_offset[15:0] | 6144 | 1800 |
| force_reg_final_offset[15:0] | 4320 | 10E0 |
| force_reg_flatness_min_qp[4:0] | 3 | 03 |
| force_reg_flatness_max_qp[4:0] | 12 | 0C |
| PA | Hexadezimal | PPS |
|---|---|---|
| PA1 | 11 | PPS1 |
| PA2 | 00 | PPS2 |
| PA3 | 00 | PPS3 |
| PA4 | 89 | PPS4 |
| PA5 | 30 | PPS5 |
| PA6 | 80 | PPS6 |
| PA7 | 0A | PPS7 |
| PA8 | 00 | PPS8 |
| PA9 | 06 | PPS9 |
| PA10 | 40 | PPS10 |
| PA11 | 00 | PPS11 |
| PA12 | 28 | PPS12 |
| PA13 | 06 | PPS13 |
| PA14 | 40 | PPS14 |
| PA15 | 06 | PPS15 |
| PA16 | 40 | PPS16 |
| PA17 | 02 | PPS17 |
| PA18 | 00 | PPS18 |
| PA19 | 04 | PPS19 |
| PA20 | 21 | PPS20 |
| PA21 | 00 | PPS21 |
| PA22 | 20 | PPS22 |
| PA23 | 05 | PPS23 |
| PA24 | D0 | PPS24 |
| PA25 | 00 | PPS25 |
| PA26 | 16 | PPS26 |
| PA27 | 00 | PPS27 |
| PA28 | 0C | PPS28 |
| PA29 | 02 | PPS29 |
| PA30 | 77 | PPS30 |
| PA31 | 00 | PPS31 |
11.5 Beispiele
11.5.1 Wann DSC aktiviert werden sollte
Die folgenden, vom Kunden bereitgestellten Parameter eines Anzeigemoduls veranschaulichen, wann DSC in einem MIPI-DSI-Projekt aktiviert werden kann:
1. Das Modul besitzt eine DPHY-Schnittstelle mit 4 Daten-Lanes und unterstützt bis 1Gbps/lane;
2. Es verwendet Video-Burst-Modus; ursprüngliche Bandbreite: 1.866Gbps, 24-Bit-RGB, 60 Frames/s;
3. Es unterstützt DSC mit 1 Slice;
4. Seine Zielrate beträgt 676Mbps/lane.
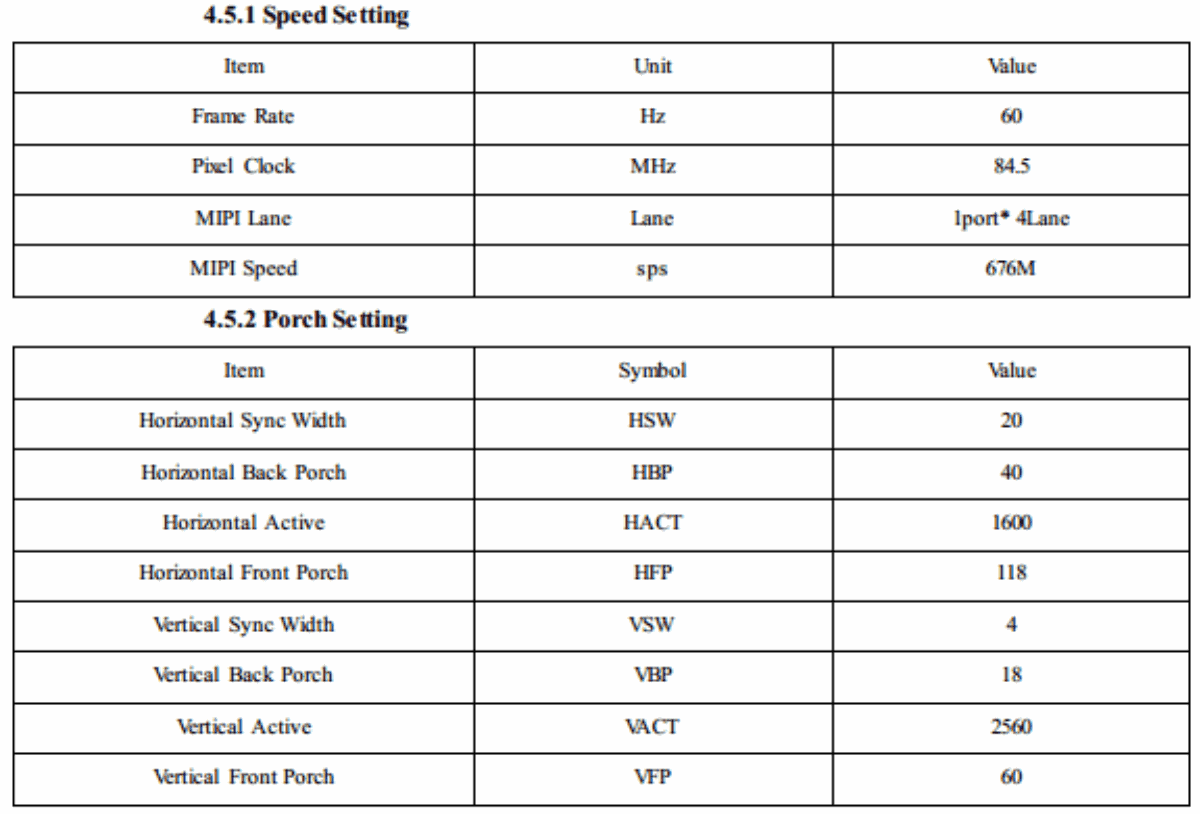
Editierbare Abschrift der Originalabbildung:
| Parameter | Wert |
|---|---|
| Bildrate | 60 Hz |
| Pixeltakt | 84.5 MHz |
| MIPI-Lanes | 1 Port * 4 Lanes |
| MIPI-Geschwindigkeit | 676 M sps |
| HSW / HBP / HACT / HFP | 20 / 40 / 1600 / 118 |
| VSW / VBP / VACT / VFP | 4 / 18 / 2560 / 60 |
11.5.2 DSC für Zweikanal-MIPI aktivieren
Das folgende Diagramm zeigt den Anzeigepfad einer Kundenlösung mit einem 2560x2560p120-Dual-MIPI-Anzeigemodul und DSC.
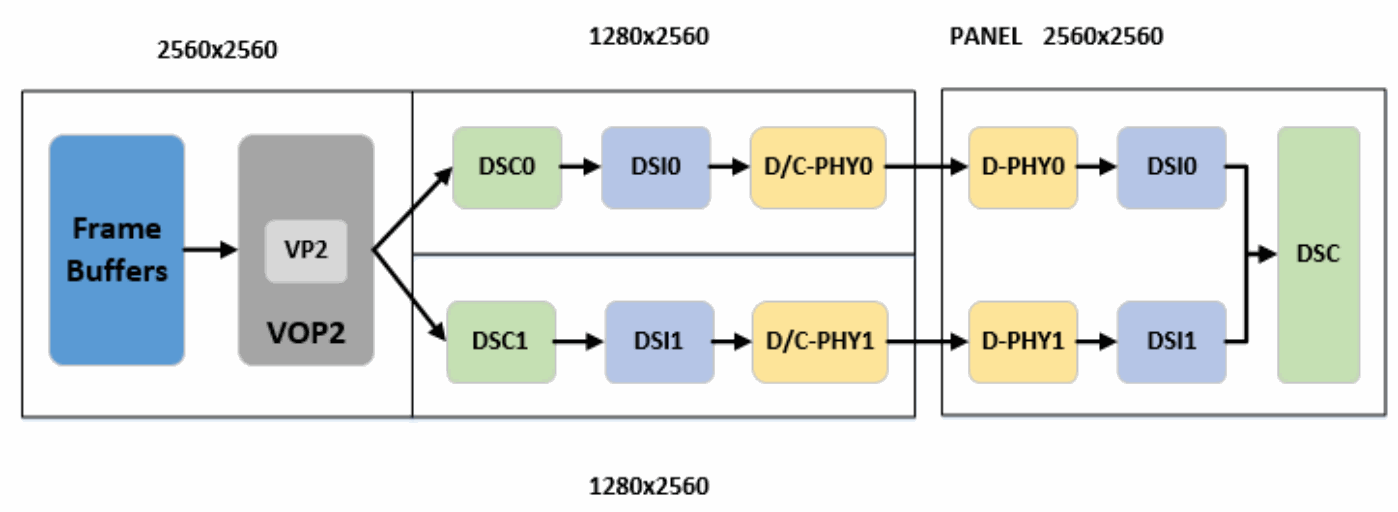
12. Anzeigeroute
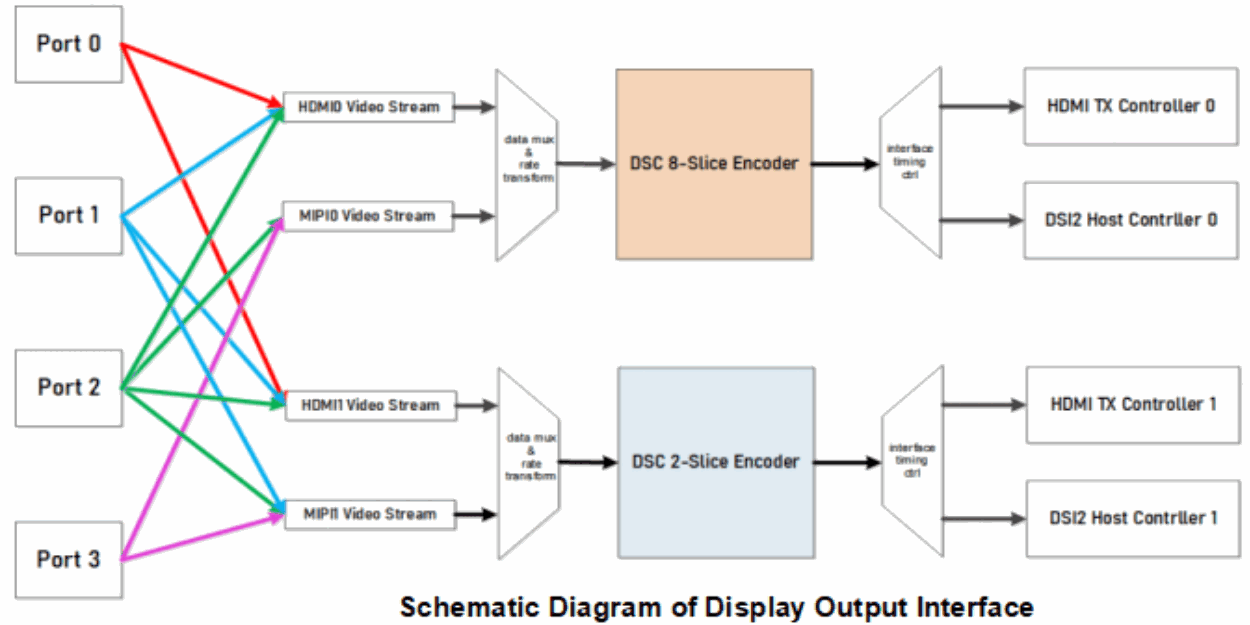
12.1 MIPI mit DSC
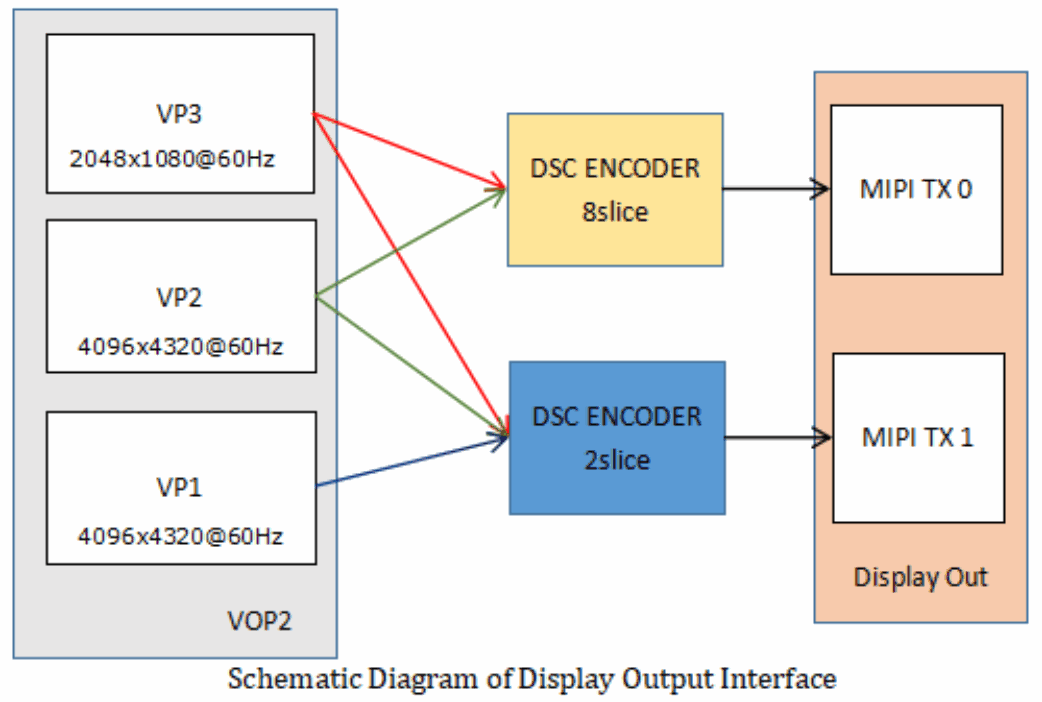
12.2 MIPI mit DSC-Bypass
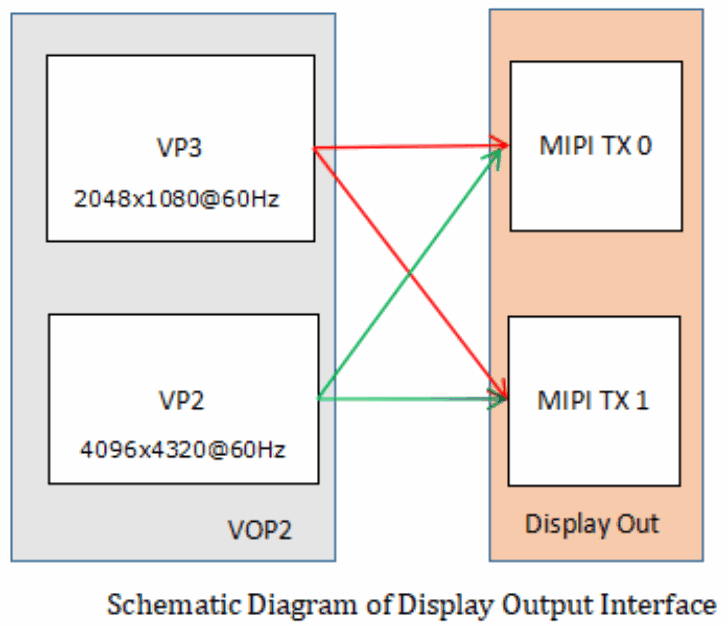
12.3 DTS-Konfiguration
Beispiel: DSI0 an VP3:
&dsi0_in_vp2 {
    status = "disabled";
};
&dsi0_in_vp3 {
    status = "okay";
};
Beispiel: DSI1 an VP2:
&dsi1_in_vp2 {
    status = "okay";
};
&dsi1_in_vp3 {
    status = "disabled";
};
13. Startlogo
13.1 route_dsi0
Beispielsweise vp3->dsi0 oder vp3->dsc0->dsi0:
&route_dsi0 {
    status = "okay";
    connect = <&vp3_out_dsi0>;
};
13.2 route_dsi1
Beispielsweise vp2->dsi1 oder vp2->dsc1->dsi1:
&route_dsi1 {
    status = "okay";
    connect = <&vp2_out_dsi1>;
};
13.3 route_dsi0 && route_dsi1
Beispielsweise (vp3->dsi0 oder vp3->dsc0->dsi0) && (vp2->dsi1 oder vp2->dsc1->dsi1):
&route_dsi0 {
    status = "okay";
    connect = <&vp3_out_dsi0>;
};
&route_dsi1 {
    status = "okay";
    connect = <&vp2_out_dsi1>;
};
14. DSI-HOST
DSI unterstützt die Modi Manual und Auto-Calculation. Standardmäßig verwendet der Treiber Manual; Nutzer können Auto-Calculation mit folgenden Eigenschaften auswählen.
Der Host entnimmt den IPI- und PPI-Schnittstellen automatisch alle erforderlichen Informationen und Timing-Parameter, um das Frame-Timing im Videomodus zu erfüllen. Auto-Calculation bietet folgende Vorteile:
Der Nutzer muss keinen Registersatz konfigurieren.
Die Konfiguration wird einfacher und unerwartetes Controller-Verhalten unwahrscheinlicher.
IPI-Frames können sich dynamisch ändern, während der Controller seine Ausgabeframes anpasst.
In den folgenden Beispielen verknüpft ports die Display-Schnittstelle mit dem Panel. Konfigurationsdetails stehen in diesem Dokument:
Documentation/devicetree/bindings/graph.txt
14.1 Einzel-DSI
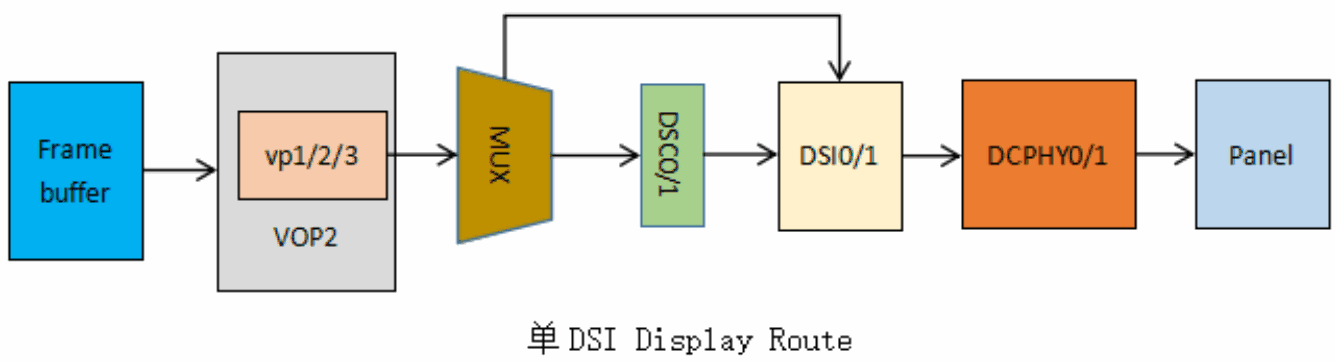
14.1.1 DSI0
&dsi0 {
    status = "okay";
    //rockchip,lane-rate = <1000>;
    //auto-calculation-mode;
    //disable-hold-mode;
    //support-psr;
    dsi0_panel: panel@0 {
        status = "okay";
        compatible = "simple-panel-dsi";
        ...
        ports {
            #address-cells = <1>;
            #size-cells = <0>;
            port@0 {
                reg = <0>;
                panel_in_dsi: endpoint {
                    remote-endpoint = <&dsi_out_panel>;
                };
            };
        };
    };
    ports {
        #address-cells = <1>;
        #size-cells = <0>;
        port@1 {
            reg = <1>;
            dsi_out_panel: endpoint {
                remote-endpoint = <&panel_in_dsi>;
            };
        };
    };
};
&mipi_dcphy0 {
    status = "okay";
};
14.1.2 DSI1
&dsi1 {
    status = "okay";
    //rockchip,lane-rate = <1000>;
    //auto-calculation-mode;
    //disable-hold-mode;
    //support-psr;
    dsi1_panel: panel@0 {
        status = "okay";
        compatible = "simple-panel-dsi";
        ...
        ports {
            #address-cells = <1>;
            #size-cells = <0>;
            port@0 {
                reg = <0>;
                panel_in_dsi1: endpoint {
                    remote-endpoint = <&dsi1_out_panel>;
                };
            };
        };
    };
    ports {
        #address-cells = <1>;
        #size-cells = <0>;
        port@1 {
            reg = <1>;
            dsi1_out_panel: endpoint {
                remote-endpoint = <&panel_in_dsi1>;
            };
        };
    };
};
&mipi_dcphy1 {
    status = "okay";
};
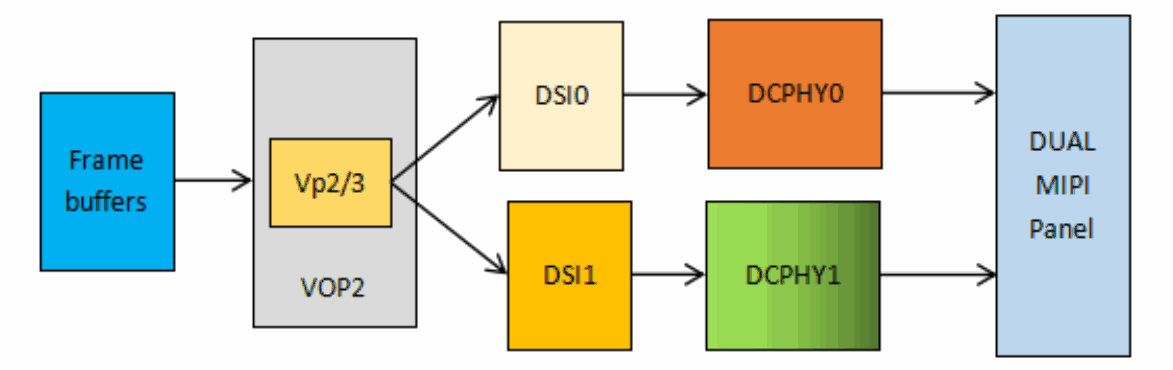
14.2 Zweikanal-DSI
MODE1:
MODE2:
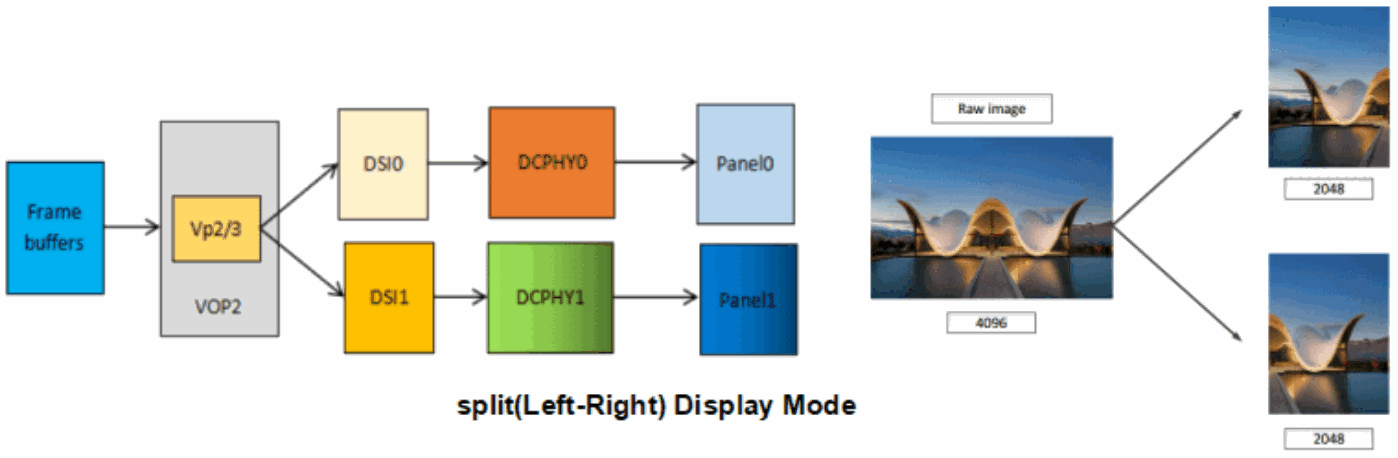
Beachten Sie für Zweikanalbetrieb die hervorgehobenen Eigenschaften: rockchip,dual-channel = <&dsi1> und dsi,lanes = <8>; für ein DPHY-Panel. Setzen Sie die Lane-Anzahl bei einem CPHY-Panel auf 6. Es folgen die vollständigen DTS-Beispiele der Quelle.
&dsi0 {
    status = "okay";
    rockchip,dual-channel = <&dsi1>;
    //auto-calculation-mode;
    //disable-hold-mode;
    //support-psr;
    dsi0_panel {
        status = "okay";
        compatible = "simple-panel-dsi";
        dsi,lanes = <8>;
        ...
        display-timings {
            native-mode = <&timing0>;
            timing0: timing0 {
                clock-frequency = <260000000>;
                hactive = <1440>;
                vactive = <2560>;
                hfront-porch = <150>;
                hsync-len = <30>;
                hback-porch = <60>;
                vfront-porch = <8>;
                vsync-len = <4>;
                vback-porch = <4>;
                hsync-active = <0>;
                vsync-active = <0>;
                de-active = <0>;
                pixelclk-active = <0>;
            };
        };
        ports {
            #address-cells = <1>;
            #size-cells = <0>;
            port@0 {
                reg = <0>;
                panel_in_dsi0: endpoint {
                    remote-endpoint = <&dsi0_out_panel>;
                };
            };
        };
    };
    ports {
        #address-cells = <1>;
        #size-cells = <0>;
        port@1 {
            reg = <1>;
            dsi0_out_panel: endpoint {
                remote-endpoint = <&panel_in_dsi0>;
            };
        };
    };
};
&dsi1 {
    status = "okay";
};
&mipi_dcphy0 {
    status = "okay";
};
&mipi_dcphy1 {
    status = "okay";
};
14.3 Dual-Link-DSI
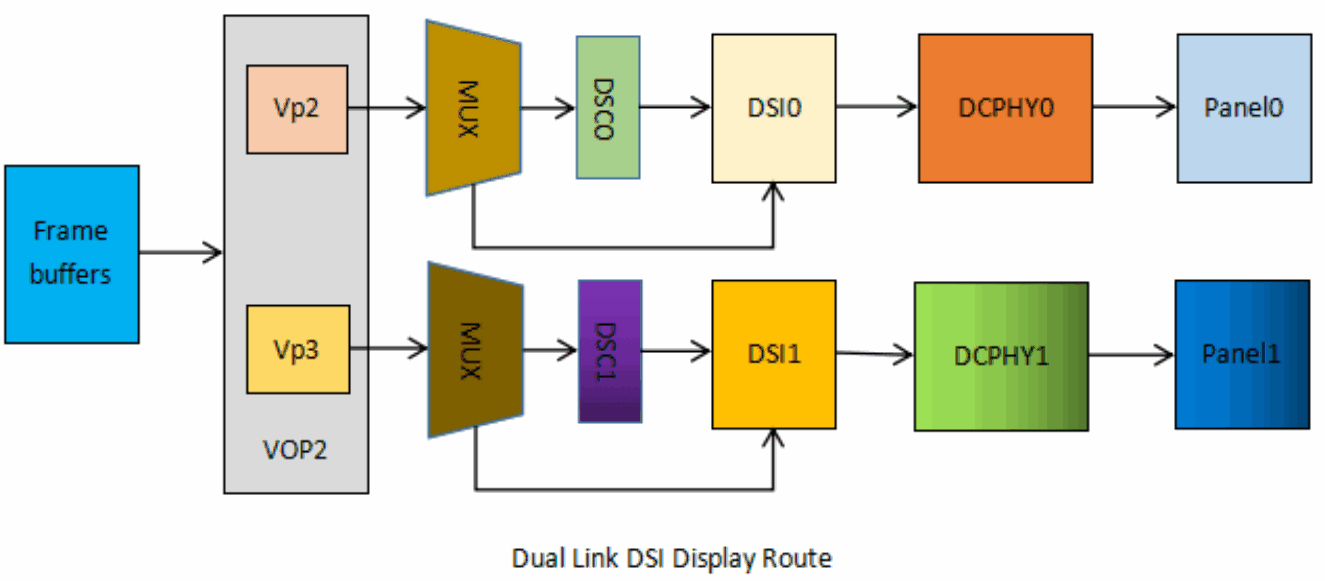
&dsi0 {
    status = "okay";
    //rockchip,lane-rate = <1000>;
    //auto-calculation-mode;
    //disable-hold-mode;
    //support-psr;
    dsi0_panel: panel@0 {
        status = "okay";
        compatible = "simple-panel-dsi";
        ...
        ports {
            #address-cells = <1>;
            #size-cells = <0>;
            port@0 {
                reg = <0>;
                panel_in_dsi: endpoint {
                    remote-endpoint = <&dsi_out_panel>;
                };
            };
        };
    };
    ports {
        #address-cells = <1>;
        #size-cells = <0>;
        port@1 {
            reg = <1>;
            dsi_out_panel: endpoint {
                remote-endpoint = <&panel_in_dsi>;
            };
        };
    };
};
&dsi1 {
    status = "okay";
    //rockchip,lane-rate = <1000>;
    //auto-calculation-mode;
    //disable-hold-mode;
    //support-psr;
    dsi1_panel: panel@0 {
        status = "okay";
        compatible = "simple-panel-dsi";
        ...
        ports {
            #address-cells = <1>;
            #size-cells = <0>;
            port@0 {
                reg = <0>;
                panel_in_dsi1: endpoint {
                    remote-endpoint = <&dsi1_out_panel>;
                };
            };
        };
    };
    ports {
        #address-cells = <1>;
        #size-cells = <0>;
        port@1 {
            reg = <1>;
            dsi1_out_panel: endpoint {
                remote-endpoint = <&panel_in_dsi1>;
            };
        };
    };
};
&mipi_dcphy0 {
    status = "okay";
};
&mipi_dcphy1 {
    status = "okay";
};
14.4 DSI-Anwendungsszenarien
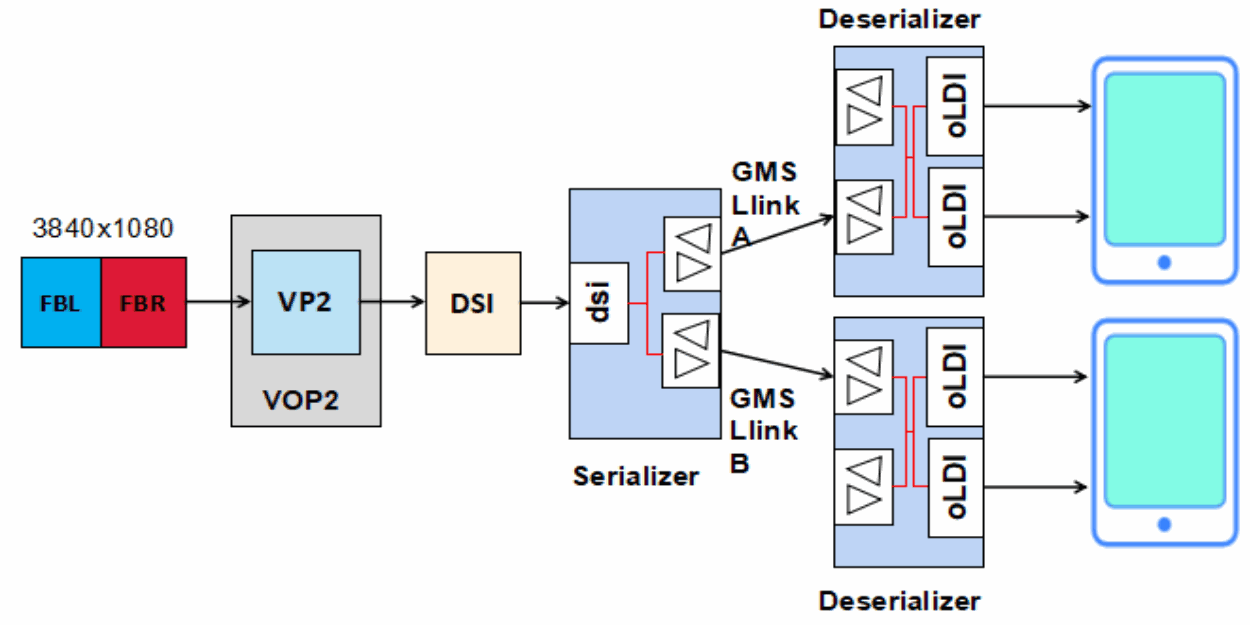
14.4.1 DSI- plus SerDer-Entwurf
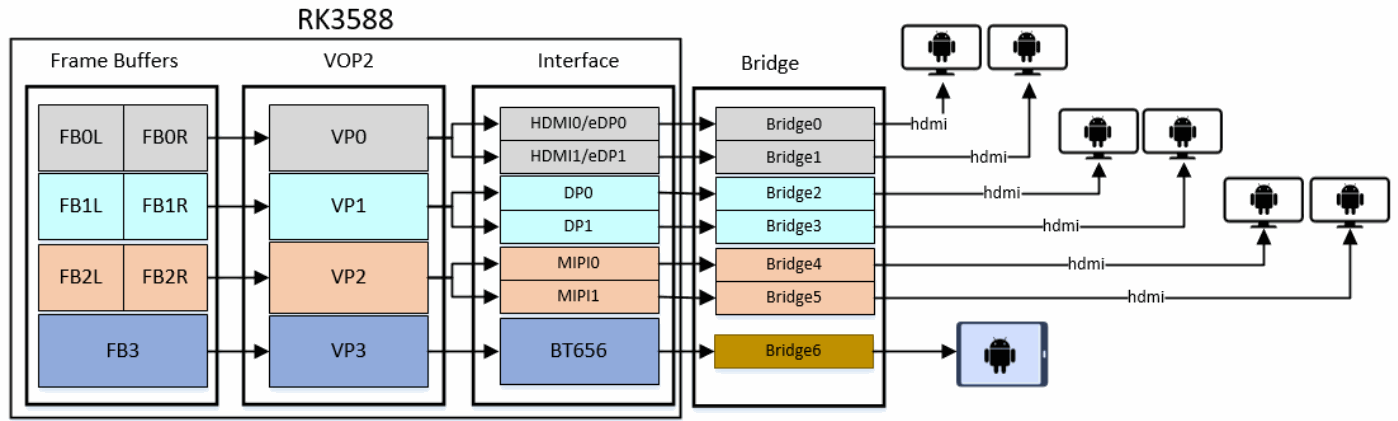
14.4.2 Zusammensetzung mehrerer Anzeigen
15. DC-PHY
Die Standardkonfiguration verwendet D-PHY. Wie im Panel-Konfigurationsabschnitt erläutert, wählt folgende Einstellung C-PHY:
dsi0_panel: panel@0 {
    ...
    phy-c-option;
    ...
};
15.1 D-PHY
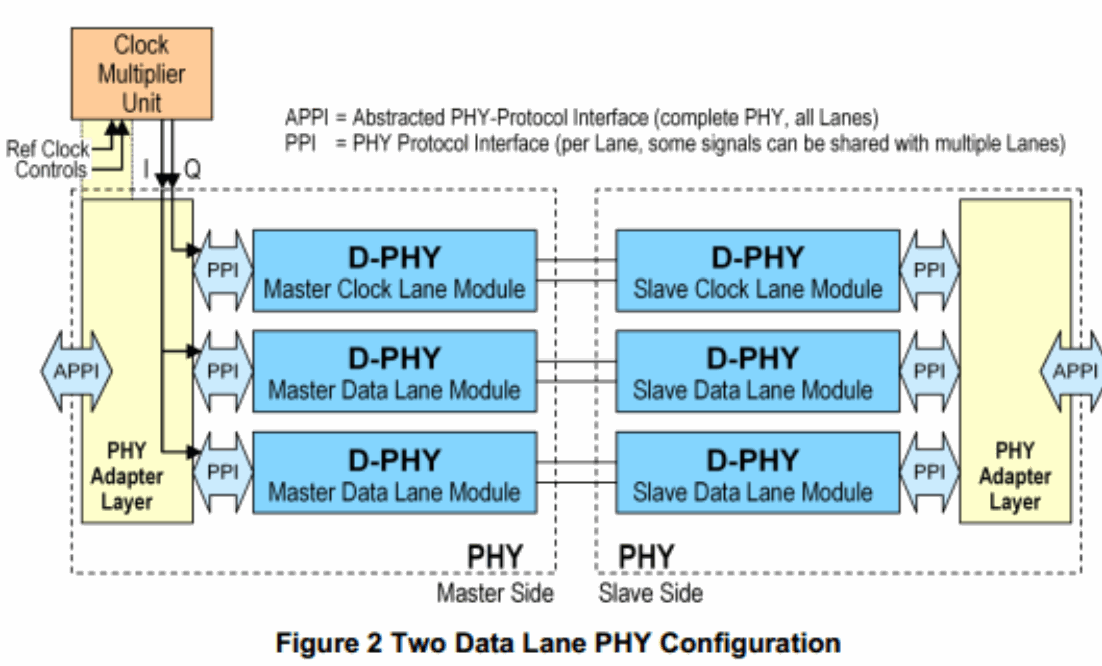
1. Bis 4.5 Gbps je Lane bei D-PHY;
2. Ein D-PHY-Port besitzt bis zu 4 Lanes mit jeweils zwei differentiellen Leitungen;
3. D bezeichnet die römische Zahl 500. Ursprünglich hatte D-PHY eine maximale Datenrate von 1G (DDR) mit zugehörigem 500MHz-Takt. Moderne D-PHY-Raten liegen darüber, daher besitzt D diese Bedeutung nicht mehr.
15.2 C-PHY
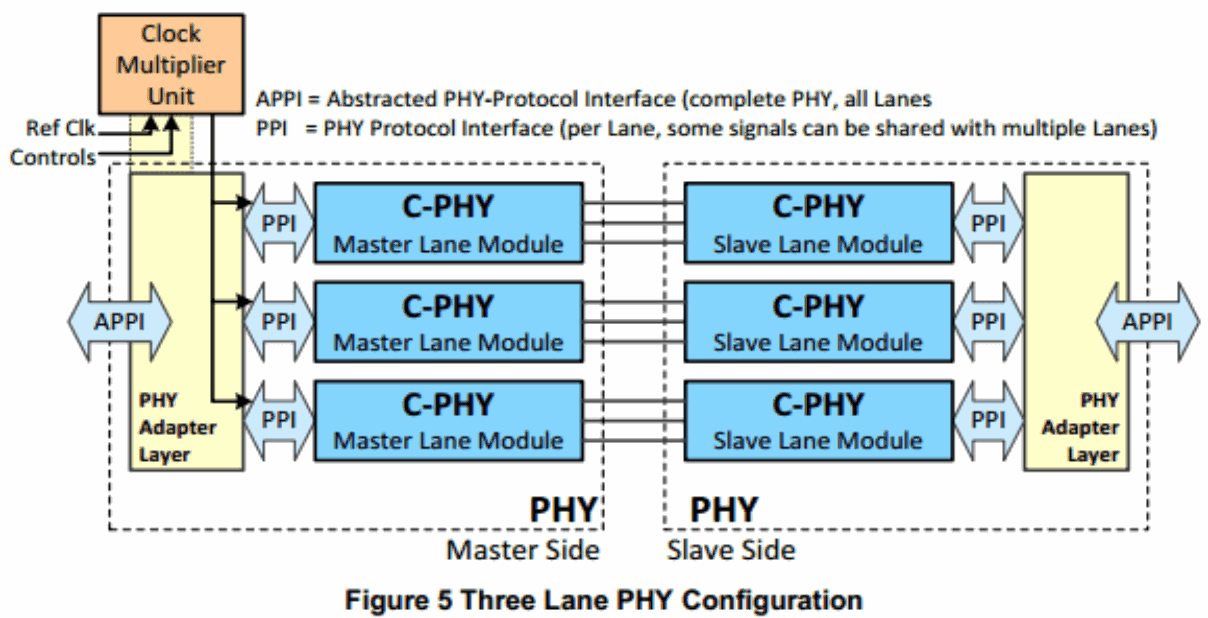
1. Bis 2.0 Gsps je Trio bei C-PHY;
2. Ein C-PHY-Port besitzt bis zu 3 Lanes mit jeweils einem Dreileiter-Trio (in der Quelle als „tree-wire-trios“ geschrieben);
3. C-PHY besitzt keine getrennte Clock-Lane; der Takt ist im Kommunikationstiming eingebettet;
4. C bedeutet Channel-limited: Die Kanalanzahl ist auf 3 begrenzt. C-PHY besitzt 3 Lanes mit jeweils Dreileiterübertragung.
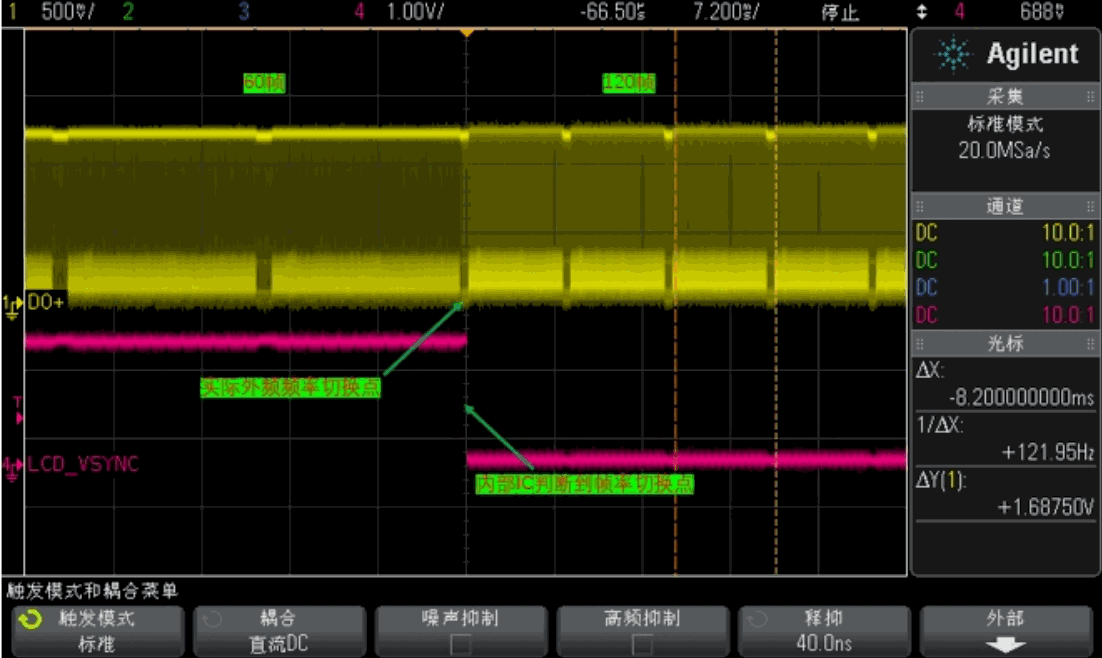
16. Dynamischer Bildratenwechsel
MIPI DSI unterstützt dynamischen, nahtlosen Bildratenwechsel, etwa zwischen 120fps und 60fps. Details stehen in Rockchip_RK3588_Developer_Guide_Vsync_Adjust_CN.
17. PSR
Arbeitet MIPI DSI im COMMAND-Modus und besitzt das Panel GRAM, kann bei einem statischen Bild die Host-DSI-Ausgabe zur Energieeinsparung deaktiviert werden. Das Panel aktualisiert dieses Bild weiterhin aus GRAM. Sobald ein neuer Frame Bildinhalte ändert, muss der Host die Ausgabe aktivieren und das Panel-GRAM aktualisieren.
18. Protokollanalyse
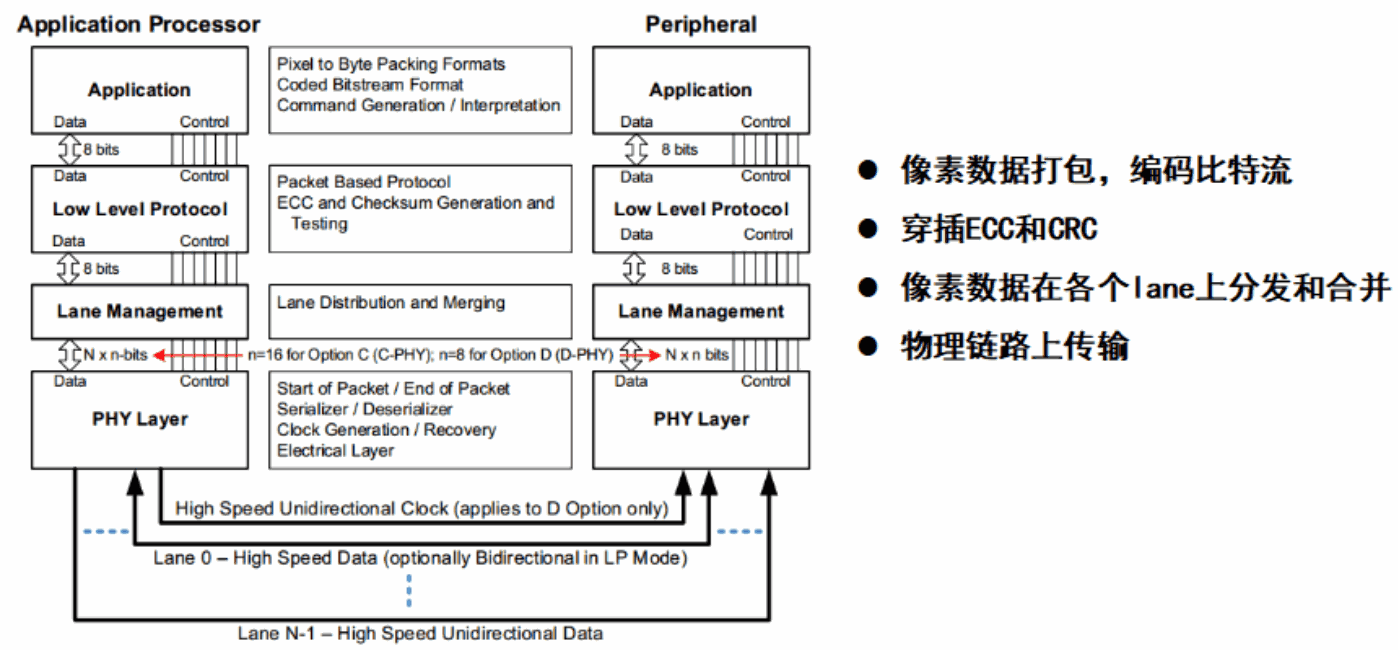
18.1 DSI-Schichtdefinitionen
18.2 D-Option
18.2.1 Lane-Zustände und Leitungspegel
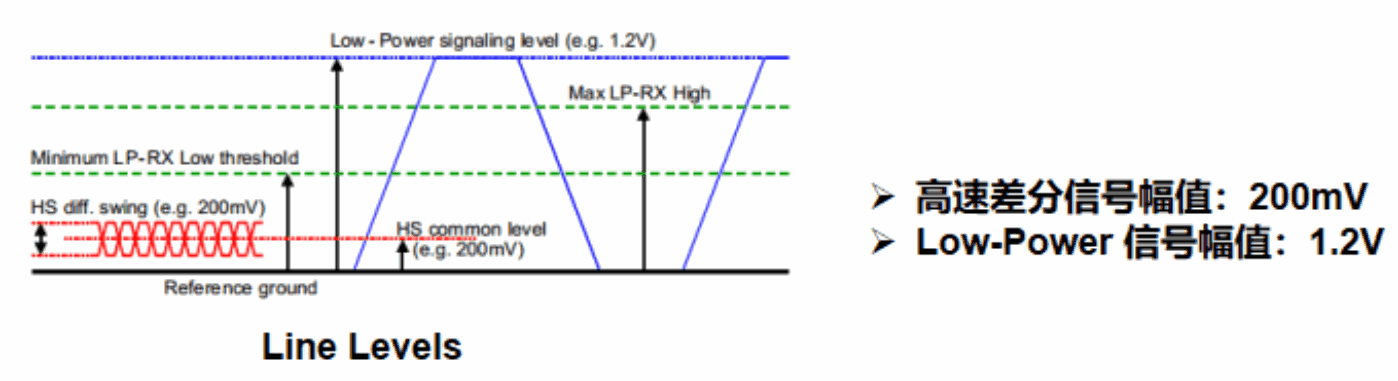
Die folgende Tabelle nennt sämtliche Lane-Zustände, die im normalen DPHY-Betrieb auftreten können.
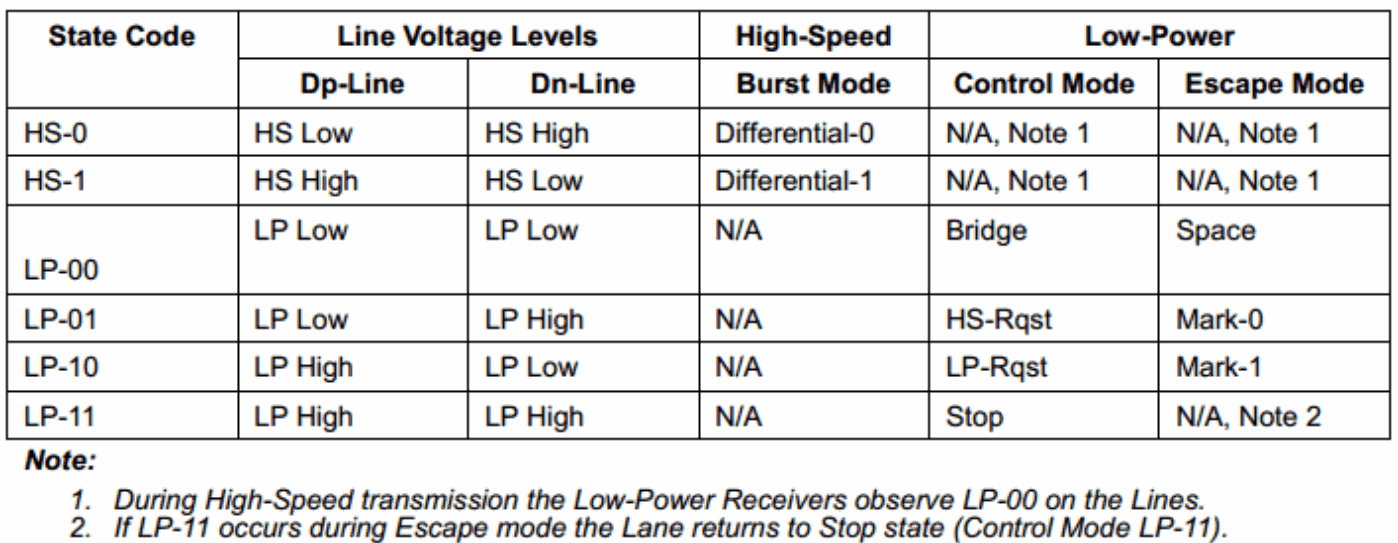
Editierbare Abschrift der Originalabbildung:
| Zustand | Dp-Leitung | Dn-Leitung | HS-Burst | LP-Steuerung | LP-Escape |
|---|---|---|---|---|---|
| HS-0 | HS-Low | HS-High | Differentiell-0 | Nicht anwendbar (1) | Nicht anwendbar (1) |
| HS-1 | HS-High | HS-Low | Differentiell-1 | Nicht anwendbar (1) | Nicht anwendbar (1) |
| LP-00 | LP-Low | LP-Low | Nicht anwendbar | Bridge | Space |
| LP-01 | LP-Low | LP-High | Nicht anwendbar | HS-Rqst | Mark-0 |
| LP-10 | LP-High | LP-Low | Nicht anwendbar | LP-Rqst | Mark-1 |
| LP-11 | LP-High | LP-High | Nicht anwendbar | Stop | Nicht anwendbar (2) |
(1) Während der Hochgeschwindigkeitsübertragung sehen die Low-Power-Empfänger LP-00. (2) LP-11 im Escape-Modus führt die Leitung zu Stop zurück (Steuermodus LP-11).
18.2.2 Globales Betriebsablaufdiagramm
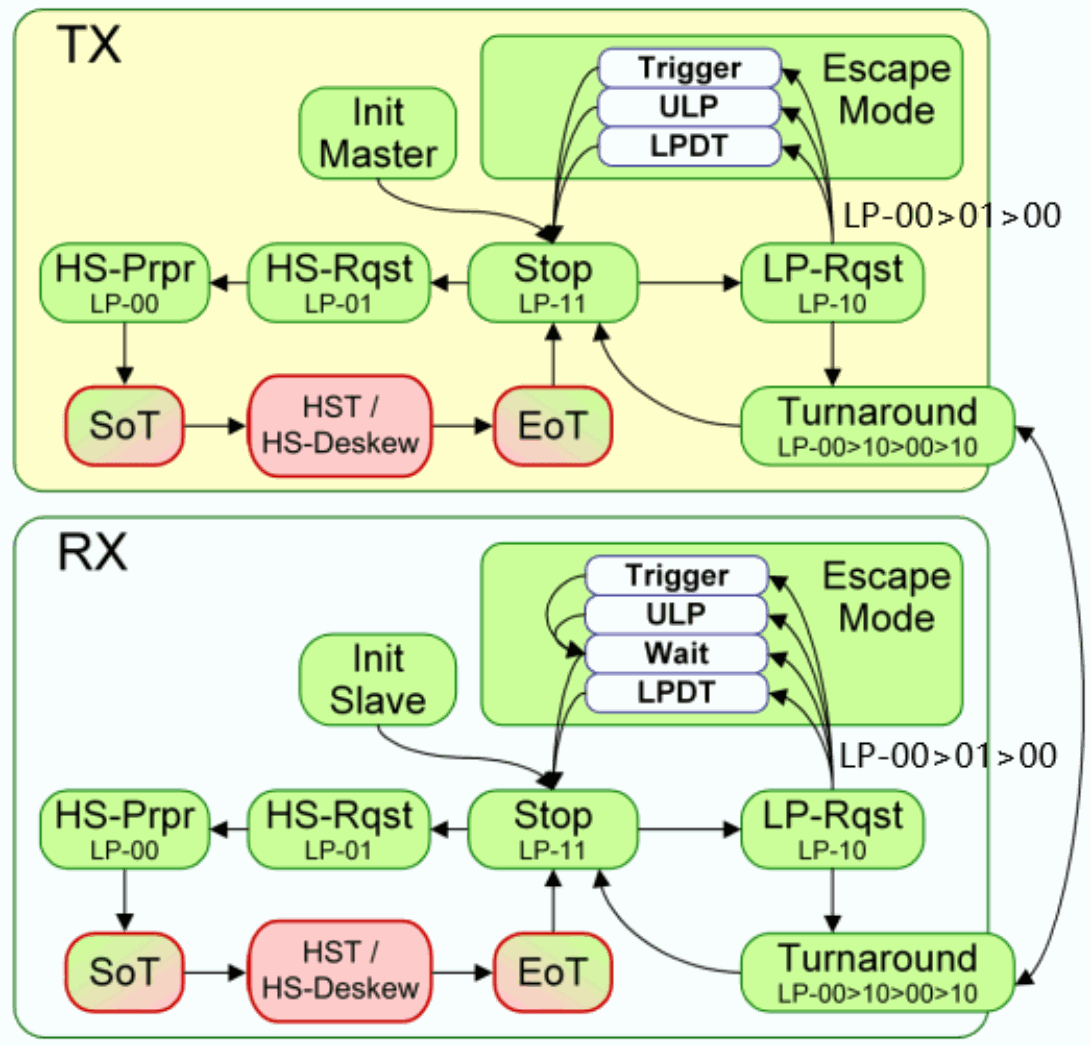
Eine DSI-Daten-Lane kann folgende drei Modi annehmen:
1. Escape-Modus (nur Dp0/Dn0 arbeitet in diesem Modus);
2. Bus-Turnaround-Anforderung (nur Dp0/Dn0 arbeitet in diesem Modus);
3. Hochgeschwindigkeits-Datenübertragung.
Diese Modi und ihre Eintrittssequenzen werden nachfolgend definiert.
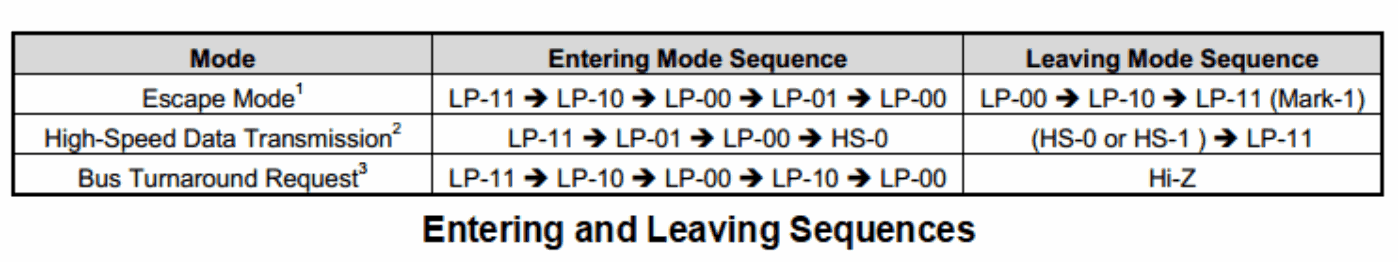
Editierbare Abschrift der Originalabbildung:
| Modus | Eintritt | Austritt |
|---|---|---|
| Escape-Modus | LP-11 → LP-10 → LP-00 → LP-01 → LP-00 | LP-00 → LP-10 → LP-11 (Mark-1) |
| Hochgeschwindigkeits-Datenübertragung | LP-11 → LP-01 → LP-00 → HS-0 | (HS-0 oder HS-1) → LP-11 |
| Bus-Turnaround-Anforderung | LP-11 → LP-10 → LP-00 → LP-10 → LP-00 | Hi-Z |
18.2.2.1 Escape-Modi
Während die Daten-Lanes im LP-Modus arbeiten, dient Daten-Lane 0 dem Escape-Modus. Der Eintritt erfolgt über LP-11->LP-10->LP-00->LP-01->LP-00, der Austritt über LP-00->LP-10->LP-11.
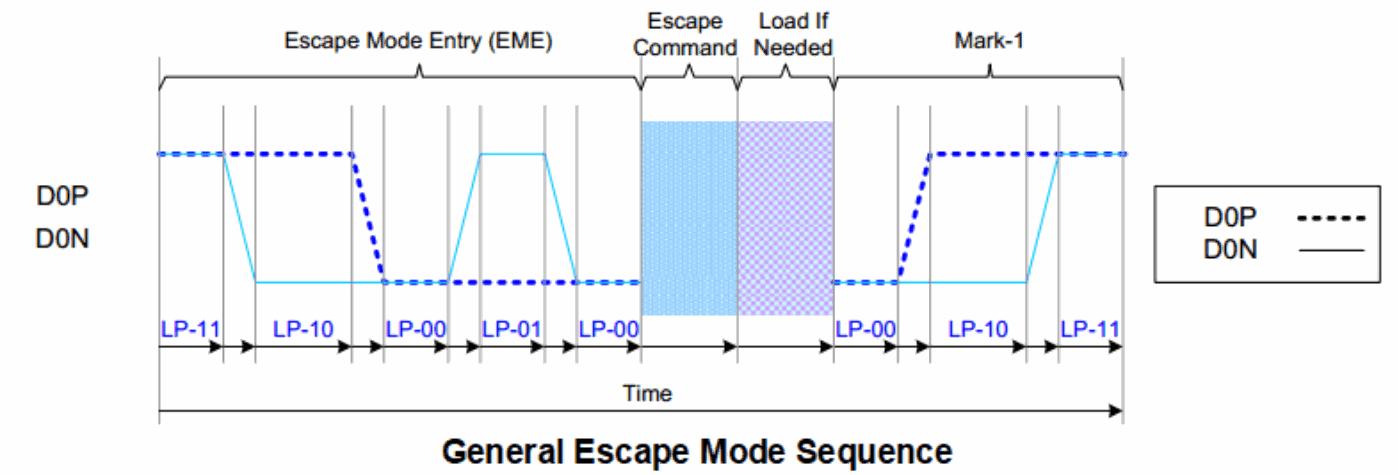
18.2.2.1.1 Escape-Befehle
Nach Eintritt der Daten-Lane in den Escape-Modus sendet der Sender einen 8-Bit-Escape-Befehl zur Kennzeichnung der gewünschten Aktion. Die Befehle sind nachfolgend aufgeführt.
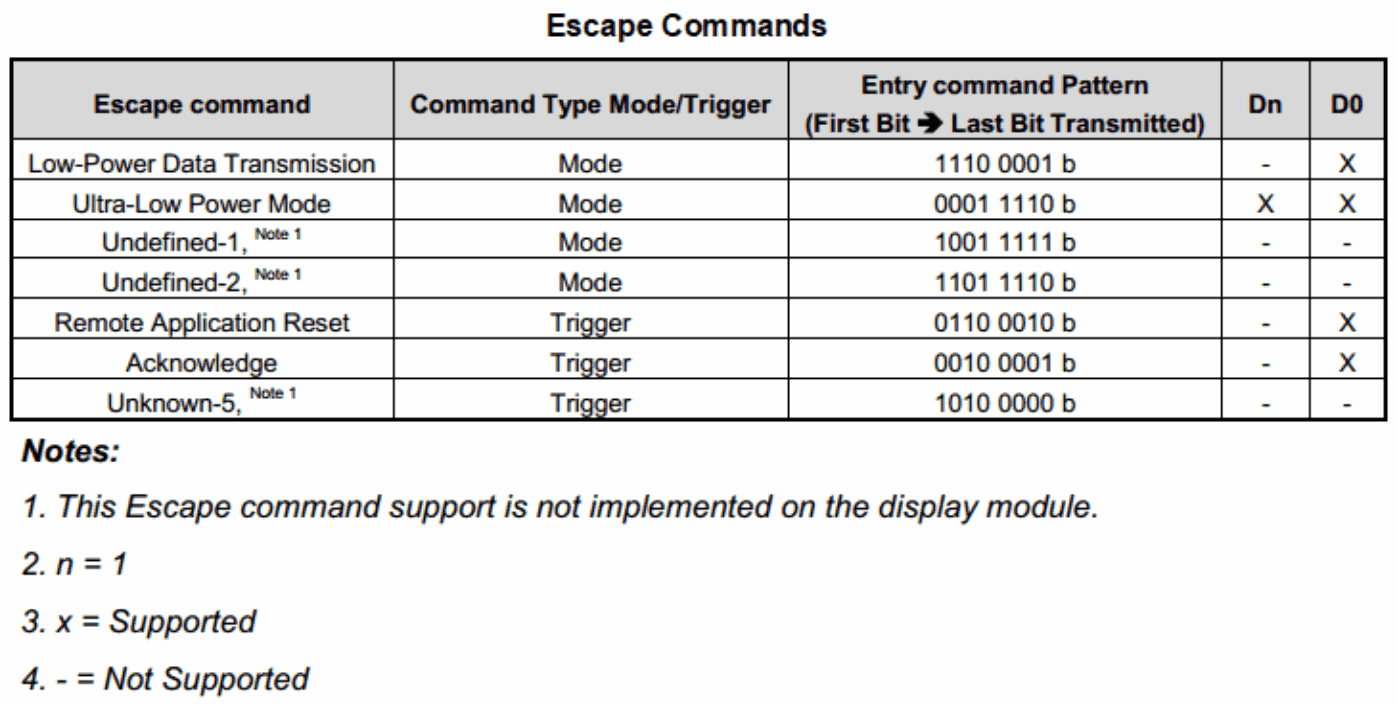
Editierbare Abschrift der Originalabbildung:
| Escape-Befehl | Typ | Erstes → letztes übertragenes Bit | Dn | D0 |
|---|---|---|---|---|
| Low-Power-Datenübertragung | Modus | 1110 0001 b | - | X |
| Ultra-Low-Power-Modus | Modus | 0001 1110 b | X | X |
| Undefiniert-1 (1) | Modus | 1001 1111 b | - | - |
| Undefiniert-2 (1) | Modus | 1101 1110 b | - | - |
| Entfernte Anwendung zurücksetzen | Auslöser | 0110 0010 b | - | X |
| Bestätigung | Auslöser | 0010 0001 b | - | X |
| Unbekannt-5 (1) | Auslöser | 1010 0000 b | - | - |
(1) Dieser Escape-Befehl ist auf dem Anzeigemodul nicht implementiert. n=1; X=unterstützt; -=nicht unterstützt.
18.2.2.1.2 LPDT
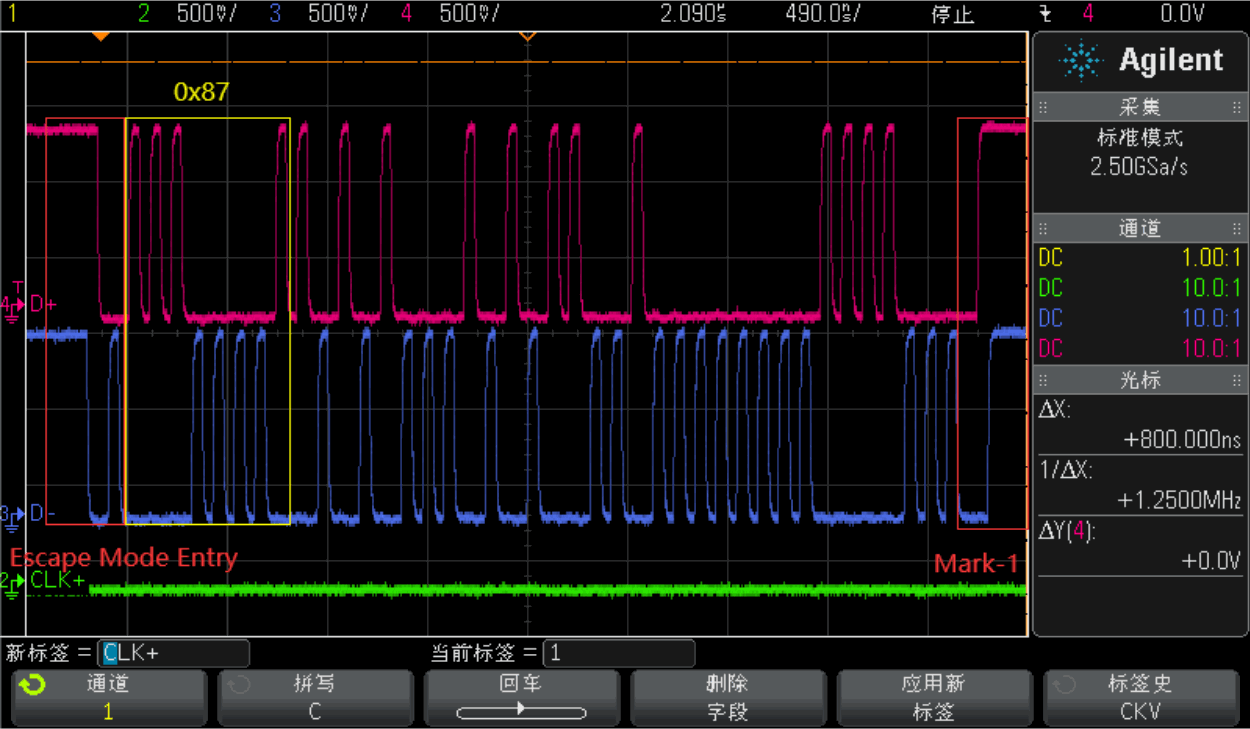
Nachdem die Lane in den Escape-Modus gewechselt ist und die Low-Power-Data-Transmission-Sequenz (LPDT) an das Anzeigemodul gesendet hat, kann der SoC-MIPI-DSI-TX Daten im LPDT-Modus übertragen. So werden üblicherweise Initialisierungssequenzen an MIPI-Anzeigemodule übertragen.
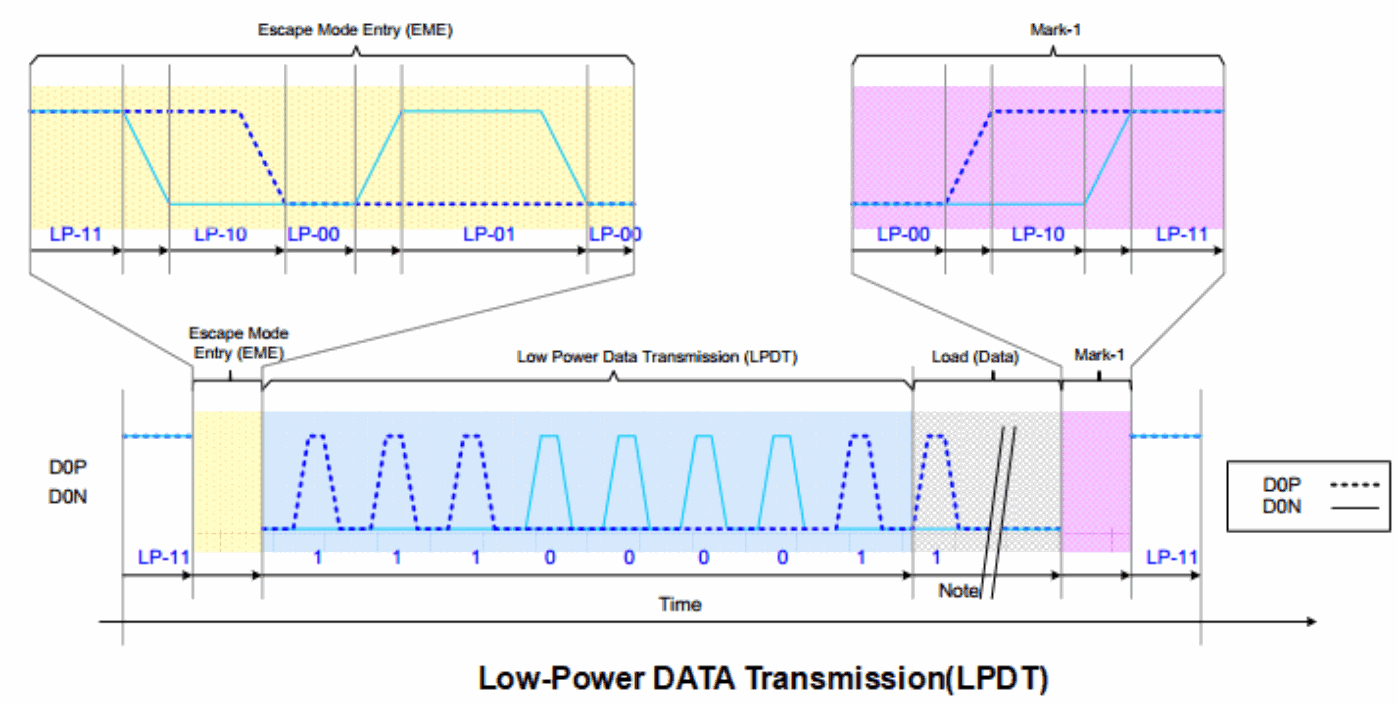
Die folgende Oszilloskopaufnahme zeigt LPDT.
18.2.2.1.3 ULPS
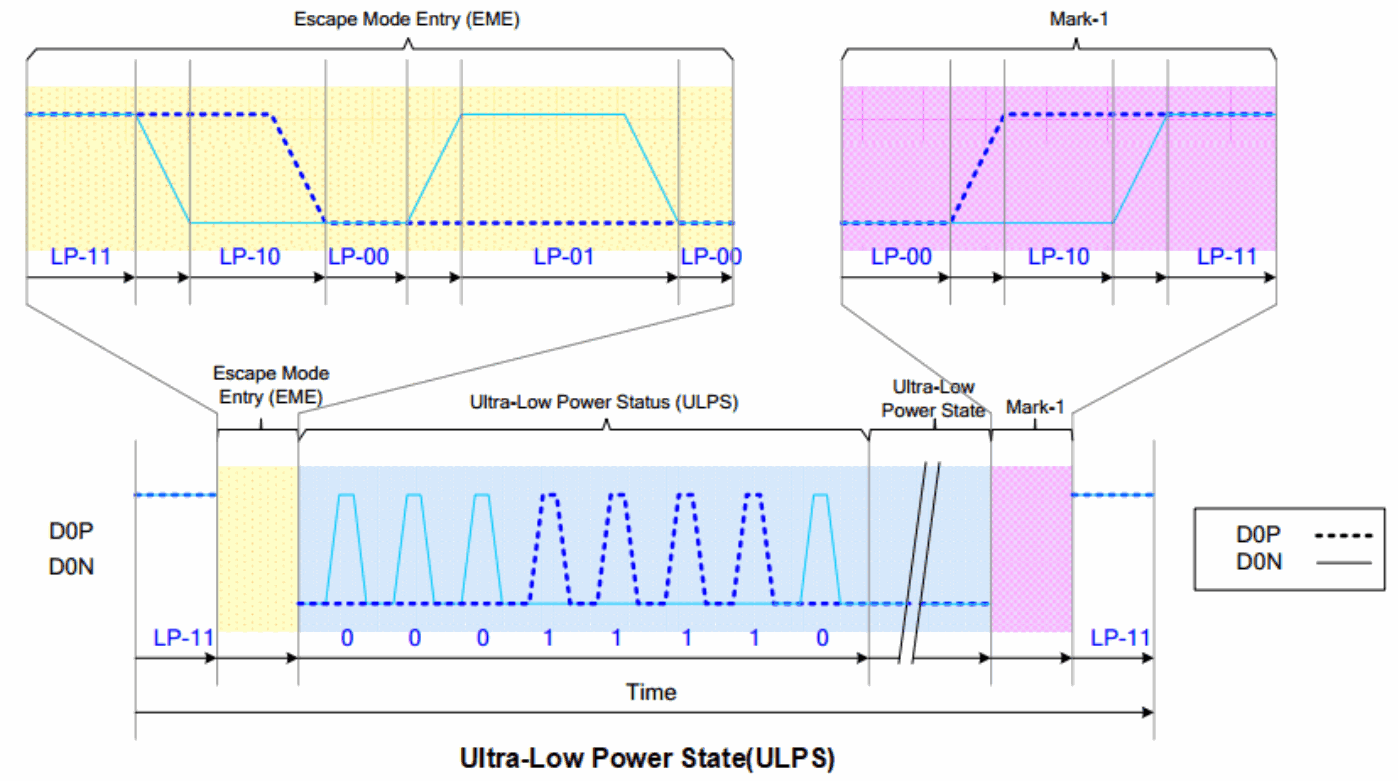
18.2.2.2 HSDT
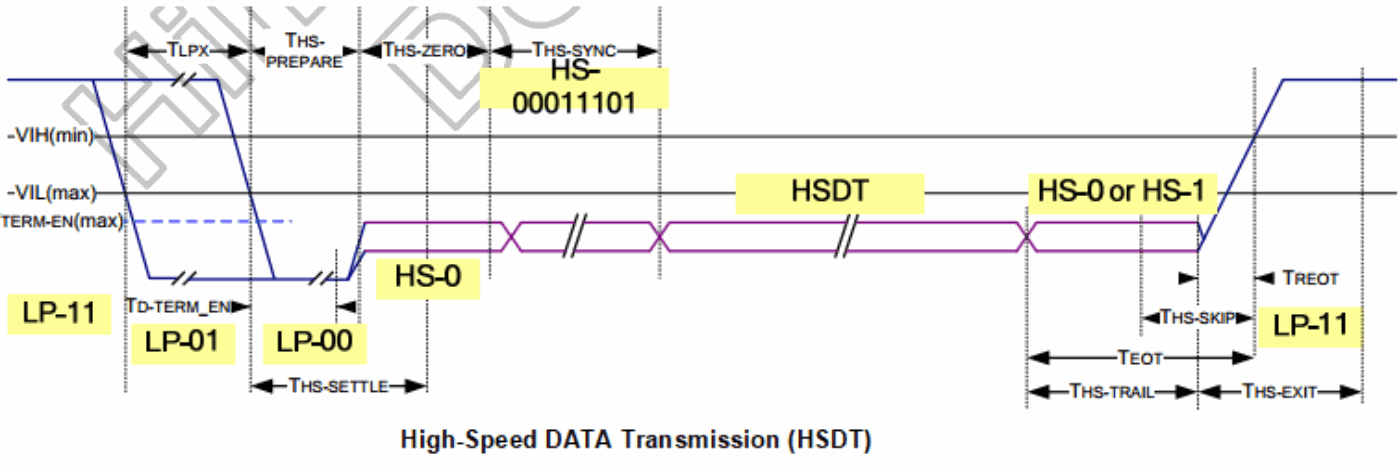
Arbeitet die DPHY-Clock-Lane im Hochgeschwindigkeitstaktmodus, kann das Anzeigemodul Hochgeschwindigkeits-Datenübertragung verwenden. Alle Daten-Lanes treten gleichzeitig in diesen Modus ein, müssen ihn aber nicht gleichzeitig verlassen. Eintrittssequenz:
LP-11 -> LP-01 -> LP-00 -> HS-0 -> SoT(0001_1101).
1. Start: LP-11
2. HS-Request: LP-01
3. HS-Settle: LP-00 -> HS-0 (RX: Lane Termination Enable)
4. Rx Synchronization: SoT(0001_1101)
5. End: High-Speed Data Transmission (HSDT) - Ready to receive High-Speed Data Load
Zum Beenden der Hochgeschwindigkeitsübertragung wird unmittelbar nach dem letzten Nutzdatum der differentielle Zustand invertiert und für Ths-trail gehalten.
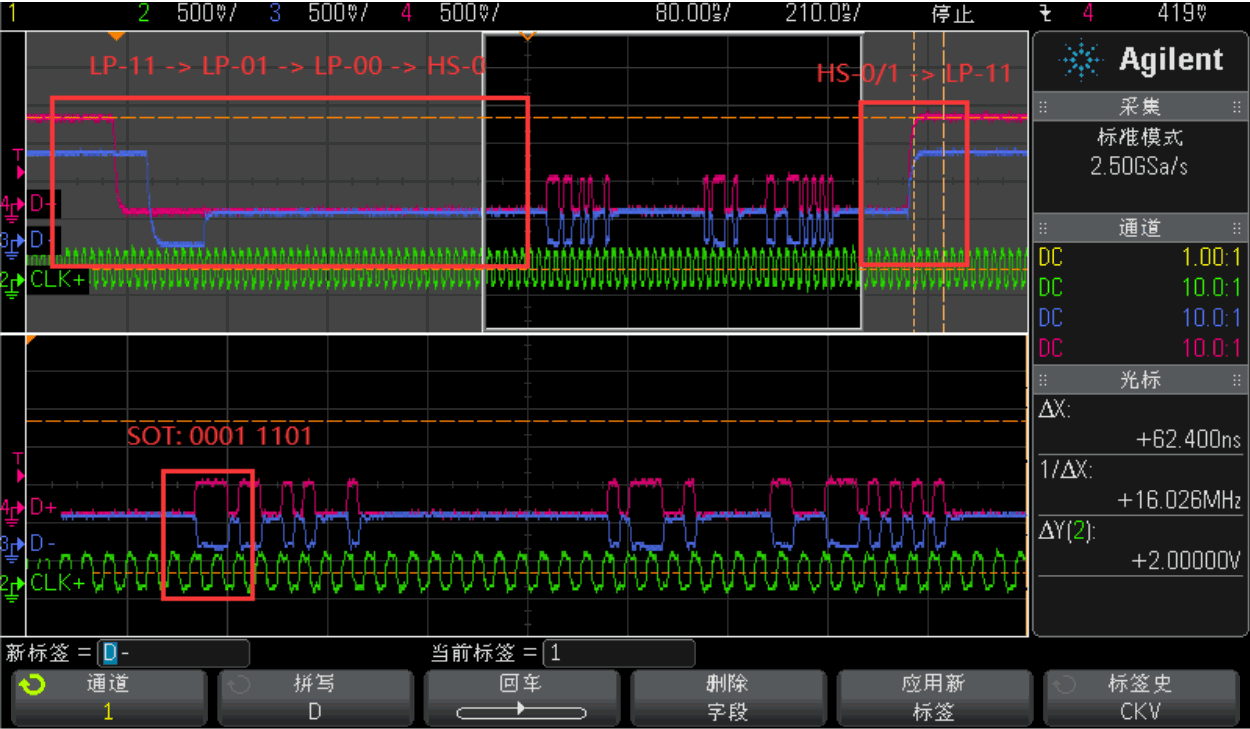
Die folgende Oszilloskopaufnahme zeigt HSDT.
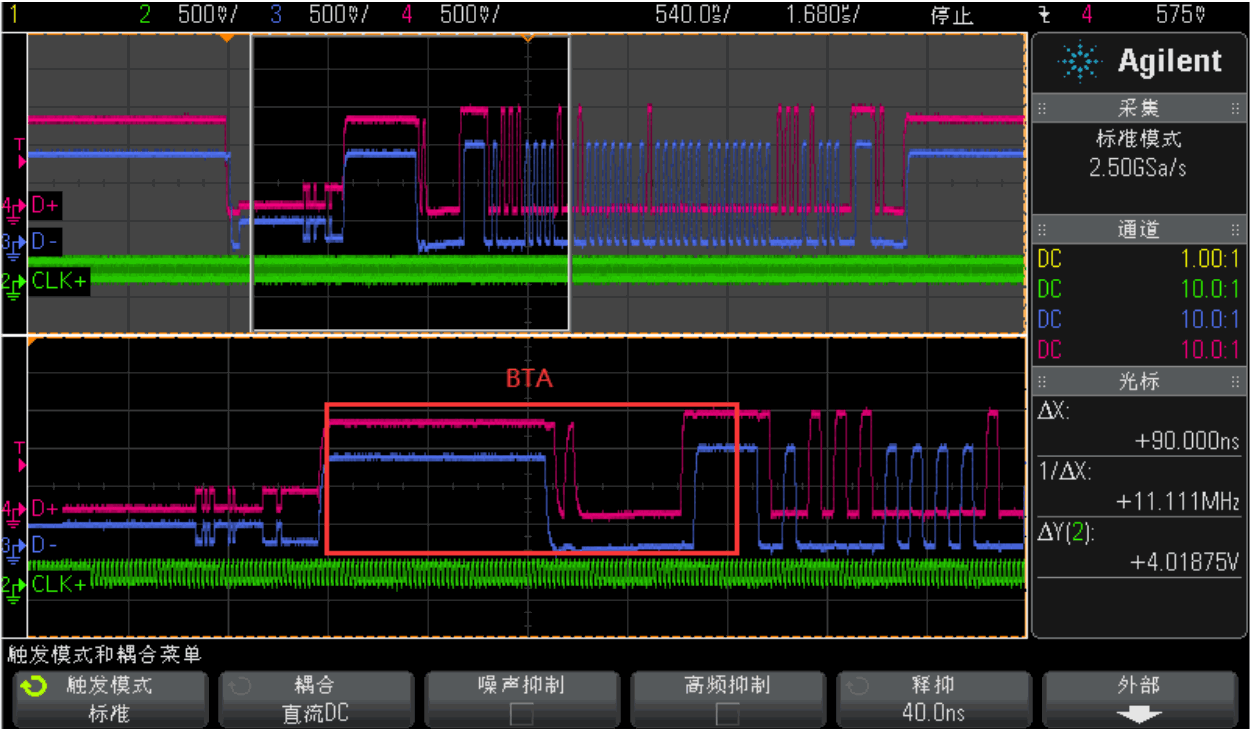
18.2.2.3 BTA
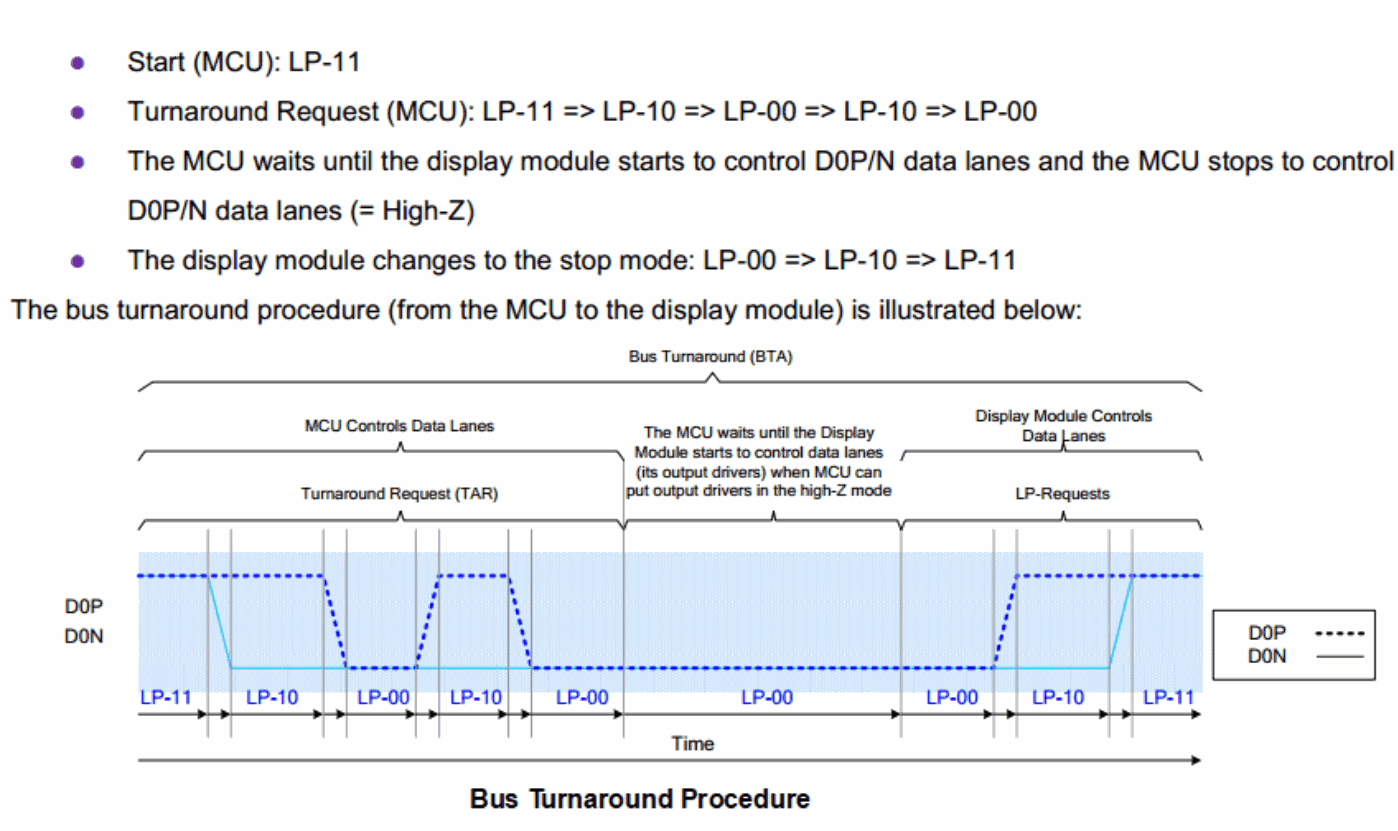
Zum Abrufen von Informationen aus dem Anzeigemodul führt die erste SoC-DPHY-Daten-Lane eine Bus-Richtungsumkehr durch. Das Verfahren ist nachfolgend dargestellt.
Editierbare Abschrift der Originalabbildung:
BTA-Ablauf: Die MCU beginnt bei LP-11 und fordert die Richtungsumkehr mit LP-11 → LP-10 → LP-00 → LP-10 → LP-00 an. Sie wartet, bis das Modul D0P/N treibt, und beendet dann das eigene Treiben dieser Lanes (High-Z). Das Modul wechselt über LP-00 → LP-10 → LP-11 zu Stop.
Die folgende Oszilloskopaufnahme zeigt BTA beim Zurücklesen aus dem Anzeigemodul während HSDT.
18.2.3 Byte- und Bitreihenfolge
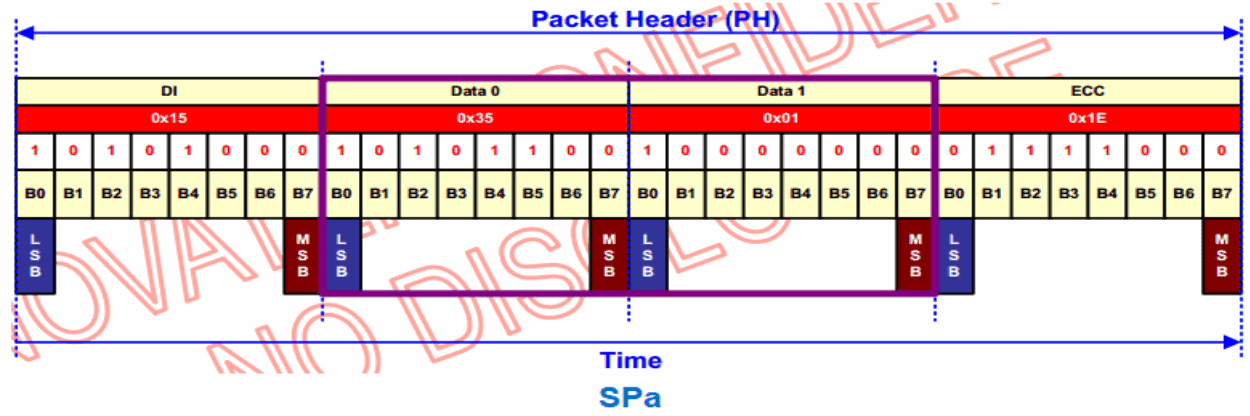
Sowohl bei LP- als auch bei HS-Übertragung werden Daten in lange und kurze Pakete verpackt und zum Anzeigemodul gesendet.
18.2.3.1 SPa
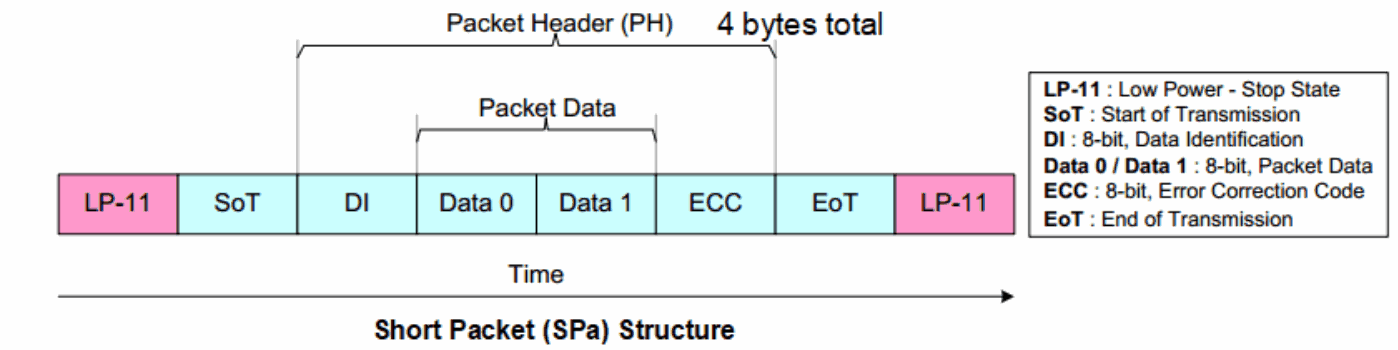
Beispiel:
18.2.3.1.1 LPDT-SPa
Die folgende Oszilloskopaufnahme zeigt das obige SPa beim Senden zum Anzeigemodul im LPDT-Modus.
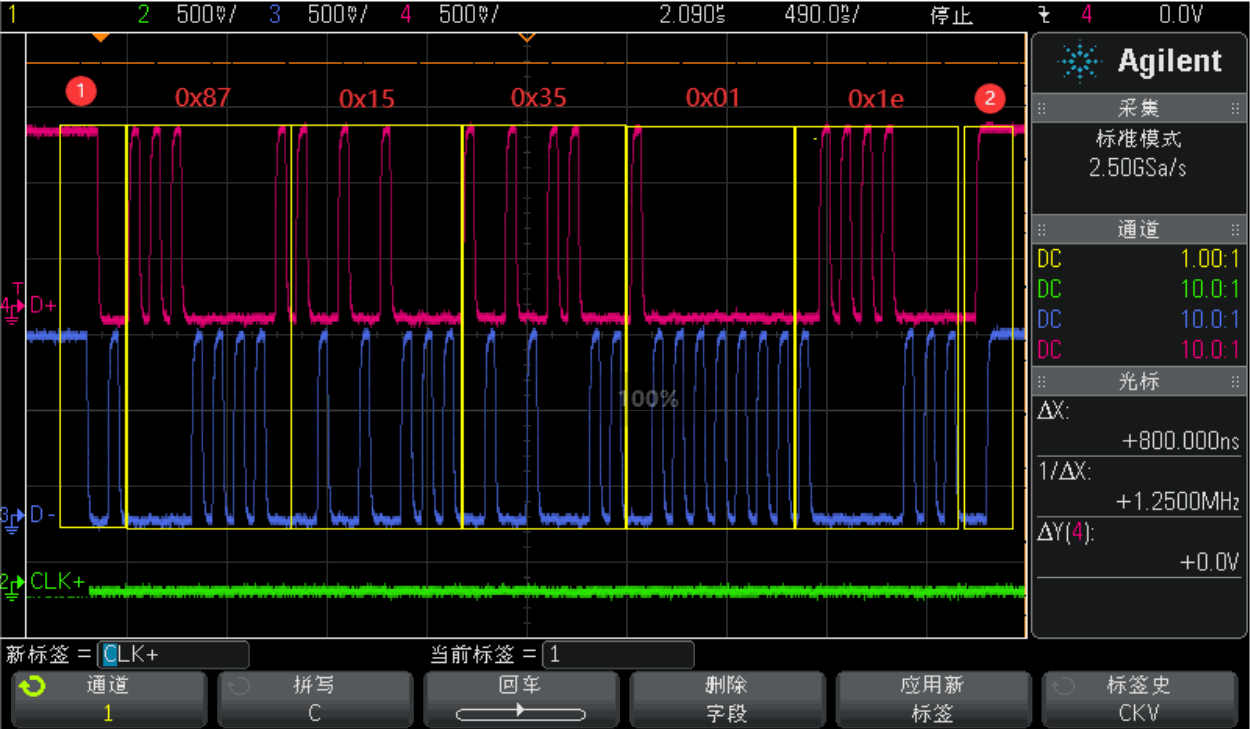
18.2.3.1.2 HSDT-SPa
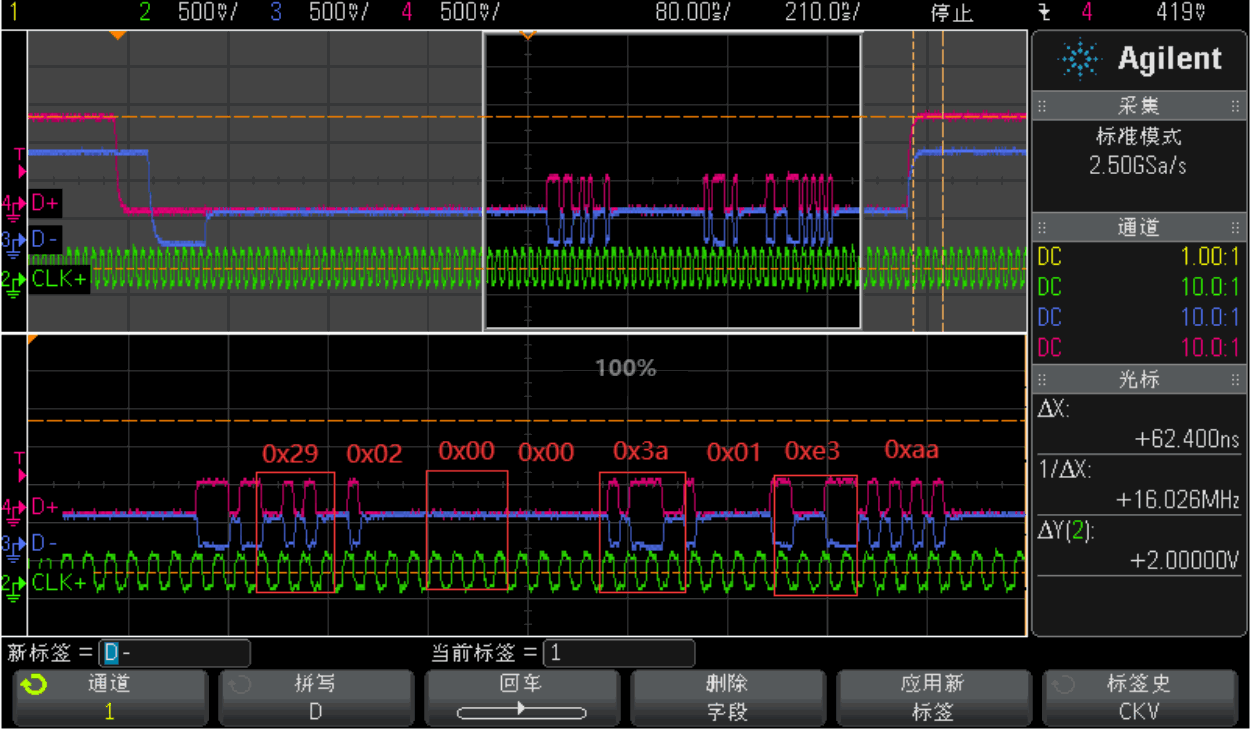
Die folgende Oszilloskopaufnahme zeigt das obige SPa beim Senden zum Anzeigemodul im HSDT-Modus.
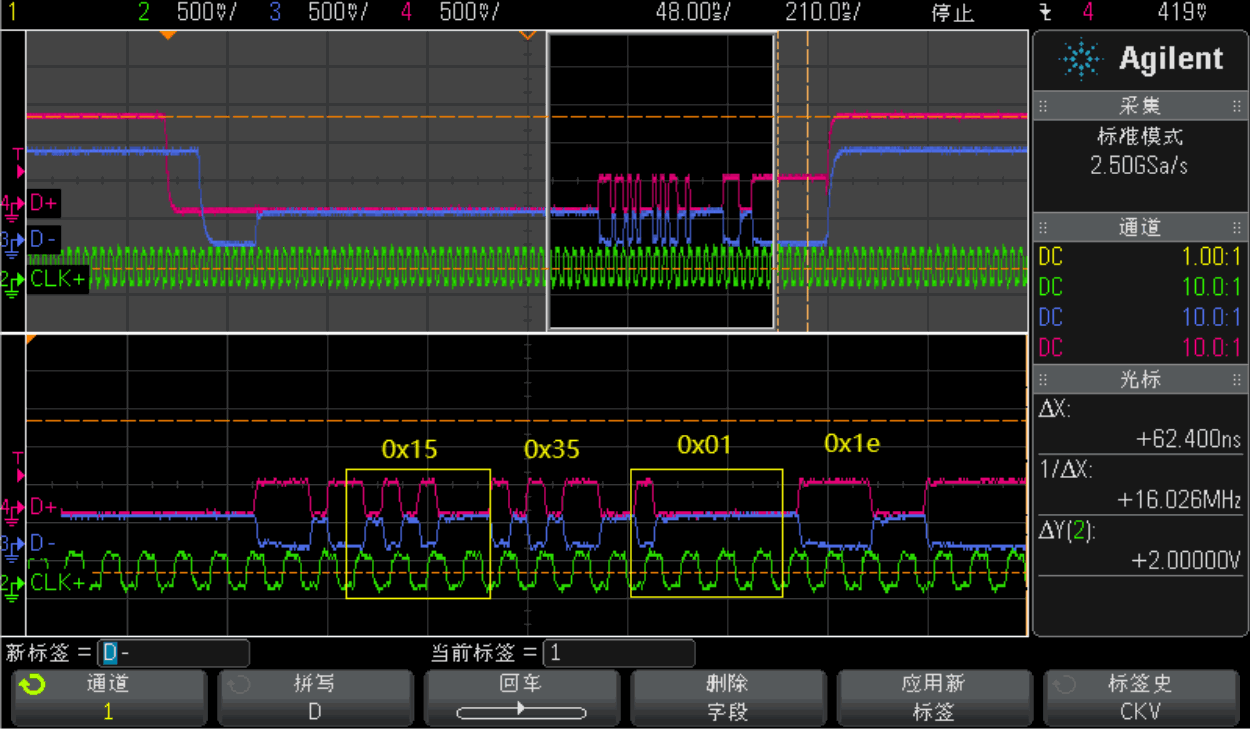
18.2.3.2 LPa
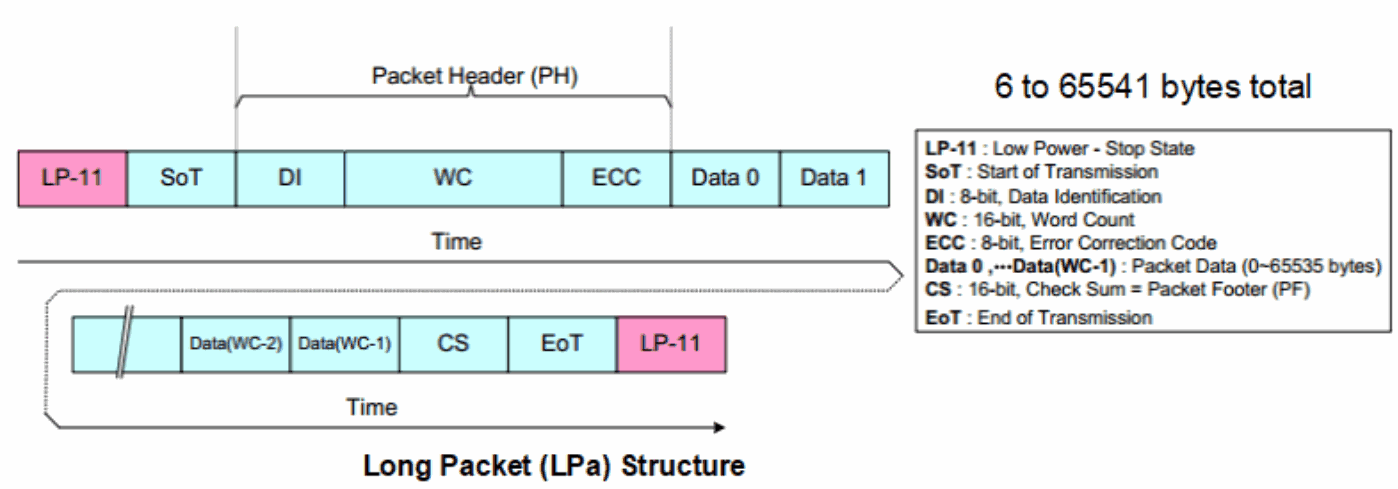
Beispiel:
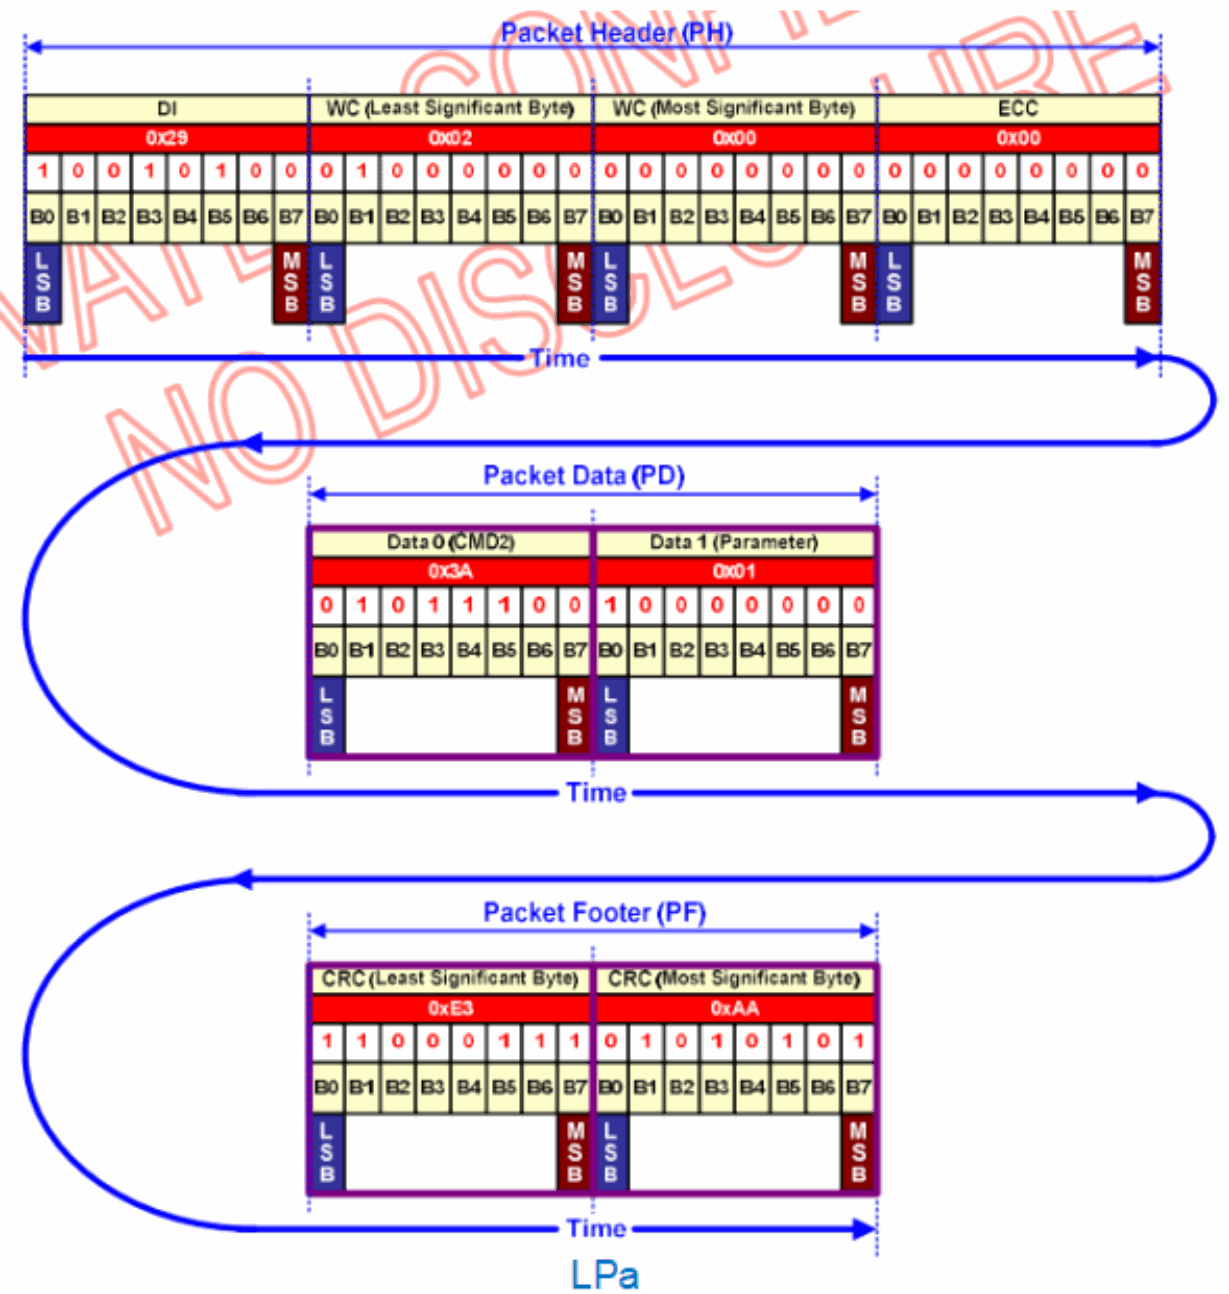
18.2.3.2.1 LPDT-LPa
Die folgende Oszilloskopaufnahme zeigt das obige LPa beim Senden zum Anzeigemodul im LPDT-Modus.
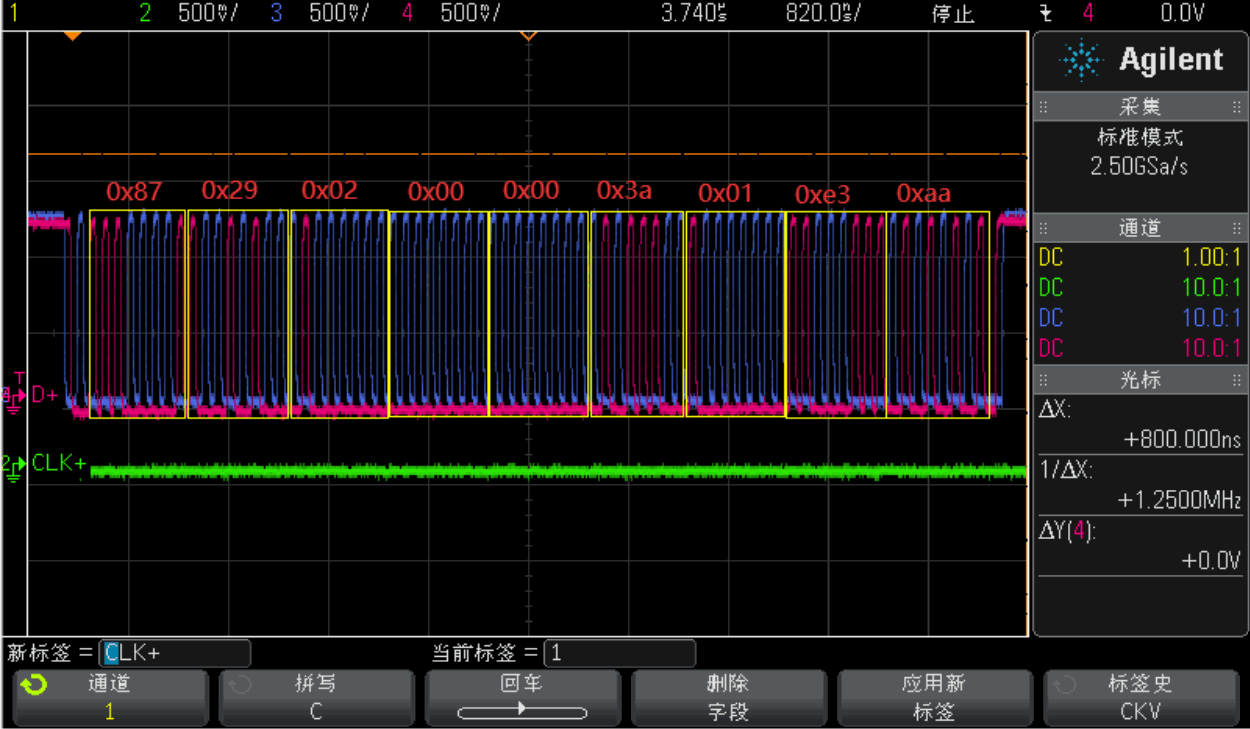
18.2.3.2.2 HSDT-LPa
Die folgende Oszilloskopaufnahme zeigt das obige LPa beim Senden zum Anzeigemodul im HSDT-Modus.
18.2.3.3 DI
SPa und LPa enthalten beide eine Datenidentifikation (DI), die festlegt, ob das Paket lang oder kurz ist. DI gehört zum Paketkopf und besteht aus zwei Teilen:
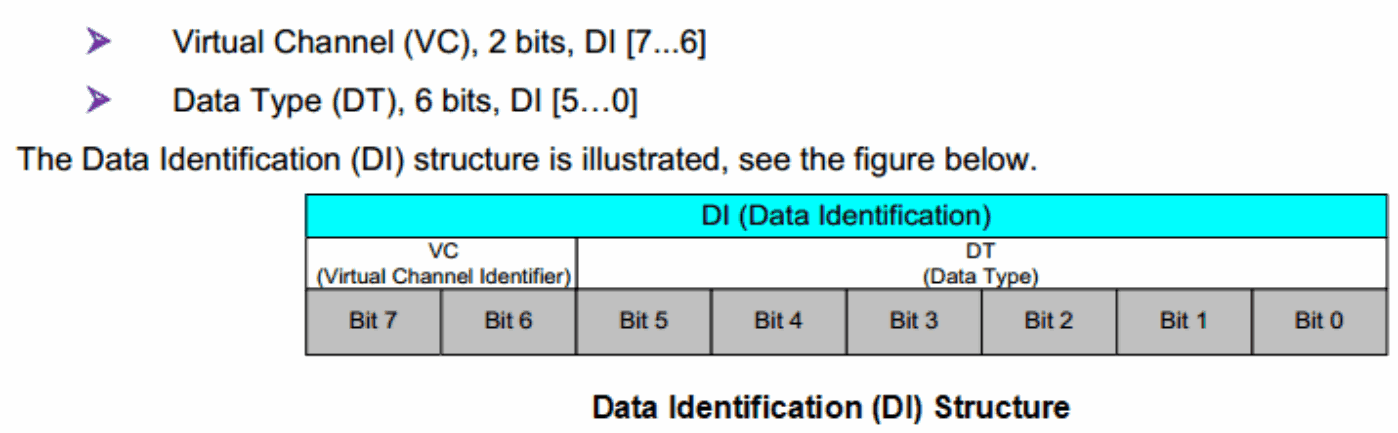
Editierbare Abschrift der Originalabbildung:
| DI-Feld | Bits | Breite |
|---|---|---|
| VC (virtueller Kanal) | DI[7:6] | 2 |
| DT (Datentyp) | DI[5:0] | 6 |
Die meisten aktuell im MIPI-Protokoll definierten Datentypen sind nachfolgend aufgeführt.
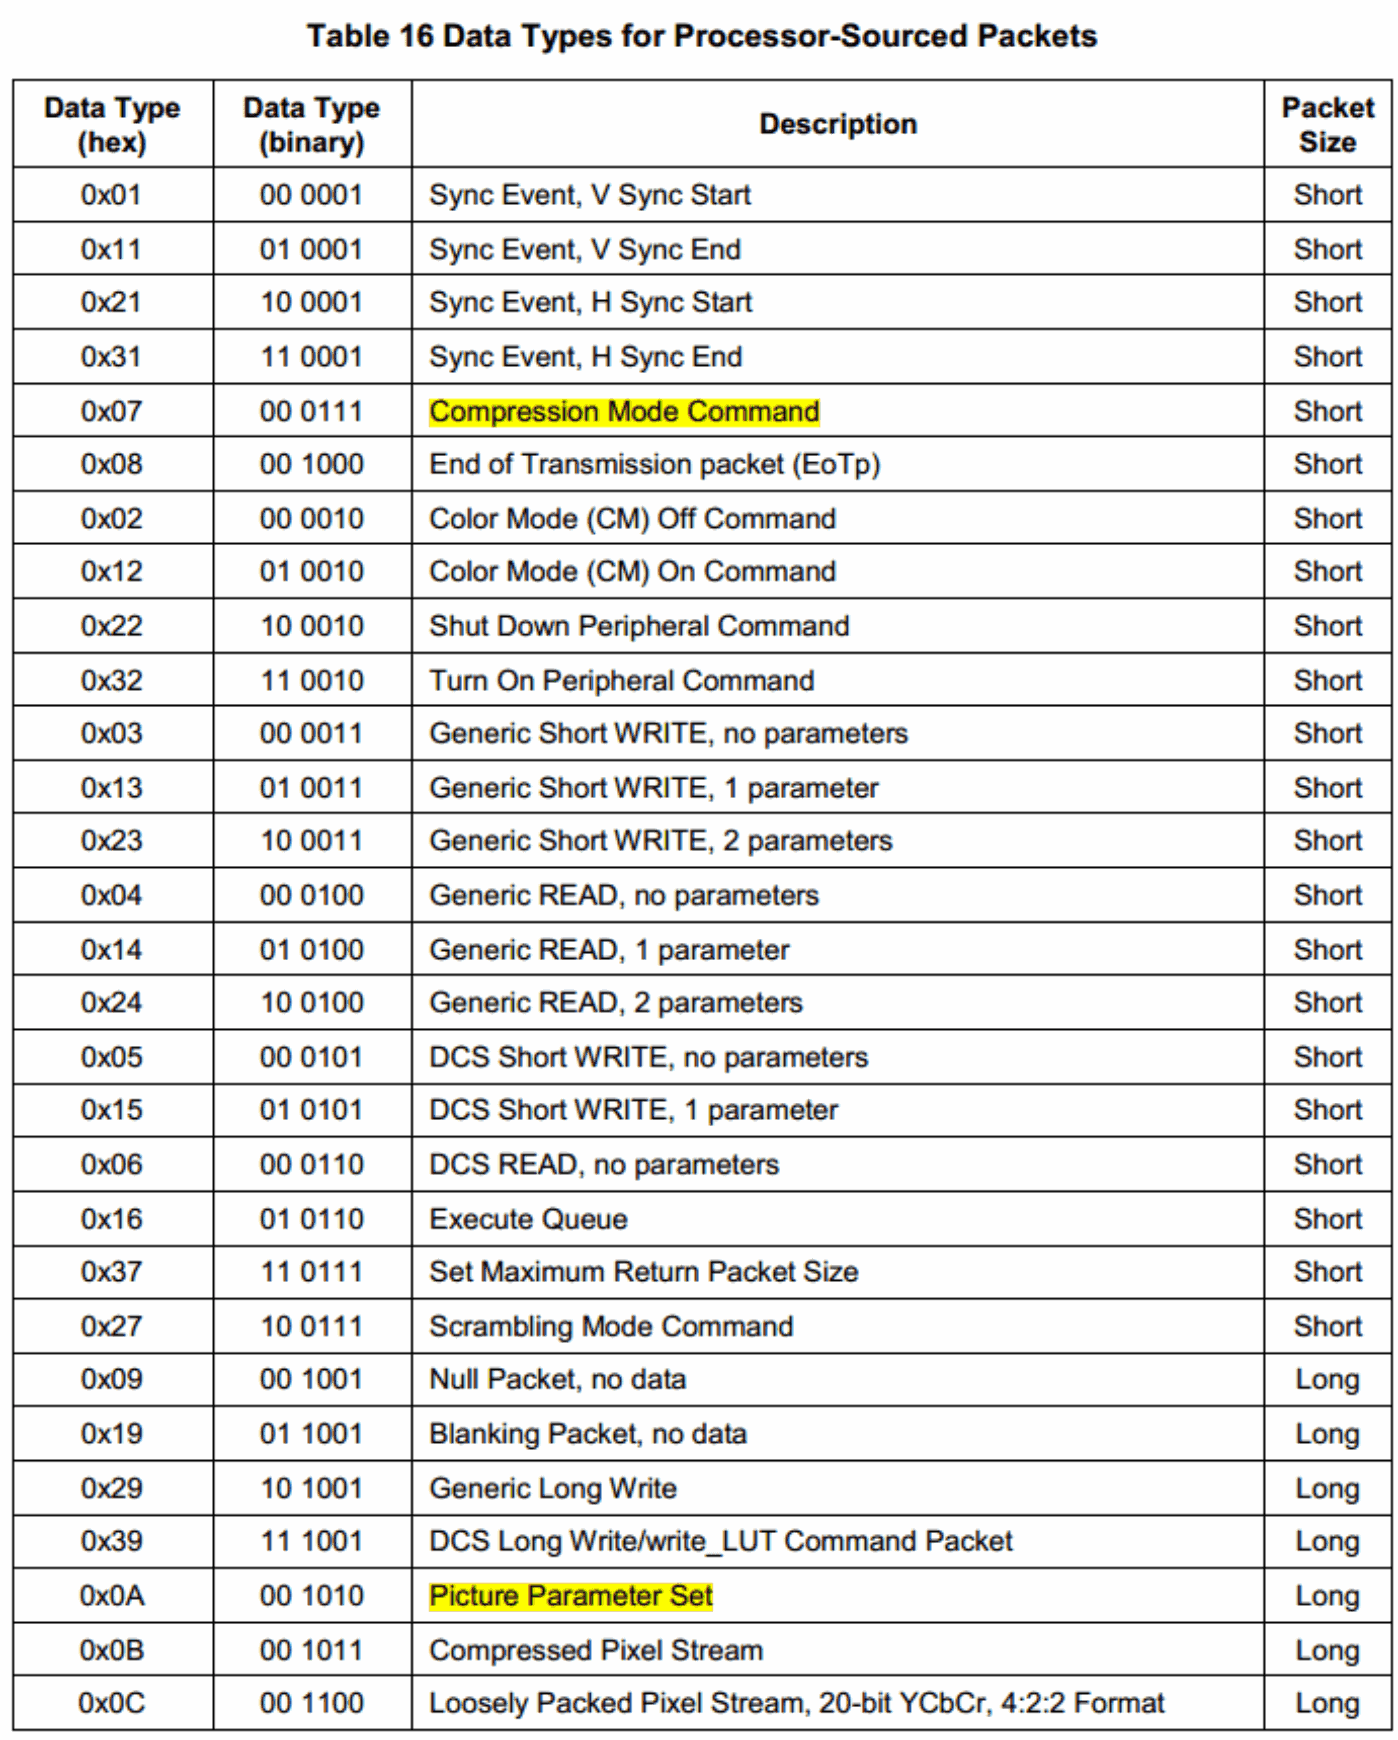
Editierbare Abschrift der Originalabbildung:
| Datentyp (hex) | Binär | Beschreibung | Paketgröße |
|---|---|---|---|
| 0x01 | 00 0001 | Synchronereignis: V-Sync-Beginn | Kurz |
| 0x11 | 01 0001 | Synchronereignis: V-Sync-Ende | Kurz |
| 0x21 | 10 0001 | Synchronereignis: H-Sync-Beginn | Kurz |
| 0x31 | 11 0001 | Synchronereignis: H-Sync-Ende | Kurz |
| 0x07 | 00 0111 | Kompressionsmodus-Befehl | Kurz |
| 0x08 | 00 1000 | End-of-Transmission-Paket (EoTp) | Kurz |
| 0x02 | 00 0010 | Befehl zum Ausschalten des Farbmodus (CM) | Kurz |
| 0x12 | 01 0010 | Befehl zum Einschalten des Farbmodus (CM) | Kurz |
| 0x22 | 10 0010 | Befehl zum Abschalten der Peripherie | Kurz |
| 0x32 | 11 0010 | Befehl zum Einschalten der Peripherie | Kurz |
| 0x03 | 00 0011 | Generisches kurzes WRITE, ohne Parameter | Kurz |
| 0x13 | 01 0011 | Generisches kurzes WRITE, 1 Parameter | Kurz |
| 0x23 | 10 0011 | Generisches kurzes WRITE, 2 Parameter | Kurz |
| 0x04 | 00 0100 | Generisches READ, ohne Parameter | Kurz |
| 0x14 | 01 0100 | Generisches READ, 1 Parameter | Kurz |
| 0x24 | 10 0100 | Generisches READ, 2 Parameter | Kurz |
| 0x05 | 00 0101 | Kurzes DCS-WRITE, ohne Parameter | Kurz |
| 0x15 | 01 0101 | Kurzes DCS-WRITE, 1 Parameter | Kurz |
| 0x06 | 00 0110 | DCS-READ, ohne Parameter | Kurz |
| 0x16 | 01 0110 | Warteschlange ausführen | Kurz |
| 0x37 | 11 0111 | Maximale Rückgabepaketgröße festlegen | Kurz |
| 0x27 | 10 0111 | Scrambling-Modus-Befehl | Kurz |
| 0x09 | 00 1001 | Nullpaket, ohne Daten | Lang |
| 0x19 | 01 1001 | Austastpaket, ohne Daten | Lang |
| 0x29 | 10 1001 | Generisches langes Write | Lang |
| 0x39 | 11 1001 | Langes DCS-Write-/write_LUT-Befehlspaket | Lang |
| 0x0A | 00 1010 | Bildparametersatz | Lang |
| 0x0B | 00 1011 | Komprimierter Pixelstrom | Lang |
| 0x0C | 00 1100 | Locker gepackter Pixelstrom, 20-Bit-YCbCr, Format 4:2:2 | Lang |
18.2.4 Schnittstellen-Timing im Videomodus
18.2.4.1 Vertikales Anzeige-Timing (Videomodus)
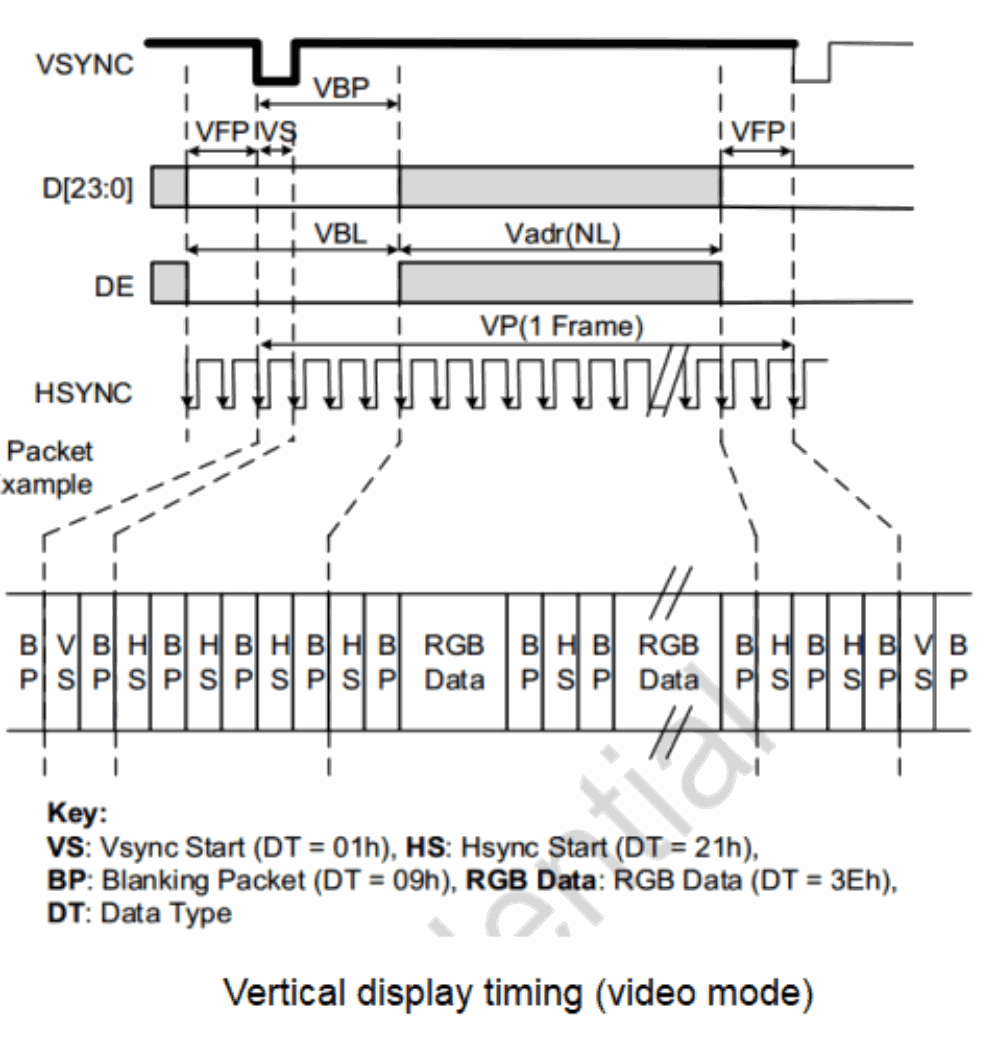
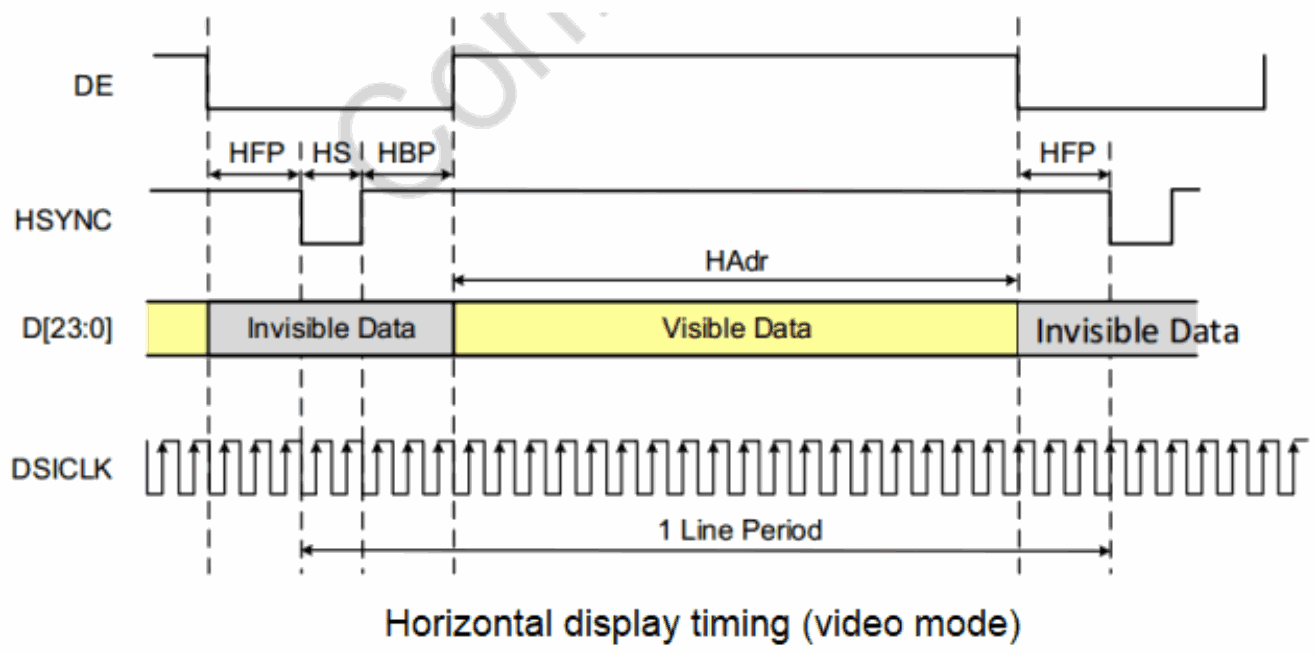
18.2.4.2 Horizontales Anzeige-Timing (Videomodus)
18.2.4.3 Non-Burst-Modus mit Synchronimpulsen
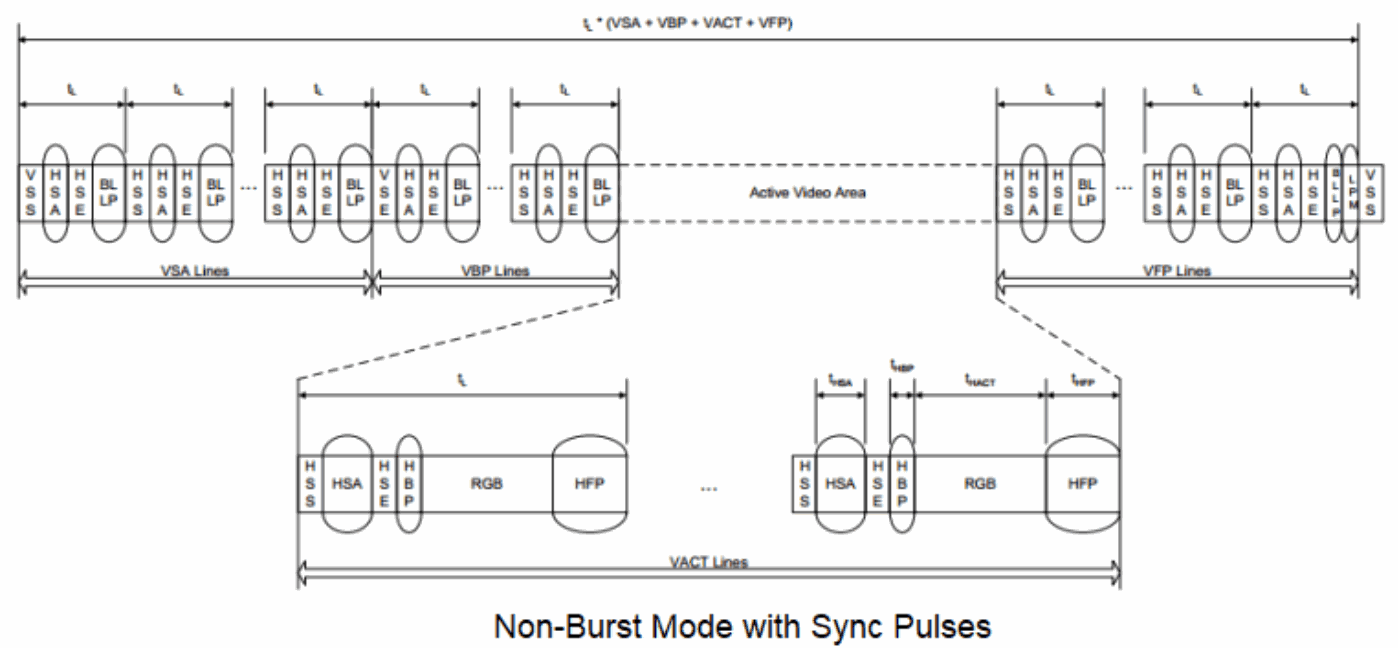
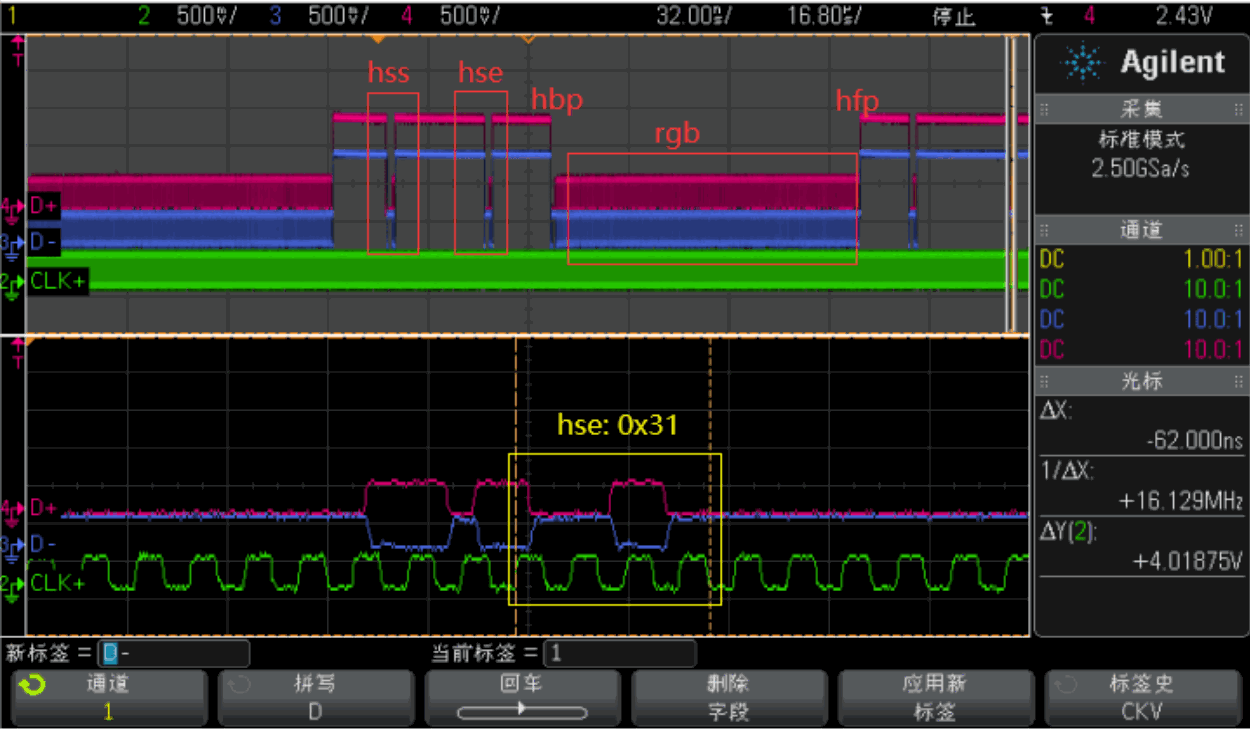
Die folgende Oszilloskopaufnahme zeigt den Betrieb Non Burst Sync Pulse.
18.2.4.4 Burst-Modus
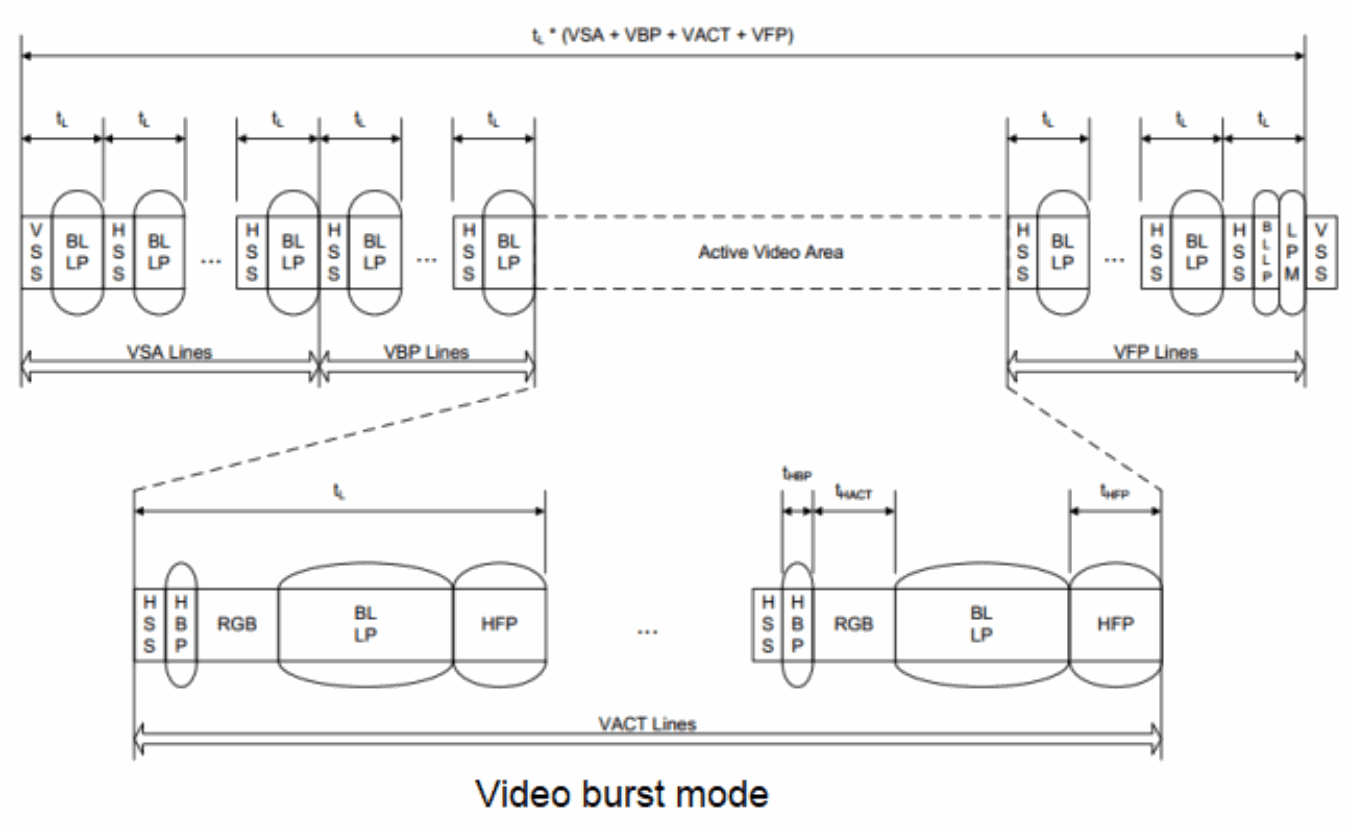
Die folgende Oszilloskopaufnahme zeigt Video-Burst-Betrieb.
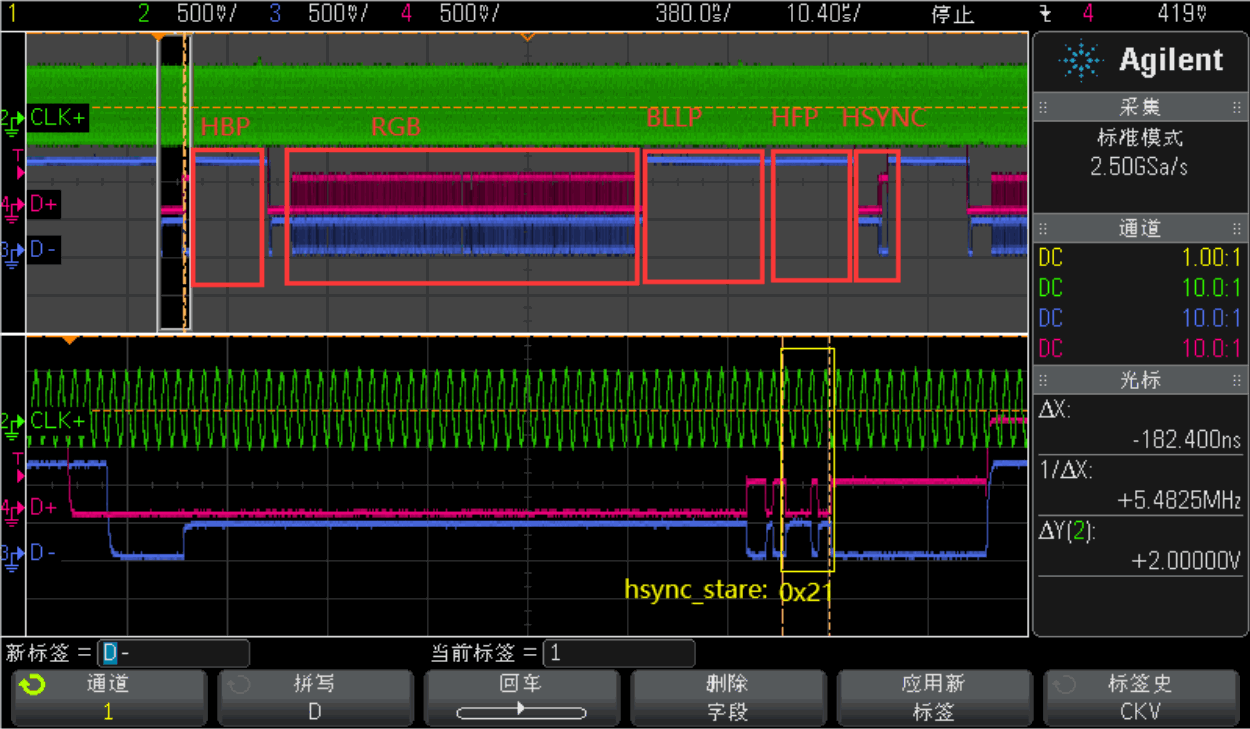
19. Häufige Probleme
19.1 VOP-Timing und Connector-Informationen prüfen
console:/ # cat /d/dri/0/summary
Video Port0: DISABLED
Video Port1: DISABLED
Video Port2: DISABLED
Video Port3: ACTIVE
    Connector: DSI-2
        bus_format[100a]: RGB888_1X24
        overlay_mode[0] output_mode[0] color_space[0]
    Display mode: 1080x1920p60
        clk[132000] real_clk[132000] type[48] flag[a]
        H: 1080 1095 1099 1129
        V: 1920 1935 1937 1952
    Cluster3-win0: ACTIVE
        win_id: 6
        format: AB24 little-endian (0x34324241) SDR[0] color_space[0] glb_alpha[0xff]
        rotate: xmirror: 0 ymirror: 0 rotate_90: 0 rotate_270: 0
        csc: y2r[0] r2y[0] csc mode[0]
        zpos: 0
        src: pos[0, 0] rect[1080 x 1920]
        dst: pos[0, 0] rect[1080 x 1920]
        buf[0]: addr: 0x000000000376e000 pitch: 4352 offset: 0
19.2 DSI2-Taktbaum prüfen
Wenn MIPI ohne DSC arbeitet, überträgt seine Schnittstelle 4 Pixel je Taktzyklus. Die Takte müssen erfüllen:
video_timing_pixel_rate / 4 = mipi_pixel_clock × K = dclk_out × K = dclk_core
Wenn MIPI mit DSC arbeitet, müssen die Takte erfüllen:
mipi_pixel_clock = cds_clk / 2
Hinweis: Standardmäßig gilt K = 1; bei Zweikanal-MIPI-Anzeige gilt K = 2.
console:/ # cat /d/clk/clk_summary | grep vop
    clk_vop_pmu 0 0 0 24000000 0 0 50000
          dclk_vop3 1 2 0 33000000 0 0 50000
          dclk_vop1_src 0 1 0 594000000 0 0 50000
             dclk_vop1 0 1 0 594000000 0 0 50000
          dclk_vop0_src 0 1 0 594000000 0 0 50000
             dclk_vop0 0 1 0 594000000 0 0 50000
             aclk_vop_low_root 1 1 0 396000000 0 0 50000
             hclk_vop_root 2 4 0 198000000 0 0 50000
                hclk_vop 1 3 0 198000000 0 0 50000
          aclk_vop_root 1 1 0 500000000 0 0 50000
             aclk_vop_doby 0 0 0 500000000 0 0 50000
             aclk_vop_sub_src 1 1 0 500000000 0 0 50000
                aclk_vop 1 4 0 500000000 0 0 50000
             pclk_vop_root 3 5 0 100000000 0 0 50000
          dclk_vop2_src 1 1 0 148500000 0 0 50000
             dclk_vop2 1 2 0 148500000 0 0 50000
console:/ # cat /d/clk/clk_summary | grep dsi
                pclk_dsihost1 1 2 0 100000000 0 0 50000
                pclk_dsihost0 1 2 0 100000000 0 0 50000
    clk_dsihost1 1 2 0 351000000 0 0 50000
    clk_dsihost0 1 2 0 351000000 0 0 50000
console:/ # cat /d/clk/clk_summary | grep mipi
          mipi1_clk_src 0 0 0 33000000 0 0 50000
             mipi1_pixclk 0 0 0 33000000 0 0 50000
          mipi0_clk_src 0 0 0 148500000 0 0 50000
             mipi0_pixclk 0 0 0 148500000 0 0 50000
    clk_usbdpphy_mipidcpphy_ref 5 5 0 24000000 0 0 50000
    clk_mipi_camaraout_m4 0 0 0 24000000 0 0 50000
    clk_mipi_camaraout_m3 0 0 0 24000000 0 0 50000
    clk_mipi_camaraout_m2 0 0 0 24000000 0 0 50000
    clk_mipi_camaraout_m0 0 0 0 24000000 0 0 50000
          clk_mipi_camaraout_m1 0 0 0 37125000 0 0 50000
                pclk_mipi_dcphy1 1 1 0 100000000 0 0 50000
                pclk_mipi_dcphy0 1 1 0 100000000 0 0 50000
console:/ #
19.3 Konfigurierte DSI-Lane-Rate prüfen
Die DSI-Lane-Rate lässt sich auf zwei Arten bestimmen. Eine ist die automatische Treiberberechnung:
dmesg | grep dsi
[ 77.369812] dw-mipi-dsi2 fde20000.dsi: [drm:dw_mipi_dsi2_encoder_enable] final DSI-Link
bandwidth: 879 x 4 Mbps
Die andere ist die manuelle Vorgabe mit dieser Eigenschaft:
&dsi0 {
    ...
    rockchip,lane-rate = <1000>;
    ...
}
19.4 MIPI DSI2 HOST besitzt keine interne Farbbalkenfunktion; verwenden Sie VOP2-Farbbalken mit folgenden Befehlen
Wählen Sie den zur Anzeigeroute passenden Befehl:
19.4.1 RK3588
vp0:
io -4 0xfdd90c08 0x1 && io -4 0xfdd90000 0xffffffff
vp1:
io -4 0xfdd90d08 0x1 && io -4 0xfdd90000 0xffffffff
vp2:
io -4 0xfdd90e08 0x1 && io -4 0xfdd90000 0xffffffff
vp3:
io -4 0xfdd90f08 0x1 && io -4 0xfdd90000 0xffffffff
19.4.2 RK3576
vp0:
io -4 0x27d00c08 0x1 && io -4 0x27d00000 0xffffffff
vp1:
io -4 0x27d00d08 0x1 && io -4 0x27d00000 0xffffffff
vp2:
io -4 0x27d00e08 0x1 && io -4 0x27d00000 0xffffffff
19.5 Kommunikation zwischen MIPI DSI2 und Panel bei fehlerhafter Anzeige prüfen
U-Boot:
--- a/drivers/video/drm/rockchip_panel.c
+++ b/drivers/video/drm/rockchip_panel.c
@@ -260,6 +260,7 @@ static void panel_simple_prepare(struct rockchip_panel *panel)
    struct rockchip_panel_priv *priv = dev_get_priv(panel->dev);
    struct mipi_dsi_device *dsi = dev_get_parent_platdata(panel->dev);
    int ret;
+ u8 mode;
    if (priv->prepared)
        return;
@@ -285,6 +286,8 @@ static void panel_simple_prepare(struct rockchip_panel *panel)
    if (plat->delay.init)
        mdelay(plat->delay.init);
+ mipi_dsi_dcs_get_power_mode(dsi, &mode);
+ printf("===>mode: 0x%x\n", mode);
    if (plat->on_cmds) {
        if (priv->cmd_type == CMD_TYPE_SPI)
            ret = rockchip_panel_send_spi_cmds(panel->state,
@@ -298,6 +301,8 @@ static void panel_simple_prepare(struct rockchip_panel *panel)
            printf("failed to send on cmds: %d\n", ret);
    }
+ mipi_dsi_dcs_get_power_mode(dsi, &mode);
+ printf("===>mode: 0x%x\n", mode);
    priv->prepared = true;
 }
Kernel:
--- a/drivers/gpu/drm/panel/panel-simple.c
+++ b/drivers/gpu/drm/panel/panel-simple.c
@@ -506,6 +506,7 @@ static int panel_simple_prepare(struct drm_panel *panel)
    unsigned int delay;
    int err;
    int hpd_asserted;
+ u8 mode;
    if (p->prepared)
        return 0;
@@ -554,6 +555,8 @@ static int panel_simple_prepare(struct drm_panel *panel)
        }
    }
+ mipi_dsi_dcs_get_power_mode(p->dsi, &mode);
+ printk("===>mode: 0x%x\n", mode);
    if (p->desc->init_seq)
        if (p->dsi)
            panel_simple_xfer_dsi_cmd_seq(p, p->desc->init_seq);
@@ -561,6 +564,9 @@ static int panel_simple_prepare(struct drm_panel *panel)
    if (p->desc->delay.init)
        msleep(p->desc->delay.init);
+ mipi_dsi_dcs_get_power_mode(p->dsi, &mode);
+ printk("===>mode: 0x%x\n", mode);
+
    p->prepared = true;
    return 0;
Normale Kommunikation liefert folgende Meldungen. Andernfalls prüfen Sie das Panel-Timing und stellen sicher, dass das Panel bereit ist:
===> mode: 0x8
===> mode: 0x9c
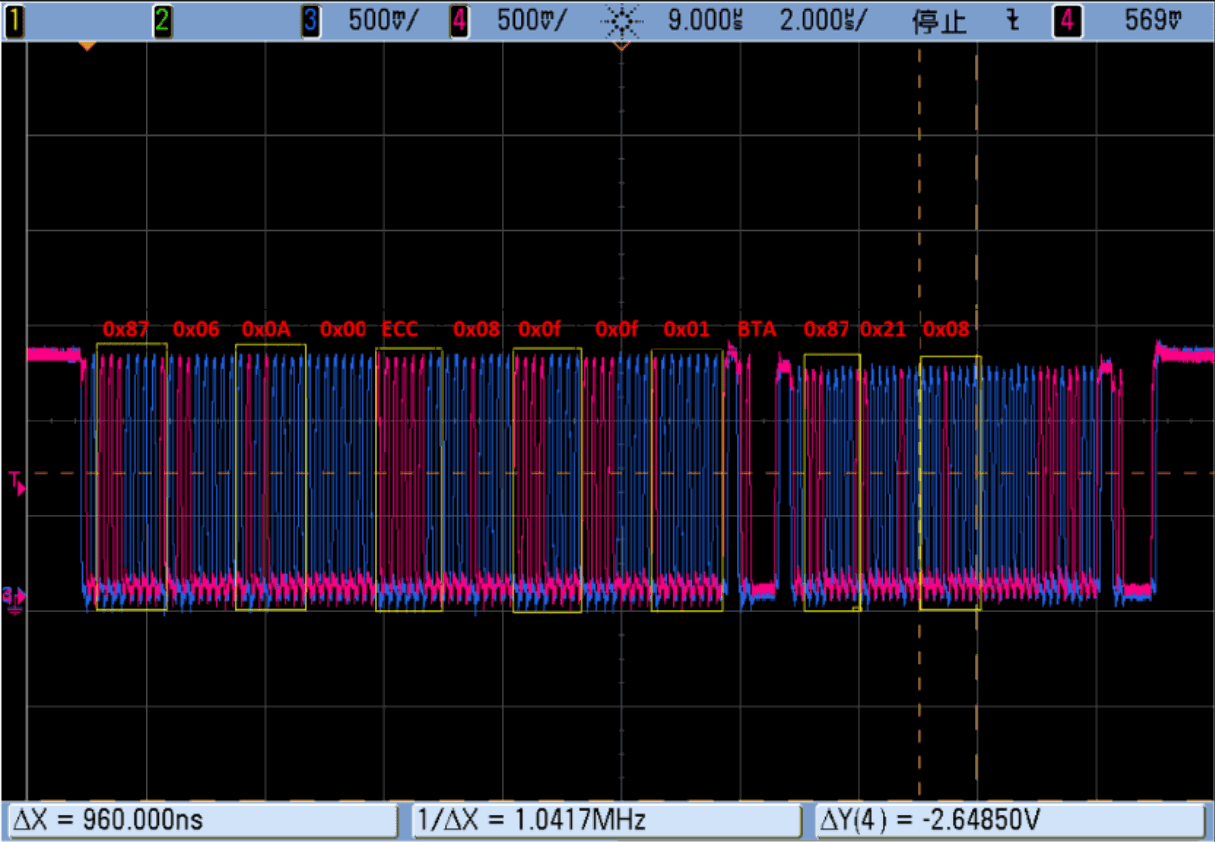
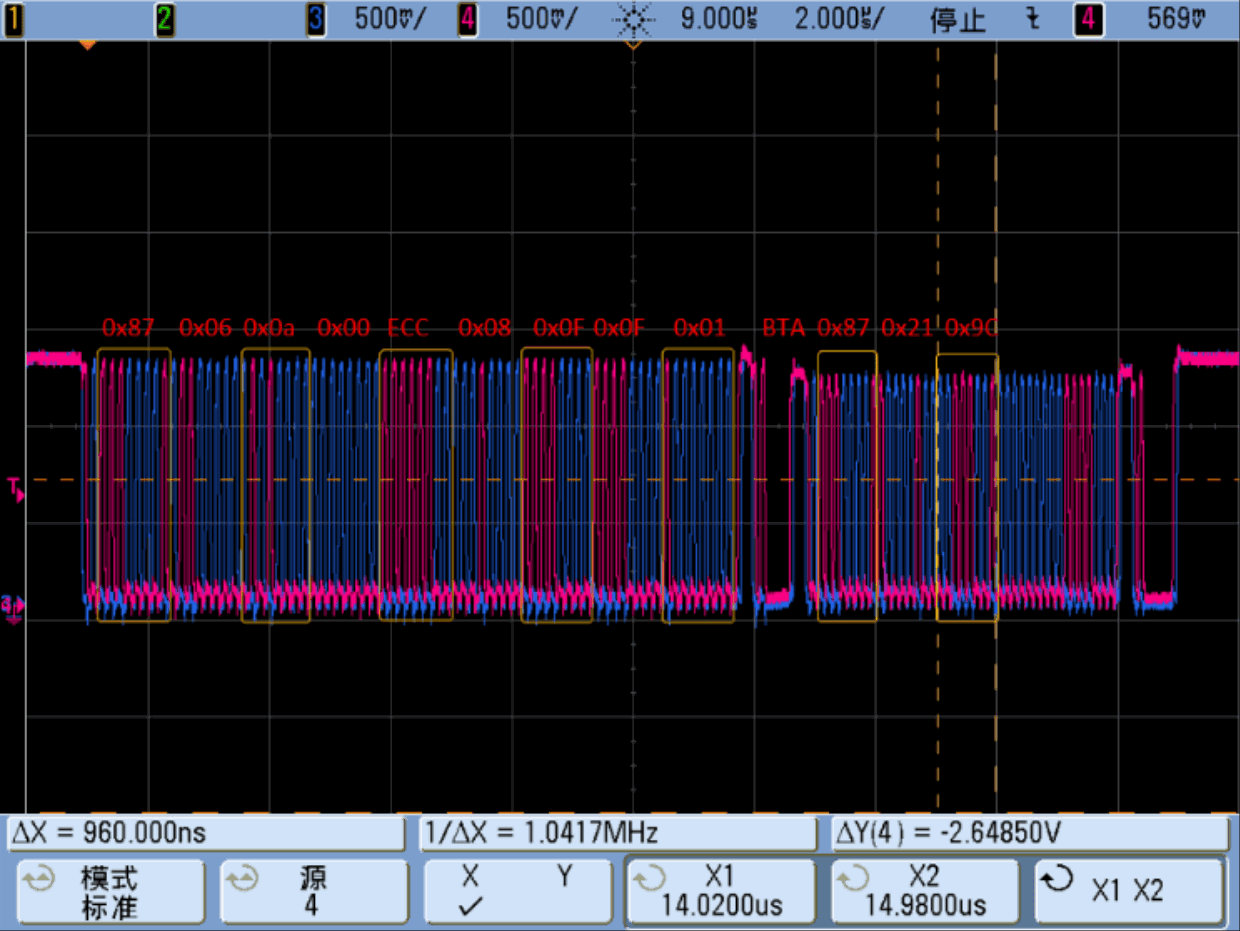
19.5.1 Zwei Wellenformen beim Zurücklesen von get_power_mode
19.5.1.1 Normale Panelantwort 0x08 (0x11 und 0x29 nicht gesendet)
19.5.1.2 Normale Panelantwort 0x9c (0x11 und 0x29 bereits gesendet)
19.6 DRM-Treiber wird nicht gebunden
Prüfen Sie mit diesem Befehl, ob die Bindung einer Komponente fehlgeschlagen ist. Beispielsweise kann ein deaktivierter DP-PHY die DP-Bindung verhindern:
/sys/kernel/debug/device_component/display-subsystem <
master name status
-------------------------------------------------------------
display-subsystem bound
device name status
-------------------------------------------------------------
fdd90000.vop bound
fde20000.dsi bound
fde30000.dsi bound
fde50000.dp bound
19.7 Probe des Hintergrundbeleuchtungstreibers schlägt fehl
console:/ # dmesg | grep backlight
[ 3.164274] pwm-backlight: probe of backlight failed with error -16
19.8 TE für ein Anzeigemodul im Befehlsmodus konfigurieren
Zur Vermeidung von Tearing sollte die Aktualisierungsrate des Displaycontrollers der Rate entsprechen, mit der das Anzeigemodul Bilder aus GRAM liest. RK3588 und RK3576 unterstützen ausschließlich externe TE-Rückmeldung vom Anzeigemodul.
19.8.1 Hardware-TE
MIPI DSI besitzt dedizierte Pins, die als TE gemultiplext werden können.
&dsi0 {
    ...
    /* 显示模组TE信号连接到MIPI_TE0 */
    pinctrl-names = "default";
    pinctrl-0 = <&mipi_te0>;
    ...
};
&dsi1 {
    ...
    /* 显示模组TE信号连接到MIPI_TE1,only RK3588 support dsi1 */
    pinctrl-names = "default";
    pinctrl-0 = <&mipi_te1>;
    ...
};
19.8.2 Software-TE
Wird der Hardware-TE-Pin anderweitig verwendet, kann ein freier GPIO als Eingang dienen und TE-Interrupts an das Anzeigesystem melden.
&dsi0 {
    status = "okay";
    te-gpios = <&gpio0 RK_PC4 GPIO_ACTIVE_LOW>;
    pinctrl-names = "default";
    pinctrl-0 = <&lcd_te_gpio>;
};
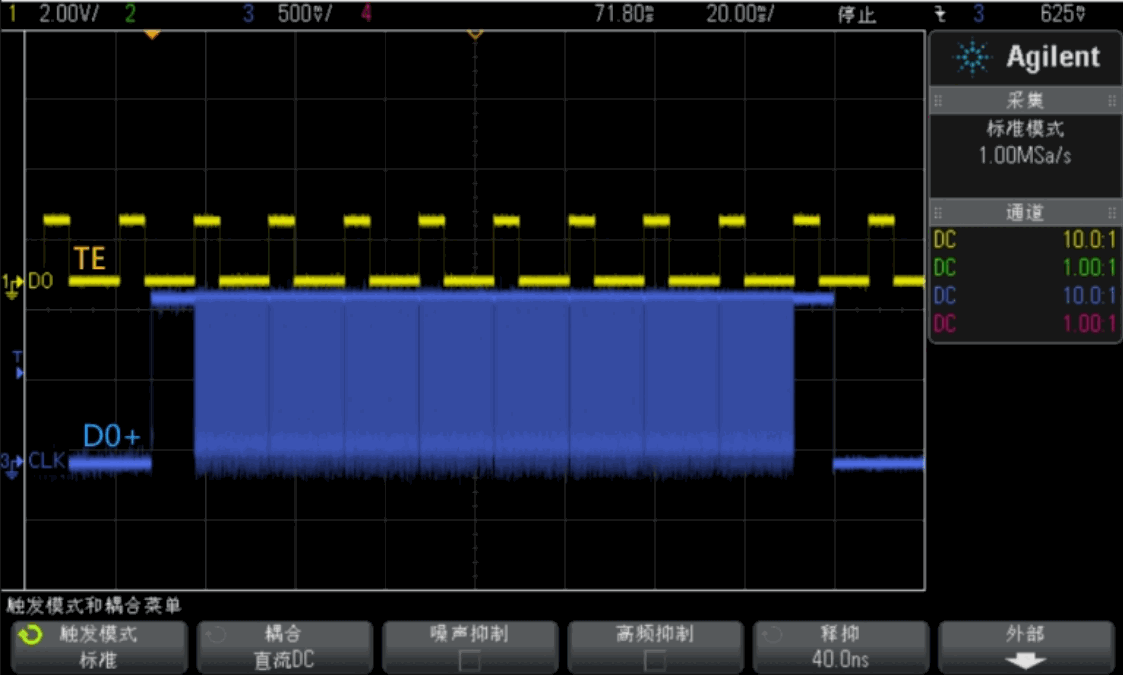
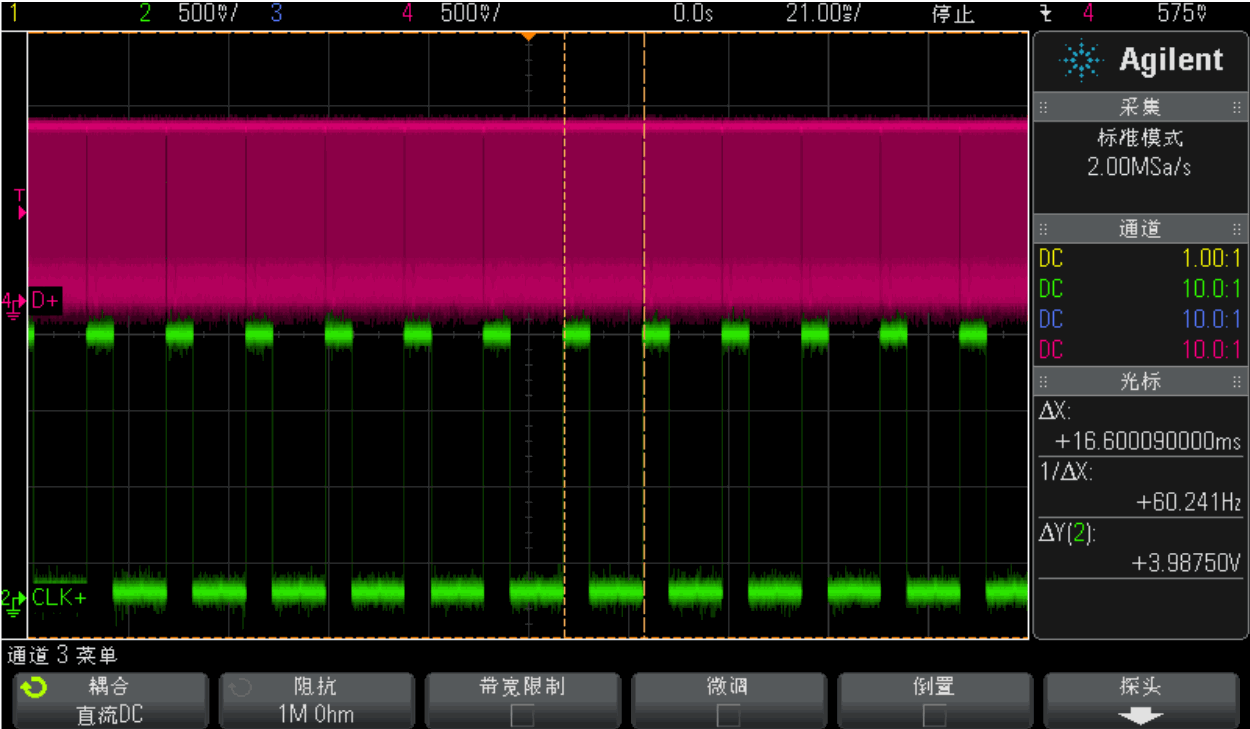
Die folgende Aufnahme zeigt die Übereinstimmung der MIPI-DSI-Datenfeldrate mit der TE-Frequenz des Anzeigemoduls:
19.9 Master-/Slave-Reihenfolge bei Zweikanal-MIPI umkehren
Sind die beiden MIPI-Ports im Hardwareentwurf vertauscht, korrigieren Sie die Reihenfolge softwareseitig mit folgender Konfiguration:
&dsi0 {
    ...
    rockchip,data-swap;
    rockchip,dual-channel = <&dsi1>;
    ...
};
&dsi1 {
    status = "okay";
};
19.10 Debug-Knoten
Beim Testen von MIPI-DSI-Signalen kann eine Signalanpassung erforderlich sein. Die zugehörigen Debug-Knoten liegen unter:
dcphy0:
cd /sys/devices/platform/feda0000.phy/
dcphy1:
cd /sys/devices/platform/fedb0000.phy/
19.10.1 Patch
diff --git a/drivers/phy/rockchip/phy-rockchip-samsung-dcphy.c b/drivers/phy/rockchip/phy-rockchip-samsung-dcphy.c
index cd6b615228d9..26bb1d030d08 100644
--- a/drivers/phy/rockchip/phy-rockchip-samsung-dcphy.c
+++ b/drivers/phy/rockchip/phy-rockchip-samsung-dcphy.c
@@ -219,6 +219,25 @@
 #define RX_S0D3_DESKEW_CON4 (0xF50)
 #define RX_S0D3_ADI_STAT0 (0XFEC)
 #define MIPI_DCPHY_MAX_REGISGER RX_S0D3_ADI_STAT0
+#define REG_400M_MASK GENMASK(6, 4)
+#define REG_400M(x) UPDATE(x, 6, 4)
+#define REG_645M_MASK GENMASK(2, 0)
+#define REG_645M(x) UPDATE(x, 2, 0)
+
+#define BIAS_CON4 0x0010
+#define I_MUX_SEL_MASK GENMASK(6, 5)
+#define I_MUX_SEL(x) UPDATE(x, 6, 5)
+#define CAP_PEAKING_MASK GENMASK(14, 8)
+#define RES_UP_MASK GENMASK(7, 4)
+#define RES_UP(x) UPDATE(x, 7, 4)
+#define RES_DN_MASK GENMASK(3, 0)
+#define RES_DN(x) UPDATE(x, 3, 0)
+#define T_HS_ZERO_MASK GENMASK(15, 8)
+#define T_HS_PREPARE_MASK GENMASK(7, 0)
+#define T_HS_EXIT_MASK GENMASK(15, 8)
+#define T_HS_TRAIL_MASK GENMASK(7, 0)
+#define T_TA_GET_MASK GENMASK(7, 4)
+#define T_TA_GO_MASK GENMASK(3, 0)
 struct samsung_mipi_dphy_timing {
    unsigned int max_lane_mbps;
@@ -1780,10 +1799,10 @@ static struct v4l2_subdev *get_remote_sensor(struct v4l2_subdev *sd);
 static int samsung_mipi_dcphy_power_on(struct phy *phy)
 {
    struct samsung_mipi_dcphy *samsung = phy_get_drvdata(phy);
- enum phy_mode mode = phy_get_mode(phy);
    int on = 0;
    struct v4l2_subdev *sensor_sd = NULL;
+ samsung->mode = phy_get_mode(phy);
    pm_runtime_get_sync(samsung->dev);
    reset_control_assert(samsung->apb_rst);
    udelay(1);
@@ -1801,7 +1820,7 @@ static int samsung_mipi_dcphy_power_on(struct phy *phy)
                     RKMODULE_SET_QUICK_STREAM, &on);
    }
- switch (mode) {
+ switch (samsung->mode) {
    case PHY_MODE_MIPI_DPHY:
        samsung_mipi_dphy_power_on(samsung);
        break;
@@ -2381,6 +2400,467 @@ static const struct regmap_config samsung_mipi_dcphy_regmap_config = {
    .max_register = MIPI_DCPHY_MAX_REGISGER,
 };
+static ssize_t
+reg_645m_show(struct device *device, struct device_attribute *attr, char *buf)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned int val;
+ unsigned int level;
+
+ regmap_read(samsung->regmap, BIAS_CON2, &val);
+ level = (val & REG_645M_MASK) >> 4;
+
+ return sprintf(buf, "%d\n", level);
+
+}
+
+static ssize_t
+reg_645m_store(struct device *device, struct device_attribute *attr,
+ const char *buf, size_t count)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned long val;
+
+ if (kstrtoul(buf, 10, &val))
+ return -EINVAL;
+
+
+ if (val > 7)
+ val = 7;
+
+ regmap_update_bits(samsung->regmap, BIAS_CON2, REG_645M_MASK, REG_645M(val));
+
+ return count;
+}
+static DEVICE_ATTR_RW(reg_645m);
+
+static ssize_t
+reg_400m_show(struct device *device, struct device_attribute *attr, char *buf)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned int val;
+ unsigned int level;
+
+ regmap_read(samsung->regmap, BIAS_CON2, &val);
+ level = (val & REG_400M_MASK) >> 4;
+
+ return sprintf(buf, "%d\n", level);
+
+}
+
+static ssize_t
+reg_400m_store(struct device *device, struct device_attribute *attr,
+ const char *buf, size_t count)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned long val;
+
+ if (kstrtoul(buf, 10, &val))
+ return -EINVAL;
+
+
+ if (val > 7)
+ val = 7;
+
+ regmap_update_bits(samsung->regmap, BIAS_CON2, REG_400M_MASK, REG_400M(val));
+
+ return count;
+}
+static DEVICE_ATTR_RW(reg_400m);
+
+static ssize_t
+cap_peaking_show(struct device *device, struct device_attribute *attr, char *buf)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned int val;
+ unsigned int level;
+
+ regmap_read(samsung->regmap, COMBO_MD0_ANA_CON0, &val);
+ level = (val & CAP_PEAKING_MASK) >> 12;
+
+ return sprintf(buf, "%d\n", level);
+
+}
+
+static ssize_t
+cap_peaking_store(struct device *device, struct device_attribute *attr,
+ const char *buf, size_t count)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned long val;
+
+ if (kstrtoul(buf, 10, &val))
+ return -EINVAL;
+
+
+ if (val > 7)
+ val = 7;
+
+ regmap_update_bits(samsung->regmap, DPHY_MC_ANA_CON0, CAP_PEAKING_MASK,
+ EDGE_CON_DIR(samsung->mode == PHY_MODE_MIPI_DPHY ? 0 : 1) |
+ EDGE_CON(val) | EDGE_CON_EN);
+ regmap_update_bits(samsung->regmap, COMBO_MD0_ANA_CON0, CAP_PEAKING_MASK,
+ EDGE_CON_DIR(samsung->mode == PHY_MODE_MIPI_DPHY ? 0 : 1) |
+ EDGE_CON(val) | EDGE_CON_EN);
+ regmap_update_bits(samsung->regmap, COMBO_MD1_ANA_CON0, CAP_PEAKING_MASK,
+ EDGE_CON_DIR(samsung->mode == PHY_MODE_MIPI_DPHY ? 0 : 1) |
+ EDGE_CON(val) | EDGE_CON_EN);
+ regmap_update_bits(samsung->regmap, COMBO_MD2_ANA_CON0, CAP_PEAKING_MASK,
+ EDGE_CON_DIR(samsung->mode == PHY_MODE_MIPI_DPHY ? 0 : 1) |
+ EDGE_CON(val) | EDGE_CON_EN);
+ regmap_update_bits(samsung->regmap, DPHY_MD3_ANA_CON0, CAP_PEAKING_MASK,
+ EDGE_CON_DIR(samsung->mode == PHY_MODE_MIPI_DPHY ? 0 : 1) |
+ EDGE_CON(val) | EDGE_CON_EN);
+
+ return count;
+}
+static DEVICE_ATTR_RW(cap_peaking);
+
+static ssize_t
+res_up_show(struct device *device, struct device_attribute *attr, char *buf)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned int val;
+ unsigned int level;
+
+ regmap_read(samsung->regmap, COMBO_MD0_ANA_CON0, &val);
+ level = (val & RES_UP_MASK) >> 4;
+
+ return sprintf(buf, "%d\n", level);
+
+}
+
+static ssize_t
+res_up_store(struct device *device, struct device_attribute *attr,
+ const char *buf, size_t count)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned long val;
+
+ if (kstrtoul(buf, 10, &val))
+ return -EINVAL;
+
+
+ if (val > 15)
+ val = 15;
+
+ regmap_update_bits(samsung->regmap, DPHY_MC_ANA_CON0, RES_UP_MASK, RES_UP(val));
+ regmap_update_bits(samsung->regmap, COMBO_MD0_ANA_CON0, RES_UP_MASK, RES_UP(val));
+ regmap_update_bits(samsung->regmap, COMBO_MD1_ANA_CON0, RES_UP_MASK, RES_UP(val));
+ regmap_update_bits(samsung->regmap, COMBO_MD2_ANA_CON0, RES_UP_MASK, RES_UP(val));
+ regmap_update_bits(samsung->regmap, DPHY_MD3_ANA_CON0, RES_UP_MASK, RES_UP(val));
+
+ return count;
+}
+static DEVICE_ATTR_RW(res_up);
+
+static ssize_t
+res_dn_show(struct device *device, struct device_attribute *attr, char *buf)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned int val;
+ unsigned int level;
+
+ regmap_read(samsung->regmap, COMBO_MD0_ANA_CON0, &val);
+ level = (val & RES_DN_MASK);
+
+ return sprintf(buf, "%d\n", level);
+
+}
+
+static ssize_t
+res_dn_store(struct device *device, struct device_attribute *attr,
+ const char *buf, size_t count)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned long val;
+
+ if (kstrtoul(buf, 10, &val))
+ return -EINVAL;
+
+
+ if (val > 15)
+ val = 15;
+
+ regmap_update_bits(samsung->regmap, DPHY_MC_ANA_CON0, RES_DN_MASK, RES_DN(val));
+ regmap_update_bits(samsung->regmap, COMBO_MD0_ANA_CON0, RES_DN_MASK, RES_DN(val));
+ regmap_update_bits(samsung->regmap, COMBO_MD1_ANA_CON0, RES_DN_MASK, RES_DN(val));
+ regmap_update_bits(samsung->regmap, COMBO_MD2_ANA_CON0, RES_DN_MASK, RES_DN(val));
+ regmap_update_bits(samsung->regmap, DPHY_MD3_ANA_CON0, RES_DN_MASK, RES_DN(val));
+
+ return count;
+}
+static DEVICE_ATTR_RW(res_dn);
+
+static ssize_t
+output_voltage_show(struct device *device, struct device_attribute *attr, char *buf)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned int val;
+ unsigned int level;
+
+ regmap_read(samsung->regmap, BIAS_CON4, &val);
+ level = (val & I_MUX_SEL_MASK) >> 5;
+
+ return sprintf(buf, "%d\n", level);
+
+}
+
+static ssize_t
+output_voltage_store(struct device *device, struct device_attribute *attr,
+ const char *buf, size_t count)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned long val;
+
+ if (kstrtoul(buf, 10, &val))
+ return -EINVAL;
+
+
+ if (val > 3)
+ val = 3;
+
+ regmap_update_bits(samsung->regmap, BIAS_CON4,
+ I_MUX_SEL_MASK, I_MUX_SEL(val));
+
+ return count;
+}
+static DEVICE_ATTR_RW(output_voltage);
+
+static ssize_t
+hs_exit_show(struct device *device, struct device_attribute *attr, char *buf)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned int val;
+ unsigned int hs_exit;
+
+ regmap_read(samsung->regmap, COMBO_MD0_TIME_CON2, &val);
+ hs_exit = (val & GENMASK(15, 8)) >> 8;
+
+ return sprintf(buf, "%d\n", hs_exit);
+
+}
+
+static ssize_t hs_exit_store(struct device *device, struct device_attribute *attr,
+ const char *buf, size_t count)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned long val;
+ unsigned long hs_exit;
+
+ if (kstrtoul(buf, 10, &val))
+ return -EINVAL;
+
+ hs_exit = T_HS_EXIT(val);
+ regmap_update_bits(samsung->regmap, COMBO_MD0_TIME_CON2, T_HS_EXIT_MASK, hs_exit);
+ regmap_update_bits(samsung->regmap, COMBO_MD1_TIME_CON2, T_HS_EXIT_MASK, hs_exit);
+ regmap_update_bits(samsung->regmap, COMBO_MD2_TIME_CON2, T_HS_EXIT_MASK, hs_exit);
+
+ if (!samsung->c_option) {
+ regmap_update_bits(samsung->regmap, DPHY_MC_TIME_CON2, T_HS_EXIT_MASK, hs_exit);
+ regmap_update_bits(samsung->regmap, DPHY_MD3_TIME_CON2, T_HS_EXIT_MASK, hs_exit);
+ }
+
+ return count;
+}
+static DEVICE_ATTR_RW(hs_exit);
+
+static ssize_t
+hs_trail_or_post_3_show(struct device *device, struct device_attribute *attr, char *buf)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned int val;
+ unsigned int hs_trail;
+
+ regmap_read(samsung->regmap, COMBO_MD0_TIME_CON2, &val);
+ hs_trail = val & GENMASK(7, 0);
+
+ return sprintf(buf, "%d\n", hs_trail);
+
+}
+
+static ssize_t hs_trail_or_post_3_store(struct device *device, struct device_attribute *attr,
+ const char *buf, size_t count)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned long val;
+ unsigned long hs_trail;
+
+ if (kstrtoul(buf, 10, &val))
+ return -EINVAL;
+
+ hs_trail = T_HS_TRAIL(val);
+ regmap_update_bits(samsung->regmap, COMBO_MD0_TIME_CON2, T_HS_TRAIL_MASK, hs_trail);
+ regmap_update_bits(samsung->regmap, COMBO_MD1_TIME_CON2, T_HS_TRAIL_MASK, hs_trail);
+ regmap_update_bits(samsung->regmap, COMBO_MD2_TIME_CON2, T_HS_TRAIL_MASK, hs_trail);
+
+ if (!samsung->c_option) {
+ regmap_update_bits(samsung->regmap, DPHY_MC_TIME_CON2, T_HS_TRAIL_MASK, hs_trail);
+ regmap_update_bits(samsung->regmap, DPHY_MD3_TIME_CON2, T_HS_TRAIL_MASK, hs_trail);
+ }
+
+ return count;
+}
+static DEVICE_ATTR_RW(hs_trail_or_post_3);
+
+static ssize_t
+hs_zero_or_prebegin_3_show(struct device *device, struct device_attribute *attr, char *buf)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned int val;
+ unsigned int hs_zero;
+
+ regmap_read(samsung->regmap, COMBO_MD0_TIME_CON1, &val);
+ hs_zero = (val & GENMASK(15, 8)) >> 8;
+
+ return sprintf(buf, "%d\n", hs_zero);
+
+}
+
+static ssize_t hs_zero_or_prebegin_3_store(struct device *device, struct device_attribute *attr,
+ const char *buf, size_t count)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned long val;
+ unsigned long hs_zero;
+
+ if (kstrtoul(buf, 10, &val))
+ return -EINVAL;
+
+ hs_zero = T_HS_ZERO(val);
+ regmap_update_bits(samsung->regmap, COMBO_MD0_TIME_CON1,
+ T_HS_ZERO_MASK, hs_zero);
+ regmap_update_bits(samsung->regmap, COMBO_MD1_TIME_CON1,
+ T_HS_ZERO_MASK, hs_zero);
+ regmap_update_bits(samsung->regmap, COMBO_MD2_TIME_CON1,
+ T_HS_ZERO_MASK, hs_zero);
+
+ if (!samsung->c_option) {
+ regmap_update_bits(samsung->regmap, DPHY_MC_TIME_CON1,
+ T_HS_ZERO_MASK, hs_zero);
+ regmap_update_bits(samsung->regmap, DPHY_MD3_TIME_CON1,
+ T_HS_ZERO_MASK, hs_zero);
+ }
+
+ return count;
+}
+static DEVICE_ATTR_RW(hs_zero_or_prebegin_3);
+
+static ssize_t
+hs_prepare_or_prepare_3_show(struct device *device, struct device_attribute *attr, char *buf)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned int val;
+ unsigned int hs_prepare;
+
+ regmap_read(samsung->regmap, COMBO_MD0_TIME_CON1, &val);
+ hs_prepare = val & GENMASK(7, 0);
+
+ return sprintf(buf, "%d\n", hs_prepare);
+}
+
+static ssize_t hs_prepare_or_prepare_3_store(struct device *device, struct device_attribute *attr,
+ const char *buf, size_t count)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned long val;
+ unsigned long hs_prepare;
+
+ if (kstrtoul(buf, 10, &val))
+ return -EINVAL;
+
+ hs_prepare = T_HS_PREPARE(val);
+ regmap_update_bits(samsung->regmap, COMBO_MD0_TIME_CON1,
+ T_HS_PREPARE_MASK, hs_prepare);
+ regmap_update_bits(samsung->regmap, COMBO_MD1_TIME_CON1,
+ T_HS_PREPARE_MASK, hs_prepare);
+ regmap_update_bits(samsung->regmap, COMBO_MD2_TIME_CON1,
+ T_HS_PREPARE_MASK, hs_prepare);
+
+ if (!samsung->c_option) {
+ regmap_update_bits(samsung->regmap, DPHY_MC_TIME_CON1,
+ T_HS_PREPARE_MASK, hs_prepare);
+ regmap_update_bits(samsung->regmap, DPHY_MD3_TIME_CON1,
+ T_HS_PREPARE_MASK, hs_prepare);
+ }
+
+ return count;
+}
+static DEVICE_ATTR_RW(hs_prepare_or_prepare_3);
+
+static ssize_t
+lpx_show(struct device *device, struct device_attribute *attr, char *buf)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned int val;
+ unsigned int lpx;
+
+ regmap_read(samsung->regmap, COMBO_MD0_TIME_CON0, &val);
+ lpx = (val & GENMASK(11, 4)) >> 4;
+
+ return sprintf(buf, "%d\n", lpx);
+
+}
+
+static ssize_t lpx_store(struct device *device, struct device_attribute *attr,
+ const char *buf, size_t count)
+{
+ struct samsung_mipi_dcphy *samsung = dev_get_drvdata(device);
+ unsigned long val;
+ unsigned long lpx = 0;
+
+ if (kstrtoul(buf, 10, &val))
+ return -EINVAL;
+
+ lpx |= T_LPX(val);
+ /* T_LP_EXIT_SKEW/T_LP_ENTRY_SKEW unconfig */
+ regmap_write(samsung->regmap, COMBO_MD0_TIME_CON0, lpx);
+ regmap_write(samsung->regmap, COMBO_MD1_TIME_CON0, lpx);
+ regmap_write(samsung->regmap, COMBO_MD2_TIME_CON0, lpx);
+
+ if (!samsung->c_option) {
+ regmap_write(samsung->regmap, DPHY_MC_TIME_CON0, lpx);
+ regmap_write(samsung->regmap, DPHY_MD3_TIME_CON0, lpx);
+ }
+
+ return count;
+}
+static DEVICE_ATTR_RW(lpx);
+
+static struct attribute *samsung_mipi_dcphy_cts_attrs[] = {
+ &dev_attr_lpx.attr,
+ &dev_attr_hs_prepare_or_prepare_3.attr,
+ &dev_attr_hs_zero_or_prebegin_3.attr,
+ &dev_attr_hs_trail_or_post_3.attr,
+ &dev_attr_hs_exit.attr,
+ &dev_attr_output_voltage.attr,
+ &dev_attr_res_up.attr,
+ &dev_attr_res_dn.attr,
+ &dev_attr_cap_peaking.attr,
+ &dev_attr_reg_400m.attr,
+ &dev_attr_reg_645m.attr,
+ NULL
+};
+
+static const struct attribute_group samsung_mipi_dcphy_cts_attr_group = {
+ .attrs = samsung_mipi_dcphy_cts_attrs,
+};
+
+static int samsung_mipi_dcphy_cts_sysfs_add(struct samsung_mipi_dcphy *samsung)
+{
+ struct device *dev = samsung->dev;
+ int ret;
+
+ ret = sysfs_create_group(&dev->kobj, &samsung_mipi_dcphy_cts_attr_group);
+ if (ret) {
+ dev_err(dev, "failed to register sysfs. err: %d\n", ret);
+ return ret;
+ };
+
+ return 0;
+}
+
+
 static int samsung_mipi_dcphy_probe(struct platform_device *pdev)
 {
    struct device *dev = &pdev->dev;
@@ -2474,6 +2954,7 @@ static int samsung_mipi_dcphy_probe(struct platform_device *pdev)
    samsung->stream_off = samsung_dcphy_rx_stream_off;
    mutex_init(&samsung->mutex);
    pm_runtime_enable(dev);
+ samsung_mipi_dcphy_cts_sysfs_add(samsung);
    return 0;
 }
diff --git a/drivers/phy/rockchip/phy-rockchip-samsung-dcphy.h b/drivers/phy/rockchip/phy-rockchip-samsung-dcphy.h
index b5e827d7cfc1..a53356c0eed6 100644
--- a/drivers/phy/rockchip/phy-rockchip-samsung-dcphy.h
+++ b/drivers/phy/rockchip/phy-rockchip-samsung-dcphy.h
@@ -48,6 +48,7 @@ struct samsung_mipi_dcphy {
    struct clk *pclk;
    struct regmap *regmap;
    struct regmap *grf_regmap;
+ int mode;
    struct reset_control *m_phy_rst;
    struct reset_control *s_phy_rst;
    struct reset_control *apb_rst;
19.10.2 Treiberstärke
19.10.2.1 Auswahlpin für die Ausgangsspannung (400mV/200mV/530mV)
echo level > output_voltage
Treibervorgaben:
1. D-PHY: 2’b00
2. C-PHY: 2’b10
Referenzwerte der Stufen:
1. 2b’00 : 400mV
2. 2b’01 : 200mV
3. 2b’10 : 530mV
4. 2b’11 : 530mV
19.10.2.2 LP-Gleichtaktspannung
echo level > reg_645m
Referenzwerte der Stufen:
Referenzspannung des LP-Funktionssteuerpins: 645mV
1. 3’b000: 605mV
2. 3’b001: 625mV
3. 3’b010: 635mV
4. 3’b011: 645mV
5. 3’b100: 655mV
6. 3’b101: 665mV
7. 3’b110: 685mV
8. 3’b111: 725mV
19.10.2.3 HS-Gleichtaktspannung
echo level > reg_400m
Referenzwerte der Stufen:
1. 3’b000: 380mV / 230mV
2. 3’b001: 390mV / 220mV
3. 3’b010: 400mV / 210mV
4. 3’b011: 410mV / 200mV
5. 3’b100: 420mV / 190mV
6. 3’b101: 430mV / 180mV
7. 3’b110: 440mV / 170mV
8. 3’b111: 450mV / 160mV
19.10.2.4 HS-Differenzspannung
Die Hochgeschwindigkeits-Differenzspannung wird gemeinsam durch die nachfolgend konfigurierbaren Pull-up- und Pull-down-Widerstände bestimmt:
VREG entspricht der Gleichtaktspannung (Registerfeld REG_400M).
19.10.2.4.1 Pull-up-Widerstand des Hochgeschwindigkeitstreibers steuern
echo level > res_up
Referenzwerte der Stufen:
1. 4’b0000: 43 ohm
2. 4’b0001: 46 ohm
3. 4’b0010: 49 ohm
4. 4’b0011: 52 ohm
5. 4’b0100: 56 ohm
6. 4’b0101: 60 ohm
7. 4’b0110: 66 ohm
8. 4’b0111: 73 ohm
9. 4’b1000: 30 ohm
10. 4’b1001: 31.2 ohm
11. 4’b1010: 32.5 ohm
12. 4’b1011: 34 ohm
13. 4’b1100: 35.5 ohm
14. 4’b1101: 37 ohm
15. 4’b1110: 39 ohm
16. 4’b1111: 41 ohm
19.10.2.4.2 Steuerung des Pull-down-Widerstands des High-Speed-Treibers
echo level > res_dn
Referenzwerte der Stufen:
1. 4’b0000: 43 ohm
2. 4’b0001: 46 ohm
3. 4’b0010: 49 ohm
4. 4’b0011: 52 ohm
5. 4’b0100: 56 ohm
6. 4’b0101: 60 ohm
7. 4’b0110: 66 ohm
8. 4’b0111: 73 ohm
9. 4’b1000: 30 ohm
10. 4’b1001: 31.2 ohm
11. 4’b1010: 32.5 ohm
12. 4’b1011: 34 ohm
13. 4’b1100: 35.5 ohm
14. 4’b1101: 37 ohm
15. 4’b1110: 39 ohm
16. 4’b1111: 41 ohm
19.10.2.5 Kapazitives Peaking
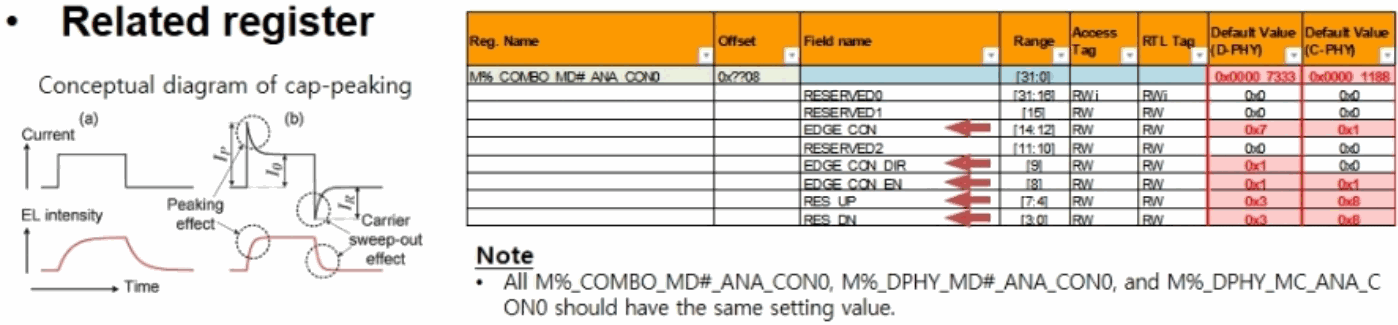
Editierbare Abschrift der Originalabbildung:
Zugehöriges Register: M%_COMBO_MD#_ANA_CON0, Offset 0x0708, Bereich [31:0], D-PHY-Standardwert 0x0000_7333, C-PHY-Standardwert 0x0000_1188.
| Feld | Bereich | Zugriffstag | RTL-Tag | D-PHY | C-PHY |
|---|---|---|---|---|---|
| RESERVED0 | [31:16] | RWi | RWi | 0x0 | 0x0 |
| RESERVED1 | [15] | R/W | 0x0 | 0x0 | |
| EDGE_CON | [14:12] | R/W | 0x7 | 0x1 | |
| RESERVED2 | [11:10] | R/W | 0x0 | 0x0 | |
| EDGE_CON_DIR | [9] | R/W | 0x1 | 0x0 | |
| EDGE_CON_EN | [8] | R/W | 0x1 | 0x1 | |
| RES_UP | [7:4] | R/W | 0x3 | 0x8 | |
| RES_DN | [3:0] | R/W | 0x3 | 0x8 |
Quellhinweis: Alle Register M%_COMBO_MD#_ANA_CON0, M%_DPHY_MD#_ANA_CON0 und M%_DPHY_MC_ANA_CON0 sollten dieselbe Einstellung verwenden. Das konzeptionelle Diagramm links zeigt Strom, EL-Intensität, Zeit, Peaking-Effekt und Ladungsträger-Ausräumeffekt.
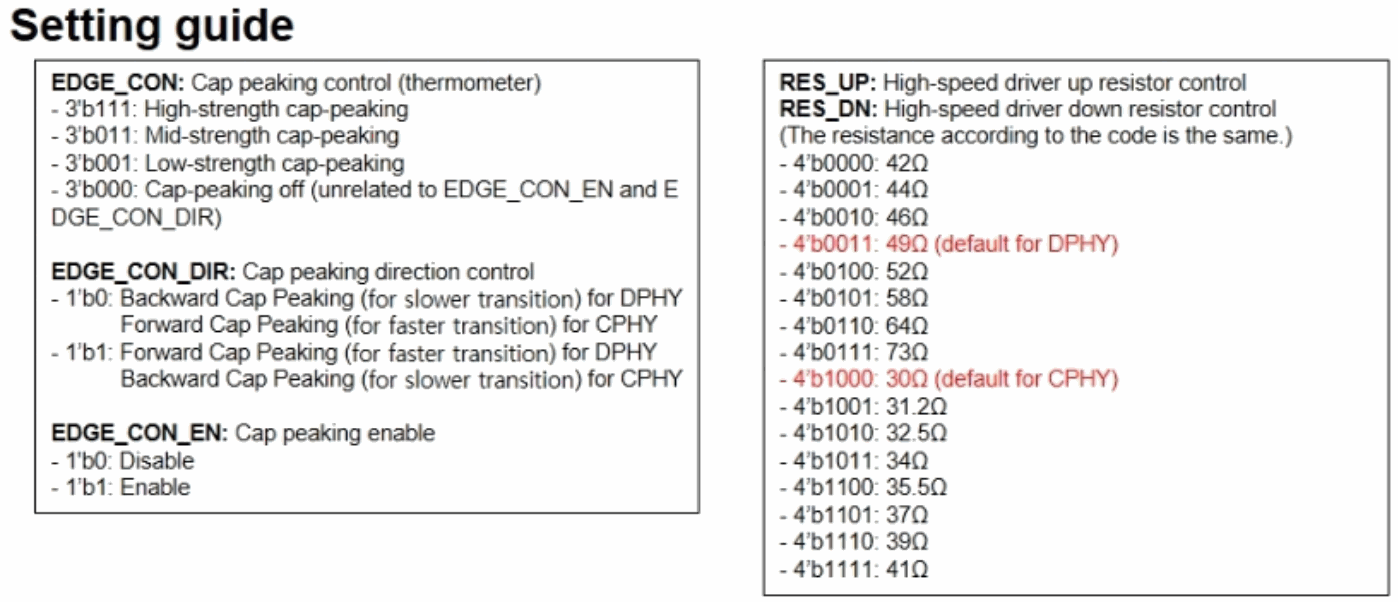
Editierbare Abschrift der Originalabbildung:
| Feld | Wert | Bedeutung |
|---|---|---|
| EDGE_CON | 3’b111 | Starkes kapazitives Peaking |
| EDGE_CON | 3’b011 | Mittleres kapazitives Peaking |
| EDGE_CON | 3’b001 | Schwaches kapazitives Peaking |
| EDGE_CON | 3’b000 | Aus, unabhängig von EDGE_CON_EN/EDGE_CON_DIR |
| EDGE_CON_DIR | 1’b0 | D-PHY rückwärts (langsamerer Übergang); C-PHY vorwärts (schnellerer Übergang) |
| EDGE_CON_DIR | 1’b1 | D-PHY vorwärts (schnellerer Übergang); C-PHY rückwärts (langsamerer Übergang) |
| EDGE_CON_EN | 1’b0 | Deaktiviert |
| EDGE_CON_EN | 1’b1 | Aktiviert |
EDGE_CON verwendet Thermometerkodierung. RES_UP und RES_DN steuern den High-Speed-Pull-up-/Pull-down-Widerstand; gleiche Codes entsprechen gleichen Widerständen. Die Tabelle bewahrt die Werte der Quellabbildung, die bei einigen Stufen von den Werten 43/46/49/52/56/60/66 Ohm im Fließtext abweichen. Diese Unterschiede werden nicht stillschweigend vereinheitlicht.
| RES_UP / RES_DN | Ohm | Standard |
|---|---|---|
| 4’b0000 | 42 | |
| 4’b0001 | 44 | |
| 4’b0010 | 46 | |
| 4’b0011 | 49 | D-PHY |
| 4’b0100 | 52 | |
| 4’b0101 | 58 | |
| 4’b0110 | 64 | |
| 4’b0111 | 73 | |
| 4’b1000 | 30 | C-PHY |
| 4’b1001 | 31.2 | |
| 4’b1010 | 32.5 | |
| 4’b1011 | 34 | |
| 4’b1100 | 35.5 | |
| 4’b1101 | 37 | |
| 4’b1110 | 39 | |
| 4’b1111 | 41 |
echo level > cap_peaking
level: 0~7
19.10.3 Signaltiming
Alle Signalparameter in den folgenden roten Rechtecken lassen sich anpassen.
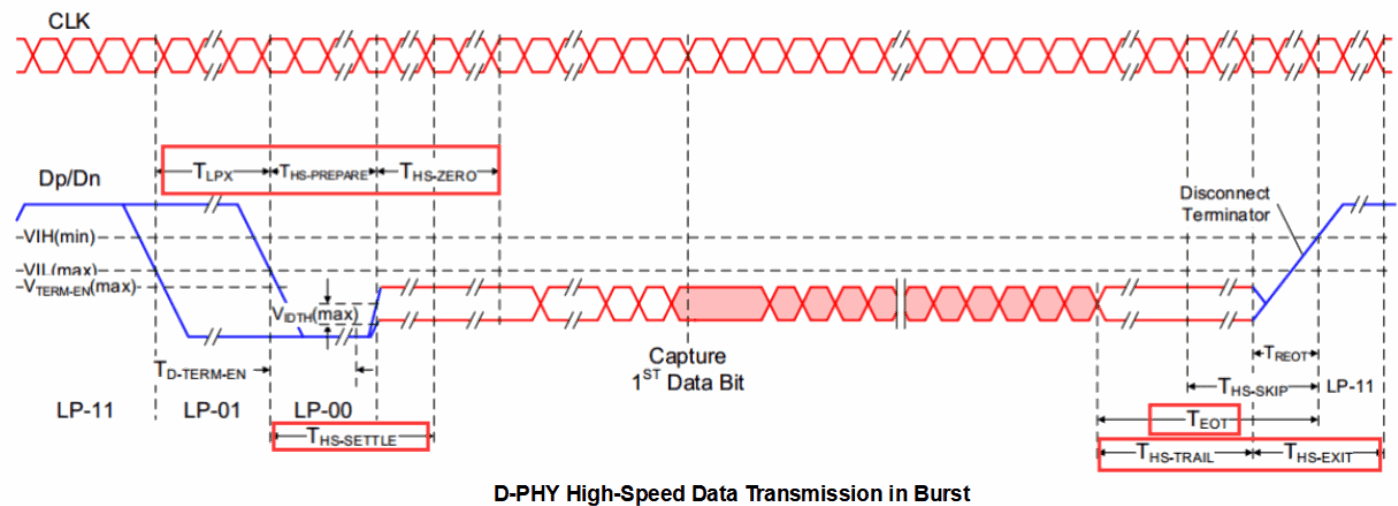
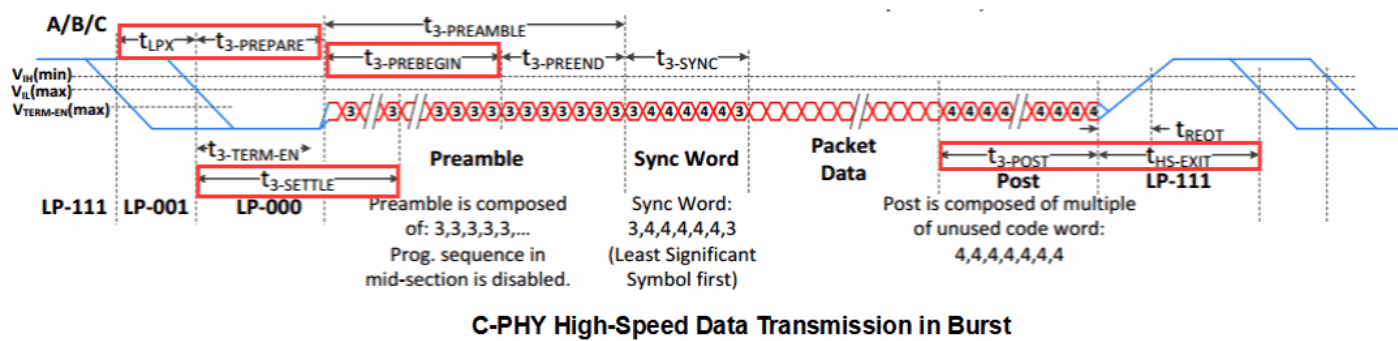
Passen Sie die Signalzählwerte relativ zu ihren zurückgelesenen Werten an, beispielsweise Tlpx:
cat lpx
19.10.3.1 Tlpx
echo count > lpx
19.10.3.2 Ths_prepare_or_prepare_3
echo count > hs_prepare_or_prepare_3
19.10.3.3 Ths_zero_or_prebegin_3
echo count > hs_zero_or_prebegin_3
19.10.3.4 Ths_trail_or_post_3
echo count > hs_trail_or_post_3
19.10.3.5 Ths_exit
echo count > hs_exit