
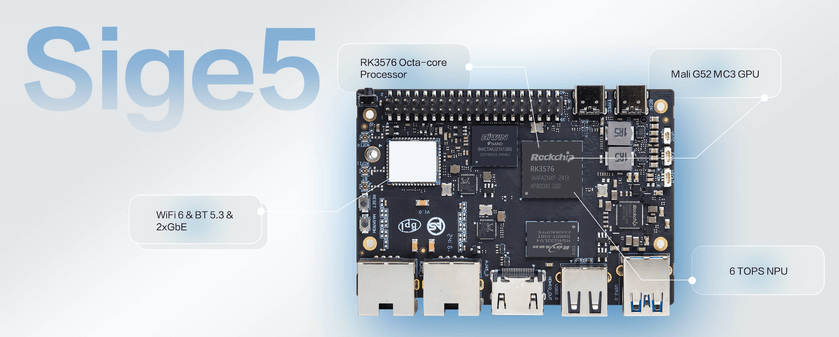
Sige5 把 RK3576 放进可直接连接外设的单板计算机,适合从可运行的原型开始。下列六种方案围绕实际数据流展开:每种都说明可以做什么、需要接入什么,以及在成为产品前要测什么。
1. 视觉检测与工位辅助
连接合适的相机和补光,采集工件图像,使用转换后的模型进行缺陷或类别识别,再显示结果并记录异常样本。优先固定光照、镜头和拍摄位置,再谈模型优化。验收应统计漏检、误检、采集到结果的延迟,以及长期运行后的稳定性;本方案不表示已获得工业检测认证。
2. 双网口设备网关
官方列出的双千兆网口可用于分别连接设备网和上级网络,应用完成数据采集、协议转换和本地缓存。网络隔离策略仍需在系统中正确配置。测试重点包括断网重连、缓存补传、写盘寿命和访问控制;双千兆端口不代表加密、路由或 VPN 业务一定达到线速。
3. 数字标牌与交互终端
将视频播放、触控界面和本地内容缓存组合起来,可构建展厅终端、导览设备或信息屏。首先验证屏幕 EDID、显示模式、触控驱动和目标媒体文件,再处理内容更新与应用自启动。硬件解码可用性取决于系统和播放软件,不能只按芯片峰值解码指标选片源。
4. 本地视频事件分析
从网络摄像头接收视频,对抽帧后的图像做事件检测,并只保存需要复核的片段。CPU、解码、预处理、NPU 和存储都会影响可用路数。应从单路样本逐步增加负载,记录帧丢失、总延迟和温度;本文不承诺固定摄像头数量,也不把事件算法当成可靠性已验证的安防系统。
5. 机器人上层计算
Sige5 可用于视觉感知、任务调度、地图显示或与运动控制器通信。将电机闭环和安全保护交给合适的专用控制系统,Linux 端处理高层任务。电池供电、瞬态负载、相机同步和通信抖动应在真实机械平台上测试。
6. Linux 教学与应用验证
把它用作 Linux 服务、容器、视觉应用和 RKNN 部署的实验平台,可以让团队在一块板上理解从模型转换到部署的过程。建议保留可恢复的系统镜像,记录版本,编写启动和健康检查;练习通过后再考虑加入量产更新与回滚流程。
从样机到产品的检查表
| 方向 | 优先测量 | 转向 CM5 的理由 |
|---|---|---|
| 视觉 | 精度、端到端延迟、相机兼容 | 定制相机与结构布局 |
| 网关 | 重连、缓存、持续吞吐 | 定制端口与供电 |
| 标牌 | 播放稳定性、触控、恢复 | 紧凑机壳与专用连接器 |
| 机器人 | 抖动、供电、温升 | 适配机械和电气系统 |
Sige5 文档提醒:两个 Type-C 中只有标注 PD Only 的端口用于电源输入。电源、外设与散热应按对应硬件版本准备。本文是可评估的方案集合,尚未对这些完整系统逐一进行硬件验证。
系列文章与产品入口
- RK3576 芯片详解:从八核 CPU 到 ArmSoM 边缘 AI 产品
- ArmSoM CM5:树莓派 CM4/CM5 项目的替代选型与迁移指南
- RK3576 Datasheet V1.0 下载与解读:规格、封装、电气与散热
- ArmSoM CM5 · ArmSoM Sige5