
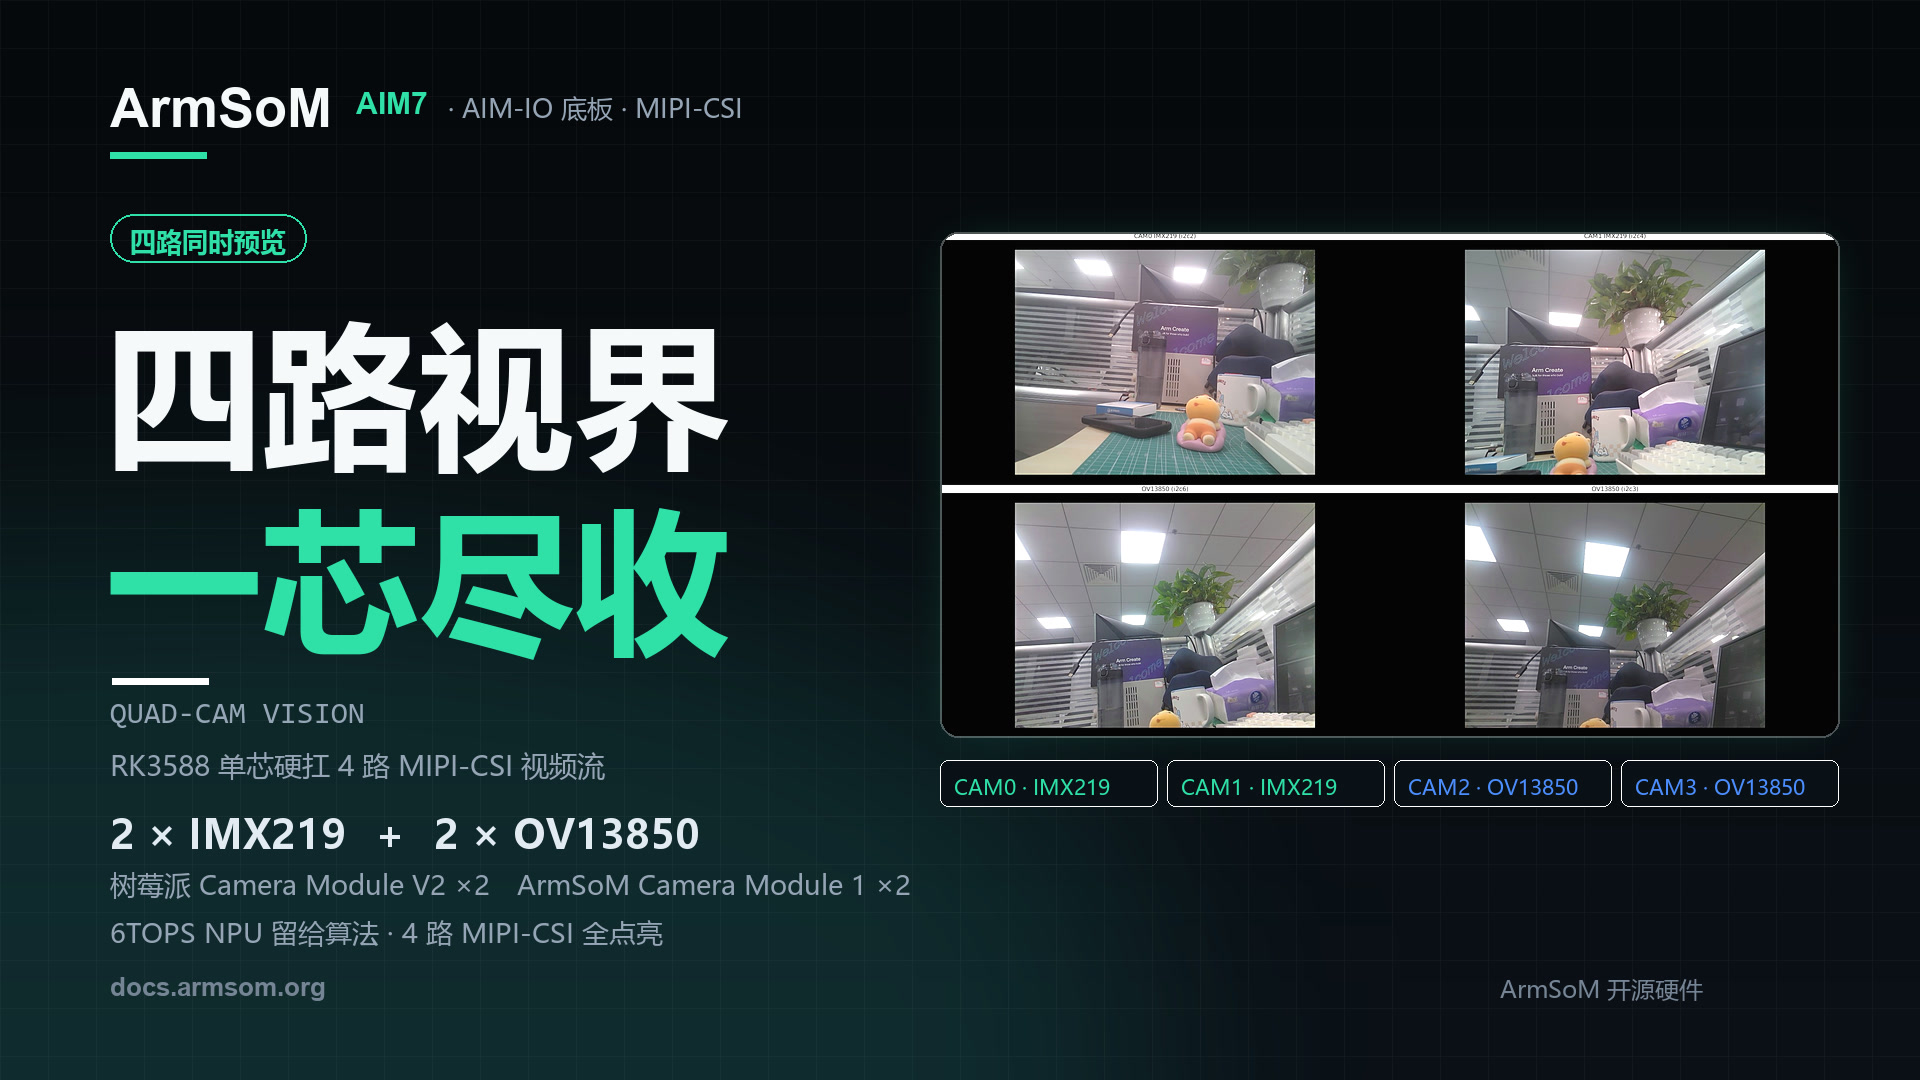
四颗摄像头、四个视角,同时出现在一块屏幕上。ArmSoM 这次用 AIM7 核心板 + AIM-IO 底板,接入两颗 IMX219 和两颗 OV13850,让四路 MIPI-CSI 图像在同一套 RK3588 平台上同时预览。
对机器人、工业视觉和多机位原型开发来说,这是一项实用的起点:先把多个视角接入、看清、调好,再接入自己的采集、分析与控制程序。
先看演示:从配置到四个预览窗口
约 34 秒的 ArmSoM 原始演示视频,保留中文画面标注。视频依次展示官方文档、启动预览程序和四路现场画面。
画面中,上排两个窗口来自 IMX219,下排两个窗口来自 OV13850。移动镜头前的玩偶,可以观察同一物体在不同机位下的位置、大小与遮挡变化。它适合用来检查镜头布局和视野覆盖,而不只是确认某一颗摄像头“能出图”。
这套四路摄像头方案由什么组成?
| 部分 | 本次演示配置 | 作用 |
|---|---|---|
| 计算平台 | ArmSoM AIM7,Rockchip RK3588 | 运行摄像头驱动、图像处理与预览程序 |
| 底板 | AIM-IO | 引出摄像头、显示及其他接口 |
| 上排摄像头 | 2 × Raspberry Pi Camera Module V2,IMX219 | 提供两路观察视角 |
| 下排摄像头 | 2 × ArmSoM Camera Module 1,OV13850 | 提供另外两路观察视角 |
| 显示 | 1920 × 1080 屏幕,四个等大窗口 | 保持各路画面比例并排查看 |
| 预览输出 | 每路 ISP 输出缩放至 640 × 480 | 用于本示例的多窗口预览 |
AIM7 的 RK3588 集成四核 Cortex-A76、四核 Cortex-A55,以及最高 6 TOPS(INT8)NPU。具体接口由底板引出;这里讨论的是 AIM7 与 AIM-IO 的演示组合,不能把摄像头接线和系统配置直接套用到任意底板。AIM7 产品与规格
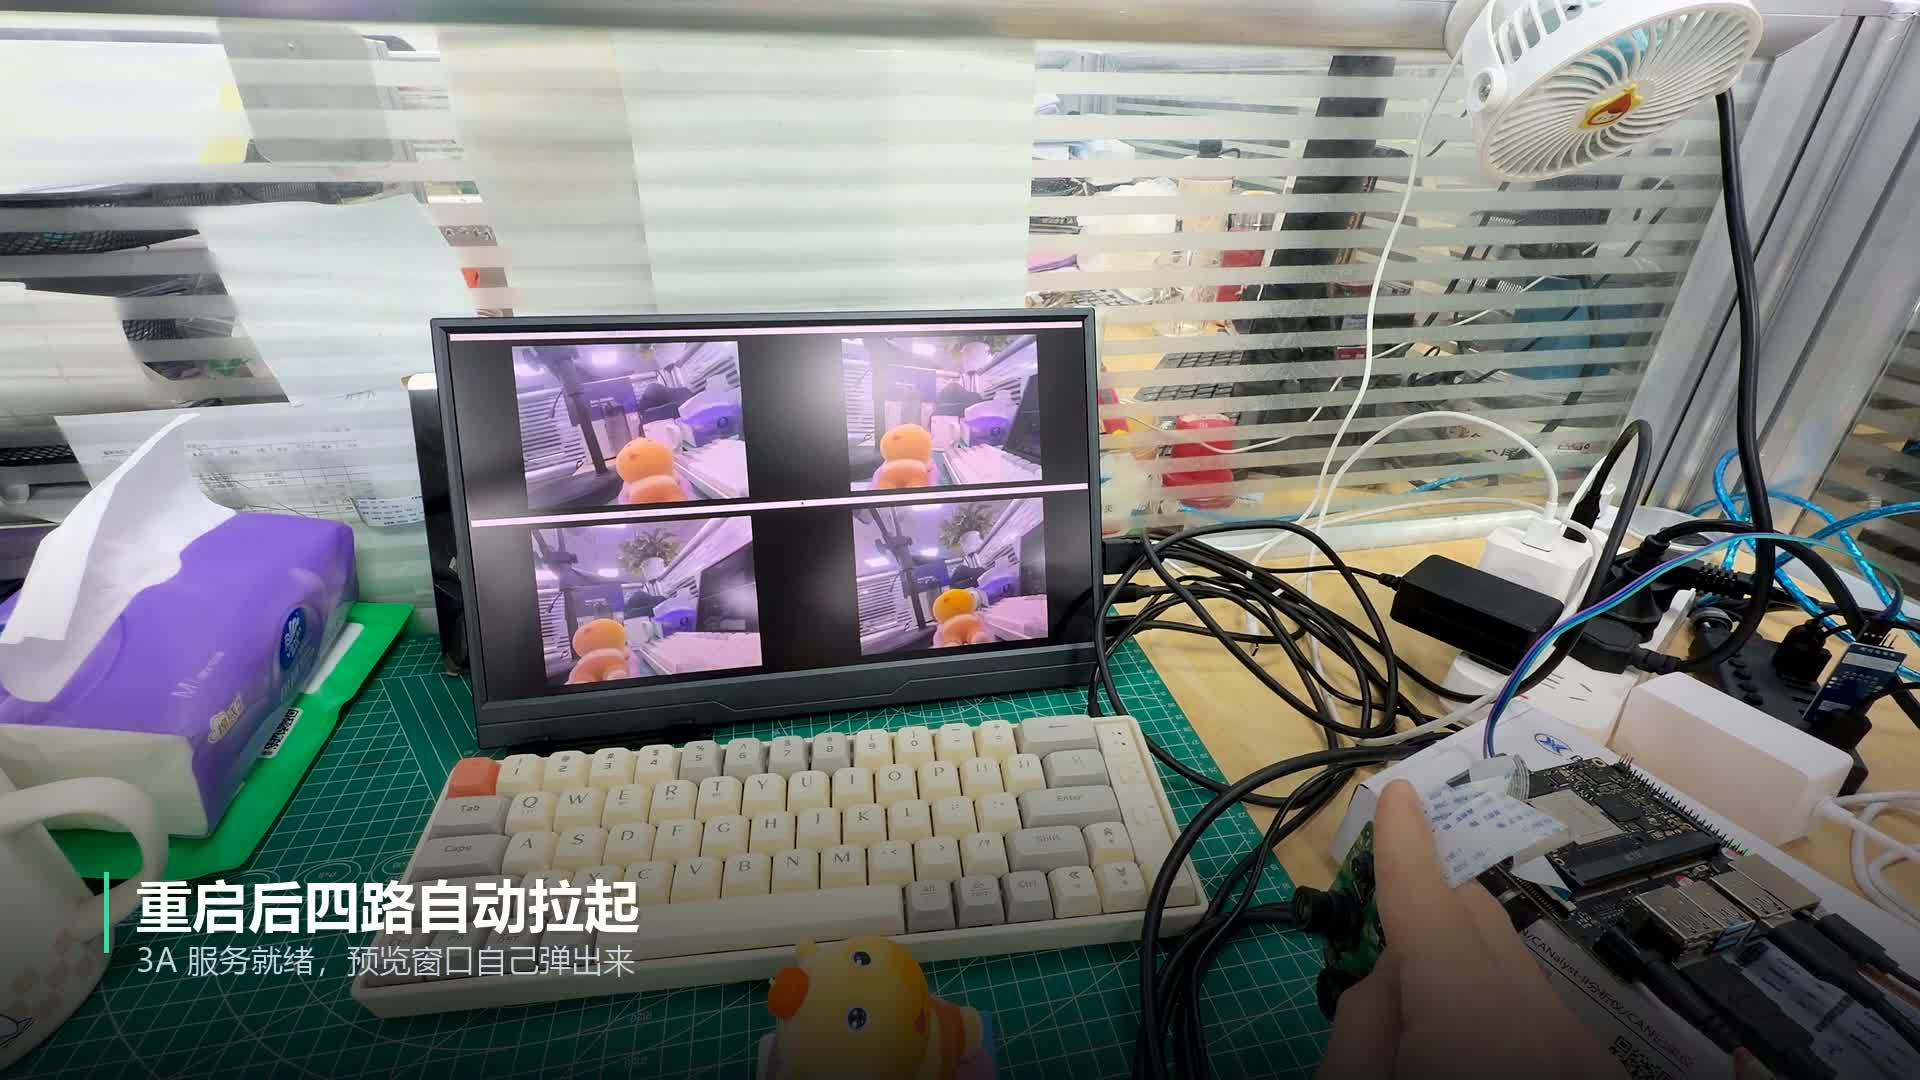
原始素材中的实物搭建与四路预览画面,保留现场接线及屏幕内容。
同时预览的参数,应当怎样理解?
本次配置中,官方文档记录 IMX219 约 15 FPS、OV13850 约 25 FPS。这些数字对应演示使用的图像模式、软件和显示方式,不是四路满分辨率录像的性能承诺,也不是 AI 模型推理帧率。四路预览官方说明
同时在屏幕上显示多个画面,并不等于四颗传感器实现了硬件级帧同步。双目测量、快速运动分析、拼接或融合类项目,还需要单独评估时间戳、曝光、触发机制、标定与端到端延迟。
本视频展示了摄像头接入和预览,没有展示 AI 识别结果、长时间稳定性测试或多路录制吞吐。项目进入下一阶段时,应在自己的分辨率、帧率、散热和算法负载下验证这些指标。
复现路线:先确认节点,再运行预览
- 准备 AIM7、AIM-IO、对应摄像头模组、匹配的排线、显示器和电源;连接摄像头排线前断电。
- 按 AIM7 文档选择匹配镜像。在
/boot/uEnv/uEnvarmsom-aim7-io.txt中按官方接线说明启用四路摄像头 overlay,重启后确认识别结果。 - 检查 IMX219 模组名称与
imx219_rpi-camera-v2_default.json配置是否匹配,并确认 3A 服务正常。 - 从官方文档下载四窗口脚本,在板端的图形桌面终端进入脚本目录,按文档运行。这个 GTK 多窗口示例需要图形会话,纯 TTY 登录本身不会提供桌面窗口。
以下为官方预览说明中的启动命令;安装依赖需要可用的软件源:
sudo apt-get install -y python3-gi gir1.2-gtk-3.0 gir1.2-gstreamer-1.0 gir1.2-gst-plugins-base-1.0
sudo systemctl restart rkaiq_3A.service
python3 aim7-four-camera-preview.py
用 Ctrl+C 结束预览。官方示例中的 /dev/video53、/dev/video62、/dev/video44、/dev/video71 是该次配置的节点,不能假定所有镜像都相同。先用 v4l2-ctl --list-devices 查看设备,再用 media-ctl -p 或指定对应 media 设备检查拓扑,按实际 ISP 输出调整脚本。官方说明也明确表示,这个四路示例尚未在 AIM5 上验证。
从四个视角出发,可以做哪些项目?
机器人与移动设备:先验证看得见什么
把摄像头放在不同方向,检查机身结构是否遮挡视野、目标经过不同区域时能否持续被观察。多窗口预览可以帮助团队调整安装位置,再决定后续是否需要识别、跟踪或多传感器融合。
工业视觉原型:观察同一物体的不同表面
将不同机位对准工件的正面、侧面或装配区域,先验证照明、焦距与摆放方式。实际缺陷检测仍需要样本采集、算法验证和触发设计,视频本身没有给出检测精度或产线节拍。
教学与研发:理解从传感器到应用的链路
两种传感器同平台接入,适合围绕设备树、V4L2 节点、ISP、3A 与 GStreamer 开展实验。可以逐步比较单路和多路运行状态,再加入保存图片、录像或其他应用功能。
边缘 AI:在采集验证后接入推理
采集稳定后,可参考 ArmSoM RKNN 开发指南部署受支持的模型。建议先验证单路模型的正确性和延迟,再增加路数,记录完整链路的处理速度。6 TOPS 是硬件算力指标,具体模型仍取决于算子、量化方式、输入尺寸和资源调度。
从演示走向你的视觉项目
如果你的项目需要多个观察角度,可以先用这套演示检查相机布局和软件链路,再按实际需求设计采集与算法流程。
选型或项目合作可联系 sales@armsom.org,并说明摄像头数量、目标分辨率、是否需要同步以及后续算法需求,便于围绕完整系统评估方案。