
平台参考:本文完整整理 RK3576 原厂 USB 开发资料(CN V1.1.0 / EN V1.2.0),适用内核基线 Linux-6.1,介绍控制器/PHY 硬件设计、功耗、接口选择和 DTS 配置,以便按产品 USB 需求适配。尚未确认具体 ArmSoM 板卡及 SDK/BSP 匹配,未进行硬件验证;请核对板卡原理图、SoC/内核版本、驱动补丁、PHY 电源、GPIO、PD 控制器和端口接线。功耗表、命令与波形均为原厂示例,不是 ArmSoM 实测。中文采用中文原图;英文、俄文、德文采用英文原图。保留两版差异和独有代码,不静默混改。
1. RK3576 USB 控制器和 PHY 简介
RK3576 支持2 个 独立的 USB 3.1 OTG 控制器、2 个 独立的 USB 2.0 PHY、1 个 USB 3.1/DP ComboPHY 和 1 个 USB 3.1/SATA/PCIe Combo PHY。如果要了解更详细的 USB 控制器特性,请参阅 RK3576TRM。RK3576 USB 新增如下功能:
- OTG0/1 都支持 MMU,允许 USB 控制器硬件访问超过 4G 的内存空间;
- OTG1 支持 CCI 保证 Cache 一致性,即不需要 CPU 执行刷 cache 的操作(OTG0 不支持);
- OTG0 DP/DM 支持与 UART/JTAG 复用,SDK 默认使能该功能,需要结合 RK USB to DEBUG 转接板使用。Note:
- USB 3.1 Gen1 物理层传输速率为 5Gbps,USB 2.0 物理层传输速率为 480Mbps;
- USB 3.1/DP Combo PHY 支持 4 x lanes,可以同时支持 USB 3.1 + DP 2 x lanes;
- 使用限制:USB 3.1/SATA/PCIe Combo PHY 在同一时刻,只能支持一种工作模式,也即 USB 3.1与 SATA/PCIe 接口是互斥的。表 1 RK3576 USB 控制器和 PHY 的连接关系
| USB 接口名称(原理 图) |
USB 控制器 | USB PHY |
|---|---|---|
| USB OTG0 | OTG0 (DWC3&xHCI) |
USB3.1/DP ComboPHY + USB2.0 PHY0 |
| USB OTG1 | OTG1 (DWC3&xHCI) |
USB3.1/SATA/PCIe ComboPHY1 + USB2.0 PHY1 |
RK3576 USB 控制器和芯片端 USB 传输数据的 pin 脚的对应关系如下表 2 所示。表 2 RK3576 USB 控制器和 USB pin 脚的对应关系
| USB控制 器/Pin脚 |
RK3576 USB data pin |
|---|---|
| USB 3.1 OTG0 | USB2_OTG0_DP/USB2_OTG0_DM, USB3_OTG0_SSRX1P/USB3_OTG0_SSRX1N, USB3_OTG0_SSTX1P/USB3_OTG0_SSTX1N, USB3_OTG0_SSRX2P/USB3_OTG0_SSRX2N, USB3_OTG0_SSTX2P/USB3_OTG0_SSTX2N, |
| USB 3.1 OTG1 | USB2_OTG1_DP/USB2_OTG1_DM, USB3_OTG1_SSTXP/USB3_OTG1_SSTXN, USB3_OTG1_SSRXP/USB3_OTG1_SSRXN, |
RK3576 USB 控制器和 PHY 的内部连接关系,以及对应的常⻅ USB 物理接口如下图 1 所示。
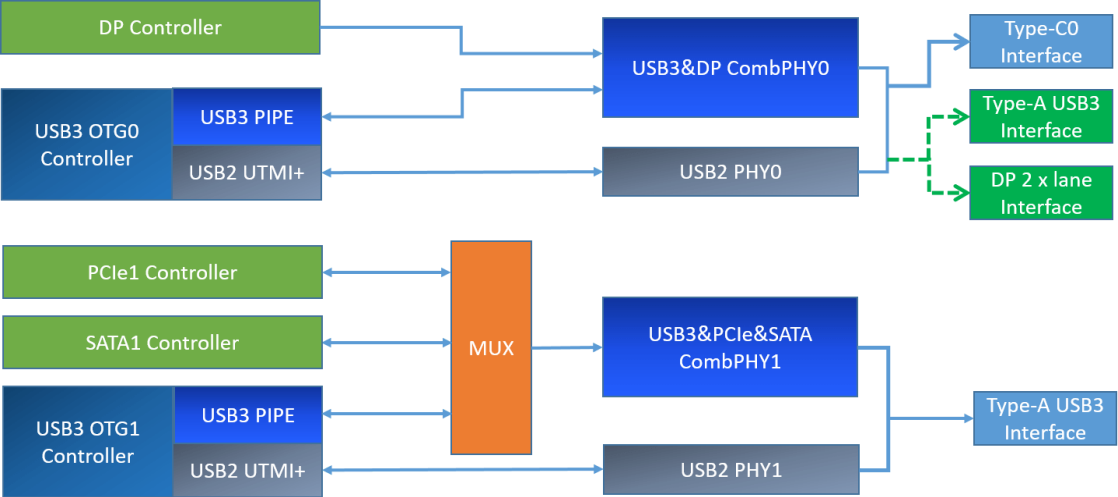
图 1 RK3576 USB 控制器和 PHY 的连接示意图Note:
- RK3576 USB 支持的接口类型并不局限于图 1 所描述的 Type-C/A USB 接口类型,还可以支持所有常⻅的 USB 接口,包括 Type-C USB 2.0/3.1,Type-A USB 2.0/3.1,Micro USB 2.0/3.1 等。为了适配不同的 USB 电路设计和接口类型,Linux-6.1 内核 USB 驱动已经做了软件兼容,开发者只需要根据产品的 USB 硬件电路,对 Linux USB DTS 进行正确配置,即可使能对应的 USB 接口功能。详细的 USB DTS 配置方法,请参考 RK3576 USB DTS 配置。
- 特殊使用限制:OTG1/PCIe1/SATA1 控制器访问总线互斥,如果硬件电路设计上已使用了PCIe1或者SATA1,则 OTG1 USB2 和 USB3 功能都无法使用。
2. RK3576 USB Config Map
RK3576 的 2 个独立的 USB 控制器可以支持如下图 2 ~ 4 所列出的配置方式构成不同的产品形态。USB OTG0 可以支持 5 种硬件电路设计:Config0: Type-C0 USB3.1 OTG0 with DP functionConfig1: USB 2.0 OTG0 + DP 4 x Lane (Swap off)Config2: USB 2.0 OTG0 + DP 4 x Lane (Swap on)Config3: USB 3.1 OTG0 + DP 2 x Lane (Swap on)Config4: USB 3.1 OTG0 + DP 2 x Lane (Swap off)USB OTG1 支持的 2 种硬件电路设计:Config0: USB 2.0 only OTG1Config1: USB 3.1 OTG1如果要了解更详细的 USB 配置表,请参考 RK3576 SDK EVB 参考原理图章节 USB/DP ConfigureMap。Note:
- USB 2.0/3.1 OTG1 都不能与 PCIe1/SATA1 同时使用
- USBDP Swap on/off 两种配置的 Lanes 对应关系如下:
Swap off:Lane0/1/2/3 TxData mapping to Lane0/1/2/3_TXDP/NSwap on: Lane0/1/2/3 TxData mapping to Lane2/3/0/1_TXDP/N
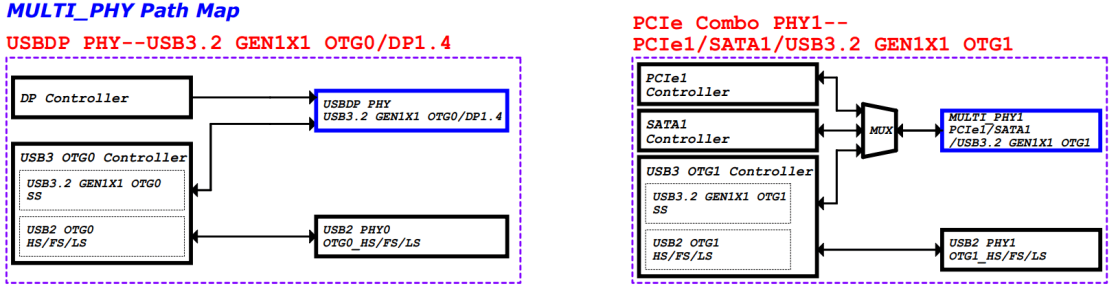
图 2 RK3576 USB Path Map
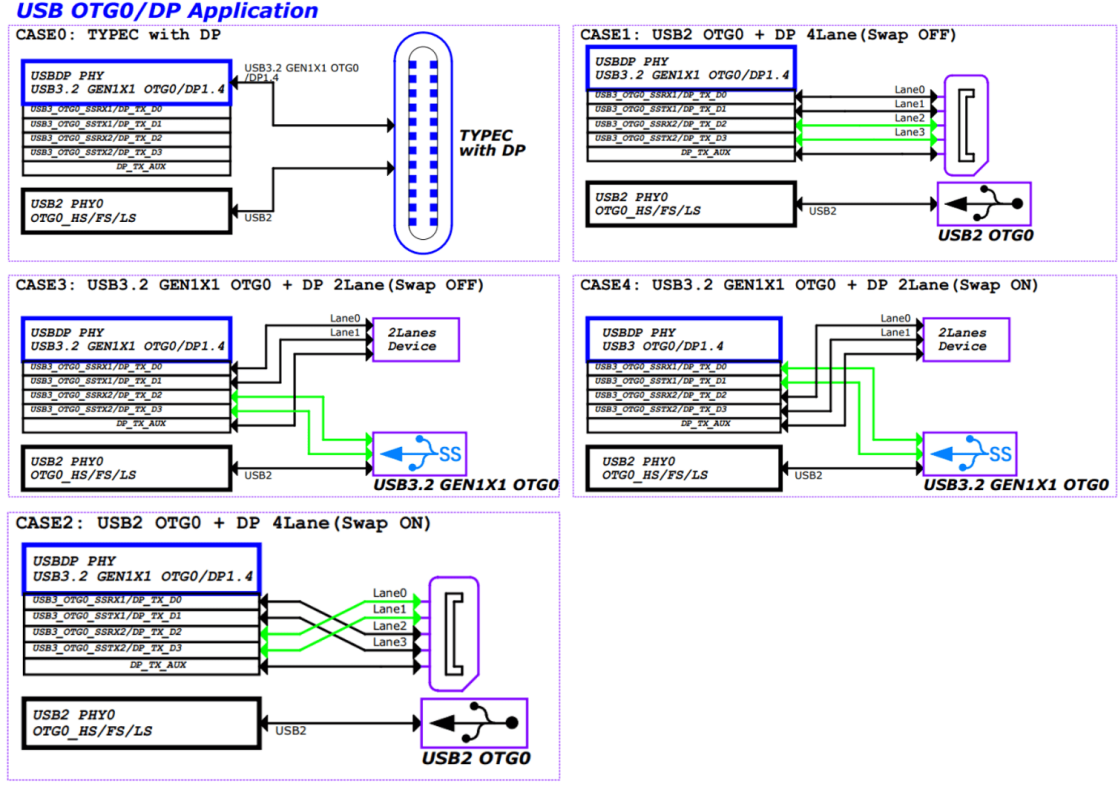
图 3 RK3576 OTG0 USBDP Path Map
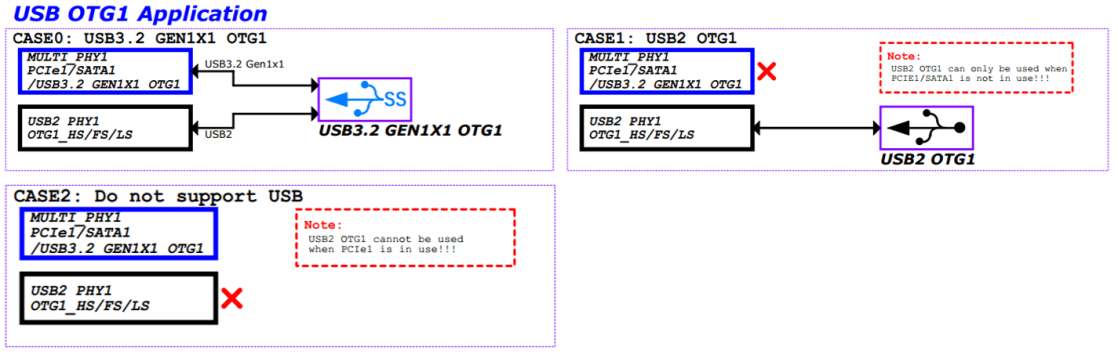
图 4 RK3576 OTG1 MULTI PHY Path Map
3. RK3576 USB 硬件电路设计
本章节主要说明 RK3576 USB 在实际应用中,可支持的各种硬件电路设计方案。RK3576可以支持的接口如下:USB30/DP1.4 MULTI0USB30/PCIE2.0/SATA30 MULTI1
3.1 USB 控制器供电及功耗管理
RK3576 USB 控制器的供电电源是 VD_LOGIC。同时,芯片内部有设计 USB 控制器专用的 powerdomain:USB3.1 OTG0 位于 PD_USB;USB3.1 OTG1 位于 PD_PHP。在实际使用场景中,Linux USB 控制器驱动会根据 USB 接口的工作情况,基于 Linux PM Runtime 机制,动态开关 USB 控制器的 PD,以降低 USB 控制器的功耗。而当系统进入二级待机时,为了达到最优功耗的目的,软件会强制关闭 USB 控制器的所有 PD。因此,在实际产品的应用场景中,如果需要在二级待机时,保持 USB 控制器的寄存器工作状态,则需要在 USB 控制器驱动中调用函数device_init_wakeup ,避免二级待机时关闭 USB 控制器的 PD。USB 控制器的功耗控制策略如下:
- 对于不使用的 USB 控制器,需要将对应的控制器 DTS 节点配置为 disabled;
- 对于内核已启用的 USB 控制器,内核 USB 驱动已经支持 USB 控制器 Auto suspend 功能 (当 USBHOST 接口不接任何外设时,控制器自动进入 suspend 低功耗状态),因此,开发者不需要对 USB控制器的动态功耗管理进行调试。
3.2 USB PHY 供电及功耗管理
3.2.1 USB 2.0 PHY 供电及功耗管理
RK3576 支持 2 个 独立的 USB 2.0 PHY。在芯片内部,所有 USB 2.0 PHY 都属于 VD_USBPHY,并且,所有 USB 2.0 PHY 共用如下图 5 所示的 3 路外部供电电源。因此,在系统运行时,无法通过硬件断电和关闭 PD 的简单方法,来降低 USB 2.0 PHY 的功耗。
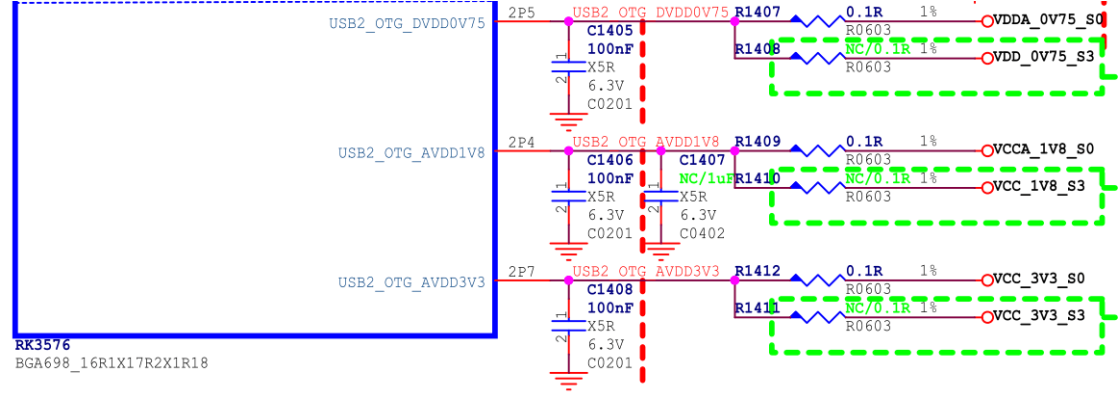
图 5 USB 2.0 PHY 供电电源需要注意的是,在实际电路中,USB 2.0 PHY 的供电电压值超过规定的最大值或者低于规定的最小值,可能会导致 USB 连接异常。
表 3 USB 2.0 PHY 供电电压要求
| 供电电源 | 最小 | 正常 | 最大 | Unit |
|---|---|---|---|---|
| USB2_OTG_DVDD_0V75 | 0.6975 | 0.75 | 0.825 | V |
| USB2_OTG_AVDD_1V8 | 1.674 | 1.8 | 1.98 | V |
| USB2_OTG_AVDD_3V3 | 3.069 | 3.3 | 3.63 | V |
USB 2.0 PHY 的功耗控制策略如下:
- 为了支持 Maskrom USB 下载固件的功能,必须保证 USB 2.0 PHY 的三路供电均正常;
- 系统上电后,所有 USB 2.0 PHY 默认处于 Normal mode,软件在 U-Boot SPL 阶段,配置 USB 2.0 PHY1/PHY2/PHY3 处于最低功耗 IDDQ mode(SDK 已经支持),在进入系统后,内核 USB 驱动会根据应用需求,设置对应的 USB 2.0 PHY 退出 IDDQ mode;
- 对于内核已启用的 USB 2.0 PHY,内核 USB 2.0 PHY 驱动会自动对 PHY 进行动态功耗控制,当检测到有设备插入时,自动设置 USB 2.0 PHY 处于 Normal mode,当检测到没有设备插入时,自动设置 USB 2.0 PHY 处于 Suspend mode;USB 2.0 PHY 处于不同工作模式的功耗数据如下表 4 所示。表 4 USB 2.0 PHY 功耗数据 (统计为单个 USB 2.0 PHY 的功耗)
| 供电电源 | 读写数据 | 动态休眠 | PHY disabled | 二级待机 | Unit |
|---|---|---|---|---|---|
| USB20_DVDD_0V75 | 8.9 | 2.8 | 0.05 | 0 | mA |
| USB20_AVDD_1V8 | 8.6 | 3.34 | 0.05 | 0 | mA |
| USB20_AVDD_3V3 | 2.5 | 0.14 | 0.05 | 0 | mA |
Note:
- 读写数据功耗的测试场景:接 U2 盘拷⻉数据,PHY 处于 Normal mode;
- 动态休眠功耗的测试场景:USB 2.0 PHY 的 DTS enable,但不接 USB 外设,PHY 处于 Suspendmode;
- PHY disabled 功耗的测试场景:USB 2.0 PHY 的 DTS diabled,PHY 处于 IDDQ mode;
- 二级待机功耗的测试场景:USB 2.0 PHY 的三路供电电源全部关闭;
3.2.2 USB 3.1 PHY 供电及功耗管理
RK3576 支持两种 USB 3.1 Combo PHY:
- USB 3.1/DP Combo PHY
- USB 3.1/PCIe/SATA Combo PHY这两种 USB 3.1 Combo PHY 对应的供电电源和功耗控制方式都不一样,下面分别进行说明。
3.2.2.1 USB 3.1/DP Combo PHY
RK3576 USB3.1 OTG0 使用 USB 3.1/DP Combo PHY 。在芯片内部,USB 3.1/DP Combo PHY 属于VD_USBDPPHY (Alive),在芯片外部有两路独立供电电源,如下图 6 所示。
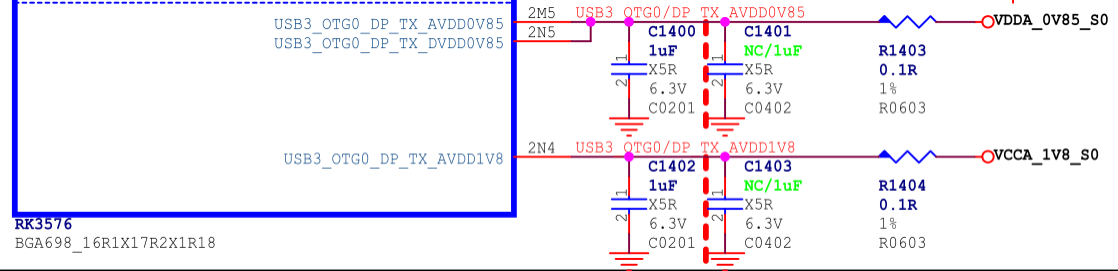
图 6 RK3576 USBDP Combo PHY 供电电源表 5 USB 3.1/DP Combo PHY 供电电压要求
| 供电电源 | 最小 | 正常 | 最大 | Unit |
|---|---|---|---|---|
| VDD_0V85/VDDA_0V85 | 0.8075 | 0.85 | 0.8925 | V |
| VDDH_1V8 | 1.71 | 1.8 | 1.89 | V |
USB 3.1/DP Combo PHY 的功耗控制策略如下:
- 系统上电后,USBDP PHY 处于未初始化状态时,功耗最低;
- 在支持 USBDP 的应用场景,内核 USBDP PHY 驱动会自动对 PHY 进行动态功耗控制,当检测到有设备插入时,自动设置 USBDP PHY 处于 P0 State,当检测到没有设备插入时,自动设置 USBDPPHY 处于 P3 State (应用于 Type-A 接口)或者处于 reset state (应用于 Type-C 接口);
- 对于不使用的 USBDP 的应用场景(即 USB3.1 和 DP 都不使用),USBDP PHY 的供电电源可以根据项目需求选择正常供电或者断电两种电路设计,具体说明如下:(1) 如果要支持 USB3.1 下载固件的功能,则要求 USBDP PHY 的供电电源必须正常供电;(2) 如果不需要支持 USB3.1 下载固件的功能,则建议 USBDP PHY 的供电电源进行外部断电处理,但 DTS 要修改配置,具体请参考USB PHY 不供电的 DTS 配置;(3) 如果不需要支持 USB3.1 下载固件的功能,且 USBDP PHY 的供电电源正常供电,则建议将USBDP PHY DTS 节点配置为 disabled,也即让 PHY 处于上电且未初始化状态,功耗最低;表 6 USB 3.1/DP Combo PHY 功耗数据
| 供电电源 | 读写数据 | 动态休眠 | PHY disabled | 二级待机 | Unit |
|---|---|---|---|---|---|
| VDD_0V85/VDDA_0V85 | 101.6 | 5 | 2 | 0 | mA |
| VDDH_1V8 | 29 | 0 | 0 | 0 | mA |
Note:
- 读写数据功耗的测试场景:接 U3 盘拷⻉数据,PHY 处于 P0 state;
- 动态休眠功耗的测试场景:Type-C 接口,不接 USB 外设,PHY 处于 reset state;
- PHY disabled 功耗的测试场景:PHY 的 DTS 节点配置为 disabled,PHY 处于未初始化状态,此状态下,功耗最低;
- 二级待机功耗的测试场景:PHY 的两路供电电源全部关闭;内核 disable USBDP PHY 的方法如下:
&usbdp_phy {
        status = "disabled";
};

&usbdp_phy_dp {
        status = "disabled";
};

&usbdp_phy_u3 {
        status = "disabled";
};
3.2.2.2 USB 3.1/PCIe/SATA Combo PHY
RK3576 USB3.1 OTG1使用 USB3.1/PCIe/SATA Combo PHY1。在芯片内部,这个 PHY 属于 PD_BUS(Alive),在芯片外部有两路独立供电电源,如图 7 所示。
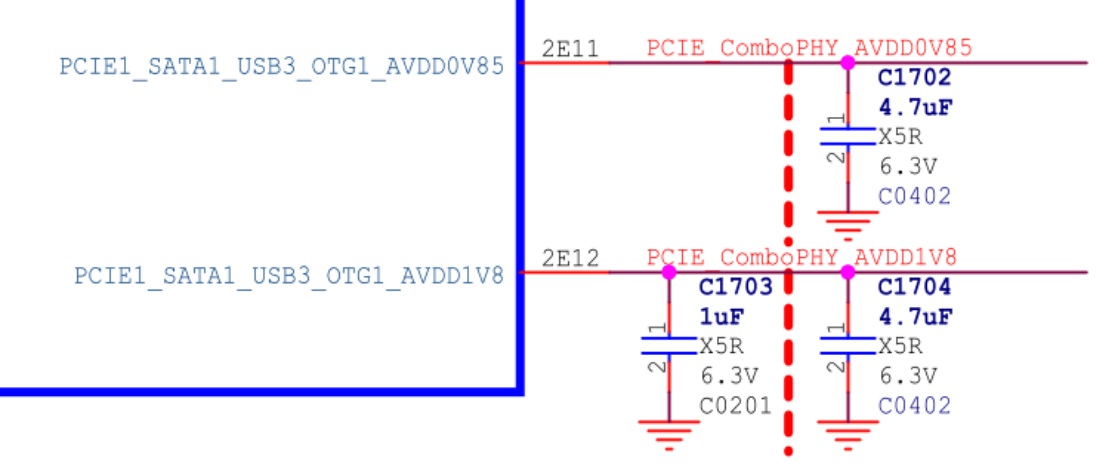
图 7 RK3576 USB 3.1/PCIe/SATA Combo PHY 供电电源表 7 USB 3.1/PCIe/SATA Combo PHY 供电电压要求
| 供电电源 | 最小 | 正常 | 最大 | Unit |
|---|---|---|---|---|
| AVDD_0V85 | 0.8 | 0.85 | 0.935 | V |
| AVDD_1V8 | 1.62 | 1.8 | 1.98 | V |
USB 3.1/PCIe/SATA Combo PHY 的功耗控制策略如下:
- 芯片上电时,USB 3.1/PCIe/SATA Combo PHY 默认处于工作状态。软件在 U-Boot SPL 阶段,设置 PHY 处于 reset state,以保持 PHY 处于最低功耗。进入内核后,USB 控制器驱动会通过调用rockchip_combphy_init() 函数释放 PHY 的 reset。
- PHY 的动态功耗控制:当 Combo PHY 工作在 USB mode 时,PHY 的 PIPE state (P0/P1/P2/P3)由 USB 控制器硬件自动控制,根据不同的工作场景,动态进入和退出 P0/P1/P2/P3 state。比如,未插入任何 USB 设备时,PIPE 处于 P3 state;插入 U3 disk 时,则切换到 P0 state;当接 U3HUB 时,只要 HUB 的下行端口没有接其他 USB 外设,则 PIPE state 会自动进入 P3 state 低功
耗。当有 USB 外设插入U3 HUB,则 PIPE state 自动切换为 P0。(注:P0 为正常工作状态,P3 为最低功耗状态)
- 当明确不使用 USB 3.1 OTG1/PCIe/SATA 接口时,对应的 Combo PHY 可以不供电,但 DTS 要修改配置,具体请参考USB PHY 不供电的 DTS 配置;
- 在 PHY 供电的情况下,如果不使用这个PHY,需要将对应的 PHY DTS 节点配置为 disabled,也即让 PHY 处于 reset state,功耗最低;表 8 USB 3.1/SATA/PCIe Combo PHY 功耗数据
| 供电电源 | 读写数据 | 动态休眠 | PHY disabled | 二级待机 | Unit |
|---|---|---|---|---|---|
| AVDD_0V85 | 44.5 | 9.6 | 0.4 | 0 | mA |
| AVDD_1V8 | 5.2 | 0.5 | 0.2 | 0 | mA |
Note:
- 读写数据功耗的测试场景:接 U3 盘拷⻉数据,PHY 处于 P0 state;
- 动态休眠的测试场景:PHY DTS enable,但不接 USB 外设,PHY 处于 P3 State;
- PHY disabled 的测试场景:PHY 的 DTS 节点配置为 disabled,PHY 处于 reset state;
- 二级待机功耗的测试场景:PHY 的两路供电电源全部关闭。内核 disable USB 3.1/PCIe/SATA Combo PHY 的方法如下:
&combphy1_psu {
        status = "disabled";
};
3.3 USB 硬件电路设计
3.3.1 USB2_OTG0_VBUSDET 电路设计
USB2_OTG0_VBUSDET 用于 USB 作为 Device 时,设备的连接、断开检测。其设计注意点如下:
- 设计为支持 PD 功能的 Type-C 接口,即支持外置 Type-C 控制器芯片(FUSB302 或 HUSB311等),则参考 RK3576 EVB1 Type-C 的电路设计即可( USB2_OTG0_VBUSDET 固定上拉到VCC_3V3_S0),软件驱动可以通过 Type-C 控制器芯片的 CC 检测 USB Device 的连接和断开;
- 对于其他没有支持外置 Type-C 控制器芯片的电路设计方案(如Type-C USB 2.0 only,Type-A USB 3.1,Micro USB 2.0/3.1),要求 USB2_OTG0_VBUSDET 仍然按照传统的分压电路设计,连接到USB 接口的 VBUS 引脚,VBUSDET 不作常供电的设计(如果有作 USB HOST 的需求,需要独立的GPIO 或者 PMIC VBUS 控制,不与其他 USB HOST VBUS控制电路复用);
- 要求芯片输入端 USB2_OTG0_VBUSDET 的高电平范围在 [0.9V ~ 3.3V];
3.3.2 Maskrom USB 电路设计
Maskrom 支持 USB3.1 下载固件,同时向下兼容 USB2.0 下载固件。硬件设计要求如下:
- USB 2.0 PHY 相关电源必须供电,具体请参考USB 2.0 PHY 供电及功耗管理;
- USBDP PHY 相关电源,可以根据实际项目需求选择正常供电或者断电两种电路设计,具体请参考USB 3.1 PHY 供电及功耗管理;如果要支持 USB3.1 下载固件,要求 USBDP PHY 相关电源必须供电,并且 USB3_OTG0_TX1/RX1连接到 USB 下载口。
- Maskrom USB 枚举不依赖于 USB2_OTG0_VBUSDET 的电平;
- 烧写工具配置说明(1) USB 3.1 下载固件的功能,必须配合 Windows 工具 v3.28 或者 Linux 工具 v2.30 或者更新的版本使用,并手动修改烧写工具的 config.iniWindows 工具的 config.ini 修改:USB3_TRANSFER=TRUELinux 工具的 config.ini 修改:usb3_transfer_on=true(2) 硬件电路设计上,如果只支持 OTG0 USB2 only 且 USBDP PHY 未供电 (即USB3_OTG0_DP_TX_AVDD0V85、USB3_OTG0_DP_TX_DVDD0V85、USB3_OTG0_DP_TX_AVDD1V8 这三路未供电),则需要关闭烧写工具的 USB3 功能,否则会导致Maskrom下载固件失败。
3.3.3 USB2 支持唤醒系统的电路设计
USB2 支持通过 DP/DM 唤醒系统,该功能对二级待机时的供电有特殊要求,具体如下:
- USB2 PHY 的三路外部电源(USB2_OTG_DVDD_0V75、USB2_OTG_AVDD_1V8、USB2_OTG_AVDD_3V3)要保持供电;
- USB 接口的 VBUS 保持对 USB 外设供电;
- RK3576 的 OSC 外部电源(OSC_AVDD1V8)保持供电;
- RK3576 的 PMU 外部电源保持供电;
- RK3576 的 Logic 外部电源可以选择供电或者断电。建议 Logic 断电,以降低二级待机功耗。
3.3.4 Type-C USB 3.1/DP 全功能硬件电路
以 RK3576 EVB1 USB 3.1 OTG0 Type-C 硬件电路设计为例。
- Type-C 电路须配合外置的 Type-C 控制器芯片,才能实现 Type-C 的完整功能(包括:正反面检测、PD充电协商、Alternate Mode 协商)。RK3576 可支持大部分常用的 Type-C 控制器芯片,具体请参考Type-C 控制器芯片支持列表;
- 为了支持高压充电功能,同时降低硬件电路的⻛险,USB2_OTG0_VBUSDET 不要连接 Type-C 接口的 VBUS,固定上拉到 3.3V 即可(如图 8 和图 9 USB2_OTG0_VBUSDET 连接到 VCC_3V3_S0),但不能悬空;
- USB2_OTG0_ID 只用于 Micro 接口类型的 OTG 功能,Type-C 电路不需要使用,悬空即可。
- TYPEC_SBU1/TYPEC0_SBU2 只用于 DP Alternate Mode 的 AUX 通信。按照 AUX 的协议要求,需要根据 Type-C 插入的正反面,对 SBU1/SBU2 进行相应的电平上拉操作。 因为 RK3576 芯片内部没有实现 SBU1/SBU2 的自动上拉,所以要求硬件外部电路增加两个 GPIO 控制(对应图 9 中的TYPEC_SBU1/TYPEC_SBU2)。对 GPIO 的默认上下拉方式没要求,可以选择任意的 GPIO。软件上,需要修改 usbdp_phy 节点的属性 sbu1-dc-gpios 和 sbu2-dc-gpios 进行适配;
- Type-C USB DTS 的软件配置,请参考 Type-C USB 3.1/DP 全功能 DTS 配置;
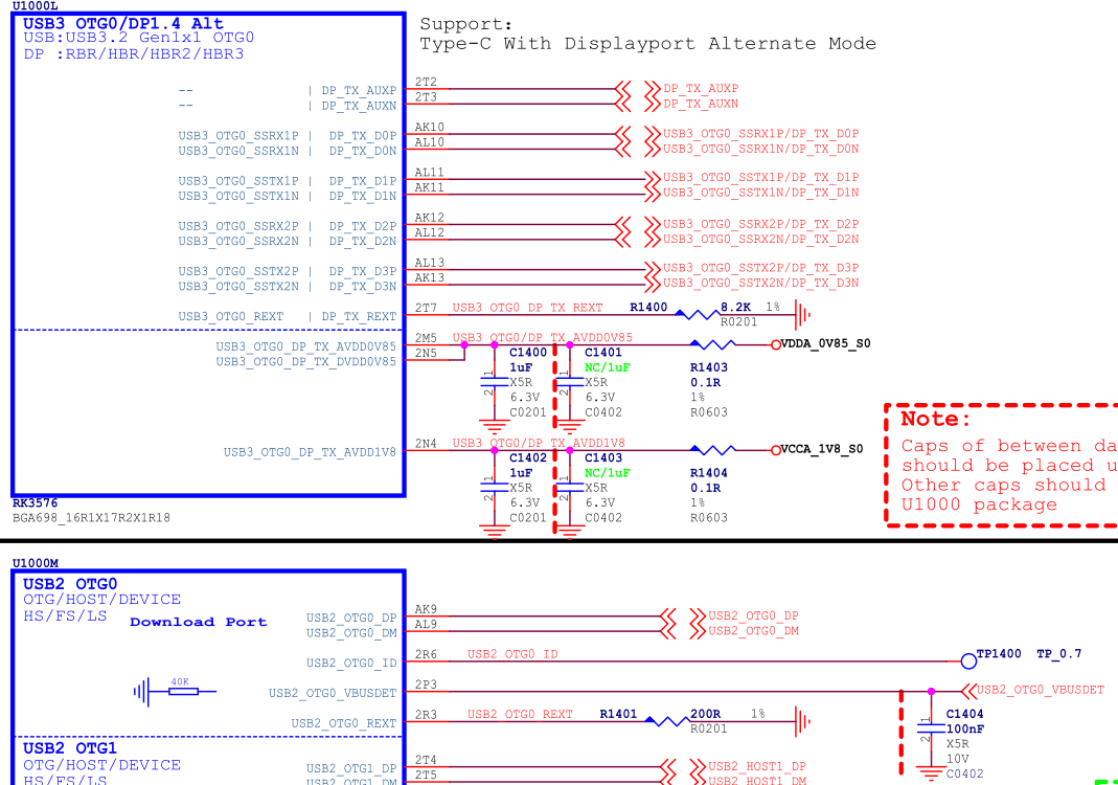
图 8 RK3576 Type-C 电路
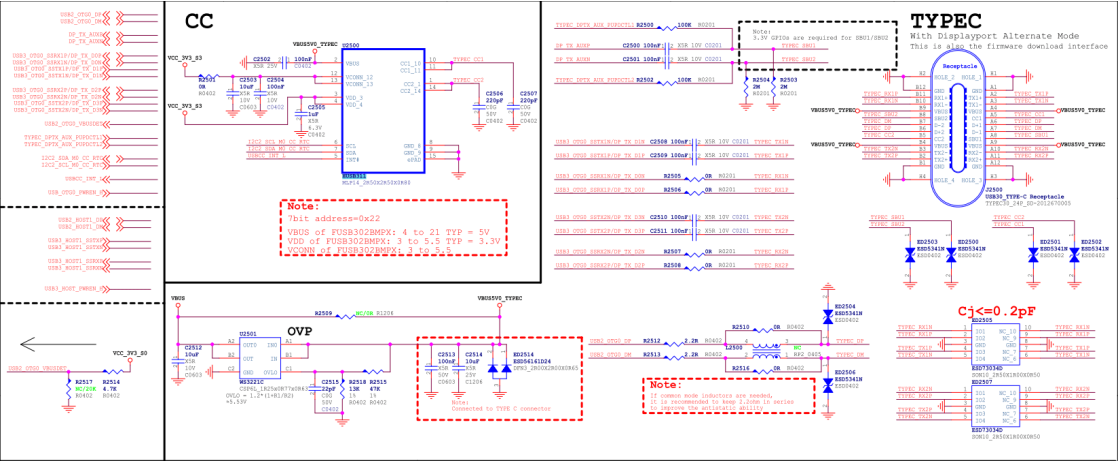
图 9 RK3576 Type-C 接口
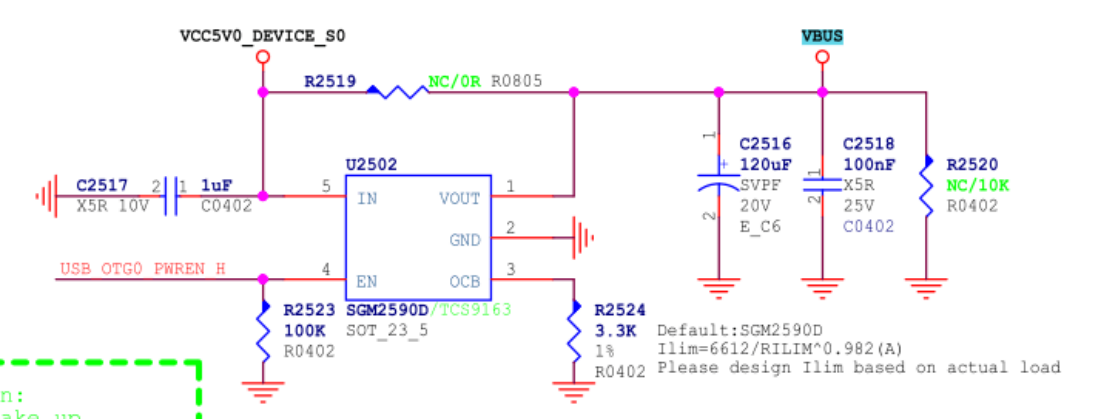
图 10 RK3576 Type-C VBUS 控制电路
3.3.5 Type-C to Type-A USB 3.1/DP 硬件电路
该方案适用于 RK3576 USB 3.1 OTG0 Type-C 可以拆分为独立的 Type-A USB 3.1 接口和 DP(2 xLane)接口使用。以 RK3576 EVB2 Type-C to Type-A USB 3.1/DP 硬件电路设计为例。
- Type-A USB 3.1 使用 USB3_OTG0_SSRX1P/N 和 USB3_OTG0_SSTX1P/N (对应芯片内部 USBDPPHY 的 lane0/1),而 DP 使用 DP_TX_D2P/N 和 DP_TX_D3P/N (对应芯片内部 USBDP PHY 的lane2/3);
- 如果 USB OTG 有作 Device/HOST 的应用场景,建议 USB2_OTG0_VBUSDET 通过 30KΩ 的电阻串联到 Type-A USB 接口的 VBUS;
- Type-A VBUS 的供电电源 (VCC5V0_USB30_HOST0) 由 GPIO 控制,当 OTG 作 Device mode,关闭 VBUS 输出。当 OTG 作 HOST mode,打开 VBUS 输出。此外,稳压芯片 SGM2590D 的输出电流由 OCB pin 连接的电阻决定,最大电流 Ilim(A)=6612/RILIM^0.982 ,如下图 12 所示,VBUS 输出限流为 2.3A;
- Type-C to Type-A USB 3.1/DP 对应的 DTS 配置,请参考 Type-C to Type-A USB 3.1/DP DTS 配置;Note:理论上,硬件电路也可以设计为 Type-A USB 3.1 使用 lane2/3,DP 使用 lane0/1,但软件需要对usbdp_phy 节点的属性 rockchip,dp-lane-mux 进行修改,以适配硬件设计。
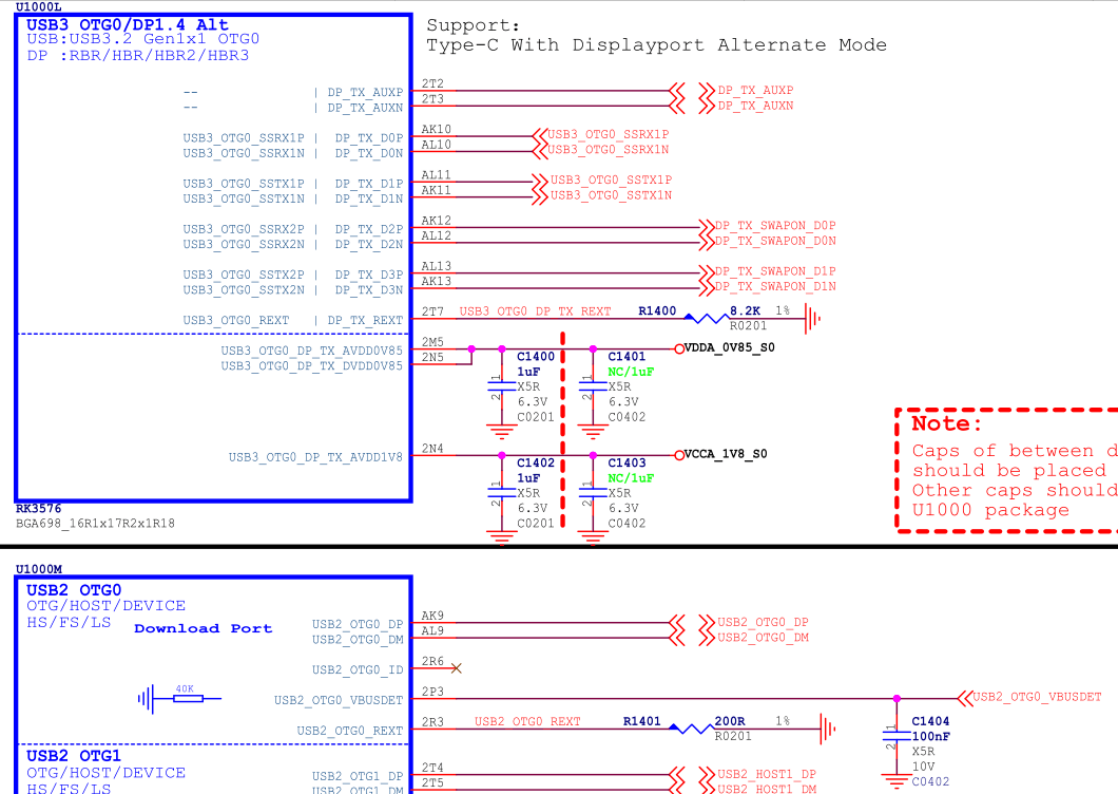
图 11 RK3576 Type-A USB 3.1/DP 电路
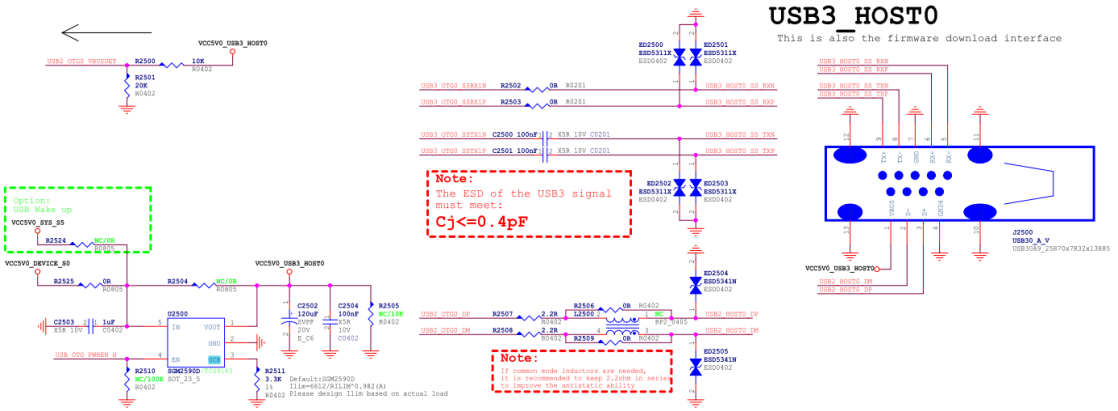
图 12 RK3576 Type-A USB3.1 接口
3.3.6 Type-C to Type-A/Micro USB 2.0/DP 硬件电路
该方案适用于 RK3576 USB 3.1 OTG0 Type-C可以拆分为独立的 Type-A USB 2.0 接口和 DP(4 x Lane)接口使用。以 RK3576 TEST2 Board Type-C to Type-A USB 2.0/DP 硬件电路设计为例。
- TYPEC USBDP PHY 的 4 x Lane 全部给 DP 接口使用,USB 不使用 USBDP PHY;
- TYPEC USB 只作 HOST mode 使用时,USB2_OTG0_ID 和 USB2_OTG0_VBUSDET 悬空即可;
- Type-A VBUS 的供电电源 (VCC5V0_USB2_OTG0) 由 GPIO 控制,当 OTG 作 HOST mode,打开VBUS 输出。此外,稳压芯片 SGM2590D 同样有限流配置;
- Type-C to Type-A USB 2.0/DP 对应的 DTS 配置,请参考 Type-C to Type-A/Micro USB 2.0/DPDTS 配置;
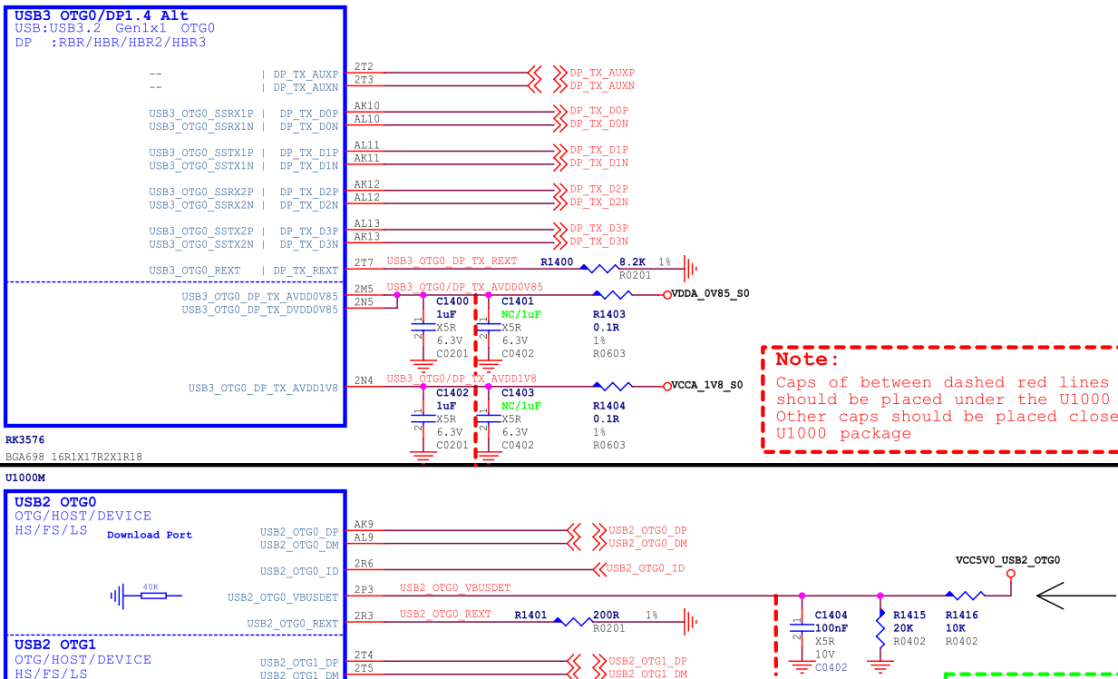
图 13 RK3576 Type-A USB 2.0/DP 电路
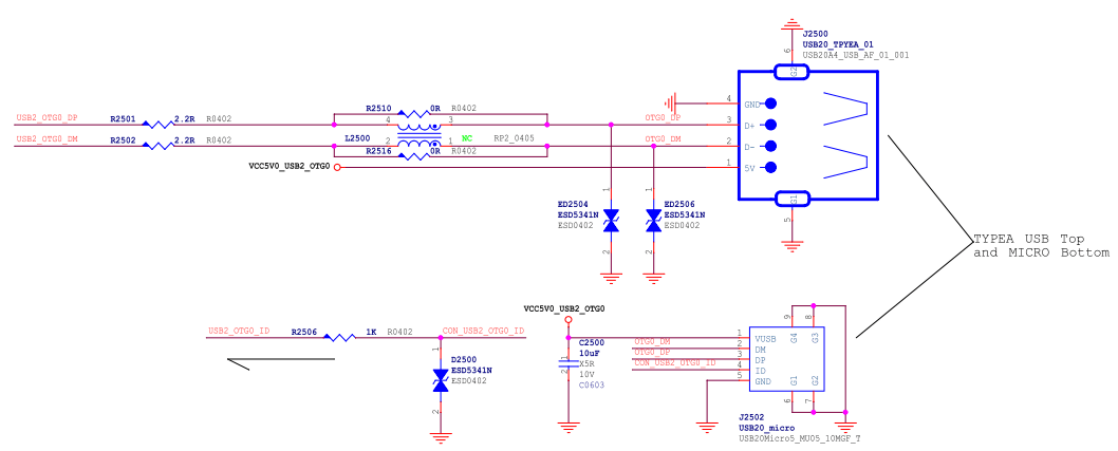
图 14 RK3576 Type-A/Micro USB2 接口
3.3.7 Type-A USB3.1 OTG1 硬件电路
如前文所述,RK3576 USB3.1 OTG0 和 OTG1 的关键区别在于连接的 USB3 PHY 不同,因此,R3576USB 3.1 OTG1 非 Type-C 硬件电路基本和 USB 3.1 OTG0 USB 电路相同;而对于全功能 Type-C 电路,需要在 OTG1 和 Type-C 接口中间增加一个 USB3.1 Switch 芯片(如 FUSB340)和一个 Type-C 控制器(如 FUSB302)。
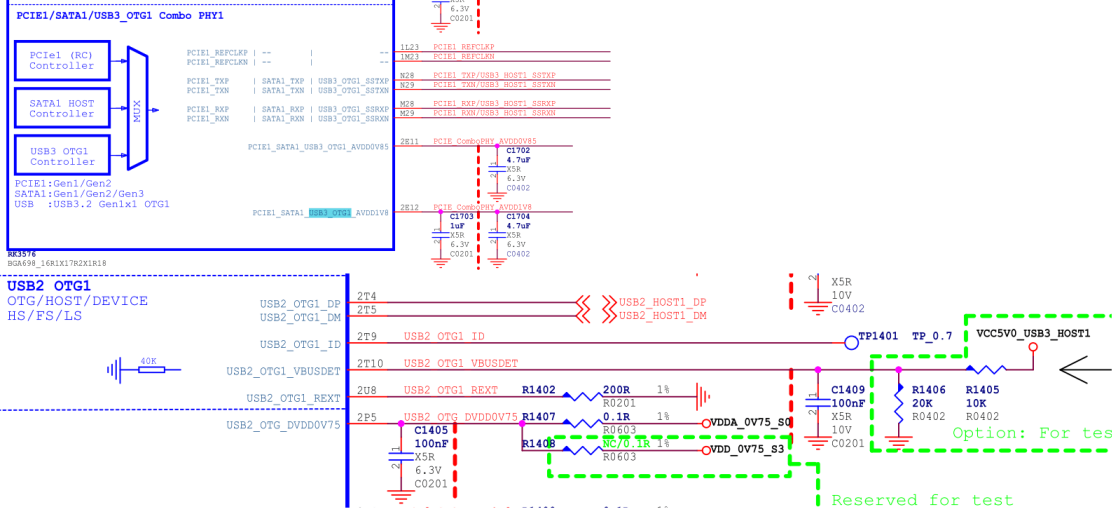
图 15 RK3576 USB3.1 OTG1 接口
4. RK3576 USB DTS 配置
RK3576 USB DTS 配置,包括:芯片级 USB 控制器/PHY DTSI 配置和板级 DTS 配置。详细配置方法,请参考内核如下文档:
- kernel/Documentation/devicetree/bindings/usb/snps,dwc3.yaml
- kernel/Documentation/devicetree/bindings/connector/usb-connector.yaml
- kernel/Documentation/devicetree/bindings/phy/phy-rockchip-inno-usb2.yaml
- kernel/Documentation/devicetree/bindings/phy/phy-rockchip-usbdp.yaml
- kernel/Documentation/devicetree/bindings/phy/phy/phy-rockchip-naneng-combphy.txt
4.1 USB 芯片级 DTSI 配置
RK3576 DTSI 文件中 USB 控制器和 PHY 相关的主要节点如下表所示,由于 USB DTSI 节点配置的是USB 控制器和 PHY 的公共资源和属性,建议开发者不要改动。对应的 DTSI 完整路径如下:arch/arm64/boot/dts/rockchip/RK3576.dtsi表 9 RK3576 USB 接口和 USB DTS 节点的对应关系
| USB 接口名称(原理图) | USB 控制器 DTS 节点 | USB PHY DTS 节点 |
|---|---|---|
| USB3 OTG0 | usb_drd0_dwc3 | u2phy0 u2phy0_otg usbdp_phy usbdp_phy_u3 |
| USB3 OTG1 | usb_drd1_dwc3 | u2phy1 u2phy1_otg combphy1_psu |
USB 控制器 DTSI 节点如下:
#USB3.1 OTG0 Controller
usb_drd0_dwc3: usb@23000000 {
        compatible = "rockchip,rk3576-dwc3", "snps,dwc3";
        ......
};

#USB3.1 OTG1 Controller
usb_drd1_dwc3: usb@23400000 {
        compatible = "rockchip,rk3576-dwc3", "snps,dwc3";
        ......
};
USB PHY DTSI 节点如下:注意:USB PHY 和 USB 控制器具有一一对应的关系,需要成对配置。在芯片内部,USB PHY 和 控制器的连接关系,请参考 RK3576 USB 控制器和 PHY 简介的图 1 和表 9。在DTSI 节点中,通过 USB 控制器节点的 “phys” 属性关联对应的 USB PHY。
usb2phy_grf: syscon@2602e000 {
        compatible = "rockchip,RK3576-usb2phy-grf", "syscon",
                     "simple-mfd";
        ......

        // USB2.0 PHY0
        u2phy0: usb2-phy@0 {
                compatible = "rockchip,RK3576-usb2phy";
                ......
                u2phy0_otg: otg-port {
                        #phy-cells = <0>;
                        status = "disabled";
                };
        };

        // USB2.0 PHY1
        u2phy1: usb2-phy@2000 {
                compatible = "rockchip,RK3576-usb2phy";
                ......
                u2phy1_otg: otg-port {
                        #phy-cells = <0>;
                        status = "disabled";
                };
        };
};

#USB3.1/DP Combo PHY
usbdp_phy: phy@2b010000 {
        compatible = "rockchip,rk3576-usbdp-phy";
        ......
        usbdp_phy_dp: dp-port {
                #phy-cells = <0>;
                status = "disabled";
        };
        usbdp_phy_u3: u3-port {
                #phy-cells = <0>;
                status = "disabled";
        };
};

#USB3.1/SATA/PCIe PHY1
combphy1_psu: phy@2b060000 {
        compatible = "rockchip,rk3576-naneng-combphy";
        ......
};
4.2 Type-C USB 3.1/DP 全功能 DTS 配置
参考 arch/arm64/boot/dts/rockchip/rk3576-evb1.dtsi 中 usbc0 接口的 DTS 配置。
#USB2.0 PHY配置属性"rockchip,typec-vbus-det",表⽰⽀持Type-C VBUS_DET常拉⾼的硬件设计
&u2phy0_otg {
        rockchip,typec-vbus-det;
};

#USB3.1/DP PHY,需要根据硬件设计,配置属性"sbu1-dc-gpios"和"sbu2-dc-gpios"
&usbdp_phy {
        orientation-switch;
        svid = <0xff01>;
        sbu1-dc-gpios = <&gpio2 RK_PA6 GPIO_ACTIVE_HIGH>;
        sbu2-dc-gpios = <&gpio2 RK_PA7 GPIO_ACTIVE_HIGH>;

        port {
                #address-cells = <1>;
                #size-cells = <0>;
                usbdp_phy_orientation_switch: endpoint@0 {
                        reg = <0>;
                        remote-endpoint = <&usbc0_orien_sw>;
                };

                usbdp_phy_dp_altmode_mux: endpoint@1 {
                        reg = <1>;
                        remote-endpoint = <&dp_altmode_mux>;
                };
        };
};

#USB3.1 OTG0 Controller
&usb_drd0_dwc3 {
        dr_mode = "otg";
        usb-role-switch;
        port {
                usb_drd0_role_switch: endpoint {
                        remote-endpoint = <&usbc0_role_sw>;
                };
        };
};
#VBUS GPIO配置,在Type-C控制器芯⽚驱动中控制该GPIO
vbus5v0_typec: vbus5v0-typec {
        compatible = "regulator-fixed";
        regulator-name = "vbus5v0_typec";
        regulator-min-microvolt = <5000000>;
        regulator-max-microvolt = <5000000>;
        enable-active-high;
        gpio = <&gpio0 RK_PD1 GPIO_ACTIVE_HIGH>;
        vin-supply = <&vcc5v0_device>;
        pinctrl-names = "default";
        pinctrl-0 = <&usb_otg0_pwren>;
};

#配置外置Type-C控制器芯⽚HUSB311
#需要根据实际的硬件设计,配置"I2C/interrupts/vbus-supply/usb_con"的属性
&i2c2 {
        status = "okay";

        usbc0: husb311@4e {
                compatible = "hynetek,husb311"; // 注意本 Note 1
                reg = <0x4e>;
                interrupt-parent = <&gpio0>;
                interrupts = <RK_PA5 IRQ_TYPE_LEVEL_LOW>;
                pinctrl-names = "default";
                pinctrl-0 = <&usbc0_int>;
                vbus-supply = <&vbus5v0_typec>;
                status = "okay";

                port {
                        usbc0_role_sw: endpoint {
                                remote-endpoint = <&usb_drd0_role_switch>;
                        };
                };

                usb_con: connector {
                        compatible = "usb-c-connector";
                        label = "USB-C";
                        data-role = "dual";
                        power-role = "dual";
                        try-power-role = "sink";
                        op-sink-microwatt = <1000000>;

                        // 须根据实际的硬件设计进⾏配置充电/供电能⼒
                        sink-pdos =
                                <PDO_FIXED(5000, 1000, PDO_FIXED_USB_COMM)>;
                        source-pdos =
                                <PDO_FIXED(5000, 3000, PDO_FIXED_USB_COMM)>;

                        altmodes {
                                #address-cells = <1>;
                                #size-cells = <0>;

                                altmode@0 {
                                        reg = <0>;
                                        svid = <0xff01>;
                                        vdo = <0xffffffff>;
                                };
                        };

                        ports {
                                #address-cells = <1>;
                                #size-cells = <0>;

                                port@0 {
                                        reg = <0>;
                                        usbc0_orien_sw: endpoint {
                                                remote-endpoint =
<&usbdp_phy_orientation_switch>;
                                        };
                                };

                                port@1 {
                                        reg = <1>;
                                        dp_altmode_mux: endpoint {
                                                remote-endpoint =
<&usbdp_phy_dp_altmode_mux>;
                                        };
                                };
                        };
                };
        };
Note:使用 FUSB302/AW35615/AW35615 芯片替代 HUSB311 芯片的软件修改
- DTS 修改:只需要基于 HUSB311 的 DTS 配置进行简单修改即可,参考修改如下:
#配置外置Type-C控制器芯⽚HUSB311
&i2c2 {
        usbc0: fusb302@22 {
                compatible = "fcs,fusb302";
                reg = <0x22>;
                ...... // 其它同HUSB311
        };
};
- 驱动软件修改:修改 FUSB302 驱动的 irq wakeup 机制,以支持待机 VBUS 断电或者供电等各种应用场景。
diff --git a/drivers/usb/typec/tcpm/fusb302.c b/drivers/usb/typec/tcpm/fusb302.c
index 77a050cd2e88..72bef94887b4 100644
--- a/drivers/usb/typec/tcpm/fusb302.c
+++ b/drivers/usb/typec/tcpm/fusb302.c
@@ -105,6 +105,7 @@ struct fusb302_chip {
        bool vbus_on;
        bool charge_on;
        bool vbus_present;
+       bool wakeup;
        enum typec_cc_polarity cc_polarity;
        enum typec_cc_status cc1;
        enum typec_cc_status cc2;
@@ -1769,7 +1770,8 @@ static int fusb302_probe(struct i2c_client *client,
                dev_err(dev, "cannot request IRQ for GPIO Int_N, ret=%d", ret);
                goto tcpm_unregister_port;
        }
-       enable_irq_wake(chip->gpio_int_n_irq);
+       chip->wakeup = device_property_read_bool(dev, "wakeup-source");
+       device_init_wakeup(dev, true);
        i2c_set_clientdata(client, chip);

        return ret;
@@ -1788,7 +1790,7 @@ static void fusb302_remove(struct i2c_client *client)
 {
        struct fusb302_chip *chip = i2c_get_clientdata(client);

-       disable_irq_wake(chip->gpio_int_n_irq);
+       device_init_wakeup(chip->dev, false);
        free_irq(chip->gpio_int_n_irq, chip);
        kthread_destroy_worker(chip->irq_worker);
        cancel_delayed_work_sync(&chip->bc_lvl_handler);
@@ -1809,6 +1811,11 @@ static int fusb302_pm_suspend(struct device *dev)

        /* Make sure any pending irq_work is finished before the bus suspends */
        kthread_flush_worker(chip->irq_worker);
+
+       if (device_may_wakeup(dev) && (!chip->vbus_on || chip->wakeup))
+               enable_irq_wake(chip->gpio_int_n_irq);
+       else
+               disable_irq(chip->gpio_int_n_irq);
        return 0;
 }

@@ -1819,6 +1826,11 @@ static int fusb302_pm_resume(struct device *dev)
        u8 pwr;
        int ret = 0;

+       if (device_may_wakeup(dev) && (!chip->vbus_on || chip->wakeup))
+               disable_irq_wake(chip->gpio_int_n_irq);
+       else
+               enable_irq(chip->gpio_int_n_irq);
+
        /*
         * When the power of fusb302 is lost or i2c read failed in PM S/R
         * process, we must reset the tcpm port first to ensure the devices
4.3 Type-C to Type-A USB 3.1/DP DTS 配置
参考 arch/arm64/boot/dts/rockchip/RK3576-evb2.dtsi Type-C to Type-A USB 3.1/DP 的 DTS 配置。
#USB2.0 PHY配置"phy-supply"属性,⽤于控制VBUS输出5V
&u2phy0_otg {
        phy-supply = <&vcc5v0_otg>;
};
#VBUS GPIO配置,在USB2.0 PHY驱动中控制该GPIO
vcc5v0_otg: vcc5v0-otg {
        compatible = "regulator-fixed";
        regulator-name = "vcc5v0_otg";
        regulator-min-microvolt = <5000000>;
        regulator-max-microvolt = <5000000>;
        enable-active-high;
        gpio = <&gpio0 RK_PD1 GPIO_ACTIVE_HIGH>;
        vin-supply = <&vcc5v0_device>;
        pinctrl-names = "default";
        pinctrl-0 = <&usb_otg0_pwren>;
};

#USB3.1/DP PHY0,只需配置DP使⽤lane2/3,驱动会⾃动分配lane0/1给USB3.1 Rx/Tx
#如果硬件设计DP使⽤lane0/1,则此处应配置"rockchip,dp-lane-mux = <0 1>"
#注意:实际电路中,即使未⽀持DP,也需要配置"rockchip,dp-lane-mux",否则USBDP PHY驱动⽆法⾃
动分配lane给USB3.1
&usbdp_phy {
        rockchip,dp-lane-mux = <2 3>;
};

#USB3.1 OTG0 Controller
#配置"dr_mode"为"otg",同时配置"extcon"属性,才能⽀持软件切换Device/Host mode
&usb_drd0_dwc3 {
        dr_mode = "otg";
        extcon = <&u2phy0>;
        status = "okay";
};
4.4 Type-C to Type-A/Micro USB 2.0/DP DTS 配置
参考 arch/arm64/boot/dts/rockchip/RK3576-test2.dtsi Type-C to Type-A USB 2.0/DP 的 DTS 配置。
#USB2.0 PHY0配置
#配置属性"phy-supply",⽤于控制VBUS输出5V
#配置属性"rockchip,sel-pipe-phystatus",表⽰选择GRF控制pipe phystatus,替代USBDP PHY的
控制
#配置属性"rockchip,dis-u2-susphy",otg mode为可选项,表⽰关闭USB2 PHY驱动动态进⼊suspend
mode的功能
&u2phy0_otg {
        vbus-supply = <&vcc5v0_otg>;
        rockchip,sel-pipe-phystatus;
        rockchip,dis-u2-susphy;
        status = "okay";
};

#VBUS GPIO配置,在USB2.0 PHY驱动中控制该GPIO
vcc5v0_otg: vcc5v0-otg {
        ...
};
#USB3.1/DP PHY,配置DP使⽤lane0/1/2/3
#需要根据实际的硬件设计,配置属性"rockchip,dp-lane-mux"
#配置属性maximum-speed = "high-speed",通知USBDP PHY驱动将USB限制为USB2.0 only
&usbdp_phy {
        maximum-speed = "high-speed";
        rockchip,dp-lane-mux = < 0 1 2 3 >;
        status = "okay";
};

&usbdp_phy_dp {
        status = "okay";
};

&usbdp_phy_u3 {
        status = "okay";
};

#配置属性"maximum-speed",通知DWC3驱动将USB限制为USB2.0 only
#配置属性"snps,dis_u2_susphy_quirk",关闭控制器硬件suspend usb2 phy的功能,提⾼USB通信的
稳定性
#配置属性"snps,usb2-lpm-disable",关闭控制器Host mode的LPM功能,提⾼USB外设的兼容性
&usb_drd0_dwc3 {
        phys = <&u2phy0_otg>;
        phy-names = "usb2-phy";
        extcon = <&u2phy0>;
        maximum-speed = "high-speed";
        snps,dis_u2_susphy_quirk;
        snps,usb2-lpm-disable;
        status = "okay";
};
4.5 Type-C USB 2.0 only DTS 配置
配置1. 硬件电路集成外置 Type-C 控制器芯片,支持 PD
#USB2.0 PHY0注册typec orientation switch,⽤于与TCPM⼦系统交互,获取USB热拔插的信息
&u2phy0 {
        orientation-switch;
        status = "okay";

        port {
                u2phy0_orientation_switch: endpoint {
                        remote-endpoint = <&usbc0_orien_sw>;
                };
        };
};

#USB2.0 PHY0 OTG配置
#配置属性"rockchip,sel-pipe-phystatus",表⽰选择GRF控制pipe phystatus,替代USBDP PHY的
控制
#配置属性"rockchip,typec-vbus-det",表⽰⽀持Type-C VBUS_DET常拉⾼的硬件设计
#配置属性"rockchip,dis-u2-susphy",可选项,表⽰关闭USB2 PHY驱动动态进⼊suspend mode的功能
&u2phy0_otg {
        rockchip,sel-pipe-phystatus;
        rockchip,typec-vbus-det;
        rockchip,dis-u2-susphy;
        status = "okay";
};

#disable USBDP PHY0的所有相关节点,让USBDP PHY0处于未初始化状态,达到最低功耗的⽬的
&usbdp_phy {
        status = "disabled";
};

&usbdp_phy_dp {
        status = "disabled";
};

&usbdp_phy_u3 {
        status = "disabled";
};

&dp {
        status = "disabled";
};

#配置USB3.1 OTG0 Controller
#配置"phys = <&u2phy0_otg>",即不引⽤USBDP PHY
#配置maximum-speed = "high-speed",通知DWC3驱动将USB限制为USB2.0 only
#配置属性"snps,dis_u2_susphy_quirk",关闭控制器硬件suspend usb2 phy的功能,提⾼USB通信的
稳定性
#配置属性"snps,usb2-lpm-disable",关闭控制器Host mode的LPM功能,提⾼USB外设的兼容性
&usb_drd0_dwc3 {
        dr_mode = "otg";
        status = "okay";
        maximum-speed = "high-speed";
        phys = <&u2phy0_otg>;
        phy-names = "usb2-phy";
        usb-role-switch;
        snps,dis_u2_susphy_quirk;
        snps,usb2-lpm-disable;
        port {
                usb_drd0_role_switch: endpoint {
                        remote-endpoint = <&usbc0_role_sw>;
                };
        };
};

#配置外置Type-C控制器芯⽚HUSB311
#需要根据实际的硬件设计,配置"I2C/interrupts/vbus-supply/usb_con"的属性
#需要配置usbc0_orien_sw的属性remote-endpoint = <&u2phy0_orientation_switch>
&i2c2 {
        status = "okay";
        usbc0: husb311@4e {
                compatible = "hynetek,husb311";
                reg = <0x4e>;
                interrupt-parent = <&gpio0>;
                interrupts = <RK_PC4 IRQ_TYPE_LEVEL_LOW>;
                pinctrl-names = "default";
                pinctrl-0 = <&usbc0_int>;
                vbus-supply = <&vbus5v0_typec>;
                status = "okay";

                port {
                        usbc0_role_sw: endpoint {
                                remote-endpoint = <&usb_drd0_role_switch>;
                        };
                };

                usb_con: connector {
                        compatible = "usb-c-connector";
                        label = "USB-C";
                        data-role = "dual";
                        power-role = "dual";
                        ......
                        port {
                                usbc0_orien_sw: endpoint {
                                        remote-endpoint =
<&u2phy0_orientation_switch>;
                                };
                        };
                };
        };
配置2. 硬件电路不带外置 Type-C 控制器芯片,支持 Device onlyType-C USB 2.0 Device 的 DTS 配置
#USB2.0 PHY0 OTG配置
#配置属性"rockchip,sel-pipe-phystatus",表⽰选择GRF控制pipe phystatus,替代USBDP PHY的
控制
#配置属性"rockchip,dis-u2-susphy",必选项,表⽰关闭USB2 PHY驱动动态进⼊suspend mode的功能
&u2phy0_otg {
        rockchip,sel-pipe-phystatus;
        rockchip,dis-u2-susphy;
        status = "okay";
};

#disable USBDP PHY的所有相关节点,让USBDP PHY0处于未初始化状态,达到最低功耗的⽬的
&usbdp_phy {
        status = "disabled";
};

&usbdp_phy_dp {
        status = "disabled";
};

&usbdp_phy_u3 {
        status = "disabled";
}

#配置USB3.1 OTG0 Controller
#配置dr_mode = "peripheral",通知DWC3驱动初始化为Device only mode
#配置"phys = <&u2phy0_otg>",即不引⽤USBDP PHY
#配置maximum-speed = "high-speed",通知DWC3驱动将USB限制为USB2.0 only
#配置属性"snps,dis_u2_susphy_quirk",关闭控制器硬件suspend usb2 phy的功能,提⾼USB通信的
稳定性
&usb_drd0_dwc3 {
        dr_mode = "peripheral";
        phys = <&u2phy0_otg>;
        phy-names = "usb2-phy";
        maximum-speed = "high-speed";
        snps,dis_u2_susphy_quirk;
        status = "okay";
};
配置3. 硬件电路不带外置 Type-C 控制器芯片,支持 OTG(需要增加 CC to ID 电平转换电路)
#USB2.0 PHY0 OTG配置
#配置属性"rockchip,sel-pipe-phystatus",表⽰选择GRF控制pipe phystatus,替代USBDP PHY的
控制
#配置属性"rockchip,dis-u2-susphy",otg mode为可选项,表⽰关闭USB2 PHY驱动动态进⼊suspend
mode的功能
&u2phy0_otg {
        rockchip,sel-pipe-phystatus;
        rockchip,dis-u2-susphy;
        status = "okay";
};

#disable USBDP PHY的所有相关节点,让USBDP PHY0处于未初始化状态,达到最低功耗的⽬的
&usbdp_phy {
        status = "disabled";
};

&usbdp_phy_dp {
        status = "disabled";
};

&usbdp_phy_u3 {
        status = "disabled";
}

#配置USB3.1 OTG0 Controller
#配置dr_mode = "otg"
#配置"phys = <&u2phy0_otg>",即不引⽤USBDP PHY
#配置maximum-speed = "high-speed",通知DWC3驱动将USB限制为USB2.0 only
#配置"extcon"属性,才能⽀持⾃动切换Device/Host mode
#配置属性"snps,dis_u2_susphy_quirk",关闭控制器硬件suspend usb2 phy的功能,提⾼USB通信的
稳定性
#配置属性"snps,usb2-lpm-disable",关闭控制器Host mode的LPM功能,提⾼USB外设的兼容性
&usb_drd0_dwc3 {
        dr_mode = "otg";
        phys = <&u2phy0_otg>;
        phy-names = "usb2-phy";
        maximum-speed = "high-speed";
        extcon = <&u2phy0>;
        snps,dis_u2_susphy_quirk;
        snps,usb2-lpm-disable;
        status = "okay";
};
4.6 Type-A USB 3.1 DTS 配置
参考 arch/arm64/boot/dts/rockchip/rk3576-evb1.dtsi USB3 OTG1 的 DTS 配置
#USB2.0 PHY1配置"phy-supply"属性,⽤于控制VBUS输出5V
&u2phy1_otg {
        phy-supply = <&vcc5v0_host>;
}

#VBUS GPIO配置,在USB2.0 PHY驱动中控制该GPIO
vcc5v0_host: vcc5v0-host {
        compatible = "regulator-fixed";
        regulator-name = "vcc5v0_host";
        regulator-boot-on;
        regulator-always-on;
        regulator-min-microvolt = <5000000>;
        regulator-max-microvolt = <5000000>;
        enable-active-high;
        gpio = <&gpio0 RK_PC7 GPIO_ACTIVE_HIGH>;
        vin-supply = <&vcc5v0_device>;
        pinctrl-names = "default";
        pinctrl-0 = <&vcc5v0_host_en>;
};

#使能USB3.1/SATA/PCIe Combo PHY
&combphy1_psu {
        status = "okay";
};

#配置USB3.1 OTG1 Controller
&usb_drd1_dwc3 {
        dr_mode = "host";
        status = "okay";
};
4.7 USB PHY 不供电的 DTS 配置
USBDP PHY (OTG0 USB3.1 和 DP 复用)和 ComboPHY1(OTG1 USB3.1 和 PCIe1/SATA1复用)的外部电源可以允许不供电,以降低系统运行功耗和简化硬件电路设计,但需要软件修改对应的 DTS 配置,避免系统启动异常或者 USB 功能异常。
4.7.1 USBDP PHY 不供电的 DTS 配置
&usbdp_phy {
        rockchip,usbdpphy-clamp; /* 避免断电影响到总线访问和Logic漏电到USBDP PHY */
        maximum-speed = "high-speed"; /* 限制 u2 only,避免初始化 USBDP PHY */
        status = "okay";
};

&usbdp_phy_dp {
        status = "disabled";
};

&usbdp_phy_u3 {
        status = "disabled";
};
内核生效 log
rockchip-usbdp-phy 2b010000.phy: Failed to enable usbdpphy because clamp is set
rockchip-usbdp-phy: probe of 2b010000.phy failed with error -95
此外,烧写工具必须关闭 USB3 下载功能,否则会出现 Maskrom 下载固件失败的问题,修改方法如下:Windows 工具的 config.ini 修改:USB3_TRANSFER=FALSELinux 工具的 config.ini 修改:usb3_transfer_on=false
4.7.2 ComboPHY1 不供电的 DTS 配置
ComboPHY1 用于 OTG1 的 USB 3.1,但同时也会影响到 OTG1 的 USB2 访问 SoC 总线,因此,需要根据 OTG1 USB2.0 是否使用,进行 DTS 配置。
- OTG1 USB 3.1 不使用,但 USB 2.0 功能需要使用
&combphy1_psu {
        rockchip,dis-u3otg1-port;
        status = "okay";
};

&usb_drd1_dwc3 {
        dr_mode = "host";
        phys = <&u2phy1_otg>, <&combphy1_psu PHY_TYPE_USB3>;  /* 这⾥必须要引⽤
combphy1_psu */
        phy-names = "usb2-phy", "usb3-phy";
        maximum-speed = "high-speed";
        snps,dis_u2_susphy_quirk;
        snps,usb2-lpm-disable;
        status = "okay";
};
- OTG1 USB 2.0 和 USB 3.1 均不使用
&combphy1_psu {
        status = "disabled";
};

&usb_drd1_dwc3 {
        status = "disabled";
};
4.8 Linux USB DT 配置的注意点
4.8.1 USB DT 重要属性说明
4.8.1.1 USB 控制器属性
- “usb-role-switch” 仅用于标准 Type-C 接口(带有 PD 控制器芯片),同时须配置 dr_mode = “otg”属性;如果 dr_mode 为非 “otg” 模式,请勿配置 “usb-role-switch” ;
- “extcon” 属性主要功能之一是动态切换 OTG mode,适用于非标准 Type-C 接口(带有 PD 控制器芯片)的硬件电路设计,如:USB Micro 接口或者 Type-A 接口,同时控制器配置为 “otg” 模式的方案中,实现 OTG 模式动态切换;
- “snps,dis_u2_susphy_quirk”,关闭 USB 控制器硬件自动 suspend usb2 phy 的功能,主要用于USB 2.0 only 的方案,以提高 USB 通信的稳定性;
- “snps,usb2-lpm-disable”,关闭 USB 控制器 Host mode 的 LPM 功能,主要用于 USB 2.0 only 的方案,以提高 USB 外设的兼容性。
4.8.1.2 USB2 PHY 属性
- “vbus-supply” 和 “phy-supply”,都是用于控制 VBUS 输出 5V,但两者又有使用区别。”vbus-supply” 用于 OTG 口,支持动态开关 VBUS。”phy-supply” 用于 USB HOST 口,系统上电后,VBUS 5V 常开;
- “rockchip,sel-pipe-phystatus”,该属性用于配置 GRF USB 控制寄存器,选择 GRF 控制 pipephystatus,替代 USBDP PHY 的控制。主要用于 USB 2.O only 的方案,如果 USBDP PHY 没有使能,必须增加该属性,否则,USB device 无法正常工作;
- “rockchip,typec-vbus-det”,用于支持 Type-C VBUS_DET 常拉高的硬件设计;
- “rockchip,dis-u2-susphy”,关闭 USB2 PHY 驱动动态进入 suspend mode 的功能,主要用于 USB 2.0 only 的方案,保持 USB2 PHY 输出时钟给 USB 控制器。
4.8.1.3 USBDP Combo PHY 属性
- “rockchip,dp-lane-mux” ,非全功能 Type-C 方案中,配置 DP 映射的 Lane number。DP 支持 2条或 4 条 lane,如 “rockchip,dp-lane-mux = <2, 3>;” 表示 DP Lane0 mapping 至 USBDP PHY的 Lane2,DP Lane1 mapping 至 USBDP PHY 的 Lane3;同理,”rockchip,dp-lane-mux = <0,1, 2, 3>;” 表示 DP Lane0 mapping 至 USBDP PHY 的 Lane0 等等,依次类推。注意:实际电路中,如果仅支持 USB3.1 但未支持 DP,也需要配置 “rockchip,dp-lane-mux”,否则 USBDP PHY 驱动无法自动分配 lane 给 USB3.1。
- maximum-speed = “high-speed”; 属性是在USBDP PHY 驱动中将 USB 限制为 USB2.0 only,注意该属性是在父节点 usbdp_phy 中配置。
4.8.1.4 USBC 属性
- usbc 节点通常作为 i2c 的子节点,除 compatible, reg 等基本属性外,又包括 port 和 connector两个子节点。其中 port 用于配置与 USB 控制器交互的 role switch 属性;connector 除配置 PD 的基本属性外,还包括 altmodes 和 ports (用于配置 orientation switch 和 altmode mux ) 2个字节点。
- connector 节点中 sink-pdos 及 source-pdos 属性,用于 RK3576 分别作为 Sink 和 Source 时所支持的电压/电流挡位以及其它电源能力的配置。需要注意的是电压/电流挡位要与充电 IC 能力一致。sink-pdos 及 source-pdos 属性字段须遵循 PD Spec,关键字段须用如下文件中的宏定义。include/dt-bindings/usb/pd.h
5. RK3576 USB OTG mode 切换命令
RK3576 SDK 支持通过软件方法,强制设置 USB OTG 切换到 Host 或者 Peripheral,而不受 USB 硬件电路的 OTG ID 电平或者 Type-C 接口的影响。RK3576 Linux-6.1 内核切换方式有如下两种:注意:方式 1 依赖于 USB DTS 的正确配置,只能用于非 Type-C 接口的硬件电路设计,方式 2 没有限制。因此,在不确定软硬件是否正确适配时,推荐使用方式 2。方式1. [Legacy]
#1.Force host mode
  echo host > /sys/devices/platform/2602e000.syscon/2602e000.syscon:usb2-
phy@0/otg_mode
#2.Force peripheral mode
  echo peripheral > /sys/devices/platform/2602e000.syscon/2602e000.syscon:usb2-
phy@0/otg_mode
方式2. [New]
#1.Force host mode
  echo host > /sys/kernel/debug/usb/23000000.usb/mode
#2.Force peripheral mode
  echo device > /sys/kernel/debug/usb/23000000.usb/mode
6. Type-C 控制器芯片支持列表
表 17 Type-C 控制器芯片支持列表
| Type-C控制器芯片型 号 |
Linux- 6.1 |
说明 |
|---|---|---|
| ANX7411 | 调试中 | 软件驱动已经支持,功能待进一步调试 |
| AW35615 | 支持 | 推荐优先使用,对 DisplayPort Alt Mode 兼容性好 软硬件完全兼容 FUSB302 |
| ET7301B | 支持 | 软硬件完全兼容 FUSB302note1 |
| ET7303 | 支持 | 硬件兼容 FUSB302,软件驱动与 RT1711 高度相似note2 |
| FUSB302 | 支持 | RK平台常用芯片note2 |
| HUSB311 | 支持 | RK3576 EVB 默认使用的芯片 硬件兼容 FUSB302,但软件驱动不兼容note3 |
| RT1711H | 支持 | 硬件兼容 FUSB302,软件驱动与 ET7303 高度相似note4 |
| WUSB3801 | 不支持 | 自定义的单线通信机制,误码率高,无法保证通信稳 定。 |
note1.Linux-6.1 采用 TCPM 软件框架和 TCPCI 协议,理论上可以兼容所有基于 TCPCI 标准设计的 Type-C 控制器芯片(如:ET7303/HUSB311/RT1711H);note2.小封装的 ET7303 (据了解原厂目前没有提供大封装) 已经在 RK 平台验证通过。内核需要单独使能CONFIG_TYPEC_ET7303。DTS 详细配置请参考章节 Type-C USB 3.1/DP 全功能 DTS 配置 中 usbc0 节点,只需要修改该节点名字、reg 地址和 compatible 属性即可。note3.FUSB302 可直接替换为 HUSB311。内核需要单独使用 CONFIG_TYPEC_HUSB311,DTS 配置注意点同上述 note2。note4.RT1711H 硬件兼容 FUSB302/ET7303,同时软件驱动与 ET7303 高度相似。内核需要单独使能CONFIG_TYPEC_RT1711H,DTS 配置注意点同上述 note2。
7. 参考文档
- 《Universal Serial Bus Type-C Cable and Connector Specification》
- 《Universal Serial Bus Power Delivery Specification》
- 《Rockchip_Developer_Guide_USB_CN》
- 《Rockchip RK3576 Technical Reference Manual》
- RK3576 EVB1/EVB2/TEST1/TEST2 硬件原理图
来源差异与适配注意
原稿示例中的路径大小写、节点名、注释和分页不完全一致。下方附录逐块保留另一语言原稿不同代码;它们是独立示例,不能拼成单一脚本运行。原稿的功耗仅对应列出的测试场景;不是本网站对板卡的验证。
英文 V1.2.0 修订重点为 §4.5 Type-C USB2-only,增加了 USBDP PHY 有供电/无供电两种父节点处理及 rockchip,usbdpphy-clamp、maximum-speed 配置说明。完整英文新版代码保留于下方 EN 差异附录;中文旧示例保留可追溯。两版 §3.2.1 在说明仅两个 USB2 PHY 的同时仍写 PHY1/PHY2/PHY3,属于原稿疑点,不擅改编号。extcon 的英文句子把“非标准 Type-C(带 PD 控制器)”并列,中文表达为非带 PD 的标准 Type-C 使用场景;应以具体 Micro/Type-A 硬件、dr_mode 和驱动实现核对。重复 AW35615、phy/phy 路径和 RK3576 大写路径均保留源信息。
英文 V1.2.0 §4.5 新增代码说明
三种配置分别为:外置 Type-C 控制器并支持 PD;无外置 Type-C 控制器的 Device-only;无外置控制器的 OTG(需要 CC 转 ID 电平电路)。新版在各方案中区分 USBDP PHY 供电状态:未供电时使能 usbdp_phy,添加 rockchip,usbdpphy-clamp 以避免断电影响总线访问和逻辑,并用 maximum-speed = “high-speed” 限制为 USB2、避免初始化 USBDP PHY;有供电时按示例保持父节点 disabled。不得只复制单个属性而忽略原方案的节点层级。下面英文不同代码附录完整保留原文具体节点与注释。
另一版本原始代码差异附录
EN PDF p.22 · #160
usb2phy_grf: syscon@2602e000 {
        compatible = "rockchip,RK3576-usb2phy-grf", "syscon",
                     "simple-mfd";
        ......

        // USB2.0 PHY0
        u2phy0: usb2-phy@0 {
                compatible = "rockchip,RK3576-usb2phy";
                ......
                u2phy0_otg: otg-port {
                        #phy-cells = <0>;
                        status = "disabled";
                };
        };

        // USB2.0 PHY1
        u2phy1: usb2-phy@2000 {
                compatible = "rockchip,RK3576-usb2phy";
                ......
                u2phy1_otg: otg-port {
                        #phy-cells = <0>;
                        status = "disabled";
                };
        };
};

#USB3.1/DP Combo PHY
usbdp_phy: phy@2b010000 {
        compatible = "rockchip,rk3576-usbdp-phy";
        ......
        usbdp_phy_dp: dp-port {
                #phy-cells = <0>;
                status = "disabled";
        };

        usbdp_phy_u3: u3-port {
                #phy-cells = <0>;
                status = "disabled";
        };
};

#USB3.1/SATA/PCIe PHY1
combphy1_psu: phy@2b060000 {
        compatible = "rockchip,rk3576-naneng-combphy";
        ......
};
EN PDF p.23 · #163
// USB2.0 PHY Configuration Property "rockchip,typec-vbus-det", indicating support for
hardware designs with Type-C VBUS_DET constantly pulled high
&u2phy0_otg {
        rockchip,typec-vbus-det;
};

// USB3.1/DP PHY, configure properties "sbu1-dc-gpios" and "sbu2-dc-gpios" according to
hardware design
&usbdp_phy {
        orientation-switch;
        svid = <0xff01>;
        sbu1-dc-gpios = <&gpio2 RK_PA6 GPIO_ACTIVE_HIGH>;
        sbu2-dc-gpios = <&gpio2 RK_PA7 GPIO_ACTIVE_HIGH>;

        port {
                #address-cells = <1>;
                #size-cells = <0>;
                usbdp_phy_orientation_switch: endpoint@0 {
                        reg = <0>;
                        remote-endpoint = <&usbc0_orien_sw>;
                };

                usbdp_phy_dp_altmode_mux: endpoint@1 {
                        reg = <1>;
                        remote-endpoint = <&dp_altmode_mux>;
                };
        };
};

// USB3.1 OTG0 Controller
&usb_drd0_dwc3 {
        dr_mode = "otg";
        usb-role-switch;
        port {
                usb_drd0_role_switch: endpoint {
                        remote-endpoint = <&usbc0_role_sw>;
                };
        };
};

// VBUS GPIO Configuration, controlled by the Type-C controller chip driver
vbus5v0_typec: vbus5v0-typec {
        compatible = "regulator-fixed";
        regulator-name = "vbus5v0_typec";
        regulator-min-microvolt = <5000000>;
        regulator-max-microvolt = <5000000>;
        enable-active-high;
        gpio = <&gpio0 RK_PD1 GPIO_ACTIVE_HIGH>;
EN PDF p.24 · #164
        vin-supply = <&vcc5v0_device>;
        pinctrl-names = "default";
        pinctrl-0 = <&usb_otg0_pwren>;
};

// Configure external Type-C controller chip HUSB311
// Configure properties "I2C/interrupts/vbus-supply/usb_con" according to actual hardware
design
&i2c2 {
        status = "okay";

        usbc0: husb311@4e {
                compatible = "hynetek,husb311"; // Note 1
                reg = <0x4e>;
                interrupt-parent = <&gpio0>;
                interrupts = <RK_PA5 IRQ_TYPE_LEVEL_LOW>;
                pinctrl-names = "default";
                pinctrl-0 = <&usbc0_int>;
                vbus-supply = <&vbus5v0_typec>;
                status = "okay";

                port {
                        usbc0_role_sw: endpoint {
                                remote-endpoint = <&usb_drd0_role_switch>;
                        };
                };

                usb_con: connector {
                        compatible = "usb-c-connector";
                        label = "USB-C";
                        data-role = "dual";
                        power-role = "dual";
                        try-power-role = "sink";
                        op-sink-microwatt = <1000000>;

                        // Configure charging/supplying capability according to actual
hardware design
                        sink-pdos =
                                <PDO_FIXED(5000, 1000, PDO_FIXED_USB_COMM)>;
                        source-pdos =
                                <PDO_FIXED(5000, 3000, PDO_FIXED_USB_COMM)>;

                        altmodes {
                                #address-cells = <1>;
                                #size-cells = <0>;

                                altmode@0 {
                                        reg = <0>;
                                        svid = <0xff01>;
                                        vdo = <0xffffffff>;
                                };
                        };
EN PDF p.25 · #165
                        ports {
                                #address-cells = <1>;
                                #size-cells = <0>;

                                port@0 {
                                        reg = <0>;
                                        usbc0_orien_sw: endpoint {
                                                remote-endpoint =
<&usbdp_phy_orientation_switch>;
                                        };
                                };

                                port@1 {
                                        reg = <1>;
                                        dp_altmode_mux: endpoint {
                                                remote-endpoint =
<&usbdp_phy_dp_altmode_mux>;
                                        };
                                };
                        };
                };
        };
};
EN PDF p.25 · #168
// Configure external Type-C controller chip HUSB311
&i2c2 {
        usbc0: fusb302@22 {
                compatible = "fcs,fusb302";
                reg = <0x22>;
                ...... // The rest is the same as HUSB311
        };
};
EN PDF p.25 · #170
diff --git a/drivers/usb/typec/tcpm/fusb302.c b/drivers/usb/typec/tcpm/fusb302.c
index 77a050cd2e88..72bef94887b4 100644
--- a/drivers/usb/typec/tcpm/fusb302.c
+++ b/drivers/usb/typec/tcpm/fusb302.c
@@ -105,6 +105,7 @@ struct fusb302_chip {
        bool vbus_on;
        bool charge_on;
        bool vbus_present;
+       bool wakeup;
        enum typec_cc_polarity cc_polarity;
EN PDF p.26 · #171
        enum typec_cc_status cc1;
        enum typec_cc_status cc2;
@@ -1769,7 +1770,8 @@ static int fusb302_probe(struct i2c_client *client,
                dev_err(dev, "cannot request IRQ for GPIO Int_N, ret=%d", ret);
                goto tcpm_unregister_port;
        }
-       enable_irq_wake(chip->gpio_int_n_irq);
+       chip->wakeup = device_property_read_bool(dev, "wakeup-source");
+       device_init_wakeup(dev, true);
        i2c_set_clientdata(client, chip);

        return ret;
@@ -1788,7 +1790,7 @@ static void fusb302_remove(struct i2c_client *client)
 {
        struct fusb302_chip *chip = i2c_get_clientdata(client);

-       disable_irq_wake(chip->gpio_int_n_irq);
+       device_init_wakeup(chip->dev, false);
        free_irq(chip->gpio_int_n_irq, chip);
        kthread_destroy_worker(chip->irq_worker);
        cancel_delayed_work_sync(&chip->bc_lvl_handler);
@@ -1809,6 +1811,11 @@ static int fusb302_pm_suspend(struct device *dev)

        /* Make sure any pending irq_work is finished before the bus suspends */
        kthread_flush_worker(chip->irq_worker);
+
+       if (device_may_wakeup(dev) && (!chip->vbus_on || chip->wakeup))
+               enable_irq_wake(chip->gpio_int_n_irq);
+       else
+               disable_irq(chip->gpio_int_n_irq);
        return 0;
 }

@@ -1819,6 +1826,11 @@ static int fusb302_pm_resume(struct device *dev)
        u8 pwr;
        int ret = 0;

+       if (device_may_wakeup(dev) && (!chip->vbus_on || chip->wakeup))
+               disable_irq_wake(chip->gpio_int_n_irq);
+       else
+               enable_irq(chip->gpio_int_n_irq);
+
        /*
         * When the power of fusb302 is lost or i2c read failed in PM S/R
         * process, we must reset the tcpm port first to ensure the devices
EN PDF p.27 · #174
#USB2.0 PHY configuration for "phy-supply" attribute, used to control VBUS output at 5V
&u2phy0_otg {
        phy-supply = <&vcc5v0_otg>;
};

#VBUS GPIO configuration, controlled by this GPIO in the USB2.0 PHY driver
vcc5v0_otg: vcc5v0-otg {
        compatible = "regulator-fixed";
        regulator-name = "vcc5v0_otg";
        regulator-min-microvolt = <5000000>;
        regulator-max-microvolt = <5000000>;
        enable-active-high;
        gpio = <&gpio0 RK_PD1 GPIO_ACTIVE_HIGH>;
        vin-supply = <&vcc5v0_device>;
        pinctrl-names = "default";
        pinctrl-0 = <&usb_otg0_pwren>;
};

#USB3.1/DP PHY0, configure DP to use lane2/3, the driver will automatically allocate lane0/1
for USB3.1 Rx/Tx
#If the hardware design uses DP on lane0/1, then "rockchip,dp-lane-mux = <0 1>" should be
configured here
#Note: Even if DP is not supported in the actual circuit, "rockchip,dp-lane-mux" must be
configured, otherwise the USBDP PHY driver cannot automatically allocate lanes to USB3.1
&usbdp_phy {
        rockchip,dp-lane-mux = <2 3>;
};

#USB3.1 OTG0 Controller
#Set "dr_mode" to "otg" and configure the "extcon" attribute to support software switching
between Device/Host mode
&usb_drd0_dwc3 {
        dr_mode = "otg";
        extcon = <&u2phy0>;
        status = "okay";
};
EN PDF p.27 · #177
# USB2.0 PHY0 Configuration
# Configure the property "phy-supply" to control the VBUS output of 5V
EN PDF p.28 · #178
# Configure the property "rockchip,sel-pipe-phystatus", indicating the selection of GRF to
control the pipe phystatus, replacing the control of USBDP PHY
# Configure the property "rockchip,dis-u2-susphy", where otg mode is an option, indicating
the function to close the USB2 PHY driver dynamically entering suspend mode is optional
&u2phy0_otg {
        vbus-supply = <&vcc5v0_otg>;
        rockchip,sel-pipe-phystatus;
        rockchip,dis-u2-susphy;
        status = "okay";
};

# VBUS GPIO Configuration, controlling this GPIO in the USB2.0 PHY driver
vcc5v0_otg: vcc5v0-otg {
        ...
};

# USB3.1/DP PHY, configure DP to use lanes 0/1/2/3
# According to the actual hardware design, configure the property "rockchip,dp-lane-mux"
# Configure the property maximum-speed = "high-speed", to notify the USBDP PHY driver to
restrict USB to USB2.0 only
&usbdp_phy {
        maximum-speed = "high-speed";
        rockchip,dp-lane-mux = < 0 1 2 3 >;
        status = "okay";
};

&usbdp_phy_dp {
        status = "okay";
};

&usbdp_phy_u3 {
        status = "okay";
};

# Configure the property "maximum-speed", to notify the DWC3 driver to restrict USB to
USB2.0 only
# Configure the property "snps,dis_u2_susphy_quirk", to disable the controller hardware's
suspend usb2 phy function, improving the stability of USB communication
# Configure the property "snps,usb2-lpm-disable", to disable the controller's Host mode LPM
function, improving the compatibility of USB peripherals
&usb_drd0_dwc3 {
        phys = <&u2phy0_otg>;
        phy-names = "usb2-phy";
        extcon = <&u2phy0>;
        maximum-speed = "high-speed";
        snps,dis_u2_susphy_quirk;
        snps,usb2-lpm-disable;
        status = "okay";
};
EN PDF p.29 · #181
#USB2.0 PHY0 registers typec orientation switch, used for interaction with the TCPM
subsystem, to obtain USB hot-plug information
&u2phy0 {
        orientation-switch;
        status = "okay";

        port {
                u2phy0_orientation_switch: endpoint {
                        remote-endpoint = <&usbc0_orien_sw>;
                };
        };
};

#USB2.0 PHY0 OTG configuration
#Configuration property "rockchip,sel-pipe-phystatus", indicates the selection of GRF
control pipe phystatus, replacing the control of USBDP PHY
#Configuration property "rockchip,typec-vbus-det", indicates support for Type-C VBUS_DET
hardware designs that are always pulled high
#Configuration property "rockchip,dis-u2-susphy", optional, indicates disabling the USB2 PHY
driver's dynamic entry into suspend mode function
&u2phy0_otg {
        rockchip,sel-pipe-phystatus;
        rockchip,typec-vbus-det;
        rockchip,dis-u2-susphy;
        status = "okay";
};

#Configure the USBDP CombPHY parent node
#Note: The usbdp_phy node must be correctly configured according to whether the actual
hardware circuit USBDP CombPHY is powered.
#Case 1. If the actual hardware circuit CombPHY is designed to be powered, then disable all
relevant parent nodes and child nodes of usbdp_phy, keeping the USBDP PHY in an
uninitialized state to achieve the lowest power consumption
&usbdp_phy {
        status = "disabled";
};
#Case 2. If the actual hardware circuit CombPHY is not powered, then enable the usbdp_phy
node and disable related child nodes to prevent system startup exceptions or USB download
function exceptions
&usbdp_phy {
        rockchip,usbdpphy-clamp; /* To avoid power-off affecting bus access and Logic
leakage to USBDP PHY */
        maximum-speed = "high-speed"; /* Limit u2 only, to avoid initializing USBDP PHY */
        status = "okay";
};

#Configure the USBDP CombPHY child nodes
&usbdp_phy_dp {
EN PDF p.30 · #182
        status = "disabled";
};

&usbdp_phy_u3 {
        status = "disabled";
};

#Configure the DP controller
&dp {
        status = "disabled";
};

#Configure the USB3.1 OTG0 Controller
#Configure "phys = <&u2phy0_otg>", which means not to reference the USBDP PHY
#Configure maximum-speed = "high-speed", to inform the DWC3 driver to limit USB to USB2.0
only
#Configuration property "snps,dis_u2_susphy_quirk", to disable the controller's hardware
suspend usb2 phy function, improving the stability of USB communication
#Configuration property "snps,usb2-lpm-disable", to disable the controller's Host mode LPM
function, improving the compatibility of USB peripherals
&usb_drd0_dwc3 {
        dr_mode = "otg";
        status = "okay";
        maximum-speed = "high-speed";
        phys = <&u2phy0_otg>;
        phy-names = "usb2-phy";
        usb-role-switch;
        snps,dis_u2_susphy_quirk;
        snps,usb2-lpm-disable;
        port {
                usb_drd0_role_switch: endpoint {
                        remote-endpoint = <&usbc0_role_sw>;
                };
        };
};

#Configure the external Type-C controller chip HUSB311
#Properties "I2C/interrupts/vbus-supply/usb_con" must be configured according to the actual
hardware design
#The property usbc0_orien_sw's remote-endpoint must be set to <&u2phy0_orientation_switch>
&i2c2 {
        status = "okay";
        usbc0: husb311@4e {
                compatible = "hynetek,husb311";
                reg = <0x4e>;
                interrupt-parent = <&gpio0>;
                interrupts = <RK_PC4 IRQ_TYPE_LEVEL_LOW>;
                pinctrl-names = "default";
                pinctrl-0 = <&usbc0_int>;
                vbus-supply = <&vbus5v0_typec>;
                status = "okay";

                port {
EN PDF p.31 · #183
                usbc0_role_sw: endpoint {
                        remote-endpoint = <&usb_drd0_role_switch>;
                };
        };

        usb_con: connector {
                compatible = "usb-c-connector";
                label = "USB-C";
                data-role = "dual";
                power-role = "dual";
                ......
                port {
                        usbc0_orien_sw: endpoint {
                                remote-endpoint = <&u2phy0_orientation_switch>;
                        };
                };
        };
};
EN PDF p.31 · #185
#USB2.0 PHY0 OTG configuration
#Configuration property "rockchip,sel-pipe-phystatus", indicates the selection of GRF
control pipe phystatus, replacing the control of USBDP PHY
#Configuration property "rockchip,dis-u2-susphy", a required option, indicates disabling the
USB2 PHY driver's dynamic entry into suspend mode function
&u2phy0_otg {
        rockchip,sel-pipe-phystatus;
        rockchip,dis-u2-susphy;
        status = "okay";
};

#Configure the USBDP CombPHY parent node
#Note: The usbdp_phy node must be correctly configured according to whether the actual
hardware circuit USBDP CombPHY is powered.
#Case 1. If the actual hardware circuit CombPHY is designed to be powered, then disable all
relevant parent nodes and child nodes of usbdp_phy, keeping the USBDP PHY in an
uninitialized state to achieve the lowest power consumption
&usbdp_phy {
        status = "disabled";
};
#Case 2. If the actual hardware circuit CombPHY is not powered, then enable the usbdp_phy
node and disable related child nodes to prevent system startup exceptions or USB download
function exceptions
&usbdp_phy {
        rockchip,usbdpphy-clamp; /* To avoid power-off affecting bus access and Logic
leakage to USBDP PHY */
        maximum-speed = "high-speed"; /* Limit u2 only, to avoid initializing USBDP PHY */
        status = "okay";
};
EN PDF p.32 · #186
#Configure the USBDP CombPHY child nodes
&usbdp_phy_dp {
        status = "disabled";
};

&usbdp_phy_u3 {
        status = "disabled";
};

#Configure the DP controller
&dp {
        status = "disabled";
};

#Configure the USB3.1 OTG0 Controller
#Configure dr_mode = "peripheral", to inform the DWC3 driver to initialize in Device only
mode
#Configure "phys = <&u2phy0_otg>", which means not to reference the USBDP PHY
#Configure maximum-speed = "high-speed", to inform the DWC3 driver to limit USB to USB2.0
only
#Configuration property "snps,dis_u2_susphy_quirk", to disable the controller's hardware
suspend usb2 phy function, improving the stability of USB communication
&usb_drd0_dwc3 {
        dr_mode = "peripheral";
        phys = <&u2phy0_otg>;
        phy-names = "usb2-phy";
        maximum-speed = "high-speed";
        snps,dis_u2_susphy_quirk;
        status = "okay";
};
EN PDF p.32 · #188
#USB2.0 PHY0 OTG configuration
#Configuration property "rockchip,sel-pipe-phystatus", indicates the selection of GRF
control pipe phystatus, replacing the control of USBDP PHY
#Configuration property "rockchip,dis-u2-susphy", otg mode is an optional, indicates
disabling the USB2 PHY driver's dynamic entry into suspend mode function
&u2phy0_otg {
        rockchip,sel-pipe-phystatus;
        rockchip,dis-u2-susphy;
        status = "okay";
};

#Configure the USBDP CombPHY parent node
#Note: The usbdp_phy node must be correctly configured according to whether the actual
hardware circuit USBDP CombPHY is powered.
#Case 1. If the actual hardware circuit CombPHY is designed to be powered, then disable the
parent node and child nodes of usbdp_phy, keeping the USBDP PHY in an uninitialized state to
achieve the lowest power consumption
&usbdp_phy {
EN PDF p.33 · #189
        status = "disabled";
};
#Case 2. If the actual hardware circuit CombPHY is not powered, then enable the usbdp_phy
node and disable related child nodes to prevent system startup exceptions or USB download
function exceptions
&usbdp_phy {
        rockchip,usbdpphy-clamp; /* To avoid power-off affecting bus access and Logic
leakage to USBDP PHY */
        maximum-speed = "high-speed"; /* Limit u2 only, to avoid initializing USBDP PHY */
        status = "okay";
};

#Configure the USBDP CombPHY child nodes
&usbdp_phy_dp {
        status = "disabled";
};

&usbdp_phy_u3 {
        status = "disabled";
};

#Configure the DP controller
&dp {
        status = "disabled";
};

#Configure the USB3.1 OTG0 Controller
#Configure dr_mode = "otg"
#Configure "phys = <&u2phy0_otg>", which means not to reference the USBDP PHY
#Configure maximum-speed = "high-speed", to inform the DWC3 driver to limit USB to USB2.0
only
#Configure "extcon" property, to support automatic switching between Device/Host mode
#Configuration property "snps,dis_u2_susphy_quirk", to disable the controller's hardware
suspend usb2 phy function, improving the stability of USB communication
#Configuration property "snps,usb2-lpm-disable", to disable the controller's Host mode LPM
function, improving the compatibility of USB peripherals
&usb_drd0_dwc3 {
        dr_mode = "otg";
        phys = <&u2phy0_otg>;
        phy-names = "usb2-phy";
        maximum-speed = "high-speed";
        extcon = <&u2phy0>;
        snps,dis_u2_susphy_quirk;
        snps,usb2-lpm-disable;
        status = "okay";
};
EN PDF p.34 · #192
#USB2.0 PHY1 configuration for "phy-supply" attribute to control VBUS output at 5V
&u2phy1_otg {
        phy-supply = <&vcc5v0_host>;
}

#VBUS GPIO configuration to control this GPIO in the USB2.0 PHY driver
vcc5v0_host: vcc5v0-host {
        compatible = "regulator-fixed";
        regulator-name = "vcc5v0_host";
        regulator-boot-on;
        regulator-always-on;
        regulator-min-microvolt = <5000000>;
        regulator-max-microvolt = <5000000>;
        enable-active-high;
        gpio = <&gpio0 RK_PC7 GPIO_ACTIVE_HIGH>;
        vin-supply = <&vcc5v0_device>;
        pinctrl-names = "default";
        pinctrl-0 = <&vcc5v0_host_en>;
};

#Enable USB3.1/SATA/PCIe Combo PHY
&combphy1_psu {
        status = "okay";
};

#Configure USB3.1 OTG1 Controller
&usb_drd1_dwc3 {
        dr_mode = "host";
        status = "okay";
};
EN PDF p.35 · #196
&usbdp_phy {
        rockchip,usbdpphy-clamp; /* Prevent power-off from affecting bus access and Logic
leakage to USBDP PHY */
        maximum-speed = "high-speed"; /* Restrict u2 only, to avoid initializing USBDP PHY
*/
        status = "okay";
};

&usbdp_phy_dp {
        status = "disabled";
};

&usbdp_phy_u3 {
        status = "disabled";
};
EN PDF p.35 · #203
&combphy1_psu {
        rockchip,dis-u3otg1-port;
        status = "okay";
};

&usb_drd1_dwc3 {
        dr_mode = "host";
        phys = <&u2phy1_otg>, <&combphy1_psu PHY_TYPE_USB3>;  /* This must reference
combphy1_psu */
        phy-names = "usb2-phy", "usb3-phy";
        maximum-speed = "high-speed";
        snps,dis_u2_susphy_quirk;
        snps,usb2-lpm-disable;
EN PDF p.36 · #204
        status = "okay";
};
EN PDF p.38 · #228
#1.Force host mode
  echo host > /sys/devices/platform/2602e000.syscon/2602e000.syscon:usb2-phy@0/otg_mode
#2.Force peripheral mode
  echo peripheral > /sys/devices/platform/2602e000.syscon/2602e000.syscon:usb2-
phy@0/otg_mode