
本篇为 Rockchip 平台参考:原稿适用于 RK RT-Thread SDK,文内涉及 RK2108/RK2118(SPI2APB 主要为 RK2118)。未确认对应 ArmSoM 板卡支持,未进行硬件验证。采用前须核对 SoC、SDK/BSP、RT-Thread 版本、控制器类型、IOMUX、接线和电压域。全部命令和测试结果均为原稿示例,不是 ArmSoM 实测;未执行任何硬件或 Flash 读写命令。仅有中文原稿,四语均使用中文原图,不伪称英文配图。
RK-KF-YF-093 · V2.2.0
1. Rockchip SPI 功能特点
1.1 SPI 控制器特性
SPI(Serial Peripheral Interface)SPI master 支持 SPI mode 0/1/2/3,SPI slave 支持 SPI mode 0/1/2/3,SPI slave 推荐使用 SPI mode 0 方案(支持最高速率水准)通常支持 2 个片选支持 8 bits 和 16 bits 传输支持中断传输模式和 DMA 传输模式支持 FIFO 深度 32 级或 64 级支持 SPI master mode 模式下的数据采样时钟 RSD 可配支持 slave mode,部分芯片支持 slave mode 外部时钟采样支持 lsb/msb 可配支持大小端可配部分芯片支持 cs inactive 特性,检测 CS 释放信号,产生中断支持 MOSI/MOSI 四线传输,master mode MOSI 输出/MISO 输入,slave mode MISO 输出/MOSI 输入
1.2 SPI 接口特性
| SOC | Master Mode 接口最 高速率 |
Slave Mode 接口最 高速率 |
TX/RX fifo 长度 |
Rx Sample Delay 单位 |
|---|---|---|---|---|
| RK2108 | 50MHz | 16MHz | 64 | \ |
| RK2118 | 50MHz | 50MHz(SPI mode 0) |
64 | 5ns |
说明:接口最高速率为理论速率,受设备走线 PCB 质量影响,以实测为准部分平台由于 PLL 策略原因无法准确分频到上限值,实际以最大分频值为准Rx Sample Delay 详细参考 “延时采样时钟配置方案”
1.3 SPI slave 须知
1.3.1 SPI2APB 说明
该文档为 RK SPI 模块专用文档,和 RK SPI2APB 为不同 IP,简单差别如下:RK SPI 支持 master/slave mode,且 slave mode 无数据传输格式要求RK SPI2APB 仅支持 slave mode,且 slave mode 要求固定传输格式
所以 SPI2APB 请参考 TRM SPI2APB 章节及 RK SPI2APB 开发文档《Rockchip_Developer_Guide_RT-Thread_SPI2APB》 ,例如 RK2118 SPI0(SPI2APB)
1.3.2 传输流程说明
RK SPI slave mode 基础传输流程为:
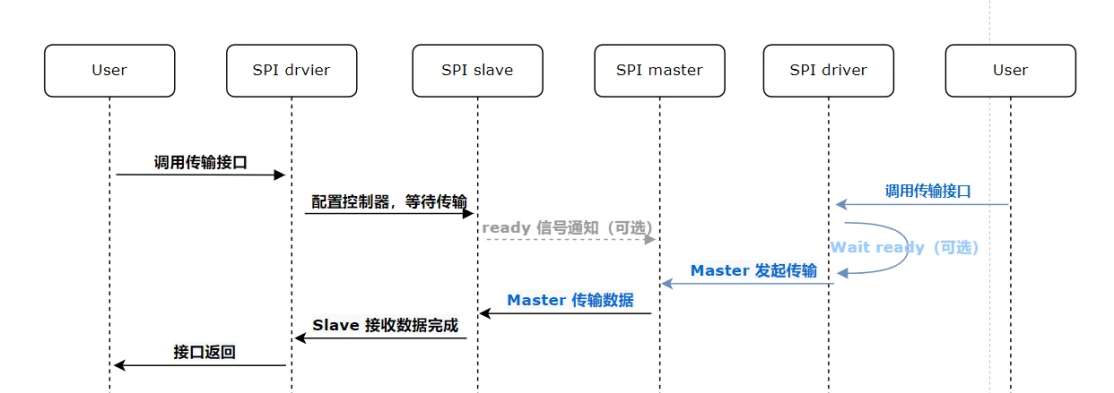
中文原稿配图 (p.5)
Slave 端:用户层调用传输接口:支持单工只读、只写,或者全双工传输,接口要求指定传输长度等待传输(主端应匹配此行为):Tgap(max)延时,SPI 控制器完成寄存器配置后进入等待远端 master device 发起传输状态,且每次 SPI Slave 传输都要重新调用传输接口,两笔传输之间结合 RT-Thead 系统需关注间隔时间最大值 Tgap(max),且要求 master 传输至少延时该时长 Tgap(max),由于客户实际业务负载不同,无法从理论上提供推荐值,以实测为准ready 信号方案(可选),可以参考“常见问题” 章节中的 “增加 SPI slave ready 信号” 说明,增加实时通知信号接收数据:传输方式支持:DMA 传输:当传输长度超过 TX/RX fifo 一半水准,为了避免传输抖动,则软件自动启用 DMA 传输方案IRQ 传输:当传输长度小于等于 TX/RX fifo 一半水准,软件使用中断传输方案接口返回:传输长度限制:定长传输(默认),过滤 cs 释放信号,仅在接收到接口设定的传输长度对应量的数据后才返回,否则阻塞不定长传输,开启后检测 cs 释放信号,当 cs 提前释放或在接收到接口设定的传输长度对应量的数据后才返回,否则阻塞,配置参考 “不定长传输” 章节说明Master 端:用户层调用传输接口等待 ready 信号有效(可选):Tgap(max)延时,匹配从端对应行为,确保 Tgap 内不会有两笔 SPI 传输发起ready 信号方案(可选),根据 slave 支持情况决定是否添加,软件应匹配设定为上升沿触发中断,置位 ready 信号有效,传输完成后,再置位无效控制器发起传输
1.3.3 传输时序简介
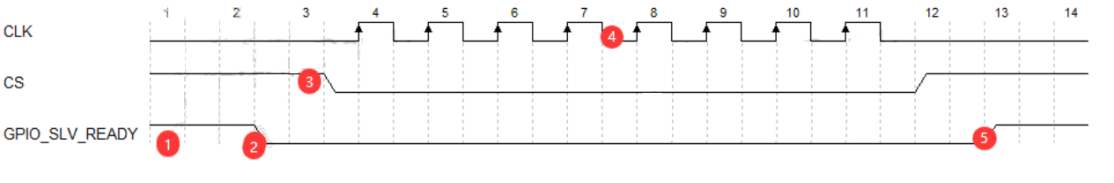
中文原稿配图 (p.6)
说明:step 1:用户层调用传输接口step 2:ready 信号(可选)step 3:等待传输step 4:数据传输step 5:接口返回
1.3.4 不定长传输
定长传输简介RK SDK 默认配置 SPI slave 为定长传输,即 slave 端传输接口设定传输长度后,只有在接收到对应长度的数据后接口才会返回,否则会一直阻塞等待传输完成。不定长传输简介RK SDK 支持配置 SPI slave 为不定长传输 ,即 slave 端传输接口设定传输长度后,在接收到对应长度的数据或未接收全数据但出现 cs 释放的情况下后,接口返回已收发的数据量。不定长传输基本原理为 SPI slave 支持并开启 cs inactive 特性,该特性支持硬件检测 cs 释放信号。不定长传输支持情况
| SOC | cs inactive 支持 |
Flexible Length 传输方案适配情况 |
|---|---|---|
| RK2108 | 支持 | 未适配 |
| RK2118 | 支持 | 已适配,BURST_SIZE=1 支持速率上限 25MHz,BURST_SIZE=2 支持 速率上限 50MHz(最高) |
不定长传输配置参考 “控制器配置” 章节说明,除了开关外,还需关注 burst size 配置:burst size 越小,SPI 与总线的传输效率越低,可能会导致 slave 传输丢包,但对于 master 的传输 size限制越小例如 RK2118,burst size 1,仅支持 master sclk 25MHz 以内,超过 25MHz 则有可能丢包,但对于 master 传输 size 无大小限定burst size 越大,SPI 与总线的传输效率越高,能支持更高的 IO 传输速率,但对于 master 的传输 size限制越大例如 RK2118,burst size 2,支持 master sclk 50MHz,要求 master 传输 2 bytes aligned
2. 软件
2.1 代码路径
框架代码:
components/drivers/include/drivers/spi.h
components/drivers/spi/spi_core.c
components/drivers/spi/spi_dev.c
components/drivers/spi/qspi_core.c
驱动适配层:
bsp/rockchip-common/drivers/drv_spi.c
bsp/rockchip-common/drivers/drv_spi.h
测试命令,用户程序完全可以参照以下驱动:
bsp/rockchip-common/tests/spi_test.c
2.2 配置
2.2.1 控制器配置
打开配置,同时会生成/dev/spi0..2设备。
RT-Thread bsp drivers  --->
    RT-Thread rockchip "project" drivers  --->
        [*] Enable SPI
        [ ]   Enable SPI0 (SPI2APB)
        [*]   Enable SPI1
        [*]   Enable SPI2
        [*] Support stop SPI slave transmission when cs inactive
              Enable SPI Slave flexible length  --->
说明:RT_USING_SPI_SLAVE_FLEXIBLE_LENGTH:不定长传输开关,详细参考 “不定长传输” 章节说明RT_USING_SLAVE_DMA_RX_BURST_SIZE:不定长传输 DMA burst size,配置DMA突发大小,原理参考 “不定长传输” 章节说明,由于不定长传输默认使用 DMA 传输,所以要求上层传输时buffer/length 符合 cache line size 对齐SPI0(SPI2APB):SPI 控制器后标注 SPI2APB 字样的,为 SPI2APB 控制器,不同于 RK SPI 控制器,详细参考 《Rockchip_Developer_Guide_RT-Thread_SPI2APB》 文档
2.2.2 板级配置
确认已添加 SPI iomux 板级配置。
2.3 SPI 使用配置
参数说明SPI 控制器作为 MASTER 时可以支持 0-50MHz(个别平台可以配置更高频率),作为 SLAVE 时固定支持 0-50MHz,且应配置为最高速率,能兼容不同速率MASTER 设备。框架提供的配置函数 rt_spi_configure() 可以配置频率、模式和传输位宽等。RT-Thread 标准框架支持可配参数:
#define RT_SPI_CPHA     (1<<0)                             /* bit[0]:CPHA, clock phase */
#define RT_SPI_CPOL     (1<<1)                             /* bit[1]:CPOL, clock polarity */

#define RT_SPI_LSB      (0<<2)                             /* bit[2]: 0-LSB */
#define RT_SPI_MSB      (1<<2)                             /* bit[2]: 1-MSB */

#define RT_SPI_MASTER   (0<<3)                             /* SPI master device */
#define RT_SPI_SLAVE    (1<<3)                             /* SPI slave device */

#define RT_SPI_MODE_0       (0 | 0)                        /* CPOL = 0, CPHA = 0 */
#define RT_SPI_MODE_1       (0 | RT_SPI_CPHA)              /* CPOL = 0, CPHA = 1 */
#define RT_SPI_MODE_2       (RT_SPI_CPOL | 0)              /* CPOL = 1, CPHA = 0 */
#define RT_SPI_MODE_3       (RT_SPI_CPOL | RT_SPI_CPHA)    /* CPOL = 1, CPHA = 1 */
RK 扩展 RT-Thread 框架支持可配参数:
#define RK_SPI_RESERVED_RSD_0     (0)
#define RK_SPI_RESERVED_RSD_1     (1)
#define RK_SPI_RESERVED_RSD_2     (2)
#define RK_SPI_RESERVED_RSD_3     (3)
#define RK_SPI_RESERVED_RSD_MASK  (3)
说明:RSD 配置详细参考 “延时采样时钟配置方案” 章节说明要求索引 drv_spi.h 文件配置代码示例
#include <drivers/spi.h>
#include "drv_spi.h"
struct rt_spi_configuration cfg;
struct rt_spi_device *spi_device = RT_NULL;

spi_device = (struct rt_spi_device *)rt_device_find("spi2_0");
if (spi_device ==  RT_NULL)
{
    rt_kprintf("Did not find device\n");
    return;
}

cfg.data_width = 8; /* 配置8bits传输模式 */
cfg.mode = RT_SPI_MASTER | RT_SPI_MSB | RT_SPI_MODE_0;
cfg.max_hz = 20 * 1000 * 1000; /* 配置频率 20Mhz */
spi_device->config.reserved = RT_SPI_RESERVED_RSD_1; /* 配置 rx sample delay 1 级 */
rt_spi_configure(spi_device, &cfg); /* 配置 SPI*/
3. SPI测试
3.1 配置
RT-Thread bsp test case  --->
    [*] RT-Thread Common Test case  --->
        [*] Enable BSP Common TEST
        [*]  Enable BSP Common SPI TEST
3.2 测试命令
msh >spi_test
1. spi_test config <spi_device> <is_slave> <spi_mode> <is_msb> <speed>
<data_width>
2. spi_test read   <spi_device> <loops> <size>
3. spi_test write  <spi_device> <loops> <size>
4. spi_test duplex <spi_device> <loops> <size>
5. spi_test cs     <spi_device> <cs_state:1-take, 0-release>
6. spi_test bus    <spi_device> <bus_state:1-take, 0-release>
7. spi_test rate   <spi_device>
8. spi_test loop_thread   <spi_device> <loops> <size> <gap_ms> <random_pattern>
like:
        spi_test config spi1_0 0 3 0 24000000
        spi_test read   spi1_0 1 256
        spi_test write  spi1_0 1 256
        spi_test duplex spi1_0 1 256
        spi_test cs     spi1_0 1
        spi_test bus    spi1_0 1
        spi_test rate   spi1_0
        spi_test loop_thread   spi1_0 1 256 10 1
说明:random_pattern:0-递增序列,1-随机序列loops:相同操作循环次数
3.3 测试实例
3.3.1 回环通路
短接 MOSI/MISO 后使用全双工传输,配置 spi1_0、master_mode、spi_mode_3、lsb、24MHz
spi_test config spi1_0 0 3 0 24000000 8
spi_test duplex spi1_0 1 256
说明:测试结果:回环测试失败会有 test fail 打印,原理为 MISO 没有接收到有效的 MOSI 数据,比对失败;如无异常打印,则测试成功测试用途:建议使用该测试验证 SPI 控制器 master mode 工作正常
3.3.2 测速
配置 spi1_0、master_mode、spi_mode_3、lsb、50MHz
spi_test config spi1_0 0 3 0 50000000 8
spi_test rate   spi1_0
3.3.3 设备互联
spi 从设备守护进程配置 spi2_0、slave_mode、spi_mode_3、lsb、50MHz传输 10 loops、每次传输 256B、每次传输之间无延时、递增序列(要求对端也是递增序列)
spi_test config spi2_0 1 3 0 50000000 8
spi_test duplex_thread spi2_0 10 256 0 0
spi 主设备测试进程配置 spi1_0、master_mode、spi_mode_3、lsb、50MHz传输 10 loops、每次传输 256B、每次传输延时 10 ms 等待 slave ready、递增序列(要求对端也是递增序列)
spi_test config spi1_0 0 3 0 50000000 8
spi_test duplex_thread spi1_0 10 256 10 0
3.3.4 信号测试
测试要求:互联 SPI 信号线,其中 MOSI 接 MOSI共地测试命令验证按照以下次序,先从后主测试命令:spi 从设备守护进程配置 spi2_0、slave_mode、spi_mode_3、lsb、50MHz传输 100000000 loops、每次传输 4096B、每次传输之间无延时、随机序列(不做校验)
spi_test config spi2_0 1 3 0 50000000 8
spi_test duplex_thread spi2_0 100000000 4096 0 1
spi 主设备测试进程配置 spi1_0、master_mode、spi_mode_3、lsb、50MHz传输 100000000 loops、每次传输 4096B、每次传输之间 10 ms 延时、随机序列(不做校验)
spi_test config spi1_0 0 3 0 50000000 8
spi_test duplex_thread spi1_0 100000000 4096 10 1
测试判断测试命令成功MSH 确认是否有两个 duplex 进程:
msh >list_thread
thread   pri  status      sp     stack size max used left tick  error
-------- ---  ------- ---------- ----------  ------  ---------- ---
spi_dupl   5  suspend 0x000000c4 0x00000400    50%   0x00000009 OK
spi_dupl   5  suspend 0x00000120 0x00000400    38%   0x00000009 OK
信号上确认 MOSI/MISO 同时有输出
4. 常见问题
4.1 SPI master mode 传输失败
建议参考 “SPI测试” 章节中的 “回环通路” 测试,如果测试失败,通常为 iomux 没有正确配置
4.2 SPI slave mode 传输失败
建议参考 “SPI测试”,配置控制器为 SPI mode 0,8 bits 传输 256Bytes,命令如下:
# slave
spi_test config spi2_0 1 0 0 50000000 8
spi_test read spi2_0 1 256

# master(根据实际平台做验证)
spi_test config spi2_0 0 0 0 50000000 8
spi_test write spi2_0 1 256
说明:master 发起传输前,正常 slave 传输会阻塞进入等待传输, RT-Thread 命令行阻塞,如果没有阻塞,则配置存在异常master 发起传输后,slave 依旧保持阻塞,常规调试流程:如果使用默认定长传输,未开启 “不定长传输” 配置,请确认 master 传输是否送出足够数据量,是否匹配 slave 端设定的传输长度互联设备是否已经共地示波器 master 设备测量 csn/clock 是否有有效信号slave 硬件线路是否连接正确,线路上是否有 0Ω 电阻未贴片,可以直接通过参考 master 方式发起传输,同样使用示波器测量 csn/clock 信号,来确认接线是否正确如果没有测量到正确信号,通常为对应设备的 iomux 没有配置正确,请确认所配置的 iomux和实际使用的 io 是否一致如果使用 IO 矩阵请确认是否存在多组 IO 同时配置为 SPI function IO,例如 RK2118SPI1/2 RMIOmaster 发起传输后,slave 或 master 接收到错误的数据,常规调试流程:降低 master IO 速率看是否有优化,如果有优化,则高速下的信号质量无法满足要求确认数据是否存在规律:是否匹配 LSB/MSB 或者大小端配置问题是否仅接收到部分有效数据,怀疑两笔数据传输之间间隔过短,slave 一笔传输完成后还未成功重新配置,master 又发起一笔传输,建议增长两笔传输间隔,详细参考 “传输流程说明” 章节master 端读数据异常,是否存在移位的现象,如果移位, 确认 master 端是否有采样延迟可调
4.3 增加 SPI slave ready 信号
参考以下代码自行增加 ready 信号控制逻辑:
diff --git a/bsp/rockchip/common/drivers/drv_spi.c b/bsp/rockchip/common/drivers/drv_spi.c
index b73ada2fbf..c42b93890c 100644
--- a/bsp/rockchip/common/drivers/drv_spi.c
+++ b/bsp/rockchip/common/drivers/drv_spi.c
@@ -555,6 +555,10 @@ static rt_uint32_t rockchip_spi_xfer(struct rt_spi_device *device, struct rt_spi
     }
     else
     {
+        HAL_GPIO_SetPinLevel(GPIOn, pin, GPIO_LOW);
+        HAL_DelayUs(1);
+        HAL_GPIO_SetPinLevel(GPIOn, pin, GPIO_HIGH);
+
         /* Use IT mode for slave while less fifo length. */
         if (spi->dma && HAL_SPI_CanDma(pSPI))
         {
@@ -585,6 +589,8 @@ static rt_uint32_t rockchip_spi_xfer(struct rt_spi_device *device, struct rt_spi
                 rockchip_spi_wait_idle(spi, true);
             }
         }
+
+        HAL_GPIO_SetPinLevel(GPIOn, pin, GPIO_LOW);
     }

 complete:
4.4 SPI Debug 宏开关
SPI master mode debug 宏开关:
diff --git a/bsp/rockchip/common/drivers/drv_spi.c b/bsp/rockchip/common/drivers/drv_spi.c
index 3562abffda..76e7268baf 100644
--- a/bsp/rockchip/common/drivers/drv_spi.c
+++ b/bsp/rockchip/common/drivers/drv_spi.c
@@ -39,7 +39,7 @@
 #include "dma.h"
 #include "hal_bsp.h"

-#define SPI_DEBUG 0
+#define SPI_DEBUG 1

 #if SPI_DEBUG
 #define spi_dbg(dev, fmt, ...) \
SPI master mode debug 宏开关:
diff --git a/bsp/rockchip/common/drivers/drv_spi.c b/bsp/rockchip/common/drivers/drv_spi.c
index 3562abffda..76e7268baf 100644
--- a/bsp/rockchip/common/drivers/drv_spi.c
+++ b/bsp/rockchip/common/drivers/drv_spi.c
@@ -39,7 +39,7 @@
 #include "dma.h"
 #include "hal_bsp.h"

-#define SPI_DEBUG 0
+#define SPI_DEBUG 2

 #if SPI_DEBUG
 #define spi_dbg(dev, fmt, ...) \
4.5 SPI 传输模式说明
Master mode,当满足以下条件时使用 DMA 传输,否则使用 CPU 传输:
spi->dma # 支持 DMA HAL_IS_CACHELINE_ALIGNED(pSPI->pRxBuffer) HAL_IS_CACHELINE_ALIGNED(pSPI->pTxBuffer) HAL_IS_CACHELINE_ALIGNED(pSPI->len) pSPI->len > HAL_SPI_DMA_SIZE_MIN # HAL_SPI_DMA_SIZE_MIN 默认值为 512
Slave mode:定长传输(默认),当满足以下条件时使用 DMA 传输,否则使用 IRQ 传输,而且建议 slave mode使用 DMA 传输方案,且为了更好的 DMA burst size,建议传输长度 对齐 8Bytes 传输:
spi->dma # 支持 DMA HAL_IS_CACHELINE_ALIGNED(pSPI->pRxBuffer) HAL_IS_CACHELINE_ALIGNED(pSPI->pTxBuffer) HAL_IS_CACHELINE_ALIGNED(pSPI->len) pSPI->len > HAL_SPI_FIFO_LENGTH / 2 # HAL_SPI_FIFO_LENGTH 参考 “SPI 控制器特性”
不定长传输(宏开关配置),仅支持 DMA 传输,所以要求:
spi->dma # 支持 DMA HAL_IS_CACHELINE_ALIGNED(pSPI->pRxBuffer) HAL_IS_CACHELINE_ALIGNED(pSPI->pTxBuffer) HAL_IS_CACHELINE_ALIGNED(pSPI->len) # HAL_SPI_DMA_SIZE_MIN 默认值为 512
4.6 延时采样时钟配置方案
对于 SPI io 速率较高的情形,正常 SPI mode 可能依旧无法匹配外接器件输出延时,RK SPI master read 可能无法采到有效数据,需要启用 SPI rsd 逻辑来延迟采样时钟。RK SPI rsd(read sample delay)控制逻辑有以下特性:
可配值为 0,1,2,3延时单位为 1 spi_clk 周期,即控制器工作时钟周期,不同芯片对应值参考 “SPI 控制器特性“ 章节记录