
原稿 RK-KF-YF-127 V1.1.1,适用 RK805、Linux 3.10 / 4.4 / 4.19。介绍 PMIC 子模块、概念、功能、DTS 与常见问题定位。本文为平台参考;ArmSoM 板卡的 PMIC 型号、SoC、SDK/BSP、内核、供电和引脚连线须逐项核对,未进行 ArmSoM 硬件验证。只有中文原稿,因此四语均使用中文 PDF 原图(图内有英文标签),没有对应英文 PDF。所有硬件命令仅记录,未执行。
1. 基础
1.1 概述
RK805 是一款高性能 PMIC,RK805 集成 4 个大电流 DCDC、3 个 LDO、1 个 RTC、可调上电时序等功能。系统中各路电源总体分为两种:DCDC 和 LDO。两种电源的总体特性如下(详细资料请自行搜索):
- DCDC:输入输出压差大时,效率高,但是存在纹波比较大的问题,成本高,所以大压差,大电流负载时使用。一般有两种工作模式。PWM 模式:纹波瞬态响应好,效率低;PFM 模式:效率高,但是负载能力差。
- LDO:输入输出压差大时,效率低,成本低,为了提高 LDO 的转换效率,系统上会进行相关优化如:LDO 输出电压为 1.1V,为了提高效率,其输入电压可以从 VCCIO_3.3V 的 DCDC 给出。所以电路上如果允许尽量将 LDO 接到 DCDC 输出回路,但是要注意上电时序。
1.2 功能
从使用者的⻆度看,RK805 的功能概况起来可以分为 4 个部分:
- regulator 功能:控制各路 DCDC、LDO 电源状态;
- rtc 功能:提供时钟计时、定时等功能;
- gpio 功能:out1 和 out2 两个推挽输出引脚(只能 output),可当普通 gpio 使用;
- pwrkey 功能:检测 power 按键的按下/释放,可以为 AP 节省一个 gpio。
1.3 芯片引脚功能
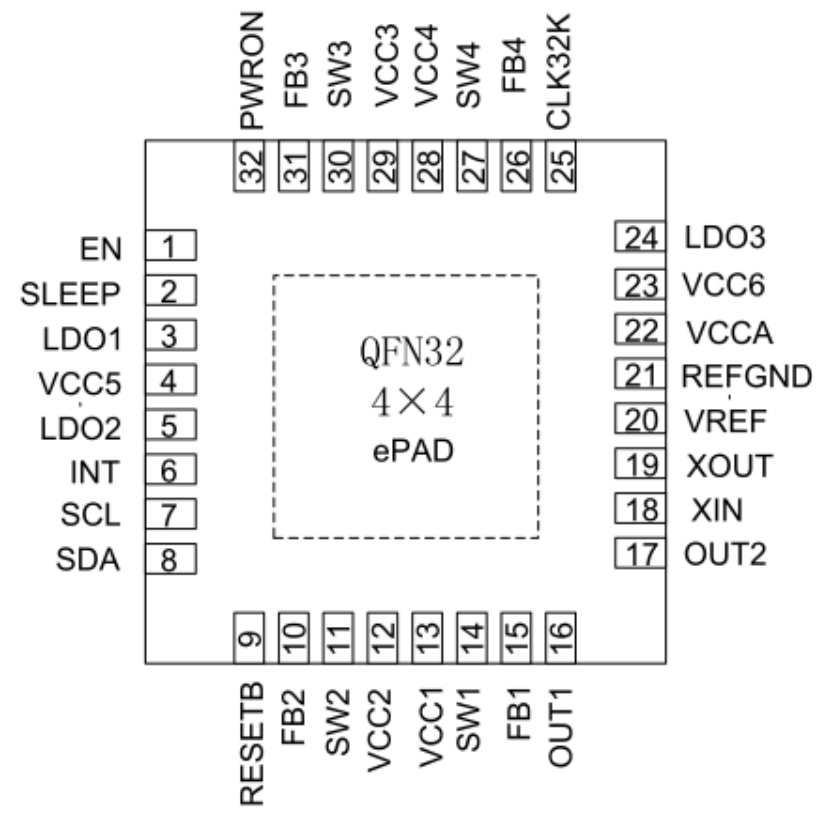
中文 PDF 原图 — p.5
下面描述中,SLEEP 和 INT 引脚需要重点关注:
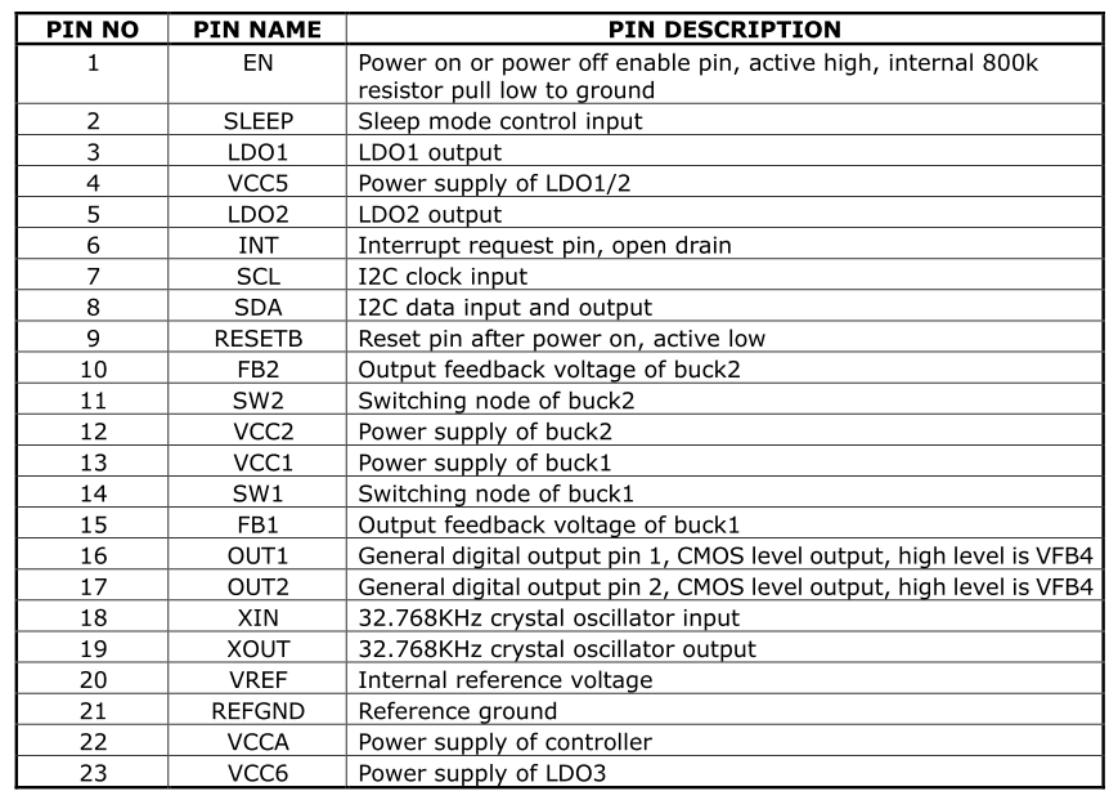
中文 PDF 原图 — p.5
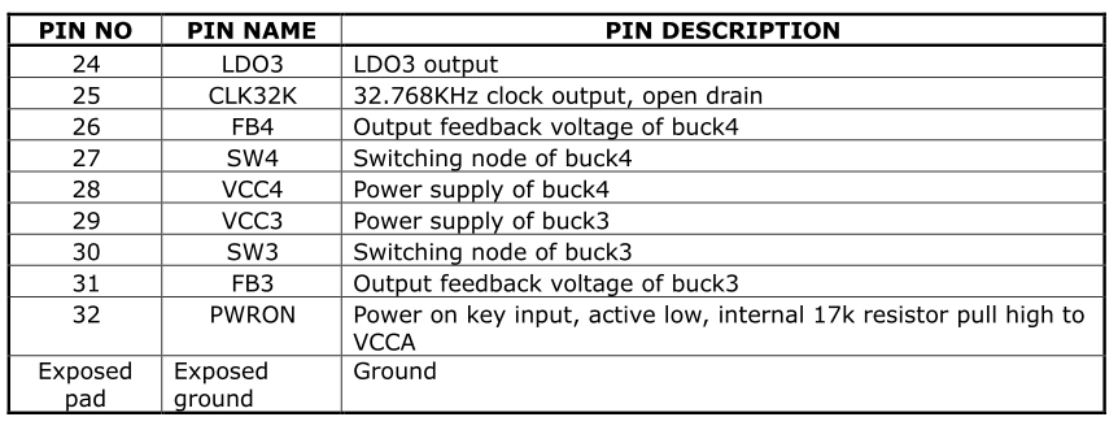
中文 PDF 原图 — p.6
引脚定义(由上述原图逐行转录;保留原稿名称和 I/O 标记)
| 引脚号 | 引脚名 | 描述 |
|---|---|---|
| 1 | EN | 开关机使能,高电平有效,内部 800k 电阻下拉至地 |
| 2 | SLEEP | 休眠模式控制输入 |
| 3 | LDO1 | LDO1 输出 |
| 4 | VCC5 | LDO1/2 电源 |
| 5 | LDO2 | LDO2 输出 |
| 6 | INT | 中断请求引脚,开漏 |
| 7 | SCL | I2C 时钟输入 |
| 8 | SDA | I2C 数据输入输出 |
| 9 | RESETB | 上电后的复位引脚,低电平有效 |
| 10 | FB2 | buck2 输出反馈电压 |
| 11 | SW2 | buck2 开关节点 |
| 12 | VCC2 | buck2 电源 |
| 13 | VCC1 | buck1 电源 |
| 14 | SW1 | buck1 开关节点 |
| 15 | FB1 | buck1 输出反馈电压 |
| 16 | OUT1 | 通用数字输出 1,CMOS 电平输出,高电平为 VFB4 |
| 17 | OUT2 | 通用数字输出 2,CMOS 电平输出,高电平为 VFB4 |
| 18 | XIN | 32.768KHz 晶振输入 |
| 19 | XOUT | 32.768KHz 晶振输出 |
| 20 | VREF | 内部参考电压 |
| 21 | REFGND | 参考地 |
| 22 | VCCA | controller 电源 |
| 23 | VCC6 | LDO3 电源 |
| 24 | LDO3 | LDO3 输出 |
| 25 | CLK32K | 32.768KHz 时钟输出,开漏 |
| 26 | FB4 | buck4 输出反馈电压 |
| 27 | SW4 | buck4 开关节点 |
| 28 | VCC4 | buck4 电源 |
| 29 | VCC3 | buck3 电源 |
| 30 | SW3 | buck3 开关节点 |
| 31 | FB3 | buck3 输出反馈电压 |
| 32 | PWRON | 开机键输入,低电平有效,内部 17k 电阻上拉至 VCCA |
| Exposed pad | Exposed ground | 地 |
1.4 重要概念
I2C 地址7 位从机地址:0x18PMIC 有 3 种工作模式
- PMIC normal 模式系统正常运行时 PMIC 处于 normal 模式,此时 pmic_sleep 为低电平。
- PMIC sleep 模式系统休眠时需要待机功耗尽量低,PMIC 会切到 sleep 模式减低自身功耗,这时候一般会降低某些路的输出电压,或者直接关闭输出,这可以根据实际产品需求进行配置。系统待机时 AP 通过 I2C指令把 pmic_sleep 配置成 sleep 模式,然后拉高 pmic_sleep 即可让 PMIC 进入 sleep 状态;当SoC 唤醒时 pmic_sleep 恢复为低电平,PMIC 退出休眠模式。
- PMIC shutdown 模式当系统进入关机流程的时候,PMIC 需要完成整个系统的电源下电操作。AP 通过 I2C 指令把pmic_sleep 配置成 shutdown 模式,然后拉高 pmic_sleep 即可让 PMIC 进入 shutdown 状态。pmic_sleep 引脚常态为低电平,PMIC 处于 normal 模式。当引脚拉高的时候会切换到 sleep 或者 shutdown 的模式。pmic_int 引脚常态为高电平,当有中断产生的时候变为低电平。如果中断没有被处理,则会一直维持低电平。out1/out2 引脚这两个引脚可以当普通的 gpio 使用(推挽输出),但是只有 gpio 输出模式。pmic_pwron 引脚pwrkey 的功能需要硬件上将 power 按键接到这个引脚,驱动通过这个引脚来判断按下/释放。各路 DCDC 的工作模式DCDC 有 PWM(也叫 force PWM)、PFM 模式,但是 PMIC 有一种模式会动态切换 PWM、PFM,这就是我们通常所说的 AUTO 模式。PMIC 支持 PWM、AUTO PWM/PFM 两种模式,AUTO模式效率高但是纹波瞬态响应会差。出于系统稳定性考虑,运行时都是设置为 PWM 模式,系统进入休眠时会选择切换到 AUTO PWM/PFM。DCDC3 电压调节
DCDC3 这路电源比较特殊,不能通过寄存器修改电压,只能通过外部电路的分压电阻进行调节,所以如果需要修改电压请修改外围硬件,在 Rockchip 的方案上一般作为 VCC_DDR 使用。DCDC 和 LDO 的运行时电压调节范围
- DCDC 电压范围不连续:
| 电压范围(V) | 步进值(mV) | 具体档位值(V) |
|---|---|---|
| 0.7125 ~ 1.45 | 12.5 | 0.7125、0.725、0.737.5、 ……、1.45 |
| 1.8 ~ 2.2 | 200 | 1.8、 2.0、2.2 |
| 2.3 | 无 | 2.3 |
- LDO 电压连续:
| 电压范围(V) | 步进值(mV) | 具体档位值(V) |
|---|---|---|
| 0.8 ~ 3.4 | 100 | 0.8、 0.9、1.0、1.1、 1.2、 …… 3.4 |
1.5 上电条件和时序
- 上电条件只要满足下面任意一个条件即可以实现 PMIC 上电:EN 信号从低电平变高电平触发EN 信号保持高电平,且 RTC 闹钟中断触发EN 信号保持高电平,按 PWRON 键触发
- 上电时序每款 SOC 平台对各路电源上电时序要求可能不一样,目前上电时序有如下情况,具体请参考最新的datasheet:
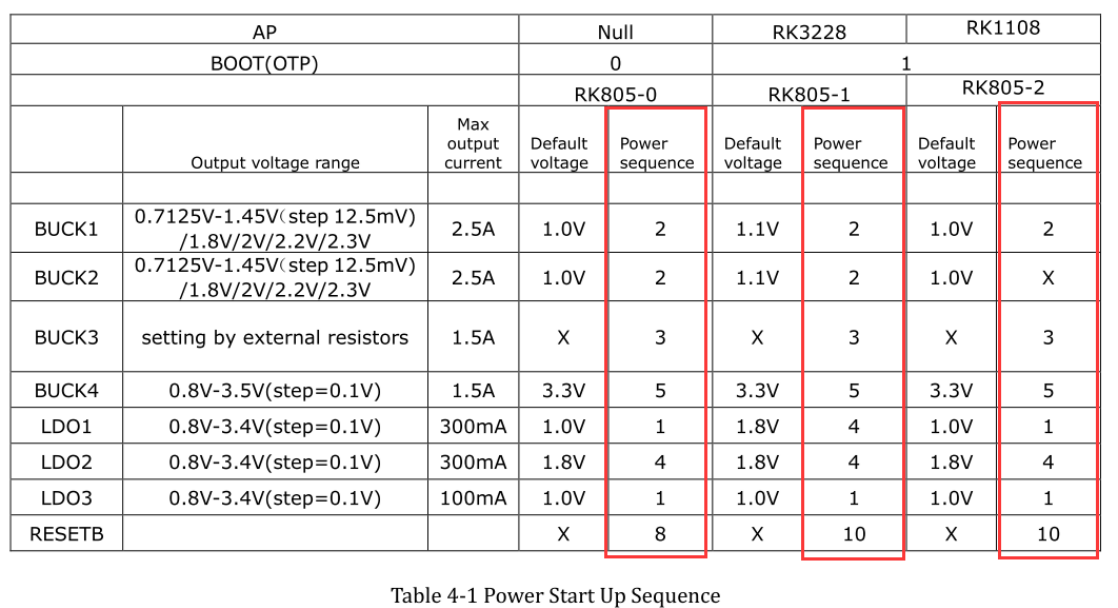
中文 PDF 原图 — p.7
原图表 4-1 可编辑转录:RK805-0 的 AP 为 Null、BOOT(OTP)=0;RK805-1 为 RK3228、BOOT(OTP)=1;RK805-2 为 RK1108、BOOT(OTP)=1。
| 输出 | 电压范围(步长) | 最大电流 | RK805-0 电压 / 时序 | RK805-1 电压 / 时序 | RK805-2 电压 / 时序 |
|---|---|---|---|---|---|
| BUCK1 | 0.7125V–1.45V (12.5mV) / 1.8V / 2V / 2.2V / 2.3V | 2.5A | 1.0V / 2 | 1.1V / 2 | 1.0V / 2 |
| BUCK2 | 0.7125V–1.45V (12.5mV) / 1.8V / 2V / 2.2V / 2.3V | 2.5A | 1.0V / 2 | 1.1V / 2 | 1.0V / X |
| BUCK3 | 外接电阻设置 | 1.5A | X / 3 | X / 3 | X / 3 |
| BUCK4 | 0.8V–3.5V (0.1V) | 1.5A | 3.3V / 5 | 3.3V / 5 | 3.3V / 5 |
| LDO1 | 0.8V–3.4V (0.1V) | 300mA | 1.0V / 1 | 1.8V / 4 | 1.0V / 1 |
| LDO2 | 0.8V–3.4V (0.1V) | 300mA | 1.8V / 4 | 1.8V / 4 | 1.8V / 4 |
| LDO3 | 0.8V–3.4V (0.1V) | 100mA | 1.0V / 1 | 1.0V / 1 | 1.0V / 1 |
| RESETB | X / 8 | X / 10 | X / 10 |
2. 配置
2.1 驱动和 menuconfig
3.10 内核配置RK805 驱动文件(复用 RK816 驱动):
drivers/mfd/rk816.c
drivers/input/misc/rk816-pwrkey.c
drivers/rtc/rtc-rk816.c
drivers/gpio/gpio-rk816.c
drivers/regulator/rk816-regulator.c
menuconfig 里对应的宏配置:
CONFIG_MFD_RK816
CONFIG_GPIO_RK816
CONFIG_RTC_RK816
CONFIG_REGULATOR_RK816
CONFIG_INPUT_RK816_PWRKEY
4.4 内核配置RK805 驱动文件:
drivers/mfd/rk808.c
drivers/input/misc/rk8xx-pwrkey.c
drivers/rtc/rtc-rk808.c
drivers/gpio/gpio-rk8xx.c
drivers/regulator/rk818-regulator.c
drivers/clk/clk-rk808.c
menuconfig 里对应的宏配置:
CONFIG_MFD_RK808
CONFIG_RTC_RK808
CONFIG_GPIO_RK8XX
CONFIG_REGULATOR_RK818
CONFIG_INPUT_RK8XX_PWRKEY
CONFIG_COMMON_CLK_RK808
4.19 内核配置RK805 驱动文件:
drivers/mfd/rk808.c
drivers/input/misc/rk805-pwrkey.c       // 跟4.4内核不同
drivers/rtc/rtc-rk808.c
drivers/pinctrl/pinctrl-rk805.c         // 跟4.4内核不同
drivers/regulator/rk808-regulator.c     // 跟4.4内核不同
drivers/clk/clk-rk808.c
menuconfig 里对应的宏配置:
CONFIG_MFD_RK808
CONFIG_RTC_RK808
CONFIG_PINCTRL_RK805
CONFIG_REGULATOR_RK808
CONFIG_INPUT_RK805_PWRKEY
CONFIG_COMMON_CLK_RK808
2.2 DTS 配置
3.10 内核配置DTS 的配置包括:I2C 挂载、主体、regulator、rtc、poweroff 等部分。
&i2c1 {
    rk805: rk805@18 {
        reg = <0x18>;
        status = "okay";
    };
};

#include "../../../arm/boot/dts/rk805.dtsi"
&rk805 {
    gpios = <&gpio2 GPIO_A6 GPIO_ACTIVE_HIGH>, <&gpio2 GPIO_D2 GPIO_ACTIVE_LOW>;
    rk805,system-power-controller;
    gpio-controller;
    #gpio-cells = <2>;

    rtc {
        status = "disabled";
    };

    regulators {
        rk805_dcdc1_reg: regulator@0 {
            regulator-name = "vdd_logic";
            regulator-min-microvolt = <700000>;
            regulator-max-microvolt = <1500000>;
            regulator-initial-mode = <0x1>;
            regulator-initial-state = <3>;
            regulator-boot-on;
            regulator-always-on;
            regulator-state-mem {
                regulator-state-mode = <0x2>;
                regulator-state-enabled;
                regulator-state-uv = <1000000>;
            };
        };
        rk805_dcdc2_reg: regulator@1 {
                    .............
        };
        rk805_dcdc3_reg: regulator@2 {
                    .............
        };
        .................................
    };
};
- I2C 挂载整个完整的 rk805 节点挂在对应的 i2c 节点下面,并且配置 status = “okay”;
- 主体部分不可修改部分
rk805,system-power-controller:声明RK805具备管理系统下电的功能;
gpio-controller:声明RK805具有GPIO的功能;
#gpio-cells:使⽤者引⽤RK805的GPIO时需要指定的参数个数;
说明:如果某个节个需要引用 RK805 的 GPIO 进行使用,引用格式如下:gpios = <&rk805 0 GPIO_ACTIVE_LOW>;第一个参数: &rk805 固定,不可改动;第二个参数: 引用 rk805 的哪个 gpio,只能是 0 或者 1,其中 0:out1, 1:out2;第三个参数: gpio 的极性。可修改部分gpios:指定 pmic_int(第一个)和 pmic_sleep(第二个)引脚;
- regulator 部分regulator-name : 电源名字,建议和硬件图上保持一致,使用 regulator_get 接口时需要匹配这个名字;regulator-min-microvolt :运行时可调节的最小电压;regulator-max-microvolt :运行时可调节的最大电压;regulator-initial-mode :运行时 DCDC 工作模式,一般配置为 1。 1:force pwm,2:autopwm/pfm;regulator-state-mode : 休眠时 DCDC 工作模式,一般配置为 2。1:force pwm, 2:autopwm/pfm;regulator-initial-state :suspend 时的模式,必须配置成 3;regulator-boot-on :存在这个属性时,在注册 regulator 的时候就会使能这路电源;regulator-always-on :存在这个属性时,运行时不允许关闭这路电源且会在注册的时候使能这路电源;regulator-state-enabled :休眠时保持上电状态,想要关闭该路电源,则改成”regulator-state-disabled”;regulator-state-uv :休眠不断电情况下的待机电压。
说明:如果 regulator-min-microvolt 和 regulator-max-microvolt 的电压相等,则在注册这个 regulator的时候系统框架默认会把这个电压设置下去并使能这路电源,不需要使用者干预。如果 regulator-boot-on 或者 regulator-always-on 存在,则系统框架在注册这路 regulator 的时候默认会进行 enable,此时的这路 regulator 的电压有 2 种情况:如果 regulator-min-microvolt 和regulator-max-microvolt 的电压相等,则系统框架会把这路电压设置为当前这个电压值;如果regulator-min-microvolt 和 regulator-max-microvolt 的电压不相等,则此时的电压是 PMIC 的本身的硬件默认上电电压。
- rtc 部分如果不想使能 RTC 的功能(如 box 产品上),则需要像上面那样增加节点,显式指明为 status =”disabled”。如果需要使能的的话则可以把整个 RTC 节点去掉或者设置状态为 status = “okay”即可。
- poweroff 部分
gpio_poweroff {
    compatible = "gpio-poweroff";
    gpios = <&gpio2 GPIO_D2 GPIO_ACTIVE_HIGH>;
    status = "okay";
};
因为 RK805 支持拉高 pmic_sleep 引脚进行整个 PMIC 的下电,所以需要在根节点下增加这个节点。其中 gpios 是可改部分,用于指明 pmic_sleep 引脚。
4.4 内核配置DTS 的配置包括:i2c 挂载、主体、rtc、pwrkey、gpio、regulator 等部分。
&pinctrl {
    pmic {
        pmic_int_l: pmic-int-l {
        rockchip,pins =
            <2 6 RK_FUNC_GPIO &pcfg_pull_up>;   /* gpio2_a6 */
        };
    };
};

&i2c1 {
    status = "okay";
    rk805: rk805@18 {
        compatible = "rockchip,rk805";
        status = "okay";
        reg = <0x18>;
        interrupt-parent = <&gpio2>;
        interrupts = <6 IRQ_TYPE_LEVEL_LOW>;
        pinctrl-names = "default";
        pinctrl-0 = <&pmic_int_l>;
        rockchip,system-power-controller;
        wakeup-source;
        gpio-controller;
        #gpio-cells = <2>;
        rtc {
            status = "disabled";
        };
        pwrkey {
            status = "disabled";
        };
        gpio {
            status = "okay";
        };
        regulators {
            compatible = "rk805-regulator";
            status = "okay";
            #address-cells = <1>;
            #size-cells = <0>;
            vdd_logic: RK805_DCDC1@0 {
                regulator-compatible = "RK805_DCDC1";
                regulator-name = "vdd_logic";
                regulator-init-microvolt = <1100000>;
                regulator-min-microvolt = <712500>;
                regulator-max-microvolt = <1450000>;
                regulator-initial-mode = <0x1>;
                regulator-ramp-delay = <12500>;
                regulator-boot-on;
                regulator-always-on;
                regulator-state-mem {
                    regulator-mode = <0x2>;
                    regulator-on-in-suspend;
                    regulator-suspend-microvolt = <1000000>;
                };
            };

            vdd_arm: RK805_DCDC2@1 {
                .................
            };
            vcc_ddr: RK805_DCDC3@2 {
                .................
            };
            .............................
        };
    };
};
- i2c 挂载整个完整的 rk805 节点挂在对应的 i2c 节点下面,并且配置 status = “okay”;
- 主体部分不可修改:
compatible = "rockchip,rk805";
reg = <0x18>;
rockchip,system-power-controller;
wakeup-source;
gpio-controller;
#gpio-cells = <2>;
可修改(按照 pinctrl 规则)
interrupt-parent:pmic_int 隶属于哪个 gpio;interrupts:pmic_int 在 interrupt-parent 的 gpio 上的引脚索引编号和极性;pinctrl-names:不修改,固定为 “default”;pinctrl-0:引用 pinctrl 里定义好的 pmic_int 引脚;
- rtc、pwrkey、gpio如果 menuconfig 选中了这几个模块,但是实际又不需要使能这几个驱动,那么可以在 dts 里增加 rtc、pwrkey、gpio 节点,并且显式指明状态为 status = “disabled”,这样就不会使能驱动,但是开机信息会有错误 log 报出,可以忽略;如果要使能驱动,则可以去掉相应的节点,或者设置状态为 status =”okay”。
- regulatorregulator-compatible :驱动注册时需要匹配的名字,不能改动,否则会加载失败;regulator-name :电源的名字,建议和硬件图上保持一致,使用 regulator_get 接口时需要匹配这个名字;regulator-init-microvolt :u-boot阶段的初始化电压,kernel阶段无效;regulator-min-microvolt :运行时可以调节的最小电压;regulator-max-microvolt :运行时可以调节的最大电压;regulator-initial-mode :运行时 DCDC 的工作模式,一般配置为 1。 1:force pwm,2:auto pwm/pfm;regulator-mode :休眠时 DCDC 的工作模式,一般配置为 2。1:force pwm, 2:autopwm/pfm;regulator-initial-state :suspend 时的模式,必须配置成 3;regulator-boot-on :存在这个属性时,在注册 regulator 的时候就会使能这路电源;regulator-always-on :存在这个属性时,表示运行时不允许关闭这路电源且会在注册的时候使能这路电源;regulator-ramp-delay :DCDC 的电压上升时间,固定配置为 12500;regulator-on-in-suspend :休眠时保持上电状态,想要关闭该路电源,则改成”regulator-off-in-suspend”;regulator-suspend-microvolt :休眠不断电情况下的待机电压。
4.19 内核配置请参考4.4内核DTS配置。差异点:4.19内核的DTS配置不再需要gpio子节点,但其他模块依然使用gpios = <&rk805 0 GPIO_ACTIVE_LOW>; 的方式引用和使用rk805的pin脚。
2.3 函数接口
如下几个接口基本可以满足日常使用,包括 regulator 开、关、电压设置、电压获取等:
- 获取 regulator:struct regulator *regulator_get(struct device *dev, const char *id)dev 默认填写 NULL 即可,id 对应 dts 里的 regulator-name 属性。
- 释放 regulatorvoid regulator_put(struct regulator *regulator)
- 打开 regulatorint regulator_enable(struct regulator *regulator)
- 关闭 regulatorint regulator_disable(struct regulator *regulator)
- 获取 regulator 电压int regulator_get_voltage(struct regulator *regulator)
- 设置 regulator 电压int regulator_set_voltage(struct regulator *regulator, int min_uV, int max_uV)传入的参数时保证 min_uV = max_uV,由调用者保证。
- 范例
struct regulator *rdev_logic;

rdev_logic = regulator_get(NULL, "vdd_logic");          // 获取vdd_logic
regulator_enable(rdev_logic);                           // 使能vdd_logic
regulator_set_voltage(rdev_logic, 1100000, 1100000);    // 设置电压1.1v
regulator_disable(rdev_logic);                          // 关闭vdd_logic
regulator_put(rdev_logic);                              // 释放vdd_logic
说明:4.4或者4.19内核还提供了 devm_ 开头的regulator接口帮开发者管理要申请的资源。
3. Debug
3.1 3.10内核
因为 PMIC 涉及的驱动在使用逻辑上都不复杂,重点都体现在最后的寄存器设置上。所以目前常用的debug 方式就是直接查看 rk805 的寄存器,通过如下节点:/sys/rk816/rk816_test读寄存器:echo r [addr] > /sys/rk816/rk816_test写寄存器:echo w [addr] [value] > /sys/rk816/rk816_test范例:echo r 0x2f > /sys/rk816/rk816_test // 读取0x2f寄存器的值,为0x9b
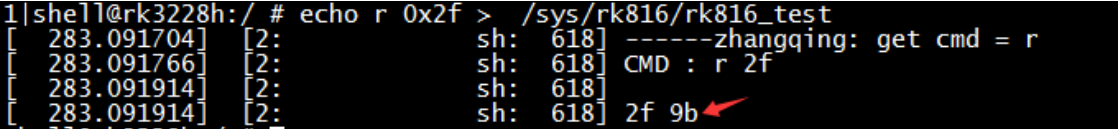
原图可读内容转录(原厂示例;图像边缘被截断的不可读字符不补猜):
1|shell@rk3228h:/ # echo r 0x2f > /sys/rk816/rk816_test
[  283.091704]  [2:             sh:  618] ------zhangqing: get cmd = r
[  283.091766]  [2:             sh:  618] CMD : r 2f
[  283.091914]  [2:             sh:  618]
[  283.091914]  [2:             sh:  618] 2f 9b
中文 PDF 原图 — p.14
echo w 0x2f 0x9c > /sys/rk816/rk816_test // 设置0x2f寄存器的值为0x9c
一般写操作执行完之后最好再读一遍确认是否写成功。
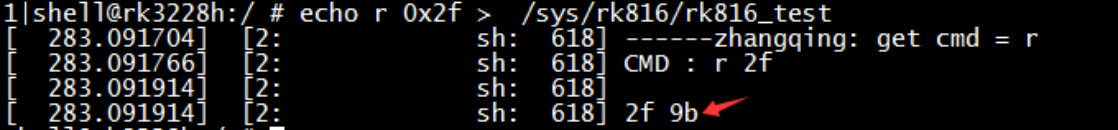
原图可读内容转录(原厂示例;图像边缘被截断的不可读字符不补猜):
1|shell@rk3228h:/ # echo r 0x2f > /sys/rk816/rk816_test
[  283.091704]  [2:             sh:  618] ------zhangqing: get cmd = r
[  283.091766]  [2:             sh:  618] CMD : r 2f
[  283.091914]  [2:             sh:  618]
[  283.091914]  [2:             sh:  618] 2f 9b
中文 PDF 原图 — p.15
3.2 4.4内核
命令格式同 3.10 内核一样,只是节点路径不同,4.4 内核上的 debug 节点路径是:/sys/rk8xx/rk8xx_dbg
3.3 4.19内核
请参考4.4内核命令。
校对注:原稿电压表包含 0.737.5,疑似笔误;保留而不猜测修改。寄存器截图来自原厂示例,不是 ArmSoM 实测。