
Quelle RK-KF-YF-127 V1.1.1, RK805, Linux 3.10 / 4.4 / 4.19. PMIC-Module, Begriffe, Funktionen, DTS und Diagnose. Nur Plattformreferenz: PMIC, SoC, SDK/BSP, Kernel, Versorgung und Verdrahtung der ArmSoM-Platine prüfen. Keine Hardwarevalidierung. Nur chinesisches PDF vorhanden; alle vier Sprachen verwenden dessen Originalabbildungen einschließlich eingebetteter englischer Beschriftungen. Kein entsprechendes englisches PDF in dieser Charge. Hardwarebefehle wurden nicht ausgeführt.
1. Grundlagen
1.1 Überblick
RK805 ist eine leistungsfähige PMIC mit 4 Hochstrom-DCDC, 3 LDO, 1 RTC und einstellbarer Einschaltreihenfolge. Systemversorgungen sind allgemein DCDC oder LDO; ihre Eigenschaften folgen (Einzelheiten separat nachschlagen).
- DCDC: hoher Wirkungsgrad bei großer Ein-/Ausgangsspannungsdifferenz, jedoch größere Welligkeit und höhere Kosten; für große Spannungsdifferenzen und Lastströme. Üblich sind PWM (gutes dynamisches Welligkeitsverhalten, niedriger Wirkungsgrad) und PFM (hoher Wirkungsgrad, aber geringe Belastbarkeit).
- LDO: bei großer Spannungsdifferenz niedriger Wirkungsgrad und geringe Kosten. Schaltungsoptimierungen erhöhen den Wirkungsgrad: Bei 1.1V LDO-Ausgang kann der Eingang beispielsweise vom DCDC VCCIO_3.3V gespeist werden. Soweit schaltungstechnisch möglich, den LDO am DCDC-Ausgang betreiben und die Einschaltreihenfolge beachten.
1.2 Funktionen
RK805 bietet vier Funktionsgruppen:
- Regulator: Versorgungszustand jedes DCDC und LDO steuern.
- RTC: Zeitmessung und Zeitgeber.
- GPIO: out1 und out2 sind Push-Pull-Ausgänge; als normale GPIOs, jedoch nur ausgangsseitig nutzbar.
- Pwrkey: Drücken/Loslassen der Einschalttaste erkennen und damit einen GPIO des AP einsparen.
1.3 Anschlussfunktionen
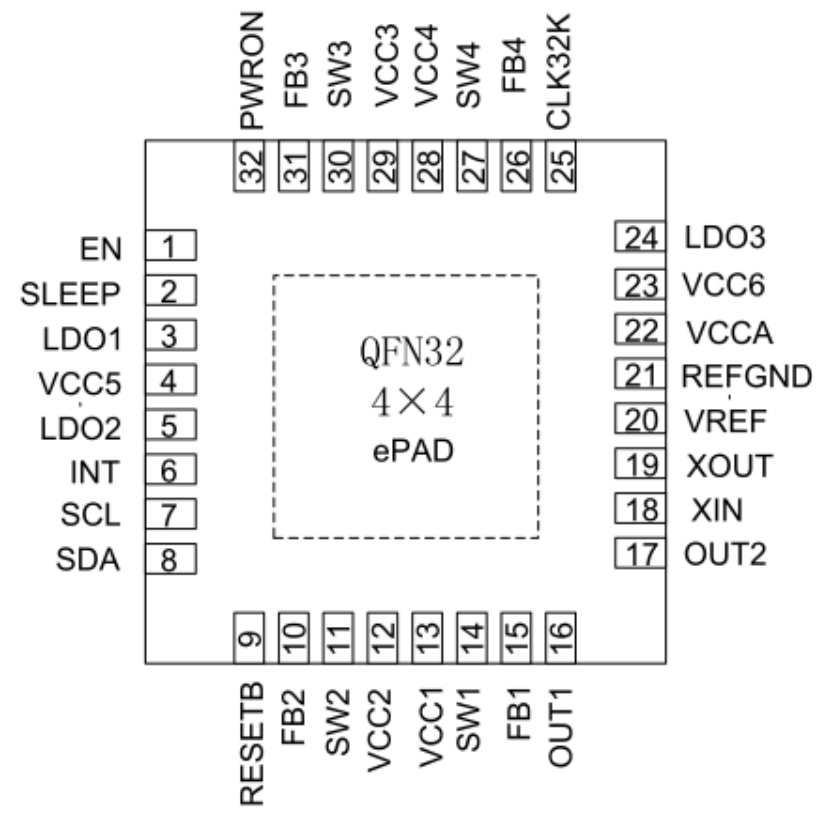
Originalabbildung aus chinesischem PDF — p.5
Besonders auf SLEEP und INT achten.
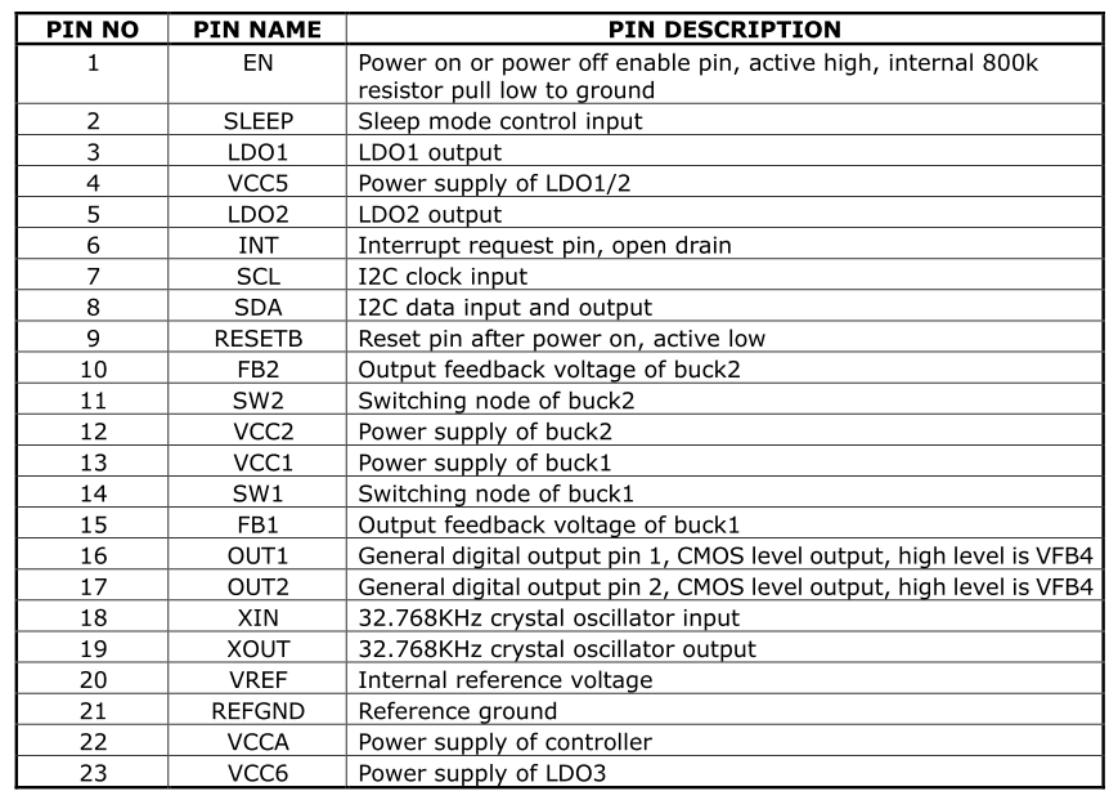
Originalabbildung aus chinesischem PDF — p.5
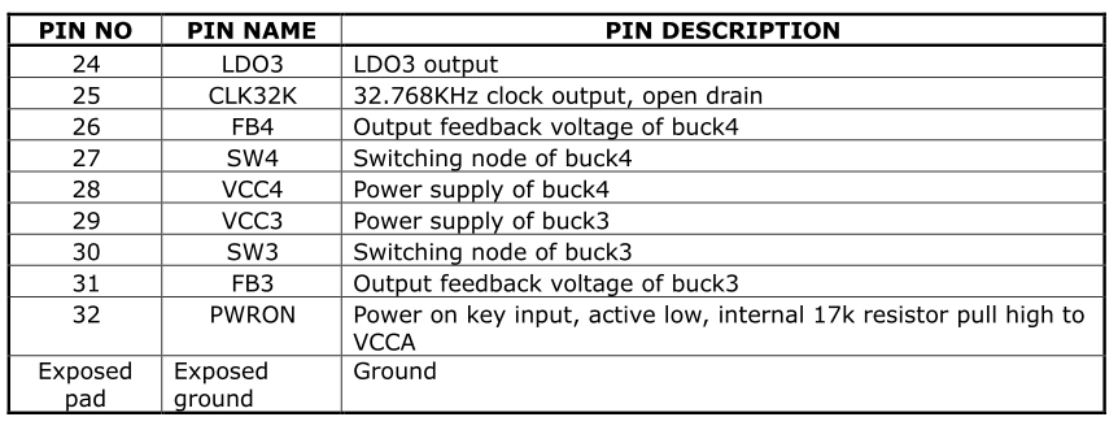
Originalabbildung aus chinesischem PDF — p.6
Pindefinitionen (zeilenweise aus den obigen Abbildungen übertragen; Quellnamen und I/O beibehalten)
| Pin-Nr. | Pinname | Beschreibung |
|---|---|---|
| 1 | EN | Ein-/Ausschaltfreigabe, aktiv High, interner 800k-Pull-down nach Masse |
| 2 | SLEEP | Steuereingang für Schlafmodus |
| 3 | LDO1 | LDO1-Ausgang |
| 4 | VCC5 | Versorgung von LDO1/2 |
| 5 | LDO2 | LDO2-Ausgang |
| 6 | INT | Interrupt-Anforderung, Open Drain |
| 7 | SCL | I2C-Takteingang |
| 8 | SDA | I2C-Datenein-/ausgang |
| 9 | RESETB | Reset-Pin nach dem Einschalten, aktiv Low |
| 10 | FB2 | Ausgangsrückkopplungsspannung von buck2 |
| 11 | SW2 | Schaltknoten von buck2 |
| 12 | VCC2 | Versorgung von buck2 |
| 13 | VCC1 | Versorgung von buck1 |
| 14 | SW1 | Schaltknoten von buck1 |
| 15 | FB1 | Ausgangsrückkopplungsspannung von buck1 |
| 16 | OUT1 | Allgemeiner Digitalausgang 1, CMOS-Pegel, High entspricht VFB4 |
| 17 | OUT2 | Allgemeiner Digitalausgang 2, CMOS-Pegel, High entspricht VFB4 |
| 18 | XIN | 32.768KHz-Quarzoszillatoreingang |
| 19 | XOUT | 32.768KHz-Quarzoszillatorausgang |
| 20 | VREF | Interne Referenzspannung |
| 21 | REFGND | Referenzmasse |
| 22 | VCCA | Versorgung von controller |
| 23 | VCC6 | Versorgung von LDO3 |
| 24 | LDO3 | LDO3-Ausgang |
| 25 | CLK32K | 32.768KHz-Taktausgang, Open Drain |
| 26 | FB4 | Ausgangsrückkopplungsspannung von buck4 |
| 27 | SW4 | Schaltknoten von buck4 |
| 28 | VCC4 | Versorgung von buck4 |
| 29 | VCC3 | Versorgung von buck3 |
| 30 | SW3 | Schaltknoten von buck3 |
| 31 | FB3 | Ausgangsrückkopplungsspannung von buck3 |
| 32 | PWRON | Einschalttasteneingang, aktiv Low, interner 17k-Pull-up nach VCCA |
| Exposed pad | Exposed ground | Masse |
1.4 Wichtige Begriffe
I2C-7-Bit-Slave-Adresse: 0x18. Die PMIC hat drei Betriebsarten.
- Normalbetrieb: Im normalen Systembetrieb liegt pmic_sleep auf Low.
- Schlaf: Zur Minimierung des Standby-Verbrauchs senkt die PMIC ihren Eigenverbrauch, reduziert einzelne Spannungen oder deaktiviert Ausgänge gemäß Produktbedarf. Der AP konfiguriert pmic_sleep per I2C für Schlaf und setzt es auf High. Beim Aufwachen des SoC wird es Low und die PMIC verlässt den Schlafmodus.
- Abschalten: Der AP konfiguriert pmic_sleep per I2C zum Abschalten und setzt es auf High, um das gesamte System auszuschalten.
- pmic_sleep: Low = Normalbetrieb; High = Schlaf oder Abschalten.
- pmic_int: normalerweise High, bei Interrupt bis zur Bearbeitung Low.
- out1/out2: allgemeine GPIOs nur als Push-Pull-Ausgänge.
- pmic_pwron: Einschalttaste anschließen; der Treiber erkennt Drücken/Loslassen.
- DCDC: PWM (force PWM), PFM und dynamisches AUTO. AUTO ist effizienter, hat aber schlechteres dynamisches Welligkeitsverhalten. Für Stabilität läuft das System mit PWM und schläft mit AUTO PWM/PFM.
- DCDC3-Spannungseinstellung:
DCDC3 lässt sich nur durch externe Spannungsteilerwiderstände, nicht per Register einstellen. Bei Bedarf Hardware ändern; Rockchip nutzt ihn meist für VCC_DDR. Es folgen DCDC-/LDO-Bereiche.
- DCDC-Spannungsbereich ist nicht kontinuierlich:
| Spannungsbereich(V) | Schritt(mV) | Werte(V) |
|---|---|---|
| 0.7125 ~ 1.45 | 12.5 | 0.7125、0.725、0.737.5、 ……、1.45 |
| 1.8 ~ 2.2 | 200 | 1.8、 2.0、2.2 |
| 2.3 | Keiner | 2.3 |
- LDO-Spannungsbereich ist kontinuierlich:
| Spannungsbereich(V) | Schritt(mV) | Werte(V) |
|---|---|---|
| 0.8 ~ 3.4 | 100 | 0.8、 0.9、1.0、1.1、 1.2、 …… 3.4 |
1.5 Einschaltbedingungen und -reihenfolge
- Einschalten: Eine Bedingung genügt — EN wechselt Low→High; EN bleibt High und RTC-Alarminterrupt tritt auf; EN bleibt High und PWRON wird gedrückt.
- Einschaltreihenfolge: Verschiedene SoC-Plattformen können unterschiedliche Reihenfolgen der Versorgungen verlangen. Einzelheiten zu verfügbaren Reihenfolgen stehen im aktuellen Datenblatt.
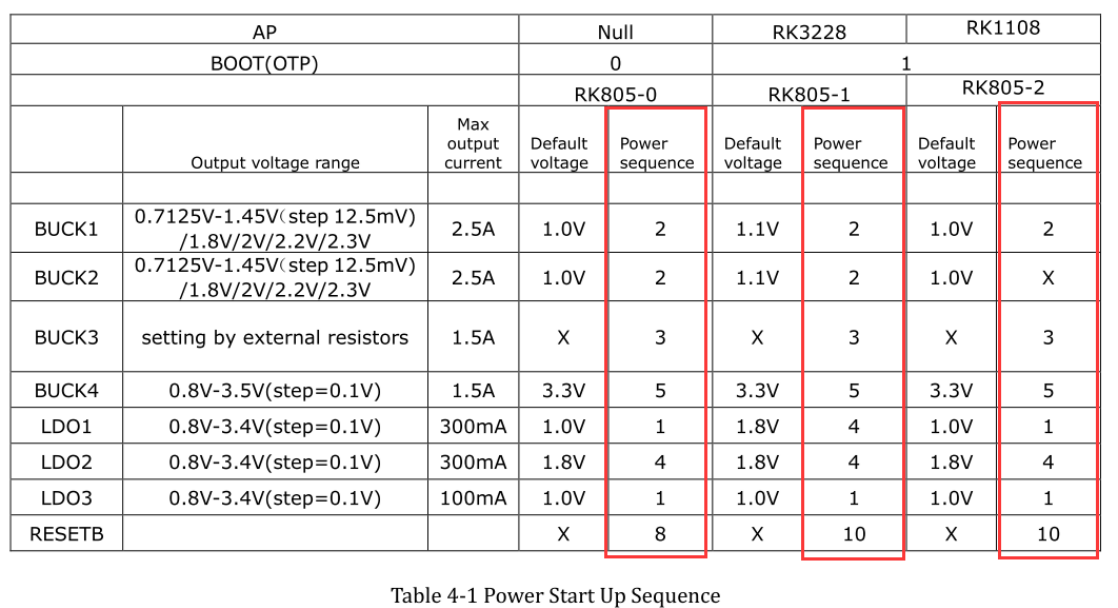
Originalabbildung aus chinesischem PDF — p.7
Editierbare Übertragung von Tabelle 4-1: RK805-0 AP=Null, BOOT(OTP)=0; RK805-1 AP=RK3228, BOOT(OTP)=1; RK805-2 AP=RK1108, BOOT(OTP)=1.
| Ausgang | Spannungsbereich (Schritt) | Max. Strom | RK805-0 Spannung / Sequenz | RK805-1 Spannung / Sequenz | RK805-2 Spannung / Sequenz |
|---|---|---|---|---|---|
| BUCK1 | 0.7125V–1.45V (12.5mV) / 1.8V / 2V / 2.2V / 2.3V | 2.5A | 1.0V / 2 | 1.1V / 2 | 1.0V / 2 |
| BUCK2 | 0.7125V–1.45V (12.5mV) / 1.8V / 2V / 2.2V / 2.3V | 2.5A | 1.0V / 2 | 1.1V / 2 | 1.0V / X |
| BUCK3 | Durch externe Widerstände festgelegt | 1.5A | X / 3 | X / 3 | X / 3 |
| BUCK4 | 0.8V–3.5V (0.1V) | 1.5A | 3.3V / 5 | 3.3V / 5 | 3.3V / 5 |
| LDO1 | 0.8V–3.4V (0.1V) | 300mA | 1.0V / 1 | 1.8V / 4 | 1.0V / 1 |
| LDO2 | 0.8V–3.4V (0.1V) | 300mA | 1.8V / 4 | 1.8V / 4 | 1.8V / 4 |
| LDO3 | 0.8V–3.4V (0.1V) | 100mA | 1.0V / 1 | 1.0V / 1 | 1.0V / 1 |
| RESETB | X / 8 | X / 10 | X / 10 |
2. Konfiguration
2.1 Treiber und menuconfig
Kernel 3.10: RK805 verwendet den RK816-Treiber:
drivers/mfd/rk816.c
drivers/input/misc/rk816-pwrkey.c
drivers/rtc/rtc-rk816.c
drivers/gpio/gpio-rk816.c
drivers/regulator/rk816-regulator.c
menuconfig-Einstellungen:
CONFIG_MFD_RK816
CONFIG_GPIO_RK816
CONFIG_RTC_RK816
CONFIG_REGULATOR_RK816
CONFIG_INPUT_RK816_PWRKEY
Kernel 4.4. RK805-Treiberdateien:
drivers/mfd/rk808.c
drivers/input/misc/rk8xx-pwrkey.c
drivers/rtc/rtc-rk808.c
drivers/gpio/gpio-rk8xx.c
drivers/regulator/rk818-regulator.c
drivers/clk/clk-rk808.c
menuconfig-Einstellungen:
CONFIG_MFD_RK808
CONFIG_RTC_RK808
CONFIG_GPIO_RK8XX
CONFIG_REGULATOR_RK818
CONFIG_INPUT_RK8XX_PWRKEY
CONFIG_COMMON_CLK_RK808
Kernel 4.19. RK805-Treiberdateien:
drivers/mfd/rk808.c
drivers/input/misc/rk805-pwrkey.c       // 跟4.4内核不同
drivers/rtc/rtc-rk808.c
drivers/pinctrl/pinctrl-rk805.c         // 跟4.4内核不同
drivers/regulator/rk808-regulator.c     // 跟4.4内核不同
drivers/clk/clk-rk808.c
menuconfig-Einstellungen:
CONFIG_MFD_RK808
CONFIG_RTC_RK808
CONFIG_PINCTRL_RK805
CONFIG_REGULATOR_RK808
CONFIG_INPUT_RK805_PWRKEY
CONFIG_COMMON_CLK_RK808
2.2 DTS-Konfiguration
Die DTS für Kernel 3.10 enthält I2C-Anbindung, Hauptknoten, regulator, rtc und poweroff.
&i2c1 {
    rk805: rk805@18 {
        reg = <0x18>;
        status = "okay";
    };
};

#include "../../../arm/boot/dts/rk805.dtsi"
&rk805 {
    gpios = <&gpio2 GPIO_A6 GPIO_ACTIVE_HIGH>, <&gpio2 GPIO_D2 GPIO_ACTIVE_LOW>;
    rk805,system-power-controller;
    gpio-controller;
    #gpio-cells = <2>;

    rtc {
        status = "disabled";
    };

    regulators {
        rk805_dcdc1_reg: regulator@0 {
            regulator-name = "vdd_logic";
            regulator-min-microvolt = <700000>;
            regulator-max-microvolt = <1500000>;
            regulator-initial-mode = <0x1>;
            regulator-initial-state = <3>;
            regulator-boot-on;
            regulator-always-on;
            regulator-state-mem {
                regulator-state-mode = <0x2>;
                regulator-state-enabled;
                regulator-state-uv = <1000000>;
            };
        };
        rk805_dcdc2_reg: regulator@1 {
                    .............
        };
        rk805_dcdc3_reg: regulator@2 {
                    .............
        };
        .................................
    };
};
- Vollständigen rk805-Knoten unter dem zugehörigen I2C-Knoten einfügen, status = “okay” setzen.
- Hauptknoten: Folgendes nicht verändern.
rk805,system-power-controller:声明RK805具备管理系统下电的功能;
gpio-controller:声明RK805具有GPIO的功能;
#gpio-cells:使⽤者引⽤RK805的GPIO时需要指定的参数个数;
RK805-GPIO referenzieren: gpios = <&rk805 0 GPIO_ACTIVE_LOW>;. Parameter 1 ist fest &rk805, Parameter 2 ist 0 (out1) oder 1 (out2), Parameter 3 die Polarität. Änderbares gpios im Hauptknoten benennt zuerst pmic_int, dann pmic_sleep.
- Regulator-Eigenschaften:
- regulator-name: Versorgungsname möglichst gemäß Schaltplan; Abgleich in regulator_get.
- regulator-min-microvolt / regulator-max-microvolt: minimale/maximale Laufzeitspannung.
- regulator-initial-mode: DCDC-Laufzeitmodus, normalerweise 1; 1 force pwm, 2 auto pwm/pfm.
- regulator-state-mode: DCDC-Schlafmodus, normalerweise 2; dieselben Werte.
- regulator-initial-state: Suspend-Modus, muss 3 sein.
- regulator-boot-on: bei Registrierung einschalten.
- regulator-always-on: Abschalten im Betrieb verbieten und bei Registrierung einschalten.
- regulator-state-enabled: im Schlaf versorgt bleiben; zum Abschalten durch regulator-state-disabled ersetzen.
- regulator-state-uv: Standby-Spannung bei nicht abgeschalteter Versorgung.
Bei gleichen Werten von regulator-min-microvolt und regulator-max-microvolt setzt die Registrierung automatisch diese Spannung und aktiviert die Versorgung. regulator-boot-on oder regulator-always-on aktiviert ebenfalls: Gleiche Grenzwerte setzen die Spannung, unterschiedliche behalten die hardwareseitige PMIC-Einschaltspannung.
- RTC: Zum Abschalten etwa in einem Box-Produkt den Knoten mit status = “disabled” ergänzen. Zum Aktivieren gesamten RTC-Knoten entfernen oder status = “okay” setzen.
- Poweroff
gpio_poweroff {
    compatible = "gpio-poweroff";
    gpios = <&gpio2 GPIO_D2 GPIO_ACTIVE_HIGH>;
    status = "okay";
};
RK805 schaltet die gesamte PMIC durch High an pmic_sleep ab. Diesen Knoten unter der Wurzel ergänzen; gpios ist änderbar und benennt pmic_sleep.
Kernel-4.4-DTS: I2C-Anbindung, Hauptknoten, rtc, pwrkey, gpio und regulator.
&pinctrl {
    pmic {
        pmic_int_l: pmic-int-l {
        rockchip,pins =
            <2 6 RK_FUNC_GPIO &pcfg_pull_up>;   /* gpio2_a6 */
        };
    };
};

&i2c1 {
    status = "okay";
    rk805: rk805@18 {
        compatible = "rockchip,rk805";
        status = "okay";
        reg = <0x18>;
        interrupt-parent = <&gpio2>;
        interrupts = <6 IRQ_TYPE_LEVEL_LOW>;
        pinctrl-names = "default";
        pinctrl-0 = <&pmic_int_l>;
        rockchip,system-power-controller;
        wakeup-source;
        gpio-controller;
        #gpio-cells = <2>;
        rtc {
            status = "disabled";
        };
        pwrkey {
            status = "disabled";
        };
        gpio {
            status = "okay";
        };
        regulators {
            compatible = "rk805-regulator";
            status = "okay";
            #address-cells = <1>;
            #size-cells = <0>;
            vdd_logic: RK805_DCDC1@0 {
                regulator-compatible = "RK805_DCDC1";
                regulator-name = "vdd_logic";
                regulator-init-microvolt = <1100000>;
                regulator-min-microvolt = <712500>;
                regulator-max-microvolt = <1450000>;
                regulator-initial-mode = <0x1>;
                regulator-ramp-delay = <12500>;
                regulator-boot-on;
                regulator-always-on;
                regulator-state-mem {
                    regulator-mode = <0x2>;
                    regulator-on-in-suspend;
                    regulator-suspend-microvolt = <1000000>;
                };
            };

            vdd_arm: RK805_DCDC2@1 {
                .................
            };
            vcc_ddr: RK805_DCDC3@2 {
                .................
            };
            .............................
        };
    };
};
- Vollständigen rk805-Knoten unter dem zugehörigen I2C-Knoten einfügen, status = “okay” setzen.
- Hauptknoten: Folgendes nicht verändern.
compatible = "rockchip,rk805";
reg = <0x18>;
rockchip,system-power-controller;
wakeup-source;
gpio-controller;
#gpio-cells = <2>;
Änderbare Felder gemäß pinctrl-Regeln:
interrupt-parent: GPIO-Controller von pmic_int; interrupts: Pinindex und Polarität darin; pinctrl-names: fest “default”; pinctrl-0: Referenz auf pmic_int aus pinctrl.
- rtc, pwrkey, gpio: Falls in menuconfig gewählt, aber nicht benötigt, entsprechende DTS-Knoten mit status = “disabled” ergänzen. Die Treiber bleiben deaktiviert; mögliche Boot-Fehlermeldungen können ignoriert werden. Zum Aktivieren Knoten entfernen oder status = “okay” setzen.
- Regulator:
- regulator-compatible: Abgleichname bei Registrierung; nicht ändern, sonst Ladefehler.
- regulator-name: Versorgungsname gemäß Hardware; von regulator_get verwendet.
- regulator-init-microvolt: Initialspannung in u-boot, im Kernel unwirksam.
- regulator-min-microvolt / regulator-max-microvolt: Laufzeitminimum/-maximum.
- regulator-initial-mode: Laufzeit-DCDC-Modus, normalerweise 1; 1 force pwm, 2 auto pwm/pfm.
- regulator-mode: Schlafmodus, normalerweise 2; dieselben Werte.
- regulator-initial-state: Suspend-Modus, muss 3 sein.
- regulator-boot-on: bei Registrierung aktivieren.
- regulator-always-on: Abschalten im Betrieb verbieten, bei Registrierung aktivieren.
- regulator-ramp-delay: DCDC-Spannungsanstiegszeit, fest 12500.
- regulator-on-in-suspend: Versorgung im Schlaf behalten; zum Abschalten regulator-off-in-suspend.
- regulator-suspend-microvolt: Standby-Spannung bei aktiver Versorgung.
Kernel 4.19: DTS wie 4.4, jedoch ohne gpio-Unterknoten. Andere Module referenzieren RK805-Pins weiterhin mit gpios = <&rk805 0 GPIO_ACTIVE_LOW>;.
2.4 Funktionsschnittstellen
Die folgenden Schnittstellen decken den üblichen Bedarf ab: regulator ein-/ausschalten sowie Spannung setzen und auslesen.
- Regulator beziehen:
struct regulator *regulator_get(struct device *dev, const char *id). dev darf NULL sein; id entspricht regulator-name in der DTS.
- Regulator freigeben:
void regulator_put(struct regulator *regulator)
- Regulator einschalten:
int regulator_enable(struct regulator *regulator)
- Regulator ausschalten:
int regulator_disable(struct regulator *regulator)
- Spannung lesen:
int regulator_get_voltage(struct regulator *regulator)
- Spannung setzen:
int regulator_set_voltage(struct regulator *regulator, int min_uV, int max_uV). Der Aufrufer muss min_uV = max_uV gewährleisten.
- Beispiel
struct regulator *rdev_logic;

rdev_logic = regulator_get(NULL, "vdd_logic");          // 获取vdd_logic
regulator_enable(rdev_logic);                           // 使能vdd_logic
regulator_set_voltage(rdev_logic, 1100000, 1100000);    // 设置电压1.1v
regulator_disable(rdev_logic);                          // 关闭vdd_logic
regulator_put(rdev_logic);                              // 释放vdd_logic
Kernel 4.4 und 4.19 bieten auch devm_-Regulator-Schnittstellen zur Ressourcenverwaltung.
3. Debugging
3.1 Kernel 3.10
Die PMIC-Treiberlogik ist einfach; entscheidend sind Registerwerte. Knoten: /sys/rk816/rk816_test. Lesen: echo r [addr] > /sys/rk816/rk816_test. Schreiben: echo w [addr] [value] > /sys/rk816/rk816_test. Beispiel echo r 0x2f > /sys/rk816/rk816_test liest 0x2f, im Beispiel 0x9b.
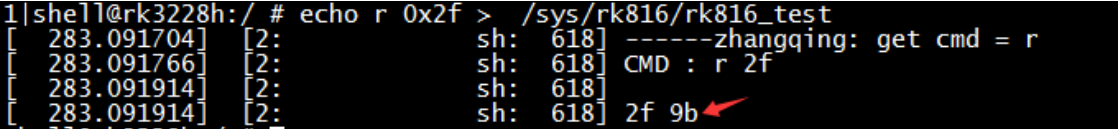
Transkription lesbarer Bildinhalte (Quellbeispiel; unlesbare abgeschnittene Randfragmente werden nicht geraten):
1|shell@rk3228h:/ # echo r 0x2f > /sys/rk816/rk816_test
[  283.091704]  [2:             sh:  618] ------zhangqing: get cmd = r
[  283.091766]  [2:             sh:  618] CMD : r 2f
[  283.091914]  [2:             sh:  618]
[  283.091914]  [2:             sh:  618] 2f 9b
Originalabbildung aus chinesischem PDF — p.14
echo w 0x2f 0x9c > /sys/rk816/rk816_test setzt Register 0x2f auf 0x9c.
Nach dem Schreiben erneut lesen, um den Erfolg zu überprüfen.
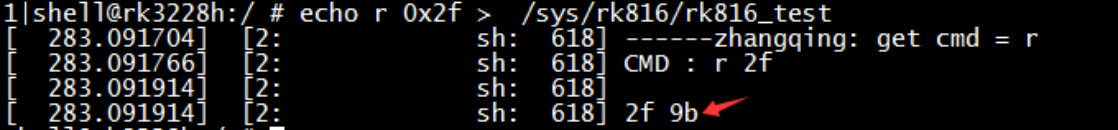
Transkription lesbarer Bildinhalte (Quellbeispiel; unlesbare abgeschnittene Randfragmente werden nicht geraten):
1|shell@rk3228h:/ # echo r 0x2f > /sys/rk816/rk816_test
[  283.091704]  [2:             sh:  618] ------zhangqing: get cmd = r
[  283.091766]  [2:             sh:  618] CMD : r 2f
[  283.091914]  [2:             sh:  618]
[  283.091914]  [2:             sh:  618] 2f 9b
Originalabbildung aus chinesischem PDF — p.15
3.2 Kernel 4.4
Befehlssyntax wie 3.10, aber unter 4.4 lautet der Pfad /sys/rk8xx/rk8xx_dbg.
3.3 Kernel 4.19
Siehe Befehle für Kernel 4.4.
Redaktionshinweis: Die Spannungstabelle enthält 0.737.5; mutmaßlicher Tippfehler unverändert übernommen. Registerbilder sind Quellbeispiele, keine ArmSoM-Messungen.