
ArmSoM 适用说明
本文介绍 Rockchip 平台以太网 GMAC 接口的 PTP1588 功能,完整依据 16 页英文 V1.0.0 PDF 整理。未提供对应中文 PDF;中文、俄文均为英文技术正文的完整翻译。三语使用英文 PDF 的全部六张原图,原图中部分中文标签及仪器界面保持原样。
本文为 ArmSoM 平台参考,不是板级验证报告。下表沿用原文列出的 SoC 和内核版本“ALL”;这是原稿适用表述,不等于已经确认所有内核、所有 ArmSoM 板卡都支持全部功能。应逐项核对板卡、以太网/PHY 接线、SDK/BSP、驱动、clk_ptp_ref、PPS 引脚复用和实际 PTP 时钟。第 4 章另介绍 RK2118 的 RT-Thread。未在硬件上执行命令、同步时钟或应用补丁;日志、波形及亚微秒结果均为原文示例,并非 ArmSoM 实测。
| 原文芯片 | 原文内核范围 |
|---|---|
| RK3588, RK3576, RK3568, RK3506, RV1126, RK2118 | ALL |
原文疑点已保留并记录:§1.3 的 IPv6 地址串、第 2 章的 phy2sys 名称、§2.2 的 CST/UTC 方向表述、gPTP 英文全称以及日志首个巨大 RMS 值。不能把这些信息静默视为已验证配置;具体页码及仅限提取/排版的修复见校对记录。
校对记录 · ArmSoM · Rockchip Linux
1. PTP1588 实现原理
PTP1588 即网络测量与控制系统的精密时间协议标准,其基本作用是让分布式网络中的所有时钟与最精确的时钟同步。它定义了 PTP(Precision Time Protocol,精密时间协议),用于使标准以太网或其他支持组播的终端设备达到亚微秒级同步。IEEE PTP1588 用于要求时钟精度高于 NTP 的本地分布式系统。GMAC 控制器支持 PTP1588 v1 和 v2。
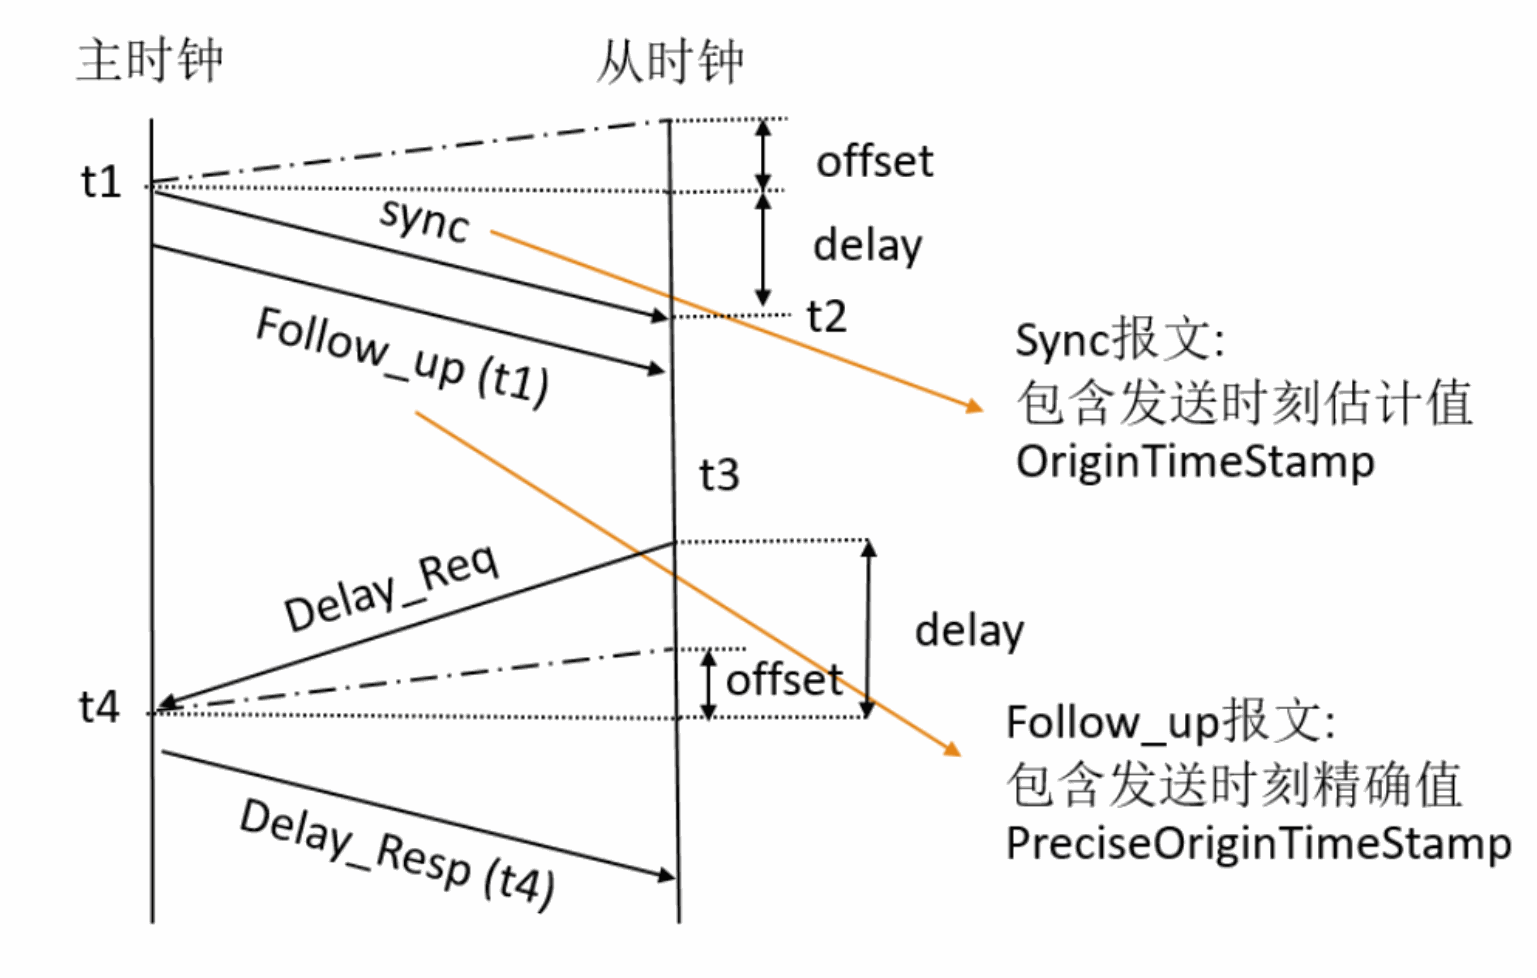
常见的 PTP1588 同步流程采用延迟请求—响应机制(Delay Request-Response Mechanism):
1.1 延迟响应机制的报文收发流程
延迟请求—响应时序图 — 英文 PDF, p.4.
- 主设备定期向其所有节点广播 PTP 同步报文。该报文在 t1 时刻离开主设备系统;在 GMII 或 MII 以太网端口处记录报文发出的时刻 t1。
- 从设备接收同步报文,使用自己的时间基准捕获准确的接收时刻 t2。
- 主设备向从设备发送包含 t1 信息的 Follow_up 报文,以供后续使用。由于 Sync 报文本身无法携带其准确的离开时刻,Sync 报文的精确发送时间戳 t1 被封装到随后发出的 Follow_up 报文中,传递给从时钟。
- 从设备向主设备发送 Delay_Req 报文,并记录报文离开 GMII 或 MII 接口的准确时刻 t3。
- 主设备接收该报文,并捕获报文进入其系统的准确时刻 t4。
- 主设备通过 Delay_Resp 报文将 t4 信息发送给从设备。
- 从设备使用 t1、t2、t3、t4 这四个值,将本地时间基准同步到主设备的时间基准。
1.2 时钟偏差与网络时延
offset:时钟偏差,即主从时钟之间的时间差。
delay:网络时延,即报文在网络中传输造成的延迟。
从时钟可利用 t1、t2、t3、t4 四个精确时间戳,计算主从时钟偏差 offset 与传输时延 delay:
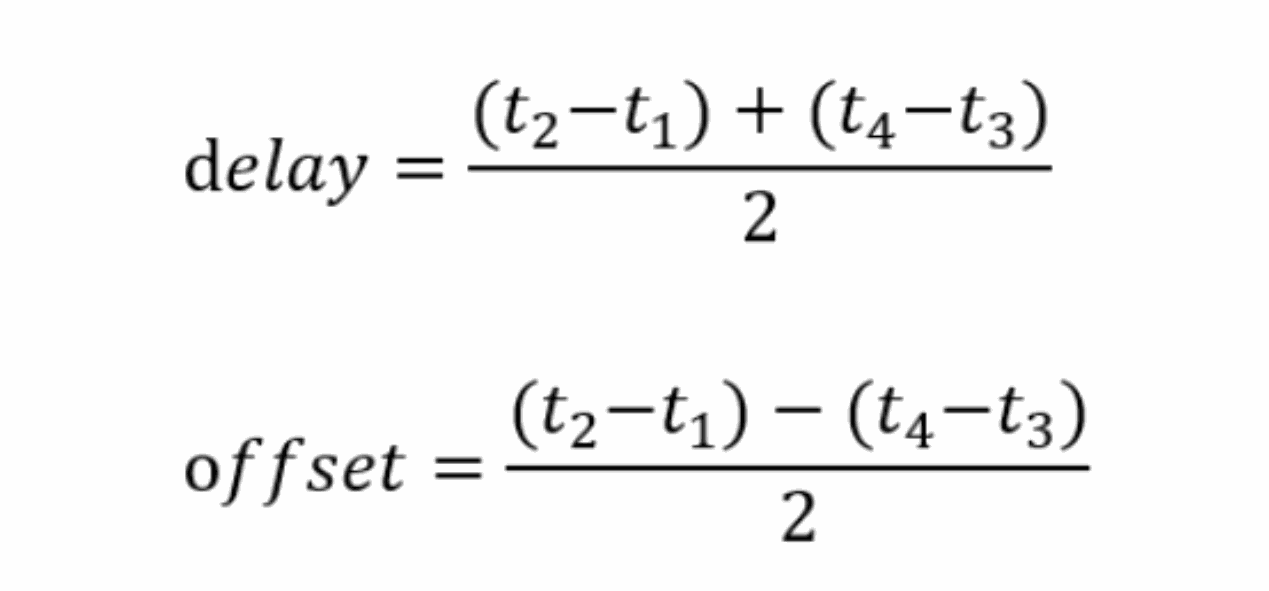
网络时延与时钟偏差公式 — 英文 PDF, p.5.
delay  = ((t2 - t1) + (t4 - t3)) / 2
offset = ((t2 - t1) - (t4 - t3)) / 2
从时钟获得 offset 和 delay 后,可通过修正本地时钟实现时间同步。
1.3 PTP 报文
通过 IPv4 传输的 PTP 报文
IEEE 1588 v1 允许使用下列 IPv4 组播地址:
224.0.1.129224.0.1.130224.0.1.131224.0.1.132
IEEE 1588 v2 的 IP 组播地址:
- PTP Primary multicast address:
224.0.1.129 - PTP Pdelay multicast address:
224.0.0.107
通过 IPv6 传输的 PTP 帧,原文列出的十六进制地址为:
- PTP Primary multicast address:
FF0x:0:0:0:0:0:0:0:0:181 - PTP Pdelay multicast address:
FF02:0:0:0:0:0:0:0:0:6B
通过以太网传输的 PTP 报文
所有 PTP 报文均可使用以下任一组播地址:
01-1B-19-00-00-0001-80-C2-00-00-0E
1.4 GMAC PTP1588 工作原理
GMAC PTP1588 的系统时间发生器使用参考时钟 clk_ptp_ref 更新,该时钟是捕获 *GMII/RMII 接口收发以太网报文快照(时间戳)的时间源。
系统时间包含两部分,分别存放于 MAC_System_Time_Seconds 和 MAC_System_Time_Nanoseconds 寄存器中。纳秒字段支持以下两种模式:
数字翻转模式(Digital rollover mode):纳秒字段最大值为 0x3B9A_C9FF,即 (10^9-1) 纳秒。
二进制翻转模式(Binary rollover mode):纳秒字段到达 0x7FFF_FFFF 后翻转并使秒字段递增,每位精度约为 0.466 ns。
通过设置 TSUPDT 位更新系统时间。设置前,需要在 MAC_System_Time_Seconds_Update 和 MAC_System_Time_Nanoseconds_Update 寄存器中给出要增加或减去的指定值。
如果仅直接更新系统时间,这种方法的抖动误差较大,因此硬件提供了更精确的时间更新方法。
GMAC 系统时间累加器与增量寄存器 — 英文 PDF, p.7.
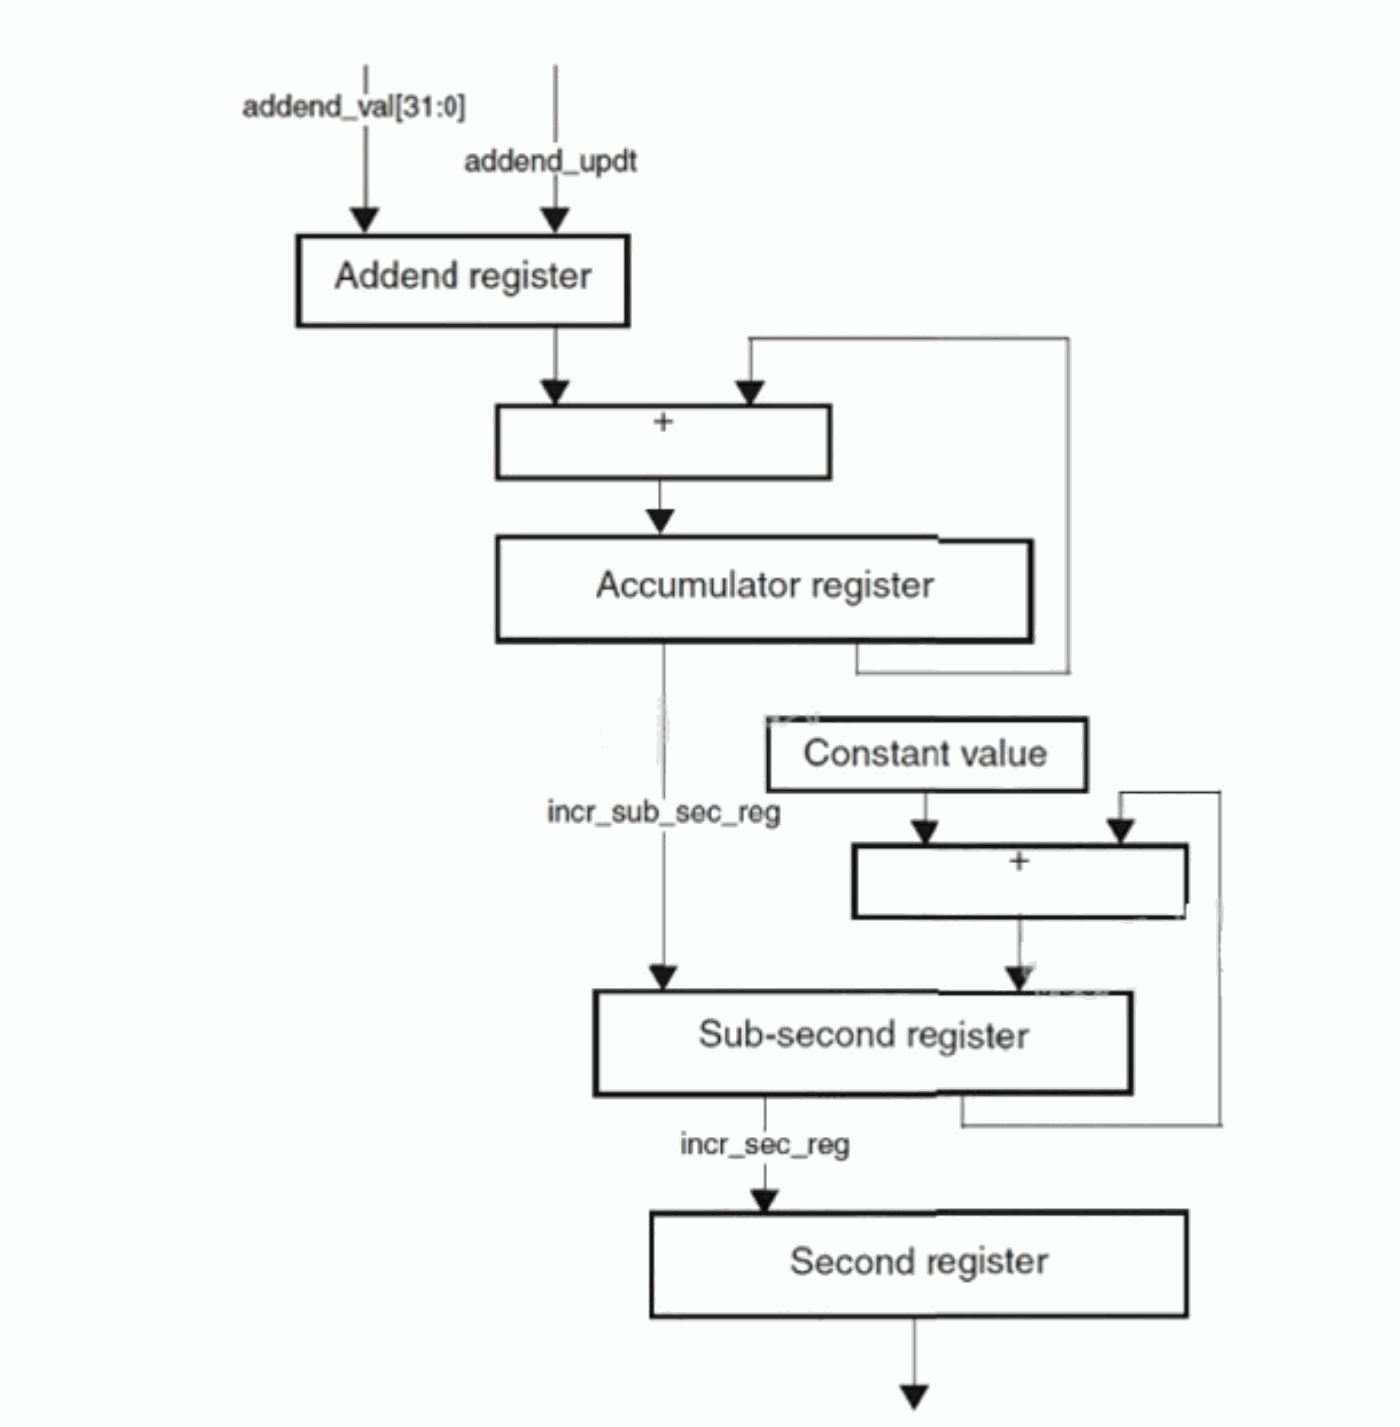
如上图所示,GMAC PTP1588 的系统时间修正方法是在一段时间内校正 clk_ptp_ref 相对主时钟的频率偏移或频率漂移(IEEE 1588-2002 中定义)。这有助于维持时间线性,避免在 PTP 同步报文间隔内使参考时间出现剧烈变化或较大抖动。累加器不断累加 addend 寄存器的内容,累加产生的进位作为系统时间计数器递增的脉冲。累加器为 32 位寄存器,可充当高精度倍频器或分频器。
通常先设置默认 addend 值,例如 0x80000000,这样每两个 clk_ptp_ref 周期,32 位累加器便溢出一次。图中可见,累加器溢出时,Sub-second 寄存器增加 incr_sub_sec 寄存器配置的一个单位。若时钟为 100M,则 MAC_Sub_Second_Increment 应设置为两倍时钟周期,即 0x14。这适用于数字模式,二进制模式还需要转换。数字模式增长到 0x3B9A_C9FF 时,Second 寄存器递增 1,表示累计了 1s;二进制模式则在增长到 0x7FFF_FFFF 时使 Second 寄存器递增 1。
执行 PTP1588 同步时,每个 clk_ptp_ref 周期都把 addend 寄存器的值加到累加器中。修改 addend 值会影响 Sub-second 的累加,可简单理解为修改 PTP 时钟,最终影响系统时间的变化。软件必须根据同步报文计算频率漂移,并相应更新 addend 寄存器。
1.5 GMAC PTP1588 时间戳获取
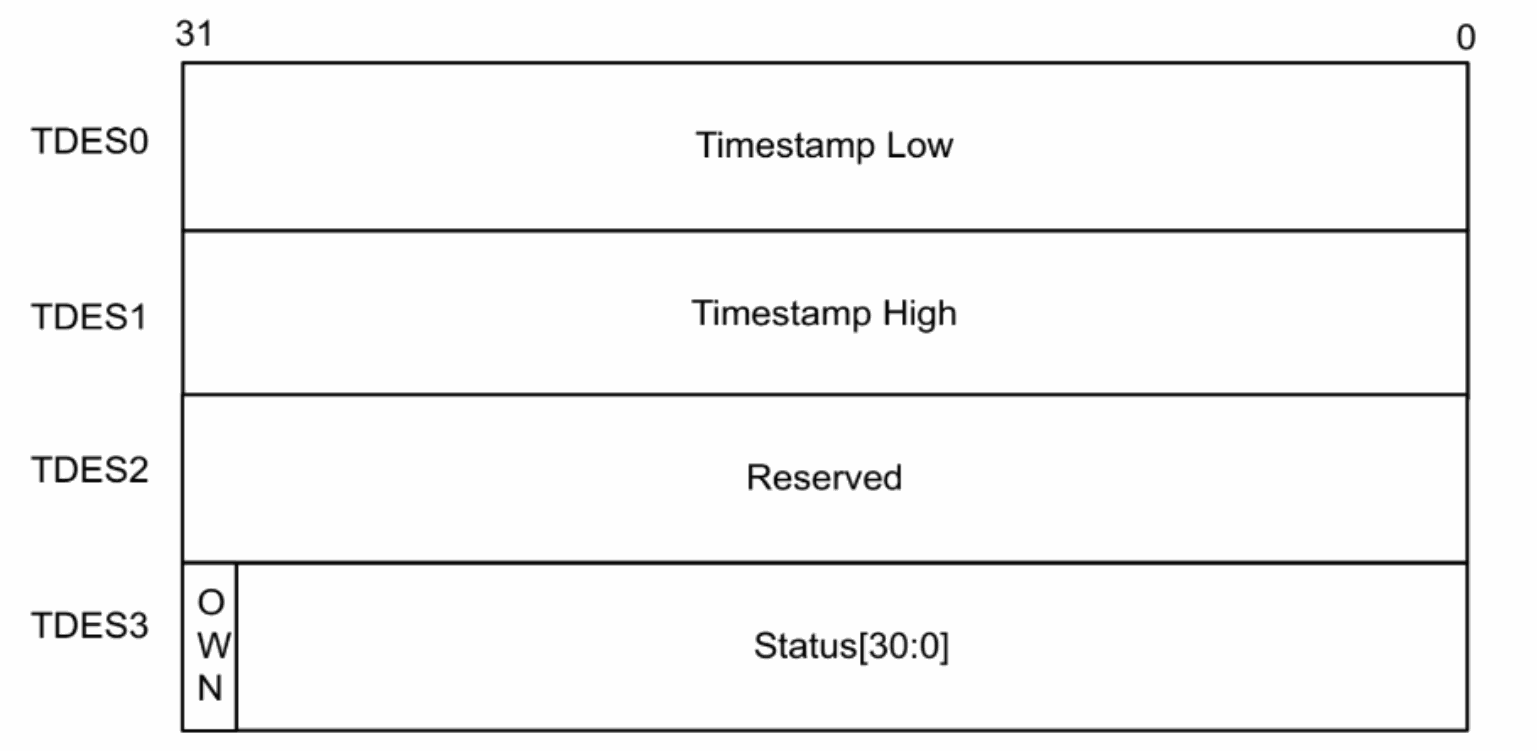
从延迟响应机制的收发流程可知,准确获取报文通过网卡发送和接收的时刻至关重要。硬件实现中,GMAC 在收发网络报文时,将当时的系统时间戳保存到指定内存中;该内存就是对应报文的发送或接收描述符,例如下面的 TX 描述符:
TX 描述符时间戳布局 — 英文 PDF, p.8.
| 描述符字 | 位 | 含义 |
|---|---|---|
| TDES0 | 31:0 | 时间戳低字 |
| TDES1 | 31:0 | 时间戳高字 |
| TDES2 | 31:0 | 保留 |
| TDES3 | 31 | OWN |
| TDES3 | 30:0 | Status[30:0] |
代码片段:
static inline void dwmac4_get_timestamp(void *desc, u32 ats, u64 *ts)
{
    struct dma_desc *p = (struct dma_desc *)desc;
    u64 ns;
    ns = le32_to_cpu(p->des0);
    /* convert high/sec time stamp value to nanosecond */
    ns += le32_to_cpu(p->des1) * 1000000000ULL;
    *ts = ns;
}
硬件在接收和发送时为哪些报文保存时间戳,需要在 MAC_Timestamp_Control 寄存器中设置。
2. PTP1588 测试
使用 ethtool 检查是否支持硬件时间戳;支持时,参数列表中应包含:
SOF_TIMESTAMPING_RAW_HARDWARE
SOF_TIMESTAMPING_TX_HARDWARE
SOF_TIMESTAMPING_RX_HARDWARE
root@linaro-alip:/# ethtool -T eth0
Time stamping parameters for eth0:
Capabilities:
        hardware-transmit (SOF_TIMESTAMPING_TX_HARDWARE)
        software-transmit (SOF_TIMESTAMPING_TX_SOFTWARE)
        hardware-receive (SOF_TIMESTAMPING_RX_HARDWARE)
        software-receive (SOF_TIMESTAMPING_RX_SOFTWARE)
        software-system-clock (SOF_TIMESTAMPING_SOFTWARE)
        hardware-raw-clock (SOF_TIMESTAMPING_RAW_HARDWARE)
PTP Hardware Clock: 0
Hardware Transmit Timestamp Modes:
        off
        on
Hardware Receive Filter Modes:
        none
        all
        ptpv1-l4-event
        ptpv1-l4-sync
        ptpv1-l4-delay-req
        ptpv2-l4-event
        ptpv2-l4-sync
        ptpv2-l4-delay-req
        ptpv2-event
        ptpv2-sync
常用测试软件包括 Linuxptp 提供的 ptp4l、phy2sys。ptp4l 通过硬件时间戳使 PTP 硬件时钟与主时钟同步,或通过软件时间戳使系统时钟与主时钟同步;phc2sys 用于同步系统时钟和网卡硬件时钟,仅用于硬件时间戳模式。其他测试软件还包括 ptpd2 等。
2.1 ptp4l 测试
从端:
ptp4l -i eth0 -m -H -s
主端:
ptp4l -i eth0 -m -H
ptp4l[420.071]: selected /dev/ptp0 as PTP clock
ptp4l[420.077]: port 1 (eth0): new foreign master 54e1ad.fffe.dfa454-1
ptp4l[424.077]: selected best master clock 54e1ad.fffe.dfa454
ptp4l[424.078]: port 1 (eth0): LISTENING to UNCALIBRATED on RS_SLAVE
ptp4l[425.084]: master offset -1466 s2 freq -20216 path delay 13117
ptp4l[425.084]: port 1 (eth0): UNCALIBRATED to SLAVE on MASTER_CLOCK_SELECTED
ptp4l[426.084]: master offset -6 s2 freq -19196 path delay 13117
ptp4l[427.085]: master offset 491 s2 freq -18701 path delay 13020
ptp4l[428.084]: master offset 330 s2 freq -18714 path delay 13026
ptp4l[429.084]: master offset 365 s2 freq -18580 path delay 13041
ptp4l[430.084]: master offset 116 s2 freq -18720 path delay 13050
ptp4l[431.084]: master offset 30 s2 freq -18771 path delay 13041
ptp4l[432.084]: master offset 24 s2 freq -18768 path delay 13032
ptp4l[433.084]: master offset 29 s2 freq -18756 path delay 13032
ptp4l[434.084]: master offset 39 s2 freq -18737 path delay 13032
ptp4l[435.084]: master offset -71 s2 freq -18836 path delay 13032
ptp4l[437.085]: master offset 201 s2 freq -18585 path delay 13015
ptp4l[438.085]: master offset -70 s2 freq -18796 path delay 13021
ptp4l[439.085]: master offset -30 s2 freq -18777 path delay 13041
ptp4l[440.085]: master offset 29 s2 freq -18727 path delay 13032
ptp4l[441.085]: master offset -41 s2 freq -18788 path delay 13037
ptp4l[442.085]: master offset -61 s2 freq -18820 path delay 13037
ptp4l[443.085]: master offset 54 s2 freq -18723 path delay 13007
ptp4l[444.085]: master offset -31 s2 freq -18792 path delay 13007
ptp4l[445.085]: master offset -6 s2 freq -18777 path delay 13007
ptp4l[446.085]: master offset 61 s2 freq -18711 path delay 13045
ptp4l[447.085]: master offset -89 s2 freq -18843 path delay 13045
ptp4l[448.085]: master offset 41 s2 freq -18740 path delay 13030
ptp4l[449.085]: master offset -4 s2 freq -18772 path delay 13030
ptp4l[450.085]: master offset -47 s2 freq -18817 path delay 13023
ptp4l[451.085]: master offset 5 s2 freq -18779 path delay 13026
ptp4l[452.085]: master offset 55 s2 freq -18727 path delay 13026
ptp4l[453.085]: master offset 93 s2 freq -18673 path delay 13023
ptp4l[454.085]: master offset -57 s2 freq -18795 path delay 13023
ptp4l[455.086]: master offset -32 s2 freq -18787 path delay 13023
ptp4l[456.085]: master offset 33 s2 freq -18732 path delay 13023
ptp4l[457.086]: master offset -26 s2 freq -18781 path delay 13037
ptp4l[458.086]: master offset -55 s2 freq -18817 path delay 13026
ptp4l[459.086]: master offset -5 s2 freq -18784 path delay 13026
ptp4l[460.086]: master offset -33 s2 freq -18813 path delay 13024
master offset 表示主从端点的时间差,单位为纳秒(ns)。s0、s1、s2 表示 1588 协议的不同状态:s0 为未锁定,s1 为正在同步,s2 为已锁定。freq 是时钟频率调整量,单位为十亿分之一(ppb);path delay 是主时钟同步报文的预计传输时延,单位为纳秒,可通过 E2E 或 P2P 方法测量,默认采用 E2E。
2.2 同步系统时钟
将网卡时钟与操作系统时钟同步:
主时钟
sudo phc2sys -m -s CLOCK_REALTIME -c end0 -w &
sudo ptp4l -i end0 -m -H
从时钟
phc2sys -m -s eth0 -c CLOCK_REALTIME -w --step_threshold=1 &
ptp4l -i eth0 -m -H -s
同步前两块板卡的时间:
root@linaro-alip:/# date
July 8, 2024, Monday, 19:48:25 CST
root@buildroot:/# date
Thu Jan 1 00:14:02 UTC 1970
同步后两块板卡的时间(原文称“中国标准时间 CST 比协调世界时 UTC 落后 8 个时区”,该方向表述与下面示例不一致,按原文保留并列入待核对):
root@linaro-alip:/# date
July 8, 2024, Monday, 19:51:52 CST
root@buildroot:/# date
Mon Jul 8 11:51:52 UTC 2024
2.3 gPTP 测试
原文将 gPTP 展开为 general precise time protocol。gPTP 是 PTP 的衍生协议,也称为 802.1AS,目的是使局域网内所有节点在时间上保持同步。gPTP 基于二层(L2)传播,因此只能在局域网内传播。
从端:
ptp4l -i eth0 -m -H -f ./gPTP.cfg --step_threshold=1 -s
主端:
ptp4l -i end0 -m -H -f ./gPTP.cfg --step_threshold=1
ptp4l[196.636]: selected /dev/ptp0 as PTP clock -f gPTP.cfg --step_threshold=1 -s
ptp4l[196.670]: port 1 (eth0): INITIALIZING to LISTENING on INIT_COMPLETE
ptp4l[196.671]: port 0 (/var/run/ptp4l): INITIALIZING to LISTENING on INIT_COMPLETE
ptp4l[196.671]: port 0 (/var/run/ptp4lro): INITIALIZING to LISTENING on INIT_COMPLETE
ptp4l[200.262]: port 1 (eth0): new foreign master 9ae370.fffe.1cb4e0-1
ptp4l[200.547]: selected local clock 568583.fffe.b70879 as best master
ptp4l[202.262]: selected best master clock 9ae370.fffe.1cb4e0
ptp4l[202.262]: port 1 (eth0): LISTENING to UNCALIBRATED on RS_SLAVE
ptp4l[202.942]: port 1 (eth0): UNCALIBRATED to SLAVE on MASTER_CLOCK_SELECTED
ptp4l[203.568]: rms 853264659523145600 max 1706529319046291712 freq -4554 +/- 1736 delay 15780 +/- 0
ptp4l[204.570]: rms 305 max 360 freq -5595 +/- 53 delay 15780 +/- 0
ptp4l[205.571]: rms 205 max 290 freq -5713 +/- 37 delay 15770 +/- 0
ptp4l[206.573]: rms 53 max 129 freq -5592 +/- 58 delay 15769 +/- 0
ptp4l[207.574]: rms 46 max 85 freq -5572 +/- 63 delay 15765 +/- 0
ptp4l[208.576]: rms 62 max 115 freq -5510 +/- 73 delay 15765 +/- 0
ptp4l[209.577]: rms 52 max 95 freq -5502 +/- 66 delay 15765 +/- 0
ptp4l[210.579]: rms 49 max 75 freq -5545 +/- 66 delay 15765 +/- 0
ptp4l[211.580]: rms 56 max 115 freq -5506 +/- 75 delay 15765 +/- 0
ptp4l[212.582]: rms 42 max 65 freq -5552 +/- 53 delay 15765 +/- 0
ptp4l[213.584]: rms 53 max 114 freq -5553 +/- 72 delay 15774 +/- 0
ptp4l[214.585]: rms 51 max 106 freq -5513 +/- 66 delay 15774 +/- 0
ptp4l[215.587]: rms 59 max 74 freq -5552 +/- 81 delay 15774 +/- 0
ptp4l[216.588]: rms 57 max 96 freq -5503 +/- 71 delay 15764 +/- 0
ptp4l[217.590]: rms 50 max 99 freq -5566 +/- 62 delay 15779 +/- 0
ptp4l[218.591]: rms 68 max 101 freq -5538 +/- 93 delay 15779 +/- 0
ptp4l[219.593]: rms 66 max 106 freq -5538 +/- 91 delay 15774 +/- 0
ptp4l[220.595]: rms 56 max 106 freq -5551 +/- 78 delay 15774 +/- 0
ptp4l[221.596]: rms 55 max 84 freq -5575 +/- 72 delay 15784 +/- 0
ptp4l[222.598]: rms 36 max 71 freq -5539 +/- 47 delay 15789 +/- 0
ptp4l[223.599]: rms 53 max 76 freq -5561 +/- 74 delay 15784 +/- 0
ptp4l[224.601]: rms 65 max 116 freq -5533 +/- 87 delay 15784 +/- 0
ptp4l[225.602]: rms 64 max 136 freq -5577 +/- 86 delay 15784 +/- 0
ptp4l[226.604]: rms 66 max 136 freq -5538 +/- 88 delay 15784 +/- 0
ptp4l[227.606]: rms 46 max 61 freq -5553 +/- 63 delay 15779 +/- 0
ptp4l[228.607]: rms 58 max 139 freq -5547 +/- 80 delay 15779 +/- 0
ptp4l[229.609]: rms 42 max 61 freq -5553 +/- 58 delay 15779 +/- 0
这里显示偏差的均方根(RMS),以得到更平滑的表示。
3. PPS
3.1 固定 PPS
PPS 即 Pulse-Per-Second(每秒脉冲)。默认情况下 GMAC 工作于固定 PPS 输出模式,间隔为 1 秒。可通过 MAC_PPS_Control 寄存器的 PPSCTRL0 字段改变 PPS 输出频率。 在此模式下,只要正确配置 iomux,就可以测试 PPS 脉冲输出信号。PPSCTRL 默认值为 0000,每秒输出一个脉冲,脉宽为一个 clk_ptp_ref 周期。
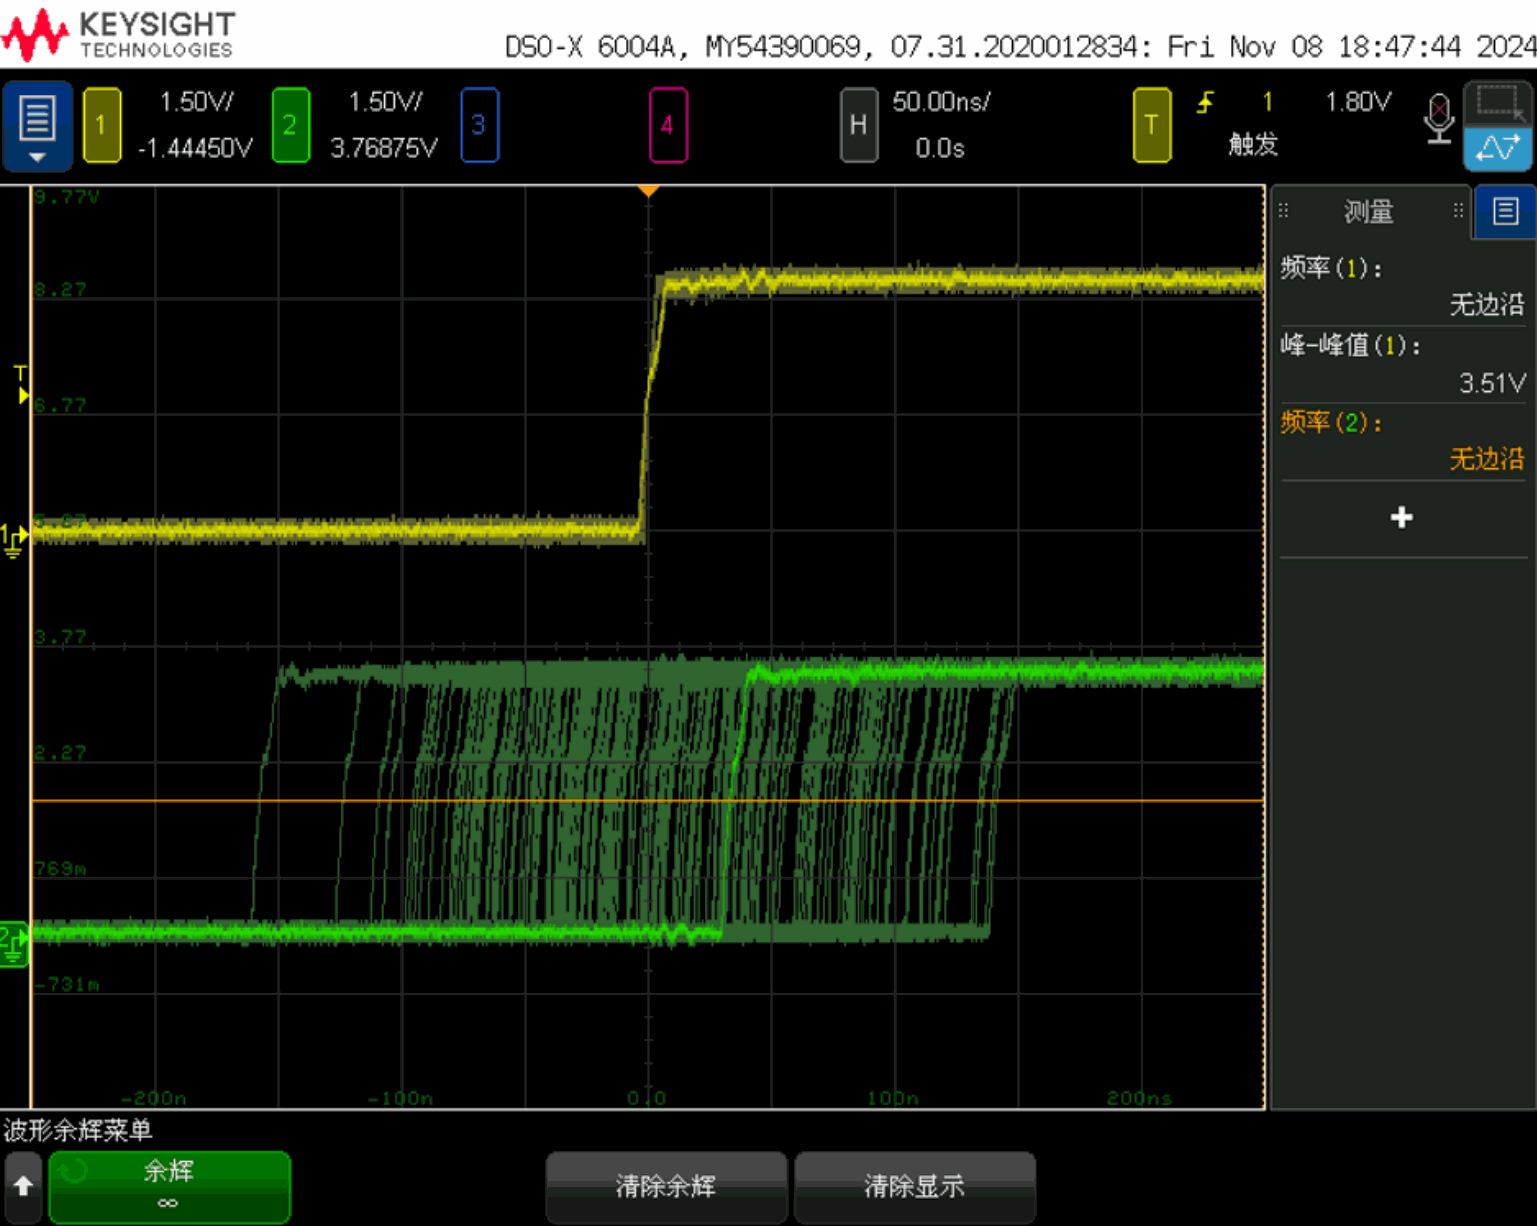
原文 PPS 残余抖动示波器截图 — 英文 PDF, p.13.
上图是原文测试现象:两个设备通过 PTP1588 同步后,经过一段时间在示波器上观察它们的 PPS 输出信号,抖动残差时间与 ptp4l 测得的 master offset 时间差基本一致。
3.2 二进制模式与数字模式
前文已说明两种模式在系统时间更新方面的区别。PPS 输出在这两种模式下的频率和占空比也不同。其他 PPSCTRL 值对应的输出频率如下:
| PPSCTRL | 二进制翻转模式 | 数字翻转模式 |
|---|---|---|
| 0001 | 2 Hz | 1 Hz |
| 0010 | 4 Hz | 2 Hz |
| 0011 | 8 Hz | 4 Hz |
| 0100 | 16 Hz | 8 Hz |
| … | … | … |
| 1111 | 32.768 KHz | 16.384 KHz |
二进制翻转模式下,PPS 输出 ptp_pps_o 在上述频率下的占空比为 50%。
数字翻转模式下,PPS 输出频率是平均值,实际时钟频率会变化,并每秒同步一次。例如:
当 PPSCTRL = 0001 时,PPS(1 Hz)的低电平持续 537 毫秒,高电平持续 463 毫秒。
当 PPSCTRL = 0010 时,PPS(2 Hz)的序列为:第一个时钟周期为 537 毫秒,占空比为 50%;第二个时钟周期为 463 毫秒,其中低电平 268 毫秒、高电平 195 毫秒。
当 PPSCTRL = 0011 时,PPS(4 Hz)的序列为:前三个时钟周期均为 268 毫秒,占空比 50%;第四个时钟周期为 195 毫秒,其中低电平 134 毫秒、高电平 61 毫秒。
因此,数字模式的 PPS 输出周期不均匀;如果需要均匀周期,应配置为二进制模式。
注意:当 PPSCTRL >= 1 时,PPS 信号从低电平开始,也就是以下降沿对齐:
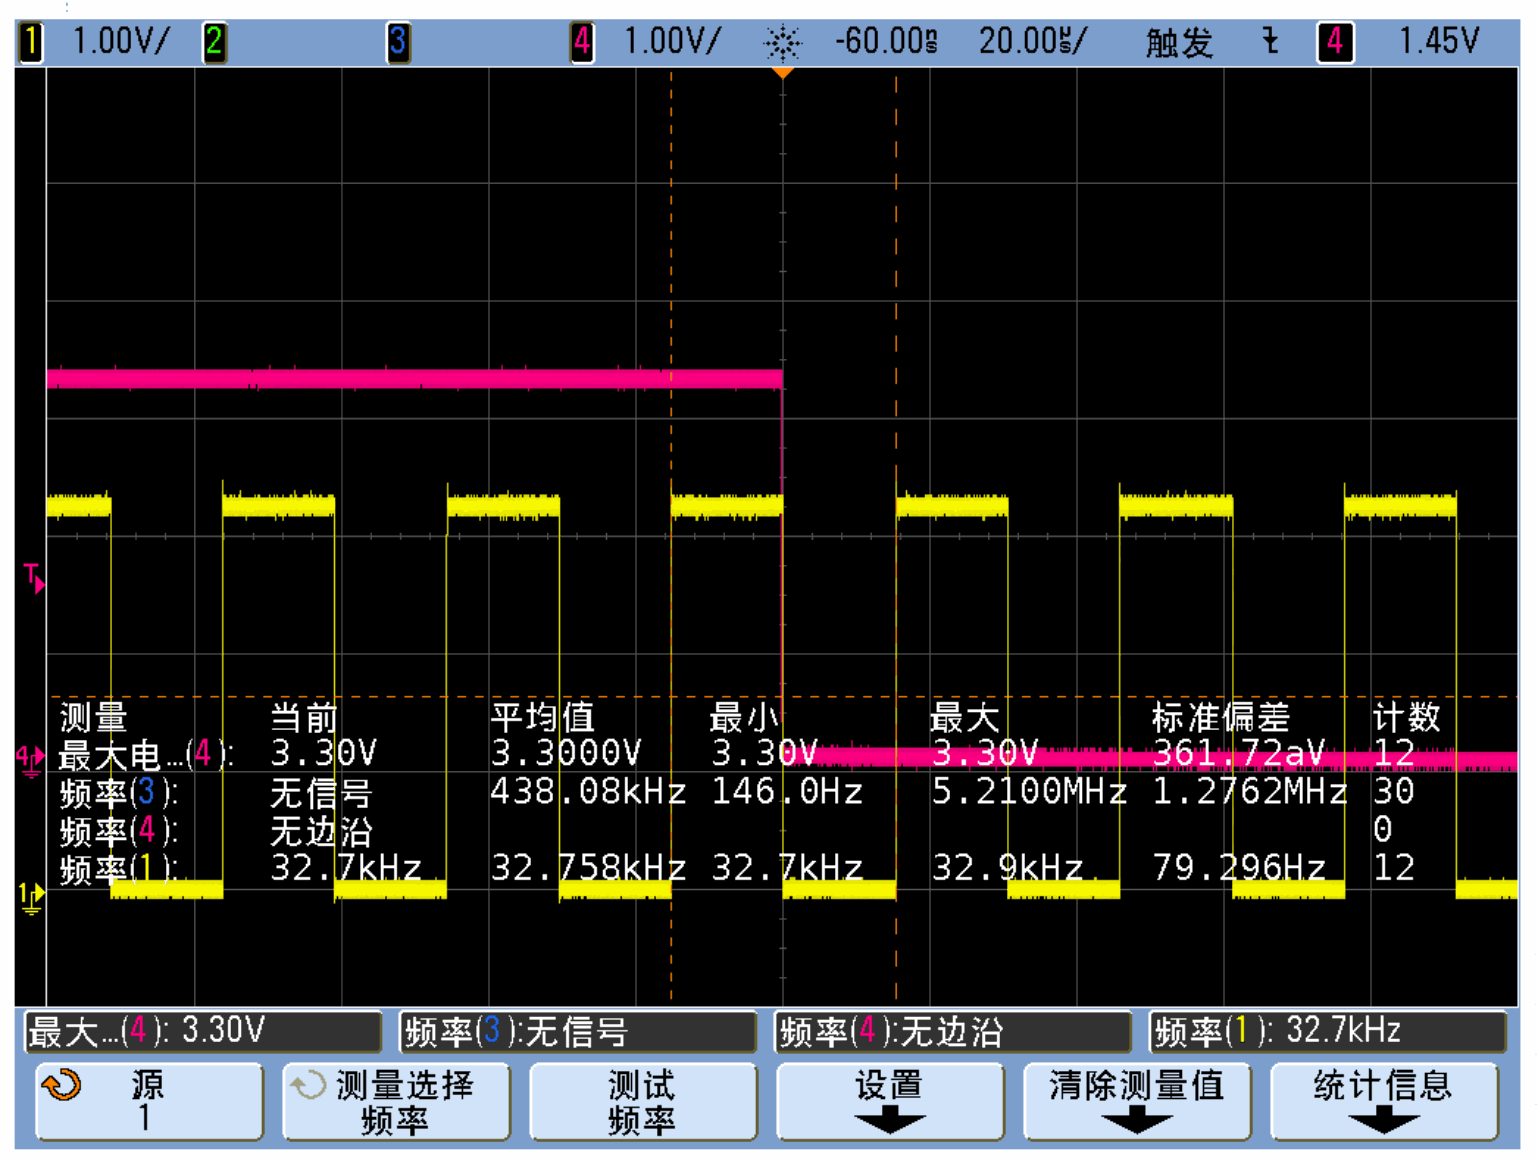
原文 PPS 下降沿对齐波形 — 英文 PDF, p.14.
3.3 灵活 PPS
与按固定秒数输出脉冲的固定 PPS 相比,Flex PPS 可更灵活地配置起始时间、占空比、频率等。
启用 PPS:
echo "0 0 0 1 1" > /sys/class/ptp/ptp0/period
也可以设置 PPS 的起始时刻,例如 100s:
echo "0 100 0 1 1" > /sys/class/ptp/ptp0/period
两设备完成时间同步后,再启动 PPS。
在后台运行 ptp4l:
ptp4l -i eth0 -m -H &
ptp4l -i eth0 -m -H -s &
约定在同一时刻启动 PPS,例如 200s,并分别在两台设备输入:
echo "0 200 0 1 1" > /sys/class/ptp/ptp0/period
把两设备的 PPS 信号同时接入同一台示波器。当 GMAC 系统时间等于 200s 时,两路 PPS 同时开始输出。原文测得的两路抖动时间为百纳秒量级,与 ptp4l 测试数据一致;这是原文结果,并非 ArmSoM 实测。
3.4 支持 PPS 的芯片
原文说明:在支持 PTP1588 的芯片中,除 RK3568 和 RV1126 外,其他芯片当前均支持 PPS 功能。
4. RT-Thread 下的 PTP1588 功能
除 Linux 外,RT-Thread 也可支持 PTP1588 功能,例如 RK2118 使用 RT-Thread。
5. 常见问题
5.1 TX 超时
部分版本的 ptp4l 可能出现 timed out while polling for tx timestamp 错误。可把 ptp4l.conf 中的 tx_timestamp_timeout 改为 400,再通过 -f 指定修改后的配置文件;也可直接使用以下命令参数:
--tx_timestamp_timeout=400
5.2 4.19 内核不支持主模式
应用以下原文补丁:
diff --git a/drivers/net/ethernet/stmicro/stmmac/stmmac_main.c b/drivers/net/ethernet/stmicro/stmmac/stmmac_main.c
index 0511062a9e0d..1e6078a17511 100644
--- a/drivers/net/ethernet/stmicro/stmmac/stmmac_main.c
+++ b/drivers/net/ethernet/stmicro/stmmac/stmmac_main.c
@@ -644,7 +644,8 @@ static int stmmac_hwtstamp_set(struct net_device *dev, struct ifreq *ifr)
 			config.rx_filter = HWTSTAMP_FILTER_PTP_V2_EVENT;
 			ptp_v2 = PTP_TCR_TSVER2ENA;
 			snap_type_sel = PTP_TCR_SNAPTYPSEL_1;
-			ts_event_en = PTP_TCR_TSEVNTENA;
+			if (priv->synopsys_id < DWMAC_CORE_4_10)
+				ts_event_en = PTP_TCR_TSEVNTENA;
 			ptp_over_ipv4_udp = PTP_TCR_TSIPV4ENA;
 			ptp_over_ipv6_udp = PTP_TCR_TSIPV6ENA;
 			ptp_over_ethernet = PTP_TCR_TSIPENA;