
Anwendbarkeit auf ArmSoM
Dieses Dokument beschreibt die Nutzung der PTP1588-Funktion der Ethernet-GMAC-Schnittstelle auf der Rockchip-Plattform. Der vollständige Artikel folgt dem englischen PDF V1.0.0 mit 16 Seiten; ein entsprechendes chinesisches PDF wurde nicht bereitgestellt. Chinesisch, Russisch und diese deutsche Fassung übersetzen diese Quelle vollständig. Alle sechs Abbildungen sämtlicher Sprachfassungen stammen aus dem englischen PDF; dessen Diagramme und Messgerätescreenshots enthalten teilweise chinesische Beschriftungen.
Dies ist eine ArmSoM-Plattformreferenz, kein Bericht über die Validierung eines Boards. Die folgende Produkttabelle der Quelle nennt SoCs und gibt für Kernel-Versionen „ALL“ an. Dies beschreibt den Geltungsbereich der Quelle und ist keine geprüfte Aussage, dass jeder Kernel oder jedes ArmSoM-Board alle Funktionen unterstützt. Prüfen Sie das konkrete Board, Ethernet-/PHY-Verdrahtung, SDK/BSP, Treiber, clk_ptp_ref, PPS-Pinmux und die verfügbare PTP-Uhr. Abschnitt 4 behandelt gesondert RT-Thread auf RK2118. Es wurden weder Hardwarebefehle noch Uhrensynchronisationen oder Patches ausgeführt. Protokolle, Signalverläufe und Ergebnisse unter einer Mikrosekunde sind Beispiele aus der Quelle, keine ArmSoM-Messungen.
| Chipsatz der Quelle | Kernel-Geltungsbereich der Quelle |
|---|---|
| RK3588, RK3576, RK3568, RK3506, RV1126, RK2118 | Alle (Quellangabe: ALL) |
Folgende Quellprobleme bleiben erhalten und sind dokumentiert: die IPv6-Adresszeichenfolgen in §1.3, der Name phy2sys in §2, die CST-/UTC-Formulierung in §2.2, die ausgeschriebene Bedeutung von gPTP und der anfänglich große RMS-Protokollwert. Behandeln Sie diese nicht stillschweigend als geprüfte Konfigurationswerte. Quellseiten und auf Extraktion/Layout begrenzte Korrekturen stehen in den redaktionellen Hinweisen.
Redaktionelle Hinweise · ArmSoM · Rockchip Linux
1. Funktionsprinzip von PTP1588
PTP1588, der Precision-Time-Protocol-Standard für vernetzte Mess- und Steuerungssysteme, dient grundsätzlich dazu, alle Uhren eines verteilten Netzwerks mit dessen genauester Uhr zu synchronisieren. Er definiert PTP (Precision Time Protocol) zur Uhrensynchronisation in Standard-Ethernet oder anderen multicastfähigen Endgeräten mit einer Genauigkeit unter einer Mikrosekunde. IEEE PTP1588 wird in lokalen verteilten Systemen eingesetzt, die eine höhere Uhrengenauigkeit benötigen, als NTP bietet. Der GMAC-Controller unterstützt PTP1588 v1 und v2.
Gängiger PTP1588-Synchronisationsablauf: Delay-Request-Response-Verfahren.
1.1 Senden und Empfangen von Nachrichten beim Delay-Response-Verfahren
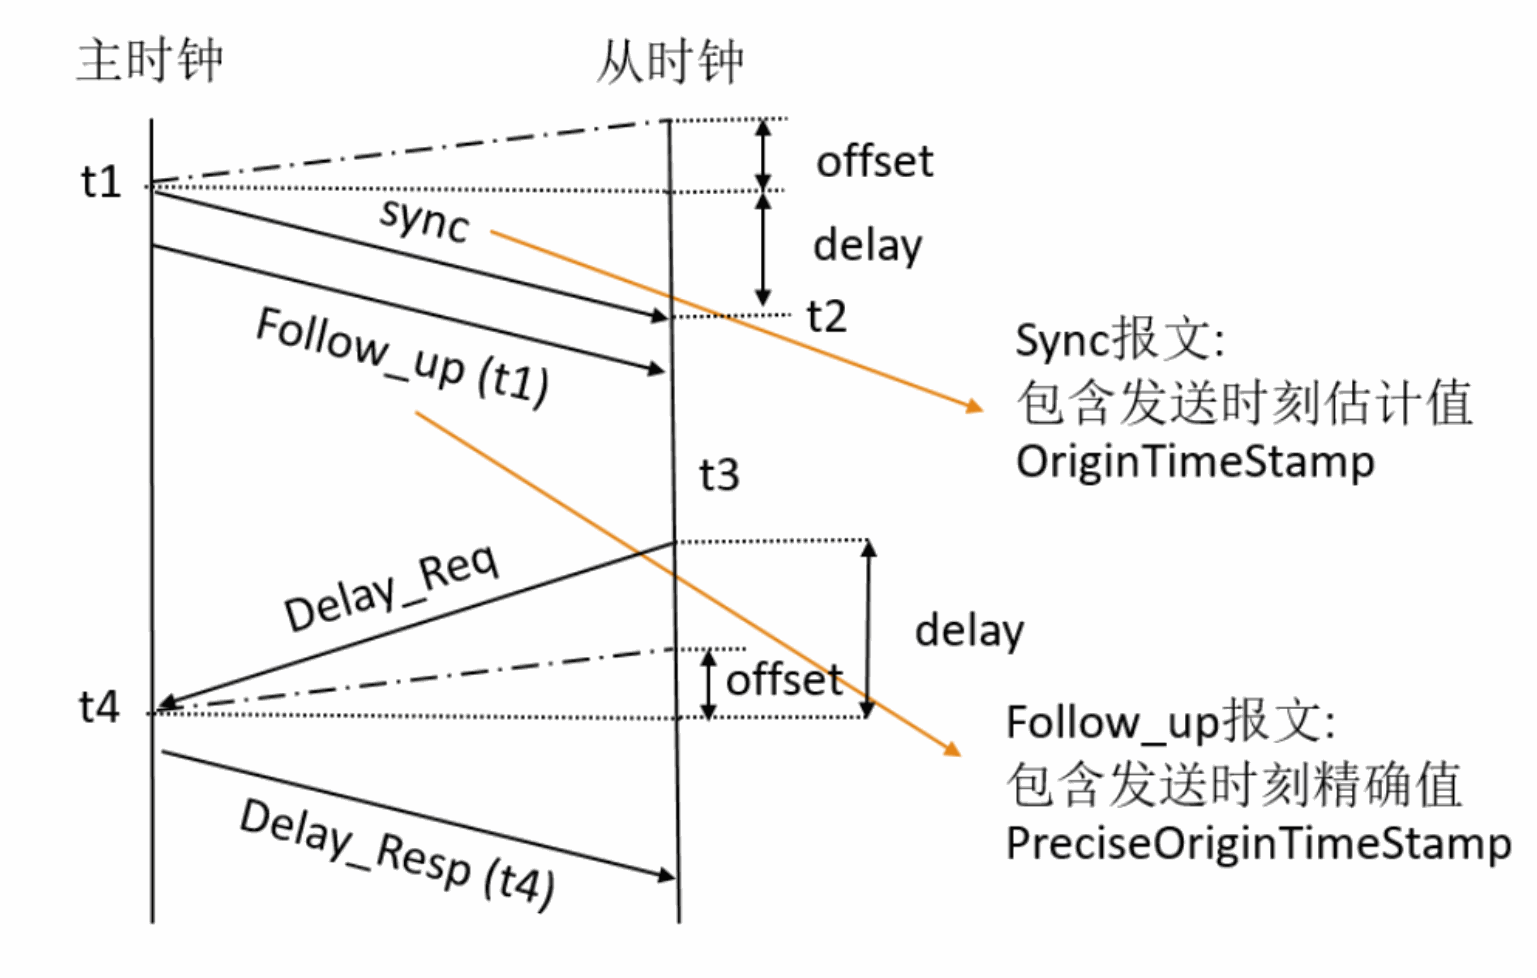
Zeitdiagramm des Delay-Request-Response-Verfahrens — englisches PDF, S.4.
- Das Master-Gerät sendet regelmäßig PTP-Synchronisationsnachrichten an alle seine Knoten. Die Nachricht verlässt das Master-System zum Zeitpunkt t1. Erfasst wird t1 beim Verlassen des Ethernet-Ports an GMII oder MII.
- Das Slave-Gerät empfängt die Synchronisationsnachricht und erfasst anhand seiner Zeitreferenz den genauen Zeitpunkt t2.
- Das Master-Gerät sendet eine Follow_up-Nachricht mit t1 zur späteren Verwendung an das Slave-Gerät. Da die Sync-Nachricht ihren genauen Abgangszeitpunkt nicht mitführen kann, wird ihr präziser Sendezeitstempel t1 in der nachfolgenden Follow_up-Nachricht an die Slave-Uhr übermittelt.
- Das Slave-Gerät sendet eine Delay_Req-Nachricht an den Master und erfasst den genauen Zeitpunkt t3, zu dem das Paket die GMII- oder MII-Schnittstelle verlässt.
- Das Master-Gerät empfängt die Nachricht und erfasst den genauen Zeitpunkt t4 ihres Eintritts in sein System.
- Das Master-Gerät übermittelt t4 in der Delay_Resp-Nachricht an das Slave-Gerät.
- Das Slave-Gerät synchronisiert seine lokale Zeitreferenz mithilfe der vier Werte t1, t2, t3 und t4 mit der Zeitreferenz des Masters.
1.2 Uhrenversatz und Netzwerklatenz
offset: Uhrenversatz, also die Zeitdifferenz zwischen Master- und Slave-Uhr.
delay: Netzwerklatenz, also die durch die Nachrichtenübertragung im Netzwerk verursachte Verzögerung.
Aus den vier präzisen Zeitstempeln t1, t2, t3 und t4 kann die Slave-Uhr den Master-Slave-Zeitversatz offset und die Übertragungsverzögerung delay berechnen:
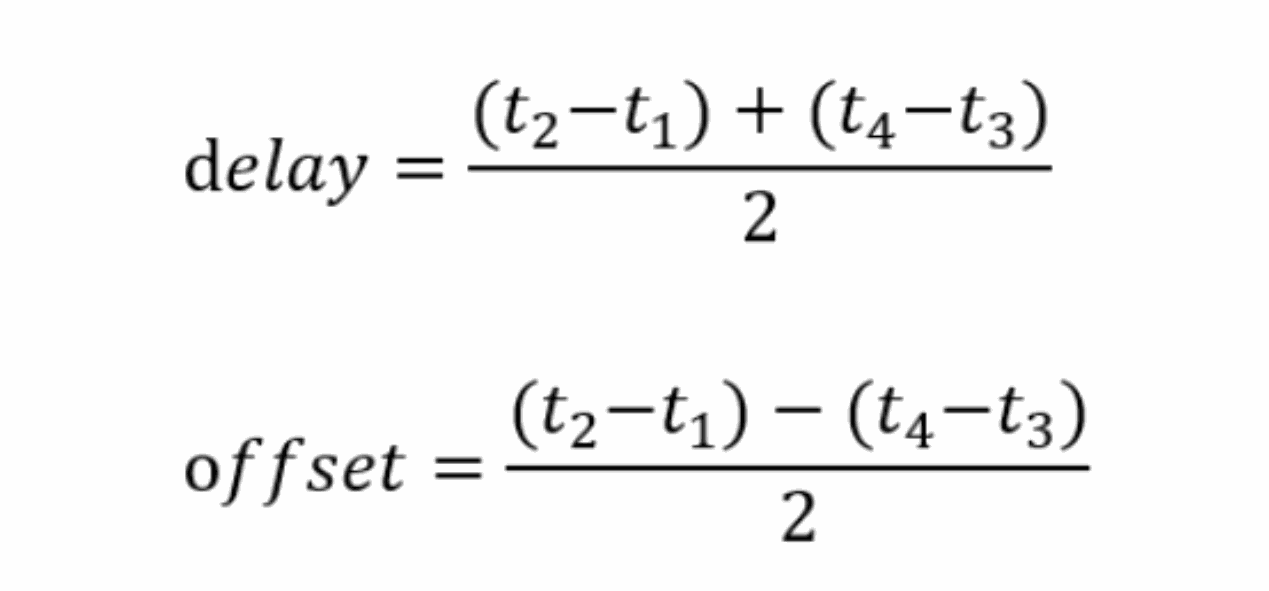
Gleichungen für Verzögerung und Zeitversatz — englisches PDF, S.5.
delay  = ((t2 - t1) + (t4 - t3)) / 2
offset = ((t2 - t1) - (t4 - t3)) / 2
Nach der Ermittlung von offset und delay kann die Slave-Uhr durch Korrektur ihrer lokalen Uhr die Zeit synchronisieren.
1.3 PTP-Nachrichten
PTP-Pakete über IPv4
IP-Multicast-Adresse (IEEE 1588 Version 1): Zulässige IPv4-Multicast-Adressen sind:
224.0.1.129224.0.1.130224.0.1.131224.0.1.132
IP-Multicast-Adresse (IEEE 1588 Version 2):
- Primäre PTP-Multicast-Adresse:
224.0.1.129 - PTP-Pdelay-Multicast-Adresse:
224.0.0.107
PTP-Frames über IPv6 — die Quelle nennt diese hexadezimalen Zeichenfolgen:
- Primäre PTP-Multicast-Adresse:
FF0x:0:0:0:0:0:0:0:0:181 - PTP-Pdelay-Multicast-Adresse:
FF02:0:0:0:0:0:0:0:0:6B
PTP-Pakete über Ethernet
Alle PTP-Nachrichten können eine der folgenden Multicast-Adressen verwenden:
01-1B-19-00-00-0001-80-C2-00-00-0E
1.4 Funktionsprinzip von GMAC PTP1588
Der Systemzeitgenerator von GMAC PTP1588 wird mit dem Referenztakt clk_ptp_ref aktualisiert. Er bildet die Grundlage für die Erfassung von Momentaufnahmen (Zeitstempeln) der über die *GMII-/RMII-Schnittstelle gesendeten oder empfangenen Ethernet-Pakete.
Die Systemzeit besteht aus zwei Teilen in den Registern MAC_System_Time_Seconds und MAC_System_Time_Nanoseconds. Das Nanosekundenfeld unterstützt zwei Modi:
Digitaler Überlaufmodus: Der Maximalwert des Nanosekundenfeldes beträgt 0x3B9A_C9FF, entsprechend (10^9-1) Nanosekunden.
Binärer Überlaufmodus: Nach 0x7FFF_FFFF läuft das Nanosekundenfeld über und erhöht das übergeordnete Feld; die Auflösung beträgt ungefähr 0.466 ns pro Bit.
Die Systemzeit wird durch Setzen des Bits TSUPDT aktualisiert. Zuvor müssen die zu addierenden oder subtrahierenden Werte in MAC_System_Time_Seconds_Update und MAC_System_Time_Nanoseconds_Update eingetragen werden.
Wird nur die Systemzeit aktualisiert, weist dieses Verfahren einen relativ großen Jitterfehler auf. Deshalb wird ein genaueres Verfahren zur Zeitaktualisierung bereitgestellt.
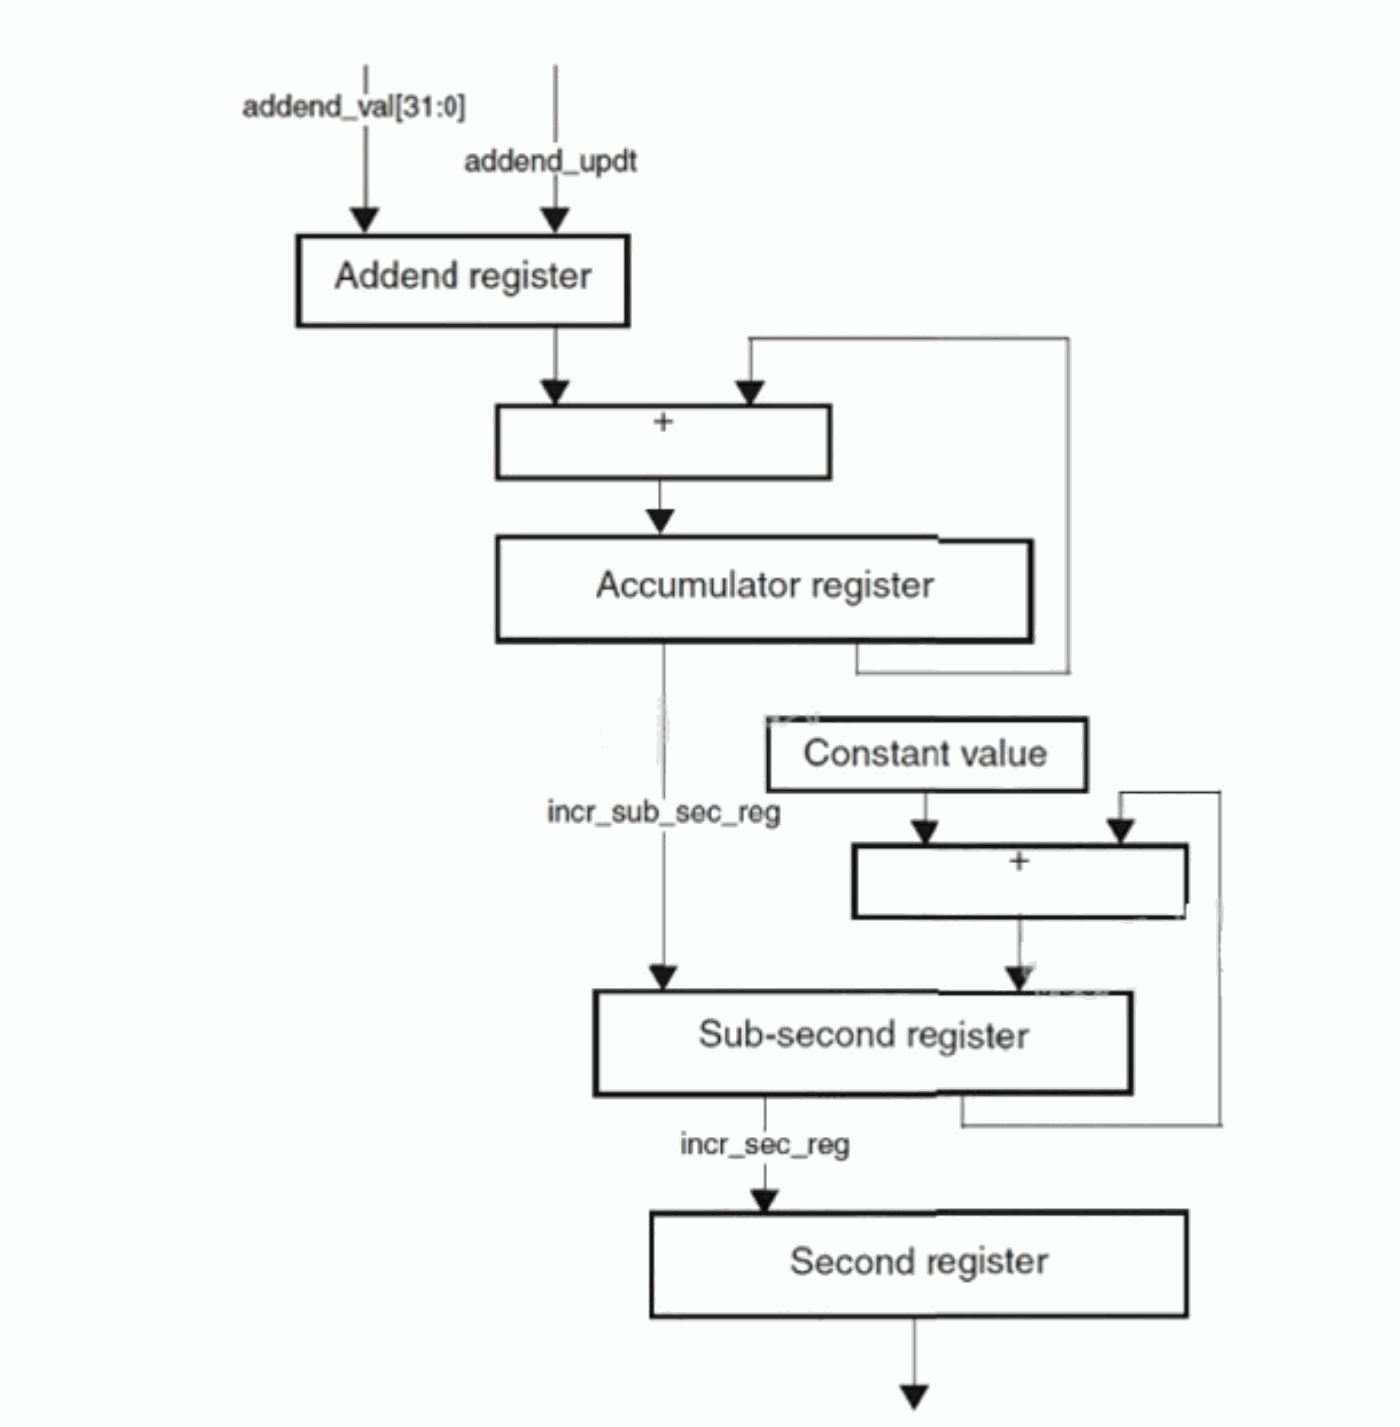
GMAC-Systemzeitakkumulator und Inkrementregister — englisches PDF, S.7.
Wie oben dargestellt, korrigiert dieses Verfahren die Frequenzabweichung bzw. Frequenzdrift des Takts clk_ptp_ref gegenüber der Master-Uhr (definiert in IEEE 1588-2002) über einen Zeitraum. So bleibt der Zeitverlauf linear, ohne starke Änderungen oder großen Jitter der Referenzzeit zwischen PTP-Synchronisationsnachrichten zu erzeugen. Der Akkumulator addiert den Inhalt des Addend-Registers; sein arithmetischer Übertrag dient als Impuls zum Erhöhen des Systemzeitzählers. Der Akkumulator ist ein 32-Bit-Register und wirkt als hochpräziser Frequenzvervielfacher oder -teiler.
Üblicherweise wird ein Standard-Addend gesetzt, etwa 0x80000000, sodass der 32-Bit-Akkumulator nach jeweils zwei clk_ptp_ref-Takten überläuft. Beim Überlauf wird das Sub-second-Register um die im Register incr_sub_sec konfigurierte Einheit erhöht. Bei einem 100M-Takt muss MAC_Sub_Second_Increment daher auf die doppelte Taktperiode gesetzt werden: 0x14. Dies gilt für den digitalen Modus; für den binären Modus ist eine Umrechnung nötig. Im digitalen Modus erhöht sich beim Erreichen von 0x3B9A_C9FF das Second-Register um 1, entsprechend einer verstrichenen Sekunde. Im binären Modus geschieht dies bei 0x7FFF_FFFF.
Bei der PTP1588-Synchronisation wird in jedem clk_ptp_ref-Takt der Addend zum Akkumulator addiert. Eine Änderung des Addend-Registerwerts beeinflusst die Sub-second-Akkumulation; vereinfacht wird damit der PTP-Takt und letztlich der Verlauf der Systemzeit verändert. Die Software muss anhand der Synchronisationsnachrichten die Frequenzdrift berechnen und das Addend-Register entsprechend aktualisieren.
1.5 Zeitstempelerfassung bei GMAC PTP1588
Für das Senden und Empfangen beim PTP1588-Delay-Response-Verfahren ist der genaue Zeitpunkt an der Netzwerkkarte entscheidend. Die GMAC-Hardware speichert beim Senden und Empfangen von Paketen den jeweiligen Systemzeitstempel an einer festgelegten Speicherstelle. Dies ist der zum Paket gehörende Sende- oder Empfangsdeskriptor, beispielsweise der folgende TX-Deskriptor:
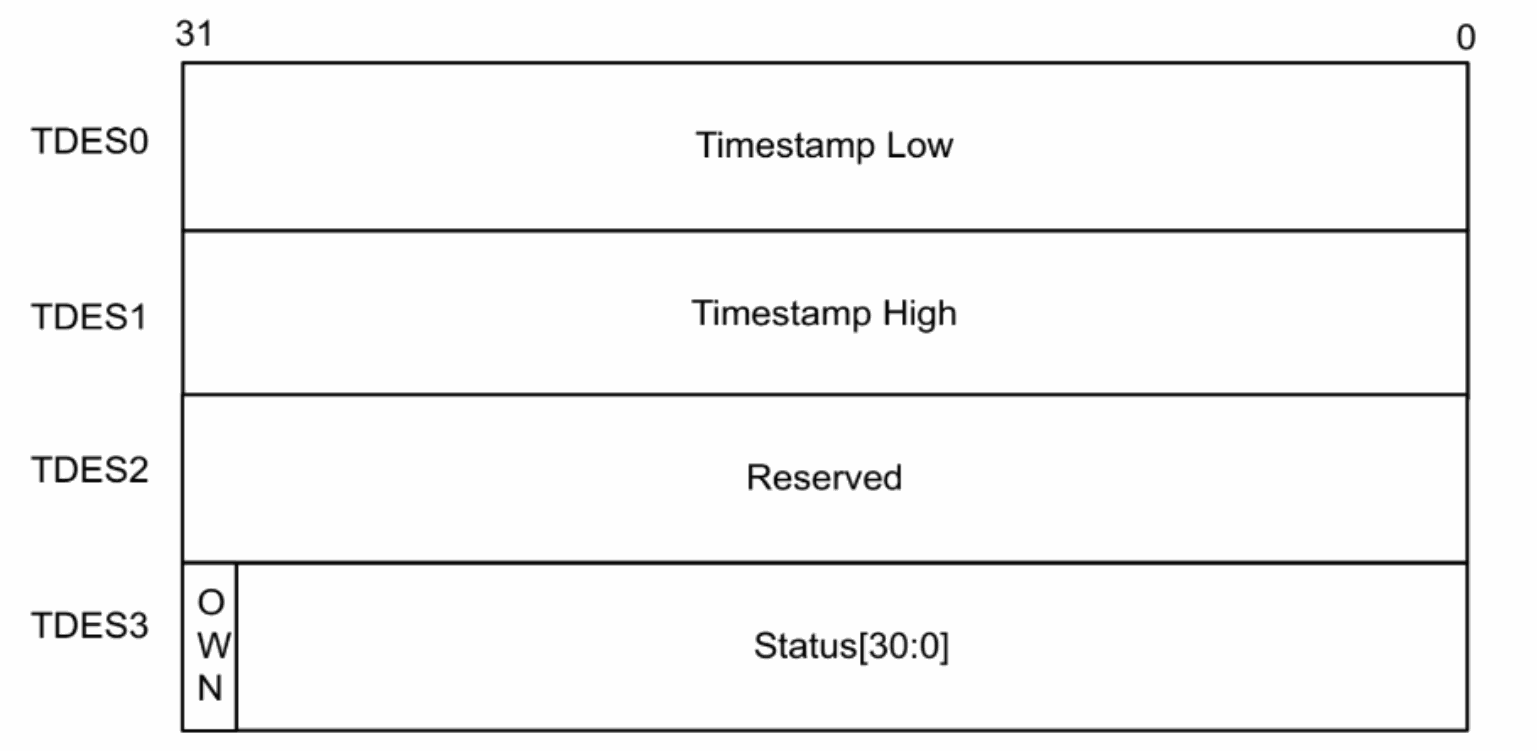
Zeitstempelbelegung des TX-Deskriptors — englisches PDF, S.8.
| Deskriptorwort | Bits | Bedeutung |
|---|---|---|
| TDES0 | 31:0 | Niederwertiger Zeitstempelteil |
| TDES1 | 31:0 | Höherwertiger Zeitstempelteil |
| TDES2 | 31:0 | Reserviert |
| TDES3 | 31 | OWN |
| TDES3 | 30:0 | Status[30:0] |
Codeausschnitt:
static inline void dwmac4_get_timestamp(void *desc, u32 ats, u64 *ts)
{
    struct dma_desc *p = (struct dma_desc *)desc;
    u64 ns;
    ns = le32_to_cpu(p->des0);
    /* convert high/sec time stamp value to nanosecond */
    ns += le32_to_cpu(p->des1) * 1000000000ULL;
    *ts = ns;
}
Im Register MAC_Timestamp_Control muss eingestellt werden, für welche Nachrichtentypen die Hardware beim Empfangen und Senden Zeitstempel speichert.
2. PTP1588-Tests
Prüfen Sie mit ethtool die Unterstützung von Hardwarezeitstempeln. Die Parameterliste muss dafür Folgendes enthalten:
SOF_TIMESTAMPING_RAW_HARDWARE
SOF_TIMESTAMPING_TX_HARDWARE
SOF_TIMESTAMPING_RX_HARDWARE
root@linaro-alip:/# ethtool -T eth0
Time stamping parameters for eth0:
Capabilities:
        hardware-transmit (SOF_TIMESTAMPING_TX_HARDWARE)
        software-transmit (SOF_TIMESTAMPING_TX_SOFTWARE)
        hardware-receive (SOF_TIMESTAMPING_RX_HARDWARE)
        software-receive (SOF_TIMESTAMPING_RX_SOFTWARE)
        software-system-clock (SOF_TIMESTAMPING_SOFTWARE)
        hardware-raw-clock (SOF_TIMESTAMPING_RAW_HARDWARE)
PTP Hardware Clock: 0
Hardware Transmit Timestamp Modes:
        off
        on
Hardware Receive Filter Modes:
        none
        all
        ptpv1-l4-event
        ptpv1-l4-sync
        ptpv1-l4-delay-req
        ptpv2-l4-event
        ptpv2-l4-sync
        ptpv2-l4-delay-req
        ptpv2-event
        ptpv2-sync
Gängige Testprogramme sind ptp4l und das in der Quelle als phy2sys bezeichnete Werkzeug aus Linuxptp. ptp4l synchronisiert die PTP-Hardwareuhr mittels Hardwarezeitstempeln mit der Master-Uhr oder die Systemuhr mittels Softwarezeitstempeln. phc2sys synchronisiert Systemuhr und Hardwareuhr der Netzwerkkarte, ausschließlich im Hardwarezeitstempelmodus. Weitere Testprogramme sind etwa ptpd2.
2.1 Tests mit ptp4l
Slave:
ptp4l -i eth0 -m -H -s
Master:
ptp4l -i eth0 -m -H
ptp4l[420.071]: selected /dev/ptp0 as PTP clock
ptp4l[420.077]: port 1 (eth0): new foreign master 54e1ad.fffe.dfa454-1
ptp4l[424.077]: selected best master clock 54e1ad.fffe.dfa454
ptp4l[424.078]: port 1 (eth0): LISTENING to UNCALIBRATED on RS_SLAVE
ptp4l[425.084]: master offset -1466 s2 freq -20216 path delay 13117
ptp4l[425.084]: port 1 (eth0): UNCALIBRATED to SLAVE on MASTER_CLOCK_SELECTED
ptp4l[426.084]: master offset -6 s2 freq -19196 path delay 13117
ptp4l[427.085]: master offset 491 s2 freq -18701 path delay 13020
ptp4l[428.084]: master offset 330 s2 freq -18714 path delay 13026
ptp4l[429.084]: master offset 365 s2 freq -18580 path delay 13041
ptp4l[430.084]: master offset 116 s2 freq -18720 path delay 13050
ptp4l[431.084]: master offset 30 s2 freq -18771 path delay 13041
ptp4l[432.084]: master offset 24 s2 freq -18768 path delay 13032
ptp4l[433.084]: master offset 29 s2 freq -18756 path delay 13032
ptp4l[434.084]: master offset 39 s2 freq -18737 path delay 13032
ptp4l[435.084]: master offset -71 s2 freq -18836 path delay 13032
ptp4l[437.085]: master offset 201 s2 freq -18585 path delay 13015
ptp4l[438.085]: master offset -70 s2 freq -18796 path delay 13021
ptp4l[439.085]: master offset -30 s2 freq -18777 path delay 13041
ptp4l[440.085]: master offset 29 s2 freq -18727 path delay 13032
ptp4l[441.085]: master offset -41 s2 freq -18788 path delay 13037
ptp4l[442.085]: master offset -61 s2 freq -18820 path delay 13037
ptp4l[443.085]: master offset 54 s2 freq -18723 path delay 13007
ptp4l[444.085]: master offset -31 s2 freq -18792 path delay 13007
ptp4l[445.085]: master offset -6 s2 freq -18777 path delay 13007
ptp4l[446.085]: master offset 61 s2 freq -18711 path delay 13045
ptp4l[447.085]: master offset -89 s2 freq -18843 path delay 13045
ptp4l[448.085]: master offset 41 s2 freq -18740 path delay 13030
ptp4l[449.085]: master offset -4 s2 freq -18772 path delay 13030
ptp4l[450.085]: master offset -47 s2 freq -18817 path delay 13023
ptp4l[451.085]: master offset 5 s2 freq -18779 path delay 13026
ptp4l[452.085]: master offset 55 s2 freq -18727 path delay 13026
ptp4l[453.085]: master offset 93 s2 freq -18673 path delay 13023
ptp4l[454.085]: master offset -57 s2 freq -18795 path delay 13023
ptp4l[455.086]: master offset -32 s2 freq -18787 path delay 13023
ptp4l[456.085]: master offset 33 s2 freq -18732 path delay 13023
ptp4l[457.086]: master offset -26 s2 freq -18781 path delay 13037
ptp4l[458.086]: master offset -55 s2 freq -18817 path delay 13026
ptp4l[459.086]: master offset -5 s2 freq -18784 path delay 13026
ptp4l[460.086]: master offset -33 s2 freq -18813 path delay 13024
master offset bezeichnet die Zeitdifferenz zwischen Master und Slave in Nanosekunden (ns). s0, s1 und s2 sind Zustände des 1588-Protokolls: s0 bedeutet nicht eingerastet, s1 laufende Synchronisation und s2 eingerastet. freq gibt die Frequenzkorrektur der Uhr in parts per billion (ppb) an. path delay ist die erwartete Laufzeit der von der Master-Uhr gesendeten Synchronisationsnachricht in Nanosekunden. Sie kann über E2E oder P2P gemessen werden; Standard ist E2E.
2.2 Systemuhren synchronisieren
Uhr der Netzwerkkarte mit dem Betriebssystem synchronisieren:
Master-Uhr
sudo phc2sys -m -s CLOCK_REALTIME -c end0 -w &
sudo ptp4l -i end0 -m -H
Slave-Uhr
phc2sys -m -s eth0 -c CLOCK_REALTIME -w --step_threshold=1 &
ptp4l -i eth0 -m -H -s
Zeit auf beiden Boards vor der Synchronisation:
root@linaro-alip:/# date
July 8, 2024, Monday, 19:48:25 CST
root@buildroot:/# date
Thu Jan 1 00:14:02 UTC 1970
Zeit auf beiden Boards nach der Synchronisation (laut Quelle liegt China Standard Time CST genau 8 Zeitzonen hinter Coordinated Universal Time UTC): Das Wort „hinter“ widerspricht dem folgenden Beispiel. Dies bleibt als Quellproblem dokumentiert und wird nicht stillschweigend korrigiert.
root@linaro-alip:/# date
July 8, 2024, Monday, 19:51:52 CST
root@buildroot:/# date
Mon Jul 8 11:51:52 UTC 2024
2.3 Tests mit gPTP
gPTP, in der Quelle als Abkürzung für „general precise time protocol“ angegeben, ist eine Ableitung von PTP und auch als 802.1AS bekannt. gPTP soll alle Knoten eines lokalen Netzwerks zeitlich exakt synchronisieren. Das Protokoll basiert auf Übertragung auf Schicht L2 und kann daher nur innerhalb eines lokalen Netzwerks weitergegeben werden.
Slave:
ptp4l -i eth0 -m -H -f ./gPTP.cfg --step_threshold=1 -s
Master:
ptp4l -i end0 -m -H -f ./gPTP.cfg --step_threshold=1
ptp4l[196.636]: selected /dev/ptp0 as PTP clock -f gPTP.cfg --step_threshold=1 -s
ptp4l[196.670]: port 1 (eth0): INITIALIZING to LISTENING on INIT_COMPLETE
ptp4l[196.671]: port 0 (/var/run/ptp4l): INITIALIZING to LISTENING on INIT_COMPLETE
ptp4l[196.671]: port 0 (/var/run/ptp4lro): INITIALIZING to LISTENING on INIT_COMPLETE
ptp4l[200.262]: port 1 (eth0): new foreign master 9ae370.fffe.1cb4e0-1
ptp4l[200.547]: selected local clock 568583.fffe.b70879 as best master
ptp4l[202.262]: selected best master clock 9ae370.fffe.1cb4e0
ptp4l[202.262]: port 1 (eth0): LISTENING to UNCALIBRATED on RS_SLAVE
ptp4l[202.942]: port 1 (eth0): UNCALIBRATED to SLAVE on MASTER_CLOCK_SELECTED
ptp4l[203.568]: rms 853264659523145600 max 1706529319046291712 freq -4554 +/- 1736 delay 15780 +/- 0
ptp4l[204.570]: rms 305 max 360 freq -5595 +/- 53 delay 15780 +/- 0
ptp4l[205.571]: rms 205 max 290 freq -5713 +/- 37 delay 15770 +/- 0
ptp4l[206.573]: rms 53 max 129 freq -5592 +/- 58 delay 15769 +/- 0
ptp4l[207.574]: rms 46 max 85 freq -5572 +/- 63 delay 15765 +/- 0
ptp4l[208.576]: rms 62 max 115 freq -5510 +/- 73 delay 15765 +/- 0
ptp4l[209.577]: rms 52 max 95 freq -5502 +/- 66 delay 15765 +/- 0
ptp4l[210.579]: rms 49 max 75 freq -5545 +/- 66 delay 15765 +/- 0
ptp4l[211.580]: rms 56 max 115 freq -5506 +/- 75 delay 15765 +/- 0
ptp4l[212.582]: rms 42 max 65 freq -5552 +/- 53 delay 15765 +/- 0
ptp4l[213.584]: rms 53 max 114 freq -5553 +/- 72 delay 15774 +/- 0
ptp4l[214.585]: rms 51 max 106 freq -5513 +/- 66 delay 15774 +/- 0
ptp4l[215.587]: rms 59 max 74 freq -5552 +/- 81 delay 15774 +/- 0
ptp4l[216.588]: rms 57 max 96 freq -5503 +/- 71 delay 15764 +/- 0
ptp4l[217.590]: rms 50 max 99 freq -5566 +/- 62 delay 15779 +/- 0
ptp4l[218.591]: rms 68 max 101 freq -5538 +/- 93 delay 15779 +/- 0
ptp4l[219.593]: rms 66 max 106 freq -5538 +/- 91 delay 15774 +/- 0
ptp4l[220.595]: rms 56 max 106 freq -5551 +/- 78 delay 15774 +/- 0
ptp4l[221.596]: rms 55 max 84 freq -5575 +/- 72 delay 15784 +/- 0
ptp4l[222.598]: rms 36 max 71 freq -5539 +/- 47 delay 15789 +/- 0
ptp4l[223.599]: rms 53 max 76 freq -5561 +/- 74 delay 15784 +/- 0
ptp4l[224.601]: rms 65 max 116 freq -5533 +/- 87 delay 15784 +/- 0
ptp4l[225.602]: rms 64 max 136 freq -5577 +/- 86 delay 15784 +/- 0
ptp4l[226.604]: rms 66 max 136 freq -5538 +/- 88 delay 15784 +/- 0
ptp4l[227.606]: rms 46 max 61 freq -5553 +/- 63 delay 15779 +/- 0
ptp4l[228.607]: rms 58 max 139 freq -5547 +/- 80 delay 15779 +/- 0
ptp4l[229.609]: rms 42 max 61 freq -5553 +/- 58 delay 15779 +/- 0
Für eine ruhigere Darstellung wird hier der quadratische Mittelwert (RMS) des Zeitversatzes angezeigt.
3. PPS
3.1 Festes PPS
PPS bedeutet Pulse-Per-Second. Standardmäßig arbeitet GMAC mit einer festen Pulsausgabe im Abstand von 1 Sekunde. Die PPS-Ausgabefrequenz kann über das Feld PPSCTRL0 im Register MAC_PPS_Control geändert werden. Bei korrekt konfiguriertem iomux lässt sich das PPS-Ausgangssignal in diesem Modus prüfen. Der Standardwert von PPSCTRL ist 0000: ein Puls pro Sekunde mit einer Pulsbreite von einem clk_ptp_ref-Takt.
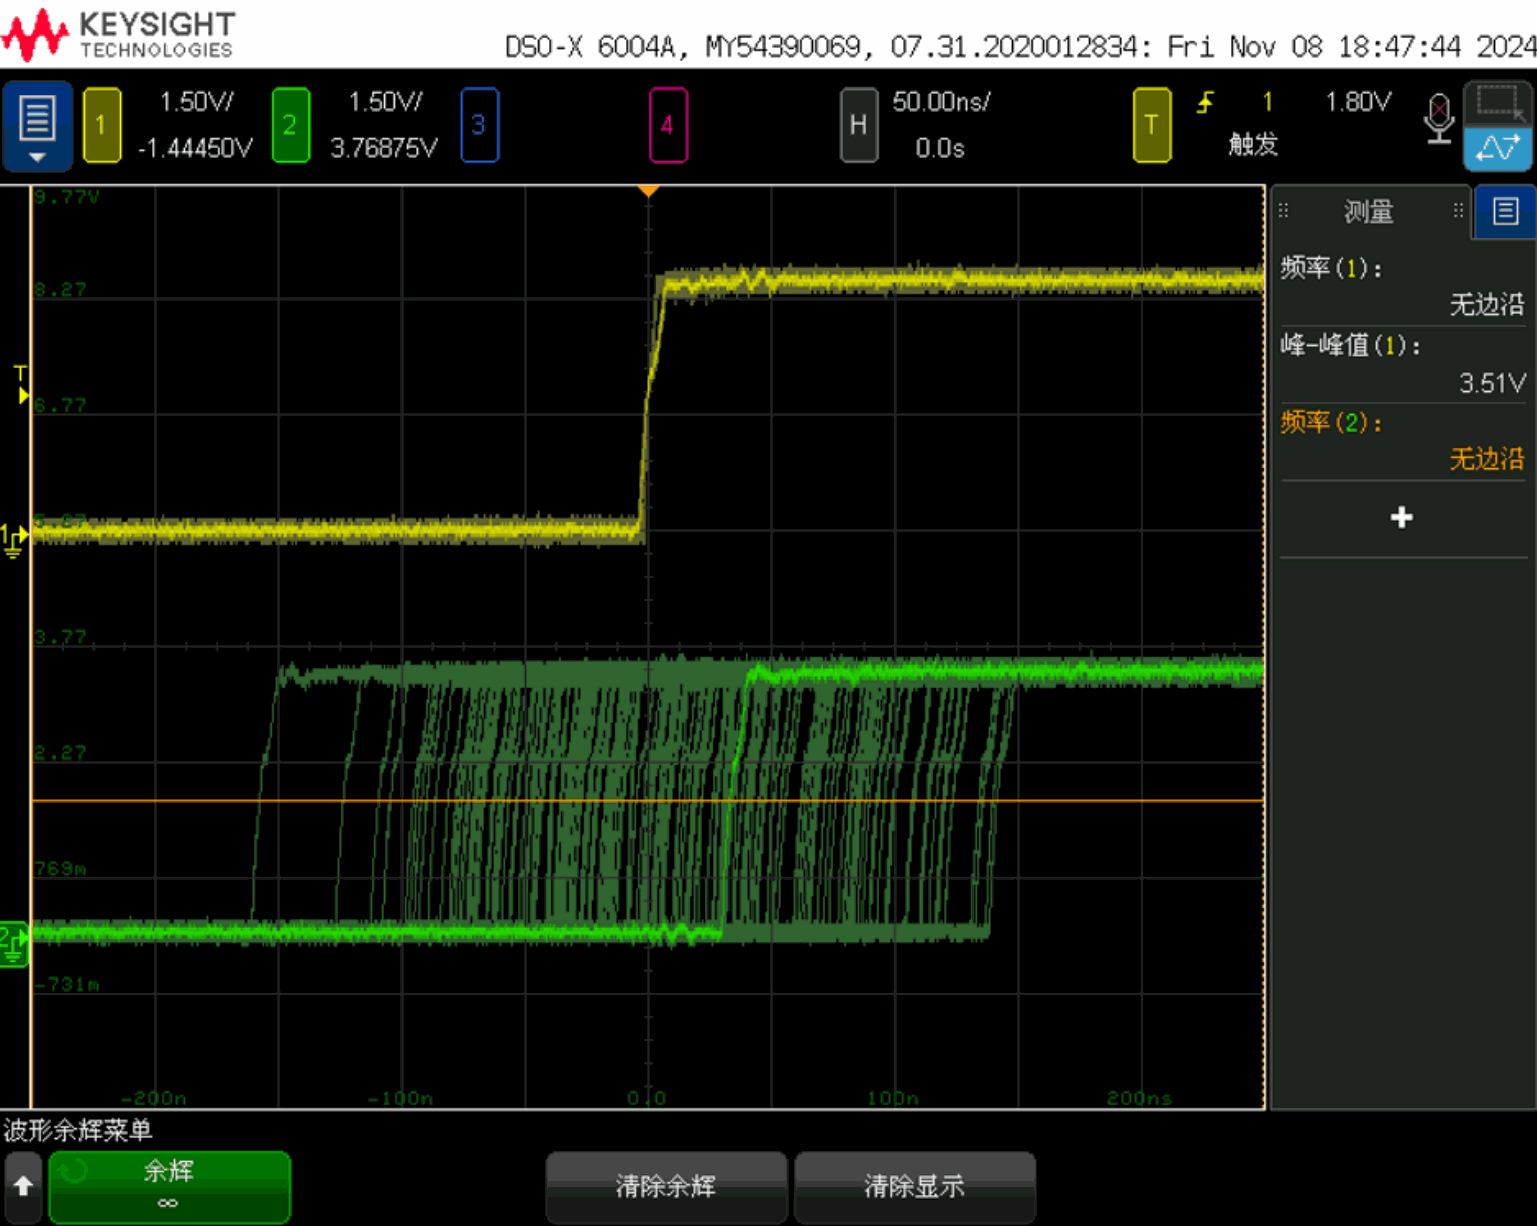
Oszilloskopaufnahme des verbleibenden PPS-Jitters aus der Quelle — englisches PDF, S.13.
Die obige Abbildung zeigt, dass nach der PTP1588-Synchronisation der verbleibende zeitliche Jitter der PPS-Signale zweier Geräte bei längerer Oszilloskopbeobachtung im Wesentlichen dem von ptp4l gemessenen master offset entspricht.
3.2 Binärer und digitaler Modus im Vergleich
Wie zuvor beschrieben, unterscheidet sich die Systemzeitaktualisierung zwischen diesen beiden Modi. Auch Frequenz und Tastgrad der PPS-Ausgabe sind unterschiedlich. Für weitere Werte von PPSCTRL entstehen folgende Taktfrequenzen:
| PPSCTRL | Binärer Überlaufmodus | Digitaler Überlaufmodus |
|---|---|---|
| 0001 | 2 Hz | 1 Hz |
| 0010 | 4 Hz | 2 Hz |
| 0011 | 8 Hz | 4 Hz |
| 0100 | 16 Hz | 8 Hz |
| … | … | … |
| 1111 | 32.768 KHz | 16.384 KHz |
Im binären Überlaufmodus hat der PPS-Ausgang ptp_pps_o bei diesen Frequenzen einen Tastgrad von 50%.
Im digitalen Überlaufmodus ist die PPS-Ausgabefrequenz ein Mittelwert. Die tatsächliche Taktfrequenz variiert und wird jede Sekunde synchronisiert. Beispiele:
Bei PPSCTRL = 0001 beträgt für PPS (1 Hz) die Low-Phase 537 Millisekunden und die High-Phase 463 Millisekunden.
Bei PPSCTRL = 0010 besteht PPS (2 Hz) aus folgender Folge: ein Takt mit 50% Tastgrad und 537 Millisekunden Periodendauer, anschließend ein Takt mit 463 Millisekunden Periodendauer (268 Millisekunden Low, 195 Millisekunden High).
Bei PPSCTRL = 0011 besteht PPS (4 Hz) aus drei Takten mit 50% Tastgrad und 268 Millisekunden Periodendauer; der vierte Takt dauert 195 Millisekunden (134 Millisekunden Low, 61 Millisekunden High).
Im digitalen Modus ist die PPS-Periodendauer somit nicht gleichmäßig. Für eine gleichmäßige Periodendauer muss der binäre Modus eingestellt werden.
Beachten Sie, dass bei PPSCTRL >= 1 das PPS-Signal hier mit einem Low-Pegel beginnt, also an der fallenden Flanke ausgerichtet ist:
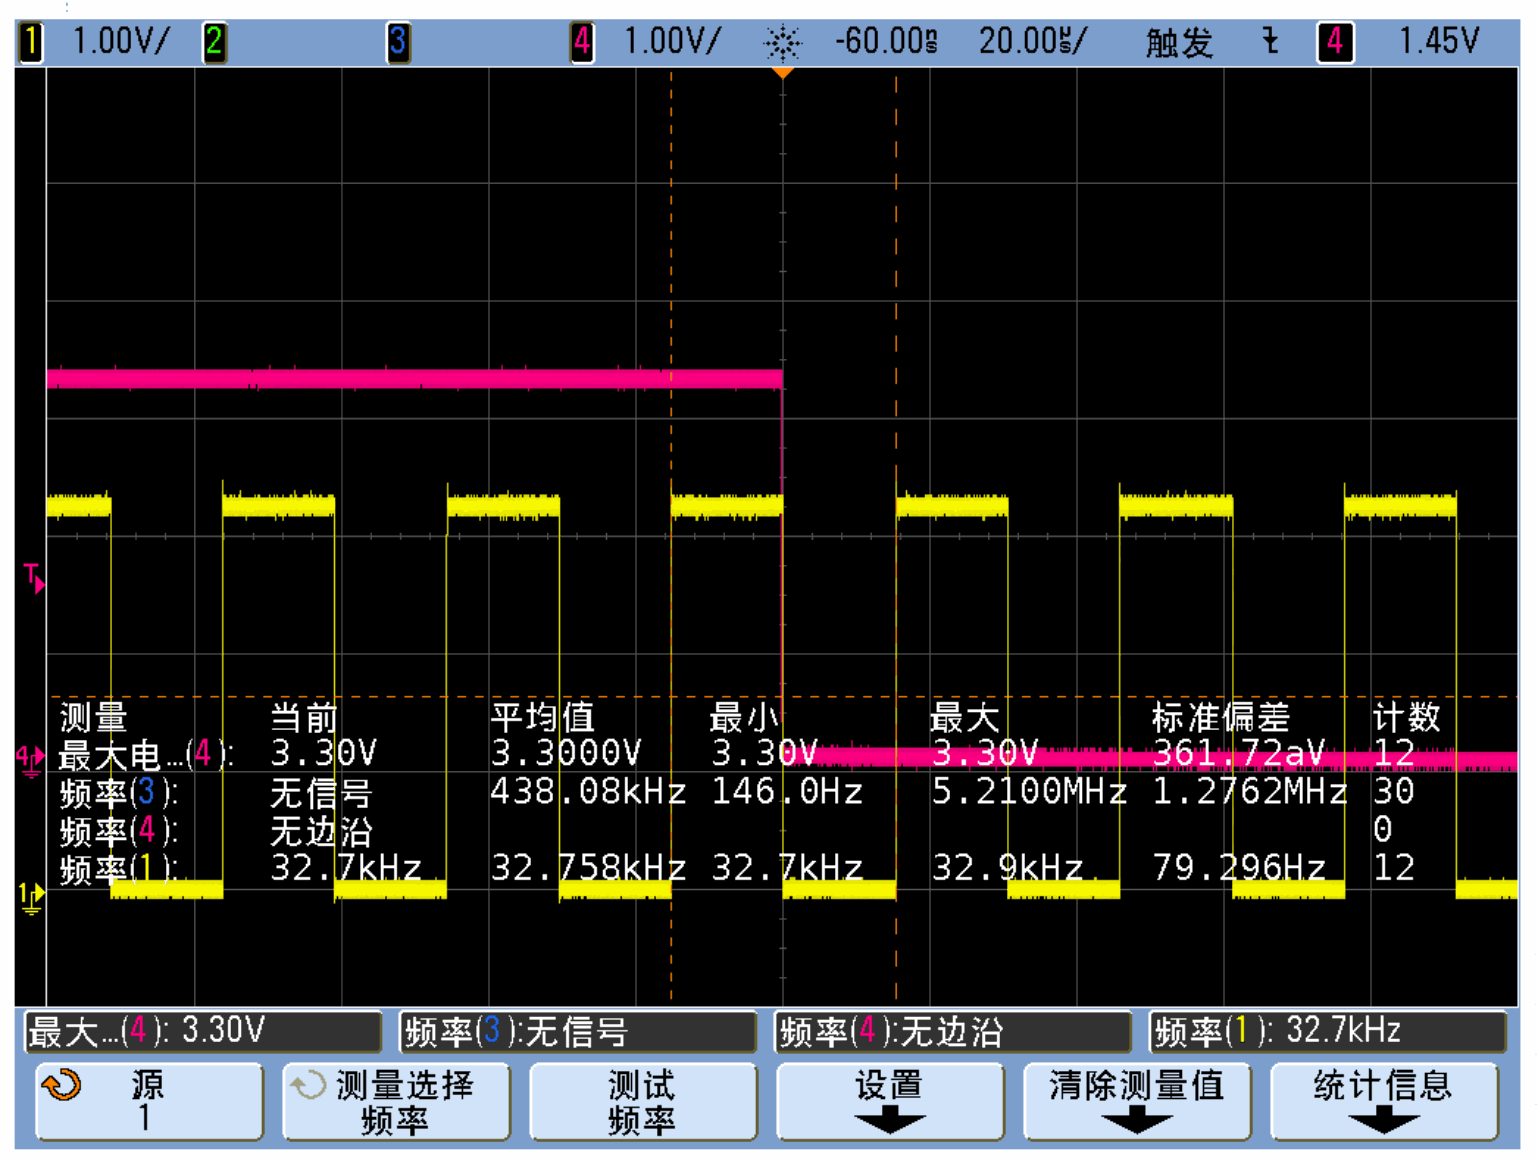
Originalsignalverlauf zur Ausrichtung an der fallenden PPS-Flanke — englisches PDF, S.14.
3.3 Flexibles PPS
Im Vergleich zum festen PPS mit Pulsen zu festen Sekundenzeitpunkten bietet flexibles PPS Einstellmöglichkeiten für Startzeit, Tastgrad, Frequenz usw.
PPS aktivieren:
echo "0 0 0 1 1" > /sys/class/ptp/ptp0/period
Alternativ kann eine PPS-Startzeit festgelegt werden, beispielsweise 100s:
echo "0 100 0 1 1" > /sys/class/ptp/ptp0/period
Nach der Zeitsynchronisation beider Geräte PPS starten.
ptp4l im Hintergrund ausführen:
ptp4l -i eth0 -m -H &
ptp4l -i eth0 -m -H -s &
Vereinbaren Sie für beide Geräte denselben PPS-Startzeitpunkt, etwa 200s, und geben Sie auf beiden jeweils Folgendes ein:
echo "0 200 0 1 1" > /sys/class/ptp/ptp0/period
Führen Sie die PPS-Signale beider Geräte demselben Oszilloskop zu. Wenn die GMAC-Systemzeit 200s erreicht, werden die PPS-Signale gleichzeitig ausgegeben. Der in der Quelle gemessene Jitter zwischen beiden liegt im Bereich von Hunderten Nanosekunden und stimmt mit den ptp4l-Testdaten überein.
3.4 Chips mit PPS-Unterstützung
Laut dem Stand der Quelle unterstützen unter den PTP1588-fähigen Chips alle außer RK3568 und RV1126 die PPS-Funktion.
4. PTP1588 unter RT-Thread
Neben Linux kann auch RT-Thread PTP1588 unterstützen; beispielsweise verwendet der RK2118 RT-Thread.
5. Häufige Probleme
5.1 TX-Zeitüberschreitung
Bei bestimmten ptp4l-Versionen mit der Meldung „timed out while polling for tx timestamp“ kann tx_timestamp_timeout in ptp4l.conf auf 400 gesetzt werden. Geben Sie die geänderte Konfigurationsdatei anschließend mit -f an oder konfigurieren Sie den Wert direkt per Befehl:
--tx_timestamp_timeout=400
5.2 Kernel 4.19 unterstützt den Master-Modus nicht
Patch anwenden:
diff --git a/drivers/net/ethernet/stmicro/stmmac/stmmac_main.c b/drivers/net/ethernet/stmicro/stmmac/stmmac_main.c
index 0511062a9e0d..1e6078a17511 100644
--- a/drivers/net/ethernet/stmicro/stmmac/stmmac_main.c
+++ b/drivers/net/ethernet/stmicro/stmmac/stmmac_main.c
@@ -644,7 +644,8 @@ static int stmmac_hwtstamp_set(struct net_device *dev, struct ifreq *ifr)
 			config.rx_filter = HWTSTAMP_FILTER_PTP_V2_EVENT;
 			ptp_v2 = PTP_TCR_TSVER2ENA;
 			snap_type_sel = PTP_TCR_SNAPTYPSEL_1;
-			ts_event_en = PTP_TCR_TSEVNTENA;
+			if (priv->synopsys_id < DWMAC_CORE_4_10)
+				ts_event_en = PTP_TCR_TSEVNTENA;
 			ptp_over_ipv4_udp = PTP_TCR_TSIPV4ENA;
 			ptp_over_ipv6_udp = PTP_TCR_TSIPV6ENA;
 			ptp_over_ethernet = PTP_TCR_TSIPENA;