
Китайский оригинал V1.0.0, ядра 4.4 / 4.19. Техническое предисловие описывает понятия, функции, DTS и диагностику модулей RK809; технический текст сохранён полностью. Английского PDF нет; все языки используют рисунки китайского PDF, часть подписей уже английская. Это платформенный справочник: проверьте PMIC, SoC, дерево питания, выводы, SDK/BSP и ядро конкретной ArmSoM. Совместимость всех плат не заявляется; аппаратных испытаний не было.
Изменение напряжений, режимов выводов и регистров может выключить или повредить оборудование; примеры оригинала не выполнялись.
0.737.5, различия таблиц напряжений/последовательности,regulator-ramp-delay12500 против 6001 в примере и «четыре функции» при другом количестве пунктов сохранены без предположительных исправлений. Сверьте с BSP место выключения «PCIE», путь rockchi и утверждение о только внешнем делителе DCDC3 при внутренних настройках в таблице. Заголовки 3.1/3.2 в оригинале содержат только «ядро»; версии не додуманы.
1. Основы
1.1 Обзор
RK809 — высокопроизводительный PMIC с 5 сильноточными DCDC, 9 LDO, 2 SWITCH, 1 RTC, 1 высокопроизводительным CODEC и настраиваемой последовательностью включения. Источники питания делятся на DCDC и LDO; ниже приведены общие свойства, подробности — в дополнительной литературе.
-
DCDC: высокий КПД при большой разнице входного и выходного напряжений, но относительно большие пульсации и стоимость. Применяется при большом перепаде напряжения и токе нагрузки. Обычно доступны PWM (хорошие пульсации/переходная характеристика, меньший КПД) и PFM (высокий КПД, меньшая нагрузочная способность).
-
LDO: низкий КПД при большом перепаде напряжения, но низкая стоимость. Для повышения КПД оптимизируют систему: например, вход LDO с выходом 1.1V можно питать от DCDC VCCIO_3.3V. Если схема позволяет, подключайте вход LDO к выходу DCDC, учитывая последовательность включения.
1.2 Функции
С точки зрения пользователя функции RK809 описаны как четыре части:
-
regulator: управление состоянием отдельных источников DCDC и LDO.
-
rtc: часы, отсчёт времени и связанные функции.
-
gpio: обычные GPIO с поддержкой pinctrl.
-
pwrkey: определяет нажатие/отпускание кнопки питания, экономя один GPIO AP.
-
clk: два выхода тактовой частоты 32.768KHZ; один постоянно включён и неуправляемый, второй управляется программно.
-
codec: частота дискретизации до 192KHZ, 16bit и 32bit, DAC, ADC, PDM и другие функции. Здесь не рассматривается; оригинал обещает отдельный документ.
1.3 Функции выводов
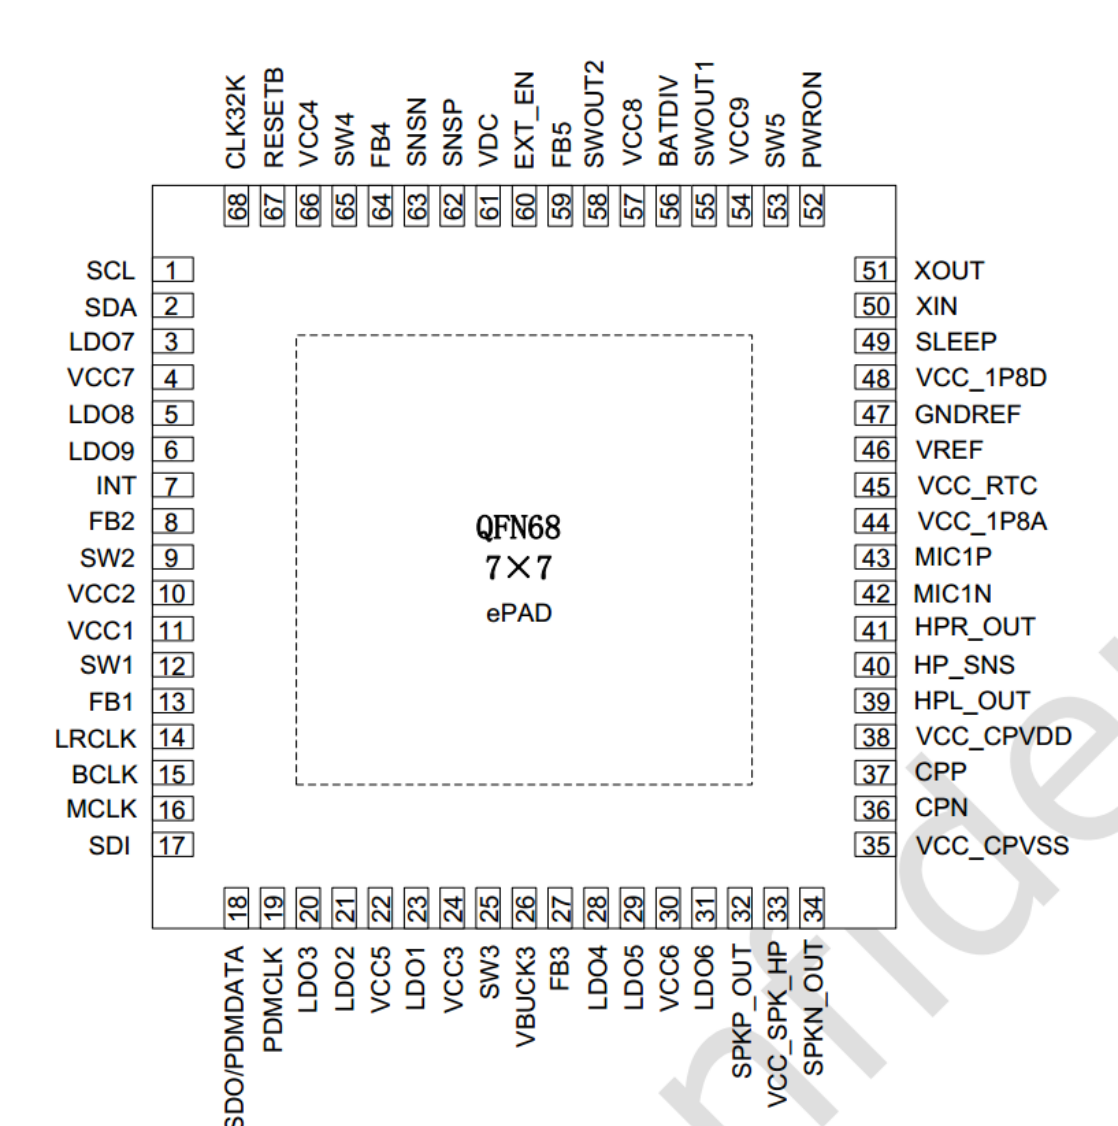
Оригинальный рисунок китайского PDF · p6
Особое внимание уделите SLEEP и INT; вывод sleep также предоставляет расширенную функцию GPIO.
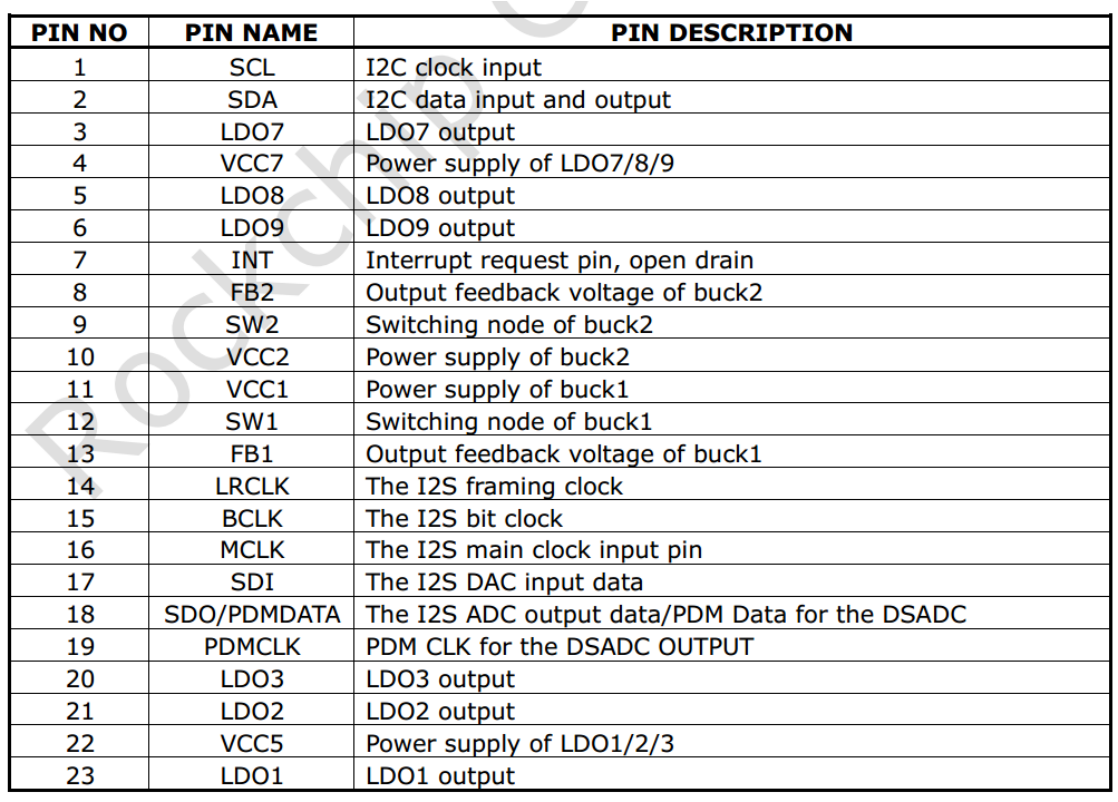
Оригинальный рисунок китайского PDF · p7
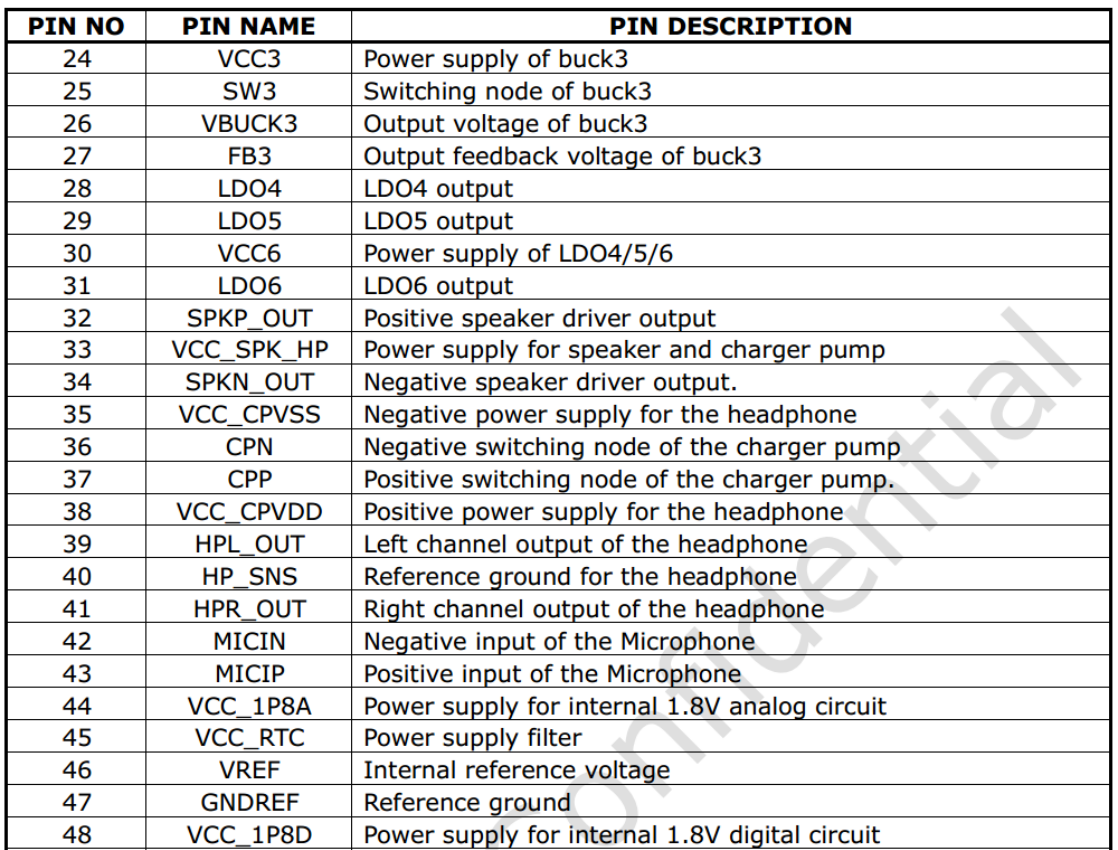
Оригинальный рисунок китайского PDF · p7
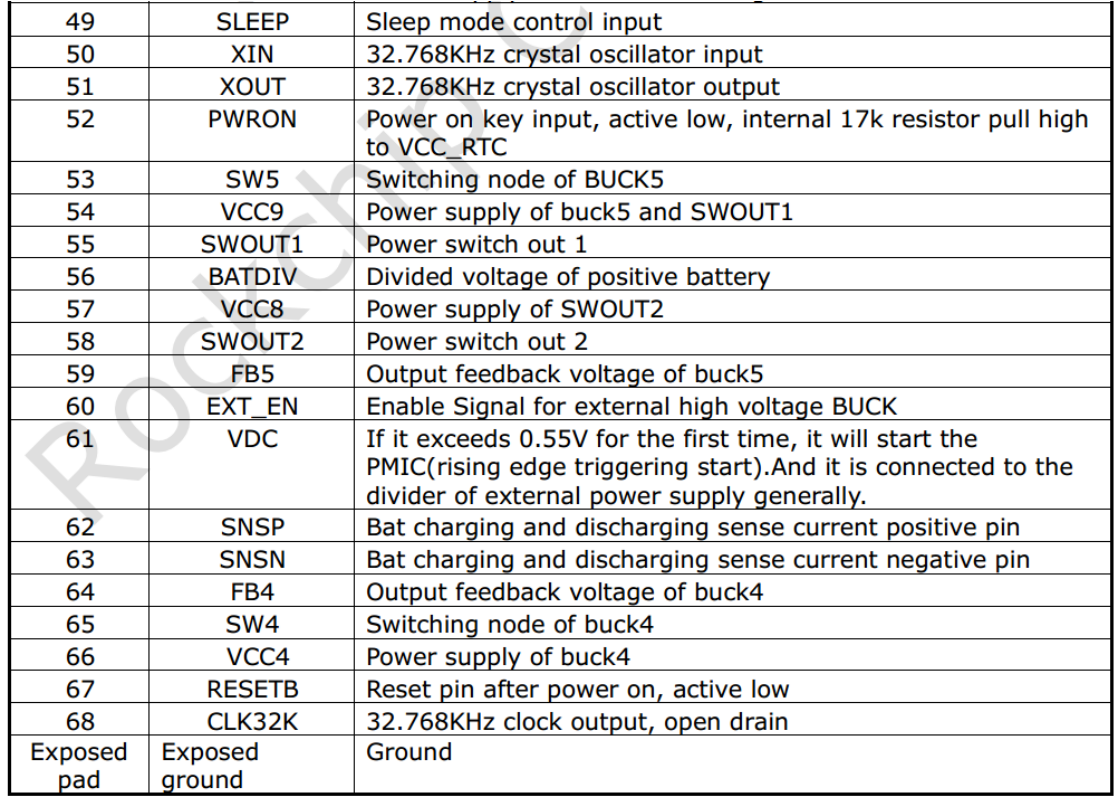
Оригинальный рисунок китайского PDF · p8
Редактируемая транскрипция исходных таблиц выше.
| № вывода | Имя | Описание |
|---|---|---|
| 1 | SCL | Вход тактов I2C |
| 2 | SDA | Вход/выход данных I2C |
| 3 | LDO7 | Выход LDO7 |
| 4 | VCC7 | Питание LDO7/8/9 |
| 5 | LDO8 | Выход LDO8 |
| 6 | LDO9 | Выход LDO9 |
| 7 | INT | Запрос прерывания, открытый сток |
| 8 | FB2 | Обратная связь выходного напряжения BUCK2 |
| 9 | SW2 | Узел переключения BUCK2 |
| 10 | VCC2 | Питание BUCK2 |
| 11 | VCC1 | Питание BUCK1 |
| 12 | SW1 | Узел переключения BUCK1 |
| 13 | FB1 | Обратная связь выходного напряжения BUCK1 |
| 14 | LRCLK | Кадровый такт I2S |
| 15 | BCLK | Битовый такт I2S |
| 16 | MCLK | Вход основного такта I2S |
| 17 | SDI | Входные данные I2S DAC |
| 18 | SDO/PDMDATA | Выходные данные I2S ADC / PDM для DSADC |
| 19 | PDMCLK | PDM CLK для выхода DSADC |
| 20 | LDO3 | Выход LDO3 |
| 21 | LDO2 | Выход LDO2 |
| 22 | VCC5 | Питание LDO1/2/3 |
| 23 | LDO1 | Выход LDO1 |
| 24 | VCC3 | Питание BUCK3 |
| 25 | SW3 | Узел переключения BUCK3 |
| 26 | VBUCK3 | Выход BUCK3 |
| 27 | FB3 | Обратная связь выходного напряжения BUCK3 |
| 28 | LDO4 | Выход LDO4 |
| 29 | LDO5 | Выход LDO5 |
| 30 | VCC6 | Питание LDO4/5/6 |
| 31 | LDO6 | Выход LDO6 |
| 32 | SPKP_OUT | Положительный выход драйвера динамика |
| 33 | VCC_SPK_HP | Питание динамика и зарядового насоса |
| 34 | SPKN_OUT | Отрицательный выход драйвера динамика |
| 35 | VCC_CPVSS | Отрицательное питание наушников |
| 36 | CPN | Отрицательный узел переключения зарядового насоса |
| 37 | CPP | Положительный узел переключения зарядового насоса |
| 38 | VCC_CPVDD | Положительное питание наушников |
| 39 | HPL_OUT | Выход левого канала наушников |
| 40 | HP_SNS | Опорная земля наушников |
| 41 | HPR_OUT | Выход правого канала наушников |
| 42 | MICIN | Отрицательный вход микрофона |
| 43 | MICIP | Положительный вход микрофона |
| 44 | VCC_1P8A | Питание внутренней аналоговой схемы 1.8V |
| 45 | VCC_RTC | Фильтр питания |
| 46 | VREF | Внутреннее опорное напряжение |
| 47 | GNDREF | Опорная земля |
| 48 | VCC_1P8D | Питание внутренней цифровой схемы 1.8V |
| 49 | SLEEP | Вход управления режимом сна |
| 50 | XIN | Вход кварцевого генератора 32.768KHz |
| 51 | XOUT | Выход кварцевого генератора 32.768KHz |
| 52 | PWRON | Вход кнопки питания, активный низкий уровень; внутренняя подтяжка 17k к VCC_RTC |
| 53 | SW5 | Узел переключения BUCK5 |
| 54 | VCC9 | Питание BUCK5 / SWOUT1 |
| 55 | SWOUT1 | Выход SWITCH1 |
| 56 | BATDIV | Делённое напряжение положительного вывода батареи |
| 57 | VCC8 | Питание SWOUT2 |
| 58 | SWOUT2 | Выход SWITCH2 |
| 59 | FB5 | Обратная связь выходного напряжения BUCK5 |
| 60 | EXT_EN | Разрешение внешнего высоковольтного BUCK |
| 61 | VDC | Первое превышение 0.55V запускает PMIC (по фронту); обычно подключается к делителю внешнего питания |
| 62 | SNSP | Положительный вывод измерения тока заряда/разряда батареи |
| 63 | SNSN | Отрицательный вывод измерения тока заряда/разряда батареи |
| 64 | FB4 | Обратная связь выходного напряжения BUCK4 |
| 65 | SW4 | Узел переключения BUCK4 |
| 66 | VCC4 | Питание BUCK4 |
| 67 | RESETB | Сброс после включения, активный низкий уровень |
| 68 | CLK32K | Выход 32.768KHz, открытый сток |
| Exposed pad | Exposed ground | Земля |
1.4 Важные понятия
Адрес I2C: 7-битный адрес ведомого 0x20. PMIC имеет три режима работы.
-
Режим PMIC normal: при обычной работе системы PMIC находится в normal, а pmic_sleep имеет низкий уровень.
-
Режим PMIC sleep снижает потребление PMIC при приостановке системы. По требованиям изделия напряжения отдельных линий снижают либо отключают выходы. В ожидании AP через I2C настраивает pmic_sleep для sleep и поднимает его для входа в сон. При пробуждении SoC вывод возвращается в низкий уровень и PMIC выходит из сна.
-
PMIC shutdown: PMIC отключает питание всей системы. AP через I2C настраивает pmic_sleep как shutdown и поднимает вывод. Обычно pmic_sleep низкий для normal; высокий переводит в sleep или shutdown. В RK809 вывод мультиплексирован, нужная функция выбирается через pinctrl:
-
SLEEP: переключение режима SLEEP.
-
Выключение: POWER DOWN.
-
Сброс: RESET.
-
Ожидание: без функции.
pmic_int: обычно высокий; при прерывании становится низким и остаётся таким до обработки прерывания.
pmic_pwron: подключите к нему аппаратную кнопку питания; драйвер определяет нажатие/отпускание.
Режимы DCDC: кроме PWM (force PWM) и PFM, режим AUTO динамически переключает PWM/PFM. PMIC поддерживает PWM и AUTO PWM/PFM. AUTO повышает КПД, но ухудшает пульсации/переходную характеристику. Для стабильности при работе используется PWM, при suspend — AUTO PWM/PFM.
Напряжение DCDC3: регистры не позволяют менять напряжение этой особой линии; оно задаётся внешним резистивным делителем. Для изменения напряжения измените внешнюю схему. В решениях Rockchip линия обычно питает VCC_DDR.
Диапазоны регулировки DCDC и LDO при работе:
- Прерывистые диапазоны напряжений DCDC:
| Диапазон (V) | Шаг (mV) | Значения (V) |
|---|---|---|
| 0.7125 ~ 1.5 | 12.5 | 0.7125、0.725、0.737.5、 ……、1.5 |
| 1.6 ~ 2.4 | 100 | 1.6、1.7、1.8、1.9、……、2.4 |
- Непрерывные напряжения LDO:
| Диапазон (V) | Шаг (mV) | Значения (V) |
|---|---|---|
| 0.6 ~ 3.4 | 25 | 0.6、0.625、0.65、0.675、…… 、3.4 |
1.5 Условия и последовательность включения
- Условия включения: достаточно любого из следующих условий:
- EN переходит из низкого уровня в высокий.
- EN остаётся высоким и возникает прерывание будильника RTC.
- EN остаётся высоким и нажата кнопка PWRON.
- EN остаётся высоким и подключается зарядное устройство.
- Последовательность включения: требования к порядку включения линий могут различаться между SoC. Ниже приведены последовательности; конкретные требования уточняйте по актуальному datasheet.
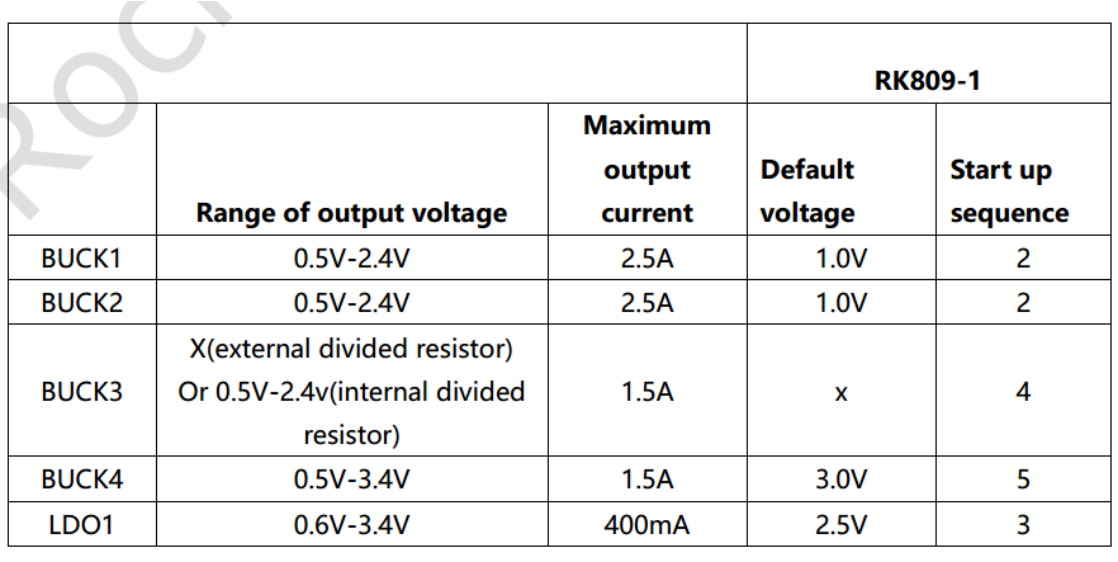
Оригинальный рисунок китайского PDF · p10
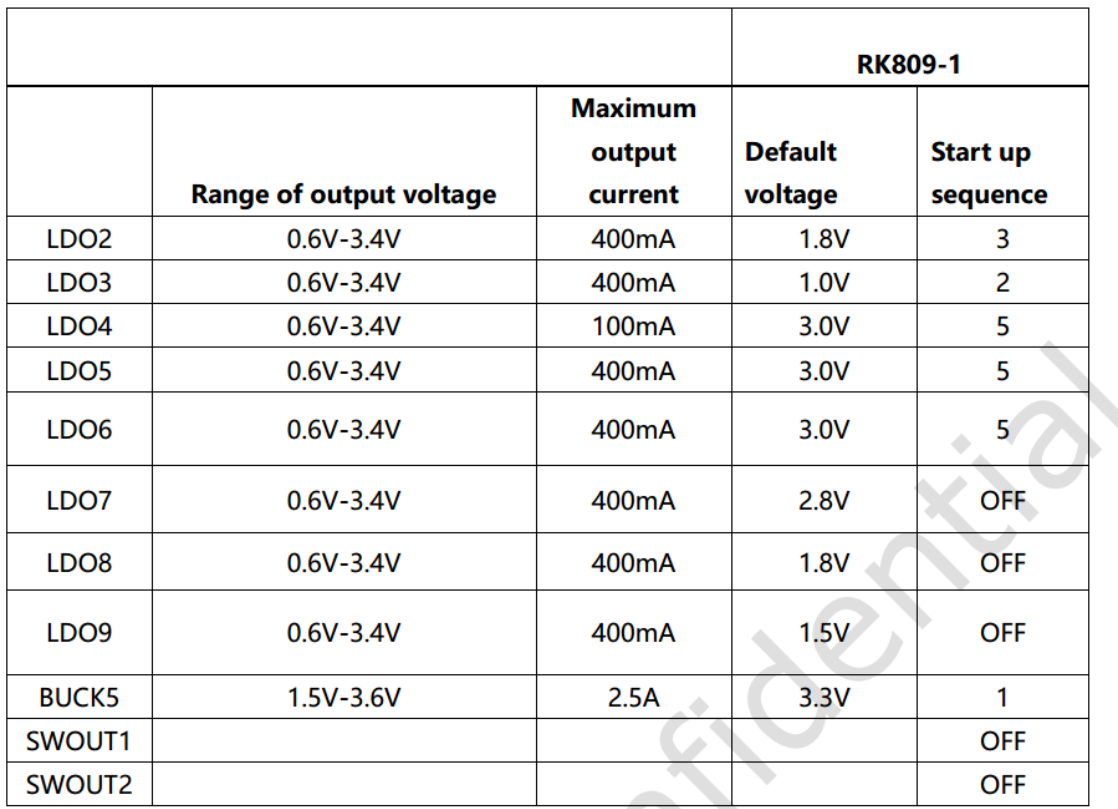
Оригинальный рисунок китайского PDF · p10
Таблица последовательности переписана с оригинального рисунка; пустые поля, x, OTP и ON/OFF сохранены.
| Линия | Диапазон выхода | Максимальный ток | Напряжение по умолчанию | Порядок |
|---|---|---|---|---|
| BUCK1 | 0.5V-2.4V | 2.5A | 1.0V | 2 |
| BUCK2 | 0.5V-2.4V | 2.5A | 1.0V | 2 |
| BUCK3 | X (внешний делитель) / 0.5V-2.4V (внутренний делитель) | 1.5A | x | 4 |
| BUCK4 | 0.5V-3.4V | 1.5A | 3.0V | 5 |
| LDO1 | 0.6V-3.4V | 400mA | 2.5V | 3 |
| LDO2 | 0.6V-3.4V | 400mA | 1.8V | 3 |
| LDO3 | 0.6V-3.4V | 400mA | 1.0V | 2 |
| LDO4 | 0.6V-3.4V | 100mA | 3.0V | 5 |
| LDO5 | 0.6V-3.4V | 400mA | 3.0V | 5 |
| LDO6 | 0.6V-3.4V | 400mA | 3.0V | 5 |
| LDO7 | 0.6V-3.4V | 400mA | 2.8V | OFF |
| LDO8 | 0.6V-3.4V | 400mA | 1.8V | OFF |
| LDO9 | 0.6V-3.4V | 400mA | 1.5V | OFF |
| BUCK5 | 1.5V-3.6V | 2.5A | 3.3V | 1 |
| SWOUT1 | OFF | |||
| SWOUT2 | OFF |
2. Конфигурация
2.1 Драйверы и menuconfig
Конфигурация ядра 4.4. Файлы драйвера RK809 частично общие с rk817 и rk805:
drivers/mfd/rk808.c
drivers/input/misc/rk8xx-pwrkey.c
drivers/rtc/rtc-rk808.c
drivers/gpio/gpio-rk8xx.c
drivers/regulator/rk808-regulator.c
drivers/clk/clk-rk808.c
Эталонный файл DTS RK809:
arch/arm64/boot/dts/rockchi/px30-evb-ddr4-v10.dts
Соответствующие символы menuconfig:
CONFIG_MFD_RK808
CONFIG_RTC_RK808
CONFIG_GPIO_RK8XX
CONFIG_REGULATOR_RK818
CONFIG_INPUT_RK8XX_PWRKEY
CONFIG_COMMON_CLK_RK808
Конфигурация ядра 4.19. Файлы драйвера RK809:
drivers/mfd/rk808.c
drivers/input/misc/rk805-pwrkey.c       // 跟4.4内核不同
drivers/rtc/rtc-rk808.c
drivers/pinctrl/pinctrl-rk805.c         // 跟4.4内核不同
drivers/regulator/rk808-regulator.c     // 跟4.4内核不同
drivers/clk/clk-rk808.c
Эталонный файл DTS RK809:
arch/arm64/boot/dts/rockchi/px30-evb-ddr4-v10.dts
Соответствующие символы menuconfig:
CONFIG_MFD_RK808
CONFIG_RTC_RK808
CONFIG_PINCTRL_RK805
CONFIG_REGULATOR_RK808
CONFIG_INPUT_RK805_PWRKEY
CONFIG_COMMON_CLK_RK808
2.2 Конфигурация DTS
DTS ядра 4.4: подключение i2c, основные свойства, rtc, pwrkey, gpio и regulator.
&pinctrl {
    pmic {
        pmic_int: pmic_int {
            rockchip,pins =
                <0 RK_PA7 RK_FUNC_GPIO &pcfg_pull_up>;
        };
        soc_slppin_gpio: soc_slppin_gpio {
            rockchip,pins =
                <0 RK_PA4 RK_FUNC_GPIO &pcfg_output_low>;
        };
        soc_slppin_slp: soc_slppin_slp {
            rockchip,pins =
                <0 RK_PA4 RK_FUNC_1 &pcfg_pull_none>;
        };
        soc_slppin_rst: soc_slppin_rst {
            rockchip,pins =
                <0 RK_PA4 RK_FUNC_2 &pcfg_pull_none>;
        };
    };
};
&i2c1 {
    status = "okay";
    rk809: pmic@20 {
        compatible = "rockchip,rk809";
        reg = <0x20>;
        interrupt-parent = <&gpio0>;
        interrupts = <7 IRQ_TYPE_LEVEL_LOW>;
        pinctrl-names = "default", "pmic-sleep",
                "pmic-power-off", "pmic-reset";
        pinctrl-0 = <&pmic_int>;
        pinctrl-1 = <&soc_slppin_slp>, <&rk817_slppin_slp>;
        pinctrl-2 = <&soc_slppin_gpio>, <&rk817_slppin_pwrdn>;
        pinctrl-3 = <&soc_slppin_rst>, <&rk817_slppin_rst>;
        rockchip,system-power-controller;
        wakeup-source;
        #clock-cells = <1>;
        clock-output-names = "rk808-clkout1", "rk808-clkout2";
        //fb-inner-reg-idxs = <2>;
        /* 1: rst regs (default in codes), 0: rst the pmic */
        pmic-reset-func = <1>;
        vcc1-supply = <&vcc5v0_sys>;
        vcc2-supply = <&vcc5v0_sys>;
        vcc3-supply = <&vcc5v0_sys>;
        vcc4-supply = <&vcc5v0_sys>;
        vcc5-supply = <&vcc3v3_sys>;
        vcc6-supply = <&vcc3v3_sys>;
        vcc7-supply = <&vcc3v3_sys>;
        vcc8-supply = <&vcc3v3_sys>;
        vcc9-supply = <&vcc5v0_sys>;
        pwrkey {
    status = "okay";
};
pinctrl_rk8xx: pinctrl_rk8xx {
    gpio-controller;
    #gpio-cells = <2>;
    rk817_slppin_null: rk817_slppin_null {
        pins = "gpio_slp";
        function = "pin_fun0";
    };
    rk817_slppin_slp: rk817_slppin_slp {
        pins = "gpio_slp";
        function = "pin_fun1";
    };
    rk817_slppin_pwrdn: rk817_slppin_pwrdn {
        pins = "gpio_slp";
        function = "pin_fun2";
    };
    rk817_slppin_rst: rk817_slppin_rst {
        pins = "gpio_slp";
        function = "pin_fun3";
    };
};
regulators {
    vdd_logic: DCDC_REG1 {
        regulator-always-on;
        regulator-boot-on;
        regulator-min-microvolt = <950000>;
        regulator-max-microvolt = <1350000>;
        regulator-ramp-delay = <6001>;
        regulator-initial-mode = <0x2>;
        regulator-name = "vdd_logic";
        regulator-state-mem {
            regulator-on-in-suspend;
            regulator-suspend-microvolt = <950000>;
        };
    };
    vdd_arm: DCDC_REG2 {
        regulator-always-on;
        regulator-boot-on;
        regulator-min-microvolt = <950000>;
        regulator-max-microvolt = <1350000>;
        regulator-ramp-delay = <6001>;
        regulator-initial-mode = <0x2>;
        regulator-name = "vdd_arm";
        regulator-state-mem {
            regulator-off-in-suspend;
            regulator-suspend-microvolt = <950000>;
        };
    };
            vcc_ddr: RK809_DCDC3@2 {
                .................
            };
            .............................
        };
        rk809_codec: codec {
            #sound-dai-cells = <0>;
            compatible = "rockchip,rk809-codec", "rockchip,rk817-codec";
            clocks = <&cru SCLK_I2S1_OUT>;
            clock-names = "mclk";
            pinctrl-names = "default";
            pinctrl-0 = <&i2s1_2ch_mclk>;
            hp-volume = <20>;
            spk-volume = <3>;
            status = "okay";
        };
    };
};
-
Подключение i2c: разместите полный узел RK809 в соответствующем i2c и задайте
status = "okay";. -
Основные свойства — следующее не изменять:
compatible = "rockchip,rk809";
reg = <0x20>;
rockchip,system-power-controller;
wakeup-source;
gpio-controller;
#gpio-cells = <2>;
Настройка по правилам pinctrl:
- interrupt-parent: контроллер GPIO, которому принадлежит pmic_int.
- interrupts: индекс и полярность pmic_int в этом контроллере.
- pinctrl-names: не изменять, фиксированное “default”.
- pinctrl-0: ссылка на pmic_int, определённый в pinctrl.
-
rtc, pwrkey и gpio: если они выбраны в menuconfig, но не нужны, добавьте соответствующие узлы DTS с
status = "disabled". Драйверы не загрузятся; возникающие при загрузке ошибки в этом случае можно игнорировать. Для включения удалите узлы либо задайтеstatus = "okay". -
regulator
-
regulator-compatible: Имя для сопоставления драйвера; изменение приводит к ошибке загрузки. -
regulator-name: Имя питания; рекомендуется совпадение со схемой. Используется regulator_get. -
regulator-init-microvolt: Начальное напряжение в U-Boot; в ядре не действует. -
regulator-min-microvolt: Минимальное регулируемое напряжение при работе. -
regulator-max-microvolt: Максимальное регулируемое напряжение при работе. -
regulator-initial-mode: Рабочий режим DCDC, обычно 1: 1 = force PWM; 2 = auto PWM/PFM. -
regulator-mode: Режим DCDC во сне, обычно 2: 1 = force PWM; 2 = auto PWM/PFM. -
regulator-initial-state: Состояние suspend; обязательно 3. -
regulator-boot-on: Включает линию при регистрации regulator. -
regulator-always-on: Запрещает отключение при работе и включает линию при регистрации. -
regulator-ramp-delay: Время нарастания напряжения DCDC; фиксированное значение оригинала 12500. -
regulator-on-in-suspend: Сохраняет питание во сне; для отключения заменить на regulator-off-in-suspend. -
regulator-suspend-microvolt: Напряжение ожидания при сохранённом питании.
- power off: RK809 может выключаться непосредственно сигналом I/O. Ядро регистрирует pm_shutdown_prepare_fn для подготовки: прежде всего отключения RTC-прерываний и настройки IOMUX специальных выводов. По оригиналу фактическое выключение происходит «в PCIE»: pm_power_off непосредственно управляет I/O.
static int rk817_shutdown_prepare(struct rk808 *rk808)
{
    int ret;

    /* close rtc int when power off */
    regmap_update_bits(rk808->regmap,
               RK817_INT_STS_MSK_REG1,
               (0x3 << 5), (0x3 << 5));
    regmap_update_bits(rk808->regmap,
               RK817_RTC_INT_REG,
               (0x3 << 2), (0x0 << 2));

    if (rk808->pins && rk808->pins->p && rk808->pins->power_off) {
        ret = regmap_update_bits(rk808->regmap,
                     RK817_SYS_CFG(3),
                     RK817_SLPPIN_FUNC_MSK,
                     SLPPIN_NULL_FUN);
        if (ret) {
            pr_err("shutdown: config SLPPIN_NULL_FUN error!\n");
            return 0;
        }

        ret = regmap_update_bits(rk808->regmap,
                     RK817_SYS_CFG(3),
                     RK817_SLPPOL_MSK,
                     RK817_SLPPOL_H);
        if (ret) {
            pr_err("shutdown: config RK817_SLPPOL_H error!\n");
            return 0;
        }
        ret = pinctrl_select_state(rk808->pins->p,
                       rk808->pins->power_off);
        if (ret)
            pr_info("%s:failed to activate pwroff state\n",
                __func__);
        else
            return ret;
    }

    /* pmic sleep shutdown function */
    ret = regmap_update_bits(rk808->regmap,
                 RK817_SYS_CFG(3),
                 RK817_SLPPIN_FUNC_MSK, SLPPIN_DN_FUN);
    return ret;
}
- clk: узел, использующий тактовый сигнал RK809, ссылается на него так:
clocks = <&rk809 1>;
Первый аргумент: &rk809, неизменяемый. Второй: индекс тактового выхода, только 0 или 1; 0 = rk809-clkout1, 1 = rk809-clkout2.
DTS ядра 4.19
См. DTS ядра 4.4. Отличие: в ядре 4.19 дочерний узел gpio больше не нужен, но другие модули по-прежнему обращаются к выводам RK809 через gpios = <&rk809 0 GPIO_ACTIVE_LOW>;.
2.3 Программные интерфейсы
Следующие интерфейсы покрывают обычные операции regulator: включение, выключение, установка и чтение напряжения.
- Получить regulator:
struct regulator *regulator_get(struct device *dev, const char *id)
По умолчанию dev = NULL; id соответствует regulator-name в DTS.
- Освободить regulator:
void regulator_put(struct regulator *regulator)
- Включить regulator:
int regulator_enable(struct regulator *regulator)
- Отключить regulator:
int regulator_disable(struct regulator *regulator)
- Получить напряжение regulator:
int regulator_get_voltage(struct regulator *regulator)
- Установить напряжение regulator:
int regulator_set_voltage(struct regulator *regulator, int min_uV, int max_uV)
Вызывающая сторона обязана обеспечить min_uV = max_uV.
- Пример
struct regulator *rdev_logic;

rdev_logic = regulator_get(NULL, "vdd_logic");      // 获取vdd_logic
regulator_enable(rdev_logic);               // 使能vdd_logic
regulator_set_voltage(rdev_logic, 1100000, 1100000);    // 设置电压1.1v
regulator_disable(rdev_logic);              // 关闭vdd_logic
regulator_put(rdev_logic);              // 释放vdd_logic
Ядра 4.4 и 4.19 также предоставляют интерфейсы regulator с префиксом devm_, управляющие выделяемыми ресурсами.
3. Debug
3.1 ядро
Формат команд такой же, как в ядре 3.10; меняется только путь. Ядро 4.4 использует /sys/rk8xx/rk8xx_dbg.
3.2 ядро
См. команды для ядра 4.4.