
本文依据 RK3588 Hardware Design Guide V1.3(2023-02-13)中英文原稿整理,面向芯片主板和载板设计审查。AIM7、LM7 载板须遵循模块接口定义;Sige7 可作为软件与外设验证起点。芯片能力不等于板卡接口清单,SDK/BSP、内核、板卡版本及固件需逐项核对。数值为原稿参考,未经 ArmSoM 硬件实测。
RK3588 Hardware Design Guide V1.3 (2023-02-13), CN · §2.3.11–2.3.15
同一外设的 Mx 不要混拼
UART、SPI、CAN、I2C 的不同 M0/M1/M2 位置是复用选项,不是可同时使用的独立控制器。同一组信号应按指南选择完整复用组并核对电源域。SPI2 默认用于 PMIC,不建议为增加外设随意占用。CAN 还需要外部收发器,不能将 SoC TX/RX 当总线差分线。
把外设协议与引脚表分开核实
I2C 上拉参考 2.2kΩ,实际取决于总线负载和电平;HDMI DDC 是专用总线。V1.3 CAN 章节写 CAN2.0B、1Mbps,不据此推广为 CAN FD。原稿 I2C 表出现 PMUIO3/4/5/6 等与电源域表不一致的名称,必须按实际 TRM 和原理图复核,不能直接用于引脚配置。
设计参数与检查表
| 项目 | 原稿参考值 |
|---|---|
| UART / 通用 SPI | 10 / 5 控制器 |
| CAN 原稿范围 | 3 控制器; CAN2.0B; 1Mbps |
| I2C 参考 | 最高 400Kbit/s; 2.2kΩ 上拉 |
| 原稿 PWM 数量 | 4 控制器 ×4 通道 |
参考原图
下图为原稿参考页,包含对应电路图或时序图;点击可查看大图。位号和元件值属于参考设计,不是 ArmSoM 产品原理图。
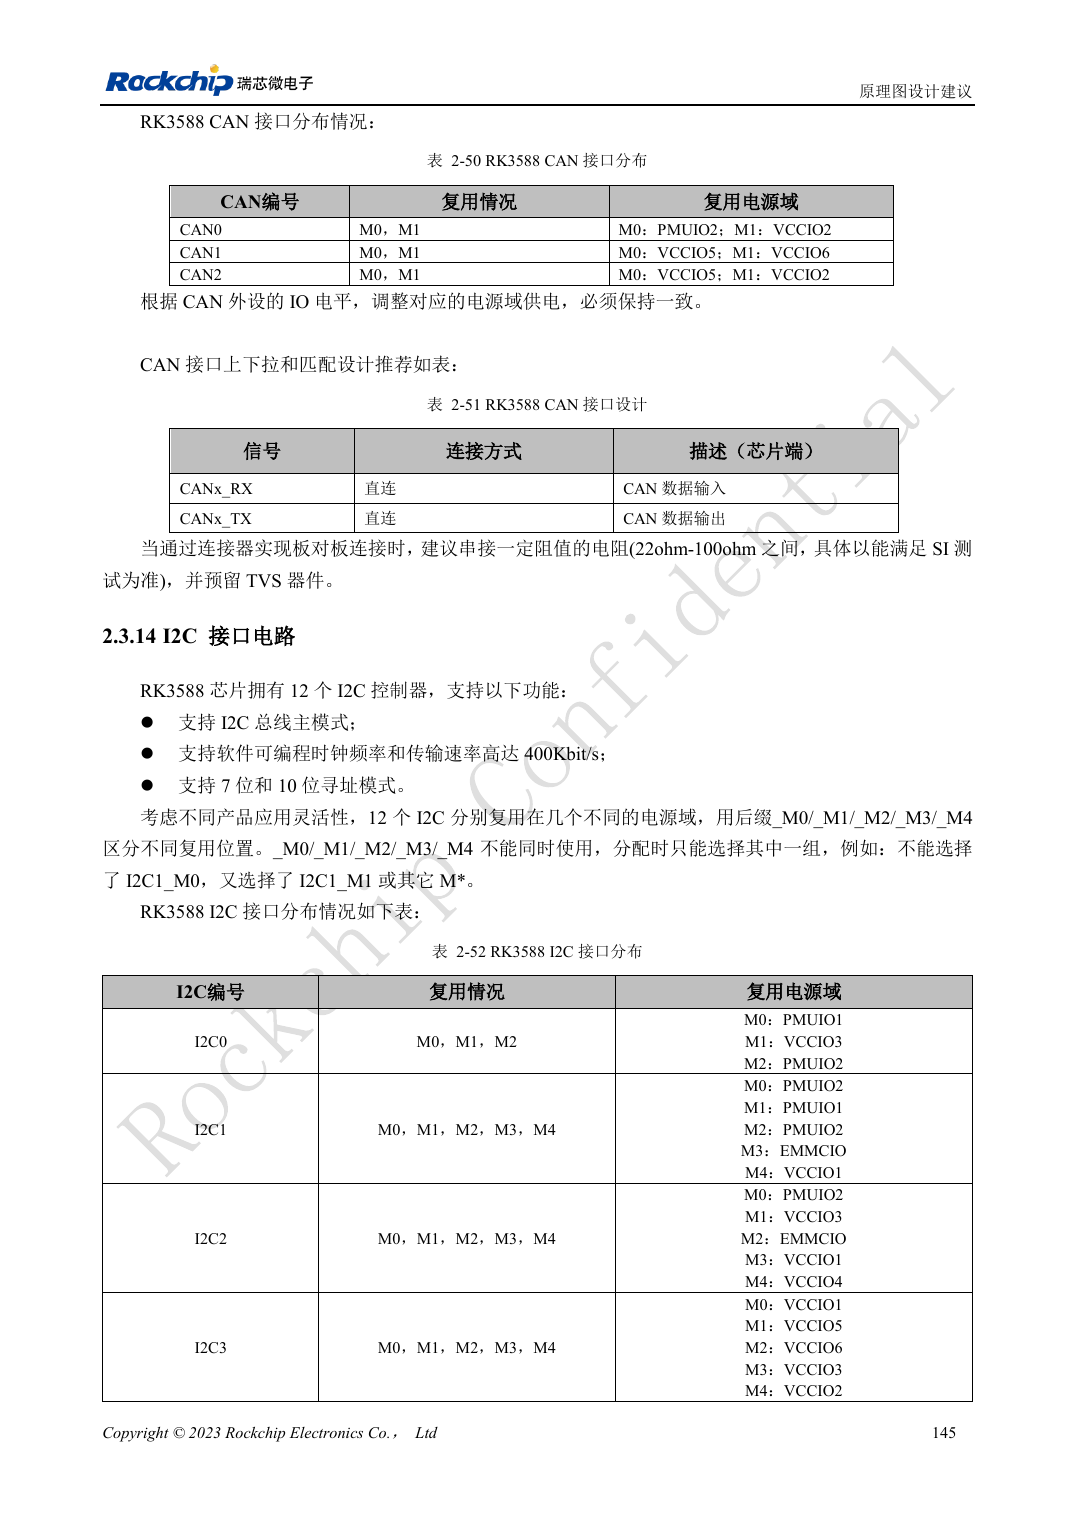
中文原稿 · PDF 162 · table:2-50
ArmSoM 开发路径
AIM7 适合基于计算模块设计载板;LM7 面向 LGA 模块集成;Sige7 可用于开发前期的软件与外设评估。使用模块时先检查哪些电源、DDR 与启动电路已在模块内完成,不应把芯片参考电路重复放到载板上。实际连接器、可用接口、电平与系统支持以对应产品资料为准。