
平台参考:中英V1.0.3,RK-YH-YF-A18。源适用:RK3588/Linux5.10;RK3576/Linux6.1;RK3568/Linux5.10或4.19;RK3506/Linux6.1。ArmSoM实际板卡还需核对网口、PHY、BSP与实时补丁,未硬测,不承诺全部板卡支持。中文图供ZH,英文图供EN/RU/DE。所有性能值为原厂示例而非ArmSoM实测。
原文疑点保留:alias -p 0 0注释却说改为1;ec_stmmac.ko复制到/userdata/而insmod使用/userdata/ethercat_out/;最后stmmac补丁while行缺完整循环体/终止符;源码重复diff头与占位路径原样保留,不视为可直接套用补丁。[]必选/<>可选为原稿约定。Preempt-RT“硬实时保证”只是原稿描述,具体系统仍需最坏延迟验证;控制电机存在运动风险,本次不执行示例。
1. 概述
IgH EtherCAT为运行于Linux系统的开源EtherCAT主站程序,IgH EtherCAT主站通过构建Linux字符设备,应用程序通过对字符设备的访问实现与EtherCAT主站模块的通信。IgH EtherCAT开发包配套EtherCAT工具,该工具提供各种可在Linux用戶层运行的命令,可直接实现对从站的访问和设置,如设置从站地址、显示总线配置、显示PDO数据、读写SDO参数等。
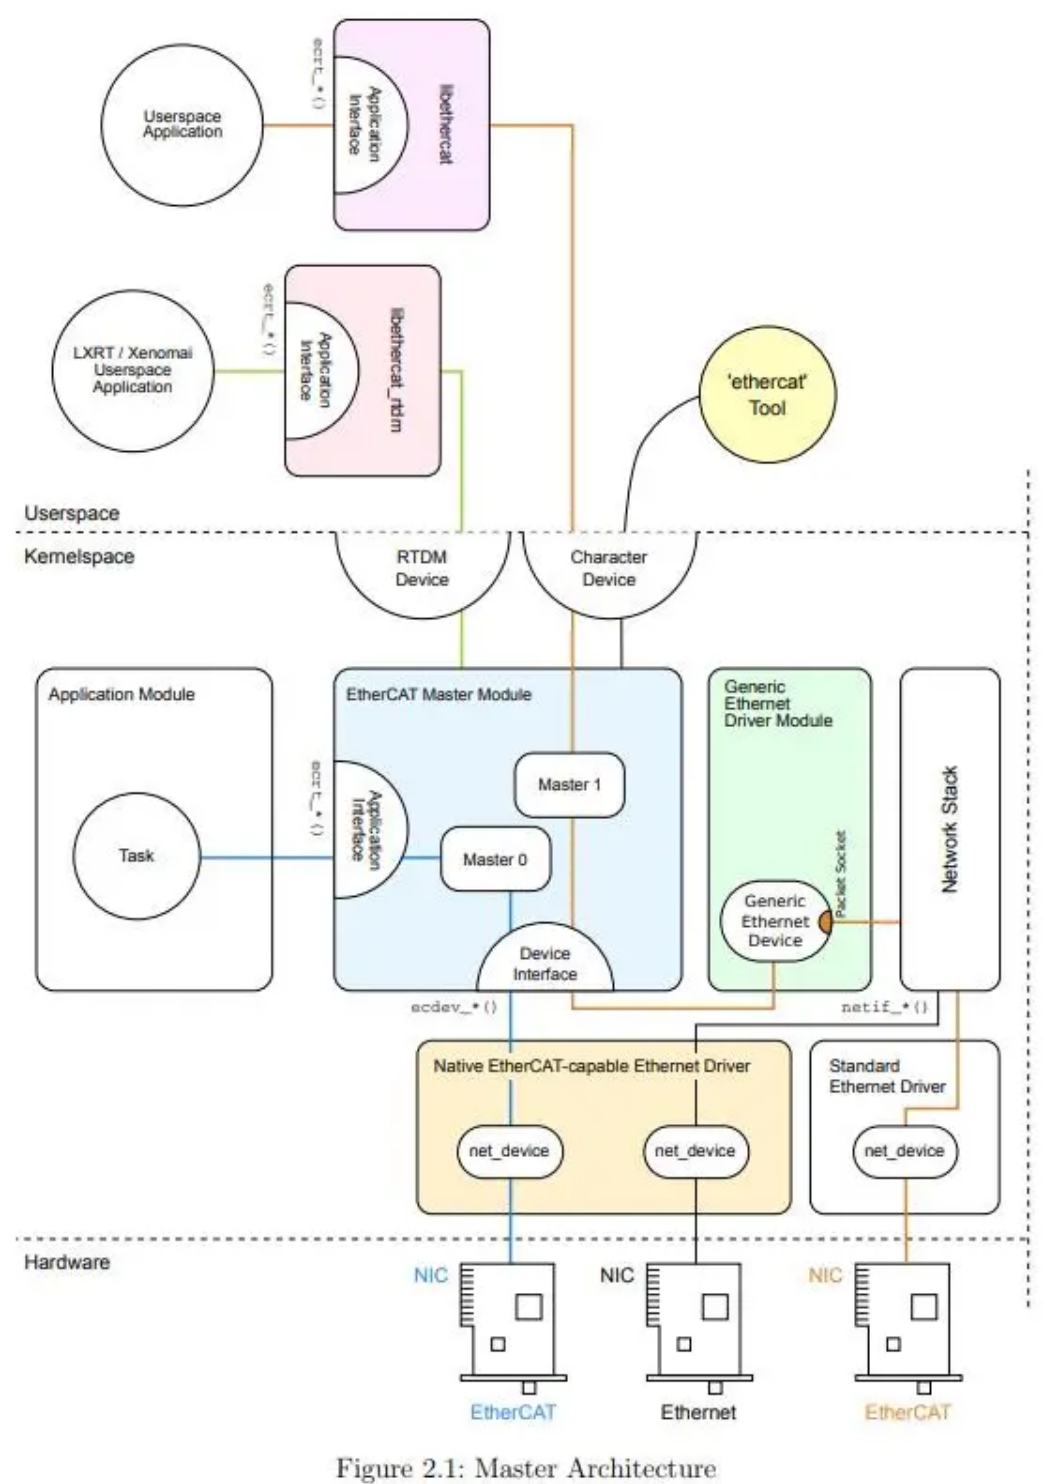
具体详情可以查看IgH的官网:https://docs.etherlab.org/ethercat/1.5/doxygen/index.html
2. EtherCAT IgH软件环境基本介绍
EtherCAT整体分为四个部分,内核,驱动部分,用戶态部分还有EtherCAT应用部分。我们将提供预编译的bin文件:
| 是否 为预 编译 | 包含的文件 | 作用 | |
|---|---|---|---|
| 驱动部分 | Y | phylink.ko,pcs-xpcs.ko, ec_master.ko,ec_stmmac.ko | 提供实时性驱动环境 |
| 用戶态部分 | Y | ethercat,libethercat.so | ethercat是EtherCAT IgH的调试工具, libethercat.so提供用戶层应用的调用接 口 |
| EtherCAT应 用部分 | N | libmadht1505ba1.so,rk_test,etc. | 上层应用 |
2.1 内核
EtherCAT IgH需要保证高实时性,Preempt-RT是一种针对实时性能进行了优化的Linux内核。与普通的Linux内核相比,Preempt-RT具有以下优势:
-
实时性能: Preempt-RT提供了更可靠和更精确的实时性能。它采用了一些实时调度策略和机制,使得任务能够按照严格的时间要求执行,从而适用于需要高度可预测性和低延迟的应用场景,如工业自动化、机器人控制等。
-
硬实时能力: Preempt-RT具有硬实时能力,即能够确保任务在规定的时间内完成,而不会受到其他任务或中断的干扰。这对于需要严格的时间限制的应用非常重要,如航空航天、医疗设备等领域。
-
任务调度: Preempt-RT使用了更加高效和优化的任务调度算法,如基于优先级的实时调度算法,以确保高优先级任务能够及时响应并完成,而低优先级任务不会影响到实时任务的执行。
-
中断处理: Preempt-RT针对中断处理进行了优化,使得中断的响应时间更短,能够更快地响应外部事件。
-
内核定时器: Preempt-RT提供了更精确和可配置的内核定时器,使得可以实现微秒级的定时精度,适用于对时间要求极高的应用场景。
-
实时扩展: Preempt-RT提供了一些实时扩展机制,使得用戶能够方便地对内核进行定制和扩展,以满足特定应用的需求。总的来说,Preempt-RT在实时性能、可靠性和精度方面比普通的Linux内核更加优秀,因此在对实时性能要求较高的应用场景中被广泛使用。瑞芯微提供配套SDK的Preempt-RT补丁。
2.2 用戶态
用戶态中主要是两个文件,ethercat和libethercat.so,一个是EtherCAT IgH的调试工具,一个是EtherCAT IgH的动态库,用来提供用戶层接口。用戶态部分访问https://gitlab.com/etherlab.org/ethercat/-/tree/master?ref_type=heads 下载IgH的源代码,编译后会生成ethercat二进制文件,libethercat.so和一些example等等。用戶态部分也可以使用预编译好的EtherCAT IgH二进制文件和libethercat.so。
| 用戶态部分 | 具体作用 | 存放路径 |
|---|---|---|
| libethercat.so | 对ethercat 标准的实现,提供给 上层应用提供接口 | SDK/external/rk_ethercat_release/ethercat_igh/lib/ |
| ethercat | ethercat是EtherCAT IgH的调试 工具 | SDK/external/rk_ethercat_release/ethercat_igh/bin/ |
2.3 驱动
驱动部分主要是ec_master.ko和一些RK优化后的ko。
| 驱动部分 | 具体作用 |
|---|---|
| ec_master.ko | ec_master.ko 是一个 Linux 内核模块,用于支持 EtherCAT 主站的功能。这个模块负责管理 EtherCAT 总线上的通信,实现主站与从站之间的数据交换和同步 |
| ec_stmmac.ko | stmmac是RK对底层网口驱动的实时性优化过的网口驱动 |
| pcs-xpcs.ko | 用于支持 EtherCAT 网卡的功能 |
| phylink.ko | 用于管理网络接口的物理层和链路层之间的通信,以及与物理介质相关的设置和状态管理 |
2.4 EtherCAT IgH应用
EtherCAT IgH应用部分需要根据实际使用的伺服驱动器来实现,该部分无法通用的,RK提供的参考示例,使用的是如下配套组件:
| 组件 | 名称 |
|---|---|
| 主站 | RK3588/RK3576/RK3568 开发板 |
| 从站驱动器 | 松下MADHT1505BA1 |
| 伺服电机 | 松下MDMS012S1U |
| 连接线 | 动力线和编码线 |
3. EtherCAT IgH软件编译和部署
3.1 内核
3.1.1 步骤一:打上Preempt-RT补丁
内核方案选择Preempt-RT内核方案,参考文档打上补丁:SDK/docs/Patches/Real-Time-Performance/README.md
3.1.2 步骤二:开启对应内核配置
3.1.2.1 5.10内核(以RK3568举例)
#修改内核配置 把stmmac驱动设置为模块编译
--- a/arch/arm64/configs/rockchip_linux_defconfig
+++ b/arch/arm64/configs/rockchip_linux_defconfig
@@ -202,7 +202,7 @@ CONFIG_R8168=y
 # CONFIG_NET_VENDOR_SILAN is not set
 # CONFIG_NET_VENDOR_SIS is not set
 # CONFIG_NET_VENDOR_SMSC is not set
-CONFIG_STMMAC_ETH=y
+CONFIG_STMMAC_ETH=m
 # CONFIG_NET_VENDOR_SUN is not set
 # CONFIG_NET_VENDOR_SYNOPSYS is not set
 # CONFIG_NET_VENDOR_TEHUTI is not set

#把cpu休眠关闭(这⾥也可以通过关闭CONFIG_ARM_PSCI_CPUIDLE来阻⽌cpu休眠)
--- a/arch/arm64/boot/dts/rockchip/rk3568.dtsi
+++ b/arch/arm64/boot/dts/rockchip/rk3568.dtsi
index 778752440303..dba79303e34b 100644
--- a/arch/arm64/boot/dts/rockchip/rk3568.dtsi
+++ b/arch/arm64/boot/dts/rockchip/rk3568.dtsi
@@ -74,7 +74,7 @@
                        enable-method = "psci";
                        clocks = <&scmi_clk 0>;
                        operating-points-v2 = <&cpu0_opp_table>;
-                       cpu-idle-states = <&CPU_SLEEP>;
+                       //cpu-idle-states = <&CPU_SLEEP>;
                        #cooling-cells = <2>;
                        dynamic-power-coefficient = <187>;
                };
@@ -86,7 +86,7 @@
                        enable-method = "psci";
                        clocks = <&scmi_clk 0>;
                        operating-points-v2 = <&cpu0_opp_table>;
-                       cpu-idle-states = <&CPU_SLEEP>;
+                       //cpu-idle-states = <&CPU_SLEEP>;
                };

                cpu2: cpu@200 {
@@ -96,7 +96,7 @@
                        enable-method = "psci";
                        clocks = <&scmi_clk 0>;
                        operating-points-v2 = <&cpu0_opp_table>;
-                       cpu-idle-states = <&CPU_SLEEP>;
+                       //cpu-idle-states = <&CPU_SLEEP>;
                };

                cpu3: cpu@300 {
@@ -106,7 +106,7 @@
                        enable-method = "psci";
                        clocks = <&scmi_clk 0>;
                        operating-points-v2 = <&cpu0_opp_table>;
-                       cpu-idle-states = <&CPU_SLEEP>;
+                       //cpu-idle-states = <&CPU_SLEEP>;
                };

                idle-states {

#隔离cpu核⼼
--- a/arch/arm64/boot/dts/rockchip/rk3568-linux.dtsi
+++ b/arch/arm64/boot/dts/rockchip/rk3568-linux.dtsi
@@ -13,7 +13,7 @@
        };

        chosen: chosen {
-               bootargs = "earlycon=uart8250,mmio32,0xfe660000 console=ttyFIQ0 root=PARTUUID=614e0000-0000 rw rootwait";
+               bootargs = "earlycon=uart8250,mmio32,0xfe660000 console=ttyFIQ0 root=PARTUUID=614e0000-0000 isolcpus=3 nohz_full=3 rw rootwait";
        };

        fiq-debugger {
diff --git a/arch/arm64/configs/rockchip_linux_defconfig b/arch/arm64/configs/rockchip_linux_defconfig
index 1a342fe17a5d..1d3a939659b1 100644
--- a/arch/arm64/configs/rockchip_linux_defconfig
+++ b/arch/arm64/configs/rockchip_linux_defconfig
@@ -649,3 +649,4 @@ CONFIG_RCU_CPU_STALL_TIMEOUT=60
 CONFIG_FUNCTION_TRACER=y
 CONFIG_BLK_DEV_IO_TRACE=y
 CONFIG_LKDTM=y
+CONFIG_NO_HZ_FULL=y
3.1.2.2 6.1内核(以RK3576举例)
#修改内核配置 把stmmac驱动设置为模块编译:
--- a/arch/arm64/configs/rockchip_linux_defconfig
+++ b/arch/arm64/configs/rockchip_linux_defconfig
@@ -197,7 +197,7 @@ CONFIG_R8168=y
 # CONFIG_NET_VENDOR_SILAN is not set
 # CONFIG_NET_VENDOR_SIS is not set
 # CONFIG_NET_VENDOR_SMSC is not set
-CONFIG_STMMAC_ETH=y
+CONFIG_STMMAC_ETH=m
 # CONFIG_NET_VENDOR_SUN is not set
 # CONFIG_NET_VENDOR_SYNOPSYS is not set
 # CONFIG_NET_VENDOR_TEHUTI is not set

 --- a/arch/arm64/configs/rockchip_rt.config
+++ b/arch/arm64/configs/rockchip_rt.config
@@ -22,3 +22,4 @@ CONFIG_JUMP_LABEL=y
 CONFIG_HZ_PERIODIC=y
 CONFIG_HZ_1000=y
 CONFIG_PREEMPT_RT=y
+# CONFIG_DEBUG_PREEMPT is not set

#隔离cpu
--- a/arch/arm64/boot/dts/rockchip/rk3576-linux.dtsi
+++ b/arch/arm64/boot/dts/rockchip/rk3576-linux.dtsi
@@ -6,7 +6,7 @@

 / {
        chosen: chosen {
-               bootargs = "earlycon=uart8250,mmio32,0x2ad40000 console=ttyFIQ0 clk_gate.always_on=1 pm_domains.always_on=1 root=PARTUUID=614e0000-0000 rw rootwait rcupdate.rcu_expedited=1 rcu_nocbs=all";
+               bootargs = "earlycon=uart8250,mmio32,0x2ad40000 console=ttyFIQ0 clk_gate.always_on=1 pm_domains.always_on=1 root=PARTUUID=614e0000-0000 isolcpus=7 nohz_full=7 rw rootwait rcupdate.rcu_expedited=1 rcu_nocbs=all";
        };

        fiq_debugger: fiq-debugger {
3.1.2.3 6.1内核(RK3506)
diff --git a/arch/arm/configs/rk3506_defconfig b/arch/arm/configs/rk3506_defconfig
index e6d3ba608a77..3029973ade8c 100644
--- a/arch/arm/configs/rk3506_defconfig
+++ b/arch/arm/configs/rk3506_defconfig
@@ -2,6 +2,7 @@
 CONFIG_KERNEL_XZ=y
 CONFIG_DEFAULT_HOSTNAME="localhost"
 CONFIG_SYSVIPC=y
+CONFIG_NO_HZ_FULL=y
 CONFIG_NO_HZ=y
 CONFIG_HIGH_RES_TIMERS=y
 CONFIG_PREEMPT=y
@@ -119,12 +120,13 @@ CONFIG_NETDEVICES=y
 # CONFIG_NET_VENDOR_SOLARFLARE is not set
 # CONFIG_NET_VENDOR_SMSC is not set
 # CONFIG_NET_VENDOR_SOCIONEXT is not set
-CONFIG_STMMAC_ETH=y
+CONFIG_STMMAC_ETH=m
 # CONFIG_DWMAC_GENERIC is not set
 # CONFIG_NET_VENDOR_SYNOPSYS is not set
 # CONFIG_NET_VENDOR_VIA is not set
 # CONFIG_NET_VENDOR_WIZNET is not set
 # CONFIG_NET_VENDOR_XILINX is not set
+CONFIG_PHYLIB=y
 CONFIG_MOTORCOMM_PHY=y
 CONFIG_PPP=y
 # CONFIG_WLAN is not set
3.1.2.4 关于双网口支持
若设备集成双GMAC网口,需分别配置为EtherCAT主站与标准以太网接口时,可参考以下配置方案:
gmac0⽤于ethercat,gmac1⽤于默认以太⽹:
    gmac0: ethernet@fe2a0000 {
-       compatible = "rockchip,rk3568-gmac", "snps,dwmac-4.20a";
+       compatible = "rockchip,rk3568-gmac-ethercat", "snps,dwmac-4.20a";
        reg = <0x0 0xfe2a0000 0x0 0x10000>;
3.1.3 步骤三:编译出实时内核
然后根据rt-linux README.md 生成实时性内核。
3.2 用戶态部分
源码linux环境下编译的方法如下:
#进⼊源码⽬录
cd source

#指定编译链路径(编译链在SDK中有提供)
export PATH=SDK/prebuilts/gcc/linux-x86/(arch)/gcc-arm-10.3-2021.07-x86_64-(arch)-none-linux-gnu/bin:$PATH

#配置,指定内核⽬录,选择SDK下的kernel-6.1或者kernel-5.10,这⾥使⽤kernel-6.1。
./bootstrap
./configure --prefix=(编译后你需要存放的⽬录) --host=(arch)-none-linux-gnu --with-linux-dir=SDK/kernel-6.1 --enable-8139too=no --enable-stmmac=yes --enable-generic=no --enable-wildcards=yes

#编译
make -j8
make install systemdsystemunitdir=(编译后你需要存放的⽬录,和configure命令上的prefix下跟的参数需要⼀
直)

#部署,从你指定的输出⽬录中拷⻉⽂件到开发板上
cp libethercat.so*  /usr/lib/(开发板上)
cp ethercat  /usr/bin/(开发板上)
3.3 驱动部分
cp phylink.ko /userdata/(开发板上)  内核编译
cp pcs-xpcs.ko /userdata/(开发板上) 内核编译
cp ec_master.ko /userdata/(开发板上)
cp ec_stmmac.ko /userdata/(开发板上)

#加载驱动
insmod /userdata/phylink.ko
insmod /userdata/pcs-xpcs.ko
insmod /userdata/ec_master.ko main_devices=62:36:B8:01:5B:59(这个是你的⽹⼝的物理地址,可以通过
ifconfig命令查看,如果mac地址没有给对,ethercat ⽆法使⽤)
insmod /userdata/ethercat_out/ec_stmmac.ko

#调整soc为性能模式
echo performance | tee $(find /sys/ -name *governor)
注意:如果出现无法正常工作,加载ko的时候出现 ecdev 为 0x0 的log:
[  585.900540] rk_gmac-dwmac fe1c0000.ethernet: stmmac_dvr_probe: ecdev: 0x0
[  585.927904] rk_gmac-dwmac fe1c0000.ethernet eth0: Register MEM_TYPE_PAGE_POOL RxQ-0
[  585.931176] rk_gmac-dwmac fe1c0000.ethernet eth0: yt8521_config_init done, phy addr: 0,
chip mode = 0, polling mode = 2
[  585.933386] rk_gmac-dwmac fe1c0000.ethernet eth0: PHY [stmmac-1:00] driver [YT8521
Ethernet] (irq=POLL)
[  585.934039] dwmac4: Master AXI performs any burst length
[  585.934057] rk_gmac-dwmac fe1c0000.ethernet eth0: No Safety Features support found
[  585.934075] rk_gmac-dwmac fe1c0000.ethernet eth0: IEEE 1588-2008 Advanced Timestamp
supported
[  585.934469] rk_gmac-dwmac fe1c0000.ethernet eth0: registered PTP clock
[  585.938567] rk_gmac-dwmac fe1c0000.ethernet eth0: FPE workqueue start
说明mac地址不正确,请检查mac地址。
3.4 EtherCAT IgH应用部分
EtherCAT IgH应用部分需要根据具体的伺服器来编写,需要使用上面用戶态编译出来的EtherCAT IgH工具获取一些伺服驱动器的配置信息,然后完成应用代码的开发。详情请⻅下面 ”EtherCAT IgH应用部分开发指导“ 章节。
4. EtherCAT IgH工具介绍
使用ethercat –help命令可以查看EtherCAT IgH工具,这些工具可以查看与主站连接的从站的各种信息,可以有助于主站应用程序的编写,下面介绍几种常用的命令和参数的使用,其中[]中为必选参数,<>为可选参数。
#设置别名地址(下⾯的例⼦代表设置位置0的别名修改为1)
ethercat alias -p 0 0

#设置别名地址(下⾯的例⼦代表别名0的别名修改为1)
ethercat alias -a 0 1

#以c语⾔的形式输出pdo信息
ethercat cstruct

#输出识别到的从站
ethercat slaves
0  0(别名)):0(位置)  PREOP  +  MADHT1505BA1

#输出pdo信息
ethercat pdos
还有的工具请详⻅官方文档https://docs.etherlab.org/ethercat/1.5/doxygen/index.html
5. EtherCAT IgH应用开发参考
开发板主站和从站连接上电,伺服电机连接从站后,开发板上加载驱动后,使用以下命令查看是否通讯正常:
#输出识别到的从站
ethercat slaves

#如果通讯成功,就会显⽰出识别到的从站位置信息,别名和型号,如下:
0  0(别名)):0(位置)  PREOP  +  MADHT1505BA1

#输出pdo信息,这些pdo信息只是默认的,具体要根据需求,参考伺服驱动器⼿册来编写
ethercat pdos

#以c语⾔的形式输出pdo信息
ethercat cstruct
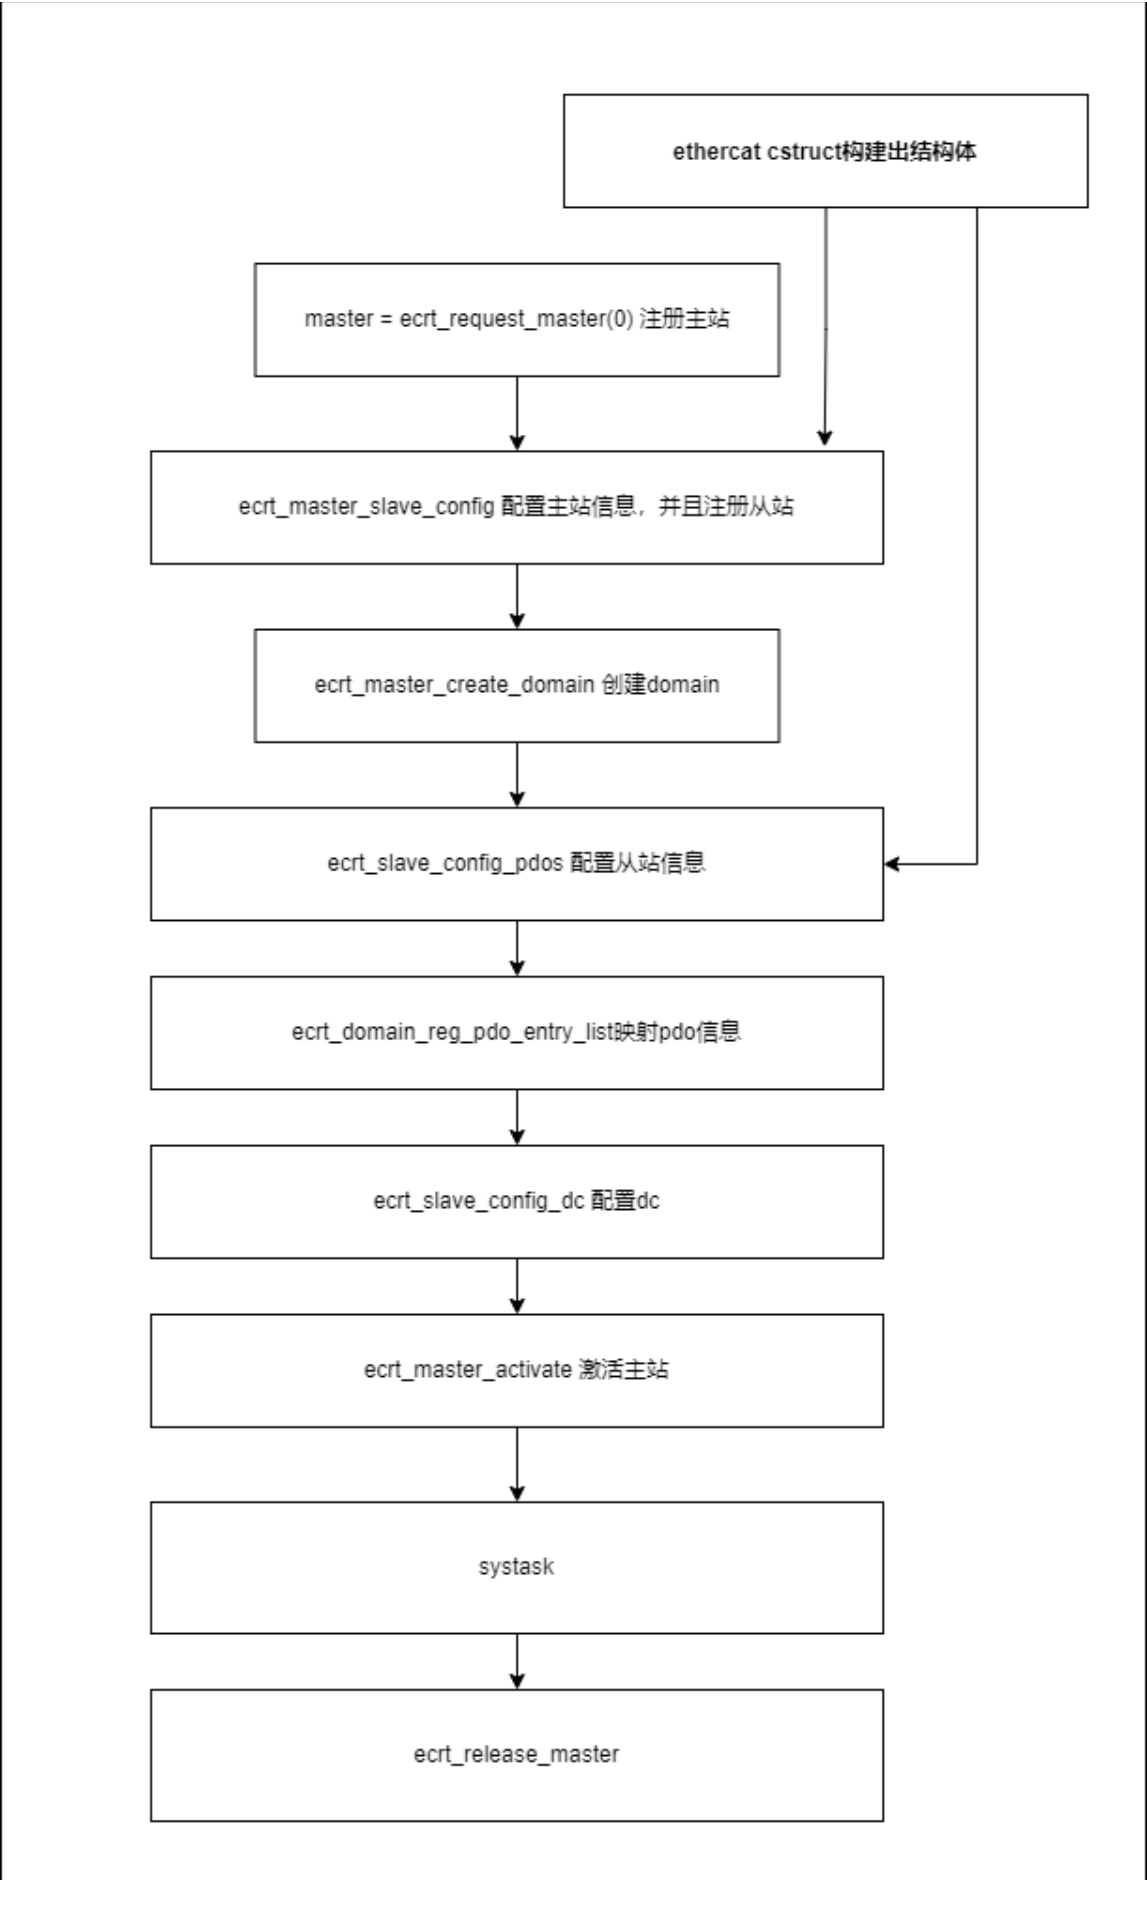
以上获取的基本信息,就可以编写一个简单的EtherCAT IgH应用了,可以参考ethercat_igh\examples\dc_user\main.c代码。使用ethercat cstruct获取到的pdo信息替换官方例子中的el3102_pdo_entries和el4102_pdos等pdos信息,就可以简单做一个初始化.主要流程如下:
这里提供一个RK自研样机的例子作为示例:以下是RK自研样机的拓扑结构图:
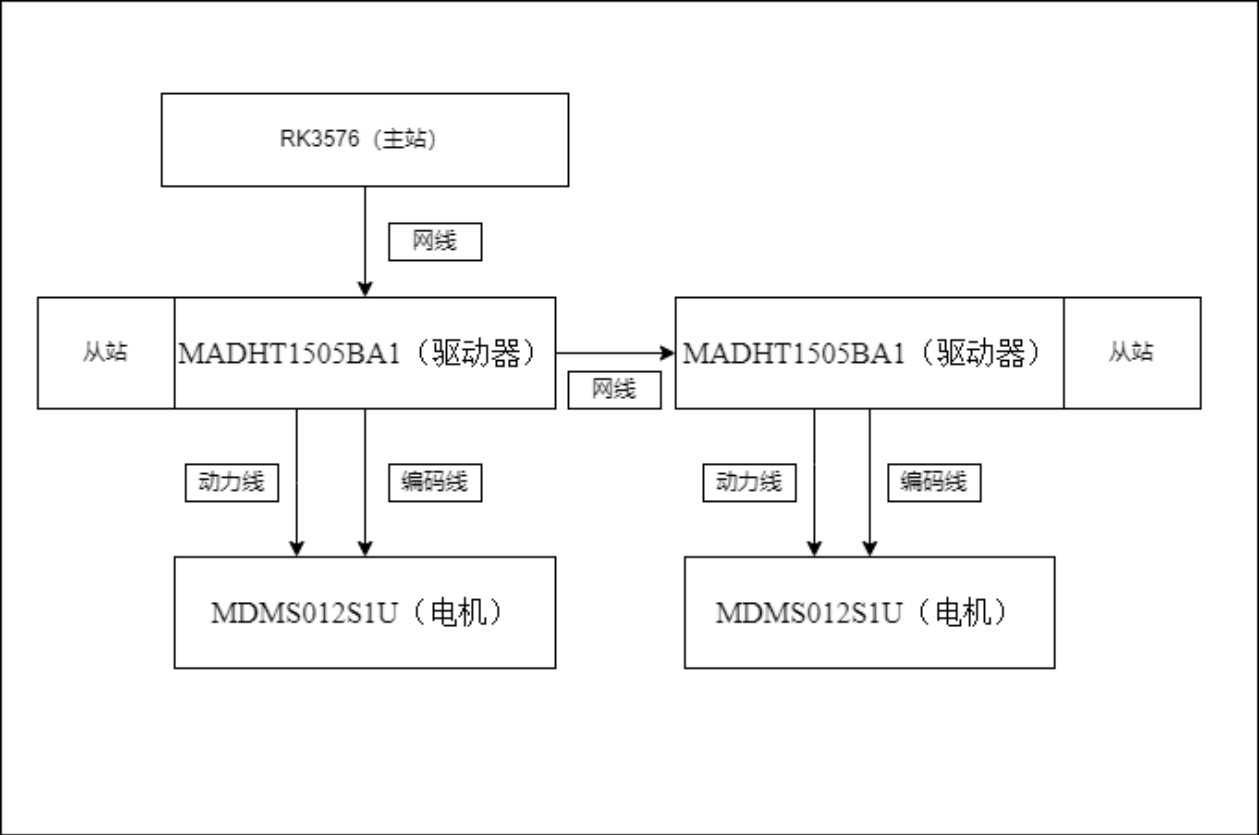
主站通过网线连接一台MADHT1505BA1,MADHT1505BA1通过网线连接另一台MADHT1505BA1,电机分别使用动力线和编码线和驱动器MADHT1505BA1相连。可以从下面获取RK自研样机的上层应用程序:
SDK/external/rk_ethercat_release/demo
可以作为编写客戶自己的上层应用的参考。我们还提供一些电机控制UI上的demo设计参考,和上面的电机测试程序配套使用。详⻅:
SDK/app/lvgl_demo/motor_demo
6. TSN功能
目前只有RK3576/RK3588支持TSN功能,驱动代码提交点需要包含以下提交:
commit f6349faa5303de458a0b9dc23eba1baf5d3e2fd1 (HEAD -> last, origin/master, origin/HEAD)
Author: ZiHan Huang <zack.huang@rock-chips.com>
Date:   Tue Jul 22 16:37:07 2025 +0800

    Support dual network ports

    Change-Id: I719e2271d3417c1dc3ba95dca0b0207edfc47615
    Signed-off-by: ZiHan Huang <zack.huang@rock-chips.com>
TSN功能在队列0中不支持,因此需要在驱动设备树文件中开启队列1,例:arch/arm64/boot/dts/rockchip/rk3576.dtsi
gmac0: ethernet@2a220000 {
    ...
    gmac0_mtl_rx_setup: rx-queues-config {
        snps,rx-queues-to-use = <2>;
        queue0 {};
        queue1 {};
    };

    gmac0_mtl_tx_setup: tx-queues-config {
        snps,tx-queues-to-use = <2>;
        queue0 {};
        queue1 {};
    };
};
上层应用的修改请参考:源码目录/demo/ec_master_test_RK3568_MADHT1505BA1.c,其中,可选择est和tbs两种方式实现TSN功能。est:使用est_qopt配置参数,entry表示发送队列的⻔控列表,gate_mask=0x2(二进制10),interval=800000 表示此时队列1开启,队列0关闭,持续时间800us,而 gate_mask=0x1(二进制01),interval=200000 则表示此时队列1关闭,队列0开启,持续时间200us ;cycle_time表示所有entry持续的时间,也就是⻔控列表循环执行的时间,下述示例cycle_time则为1ms;base_time表示首次执行第一个entry的时间点;enable=1表示开启est功能;以上参数用戶可以根据实际需要自行配置。其中,est_qopt.base_time = TIMESPEC2NS(wakeupTime) + est_qopt.cycle_time+ 200000,这里的200us需与entries[1].interval一致,表示第一次发送数据包的时间点在睡眠cycletime之后200us,之后则通过⻔控列表的cycle_time周期性发送数据包。
 diff --git a/demo/ec_master_test_RK3568_MADHT1505BA1.c b/demo/ec_master_test_RK3568_MADHT1505BA1.c
index 5bd3cef..d2d5559 100644
--- a/demo/ec_master_test_RK3568_MADHT1505BA1.c
+++ b/demo/ec_master_test_RK3568_MADHT1505BA1.c
@@ -22,7 +22,7 @@
 // Application parameters
 // #define FREQUENCY 250
 #define FREQUENCY 1000
-#define CLOCK_TO_USE CLOCK_MONOTONIC
+#define CLOCK_TO_USE CLOCK_REALTIME
 #define MEASURE_TIMING  1
 #define TARGET_VELOCITY        1124000 /*target velocity*/
@@ -418,14 +418,30 @@ void cyclic_task_velocity_mode()
              latency_min_ns = 0, latency_max_ns = 0,
              period_min_ns = 0, period_max_ns = 0,
              exec_min_ns = 0, exec_max_ns = 0;
+
+    ec_est_sched_entry_t est_entries[2];
+    ec_est_qopt_offload_t est_qopt;

     period_max_ns = 0;
     period_min_ns = 0xffffffff;
     latency_max_ns = 0;
     latency_min_ns = 0xffffffff;
+
+    est_entries[0].gate_mask = 0x2;
+    est_entries[0].interval = 800000;
+    est_entries[1].gate_mask = 0x1;
+    est_entries[1].interval = 200000;
+    est_qopt.num_entries = 2;
+    est_qopt.enable = 1;
+    est_qopt.entries = est_entries;
+    est_qopt.cycle_time = TIMESPEC2NS(cycletime);

     clock_gettime(CLOCK_TO_USE, &lastStartTime);
     clock_gettime(CLOCK_TO_USE, &wakeupTime);
+
+    est_qopt.base_time = TIMESPEC2NS(wakeupTime) + est_qopt.cycle_time + 200000;
+    ecrt_master_set_est(master, &est_qopt);
+
     while(app_run) {
         wakeupTime = timespec_add(wakeupTime, cycletime);
         clock_nanosleep(CLOCK_TO_USE, TIMER_ABSTIME, &wakeupTime, NULL);
tbs:使用tbs_qopt配置参数,enable=1表示开启tbs功能,queue=1表示开启队列1的tbs,队列会根据ecrt_master_application_time设置的app时间在对应时间点发送数据包。其中,ecrt_master_application_time(master, TIMESPEC2NS(wakeupTime) + 200000),这里的200us指的是在200us后发送数据包,用戶可自行配置。每次循环睡眠之后设置该时间,实现周期性发送数据包。
 diff --git a/demo/ec_master_test_RK3568_MADHT1505BA1.c b/demo/ec_master_test_RK3568_MADHT1505BA1.c
index 5bd3cef..46b3588 100644
--- a/demo/ec_master_test_RK3568_MADHT1505BA1.c
+++ b/demo/ec_master_test_RK3568_MADHT1505BA1.c
@@ -22,7 +22,7 @@
 // Application parameters
 // #define FREQUENCY 250
 #define FREQUENCY 1000
-#define CLOCK_TO_USE CLOCK_MONOTONIC
+#define CLOCK_TO_USE CLOCK_REALTIME
 #define MEASURE_TIMING  1
 #define TARGET_VELOCITY        1124000 /*target velocity*/
@@ -419,13 +419,21 @@ void cyclic_task_velocity_mode()
              period_min_ns = 0, period_max_ns = 0,
              exec_min_ns = 0, exec_max_ns = 0;

+    ec_tbs_qopt_offload_t tbs_qopt;
+
     period_max_ns = 0;
     period_min_ns = 0xffffffff;
     latency_max_ns = 0;
     latency_min_ns = 0xffffffff;
+
+    tbs_qopt.enable = 1;
+    tbs_qopt.queue = 1;

     clock_gettime(CLOCK_TO_USE, &lastStartTime);
     clock_gettime(CLOCK_TO_USE, &wakeupTime);
+
+    ecrt_master_set_tbs(master, &tbs_qopt);
+
     while(app_run) {
         wakeupTime = timespec_add(wakeupTime, cycletime);
         clock_nanosleep(CLOCK_TO_USE, TIMER_ABSTIME, &wakeupTime, NULL);
@@ -435,7 +443,7 @@ void cyclic_task_velocity_mode()
         // It is a good idea to use the target time (not the measured time) as
         // application time, because it is more stable.
         //
-        ecrt_master_application_time(master, TIMESPEC2NS(wakeupTime));
+        ecrt_master_application_time(master, TIMESPEC2NS(wakeupTime) + 200000);

         /*Receive process data*/
         ecrt_master_receive(master);
此外,应用层还需同步系统时间和gmac ptp时间,使用如下命令:ptp0表示gmac0。
phc2sys -s /dev/ptp0 -c CLOCK_REALTIME -O 0
7. 性能指标
7.1 测试方法
参考代码SDK/external/rk_ethercat_release/demo/ec_master_test_RK3568_MADHT1505BA1.c中的cyclic_task_velocity_mode函数,里面有实现统计一个周期的所花费的最大值和最小值
static int clean_cycle = 0;//5 * 60 * FREQUENCY;
void cyclic_task_velocity_mode()
{
    static unsigned int timeout_error = 0;
    struct timespec wakeupTime, time;
    uint16_t    status;
    int8_t      opmode;
    int32_t     cur_velocity;
    bool        print = false;

    struct timespec startTime, endTime, lastStartTime = {};
    uint32_t period_ns = 0, exec_ns = 0, latency_ns = 0,
             latency_min_ns = 0, latency_max_ns = 0,
             period_min_ns = 0, period_max_ns = 0,
             exec_min_ns = 0, exec_max_ns = 0;

    period_max_ns = 0;
    period_min_ns = 0xffffffff;
    latency_max_ns = 0;
    latency_min_ns = 0xffffffff;

    clock_gettime(CLOCK_TO_USE, &lastStartTime);
    clock_gettime(CLOCK_TO_USE, &wakeupTime);
    while(app_run) {//这⾥会⼀直在循环
        wakeupTime = timespec_add(wakeupTime, cycletime);
        clock_nanosleep(CLOCK_TO_USE, TIMER_ABSTIME, &wakeupTime, NULL);

        // Write application time to master
        //
        // It is a good idea to use the target time (not the measured time) as
        // application time, because it is more stable.
        //
        ecrt_master_application_time(master, TIMESPEC2NS(wakeupTime));

        /*Receive process data*/
        ecrt_master_receive(master);
        ecrt_domain_process(domain);
        // check process data state (optional)
        check_domain_state();

        if (counter) {
            counter--;
        }else {
            counter = FREQUENCY;
            check_master_state();
            check_slave_config_states();
            /*Check process data state(optional)*/

            EC_WRITE_U16(domain_pd + control_word, 0x80);
            // EC_WRITE_U8(domain_pd + modes_of_operation, 9);
            /*Read inputs*/
            status = EC_READ_U16(domain_pd + status_word);
            opmode = EC_READ_U8(domain_pd + modes_of_operation_display);
            cur_velocity = EC_READ_S32(domain_pd + current_velocity);
            printf_debug("madht:  act velocity = %d ,  status = 0x%x, opmode = 0x%x\n",
cur_velocity,  status, opmode);
            if( (status & 0x004f) == 0x0040) {
                printf_debug("0x06\n");
                EC_WRITE_U16(domain_pd + control_word, 0x0006);
                EC_WRITE_U8(domain_pd + modes_of_operation, 9);
            }

            else if( (status & 0x006f) == 0x0021) {
                printf_debug("0x07\n");
                EC_WRITE_U16(domain_pd + control_word, 0x0007);
            }

            else if( (status & 0x006f) == 0x0023) {
                printf_debug("0x0f\n");
                EC_WRITE_U16(domain_pd + control_word, 0x000f);
                EC_WRITE_S32(domain_pd + target_velocity, TARGET_VELOCITY);
            }

            //operation enabled
            else if( (status & 0x006f) == 0x0027) {
                printf_debug("0x1f\n");
                EC_WRITE_U16(domain_pd + control_word, 0x001f);
            }
        }

        clock_gettime(CLOCK_TO_USE, &time);
        ecrt_master_sync_reference_clock_to(master, TIMESPEC2NS(time));
        ecrt_master_sync_slave_clocks(master);
        // send process data
        ecrt_domain_queue(domain);
        ecrt_master_send(master);

        clock_gettime(CLOCK_TO_USE, &startTime);
        latency_ns = DIFF_NS(wakeupTime, startTime);
        period_ns = DIFF_NS(lastStartTime, startTime);
        //exec_ns = DIFF_NS(lastStartTime, endTime);
    /* clean */
        if (clean_cycle >= (5 * 60 * 1000)) {
            clean_cycle = 0;
            period_max_ns = 0;
            period_min_ns = 0xffffffff;
            latency_max_ns = 0;
            latency_min_ns = 0xffffffff;
        }

//计算抖动最⼤最⼩值
        if (latency_ns > latency_max_ns) {
            latency_max_ns = latency_ns;
        }
        if (latency_ns < latency_min_ns) {
            latency_min_ns = latency_ns;
        }

        if (period_ns > period_max_ns) {
            period_max_ns = period_ns;
            print = true;
        }
        if (period_ns < period_min_ns) {
            period_min_ns = period_ns;
            print = true;
        }

        clean_cycle++;
        lastStartTime = startTime;
        // output timing stats
        if (print) {
            printf("period     %10u ... %10u\n",
                    period_min_ns, period_max_ns);
        //printf("exec       %10u ... %10u\n",
        //        exec_min_ns, exec_max_ns);
        printf("latency    %10u ... %10u\n",
                latency_min_ns, latency_max_ns);
        }
        print = false;
    }
}
假设是周期是1ms,最大抖动就是最大值减去最小值,最大抖动可以评估主站的实时性。注意:由于TSN功能是通过控制硬件队列的发送时间实现的,当驱动中tx函数完成后直接返回,此时数据包并不会立即发送出去。因此在使用TSN时,应用层在发送函数之后立刻获取时间来计算抖动时间,会存在较大的误差。如果需要在log上显示较为准确的抖动,devices/stmmac/stmmac_main-6.1-ethercat.c 需加入如下补丁代码。如果使用示波器观察txen的波形,则无需该补丁,且更为准确。
diff --git a/devices/stmmac/stmmac_main-6.1-ethercat.c b/devices/stmmac/stmmac_main-6.1-ethercat.c
index d04856a..904c1eb 100644
--- a/devices/stmmac/stmmac_main-6.1-ethercat.c
+++ b/devices/stmmac/stmmac_main-6.1-ethercat.c
@@ -4628,6 +4628,11 @@ static netdev_tx_t stmmac_xmit(struct sk_buff *skb, struct net_device *dev)
        if (!priv->ecdev)
                stmmac_tx_timer_arm(priv, queue);

+       if (priv->ecdev && skb->tstamp) {
+               if ((priv->plat->est && priv->plat->est->enable) || (tx_q->tbs & STMMAC_TBS_EN))
+                       while(((readl(priv->ioaddr + 0x0114) & GENMASK(18,17)) >> 17) != 0x3)
+       }
+
        return NETDEV_TX_OK;

 dma_map_err:
7.2 测试数据
在1ms控制周期周期内,各个支持平台的性能数据如下:
| SoC | 周期 | 抖动延时 | 抖动延时(TSN) |
|---|---|---|---|
| RK3588 | 1ms | 15us | 1us |
| RK3576 | 1ms | 30us | 1us |
| RK3568 | 1ms | 50us | N/A |
| RK3506 | 1ms | 100us | N/A |