
平台参考:中英V1.7.5,RK-KF-YF-937。本文提供RKIPC应用开发说明。原稿适用RV1126/RV1109 Linux4.19,RK3588 Linux5.10/6.1,RV1103/RV1106/RV1103B Linux5.10,RK3576/RV1126B Linux6.1。ArmSoM实际板卡须另核对SoC、BSP、摄像头/ISP和媒体库;未经硬件验证,不承诺所有板卡支持。中文使用中文原图,英俄德使用英文原图。
原稿疑点:rkmedia/rockit产品表外部库列疑似对调;rk_event_ri_set_position_y说明却写x坐标;视频frame_rate/frame_rate_in的输入输出描述与名称需核实;MAX_SCENARIO_NUM=2示例却使用场景2,按原算式保留。中文audo_gain_enabled与英文auto_gain_enabled不同,四语代码按中文保留,实际需查BSP。deivce_name/is_presistent_text/muliti等原始标识不改。password=YWRtaW4=只是Base64形式,不应视为安全加密;云平台key仅为源示例,生产须替换并保密。恢复出厂、升级和媒体配置可能中断服务;未执行。
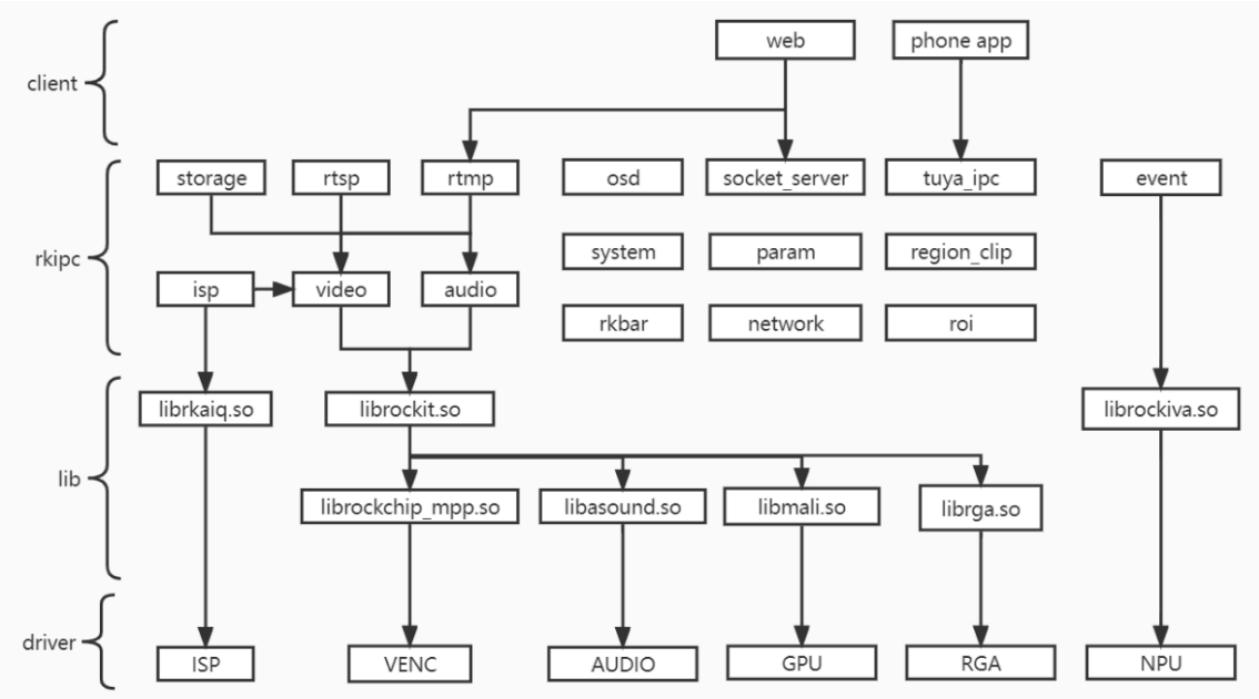
1. 整体框架
2. 产品类型
| 源码目录 | 依赖外部库 | 功能 |
|---|---|---|
| rv1103_ipc | rockit、rkaiq | 针对RV1103/RV1103B平台的IPC产品,支持网⻚和rtsp/rtmp预览,参数动态修改,默认开启卷绕。 |
| rv1106_ipc | rockit、rkaiq | 针对RV1106/RV1103B平台的IPC产品,支持网⻚和rtsp/rtmp预览,参数动态修改,关闭卷绕。 |
| rv1106_battery_ipc_client | rockit、rkaiq | 针对RV1103/RV1106平台的电池类产品,支持网⻚和rtsp/rtmp预览,参数动态修改,做为快速启动双进程的client。 |
| rv1106_battery_ipc_tuya | rockit、rkaiq | 针对RV1103/RV1106平台的电池类产品,支持涂鸦云手机APP预览,休眠唤醒功能。 |
| rv1106_dual_ipc | rockit、rkaiq | 针对RV1103/RV1106/RV1103B平台的双目拼接类产品,支持网⻚和rtsp/rtmp预览,参数动态修改。 |
| rv1106_aiisp | rockit、rkaiq | 针对RV1103/RV1106/RV1103B平台的IPC产品,使用aiisp,支持网⻚和rtsp/rtmp预览,参数动态修改。 |
| rk3588_ipc | rockit、rkaiq | 针对RK3588平台的单目IPC产品,支持网⻚和rtsp/rtmp预览,参数动态修改。 |
| rk3588_muliti_ipc | rockit、rkaiq | 针对RK3588平台的多目IPC产品,支持网⻚和rtsp/rtmp预览,参数动态修改。 |
| rv1126_ipc_rkmedia | rockit、rkaiq | 针对RV1126/RV1109平台的IPC产品,使用rkmedia,支持网⻚和rtsp/rtmp预览,参数动态修改。 |
| rv1126_ipc_rockit | easymedia、rkaiq | 针对RV1126/RV1109平台的IPC产品,使用rockit,支持网⻚和rtsp/rtmp预览,参数动态修改。 |
| rv1126_battery_ipc | rockit、rkaiq | 针对RV1126/RV1109平台的电池类产品,支持涂鸦云手机APP预览,休眠唤醒功能。 |
| rv1126_dual_ipc | rockit、rkaiq | 针对RV1126/RV1109平台的双目拼接类产品,支持网⻚和rtsp/rtmp预览,参数动态修改。 |
| rv1126_snapshot | easymedia、rkaiq | 针对RV1126/RV1109平台的抓拍类型产品,支持离线帧,本地拍照/录像,屏幕显示。 |
| rv1126_aiisp | rockit、rkaiq | 针对RV1126/RV1109平台的IPC产品,使用aiisp,支持网⻚和rtsp/rtmp预览,参数动态修改。 |
| rk3576_ipc | rockit、rkaiq | 针对RK3576平台的单目IPC产品,支持网⻚和rtsp/rtmp预览,参数动态修改。 |
| rk3576_muliti_ipc | rockit、rkaiq | 针对RK3576平台的多目IPC产品,支持网⻚和rtsp/rtmp预览,参数动态修改。 |
| 源码目录 | 依赖外部库 | 功能 |
|---|---|---|
| rk3576_dv | rockit、rkaiq | 针对RK3576平台的运动DV产品,支持本地拍照/录像,解码播放,屏幕显示。 |
| rv1126b_ipc | rockit、rkaiq | 针对RV1126B平台的单目IPC产品,支持网⻚和rtsp/rtmp预览,参数动态修改。 |
| rv1126b_dual_ipc | rockit、rkaiq | 针对RV1126B平台的双目IPC产品,支持网⻚和rtsp/rtmp预览,参数动态修改。 |
| rv1126b_dv | rockit、rkaiq | 针对RV1126B平台的运动DV产品,支持本地拍照/录像,解码播放,屏幕显示。 |
2.1 RV1103 IPC
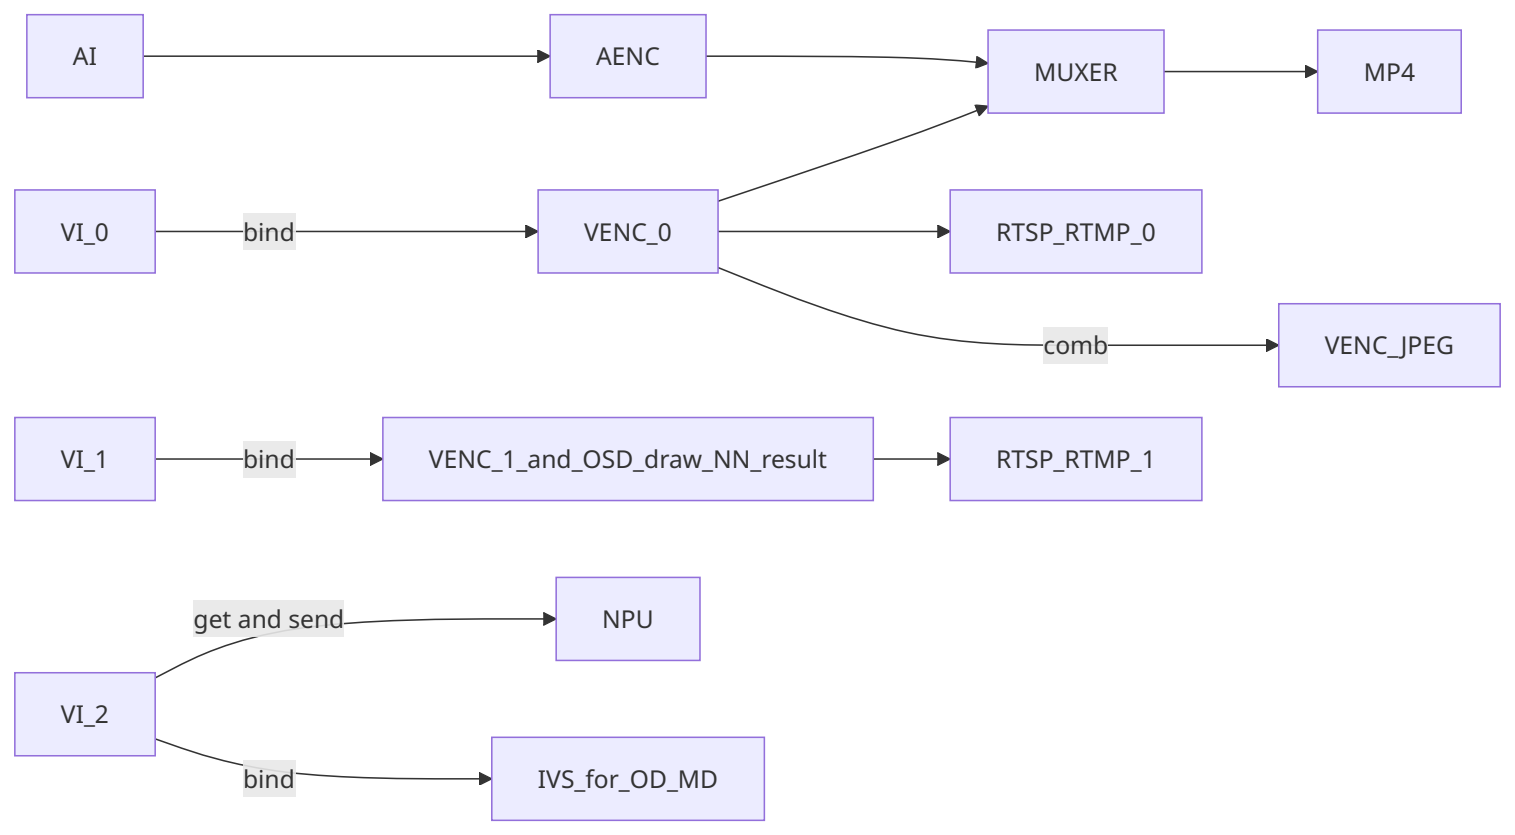
2.2 RV1106 IPC
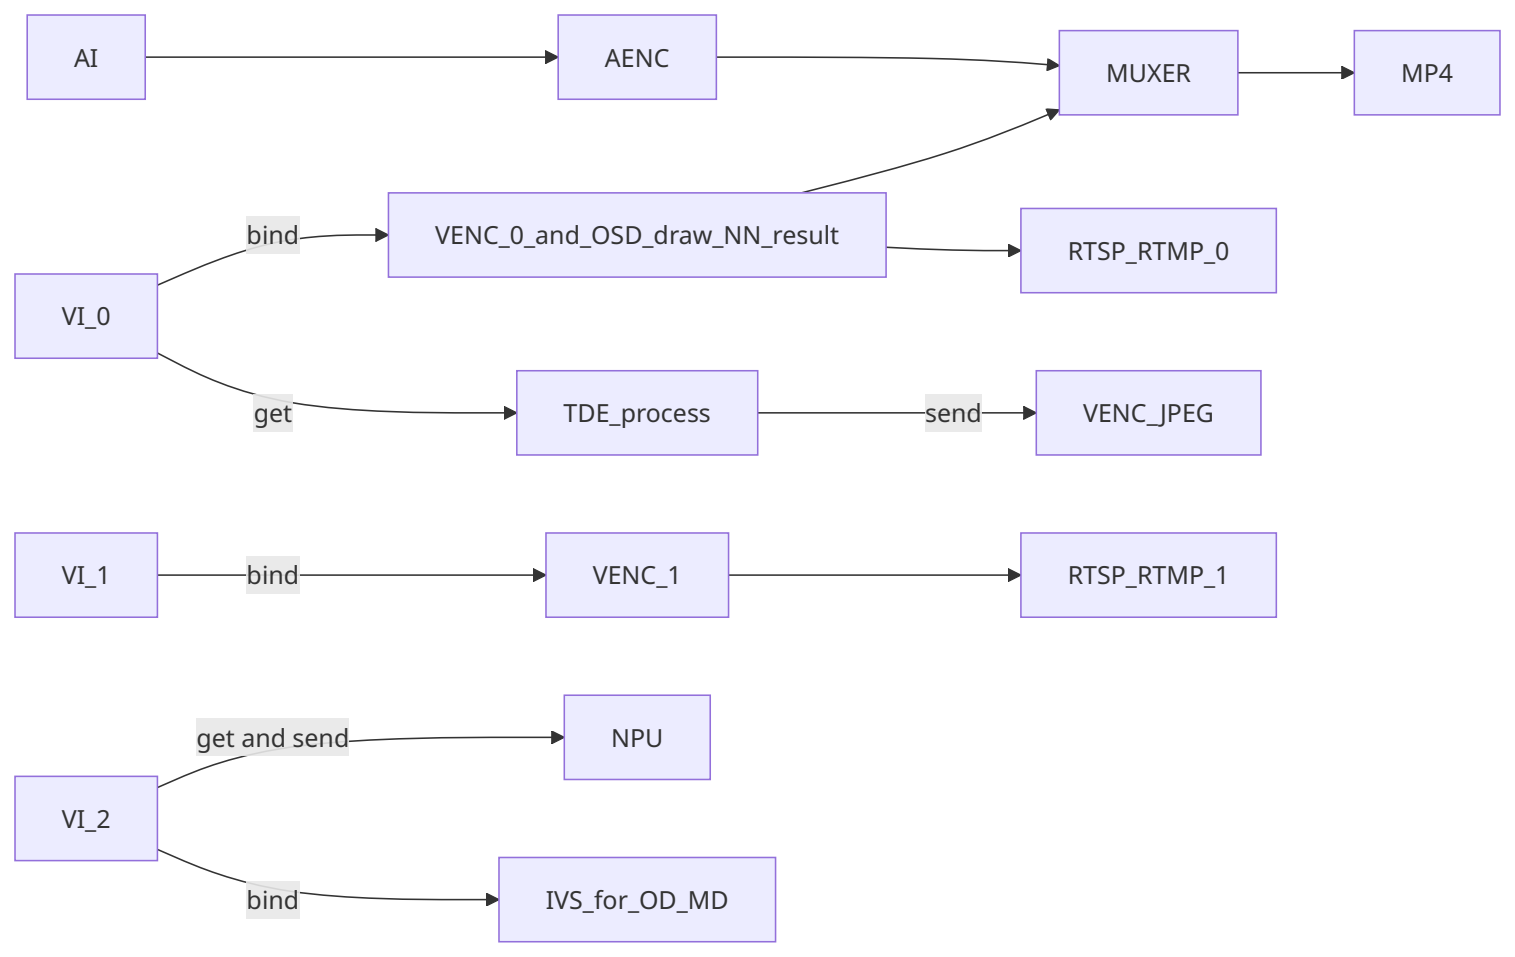
2.3 RV1106 Battery IPC Client
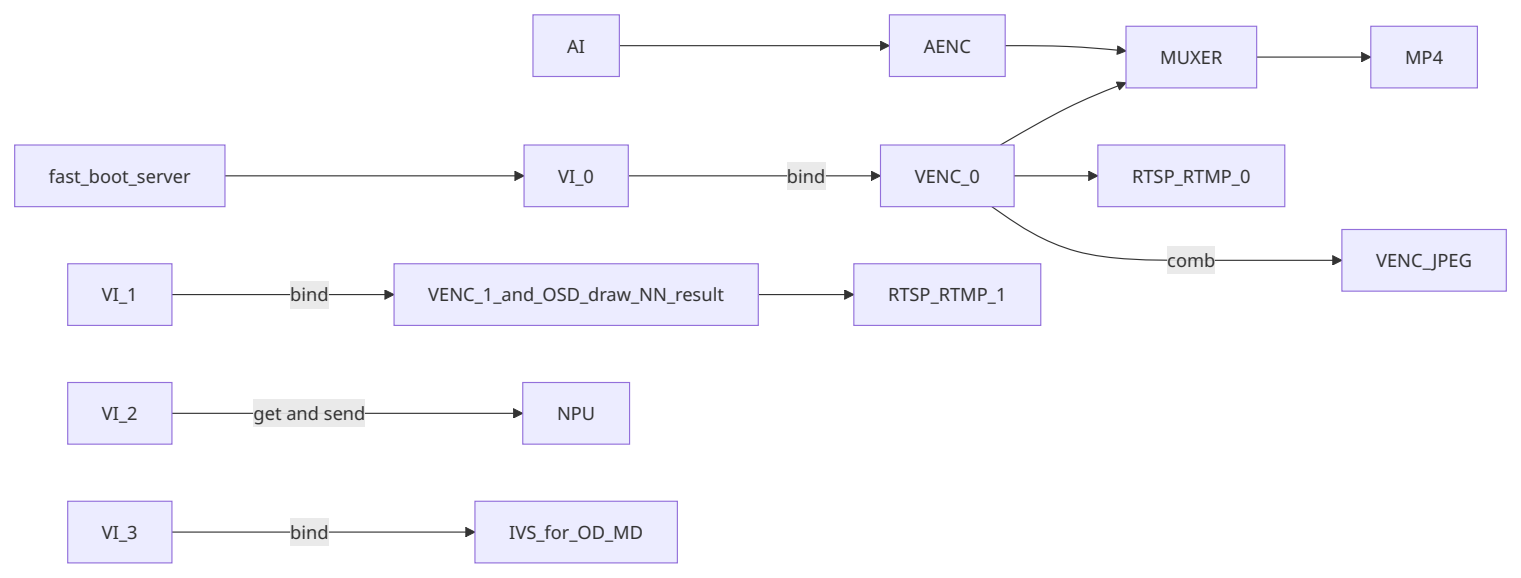
2.4 RV1106 Battery IPC Tuya
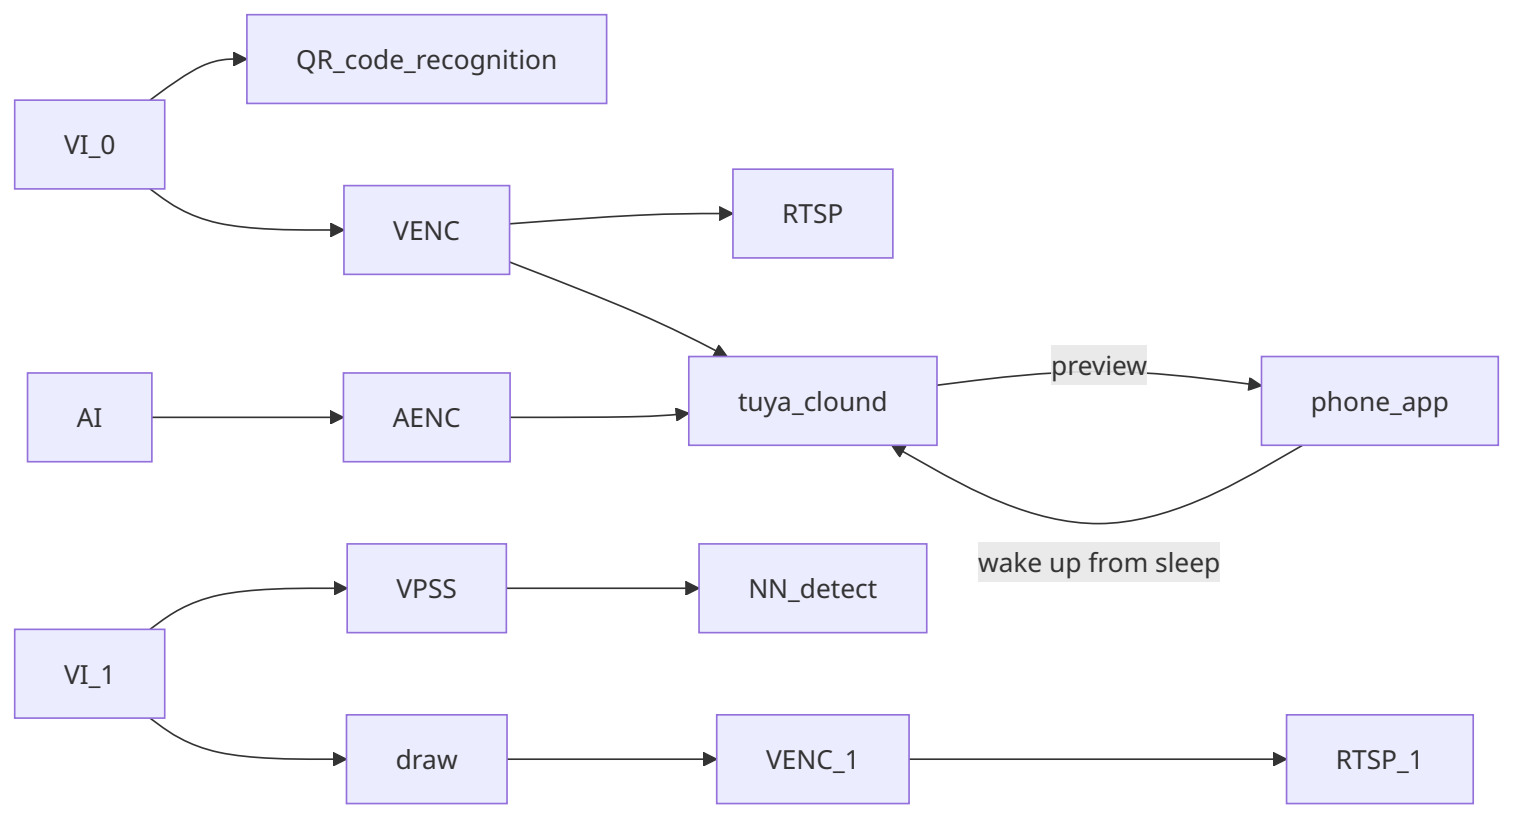
2.5 RV1106 Dual-IPC
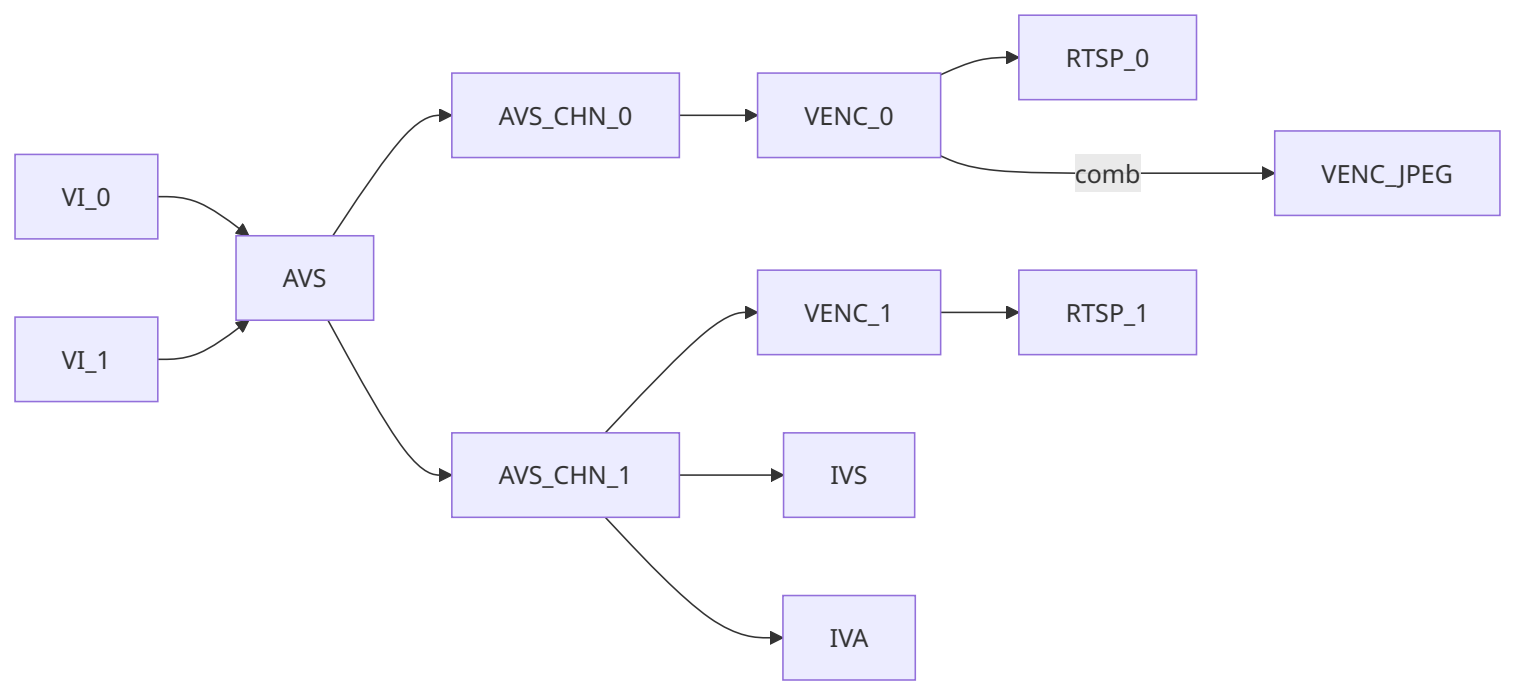
2.6 RV1106 AIISP
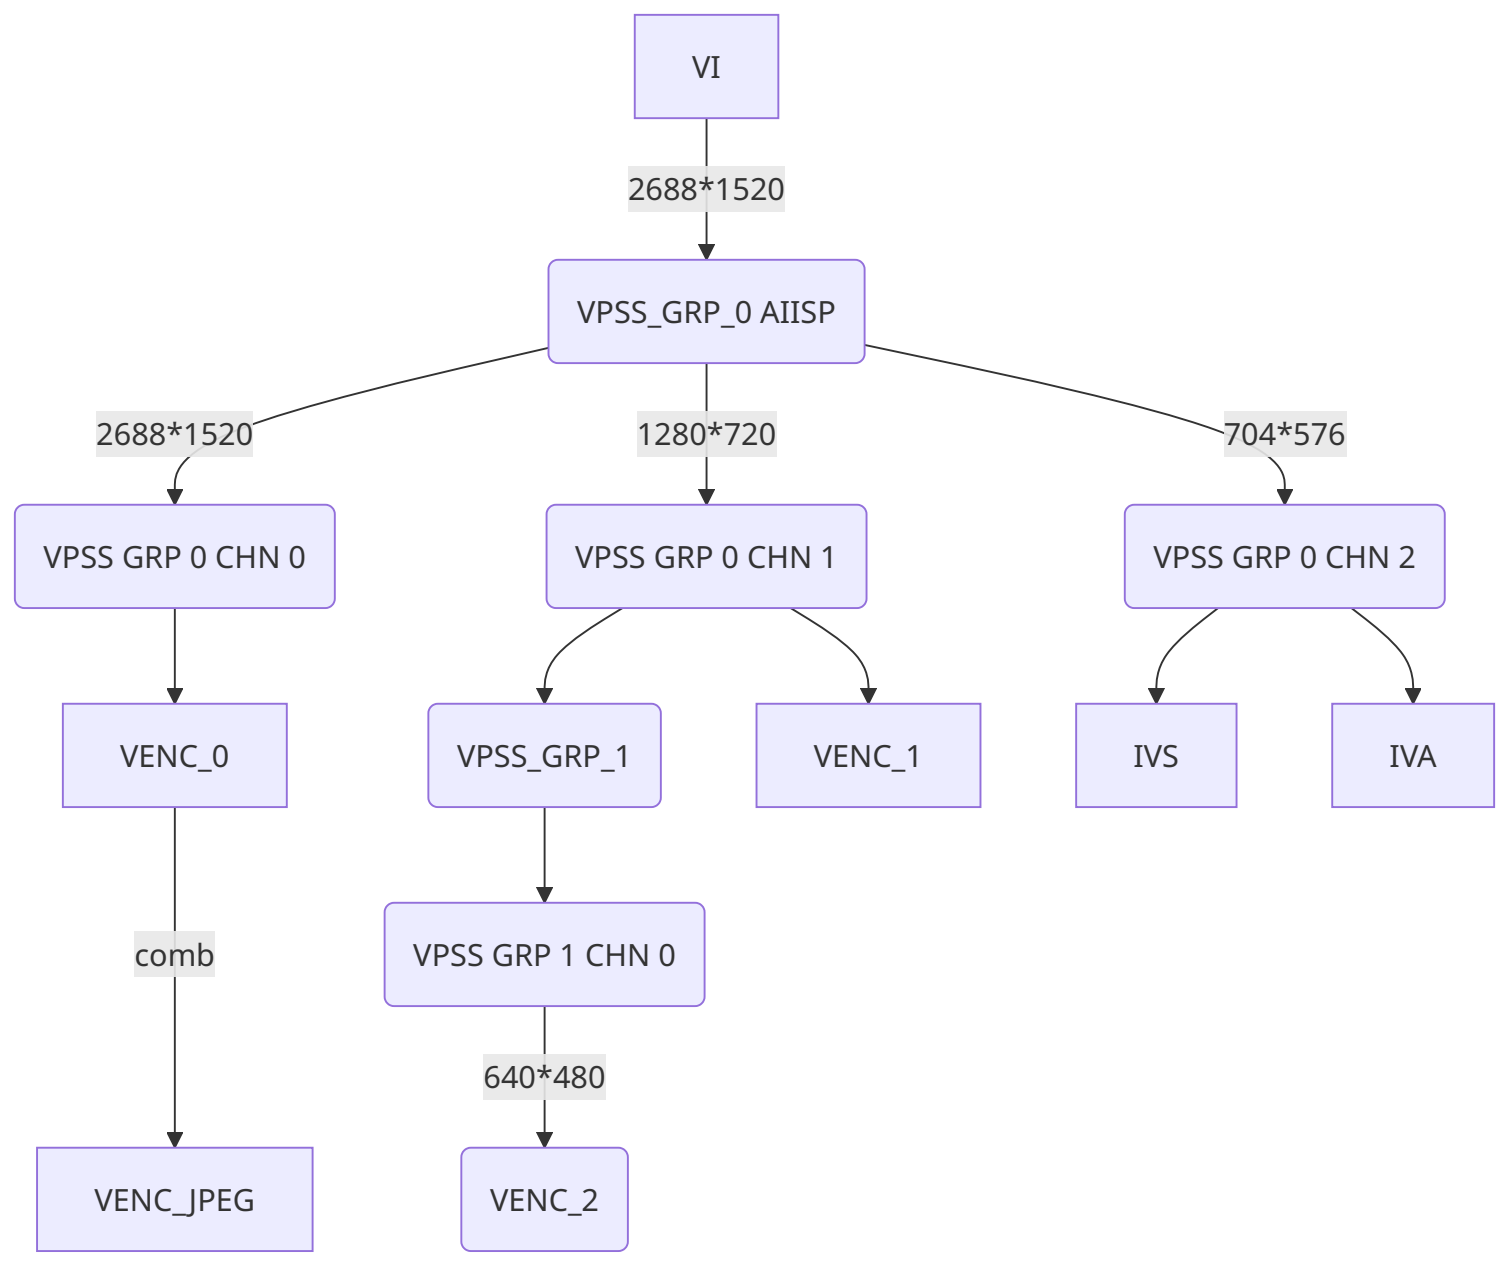
2.7 RK3588 IPC
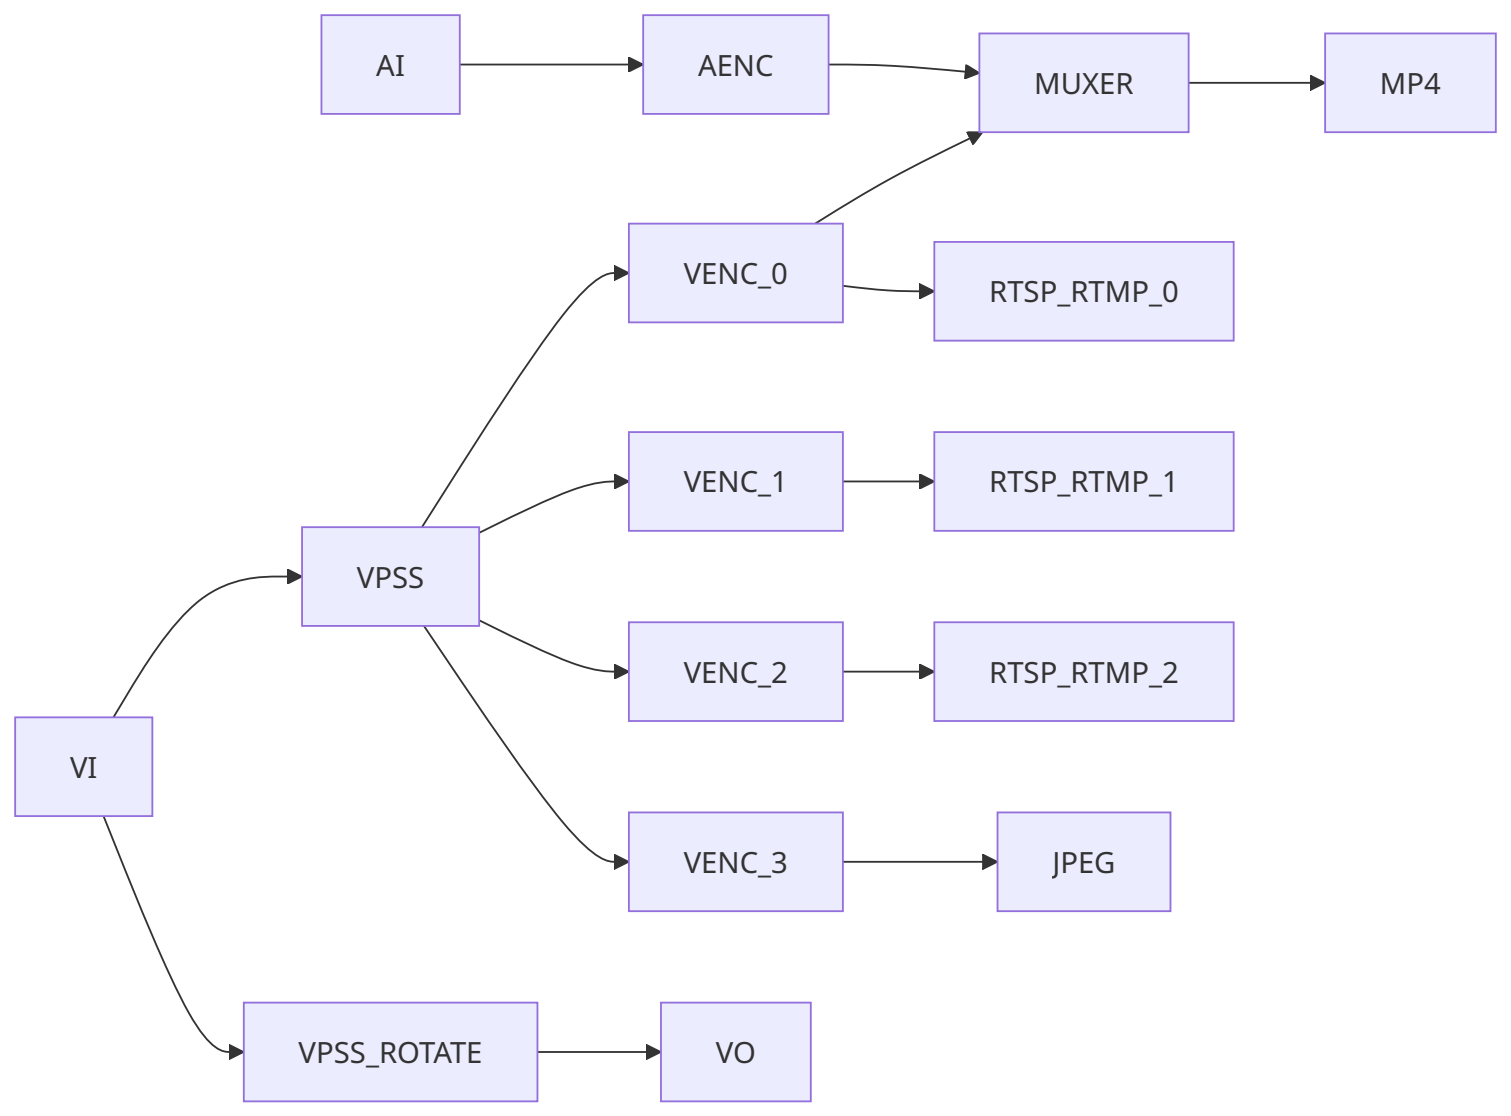
2.8 RK3588 Multi-IPC
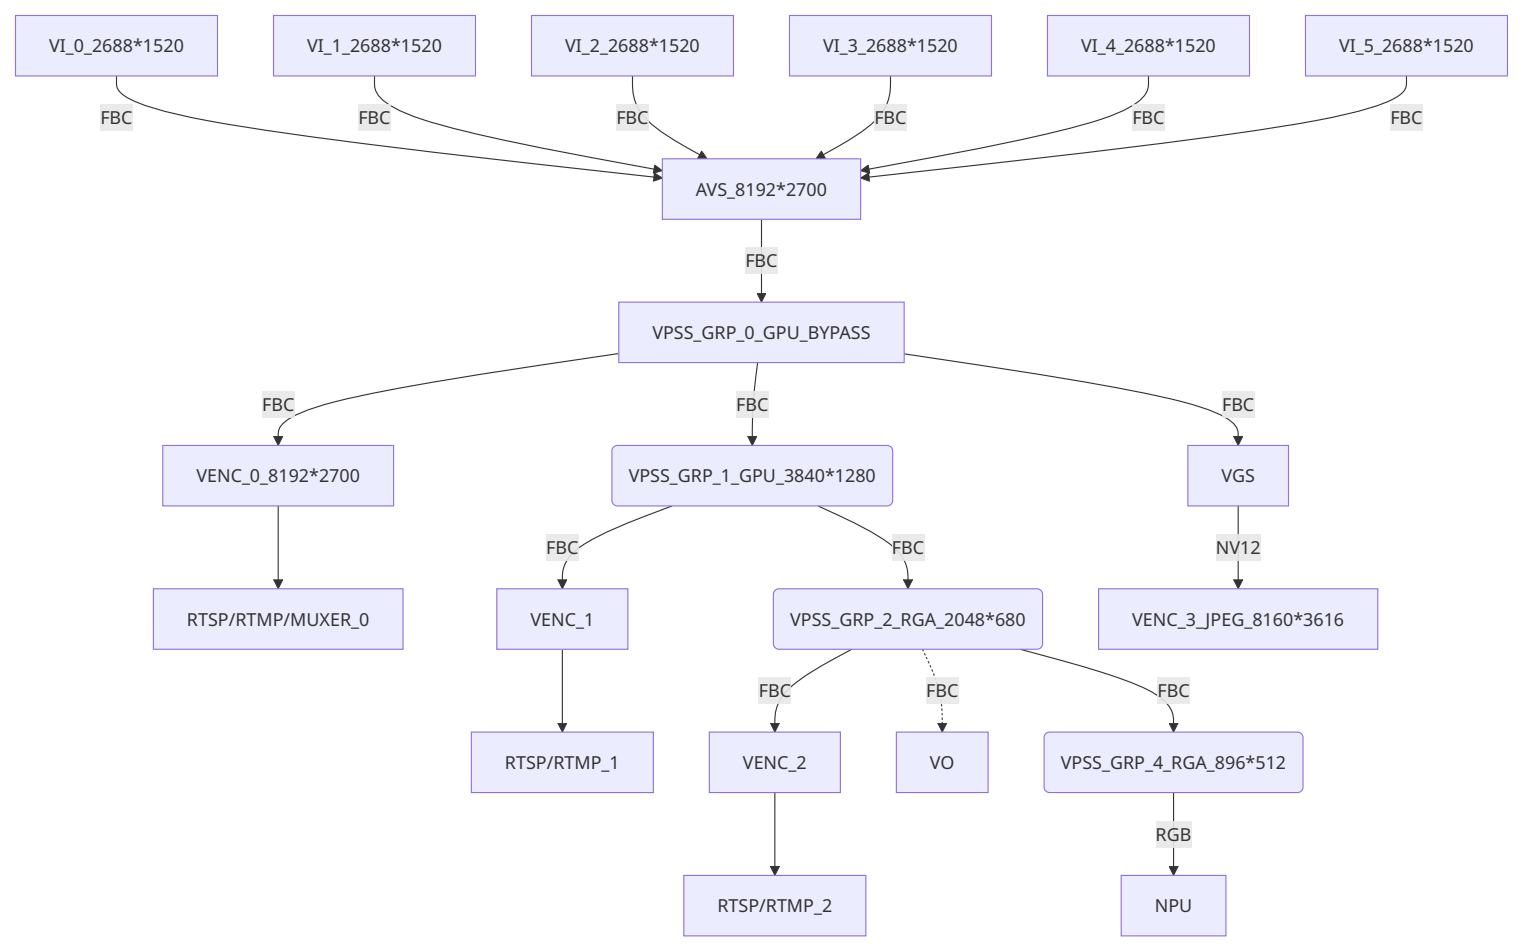
2.9 RV1126 IPC Rkmedia
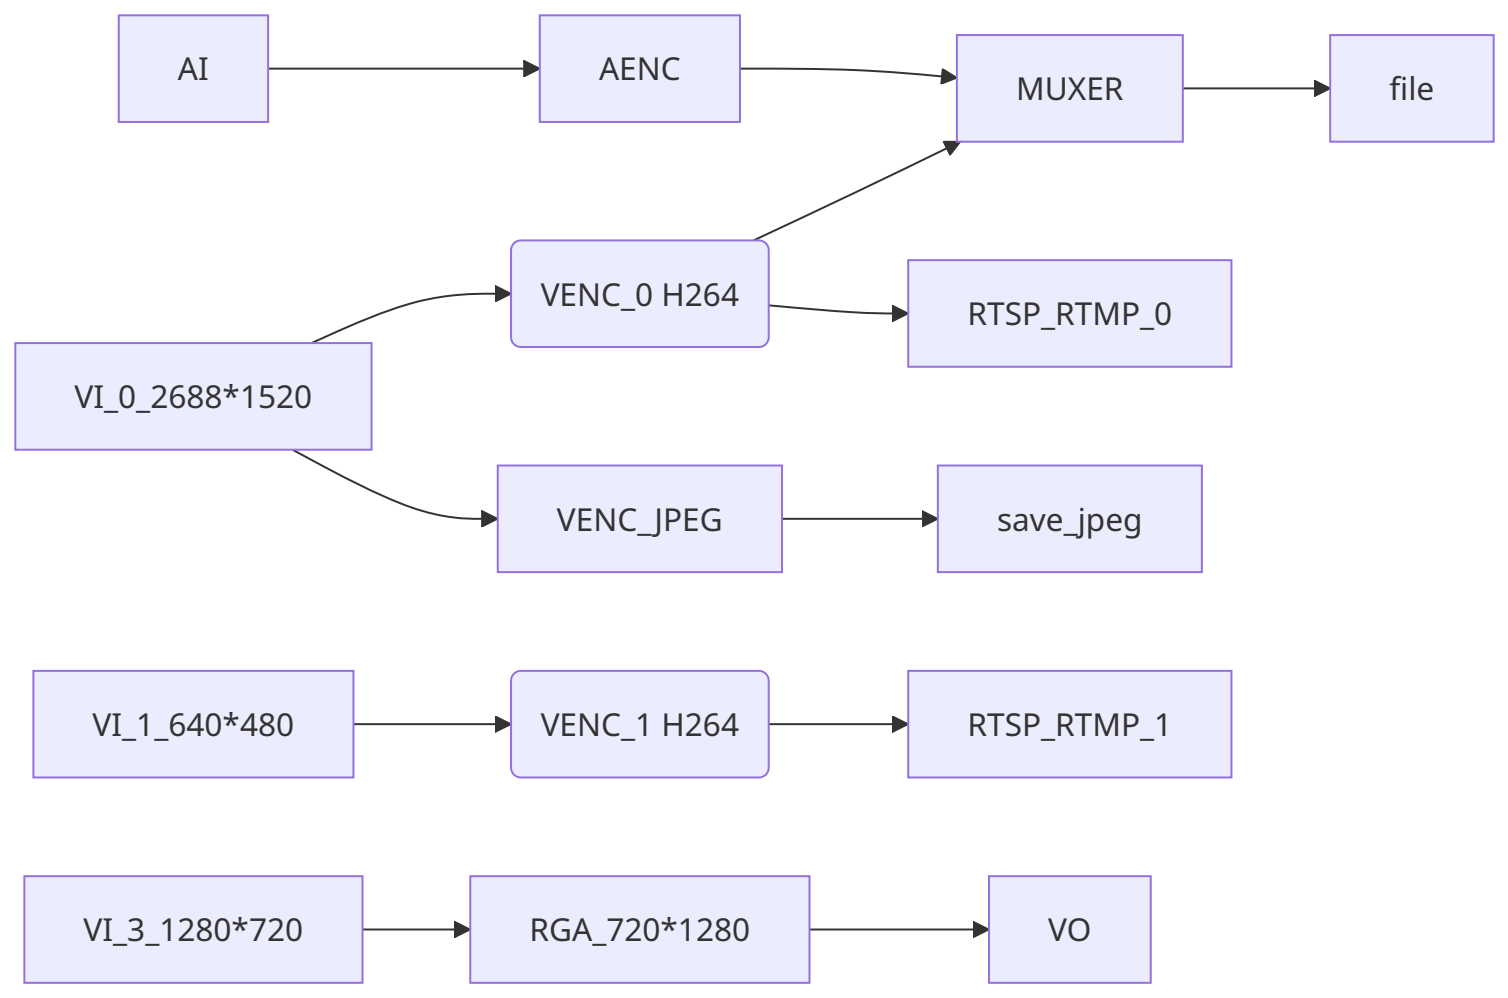
2.10 RV1126 IPC Rockit
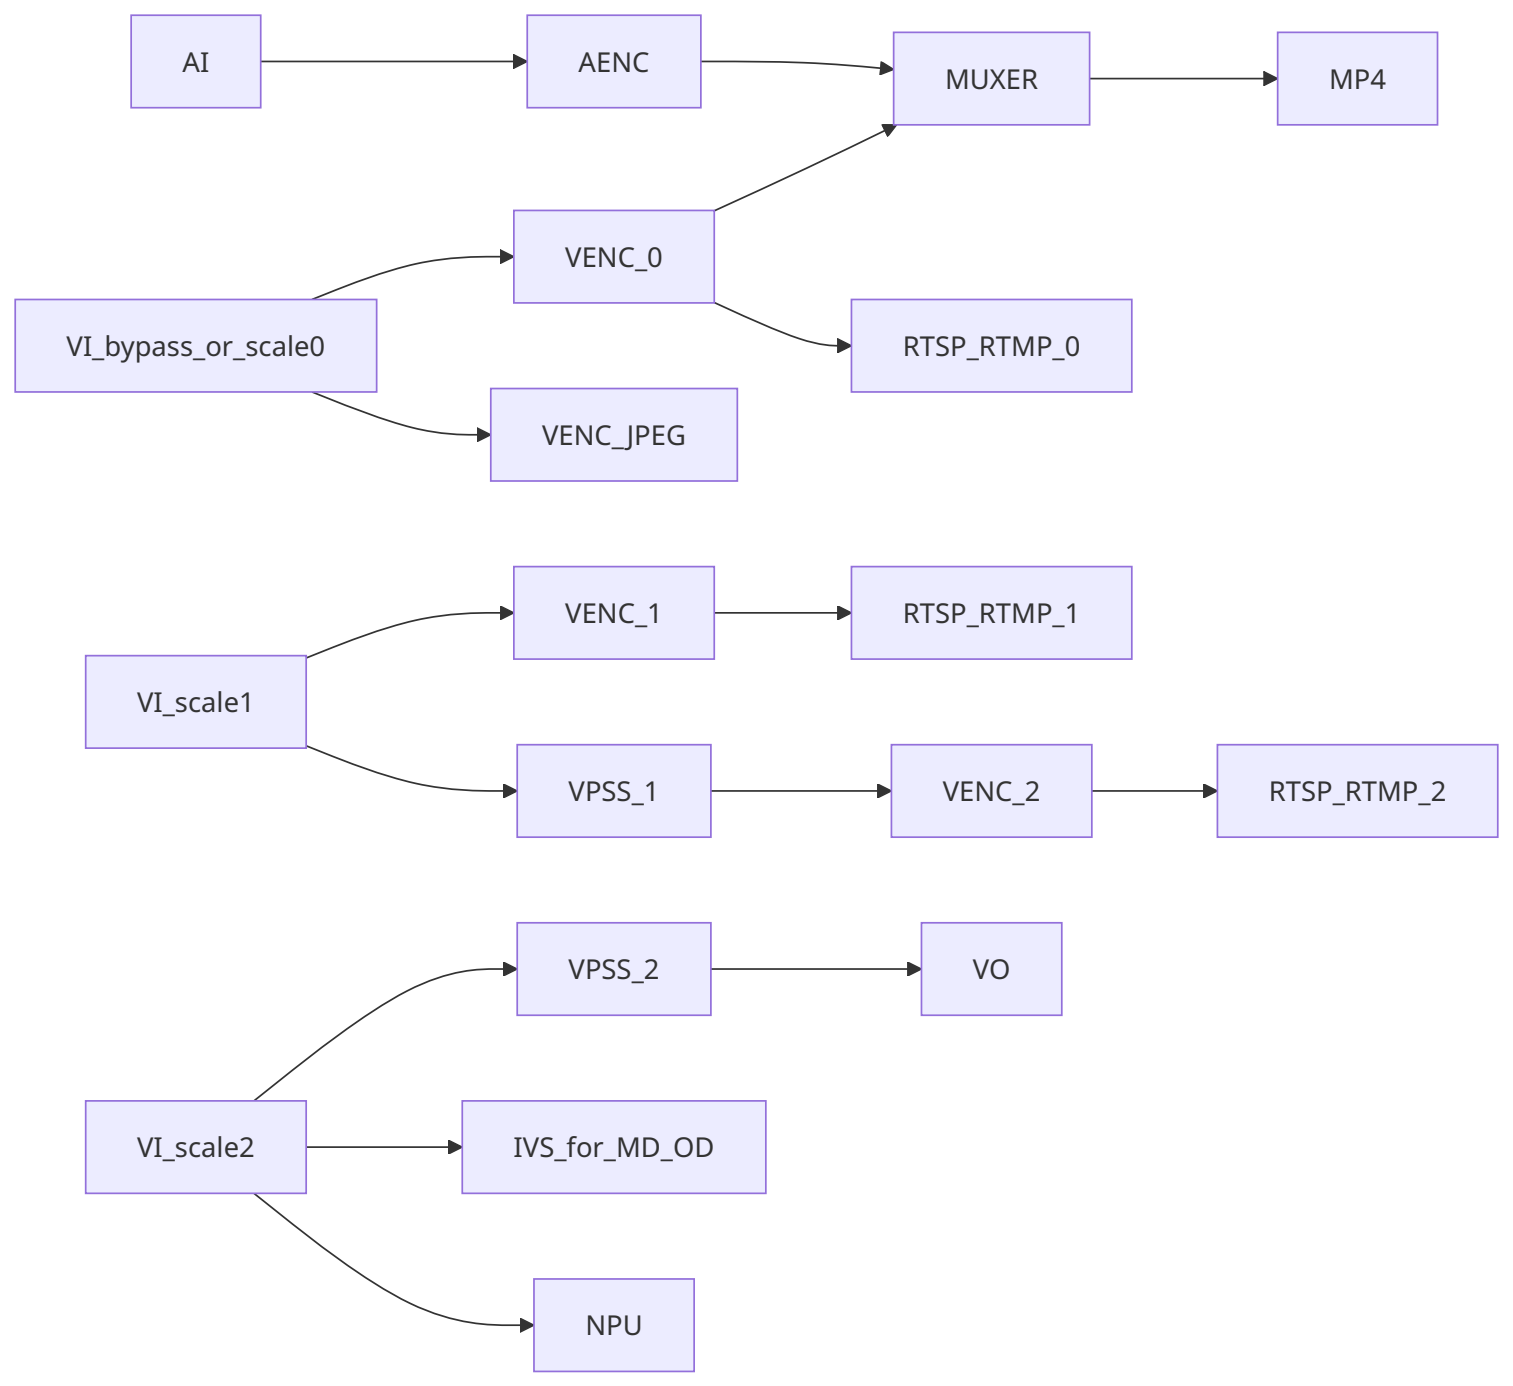
2.11 RV1126 Battery IPC
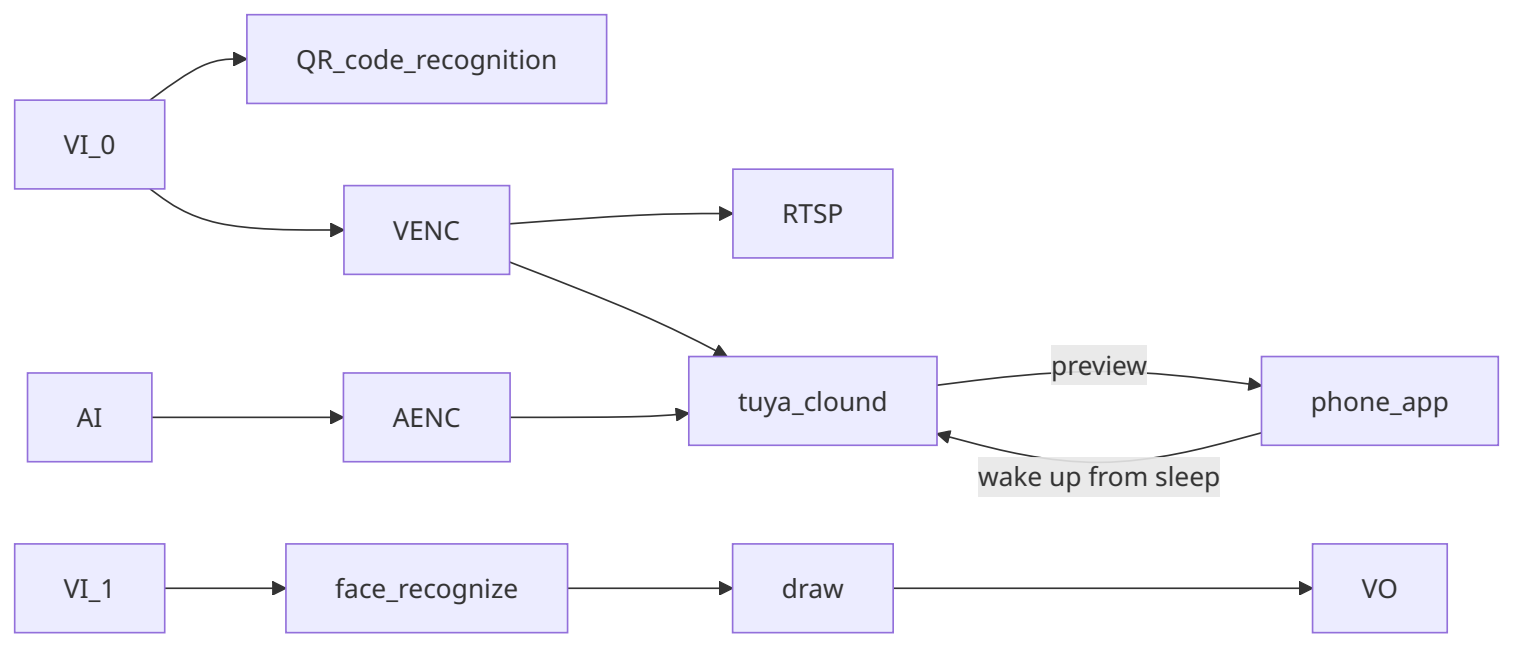
2.12 RV1126 Dual-IPC
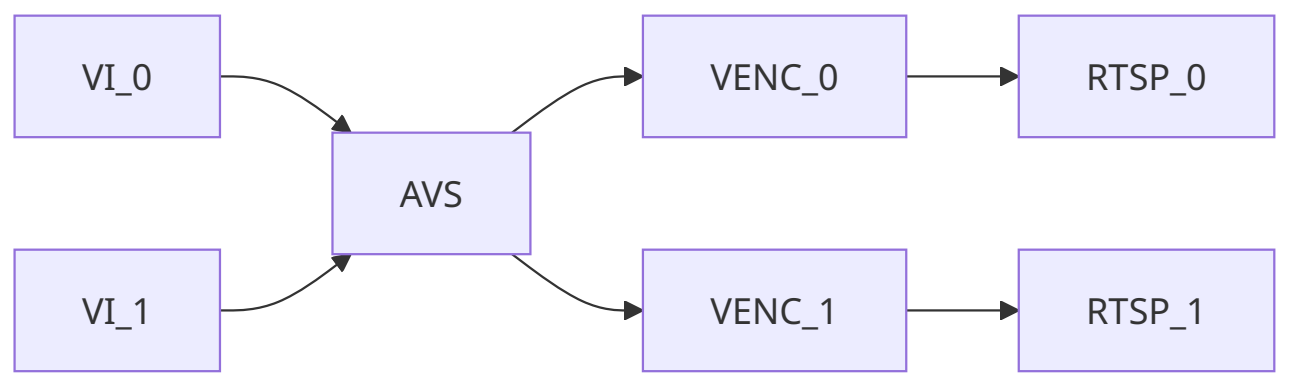
2.13 RV1126 Snapshot
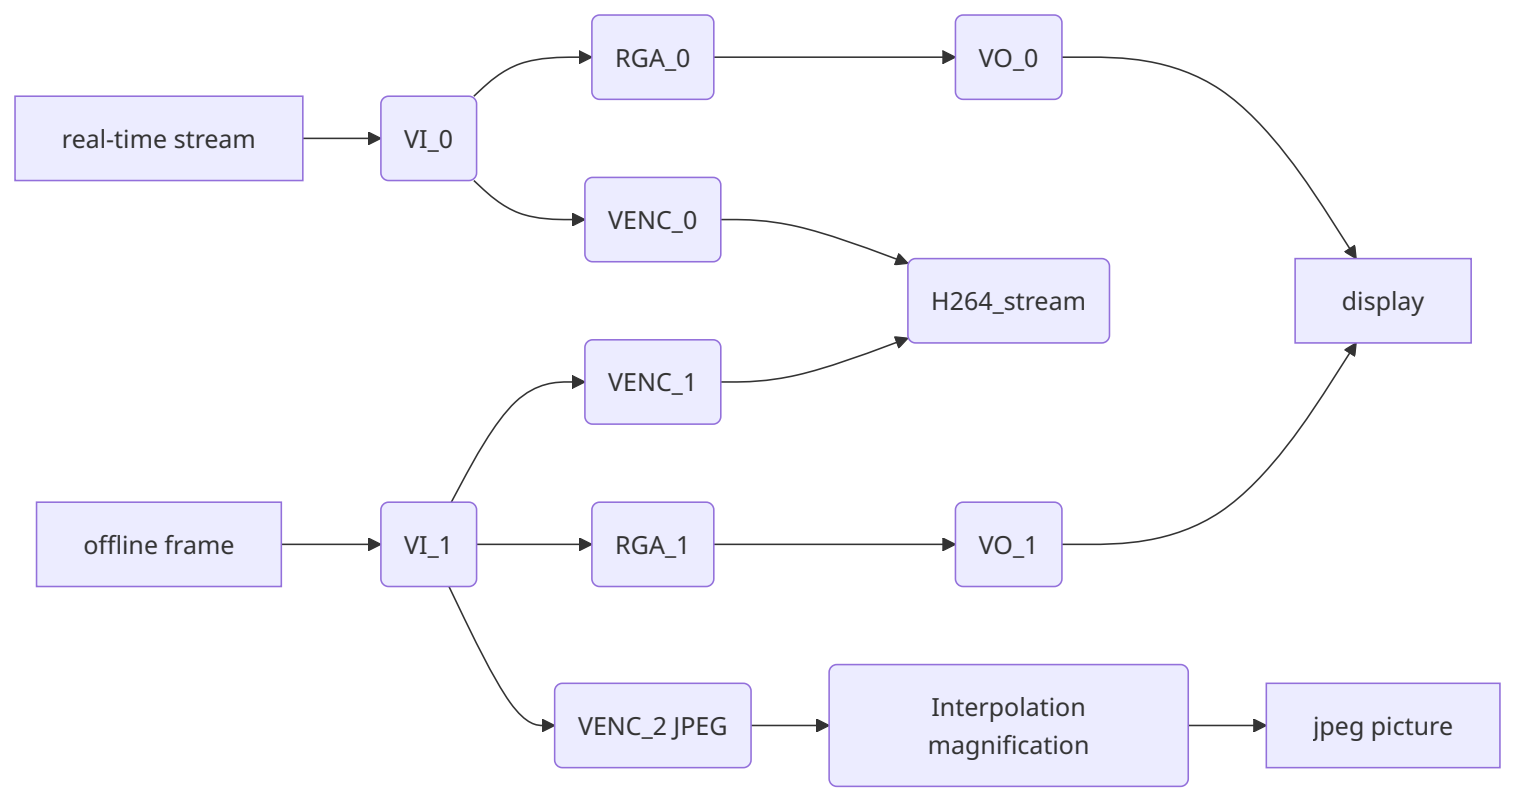
2.14 RV1126 AIISP
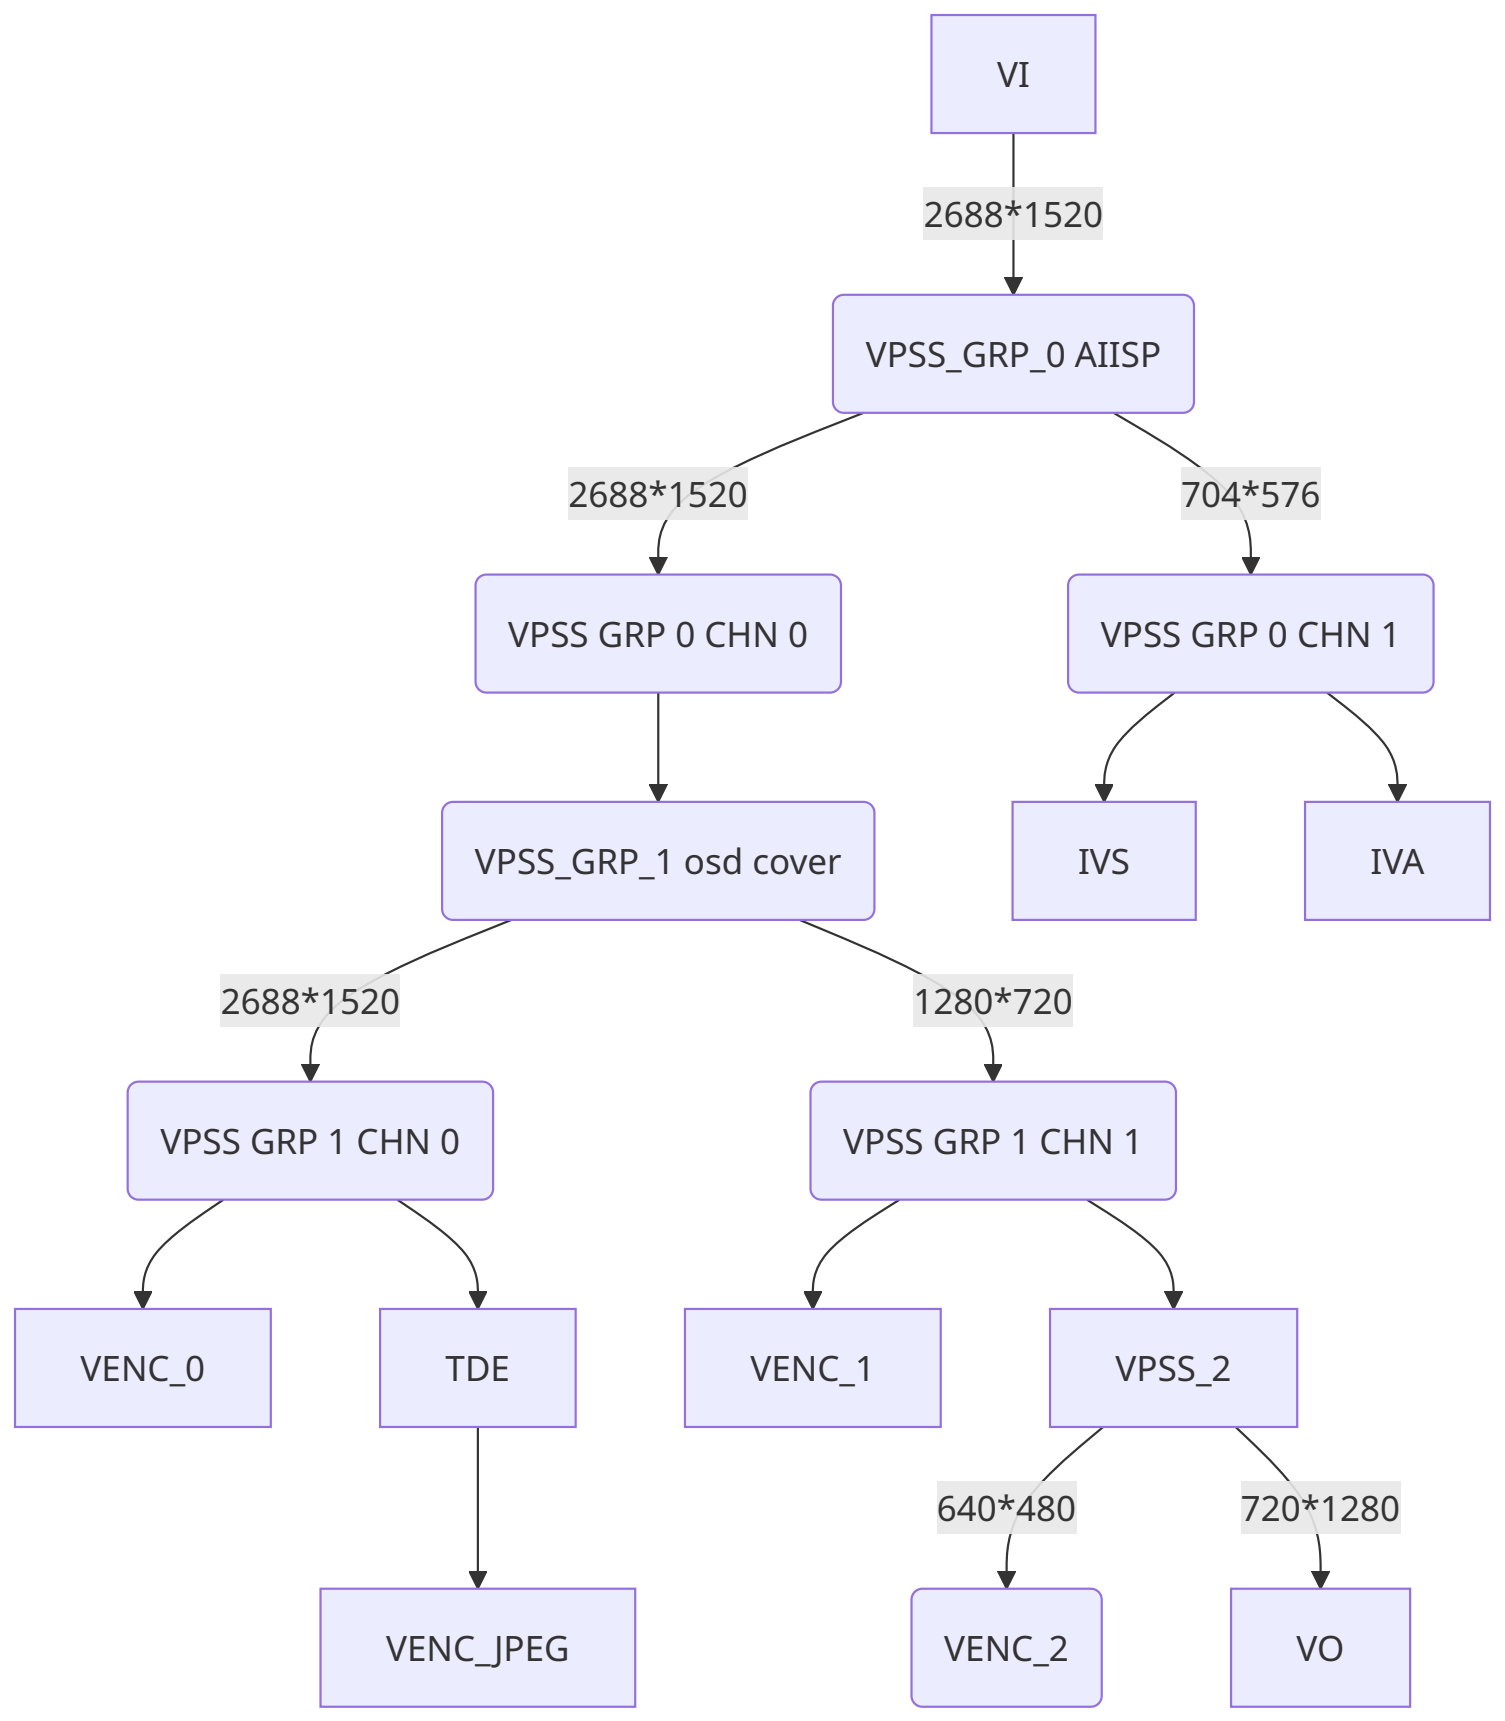
2.15 RK3576 IPC
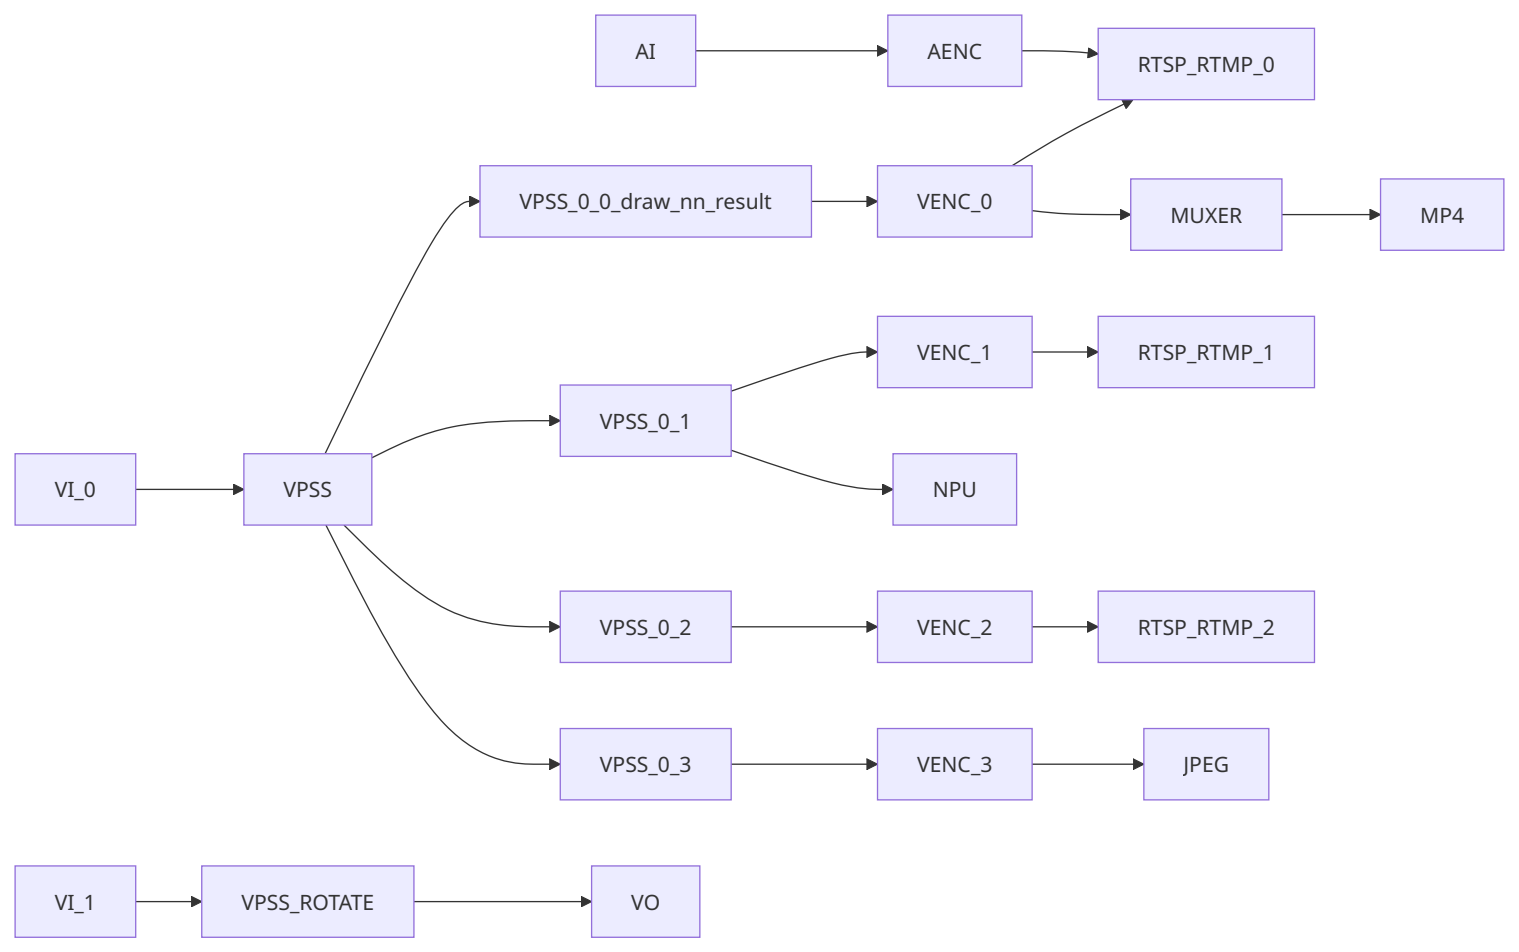
2.16 RK3576 Multi-IPC
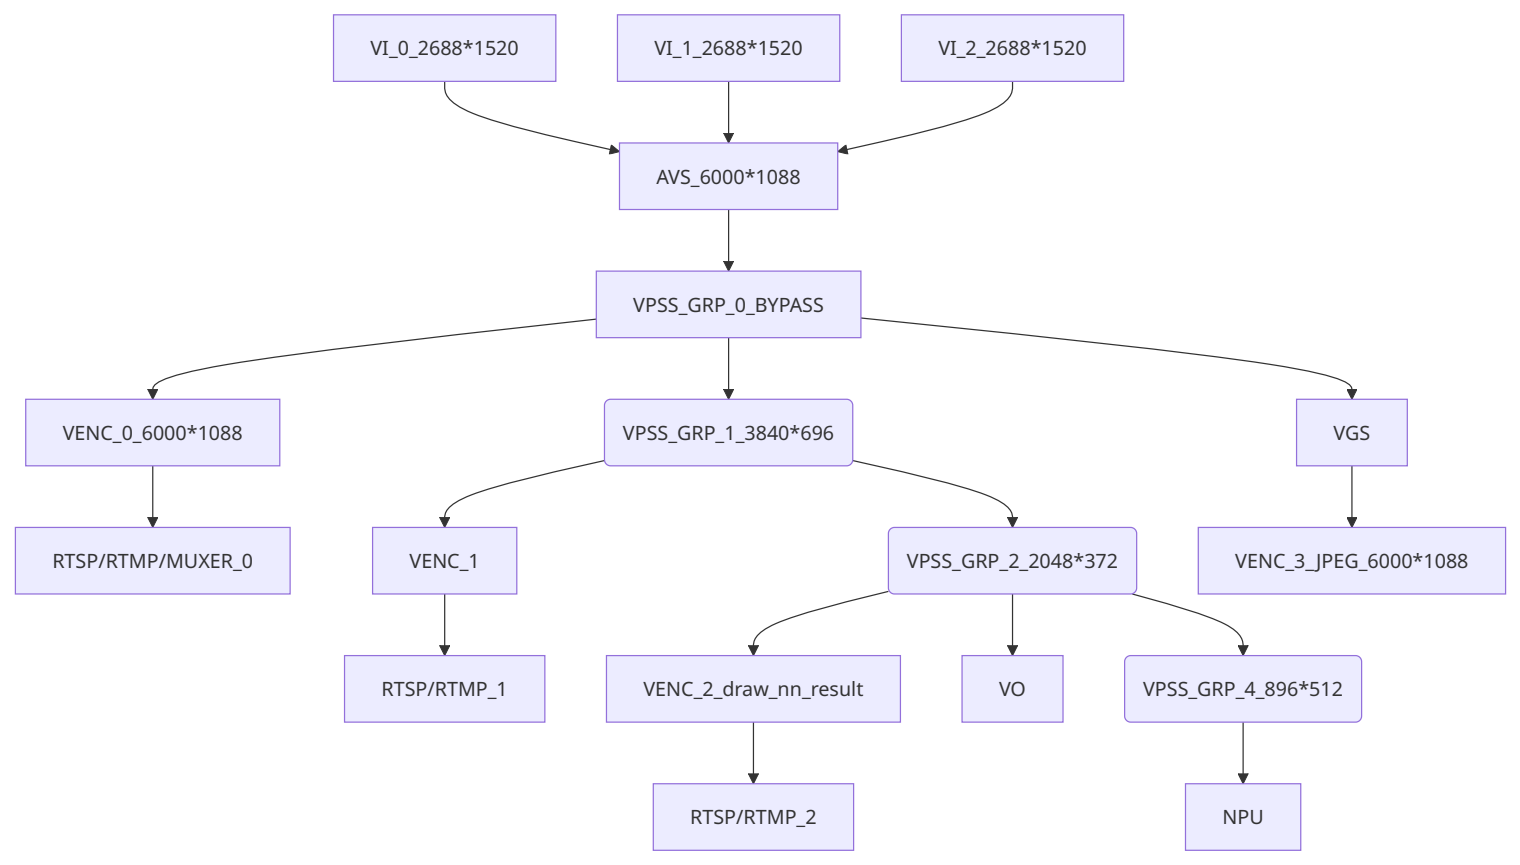
2.17 RK3576 DV
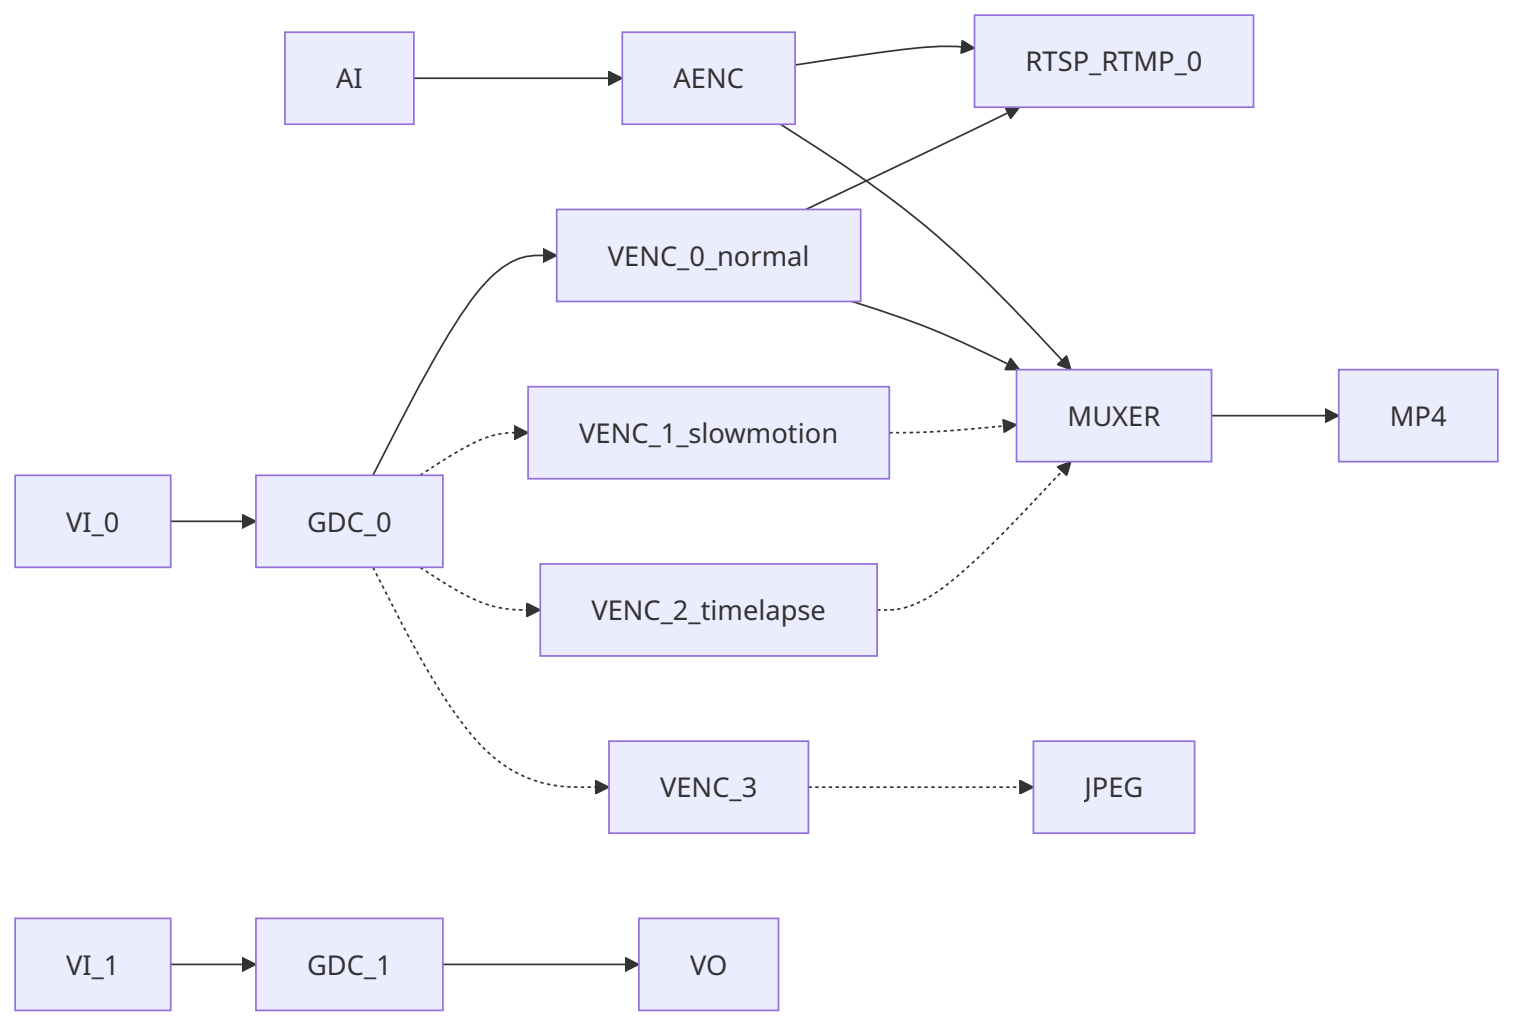
2.18 RV1126B IPC
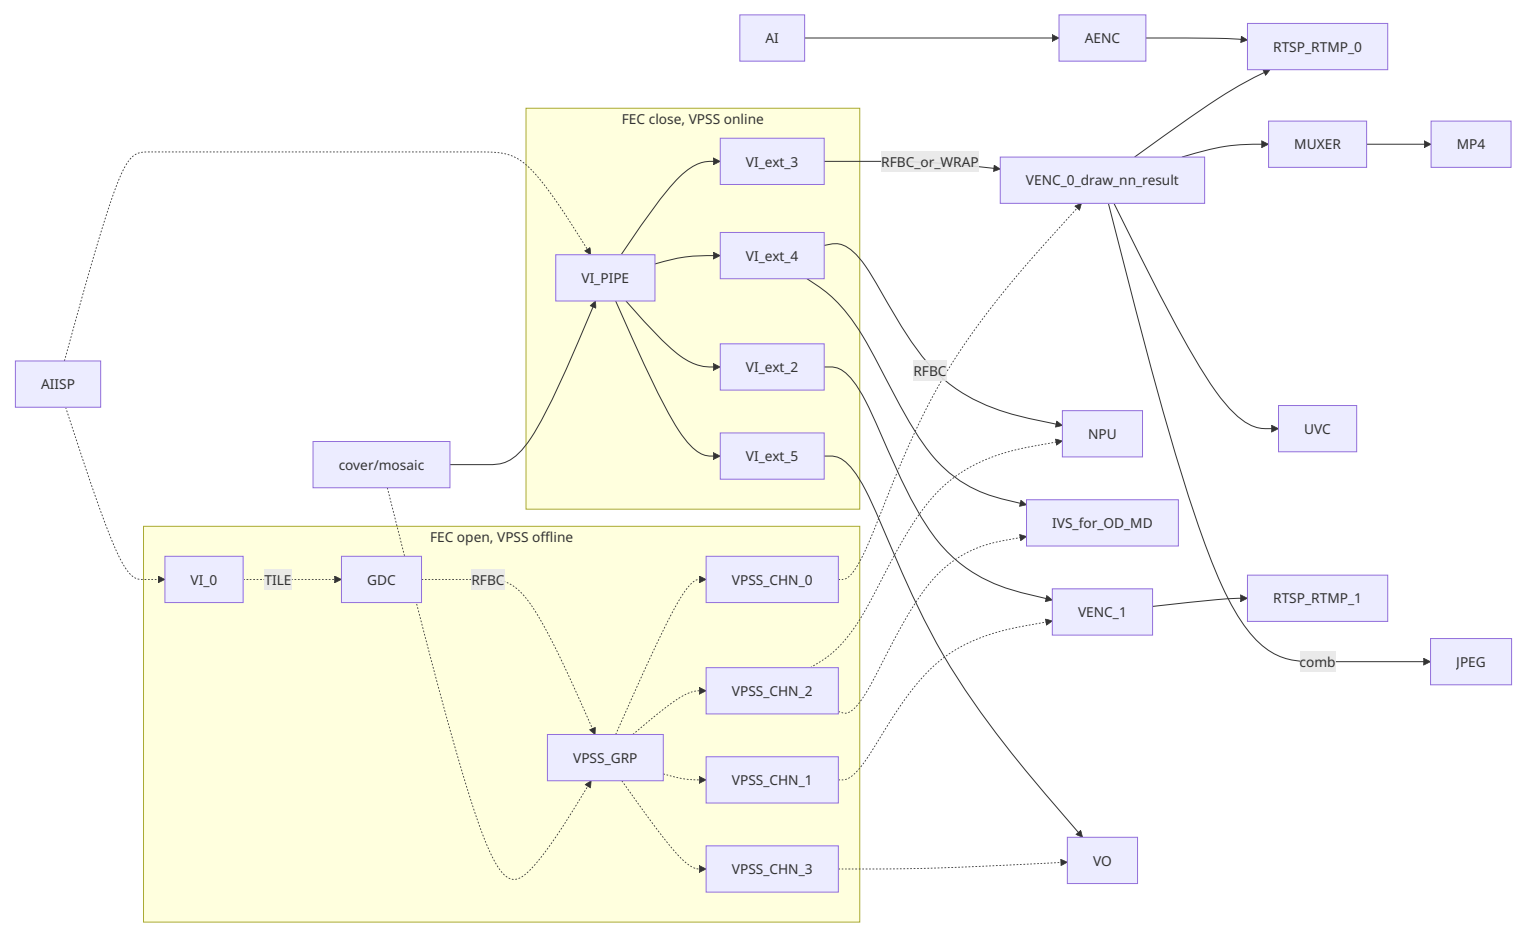
默认FEC close,当isp.0.enhancement:distortion_correction=FEC,会走不一样的数据流。
2.19 RV1126B Dual-IPC
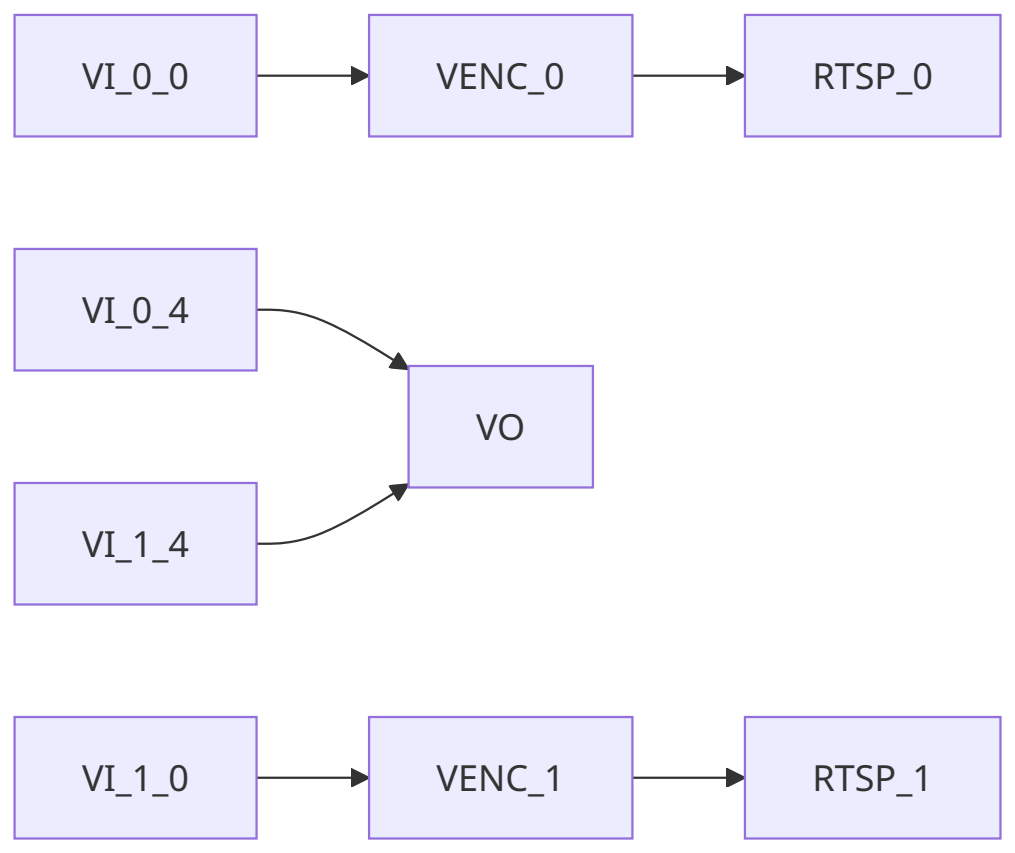
2.20 RV1126B DV
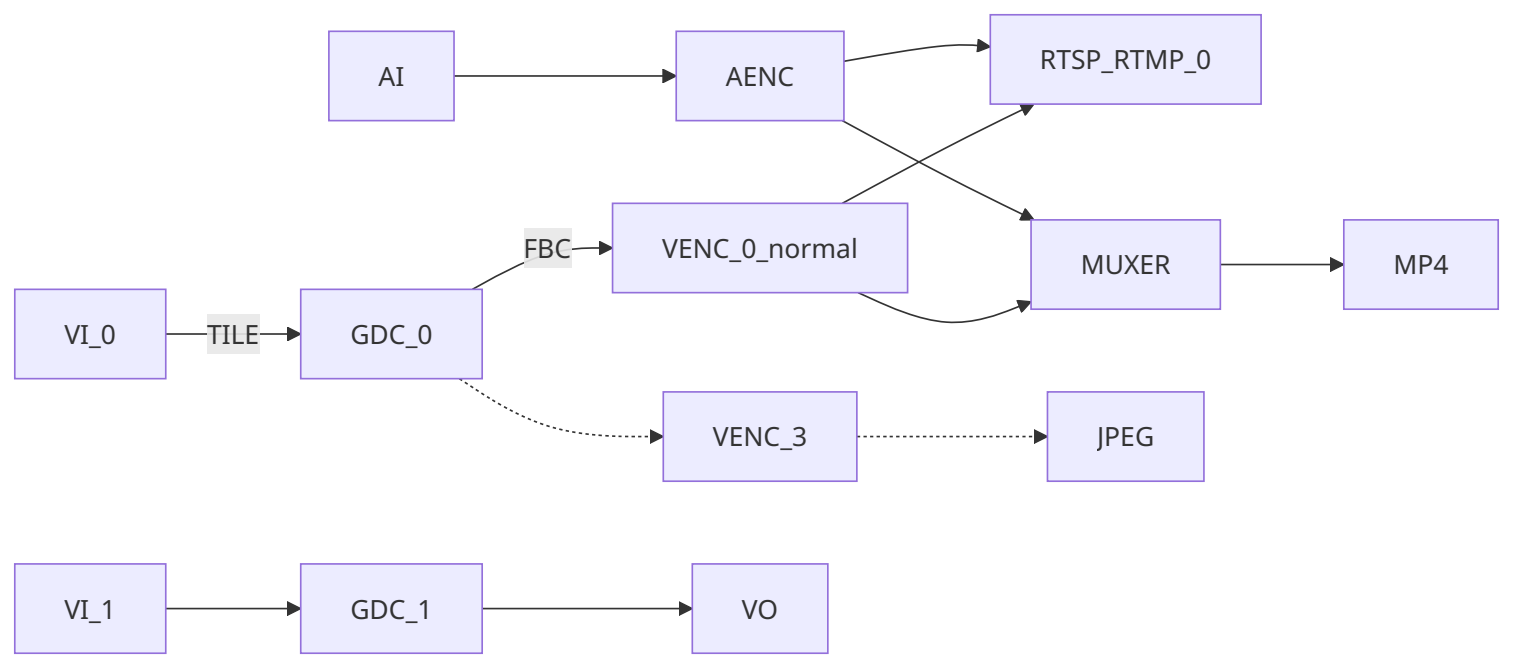
3. 代码结构
├── CMakeLists.txt
├── common # 通⽤模块
│   ├── audio # ⾳频处理模块
│   ├── common.h # ⼀些通⽤函数功能
│   ├── event # 事件处理模块
│   ├── isp # 图像处理模块
│   ├── log.h # ⽇志管理
│   ├── network # ⽹络模块
│   ├── osd # OSD模块
│   │   ├── image.bmp # logo图⽚
│   │   └── SourceHanSansEN.ttf # 字体库
│   ├── param # 参数管理模块
│   ├── region_clip # 区域裁剪模块
│   ├── rockiva # 周界算法模块,⼈脸⼈形识别
│   ├── roi # 感兴趣区域模块
│   ├── rtmp # rtmp推流模块
│   ├── rtsp # rtsp推流模块
│   ├── socket_server # socket服务端
│   ├── storage # 存储模块
│   └── system # 系统管理模块
│   └── tuya_ipc # 涂鸦IPC模块
├── format.sh # 格式化脚本
├── lib # 存放32/64位版本,不同⼯具链的预编译库
│   ├── aarch64-rockchip1031-linux-gnu
│   └── arm-rockchip830-linux-gnueabihf
│   └── arm-rockchip830-linux-uclibcgnueabihf
├── LICENSE # 版权声明
└── src
    ├── rk3576_ipc
    ├── rk3576_multi_ipc
    ├── rk3588_ipc
    │   ├── CMakeLists.txt
    │   ├── main.c
    │   ├── rkipc.ini # 参数⽂件
    │   ├── RkLunch.sh # 初始化脚本
    │   ├── RkLunch-stop.sh # 反初始化脚本
    │   └── video # 视频业务逻辑
    │       ├── video.c
    │       └── video.h
    ├── rk3588_multi_ipc
    ├── rv1103_ipc
    ├── rv1106_aiisp_ipc
    ├── rv1106_battery_ipc_client
    ├── rv1106_battery_ipc_tuya
    ├── rv1106_dual_ipc
    ├── rv1106_ipc
    ├── rv1106_v4l2_drm
    ├── rv1106_wakeup_ipc
    ├── rv1126_aiisp_ipc
    ├── rv1126_battery_ipc
    ├── rv1126_dual_ipc
    ├── rv1126_ipc_rkmedia
    ├── rv1126_ipc_rockit
    └── rv1126_snapshot
4. 开发原则
0、纯C代码实现。
1、模块化,main函数尽量简洁,只调用各个模块的init和deinit函数。各个模块功能自己管理,差异化部分由注册回调函数实现。
2、参数管理使用iniparser,不做复杂封装,各个模块自行决定哪些参数在何时读写ini。
3、log统一使用common/log.h。
4、能通用的尽量放到common中,如果由于平台差异和业务逻辑无法通用,则每个src目录都放一份,避免加平台宏判断。
5、优先使用源码编译,其次使用静态库,最后才是选择用动态库。
5. 新增参数开发流程
web前端→web后端→rkipc→底层模块→保存参数
以色调为例,前端基本已经实现了,不需要修改;web后端在app/ipcweb-backend/src/image_api.cpp里会收到”iHue”:50,这样的json字符串。然后调用app/ipcweb-backend/src/socket_client里封装好的函数,远程调用到rkipc中。rkipc也要在app/rkipc/src/server中封装对应的函数,来进行设置生效并保存。建议新增函数时按get/set成对增加。rkipc主要封装函数供外部调用,以及初始化时设置。举例如下:
5.1 ini文件新增hue字段:
[isp.0.adjustment]
hue = 50
5.2 isp模块新增set/get函数
diff --git a/src/isp/isp.c b/src/isp/isp.c
index e59fdd3..7877ae9 100644
--- a/src/isp/isp.c
+++ b/src/isp/isp.c
@@ -165,6 +165,22 @@ int rk_isp_set_sharpness(int cam_id, int value) {
   return ret;
 }

+int rk_isp_get_hue(int cam_id, int *value) {
+  RK_ISP_CHECK_CAMERA_ID(cam_id);
+  int ret = rk_aiq_uapi_getHue(g_aiq_ctx[cam_id], value);
+  *value = (int)(*value / 2.55);
+
+  return ret;
+}
+
+int rk_isp_set_hue(int cam_id, int value) {
+  RK_ISP_CHECK_CAMERA_ID(cam_id);
+  int ret = rk_aiq_uapi_setHue(g_aiq_ctx[cam_id], (int)(value * 2.55)); // value[0,255]
+  rk_param_set_int("isp.0.adjustment:hue", value);
+
+  return ret;
+}
+
 // exposure
 // night_to_day
 // blc
@@ -180,6 +196,7 @@ int rk_isp_set_from_ini(int cam_id) {
   rk_isp_set_brightness(cam_id, iniparser_getint(g_ini_d_, "isp.0.adjustment:brightness", 50));
   rk_isp_set_saturation(cam_id, iniparser_getint(g_ini_d_, "isp.0.adjustment:saturation", 50));
   rk_isp_set_sharpness(cam_id, iniparser_getint(g_ini_d_, "isp.0.adjustment:sharpness", 50));
+  rk_isp_set_hue(cam_id, iniparser_getint(g_ini_d_, "isp.0.adjustment:hue", 50));
   LOG_INFO("end\n");

   return ret;
diff --git a/src/isp/isp.h b/src/isp/isp.h
index e77c9fc..0d3835a 100644
--- a/src/isp/isp.h
+++ b/src/isp/isp.h
@@ -9,4 +9,6 @@ int rk_isp_get_saturation(int cam_id, int *value);
 int rk_isp_set_saturation(int cam_id, int value);
 int rk_isp_get_sharpness(int cam_id, int *value);
 int rk_isp_set_sharpness(int cam_id, int value);
+int rk_isp_get_hue(int cam_id, int *value);
+int rk_isp_set_hue(int cam_id, int value);
 // exposure
5.3 server模块封装socket函数
diff --git a/src/server/server.c b/src/server/server.c
index 6613b90..52692c9 100644
--- a/src/server/server.c
+++ b/src/server/server.c
@@ -236,6 +236,40 @@ int ser_rk_isp_set_sharpness(int fd) {
   return 0;
 }

+int ser_rk_isp_get_hue(int fd) {
+  int err = 0;
+  int cam_id;
+  int value;
+
+  if (sock_read(fd, &cam_id, sizeof(cam_id)) == SOCKERR_CLOSED)
+    return -1;
+  err = rk_isp_get_hue(cam_id, &value);
+  LOG_DEBUG("value is %d\n", value);
+  if (sock_write(fd, &value, sizeof(value)) == SOCKERR_CLOSED)
+    return -1;
+  if (sock_write(fd, &err, sizeof(int)) == SOCKERR_CLOSED)
+    return -1;
+
+  return 0;
+}
+
+int ser_rk_isp_set_hue(int fd) {
+  int err = 0;
+  int cam_id;
+  int value;
+
+  if (sock_read(fd, &cam_id, sizeof(cam_id)) == SOCKERR_CLOSED)
+    return -1;
+  if (sock_read(fd, &value, sizeof(value)) == SOCKERR_CLOSED)
+    return -1;
+  LOG_DEBUG("value is %d\n", value);
+  err = rk_isp_set_hue(cam_id, value);
+  if (sock_write(fd, &err, sizeof(int)) == SOCKERR_CLOSED)
+    return -1;
+
+  return 0;
+}
+
 static const struct FunMap map[] = {
     {(char *)"rk_isp_set", &ser_rk_isp_set},
     {(char *)"rk_video_set", &ser_rk_video_set},
@@ -247,7 +281,9 @@ static const struct FunMap map[] = {
     {(char *)"rk_isp_get_saturation", &ser_rk_isp_get_saturation},
     {(char *)"rk_isp_set_saturation", &ser_rk_isp_set_saturation},
     {(char *)"rk_isp_get_sharpness", &ser_rk_isp_get_sharpness},
-    {(char *)"rk_isp_set_sharpness", &ser_rk_isp_set_sharpness}
+    {(char *)"rk_isp_set_sharpness", &ser_rk_isp_set_sharpness},
+    {(char *)"rk_isp_get_hue", &ser_rk_isp_get_hue},
+    {(char *)"rk_isp_set_hue", &ser_rk_isp_set_hue}
 };

 static void *rec_thread(void *arg) {
5.4 web后端新增相关判断
ipcweb-backend主要判断web前端传入的数据,进而Get/Set数据,修改如下:
diff --git a/src/image_api.cpp b/src/image_api.cpp
index 475e17d..edac2de 100644
--- a/src/image_api.cpp
+++ b/src/image_api.cpp
@@ -20,15 +20,17 @@ nlohmann::json image_specific_resource_get(std::string string) {
       nlohmann::json::object(); /* one of all the same resources */
   minilog_debug("%s: string is %s\n", __func__, string.c_str());
   if (!string.compare(PATH_IMAGE_ADJUSTMENT)) {
-    int brightness, contrast, saturation, sharpness;
+    int brightness, contrast, saturation, sharpness, hue;
     rk_isp_get_brightness(0, &brightness);
     rk_isp_get_contrast(0, &contrast);
     rk_isp_get_saturation(0, &saturation);
     rk_isp_get_sharpness(0, &sharpness);
+    rk_isp_get_hue(0, &hue);
     specific_resource.emplace("iBrightness", brightness);
     specific_resource.emplace("iContrast", contrast);
     specific_resource.emplace("iSaturation", saturation);
     specific_resource.emplace("iSharpness", sharpness);
+    specific_resource.emplace("iHue", hue);
   } else if (!string.compare(PATH_IMAGE_EXPOSURE)) {

   } else if (!string.compare(PATH_IMAGE_NIGHT_TO_DAY)) {
@@ -84,6 +86,10 @@ void image_specific_resource_set(std::string string, nlohmann::json data) {
       value = atoi(data.at("iSharpness").dump().c_str());
       rk_isp_set_sharpness(0, value);
     }
+    if (data.dump().find("iHue") != data.dump().npos) {
+      value = atoi(data.at("iHue").dump().c_str());
+      rk_isp_set_hue(0, value);
+    }
   } else if (!string.compare(PATH_IMAGE_EXPOSURE)) {

   } else if (!string.compare(PATH_IMAGE_NIGHT_TO_DAY)) {
diff --git a/src/socket_client/client.cpp b/src/socket_client/client.cpp
index 448e847..7f84b4f 100644
--- a/src/socket_client/client.cpp
+++ b/src/socket_client/client.cpp
@@ -182,4 +182,36 @@ int rk_isp_set_sharpness(int cam_id, int value) {
   cli_end(fd);

   return ret;
 }
+
+int rk_isp_get_hue(int cam_id, int *value) {
+  int fd;
+  int ret = 0;
+
+  fd = cli_begin((char *)__func__);
+  /* Transmission parameters */
+  sock_write(fd, &cam_id, sizeof(cam_id));
+  sock_read(fd, value, sizeof(value));
+
+  sock_read(fd, &ret, sizeof(ret));
+  /* End transmission parameters */
+  cli_end(fd);
+
+  return ret;
+}
+
+int rk_isp_set_hue(int cam_id, int value) {
+  int fd;
+  int ret = 0;
+
+  fd = cli_begin((char *)__func__);
+  /* Transmission parameters */
+  sock_write(fd, &cam_id, sizeof(cam_id));
+  sock_write(fd, &value, sizeof(value));
+
+  sock_read(fd, &ret, sizeof(ret));
+  /* End transmission parameters */
+  cli_end(fd);
+
+  return ret;
+}
diff --git a/src/socket_client/client.h b/src/socket_client/client.h
index 11fdd1c..0c09913 100644
--- a/src/socket_client/client.h
+++ b/src/socket_client/client.h
@@ -8,4 +8,6 @@ int rk_isp_set_brightness(int cam_id, int value);
 int rk_isp_get_saturation(int cam_id, int *value);
 int rk_isp_set_saturation(int cam_id, int value);
 int rk_isp_get_sharpness(int cam_id, int *value);
 int rk_isp_set_sharpness(int cam_id, int value);
+int rk_isp_get_hue(int cam_id, int *value);
+int rk_isp_set_hue(int cam_id, int value);
\ No newline at end of file
5.5 web前端新增相关判断
web前端修改html和ts文件,新增选项布局和get/set。代码可参考app/ipcweb-ng/src/app/config/shared/isp中的html和ts,主要部分如下:
<form class="form" [formGroup]="imageForm">
      <div id=ispGrp role="tablist">
        <div class="card" *ngFor="let cardTitle of cardList">
          <div id="ispGrp1Header" class="card-header" (click)="onSelectCard(cardTitle)">
            <label>{{ groupNameDict[cardTitle] | translate }}</label>
          </div>
          <div class="card-body card-block form-group" [id]="cardTitle"
[formGroupName]="groupNameDict[cardTitle]">
            <ng-container *ngIf="capDict[cardTitle][layoutKey]">
              <ng-container *ngFor="let layoutItem of capDict[cardTitle][layoutKey]
[cardTitle]">
                <div class="form-row my-1" *ngIf="checkType(capDict[cardTitle]
[pageLayoutKey][layoutItem], 'range')">
                  <label class="col-3">{{ transferControlName(layoutItem) | translate }}
</label>
                  <input class="col-6 custom-range" [formControlName]="layoutItem"
type="range" (ngModelChange)="onRangeChange($event, cardTitle, layoutItem)"
(mouseup)="onSubmitPart(cardTitle, layoutItem, 'range')" [min]="getRange(capDict[cardTitle]
[pageLayoutKey][layoutItem], 'min')" [max]="getRange(capDict[cardTitle][pageLayoutKey]
[layoutItem], 'max')" [step]="getRange(capDict[cardTitle][pageLayoutKey][layoutItem],
'step')">
                  <input class="col-2 form-control" [formControlName]="layoutItem"
type="number" (ngModelChange)="onRangeChange($event, cardTitle, layoutItem)"
(blur)="onSubmitPart(cardTitle, layoutItem, 'number')" [id]="layoutItem">
                  <label class="alarm-tip pat1"
*ngIf="imageForm.get(groupNameDict[cardTitle]).get(layoutItem).errors?.min ||
imageForm.get(groupNameDict[cardTitle]).get(layoutItem).errors?.max ||
imageForm.get(groupNameDict[cardTitle]).get(layoutItem).errors?.isNumberJudge">{{'ranges' |
translate}}({{getRange(capDict[cardTitle][pageLayoutKey][layoutItem], 'min')}}~
{{getRange(capDict[cardTitle][pageLayoutKey][layoutItem], 'max')}})</label>
                </div>
                <div class="form-row my-1" *ngIf="checkType(capDict[cardTitle]
[pageLayoutKey][layoutItem], 'options') && isItemEnable(layoutItem)">
                  <label class="col-3 form-group-text mt-1">{{
transferControlName(layoutItem) | translate }}</label>
                  <select class="custom-select col-md-8" [formControlName]="layoutItem"
(ngModelChange)="updateDynamicCap(cardTitle, layoutItem, $event)" [id]="layoutItem">
                    <option *ngFor="let opItem of htmlOptionFilter(layoutItem,
capDict[cardTitle][pageLayoutKey][layoutItem]['options'])" [value]="opItem">{{
htmlOptionTransfer(layoutItem, opItem) | translate }}</option>
                  </select>
                </div>
                <div class="form-row my-1" *ngIf="checkType(capDict[cardTitle]
[pageLayoutKey][layoutItem], 'input') && capDict[cardTitle][pageLayoutKey][layoutItem]
['input']==='time'">
                  <label class="col-3">{{ transferControlName(layoutItem) | translate }}
</label>
                  <input type="time" step=1 [formControlName]="layoutItem"
(blur)="onSubmitPart(cardTitle, layoutItem, 'time')" [id]="layoutItem">
                </div>
              </ng-container>
            </ng-container>
          </div>
        </div>
      </div>
    </form>
imageForm = this.fb.group({
    id: [''],
    imageAdjustment: this.fb.group({
      iBrightness: [''],
      iContrast: [''],
      iSaturation: [''],
      iSharpness: [''],
      iHue: ['']
    })
});

get imageAdjustment(): FormGroup {
    return this.imageForm.get('imageAdjustment') as FormGroup;
}

submitOne(groupName: string, isReboot: boolean = false, isAppRestart = false) {
    if (!this.isInit || this.lock.checkLock('submitOne')) {
      return;
    }
    this.lock.lock('submitOne');
    this.pfs.formatInt(this.imageForm.value[groupName]);
    const path = this.group2path[groupName];
    this.cfgService.setImageInterfacePart(this.imageForm.value[groupName], path,
this.imageForm.value['id']).subscribe(
      res => {
        this.resError.analyseRes(res, 'saveFail');
        this.setAlarmTip(res, groupName);
        this.imageForm.get(groupName).patchValue(res);
        if (isReboot) {
          this.tips.setCTPara('restart');
        } else if (isAppRestart) {
          this.tips.setRbTip('appRestart');
        } else {
          this.tips.showSaveSuccess();
        }
        this.lock.unlock('submitOne');
      },
      err => {
        if (isReboot) {
          this.tips.setCTPara('close');
        }
        this.tips.showSaveFail();
        this.lock.unlock('submitOne');
      }
    );
  }
6. 模块API介绍
6.1 网络模块
| 函数名称 | 功能 |
|---|---|
| rk_network_init | 网络模块初始化 |
| rk_network_deinit | 网络模块反初始化 |
| rk_network_ipv4_set | 设置IPv4 |
| rk_network_ipv4_get | 获取IPv4配置 |
| rk_network_dns_get | 取得当前有线网卡使用的dns |
| rk_network_dns_set | 设置当前有线网卡使用的dns |
| rk_network_get_mac | 获取设备MAC地址 |
| rk_network_set_mac | 设置设备MAC地址 |
| 函数名称 | 功能 |
|---|---|
| rk_network_nicspeed_get | 获取网卡速率 |
| rk_network_nicspeed_set | 设置网卡速率 |
| rk_network_nicspeed_support_get | 获取网卡支持速率 |
| rk_ethernet_power_set | 开关以太网 |
| rk_nic_state_get | 取得当前网卡状态 |
| rk_wifi_power_get | 获取当前Wi-Fi状态 |
| rk_wifi_power_set | 开关Wi-Fi |
| rk_wifi_scan_wifi | 立即扫描Wi-Fi |
| rk_wifi_get_list | 获取Wi-Fi列表 |
| rk_wifi_connect_with_ssid | 连接Wi-Fi |
| rk_wifi_forget_with_ssid | 删除Wi-Fi |
6.2 封装模块
| 函数名称 | 功能 |
|---|---|
| rkmuxer_init | 封装模块初始化 |
| rkmuxer_deinit | 封装模块反初始化 |
| rkmuxer_write_video_frame | 视频帧写入 |
| rkmuxer_write_audio_frame | 音频帧写入 |
6.3 存储模块
| 函数名称 | 功能 |
|---|---|
| rk_storage_init | 存储模块初始化 |
| rk_storage_deinit | 存储模块反初始化 |
| rk_storage_write_video_frame | 视频帧写入 |
| rk_storage_write_audio_frame | 音频帧写入 |
| rk_storage_record_start | 录像开始 |
| rk_storage_record_stop | 录像停止 |
| rk_storage_record_status_get | 录像状态获取 |
6.4 OSD模块
由于rkmedia和rockit库中,对OSD的具体实现方式不一样,为了使OSD模块业务逻辑抽象化,和video模块解耦合,使用了回调函数注册的方式。通过注册相关函数,可以采用不同的实现,而上层逻辑保持相同。
| 函数名称 | 功能 |
|---|---|
| rk_osd_cover_create_callback_register | 创建遮罩的回调函数注册 |
| rk_osd_cover_destroy_callback_register | 销毁遮罩的回调函数注册 |
| rk_osd_bmp_create_callback_register | 创建bmp的回调函数注册 |
| rk_osd_bmp_destroy_callback_register | 销毁bmp的回调函数注册 |
| rk_osd_bmp_change_callback_register | 更改bmp的回调函数注册 |
| rk_osd_init | osd模块初始化 |
| rk_osd_deinit | osd模块反初始化 |
| rk_osd_restart | osd模块重启 |
| fill_image | 填充图像 |
| fill_text | 生成文字图像并填充 |
| generate_date_time | 生成宽字符型时间戳 |
| rk_osd_get_font_size | 获取字体大小 |
| rk_osd_set_font_size | 设置字体大小 |
| rk_osd_get_font_color | 获取字体颜色 |
| rk_osd_set_font_color | 设置字体颜色 |
| rk_osd_get_font_path | 获取字体文件路径 |
| rk_osd_set_font_path | 设置字体文件路径 |
| rk_osd_get_enabled | 获取使能状态 |
| rk_osd_set_enabled | 设置使能状态 |
| rk_osd_get_position_x | 获取横坐标 |
| rk_osd_set_position_x | 设置横坐标 |
| rk_osd_get_position_y | 获取纵坐标 |
| rk_osd_set_position_y | 设置纵坐标 |
| rk_osd_get_height | 获取高度 |
| rk_osd_set_height | 设置高度 |
| rk_osd_get_width | 获取宽度 |
| rk_osd_set_width | 设置宽度 |
| rk_osd_get_display_text | 获取显示文本 |
| 函数名称 | 功能 |
|---|---|
| rk_osd_set_display_text | 设置显示文本 |
| rk_osd_get_image_path | 获取图像文件路径 |
| rk_osd_set_image_path | 设置图像文件路径 |
6.5 系统模块
目前初始ini文件默认为/usr/share/rkipc.ini,启动脚本判断/userdata中无rkipc.ini时,会拷⻉到其中。恢复出厂设置时,会把/usr/share/rkipc.ini拷⻉为/userdata/rkipc.ini。
| 函数名称 | 功能 |
|---|---|
| rk_system_init | 系统模块初始化 |
| rk_system_deinit | 系统模块反初始化 |
| rk_system_reboot | 重启 |
| rk_system_factory_reset | 恢复出厂设置 |
| rk_system_export_log | 导出日志 |
| rk_system_export_db | 导出配置文件 |
| rk_system_import_db | 导入配置文件 |
| rk_system_upgrade | 系统升级 |
| rk_system_get_user_num | 获取用戶数 |
| rk_system_set_user_num | 设置用戶数 |
| rk_system_get_user_level | 获取用戶权限 |
| rk_system_set_user_level | 设置用戶权限 |
| rk_system_get_user_name | 获取用戶名 |
| rk_system_set_user_name | 设置用戶名 |
| rk_system_get_password | 获取密码(已加密) |
| rk_system_set_password | 设置密码(已加密) |
| rk_system_add_user | 新增用戶 |
| rk_system_del_user | 删除用戶 |
6.6 事件模块
目前仅支持rv1126_ipc_rkmedia
| 函数名称 | 功能 |
|---|---|
| rk_event_init | 事件模块初始化 |
| rk_event_deinit | 事件模块反初始化 |
| rk_event_ri_get_enabled | 获取区域入侵使能状态 |
| rk_event_ri_set_enabled | 设置区域入侵使能状态 |
| rk_event_ri_get_position_x | 获取区域入侵的x坐标 |
| rk_event_ri_set_position_x | 设置区域入侵的x坐标 |
| rk_event_ri_get_position_y | 获取区域入侵的y坐标 |
| rk_event_ri_set_position_y | 设置区域入侵的x坐标 |
| rk_event_ri_get_width | 获取区域入侵的宽度 |
| rk_event_ri_set_width | 设置区域入侵的宽度 |
| rk_event_ri_get_height | 获取区域入侵的高度 |
| rk_event_ri_set_height | 设置区域入侵的高度 |
| rk_event_ri_get_proportion | 获取区域入侵的占比 |
| rk_event_ri_set_proportion | 设置区域入侵的占比 |
| rk_event_ri_get_sensitivity_level | 获取区域入侵的灵敏度 |
| rk_event_ri_set_sensitivity_level | 设置区域入侵的灵敏度 |
| rk_event_ri_get_time_threshold | 获取区域入侵的时间阈值 |
| rk_event_ri_set_time_threshold | 设置区域入侵的时间阈值 |
6.7 rtmp推流模块
| 函数名称 | 功能 |
|---|---|
| rk_rtmp_init | rtmp模块初始化 |
| rk_rtmp_deinit | rtmp模块反初始化 |
| rk_rtmp_write_video_frame | 写视频帧 |
| rk_rtmp_write_audio_frame | 写音频帧 |
6.8 rtsp推流模块
| 函数名称 | 功能 |
|---|---|
| create_rtsp_demo | 创建句柄 |
| rtsp_new_session | 根据URL,创建会话 |
| rtsp_set_video | 设置视频流格式 |
| rtsp_set_audio | 设置音频流格式 |
| rtsp_sync_video_ts | 同步视频时间戳 |
| rtsp_sync_audio_ts | 同步音频时间戳 |
| rtsp_del_session | 删除会话 |
| rtsp_del_demo | 删除句柄 |
| rtsp_tx_video | 送视频帧 |
| rtsp_tx_audio | 送音频帧 |
| rtsp_do_event | 执行操作 |
6.9 ISP模块
| 函数名称 | 功能 |
|---|---|
| rk_isp_init | 单摄像头初始化 |
| rk_isp_deinit | 单摄像头反初始化 |
| rk_isp_group_init | 多摄像头初始化 |
| rk_isp_group_deinit | 多摄像头反初始化 |
| rk_isp_set_frame_rate | 设置帧率 |
| rk_isp_get_contrast | 获取对比度 |
| rk_isp_set_contrast | 设置对比度 |
| rk_isp_get_brightness | 获取亮度 |
| rk_isp_set_brightness | 设置亮度 |
| rk_isp_get_saturation | 获取饱和度 |
| rk_isp_set_saturation | 设置饱和度 |
| rk_isp_get_sharpness | 获取锐度 |
| rk_isp_set_sharpness | 设置锐度 |
| rk_isp_get_hue | 获取色调 |
| rk_isp_set_hue | 设置色调 |
| rk_isp_get_exposure_mode | 获取曝光模式 |
| rk_isp_set_exposure_mode | 设置曝光模式 |
| rk_isp_get_gain_mode | 获取增益模式 |
| rk_isp_set_gain_mode | 设置增益模式 |
| rk_isp_get_exposure_time | 获取曝光时间 |
| rk_isp_set_exposure_time | 设置曝光时间 |
| rk_isp_get_exposure_gain | 获取增益 |
| rk_isp_set_exposure_gain | 设置增益 |
| rk_isp_get_hdr | 获取高动态模式 |
| rk_isp_set_hdr | 设置高动态模式 |
| rk_isp_get_blc_region | 获取背光模式 |
| 函数名称 | 功能 |
|---|---|
| rk_isp_set_blc_region | 设置背光模式 |
| rk_isp_get_hlc | 获取强光抑制模式 |
| rk_isp_set_hlc | 设置强光抑制模式 |
| rk_isp_get_hdr_level | 获取高动态级别 |
| rk_isp_set_hdr_level | 设置高动态级别 |
| rk_isp_get_blc_strength | 获取背光强度 |
| rk_isp_set_blc_strength | 设置背光强度 |
| rk_isp_get_hlc_level | 获取强光抑制等级 |
| rk_isp_set_hlc_level | 设置强光抑制等级 |
| rk_isp_get_dark_boost_level | 获取暗区增强等级 |
| rk_isp_set_dark_boost_level | 设置暗区增强等级 |
| rk_isp_get_white_blance_style | 获取白平衡模式 |
| rk_isp_set_white_blance_style | 设置白平衡模式 |
| rk_isp_get_white_blance_red | 获取白平衡R增益 |
| rk_isp_set_white_blance_red | 设置白平衡R增益 |
| rk_isp_get_white_blance_green | 获取白平衡G增益 |
| rk_isp_set_white_blance_green | 设置白平衡G增益 |
| rk_isp_get_white_blance_blue | 获取白平衡B增益 |
| rk_isp_set_white_blance_blue | 设置白平衡B增益 |
| rk_isp_get_noise_reduce_mode | 获取降噪模式 |
| rk_isp_set_noise_reduce_mode | 设置降噪模式 |
| rk_isp_get_dehaze | 获取去雾模式 |
| rk_isp_set_dehaze | 设置去雾模式 |
| rk_isp_get_gray_scale_mode | 获取灰度范围 |
| rk_isp_set_gray_scale_mode | 设置灰度范围 |
| rk_isp_get_distortion_correction | 获取畸变矫正模式 |
| rk_isp_set_distortion_correction | 设置畸变矫正模式 |
| rk_isp_get_spatial_denoise_level | 获取空域降噪等级 |
| 函数名称 | 功能 |
|---|---|
| rk_isp_set_spatial_denoise_level | 设置空域降噪等级 |
| rk_isp_get_temporal_denoise_level | 获取时域降噪等级 |
| rk_isp_set_temporal_denoise_level | 设置时域降噪等级 |
| rk_isp_get_dehaze_level | 获取去雾等级 |
| rk_isp_set_dehaze_level | 设置去雾等级 |
| rk_isp_get_ldch_level | 获取LDCH等级 |
| rk_isp_set_ldch_level | 设置LDCH等级 |
| rk_isp_get_power_line_frequency_mode | 获取视频制式 |
| rk_isp_set_power_line_frequency_mode | 设置视频制式 |
| rk_isp_get_image_flip | 获取镜像翻转 |
| rk_isp_set_image_flip | 设置镜像翻转 |
| rk_isp_get_af_mode | 获取自动对焦模式 |
| rk_isp_set_af_mode | 设置自动对焦模式 |
| rk_isp_get_zoom_level | 获取放大缩小等级 |
| rk_isp_set_zoom_level | 设置放大缩小等级 |
| rk_isp_af_zoom_in | 放大 |
| rk_isp_af_zoom_out | 缩小 |
| rk_isp_af_focus_in | 聚焦 |
| rk_isp_af_focus_out | 失焦 |
6.10 音频模块
| 函数名称 | 功能 |
|---|---|
| rkipc_audio_init | 音频模块初始化 |
| rkipc_audio_deinit | 音频模块反初始化 |
| rk_audio_restart | 重启音频模块 |
| rk_audio_get_bit_rate | 获取比特率 |
| rk_audio_set_bit_rate | 设置比特率 |
| rk_audio_get_sample_rate | 获取采样率 |
| rk_audio_set_sample_rate | 设置采样率 |
| rk_audio_get_volume | 获取音量 |
| rk_audio_set_volume | 设置音量 |
| rk_audio_get_enable_vqe | 获取音频3A算法是否使能 |
| rk_audio_set_enable_vqe | 设置音频3A算法是否使能 |
| rk_audio_get_encode_type | 获取编码类型 |
| rk_audio_set_encode_type | 设置编码类型 |
6.11 视频模块
| 函数名称 | 功能 |
|---|---|
| rk_video_init | 视频模块初始化 |
| rk_video_deinit | 视频模块反初始化 |
| rk_video_restart | 重启视频模块 |
| rk_video_get_gop | 获取I帧间隔 |
| rk_video_set_gop | 设置I帧间隔 |
| rk_video_get_max_rate | 获取最大码率 |
| rk_video_set_max_rate | 设置最大码率 |
| rk_video_get_RC_mode | 获取码率控制类型 |
| rk_video_set_RC_mode | 设置码率控制类型 |
| rk_video_get_output_data_type | 获取编码类型 |
| rk_video_set_output_data_type | 设置编码类型 |
| rk_video_get_rc_quality | 获取码率控制质量 |
| rk_video_set_rc_quality | 设置码率控制质量 |
| rk_video_get_smart | 获取智能编码状态 |
| rk_video_set_smart | 设置智能编码状态 |
| rk_video_get_gop_mode | 获取gop模式 |
| rk_video_set_gop_mode | 设置gop模式 |
| rk_video_get_stream_type | 获取码流名称 |
| rk_video_set_stream_type | 设置码流名称 |
| rk_video_get_h264_profile | 获取h264的profile |
| rk_video_set_h264_profile | 设置h264的profile |
| rk_video_get_resolution | 获取分辨率 |
| rk_video_set_resolution | 设置分辨率 |
| rk_video_get_frame_rate | 获取输入帧率 |
| rk_video_set_frame_rate | 设置输入帧率 |
| rk_video_get_frame_rate_in | 获取输出帧率 |
| 函数名称 | 功能 |
|---|---|
| rk_video_set_frame_rate_in | 设置输出帧率 |
| rk_video_get_rotation | 获取旋转⻆度 |
| rk_video_set_rotation | 设置旋转⻆度 |
| rk_video_get_smartp_viridrlen | 获取smartP的虚拟I帧⻓度 |
| rk_video_set_smartp_viridrlen | 设置smartP的虚拟I帧⻓度 |
6.11.1 IVS模块
| 函数名称 | 功能 |
|---|---|
| rk_video_get_md_switch | 获取移动侦测开关状态 |
| rk_video_set_md_switch | 设置移动侦测开关状态 |
| rk_video_get_md_sensebility | 获取移动侦测灵敏度 |
| rk_video_set_md_sensebility | 设置移动侦测灵敏度 |
| rk_video_get_od_switch | 获取隐私遮挡开关状态 |
| rk_video_set_od_switch | 设置隐私遮挡开关状态 |
6.11.2 JPEG模块
| 函数名称 | 功能 |
|---|---|
| rk_video_get_enable_cycle_snapshot | 获取定时抓拍开关状态 |
| rk_video_set_enable_cycle_snapshot | 设置定时抓拍开关状态 |
| rk_video_get_image_quality | 获取图像质量 |
| rk_video_set_image_quality | 设置图像质量 |
| rk_video_get_snapshot_interval_ms | 获取抓拍间隔 |
| rk_video_set_snapshot_interval_ms | 设置抓拍间隔 |
| rk_video_get_jpeg_resolution | 获取jpeg分辨率 |
| rk_video_set_jpeg_resolution | 设置jpeg分辨率 |
| rk_take_photo | 抓拍一次 |
6.12 参数管理模块
| 函数名称 | 功能 |
|---|---|
| rk_param_get_int | 获取整型参数 |
| rk_param_set_int | 设置整型参数 |
| rk_param_get_string | 获取字符型参数 |
| rk_param_set_string | 设置字符型参数 |
| rk_param_save | 将当前参数保存为文件 |
| rk_param_init | 从指定ini文件初始化 |
| rk_param_deinit | 反初始化 |
| rk_param_reload | 不保存当前参数,重新加载ini |
6.13 播放显示模块
| 函数名称 | 功能 |
|---|---|
| rk_player_create | 创建播放模块 |
| rk_player_destroy | 销毁播放模块 |
| rk_player_play | 开始播放 |
| rk_player_pause | 暂停播放 |
| rk_player_stop | 结束播放 |
| rk_player_set_file | 设置播放文件 |
| rk_player_get_photo | 解析一张jpeg图片 |
| rk_player_release_photo | 释放解析图片所使用的资源 |
| rk_player_video_seek | 设置视频播放位置 |
| rk_player_get_video_duration | 获取视频总时⻓ |
| rk_player_get_video_position | 获取视频当前播放位置 |
| rk_player_audio_seek | 设置音频播放位置 |
| rk_player_get_audio_duration | 获取音频总时⻓ |
| rk_player_get_audio_position | 获取音频当前播放位置 |
6.14 UVC模块
重要脚本位于:common\uvc\rkipc_usb_config.sh,默认只跑一路UVC,只支持一种分辨率和格式。如果需要多路和多种格式,请参考脚本中以下判断,自行添加。
#uvc config init
uvc_device_config uvc.gs1 "UVC RGB" $FORMAT $WIDTH $HEIGHT
if [ $UVC_MULTI = ONE ];then
   uvc_device_config uvc.gs2 "RK UVC" "H.264" "1920" "1080"
elif [ $UVC_MULTI = TWO ];then
   uvc_device_config uvc.gs2 "RK UVC 1" "H.264" "1920" "1080"
   uvc_device_config uvc.gs3 "RK UVC 2" "H.264" "1920" "1080"
fi
主要代码:
uint32_t flags = UVC_CONTROL_LOOP_ONCE;
int open_uvc(int width, int height, int fcc, int fps) {
    LOG_INFO("open uvc %dx%d %d %d\n", width, height, fcc, fps);
    return 0;
}

void close_uvc(void) { LOG_INFO("close_uvc"); }

// init
system("/etc/init.d/S50usbdevice stop"); // stop old usb device
sleep(2); // wait old usb change
system("rkipc_usb_config.sh -f H.264 -w 1920 -h 1080");
sleep(1);
uvc_formats_init(output_data_type, width, height);
register_uvc_open_camera(open_uvc);
register_uvc_close_camera(close_uvc);
uvc_control_run(flags);

// send frame, in video.c
while (g_video_run_) {
    ret = RK_MPI_VENC_GetStream(VIDEO_PIPE_0, &stFrame, 2500);
    if (ret == RK_SUCCESS) {
        void *data = RK_MPI_MB_Handle2VirAddr(stFrame.pstPack->pMbBlk);
        uvc_read_camera_buffer(data, -1, stFrame.pstPack->u32Len, NULL, 0);
        RK_MPI_VENC_ReleaseStream(VIDEO_PIPE_0, &stFrame);
    }
}
uvc_read_camera_buffer(data, -1, stFrame.pstPack->u32Len, NULL, 0);

// deinit
uvc_control_join(flags);
uvc_formats_deinit();
7. ini参数说明
注意:由于各个产品类型定义不同,部分参数是特有的,部分参数的含义也可能不同,此处仅供参考,以实际ini文件中的注释为准。
7.1 音频模块
[audio.0]
enable = 1 ; 是否使能⾳频功能
card_name = hw:0,0 ; 声卡名称
encode_type = G711A ; 编码类型
format = S16 ; 格式
sample_rate = 8000 ; 采样率
channels = 1 ; 声道数
frame_size = 1152 ; 采样⼤⼩
bit_rate = 16000 ; ⽐特率
input = mic_in ; 输⼊类型,⽬前仅⽀持mic_in
volume = 50 ; 输⼊⾳量
enable_aed = 0 ; 是否使能声⾳检测
enable_bcd = 0 ; 是否使能哭声检测
enable_vqe = 1 ; 是否使能⾳频3A算法
vqe_cfg = /oem/usr/share/vqefiles/config_aivqe.json ; ⾳频3A算法配置⽂件路径
7.2 视频模块
video.source用于控制一些数据流和模块功能的开关,以及旋转这种会应用到所有流上的功能。video.x则是各个模块的详细参数,取决于应用场景。
[video.source]
enable_aiq = 1 ; 是否使能aiq功能
enable_vo = 0 ; 是否使能屏幕显⽰功能
vo_dev_id = 3 ; VO设备ID,0代表hdmi, 3代表mipi,不同平台可能有差异
enable_jpeg = 1 ; 是否使能jpeg拍照功能
enable_venc_0 = 1 ; 是否开启第⼀路码流
enable_venc_1 = 1 ; 是否开启第⼆路码流
enable_venc_2 = 0 ; 是否开启第三路码流
enable_npu = 1 ; 是否使能npu算法
npu_fps = 10 ; npu算法输⼊帧率
enable_wrap = 1 ; 是否使能卷绕功能
buffer_line = 720 ; 卷绕的⾏数,默认为⾼度⼀半,半帧卷绕
enable_rtsp = 1 ; 是否使能rtsp预览
enable_rtmp = 1 ; 是否使能rtmp预览
rotation = 0 ; 旋转⻆度,可选值为0、90、180、270

[video.0]
buffer_size = 1843200 ; 输出buffer⼤⼩,建议值为 w * h / 2
buffer_count = 4 ; 输出buffer个数
enable_refer_buffer_share = 1 ; 是否开启参考帧和重构帧共享
stream_type = mainStream ; 码流名称,供web判断使⽤
video_type = compositeStream ; 码流类型,供web判断使⽤
max_width = 2560 ; 主码流的最⼤宽度,⽤于预先按最⼤分辨率申请buffer
max_height = 1440 ; 主码流的最⼤⾼度,⽤于预先按最⼤分辨率申请buffer
width = 2560
height = 1440
rc_mode = VBR ; 码率控制类型
rc_quality = highest ; 码率控制质量
src_frame_rate_den = 1 ; 输⼊帧率分⺟
src_frame_rate_num = 25 ; 输⼊帧率分⼦
dst_frame_rate_den = 1 ; 输出帧率分⺟
dst_frame_rate_num = 25 ; 输出帧率分⼦
mid_rate = 2048 ; 中间码率,详细请参考rockit⽂档说明
max_rate = 3072 ; 最⼤码率,详细请参考rockit⽂档说明
min_rate = 200 ; 最⼩码率,详细请参考rockit⽂档说明
output_data_type = H.265 ; 视频编码类型
smart = open ; 是否开启智能编码,注意不是smartp
h264_profile = high ; h264的profile
gop = 50 ; I帧间隔
smartp_viridrlen = 25 ; smartP的虚拟I帧⻓度
gop_mode = normalP ; gop模式
stream_smooth = 50 ; 码流平滑度,⽬前未使⽤
; 以下为编码⾼级参数,请按需添加,具体说明请查阅rockit和mpp⽂档
enable_motion_deblur = 1
motion_deblur_strength = 0
enable_motion_static_switch = 0
frame_min_i_qp = 25
frame_min_qp = 26
frame_max_i_qp = 45
frame_max_qp = 48
enable_debreath_effect = 0
debreath_effect_strength = 16
scalinglist = 1
thrd_i = 0,0,0,0,3,3,5,5,8,8,8,15,15,20,25,25
thrd_p = 0,0,0,0,3,3,5,5,8,8,8,15,15,20,25,25
aq_step_i = -8,-7,-6,-5,-4,-3,-2,-1,0,1,2,3,4,7,8,9
aq_step_p = -8,-7,-6,-5,-4,-3,-2,-1,0,1,2,3,4,7,8,9
qbias_enable = 1
qbias_i = 171
qbias_p = 85
flt_str_i = 2
flt_str_p = 2
cu_dqp = 1
anti_ring = 3
anti_line = 3
lambda = 4
lambda_i = 7
atf_str = 2
tmvp_en = 0
static_frm_num = 5
madp16_th = 15
skip16_wgt = 6
skip32_wgt = 6
qbias_arr = 3,6,13,144,144,144,144,3,6,13,144,144,171,144,85,85,85,85
aq_rnge_arr = 8,8,12,12,12,8,8,12,12,12
lgt_chg_lvl = 0

[video.1]
input_buffer_count = 1 ; 输⼊buffer个数,RV1106⽐较特殊,卷绕模式下,⼦码流⽀持单个buffer
7.2.1 IVS模块
[ivs]
smear = 0 ; 详细请参考rockit⽂档说明
weightp = 0 ; 详细请参考rockit⽂档说明
md = 1 ; 移动侦测
od = 1 ; 遮挡检测
md_sensibility = 3 ; 移动侦测灵敏度,可选值: 1 2 3
7.2.2 JPEG模块
[video.jpeg]
width = 1920 ; jpeg的宽度,卷绕模式下⽆效
height = 1080 ; jpeg的⾼度,卷绕模式下⽆效
jpeg_buffer_size = 1048576 ; 1024KB
jpeg_qfactor = 70 ; jpeg图像质量
enable_cycle_snapshot = 0 ; 使能定时抓拍
snapshot_interval_ms = 1000 ; 定时抓拍间隔,单位为毫秒
7.3 ISP模块
isp.0中的0代表场景编号,scenario_id = cam_id * MAX_SCENARIO_NUM + current_scenario_id。例如MAX_SCENARIO_NUM为2时,摄像头0的场景2编号为02+2=2;摄像头2的场景1编号为22+1=5。init_from_ini主要用于IQ调试,值为0时不读取ini参数初始化,实际生效的是IQ文件参数。
[isp]
scenario = normal ; normal or custom1
init_from_ini = 1 ; 是否使⽤ini参数覆盖IQ参数进⾏初始化
normal_scene = day ; 对应IQ⽂件中第⼀个场景的sub_scene字段
custom1_scene = night ; 对应IQ⽂件中第⼆个场景的sub_scene字段
ircut_open_gpio = 71 ; gpio2 RK_PA7 (N=X*32+Y*8+Z; X:gpioX, Y:0/1/2/...(RK_PA/B/C/...)Z:RK_PYZ)
ircut_close_gpio = 70 ; gpio2 RK_PA6

; isp.0
[isp.0.adjustment]
contrast    = 50 ; 对⽐度
brightness  = 50 ; 亮度
saturation  = 50 ; 饱和度
sharpness  = 50 ; 锐度
fps = 25 ; 帧率
hue = 50 ; ⾊调

[isp.0.exposure]
iris_type = auto
exposure_mode = auto ; 曝光模式
gain_mode = auto ; 曝光增益模式
auto_iris_level = 5
auto_exposure_enabled = 1
audo_gain_enabled = 1
exposure_time = 1/6 ; 曝光时间
exposure_gain = 1 ; 曝光增益

[isp.0.night_to_day]
night_to_day = day ; ⽇夜模式
night_to_day_filter_level = 5 ; ⽇夜转换灵敏度,暂未使⽤
night_to_day_filter_time = 5 ; ⽇夜转换过滤时间,暂未使⽤
dawn_time = 07:00:00 ; ⽇出时间,暂未使⽤
dusk_time = 18:00:00 ; ⽇落时间,暂未使⽤
ircut_filter_action = day ; ircut触发状态,暂未使⽤
over_exposure_suppress = open ; 防补光过曝,暂未使⽤
over_exposure_suppress_type = auto ; 防补光过曝模式,暂未使⽤
fill_light_mode = IR ; 补光灯类型,红外IR或LED
brightness_adjustment_mode = auto ; 亮度调节模式,暂未使⽤
light_brightness = 1 ; 补光灯亮度
distance_level = 1 ; 距离等级,暂未使⽤

[isp.0.blc]
blc_region = close ; 背光补偿
blc_strength = 1 ; 背光补偿强度
wdr = close ; 宽动态模式,暂未使⽤
wdr_level = 0 ; 宽动态强度,暂未使⽤
hdr = close ; ⾼动态模式
hdr_level = 50 ; ⾼动态强度
hlc = close ; 强光抑制
hlc_level = 0 ; 强光抑制强度
dark_boost_level = 1 ; 暗区增强级别
position_x = 0 ; 背光补偿区域x坐标
position_y = 0 ; 背光补偿区域y坐标
blc_region_width = 120 ; 背光补偿区域宽度
blc_region_high = 92 ; 背光补偿区域⾼度

[isp.0.white_blance]
white_blance_style = autoWhiteBalance ; ⽩平衡类型
white_blance_red = 50 ; ⽩平衡红⾊分量
white_blance_green = 50 ; ⽩平衡绿⾊分量
white_blance_blue = 50 ; ⽩平衡蓝⾊分量
[isp.0.enhancement]
noise_reduce_mode = close ; 降噪模式
denoise_level = 50 ; 降噪等级
spatial_denoise_level = 50 ; 空域降噪等级
temporal_denoise_level = 50 ; 时域降噪等级
dehaze = close ; 去雾模式
dehaze_level = 0 ; 去雾等级
dis = close ; 电⼦防抖,暂未使⽤
gray_scale_mode = [0-255] ; 灰度范围
image_rotation = close ; 图像旋转⻆,暂未使⽤
distortion_correction = close ; 畸变矫正
ldch_level = 0 ; 横向镜头畸变校正

[isp.0.video_adjustment]
image_flip = close ; 镜像功能
scene_mode = indoor ; 场景模式,室内或室外
power_line_frequency_mode = PAL(50HZ) ; 视频制式

[isp.0.auto_focus]
af_mode = semi-auto ; ⾃动对焦模式
zoom_level = 0 ; 放⼤/缩⼩级别
focus_level = 0 ; 聚焦/失焦级别
7.4 存储模块
[storage]
mount_path = /userdata ; 存储路径
free_size_del_min = 500 ; 剩余空间⼩于此值,则开始⾃动删除⽂件,单位为MB
free_size_del_max = 1000 ; 剩余空间⼤于此值,则停⽌⾃动删除⽂件,单位为MB
num_limit_enable = 1; 是否通过⽂件数量来限制,优先级⾼于剩余空间的限制

[storage.0]
enable = 0 ; 是否使能对应码流录像
folder_name = video0 ; ⽂件夹名称
file_format = mp4 ; ⽂件格式,例如mp4,flv,ts
file_duration = 60 ; ⽂件时⻓,单位为秒
video_quota = 30 ; 视频配额,暂未使⽤
file_max_num = 300 ; 最⼤⽂件数量
7.5 设备信息模块
用于存储一些设备信息,基本上不变。
[system.device_info]
deivce_name = RK IP Camera
telecontrol_id = 88
model = RK-003
serial_number = RK-003-A
firmware_version = V0.2.6 build 202108
encoder_version = V1.0 build 202108
web_version = V2.12.2 build 202108
plugin_version = V1.0.0.0
channels_number = 1
hard_disks_number = 1
alarm_inputs_number = 0
alarm_outputs_number = 0
firmware_version_info = CP-3-B
manufacturer = Rockchip
hardware_id = c3d9b8674f4b94f6
user_num = 1
7.6 能力集模块
此处能力集提供给web前端使用,如果要修改网⻚上参数的选项和范围,可以手动转换成json,添加后再拆分开,填入ini。由于ini每行默认1024⻓度的限制,所以有做拆分。
[capability.video]
0 = {"disabled":[{"name":"sStreamType","options":{"subStream":{"sSmart":"close"},"thirdStream":{"sSmart":"close"}},"type":"disabled/limit"},{"name":"sSmart","options":{"open":{"iGOP":null,"iStreamSmooth":null,"sH264Profile":null,"sRCMode":null,"sRCQuality":null,"sSVC":null}},"type":"disabled"},{"name":"sRCMode","options":{"CBR":{"sRCQuality":null}},"type":"disabled"},{"name":"sOutputDataType","options":{"H.265":{"sH264Profile":null}},"type":"disabled"},{"name":"unspport","options":{"iStreamSmooth":null,"sVideoType":null},"type":"disabled"}],"dynamic":{"sSmart":{"open":{"iMinRate":{"dynamicRange":{"max":"iMaxRate","maxRate":1,"min":"iMaxRate","minRate":0.125},"type":"dynamicRange"}}},"sStreamType":{"mainStream":{"iMaxRate":{"options":
[256,512,1024,2048,3072,4096,6144],"type":"options"},"sResolution":{"options":
["2560*1440","1920*1080","1280*720"],"type":"options"}},"subStream":{"iMaxRate"
1 = :{"options":[128,256,512],"type":"options"},"sResolution":{"options":
["704*576","640*480","352*288","320*240"],"type":"options"}},"thirdStream":{"iMaxRate":{"options":[256,512],"type":"options"},"sResolution":{"options":
["416*416"],"type":"options"}}}},"layout":{"encoder":
["sStreamType","sVideoType","sResolution","sRCMode","sRCQuality","sFrameRate","sOutputDataType","sSmart","sH264Profile","sSVC","iMaxRate","iMinRate","iGOP","iStreamSmooth"]},"static":{"iGOP":{"range":{"max":400,"min":1},"type":"range"},"iStreamSmooth":{"range":{"max":100,"min":1,"step":1},"type":"range"},"sFrameRate":{"dynamicRange":{"max":"sFrameRateIn","maxRate":1},"options":
["1/2","1","2","4","6","8","10","12","14","16","18","20","25","30"],"type":"options/dynamicRange"},"sH264Profile":{"options":
["high","main","baseline"],"type":"options"},"sOutputDataType":{"options"
2 = :["H.264","H.265"],"type":"options"},"sRCMode":{"options":
["CBR","VBR"],"type":"options"},"sRCQuality":{"options":
["lowest","lower","low","medium","high","higher","highest"],"type":"options"},"sSVC":{"options":["open","close"],"type":"options"},"sSmart":{"options":
["open","close"],"type":"options"},"sStreamType":{"options":
["mainStream","subStream","thirdStream"],"type":"options"},"sVideoType":{"options":
["videoStream","compositeStream"],"type":"options"}}}
[capability.image_adjustment]
0 = {"layout":{"image_adjustment":
["iBrightness","iContrast","iSaturation","iSharpness","iHue"]},"static":{"iBrightness":{"range":{"max":100,"min":0,"step":1},"type":"range"},"iContrast":{"range":{"max":100,"min":0,"step":1},"type":"range"},"iHue":{"range":{"max":100,"min":0,"step":1},"type":"range"},"iSaturation":{"range":{"max":100,"min":0,"step":1},"type":"range"},"iSharpness":{"range":{"max":100,"min":0,"step":1},"type":"range"}}}

[capability.image_blc]
0 = {"disabled":[{"name":"sHLC","options":{"open":{"sBLCRegion":null}},"type":"disabled"},{"name":"sBLCRegion","options":{"open":{"iDarkBoostLevel":null,"iHLCLevel":null,"sHLC":null}},"type":"disabled"}],"dynamic":{"sBLCRegion":{"open":{"iBLCStrength":{"range":{"max":100,"min":0,"step":1},"type":"range"}}},"sHDR":{"HDR2":{"iHDRLevel":{"range":{"max":100,"min":1,"step":1},"type":"range"}},"close":{"sBLCRegion":{"options":
["close","open"],"type":"options"},"sHLC":{"options"
1 = :["close","open"],"type":"options"}}},"sHLC":{"open":{"iDarkBoostLevel":{"range":{"max":100,"min":0,"step":1},"type":"range"},"iHLCLevel":{"range":{"max":100,"min":0,"step":1},"type":"range"}}},"sWDR":{"open":{"iWDRLevel":{"range":{"max":100,"min":0,"step":1},"type":"range"}}}},"layout":{"image_blc":
["sHDR","iHDRLevel","sBLCRegion","iBLCStrength","sHLC","iHLCLevel"]},"static":{"sHDR":{"options":["close","HDR2"],"type":"options"}}}

[capability.image_enhancement]
0 = {"dynamic":{"sDehaze":{"open":{"iDehazeLevel":{"range":{"max":10,"min":0,"step":1},"type":"range"}}},"sDistortionCorrection":{"FEC":{"iFecLevel":{"range":{"max":100,"min":0,"step":1},"type":"range"}},"LDCH":{"iLdchLevel":{"range":{"max":100,"min":0,"step":1},"type":"range"}}},"sNoiseReduceMode":{"2dnr":{"iSpatialDenoiseLevel":{"range":{"max":100,"min":0,"step":1},"type":"range"}},"3dnr":{"iTemporalDenoiseLevel":{"range":{"max":100,"min":0,"step":1},"type":"range"}},"mixnr":{"iSpatialDenoiseLevel":{"range":{"max":100,"min":0,"step":1},"type":"range"},"iTemporalDenoiseLevel":{"range":{"max":100,"min":0,"step":1},"type":"range"}}}},"layout"
1 = :{"image_enhancement":
["sNoiseReduceMode","iSpatialDenoiseLevel","iTemporalDenoiseLevel","sDehaze","iDehazeLevel","sGrayScaleMode","sDistortionCorrection","iLdchLevel","iFecLevel","iImageRotation"]},"static":{"iImageRotation":{"options":[0,90,270],"type":"options"},"sDIS":{"options":
["open","close"],"type":"options"},"sDehaze":{"options":
["open","close","auto"],"type":"options"},"sDistortionCorrection":{"options":
["LDCH","close"],"type":"options"},"sFEC":{"options":
["open","close"],"type":"options"},"sGrayScaleMode":{"options":["[0-255]","[16-235]"],"type":"options"},"sNoiseReduceMode":{"options":
["close","2dnr","3dnr","mixnr"],"type":"options"}}}

[capability.image_exposure]
0 = {"dynamic":{"sExposureMode":{"auto":{"iAutoIrisLevel":{"range":{"max":100,"min":0,"step":1},"type":"range"}},"manual":{"sExposureTime":{"options":
["1","1/3","1/6","1/12","1/25","1/50","1/100","1/150","1/200","1/250","1/500","1/750","1/1000","1/2000","1/4000","1/10000","1/100000"],"type":"options"},"sGainMode":{"options":
["auto","manual"],"type":"options"}}},"sGainMode":{"manual":{"iExposureGain":{"range":{"max":100,"min":1,"step":1},"type":"range"}}}},"layout":{"image_exposure":
["sExposureMode","sExposureTime","sGainMode","iExposureGain"]},"static":{"sExposureMode":{"options":["auto","manual"],"type":"options"}}}

[capability.image_night_to_day]
0 = {"disabled":[{"name":"sNightToDay","options":{"day":{"iLightBrightness":null,"sFillLightMode":null},"night":{"iDarkBoostLevel":null,"iHDRLevel":null,"iHLCLevel":null,"sHDR":null,"sHLC":"close"}},"type":"disabled"}],"dynamic":{"sNightToDay":{"auto":{"iNightToDayFilterLevel":{"options":
[0,1,2,3,4,5,6,7],"type":"options"},"iNightToDayFilterTime":{"range":{"max":10,"min":3,"step":1},"type":"range"}},"schedule":{"sDawnTime":{"input":"time","type":"input"},"sDuskTime":{"input":"time","type":"input"}}},"sOverexposeSuppress":{"open"
1 = :{"sOverexposeSuppressType":{"options":
["auto","manual"],"type":"options"}}},"sOverexposeSuppressType":{"manual":{"iDistanceLevel":{"range":{"max":100,"min":0,"step":1},"type":"range"}}}},"layout":{"image_night_to_day":
["sNightToDay","iNightToDayFilterLevel","iNightToDayFilterTime","sDawnTime","sDuskTime","sFillLightMode","iLightBrightness"]},"static":{"iLightBrightness":{"range":{"max":100,"min":0,"step":10},"type":"range"},"sNightToDay":{"options":
["day","night"],"type":"options"},"sFillLightMode":{"type":"options","options":["IR"]}}}

[capability.image_video_adjustment]
0 = {"layout":{"image_video_adjustment":["sPowerLineFrequencyMode","sImageFlip"]},"static":{"sImageFlip":{"options":
["close","flip","mirror","centrosymmetric"],"type":"options"},"sPowerLineFrequencyMode":{"options":["PAL(50HZ)","NTSC(60HZ)"],"type":"options"},"sSceneMode":{"options":
["indoor","outdoor"],"type":"options"}}}

[capability.image_white_blance]
0 = {"dynamic":{"sWhiteBlanceStyle":{"manualWhiteBalance":{"iWhiteBalanceBlue":{"range":{"max":100,"min":0,"step":1},"type":"range"},"iWhiteBalanceGreen":{"range":{"max":100,"min":0,"step":1},"type":"range"},"iWhiteBalanceRed":{"range":{"max":100,"min":0,"step":1},"type":"range"}}}},"layout":{"image_white_blance":
["sWhiteBlanceStyle","iWhiteBalanceRed","iWhiteBalanceGreen","iWhiteBalanceBlue"]},"static":{"sWhiteBlanceStyle":{"options":
["manualWhiteBalance","autoWhiteBalance","lockingWhiteBalance","fluorescentLamp","incandescent","warmLight","naturalLight"],"type":"options"}}}
7.7 用戶模块
[user.0]
user_name = admin ; ⽤⼾名
password = YWRtaW4= ; 加密后的⽤⼾密码
user_level = 1 ; ⽤⼾等级,administrator=0 operator=1 user=2
7.8 OSD模块
[osd.common]
enable_osd = 1 ; 是否使能osd模块
is_presistent_text = 1
attribute = transparent/not-flashing ; 是否透明和闪烁,暂未使⽤
font_size = 32 ; 字体⼤⼩
font_color_mode = customize ; 字体颜⾊模式
font_color = fff799 ; 字体颜⾊
alignment = customize ; 对⻬模式
boundary = 0 ; 对⻬边界
font_path = /oem/usr/share/SourceHanSansEN.ttf ; 字库路径
normalized_screen_width = 704 ; web前端归⼀化宽度
normalized_screen_height = 480 ; web前端归⼀化⾼度

[osd.0]
type = channelName ; OSD区域类型为通道名称
enabled = 0 ; 是否使能此OSD区域
position_x = 1104 ; OSD区域x坐标
position_y = 640 ; OSD区域y坐标
display_text = Camera 01 ; 显⽰⽂本内容

[osd.1]
type = dateTime ; OSD区域类型为时间戳
enabled = 1
position_x = 16
position_y = 16
date_style = CHR-YYYY-MM-DD ; ⽇期格式
time_style = 24hour ; 24/12⼩时制
display_week_enabled = 0 ; 是否显⽰星期

[osd.2]
type = character ; OSD区域类型为⾃定义⽂本
enabled = 0
position_x = 0
position_y = 0
display_text = null

[osd.3]
type = character
enabled = 0
position_x = 0
position_y = 0
display_text = null

[osd.4]
type = privacyMask ; OSD区域类型为隐私遮盖
enabled = 0
position_x = 0
position_y = 0
width = 0
height = 0
[osd.5]
type = privacyMask
enabled = 0
position_x = 0
position_y = 0
width = 0
height = 0

[osd.6]
type = image ; OSD区域类型为图⽚
enabled = 0
position_x = 16
position_y = 640
image_path = /usr/share/image.bmp ; 图⽚路径
7.9 事件模块
目前仅支持rv1126_ipc_rkmedia
[event.regional_invasion]
enabled = 1 ; 是否使能区域⼊侵
position_x = 0
position_y = 0
width = 700
height = 560
proportion = 1 ; 区域占⽐阈值,1~100
sensitivity_level = 90 ; 灵敏度,1~100
time_threshold = 1 ; 时间阈值,单位为秒
7.10 ROI模块
[roi.0]
stream_type = mainStream ; 码流类型
id = 1 ; 区域id
enabled = 0
name = test ; 区域⾃定义名称
position_x = 0
position_y = 0
width = 0
height = 0
quality_level = 3 ; ROI提升等级
7.11 区域裁剪模块
[region_clip.1]
enabled = 0
position_x = 0
position_y = 0
width = 640
height = 480
7.12 涂鸦云平台模块
[tuya]
enable = 0 ; 是否使能涂鸦云平台功能
use_ini_key = 0 ; 是否使⽤ini内的设备三元组
product_key = 4wrrx6gmxh1czhcv
uuid = tuya943c2c4f36a4217c
auth_key = WZUXGSw3Mf0D8C1699rD0Tqi4JUO1M3B
7.13 AVS拼接模块
注意:目前仅RK3588特有,部分选项与视频模块的[video.source]一致。
[avs]
format = 1 ; 是否为压缩格式,0 is nv12, 1 is fbc
sensor_num = 6 ; 摄像头个数
source_width = 2560 ; 每个摄像头宽度
source_height = 1520 ; 每个摄像头⾼度
; avs 2:5088*1520 4:5440*2700 6:8192*2700
avs_width = 8192 ; 拼接后宽度
avs_height = 2700 ; 拼接后⾼度
avs_mode = 0 ; avs拼接模式,0为融合拼接, 1为垂直⾮融合拼接, 2为⽔平⾮融合拼接, 3为⽥字形⾮融合拼接
sync = 1 ; avs同步模式,要求所有帧序列号同步
param_source = 0 ; 参数来源, 0 is CALIB, 1 is LUT, 2 is xml to lut
calib_file_path = /oem/usr/share/avs_calib/calib_file.pto ; pto⽂件路径
mesh_alpha_path = /oem/usr/share/avs_calib/ ; ⽣成的mesh表存放路径
middle_lut_path = /oem/usr/share/middle_lut/ ; middle_lut⽂件路径
projection_mode = 0 ; 0为等距柱⾯投影, 1为直线投影, 2为柱⾯投影, 3为⽴⽅体投影
center_x = 4096 ; 投影中⼼在输出图中的位置。⼀般设置为输出图像的中⼼点,表⽰投影中⼼和输出图像中⼼点重合。
center_y = 1800
fov_x = 36000 ; 拼接输出区域的视场⻆
fov_y = 8500
ori_rotation_roll = 0 ; 拼接输出起始旋转⻆度属性
ori_rotation_pitch = 0
ori_rotation_yaw = 0
rotation_roll = 0 ; 拼接输出旋转属性
rotation_pitch = 0
rotation_yaw = 0
enable_jpeg = 0
enable_venc_0 = 1
enable_venc_1 = 1
enable_venc_2 = 1
enable_vo = 0
vo_dev_id = 3 ; 0 is hdmi, 3 is mipi
enable_npu = 1
7.14 网络模块
[network.ntp]
enable = 1 ; 是否使能⽹络时间同步
refresh_time_s = 60 ; ntp刷新时间,单位秒
ntp_server = 119.28.183.184 ; ntp服务器地址
7.15 播放显示模块
[display]
dev_id = 1 ; 显⽰设备id
layer_id = 5 ; 显⽰图层id
width = 240 ; 显⽰设备宽
height = 320 ; 显⽰设备⾼
fps = 30 ; 显⽰帧率
intf_type = LCD ; 显⽰设备类型
play_chn_id = 1 ; 播放通道id
play_chn_priority = 2 ; 播放通道的优先级,⾼优先级的通道会覆盖低优先级通道
补充版本差异:AVS的param_source中文注释为0 CALIB、1 LUT、2 xml to lut;英文注释为0 LUT、1 CALIB。四语代码按中文保留,两稿枚举含义冲突须查实际SDK,不能互换。
另一个原稿代码疑点:rk_isp_get_hue(int cam_id, int value)中的sock_read(fd, value, sizeof(value))以指针大小读入;未擅自改成sizeof(value),须核对实际协议与目标架构。代码树中文注释描述各模块用途,相关模块API与ini章节已对应说明。