
本文为 Rockchip 平台参考,原文产品范围是 RK3576 / Linux Kernel 6.1、RK3588 / Linux Kernel 5.10 或 6.1。用于 ArmSoM 项目时,必须逐板确认 SoC、实际引出的 DP/Type-C 接口、PD 芯片、PHY 布线、SDK/BSP 补丁及内核配置;不能据此推断所有 ArmSoM 板卡均支持文中所有模式。未进行 ArmSoM 硬件验证,所有日志、显示照片和性能数值均为原文示例或能力说明。
来源为中文 Rockchip DisplayPort 软件开发指南(封面 V1.3.0,修订表 V1.3.3)与英文 V1.2.1。按用户确认,以较新中文正文作为三语共同基准;特别是 §2.1–2.4 的 SST/MST 节点与配置细化、§2.9 dclk source、§3.10 DP Status,英文及俄文均从新版中文补译,不冒称旧英文已有内容。中文用中文 PDF 17 幅原图,英文及俄文用对应英文 PDF 17 幅原图;新增说明未发现额外独立插图。代码与命令采用中文新版原文,原有注释保留。
校对记录 · ArmSoM documentation · Rockchip
1. Rockchip 平台 DisplayPort 简介
1.1 功能特性
Rockchip RK3576 和 RK3588 DP 接口功能参数如下表格:
| 功能 | RK3576 | RK3588 |
|---|---|---|
| 版本 | 1.4a | 1.4a |
| SST | 支持 | 支持 |
| MST | 支持 | 不支持 |
| DSC | 不支持 | 不支持 |
| 最大分辨率 | 4K@120Hz | 8K@30Hz |
| Main-Link 通道 | 1/2/4 lanes | 1/2/4 lanes |
| Main-Link 速率 | 8.1/5.4/2.7/1.62 Gbps/lane | 8.1/5.4/2.7/1.62 Gbps/lane |
| AUX_CH | 1 M | 1 M |
| 色彩格式 | RGB/YUV444/YUV422/YUV420 | RGB/YUV444/YUV422/YUV420 |
| 色深 | 8/10 bit(6bit 仅限 RGB) | 8/10 bit(6bit 仅限 RGB) |
| 显示分屏模式 | 支持 | 支持 |
| HDCP | HDCP2.2/HDCP1.3 | HDCP2.2/HDCP1.3 |
| Type-C 支持 | DP Alternate Mode | DP Alternate Mode |
| I2S | 支持 | 支持 |
| SPDIF | 支持 | 支持 |
| HDR | 支持 | 支持 |
| DP Dual Mode(DP++) | 不支持 | 不支持 |
Note:
- RK3576, RK3528 可向下兼容至 DP1.2。
RK3576 只有一个物理 DP 接口,但在 MST 模式下内部能接受3 路显示数据流(为区分物理接口,用 Stream-0,Stream-1, Stream-2 表示)。每路的最大输出能力如下:
| DP 数据流通道 | 最大宽度 | 最大高度 | 最大像素时钟 |
|---|---|---|---|
| Stream-0 | 4096 | 4096 | 1188MHz |
| Stream-1 | 2560 | 2560 | 300MHz |
| Stream-2 | 1920 | 1920 | 150MHz |
1.2 DP 与 VOP 连接关系
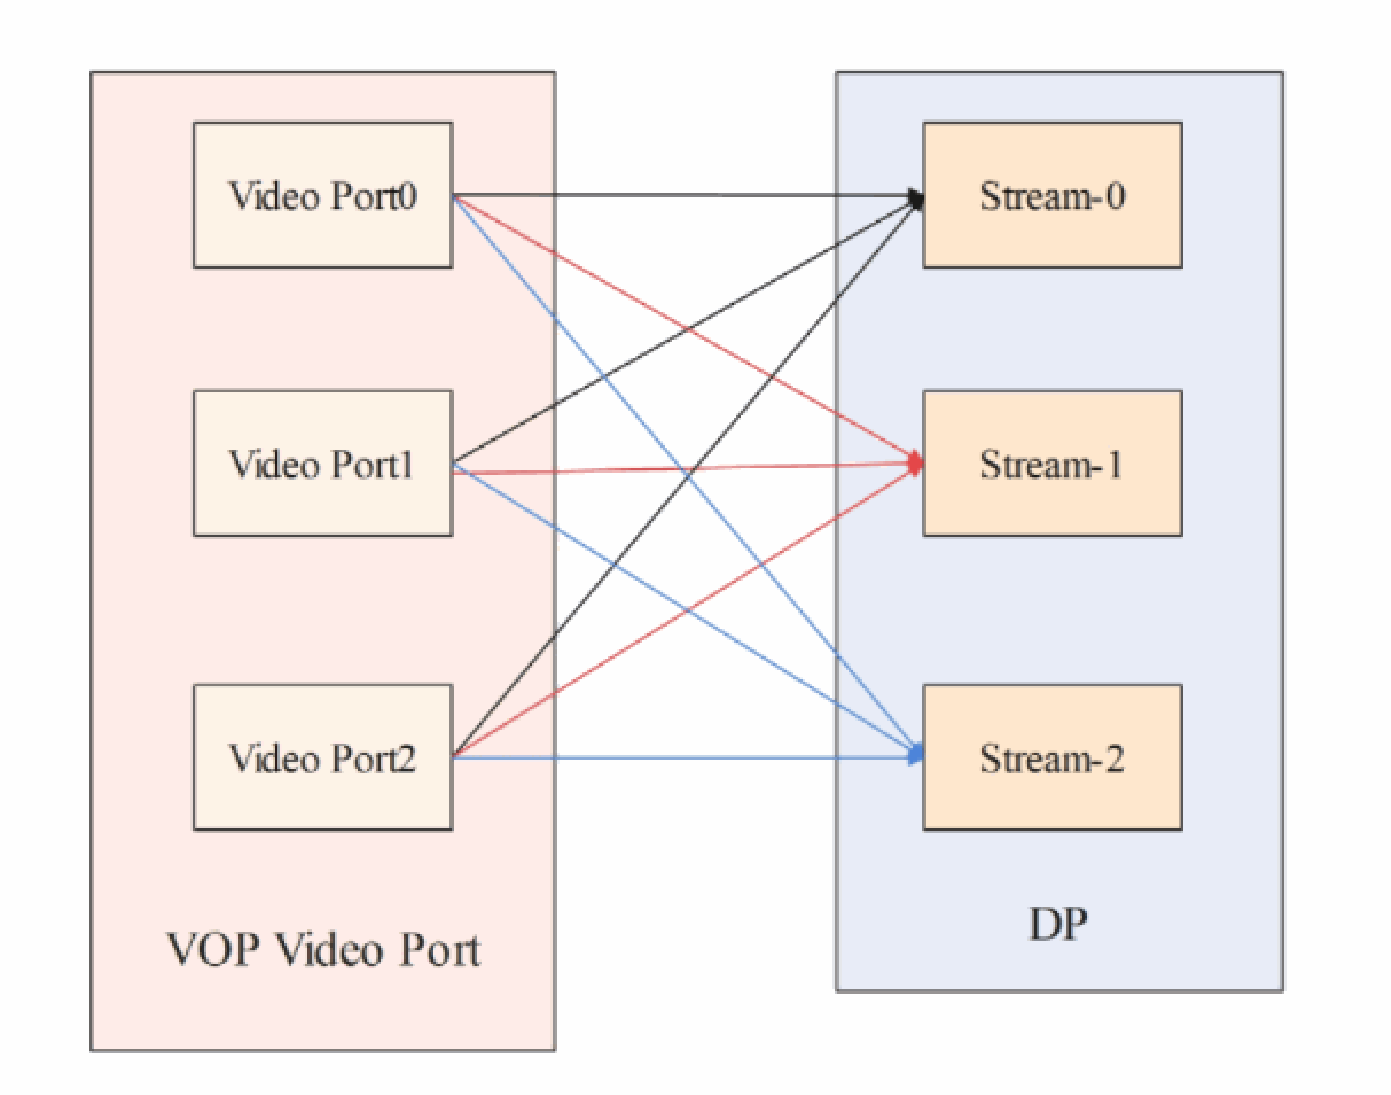
RK3576 的 VOP 有三个 Video Port, 一个 DP 控制器。在 MST 模式下,DP 控制器支持从 VOP 最多接收 3 路的显示数据流。Stream-0/1/2 均可接收来自 Video Port0/1/2的显示数据。其中, 当工作在 SST 模式下时,只能使用 DP 控制器中的 Stream-0。 工作在 MST 模式下时, Stream-0/1/2都可以使用。
RK3588 的 VOP 有四个 Video Port, 两个 DP 控制器,其中只有 Video Port 0/1/2 可以输出到 DP0/1, 如下图。
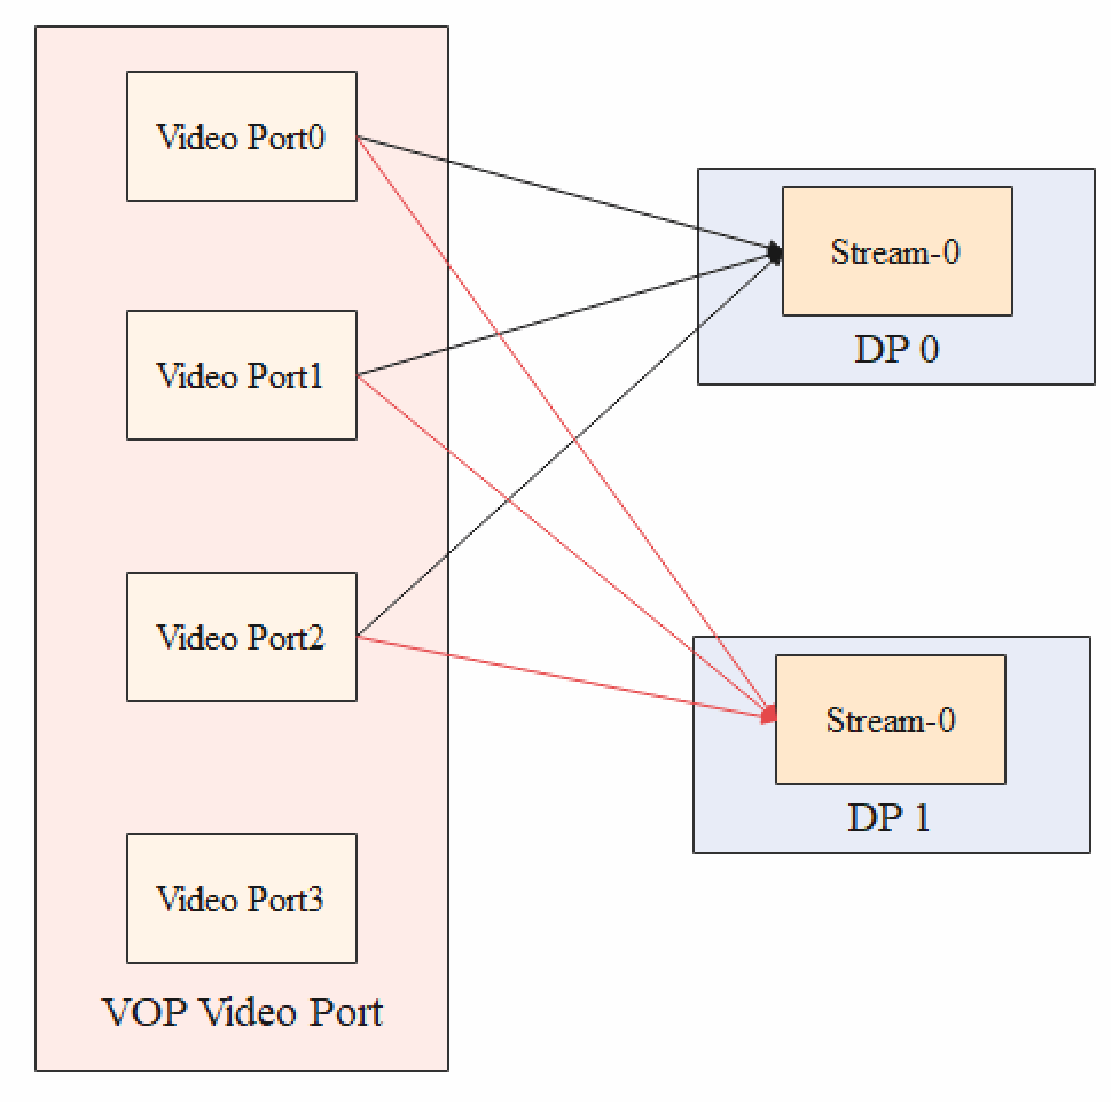
如 RK3588 两个 DP 接口不支持 MST 模式,并且内部只能接收一路显示数据 Stream-0。对于这种不支持 MST 的平台,默认 Video Port 输出到 DP 接口的 Stream-0。
1.3 DP 输出
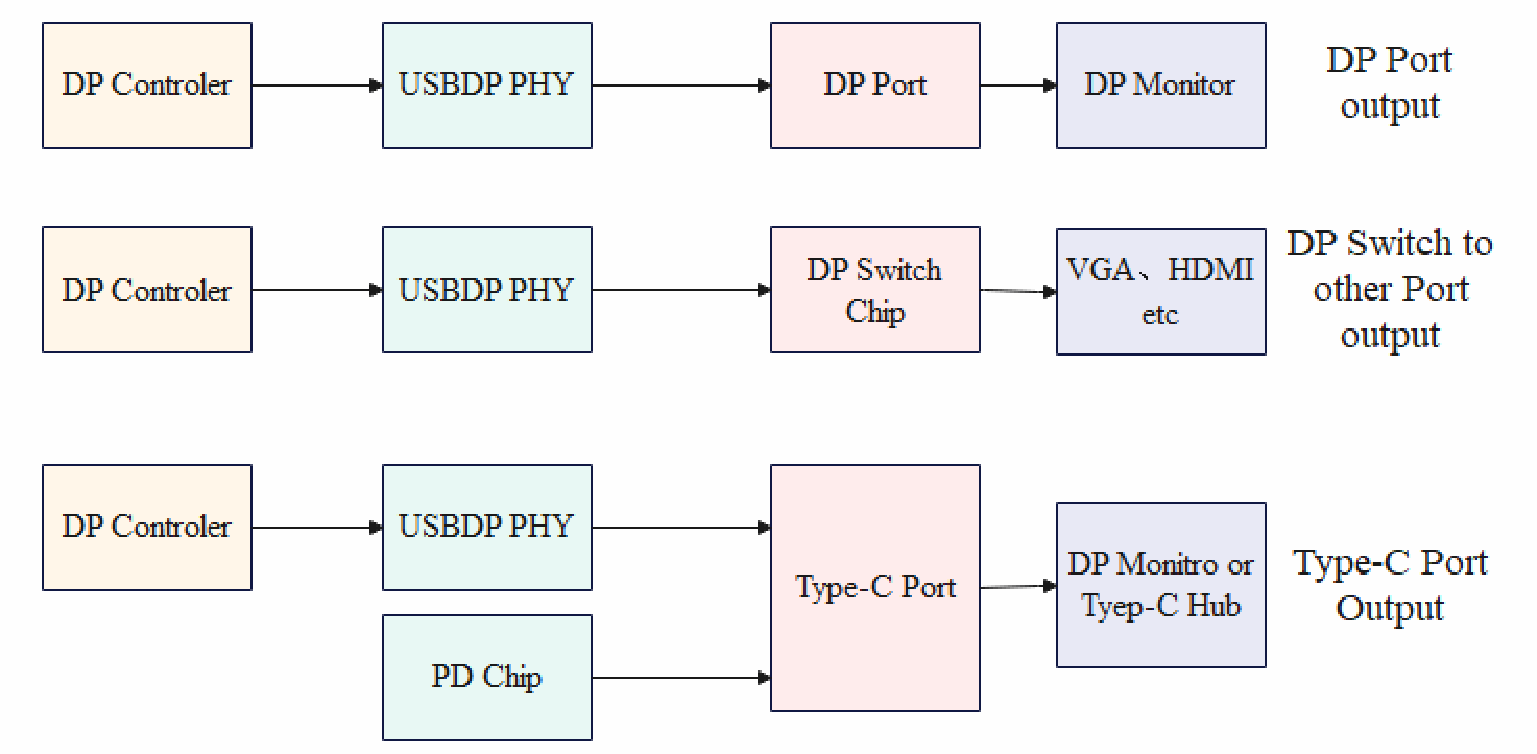
根据应用场景的不同,可以设计不同的 DP 输出方式:Type-C 接口输出、DP 标准接口输出、通过其他转接芯片转接输出。
RK3576 在 MST 模式下,最多可以接 3 台显示器,可以通过 MST 显示器通过菊花链的方式串联,如下:
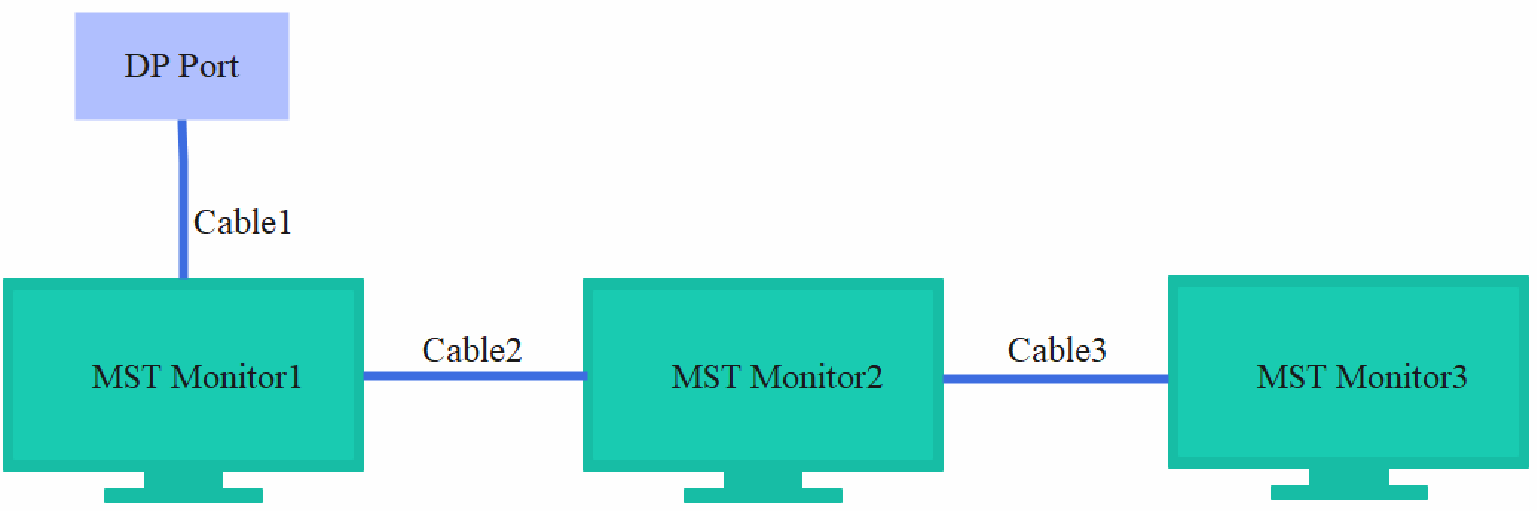
通过菊花链连接的显示器,只有最后一台显示器可以接 SST 显示器,其他的需要 MST 显示器。
另一种方式,可以通过 MST HUB 进行连接,如下:
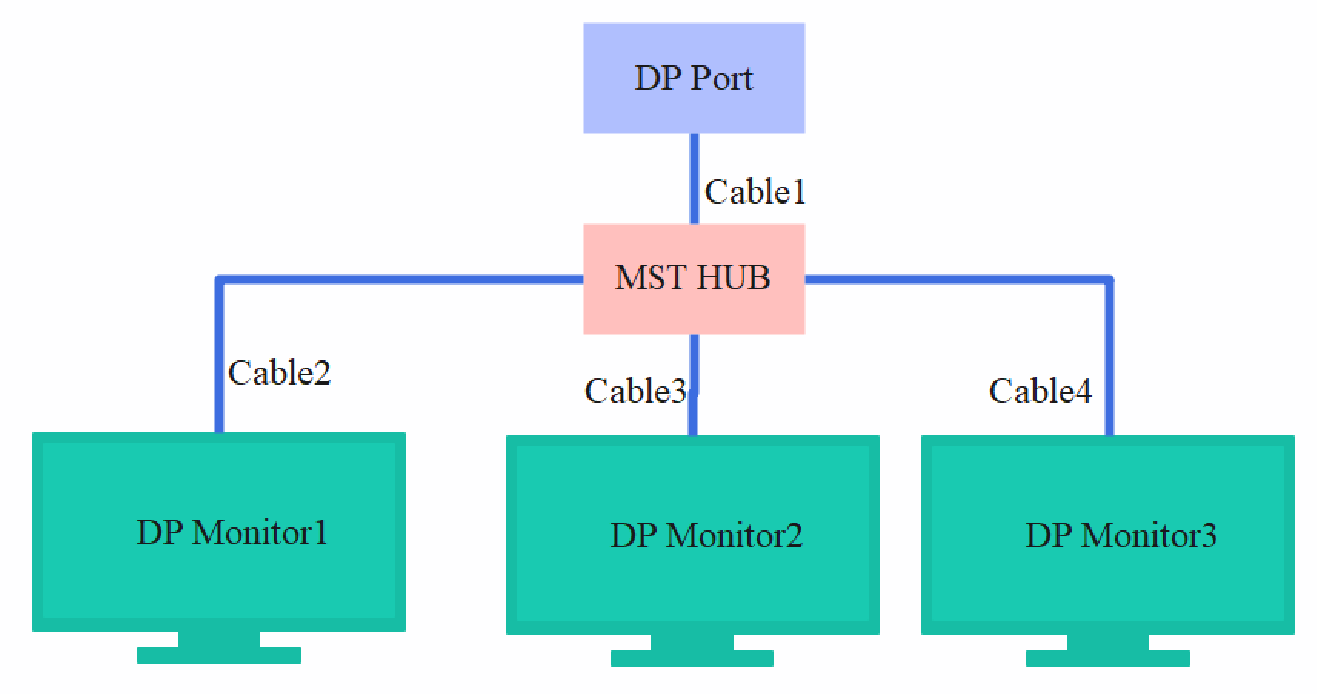
通过 MST HUB 连接时, DP 显示器可以是 SST 显示器,也可以是 MST 显示器。
1.4 代码路径
U-Boot 驱动代码:
drivers/video/drm/dw-dp.c
drivers/phy/phy-rockchip-usbdp.c
Kernel 驱动代码:
drivers/gpu/drm/rockchip/dw-dp.c
drivers/phy/rockchip/phy-rockchip-usbdp.c
RK3576 参考 DTS 配置:
arch/arm64/boot/dts/rockchip/rk3576-evb1.dtsi
arch/arm64/boot/dts/rockchip/rk3576-test2.dtsi
RK3588 参考 DTS 配置:
arch/arm64/boot/dts/rockchip/rk3588-evb1-lp4.dtsi
arch/arm64/boot/dts/rockchip/rk3588-evb2-lp4.dtsi

arch/arm64/boot/dts/rockchip/rk3588-evb3-lp5.dtsi
arch/arm64/boot/dts/rockchip/rk3588-nvr-demo.dtsi
1.5 驱动加载
通过下面的log,判断驱动加载是否完成:
RK3576:
 [1.991964] rockchip-drm display-subsystem: bound 27e40000.dp (ops 0xffffffc0094a1570) //DP
驱动加载完成

RK3588:
 [2.472282] rockchip-drm display-subsystem: bound fde50000.dp (ops dw_dp_component_ops)
//DP0 驱动加载完成
 [2.472319] rockchip-drm display-subsystem: bound fde60000.dp (ops dw_dp_component_ops)
//DP1 驱动加载完成
2. 功能配置
对于 DP 接口,支持 MST 和 不支持 MST (仅支持 SST)的平台 DTS 节点的基础配置存在差异。
2.1 SST 模式节点配置
仅支持 SST 模式的平台,如 RK3588, 一个 DP 控制器只支持一路 DP 输出, 只需定义一个 ports 子节点描述这路 DP可以支持的显示通路即可,DP 节点描述如下:
dp0: dp@fde50000 {
   compatible = "rockchip,rk3588-dp";

   ...

   ports {
      #address-cells = <1>;
      #size-cells = <0>;

      port@0 {
         reg = <0>;
         #address-cells = <1>;
         #size-cells = <0>;
         dp0_in_vp0: endpoint@0 {
           reg = <0>;

           remote-endpoint = <&vp0_out_dp0>;
           status = "disabled";
         };

         dp0_in_vp1: endpoint@1 {
           reg = <1>;
           remote-endpoint = <&vp1_out_dp0>;
           status = "disabled";
         };

         dp0_in_vp2: endpoint@2 {
           reg = <2>;

           remote-endpoint = <&vp2_out_dp0>;
           status = "disabled";
         };
      };
   ...
   };
};
2.2 MST 模式节点配置
对于支持 MST 的平台,如 RK3576,一个 DP 控制器要支持 3 路显示数据流输出,一个 ports 节点无法描述多个 DP通道的显示通路,需要通过多个子节点描述, 配置如下:
dp: dp@27e40000 {
   compatible = "rockchip,rk3576-dp";

   ...
   dp0: dp0 {
      status = "disabled";

      ports {
         #address-cells = <1>;
         #size-cells = <0>;

         port@0 {
           reg = <0>;
           #address-cells = <1>;
           #size-cells = <0>;


           dp0_in_vp0: endpoint@0 {
              reg = <0>;
              remote-endpoint = <&vp0_out_dp0>;
              status = "disabled";
           };

           dp0_in_vp1: endpoint@1 {
              reg = <1>;
            remote-endpoint = <&vp1_out_dp0>;
            status = "disabled";
         };


         dp0_in_vp2: endpoint@2 {
            reg = <2>;
            remote-endpoint = <&vp2_out_dp0>;
            status = "disabled";
         };
      };
   };
};

dp1: dp1 {
   status = "disabled";


   ports {
      #address-cells = <1>;
      #size-cells = <0>;

      port@0 {
         reg = <0>;
         #address-cells = <1>;
         #size-cells = <0>;

         dp1_in_vp0: endpoint@0 {
            reg = <0>;
            remote-endpoint = <&vp0_out_dp1>;

            status = "disabled";
         };

         dp1_in_vp1: endpoint@1 {
            reg = <1>;
            remote-endpoint = <&vp1_out_dp1>;
            status = "disabled";
         };

         dp1_in_vp2: endpoint@2 {
            reg = <2>;
            remote-endpoint = <&vp2_out_dp1>;

            status = "disabled";
         };
      };
   };
};

dp2: dp2 {
   status = "disabled";

   ports {
      #address-cells = <1>;
      #size-cells = <0>;
      port@0 {
           reg = <0>;
           #address-cells = <1>;
           #size-cells = <0>;


           dp2_in_vp0: endpoint@0 {
              reg = <0>;
              remote-endpoint = <&vp0_out_dp2>;
              status = "disabled";
           };

           dp2_in_vp1: endpoint@1 {
              reg = <1>;
              remote-endpoint = <&vp1_out_dp2>;
              status = "disabled";
           };


           dp2_in_vp2: endpoint@2 {
              reg = <2>;
              remote-endpoint = <&vp2_out_dp2>;
              status = "disabled";
           };
         };
      };
   };
};
上述的 dp0/1/2 子节点,分别描述 DP 控制器中 Stream-0/1/2 可以支持的显示通路。
对比 DTS 的配置,支持 MST 的平台上多了一层 DP 通道的子节点。
2.3 使能 DP
DP 和 USB3.0 共用 PHY,PHY lane 的配置根据接口的不同有两种方式,Type-C 模式和非 Type-C 模式。
2.3.1 DP Alt Mode(Type-C)
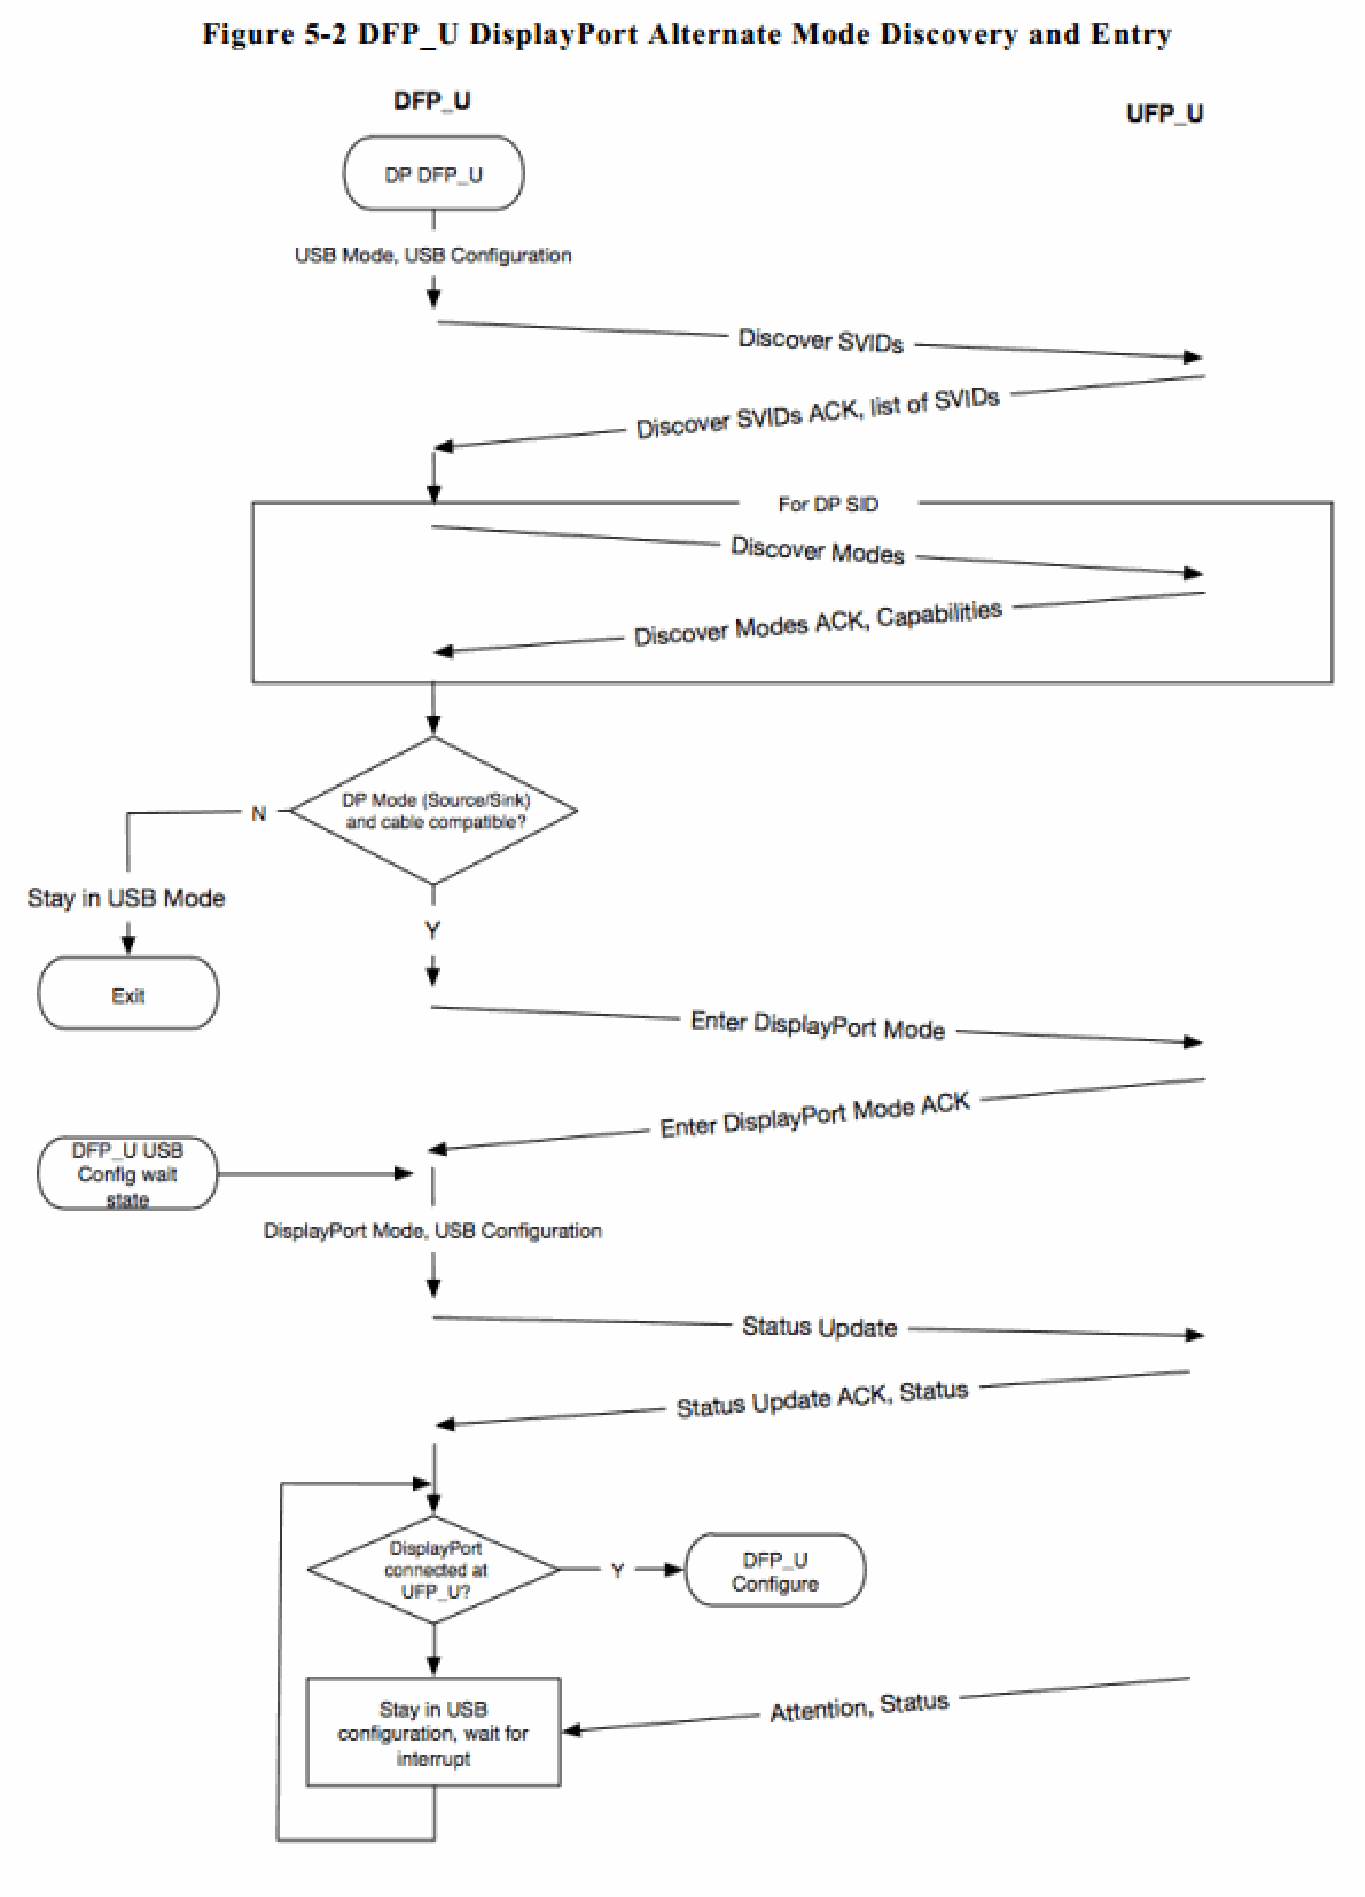
根据 DisplayPort Alt Mode 协议,通过 PD (Power Delivery) 的状态机和显示器进行通信,进行 lane 的映射和 HPD信息的传递。通过 PD 协议进入 DP Mode 并通过 attention 指令传递 HPD 信息的流程主要如下图所示。
2.3.1.1 SST 模式控制器配置
仅支持 SST 模式的平台,如 RK3588, 配置如下:
&dp0 {
   status = "okay";
};


&dp0_in_vp2 {
   status = "okay";
};
在上面的配置中,使能了 DP0 接口,并把 DP0 绑定到 VOP 的 Video Port2,这只是一种参考配置,实际使用过程中,可以根据实际的需求,使能 DP0 或 DP1, 并把 DP0 或 DP1 绑定到期望的 Video Port(0/1/2) 上。
2.3.1.2 MST 模式控制器配置
支持 MST 的平台,如 RK3576, 配置如下:
&dp {
   status = "okay";
};


&dp0 {
   status = "okay";
};

&dp0_in_vp2 {
   status = "okay";
};
可以看到,支持 MST 的平台,需要使能 DP 设备节点,要开启的 DP Stream 通道,以及该通道要绑定的 VOP 上的Video Port。上述的配置中,即使了 DP 接口的 Stream-0,并把 Stream-0 绑定到 VOP 的 Video Port2。
需要注意的是,支持 MST 的平台,因为 SST 模式下一定要使用 DP Steam-0, 所以 dp0 节点是一定要使能的。dp1 和dp2 根据使用情况进行配置。
2.3.1.3 PHY 配置
PHY 配置如下,支持 MST 和 不支持 MST 的平台无差异,参考如下 RK3588 usbdp phy0 的配置:
&usbdp_phy0 {
   status = "okay";

   orientation-switch;
   /* DP related config */
   svid = <0xff01>;
   sbu1-dc-gpios = <&gpio4 RK_PA6 GPIO_ACTIVE_HIGH>;
   sbu2-dc-gpios = <&gpio4 RK_PA7 GPIO_ACTIVE_HIGH>;
   /* DP related config */

   port {
      #address-cells = <1>;
      #size-cells = <0>;
      usbdp_phy0_orientation_switch: endpoint@0 {
         reg = <0>;
         remote-endpoint = <&usbc0_orien_sw>;

      };

      /* DP related config */
      usbdp_phy0_dp_altmode_mux: endpoint@1 {
         reg = <1>;
         remote-endpoint = <&dp_altmode_mux>;
      };
      /* DP related config */
   };
};
sbu1-dc-gpios和sbu2-dc-gpios :
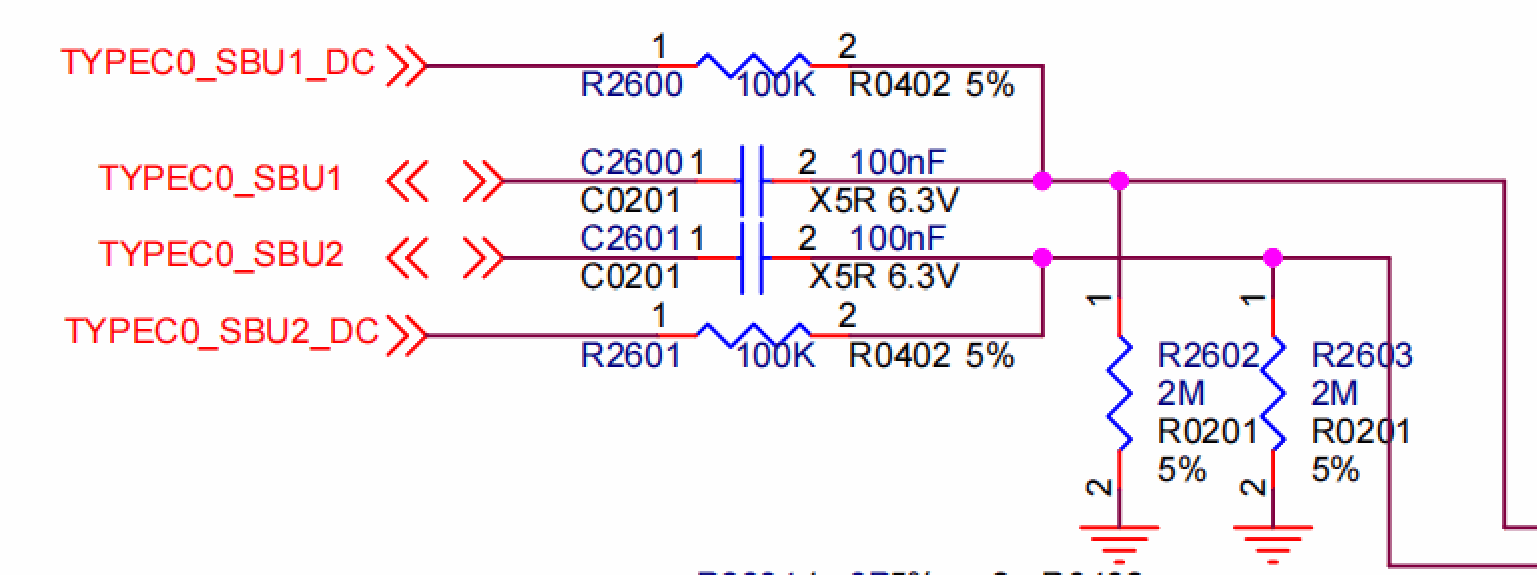
Type-C 的 SBU1 和 SBU2 引脚是和 DP 的 AUX_CH 复用的,在 Type-C 正插时, AUX_CH_P 复用 SBU1,AUX_CH_N 复用 SUB2。在 Type-C 反插时,AUX_CH_P 复用 SBU2, AUX_CH_N 复用 SBU1。 根据 DP 协议要求,AUX_CH_P 需要配置为下拉状态,AUX_CH_N 需要配置成上拉状态。Type-C 不同的插入状态(正插和反插)AUX_CH_N 和 AUX_CH_P 的复用配置是不一样的,在 RK 方案上,是通过两个 GPIO 来分别控制 SBU1 和 SBU2 的上下拉状态,即 dts 中的 sbu1-dc-gpios 和 sbu2-dc -gpios。因此,在配置 PHY 时,需要配置sbu1-dc-gpios和sbu2-dc-gpios(实际配置这两个 GPIO 的时候要参照硬件设计的原理图,例如下图的 TYPEC0_SBU1_DC 和TYPEC0_SBU2_DC), PHY 驱动会根据当前的 Type-C 正反插状态去调整 GPIO 输出的电平。
svid:
对 DP 来说是固定值 0xff01。
2.3.1.4 PD 芯片相关配置
Type-C 接口需要通过 Type-C 的 CC 检测和 PD 协商来配置 lane 和 HPD 的状态, 所以还需要配置 PD 芯片:
&i2c2 {
   status = "okay";


   usbc0: fusb302@22 {
      compatible = "fcs,fusb302";
      reg = <0x22>;
interrupt-parent = <&gpio3>;
interrupts = <RK_PB4 IRQ_TYPE_LEVEL_LOW>;
pinctrl-names = "default";

pinctrl-0 = <&usbc0_int>;
vbus-supply = <&vbus5v0_typec>;
status = "okay";

ports {
   #address-cells = <1>;
   #size-cells = <0>;

   port@0 {
      reg = <0>;
      usbc0_role_sw: endpoint@0 {
         remote-endpoint = <&dwc3_0_role_switch>;

      };
   };
};

usb_con: connector {
   compatible = "usb-c-connector";
   label = "USB-C";
   data-role = "dual";
   power-role = "dual";
   try-power-role = "sink";
   op-sink-microwatt = <1000000>;
   sink-pdos =
      <PDO_FIXED(5000, 1000, PDO_FIXED_USB_COMM)>;

   source-pdos =
      <PDO_FIXED(5000, 3000, PDO_FIXED_USB_COMM)>;

   /* DP related config */
   altmodes {
      #address-cells = <1>;
      #size-cells = <0>;

      altmode@0 {
         reg = <0>;
         svid = <0xff01>;
         vdo = <0xffffffff>;

      };
   };
   /* DP related config */

   ports {
      #address-cells = <1>;
      #size-cells = <0>;

      port@0 {
         reg = <0>;
         usbc0_orien_sw: endpoint {
            remote-endpoint = <&usbdp_phy0_orientation_switch>;
         };
           };

           /* DP related config */

           port@1 {
              reg = <1>;
              dp_altmode_mux: endpoint {
                 remote-endpoint = <&usbdp_phy0_dp_altmode_mux>;
              };
           };
           /* DP related config */
         };
      };
   };
};
altmode@0 节点中, svid 固定配置为 0xff01, vdo 固定配置为 0xffffffff。
Note: 当前支持的 PD 芯片为 fusb302, hub311。fusb302 对应的驱动为/drivers/usb/typec/tcpm/fusb302.c,hub311 对应的驱动为/drivers/usb/typec/tcpm/tcpci_husb311.c。
2.3.2 DP Legacy Mode
非 Type-C 接口输出,无论是 DP 接口,还是通过其他的转接芯片输出,配置流程基本一致,并且都需要配置 HPDPin。 在实际分配 IO 引脚的时候,可以使用DP_HPD 专用引脚, 这种情况按 IOMUX 进行配置,还可以使用普通的GPIO 进行检测。
2.3.2.1 SST 模式 HPD 配置
对于不支持 MST 的平台,如 RK3588, 使用 DP_HPD Pin 的时候配置如下:
&dp1 {
   pinctrl-0 = <&dp1m2_pins>;
   pinctrl-names = "default";

   status = "okay";
};

&dp1_in_vp2 {
   status = "okay";
};
使用普通 GPIO 作 HPD 检测的时候配置如下:
&dp1 {
   pinctrl-names = "default";

   pinctrl-0 = <&dp1_hpd>;
   hpd-gpios = <&gpio1 RK_PB5 GPIO_ACTIVE_HIGH>;
   status = "okay";
};
&dp1_in_vp2 {
   status = "okay";
};


&pinctrl {
   dp {
      dp1_hpd: dp1-hpd {
         rockchip,pins = <1 RK_PB5 RK_FUNC_GPIO &pcfg_pull_down>;
      };
   };
};
2.3.2.2 MST 模式 HPD 配置
对于支持 MST 的平台,比如RK3576, 使用 DP_HPD Pin 的时候配置如下:
&dp {
   pinctrl-0 = <&dp1m2_pins>;
   pinctrl-names = "default";

   status = "okay";
};

&dp0 {
   status = "okay";
};

&dp0_in_vp2 {
   status = "okay";
};
使用普通 GPIO 作 HPD 检测的时候配置如下:
&dp {
   pinctrl-names = "default";
   pinctrl-0 = <&dp_hpd>;

   hpd-gpios = <&gpio1 RK_PB5 GPIO_ACTIVE_HIGH>;
   status = "okay";
};

&dp0 {
   status = "okay";
};

&dp0_in_vp2 {
   status = "okay";
};


&pinctrl {
   dp {
      dp_hpd: dp-hpd {
         rockchip,pins = <1 RK_PB5 RK_FUNC_GPIO &pcfg_pull_down>;
      };
   };
};
上述支持 MST 平台和 不支持 MST 平台的配置中,HPD 的配置是属于整个 DP 接口的配置,均配置在设备节点下。
2.3.2.3 PHY 配置
DP 和 USB 3.0 共用 PHY,当 DP 为 非 Type-C 接口输出时,就需要指定 lane 配置给 DP 使用以及对应的 lane 序号,这部分内容在 DTS 中指定。对于 DP PHY lane 的配置,可以配置成 2 lane 模式或 4 lane 模式。
PHY lane 接口的物理编号和 Pin 脚的关系如下:
| 引脚名称 | SSRX1 | SSTX1 | SSRX2 | SSTX2 |
|---|---|---|---|---|
| PHY 通道 | 0 | 1 | 2 | 3 |
对于 DP 配置 4 lane, dtsi 配置属性如下:
rockchip,dp-lane-mux = <x x x x>;
对于 DP 配置 2 lane, dtsi 配置属性如下:
rockchip,dp-lane-mux = <x x>;
其中,索引为 DP 的 lane, 值为 PHY 的 lane。
无论 2 lane 还是 4 lane 配置,硬件设计时一般使用如下的 OPTION1 或 OPTION2 两种中的一种。
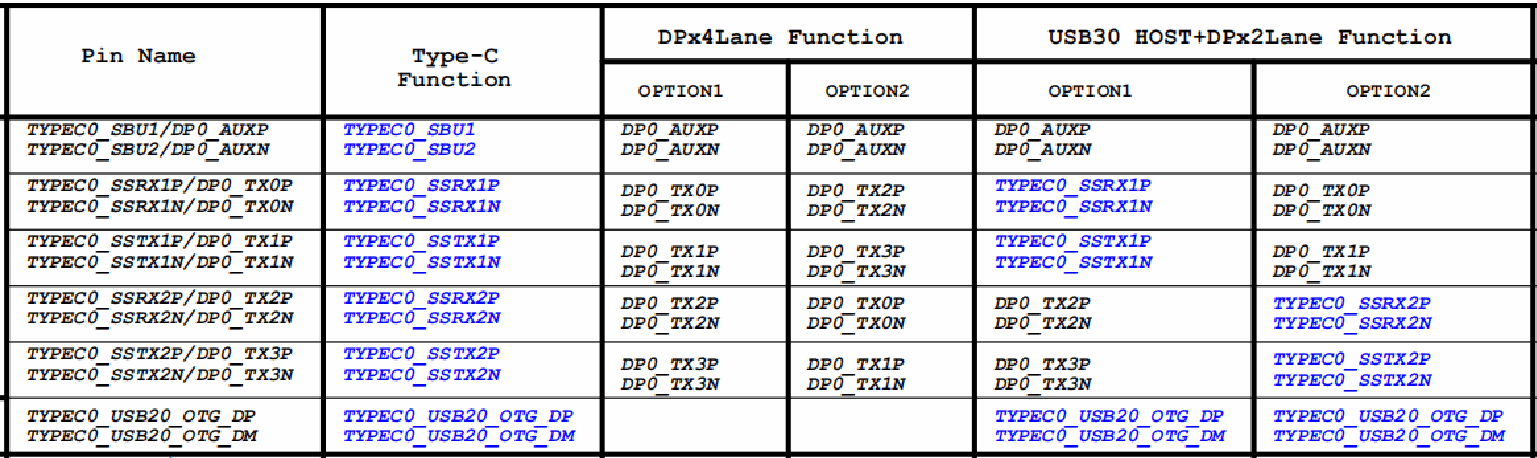
原图引脚映射表的可编辑转录:
| 引脚名称 | Type-C 功能 | DP x4 Lane OPTION1 | DP x4 Lane OPTION2 | USB30 HOST + DP x2 Lane OPTION1 | USB30 HOST + DP x2 Lane OPTION2 |
|---|---|---|---|---|---|
| TYPEC0_SBU1/DP0_AUXP | TYPEC0_SBU1 | DP0_AUXP | DP0_AUXP | DP0_AUXP | DP0_AUXP |
| TYPEC0_SBU2/DP0_AUXN | TYPEC0_SBU2 | DP0_AUXN | DP0_AUXN | DP0_AUXN | DP0_AUXN |
| TYPEC0_SSRX1P/DP0_TX0P | TYPEC0_SSRX1P | DP0_TX0P | DP0_TX2P | TYPEC0_SSRX1P | DP0_TX0P |
| TYPEC0_SSRX1N/DP0_TX0N | TYPEC0_SSRX1N | DP0_TX0N | DP0_TX2N | TYPEC0_SSRX1N | DP0_TX0N |
| TYPEC0_SSTX1P/DP0_TX1P | TYPEC0_SSTX1P | DP0_TX1P | DP0_TX3P | TYPEC0_SSTX1P | DP0_TX1P |
| TYPEC0_SSTX1N/DP0_TX1N | TYPEC0_SSTX1N | DP0_TX1N | DP0_TX3N | TYPEC0_SSTX1N | DP0_TX1N |
| TYPEC0_SSRX2P/DP0_TX2P | TYPEC0_SSRX2P | DP0_TX2P | DP0_TX0P | DP0_TX2P | TYPEC0_SSRX2P |
| TYPEC0_SSRX2N/DP0_TX2N | TYPEC0_SSRX2N | DP0_TX2N | DP0_TX0N | DP0_TX2N | TYPEC0_SSRX2N |
| TYPEC0_SSTX2P/DP0_TX3P | TYPEC0_SSTX2P | DP0_TX3P | DP0_TX1P | DP0_TX3P | TYPEC0_SSTX2P |
| TYPEC0_SSTX2N/DP0_TX3N | TYPEC0_SSTX2N | DP0_TX3N | DP0_TX1N | DP0_TX3N | TYPEC0_SSTX2N |
| TYPEC0_USB20_OTG_DP | TYPEC0_USB20_OTG_DP | TYPEC0_USB20_OTG_DP | TYPEC0_USB20_OTG_DP | ||
| TYPEC0_USB20_OTG_DM | TYPEC0_USB20_OTG_DM | TYPEC0_USB20_OTG_DM | TYPEC0_USB20_OTG_DM |
对于 DP 4 lane 的 OPTION1 映射关系如下:
| DP 通道 | PHY 通道 | 引脚名称 |
|---|---|---|
| 0 | 0 | SSRX1 |
| 1 | 1 | SSTX1 |
| 2 | 2 | SSRX2 |
| 3 | 3 | SSTX2 |
其中 DP lane 为 DP 的 lane 的序号。
dts 的配置如下:
&usbdp_phy1 {
   rockchip,dp-lane-mux = <0 1 2 3>;
   status = "okay";

};
对于 DP 4 lane 的 OPTION2 映射关系如下:
| DP 通道 | PHY 通道 | 引脚名称 |
|---|---|---|
| 0 | 2 | SSRX2 |
| 1 | 3 | SSTX2 |
| 2 | 0 | SSRX1 |
| 3 | 1 | SSTX1 |
其中 DP lane 为 DP 的 lane 的序号。
dts 的配置如下:
&usbdp_phy1 {
   rockchip,dp-lane-mux = <2 3 0 1>;
   status = "okay";

};
对于 DP 2 lane 的 OPTION1 映射关系如下:
| DP 通道 | PHY 通道 | 引脚名称 |
|---|---|---|
| 0 | 2 | SSRX2 |
| 1 | 3 | SSTX2 |
DP 2 lane 的配置如下:
&usbdp_phy1 {
   rockchip,dp-lane-mux = <2 3>;
   status = "okay";

};
对于 DP 2 lane 的 OPTION2 映射关系如下:
| DP 通道 | PHY 通道 | 引脚名称 |
|---|---|---|
| 0 | 0 | SSRX1 |
| 1 | 1 | SSTX1 |
DP 2 lane 的配置如下:
&usbdp_phy1 {
   rockchip,dp-lane-mux = <0 1>;
   status = "okay";

};
2.4 DP 接 Panel 外设
使用 DP 接口接 eDP Panel 时,eDP 独有的特性无法支持,比如 PSR, Multi-SST, ALPM。Panel 的配置可以参考如下,并根据实际的硬件设计进行调整。
2.4.1 SST 模式 Panel 配置
对于仅支持 SST 模式的平台,如 RK3588 配置:
/ {
   ...
   panel-edp {

      compatible = "simple-panel";
      backlight = <&backlight>;
      power-supply = <&vcc3v3_lcd_edp>;
      prepare-delay-ms = <120>;
      enable-delay-ms = <120>;
      unprepare-delay-ms = <120>;
      disable-delay-ms = <120>;
      width-mm = <120>;
      height-mm = <160>;

      panel-timing {
         clock-frequency = <200000000>;
         hactive = <1536>;

         vactive = <2048>;
         hfront-porch = <12>;
         hsync-len = <16>;
         hback-porch = <48>;
         vfront-porch = <8>;
         vsync-len = <4>;
         vback-porch = <8>;
         hsync-active = <0>;
         vsync-active = <0>;
         de-active = <0>;
         pixelclk-active = <0>;
      };


      port {
         panel_in_edp: endpoint {
           remote-endpoint = <&dp0_out>;
         };
      };
   };
   ...

};

&dp0 {
   force-hpd;
   status = "okay";
};

&dp0_in_vp2 {
   status = "okay";
};

&dp0_out {

   remote-endpoint = <&panel_in_edp>;
};

&usbdp_phy0 {
   rockchip,dp-lane-mux = <0 1 2 3>;
   status = "okay";
};
2.4.2 MST 模式 Panel 配置
对于支持 MST 的平台,如 RK3576 对应的配置参考如下:
/ {
   ...

   panel-edp {
      compatible = "simple-panel";
      backlight = <&backlight>;
      power-supply = <&vcc3v3_lcd_edp>;
      prepare-delay-ms = <120>;
      enable-delay-ms = <120>;
      unprepare-delay-ms = <120>;
      disable-delay-ms = <120>;
      width-mm = <120>;
      height-mm = <160>;

      panel-timing {
         clock-frequency = <200000000>;

         hactive = <1536>;
         vactive = <2048>;
         hfront-porch = <12>;
         hsync-len = <16>;
         hback-porch = <48>;
         vfront-porch = <8>;
         vsync-len = <4>;
         vback-porch = <8>;
         hsync-active = <0>;
         vsync-active = <0>;
         de-active = <0>;
         pixelclk-active = <0>;

      };

      port {
         panel_in_edp: endpoint {
           remote-endpoint = <&dp0_out_panel>;
         };
      };
   };
   ...
};

&dp {

   force-hpd;
   status = "okay";
};

&dp0 {
   status = "okay";

   ports {
      port@1 {
         reg = <1>;

         dp0_out_panel: endpoint {
           remote-endpoint = <&panel_in_edp>;

         };
      };
   };
};

&dp0_in_vp2 {
   status = "okay";
};

&usbdp_phy {
   rockchip,dp-lane-mux = <0 1 2 3>;
   status = "okay";

};
上述 SST 和 MST 的配置中,force-hpd是描述整个 DP 接口 HPD 的属性,要放在设备节点下。显示通路的配置和具体的 DP 显示通路有关,所以 MST 的平台需要修改具体的显示通路子节点。
对于支持 MST 的平台,目前接 panel 时只能工作在 SST 模式下,所以显示通路只能使用 Steam-0, 对应 dp0 节点。
上述的配置中,dp0 节点中的 force-hpd 的属性配置后,驱动默认 eDP panel 都是处于连接的状态,这个属性不是必须的,要根据具体的屏是否有 HPD 引出,HPD 拉高和 AUX 访问是否有时序要求等确认是否要配置 force-hpd 属性,。如果 panel 要求 AUX 的访问必须在 HPD 拉高之后,就不能配置force-hpd 属性,否则有可能出现 HPD 未拉高之前就访问 AUX,导致 AUX 访问失败。如果还是需要配置 HPD 引脚,参考 1.2.1 DP Legacy Mode 的 HPD 的配置。
panel-timing 配置当前支持的 timing, 如果 eDP panel 没有 EDID, 或者 EDID 读到的 timing 不准,就需要配置panel-timing 节点,否则可以不用配置,直接通过读 EDID 获取。
上下电时序和背光根据具体的屏幕和硬件设计进行配置。
2.5 DP 开机 logo
配置开机 logo 后, 如果在开机前就插入 DP 显示器,即可在 U-Boot 阶段就开始显示 logo, 否则,只能等到系统启动后才能看到应用显示的图像。添加 DP 开机 logo 支持的配置如下:
&route_dp0 {
   status = "okay";

   connect = <&vp2_out_dp0>;
};
需要注意的是,这里的 connect 属性配置 DP 在 U-Boot 阶段绑定 VOP Port2, 所以 dtsi 中的配置要允许 DP 绑定VOP Port2:
&dp0_in_vp2 {
   status = "okay";
};
Note:
1 目前不支持 Type-C 接口的 DP 开机 logo;
2 对于支持 MST 的平台,开机 LOGO 只支持在 SST 模式下显示。
2.6 DP connector-split mode
DP connector-split mode 如图所示,一幅图像被平分成左右两部分,并分别通过 DP0/DP1 接口传输给显示器,下图中 DP0 作为左半屏,DP1 作为右半屏。
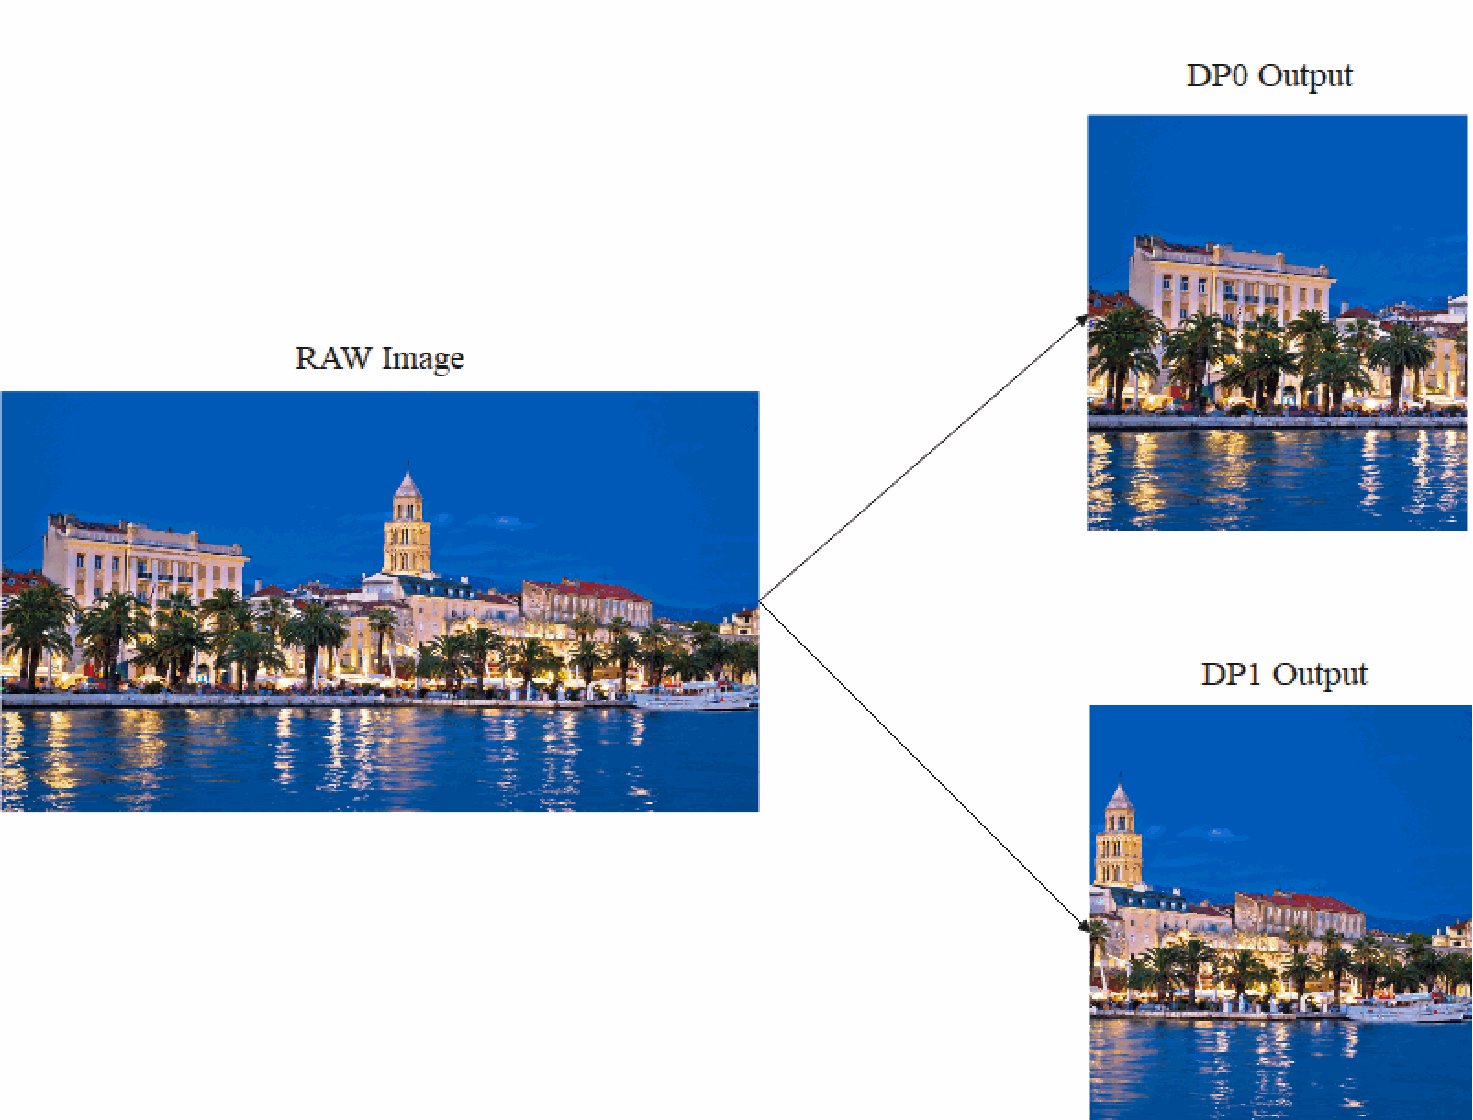
配置如下:
&dp0 {
   split-mode;
   status = "okay";

};

&dp0_in_vp2 {
   status = "okay";
};

&dp1 {
   status = "okay";
};
在作为左半屏的 DP 节点加入split-mode属性,并绑定要输出的 Video Port,在如上的配置中,即 DP0 作为左边屏,DP1 作为右半屏。在 Split Mode 模式下,两个 DP 当作一个 connector, 只有 DP0 和 DP1 同时连接时,这个connector 才处于连接状态,才会开始显示,只要有一个 DP 接口处于断开状态,connector 即处于断开状态,不会输出显示。 在该模式下,两个 DP 接口输出的时序是一样的,建议使用两个一样的显示器。
在用戶空间下,通过 modetest 或者 cat dri 的 state 节点(cat /sys/kernel/debug/dri/0/state),只会看到一个DP connector。
如果要在 split mode 下显示 U-boot logo, 比如 DP0 作左半屏, 需要添加的参考配置如下:
&route_dp0 {
   split-mode;
   status = "okay";

   connect = <&vp2_out_dp0>;
};

&route_dp1 {
   status = "disabled";
}
Note: RK3576 只有一个接口不支持这种方式的 connector-split mode, 后续补充 RK3576 支持的 split-mode 功能,如果有 RK3576 上的 split-mode 功能需求,请联系 Rockchip。
2.7 HDR
HDR 功能默认在 SST 模式下支持,驱动不需要配置, MST下的 HDR 功能暂不支持。
2.8 HDCP
DP 驱动基于 DRM 框架实现 HDCP 功能,用戶使用 HDCP 功能需要在 userspace 调用 DRM 的接口实现。
HDCP1.3 DP 驱动默认支持,无需配置,HDCP Key 的烧录参考《Rockchip_RK3588_Developer_Guide_HDCP_CN》。
HDCP2.2 有单独的 HDCP2 控制器来控制 HDCP 的认证,使能 HDCP2 控制器需要配置 dts。
在 RK3588 上,DP0/DP1 和 HDCP0 相连,如下图:
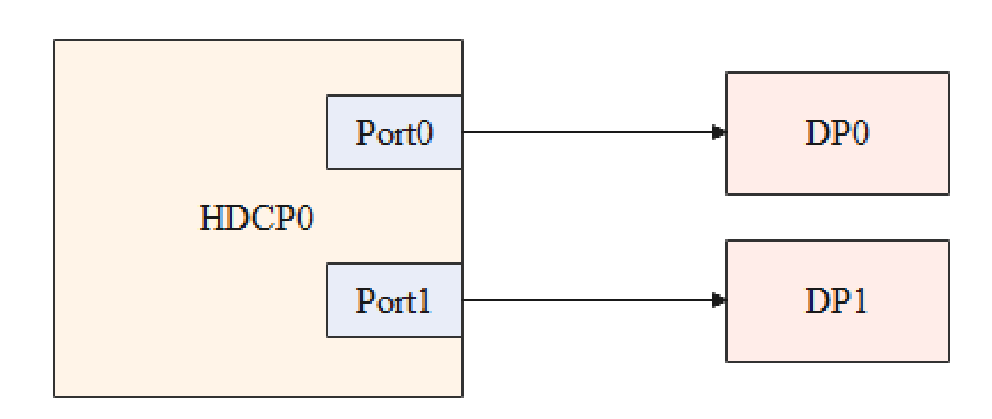
使能 DP HDCP2.2 功能,需要使能如下节点:
&hdcp0 {
   status = "okay";

};
在 RK3576 上,DP 和 HDCP1 相连,如下下图:
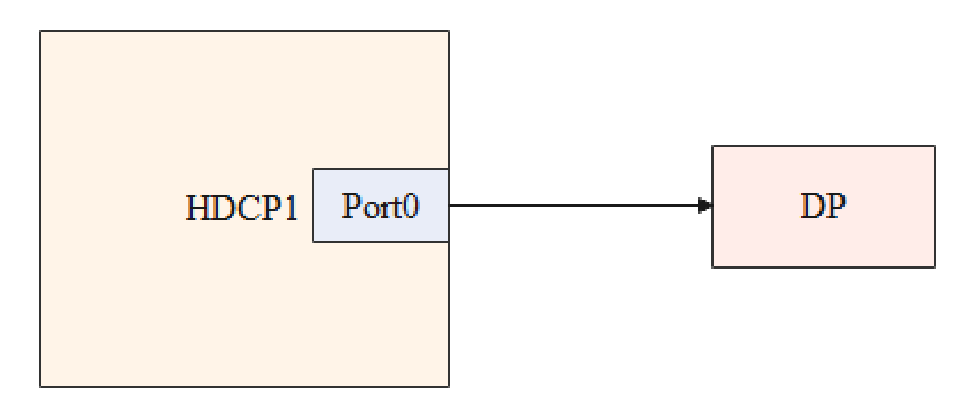
使能 DP HDCP2.2 功能,需要使能如下节点:
&hdcp1 {
   status = "okay";

};
使用 HDCP2.2 除了驱动配置外,还需使能 userspace 的 HDCP2.2 的应用程序及生成 HDCP 控制器的固件,参考《Rockchip_RK3588_Developer_Guide_HDCP_CN》。
2.9 dclk source 配置
对于 DisplayPort 接口,常用于接显示器场景,显示器一般需要支持多种不同的分辨率,对应不同的 Pixel Clock, 为了满足 DP 接口绑定的 VOP 的 VP(Video Port) 在不同 Pixel Clock 的分辨率下其需要的 dclk 都能准确获取,一般会把dclk source 配置成 VOP 可以独占的 PLL, 比如 RK3588 的 V0PLL 或 RK3576 的 VPLL。如果不使用 VOP 独占的PLL,使用默认的 GPLL 作为 dclk source, 会导致一些一些无法整数分频的分辨率需要的 dclk 频率无法准确获取,对应的分辨率会被过滤。
2.9.1 RK3576 dclk source 配置
在 RK3576 上, 在/arch/arm64/boot/dts/rockchip/rk3576-evb.dtsi中默认把 VP0 的 dclk source 设置成VPLL:
&vp0 {
      assigned-clocks = <&cru DCLK_VP0_SRC>;

      assigned-clock-parents = <&cru PLL_VPLL>;
};
上述的配置,如果 DP 接口和 VP0 绑定,即对应的 VP0 dclk source 为 VPLL,可以满足任意分频的要求。如果实际应用需要把 DP 和其他的 VP 绑定,比如 DP 和 VP1 绑定,可以参考如下配置:
&vp0 {
      /delete-property/ assigned-clocks;
      /delete-property/ assigned-clock-parents;

};

&vp1 {
      assigned-clocks = <&cru DCLK_VP1_SRC>;
      assigned-clock-parents = <&cru PLL_VPLL>;
};
上述配置中,把 VP0 的 dclk source 配置移除,添加 VP1 的 dclk source 配置。
2.9.2 RK3588 dclk source 配置
在 RK3588 上,在/arch/arm64/boot/dts/rockchip/rk3588s.dtsi中默认把 VP2 的 dclk source 设置成 V0PLL:
vp2: port@2 {
......
      assigned-clocks = <&cru DCLK_VOP2_SRC>;

      assigned-clock-parents = <&cru PLL_V0PLL>;
};
如果默认 DP 接口和 VP2 绑定,即对应的 VP2 dclk source 为 V0PLL,可以满足任意分频的要求。如果实际应用需要把 DP 和其他的 VP 绑定,比如 DP 和 VP1 绑定,可以参考如下配置:
&vp2 {
      /delete-property/ assigned-clocks;
      /delete-property/ assigned-clock-parents;

};

&vp1 {
      assigned-clocks = <&cru DCLK_VP1_SRC>;
      assigned-clock-parents = <&cru PLL_V0PLL>;
};
需要注意, RK3588 有两个 DP 接口,分别为 DP0 和 DP1, 如果 DP0 和 DP1 同时使用,并且绑定不同的 VP,比如DP0 绑定 VP0, DP1 绑定 VP1, 那么只有 VP0 或 VP1 的 dclk source 可以配置为 V0PLL。否则不同 VP dclk 的配置会相互影响导致显示异常。
3. 常用 DEBUG 方法
3.1 查看 connector 状态
在 /sys/class/drm 目录下可以看到驱动注册的各个 card,在如下显示的内容汇总,card0-DP-1 和 card0-DP-2 是 DP显示设备
rk3588_s:/ # ls /sys/class/drm/
card0    card0-DP-2 card0-HDMI-A-1 card0-Writeback-1 renderD128 version

card0-DP-1 card0-DSI-1 card0-HDMI-A-2 card1 renderD129
以 card0-DP-1 为例,其目录下有如下内容:
rk3588_s:/ # ls /sys/class/drm/card0-DP-1/
device dpms edid enabled modes power status subsystem uevent
enable 查看使能状态:
rk3588_s:/ # cat /sys/class/drm/card0-DP-1/enabled
disabled
status 查看连接状态:
rk3588_s:/ # cat /sys/class/drm/card0-DP-1/status
disconnected
modes 设备支持的分辨率列表:
rk3588_s:/ # cat /sys/class/drm/card0-DP-1/modes
1440x900
1280x1024

1280x1024
1280x960
1152x864
1024x768
1024x768
832x624
800x600
800x600
640x480
640x480
720x400
edid 设备的 EDID, 通过如下命令保存:
rk3588_s:/ # cat /sys/class/drm/card0-DP-1/edid > /data/edid.bin
3.2 强制使能/禁用 DP
#强制禁⽤ DP
rk3588_s:/ # echo off > /sys/class/drm/card0-DP-1/status
#强制使能 DP

rk3588_s:/ # echo on > /sys/class/drm/card0-DP-1/status
#恢复热插拔检测
rk3588_s:/ # echo detect > /sys/class/drm/card0-DP-1/status
3.3 DPCD 读写
DPCD 通过 AUX_CH 读写,读写节点的实现在
/drivers/gpu/drm/drm_dp_aux_dev.c
使用此功能前,先确认相关的编译选项是否已经配置:
CONFIG_DRM_DP_AUX_CHARDEV=y
读取 DPCD 如下:
#if 后⾯为 aux 节点,当注册两个 DP 接⼝时,会有 /dev/drm_dp_aux0 和 /dev/drm_dp_aux1
#skip 值为起始的 DPCD 寄存器地址
#count 值为要读取的 DPCD 寄存器的数量

dd if=/dev/drm_dp_aux0 bs=1 skip=$((0x00200)) count=2 status=none | od -tx1
#如下为读取地址为  0x00200 开始的 2 个 DPCD 寄存器的内容
rk3588_s:/ # dd if=/dev/drm_dp_aux1 bs=1 skip=$((0x00200)) count=2 status=none | od -tx1
0000000 01 00
0000002
写入 DPCD 寄存器:
#echo 后为要写⼊的值, 如下为需要写⼊两个  16 进制的值,分别为 0x0a, 0x80
#of 后⾯为 aux 节点,当注册两个 DP 接⼝时,会有 /dev/drm_dp_aux0 和 /dev/drm_dp_aux1

#seek 后为起始的 DPCD 寄存器地址
#count 值为要写⼊的 DPCD 寄存器的数量
#如下指令为把  0x0a 和 0x80 两个值写⼊ 0x100 起始的两个 DPCD 寄存器处
echo -e -n "\x0a\x80" | dd of=/dev/drm_dp_aux0 bs=1 seek=$((0x100)) count=2 status=none
3.4 Type-C 接口 Debug
Type-C 接口的 HPD 检测部分由 PD 芯片完成,这部分的软件流程主要由 TCPM 的框架完成,TCPM 检测这部分 log可以由以下方式获取:
rk3588_s:/ # ls -l /sys/kernel/debug/usb/
total 0
-r--r--r-- 1 root root 0 1970-01-01 00:00 devices

drwxr-xr-x 18 root root 0 1970-01-01 00:00 fc000000.usb
drwxr-xr-x 2 root root 0 1970-01-01 00:00 fc400000.usb
-r--r--r-- 1 root root 0 1970-01-01 00:00 fusb302-2-0022
drwxr-xr-x 4 root root 0 1970-01-01 00:00 ohci
-r--r--r-- 1 root root 0 1970-01-01 00:00 tcpm-2-0022
drwxr-xr-x 2 root root 0 1970-01-01 00:00 usbmon
drwxr-xr-x 2 root root 0 2021-01-01 12:00 uvcvideo
drwxr-xr-x 3 root root 0 1970-01-01 00:00 xhci
在 /sys/kernel/debug/usb/ 目录中,可以看到 fusb302-2-0022 和 tcpm-2-0022, 其中 fusb302-2-0022 为 PD 芯片的节点, tcpm-2-0022 为 TCPM 框架的节点, 获取 TCPM 框架的 log 命令如下:
cat /sys/kernel/debug/usb/tcpm-2-0022
Note: tcpm-2-0022, 中间的 2 为 对应的 i2c 总线,最后的 0022 为 PD 芯片对应的 i2c 地址
获取 PD 芯片的 log 如下:
cat /sys/kernel/debug/usb/fusb302-2-0022
Note: fusb302-2-0022, 中间的 2 为 对应的 i2c 总线,最后的 0022 为 PD 芯片对应的 i2c 地址, 上述节点对应fusb302 芯片,不同芯片节点名称不一样。
除了 log 外,在 Type-C 节点下还可以获取其他的一些信息,Type-C 节点路径如下:
console:/ # ls /sys/class/typec
port0 port0-partner
port0 表示 SoC 这端的 Type-C 接口, port0-partner 表示通过 Type-C 连接设备后设备端的节点目录。
Type-C 连接的正反面信息:
cat /sys/class/typec/port0/orientation
reverse
port0-partner 下可能有多个 目录,对于 DP Alt Mode 对应的目录,其对应的目录先会有 displayport 子目录,并且svid 的值为 0xff01。
ls -l /sys/class/typec/port0-partner/port0-partner.0/
total 0

-r--r--r-- 1 root root 4096 2022-04-14 14:50 active
-r--r--r-- 1 root root 4096 2022-04-14 14:50 description
drwxr-xr-x 2 root root 0 2022-04-14 14:50 displayport
lrwxrwxrwx 1 root root 0 2022-04-14 14:50 driver ->
../../../../../../../../../bus/typec/drivers/typec_displayport
-r--r--r-- 1 root root 4096 2022-04-14 14:50 mode
drwxr-xr-x 2 root root 0 2022-04-14 14:50 mode1
lrwxrwxrwx 1 root root 0 2022-04-14 14:50 port -> ../../port0.0
drwxr-xr-x 2 root root 0 2022-04-14 14:50 power
lrwxrwxrwx 1 root root 0 2022-04-14 14:50 subsystem ->

../../../../../../../../../bus/typec
-r--r--r-- 1 root root 4096 2022-04-14 14:50 svid
-rw-r--r-- 1 root root 4096 2022-04-14 14:50 uevent
-r--r--r-- 1 root root 4096 2022-04-14 14:50 vdo
cat /sys/class/typec/port0-partner/port0-partner.0/svid
ff01
获取当前的 pin assignment 信息:
cat /sys/class/typec/port0-partner/port0-partner.0/displayport/pin_assignment
C [D]
#当前连接的设备⽀出  C assignment 和 D assignment, ⽬前配置的是 D assignment
Note: 以上描述的是使用TCPM框架的 PD 芯片的相关信息获取,若搭配使用的 PD 芯片不是基于 TCPM 框架,请同PD 芯片 vendor 确认相关信息。
3.5 查看 DP 寄存器
RK3588 DP 相关寄存器:
#dp0 控制器
cat /sys/kernel/debug/regmap/fde50000.dp/registers
#usbdp phy0

cmn_reg0000 - cmn_reg015D:
io -4 -r -l 1400 0xfed88000
trsv_reg0200 - trsv_reg03C3:
io -4 -r -l 1808 0xfed88800
trsv_reg0400 - trsv_reg0435:
io -4 -r -l 212 0xfed89000
trsv_reg0600 - trsv_reg07C3:
io -4 -r -l 1808 0xfed89800
trsv_reg0800 - trsv_reg0835:
io -4 -r -l 212 0xfed8A000
#dp1 控制器
cat /sys/kernel/debug/regmap/fde60000.dp/registers
#usbdp phy1

cmn_reg0000 - cmn_reg015D:
io -4 -r -l 1400 0xfed98000
trsv_reg0200 - trsv_reg03C3:
io -4 -r -l 1808 0xfed98800
trsv_reg0400 - trsv_reg0435:
io -4 -r -l 212 0xfed99000
trsv_reg0600 - trsv_reg07C3:
io -4 -r -l 1808 0xfed99800
trsv_reg0800 - trsv_reg0835:
io -4 -r -l 212 0xfed9A000
# vo0_grf
cat /sys/kernel/debug/regmap/dummy-syscon@fd5a6000/registers
RK3576 DP 相关寄存器:
#dp 控制器
cat /sys/kernel/debug/regmap/27e40000.dp/registers
#usbdp phy

cmn_reg0000 - cmn_reg015D:
io -4 -r -l 1400 0x2b018000
trsv_reg0200 - trsv_reg03C3:
io -4 -r -l 1808 0x2b018800
trsv_reg0400 - trsv_reg0435:
io -4 -r -l 212 0x2b019000
trsv_reg0600 - trsv_reg07C3:
io -4 -r -l 1808 0x2b019800
trsv_reg0800 - trsv_reg0835:
io -4 -r -l 212 0x2b01a000
# vo1_grf
cat /sys/kernel/debug/regmap/dummy-syscon@0x0000000026036000/registers
Note: 需要在连接 DP 显示器并正常显示时, 才能 dump phy 寄存器。
3.6 查看 VOP 状态
通过如下指令即可查询 VOP 的状态:
cat /sys/kernel/debug/dri/0/summary
获取的 VOP 状态如下图:
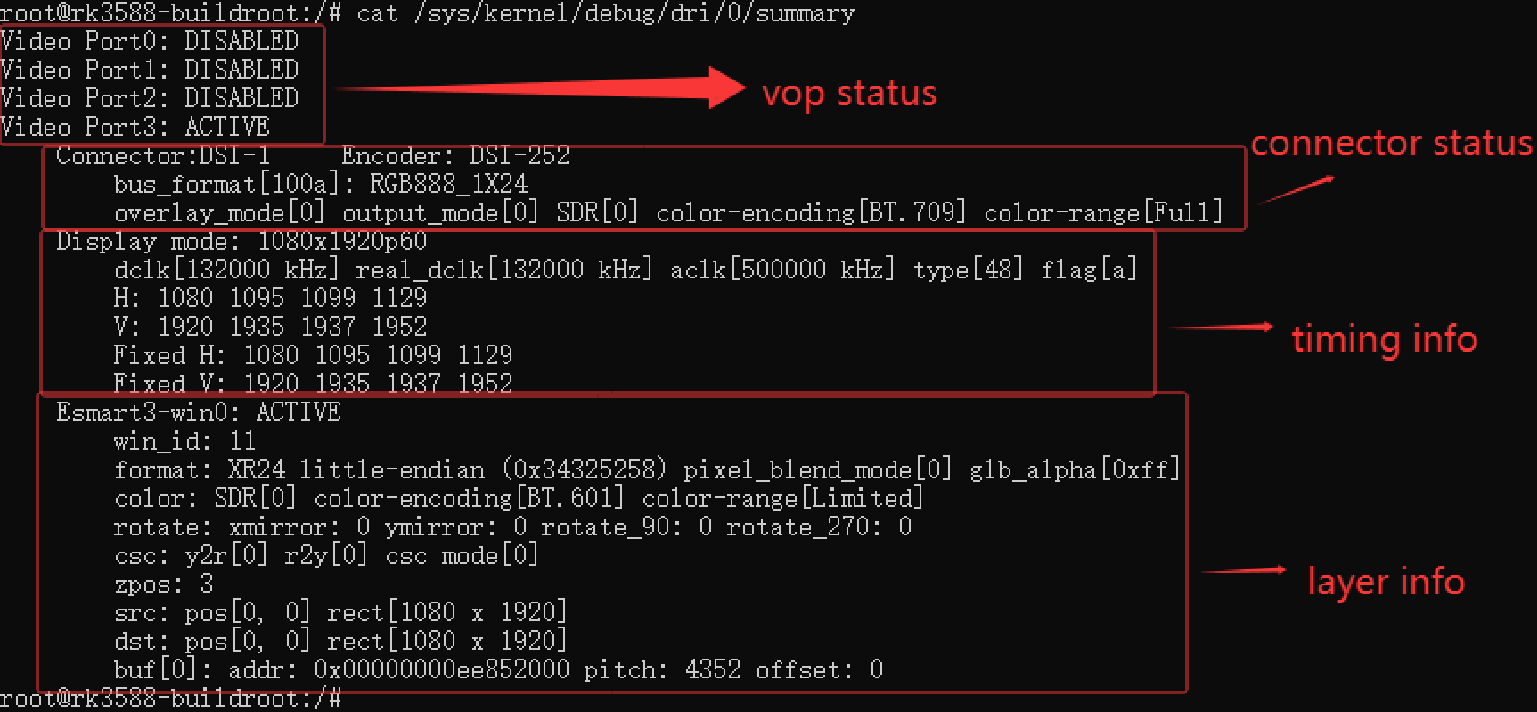
Video Portx: 表示当前的 Video Port 的状态
Connector: Video Port 当前连接的输出接口
Display mode: Video Port 当前输出时序
Clusterx-winx(Esmartx-winx): 图层信息
在 Kernel 6.1 及以上版本,获取的信息如下:
root@linaro-alip:/# cat /sys/kernel/debug/dri/0/summary
Video Port0: ACTIVE

   Connector:DP-2 Encoder: DP-MST 0
      bus_format[100a]: RGB888_1X24
      overlay_mode[0] output_mode[f] SDR[0] color-encoding[BT.709] color-range[Limited]
   Display mode: 1280x720p60
      clk[74250] real_clk[74250] type[0] flag[5]
      H: 1280 1390 1430 1650
      V: 720 725 730 750
   Esmart0-win0: ACTIVE
      win_id: 0
      format: XR24 little-endian (0x34325258) pixel_blend_mode[0] glb_alpha[0xff]
      color: SDR[0] color-encoding[BT.601] color-range[Limited]
      rotate: xmirror: 0 ymirror: 0 rotate_90: 0 rotate_270: 0
      csc: y2r[0] r2y[0] csc mode[0]

      zpos: 0
      src: pos[0, 0] rect[1280 x 720]
      dst: pos[0, 0] rect[1280 x 720]
      buf[0]: addr: 0x0000000001017000 pitch: 5120 offset: 0
Video Port1: ACTIVE
   Connector:DP-5 Encoder: DP-MST 1
      bus_format[100a]: RGB888_1X24
      overlay_mode[0] output_mode[f] SDR[0] color-encoding[BT.709] color-range[Limited]
   Display mode: 1280x720p60
      clk[74250] real_clk[74250] type[0] flag[5]
      H: 1280 1390 1430 1650
      V: 720 725 730 750

   Esmart1-win0: ACTIVE
      win_id: 1
      format: XR24 little-endian (0x34325258) pixel_blend_mode[0] glb_alpha[0xff]
      color: SDR[0] color-encoding[BT.601] color-range[Limited]
      rotate: xmirror: 0 ymirror: 0 rotate_90: 0 rotate_270: 0
      csc: y2r[0] r2y[0] csc mode[0]
      zpos: 1
      src: pos[0, 0] rect[1280 x 720]
      dst: pos[0, 0] rect[1280 x 720]
      buf[0]: addr: 0x00000000001e1000 pitch: 5120 offset: 0
Video Port2: ACTIVE
   Connector:DP-6 Encoder: DP-MST 2
      bus_format[100a]: RGB888_1X24

      overlay_mode[0] output_mode[f] SDR[0] color-encoding[BT.709] color-range[Limited]
   Display mode: 1280x720p60
      clk[74250] real_clk[74250] type[0] flag[5]
      H: 1280 1390 1430 1650
      V: 720 725 730 750
   Esmart2-win0: ACTIVE
win_id: 2
format: XR24 little-endian (0x34325258) pixel_blend_mode[0] glb_alpha[0xff]
color: SDR[0] color-encoding[BT.601] color-range[Limited]

rotate: xmirror: 0 ymirror: 0 rotate_90: 0 rotate_270: 0
csc: y2r[0] r2y[0] csc mode[0]
zpos: 2
src: pos[0, 0] rect[1280 x 720]
dst: pos[0, 0] rect[1280 x 720]
buf[0]: addr: 0x00000000015e2000 pitch: 5120 offset: 0
可以看到, Summary 多了 Encoder 信息。
在 RK3576 下,注册了 1 个 SST 模式下的 Encoder 和 3 个 MST 模式下的 Encoder,其中 3 个 MST Encoder 和 DP3 路的显示数据流对应关系如下:
DP-MST 0 --> Stream-0
DP-MST 1 --> Stream-1

DP-MST 2 --> Stream-2
当 Encoder 为 MST Encoder 时, 表示 DP 工作在 MST 模式下,如果 DP Connector 对应的 Encoder 为 TMDS-xxx,表示 DP 工作在 SST 模式下,举例如下:
root@linaro-alip:/# cat /sys/kernel/debug/dri/0/summary
Video Port0: ACTIVE
   Connector:DP-1 Encoder: TMDS-184

      bus_format[1018]: RGB101010_1X30
      overlay_mode[0] output_mode[f] SDR[0] color-encoding[BT.709] color-range[Limited]
   Display mode: 1280x720p60
      clk[74250] real_clk[74250] type[0] flag[5]
      H: 1280 1390 1430 1650
      V: 720 725 730 750
   Esmart0-win0: ACTIVE
      win_id: 0
      format: XR24 little-endian (0x34325258) pixel_blend_mode[0] glb_alpha[0xff]
      color: SDR[0] color-encoding[BT.601] color-range[Limited]
      rotate: xmirror: 0 ymirror: 0 rotate_90: 0 rotate_270: 0
      csc: y2r[0] r2y[0] csc mode[0]

      zpos: 0
      src: pos[0, 0] rect[1280 x 720]
      dst: pos[0, 0] rect[1280 x 720]
      buf[0]: addr: 0x000000000090f000 pitch: 5120 offset: 0
Video Port1: DISABLED
Video Port2: DISABLED
3.7 查看当前显示时钟
获取整个时钟树:
cat /sys/kernel/debug/clk/clk_summary
获取 dp aux 16M clk:
cat /sys/kernel/debug/clk/clk_summary | grep -e "clk_aux16m_"
获取 vop dclk:
cat /sys/kernel/debug/clk/clk_summary | grep -e "dclk"
3.8 调整 DRM log 等级
DRM 有如下的打印等级定义,可以根据需要,动态的打开对应的 log 打印:
enum drm_debug_category {
      /**
      * @DRM_UT_CORE: Used in the generic drm code: drm_ioctl.c, drm_mm.c,

      * drm_memory.c, ...
      */
      DRM_UT_CORE      = 0x01,
      /**
      * @DRM_UT_DRIVER: Used in the vendor specific part of the driver: i915,
      * radeon, ... macro.
      */
      DRM_UT_DRIVER    = 0x02,
      /**
      * @DRM_UT_KMS: Used in the modesetting code.
      */
      DRM_UT_KMS       = 0x04,
      /**

      * @DRM_UT_PRIME: Used in the prime code.
      */
      DRM_UT_PRIME     = 0x08,
      /**
      * @DRM_UT_ATOMIC: Used in the atomic code.
      */
      DRM_UT_ATOMIC    = 0x10,
      /**
      * @DRM_UT_VBL: Used for verbose debug message in the vblank code.
      */
      DRM_UT_VBL       = 0x20,
      /**

      * @DRM_UT_STATE: Used for verbose atomic state debugging.
      */
      DRM_UT_STATE     = 0x40,
      /**
      * @DRM_UT_LEASE: Used in the lease code.
      */
      DRM_UT_LEASE     = 0x80,
      /**
      * @DRM_UT_DP: Used in the DP code.
      */
      DRM_UT_DP        = 0x100,
      /**
      * @DRM_UT_DRMRES: Used in the drm managed resources code.

      */
      DRM_UT_DRMRES    = 0x200,
};
DP 接口排查问题时,commit 异常的问题,目前比较多的是打开 ATOMIC,如下:
echo 0x10 > /sys/module/drm/parameters/debug
如果要打印 DPCD 的读写 log, 输入如下命令:
echo 0x100 > /sys/module/drm/parameters/debug
3.9 DP 驱动 debug log 打印
DP 驱动的 debug log 打印使用 drm_dbg_dp 接口,因此打印 DP 驱动的 debug log, 打开动态打印 DP log 的开关即可,如下:
echo 0x100 > /sys/module/drm/parameters/debug
3.10 查看 DP Status 信息
通过如下命令获取 DP Status 信息:
cat /sys/kernel/debug/dri/0/dw-dp0/dp_status
命令中的 dw-dp0代表 DP 物理接口编号,如 RK3576 上只有一个 DP 物理接口,这里用 dw-dp0 节点即可,RK3588 上有两个 DP 物理接口,分别为 dw-dp0 和 dw-dp1。
以 RK3576 为例,DP 输出正常显示时,执行命令后输出如下:
HPD:
      force hpd: no
      gpio hpd: no

      usbdp hpd: no
      hpd status: plug
AUX: normal
LINK:
      link lanes: 4
      link rate: 5400 MHz
      ssc: enable
      cr done:yes
      eq done:yes
DP mode: SST
DP Stream0: active
      Video Info:
            video enable: yes
            video format: RGB_10BIT

            scan mode: process
            hactive: 3840 hfp: 176   hsync: 88   hblank: 560  hsync
pol: 1
            vactive: 2160 vfp: 8     vsync: 10   vblank: 90   vsync
pol: 1
      MSA Info:
            misc0 : 0x40
            misc1 : 0x00
            Pixel Encoding/Colorimetry format: RGB
            Color Depth: 10 bpc
      SDP Bank00 Info:
            vertical ctrl: no

            horizontal ctrl: no
      SDP Bank01 Info:
            vertical ctrl: no
            horizontal ctrl: no
      SDP Bank02 Info:
            vertical ctrl: no
            horizontal ctrl: no
      SDP Bank03 Info:
            vertical ctrl: no
            horizontal ctrl: no
      SDP Bank04 Info:
            vertical ctrl: no
            horizontal ctrl: no

      SDP Bank05 Info:
            vertical ctrl: no
            horizontal ctrl: no
      SDP Bank06 Info:
            vertical ctrl: no
            horizontal ctrl: no
      SDP Bank07 Info:
            vertical ctrl: no
            horizontal ctrl: no
      SDP Bank08 Info:
            vertical ctrl: no
            horizontal ctrl: no

      SDP Bank09 Info:
            vertical ctrl: no
            horizontal ctrl: no
      SDP Bank10 Info:
            vertical ctrl: no
            horizontal ctrl: no
      SDP Bank11 Info:
            vertical ctrl: no
            horizontal ctrl: no
      SDP Bank12 Info:
            vertical ctrl: no
            horizontal ctrl: no
      SDP Bank13 Info:
     vertical ctrl: no
     horizontal ctrl: no
SDP Bank14 Info:

     vertical ctrl: no
     horizontal ctrl: no
SDP Bank15 Info:
     vertical ctrl: no
     horizontal ctrl: no
3.10.1 HPD Status
HPD 信息这里包括 HPD 类型和 HPD 的状态:
force hpd : 为 yes 表示 dts 中配置了 force-hpd 属性
gpio hpd:为 yes 表示 dts 配置普通 gpio 作为 HPD pin
usbdp hpd: 为 yes 表示 Type-C 接口形式时 HPD 从 TCPM 框架通知到 DP 驱动
hpd status: 为 plug 表示 HPD 已拉高,为 unplug 表示 HDP 未拉高。
3.10.2 AUX Status
AUX: 为 normal 表示 AUX 访问正常,为 wrong 表示 AUX 访问异常
3.10.3 LINK Status
LINK 部分表示的是 link training 后的 link 信息,如下:
link lanes: 表示 link training 后选用的 lane 的数量,可能为 1,2, 4
link rate: 表示 link training 后选用的 rate, 可能为 1620MHz, 2700MHz, 5400MHz, 8100MHz
ssc: 为 enable 表示开启了 ssc, 为 disable 为 关闭了 ssc
cr done: 为 yes 表示 link training clock recovery 阶段 training 通过
eq done: 为 yes 表示 link training channel equalization 阶段 training 通过
3.10.4 DP Mode Status
DP mode: 为 SST 表示当前 DP 工作在 SST 模式下,为 MST 表示当前 DP 工作在 mst 模式下
3.10.5 DP Stream Status
只支持 SST 模式的 DP 接口,只有一个 DP stream 的信息, 支持 MST 模式的 DP 接口,存在多个 DP stream 信息。
DP Streamx: 为 active 时, 表示当前的 DP Stream 已使能
Video Info, 是当前 DP 控制器的一些输出配置。说明如下:
video enable: 为 yes 表示把 VOP 送到 DP 的图像数据送出,为 no 表示送出的是 DP 控制器自行产生的无限的pattern
video format: 表示色深和色彩格式,如 RGB_10BIT 即说明送出的为 RGB 10bit 格式的数据
scan mode: 为 preocess 表示当前分辨率为逐行扫描模式, 为 interlace 表示当前分辨率为隔行扫描模式‘
hactive, hfp, hsync, hblank, hsync pol, vatctive, vfp, vsync, vblank, vsync pol 为当前输出分辨率的扫描时序
MSA Info, 通过 MSA 告知 DPRX 当前的输出 DP 数据流的相关配置,说明如下:
misc0:misc0 未解析的原始数据
misc1:misc0 未解析的原始数据
Pixel Encoding/Colorimetry format: 表示当前传输的色域和 Range 信息,可取值如下:取值为 RGB 表示 RGBfull range, 取值为 CEA RGB 表示 RGB limit range,
YUV 有 YCBCR 422 BT601, YCBCR 422 BT709,YCBCR 444 BT601, YCBCR 444 BT709 这几种,YUV 这几种格式均为 limit range。如果传输的是 YUV420,BT2020, 或 YUV limit range, 这个时候需要用到 VSC SDP, 这里的会显示 use VSC SDP。
Color Depth: 表示当前传输的色深信息,可能是 6 bpc, 8 bpc, 12 bpc, 如果使用 VSC SDP 传输色彩信息,这里会显示 use VSC SDP。
SDP Bankx Info 表示 SDP Bankx 是否用于传输 SDP 包:
vertical ctrl: 为 yes 表示当前 SDP Bank 中的 SDP 在 vblank 区间传输,为 no 表示不在 vblank 区间传输
horizontal ctrl: 为 yes 表示当前 SDP Bank 中的 SDP 在 hblank 区间传输, 为 no 表示不在 hblank 区间传输
header: SDP 包头信息,解析需要参考 DP 协议
payload: SDP 数据内容,解析需要参考 DP 协议
如下是用 YUV420 传输 4K60Hz 分辨率时的部分 DP Steam 信息:
DP mode: SST
DP Stream0: active
      Video Info:

           video enable: yes
           video format: YCBCR420_8BIT
           scan mode: process
           hactive: 3840 hfp: 178   hsync: 88   hblank: 560   hsync
pol: 1
           vactive: 2160 vfp: 8     vsync: 10   vblank: 90    vsync
pol: 1
      MSA Info:
           misc0 : 0x20
           misc1 : 0x40

           Pixel Encoding/Colorimetry format: use VSC SDP
           Color Depth: use VSC SDP
      SDP Bank00 Info:
           vertical ctrl: no
           horizontal ctrl: no
      SDP Bank01 Info:
           vertical ctrl: yes
           horizontal ctrl: no
           header: 00 07 05 13
           payload: 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 31 81 00 00 00 00
00 00 00 00 00 00 00 00 00 00
可以看到,传输 YUV420 格式时,Pixel Encoding/Colorimetry format 和 Color Depth 均为 use VSC SDP,SDP Bank01 Info中的信息可以看出,使用了 SDP Bank01 在 vblank 区间传输 VSC SDP。
3.11 查看 DP MST 信息
通过如下命令获取 DP MST 信息:
cat /sys/kernel/debug/dri/0/dw-dp0/dp_mst_info
命令中的 dw-dp0代表 DP 物理接口编号,如 RK3576 上只有一个 DP 物理接口,这里用 dw-dp0 节点即可,RK3588 不支持 DP MST 功能,不需要用到此节点。
RK3576 3 路 DP MST 正常显示时,执行命令后输出如下:
root@linaro-alip:/# cat /sys/kernel/debug/dri/0/dw-dp0/dp_mst_info
      mstb - [000000003a17fc25]: num_ports: 4
      port 3 - [00000000099bbb63] (output - SST SINK): ddps: 1, ldps: 0, sdp: 1/1, fec:

false, conn: 00000000c74ff83b
      port 2 - [00000000505d66cf] (output - MST BRANCHING): ddps: 1, ldps: 0, sdp: 0/0,
fec: true, conn: 00000000b57a2623
           mstb - [0000000090afd0f3]: num_ports: 3
           port 1 - [00000000072aa867] (output - NONE): ddps: 0, ldps: 0, sdp: 0/0,
fec: false, conn: 000000005ba2b268
           port 8 - [0000000046d78f33] (output - SST SINK): ddps: 1, ldps: 0, sdp: 1/2,
fec: true, conn: 000000002668a7af
           port 0 - [00000000a70f650f] (input - NONE): ddps: 1, ldps: 0, sdp: 0/0, fec:
false, conn: 0000000000000000
      port 1 - [000000003fd2f64a] (output - SST SINK): ddps: 1, ldps: 0, sdp: 1/1, fec:
false, conn: 000000005ff7f122

      port 0 - [00000000c8a5769d] (input - NONE): ddps: 1, ldps: 0, sdp: 0/0, fec: false,
conn: 0000000000000000

*** Atomic state info ***
payload_mask: 7, max_payloads: 3, start_slot: 1, pbn_div: 60
| idx | port | vcpi | slots | pbn | dsc | sink name |
   1     1    1 06 - 10 266 N          U27U2D
   2     8    2 11 - 15 266 N      DELL U2723QE

   3     3    3 01 - 05 266 N         U28E590

*** DPCD Info ***
dpcd: 14 1e c4 81 01 11 01 83 2a 3f 04 00 00 00 84
faux/mst: 00 01
mst ctrl: 07
branch oui: 90cc24 devid: SYNAS revision: hw: 1.0 sw: 5.5
payload table: 03 03 03 03 03 03 01 01 01 01 01 02 02 02 02 02 00 00 00 00 00 00 00 00 00 00
00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00
00 00 00 00 00 00 00

*** Connector path info ***

connector name | connector path
DP-2        mst:185-1
DP-3        mst:185-2
DP-6        mst:185-3
DP-5        mst:185-2-8
DP-7        mst:185-2-1
3.11.1 MST Port Info
第一部分为设备连接拓扑结构。
      mstb - [000000003a17fc25]: num_ports: 4
      port 3 - [00000000099bbb63] (output - SST SINK): ddps: 1, ldps: 0, sdp: 1/1, fec:
false, conn: 00000000c74ff83b

      port 2 - [00000000505d66cf] (output - MST BRANCHING): ddps: 1, ldps: 0, sdp: 0/0,
fec: true, conn: 00000000b57a2623
           mstb - [0000000090afd0f3]: num_ports: 3
           port 1 - [00000000072aa867] (output - NONE): ddps: 0, ldps: 0, sdp: 0/0,
fec: false, conn: 000000005ba2b268
           port 8 - [0000000046d78f33] (output - SST SINK): ddps: 1, ldps: 0, sdp: 1/2,
fec: true, conn: 000000002668a7af
           port 0 - [00000000a70f650f] (input - NONE): ddps: 1, ldps: 0, sdp: 0/0, fec:
false, conn: 0000000000000000
      port 1 - [000000003fd2f64a] (output - SST SINK): ddps: 1, ldps: 0, sdp: 1/1, fec:
false, conn: 000000005ff7f122
      port 0 - [00000000c8a5769d] (input - NONE): ddps: 1, ldps: 0, sdp: 0/0, fec: false,
conn: 0000000000000000
回顾 1.1.3 小节, RK3576 要工作在 MST 模式下,需要连接 MST HUB 或 MST 显示。HUB 或显示器的每个输入输出口都有独立的编号,如下为 1 个 输出口,3个输出口的 MST HUB Port编号:
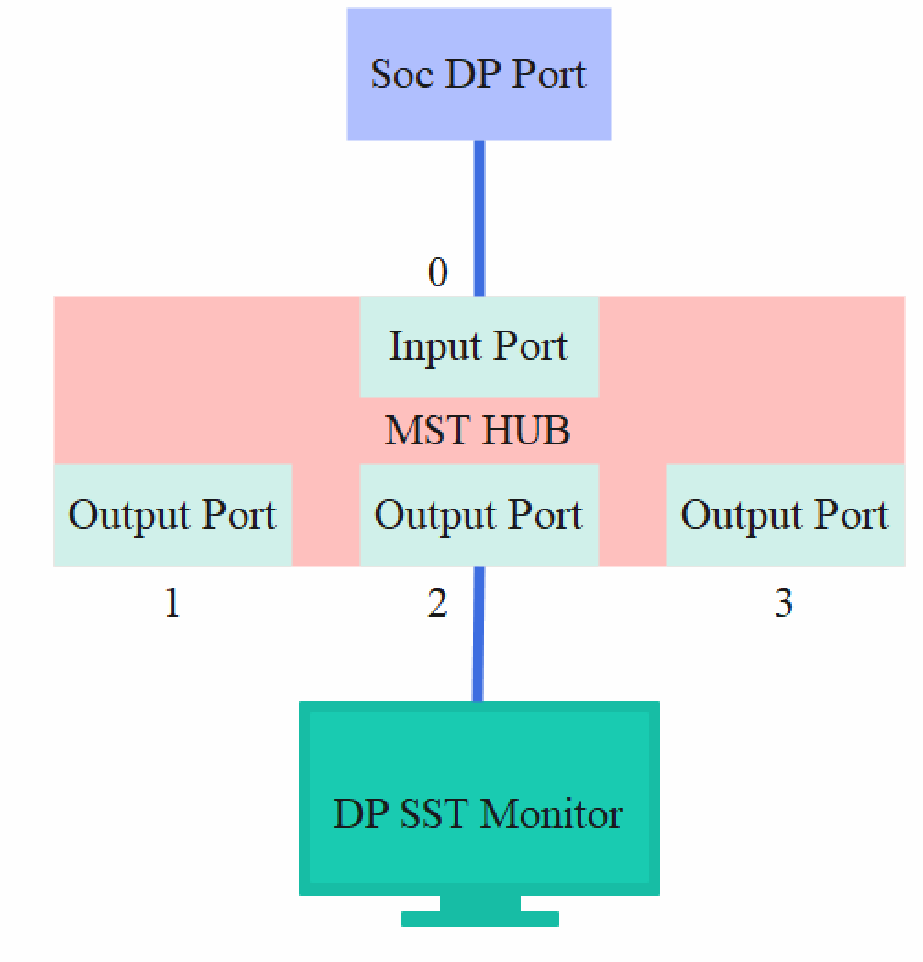
上图的输入口和输出口均为可以和外部其他设备连接的物理接口,按 DP 协议,物理口可以使用的编号为 0~7, 并且输入口的编号要比输出口小。一般 MST HUB 都是从 0 开始编号。如上的 MST HUB, 总共有 4个 Port, 其中 Port 0为 Input Port, Port1/2/3 为 Output Port, 并且 Port 2 连接一个 SST 显示,获取的拓扑结构信息如下:
      mstb - [00000000c8269fca]: num_ports: 4
      port 3 - [0000000007690f7c] (output - NONE): ddps: 0, ldps: 0, sdp: 0/0, fec: false,
conn: 00000000d0584c6f

      port 2 - [00000000812cc57a] (output - SST SINK): ddps: 1, ldps: 0, sdp: 1/1, fec:
false, conn: 000000001ef4a070
      port 1 - [00000000efb170aa] (output - NONE): ddps: 0, ldps: 0, sdp: 0/0, fec: false,
conn: 000000001455081f
      port 0 - [000000005aa73543] (input - NONE): ddps: 1, ldps: 0, sdp: 0/0, fec: false,
conn: 0000000000000000
如果接的是 MST 显示器,一般 MST 显示器有一个 DP 输入和一个 DP 输入,如下图所示:
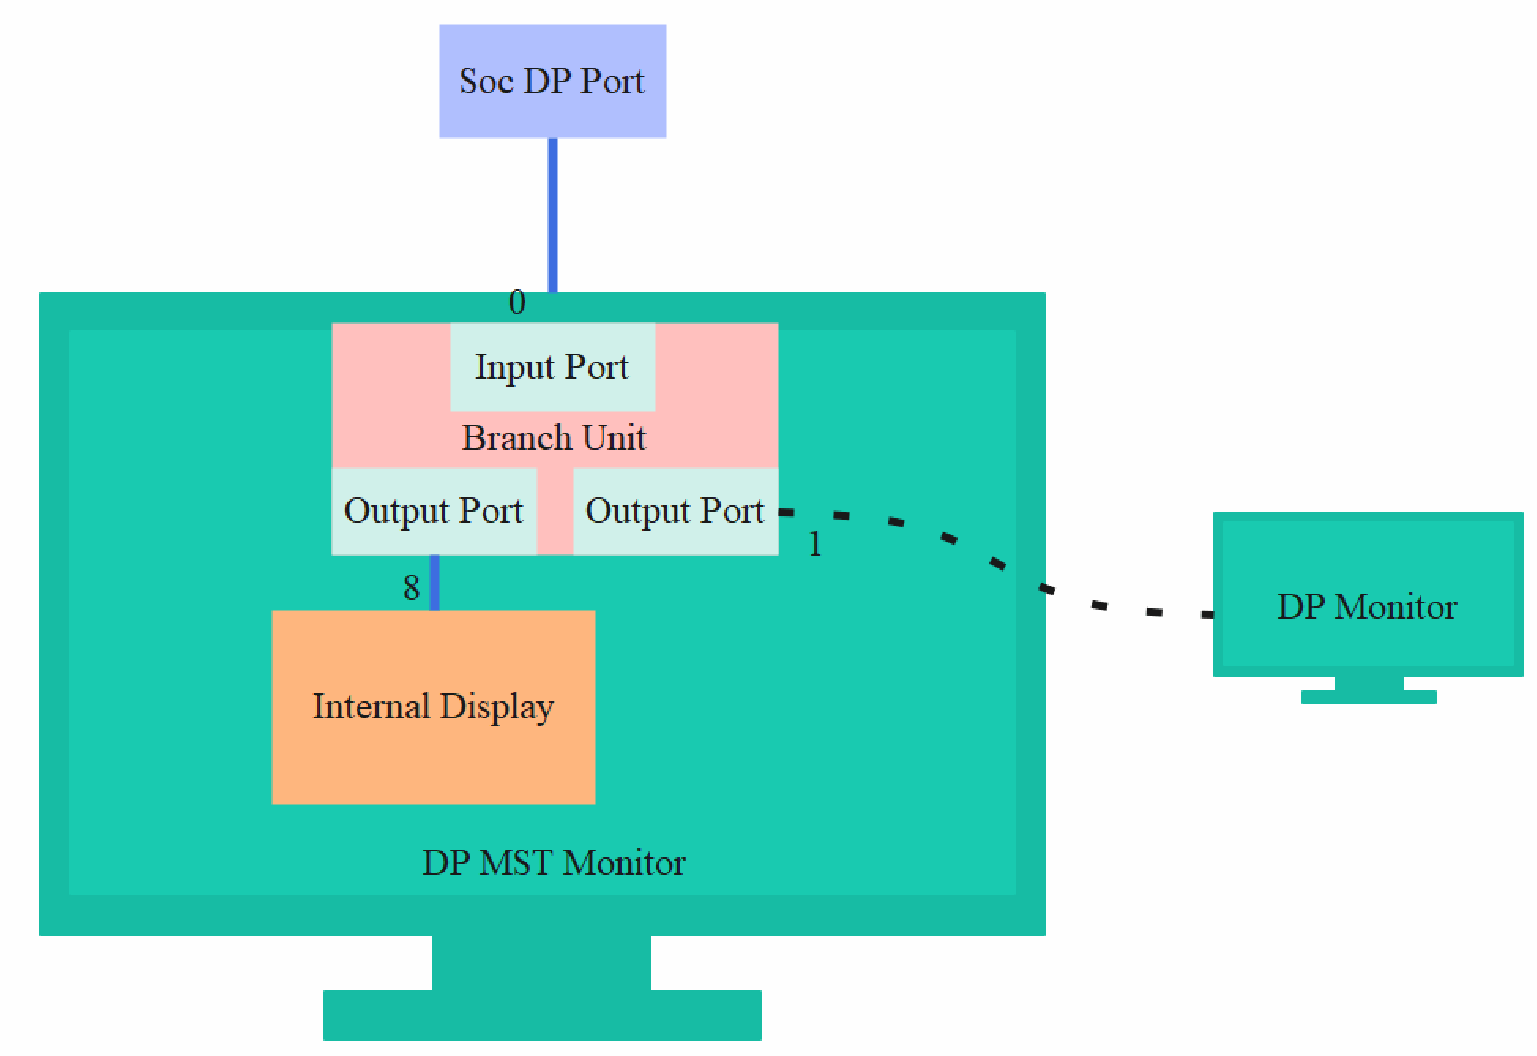
在上图中 Port0 为 Input Port, Port 1 为 Output port。Port8 为显示器内部的 Output port。 MST 显示器这种内部的 Port 是 Logical Port, Port 编号从 8 到 15。当上述的 MST显示器不串接其他显示器时,获取的拓扑结构信息如下:
      mstb - [0000000019f71241]: num_ports: 3
      port 1 - [0000000095fb1fc0] (output - NONE): ddps: 0, ldps: 0, sdp: 0/0, fec: false,
conn: 000000004d03ffa2

      port 8 - [00000000a66da753] (output - SST SINK): ddps: 1, ldps: 0, sdp: 1/2, fec:
true, conn: 000000009a417589
      port 0 - [000000009a0122a8] (input - NONE): ddps: 1, ldps: 0, sdp: 0/0, fec: false,
conn: 0000000000000000
3.11.2 Atomic state info
DP 在 MST 模式下,基础的数据包格式称为 Multi-Stream Transport Packet (MTP),64 个 link symbol 组成一个MTP, 这 64 个 link symbol, 也称为 64 个 time slots, 编号从 0 到 63, 其中 time slot 0 为 MTPH, 其他的 time slot可以用于传输各个显示通路数据。MTP 格式如下所示。
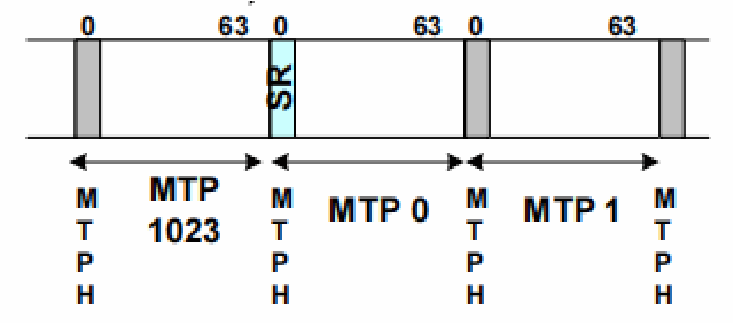
如下表的 payload info, port 为 MST 设备的 port 编号, vcpi 为显示通路的编号, slots 为对应显示通路占用的 timeslot, pbn 为对应显示通路占用的带宽, sink name 为显示器名称。
| idx | port | vcpi | slots | pbn | dsc | sink name |
   1     1    1 06 - 10 266 N          U27U2D
   2     8    2 11 - 15 266 N      DELL U2723QE

   3     3    3 01 - 05 266 N         U28E590
3.11.3 DPCD Info
这部分为获取的 DPCD 信息,主要关注 payload table, 记录了 time slots 的详细分配情况。
*** DPCD Info ***
dpcd: 14 1e c4 81 01 11 01 83 2a 3f 04 00 00 00 84
faux/mst: 00 01

mst ctrl: 07
branch oui: 90cc24 devid: SYNAS revision: hw: 1.0 sw: 5.5
payload table: 03 03 03 03 03 03 01 01 01 01 01 02 02 02 02 02 00 00 00 00 00 00 00 00 00 00
00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00 00
00 00 00 00 00 00 00
3.11.4 Connector Path Info
connecor name 为动态注册的 DP connector, connecotr path 为对应的路径。
*** Connector path info ***
connector name | connector path

DP-2        mst:185-1
DP-3        mst:185-2
DP-6        mst:185-3
DP-5        mst:185-2-8
DP-7        mst:185-2-1
4. FAQ
4.1 插入 DP 无显示或显示异常
首先查看是否有如下 log:
[  14.857002] rockchip-vop2 fdd90000.vop: [drm:vop2_crtc_atomic_enable] Update mode to
1920x1080p60, type: 10(if:200) for vp2 dclk: 148500000
[  14.857149] rockchip-vop2 fdd90000.vop: [drm:vop2_crtc_atomic_enable] dclk_out2 div: 2

dclk_core2 div: 2
[  14.857868] rockchip-vop2 fdd90000.vop: [drm:vop2_crtc_atomic_enable] set dclk_vop2 to
148500000, get 148500000
[  14.872406] dw-dp fde50000.dp: full-training link: 2 lanes at 5400 MHz
[  14.893269] dw-dp fde50000.dp: clock recovery succeeded
[  14.899797] dw-dp fde50000.dp: channel equalization succeeded
4.1.1 DP Link Training 成功
出现如上 log 时,说明已经检测到 DP 连接,并且 DP 已经成功 link training 并输出图像,出现无显示或显示异常的原因可能如下:
(1) dclk 分的不准
可以看如下的 log 如下,请求的 dclk 为 25.175MHz, 实际分到的为 20MHz, 出现这种 clk 分配问题,抓取完整的 log并提供时钟树 log 供进一步分析。
[ 268.733803] rockchip-vop2 fdd90000.vop: [drm:vop2_crtc_atomic_disable] Crtc atomic disable
vp2
[ 268.759178] rockchip-vop2 fdd90000.vop: [drm:vop2_crtc_atomic_enable] Update mode to

640x480p60, type: 10(if:200) for vp2 dclk: 25175000
[ 268.759447] rockchip-vop2 fdd90000.vop: [drm:vop2_crtc_atomic_enable] dclk_out2 div: 2
dclk_core2 div: 2
[ 268.759665] rockchip_rk3588_pll_set_rate: Invalid rate : 25175000 for pll clk pll_v0pll
[ 268.759715] rockchip-vop2 fdd90000.vop: [drm:vop2_crtc_atomic_enable] set dclk_vop2 to
25175000, get 20000000
[ 268.775591] dw-dp fde50000.dp: full-training link: 4 lanes at 2700 MHz
[ 268.790059] dw-dp fde50000.dp: clock recovery succeeded
[ 268.795376] dw-dp fde50000.dp: channel equalization succeeded
(2) 未分配图层
userspace 未分配图层,执行cat /sys/kernel/debug/dri/0/summary,如果获取的信息如下所示,即没有图层信息,需要从 userspace 部分进一步分析。
rk3588_s:/ # cat /sys/kernel/debug/dri/0/summary
Video Port0: DISABLED

Video Port1: DISABLED
Video Port2: DISABLED
Video Port3: ACTIVE
   Connector: DSI-1
      bus_format[100a]: RGB888_1X24
      overlay_mode[0] output_mode[0] color_space[0], eotf:0
   Display mode: 1080x1920p60
      clk[132000] real_clk[132000] type[48] flag[a]
      H: 1080 1095 1099 1129
      V: 1920 1935 1937 1952
4.1.2 DP connected
如果未出现本小节开头出现的 log,先获取 DP 的连接状态如下:
cat /sys/class/drm/card0-DP-1/status
如果 DP 是 connected 状态, 先分析 log 是否有异常报错,有异常报错从异常处分析,如果 log 无异常,打开 DRM的 ATOMIC log 等级复现,确认是否在 drm atomic commit 中途异常返回,可能 atomic check 的某个环节 failed。
4.1.3 DP disconnected
对于 DP 标准口输出,确认 HPD 配置是否正确以及硬件连接是否正常, 对于 Type-C 接口,参考后文的 Type-C 接口连接异常分析。
4.2 Type-C 接口连接异常
这里的 Type-C 接口连接异常指的是 CC 阶段和 PD 阶段即出现异常,首先获取 DP 的连接状态:
cat /sys/class/drm/card0-DP-1/status
连接异常时这里获取到状态都是 disconnected。
通过 tcpm 的调试节点获取 tcpm 的 log:
cat /sys/kernel/debug/usb/tcpm-2-0022
正常连接的 log 如下:
[  25.026952] AMS DISCOVER_IDENTITY start
[  25.026967] PD TX, header: 0x176f

[  25.035314] PD TX complete, status: 0
[  25.042866] PD RX, header: 0x524f [1]
[  25.042880] Rx VDM cmd 0xff00a041 type 1 cmd 1 len 5
[  25.042894] AMS DISCOVER_IDENTITY finished
[  25.042898] cc:=4
[  25.052343] Identity: 04e8:a020.0212
[  25.052364] AMS DISCOVER_SVIDS start
[  25.052372] PD TX, header: 0x196f
[  25.061314] PD TX complete, status: 0
[  25.067667] PD RX, header: 0x344f [1]
[  25.067680] Rx VDM cmd 0xff00a042 type 1 cmd 2 len 3
[  25.067695] AMS DISCOVER_SVIDS finished
[  25.067705] cc:=4

[  25.077097] SVID 1: 0xff01
[  25.077114] SVID 2: 0x4e8
[  25.077129] AMS DISCOVER_MODES start
[  25.077135] PD TX, header: 0x1b6f
[  25.086092] PD TX complete, status: 0
[  25.092224] PD RX, header: 0x264f [1]
[  25.092237] Rx VDM cmd 0xff01a043 type 1 cmd 3 len 2

[  25.092252] AMS DISCOVER_MODES finished
[  25.092256] cc:=4
[  25.101432] Alternate mode 0: SVID 0xff01, VDO 1: 0x00000c05
[  25.101517] AMS DISCOVER_MODES start
[  25.101526] PD TX, header: 0x1d6f
[  25.109717] PD TX complete, status: 0
[  25.114919] PD RX, header: 0x284f [1]
[  25.114937] Rx VDM cmd 0x4e8a043 type 1 cmd 3 len 2
[  25.114951] AMS DISCOVER_MODES finished
[  25.114956] cc:=4
[  25.124604] Alternate mode 1: SVID 0x04e8, VDO 1: 0x00000001
[  25.125676] AMS DFP_TO_UFP_ENTER_MODE start

[  25.125686] PD TX, header: 0x1f6f
[  25.134560] PD TX complete, status: 0
[  25.137903] PD RX, header: 0x1a4f [1]
[  25.137917] Rx VDM cmd 0xff01a144 type 1 cmd 4 len 1
[  25.137930] AMS DFP_TO_UFP_ENTER_MODE finished
[  25.137936] cc:=4
[  25.145828] AMS STRUCTURED_VDMS start
[  25.145836] PD TX, header: 0x216f
[  25.154942] PD TX complete, status: 0
[  25.161111] PD RX, header: 0x2c4f [1]
[  25.161125] Rx VDM cmd 0xff01a150 type 1 cmd 16 len 2 //STATUS UPDATE
[  25.161138] AMS STRUCTURED_VDMS finished
[  25.161142] cc:=4

[  25.171888] AMS STRUCTURED_VDMS start
[  25.171911] PD TX, header: 0x236f
[  25.182016] PD TX complete, status: 0
[  25.185550] PD RX, header: 0x1e4f [1]
[  25.185563] Rx VDM cmd 0xff01a151 type 1 cmd 17 len 1 //CONFIGURATION
[  25.185577] AMS STRUCTURED_VDMS finished
[  25.185581] cc:=4
[  26.392673] PD RX, header: 0x204f [1]
[  26.392687] Rx VDM cmd 0xff018106 type 0 cmd 6 len 2 //ATTENTION
从 log 看,正常的完整流程会有 DISCOVER_IDENTITY,DISCOVER_MODES、DFP_TO_UFP_ENTER_MODE、STATUS UPDATE、CONFIGURATION、ATTENTION等命令的交互,如果没有以上的交互流程,即说明 PD 的交互出现了异常。
如果上述的流程出现异常,可以提高 PD 芯片的 I2C 速率进一步测试,如果仍无法解决问题,需要提供完整的 tcpm的 log 和 PD 芯片的 log 进一步分析。
4.3 AUX_CH 异常
AUX_CH 异常时,会导致读写 DPCD 和读 EDID 出现异常,log 中可能会出现如下报错:
[ 1368.952182] dw-dp fde50000.dp: failed to probe DP link: -110
如无法确认,可以打开 DRM debug log 的如下开关
echo 0x100 > /sys/module/drm/parameters/debug
通过 dmesg 获取 DPCP 读写的 log, 正常的 DPCP 读写的 log 如下, ret 为 0:
[ 6329.554538] rockchip-drm display-subsystem: [drm:drm_dp_dpcd_probe] fde50000.dp: 0x00000
AUX -> (ret= 1) 12

[ 6329.554939] rockchip-drm display-subsystem: [drm:drm_dp_dpcd_read] fde50000.dp: 0x00000
AUX -> (ret= 15) 12 14 c2 81 01 01 01 81 02 02 06 00 00 00 81
[ 6329.555383] rockchip-drm display-subsystem: [drm:drm_dp_dpcd_probe] fde50000.dp: 0x00000
AUX -> (ret= 1) 12
AUX_CH 异常时, ret 值为异常类型值,如下:
[  31.116976] rockchip-drm display-subsystem: [drm:drm_dp_dpcd_probe] fde50000.dp: 0x00000
AUX -> (ret=-110)
AUX_CH 可能的异常原因有如下几点。
4.3.1 aux16m clk 值异常
aux16m clk rate 异常,aux16m clk rate 的 parent clk 是 GPLL,默认设置的 GPLL 为 1188MHz, aux16m clk 的默认值如下:
root@RK3588:/# cat /sys/kernel/debug/clk/clk_summary | grep "aux16m"
       clk_aux16m_1        1      2     0   15840000     0    0
50000

       clk_aux16m_0        1      2     0   15840000     0    0
50000
如果获取到 GPLL 不为 1188MHz, 并且 aux16m clk 也非默认值,请先检查是否有在 SDK 的基础上对/drivers/clk/rockchip/ 中的文件做了改动,或对 VOP 的 DCLK parent 进行了重新配置。
4.3.2 phy power on/off 流程异常
这种异常一般出现在 Type-C 接口, USB 和 Type-C 共用 phy 的场景, 如果出现 Type-C 一面可以正常工作,换另一面插入报错,有可能拔出的时候 usb phy 没有 eixt, 导致重新插入时 PHY 未重新初始化, 可以添加 log 先确认 USB 插拔时是否有执行 phy power on/off,以及 PHY 重新插入另一面是 PHY 是否有重新初始化。log 添加可以参考如下patch 。
diff --git a/drivers/phy/rockchip/phy-rockchip-usbdp.c b/drivers/phy/rockchip/phy-rockchip-usbdp.c

index c6fc4a2aa558..6b35e12f40aa 100644
--- a/drivers/phy/rockchip/phy-rockchip-usbdp.c
+++ b/drivers/phy/rockchip/phy-rockchip-usbdp.c
@@ -823,6 +823,7 @@ static int udphy_power_on(struct rockchip_udphy *udphy, u8 mode)
 {
      int ret;


+     dev_info(udphy->dev, "%s status:%x, mode:%x\n", __func__, udphy->status, mode);
      if (!(udphy->mode & mode)) {
            dev_info(udphy->dev, "mode 0x%02x is not support\n", mode);
            return 0;
@@ -859,6 +860,7 @@ static int udphy_power_off(struct rockchip_udphy *udphy, u8 mode)
 {
      int ret;

+     dev_info(udphy->dev, "%s status:%x, mode:%x\n", __func__, udphy->status, mode);
      if (!(udphy->mode & mode)) {
            dev_info(udphy->dev, "mode 0x%02x is not support\n", mode);
            return 0;

@@ -883,6 +885,7 @@ static int rockchip_dp_phy_power_on(struct phy *phy)
      struct rockchip_udphy *udphy = phy_get_drvdata(phy);
      int ret, dp_lanes;

+     dev_info(udphy->dev, "%s\n", __func__);
      mutex_lock(&udphy->mutex);

      dp_lanes = udphy_dplane_get(udphy);
@@ -914,6 +917,7 @@ static int rockchip_dp_phy_power_off(struct phy *phy)
      struct rockchip_udphy *udphy = phy_get_drvdata(phy);
      int ret;

+     dev_info(udphy->dev, "%s\n", __func__);

      mutex_lock(&udphy->mutex);
      ret = udphy_dplane_enable(udphy, 0);
      if (ret)
@@ -1028,6 +1032,7 @@ static int rockchip_u3phy_init(struct phy *phy)
      struct rockchip_udphy *udphy = phy_get_drvdata(phy);
      int ret = 0;

+     dev_info(udphy->dev, "%s\n", __func__);
      mutex_lock(&udphy->mutex);
      /* DP only or high-speed, disable U3 port */
      if (!(udphy->mode & UDPHY_MODE_USB) || udphy->hs) {
@@ -1047,6 +1052,7 @@ static int rockchip_u3phy_exit(struct phy *phy)

      struct rockchip_udphy *udphy = phy_get_drvdata(phy);
      int ret = 0;

+     dev_info(udphy->dev, "%s\n", __func__);
      mutex_lock(&udphy->mutex);
      /* DP only or high-speed */
      if (!(udphy->mode & UDPHY_MODE_USB) || udphy->hs)
@@ -1363,6 +1369,7 @@ static int rk3588_udphy_init(struct rockchip_udphy *udphy)
      const struct rockchip_udphy_cfg *cfg = udphy->cfgs;
      int ret;

+     dev_info(udphy->dev, "%s\n", __func__);
      /* enable rx lfps for usb */
if (udphy->mode & UDPHY_MODE_USB)
     grfreg_write(udphy->udphygrf, &cfg->grfcfg.rx_lfps, true);
4.3.3 DP dual mode 转接线导致异常
DP dual mode 要求 DP 口既支持 DP 信号输出,也要支持 HDMI 的 TMDS 信号传输,AUX 通道要支持 DP AUX 和DDC(I2C)。
RK3588 DP 不支持 DP dual mode, 如果接入支持 DP dual mode 的线缆,会导致 AUX_CH 异常,这种一般出现在DP 标准口转 HDMI 的转接线, 或 DP 标准口转 HDMI 的转换器。如果用 DP 标准口转 HDMI 的转接线接 HDMI 显示器出现 AUX_CH 异常,并且转接线是支持 HDMI2.0 以下的协议版本,可能使用的转接线为支持 DP dual mode 的转接线,建议更换支持 HDMI 2.0 及以上版本的转接线。
4.3.4 信号干扰导致异常
这种问题一般出现在 Type-C 直连的场景中,DP AUX 受到 USB DP/DM 上信号的干扰。可以通过硬件上把 USBDP/DM 断开,观察问题是否复现进行确认。解决这种问题,一种方式是选用质量更好的 Type-C , 各信号间有做好屏蔽。另一种是不使用 USB DP/DM 传输数据。
4.3.5 硬件异常
首先需要确认硬件连接通路是否正常,AUX 差分信号是否正常传输,是否存在焊点虚焊;其次,AUX_CH 通路的外围电路是否参照 DP 协议进行设计;如果接的是转接芯片,先确认转接芯片的外围电路是否正常。
4.4 4K 120Hz 输出配置
RK3588 默认的 VOP ACLK 是 500M,对于输出的 4K 120Hz 这种高 pixel clk 的配置, 会由于性能问题导致出现如下的显示异常:
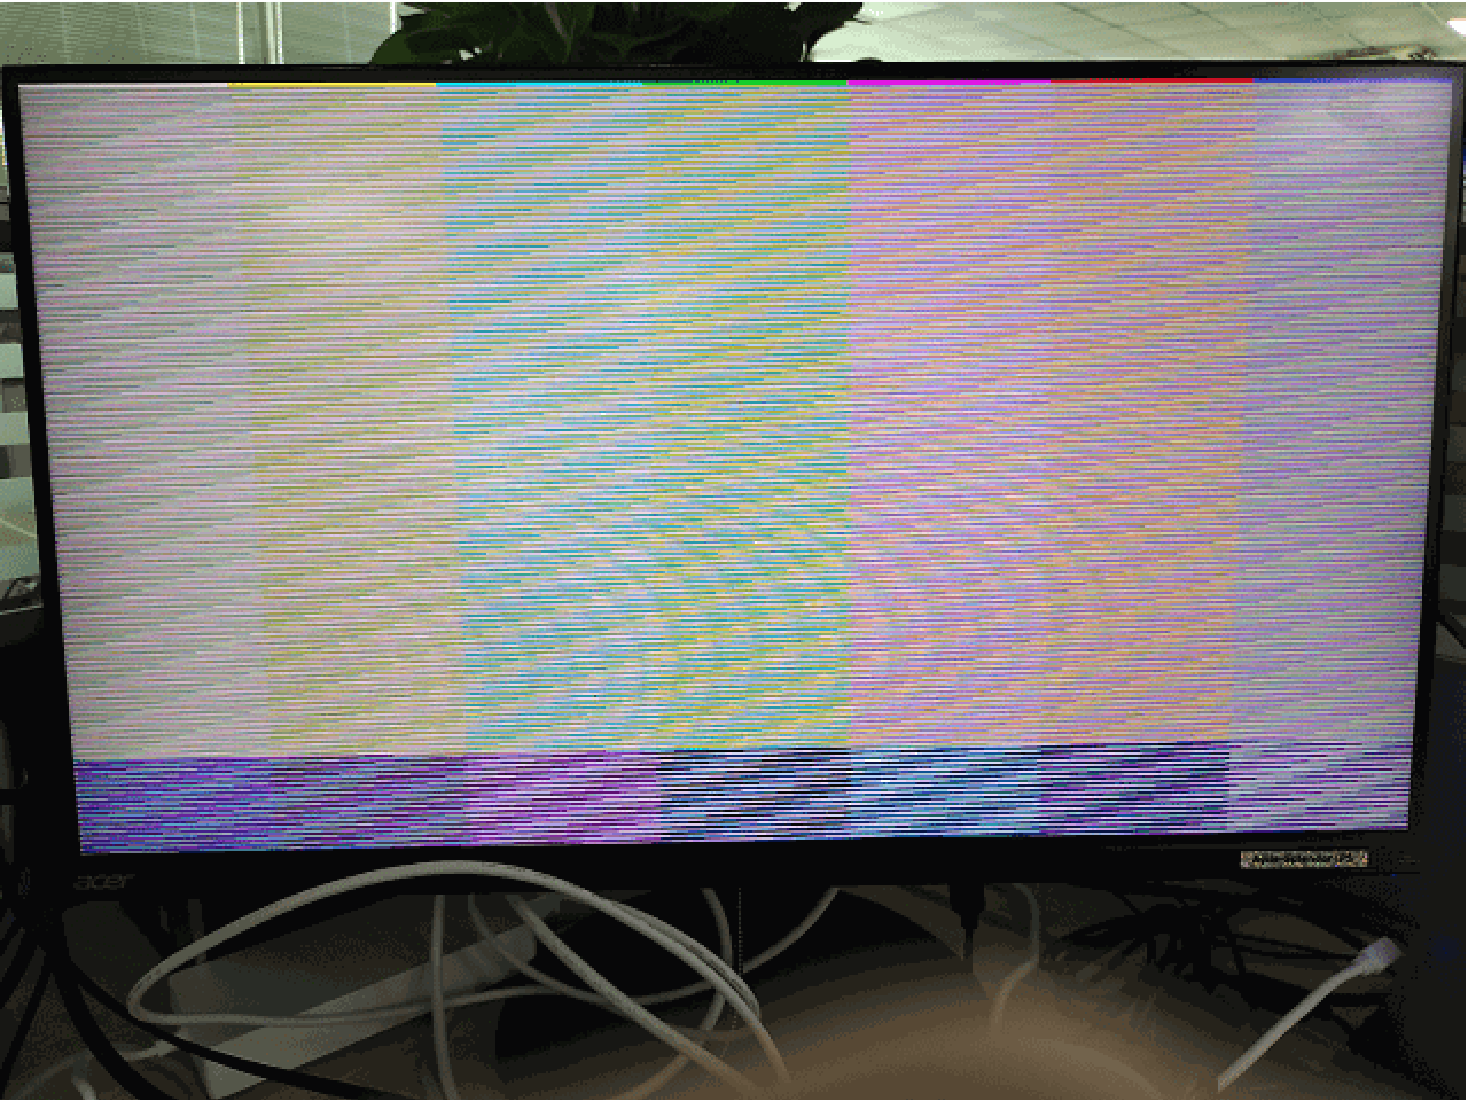
对于这种问题,需要把 VOP ACLK 提高到 800M:
&vop {
   assigned-clocks = <&cru ACLK_VOP>;

   assigned-clock-rates = <800000000>;
};
获取 VOP ACLK 如下:
cat /sys/kernel/debug/clk/clk_summary | grep "aclk_vop"
4.5 DP 带宽计算
4.5.1 SST 模式带宽计算
获取 DP 每条 lane 支持的带宽,公式如下:
bandwidth_per_lane = pixel_clk * bit_per_pixel * 1.25 / lane_count
其中,bit_per_pixel是每个 pixel 的 bit 数, 1.25是 phy lane 的编码转换效率,lane_count 是可用的 lane 的数量,最终的计算结果bandwith_per_lane即每条 lane 需要提供的最小带宽,如果当前的 lane rate 比需要的最小带宽小,对应的 pixel clk 的 display mode 就会被 DP 的驱动程序过滤掉。
对于使用转接线或拓展坞时,需要确定转接线和拓展坞支持的 lane rate 和 lane count 是否满足当前的带宽要求,如果无法满足,需要更换支持更高 lane rate 和更到 lane count 的转接线和拓展坞。
例如,对于一个 lane 数量为 2, 最大的 lane rate 为 5.4 Gbps/lane 的拓展坞,如果要输出的 4K@60Hz, pixel clock为 594MHz, RGB888 格式的图像数据时,需要的每条 lane 的带宽为:
bandwidth_per_lane = 594 * 24 * 1.25 / 2 = 8.91 Gbps/lane > 5.4 Gbps/lane
可以看到,当前的拓展坞不支持输出 4K@60Hz, pixel clock 为 594MHz, RGB888 格式的数据,需要使用 4 lane 输出的拓展坞, 增加 PHY lane 的带宽,或输出 YUV420 格式的数据,减少需要使用 PHY lane 的带宽。
4.5.2 MST 模式带宽计算
MST 模式下的带宽计算与 STT 模式下类似,计算每一路流在每条 lanes 上 所需要的带宽公式与 SST 模式一样,不过需要考虑多路流输出时是否会超出带宽限制。同时 MST 模式下,MTPH 的包头也占用了一定的带宽,需要考虑对应的带宽损耗。
比如按 RK3576 支持的最大带宽 4 lane、8.1Gbps 来计算:
一个 MTP 有 64 个 time slots, 其中有一个 time slot 为 MTPH, 所以每条 lane 支持的最大带宽为:
bandwidth_per_lane_max = 8.1 * 63 / 64 = 7.97 Gbps
对于 4096x2160@60Hz, pixel clock 为 594MHz, RGB888 格式的显示输出,每条 lane 占用的带宽为
bandwidth_per_lane = 594 * 24 * 1.25 / 4 = 4.46 Gbps
对于 2560x1440@60Hz, pixel clock 为 297MHz, RGB888 格式的显示输出,每条 lane 占用的带宽为
bandwidth_per_lane = 594 * 24 * 1.25 / 4 = 2.23 Gbps
对于 1920x1080@60Hz, pixel clock 为 148.5MHz, RGB888 格式的显示输出,每条 lane 占用的带宽为
bandwidth_per_lane = 594 * 24 * 1.25 / 4 = 1.12 Gbps
对于 RK3576,4 lane 8.1Gbps 最大的带宽下,最大三路同时输出时,三路分辨率分边设定为如上的4096x2160@60Hz, 2560x1440@60Hz, 1920x1080@60Hz,每 lane 消耗的总带宽小于每 lane 最大支持的总带宽:
bandwidth_per_lane_total = 4.46 + 2.23 + 1.12 = 7.81 Gbps < 7.97 Gbps
这也是 MST 模式下, RK3576 3路输出支持的最大能力。
4.6 DP timing 限制
对于非标准分辨率,如果存在 porch 太小的场景,可能会导致 DP 无法输出显示,目前 DP 驱动会限制 HBP 最小值为16,HSYNC 的最小值为 9, 如果低于最小值,驱动会把对应的 HBP 或 HSYNC 调整到支持的最小值。
4.7 MST 模式使用限制
4.7.1 能力限制
对于 RK3576 的 DP 接口,每一路输出的最大能力如下:
| DP 数据流通道 | 最大宽度 | 最大高度 | 最大像素时钟 |
|---|---|---|---|
| Stream-0 | 4096 | 2160 | 1188MHz |
| Stream-1 | 2560 | 1440 | 300MHz |
| Stream-2 | 1920 | 1080 | 150MHz |
对于 RK3576 的 VOP,每个 Video Port 的输出最大能力如下:
| VOP Video Port | 最大宽度 | 最大高度 | 最大像素时钟 |
|---|---|---|---|
| Video Port 0 | 4096 | 2160 | 1200MHz |
| Video Port 1 | 2560 | 1600 | 300MHz |
| Video Port 2 | 1920 | 1080 | 150MHz |
从 VOP 和 DP 的输出能力来看,如果在 RK3576 上 要用 DP MST 做三屏异显,能够输出支持的最大分辨率, 建议Video Port0-> DP Stream-0, Video Port1->DP Steam1, Video Port2->DP Stream 2。DTS 的配置如下:
&dp0 {
   status = "okay";
};


&dp0_in_vp0 {
   status = "okay";
};

&dp0_in_vp1 {
   status = "disabled";
};

&dp0_in_vp2 {
   status = "disabled";
};


&dp1 {
   status = "okay";
};

&dp1_in_vp0 {
   status = "disabled";
};
&dp1_in_vp1 {
   status = "okay";
};


&dp1_in_vp2 {
   status = "disabled";
};

&dp2 {
   status = "okay";
};

&dp2_in_vp0 {
   status = "disabled";
};


&dp2_in_vp1 {
   status = "disabled";
};

&dp2_in_vp2 {
   status = "okay";
};
如果在 RK3576 上 要用 DP MST 做三屏同显,只能输出最大 1920x1080@60Hz, 建议 Video Port2-> DP Stream-0,Video Port2->DP Steam1, Video Port2->DP Stream 2。DTS 的配置如下:
&dp0 {
   status = "okay";

};

&dp0_in_vp0 {
   status = "disabled";
};

&dp0_in_vp1 {
   status = "disabled";
};

&dp0_in_vp2 {
   status = "okay";
};


&dp1 {
   status = "okay";
};

&dp1_in_vp0 {
   status = "disabled";
};

&dp1_in_vp1 {
   status = "disabled";
};


&dp1_in_vp2 {
   status = "okay";
};

&dp2 {
   status = "okay";
};

&dp2_in_vp0 {
   status = "disabled";
};


&dp2_in_vp1 {
   status = "disabled";
};

&dp2_in_vp2 {
   status = "okay";
};
4.7.2 分辨率过滤
DP MST 在 Linux DRM 框架下,是动态注册 Connector 的, 并且 DP 的 Stream-0/1/2 注册成了 3 个 Encoder,但接入一个 Connector 时,不能确定这一个 Connector 最终输出时可能会使用到哪个 Encoder。如上一小节的三屏异显的配置,只有 3 个 DP Stream 都不支持的分辨率才会被过滤,如下图:
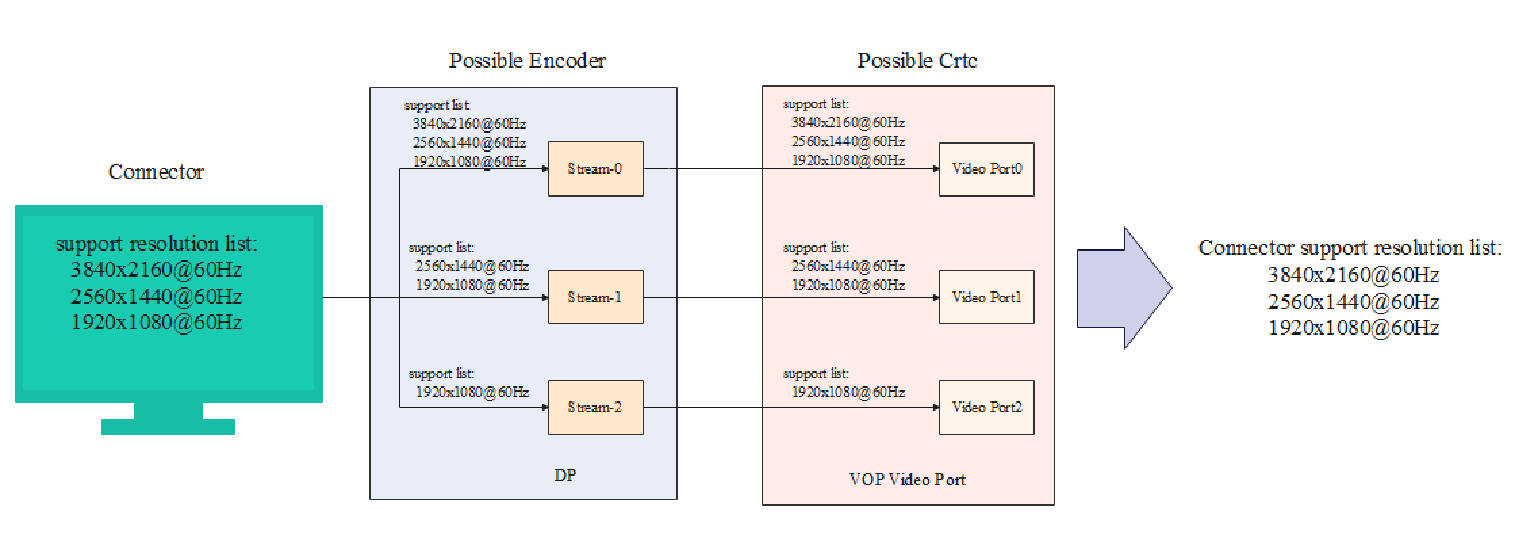
但由于每个 DP Stream 和每个 Vop Video Port 支持输出能力差异,可能导致有些分辨率在一些现实通路上无法输出,比如如果要在 Video Port2-> DP Stream-2 显示通路上输出 3840x2160@60Hz, 即无法正常输出显示。
对于上述这种情况,需要用戶空间的应用程序对特定显示通路输出的分辨率进行限制。或者接入的显示设备最大的分辨率不超过 DP Stream-2 的最大支持的分辨率。