
Справочник платформы RK-KF-YF-020 (CN) / RK-KF-YF-075 (EN) V3.7.0 для перечисленных SoC и BSP Linux 4.4/4.19+; проверяйте каждую функцию. Поддержка конкретных ArmSoM/SDK не подтверждена, аппаратная проверка не проводилась. Проверьте SoC, ядро, патчи, контроллер, IOMUX, напряжения и проводку. Команды/результаты — примеры производителя, не измерения ArmSoM. Четыре языка основаны на китайском тексте с дополнениями английского. Отличающиеся примеры кода отдельно сохранены в конце. ZH использует китайские, EN/RU/DE английские рисунки.
1. Возможности Rockchip SPI
SPI (serial peripheral interface), возможности драйвера Linux 4.4: Motorola SPI по умолчанию; 8/16 бит; программируемая частота; четыре режима; один-два CS на контроллер. В slave только SPI_CS0N используется как вход CS, без переключения на GPIO во время передачи и без замены CS1N. Linux 4.19 дополнительно поддерживает в платформе slave и master.
1.1 Скорость интерфейса SPI
| SOC | Master Mode Interface maximum speed |
Slave Mode Interface maximum speed |
|---|---|---|
| RK3506 | 50MHz | 50MHz |
| RV1126B | 50MHz/25MHz/20MHz | 50MHz/25MHz/20MHz |
| RV1106B/RV1103B | 50MHz | 33MHz |
| RK3576 | 50MHz | 33MHz |
| RK3562 | 50MHz | 33MHz |
| RK3528 | 50MHz | 33MHz |
| RV1106/RV1103 | 50MHz | 33MHz |
| RK3588 | 50MHz | 33MHz |
| RV1126/RV1109 | 50MHz | 16MHz |
| RK3568 | 50MHz | 33MHz |
| RK1808 | 50MHz | 16MHz |
| RK3308 | 50MHz | 16MHz |
| Others | 50MHz | 16MHz |
Максимум теоретический, зависит от разводки PCB и проверяется измерением. PLL может не дать точный предел делением; берите максимальную достижимую частоту. RV1126B: spi1m1 до 50MHz, spi0m0 до 25MHz, прочие до 20MHz.
2. ПО ядра
2.1 Пути исходников
drivers/spi/spi.c                spi驱动框架
drivers/spi/spi-rockchip.c       rk spi各接⼝实现
drivers/spi/spi-rockchip-slave.c rk spi slave各接⼝实现
drivers/spi/spidev.c             创建spi设备节点,⽤⼾态使⽤。
drivers/spi/spi-rockchip-test.c  spi测试驱动,需要⾃⼰⼿动添加到Makefile编译
Documentation/spi/spidev_test.c  ⽤⼾态spi测试⼯具
2.2 Настройка SPI: RK как Master
Настройка ядра
Device Drivers  --->
    [*] SPI support  --->
        <*>   Rockchip SPI controller driver
Узел DTS
&spi1 {                                             //引⽤spi 控制器节点
    status = "okay";
    //assigned-clocks = <CLK_SPI1>;                 //默认不⽤配置,CLK_SPIn 请从 soc 对应的 dtsi ⾥确认
    //assigned-clock-rates = <200000000>;           //默认不⽤配置,SPI 设备⼯作时钟值
    //dma-names;                                    //默认不⽤配置,关闭 DMA ⽀持,仅⽀持 IRQ 传输
    //rockchip,poll-only;                           //默认不⽤配置,开启后强制使⽤ CPU 传输,仅⽀持 master mode 下配置
    //rx-sample-delay-ns = <10>;                    //默认不⽤配置,读采样延时,详细参考 “常⻅问 题”“延时采样时钟配置⽅案” 章节
    //rockchip,autosuspend-delay-ms = <500>;        //默认不⽤配置,Runtime PM autosuspend 延 时,详细参考 “SPI 传输速率及 CPU 负载优化”
    //rockchip,rt;                                  //默认不⽤配置,将spi数据传输进程放到 SCHED_FIFO类中,其优先级为50
    spi_test@10 {
        compatible ="rockchip,spi_test_bus1_cs0";   //与驱动对应的名字
        reg = <0>;                                  //⽚选0或者1
        spi-cpha;                                   //设置 CPHA = 1,不配置则为 0
        spi-cpol;                                   //设置 CPOL = 1,不配置则为 0
        spi-lsb-first;                              //IO 先传输 lsb
        spi-max-frequency = <24000000>;             //spi clk输出的时钟频率,不超过50M
        status = "okay";                            //使能设备节点
    };
};
spi-max-frequency — выходной такт после деления рабочего spiclk assigned-clock-rates. Внутренний делитель чётный и минимум 2: spiclk assigned-clock-rates >= 2*spi-max-frequency. Для IO 50MHz задайте assigned-clock-rates = <100000000>, spi-max-frequency = <50000000>. PLL выбирает ближайшую частоту не выше 100MHz, деление на 2 даёт около 50MHz. Не задавайте spiclk ниже 24M.
2.3 Настройка SPI: RK как Slave
Рекомендуется spi-rockchip-slave.c. Проверьте наличие патча в вашей версии SDK:
commit 10cbf3c2c93fca6e5ec6c99b5bdb319ca0494d45
Author: Jon Lin <jon.lin@rock-chips.com>
Date:   Tue Nov 21 10:58:57 2023 +0800

    spi: rockchip-slave: Add code

    1.Implement one msg mechanism
    2.Support SRAM extension by dts rockchip,sram property

    Change-Id: I0fccc5d4347294488b5382ad3ba5ae72b35610f2
    Signed-Off-By: Jon Lin <jon.lin@rock-chips.com>
Если патча нет: Redmine → FAE → документы → конфигурация разработки → SPI. Настройка ядра:
Device Drivers  --->
    [*] SPI support  --->
        [*]   SPI slave protocol handlers
        [*]   Rockchip SPI Slave controller driver
Узел DTS:
&spi1 {
    compatible = "rockchip,spi-slave";       //优先使⽤ SPI slave 专⽤驱动
    status = "okay";
    //ready-gpios = <&gpio1 RK_PD2 GPIO_ACTIVE_LOW>;//建议配置,SPI slave 完成传输配置的信号,详细 参考“内核 SPI Slave 软件”章节
    //rockchip,cs-inactive-disable;                 //默认不⽤配置,当 SPI master 时序 tod_cs (Clk Rise To CS Rise Time) 超过多个 io 时钟周期,应开启配置来屏蔽检测 cs 释放动作
    slave {                                         //按照框架要求,SPI slave ⼦节点的命名需以 "slave" 开始
        compatible ="rockchip,spi_test_bus1_cs0";
        reg = <0>;                                  //⽚选仅⽀持 0
        spi-cpha;                                   //设置 CPHA = 1,不配置则为 0
        spi-cpol;                                   //设置 CPOL = 1,不配置则为 0
        spi-lsb-first;                              //IO 先传输 lsb
        status = "okay";                            //使能设备节点
    };
};
RK SPI включает DMA по умолчанию, отключать в slave не рекомендуется. При длине сверх буфера контроллера используется DMA, чтобы избежать несвоевременной обработки прерываний.
2.4 Особенности SPI Slave
2.4.1 Рекомендуется performance
При master выше порога включите performance, чтобы смена частоты DRAM не переполняла буфер: bits_per_word = 8btis при IO > 5MHz; 16btis при > 10MHz. Пример:
diff --git a/drivers/spi/spi-rockchip-test.c b/drivers/spi/spi-rockchip-test.c
index 544d6038919a..c1037153ff86 100644
--- a/drivers/spi/spi-rockchip-test.c
+++ b/drivers/spi/spi-rockchip-test.c
@@ -36,6 +36,8 @@
 #include <linux/platform_data/spi-rockchip.h>
 #include <linux/uaccess.h>
 #include <linux/syscalls.h>
+#include <soc/rockchip/rockchip-system-status.h>
+#include <dt-bindings/soc/rockchip-system-status.h>

 #define MAX_SPI_DEV_NUM 10
 #define SPI_MAX_SPEED_HZ       12000000 @@ -242,8 +244,10 @@ static ssize_t spi_test_write(struct file *file,
                }

                start_time = ktime_get();
+               rockchip_set_system_status(SYS_STATUS_PERFORMANCE);
                for (i = 0; i < times; i++)
                        spi_read_slt(id, rxbuf, size);
+               rockchip_clear_system_status(SYS_STATUS_PERFORMANCE);
                end_time = ktime_get();
                cost_time = ktime_sub(end_time, start_time);
                us = ktime_to_us(cost_time);
Все передачи slave рекомендуется выполнять в performance. set/clear имеет накладные расходы; устанавливайте на уровне приложения, не вызывайте часто. При переполнении slave не завершает DMA и блокируется без выхода; проверяйте SPI->SPI_RISR.
2.4.2 Рекомендуется 16bits
Используйте ёмкость FIFO максимально: 16bits и минимум burst 2 ускоряют DMA slave, не позволяя FIFO накопиться из-за медленного переноса.
2.4.3 Другие замечания
При slave сначала запускайте slave read, затем master write; иначе master завершит раньше готовности slave. Аналогично slave write до master read: slave работает лишь после clk master, который сразу передаёт/принимает. На базе главы 3: сначала echo write 0 1 16 > /dev/spi_misc_test на slave, затем echo read 0 1 16 > /dev/spi_misc_test на master.
2.5 Драйвер устройства SPI
Регистрация драйвера:
#include <linux/init.h>
#include <linux/module.h>
#include <linux/platform_device.h>
#include <linux/of.h>
#include <linux/spi/spi.h>

static int spi_test_probe(struct spi_device *spi)
{
    int ret;
    if(!spi)
        return -ENOMEM;
    spi->bits_per_word= 8;
    ret= spi_setup(spi);
    if(ret < 0) {
        dev_err(&spi->dev,"ERR: fail to setup spi\n");
        return-1;
    }

    return ret;
}

static int spi_test_remove(struct spi_device *spi)
{
    printk("%s\n",__func__);
    return 0;
}

static const struct of_device_id spi_test_dt_match[]= {
    {.compatible = "rockchip,spi_test_bus1_cs0", },
    {.compatible = "rockchip,spi_test_bus1_cs1", },
    {},
};
MODULE_DEVICE_TABLE(of, spi_test_dt_match);

static struct spi_driver spi_test_driver = {
    .driver = {
        .name  = "spi_test",
        .owner = THIS_MODULE,
        .of_match_table = of_match_ptr(spi_test_dt_match),
    },
    .probe = spi_test_probe,
    .remove = spi_test_remove,
};

static int __init spi_test_init(void)
{
    int ret = 0;
    ret = spi_register_driver(&spi_test_driver);
    return ret;
}
module_init(spi_test_init);

static void __exit spi_test_exit(void)
{
    return spi_unregister_driver(&spi_test_driver);
}
module_exit(spi_test_exit);
Чтение/запись SPI: include/linux/spi/spi.h, несколько примеров ниже.
static inline int
spi_write(struct spi_device *spi,const void *buf, size_t len)
static inline int
spi_read(struct spi_device *spi,void *buf, size_t len)
static inline int
spi_write_and_read(structspi_device *spi, const void *tx_buf, void *rx_buf, size_t len)
2.6 SPI из пользовательского пространства
User mode позволяет обращаться к SPI из userspace, переносить периферийные драйверы без изменения ядра. Настройка ядра:
Device Drivers  --->
    [*] SPI support  --->
        [*]   User mode SPI device driver support
Настройка DTS:
&spi0 {
    status = "okay";
    max-freq = <50000000>;
    spi_test@0 {
        compatible = "rockchip,spidev";
        reg = <0>;
        spi-max-frequency = <5000000>;
    };
};
После регистрации появляется устройство наподобие /dev/spidev1.1. Примеры: Linux 4.4 Documentation/spi/spidev_test.c; Linux 4.19+ tools/spi/spidev_test.c. После сборки ядра перейдите туда и соберите стандартное SPI-приложение командой:
make CROSS_COMPILE=~/path-to-toolchain/gcc-xxxxx-toolchain/bin/xxxx-linux-gnu- # 选择 kernel 所⽤ CROSS_COMPILE
Поддерживается SPI slave по соответствующему разделу, но подузел DTS должен оставаться “rockchip,spidev”.
2.7 Поддержка cs-gpios
cs-gpios в spi-bus эмулирует CS через GPIO для расширения выбора. См. Documentation/devicetree/bindings/spi/spi-bus.txt.
2.7.1 Linux 4.4
Нужны дополнительные патчи; запросите у инженера RK.
2.7.2 Linux 4.19 и новее
Пример SPI1: GPIO0_C4 как spi1_cs2n. Задайте cs-gpio и сошлитесь из SPI:
diff --git a/arch/arm/boot/dts/rv1126-evb-v10.dtsi b/arch/arm/boot/dts/rv1126-evb-v10.dtsi
index 144e9edf1831..c17ac362289e 100644
--- a/arch/arm/boot/dts/rv1126-evb-v10.dtsi
+++ b/arch/arm/boot/dts/rv1126-evb-v10.dtsi

&pinctrl {
        ...
+
+       spi1 {
+               spi1_cs0n: spi1-cs1n {
+                       rockchip,pins =
+                               <0 RK_PC2 RK_FUNC_GPIO &pcfg_pull_up_drv_level_0>;
+               };
+               spi1_cs1n: spi1-cs1n {
+                       rockchip,pins =
+                               <0 RK_PC3 RK_FUNC_GPIO &pcfg_pull_up_drv_level_0>;
+               };
+               spi1_cs2n: spi1-cs2n {
+                       rockchip,pins =
+                               <0 RK_PC4 RK_FUNC_GPIO &pcfg_pull_up_drv_level_0>;
+               };
+       };
};

diff --git a/arch/arm/boot/dts/rv1126.dtsi b/arch/arm/boot/dts/rv1126.dtsi
index 351bc668ea42..986a85f13832 100644
--- a/arch/arm/boot/dts/rv1126.dtsi
+++ b/arch/arm/boot/dts/rv1126.dtsi

spi1: spi@ff5b0000 {
        compatible = "rockchip,rv1126-spi", "rockchip,rk3066-spi";
        reg = <0xff5b0000 0x1000>;
        interrupts = <GIC_SPI 11 IRQ_TYPE_LEVEL_HIGH>;
        #address-cells = <1>;
        #size-cells = <0>;
        clocks = <&cru CLK_SPI1>, <&cru PCLK_SPI1>;
        clock-names = "spiclk", "apb_pclk";
        dmas = <&dmac 3>, <&dmac 2>;
        dma-names = "tx", "rx";
        pinctrl-names = "default", "high_speed";
-       pinctrl-0 = <&spi1m0_clk &spi1m0_cs0n &spi1m0_cs1n &spi1m0_miso &spi1m0_mosi>;
-       pinctrl-1 = <&spi1m0_clk_hs &spi1m0_cs0n &spi1m0_cs1n &spi1m0_miso_hs &spi1m0_mosi_hs>;
+       pinctrl-0 = <&spi1m0_clk &spi1_cs0n &spi1_cs1n &spi1_cs2n &spi1m0_miso &spi1m0_mosi>;
+       pinctrl-1 = <&spi1m0_clk_hs &spi1_cs0n &spi1_cs1n &spi1_cs2n &spi1m0_miso_hs &spi1m0_mosi_hs>
        status = "disabled";
};
Повторно назначьте CS в SPI:
+&spi1 {
+       status = "okay";
+       max-freq = <48000000>;
+       cs-gpios = <&gpio0 RK_PC2 GPIO_ACTIVE_LOW>, <&gpio0 RK_PC3 GPIO_ACTIVE_LOW>, <&gpio0 RK_PC4 GPIO_ACTIVE_LOW>;
        spi_test@0 {
                compatible = "rockchip,spi_test_bus1_cs0";
...
+       spi_test@2 {
+               compatible = "rockchip,spi_test_bus1_cs2";
+               id = <2>;
+               reg = <0x2>;
+               spi-cpha;
+               spi-cpol;
+               spi-lsb-first;
+               spi-max-frequency = <16000000>;
+       };
};
Для расширения cs-gpio все CS должны перейти в GPIO function и поддерживаться через cs-gpios.
3. Тестовое ПО ядра
3.1 Пути исходников
drivers/spi/spi-rockchip-test.c
3.2 Настройка тестового SPI
Патч ядра:
需要⼿动添加编译:
drivers/spi/Makefile
+obj-y                                  += spi-rockchip-test.o
DTS:
&spi0 {
    status = "okay";
    spi_test@0 {
        compatible = "rockchip,spi_test_bus0_cs0";
        id = <0>;                                       //这个属性spi-rockchip-test.c⽤来区分不 同的spi从设备的
        reg = <0>;                                      //chip select  0:cs0  1:cs1
        spi-max-frequency = <24000000>;                 //spi output clock
    };
    spi_test@1 {
        compatible = "rockchip,spi_test_bus0_cs1";
        id = <1>;
        reg = <1>;
        spi-max-frequency = <24000000>;
    };
};
Журнал драйвера:
[    0.457137]
rockchip_spi_test_probe:name=spi_test_bus0_cs0,bus_num=0,cs=0,mode=11,speed=16000000
[    0.457308]
rockchip_spi_test_probe:name=spi_test_bus0_cs1,bus_num=0,cs=1,mode=11,speed=16000000
3.3 Тестовые команды
echo write 0 10 255 > /dev/spi_misc_test
echo write 0 10 255 init.rc > /dev/spi_misc_test
echo read 0 10 255 > /dev/spi_misc_test
echo loop 0 10 255 > /dev/spi_misc_test
echo setspeed 0 1000000 > /dev/spi_misc_test
Формат: echo тип id число_циклов длина > /dev/spi_misc_test; echo setspeed id частота_Hz > /dev/spi_misc_test. При необходимости измените тесты.
4. ПО SPI Slave ядра
4.1 Введение
SPI master/slave обычно используют определённый протокол, например SPI NOR с JEDEC SDFP (написание источника). Для RK slave без общего стандарта RK предоставляет пример протокола/драйвера. Ограничение Linux: очередь передач и высокий приоритет после пробуждения не гарантируют реальное время из-за планировщика. RK slave заново конфигурируется перед каждой передачей; нужен боковой ready, чтобы master знал о готовности. Master рекомендуется GPIO IRQ по спаду. Протокол требует ready-gpios: 1) slave вызывает spi_sync; 2) выводит GPIO_SLV_READY; 3) master подтверждает готовность и начинает; 4) достаточное число clk от master завершает передачу.
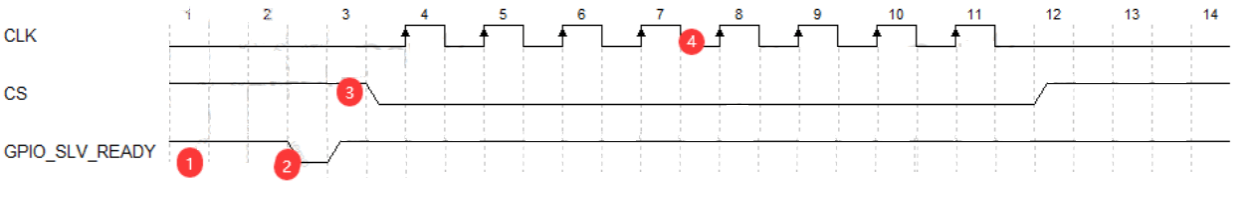
Рисунок английского оригинала (p.19)
Два пакета: ctrl = 2B cmd, 2B addr (смещение application buffer slave), 4B data (обычно длина следующего пакета); data packet. Два типа передачи: ctrl — один ctrl packet; data — две SPI-передачи, ctrl затем data. spidev_rkslv имеет буфер SPI_OBJ_APP_RAM_SIZE Bytes; 2B addr ctrl указывает смещение в нём. Ключевой патч:
commit d2fef34977c1a7aab3837d29ac8dc3b5378a2754 (HEAD -> develop-4.19)
Author: Jon Lin <jon.lin@rock-chips.com>
Date:   Wed Dec 20 12:02:14 2023 +0800

    spi: spidev_rkslv: Support dynamic adjustment of system performance

    If the DRAM frequency conversion jitters during the transmission process,
    it will cause the DMA to be unable to transport SPI FIFO data in a timely
    manner, resulting in FIFO overflow/underflow.

    Clear performance status for short cmd packet and Set the performance
    status for data packet.

    Change-Id: I65532ba309677a8d98c8277875a3bd358ca44e44
    Signed-off-by: Jon Lin <jon.lin@rock-chips.com>
Проверьте SDK на патч; при отсутствии Redmine → FAE → документы → конфигурация разработки → SPI. Исходники:
drivers/spi/spidev-rkslv.c
drivers/spi/spidev-rkmst.c
Описание исходников: drivers/spi/spidev-rkslv.c:
static int spidev_rkslv_ctrl_receiver_thread(void *p)                   //建⽴线程,线程内重复发 起传输
{
    while (1)
        spidev_rkslv_xfer(spidev);
}

static int spidev_rkslv_xfer(struct spidev_rkslv_data *spidev)          //传输⼊⼝
{
    spidev_slv_read(spidev, spidev->ctrlbuf, SPI_OBJ_CTRL_MSG_SIZE);    //1 ctrl packet,获取 并解析传输类型
    switch (ctrl->cmd) {                                                //1 data packet,根据 传输类型,定义 data packet 并完成收发
    case SPI_OBJ_CTRL_CMD_INIT:
        /* to-do */
    case SPI_OBJ_CTRL_CMD_READ:
        /* to-do */
    case SPI_OBJ_CTRL_CMD_WRITE:
        /* to-do */
    case SPI_OBJ_CTRL_CMD_DUPLEX:
        /* to-do */
    }
}
static const struct file_operations spidev_rkslv_misc_fops = {}          //注册 misc device 测试接⼝
drivers/spi/spidev-rkmst.c:
static int spidev_rkmst_xfer(struct spidev_rkmst_data *spidev, void *tx, void *rx, u16 addr,
u32 len)  //传输⼊⼝
{
    spidev_rkmst_ctrl(spidev, cmd, addr, len);                           //1 ctrl packet,定 义传输类型
    switch (cmd) {                                                       //1 data packet,根 据传输类型,定义 data packet 并完成收发
    case SPI_OBJ_CTRL_CMD_READ:
        /* to-do */
    case SPI_OBJ_CTRL_CMD_WRITE:
        /* to-do */
    case SPI_OBJ_CTRL_CMD_DUPLEX:
        /* to-do */
    }
}

static const struct file_operations spidev_rkmst_misc_fops = {}          //注册 misc device 测试接⼝
Реализация приложения
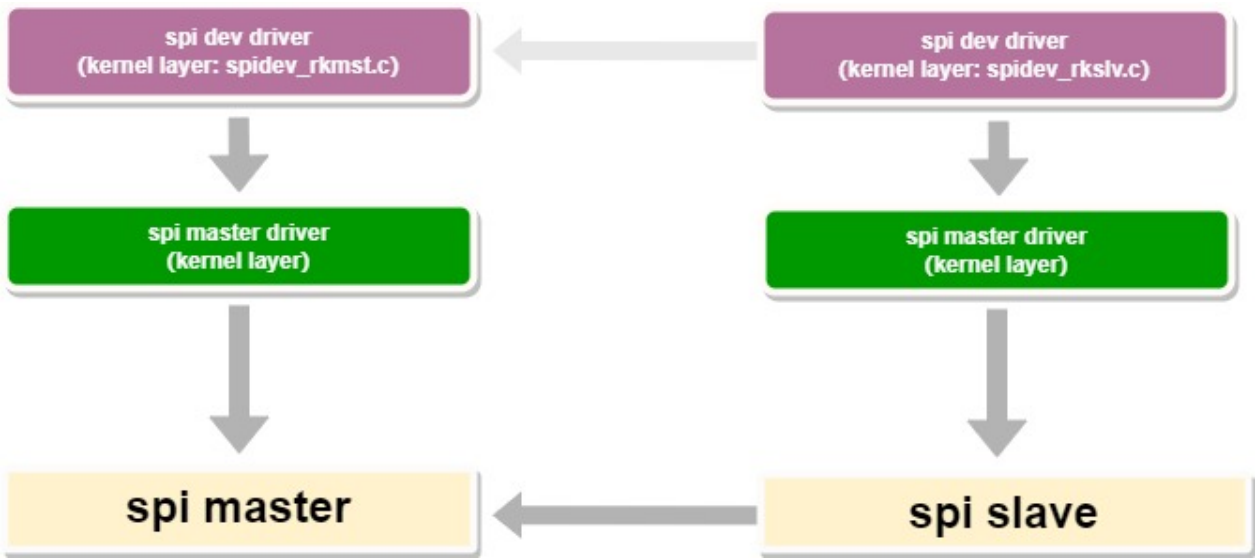
Рисунок английского оригинала (p.21)
ПО slave — пример протокола и драйверов; заказчик должен определить собственные требования к application buffer slave для приложения.
4.2 Настройка тестового SPI Slave
defconfig:
CONFIG_SPI_SLAVE_ROCKCHIP_OBJ=y
Пример DTS slave:
&spi1 {
    compatible = "rockchip,spi-slave";
    status = "okay";
    rockchip,cs-inactive-disable;                             //RK 内部互联使⽤ RK Linux SPI master 驱动,tod_cs 较⻓
    ready-gpios = <&gpio1 RK_PD3 GPIO_ACTIVE_LOW>;            //请设置为实际所⽤ GPIO
    slave {
        compatible = "rockchip,spi-obj-slave";
        reg = <0x0>;
        spi-cpha;
        spi-cpol;
        spi-lsb-first;
        spi-max-frequency = <50000000>;
    };
};
Пример DTS master:
&spi0 {
    status = "okay";
    spi_test@00 {
        compatible = "rockchip,spi-obj-master";
        reg = <0x0>;
        spi-cpha;
        spi-cpol;
        spi-lsb-first;
        spi-max-frequency = <16000000>;
        ready-gpios = <&gpio1 RK_PD2 GPIO_ACTIVE_LOW>;         //请设置为实际所⽤ GPIO
    };
};
4.3 Команды теста
Master: тест одного пакета
echo cmd addr length > /dev/spidev_rkmst_misc
cmd: read/write/duplex.
addr: смещение буфера удалённого slave, Bytes, только десятичное. length: длина data packet, Bytes, только десятичное. Пример:
echo write 128 128 > /dev/spidev_rkmst_misc
echo read 128 128 > /dev/spidev_rkmst_misc
echo duplex 128 128 > /dev/spidev_rkmst_misc
Автотест master
echo autotest length loops compare > /dev/spidev_rkmst_misc
autotest — фиксированная команда: сначала полный дуплекс, затем чтение/запись с выводом скорости. По умолчанию смещение slave 0. length: Bytes, десятичное; loops: число циклов нагрузки; compare: 1 проверка, 0 без проверки (например непрерывный сигнал). Пример:
echo autotest 1024 64 1 > /dev/spidev_rkmst_misc
Тест slave
echo appmem 0 256 > ./dev/spidev_rkslv_misc      #打印 application buffer 数据
echo verbose 1 > ./dev/spidev_rkslv_misc         #开启传输传输过程 debug log,echo verbose 0 关 闭打印
5. Частые вопросы
5.1 Нет сигнала SPI
Убедитесь в запуске драйвера и IOMUX четырёх выводов. При TX должны быть форма сигнала TX, CLOCK CLK и CS low. При высокой частоте увеличьте drive strength. Если в UART нет следующих ключевых слов, DMA включён:
[    0.457137] Failed to request TX DMA channel
[    0.457237] Failed to request RX DMA channel
5.2 Разработка приложения SPI
Выберите интерфейс перед разработкой: собственный драйвер по разделу SPI Device Driver, например drivers/spi/spi-rockchip-test.c; приложение spidev по разделу User mode SPI device.
5.3 Задержка выборки
На высокой скорости SPI задержка выхода периферии может мешать чтению master. Включите RSD: значения 0/1/2/3, единица один spi_clk cycle. rx-sample-delay округляется к ближайшему допустимому RSD. При spi_clk 200MHz период 5ns: допустимы 0/5/10/15ns; запрос 12ns даёт 10ns.
5.4 Способы передачи
Master поддерживает IRQ/DMA/CPU, slave IRQ/DMA. По умолчанию IRQ при длине < FIFO, DMA при >= FIFO; FIFO обычно 64 у SoC с ядром 4.19+. Master можно оставить комбинированным, отключить DMA для IRQ или задать rockchip,poll-only для CPU. Slave не допускает смены режима. При длине < FIFO одна передача вызывает одно прерывание.
При >= FIFO и IRQ водяной знак равен половине FIFO, обычно 32 элемента; около items / 32 прерываний. DMA не вызывает прерывания SPI-контроллера, используется callback завершения DMA.
5.5 Скорость SPI и нагрузка CPU
Низкая скорость и высокая CPU-нагрузка при IO часто вызваны мелкими частыми передачами: планирование SPI-потоков, прерываний (проверьте режим) и CPU idle. Рекомендации:
- Включите auto runtime с задержкой 500ms, уточните измерением; добавьте rockchip,autosuspend-delay-ms в DTS.
- Снижение CPU: IRQ может быть выгоднее DMA; патч ниже.
- При DMA измените TX DMA watermark, сокращая ожидание CPU завершения FIFO в callback. Патчи ниже. Переключение на IRQ:
diff --git a/arch/arm/boot/dts/rv1126-evb-v10.dtsi b/arch/arm/boot/dts/rv1126-evb-v10.dtsi
index 86dd23482d97..2cea93d2423f 100644
--- a/arch/arm/boot/dts/rv1126-evb-v10.dtsi
+++ b/arch/arm/boot/dts/rv1126-evb-v10.dtsi
@@ -1367,6 +1367,7 @@
        status = "okay";
        max-freq = <48000000>;
        cs-gpios = <0>, <0>, <&gpio0 RK_PC4 GPIO_ACTIVE_LOW>;
+       dma-names;
        spi_test@00 {
Изменение SPI watermark:
diff --git a/drivers/spi/spi-rockchip.c b/drivers/spi/spi-rockchip.c
index 27fd6f671b12..bd0fa8c5f8c3 100644
--- a/drivers/spi/spi-rockchip.c
+++ b/drivers/spi/spi-rockchip.c
@@ -616,7 +616,8 @@ static void rockchip_spi_config(struct rockchip_spi *rs,
        else
                writel_relaxed(rs->fifo_len / 2 - 1, rs->regs + ROCKCHIP_SPI_RXFTLR);

-       writel_relaxed(rs->fifo_len / 2 - 1, rs->regs + ROCKCHIP_SPI_DMATDLR);
+       // writel_relaxed(rs->fifo_len / 2 - 1, rs->regs + ROCKCHIP_SPI_DMATDLR);
+       writel_relaxed(11, rs->regs + ROCKCHIP_SPI_DMATDLR);
        writel_relaxed(rockchip_spi_calc_burst_size(xfer->len / rs->n_bytes) - 1,
                       rs->regs + ROCKCHIP_SPI_DMARDLR);
        writel_relaxed(dmacr, rs->regs + ROCKCHIP_SPI_DMACR);
Различия источников: английские примеры и примечание
Ниже английские примеры отличаются комментариями, переносами или содержанием. Они сохранены для сверки, не как взаимозаменяемые настройки. Английское заключение уточняет: патчи для Rockchip SPI и RV1126-EVB-V10 DTS, другие платформы требуют адаптации. За основу приняты китайские уточнения чётного делителя, округления PLL вниз и блокировки без выхода при переполнении; противоположное “block and exit” не принято.
EN p.8 / source unit 38
drivers/spi/spi.c               /* SPI Driver framework */
drivers/spi/spi-rockchip.c      /* RK SPI Slave implement of interface */
drivers/spi/spi-rockchip-slave.c      /* RK SPI Slave implement of interface */
drivers/spi/spidev.c            /* Create SPI device node for using */
EN p.9 / source unit 39
drivers/spi/spi-rockchip-test.c /* SPI test driver, it needs to add to Makefile compiler manually. */
Documentation/spi/spidev_test.c /* SPI test tool in user state */
EN p.9 / source unit 44
&spi1 {                                  //Quote SPI controller node
    status = "okay";
    //assigned-clocks = <CLK_SPI1>;      //Not configured by default, depend on soc dtsi
    //assigned-clock-rates = <200000000>;//Not configured by default, spi controller work clock
    //dma-names;                         //Not configured by default, turn off DMA support, only supports IRQ transmission
    //rockchip,poll-only;                //Not configured by default,  turn to use CPU transmission, only master mode supported
    //rx-sample-delay-ns = <10>;         //Not configured by default, Read sampling delay. Please refer to "FAQ" and "Delay sampling clock configuration" for details
    //rockchip, autosuspend-delay-ms = <500>; //Not configured by default, Runtime PM autosuspend delay, refer to "SPI Transfer Rate and CPU Usage Optimization Directions" for details.
    //rockchip,rt;                       //Not configured by default,Place SPI data transfer process into SCHED_FIFO, its priority is 50
    spi_test@10 {
        compatible ="rockchip,spi_test_bus1_cs0";   //The name corresponding to the driver
        reg = <0>;                       //Chip select 0 or 1
        spi-cpha;                        //If configure it, cpha is 1
        spi-cpol;                        //If configure it,cpol is 1, the clk pin remains high level.
        spi-lsb-first;                   //IO firstly transfer lsb
        status = "okay";                 //Enable device node
        spi-max-frequency = <24000000>;  //This is clock frequency of SPI clk output,witch does not exceed 50M.
    };
};
EN p.10 / source unit 53
&spi1 {
    compatible = "rockchip,spi-slave";       //priority use SPI slave dedicated driver
    status = "okay";
    //ready-gpios = <&gpio1 RK_PD2 GPIO_ACTIVE_LOW>;//recommend configuring, SPI slave complete transmission flag, refer to "kernel SPI Slave Software" chapter
    //rockchip,cs-inactive-disable;                 //default do not configure, when SPI master timing tod_cs (Clock Rise To CS Rise Time) is over multiple io clock cycles, should open config to detect cs release action
    slave {                                         //according to framework requirement, SPI slave sub node's name should start with "slave"
        compatible ="rockchip,spi_test_bus1_cs0";
        reg = <0>;                                  //only support single chip select
EN p.11 / source unit 54
        spi-cpha;                                   //set CPHA = 1, do not configure otherwise
        spi-cpol;                                   //set CPOL = 1, do not configure otherwise
        spi-lsb-first;                              //IO Input lsb first
        status = "okay";                            //enable device node
    };
};
EN p.14 / source unit 78
make CROSS_COMPILE=~/path-to-toolchain/gcc-xxxxx-toolchain/bin/xxxx-linux-gnu- # Choose kernel toolchain
EN p.17 / source unit 98
&spi0 {
    status = "okay";
    spi_test@0 {
        compatible = "rockchip,spi_test_bus0_cs0";
        id = <0>;       //This attribute is used to distinguish different SPI slave devices in "spi-rockchip-test.c".
        reg = <0>;      //chip select  0:cs0  1:cs1
        spi-max-frequency = <24000000>;                 //spi output clock
    };
    spi_test@1 {
        compatible = "rockchip,spi_test_bus0_cs1";
        id = <1>;
        reg = <1>;
        spi-max-frequency = <24000000>;
    };
};
EN p.20 / source unit 115
static int spidev_rkslv_ctrl_receiver_thread(void *p)                   //Establish a thread and repeatedly initiate transfers within the thread
{
    while (1)
        spidev_rkslv_xfer(spidev);
}

static int spidev_rkslv_xfer(struct spidev_rkslv_data *spidev)          //Transmission entrance
{
    spidev_slv_read(spidev, spidev->ctrlbuf, SPI_OBJ_CTRL_MSG_SIZE);    //1 ctrl packet to obtain and parse the transmission type
    switch (ctrl->cmd) {                                                //1 data packet, define data packets based on the transmission type and complete sending and receiving
    case SPI_OBJ_CTRL_CMD_INIT:
            /* to-do */
    case SPI_OBJ_CTRL_CMD_READ:
            /* to-do */
    case SPI_OBJ_CTRL_CMD_WRITE:
            /* to-do */
    case SPI_OBJ_CTRL_CMD_DUPLEX:
            /* to-do */
    }
}

static const struct file_operations spidev_rkslv_misc_fops = {}          //Register misc device test interface
EN p.20 / source unit 117
static int spidev_rkmst_xfer(struct spidev_rkmst_data *spidev, void *tx, void *rx, u16 addr,
u32 len)  //Transmission entrance
{
    spidev_rkmst_ctrl(spidev, cmd, addr, len);                           //1 ctrl packet, defining the transmission type
    switch (cmd) {                                                       //1 data packet, define data packets based on the transmission type and complete sending and receiving
    case SPI_OBJ_CTRL_CMD_READ:
            /* to-do */
    case SPI_OBJ_CTRL_CMD_WRITE:
            /* to-do */
    case SPI_OBJ_CTRL_CMD_DUPLEX:
            /* to-do */
    }
}

static const struct file_operations spidev_rkmst_misc_fops = {}          //Register misc device test interface
EN p.21 / source unit 125
&spi1 {
    status = "okay";
    spi-slave;
    rockchip,cs-inactive-disable;                             //RK internal interconnection using RK Linux SPI master driver, and the tod_cs takes a long time
    ready-gpios = <&gpio1 RK_PD3 GPIO_ACTIVE_LOW>;            //Please set to the actual GPIO used
    slave {
        compatible = "rockchip,spi-obj-slave";
        reg = <0x0>;
        spi-cpha;
        spi-cpol;
        spi-lsb-first;
        spi-max-frequency = <50000000>;
    };
};
EN p.22 / source unit 127
&spi0 {
    status = "okay";
    spi_test@00 {
        compatible = "rockchip,spi-obj-master";
        reg = <0x0>;
        spi-cpha;
        spi-cpol;
        spi-lsb-first;
        spi-max-frequency = <16000000>;
        ready-gpios = <&gpio1 RK_PD2 GPIO_ACTIVE_LOW>;
    };
};
EN p.23 / source unit 138
echo appmem 0 256 > ./dev/spidev_rkslv_misc      #Print application buffer data
echo verbose 1 > ./dev/spidev_rkslv_misc         #Enable the transmission process debug log,
echo verbose 0, and close printing