
Справочник платформы Rockchip для RK RT-Thread SDK, RK2108/RK2118 (SPI2APB преимущественно RK2118). Поддержка конкретных плат ArmSoM не подтверждена, аппаратная проверка не проводилась. До адаптации проверьте SoC, SDK/BSP, версию RT-Thread, контроллер, IOMUX, проводку и напряжения. Команды и результаты — примеры оригинала, не измерения ArmSoM; аппаратные операции и доступ к flash не выполнялись. Есть только китайский оригинал; все четыре языка используют его рисунки.
RK-KF-YF-498 · V1.2.0
1. Введение
1.1 Важные сведения
SPI2APB добавляет собственный протокол RK поверх стандартного SPI, в отличие от более универсального RK SPI без дополнительного протокола. Учитывайте различие при проверке схем.
1.2 Возможности контроллера
Поддерживаются SPI mode 0/2 (рекомендуется 0), 8-битная передача, прерывания и чтение/запись внутренних регистров. Настраиваются LSB/MSB и Little Endian/Big Endian. Только симплекс и slave. Master должен передавать данные по SPI2APB. Общий формат: <CMD-32bits> [ADDR-32bits] [DUMMY-32bits] [READ_BEGING-32bits] [DATA]. Варианты приведены ниже.
| Операция | Protocol | CMD-32bits Little Endian |
|---|---|---|
| Чтение данных | read data | <0x00000077> <ADDR> <DUMMY> <READ_BEGING> <DATA> |
| Запись данных | write data | <0x00000011> <ADDR> <DATA> |
| Запись REG0 | write msg reg0 | <0x00010011> <DATA-32bits> |
| Запись REG1, прерывание | write msg reg1 | <0x00020011> <DATA-32bits> |
| Статус предыдущей передачи | query state | <0x000000ff> <DATA-32bits> |
| Чтение REG2 | query msg reg2 | <0x000001ff> <DATA-32bits> |
[ADDR-32bits] — поддерживаемый адрес памяти, обычно SRAM/DRAM. [DUMMY-32bits] произвольный, можно 0. [READ_BEGING-32bits] равен 0x000000AA. Значения query state см. в “State Register Information” главы SPI2APB TRM.
1.3 Характеристики интерфейса
| SoC | Max rate |
|---|---|
| RK2118 | 50MHz |
Максимальная скорость теоретическая; результат зависит от разводки и PCB и определяется измерением.
2. Программное обеспечение
2.1 Пути исходников
Код платформы:
components/drivers/include/drivers/spi.h
components/drivers/spi/spi_core.c
components/drivers/spi/spi_dev.c
Слой адаптации драйвера:
bsp/rockchip/common/drivers/drv_spi2apb.c
bsp/rockchip/common/hal/lib/hal/src/hal_spi2apb.c
Команды тестирования; приложения могут использовать этот драйвер как образец:
bsp/rockchip-common/tests/spi2apb_test.c
2.2 Настройка
Включите опцию с SPI2APB в названии.
RT-Thread bsp drivers  --->
    RT-Thread rockchip "project" drivers  --->
        [*] Enable SPI
        [*]   Enable SPI0 (SPI2APB)
        [ ]   Enable SPI1
        [ ]   Enable SPI2
Настройте iomux платы.
2.3 Настройки использования
По умолчанию LSB, Little Endian. Пример изменения drv_spi2apb.c:
diff --git a/bsp/rockchip/common/drivers/drv_spi2apb.c b/bsp/rockchip/common/drivers/drv_spi2apb.c
index 15045270fe..ef055d8d03 100644
--- a/bsp/rockchip/common/drivers/drv_spi2apb.c
+++ b/bsp/rockchip/common/drivers/drv_spi2apb.c
@@ -45,7 +45,7 @@ struct rockchip_spi2apb

 static struct rockchip_spi2apb rk_spi2apb =
 {
-    .device.config.mode = (SPI2APB_LITTLE_ENDIAN | SPI2APB_LSB),
+    .device.config.mode = (SPI2APB_LITTLE_ENDIAN | SPI2APB_MSB),
     .device.config.clock_polarity = SPI2APB_TXCP_INVERT,
     .base = SPI2APB,
     .irq = SPISLV0_IRQn,
Рекомендуется менять только LSB/MSB, остальные значения оставить по умолчанию.
3. Тестирование
3.1 Настройка
RT-Thread bsp test case  --->
    [*] RT-Thread Common Test case  --->
        [*] Enable BSP Common TEST
        [*]  Enable BSP Common SPI2APB TEST
3.2 Тестовые команды
spi2apb_test config spi2apb 1 2         # <mode> <polarity>
spi2apb_test cb spi2apb                 # 注册 SPI2APB->REG1 中断回调
spi2apb_test read spi2apb 0             # 读取 SPI2APB->REG0 信息,建议调试方式,先主 设备端参考 'write msg reg0' 协议写,后从设备端执行该命令读
spi2apb_test read spi2apb 1             # 读取 SPI2APB->REG1 信息,建议调试方式,先主 端参考 'write msg reg1' 协议写,后从端执行该命令读
spi2apb_test query spi2apb              # 读取 SPI2APB->SR 信息
spi2apb_test write spi2apb 0x12345678   # 写入 SPI2APB->REG2 信息,建议调试方式,先从 端执行该命令,后主端参考 'query msg reg2' 协议读
Master = SPI master; slave = RK SPI2APB slave. mode: bit0 0-LSB/1-MSB; bit1 0-LittleEndian/1-BigEndian. polarity настраивается только для отладки; при работе оставьте TX invert/RX normal, то есть polarity =
- bit0: 0-RX normal, 1-RX invert; bit1: 0-TX normal, 1-TX invert.
4. Построение приложения
Обе стороны реализуют поток данных и управление согласно SPI2APB. Код приложения и драйверы master можно развивать на основе примера RK. Место исходников по оригиналу: материалы разработки SPI — проект FAE — Rockchip Redmine (rock-chips.com).
4.1 Основная архитектура
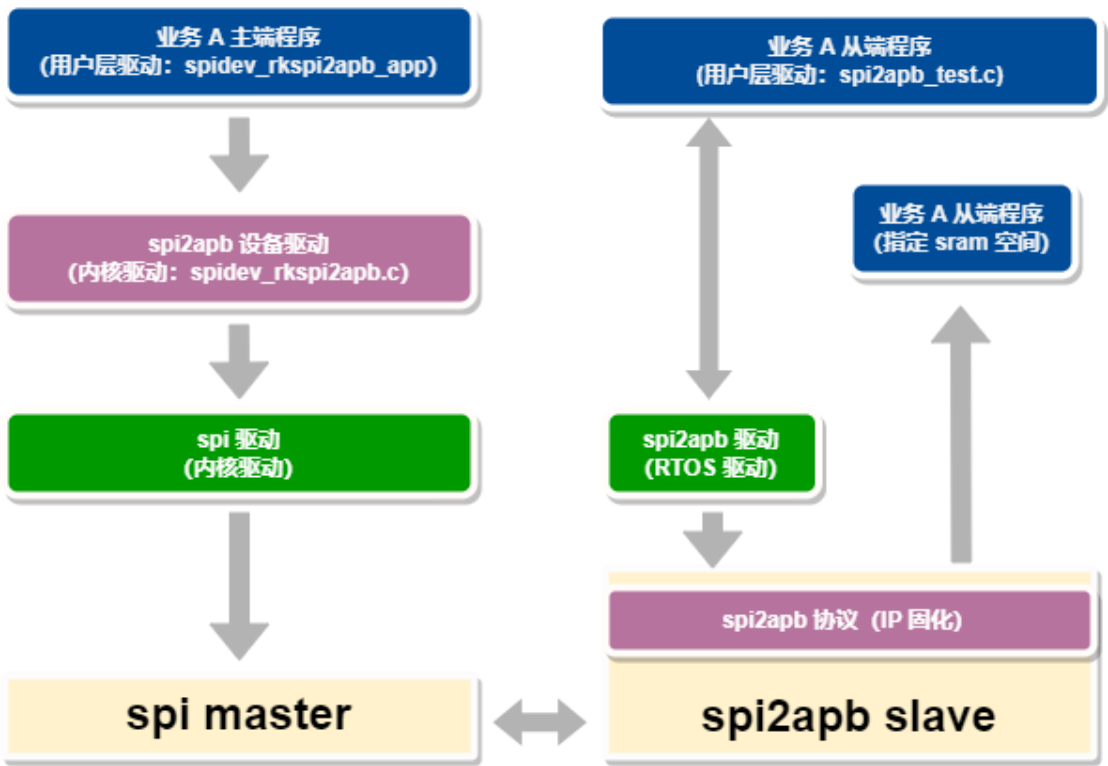
Рисунок китайского оригинала (p.7)
Текст API/последовательности рисунка (имена и нумерация оригинала; не исполняемый код)
spidev_rkspi2apb_app -> spidev_rkspi2apb.c -> SPI driver -> spi master
spi2apb_test.c <-> SPI2APB RTOS driver -> SPI2APB IP -> spi2apb slave
SPI2APB IP -> SRAM
Пример: RV1106 SPI master подключён к RK2118 SPI2APB. Компоненты исходников:
| Уровень | Master (Linux 5.10) | Slave (HAL + RTOS) |
|---|---|---|
| Приложение | spidev_rkspi2apb_app: ioctl/read/write | test_spi2apb.c: REG |
| Драйвер ядра | spidev_rkspi2apb.c: SPI2APB ioctl/read/write | |
| Драйвер контроллера | spi-rockchip.c | drv_spi2apb.c hal_spi2apb.c |
| Контроллер | spi master | spi2apb slave |
Интерфейс ioctl spidev_rkspi2apb.c:
#define SPIDEV_RKSPI2APB_GET_DEV_STATE      _IOR(SPIDEV_RKSPI2APB_BASE, 0, __u32)
/* 参考 'query msg reg2' 协议 */
#define SPIDEV_RKSPI2APB_SET_DST_ADDR       _IOW(SPIDEV_RKSPI2APB_BASE, 1, __u32)
/* 设置传输的目标内存地址,指向从设备端内存地址 */
#define SPIDEV_RKSPI2APB_SEND_MSG       _IOW(SPIDEV_RKSPI2APB_BASE, 2, __u32) /* 参考 'write msg reg0' 协议 */
#define SPIDEV_RKSPI2APB_INT_REQ        _IOW(SPIDEV_RKSPI2APB_BASE, 3, __u32) /* 参考 'write msg reg1' 协议 */
Чтение/запись spidev_rkspi2apbc.c (написание источника):
write(spidev_fd, buffer_w, size); /* 参考 'write data' 协议,addr 由 ioctl SPIDEV_RKSPI2APB_SET_DST_ADDR 设定 */
read(spidev_fd, buffer_r, size); /* 参考 'read data' 协议,addr 由 ioctl SPIDEV_RKSPI2APB_SET_DST_ADDR 设定 */
Согласование адреса: рекомендуется заранее резервировать известный SRAM-адрес slave и задавать его master через ioctl SPIDEV_RKSPI2APB_SET_DST_ADDR. RT-Thread обычно резервирует память через spi2apb_buffer_start в linker script. Альтернатива: выделить SRAM на slave и разработать обмен, сообщающий адрес master, как на диаграмме.
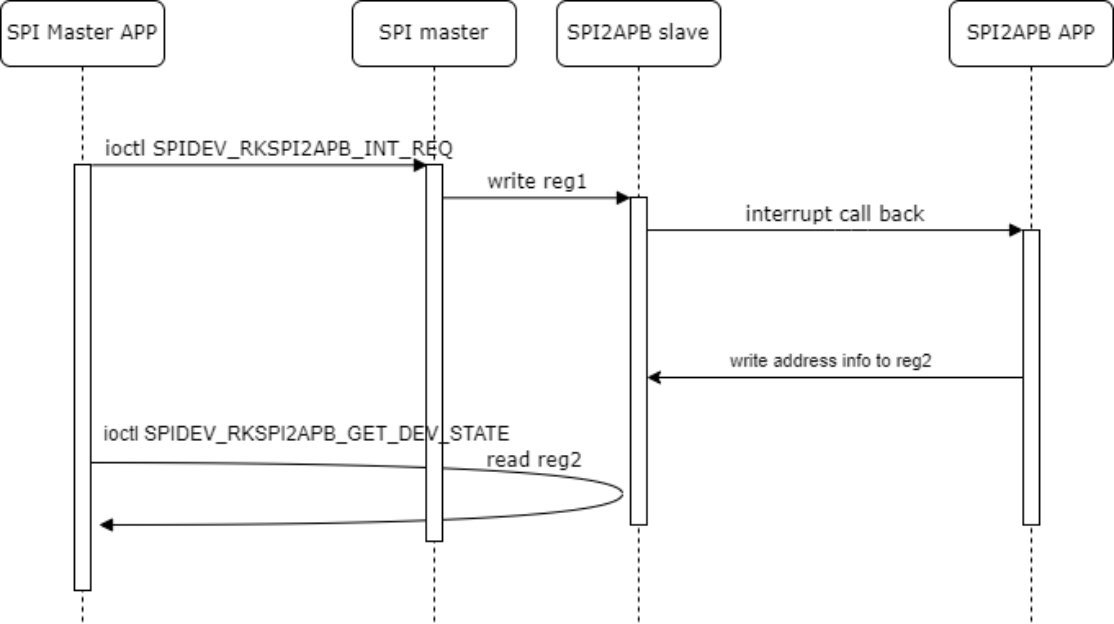
Рисунок китайского оригинала (p.9)
Текст API/последовательности рисунка (имена и нумерация оригинала; не исполняемый код)
SPI Master APP -> ioctl SPIDEV_RKSPI2APB_INT_REQ -> SPI master
SPI master -> write reg1 -> SPI2APB slave -> interrupt call back -> SPI2APB APP
SPI2APB APP -> write address info to reg2 -> SPI2APB slave
SPI Master APP -> ioctl SPIDEV_RKSPI2APB_GET_DEV_STATE -> read reg2
4.2 Сервис Flash Object
Flash Object передаёт запросы через spi/spi2apb, позволяя SPI master читать/писать SPI NOR на SPI2APB slave.
4.2.1 Основной принцип
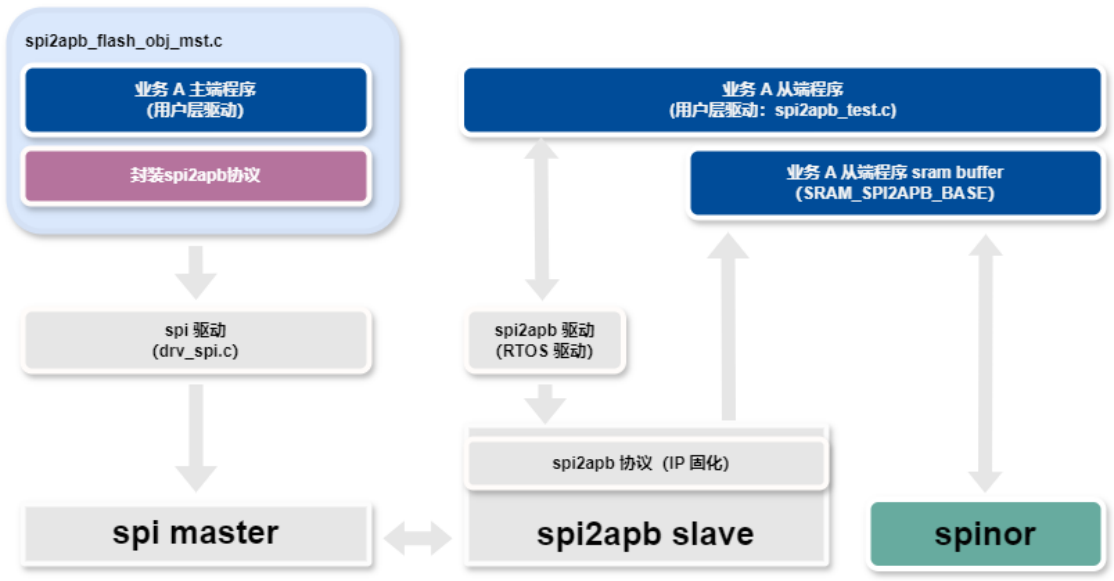
Рисунок китайского оригинала (p.9)
Текст API/последовательности рисунка (имена и нумерация оригинала; не исполняемый код)
spi2apb_flash_obj_mst.c -> drv_spi.c -> spi master
spi2apb_test.c -> SRAM_SPI2APB_BASE
spi2apb slave <-> SRAM_SPI2APB_BASE <-> spinor
Последовательность чтения NOR flash:
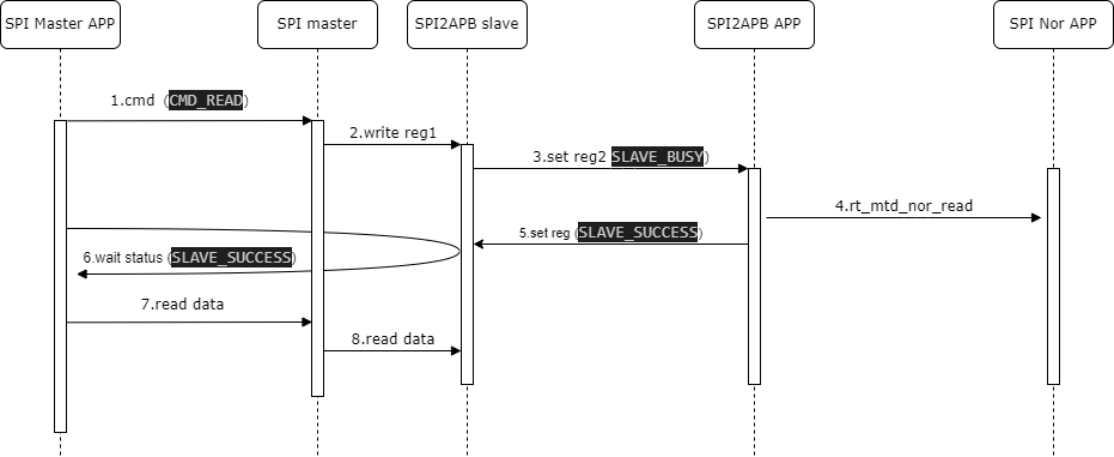
Рисунок китайского оригинала (p.10)
Текст API/последовательности рисунка (имена и нумерация оригинала; не исполняемый код)
1. cmd (CMD_READ)
2. write reg1
3. set reg2 (SLAVE_BUSY)
4. rt_mtd_nor_read
5. set reg (SLAVE_SUCCESS)
6. wait status (SLAVE_SUCCESS)
7. read data
8. read data
Последовательность записи NOR flash:
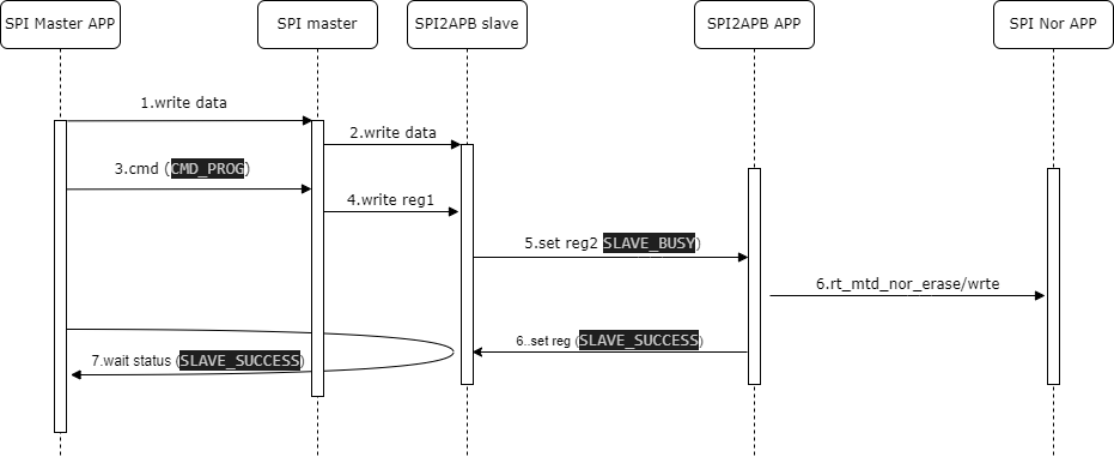
Рисунок китайского оригинала (p.10)
Текст API/последовательности рисунка (имена и нумерация оригинала; не исполняемый код)
1. write data
2. write data
3. cmd (CMD_PROG)
4. write reg1
5. set reg2 (SLAVE_BUSY)
6. rt_mtd_nor_erase/write
6. set reg (SLAVE_SUCCESS)
7. wait status (SLAVE_SUCCESS)
4.2.2 Интерфейсы
Интерфейс flash_obj master:
rt_err_t spi2apb_flash_obj_mst_init(struct rt_spi_device *spi_device);
/**
  * @brief  Write sector from remote spinor device.
  * @param  sec: pointer to spinor 4KB sector offset.
  * @param  buffer: data buffer.
  * @return rt_err_t
  */
rt_err_t spi2apb_flash_obj_mst_write_sector(rt_uint32_t sec, void *buffer);
/**
  * @brief  Read sector from remote spinor device.
  * @param  sec: pointer to spinor 4KB sector offset.
  * @param  buffer: data buffer.
  * @return rt_err_t
  */
rt_err_t spi2apb_flash_obj_mst_read_sector(rt_uint32_t sec, void *buffer);
Обёртка SPI2APB для flash_obj master:
/**
  * @brief  Write data to remote sram by spi2apb interface.
  * @param  addr: pointer to remote sram address.
  * @param  buffer: data buffer.
  * @param  size: data size.
  * @param  trigger: if valid write spi2apb reg1 to trigger a interrupt.
  * @return rt_err_t
  */
static rt_err_t spi2apb_flash_obj_mst_spi2apb_progsram(uint32_t addr, uint8_t
*buffer, uint32_t size, uint32_t trigger);
/**
  * @brief  Read data from remote sram by spi2apb interface.
  * @param  addr: pointer to remote sram address.
  * @param  buffer: data buffer.
  * @param  size: data size.
  * @param  trigger: if valid write spi2apb reg1 to trigger a interrupt.
  * @return rt_err_t
  */
static rt_err_t spi2apb_flash_obj_mst_spi2apb_readsram(uint32_t addr, uint8_t
*buffer, uint32_t size, uint32_t trigger);
/**
  * @brief  Write msg reg in spi2apb.
  * @param  index: reg index.
  * @param  val: reg value.
  * @param  status: if valid check write success.
  * @return rt_err_t
  */
static rt_err_t spi2apb_flash_obj_mst_spi2apb_writemsg(uint8_t index, uint32_t
value, bool status);
/**
  * @brief  Query msg reg2 in spi2apb.
  * @return rt_err_t
  */
static uint32_t spi2apb_flash_obj_mst_spi2apb_querymsg(void);
/**
  * @brief  Query state abort last transmission.
  * @return uint32_t status.
  */
static uint32_t spi2apb_flash_obj_mst_spi2apb_querystatus(void);
Интерфейс flash_obj slave:
rt_err_t spi_test_spi2apb_flash_obj_init(void);
static void spi_test_spi2apb_flash_obj_work(struct rt_work *work, void
*work_data);
rt_err_t spi_test_spi2apb_flash_obj_write(rt_uint8_t index, rt_uint16_t addr,
void *buffer);
rt_err_t spi_test_spi2apb_flash_obj_read(rt_uint8_t index, rt_uint16_t addr, void
*buffer);
rt_err_t spi_test_spi2apb_flash_obj_set_status(rt_uint8_t index, rt_uint8_t
status);
После инициализации зарегистрируйте callback прерывания SPI2APB. Нижняя половина reg1 в workqueue разбирает транзакции, выполняет spinor read/write и задаёт биты состояния автомата.
4.2.3 Настройка Flash obj
CONFIG_RT_USING_COMMON_TEST_SPI2APB_FLASH_OBJ = y
4.2.4 Команды тестирования Flash obj
Команды flash_obj slave:
spi2apb_test flash_obj spi2apb
Команды flash_obj master:
1. spi2apb_flash_obj_mst spi2apb_progsram <spi_dev> <size>
2. spi2apb_flash_obj_mst spi2apb_readsram <spi_dev> <size>
3. spi2apb_flash_obj_mst spi2apb_writemsg <spi_dev> <reg> <val>
4. spi2apb_flash_obj_mst spi2apb_querymsg <spi_dev>
5. spi2apb_flash_obj_mst write_sector <spi_dev> <sector> <val> <loops>
6. spi2apb_flash_obj_mst read_sector <spi_dev> <sector> <loops>
7. spi2apb_flash_obj_mst stress <spi_dev> <sector> <n_sec>
like:
        spi2apb_flash_obj_mst spi2apb_progsram spi1_0 32
        spi2apb_flash_obj_mst spi2apb_readsram spi1_0 32
        spi2apb_flash_obj_mst spi2apb_writemsg spi1_0 1 55
        spi2apb_flash_obj_mst spi2apb_querymsg spi1_0
        spi2apb_flash_obj_mst write_sector spi1_0 512 1 10
        spi2apb_flash_obj_mst read_sector spi1_0 512 10
        spi2apb_flash_obj_mst stress spi1_0 512 32
spi2apb_progsram использует write data; затем write msg reg1 вызывает прерывание SPI2APB. spi2apb_readsram использует read data, предварительно ожидая в reg2 состояние SPI2APB_FLASH_OBJ_CMD_READ_SRAM_READY. spi2apb_writemsg соответствует write msg reg0/1; spi2apb_querymsg — read msg reg2. write_sector записывает NOR flash; read_sector читает; stress записывает и читает обратно для нагрузочного теста. Во всех трёх единица — сектор 4KB.
5. Устранение неисправностей
5.1 Ошибка передачи SPI2APB
По разделу тестирования настройте SPI mode 0, lsb, little-endian и зарегистрируйте callback:
spi2apb_test config spi2apb 1 2
spi2apb_test cb spi2apb
Master должен соблюдать протокол. Сначала попробуйте write reg1 для прерывания SPI2APB. Проверьте общую землю, csn/clock master осциллографом, проводку slave и неустановленные резисторы 0Ω. При неверных данных уменьшите скорость. Проверьте LSB/MSB и порядок байтов. Если корректна только часть данных и закономерность связана с cache line size, вероятно, slave пропустил операции когерентности: обычно invalidate после чтения и flush перед записью. Если буфер чтения предварительно очищался или записывался, также выполните flush перед передачей.