
Применимость к ArmSoM и область исходника
Справочный материал для адаптации ArmSoM на основе CN/EN V1.2.0. Сочетания платы, SDK/BSP, ядра и соединений аппаратно не проверялись. Область исходника ниже не означает поддержку каждой платой ArmSoM либо каждым ядром. Проверьте SoC, схему, SDK/BSP, драйвер и pinmux. Команды, патчи, журналы и измерения взяты из исходника и не являются тестами ArmSoM.
Рисунки китайской версии взяты из китайского PDF, английской и русской — из английского.
| SoC исходника | Ядра по исходнику |
|---|---|
| ALL chipset | All version |
Gigabit Ethernet Rockchip использует RGMII. Регулируемые задержки TX/RX компенсируют различия аппаратных реализаций. Руководство описывает подбор пары delayline и улучшение аппаратуры для расширения рабочего окна.
Редакционные примечания · ArmSoM documentation · Rockchip Linux
1. Получение RGMII Delayline
Если проект использует Gigabit Ethernet с интерфейсом RGMII, при любом изменении аппаратной реализации необходимо заново подобрать delayline. Значение, не соответствующее конкретному оборудованию, ухудшает производительность Gigabit Ethernet и может нарушить обычную работу сети.
1.1 Проверка кода
Реализация находится в drivers/net/ethernet/stmicro/stmmac/dwmac-rk-tool.c, поэтому её удобно переносить. Если этого кода в проекте нет, запросите патч через Redmine. Предусмотрены варианты для kernel-4.4 и kernel-3.10; английский исходник указывает, что версии после kernel-4.4 уже должны поддерживать эту функцию. Китайский исходник точнее называет Kernel-4.19 и последующие версии; различие сохранено в примечаниях.
Патч для Kernel-4.4: Rockchip_RGMII_Delayline_Kernel4.4.tar.gz. Производительность ядра 4.4 была оптимизирована, а патч сформирован относительно актуального кода. Если возникают ошибки сборки, сначала примените kernel4.4_stmmac_optimize_output_performances_20191119.zip.
Патч для Kernel-3.10: Rockchip_RGMII_Delayline_Kernel3.10.tar.gz.
1.2 Проверка узлов
После проверки кода и сборки прошивка должна создать несколько узлов sysfs. Если их нет, патч применён некорректно. Например, для RK3399 эти узлы находятся в /sys/devices/platform/fe300000.ethernet:
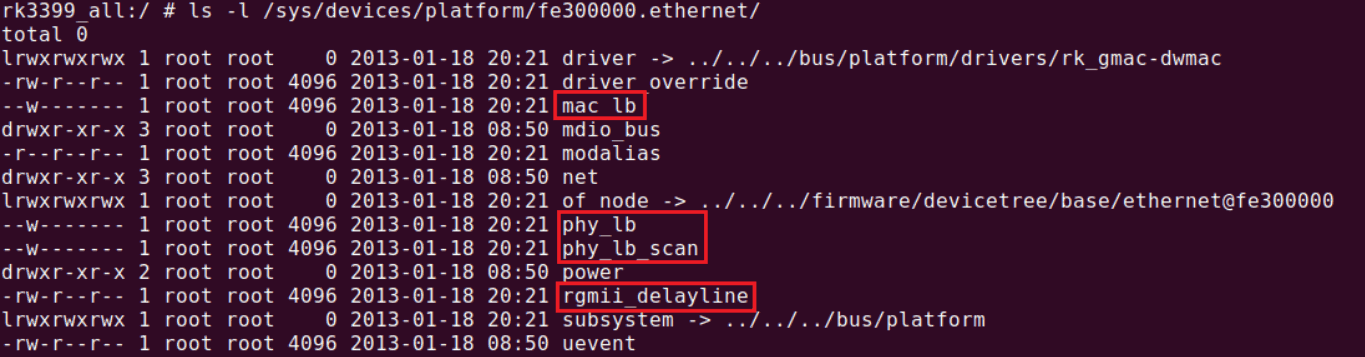
Узлы sysfs RGMII delayline — источник EN PDF p.5.
Копируемая техническая выдержка из изображения; обрезанные края и графические строки сканирования не восстанавливаются догадками. Полный исходный рисунок сохранён выше.
rk3399_all:/ # ls -l /sys/devices/platform/fe300000.ethernet/
total 0
lrwxrwxrwx 1 root root    0 2013-01-18 20:21 driver -> ../../../bus/platform/drivers/rk_gmac-dwmac
-rw-r--r-- 1 root root 4096 2013-01-18 20:21 driver_override
--w------- 1 root root 4096 2013-01-18 20:21 mac_lb
drwxr-xr-x 3 root root    0 2013-01-18 08:50 mdio_bus
-r--r--r-- 1 root root 4096 2013-01-18 20:21 modalias
drwxr-xr-x 3 root root    0 2013-01-18 08:50 net
lrwxrwxrwx 1 root root    0 2013-01-18 20:21 of_node -> ../../../firmware/devicetree/base/ethernet@fe300000
--w------- 1 root root 4096 2013-01-18 20:21 phy_lb
--w------- 1 root root 4096 2013-01-18 20:21 phy_lb_scan
drwxr-xr-x 2 root root    0 2013-01-18 08:50 power
-rw-r--r-- 1 root root 4096 2013-01-18 20:21 rgmii_delayline
lrwxrwxrwx 1 root root    0 2013-01-18 20:21 subsystem -> ../../../bus/platform
-rw-r--r-- 1 root root 4096 2013-01-18 08:50 uevent
1.3 Использование
Если используется PHY RTL8211E, перед тестом необходимо отсоединить сетевой кабель.
1.3.1 Сканирование окна delayline
Сканирование через узел phy_lb_scan позволяет получить окно и координаты его центра. Сканировать нужно на гигабитной скорости 1000.
echo 1000 > phy_lb_scan
Горизонтальная ось соответствует TX delayline с диапазоном <0x00, 0x7f>, вертикальная — RX delayline с тем же диапазоном. Символ O обозначает успешную проверку координаты, пробел — неудачный loopback. В примере RK3399 после гигабитного сканирования исключают строки и столбцы с пропусками внутри окна, получают прямоугольную область и её центр. Координаты RX напечатаны, а координаты TX из-за ширины вывода не показаны: их следует отсчитывать вручную от двоеточия в RX(0xXX):.
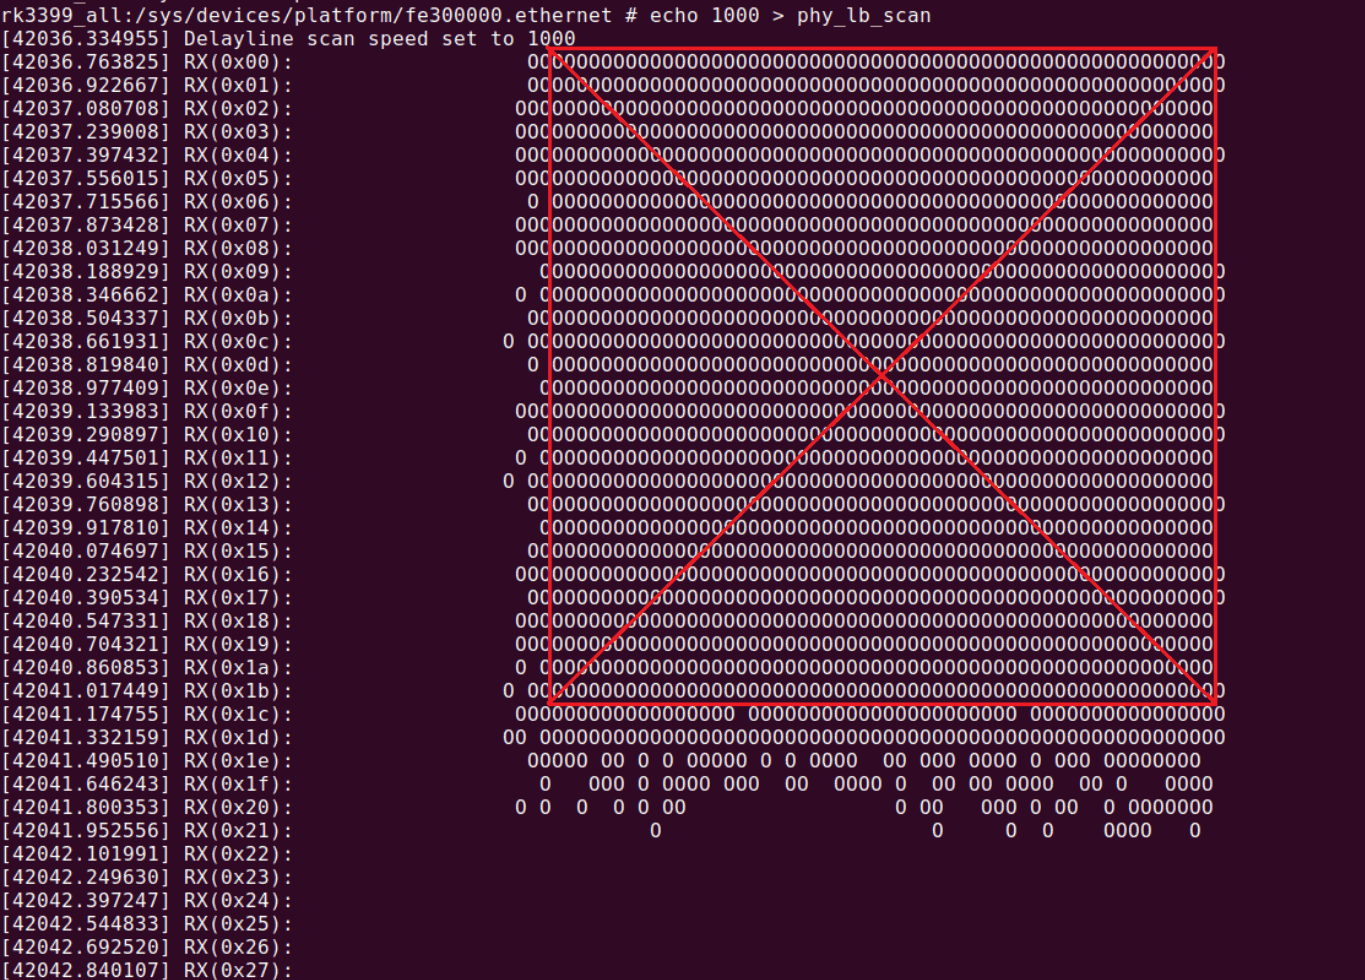
Окно сканирования TX/RX loopback — источник EN PDF p.6.
Координаты центра также выводятся после окна сканирования:
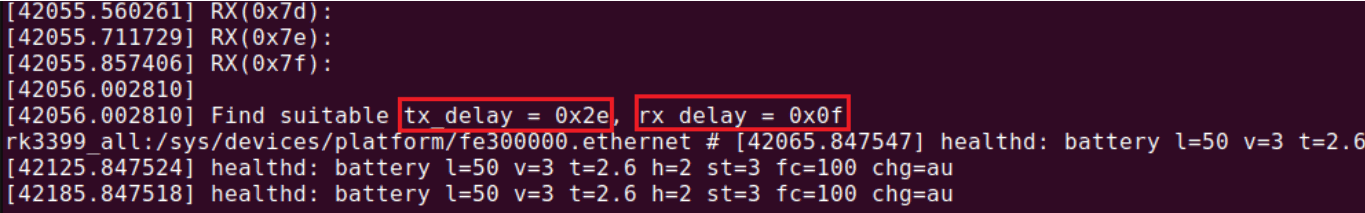
Координаты центра окна delayline — источник EN PDF p.6.
Копируемая техническая выдержка из изображения; обрезанные края и графические строки сканирования не восстанавливаются догадками. Полный исходный рисунок сохранён выше.
[42055.560261] RX(0x7d):
[42055.711729] RX(0x7e):
[42055.857406] RX(0x7f):
[42056.002810]
[42056.002810] Find suitable tx_delay = 0x2e, rx_delay = 0x0f
В исходном примере качество аппаратных сигналов платы RK3399 невысокое, поэтому окно небольшое. Для 100 Мбит/с тоже можно получить окно: echo 100 > phy_lb_scan показывает существенно большую область, занимающую почти все координаты, поскольку требования к сигналу ниже, чем для гигабитного режима.
1.3.2 Проверка найденного значения
Запишите найденные значения в rgmii_delayline и проверьте передачу TX/RX с помощью phy_lb. Прежде чем продолжать, этот тест должен завершиться успешно.
echo (tx delayline) (rx delayline) > rgmii_delayline
cat rgmii_delayline
echo 1000 > phy_lb
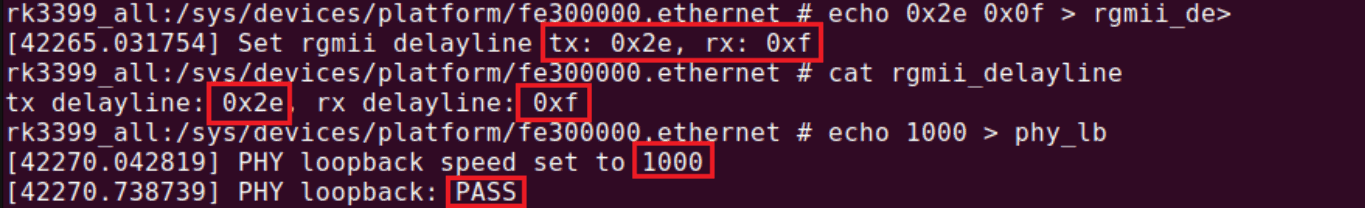
Настройки delayline и результат PHY loopback — источник EN PDF p.7.
Копируемая техническая выдержка из изображения; обрезанные края и графические строки сканирования не восстанавливаются догадками. Полный исходный рисунок сохранён выше.
[42265.031754] Set rgmii delayline tx: 0x2e, rx: 0xf
rk3399_all:/sys/devices/platform/fe300000.ethernet # cat rgmii_delayline
tx delayline: 0x2e, rx delayline: 0xf
rk3399_all:/sys/devices/platform/fe300000.ethernet # echo 1000 > phy_lb
[42270.042819] PHY loopback speed set to 1000
[42270.738739] PHY loopback: PASS
После успешного теста внесите значения в DTS: tx_delay = <0x2e>; и rx_delay = <0x0f>;. Перепрошейте устройство и продолжите проверку ping либо производительности iperf. Обычно этого этапа достаточно.
&gmac {
        phy-supply = <&vcc_lan>;
        clock_in_out = "output";
        assigned-clocks = <&cru SCLK_MAC>, <&cru SCLK_RMII_SRC>;
        assigned-clock-parents = <&cru PLL_NPLL>, <&cru SCLK_MAC>;
        assigned-clock-rates = <0>, <125000000>;
        phy-mode = "rgmii";
        pinctrl-names = "default";
        pinctrl-0 = <&rgmii_pins>;
        snps,reset-gpio = <&gpio3 RK_PB7 GPIO_ACTIVE_LOW>;
        snps,reset-active-low;
        snps,reset-delays-us = <0 10000 50000>;
        tx_delay = <0x2e>;
        rx_delay = <0x0f>;
        status = "okay";
};
1.3.3 Автоматическое сканирование
Если одна пара delayline не подходит всем экземплярам плат, причиной может быть низкое качество аппаратной реализации и маленькое окно с недостаточным запасом. Можно включить автоматическое сканирование параметром CONFIG_DWMAC_RK_AUTO_DELAYLINE в menuconfig. Однако без устранения причины малого окна эта настройка не решает проблему полностью; обычно включать её не требуется.
Device Drivers →
    Network device support →
        Ethernet driver support →
            [*] Auto search rgmii delayline
Поиск выполняется только при первом запуске, после чего найденные delayline сохраняются в vendor storage. При последующих загрузках значения читаются оттуда и заменяют настройки DTS. Повторное сканирование при следующей загрузке выполняется только после очистки vendor storage.
Журнал первого запуска:
[ 23.532138] Find suitable tx_delay = 0x2f, rx_delay = 0x10
Журнал последующих запусков:
[ 23.092358] damac rk read rgmii dl from vendor tx: 0x2f, rx: 0x10
1.4 Режим rgmii-rxid
Если аппаратно включена задержка RX в PHY, например RTL8211F:
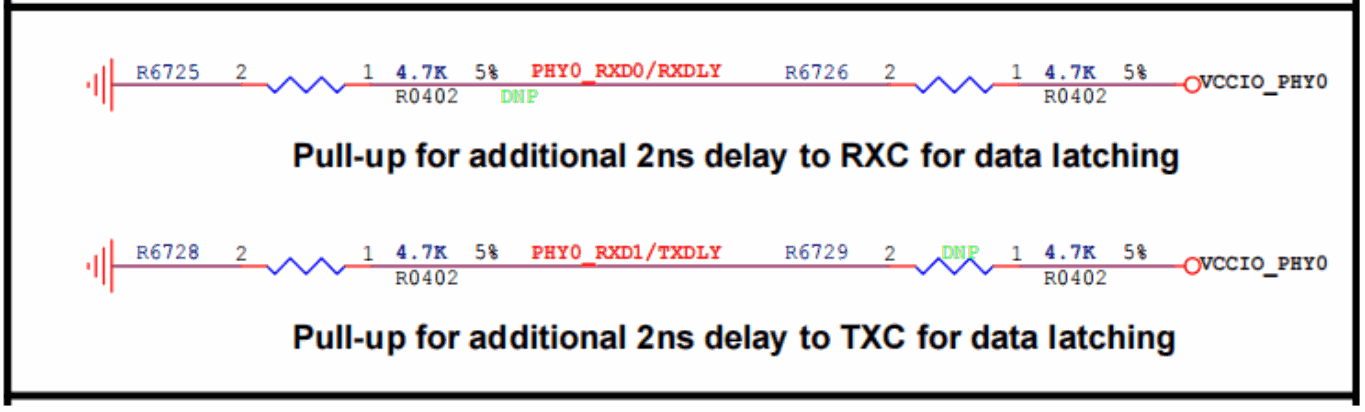
Выбор встроенной задержки RX/TX PHY — источник EN PDF p.8.
Нужно выключить задержку RX в GMAC и выбрать в DTS режим rgmii-rxid, например:
&gmac0 {
    /* Use rgmii-rxid mode to disable rx delay inside Soc */
    phy-mode = "rgmii-rxid";
    clock_in_out = "output";
    ......
};
Сканирование описанным выше способом даёт следующий результат:
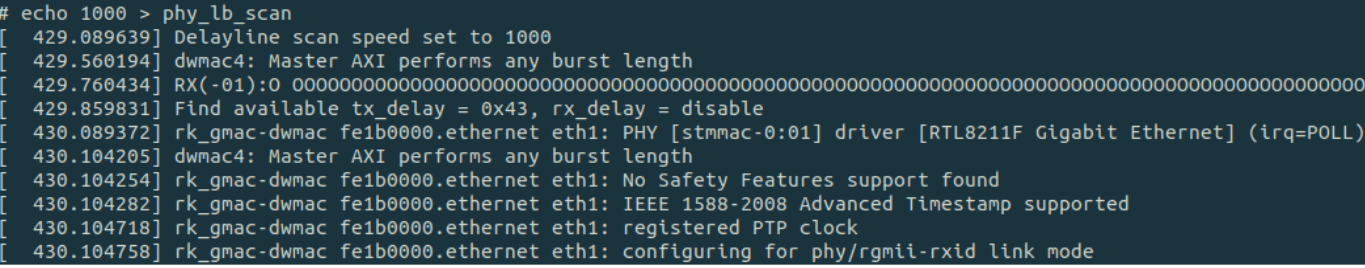
Сканирование только TX в режиме rgmii-rxid — источник EN PDF p.8.
Копируемая техническая выдержка из изображения; обрезанные края и графические строки сканирования не восстанавливаются догадками. Полный исходный рисунок сохранён выше.
# echo 1000 > phy_lb_scan
[ 429.089639] Delayline scan speed set to 1000
[ 429.560194] dwmac4: Master AXI performs any burst length
[ 429.859831] Find available tx_delay = 0x43, rx_delay = disable
[ 430.104205] dwmac4: Master AXI performs any burst length
[ 430.104254] rk_gmac-dwmac fe1b0000.ethernet eth1: No Safety Features support found
[ 430.104282] rk_gmac-dwmac fe1b0000.ethernet eth1: IEEE 1588-2008 Advanced Timestamp supported
[ 430.104718] rk_gmac-dwmac fe1b0000.ethernet eth1: registered PTP clock
[ 430.104758] rk_gmac-dwmac fe1b0000.ethernet eth1: configuring for phy/rgmii-rxid link mode
Поскольку RX delay фиксирована аппаратурой PHY и обычно равна 2 ns, задержка RX не сканируется. После сканирования TX выберите оптимальное значение и внесите его в tx_delay узла GMAC в DTS; свойство rx_delay закомментируйте.
&gmac0 {
    /* Use rgmii-rxid mode to disable rx delay inside Soc */
    phy-mode = "rgmii-rxid";
    clock_in_out = "output";
    ......
    tx_delay = <0x43>;
    /* rx_delay = <0x42>; */
    phy-handle = <&rgmii_phy>;
    status = "okay";
};
2. Проверка аппаратной части
2.1 Проверка временных параметров RGMII
Проверьте соответствие платы следующим временным требованиям RGMII. Если измерение выполнить невозможно либо нет подходящего осциллографа, оформите запрос через Redmine. Ссылка исходника на «последний» протокол относится ко времени подготовки документа, а не подтверждает актуальную редакцию стандарта.
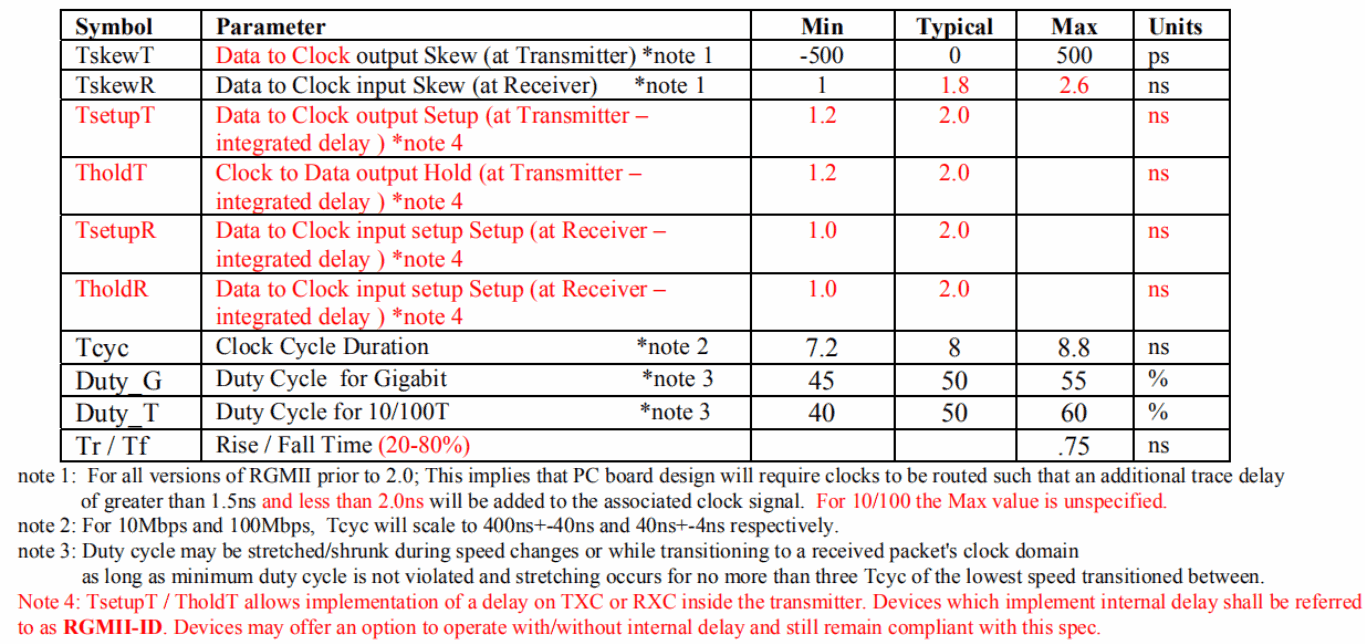
Временные требования RGMII и примечания — источник EN PDF p.9.
| Symbol | Параметр | Min | Typical | Max | Units |
|---|---|---|---|---|---|
| TskewT | Сдвиг данных относительно выходного такта передатчика, прим. 1 | -500 | 0 | 500 | ps |
| TskewR | Сдвиг входных данных относительно такта приёмника, прим. 1 | 1 | 1.8 | 2.6 | ns |
| TsetupT | Время установки выходных данных передатчика, встроенная задержка, прим. 4 | 1.2 | 2.0 | ns | |
| TholdT | Время удержания выходных данных передатчика, встроенная задержка, прим. 4 | 1.2 | 2.0 | ns | |
| TsetupR | Время установки входных данных приёмника, встроенная задержка, прим. 4 | 1.0 | 2.0 | ns | |
| TholdR | Время установки входных данных приёмника, прим. 4 (исходник повторяет setup) | 1.0 | 2.0 | ns | |
| Tcyc | Период такта, прим. 2 | 7.2 | 8 | 8.8 | ns |
| Duty_G | Коэффициент заполнения Gigabit, прим. 3 | 45 | 50 | 55 | % |
| Duty_T | Коэффициент заполнения 10/100T, прим. 3 | 40 | 50 | 60 | % |
| Tr / Tf | Время нарастания/спада (20–80%) | .75 | ns |
Прим. 1: до RGMII 2.0 разводка PCB должна добавлять к такту задержку более 1.5 ns и менее 2.0 ns. Максимум для 10/100 не задан.
Прим. 2: при 10 и 100 Mbps Tcyc составляет соответственно 400 ns ±40 ns и 40 ns ±4 ns.
Прим. 3: при смене скорости или переходе в тактовый домен принятого пакета заполнение может изменяться, если минимум соблюдён и растяжение не превышает три Tcyc меньшей скорости.
Прим. 4: TsetupT/TholdT допускают встроенную задержку TXC/RXC передатчика — RGMII-ID. Устройство может поддерживать включение/отключение задержки с соблюдением нормы. Описание TholdR в рисунке повторяет Setup; это не исправлялось молча.
Например, при проверке CLK в гигабитном режиме измеряйте сигналы возле приёмника, а не передатчика: отражения на стороне передатчика искажают реальную картину. Для MAC_CLK, TX_CLK и RX_CLK важны коэффициент заполнения, амплитуда, время нарастания и спада. Полоса осциллографа и пробника должна превышать пятикратную частоту 125M. У однополярного пробника контур земли должен быть минимальным; предпочтителен дифференциальный пробник. Коэффициент заполнения должен составлять 45–55%. При корректной измерительной системе наблюдается прямоугольный, а не синусоидальный сигнал. Синусоида с заполнением 50%, часто получаемая при самостоятельной проверке, обычно означает неверное измерение.
2.1.1 RX_CLK / MAC_CLK
MAC_CLK или RXCLK формируется PHY. При плохой целостности принимаемого CLK обычно нет регистра PHY для регулировки, поэтому требуется аппаратная коррекция. Последовательная высокочастотная индуктивность у передатчика может улучшить слишком пологий фронт; обычная индуктивность не подходит, её полоса должна удовлетворять требованиям. Резистивный делитель на стороне передатчика позволяет уменьшить амплитуду и скорректировать заполнение.
2.1.2 TX_CLK
Если у TX_CLK слишком пологий фронт, прочитайте соответствующий регистр командой IO и проверьте, установлена ли максимальная сила драйвера IO. Одновременно наблюдайте осциллограмму и непосредственно меняйте силу драйвера командами IO. Если улучшение невелико, попробуйте последовательную высокочастотную индуктивность или увеличение последовательного резистора 22 ohm. Если заполнение не соответствует требованиям и TX_CLK получен обходом от MAC_CLK, его можно изменить делением амплитуды MAC_CLK: исходник предлагает последовательный резистор 100 ohm, а сопротивление к земле зависит от разводки платы. Начинайте со 100 и увеличивайте до выполнения требований по осциллограмме. Если эти методы малоэффективны и IO работает от 3.3V, при поддержке 1.8V обеими сторонами — PHY и платформой Rockchip — можно перевести питание IO на 1.8V и повторить измерение. Исходник рекомендует 1.8V IO как обеспечивающее лучшие показатели сигнала, чем 3.3V; применимость к конкретной схеме должна быть проверена.
3. Частые вопросы
3.1 Размер окна сканирования
Чем больше успешное окно, тем лучше качество сигнала и запас. Отсутствие окна либо слишком маленькое окно обычно свидетельствуют об аппаратной проблеме; см. раздел об аппаратной части.
3.2 Выбор PHY
Специальных ограничений по выбору PHY нет, если он соответствует RGMII. Однако учитывайте два момента:
Если предполагается гигабитный PHY RTL8211E, исходник рекомендует заменить его на RTL8211F либо другой PHY, ссылаясь на раздел 2.1. Полнота этого объяснения в оригинале сомнительна и отмечена в редакционных примечаниях.
Если PHY не поддерживает loopback, используйте следующий способ подбора delayline:
Регулируйте PHY по осциллограмме. Осциллографом с полосой более пятикратной частоты 125M измерьте возле PHY разность фаз TXC и TXD.
Командами IO установите задержку в диапазоне 1.5–2 ns, оставляя запас относительно указанной нормы 1–2.6 ns; после этого TX должен работать. Поскольку задержка RX создаётся внутри SoC, без loopback её оценивают по пропускной способности. Зафиксировав tx_delay, задайте rx_delay равным 0x10 и измерьте входящий поток с iperf. Если результат недостаточен, изменяйте регистр rxdelay командами IO с шагом 5 в диапазоне 0x10–0x7f. Когда пропускная способность превысит 900M, уменьшите шаг до 2, найдите диапазон значений, позволяющих получить 900M, и внесите его середину в DTS. Эти величины и результаты — рекомендации и примеры исходника, не измерения ArmSoM.
Осциллограмма разности фаз TXC и TXD:
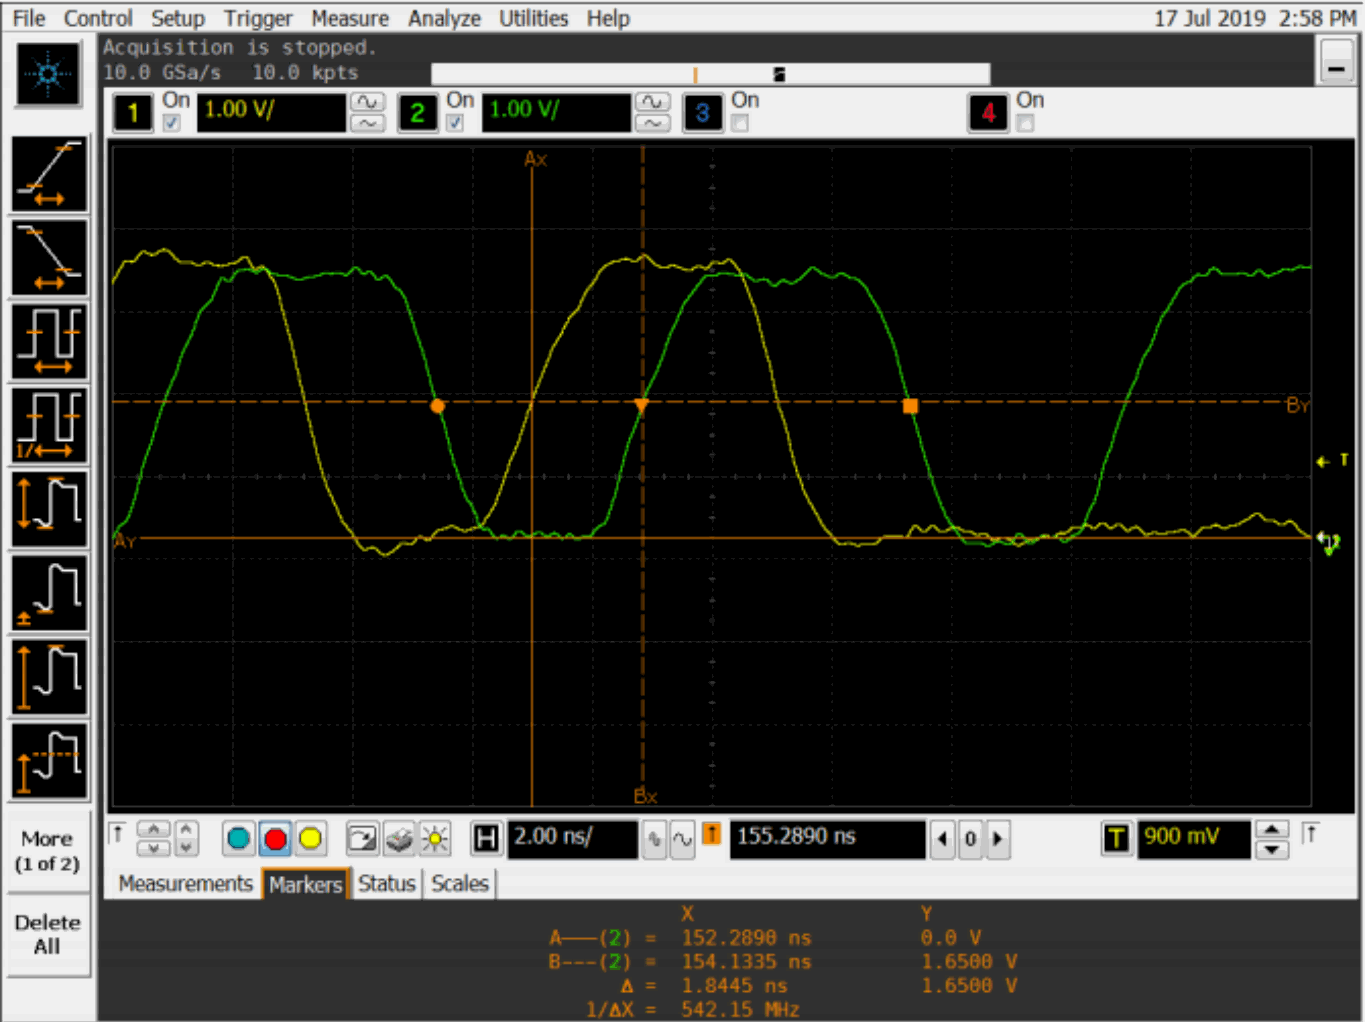
Осциллограмма разности фаз TXC/TXD — источник EN PDF p.11.