
Руководство предназначено для адаптации AMP на ArmSoM с соответствующими SoC Rockchip: Sige7 / AIM7 (RK3588), Sige5 / CM5 / AIM5 (RK3576). Нужны согласованные AMP SDK, U-Boot, ядро Linux, Device Tree и проекты RT-Thread / RK HAL. Настройте их по схеме платы, реальной организации DDR и распределению периферии. Сохранены все 11 глав, примеры конфигурации, исходные результаты тестов и иллюстрации. Приведённые измерения принадлежат руководству Rockchip и не являются тестами ArmSoM.
Редакционная заметка: техническая основа — обновлённый китайский документ; английский текст сверяется с официальной версией того же выпуска. Таблицы и отступы кода восстановлены. Таблицы поддержки RK3588 в предисловии и 1.2.1 расходятся по 32/64 битам; исходные значения сохранены. Смещения MCU и соответствие GPIO0 / GPIO1_IRQn проверяйте по BSP/TRM. Аппаратные константы не заменялись предположениями. Исправления перечислены в EDITORIAL-NOTES.md.
Sige7 · Sige5 · CM5 · AIM7 · AIM5
Руководство разработчика Rockchip AMP
ID: RK-KF-YF-160
Версия: V1.2.0
Предисловие
Обзор
Документ помогает инженерам разрабатывать проекты на основе гетерогенной многоядерной системы Rockchip AMP.
Поддерживаемые платформы
| Модель SoC | Процессорное ядро | Linux | RTOS | Bare-metal |
|---|---|---|---|---|
| RK3588 | 4 x ARM Cortex-A76 | Kernel 5.10 | N/A | N/A |
| RK3588 | 4 x ARM Cortex-A55 | Kernel 5.10 | RTT 3.1-32 RTT 4.1-64 | HAL-32 HAL-64 |
| RK3588 | 1 x ARM Cortex-M0 | N/A | RTT 3.1 RTT 4.1 | HAL |
| RK3576 | 4 x ARM Cortex-A72 | Kernel 6.1 | N/A | N/A |
| RK3576 | 4 x ARM Cortex-A53 | Kernel 6.1 | RTT 4.1-32 | HAL-32 |
| RK3576 | 1 x ARM Cortex-M0 | N/A | RTT 4.1 | HAL |
| RK3568 | 4 x ARM Cortex-A55 | Kernel 4.19 Kernel 5.10 | RTT 3.1-32 | HAL-32 |
| RK3568 | 1 x RISC-V | N/A | RTT 3.1 | HAL |
| RK3562 | 4 x ARM Cortex-A53 | Kernel 5.10 | RTT 4.1-32 | HAL-32 |
| RK3562 | 1 x ARM Cortex-M0 | N/A | RTT 4.1 | HAL |
| RK3358 | 4 x ARM Cortex-A35 | N/A | RTT 3.1-32 | HAL-32 |
| RK3308 | 4 x ARM Cortex-A35 | Kernel 5.10 | RTT 3.1-32 RTT 4.1-32 | HAL-32 |
1. Гетерогенные многоядерные системы
1.1 Обзор
1.1.1 Введение в гетерогенные многоядерные системы
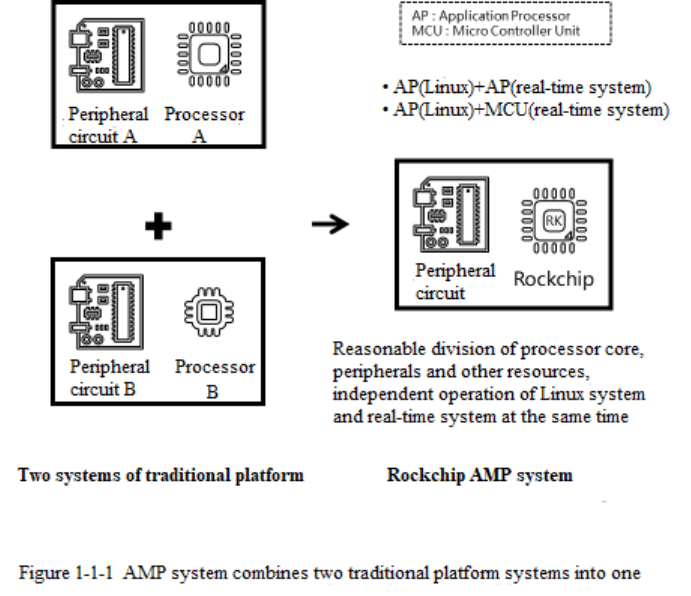
Многопроцессорная гетерогенная система позволяет независимо запускать разные программные платформы на разных ядрах одного SoC. Она поддерживает как симметричную многопроцессорную обработку SMP, так и асимметричную обработку AMP.
Такая архитектура объединяет две традиционно раздельные системы. Обычно Linux и система реального времени требуют двух процессоров и двух комплектов периферийных цепей. При грамотном распределении ядер, периферии и других ресурсов обе системы могут независимо работать на одном SoC, сохраняя богатые функции Linux и возможности периферии вместе с требованиями реального времени.
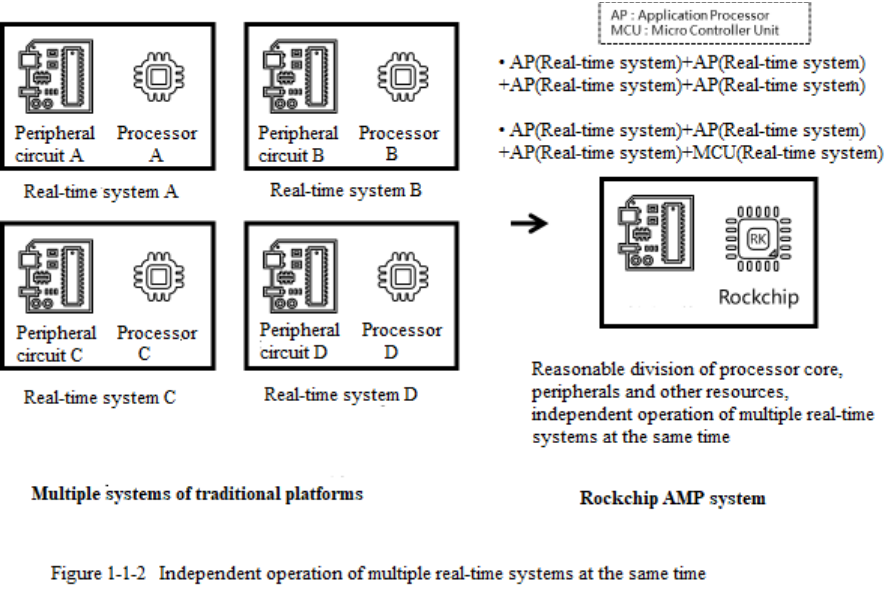
На одном SoC можно также независимо запускать несколько систем реального времени одновременно.
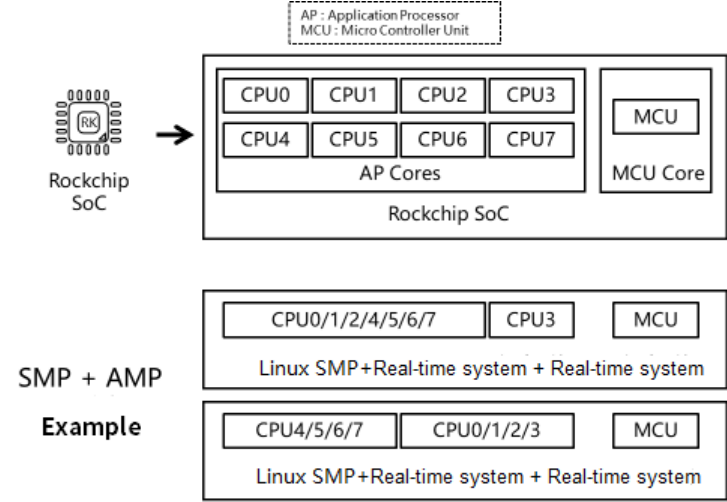
Допускается сочетание SMP + AMP в пределах одного SoC.
При проектировании изделий такая архитектура даёт преимущества по стоимости и габаритам. Она применяется в энергетике, промышленной автоматизации, потребительской и автомобильной электронике.
1.1.2 Гетерогенная система Rockchip
Rockchip предлагает универсальное решение, дополняющее существующий SMP поддержкой AMP. Настоящее руководство описывает прежде всего загрузку AMP и межъядерную связь; подробности реализации приведены в соответствующих разделах.
Для Linux предоставляется стандартное ядро Linux, для RTOS — открытая RT-Thread, для bare metal — библиотека на основе аппаратного уровня абстракции RK HAL. Разработчик может адаптировать и другую платформу, например собственную RTOS поверх RK HAL.
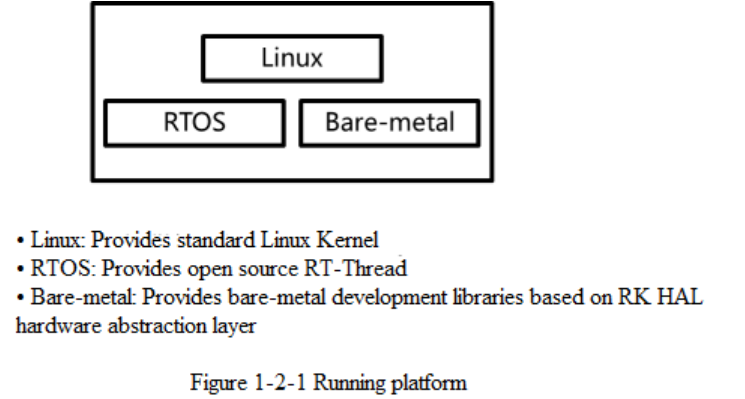
Решение поддерживает независимую работу каждого однородного ядра ARM Cortex-A, а также гетерогенных ядер Cortex-M или RISC-V. Рациональное распределение задач между подходящими ядрами помогает использовать вычислительные ресурсы и энергию SoC эффективнее.
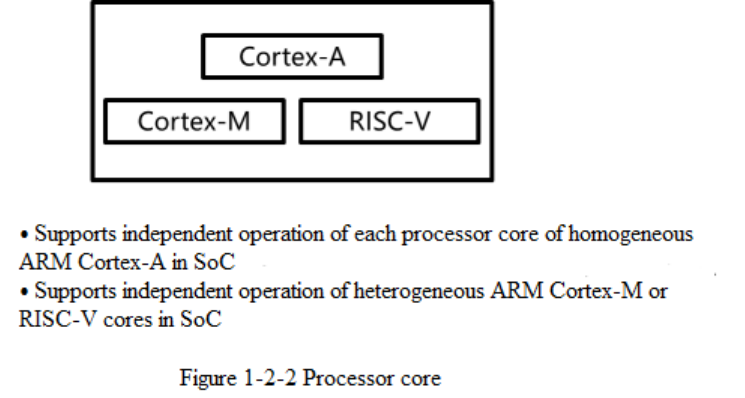
Основной вариант, описанный в руководстве, — AMP без гипервизора. Отсутствие управления виртуализацией позволяет сократить задержку обработки прерываний в системе реального времени для приложений энергетики и промышленной автоматизации с жёсткими временными требованиями.
В руководстве виртуализация описана как будущая опция: стандартный OpenAMP на базе RPMsg и RemoteProc, гипервизор первого типа Jailhouse для промышленности и аппаратная изоляция ресурсов в последующих SoC. Это планы из документа, а не подтверждение наличия этих функций в текущем BSP.
1.2 Поддерживаемые платформы
1.2.1 RK3588
1.2.1.1 Процессорные ядра
| Тип процессора | Процессорные ядра |
|---|---|
| AP | 4 x ARM Cortex-A76 + 4 x ARM Cortex-A55 |
| MCU | 1 x ARM Cortex-M0 |
1.2.1.2 Поддержка программных платформ
| Процессорные ядра | ARM Cortex-A76 | ARM Cortex-A55 | ARM Cortex-M0 |
|---|---|---|---|
| Поддержка Linux | Kernel 5.10 | Kernel 5.10 | N/A |
| Поддержка RTOS | N/A | RT-Thread 3.1-32 RT-Thread 4.1-32 | RT-Thread 3.1 RT-Thread 4.1 |
| Поддержка bare metal | N/A | HAL-32 | HAL |
1.2.2 RK3576
1.2.2.1 Процессорные ядра
Processor Cores
| Тип процессора | Процессорные ядра |
|---|---|
| AP | 4 x ARM Cortex-A72 + 4 x ARM Cortex-A53 |
| MCU | 1 x ARM Cortex-M0 |
1 x ARM Cortex-M0
1.2.2.2 Поддержка программных платформ
| Процессорное ядро | ARM Cortex-A72 | ARM Cortex-A53 | ARM Cortex-M0 |
|---|---|---|---|
| Поддержка Linux | Kernel 6.1 | Kernel 6.1 | N/A |
| Поддержка RTOS | N/A | RTT 4.1-32 | RTT 4.1 |
| Поддержка bare metal | N/A | HAL-32 | HAL |
1.2.3 RK3568
1.2.3.1 Процессорные ядра
| Тип процессора | Конфигурация ядра |
|---|---|
| AP | 4 x ARM Cortex-A55 |
| MCU | 1 x RISC-V |
1.2.3.2 Поддержка программных платформ
Processor Cores
| Процессорные ядра | ARM Cortex-A55 | RISC-V |
|---|---|---|
| Поддержка Linux | Kernel 4.19 Kernel 5.10 | N/A |
| Поддержка RTOS | RTT 3.1-32 | RTT 3.1 |
| Поддержка bare metal | HAL-32 | HAL |
1.2.4 RK3562
1.2.4.1 Процессорные ядра
Processor Type
| Тип процессора | Процессорные ядра |
|---|---|
| AP | 4 x ARM Cortex-A53 |
| MCU | 1 x ARM Cortex-M0 |
MCU
1.2.4.2 Поддерживаемые программные платформы
| Процессорные ядра | ARM Cortex-A53 | ARM Cortex-M0 |
|---|---|---|
| Поддержка Linux | Kernel 5.10 | N/A |
| Поддержка RTOS | RTT 4.1-32 | RTT 4.1 |
| Поддержка bare metal | HAL-32 | HAL |
1.2.5 RK3358
1.2.5.1 Процессорное ядро
| Тип процессора | Процессорные ядра |
|---|---|
| AP | 4 x ARM Cortex-A35 |
1.2.5.2 Поддержка программных платформ
| Процессорные ядра | ARM Cortex-A35 |
|---|---|
| Поддержка Linux | N/A |
| Поддержка RTOS | RTT 3.1-32 |
| Поддержка bare metal | HAL-32 |
1.2.6 RK3308
1.2.6.1 Процессорные ядра
| Тип процессора | Процессорные ядра |
|---|---|
| AP | 4 x ARM Cortex-A35 |
1.2.6.2 Поддерживаемые программные платформы
| Процессорное ядро | ARM Cortex-A35 |
|---|---|
| Поддержка Linux | Kernel 5.10 |
| Поддержка RTOS | RTT 3.1-32 RTT 4.1-32 |
| Поддержка bare metal | HAL-32 |
1.3 Примеры применения
1.3.1 AP + AP: устройство релейной защиты
Устройство релейной защиты должно в реальном времени измерять электрические величины, анализировать данные и реагировать на управляющие сигналы. Одновременно ему нужны дисплей, USB, Ethernet и сложные программные функции. Решение Rockchip позволяет объединить две системы на одной плате, независимо запустив Linux и систему реального времени.
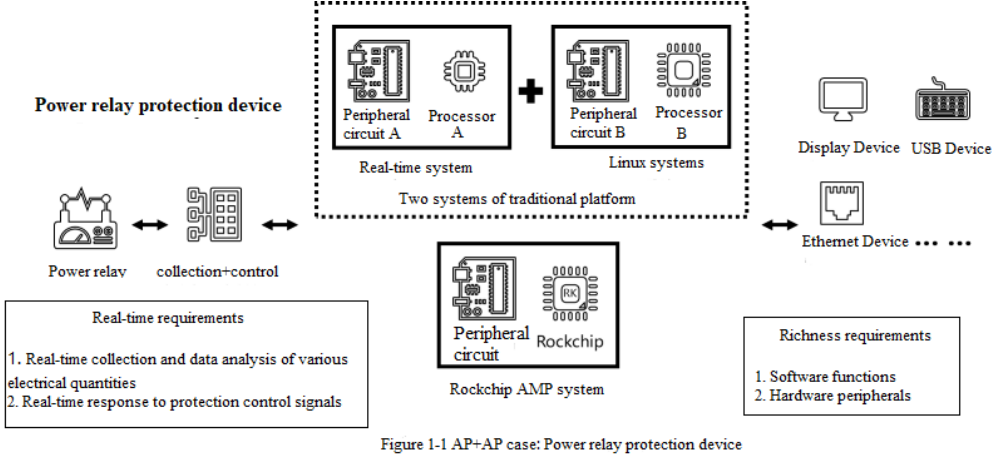
Производительность AP полезна и для вычислительно сложных задач системы реального времени.
1.3.2 AP + MCU: робот-пылесос
Роботу-пылесосу нужен Linux для Wi-Fi, камеры, звука, подключения к сети, хранения карт и алгоритмов. PWM, SPI, UART, ADC и GPIO обслуживают восприятие среды, движение и контроль состояния в системе реального времени. Использование гетерогенной системы Rockchip позволяет выполнять обе роли на одном SoC без внешнего MCU.
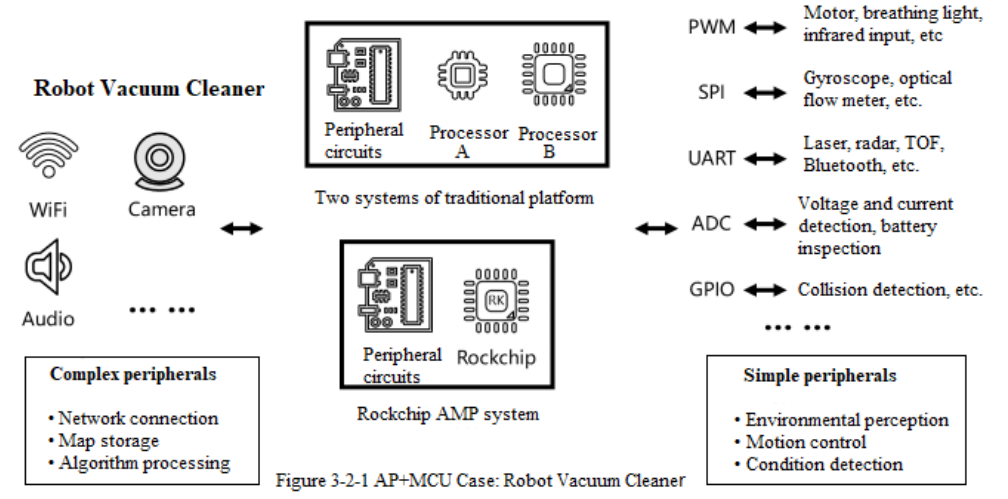
Встроенный MCU как процессор реального времени или сопроцессор также освобождает ресурсы Linux для его основных задач.
2. AMP SDK
2.1 Структура каталогов
Ниже показана структура исходного кода AMP SDK. Звёздочкой отмечены основные каталоги SDK.
.
├── app        # Linux system user interface example
├── buildroot  # Buildroot system compilation directory
├── debian     # Debian system compilation directory
├── device     # * AMP SDK compilation scripts and configuration files
├── docs       # * AMP SDK documentation
├── external   # Supplementary applications for Buildroot system
├── hal        # * Bare-metal system compilation directory
├── kernel-*   # * Compilation directories for different versions of the Linux Kernel
├── prebuilts  # * Pre-installed compilation toolchains
├── rkbin      # * Binary files used by the AMP SDK
├── rtos       # * RTOS system compilation directory
├── tools      # Tool set used by the AMP SDK
├── u-boot     # * U-Boot compilation directory
├── uefi       # UEFI compilation directory
└── yocto      # Yocto system compilation directory
2.2 Каталог device
Каталог device содержит сценарии сборки и конфигурации по умолчанию. Основные файлы для RK3562 показаны ниже.
device/rockchip
├── common
│   ├── build.sh                       # Common compilation script for AMP SDK
│   └── scripts
│       └── mk-amp.sh                  # Common compilation script for RTOS / Bare-metal
└── rk3562
    ├── amp.its                        # Firmware packaging configuration file for RTOS + Bare-metal
    ├── amp_linux.its                  # Firmware packaging configuration file for Linux +
RTOS / Bare-metal
    ├── amp_mcu.its                    # Firmware packaging configuration file for Linux +
RTOS / Bare-metal MCU
    └── rockchip_rk3562_xxx_defconfig  # Board-level compilation configuration file
Связанные разделы:
Глава 3: Конфигурация сборки
2.3 Каталог kernel
Каталог kernel содержит исходный код Linux. AMP SDK предоставляет стандартное ядро Linux.
Поддержка платформ SoC приведена в таблице.
| SOC | Kernel 4.19 | Kernel 5.10 | Kernel 6.1 |
|---|---|---|---|
| RK3588 | ✔ | ||
| RK3576 | ✔ | ||
| RK3568 | ✔ | ✔ | |
| RK3562 | ✔ | ||
| RK3308 | ✔ |
Основные файлы для RK3562:
kernel
├── arch/arm64/boot/dts/rockchip
│   ├── rk3562-amp.dtsi                # AMP dtsi file
│   └── rk3562-xxx-amp.dts             # AMP dts board-level configuration file
├── drivers
│   ├── mailbox                        # Mailbox inter-core communication solution
│   ├── rpmsg                          # RPMsg inter-core communication solution
│   ├── soc/rockchip
│   │   └── rockchip_amp.c             # Resource partitioning, lifecycle management of the
slave core, etc.
└── include
В конфигурации Linux + RTOS / bare metal ядро с Linux обязательно выступает ведущим (Master Core). Оно распределяет ресурсы всей системы и управляет удалённым ядром (Remote Core).
Связанные разделы:
Глава 3: Конфигурация сборки
Глава 4: Распределение ресурсов
Глава 5: Схемы загрузки
Глава 6: Межъядерная связь
2.4 Каталог hal
Каталог hal содержит исходный код bare-metal системы. SDK предоставляет библиотеку разработки на основе RK HAL.
RK HAL — аппаратный уровень абстракции на основе ARM CMSIS (Cortex Microcontroller Software Interface Standard). Его можно использовать непосредственно для bare-metal разработки либо для адаптации выбранной RTOS.
Поддержка платформ SoC приведена в таблице.
| SOC | AP HAL-32 | MCU HAL |
|---|---|---|
| RK3588 | ✔ | ✔ |
| RK3576 | ✔ | ✔ |
| RK3568 | ✔ | ✔ |
| RK3562 | ✔ | ✔ |
| RK3358 | ✔ | N/A |
| RK3308 | ✔ | N/A |
Основные файлы для RK3562:
├── doc
│   └── Rockchip_User_Guide_HAL_CN.md    # RK HAL Development Documentation
├── lib
│   ├── bsp                              # Board Support Package
│   ├── CMSIS                            # ARM Microcontroller Software Interface Standard Library
│   ├── Core                             # MCU Related Files
│   ├── Core_A                           # AP 32-bit Related Files
│   ├── Core_A_64                        # AP 64-bit Related Files
│   ├── Device/RK3562
│   │   ├── Include
│   │   │   ├── rk3562.h                 # RK3562 Register Definition
│   │   │   ├── soc.h                    # RK3562 SOC Related Definition
│   │   │   └── system_rk3562.h
│   │   └── Source/Templates
│   │       ├── GCC                      # Using GCC Cross-Compilation Toolchain
│   │       │   ├── gcc_arm.ld           # Linker Script Example
│   │       │   ├── start_m0.S           # MCU Startup File
│   │       │   └── startup_rk3562.c     # AP Startup File
│   │       ├── mmu_rk3562.c             # AP MMU Map Configuration File
│   │       ├── system_rk3562.c
│   │       └── system_rk3562_mcu.c
│   ├── DSP                              # DSP Related Files
│   └── RISCV                            # RISC-V Related Files
│   └── hal
│       ├── inc                          # Module Driver Header Files
│       └── src                          # Module Driver Files
├── middleware                           # Bare-metal System Middleware
│   ├── benchmark                        # Performance Testing
│   ├── rpmsg-lite                       # RPMsg Inter-Processor Communication Solution
│   └── simple_console                   # Console
├── project                              # Bare-metal System Project Examples
│   ├── common
│   │   └── GCC
│   │       ├── Cortex-A.mk              # AP Common Compilation File
│   │       ├── Cortex-M.mk              # MCU Common Compilation File
│   │       └── riscv.mk                 # RISC-V Common Compilation File
│   ├── rk3562
│   │   ├── GCC
│   │   │   ├── build.sh                 # AP Compilation Script
│   │   │   ├── gcc_arm.ld.S             # AP Linker Script
│   │   │   └── Makefile                 # AP Compilation File
│   │   ├── Image
│   │   │   ├── amp.img                  # Packaged Bare-metal System Firmware
│   │   │   ├── amp.its                  # RTOS + Bare-metal Firmware Packaging Configuration File
│   │   │   ├── amp_linux.its            # Linux + RTOS / Bare-metal Firmware Packaging Configuration File
│   │   │   ├── halx.bin
│   │   │   ├── halx.elf
│   │   │   └── parameter.txt            # Partition Table Configuration File
│   │   ├── mkimage.sh                   # AP Firmware Packaging Script
│   │   └── src
│   │       ├── hal_conf.h               # RK HAL Configuration File
│   │       ├── main.c                   # Bare-metal System Example
│   │       └── test_demo.c              # Bare-metal System Module and Function Example
│   └── rk3562-mcu
│       ├── GCC
│       │   ├── gcc_bus_m0.ld            # MCU Linker Script
│       │   └── Makefile                 # MCU Compilation File
│       ├── Image
│       │   ├── amp.img                  # Packaged Bare-metal System Firmware
│       │   ├── amp_mcu.its              # Linux + RTOS / Bare-metal MCU Firmware Packaging Configuration File
│       │   ├── mcu.bin
│       │   ├── mcu.elf
│       │   └── parameter.txt            # Partition Table Configuration File
│       ├── mkimage.sh                   # MCU Firmware Packaging Script
│       └── src
│           ├── hal_conf.h               # RK HAL Configuration File
│           ├── main.c                   # Bare-metal System Example
│           └── test_demo.c              # Bare-metal System Module and Function Example
├── test                                 # Bare-metal System Module Test Files
└── tools                                # Bare-metal System Tool Set
Связанные разделы:
Глава 3: Конфигурация сборки
Глава 4: Распределение ресурсов
Глава 5: Схемы загрузки
Глава 6: Межъядерная связь
2.5 Каталог rtos
Каталог rtos содержит исходный код системы RTOS. SDK предоставляет открытую RT-Thread.
RT-Thread — зрелая открытая RTOS, разработанная в Китае. Платформа объединяет ядро операционной системы реального времени, компоненты промежуточного ПО и сообщество разработчиков. Техническое руководство доступно в RT-Thread Documentation Center.
Версия RT-Thread в решении Rockchip адаптирована на базе RK HAL. Файлы HAL находятся в bsp/rockchip/common/hal/lib, а драйверы RTOS — в bsp/rockchip/common/drivers.
Поддержка платформ SoC приведена в таблице.
| SOC | AP RTT 3.1-32 | AP RTT 4.1-32 | AP RTT 4.1-64 | MCU RTT 3.1 | MCU RTT 4.1 |
|---|---|---|---|---|---|
| RK3588 | ✔ | ✔ | ✔ | ✔ | |
| RK3576 | ✔ | ✔ | |||
| RK3568 | ✔ | ✔ | |||
| RK3562 | ✔ | ✔ | |||
| RK3358 | ✔ | N/A | N/A | ||
| RK3308 | ✔ | ✔ | N/A | N/A |
Основные файлы RT-Thread V4.1 для RK3562:
├── applications                         # Common application files
├── bsp/rockchip                         # Board Support Package
│   ├── common                           # Common modules and feature-related files
│   │   ├── drivers                      # RTOS Device Driver files
│   │   ├── fwmgr                        # Firmware management related files
│   │   ├── hal                          # RK HAL files
│   │   └── test                         # Module and feature test files
│   ├── rk3562-32                        # RK3562 AP 32-bit
│   │   ├── applications                 # Application files
│   │   ├── board                        # Board configuration files
│   │   ├── driver                       # Driver files
│   │   ├── Image
│   │   │   ├── amp.img                  # Packaged RTOS / Bare-metal firmware
│   │   │   ├── amp.its                  # RTOS + Bare-metal firmware packaging configuration file
│   │   │   ├── amp_linux.its            # Linux + RTOS / Bare-metal firmware packaging configuration file
│   │   │   ├── rttx.bin
│   │   │   ├── rttx.elf
│   │   │   ├── parameter.txt            # Partition table configuration file
│   │   │   └── smp.its                  # RTOS SMP firmware packaging configuration file
│   │   ├── test                         # Test files
│   │   ├── build.sh                     # AP compilation script
│   │   ├── gcc_arm.ld.S                 # AP linking script
│   │   ├── hal_conf.h                   # RK HAL configuration file
│   │   ├── Kconfig
│   │   ├── mkimage.sh                   # AP firmware packaging script
│   │   ├── rtconfig.h
│   │   ├── rtconfig.py
│   │   ├── SConscript
│   │   └── SConstruct
│   ├── rk3562-mcu                       # RK3562 MCU
│   │   ├── applications                 # Application files
│   │   ├── board                        # Board configuration files
│   │   ├── driver                       # Driver files
│   │   ├── Image
│   │   │   ├── amp.img                  # Packaged RTOS system firmware
│   │   │   ├── amp_mcu.its              # Linux + RTOS / Bare-metal MCU firmware packaging configuration file
│   │   │   ├── mcu.bin
│   │   │   └── mcu.elf
│   │   ├── gcc_arm.ld.S                 # MCU linking script
│   │   ├── hal_conf.h                   # RK HAL configuration file
│   │   ├── Kconfig
│   │   ├── mkimage.sh                   # MCU firmware packaging script
│   │   ├── rtconfig.h
│   │   ├── rtconfig.py
│   │   ├── SConscript
│   │   └── SConstruct
│   └── tools                            # Toolset
├── components
├── examples
├── include
├── libcpu
├── src
├── third_party
└── tools
Связанные разделы:
Глава 3: Конфигурация сборки
Глава 4: Распределение ресурсов
Глава 5: Схемы загрузки
Глава 6: Межъядерная связь
2.6 Каталог u-boot
Каталог u-boot содержит исходный код U-Boot. Для AMP необходимо добавить rk-amp.config и включить следующие параметры.
CONFIG_AMP=y
CONFIG_ROCKCHIP_AMP=y
Основные файлы AMP SDK для RK3562:
arch/arm/mach-rockchip/rk3562/rk3562.c   # SOC initialization file
drivers/cpu/rockchip_amp.c               # AMP startup solution
include/configs/rk3562_common.h          # Common chip configuration file
Связанные разделы:
Глава 3: Конфигурация сборки
Глава 5: Схемы загрузки
2.7 Каталог rkbin
Каталог rkbin содержит двоичные файлы AMP SDK и используется совместно с u-boot.
Основные файлы AMP SDK для RK3562:
bin/rk35/rk3562_bl31_xxx.elf             # Common bl31 file
bin/rk35/rk3562_bl31_cpu3_xxx.elf        # bl31 file for pre-level running on CPU3
RKTRUST/RK3562TRUST.ini                  # Common configuration file
RKTRUST/RK3562TRUST_CPU3.ini             # Configuration file for pre-level running on CPU3
Связанные разделы:
Глава 3: Конфигурация сборки
Глава 5: Схемы загрузки
3. Конфигурация сборки
3.1 Конфигурационный файл
Перед сборкой AMP SDK выберите и измените соответствующие конфигурационные файлы.
3.1.1 Общая конфигурация сборки
Конфигурация сборки AMP SDK сообщает сценарию расположение проектов RTOS и bare metal и их параметры. Конфигурация по умолчанию находится в <AMP_SDK>/device/rockchip/.chip/rockchip_xxx_defconfig; основные параметры приведены ниже.
RK_AMP=y                                          # Support for AMP RTOS / Bare-metal
RK_AMP_ARCH="arm"                                 # 32-bit is used for RTOS / Bare-metal
                                                  # Use "arm64" for 64-bit
RK_AMP_HAL_TARGET="rk3562"                        # The project directory name corresponding to AP Bare-metal
RK_AMP_RTT_TARGET="rk3562-32"                     # The project directory name corresponding to AP RTOS
RK_AMP_MCU_HAL_TARGET="rk3562-mcu"                # The project directory name corresponding to MCU Bare-metal
RK_AMP_MCU_RTT_TARGET="rk3562-mcu"                # The project directory name corresponding to MCU RTOS
RK_AMP_CFG is not set                             # Auxiliary configuration file
RK_AMP_FIT_ITS="amp_linux.its"                    # Configuration file for AMP firmware packaging
RK_UBOOT_CFG_FRAGMENTS="rk-amp"                   # Add configuration file for AMP U-Boot config
RK_UBOOT_TRUST_INI is not set                     # Configuration file required when using a special rkbin
RK_PARAMETER="parameter.txt"                      # Partition table configuration file
Для настройки SDK рекомендуется make menuconfig: этот способ автоматически учитывает зависимости между параметрами сборки и предотвращает недопустимые комбинации.
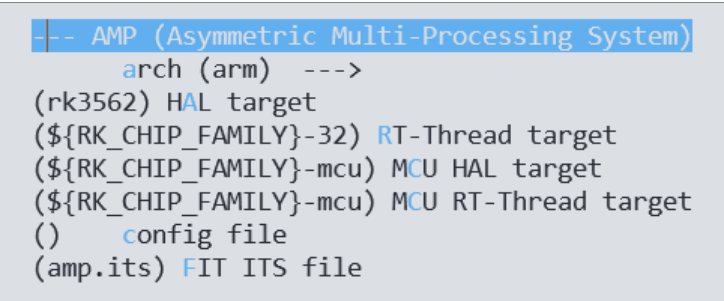
3.1.2 Конфигурация упаковки прошивки AMP
Прошивки AMP упаковываются в стандартный FIT, который поддерживается и рекомендуется U-Boot. ITS позволяет задавать конфигурацию каждого ядра AMP с RTOS или bare metal. Для RK3562 предусмотрены три типовые схемы.
amp_linux.its: совместное развёртывание Linux + RTOS / bare metal.
amp.its: совместное развёртывание RTOS + bare metal.
amp_mcu.its: совместное развёртывание Linux + MCU с RTOS / bare metal.
3.1.2.1 amp_linux.its
В примере Linux + RTOS / bare metal ядро CPU3 RK3562 независимо выполняет RTOS, а остальные ядра работают под Linux SMP.
/dts-v1/;
/ {
    description = "FIT source file for Rockchip AMP";
    #address-cells = <1>;
    images {
        // amp3 node configures CPU3, other processor cores are similar.
        amp3 {
            description  = "RTOS core3";          // Firmware description information
            data         = /incbin/("rtt3.bin"); // Specifies the firmware location to be
packaged (with path)
            type         = "firmware";           // AP is set to firmware
            compression  = "none";               // Keep the default none
            arch         = "arm";                // Specifies the processor architecture
            cpu          = <0x3>;                // Specifies the processor's hardware ID
            thumb        = <0>;                  // Specifies the processor's instruction set
            hyp          = <0>;                  // Specifies whether the processor runs the Hypervisor
            load         = <0x01800000>;         // Specifies the firmware load and run address
            compile {                            // Configuration at compile time, automatically cleared after compilation
                size     = <0x00800000>;         // Running memory size
                sys      = "rtt";                // RTOS (rtt) or Bare-metal (hal)
                core     = "ap";                 // Processor core type: ap or mcu
                rtt_config   = "board/rk3562_evb1_lp4x/amp_defconfig";
            };
            udelay       = <10000>;              // Delay to start the next processor core
            hash {
                algo = "sha256";                 // Specifies the algorithm for firmware integrity check
            };
        };
    };
    share {                                           // Shared memory configuration at
compile time, automatically cleared after compilation
        shm_base         = <0x07800000>;          // Shared memory start address
        shm_size         = <0x00400000>;          // Shared memory size
        rpmsg_base       = <0x07c00000>;          // RPMsg shared memory start address
        rpmsg_size       = <0x00500000>;          // RPMsg shared memory size
    };
    configurations {
        default = "conf";
        conf {
            description = "Rockchip AMP images";
            rollback-index = <0x0>;
            loadables = "amp3";                   // Specifies the firmware to be loaded, as well as the loading and startup order
            signature {
                algo = "sha256,rsa2048";
                padding = "pss";
                key-name-hint = "dev";
                sign-images = "loadables";
            };
            /* - run linux on cpu0 * - it is brought up by amp(that run on U-Boot) * - it is boot entry depends on U-Boot */
            linux {                               // Supports Linux hybrid deployment
                description  = "linux-os";
                arch         = "arm64";
                cpu          = <0x000>;
                thumb        = <0>;
                hyp          = <0>;
                udelay       = <0>;
                // If the AMP firmware load location conflicts with the Linux Kernel load location, it needs to be adjusted
                load         = <0x2000000>;        // Linux Kernel load location
                load_c       = <0x4880000>;        // Compressed Linux Kernel load location
            };
        };
    };
};
3.1.2.2 amp.its
В примере RTOS + bare metal ядро CPU1 RK3562 независимо выполняет RTOS, а остальные три ядра — отдельные bare-metal системы.
/dts-v1/;
/ {
    description = "FIT source file for Rockchip AMPAK";
    #address-cells = <1>;
    images {
        amp0 {
            description  = "Bare-metal-core0";
            data         = /incbin/("rtt0.bin");
            type         = "firmware";
            compression  = "none";
            arch         = "arm";
            cpu          = <0x0>;
            thumb        = <0>;
            hyp          = <0>;
            load         = <0x02000000>;
            udelay       = <10000>;
            compile {
                size    = <0x00800000>;
                sys     = "hal";
            };
            hash {
                algo = "sha256";
            };
        };
        amp1 {
            description  = "RTOS-core1";
            data         = /incbin/("rtt1.bin");
            type         = "firmware";
            compression  = "none";
            arch         = "arm";
            cpu          = <0x1>;
            thumb        = <0>;
            hyp          = <0>;
            load         = <0x00800000>;
            udelay       = <10000>;
            compile {
                size    = <0x00800000>;
                sys     = "rtos";
            };
            hash {
                algo = "sha256";
            };
        };
        amp2 {
            description  = "Bare-metal-core2";
            data         = /incbin/("rtt2.bin");
            type         = "firmware";
            compression  = "none";
            arch         = "arm";
            cpu          = <0x2>;
            thumb        = <0>;
            hyp          = <0>;
            load         = <0x01000000>;
            udelay       = <10000>;
            compile {
                size    = <0x00800000>;
                sys     = "hal";
            };
            hash {
                algo = "sha256";
            };
        };
        amp3 {
            description  = "Bare-metal-core3";
            data         = /incbin/("rtt3.bin");
            type         = "firmware";
            compression  = "none";
            arch         = "arm";
            cpu          = <0x3>;
            thumb        = <0>;
            hyp          = <0>;
            load         = <0x01800000>;
            udelay       = <10000>;
            compile {
                size    = <0x00800000>;
                sys     = "hal";
            };
            hash {
                algo = "sha256";
            };
        };
    }
    share {
        shm_base         = <0x07800000>;
        shm_size         = <0x00400000>;
    };
    configurations {
        default = "conf";
        conf {
            description = "Rockchip AMPAK images";
            rollback-index = <0x0>;
            loadables = "amp0", "amp1", "amp2", "amp3";
            signature {
                algo = "sha256,rsa2048";
                padding = "pss";
                key-name-hint = "dev";
                sign-images = "loadables";
            };
        };
    };
};
3.1.2.3 amp_mcu.its
В примере Linux + MCU с RTOS / bare metal AP RK3562 работает под Linux SMP, а MCU независимо выполняет bare-metal AMP.
/dts-v1/;
/ {
    description = "Rockchip AMP FIT Image";
    #address-cells = <1>;
    images {
        mcu {
            description  = "mcu";
            data         = /incbin/("./rtt.bin");
            type         = "standalone";          // MCU is set to standalone
            compression  = "none";
            arch         = "arm";
            load         = <0x08200000>;
            udelay       = <1000000>;
            compile {
                size     = <0x00800000>;
                sys      = "hal";
                core     = "mcu";                 // Processor core type: ap or mcu
            };
            hash {
                algo = "sha256";
            };
        };
    };
    share {
        shm_base         = <0x07800000>;
        shm_size         = <0x00400000>;
        rpmsg_base       = <0x07c00000>;
        rpmsg_size       = <0x00500000>;
    };
    configurations {
        default = "conf";
        conf {
            description = "Rockchip AMP images";
            rollback-index = <0x0>;
            loadables = "mcu";
            signature {
                algo = "sha256,rsa2048";
                padding = "pss";
                key-name-hint = "dev";
                sign-images = "loadables";
            };
        };
    };
};
Рабочую и общую память необходимо спланировать так, чтобы области не пересекались.
Связанные разделы:
Глава 4: Распределение ресурсов
3.1.3 Вспомогательная конфигурация
Некоторым SoC дополнительно нужен вспомогательный конфигурационный файл <AMP_SDK>/device/rockchip/.chip/$RK_AMP_CFG. Его параметры экспортируются непосредственно в переменные среды и используются при сборке.
Например, для общего журнала LOG на RK3308 добавляют следующие настройки.
## Chapter-3 RTT config
## Chapter-3 Share Memory config
RTT_SHLOG0_SIZE=0x00001000
RTT_SHLOG1_SIZE=0x00001000
RTT_SHLOG2_SIZE=0x00001000
RTT_SHLOG3_SIZE=0x00001000
## Chapter-3 HAL config
## Chapter-3 Share Memory config same as RTT
SHLOG0_SIZE=$RTT_SHLOG0_SIZE
SHLOG1_SIZE=$RTT_SHLOG1_SIZE
SHLOG2_SIZE=$RTT_SHLOG2_SIZE
SHLOG3_SIZE=$RTT_SHLOG3_SIZE
3.1.4 Конфигурация таблицы разделов
Таблицу разделов следует менять с учётом ёмкости используемого накопителя и размера прошивки AMP.
Файл таблицы разделов parameter.txt расположен в <AMP_SDK>/device/rockchip/.chip/$RK_PARAMETER. В строке mtdparts раздел записывается как size@start(part_name); единица — сектор 512 байт. Ниже приведён пример раздела amp размером 2 MiB.
CMDLINE:
mtdparts=:0x00002000@0x00004000(uboot),0x00002000@0x00006000(misc),0x00020000@0x00008000(boot),0x00001000@0x00028000(amp),0x00040000@0x00029000(recovery),0x00010000@0x00069000(backup),0x01c00000@0x00079000(rootfs),0x00040000@0x01c79000(oem),-@0x01cb9000(userdata:grow)
Добавление раздела amp с помощью сценария:
./build.sh list-parts
==========================================
          Partition table
==========================================
1:        uboot at 0x00004000 size=0x00002000(4M)
2:         misc at 0x00006000 size=0x00002000(4M)
3:         boot at 0x00008000 size=0x00020000(64M)
4:     recovery at 0x00028000 size=0x00040000(128M)
5:       backup at 0x00068000 size=0x00010000(32M)
6:       rootfs at 0x00078000 size=0x01c00000(14G)
7:          oem at 0x01c78000 size=0x00040000(128M)
8:     userdata at 0x01cb8000 size=-(grow)
./build.sh insert-part:4:amp:2M
./build.sh list-parts
==========================================
          Partition table
==========================================
1:        uboot at 0x00004000 size=0x00002000(4M)
2:         misc at 0x00006000 size=0x00002000(4M)
3:         boot at 0x00008000 size=0x00020000(64M)
4:          amp at 0x00028000 size=0x00001000(2M)
5:     recovery at 0x00029000 size=0x00040000(128M)
6:       backup at 0x00069000 size=0x00010000(32M)
7:       rootfs at 0x00079000 size=0x01c00000(14G)
8:          oem at 0x01c79000 size=0x00040000(128M)
9:     userdata at 0x01cb9000 size=-(grow)
3.2 Команды сборки
3.2.1 Общая команда сборки
Ниже приведены общие команды SDK для сборки и упаковки компонентов и полного образа.
./build.sh chip         # Select the SoC platform
./build.sh lunch        # Select the default configuration file
./build.sh              # One-click compilation and packaging
./build.sh uboot        # Compile U-Boot separately
./build.sh kernel       # Compile the Linux Kernel separately
./build.sh amp          # Compile RTOS / Bare-metal separately
./build.sh cleanall     # Clean all
./build.sh help         # Get help
Команда ./build.sh amp читает конфигурацию упаковки AMP и автоматически собирает и упаковывает amp.img.
3.2.2 Сборка отдельных компонентов
Команды отдельной сборки компонентов можно найти в build_info.txt базовой прошивки, поставляемой с AMP SDK.
3.2.2.1 Сборка ядра Linux
Пример отдельной сборки ядра Linux для AP RK3562:
cd <AMP_SDK>/kernel
export ARCH=arm64                              # Specify the architecture of the processor
export CROSS_COMPILE="path to compiler"        # Specify the cross-compilation toolchain
## Chapter-3 For example:
export CROSS_COMPILE=../prebuilts/gcc/linux-x86/aarch64/gcc-arm-10.3-2021.07-x86_64-aarch64-none-linux-gnu/bin/aarch64-none-linux-gnu-
make rockchip_linux_defconfig                  # Specify the compilation configuration
make rk3562-evb1-lp4x-v10-linux-amp.img -j8    # Compile the specified dts board-level configuration
3.2.2.2 Сборка RT-Thread
Пример отдельной сборки RT-Thread для AP RK3562:
cd <AMP_SDK>/rtos/bsp/rockchip/rk3562-32/
./build.sh <cpu_id 0~3 or all>
./mkimage.sh
scons -j8
scons -c
3.2.2.3 Сборка RK HAL
Пример отдельной сборки RK HAL для AP RK3562:
cd <AMP_SDK>/hal/project/rk3562/GCC
./build.sh <cpu_id 0~3 or all>
cd ..
./mkimage.sh
make -j8
make clean
3.2.2.4 Сборка U-Boot
Пример отдельной сборки U-Boot для RK3562:
cd <AMP_SDK>/u-boot/
make rk3562_defconfig rk-amp.config
./make.sh
Для специального rkbin, например с предыдущей стадией загрузки на CPU3, используется следующая команда.
cd <AMP_SDK>/u-boot/
make rk3562_defconfig rk-amp.config
./make.sh ../rkbin/RKTRUST/RK3562TRUST_CPU3.ini
Связанные разделы:
Глава 5: Схемы загрузки
4. Распределение ресурсов
4.1 Архитектура системы
4.1.1 Архитектура AP + AP
Архитектура AP + AP включает Linux + RTOS / bare metal и RTOS + bare metal. В первом случае ведущее ядро выполняет Linux, удалённые ядра — RTOS или bare metal. Во втором ведущим становится первое запущенное ядро. Оно распределяет и управляет общими ресурсами всей системы и выполняет сервис ведущей стороны.
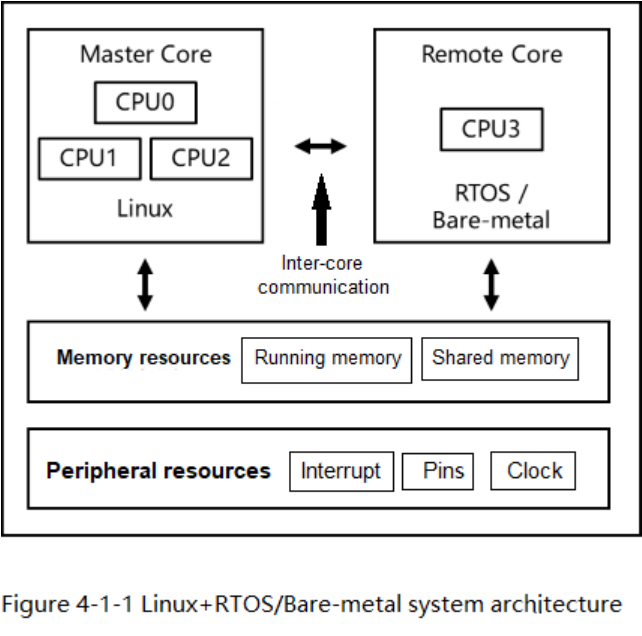
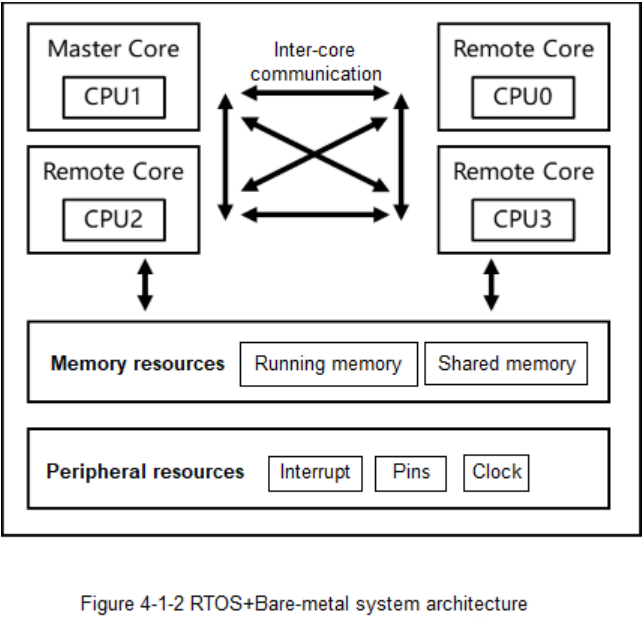
4.1.2 Архитектура AP + MCU
В архитектуре AP + MCU AP выполняет Linux и выступает ведущим, а MCU выполняет RTOS или bare metal как удалённая сторона. Ведущий AP распределяет общие ресурсы, управляет ими и выполняет сервис ведущей стороны.
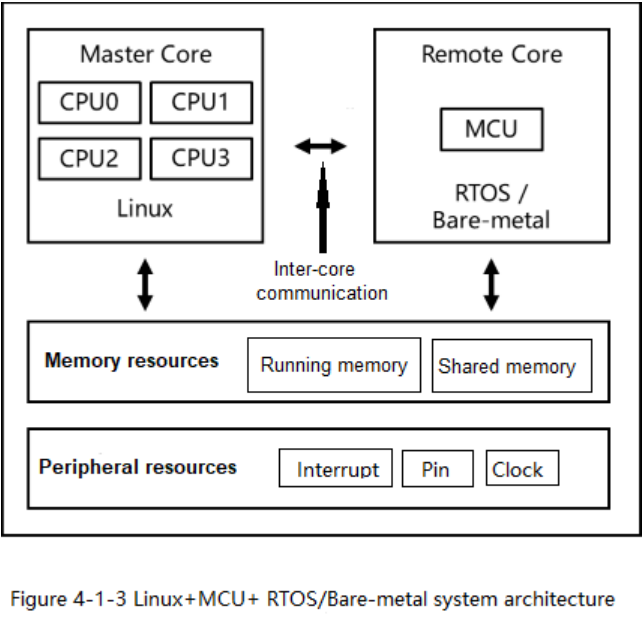
4.2 Ресурсы ядра Linux
4.2.1 Конфигурационные файлы Linux
4.2.1.1 Файлы DTS
Ресурсы ядра Linux задаются в DTS. Файлы гетерогенной системы называются rkxxxx-evbxxxxx-amp.dts и включают rkxxxx-amp.dtsi, например:
arch/arm64/boot/dts/rockchip/rk3562-amp.dtsi
arch/arm64/boot/dts/rockchip/rk3562-evb1-lp4x-v10-linux-amp.dts
Файл rk3562-amp.dtsi используется Linux для централизованного управления общими ресурсами гетерогенной системы.
/ {
        rockchip_amp: rockchip-amp {
                compatible = "rockchip,amp";
                /* Clock resources used by AMP */
                clocks = <&cru FCLK_BUS_CM0_CORE>, <&cru CLK_BUS_CM0_RTC>,
                        <&cru PCLK_MAILBOX>, <&cru PCLK_INTC>,
                        <&cru SCLK_UART7>, <&cru PCLK_UART7>,
                        <&cru PCLK_TIMER>, <&cru CLK_TIMER4>, <&cru CLK_TIMER5>;
                /* Pin resources used by AMP */
                pinctrl-names = "default";
                pinctrl-0 = <&uart7m1_xfer>;
                /* Interrupt resources used by AMP */
                amp-cpu-aff-maskbits = /bits/ 64 <0x0 0x1 0x1 0x2 0x2 0x4 0x3 0x8>;
                amp-irqs = /bits/ 64 <GIC_AMP_IRQ_CFG_ROUTE(147, 0xd0, CPU_GET_AFFINITY(3, 0))>;
                status = "okay";
        };
};
4.2.1.2 Файлы драйвера AMP
Файл драйвера AMP: <AMP_SDK>/kernel/drivers/soc/rockchip/rockchip_amp.c.
// ...
// Centralized management of AMP's interrupt resources, called by the GIC driver
static void amp_gic_get_irqs_config(struct device_node *np, struct amp_gic_ctrl_s *amp_ctrl)
{
    // ....
}
static int rockchip_amp_probe(struct platform_device *pdev)
{
    // ...
    // Centralized management of AMP's clock resources
    rkamp_dev->num_clks = devm_clk_bulk_get_all(&pdev->dev, &rkamp_dev->clks);
    // Centralized management of AMP's power supply resources
    rkamp_dev->num_pds =
        of_count_phandle_with_args(pdev->dev.of_node, "power-domains",
                                   "#power-domain-cells");
    // Centralized management of AMP's core resources, lifecycle management of the core, such as open, close, restart, etc.
    cpus_node = of_get_child_by_name(pdev->dev.of_node, "amp-cpus");
    // ...
}
// Pin resources, processed by the pinctrl driver before calling rockchip_amp_probe.
static const struct of_device_id rockchip_amp_match[] = {
    { .compatible = "rockchip,amp" }, // Corresponds to the property in the DTS file
    // ...
};
4.2.2 Выделение ядер Linux
Узел ядра, выделенного HAL/RTOS, необходимо исключить из Linux DTS. Ядра платформ уже определены в rkxxxx.dtsi; включите подходящий DTSI и удалите выделяемые узлы. Пример: Core3 кластера A55 RK3588 для HAL/RTOS.
/ {
    model = "Rockchip RK3588 EVB1 LP4 V10 Board";
    compatible = "rockchip,rk3588-evb1-lp4-v10", "rockchip,rk3588";
    cpus {
        cpu-map {
            cluster0 {
                /delete-node/ core3;
            };
        };
    };
    reserved-memory {
        #address-cells = <2>;
        #size-cells = <2>;
        ranges;
        amp_reserved: amp@800000 {
            reg = <0x0 0x00800000 0x0 0x01800000>;
            no-map;
        };
    };
};
&arm_pmu {
    interrupt-affinity = <&cpu_l0>, <&cpu_l1>, <&cpu_l2>,
                 <&cpu_b0>, <&cpu_b1>, <&cpu_b2>, <&cpu_b3>;
};
/delete-node/ &cpu_l3;
Пример выделения Core3 кластера A76 RK3588 для HAL/RTOS:
/ {
    model = "Rockchip RK3588 EVB1 LP4 V10 Board";
    compatible = "rockchip,rk3588-evb1-lp4-v10", "rockchip,rk3588";
    cpus {
        cpu-map {
            cluster2 {
                /delete-node/ core1;
            };
        };
    };
    reserved-memory {
        #address-cells = <2>;
        #size-cells = <2>;
        ranges;
        amp_reserved: amp@800000 {
            reg = <0x0 0x00800000 0x0 0x01800000>;
            no-map;
        };
    };
};
&arm_pmu {
    interrupt-affinity = <&cpu_l0>, <&cpu_l1>, <&cpu_l2>, <&cpu_l3>,
                 <&cpu_b0>, <&cpu_b1>, <&cpu_b2>;
};
/delete-node/ &cpu_b3;
4.2.3 Ресурсы памяти Linux
4.2.3.1 Конфигурация рабочей памяти
DRAM — частная рабочая память системы. По умолчанию Linux использует весь DDR, поэтому рабочие области других систем необходимо зарезервировать в Linux DTS.
Пример для RK3562:
/ {
    reserved-memory {
        /* rk3588-amp.dtsi */
        /* MCU address */
        mcu_reserved: mcu@8200000 {
            reg = <0x0 0x8200000 0x0 0x100000>;
            no-map;
        };
        /* rk3588-evb1-lp4-v10-linux-amp.dts */
        /* AP address */
        amp_reserved: amp@800000 {
            reg = <0x0 0x01800000 0x0 0x00800000>;
            no-map;
        };
    };
};
4.2.3.2 Конфигурация общей памяти
Общая память предназначена для обмена данными между системами. Поскольку Linux по умолчанию использует весь DDR как рабочую память, область обмена нужно зарезервировать в Linux DTS.
Способ резервирования аналогичен настройке DRAM в Linux DTS; имена узлов должны отличаться.
Пример для RK3562:
/ {
    reserved-memory {
        /* rk3588-amp.dtsi */
        rpmsg_reserved: rpmsg@7c00000 {
            reg = <0x0 0x07c00000 0x0 0x400000>;
            no-map;
        };
    };
};
4.2.4 Периферийные ресурсы Linux
Ресурсы SoC определены в Linux DTS. Когда периферия нужна другой системе AMP, соответствующий модуль следует отключить в DTS Linux и передать удалённой системе.
Пример передачи I2C1 из Linux в RTOS на RK3562 EVB1:
Сначала найдите определение I2C1 в rk3562.dtsi.
i2c1: i2c@ffa00000 {                                                 /* Module Name */
        compatible = "rockchip,rk3562-i2c", "rockchip,rk3399-i2c";
        reg = <0x0 0xffa00000 0x0 0x1000>;
        clocks = <&cru CLK_I2C1>, <&cru PCLK_I2C1>;                  /* Clock References */
        clock-names = "i2c", "pclk";
        interrupts = <GIC_SPI 13 IRQ_TYPE_LEVEL_HIGH>;               /* Interrupt Reference */
        pinctrl-names = "default";
        pinctrl-0 = <&i2c1m0_xfer>;                                  /* Pin Reference */
        #address-cells = <1>;
        #size-cells = <0>;
        status = "disabled";
};
Из определения I2C1 видно, что контроллеру нужны следующие ресурсы:
Прерывания.
Выводы.
Тактирование.
Сначала отключите I2C1 в Linux DTS.
&i2c1 {
       status = "disabled";
};
4.2.4.1 Настройка прерываний
Добавьте прерывание I2C1 в amp-irqs узла rockchip-amp.
/ {
        rockchip_amp: rockchip-amp {
                compatible = "rockchip,amp";
                // ......
                /* Interrupt resources used by AMP */
-               amp-irqs = /bits/ 64 <GIC_AMP_IRQ_CFG_ROUTE(147, 0xd0, CPU_GET_AFFINITY(3, 0))>;
+               amp-irqs = /bits/ 64 <GIC_AMP_IRQ_CFG_ROUTE(147, 0xd0, CPU_GET_AFFINITY(3, 0))
+                                     GIC_AMP_IRQ_CFG_ROUTE(45, 0xd0, CPU_GET_AFFINITY(3, 0))>;
                                      // Add I2C1: 45 = I2C1 interrupt 13 + fixed offset 32
                // ......
        };
};
Номер SPI в описании модуля и полный номер прерывания для amp-irqs отличаются на 32.
4.2.4.2 Настройка выводов
Добавьте выводы I2C1 в узел rockchip-amp.
/ {
        rockchip_amp: rockchip-amp {
                compatible = "rockchip,amp";
                // ......
                /* Pin resources used by AMP */
                pinctrl-names = "default";
-               pinctrl-0 = <&uart7m1_xfer>;
+               pinctrl-0 = <&uart7m1_xfer>, <&i2c1m0_xfer>;
                // ......
        };
};
Модуль может иметь несколько вариантов групп выводов; выберите реально используемую группу.
4.2.4.3 Настройка тактирования
Добавьте ресурсы тактирования I2C1 в узел rockchip-amp.
/ {
        rockchip_amp: rockchip-amp {
                compatible = "rockchip,amp";
                // ......
                /* Clock resources used by AMP */
                clocks = <&cru FCLK_BUS_CM0_CORE>, <&cru CLK_BUS_CM0_RTC>,
                        <&cru PCLK_MAILBOX>, <&cru PCLK_INTC>,
                        <&cru SCLK_UART7>, <&cru PCLK_UART7>,
-                       <&cru PCLK_TIMER>, <&cru CLK_TIMER4>, <&cru CLK_TIMER5>;
+                       <&cru PCLK_TIMER>, <&cru CLK_TIMER4>, <&cru CLK_TIMER5>,
+                       <&cru CLK_I2C1>, <&cru PCLK_I2C1>;
                // ......
        };
};
4.3 Настройка ресурсов RTOS
4.3.1 Конфигурация RT-Thread
В проекте SoC обычно уже есть несколько конфигураций плат. Параметр CONFIG_RT_BOARD_NAME меняют через scons –menuconfig, чтобы один проект мог обслуживать разные платы.
Конфигурация RT-Thread включает:
<AMP_SDK>/internal/rk3588/rtos/bsp/rockchip/rk3562-32/
├── applications
├── board
│   ├── common                  # Common configuration
│   ├── Kconfig
│   ├── rk3562_evb1_lp4x        # Board-level configuration
│   └── SConscript
├── build.sh                    # Build script, containing some build configurations
└── ...
Общую конфигурацию: обязательные базовые настройки SoC для всех проектов плат.
Конфигурацию платы: GPIO, UART, I2C и другие функции конкретной платы.
Команды сборки: параметры можно передавать при сборке, определить в build.sh либо экспортировать в среду перед запуском scons.
4.3.1.1 Файлы уровня платы
Настройка ресурсов RT-Thread включает общую конфигурацию и конфигурацию платы.
Файлы общей конфигурации:
## Chapter-4 General Configuration
<AMP_SDK>/rtos/bsp/rockchip/rk3562-32/board/common/board_base.c
<AMP_SDK>/rtos/bsp/rockchip/rk3562-32/board/common/iomux_base.c
Общая конфигурация определяет порядок инициализации и ресурсы оборудования по умолчанию. Многочисленные определения RT_WEAK позволяют переопределять нужные функции в конфигурации конкретной платы.
RT_WEAK const struct clk_init clk_inits[];            // Weak definition of structure, can
be redefined in board-level configuration
RT_WEAK  void rt_hw_iomux_config(void);               // Weak definition of function, can be
redefined in board-level configuration
// ...                                                // Weak definition resources vary with different SoCs, not listed one by one
void rt_hw_board_init(void)
{
    // ... Initialization sequence, do not modify
}
Файлы конфигурации платы:
## Chapter-4 Board-Level Configuration
<AMP_SDK>/rtos/bsp/rockchip/rk3562-32/board/rk3562_evb1_lp4x/board.c
<AMP_SDK>/rtos/bsp/rockchip/rk3562-32/board/rk3562_evb1_lp4x/iomux.c
На уровне платы переопределяются необходимые ресурсы RT_WEAK.
// <AMP_SDK>/rtos/bsp/rockchip/rk3562-32/board/rk3562_evb1_lp4x/iomux.c
void rt_hw_iomux_config(void)
{
    // ...
}
4.3.1.2 Файлы сборки
RT-Thread использует SCons. В сборке участвуют следующие файлы.
cd <AMP_SDK>/rtos/bsp/rockchip/rk3562-32/
rk3562-32/rtconfig.h               # Configuration file used for compilation
rtconfig.py                        # Compilation script, determining the location of the
compilation chain, and the input parameters of the compilation command, etc.
SConscript                         # SCONS link file
SConstruct                         # SCONS link file
build.sh                           # RT-Thread AP Core quick compilation script, MCU Core does not have this script
AP собирается через ./build.sh, а MCU — командой make.
4.3.2 Ресурсы памяти RT-Thread
Память RT-Thread распределяется скриптом компоновщика.
<AMP_SDK>/rtos/bsp/rockchip/rk3562-32/gcc_arm.ld.S
<AMP_SDK>/rtos/bsp/rockchip/rk3562-mcu/gcc_link.ld.S
4.3.2.1 Рабочая память AP
/* cat <AMP_SDK>/rtos/bsp/rockchip/rk3562-32/gcc_arm.ld.S */
MEMORY
{
    SRAM  (rxw) : ORIGIN = 0xfe480000, LENGTH = 64K            /* SYSTEM SRAM */
    DRAM  (rxw) : ORIGIN = FIRMWARE_BASE, LENGTH = DRAM_SIZE   /* DRAM */
    SHMEM (rxw) : ORIGIN = SHMEM_BASE, LENGTH = SHMEM_SIZE     /* shared memory for all cpu */
    LINUX_RPMSG (rxw) : ORIGIN = LINUX_RPMSG_BASE, LENGTH = LINUX_RPMSG_SIZE
}
## Chapter-4 cat <AMP_SDK>/rtos/bsp/rockchip/rk3562-32/rtconfig.py
## Chapter-4 variable conversion, connecting the build.sh script and gcc_arm.ld.S file
CFLAGS += ' -DFIRMWARE_BASE={a} -DDRAM_SIZE={b} -DSHMEM_BASE={c} -DSHMEM_SIZE={d} -DLINUX_RPMSG_BASE={e} -DLINUX_RPMSG_SIZE={f}'.format(a=PRMEM_BASE, b=PRMEM_SIZE, c=SHMEM_BASE, d=SHMEM_SIZE, e=LINUX_RPMSG_BASE, f=LINUX_RPMSG_SIZE)
## Chapter-4 cat <AMP_SDK>/rtos/bsp/rockchip/rk3562-32/build.sh
export RTT_PRMEM_BASE=$(eval echo \$CPU$1_MEM_BASE)            /* DRAM start location */
export RTT_PRMEM_SIZE=$(eval echo \$CPU$1_MEM_SIZE)            /* DRAM capacity size */
export RTT_SHMEM_BASE=0x07800000                               /* shared memory start location */
export RTT_SHMEM_SIZE=0x00400000                               /* shared memory capacity size */
export LINUX_RPMSG_BASE=0x07c00000                             /* rpmsg start location */
export LINUX_RPMSG_SIZE=0x00500000                             /* rpmsg capacity size */
Конфигурация памяти AP находится в gcc_arm.ld.S. Для удобства часть параметров переносится через rtconfig.py в build.sh, где их проще менять при сборке.
Адреса в конфигурации AP соответствуют реальным физическим адресам DDR.
Параметры DRAM можно задать в build.sh:
CPU3_MEM_BASE=0x01800000
CPU3_MEM_SIZE=0x00800000
export RTT_PRMEM_BASE=$(eval echo \$CPU$1_MEM_BASE)             /* DRAM start location */
export RTT_PRMEM_SIZE=$(eval echo \$CPU$1_MEM_SIZE)             /* DRAM capacity size */
Соответствие имён переменных преобразуется в rtconfig.py.
4.3.2.2 Общая память AP
Для области LINUX_RPMSG добавьте следующие определения в gcc_arm.ld.S.
MEMORY {
    LINUX_RPMSG (rxw) : ORIGIN = LINUX_RPMSG_BASE, LENGTH = LINUX_RPMSG_SIZE
}
.linux_share_rpmsg (NOLOAD):
{
    PROVIDE(__linux_share_rpmsg_start__ = .);
    . += LINUX_RPMSG_SIZE;
    PROVIDE(__linux_share_rpmsg_end__ = .);
} > LINUX_RPMSG
Указатель на физический адрес LINUX_RPMSG можно получить непосредственно в коде.
/* [AMP_SDK]/rtos/bsp/rockchip/rk3562-32/board/common/rpmsg_base.h */
/* RPMSG shared memory information */
extern uint32_t __share_rpmsg_start__[];
extern uint32_t __share_rpmsg_end__[];
#define RPMSG_MEM_BASE      ((uint32_t)&__share_rpmsg_start__)
#define RPMSG_MEM_END       ((uint32_t)&__share_rpmsg_end__)
4.3.2.3 Рабочая память MCU
/* cat <AMP_SDK>/rtos/bsp/rockchip/rk3562-mcu/gcc_link.ld.S */
MEMORY
{
    DDR   (rxw) : ORIGIN = 0x00000000, LENGTH = 512K               /* DRAM */
}
/* cat <AMP_SDK>/rtos/bsp/rockchip/rk3562-mcu/Image/amp.its */
/ {
    images {
        mcu {
            //...
            load         = <0x08200000>;
            //...
        };
    };
};
Память MCU RT-Thread задаётся совместно файлами gcc_link.ld.S и amp.its.
У MCU адрес запуска соответствует его собственному адресу 0. Поэтому между адресами, видимыми MCU, и реальными физическими адресами существует постоянное смещение.
/* cat <AMP_SDK>/rtos/bsp/rockchip/rk3562-mcu/gcc_link.ld.S */
MEMORY
{
    DDR   (rxw) : ORIGIN = 0x00000000, LENGTH = 512K               /* DRAM */
}
/* cat <AMP_SDK>/rtos/bsp/rockchip/rk3562-mcu/Image/amp.its */
/ {
    images {
        mcu {
            //...
            load         = <0x08200000>;
            //...
        };
    };
};
В примере DRAM MCU RT-Thread расположен по физическому адресу 0x08200000 и имеет объём 512 KiB.
4.3.2.4 Общая память MCU
Пример добавления LINUX_RPMSG в RT-Thread MCU RK3562; соответствующие определения скрипта компоновщика показаны ниже.
/* cat <AMP_SDK>/rtos/bsp/rockchip/rk3562-mcu/gcc_link.ld.S */
MEMORY {
    // ...
    LINUX_RPMSG (rxw) : ORIGIN = 0x00100000, LENGTH = 0x00500000
}
//...
.linux_share_rpmsg (NOLOAD):
{
    PROVIDE(__linux_share_rpmsg_start__ = .);
    . += LINUX_RPMSG_SIZE;
    PROVIDE(__linux_share_rpmsg_end__ = .);
} > LINUX_RPMSG
/* cat <AMP_SDK>/rtos/bsp/rockchip/rk3562-mcu/Image/amp.its */
/ {
    images {
        mcu {
            //...
            load         = <0x08200000>;
            //...
        };
    };
};
0x08300000 = 0x08200000 + 0x00100000
В примере физический адрес LINUX_RPMSG равен 0x08300000 = 0x08200000 + 0x00100000. MCU видит относительный адрес 0x00100000. Размер области — 0x00500000 байт (5 MiB).
Информацию о LINUX_RPMSG можно получить в коде. Все адреса MCU учитывают смещение относительно адреса загрузки прошивки.
/* RPMSG share memory information */
extern uint32_t __share_rpmsg_start__[];
extern uint32_t __share_rpmsg_end__[];
#define RPMSG_MEM_BASE      ((uint32_t)&__share_rpmsg_start__)      /* 0x00100000 */
#define RPMSG_MEM_END       ((uint32_t)&__share_rpmsg_end__)        /* 0x00500000 */
4.3.3 Периферия RT-Thread
Добавление I2C1 на RK3562 иллюстрирует подключение периферийного модуля в RT-Thread.
4.3.3.1 Прерывания AP
При использовании MCU этот раздел следует пропустить: MCU имеет отдельный NVIC и не требует данной настройки GIC.
Добавьте прерывание I2C1 в irqsConfig.
// <AMP_SDK>/rtos/bsp/rockchip/rk3562-32/board/common/board_base.c
// The system runs on CPU3, so CPU3 needs to respond to I2C1 interrupts.
#define CUR_CPU       3
static struct GIC_AMP_IRQ_INIT_CFG irqsConfig[] =
{
    // ...
    GIC_AMP_IRQ_CFG_ROUTE(I2C1_IRQn, 0xd0, CPU_GET_AFFINITY(CUR_CPU, 0)),
    // ...
}
4.3.3.2 Прерывания MCU
Прерывания, непосредственно подключённые к MCU, обрабатываются через NVIC; остальные — через INTMUX.
<AMP_SDK>/hal/project/rk3562/src/test_demo.c
// NVIC interface example
/************************************************/
/*                                              */
/*                SOFTIRQ_TEST                  */
/*                                              */
/************************************************/
#ifdef SOFTIRQ_TEST
static void soft_isr(void)
{
    printf("softirq_test: enter isr\n");
}
static void softirq_test(void)
{
    printf("softirq_test start\n");
    HAL_NVIC_SetIRQHandler(RSVD0_MCU_IRQn, soft_isr);
    HAL_NVIC_EnableIRQ(RSVD0_MCU_IRQn);
    HAL_DelayMs(4000);
    HAL_NVIC_SetPendingIRQ(RSVD0_MCU_IRQn);
}
#endif
// INTMUX interface example
/************************************************/
/*                                              */
/*                  GPIO_TEST                   */
/*                                              */
/************************************************/
#ifdef GPIO_TEST
    //......
static void gpio_test(void)
{
    //......
    /* Test GPIO interrupt */
    HAL_GPIO_SetPinDirection(GPIO1, GPIO_PIN_B7, GPIO_IN);
    HAL_INTMUX_SetIRQHandler(GPIO1_IRQn, gpio1_isr, NULL);
    HAL_IRQ_HANDLER_SetGpioIRQHandler(GPIO_BANK1, GPIO_PIN_B7, b7_call_back, NULL);
    HAL_INTMUX_EnableIRQ(GPIO1_IRQn);
    HAL_GPIO_SetIntType(GPIO1, GPIO_PIN_B7, GPIO_INT_TYPE_EDGE_BOTH);
    HAL_GPIO_EnableIRQ(GPIO1, GPIO_PIN_B7);
    printf("test_gpio interrupt ready\n");
}
#endif
4.3.3.3 Настройка выводов
Настройте выводы I2C1 в rt_hw_iomux_config.
// <AMP_SDK>/rtos/bsp/rockchip/rk3562-32/board/rk3562_evb1_lp4x/iomux.c
void i2c1_m0_iomux_config(void)
{
    HAL_PINCTRL_SetIOMUX(GPIO_BANK0,
                         GPIO_PIN_B3 | GPIO_PIN_B4,
                         PIN_CONFIG_MUX_FUNC1);
}
void rt_hw_iomux_config(void)
{
    // ...
    i2c1_m0_iomux_config();
    // ...
}
4.3.3.4 Настройка тактирования
В RT-Thread уже включён модуль CRU, поэтому дополнительная настройка переключения тактирования не требуется.
После этого I2C1 можно использовать через интерфейс I2C RT-Thread.
4.4 Ресурсы bare metal
4.4.1 Конфигурация RK HAL
4.4.1.1 Файлы уровня платы
Ресурсы RK HAL определены непосредственно в main.c; разработчик самостоятельно задаёт их распределение.
4.4.1.2 Файлы сборки
Файлы, участвующие в сборке RK HAL, приведены ниже.
cd <AMP_SDK>/hal/project/rk3562/GCC
Makefile                           # Configuration file used for compilation
build.sh                           # Quick compilation script for RT-Thread AP Core, MCU Core does not have this script
AP собирается через ./build.sh, MCU — командой make.
4.4.2 Ресурсы памяти RK HAL
Память HAL распределяется скриптом компоновщика.
<AMP_SDK>/hal/project/rk3562/GCC/gcc_arm.ld.S
<AMP_SDK>/hal/project/rk3562-mcu/GCC/gcc_bus_m0.ld
4.4.2.1 Рабочая память AP
/* cat <AMP_SDK>/hal/project/rk3562/GCC/gcc_arm.ld.S */
MEMORY
{
    SRAM  (rxw) : ORIGIN = SRAM_BASE, LENGTH = SRAM_SIZE            /* SYSTEM SRAM */
    DRAM  (rxw) : ORIGIN = FIRMWARE_BASE, LENGTH = DRAM_SIZE   /* DRAM */
    SHMEM (rxw) : ORIGIN = SHMEM_BASE, LENGTH = SHMEM_SIZE     /* shared memory for all cpu */
    LINUX_RPMSG (rxw) : ORIGIN = LINUX_RPMSG_BASE, LENGTH = LINUX_RPMSG_SIZE
}
## Chapter-4 cat <AMP_SDK>/hal/lib/CMSIS/Device/RK3562/Source/Templates/mmu_rk3562.c
## Chapter-4 Memory mapping, connect build.sh script and gcc_arm.ld.S file
## Chapter-4 if defined(NC_MEM_BASE) && defined(NC_MEM_SIZE)
    MMU_TTSection(MMUTable, FIRMWARE_BASE, (DRAM_SIZE - NC_MEM_SIZE) >> 20, Sect_Normal);
    MMU_TTSection(MMUTable, NC_MEM_BASE, NC_MEM_SIZE >> 20, Sect_Normal_NC);
#else
    MMU_TTSection(MMUTable, FIRMWARE_BASE, DRAM_SIZE >> 20, Sect_Normal);
#endif
    MMU_TTSection(MMUTable, SHMEM_BASE, SHMEM_SIZE >> 20, Sect_Normal_SH);
//    MMU_TTSection(MMUTable, SHMEM_BASE, SHMEM_SIZE >> 20, Sect_Normal_NC_SH);
#ifdef LINUX_RPMSG_BASE
    MMU_TTSection(MMUTable, LINUX_RPMSG_BASE, LINUX_RPMSG_SIZE >> 20, Sect_Normal_NC_SH);
#endif
## Chapter-4 cat <AMP_SDK>/hal/project/rk3562/GCC/build.sh
export FIRMWARE_CPU_BASE=$(eval echo \$CPU$1_MEM_BASE)            /* DRAM start position */
export DRAM_SIZE=$(eval echo \$CPU$1_MEM_SIZE)                    /* DRAM capacity size */
export SHMEM_BASE=0x07800000                                      /* shared memory start position */
export SHMEM_SIZE=0x00400000                                   /* shared memory capacity size */
export LINUX_RPMSG_BASE=0x07c00000                             /* rpmsg start position */
export LINUX_RPMSG_SIZE=0x00500000                             /* rpmsg capacity size */
Настройка памяти AP HAL находится в gcc_arm.ld.S. Часть параметров передаётся через mmu_rk3562.c в build.sh для удобства изменения конфигурации сборки.
Адреса в конфигурации AP соответствуют реальным физическим адресам DDR.
Параметры DRAM можно задать в build.sh:
CPU3_MEM_BASE=0x01800000
CPU3_MEM_SIZE=0x00800000
export FIRMWARE_CPU_BASE=$(eval echo \$CPU$1_MEM_BASE)             /* DRAM start position */
export DRAM_SIZE=$(eval echo \$CPU$1_MEM_SIZE)                     /* DRAM capacity size */
Указанные переменные соответствуют области DRAM в gcc_arm.ld.S.
DRAM (rxw) : ORIGIN = FIRMWARE_BASE, LENGTH = DRAM_SIZE /* DRAM */
Соответствие имён переменных преобразуется в mmu_rk3562.c.
4.4.2.2 Общая память AP
Для общей памяти LINUX_RPMSG добавьте следующие определения в gcc_arm.ld.S.
MEMORY {
    LINUX_RPMSG (rxw) : ORIGIN = LINUX_RPMSG_BASE, LENGTH = LINUX_RPMSG_SIZE
}
.linux_share_rpmsg (NOLOAD):
{
    PROVIDE(__linux_share_rpmsg_start__ = .);
    . += LINUX_RPMSG_SIZE;
    PROVIDE(__linux_share_rpmsg_end__ = .);
} > LINUX_RPMSG
Указатель на физический адрес LINUX_RPMSG можно получить непосредственно в коде.
/* <AMP_SDK>/hal/project/rk3562/src/test_demo.c */
extern uint32_t __linux_share_rpmsg_start__[];
extern uint32_t __linux_share_rpmsg_end__[];
#define RPMSG_LINUX_MEM_BASE ((uint32_t)&__linux_share_rpmsg_start__)
#define RPMSG_LINUX_MEM_END  ((uint32_t)&__linux_share_rpmsg_end__)
#define RPMSG_LINUX_MEM_SIZE (2UL * RL_VRING_OVERHEAD)
4.4.2.3 Рабочая память MCU
/* cat <AMP_SDK>/hal/project/rk3562-mcu/GCC/gcc_bus_m0.ld */
MEMORY
{
    DDR   (rxw) : ORIGIN = 0x00000000, LENGTH = 512K               /* DRAM */
}
/* cat <AMP_SDK>/hal/project/rk3562-mcu/Image/amp.its */
/ {
    images {
        mcu {
            //...
            load         = <0x08200000>;
            //...
        };
    };
};
Конфигурация памяти MCU HAL задаётся совместно gcc_bus_m0.ld и amp.its.
MCU запускается по собственному адресу 0; между его адресным пространством и реальными физическими адресами существует постоянное смещение.
4.4.2.4 Общая память MCU
Пример добавления общей памяти LINUX_RPMSG в HAL MCU RK3562; определения в gcc_bus_m0.ld:
/* cat <AMP_SDK>/hal/project/rk3562-mcu/GCC/gcc_bus_m0.ld */
MEMORY {
    // ...
    LINUX_RPMSG (rxw) : ORIGIN = 0x00100000, LENGTH = 0x00500000
}
//...
.linux_share_rpmsg (NOLOAD):
{
    PROVIDE(__linux_share_rpmsg_start__ = .);
    . += LINUX_RPMSG_SIZE;
    PROVIDE(__linux_share_rpmsg_end__ = .);
} > LINUX_RPMSG
/* cat <AMP_SDK>/hal/project/rk3562-mcu/Image/amp.its */
/ {
    images {
        mcu {
            //...
            load         = <0x08200000>;
            //...
        };
    };
};
0x08300000 = 0x08200000 + 0x00100000
В примере физический адрес LINUX_RPMSG равен 0x08300000 = 0x08200000 + 0x00100000. MCU видит относительный адрес 0x00100000. Размер — 0x00500000 байт (5 MiB).
Информацию о LINUX_RPMSG можно получить в коде, учитывая смещение относительно адреса загрузки MCU.
4.4.3 Периферия RK HAL
4.4.3.1 Прерывания AP
Ресурсы HAL задаются в main.c. Добавление I2C1 на RK3562 иллюстрирует подключение периферии в RK HAL.
/* ------------------ I2C1 Interrupt Configuration --------------------*/
/* RK HAL bare CORE*/
static struct GIC_AMP_IRQ_INIT_CFG irqsConfig[] = {
    GIC_AMP_IRQ_CFG_ROUTE(I2C1_IRQn, 0xd0, CPU_GET_AFFINITY(3, 0)),
    GIC_AMP_IRQ_CFG_ROUTE(0, 0, CPU_GET_AFFINITY(1, 0)), /* sentinel */
};
static struct GIC_IRQ_AMP_CTRL irqConfig = {
    .cpuAff = CPU_GET_AFFINITY(1, 0),
    .defPrio = 0xd0,
    .defRouteAff = CPU_GET_AFFINITY(1, 0),
    .irqsCfg = &irqsConfig[0],
};
/* ------------------ I2C1 Pin Resources --------------------*/
static void HAL_IOMUX_I2C1M0_Config(void)
{
    HAL_PINCTRL_SetIOMUX(GPIO_BANK0,
                         GPIO_PIN_B3 | GPIO_PIN_B4,
                         PIN_CONFIG_MUX_FUNC1);
}
void main(void)
{
    uint32_t freq;
    struct I2C_HANDLE instance;
    /* HAL BASE Init */
    HAL_Init();
    /* BSP Init */
    BSP_Init();
    /* Interrupt Init */
    HAL_GIC_Init(&irqConfig);
    HAL_IOMUX_I2C1M0_Config();
    freq = HAL_CRU_ClkGetFreq(g_i2c1dev.clkID);
    HAL_I2C_Init(&instance, g_i2c1dev.pReg, freq, I2C_100K);
    // i2c operations ...
    while (1);
}
4.4.3.2 Прерывания MCU
Ресурсы HAL задаются в main.c. Ниже показано добавление I2C1 на MCU RK3562.
/* ------------------ I2C1 Pin Resources --------------------*/
static void HAL_IOMUX_I2C1M0_Config(void)
{
    HAL_PINCTRL_SetIOMUX(GPIO_BANK0,
                         GPIO_PIN_B3 | GPIO_PIN_B4,
                         PIN_CONFIG_MUX_FUNC1);
}
void main(void)
{
    uint32_t freq;
    struct I2C_HANDLE instance;
    /* HAL BASE Init, MCU Core uses NVIC controller, HAL_Init completes NVIC initialization */
    HAL_Init();
    /* BSP Init */
    BSP_Init();
    HAL_IOMUX_I2C1M0_Config();
    freq = HAL_CRU_ClkGetFreq(g_i2c1dev.clkID);
    HAL_I2C_Init(&instance, g_i2c1dev.pReg, freq, I2C_100K);
    // i2c operations ...
    while (1);
}
4.4.3.3 Настройка выводов
Выводы I2C1 на MCU и AP настраиваются одинаково: нужную функцию задаёт HAL_PINCTRL_SetIOMUX.
/* ------------------ I2C1 Pin Resources --------------------*/
static void HAL_IOMUX_I2C1M0_Config(void)
{
    HAL_PINCTRL_SetIOMUX(GPIO_BANK0,
                         GPIO_PIN_B3 | GPIO_PIN_B4,
                         PIN_CONFIG_MUX_FUNC1);
}
void main(void)
{
    //......
    HAL_IOMUX_I2C1M0_Config();
    //......
}
4.4.3.4 Настройка тактирования
Тактирование I2C1 на MCU и AP настраивается одинаково: HAL_CRU_ClkGetFreq получает частоту, HAL_I2C_Init инициализирует устройство.
void main(void)
{
   uint32_t freq;
   struct I2C_HANDLE instance;
   //......
   HAL_CRU_ClkGetFreq(g_i2c1dev.clkID);
   HAL_I2C_Init(&instance, g_i2c1dev.pReg, freq, I2C_100K);
   //......
}
4.5 Согласованность кэшей
4.5.1 Три способа обеспечения согласованности кэшей
Согласованность кэшей можно обеспечить тремя способами.
-
Отключить кэш. Это самый простой способ, но производительность CPU может значительно снизиться.
-
Программно поддерживать согласованность: записывать изменённые данные из кэша в память и инвалидировать устаревшие строки. Частые обращения к таким интерфейсам расходуют ресурсы системы.
-
Использовать аппаратную согласованность: данные кэша с атрибутом shared автоматически согласуются. Все процессоры в общем домене и периферия, подключённая к шине согласованности CPU (например ACP), видят одни и те же данные.
4.5.2 Между AP и MCU
Между AP и MCU аппаратной согласованности нет; доступны только способы 1 и 2.
4.5.3 Между ядрами AP
Процессоры Cortex-A обычно поддерживают аппаратную согласованность; точные возможности следует проверить в руководстве SoC. Для AP применимы все три способа.
Внутри кластера DynamIQ согласованность поддерживает DSU (DynamIQ System Unit), в big.LITTLE — SCU (Snoop Control Unit). Между кластерами используется CCI (Cache Coherent Interconnect). Эти блоки работают по протоколам MOESI/MESI.
При аппаратной согласованности в описанной схеме нужно настроить атрибуты shareable и cacheable для общей памяти в таблицах MMU.
Влияние атрибутов shareable и cacheable на согласованность кэшей:
| non-shareable | inner-shareable | outer-shareable | |
|---|---|---|---|
| non- cacheable |
Данные не кэшируются | Данные не кэшируются | Данные не кэшируются |
| write-back cacheable |
Аппаратная согласованность не обеспечивается | Аппаратная согласованность ядер одного кластера | Аппаратная согласованность между кластерами |
| write-through cacheable |
Как выше | Как выше | Как выше |
5. Схемы загрузки
5.1 Архитектура процессоров Rockchip SoC
Архитектура процессоров Rockchip SoC в гетерогенной системе показана на следующей схеме.
AP (Application Processor): обычно ядра ARM Cortex-A.
MCU (Micro Controller Unit): обычно ядра ARM Cortex-M или RISC-V.
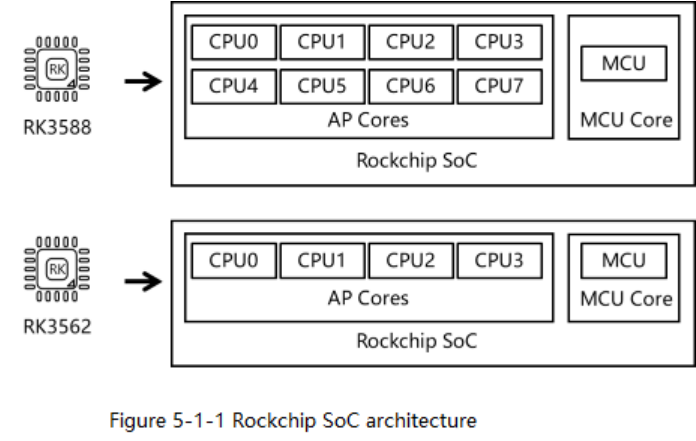
5.2 Загрузка AP + AP
Для примера RK3562 имеет четыре ядра Cortex-A53, обозначенные CPU0–CPU3. Решение поддерживает разные сочетания режимов работы.
5.2.1 Linux + RTOS / bare metal
5.2.1.1 Пример прошивки: Kernel + RT-Thread / HAL
В схеме Kernel + RT-Thread / HAL RTOS по умолчанию работает на CPU3. Загрузчик запускается на CPU0 и передаёт управление U-Boot. U-Boot читает и запускает AMP-прошивку CPU3, затем на CPU0 запускает Linux. Ядро Linux запускает CPU1 и CPU2. Последовательность показана на схеме.
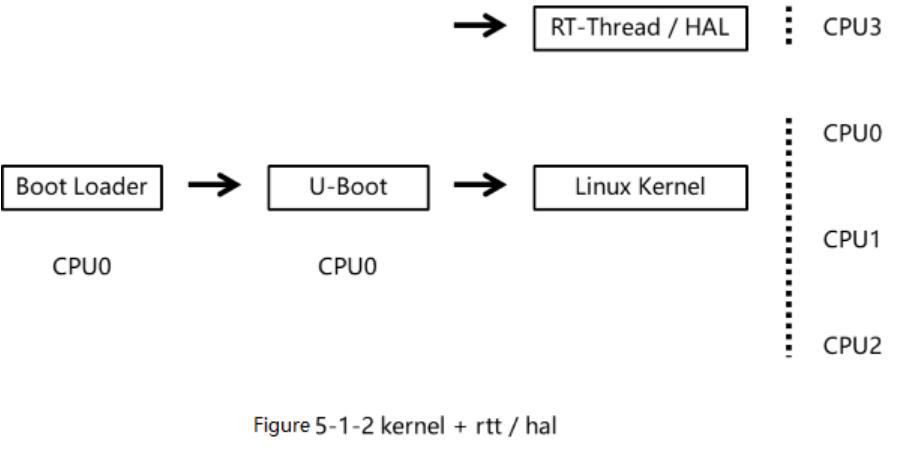
Конфигурация amp_linux.its для Kernel + RT-Thread / HAL:
/dts-v1/;
/ {
    description = "FIT source file for Rockchip AMP";
    #address-cells = <1>;
    images {
        amp3 {
            description  = "bare-metal-core3";
            data         = /incbin/("cpu3.bin");
            type         = "firmware";
            compression  = "none";
            arch         = "arm";         // arm or arm64, it is arm by default
            cpu          = <0x3>;         // CPU ID
            thumb        = <0>;
            hyp          = <0>;
            load         = <0x01800000>;  // DRAM start address
            // Compilation configuration, automatically cleared by the compilation script after compilation
            compile {
                size         = <0x00800000>; // DRAM size
                srambase     = <0xfe480000>; // SRAM start address
                sramsize     = <0x00010000>; // SRAM size
                sys          = "rtt"; // CPU running system: HAL or RT-Thread
                // RT-Thread compilation configuration file
                rtt_config   = "board/rk3562_evb1_lp4x/defconfig";
            };
            udelay       = <10000>; // CPU startup delay, the delay time when multiple CPUs start in sequence
            hash {
                algo = "sha256";
            };
        };
        // An images can contain multiple sub-nodes, SDK will traverse all nodes under images and compile and package automatically according to node information
    };
    // Shared memory information, compilation configuration, automatically cleared by the compilation script after compilation
    share {
        shm_base         = <0x07800000>; // Multi-core CPU shared SDRAM memory start address
        shm_size         = <0x00400000>; // Multi-core CPU shared SDRAM memory allocation size
        rpmsg_base       = <0x07C00000>; // RPMSG shared memory start address
        rpmsg_size       = <0x00500000>; // RPMSG shared memory allocation size
        // Main system core ID, when multiple AMPs contain multiple systems, this parameter sets the CPU ID of the main system
        // In pure RTOS AMP, it defaults to "0x01"
        // When an AMP system includes linux, the linux cpu0 is configured as the main core by default
        primary = <0x0>;
    };
    configurations {
        default = "conf";
        conf {
            description = "Rockchip AMP images";
            rollback-index = <0x0>;
            loadables = "amp3"; // Loadable image, only "amp3" in this example
            signature {
                algo = "sha256,rsa2048";
                padding = "pss";
                key-name-hint = "dev";
                sign-images = "loadables";
            };
            /* - run linux on cpu0 * - it is brought up by amp (that run on U-Boot) * - it is boot entry depends on U-Boot */
            linux {
                description  = "linux-os";
                arch         = "arm64";
                cpu          = <0x000>;
                thumb        = <0>;
                hyp          = <0>;
                udelay       = <0>;
                // If the AMP system conflicts with the Kernel loading position, adjust the Kernel loading position
                load         = <0x2000000>; // Kernel loading position
                load_c       = <0x4880000>; // Compressed Kernel loading position
            };
        };
    };
};
5.2.1.2 Пример прошивки: Kernel + 3 × HAL
В схеме Kernel + 3 × HAL Linux работает на CPU0. U-Boot читает amp.img, загружает bare-metal прошивки в порядке loadables = “amp1”, “amp2”, “amp3” и запускает CPU1, CPU2, CPU3. Затем U-Boot на CPU0 загружает Linux. Последовательность показана на схеме.
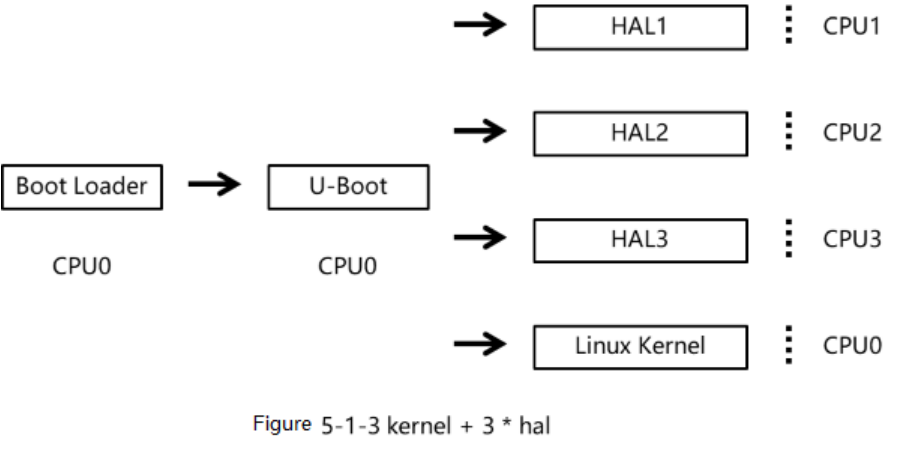
Конфигурация amp_linux.its для Kernel + 3 × HAL / RT-Thread:
description = "FIT source file for Rockchip AMP";
#address-cells = <1>;
images {
    amp1 {
    // ......
    }
    amp2 {
    // ......
    }
    amp3 {
        description  = "bare-metal-core3";
        data         = /incbin/("cpu3.bin");
        type         = "firmware";
        compression  = "none";
        arch         = "arm";         // arm or arm64, default arm
        cpu          = <0x3>;         // CPU ID
        thumb        = <0>;
        hyp          = <0>;
        load         = <0x01800000>;  // DRAM start address
        // Compile configuration, automatically cleared by the compile script after compilation
        compile {
            size         = <0x00800000>; // DRAM size
            srambase     = <0xfe480000>; // SRAM start address
            sramsize     = <0x00010000>; // SRAM size
            sys          = "hal"; // CPU running system: HAL or RT-Thread
            // RT-Thread compilation configuration file
            rtt_config   = "board/rk3562_evb1_lp4x/defconfig";
        };
        udelay       = <10000>; // CPU startup delay, delay time when multiple CPUs start in sequence
        hash {
            algo = "sha256";
        };
    };
    // An images can contain multiple sub-nodes, and the SDK will traverse all nodes under images, automatically compiling and packaging based on node information
};
## Chapter-5 Shared memory information, compile configuration, automatically cleared by the
compile script after compilation
share {
    shm_base         = <0x07800000>; // Multi-core CPU shared SDRAM memory start address
    shm_size         = <0x00400000>; // Multi-core CPU shared SDRAM memory allocation size
    rpmsg_base       = <0x07C00000>; // RPMSG shared memory start address
    rpmsg_size       = <0x00500000>; // RPMSG shared memory allocation size
    // Master system core ID, when multiple AMPs contain multiple systems, this parameter sets the CPU ID of the main system
    // In pure RTOS AMP, it is default to "0x01"
    // When the AMP system contains Linux, the Linux cpu0 is configured as the main core by default
    primary = <0x0>;
};
configurations {
    default = "conf";
    conf {
        description = "Rockchip AMP images";
        rollback-index = <0x0>;
        // Image load list: When there are multiple amp images,
        // For example: loadables = "amp0", "amp1", "amp2", "amp3"...
        // When CPU0 is the boot core, the actual loading order is: amp1-->amp2-->amp3->...-
>amp0
        // And so on, the boot core is occupied during the boot phase and will be the last to start
        // Load the image, in this example, there are "amp1", "amp2", "amp3"
        loadables = "amp1", "amp2", "amp3";
        signature {
            algo = "sha256,rsa2048";
            padding = "pss";
            key-name-hint = "dev";
            sign-images = "loadables";
        };
        /* - run linux on cpu0 * - it is brought up by amp(that run on U-Boot) * - it is boot entry depends on U-Boot */
        linux {
            description  = "linux-os";
            arch         = "arm64";
            cpu          = <0x000>;
            thumb        = <0>;
            hyp          = <0>;
            udelay       = <0>;
            // If the AMP system conflicts with the Kernel loading position, adjust the Kernel loading position
            load         = <0x2000000>; // Kernel loading position
            load_c       = <0x4880000>; // Compressed Kernel loading position
        };
    };
};
5.2.2 RTOS + bare metal
5.2.2.1 Пример прошивки: HAL + HAL
В схеме HAL + HAL загрузчик работает на CPU0, переходит в U-Boot, читает amp.img и загружает cpu1.bin, cpu2.bin, cpu3.bin, запуская соответствующие ядра. Затем CPU0 загружает собственную bare-metal прошивку cpu0.bin.
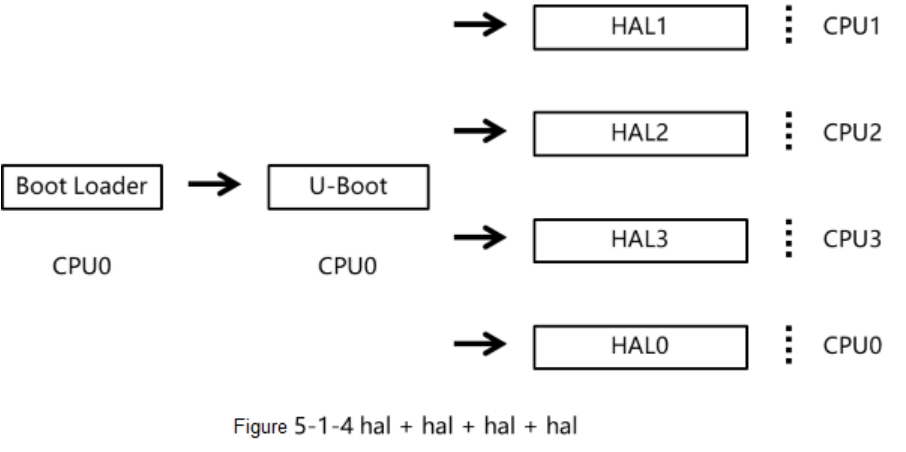
Пример ITS-конфигурации для HAL + HAL:
description = "FIT source file for Rockchip AMP";
        #address-cells = <1>;
        images {
                amp0 {
                // ......
                }
                amp1 {
                        description  = "Bare-metal core3";
                        data         = /incbin/("cpu1.bin");
                        type         = "firmware";
                        compression  = "none";
                        arch         = "arm";         // arm or arm64, default arm
                        cpu          = <0x1>;         // CPU ID
                        thumb        = <0>;
                        hyp          = <0>;
                        load         = <0x00800000>;  // DRAM start address
                        // Compilation configuration, automatically cleared by the compilation script after Compilation
                        compile {
                                size         = <0x00800000>; // DRAM size
                                srambase     = <0xfe480000>; // SRAM start address
                                sramsize     = <0x00010000>; // SRAM size
                                sys          = "hal"; // CPU running system: HAL or RT-Thread
                                // RT-Thread compilation configuration file
                                rtt_config   = "board/rk3562_evb1_lp4x/defconfig";
                        };
                        udelay       = <10000>; // CPU startup delay, delay time when multiple CPUs start in sequence
                        hash {
                                algo = "sha256";
                        };
                }
                amp2 {
                // ......
                }
                amp3 {
                // ......
                };
                // Multiple sub-nodes can be included under one images, SDK will traverse all nodes under images, and automatically compile and package according to the node information
        };
        // Shared memory information, compilation configuration, automatically cleared by the compilation script after compilation
        share {
                shm_base         = <0x07800000>; // Multi-core CPU shared SDRAM memory start address
                shm_size         = <0x00400000>; // Multi-core CPU shared SDRAM memory allocation size
                rpmsg_base       = <0x07C00000>; // RPMSG shared memory start address
                rpmsg_size       = <0x00500000>; // RPMSG shared memory allocation size
                // Master system core ID, when multiple AMPs contain multiple systems, this parameter sets the CPU ID of the primary system
                // In pure RTOS AMP, it is defaulted to "0x01"
                // When the AMP system contains Linux, the Linux cpu0 is configured as the primary core by default
                primary = <0x0>;
        };
        configurations {
                default = "conf";
                conf {
                        description = "Rockchip AMP images";
                        rollback-index = <0x0>;
                        // Image load list: when there are multiple amp images,
                        // For example: loadables = "amp0", "amp1", "amp2", "amp3"...
                        // When CPU0 is the boot core, the actual loading order is: amp1--
>amp2-->amp3-->...-->amp0
                        // And so on, the boot core is occupied during the boot phase and will be the last to start in the AMP
                        // Load image, in this example there are "amp1", "amp2", "amp3"
                        loadables = "amp0", "amp1", "amp2", "amp3";
                        signature {
                                algo = "sha256,rsa2048";
                                padding = "pss";
                                key-name-hint = "dev";
                                sign-images = "loadables";
                        };
                };
        };
5.2.2.2 Пример прошивки: RT-Thread + HAL
В схеме RTOS + bare metal загрузчик на CPU0 переходит в U-Boot. U-Boot читает amp.img, запускает cpu1.bin с RTOS и две bare-metal прошивки cpu2.bin и cpu3.bin. Последним на CPU0 запускается cpu0.bin.
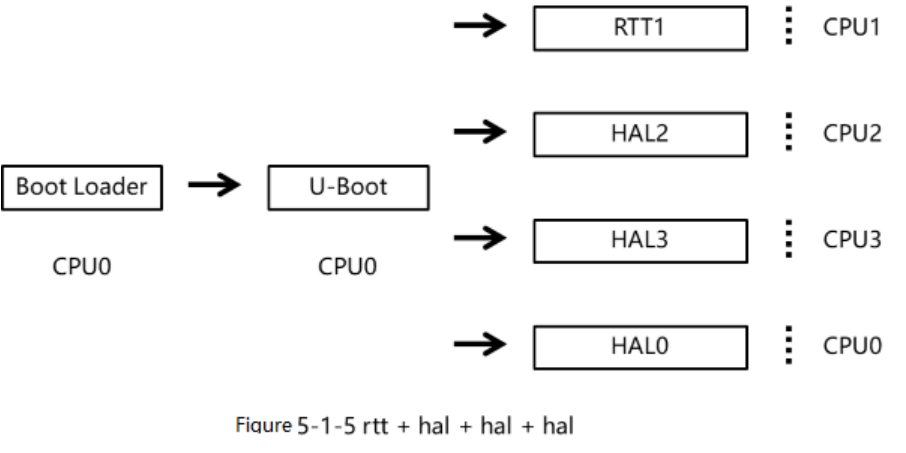
Пример ITS-конфигурации для RT-Thread + HAL:
description = "FIT source file for Rockchip AMP";
        #address-cells = <1>;
        images {
                amp0 {
                // ......
                }
                amp1 {
                        description  = "Bare-metal core3";
                        data         = /incbin/("cpu1.bin");
                        type         = "firmware";
                        compression  = "none";
                        arch         = "arm";         // arm or arm64, default arm
                        cpu          = <0x1>;         // CPU ID
                        thumb        = <0>;
                        hyp          = <0>;
                        load         = <0x00800000>;  // DRAM start address
                        // Compilation configuration, automatically cleared by the compilation script after compilation
                        compile {
                                size         = <0x00800000>; // DRAM size
                                srambase     = <0xfe480000>; // SRAM start address
                                sramsize     = <0x00010000>; // SRAM size
                                sys          = "rtt"; // CPU running system: HAL or RT-Thread
                                // RT-Thread compilation configuration file
                                rtt_config   = "board/rk3562_evb1_lp4x/defconfig";
                        };
                        udelay       = <10000>; // CPU startup delay, delay time when multiple CPUs start in sequence
                        hash {
                                algo = "sha256";
                        };
                }
                amp2 {
                // ......
                }
                amp3 {
                // ......
                };
                // Under one images, multiple sub-nodes can be included, and the SDK will traverse all nodes under images, automatically compiling and packaging based on node information
        };
        // Shared memory information, compilation configuration, automatically cleared by the compilation script after compilation
        share {
                shm_base         = <0x07800000>; // Multi-core CPU shared SDRAM memory start address
                shm_size         = <0x00400000>; // Multi-core CPU shared SDRAM memory allocation size
                rpmsg_base       = <0x07C00000>; // RPMSG shared memory start address
                rpmsg_size       = <0x00500000>; // RPMSG shared memory allocation size
                // Master system core ID, when multiple AMPs contain multiple systems, this parameter sets the CPU ID of the main system
                // In pure RTOS AMP, it is defaulted to "0x01"
                // When the AMP system contains Linux, the Linux cpu0 is configured as the main core by default
                primary = <0x0>;
        };
        configurations {
                default = "conf";
                conf {
                        description = "Rockchip AMP images";
                        rollback-index = <0x0>;
                        // Image load list: when there are multiple amp images,
                        // For example: loadables = "amp0", "amp1", "amp2", "amp3"...
                        // When CPU0 is the boot core, the actual load order is: amp1-->amp2-
->amp3-->...-->amp0
                        // And so on, the boot core is occupied during the boot phase and will be the last to start in the AMP
                        // Load image, this example has "amp1", "amp2", "amp3"
                        loadables = "amp0", "amp1", "amp2", "amp3";
                        signature {
                                algo = "sha256,rsa2048";
                                padding = "pss";
                                key-name-hint = "dev";
                                sign-images = "loadables";
                        };
                };
        };
5.3 Загрузка AP + MCU
5.3.1 Linux + MCU RTOS / bare metal
5.3.1.1 Пример прошивки: Kernel + MCU RT-Thread / HAL
В схеме Linux + MCU загрузчик работает на CPU0 и переходит в U-Boot. U-Boot читает и запускает AMP-прошивку MCU, затем запускает Linux на CPU0. Linux запускает CPU1, CPU2 и CPU3.
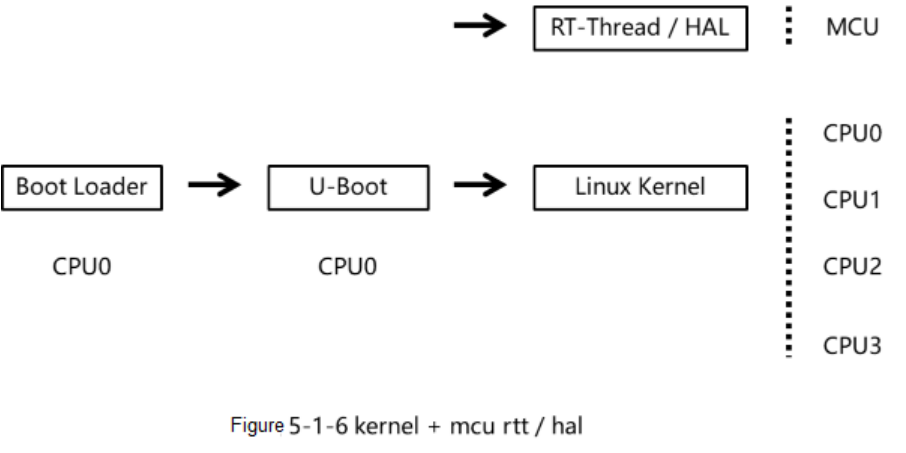
Пример ITS-конфигурации для Kernel + MCU RT-Thread / HAL:
/dts-v1/;
/ {
        description = "Rockchip AMP FIT Image";
        #address-cells = <1>;
        images {
                mcu {
                        description  = "mcu"; // The firmware compiled from the hal, rtt
system is unified as mcu.bin
                        data         = /incbin/("./mcu.bin");
                        type         = "standalone"; // must be "standalone"
                        compression  = "none";
                        arch         = "arm"; // "arm64" or "arm", the same as U-Boot state
                        load         = <0x08200000>; // MCU program RAM start address
                        udelay       = <1000000>; // Boot delay time
                        hash {
                                algo = "sha256";
                        };
                };
        };
        configurations {
                default = "conf";
                conf {
                        description = "Rockchip AMP images";
                        rollback-index = <0x0>;
                        // Load image, only "mcu" in this example
                        loadables = "mcu";
                        signature {
                                algo = "sha256,rsa2048";
                                padding = "pss";
                                key-name-hint = "dev";
                                sign-images = "loadables";
                        };
                };
        };
};
5.4 Загрузка с разных накопителей
SDK поддерживает загрузку с eMMC, Flash, SD-карт и других носителей. Выбор носителя определяется требованиями проекта и особенностями накопителя.
5.4.1 Загрузка с eMMC / Flash
В решениях Rockchip основной загрузочный носитель обычно eMMC или Flash. В нём находятся загрузчик и ядро операционной системы. Основные этапы:
- Включение питания.
После подачи питания выполняется встроенный код Boot ROM.
Boot ROM загружает загрузчик в память.
- Загрузчик.
Загрузчик — специальный код в загрузочном разделе eMMC / Flash.
Обычно используется U-Boot или собственный загрузчик Rockchip.
Загрузчик инициализирует аппаратную часть, загружает ядро и файловую систему и передаёт управление ядру.
- Загрузка ядра.
Загрузчик считывает образ Linux из загрузочного раздела eMMC / Flash в память.
Он также может загрузить DTB и другие необходимые файлы.
- Запуск ядра.
Образ ядра распаковывается в памяти и начинает выполняться.
Ядро инициализирует оборудование, прерывания и планировщик.
Устройства определяются и настраиваются по данным Device Tree Blob (DTB).
При загрузке ядро монтирует корневую файловую систему. 5. Монтирование файловой системы.
Корневая файловая система монтируется с eMMC / Flash согласно конфигурации загрузки, описанной в руководстве.
Корневая файловая система может иметь формат ext4, FAT и другие.
После монтирования становятся доступны файлы и каталоги.
- Инициализация пространства пользователя.
Сценарии инициализации или системные службы запускают пользовательские процессы и сервисы.
Они запускают приложения и сетевые службы согласно требованиям системы.
Подробности настройки см. в разделе Storage документа Rockchip_Developer_Guide_UBoot_Nextdev_CN.pdf.
5.5 Загрузка с SD-карты
5.5.1 Загрузка с SD-карты
Загрузочную SD-карту создают средствами RK. Она позволяет запускать новую прошивку без перезаписи внутреннего накопителя. Прошивка и временные файлы размещаются на SD-карте, используемой как основное хранилище; система может работать независимо от наличия внутреннего основного накопителя.
Подробности см. в разделах загрузки с SD-карты документов Rockchip_Developer_Guide_UBoot_Nextdev_CN.pdf и Rockchip_Developer_Guide_SD_Boot_CN.pdf.
5.6 Ускоренная загрузка
SDK поддерживает ускоренную загрузку. Встроенный MCU может выполнять простые операции на ранних стадиях запуска, помогая стороне AP быстрее начать необходимые задачи.
5.6.1 Загрузка через SPL
В варианте SPL прошивка MCU загружается и запускается уже на стадии SPL, что уменьшает задержку между включением питания и запуском MCU.
В руководстве приведён пример RK3562: время от включения питания до завершения первой управляющей операции MCU может достигать 200 мс. Это результат исходного примера, а не измерение на ArmSoM.
Конфигурация загрузки на стадии SPL:
В rkbin измените RKTRUST/RK3562TRUST.ini, включив MCU. Адрес прошивки по умолчанию — 0x08200000.
MCU=bin/rk35/rk3562_mcu_v1.00.bin,0x08200000,okay
В каталоге u-boot выполните следующую команду сборки.
./make.sh rk3562 --spl-new
Прошивка MCU упаковывается в uboot.img; её загрузку и запуск выполняет SPL.
5.6.2 Загрузка с двух накопителей
Два носителя — NOR + eMMC: прошивка MCU находится в небольшой Flash, прошивка AP — в eMMC. Более короткая инициализация Flash при подаче питания позволяет раньше запустить MCU.
Подробную настройку см. в Rockchip_Developer_Guide_Dual_Storage_CN.pdf.
6. Межъядерная связь
6.1 Генерация межъядерных прерываний
Связь AMP реализована как общая память плюс прерывание. Отправитель обновляет данные в памяти, затем уведомляет получателя прерыванием. Поддерживаются Mailbox, программное прерывание и SGI. Для надёжных атомарных операций также предусмотрен Hardware Spinlock.
6.1.1 Прерывания Mailbox
Модуль RK Mailbox при генерации прерывания передаёт 32-битное значение регистра Command и 32-битное значение регистра Data.
#ifdef PRIMARY_CPU
// Master interrupt handling, the function will be callback here
static void mbox_master_isr(int vector, void *param)
{
    HAL_MBOX_IrqHandler(vector, pMBox);
    HAL_GIC_EndOfInterrupt(vector);
}
//  Interrupt Callback in the Mailbox
static void mbox_master_cb(struct MBOX_CMD_DAT *msg, void *args)
{
    uint32_t cpu_id;
    struct MBOX_CMD_DAT rx_msg = *msg;
    cpu_id = HAL_CPU_TOPOLOGY_GetCurrentCpuId();
    // Process the received 32-bit Command data and a 32-bit Data
    printf("mbox master: receive cpu-%ld cmd=0x%lx data=0x%lx\n", cpu_id, rx_msg.CMD, rx_msg.DATA);
}
#else
// Remote interrupt handling, the function will be callback here
static void mbox_remote_isr(int vector, void *param)
{
    HAL_MBOX_IrqHandler(vector, pMBox);
    HAL_GIC_EndOfInterrupt(vector);
}
static void mbox_remote_cb(struct MBOX_CMD_DAT *msg, void *args)
{
    uint32_t cpu_id;
    struct MBOX_CMD_DAT rx_msg = *msg;
    cpu_id = HAL_CPU_TOPOLOGY_GetCurrentCpuId();
    // Process the received 32-bit Command data and a 32-bit Data
    printf("mbox remote: receive cpu-%ld cmd=0x%lx data=0x%lx\n", cpu_id, rx_msg.CMD, rx_msg.DATA);
}
#endif
#ifdef PRIMARY_CPU
// Master side channel registration
static struct MBOX_CLIENT mbox_client2_m = { "mbox-cl2m", MBOX0_CH2_B2A_IRQn,
mbox_master_cb, (void *)MBOX_CH_2 };
static void mbox_master_test(void)
{
    struct MBOX_CLIENT *mbox_cl2m;
    struct MBOX_CMD_DAT tx_msg;
    uint32_t cpu_id;
    int ret = 0;
    cpu_id = HAL_CPU_TOPOLOGY_GetCurrentCpuId();
    mbox_cl2m = &mbox_client2_m;
    tx_msg.CMD = cpu_id & 0xFU;
    tx_msg.DATA = 0x12345678;
    /* Master core uses MBOX_A2B and remote core uses MBOX_B2A */
    HAL_MBOX_Init(pMBox, MBOX_A2B);
    ret = HAL_MBOX_RegisterClient(pMBox, MBOX_CH_2, mbox_cl2m);
    if (ret) {
        printf("mbox_cl2m register failed, ret=%d\n", ret);
    }
    HAL_IRQ_HANDLER_SetIRQHandler(MBOX0_CH2_B2A_IRQn, mbox_master_isr, NULL);
    HAL_GIC_Enable(MBOX0_CH2_B2A_IRQn);
    HAL_DelayMs(4000);
    printf("mbox master: send cmd=0x%lx data=0x%lx\n", tx_msg.CMD, tx_msg.DATA);
    // Send data, 32-bit Command data and a 32-bit Data
    HAL_MBOX_SendMsg(pMBox, MBOX_CH_2, &tx_msg);
}
#endif
#ifdef CPU2
// Remote side channel registration
static struct MBOX_CLIENT mbox_client2_r = { "mbox-cl2r", MBOX0_CH2_A2B_IRQn,
mbox_remote_cb, (void *)MBOX_CH_2 };
static void mbox_remote_test(void)
{
    struct MBOX_CLIENT *mbox_cl2r;
    struct MBOX_CMD_DAT tx_msg;
    uint32_t cpu_id;
    int ret = 0;
    cpu_id = HAL_CPU_TOPOLOGY_GetCurrentCpuId();
    mbox_cl2r = &mbox_client2_r;
    tx_msg.CMD = cpu_id & 0xFU;
    tx_msg.DATA = 0x98765432;
    /* Master core uses MBOX_A2B and remote core uses MBOX_B2A */
    HAL_MBOX_Init(pMBox, MBOX_B2A);
    ret = HAL_MBOX_RegisterClient(pMBox, MBOX_CH_2, mbox_cl2r);
    if (ret) {
        printf("mbox_cl2r register failed, ret=%d\n", ret);
    }
    HAL_IRQ_HANDLER_SetIRQHandler(MBOX0_CH2_A2B_IRQn, mbox_remote_isr, NULL);
    HAL_GIC_Enable(MBOX0_CH2_A2B_IRQn);
    HAL_DelayMs(2000);
    printf("mbox remote: send cmd=0x%lx data=0x%lx\n", tx_msg.CMD, tx_msg.DATA);
    // Send data, 32-bit Command data and a 32-bit Data
    HAL_MBOX_SendMsg(pMBox, MBOX_CH_2, &tx_msg);
}
#endif
6.1.2 Программные прерывания
Программное уведомление реализуется установкой pending для зарезервированного GIC SPI.
static void soft_isr(int vector, void *param)
{
    printf("soft_isr, vector = %d\n", vector);
    HAL_GIC_EndOfInterrupt(vector);
}
static void softirq_test(void)
{
    HAL_IRQ_HANDLER_SetIRQHandler(RSVD0_IRQn, soft_isr, NULL);
    HAL_GIC_Enable(RSVD0_IRQn);
    // Trigger the software interrupt
    HAL_GIC_SetPending(RSVD0_IRQn);
}
6.1.3 Генерация SGI
SGI — программно генерируемое прерывание GIC. Linux SMP занимает восемь non-secure SGI; ещё восемь secure SGI требуют специального согласования. Поэтому SGI обычно используются для синхронизации удалённых ядер между собой.
#define IPI_CPU0               0x01
#define IPI_CPU1               0x02
#define IPI_CPU2               0x04
#define IPI_CPU3               0x08
#define IPI_TO_TARGETLIST      0
#define IPI_TO_ALL_EXCEPT_SELF 1
static void ipi_sgi_isr(int vector, void *param)
{
    uint32_t cpu_id;
    cpu_id = HAL_CPU_TOPOLOGY_GetCurrentCpuId();
    if (cpu_id == 2) {
        HAL_DelayMs(1000);
    } else if (cpu_id == 3) {
        HAL_DelayMs(2000);
    }
    printf("ipi sgi: cpu_id=%ld vector = %d\n", cpu_id, vector);
    HAL_GIC_EndOfInterrupt(vector);
}
static void ipi_sgi_test(void)
{
    uint32_t cpu_id;
    cpu_id = HAL_CPU_TOPOLOGY_GetCurrentCpuId();
    HAL_IRQ_HANDLER_SetIRQHandler(IPI_SGI7, ipi_sgi_isr, NULL);
    HAL_GIC_Enable(IPI_SGI7);
    if (cpu_id == 1) {
        printf("ipi sgi: cpu_id=%ld test start\n", cpu_id);
        HAL_DelayMs(2000);
        // Trigger CPU0 SGI7 interrupt
        HAL_GIC_SendSGI(IPI_SGI7, 0, IPI_TO_ALL_EXCEPT_SELF);
        HAL_DelayMs(4000);
        HAL_GIC_SendSGI(IPI_SGI7, IPI_CPU3, IPI_TO_TARGETLIST);
        HAL_DelayMs(4000);
        HAL_GIC_SendSGI(IPI_SGI7, IPI_CPU3 | IPI_CPU2, IPI_TO_TARGETLIST);
        HAL_DelayMs(4000);
        HAL_GIC_SendSGI(IPI_SGI7, IPI_CPU3 | IPI_CPU2 | IPI_CPU0, IPI_TO_TARGETLIST);
    }
}
6.2 Низкоуровневые интерфейсы
Rockchip предоставляет низкоуровневые интерфейсы межъядерных прерываний и общей памяти. При переносе существующей гетерогенной системы можно заменить соответствующий низкоуровневый драйвер.
В описанной базовой реализации RK AMP поддерживает Mailbox и программные прерывания. Здесь для Linux указана некэшируемая общая память; вариант с cacheable buffer pool описан далее в разделе 6.5.1.1.
Реализация Mailbox для Linux: drivers/rpmsg/rockchip_rpmsg_mbox.c.
Реализация программных прерываний для Linux: drivers/rpmsg/rockchip_rpmsg_softirq.c.
RPMsg-Lite для bare metal: hal/middleware/rpmsg-lite/lib/rpmsg_lite/porting/platform/RKXX/rpmsg_platform.c.
RPMsg-Lite для RTOS: rtos/rockchip/common/drivers/rpmsg-lite/lib/rpmsg_lite/porting/platform/RKXX/rpmsg_platform.c.
6.3 Протокол RPMsg
6.3.1 Стандартная инфраструктура
Rockchip предоставляет стандартную инфраструктуру RPMsg для межъядерной связи: в Linux используется RPMsg, в RTOS и bare metal — RPMsg-Lite. Они задают двоичный интерфейс обмена между ядрами AMP.
RPMsg работает поверх VirtIO — общей архитектуры виртуального ввода-вывода, также используемой виртуальными сетевыми и дисковыми устройствами. VirtIO-Ring организует обмен через общую память. Каждое кольцо vring однонаправленное: одно передаёт данные Remote Core, другое принимает данные от него.
В целом RPMsg состоит из межъядерных прерываний между Master Core и Remote Core и трёх областей общей памяти: vring0, vring1 и vdev buffer.
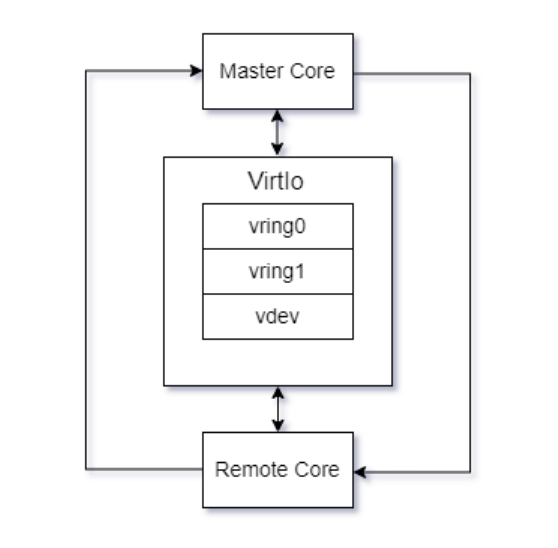
6.3.2 Процесс обмена
Master и Remote взаимодействуют через прерывания и общую память. Памятью управляет Master. Для каждого направления обмена используются очереди USED и AVAIL и блоки буферов, организованные в кольца.
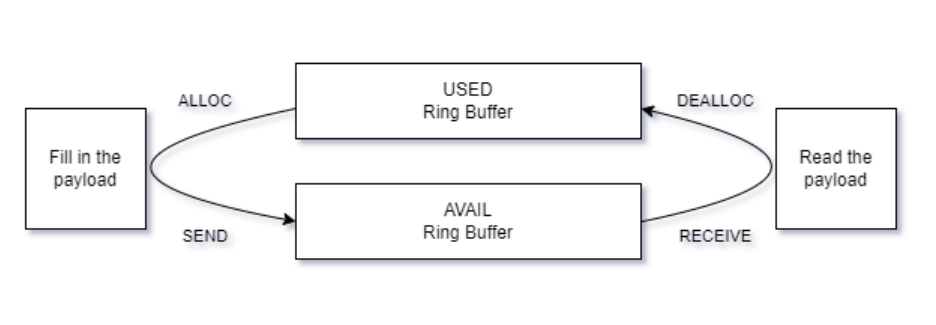
В исходном руководстве обмен от ведущего ядра описан следующей последовательностью:
-
Master получает буфер из vring0(USED) и заполняет сообщение по протоколу RPMsg.
-
Подготовленный буфер связывается с vring1(AVAIL).
-
Прерывание сообщает Remote Core о данных для обработки.
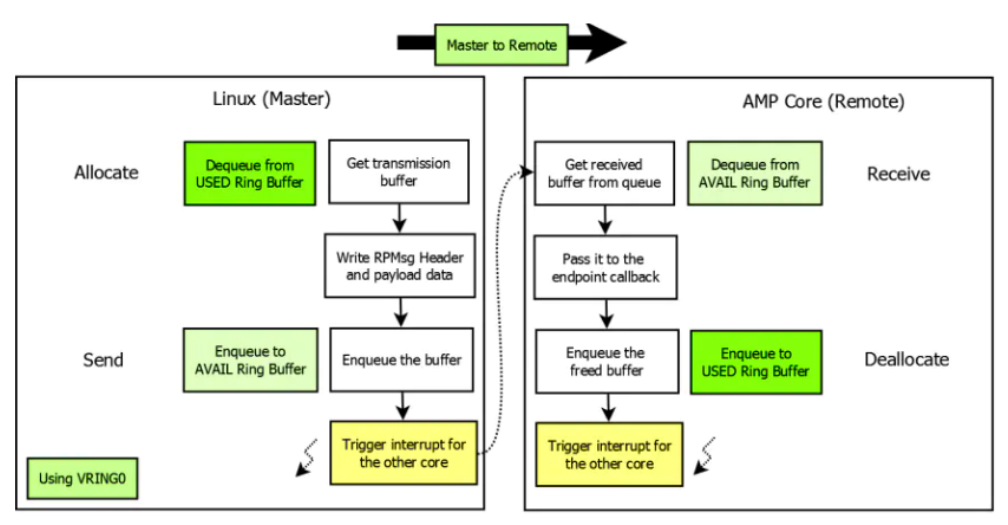
Для обратного направления руководство приводит следующие шаги:
-
Remote получает буфер из vring1(AVAIL) и заполняет сообщение по протоколу RPMsg.
-
Подготовленный буфер связывается с vring0(USED).
-
Прерывание уведомляет Master Core о данных для обработки.
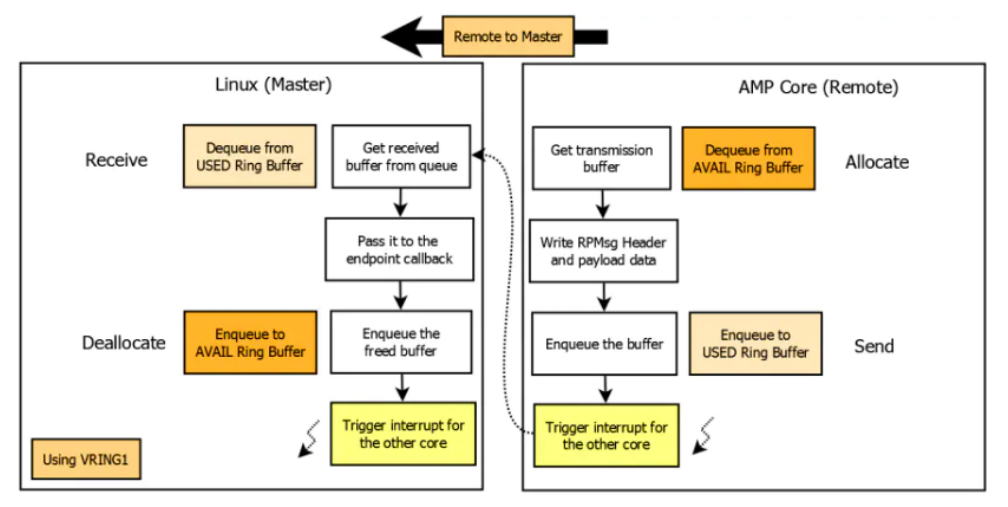
После передачи буфер освобождается для следующего обмена. Отправка удалённым ядром выполняется в обратном направлении. Сами общие данные находятся в vdev buffer.
Стандартный размер буфера сообщения в SDK — 512 байт. Заголовок RPMsg занимает 16 байт, поэтому максимум полезных данных за одну передачу — 496 байт. Подробности см. в drivers/rpmsg/virtio_rpmsg_bus.c.
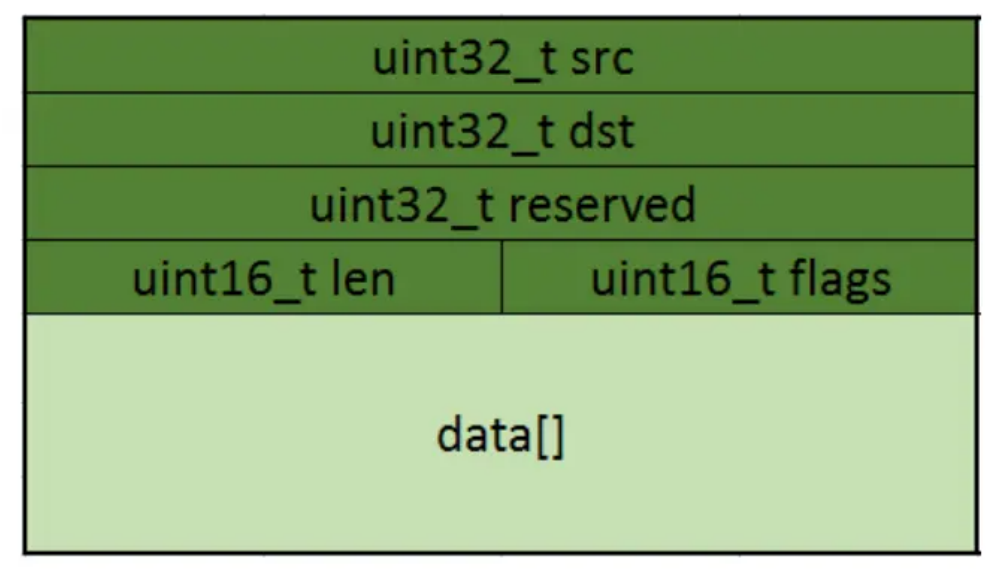
6.3.3 Адаптация RPMsg
6.3.3.1 RPMsg в Linux
Основные файлы Linux RPMsg:
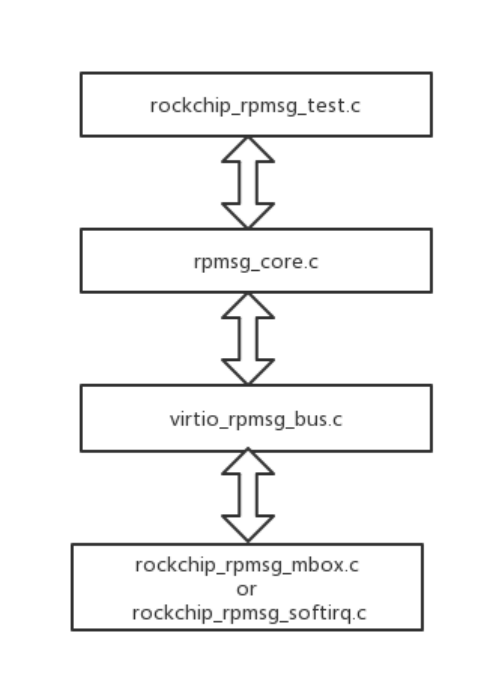
kernel/drivers/rpmsg/rockchip_rpmsg_mbox.c регистрирует драйвер на Platform Bus и устройство на VirtIO Bus. Физический уровень реализован через Mailbox и общую память.
kernel/drivers/rpmsg/rockchip_rpmsg_softirq.c также регистрирует драйвер на Platform Bus и устройство на VirtIO Bus. Физический уровень использует программные прерывания и общую память.
kernel/drivers/rpmsg/virtio_rpmsg_bus.c регистрирует драйвер на VirtIO Bus и устройство на RPMsg Bus. В терминологии руководства VirtIO и Virtqueue образуют уровень MAC.
kernel/drivers/rpmsg/rpmsg_core.c создаёт RPMsg Bus и предоставляет интерфейс транспортного уровня.
kernel/drivers/rpmsg/rockchip_rpmsg_test.c содержит пример создания канала и обмена сообщениями между ядрами.
Поддержка RPMsg TTY.
Linux может представить RPMsg как TTY-устройство. Linux обычно выполняет роль Master; при соединении создаются endpoints. Канал может иметь несколько конечных точек. Когда объявленное Remote имя сервиса соответствует имени, ожидаемому Linux, драйвер привязывается к каналу и создаёт интерфейс связи.
Пример в kernel/drivers/rpmsg/rockchip_rpmsg_test.c:
static struct rpmsg_device_id rockchip_rpmsg_test_id_table[] = {
    { .name = "rpmsg-ap3-ch0" },
    { .name = "rpmsg-mcu0-test" },
    { .name = "rpmsg-perf-bw-test" },
    { .name = "rpmsg-perf-pingpong-bw-test" },
    { .name = "rpmsg-latency-test" },
    { /* sentinel */ },
};
В rockchip_rpmsg_test.c объявлены имена сервисов. После установления связи Remote объявляет соответствующее имя; при совпадении вызывается probe.
RPMsg TTY действует аналогично: Remote объявляет подходящее имя, Linux вызывает probe и регистрирует TTY. После регистрации появляется узел /dev/ttyRPMSG.
Пример создания TTY:
После создания endpoint Remote объявляет сервис “rpmsg-tty” через rpmsg_ns_announce.
ept = rpmsg_lite_create_ept(instance, RPMSG_HAL_REMOTE_TEST3_EPT, remote_ept_cb, info);
rpmsg_ns_announce(instance, ept, "rpmsg-tty", RL_NS_CREATE);
kernel/drivers/tty/rpmsg_tty.c
static struct rpmsg_device_id rpmsg_driver_tty_id_table[] = {
    { .name = "rpmsg-tty" },
    { },
};
6.3.3.2 Адаптация RPMsg-Lite
RPMsg-Lite — стороннее открытое решение, по структуре похожее на Linux RPMsg.
Основные файлы RPMsg-Lite:
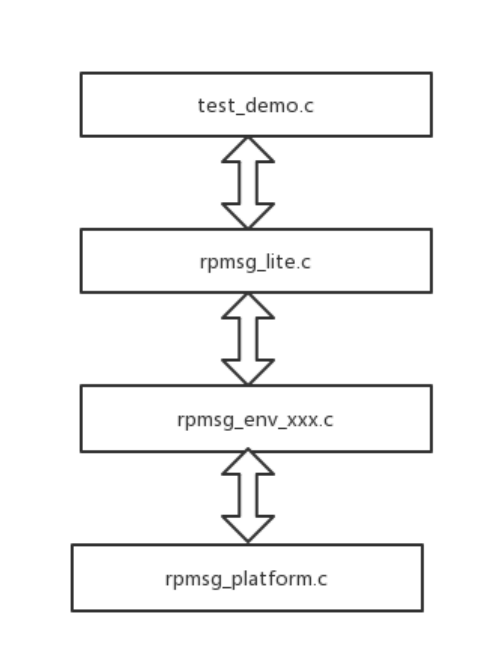
RPMsg-Lite состоит из основного компонента rpmsg_lite.c и двух необязательных: rpmsg_queue.c реализует блокирующий приём, rpmsg_ns.c — Name Service для создания и объявления endpoints.
Доступ к общей памяти реализован в virtqueue.c. Здесь определены структуры vring и virtqueue, управляющие буферами.
Перенос состоит из слоёв environment и platform. Первый адаптирует среду: rpmsg_env_bm.c для bare metal, rpmsg_env_rt_thread.c для RT-Thread; по их примеру можно поддержать другую RTOS. Второй реализован в rpmsg_platform.c и отвечает за настройку и генерацию Mailbox или программных прерываний, а также необходимые операции с кэшем и смещениями адресов.
6.3.3.3 RPMsg-Lite на MCU
MCU тоже использует RPMsg-Lite. При изменении адреса общей памяти нужно согласовать U-Boot и rpmsg_platform.c. В описанной базовой конфигурации RPMsg-память некэшируемая, поэтому операции обновления кэша не требуются. Отображение адресов MCU обычно инициализируется в U-Boot.
Начальный адрес RAM MCU задаётся в ITS. Между адресами MCU и физическими адресами есть смещение, включая общую память. Руководство рекомендует располагать общую память после памяти MCU.
В примере RK3562 общая память SDK начинается с 0x07C00000 и имеет размер 0x500000. Начало RAM MCU, переданное ITS в U-Boot, — 0x07b00000. Регистры описаны в TRM; код находится в u-boot/arch/arm/mach-rockchip/rk3562/rk3562.c.
int fit_standalone_release(char *id, uintptr_t entry_point)
{
    /* bus m0 configuration: */
    /* open hclk_dcache / hclk_icache / clk_bus m0 rtc / fclk_bus_m0_core */
    writel(0x03180000, TOP_CRU_BASE + TOP_CRU_GATE_CON23);
    /* open bus m0 sclk / bus m0 hclk / bus m0 dclk */
    writel(0x00070000, TOP_CRU_BASE + TOP_CRU_CM0_GATEMASK);
    /* * mcu_cache_peripheral_addr * The uncache area ranges from 0x7c00000 to 0xffb400000 * and contains rpmsg shared memory */
    /* Here, 0x07c00000 to 0xffb40000 are all set to uncache to ensure shared memory is in uncache */
    writel(0x07c00000, SYS_GRF_BASE + SYS_GRF_SOC_CON5);
    writel(0xffb40000, SYS_GRF_BASE + SYS_GRF_SOC_CON6);
    /* Configure the starting address of MCU RAM */
    sip_smc_mcu_config(ROCKCHIP_SIP_CONFIG_BUSMCU_0_ID,
               ROCKCHIP_SIP_CONFIG_MCU_CODE_START_ADDR,
               0xffff0000 | (entry_point >> 16));
    /* release dcache / icache / bus m0 jtag / bus m0 */
    writel(0x03280000, TOP_CRU_BASE + TOP_CRU_SOFTRST_CON23);
    /* release pmu m0 jtag / pmu m0 */
    /* writel(0x00050000, PMU1_CRU_BASE + PMU1_CRU_SOFTRST_CON02); */
    return 0;
}
ITS-конфигурация MCU:
/* * Copyright (C) 2023 Rockchip Electronics Co., Ltd * * SPDX-License-Identifier: GPL-2.0 */
/dts-v1/;
/ {
    description = "Rockchip AMP FIT Image";
    #address-cells = <1>;
    images {
        mcu {
            description  = "mcu";
            data         = /incbin/("./mcu.bin");
            type         = "standalone";    // must be "standalone"
            compression  = "none";
            arch         = "arm";        // "arm64" or "arm", the same as U-Boot state
            load         = <0x07b00000>; //MCU RAM starting address
            udelay       = <1000000>;
            hash {
                algo = "sha256";
            };
        };
    };
    configurations {
        default = "conf";
        conf {
            description = "Rockchip AMP images";
            rollback-index = <0x0>;
            loadables = "mcu";
            signature {
                algo = "sha256,rsa2048";
                padding = "pss";
                key-name-hint = "dev";
                sign-images = "loadables";
            };
        };
    };
};
В gcc_bus_m0.ld видно, что адрес общей памяти задаётся со смещением:
/* SPDX-License-Identifier: BSD-3-Clause */
/* * Copyright (c) 2023 Rockchip Electronics Co., Ltd. */
MEMORY
{
    # RAM starting address, actual physical address 0x07b00000
    RAM(rxw) : ORIGIN = 0x00000000, LENGTH = 0x100000
    # RPMsg shared memory address, actual physical address 0x07c00000
    LINUX_RPMSG (rxw) : ORIGIN = 0x00100000, LENGTH = 0x00500000
}
Памятью управляет Master, а MCU как Remote получает из vring физические адреса буферов. При приёме и передаче нужно преобразовать их с учётом смещения; см. rpmsg_platform.c.
#ifdef HAL_MCU_CORE
/* MCU offset address */
#ifdef HAL_CACHE_DECODED_ADDR_BASE
#define RL_PHY_MCU_OFFSET HAL_CACHE_DECODED_ADDR_BASE
#else
#define RL_PHY_MCU_OFFSET (0U)
#endif
#endif
/** * platform_patova * * Dummy implementation * */
void *platform_patova(uint32_t addr)
{
#ifdef HAL_MCU_CORE
    addr -= RL_PHY_MCU_OFFSET;
#endif
    return ((void *)(char *)addr);
}
6.4 Конфигурация сборки RPMsg
6.4.1 Kernel + RT-Thread
Конфигурация ядра Linux:
## Chapter-6 Enable MailBox support
CONFIG_MAILBOX=y
CONFIG_ROCKCHIP_MBOX=y
## Chapter-6 MailBox interrupt triggering
CONFIG_RPMSG_ROCKCHIP_MBOX=y
CONFIG_RPMSG_VIRTIO=y
Включение TTY:
CONFIG_RPMSG_TTY=y
Конфигурация RT-Thread: выполните scons –menuconfig.
## Chapter-6 Enable RPMsg-Lite support
CONFIG_RT_USING_RPMSG_LITE=y
## Chapter-6 Enable Linux+RTT RPMsg
CONFIG_RT_USING_LINUX_RPMSG=y
6.4.2 Kernel + HAL
Конфигурация ядра Linux:
## Chapter-6 Enable MailBox support
CONFIG_MAILBOX=y
CONFIG_ROCKCHIP_MBOX=y
## Chapter-6 MailBox interrupt trigger
CONFIG_RPMSG_ROCKCHIP_MBOX=y
CONFIG_RPMSG_VIRTIO=y
Конфигурация HAL: RPMsg включён по умолчанию. Активация тестового примера описана в разделе тестирования RPMsg.
// Enable in test_demo.c
#define RPMSG_LINUX_TEST
6.4.3 RT-Thread + HAL
Конфигурация RT-Thread: выполните scons –menuconfig.
## Chapter-6 Enable RPMsg-Lite support
CONFIG_RT_USING_RPMSG_LITE=y
6.5 Пример тестирования RPMsg
6.5.1 Kernel + RT-Thread
В инфраструктуре межъядерной связи Linux RPMsg используется VirtIO. Основные пути исходного кода приведены ниже.
kernel/drivers/rpmsg/rpmsg_core.c
kernel/drivers/rpmsg/virtio_rpmsg_bus.c
kernel/drivers/rpmsg/rockchip_rpmsg_softirq.c
kernel/include/linux/rpmsg/rockchip_rpmsg.h
6.5.1.1 Общая память
В демонстрации SDK для RPMsg выделено 5 MiB общей памяти: 4 MiB для области VRING BUFFER и 1 MiB для VDEV BUFFER.
По умолчанию общая память Linux RPMsg некэшируемая; обе стороны примера используют uncacheable.
Путь Linux DTS: SDK/kernel/arch/arm64/boot/dts/rockchip/rkxxxx-amp.dtsi.
reserved-memory {
    #address-cells = <2>;
    #size-cells = <2>;
    ranges;
    /* remote amp core address */
    amp_reserved: amp@2e00000 {
        reg = <0x0 0x2e00000 0x0 0x1200000>;
        no-map;
    };
    rpmsg_reserved: rpmsg@7c00000 {
        reg = <0x0 0x07c00000 0x0 0x400000>;
        no-map;
    };
    rpmsg_dma_reserved: rpmsg-dma@8000000 {
        compatible = "shared-dma-pool";
        reg = <0x0 0x08000000 0x0 0x100000>;
        no-map;
    };
};
Путь RTT: SDK/rtos/bsp/rockchip/rk3308-32/board/common/board_base.c.
1.MMU is mapped as unCache
    {LINUX_SHMEM_BASE, LINUX_SHMEM_BASE + LINUX_SHMEM_SIZE - 1, LINUX_SHMEM_BASE,
UNCACHED_MEM},
Для повышения скорости область данных можно сделать cacheable. В исходном примере RK3576 при CPU 1416 МГц и DDR 2112 МГц передача Linux → RTT дала 77 MB/s для uncacheable и 1880 MB/s для cacheable. Эти числа относятся к условиям примера Rockchip и не являются результатами тестирования ArmSoM.
Атрибуты кэша общей памяти на двух сторонах желательно согласовать. Если Linux использует cacheable, а RTT — uncacheable, после записи Linux нужен clean, чтобы RTT увидел данные; перед чтением изменённых RTT данных Linux должен инвалидировать устаревшие строки своего кэша. Границы передачи владения буфером следует согласовать с реализацией SDK.
Для cacheable общей памяти требуется изменить инфраструктуру драйвера Linux RPMsg.
Путь: SDK/kernel/drivers/rpmsg/virtio_rpmsg_bus.c.
В приведённом примере dma_alloc_coherent заменяется на ioremap_cache, где addr — адрес rpmsg_dma_reserved.
--- a/drivers/rpmsg/virtio_rpmsg_bus.c
+++ b/drivers/rpmsg/virtio_rpmsg_bus.c
@@ -913,9 +913,7 @@ static int rpmsg_probe(struct virtio_device *vdev)
        total_buf_space = vrp->num_bufs * vrp->buf_size;
        /* allocate coherent memory for the buffers */
-       bufs_va = dma_alloc_coherent(vdev->dev.parent,
-                                    total_buf_space, &vrp->bufs_dma,
-                                    GFP_KERNEL);
+       bufs_va = ioremap_cache(addr, total_buf_space);
Путь RTT: SDK/rtos/bsp/rockchip/rkxxxx/board/common/board_base.c.
struct mem_desc platform_mem_desc[] =
{
#if (defined(LINUX_RPMSG_VRING_BASE) && defined(LINUX_RPMSG_BUFF_BASE))
    {LINUX_RPMSG_VRING_BASE, LINUX_RPMSG_VRING_BASE + LINUX_RPMSG_VRING_SIZE,
LINUX_RPMSG_VRING_BASE, NORMAL_NOCACHE_MEM},
    {LINUX_RPMSG_BUFF_BASE, LINUX_RPMSG_BUFF_BASE + LINUX_RPMSG_BUFF_SIZE,
LINUX_RPMSG_BUFF_BASE, NORMAL_MEM},
#endif
}
Область vring хранит адреса буферов для управления, buff_pool — сами пакеты. Основные обращения к данным происходят в buff_pool; здесь cacheable делают только эту область. LINUX_RPMSG_VRING_BASE соответствует rpmsg_reserved, LINUX_RPMSG_BUFF_BASE — rpmsg_dma_reserved.
6.5.1.2 Тестовый пример
6.5.1.2.1 Пример Linux
Измените конфигурацию ядра kernel/arch/arm64/configs/xxxx_defconfig.
CONFIG_RPMSG_ROCKCHIP_TEST
Либо настройте параметры через menuconfig:
## Chapter-6 Open the configuration interface
make ARCH=arm64 rkxxxx_linux_defconfig
make ARCH=arm64 menuconfig
    # Enable the following macro switch
    CONFIG_RPMSG_ROCKCHIP_TEST
## Chapter-6 Save the configuration
make ARCH=arm64 savedefconfig
cp defconfig arch/arm64/configs/rkxxxx_linux_defconfig
Тест Linux: kernel/drivers/rpmsg/rockchip_rpmsg_test.c.
1. Main process of the demo
static struct rpmsg_driver rockchip_rpmsg_test = {
    .drv.name   = KBUILD_MODNAME,
    .drv.owner  = THIS_MODULE,
    .id_table   = rockchip_rpmsg_test_id_table,
    .probe      = rockchip_rpmsg_test_probe,
    .callback   = rockchip_rpmsg_test_cb,
    .remove     = rockchip_rpmsg_test_remove,
};
2. rockchip_rpmsg_test_id_table
/* Wait for remote core announce a new ept name from the master core, and if it matches the name in the following list, enter the probe function */
static struct rpmsg_device_id rockchip_rpmsg_test_id_table[] = {
    { .name = "rpmsg-ap3-ch0" },
    { .name = "rpmsg-mcu0-test" },
    { /* sentinel */ },
};
3. rockchip_rpmsg_test_probe
static int rockchip_rpmsg_test_probe(struct rpmsg_device *rp)
{
    int ret, size;
    uint32_t master_ept_id, remote_ept_id;
    struct instance_data *idata;
    master_ept_id = rp->src;
    remote_ept_id = rp->dst;
    dev_info(&rp->dev, "new channel: 0x%x -> 0x%x!\n", master_ept_id,
             remote_ept_id);
    /* probe send a message to the remote to let it know the master ept id */
    ret = rpmsg_send(rp->ept, LINUX_TEST_MSG_1, strlen(LINUX_TEST_MSG_1));
    if (ret) {
        dev_err(&rp->dev, "rpmsg_send failed: %d\n", ret);
        return ret;
    }
    /* Run the test */
    ret = rpmsg_sendto(rp->ept, LINUX_TEST_MSG_2, strlen(LINUX_TEST_MSG_2),
                       remote_ept_id);
    if (ret) {
        dev_err(&rp->dev, "rpmsg_send failed: %d\n", ret);
        return ret;
    }
    return 0;
}
4. rockchip_rpmsg_test_cb
static int rockchip_rpmsg_test_cb(struct rpmsg_device *rp, void *payload,
                                  int payload_len, void *priv, u32 src)
{
    int ret, size;
    uint32_t remote_ept_id;
    struct instance_data *idata = dev_get_drvdata(&rp->dev);
    /* After the master sends a message to the remote, the remote will also send a message back */
    remote_ept_id = src;
    dev_info(&rp->dev, "rx msg %s rx_count %d(remote_ept_id: 0x%x)\n",
            (char *)payload, ++idata->rx_count, remote_ept_id);
    /* Test to stop after receiving and sending 10000 messages */
    if (idata->rx_count >= MSG_LIMIT) {
        dev_info(&rp->dev, "Rockchip rpmsg test exit!\n");
        return 0;
    }
    /* After receiving data, send another message to the remote */
    ret = rpmsg_sendto(rp->ept, LINUX_TEST_MSG_2, strlen(LINUX_TEST_MSG_2),
                       remote_ept_id);
    if (ret)
        dev_err(&rp->dev, "rpmsg_send failed: %d\n", ret);
        return ret;
    }
Описание интерфейсных функций:
| Функция | Описание |
|---|---|
| rpmsg_send() | Отправка сообщения удалённому процессору |
| rpmsg_sendto() | Отправка сообщения на заданный удалённый endpoint |
В вызовах обмена src обозначает локальный endpoint, dst — удалённый. Для Master локальным является master ept id, удалённым — remote ept id; для Remote — наоборот. В исходном пояснении src/dst были перепутаны.
6.5.1.2.2 Пример RTT
Настройка через scons –menuconfig.
CONFIG_RT_USING_RPMSG_LITE=y
CONFIG_RT_USING_LINUX_RPMSG=y
CONFIG_RT_USING_COMMON_TEST_LINUX_RPMSG_LITE=y
Тест RTT: rtos/bsp/rockchip/common/tests/rpmsg_test.c.
static void rpmsg_linux_test(void)
{
    int j;
    uint32_t master_id, remote_id;
    struct rpmsg_info_t *info;
    struct rpmsg_block_t *block;
    rpmsg_queue_handle remote_queue;
    char *rx_msg = (char *)rt_malloc(RL_BUFFER_PAYLOAD_SIZE);
    uint32_t master_ept_id;
    uint32_t ept_flags;
    void *ns_cb_data;
    rpmsg_share_mem_check();
    master_id = MASTER_ID;
    remote_id = HAL_CPU_TOPOLOGY_GetCurrentCpuId();
    rt_kprintf("rpmsg remote: remote core cpu_id-%ld\n", remote_id);
    rt_kprintf("rpmsg remote: shmem_base-0x%lx shmem_end-%lx\n",
    RPMSG_LINUX_MEM_BASE, RPMSG_LINUX_MEM_END);
    info = malloc(sizeof(struct rpmsg_info_t));
    if (info == NULL) {
        rt_kprintf("info malloc error!\n");
        while (1) {
            ;
        }
    }
    info->private = malloc(sizeof(struct rpmsg_block_t));
    if (info->private == NULL) {
        rt_kprintf("info malloc error!\n");
        while (1) {
            ;
        }
    }
    /* Initialize rpmsg endpoint */
    info->instance = rpmsg_lite_remote_init((void *)RPMSG_LINUX_MEM_BASE,
    RL_PLATFORM_SET_LINK_ID(master_id, remote_id), RL_NO_FLAGS);
    rpmsg_lite_wait_for_link_up(info->instance);
    rt_kprintf("rpmsg remote: link up! link_id-0x%lx\n",
               info->instance->link_id);
    rpmsg_ns_bind(info->instance, rpmsg_ns_cb, &ns_cb_data);
    remote_queue  = rpmsg_queue_create(info->instance);
    info->ept = rpmsg_lite_create_ept(info->instance,
    RPMSG_RTT_REMOTE_TEST3_EPT_ID, rpmsg_queue_rx_cb, remote_queue);
    /* The remote core announce a new ept name corresponding to the master end */
    ept_flags = RL_NS_CREATE;
    rpmsg_ns_announce(info->instance, info->ept,
    RPMSG_RTT_REMOTE_TEST_EPT3_NAME, ept_flags);
    /****************** rpmsg test run **************/
    for (j = 0; j < 100; j++)
    {
        rpmsg_queue_recv(info->instance, remote_queue,
                         (uint32_t *)&master_ept_id, rx_msg,
                         RL_BUFFER_PAYLOAD_SIZE, RL_NULL, RL_BLOCK);
    //    rpmsg_queue_recv_nocopy(remote_rpmsg, remote_queue, (uint32_t *)&src,
                                  (char **)&rx_msg, RL_NULL, RL_BLOCK);
        rt_kprintf("rpmsg remote: master_ept_id-0x%lx rx_msg: %s\n",
                   master_ept_id, rx_msg);
        rpmsg_lite_send(info->instance, info->ept, master_ept_id,
        RPMSG_RTT_TEST_MSG, strlen(RPMSG_RTT_TEST_MSG), RL_BLOCK);
    }
}
Описание интерфейсных функций:
| Функция | Описание |
|---|---|
| rpmsg_lite_remote_init() | Инициализация удалённой стороны RPMsg-Lite |
| rpmsg_queue_create() | Создание очереди RPMsg-Lite |
| rpmsg_lite_create_ept() | Создание endpoint |
| rpmsg_queue_recv() | Принятые данные копируются в буфер |
| rpmsg_ns_bind() | Привязка Name Service: endpoint 0x35 передаёт имена новых каналов |
| rpmsg_ns_announce() | Объявление имени нового удалённого endpoint |
| rpmsg_lite_send() | Отправка сообщения |
6.5.1.2.3 Журнал успешного теста
После успешной инициализации Linux RPMsg в журнале ведущего ядра появляются следующие строки из исходного примера.
[    1.105178] rockchip-rpmsg 7c00000.rpmsg: Rockchip RPMSG platform probe.
[    1.105228] rockchip-rpmsg 7c00000.rpmsg: assigned reserved memory node rpmsg_dma@8000000
[    1.105239] rockchip-rpmsg 7c00000.rpmsg: rpdev vdev0: vring0 0x7c00000, vring1 0x7c08000
[    1.105720] virtio_rpmsg_bus virtio0: RPMSG host is online
После объявления Name Service удалённым ядром Linux выводит следующие строки.
[    1.105808] virtio_rpmsg_bus virtio0: creating channel rpmsg-ap3-ch0 addr 0xc3
[    1.105980] rockchip_rpmsg_test virtio0.rpmsg-ap3-ch0.-1.195: RPMSG master: new channel:
0x400 -> 0xc3!
rpmsg-ap3-ch0 — имя endpoint; 0x400 — endpoint Master, 0xc3 — endpoint Remote.
Журнал запуска RT-Thread в исходном примере:
[(3)0.101.712] rpmsg remote: remote core cpu_id-3
[(3)0.101.890] rpmsg remote: shmem_base-0x7c00000 shmem_end-8100000
[(3)0.506.840] rpmsg remote: link up! link_id-0x3
Определения флагов RPMsg:
/* RPMSG flag bit definition * bit 0: Set 1 to indicate remote processor is ready * bit 1: Set 1 to use reserved memory region as shared DMA pool * bit 2: Set 1 to use cached share memory as vring buffer */
#define RPMSG_REMOTE_IS_READY            BIT(0)
#define RPMSG_SHARED_DMA_POOL            BIT(1)
#define RPMSG_CACHED_VRING                BIT(2)
6.5.2 RT-Thread + HAL
Связь RPMsg-Lite в RTOS основана на общей памяти и межъядерных прерываниях. По умолчанию CPU1 выступает Master, остальные CPU — Remote.
6.5.2.1 Общая память
Начальный адрес и размер общей памяти RT-Thread:
Распределение общей области памяти:
Путь: rtos/bsp/rockchip/rkxxxx-32/gcc_arm.ld.S.
.share_lock (NOLOAD):
    {
        . = ALIGN(64);
        PROVIDE(__spinlock_mem_start__ = .);
        . += __SPINLOCK_MEM_SIZE;
        PROVIDE(__spinlock_mem_end__ = .);
        . = ALIGN(64);
    } > SHMEM
   .share_rpmsg (NOLOAD):
    {
        . = ALIGN(0x1000);
        PROVIDE(__share_rpmsg_start__ = .);
        . += __SHARE_RPMSG_SIZE;
        PROVIDE(__share_rpmsg_end__ = .);
        . = ALIGN(0x1000);
    } > SHMEM
    .share_data :
    {
        . = ALIGN(64);
        PROVIDE(__share_data_start__ = .);
        KEEP(*(.share_data))
        PROVIDE(__share_data_end__ = .);
        . = ALIGN(64);
    } > SHMEM AT > DRAM
Начальный адрес и размер общей памяти HAL:
Распределение общей области памяти:
Путь: hal/project/rkxxxx/GCC/gcc_arm.ld.S.
.share_lock (NOLOAD) :
     {
         . = ALIGN(64);
         PROVIDE(__spinlock_mem_start__ = .);
         . += __SPINLOCK_MEM_SIZE;
         PROVIDE(__spinlock_mem_end__ = .);
         . = ALIGN(64);
     } > SHMEM
     .share_rpmsg (NOLOAD):
     {
         . = ALIGN(0x1000);
         PROVIDE(__share_rpmsg_start__ = .);
         . += SHRPMSG_SIZE; // Assuming SHRPMSG_SIZE is a typo and should be
__SHARE_RPMSG_SIZE
         PROVIDE(__share_rpmsg_end__ = .);
         . = ALIGN(0x1000);
     } > SHMEM
     .share_ramfs (NOLOAD):
     {
         . = ALIGN(0x1000);
         PROVIDE(__share_ramfs_start__ = .);
         . += SHRAMFS_SIZE;
         PROVIDE(__share_ramfs_end__ = .);
         . = ALIGN(0x1000);
     } > SHMEM
     .share_log (NOLOAD):
     {
         . = ALIGN(64);
         PROVIDE(__share_log0_start__ = .);
         . += SHLOG0_SIZE;
         PROVIDE(__share_log0_end__ = .);
         . = ALIGN(64);
         PROVIDE(__share_log1_start__ = .);
         . += SHLOG1_SIZE;
         PROVIDE(__share_log1_end__ = .);
         . = ALIGN(64);
         PROVIDE(__share_log2_start__ = .);
         . += SHLOG2_SIZE;
         PROVIDE(__share_log2_end__ = .);
         . = ALIGN(64);
         PROVIDE(__share_log3_start__ = .);
         . += SHLOG3_SIZE;
         PROVIDE(__share_log4_end__ = .); // Assuming there was a typo and the correct
symbol should be __share_log4_end__
         . = ALIGN(64);
     } > SHMEM
6.5.2.2 Тестовый пример
6.5.2.2.1 Пример RTT
Путь: SDK/rtos/bsp/rockchip/rkxxxx-32.
Настройка меню: scons –menuconfig.
CONFIG_RT_USING_RPMSG_LITE=y
CONFIG_RT_USING_COMMON_TEST_RPMSG_LITE=y
Тест RTT: rtos/bsp/rockchip/common/tests/rpmsg_test.c.
Основной код RPMsg-Lite находится в rtos/bsp/rockchip/common/drivers/rpmsg-lite. Описание интерфейсов приведено ниже.
| Функция | Описание |
|---|---|
| rpmsg_lite_master_init() | Инициализация ведущей стороны RPMsg-Lite |
| rpmsg_lite_remote_init() | Инициализация удалённой стороны RPMsg-Lite |
| rpmsg_lite_wait_for_link_up() | Ожидание установления связи удалённой стороной RPMsg-Lite |
| rpmsg_queue_create() | Создание очереди RPMsg-Lite |
| rpmsg_lite_create_ept() | Создание endpoint |
| rpmsg_queue_recv() | Копирование принятых данных в локальный буфер |
| rpmsg_queue_recv_nocopy() | Возврат указателя на принятые данные без копирования |
| rpmsg_lite_send() | Отправка сообщения |
Send a message
6.5.2.2.2 Пример HAL
Файл: SDK/hal/project/rkxxxx/src/main.c.
#define TEST_DEMO
#define TEST_USE_RPMSG_INIT
Файл: SDK/hal/project/rkxxxx/src/test_demo.c.
#define RPMSG_TEST
Тест HAL: hal/project/rkxxxx/src/test_demo.c.
Основной код RPMsg-Lite находится в hal/middleware/rpmsg-lite/. Описание интерфейсов приведено ниже.
| Функция | Описание |
|---|---|
| rpmsg_lite_master_init() | Инициализация ведущей стороны RPMsg-Lite |
| rpmsg_lite_remote_init() | Инициализация удалённой стороны RPMsg-Lite |
| rpmsg_lite_wait_for_link_up() | Ожидание установления связи удалённой стороной RPMsg-Lite |
| rpmsg_lite_create_ept() | Создание endpoint |
| rpmsg_lite_send() | Отправка сообщения |
6.5.2.2.3 Результаты исходного теста
Для просмотра журнала введите команду в последовательном терминале.
## Chapter-6 RPMSG Test Command
msh >rpmsg_master_test
## Chapter-6 Test Results
[(1)21.952.622] rpmsg probe remote cpu(0) ept(0x80008000) success!
[(1)22.031.235] rpmsg probe remote cpu(2) ept(0x80008002) success!
[(1)22.086.368] rpmsg probe remote cpu(3) ept(0x80008003) success!
[(1)22.086.410] rpmsg_master_send: master[1]-->remote[0], remote ept addr = 0x80008000
[(0)22.152.780]rpmsg_remote_recv: remote[0]<--master[1], master ept addr = 0x80000000
[(0)22.152.959]rpmsg_remote_send: remote[0]-->master[1], master ept addr = 0x80000000
[(1)22.153.616] rpmsg_master_recv: master[1]<--remote[0], remote ept addr = 0x80008000
[(1)22.154.272] rpmsg_master_send: master[1]-->remote[2], remote ept addr = 0x80008002
[(2)22.231.397]rpmsg_remote_recv: remote[2]<--master[1], master ept addr = 0x80000002
[(2)22.231.580]rpmsg_remote_send: remote[2]-->master[1], master ept addr = 0x80000002
[(1)22.232.237] rpmsg_master_recv: master[1]<--remote[2], remote ept addr = 0x80008002
[(1)22.232.893] rpmsg_master_send: master[1]-->remote[3], remote ept addr = 0x80008003
[(3)22.286.525]rpmsg_remote_recv: remote[3]<--master[1], master ept addr = 0x80000003
[(3)22.286.706]rpmsg_remote_send: remote[3]-->master[1], master ept addr = 0x80000003
[(1)22.287.363] rpmsg_master_recv: master[1]<--remote[3], remote ept addr = 0x80008003
[(1)22.288.017] rpmsg test OK!
7. Прерывания
7.1 Cortex-A GIC
Cortex-A GIC (Generic Interrupt Controller) управляет запросами прерываний, распределяет их и направляет соответствующему ядру для выполнения обработчика.
Используются GICv2 и GICv3. Поддержка распространённых SoC приведена в таблице.
SoC
| SoC | GICv2 | GICv3 |
|---|---|---|
| RK3588 | ✔ | |
| Rk3576 | ✔ | |
| RK3568 | ✔ | |
| RK3562 | ✔ | |
| RK3358 | ✔ | |
| RK3308 | ✔ |
RK3308
GIC имеет три типа прерываний:
-
SGI: номера 0–15, программно генерируемые прерывания, частные для каждого CPU.
-
PPI: номера 16–31, частные периферийные прерывания каждого CPU.
-
SPI: номера от 32, общие периферийные прерывания для CPU.
Эти типы позволяют реализовать разные сценарии. В конфигурационных файлах для групп прерываний используются соответствующие смещения номеров.
Порядок использования прерываний:
-
Настройте приоритет GIC и ядро CPU, которое должно выполнять обработчик данного прерывания.
-
Зарегистрируйте обработчик для заданного номера прерывания.
-
Разрешите прерывание, чтобы система могла принять и обработать его.
-
Настройте прерывание самого периферийного модуля.
Ниже GPIO-прерывание RK3562 в bare metal и RTOS используется как пример настройки.
7.1.1 Настройка GIC
Найдите структуру irqsConfig в проекте bare metal или RTOS.
RTOS: <AMP_SDK>/rtos/bsp/rockchip/rk3562/board/common/board_base.c.
Bare metal: <AMP_SDK>/hal/project/rk3562/src/main.c или <AMP_SDK>/hal/project/rk3308/src/main.c; конфигурация зависит от макросов сборки.
Структура кода:
#define DEFAULT_IRQ_CPU 1 /* Points to the core of main system, modify according to actual situation */
struct GIC_AMP_IRQ_INIT_CFG irqsConfig[] = {
    GIC_AMP_IRQ_CFG_ROUTE(GPIO0_IRQn, 0xd0, CPU_GET_AFFINITY(0, 0)), /* Add a path for CPU0 to respond to CPU0 interrupts */
    GIC_AMP_IRQ_CFG_ROUTE(0, 0, CPU_GET_AFFINITY(DEFAULT_IRQ_CPU, 0)),   /* sentinel */
};
struct GIC_IRQ_AMP_CTRL irqConfig = {
    .cpuAff = CPU_GET_AFFINITY(DEFAULT_IRQ_CPU, 0),
    .defPrio = 0xd0,
    .defRouteAff = CPU_GET_AFFINITY(DEFAULT_IRQ_CPU, 0),
    .irqsCfg = &irqsConfig[0],
};
int main()
{
    HAL_GIC_Init(&irqConfig);
    // ......
}
В многосистемной конфигурации bare metal и RTOS эта таблица общая для всех систем.
Параметры, изменяемые пользователем:
DEFAULT_IRQ_CPU — ядро, обслуживающее по умолчанию все прерывания, не перечисленные в irqsConfig.
Параметры GIC_AMP_IRQ_CFG_ROUTE(irqNum, Priority, CPU_GET_AFFINITY(cpuID, cpuCluster)):
Description
| Параметр | Описание |
|---|---|
| irqNum | Номер прерывания |
| Priority | Приоритет (оставить значение по умолчанию) |
| cpuID | Номер CPU, обслуживающего прерывание |
| cpuCluster | Кластер CPU; для RK3562 всегда 0 |
7.1.2 Обработчики GIC
7.1.2.1 Обработчики GIC в bare metal
Пример использования прерывания по нарастающему фронту на GPIO0 C4.
// Main entry point for GPIO0 interrupt service routine
static void gpio_isr(int vector, void *param)
{
    // ......
    HAL_GPIO_IRQHandler(GPIO0, GPIO_BANK0);
    // ......
}
// Interrupt callback function for GPIO0 C4 pin
static HAL_Status c4_call_back(eGPIO_bankId bank, uint32_t pin, void *args)
{
    // ......
    return HAL_OK;
}
// Example of using GPIO interrupts
static void gpio_test(void)
{
    // ......
    /* Step 1: GIC Configuration */
    /* Set the GIC (GPIO0) interrupt service routine, enable the interrupt, and allow the system to receive module interrupts */
    HAL_IRQ_HANDLER_SetIRQHandler(GPIO0_IRQn, gpio_isr, NULL);
    HAL_GIC_Enable(GPIO0_IRQn);
    /* Step 2: Module Configuration */
    /* Set GPIO0 C4 as an input pin */
    HAL_GPIO_SetPinDirection(GPIO0, GPIO_PIN_C4, GPIO_IN);
    /* Set the interrupt type and callback function for GPIO0 C4, and enable the IO interrupt for GPIO0 C4 */
    HAL_IRQ_HANDLER_SetGpioIRQHandler(GPIO_BANK0, GPIO_PIN_C4, c4_call_back, NULL);
    HAL_GPIO_SetIntType(GPIO0, GPIO_PIN_C4, GPIO_INT_TYPE_EDGE_RISING);
    /* Enable the GPIO interrupt to allow the module to generate an interrupt */
    HAL_GPIO_EnableIRQ(GPIO0, GPIO_PIN_C4);
}
Настройка в примере делится на две части.
Настройка GIC: зарегистрировать gpio_isr и разрешить приём прерываний системой. Этот интерфейс общий для всех прерываний.
Настройка модуля: разрешить периферийному устройству генерировать сигнал в GIC. Здесь нужны правила конкретного модуля и его документация.
Поскольку 32 вывода GPIO используют одно общее прерывание, HAL_GPIO_IRQHandler распределяет вызовы по callbacks конкретных выводов.
7.1.2.2 Обработчики GIC в RTOS
В RTOS можно использовать интерфейс bare metal или собственную обёртку RTOS. Ниже показана настройка нарастающего фронта GPIO0 C4 через интерфейс RTOS.
// Example of using GPIO pin interrupts
void irq_callback(void *args)
{
    // .......
}
static void gpio_test(void)
{
    struct rt_device_pin_mode   pin_mode;
    rt_device_t pin_dev = rt_device_find("pin");
    rt_device_open(pin_dev, RT_DEVICE_FLAG_RDWR);
    pin_mode.pin = BANK_PIN(0, GPIO_PIN_C4); /* GPIO0_C4 */
    pin_mode.mode = PIN_MODE_INPUT;
    rt_device_control(pin_dev, 0, &pin_mode);
    rt_pin_attach_irq(pin_mode.pin, PIN_IRQ_MODE_RISING, irq_callback, RT_NULL);
    rt_pin_irq_enable(pin_mode.pin, PIN_IRQ_ENABLE);
}
Подробности зависят от модуля; см. официальную документацию RT-Thread.
7.2 Cortex-M NVIC
Cortex-M NVIC (Nested Vectored Interrupt Controller) управляет внутренними и внешними запросами прерываний и направляет их обработчикам соответствующего ядра.
Поддерживаемые платформы: RK3588, RK3576 и RK3562 с ядром MCU Cortex-M0.
Cortex-M0 поддерживает до 32 внешних прерываний. Дополнительные источники обслуживаются через второй уровень обработки INTMUX.
Порядок использования NVIC:
-
Инициализируйте таблицу векторов и контроллер NVIC.
-
Зарегистрируйте обработчик для заданного номера прерывания.
-
Разрешите приём прерывания системой.
-
Разрешите генерацию прерывания в периферийном модуле.
Ниже приведён пример GPIO-прерывания RK3562 MCU в bare metal и RTOS.
7.2.1 Инициализация NVIC
Инициализация NVIC уже входит в HAL_Init(). Можно вызвать HAL_Init() или отдельно выполнить необходимые операции NVIC.
/* <AMP_SDK>/hal/lib/hal/src/hal_base.c */
HAL_Status HAL_Init(void)
{
#ifdef __CORTEX_M
#ifdef HAL_NVIC_MODULE_ENABLED
    /* Set Interrupt Group Priority */
    HAL_NVIC_Init();
    /* Set Interrupt Group Priority */
    HAL_NVIC_SetPriorityGrouping(NVIC_PRIORITYGROUP_DEFAULT);
#endif
#endif
    // .......
    return HAL_OK;
}
7.2.2 Обработчики NVIC
7.2.2.1 Обработчики GIC в bare metal
Пример прерывания по нарастающему фронту GPIO0 C4.
// Main entry point for the GPIO0 interrupt service routine
static void gpio_isr(int vector, void *param)
{
    // ......
    HAL_GPIO_IRQHandler(GPIO0, GPIO_BANK0);
    // ......
}
// Interrupt callback function for the GPIO0 C4 pin
static HAL_Status c4_call_back(eGPIO_bankId bank, uint32_t pin, void *args)
{
    // ......
    return HAL_OK;
}
// Example of using GPIO pin interrupts
static void gpio_test(void)
{
    // ......
    /* Step 1: GIC Configuration */
    /* Set the NVIC (GPIO0) interrupt service routine and enable the interrupt to allow the system to receive module interrupts */
    HAL_INTMUX_SetIRQHandler(GPIO1_IRQn, gpio_isr, NULL);
    HAL_INTMUX_EnableIRQ(GPIO1_IRQn);
    /* Step 2: Module Configuration */
    /* Set GPIO0 C4 as an input pin */
    HAL_GPIO_SetPinDirection(GPIO0, GPIO_PIN_C4, GPIO_IN);
    /* Set the interrupt type and callback function for GPIO0 C4, and enable the IO interrupt for GPIO0 C4 */
    HAL_IRQ_HANDLER_SetGpioIRQHandler(GPIO_BANK0, GPIO_PIN_C4, c4_call_back, NULL);
    HAL_GPIO_SetIntType(GPIO0, GPIO_PIN_C4, GPIO_INT_TYPE_EDGE_RISING);
    /* Enable the GPIO interrupt to allow the module to generate an interrupt */
    HAL_GPIO_EnableIRQ(GPIO0, GPIO_PIN_C4);
}
Настройка в примере состоит из двух частей.
Настройка NVIC: зарегистрировать gpio_isr и разрешить системный приём. Из-за INTMUX соответствующие операции NVIC обёрнуты интерфейсами HAL_INTMUX; принцип использования остаётся тем же.
Настройка модуля: разрешить генерацию сигнала для NVIC по правилам конкретного периферийного устройства.
Поскольку 32 вывода GPIO имеют общий сигнал прерывания, HAL_GPIO_IRQHandler вызывает callback нужного вывода.
7.2.2.2 Обработчики NVIC в RTOS
См. раздел обработчиков GIC в RTOS.
7.3 Контроллер прерываний RISC-V
RISC-V IPIC (Integrated Programmable Interrupt Controller) управляет внутренними и внешними запросами прерываний и направляет их соответствующему ядру.
Поддерживаемая платформа: RK3568 с MCU RISC-V.
Описанный контроллер обслуживает до 32 прерываний. Для дополнительных источников применяется второй уровень INTMUX.
Порядок использования IPIC:
-
Инициализируйте таблицу векторов и IPIC.
-
Зарегистрируйте обработчик заданного прерывания.
-
Разрешите приём прерывания системой.
-
Разрешите генерацию прерывания в периферийном модуле.
Пример: GPIO-прерывание MCU RISC-V RK3568 в bare metal и RTOS.
7.3.1 Инициализация IPIC
Инициализация IPIC входит в HAL_INTMUX_Init(). Можно вызвать эту функцию или отдельно выполнить операции IPIC.
/* <AMP_SDK>/hal/lib/hal/src/hal_intmux.c */
HAL_Status HAL_INTMUX_Init(void)
{
    // .......
#ifdef HAL_RISCVIC_MODULE_ENABLED
    HAL_RISCVIC_Init();
#endif
    // .......
    return HAL_OK;
}
7.3.2 Обработчики IPIC
7.3.2.1 Обработчики GIC в bare metal
Пример прерывания по нарастающему фронту GPIO4 C5.
// The main entry for the GPIO0 interrupt service routine
static void gpio_isr(int vector, void *param)
{
    // ......
    HAL_GPIO_IRQHandler(GPIO4, GPIO_BANK4);
    // ......
}
// The interrupt callback function for the GPIO0 C4 pin
static HAL_Status c5_call_back(eGPIO_bankId bank, uint32_t pin, void *args)
{
    // ......
    return HAL_OK;
}
// Example of using GPIO interrupts
static void gpio_test(void)
{
    // ......
    /* Step 1: GIC Configuration */
    /* Set the interrupt service routine for IPIC (GPIO4), enable the interrupt, and allow the system to receive module interrupts */
    HAL_INTMUX_SetIRQHandler(GPIO4_IRQn, gpio_isr, NULL);
    HAL_INTMUX_EnableIRQ(GPIO4_IRQn);
    /* Step 2: Module Configuration */
    /* Set GPIO4 C5 as an input */
    HAL_GPIO_SetPinDirection(GPIO4, GPIO_PIN_C5, GPIO_IN);
    /* Set the interrupt type and callback function for GPIO4 C5, and enable the IO interrupt for GPIO4 C5 */
    HAL_IRQ_HANDLER_SetGpioIRQHandler(GPIO_BANK4, GPIO_PIN_C5, c5_call_back, NULL);
    HAL_GPIO_SetIntType(GPIO4, GPIO_PIN_C5, GPIO_INT_TYPE_EDGE_RISING);
    /* Enable the GPIO interrupt, allowing the module to generate an interrupt */
    HAL_GPIO_EnableIRQ(GPIO4, GPIO_PIN_C5);
}
Настройка делится на две части.
Настройка IPIC: зарегистрировать gpio_isr и разрешить системный приём. Использование обёртки HAL_INTMUX_Init над IPIC сохраняет принцип работы исходного интерфейса.
Настройка модуля: разрешить генерацию прерывания для IPIC согласно документации конкретного периферийного устройства.
Для 32 выводов GPIO используется общий сигнал; HAL_GPIO_IRQHandler направляет вызов обработчику конкретного вывода.
7.3.2.2 Обработчики IPIC в RTOS
См. раздел обработчиков GIC в RTOS.
8. Модули
8.1 eMMC
8.1.1 HAL
Драйверы eMMC делятся на SDIO и SDHCI в зависимости от контроллера. Код находится в hal/lib/src/ и hal/middleware/sdhci/. HAL предоставляет базовые операции чтения и записи. Пример для RK3568:
#include "mmc_api.h"
#define TestSector   8
#define maxTestSector (TestSector * 4)
static int pWriteBuf[maxTestSector * 128];
static int pReadBuf[maxTestSector * 128];
static int userCapSize;
static int SdhciInit(void)
{
    int ioctlParam[5] = {0, 0, 0, 0, 0};
    int ret;
    sdmmc_init((void *)0xFE310000);
    ret = sdmmc_ioctrl(SDM_IOCTRL_REGISTER_CARD, ioctlParam);
    if (ret) {
        printf("eMMC init error!\n");
        return -1;
    }
    ret = sdmmc_ioctrl(SDM_IOCTR_GET_CAPABILITY, ioctlParam);
    if (ret) {
        printf("eMMC get capability error!\n");
        return -1;
    }
    userCapSize = ioctlParam[1];
}
static int SdhciTest(void)
{
    int i, j, loop = 0;
    int testEndLBA;
    int testLBA = 0;
    int testSecCount = 1;
    int printFlag;
    testEndLBA = userCapSize / 32;
    for (i = 0; i < (maxTestSector * 128); i++)
        pWriteBuf[i] = i;
    for (loop = 0; loop < 2; loop++) {
        HAL_DBG("---------Test loop = %d---------\n", loop);
        HAL_DBG("---------Test ftl write [Start]---------\n", "");
        testSecCount = 1;
        HAL_DBG("testEndLBA = %x\n", testEndLBA);
        HAL_DBG("testLBA = %x\n", testLBA);
        for (testLBA = 0x10000 + loop; (testLBA + testSecCount) < testEndLBA;) {
            sdmmc_write(testLBA, testSecCount, pWriteBuf);
            sdmmc_read(testLBA, testSecCount, pReadBuf);
            printFlag = testLBA & 0x1FF;
            if (printFlag < testSecCount)
                HAL_DBG("testLBA = %x\n", testLBA);
            for (j = 0; j < testSecCount * 128; j++) {
                if (pWriteBuf[j] != pReadBuf[j]) {
                    printf("write not match:row=%x, num=%x, write=%x, read=%x\n", testLBA, j, pWriteBuf[j], pReadBuf[j]);
                    while (1);
                }
            }
            testLBA += testSecCount;
            testSecCount++;
            if (testSecCount > maxTestSector)
                testSecCount = 1;
        }
        HAL_DBG("---------Test ftl check [Start]---------%s\n", "");
        testSecCount = 1;
        for (testLBA = 0x10000 + loop; (testLBA + testSecCount) < testEndLBA;) {
            sdmmc_read(testLBA, testSecCount, pReadBuf);
            printFlag = testLBA & 0x7FF;
            if (printFlag < testSecCount)
                HAL_DBG("testLBA = %x\n", testLBA);
            for (j = 0; j < testSecCount * 128; j++) {
                if (pWriteBuf[j] != pReadBuf[j]) {
                    printf("check not match:row=%x, num=%x, write=%x, read=%x\n", testLBA, j, pWriteBuf[j], pReadBuf[j]);
                    while (1);
                }
            }
            testLBA += testSecCount;
            testSecCount++;
            if (testSecCount > maxTestSector)
                testSecCount = 1;
        }
    }
    HAL_DBG("---------Test end---[End]------\n", "");
    return 0;
}
8.1.2 RT-Thread
RT-Thread поддерживает файловую систему для SDIO; SDHCI предоставляет базовые операции чтения и записи блоков.
Конфигурация SDIO: пункт menuconfig:
RT-Thread Components  -->
    Device Drivers  -->
    [*] Using SD/MMC device drivers
RT_USING_SDIO=y
RT_USING_SDIO0=y
RT_USING_DMA=y
RT_USING_DMA_PL330=y
RT_USING_DMA0=y
Конфигурация SDHCI:
RT_USING_SDHCI=y
Поддержка файловой системы elm-fat RT-Thread: пункт menuconfig:
RT-Thread Components -->
    Device virtual file system  -->
    [*] Using device virtual file system
    [*]   Using mount table for file system /* Implement the corresponding registration partition table to enable automatic mounting of partitions on power-up */
    [*]   Enable elm-chan fatfs /* FAT file system */
      elm-chan's FatFs, Generic FAT Filesystem Module  -->
      (4096) Maximum sector size to be handled. /* Must be changed to 4096 for products with SPI Nor */
RT_USING_DFS=y
RT_SDCARD_MOUNT_POINT="/"
DFS_FILESYSTEMS_MAX=4
DFS_FILESYSTEM_TYPES_MAX=4
RT_USING_DFS_MNTTABLE=y
RT_USING_DFS_ELMFAT=y
RT_DFS_ELM_MAX_SECTOR_SIZE=4096
RT-Thread монтирует файловые системы по mount_table. При автоматическом монтировании разделов добавьте запись в mnt.c, например для раздела root в каталог /.
const struct dfs_mount_tbl mount_table[] =
{
    {"root", "/", "elm", 0, 0},
    {0}
};
Собственную процедуру монтирования можно реализовать следующим кодом.
dfs_mount("root", "/", "elm", 0, 0)
Если eMMC ещё не содержит нужной файловой системы, её можно форматировать и смонтировать следующими командами.
mkfs -t elm sd0      # Format sd0 as an elm-FAT file system
mount sd0 / elm      # Mount sd0 as elm-FAT in the / directory
После монтирования проверьте файловую систему командами последовательной консоли.
## Chapter-8 Create a file in the root directory
echo "This is a test!" /test.txt
## Chapter-8 Check the directory
ls
Directory /:
test.txt
## Chapter-8 Check the file content
cat test.txt
This is a test!
8.1.3 Kernel
Подробности Linux eMMC см. в Rockchip_Developer_Guide_SDMMC_SDIO_eMMC_EN.pdf.
8.2 UART
8.2.1 UART в HAL
Настройка UART в HAL включает:
-
Настройку IOMUX.
-
Назначение UART-прерывания в таблице.
-
Вызов интерфейса инициализации.
Пример для RK3562:
static void HAL_IOMUX_Uart7M1Config(void)
{
    HAL_PINCTRL_SetIOMUX(GPIO_BANK1,
                         GPIO_PIN_B3,
                         PIN_CONFIG_MUX_FUNC3);
    HAL_PINCTRL_SetIOMUX(GPIO_BANK1,
                         GPIO_PIN_B4,
                         PIN_CONFIG_MUX_FUNC3);
}
static struct GIC_AMP_IRQ_INIT_CFG irqsConfig[] = {
/* TODO: Config the irqs here. * GIC version: GICv2 */
    GIC_AMP_IRQ_CFG_ROUTE(UART7_IRQn, 0xd0, CPU_GET_AFFINITY(1, 0)),
    GIC_AMP_IRQ_CFG_ROUTE(0, 0, CPU_GET_AFFINITY(1, 0)),   /* sentinel */
};
void main(void)
{
    struct HAL_UART_CONFIG hal_uart_config = {
        .baudRate = UART_BR_1500000,
        .dataBit = UART_DATA_8B,
        .stopBit = UART_ONE_STOPBIT,
        .parity = UART_PARITY_DISABLE,
    };
    HAL_IOMUX_Uart7M1Config();
    HAL_UART_Init(&g_uart7Dev, &hal_uart_config);
}
8.2.2 UART в RT-Thread
Настройка UART в RT-Thread включает:
-
Включение UART через scons –menuconfig.
-
Настройку нужного IOMUX.
-
Настройку g_uart_board, включая скорость порта.
-
Назначение UART-прерывания в таблице.
Некоторые UART в RT-Thread уже полностью настроены; их можно включить через scons –menuconfig. Пример для RK3562:
Пункт menuconfig:
RT-Thread rockchip RK3562 drivers  -->
    Enable UART  -->
    [*] Enable UART
    [*]   Enable UART0
## Chapter-8 UART0
RT_CONSOLE_DEVICE_NAME="uart0"
RT_USING_UART=y
RT_USING_UART0=y
## Chapter-8 UART7
RT_CONSOLE_DEVICE_NAME="uart7"
RT_USING_UART=y
RT_USING_UART7=y
/* Configure the corresponding IOMUX */
#ifdef RT_USING_UART0
RT_WEAK void uart0_m0_iomux_config(void)
{
    HAL_PINCTRL_SetIOMUX(GPIO_BANK0,
                         GPIO_PIN_D0 |
                         GPIO_PIN_D1,
                         PIN_CONFIG_MUX_FUNC1);
}
#endif
#ifdef RT_USING_UART7
RT_WEAK void uart7_m1_iomux_config(void)
{
    HAL_PINCTRL_SetIOMUX(GPIO_BANK1,
                         GPIO_PIN_B3 |
                         GPIO_PIN_B4,
                         PIN_CONFIG_MUX_FUNC3);
}
#endif
/* Call IOMUX */
void rt_hw_iomux_config(void)
{
    rt_hw_iodomain_config();
#ifdef RT_USING_UART0
    uart0_m0_iomux_config();
#endif
#ifdef RT_USING_UART7
    uart7_m1_iomux_config();
#endif
#ifdef RT_USING_GMAC
#ifdef RT_USING_GMAC0
    gmac0_m0_iomux_config();
#endif
#endif
/* Configure `g_uart_board` information */
#if defined(RT_USING_UART0)
RT_WEAK const struct uart_board g_uart0_board =
{
    .baud_rate = UART_BR_1500000,
    .dev_flag = ROCKCHIP_UART_SUPPORT_FLAG_DEFAULT,
    .bufer_size = RT_SERIAL_RB_BUFSZ,
    .name = "uart0",
};
#endif /* RT_USING_UART0 */
/* Configure UART interrupt in the interrupt table */
static struct GIC_AMP_IRQ_INIT_CFG irqsConfig[] =
{
    /* Config the irqs here. */
    // todo...
    GIC_AMP_IRQ_CFG_ROUTE(UART0_IRQn, 0xd0, CPU_GET_AFFINITY(3, 0)),
    GIC_AMP_IRQ_CFG_ROUTE(0, 0, CPU_GET_AFFINITY(1, 0)),   /* sentinel */
};
8.2.3 Kernel
Все UART определены в kernel/arch/arm64/boot/dts/rockchip/rkxxxx.dtsi и могут включаться по необходимости. Подробности см. в Rockchip_Developer_Guide_UART_CN.pdf.
Чтобы исключить конфликт ресурсов AMP, в Linux DTS следует отключить UART, занятые другой системой, и назначить их прерывания нужному CPU через rkxxxx-amp.dtsi.
/* In the DTS, route the UART7 interrupt (69) to CPU3, and declare the clock for UART7. If other DTSs use the clock, an error will be reported, to achieve resource isolation */
/ {
    rockchip_amp: rockchip-amp {
        compatible = "rockchip,amp";
        clocks = <&cru FCLK_BUS_CM0_CORE>, <&cru CLK_BUS_CM0_RTC>,
            <&cru PCLK_MAILBOX>, <&cru PCLK_INTC>,
            <&cru SCLK_UART7>, <&cru PCLK_UART7>,
            <&cru PCLK_TIMER>, <&cru CLK_TIMER4>, <&cru CLK_TIMER5>;
        pinctrl-names = "default";
        pinctrl-0 = <&uart7m1_xfer>;
        amp-cpu-aff-maskbits = /bits/ 64 <0x0 0x1 0x1 0x2 0x2 0x4 0x3 0x8>;
        amp-irqs = /bits/ 64 <GIC_AMP_IRQ_CFG_ROUTE(147, 0xd0, CPU_GET_AFFINITY(3, 0))
                            GIC_AMP_IRQ_CFG_ROUTE(69, 0xd0, CPU_GET_AFFINITY(3, 0))>;
        status = "okay";
    };
    /* Disable UART7 in the DTS */
    &uart7 {
        status = "disabled";
    }
}
8.3 SPI FLASH
Подробности SPI Flash см. в Rockchip_Developer_Guide_RT-Thread_SPIFLASH_EN.pdf.
В Rockchip используются контроллеры SPI Flash FSPI, SFC и SPI.
FSPI (Flexible Serial Peripheral Interface) имеет следующие возможности:
SPI NOR, SPI NAND, PSRAM и SRAM с протоколом SPI.
Standard SPI, Dual SPI, Quad SPI; отдельные версии поддерживают Octal SPI.
SDR; отдельные версии поддерживают DTR.
Технология XIP.
Передача DMA с встроенным DMA.
SFC (Serial Flash Controller) имеет следующие возможности:
SPI NOR, SPI NAND, PSRAM и SRAM с протоколом SPI.
Standard SPI, Dual SPI, Quad SPI.
SDR, передача по одному фронту.
Передача со встроенным DMA.
SPI (Serial Peripheral Interface) имеет следующие возможности:
SPI NOR, SPI NAND и PSRAM с протоколом SPI.
Standard SPI, одна линия данных.
SDR, передача по одному фронту.
Передача с внешним DMA.
8.3.1 Аппаратный уровень абстракции (HAL)
RK HAL предоставляет протокольный уровень HAL_SNOR для SPI NOR. Исходный код находится в hal/lib/hal/src/. Примеры чтения и записи SPI Flash — в hal/test/hal/.
Из-за разнообразия SPI Flash конкретная микросхема определяется по flash ID. Список поддерживаемых моделей приведён в исходном коде.
HAL_SECTION_SRAM_CODE static const struct FLASH_INFO s_spiFlashbl[] = {
    /* GD25LQ16E */
    { 0xc86015, 128, 8, 0x03, 0x02, 0x6B, 0x32, 0x20, 0xD8, 0x0D, 12, 9, 0 },
    /* GD25Q32B */
    { 0xc84016, 128, 8, 0x03, 0x02, 0x6B, 0x32, 0x20, 0xD8, 0x0D, 13, 9, 0 },
    /* GD25Q64B */
    { 0xc84017, 128, 8, 0x03, 0x02, 0x6B, 0x32, 0x20, 0xD8, 0x0D, 14, 9, 0 },
    /* GD25Q127C and GD25Q128C */
    { 0xc84018, 128, 8, 0x03, 0x02, 0x6B, 0x32, 0x20, 0xD8, 0x0C, 15, 9, 0 },
    /* GD25Q256B/C/D */
    { 0xc84019, 128, 8, 0x13, 0x12, 0x6C, 0x3E, 0x21, 0xDC, 0x1C, 16, 6, 0 },
    /* GD55LT01GE */
    { 0xc8661b, 128, 8, 0x13, 0x12, 0x6B, 0x32, 0x20, 0xD8, 0x3C, 18, 0, 0 },
    /* GD25LQ64C */
    { 0xc86017, 128, 8, 0x03, 0x02, 0x6B, 0x32, 0x20, 0xD8, 0x0D, 14, 9, 0 },
    /* GD25LQ32E */
    { 0xc86016, 128, 8, 0x03, 0x02, 0x6B, 0x32, 0x20, 0xD8, 0x0D, 13, 9, 0 },
    /* GD25LX256E */
    { 0xc86819, 128, 8, 0x13, 0x12, 0x00, 0x00, 0x21, 0xDC, 0x10, 16, 0, 0x0D },
}
Описание конфигурации:
#define HAL_SNOR_MODULE_ENABLED    /* SNOR support */
#define HAL_SFC_MODULE_ENABLED     /* SFC controller support */
#define HAL_SNOR_SFC_HOST          /* SFC controller support */
8.3.2 RT-Thread
Базовая конфигурация, пункт menuconfig:
RT-Thread rockchip common drivers  --->
    [*] Enable ROCKCHIP SPI NOR Flash
    (80000000) Reset the speed of SPI Nor flash in Hz
    [ ]   Set SPI Host DUAL IO Lines /* If the FSPI master only reserves IO0~1, Dual mode should be used */
            Choose SPI Nor Flash Adapter (Attach FSPI controller to SNOR) --->
Описание конфигурации:
RT_USING_MTD_NOR=y
RT_USING_SNOR=y
RT_SNOR_SPEED=80000000 /* I/O interface speed */
## Chapter-8 RT_SNOR_DUAL_IO=n /* It is not configured by Default, Quad SPI is limited to Duad SPI usage */
## Chapter-8 RT_SNOR_XIP_DATA_BEGIN=0 /* It is not configured by Default, XIP read interface implementation starting address, refer to "Nor Flash XIP Technology" for details */
RT_USING_SNOR_FSPI_HOST=y /* FSPI controller solution */
## Chapter-8 RT_USING_SNOR_SFC_HOST=y /* SFC controller solution */
## Chapter-8 RT_USING_SNOR_SPI_HOST=y /* SPI controller solution */
## Chapter-8 RT_SNOR_SPI_DEVICE_NAME="spi2_0" /* SPI controller solution, specify the target controller */
Поддержка elm-fat в RT-Thread:
RT-Thread Components --->
    Device virtual file system  --->
    [*] Using device virtual file system
    [*]   Using mount table for file system /* Implement the corresponding registration partition table to enable automatic mounting of partitions at power-up */
    [*]   Enable elm-chan fatfs /* FAT file system */
        elm-chan's FatFs, Generic FAT Filesystem Module  --->
        (4096) Maximum sector size to be handled. /* Must be changed to 4096 for SPI Nor products */
Для автоматического монтирования добавьте запись раздела в mnt.c, например root для каталога /.
const struct dfs_mount_tbl mount_table[] =
{
    {"root", "/", "elm", 0, 0},
    {0}
};
Собственную процедуру монтирования можно реализовать следующим кодом.
dfs_mount("root", "/", "elm", 0, 0)
Регистрацию раздела можно проверить следующей командой.
msh />list_device
device          type         ref count
------- -------------------- ----------
root     Block Device         1            /* Partition name is root, partition type is block device, Nor flash supports setting.ini to modify the setting to MTD device */
snor     MTD Device           0            /* SPI Nor root storage device, partition read and write ultimately access this node to complete read, write, and erase */
8.3.3 Kernel
Подробности Linux SPI Flash см. в Rockchip_Developer_Guide_Linux_Flash_Open_Source_Solution_EN.pdf.
8.4 GMAC
8.4.1 HAL
RK HAL предоставляет базовый драйвер GMAC и операции чтения/записи стандартных регистров PHY. Исходный код: hal/lib/hal/src/gmac.
Настройка определяется конфигурацией GMAC соответствующего SoC в TRM.
#define HAL_GMAC_MODULE_ENABLED        /* GMAC driver support*/
#define HAL_GMAC1000_MODULE_ENABLED    /* GMAC1000 driver support*/
Пример интерфейса: hal/test/hal/test_gmac.c.
Настройка GMAC в HAL:
-
Настроить IOMUX.
-
Настроить таблицу GMAC_ETH_CONFIG.
-
Назначить GMAC0_IRQn в таблице прерываний.
Пример для RK3562:
/* Configure IOMUX */
static void GMAC_Iomux_Config(uint8_t id)
{
    /* GMAC0 iomux */
    HAL_PINCTRL_SetIOMUX(GPIO_BANK3,
                         GPIO_PIN_A0 | /* RGMII_RSTn */
                         GPIO_PIN_A1 , /* RGMII_INT/PMEB_M0 */
                         PIN_CONFIG_MUX_FUNC0);
    HAL_GPIO_SetPinDirection(GPIO3, GPIO_PIN_A1, GPIO_IN);
    HAL_GPIO_SetPinDirection(GPIO3, GPIO_PIN_A0, GPIO_OUT);
    HAL_GPIO_SetPinLevel(GPIO3, GPIO_PIN_A0, GPIO_HIGH);
    HAL_PINCTRL_SetIOMUX(GPIO_BANK3,
                         GPIO_PIN_D4 | /* RGMII_TXD2_M0 */
                         GPIO_PIN_D5 | /* RGMII_TXD3_M0 */
                         GPIO_PIN_D6 | /* RGMII_TXCLK_M0 */
                         GPIO_PIN_D7 , /* RGMII_RXD2_M0 */
                         PIN_CONFIG_MUX_FUNC2);
    HAL_PINCTRL_SetIOMUX(GPIO_BANK4,
                         GPIO_PIN_A0 | /* RGMII_RXD3_M0 */
                         GPIO_PIN_A1 | /* RGMII_RXCLK_M0 */
                         GPIO_PIN_A2 | /* RGMII_TXD0_M0 */
                         GPIO_PIN_A3 | /* RGMII_TXD1_M0 */
                         GPIO_PIN_A4 | /* RGMII_TXEN_M0 */
                         GPIO_PIN_A5 | /* RGMII_RXD0_M0 */
                         GPIO_PIN_A6 | /* RGMII_RXD1_M0 */
                         GPIO_PIN_A7 | /* RGMII_RXDV_M0 */
                         GPIO_PIN_B1 | /* ETH_CLK_25M_OUT_M0 */
                         GPIO_PIN_B2 | /* RGMII_MDC_M0 */
                         GPIO_PIN_B3 | /* RGMII_MDIO_M0 */
                         GPIO_PIN_B7 , /* RGMII_CLK_M0 */
                         PIN_CONFIG_MUX_FUNC2);
}
/* Configure the GMAC_ETH_CONFIG table */
static struct GMAC_ETH_CONFIG ethConfigTable[] =
{
    {
        .halDev = &g_gmac0Dev,
        .mode = PHY_INTERFACE_MODE_RGMII,
        .maxSpeed = 1000,
        .phyAddr = 0,                        /* PHY address */
        .extClk = false,                     /* true if clock input is provided by PHY */
        .resetGpioBank = GPIO3,              /* PHY reset pin */
        .resetGpioNum = GPIO_PIN_A0,
        .resetDelayMs = { 0, 20, 100 },      /* PHY reset timing */
        .txDelay = 0x3C,
        .rxDelay = 0,
    },
};
/* Configure the GMAC0_IRQn interrupt in the interrupt table */
static struct GIC_AMP_IRQ_INIT_CFG irqsConfig[] = {
/* TODO: Config the irqs here. * GIC version: GICv2 * The priority higher than 0x80 is non-secure interrupt. */
    GIC_AMP_IRQ_CFG_ROUTE(GMAC0_IRQn, 0xd0, CPU_GET_AFFINITY(0, 0)),
};
8.4.2 RT-Thread
Описание конфигурации, пункт menuconfig:
RT-Thread rockchip RK3562 drivers  --->
    Enable GMAC  --->
    [*] Enable GMAC
    [*]   Enable GMAC0
RT_USING_GMAC=y          /* Enable GMAC configuration */
RT_USING_GMAC0=y         /* Enable GMAC0 configuration */
Настройка GMAC в RT-Thread:
-
Настроить IOMUX.
-
Настроить таблицу rockchip_eth_config.
-
Назначить GMAC0_IRQn в таблице прерываний; для SMP это не требуется.
Пример для RK3562:
/* Configure IOMUX */
RT_WEAK void gmac0_m0_iomux_config(void)
{
    /* GMAC0 iomux */
    HAL_PINCTRL_SetIOMUX(GPIO_BANK3,
                         GPIO_PIN_A0 | /* RGMII_RSTn */
                         GPIO_PIN_A1,  /* RGMII_INT/PMEB_M0 */
                         PIN_CONFIG_MUX_FUNC0);
    HAL_GPIO_SetPinDirection(GPIO3, GPIO_PIN_A1, GPIO_IN);
    HAL_GPIO_SetPinDirection(GPIO3, GPIO_PIN_A0, GPIO_OUT);
    HAL_GPIO_SetPinLevel(GPIO3, GPIO_PIN_A0, GPIO_HIGH);
    HAL_PINCTRL_SetIOMUX(GPIO_BANK3,
                         GPIO_PIN_D4 | /* RGMII_TXD2_M0 */
                         GPIO_PIN_D5 | /* RGMII_TXD3_M0 */
                         GPIO_PIN_D6 | /* RGMII_TXCLK_M0 */
                         GPIO_PIN_D7,  /* RGMII_RXD2_M0 */
                         PIN_CONFIG_MUX_FUNC2);
    HAL_PINCTRL_SetIOMUX(GPIO_BANK4,
                         GPIO_PIN_A0 | /* RGMII_RXD3_M0 */
                         GPIO_PIN_A1 | /* RGMII_RXCLK_M0 */
                         GPIO_PIN_A2 | /* RGMII_TXD0_M0 */
                         GPIO_PIN_A3 | /* RGMII_TXD1_M0 */
                         GPIO_PIN_A4 | /* RGMII_TXEN_M0 */
                         GPIO_PIN_A5 | /* RGMII_RXD0_M0 */
                         GPIO_PIN_A6 | /* RGMII_RXD1_M0 */
                         GPIO_PIN_A7 | /* RGMII_RXDV_M0 */
                         GPIO_PIN_B1 | /* ETH_CLK_25M_OUT_M0 */
                         GPIO_PIN_B2 | /* RGMII_MDC_M0 */
                         GPIO_PIN_B3 | /* RGMII_MDIO_M0 */
                         GPIO_PIN_B7,  /* RGMII_CLK_M0 */
                         PIN_CONFIG_MUX_FUNC2);
}
/* Configure the rockchip_eth_config table */
const struct rockchip_eth_config rockchip_eth_config_table[] =
{
    {
        .halDev = &g_gmac0Dev,
        .mode = PHY_INTERFACE_MODE_RGMII,
        .maxSpeed = 1000,
        .phyAddr = 0,                        /* PHY address */
        .extClk = false,                     /* true if clock input is provided by PHY */
        .resetGpioBank = GPIO3,              /* PHY reset pin */
        .resetGpioNum = GPIO_PIN_A0,
        .resetDelayMs = { 0, 20, 100 },      /* PHY reset timing */
        .txDelay = 0x3C,
        .rxDelay = 0,
    },
};
RT-Thread поддерживает LWIP. Включите нужные функции через scons –menuconfig.
Пункт menuconfig:
RT-Thread Components  --->
    Network  --->
    [*] LwIP: light weight TCP/IP stack  --->
    --- LwIP: light weight TCP/IP stack
    [ ]   Use LwIP local version only (NEW)
    LwIP version (LwIP v2.0.3)  --->
    [ ]   IPV6 protocol (NEW)
    (4)   Memory alignment (NEW)
    [*]   IGMP protocol (NEW)
    -*-   ICMP protocol
    [ ]   SNMP protocol (NEW)
    [*]   Enable DNS for name resolution (NEW)
    [*]   Enable alloc IP address through DHCP (NEW)
    (1)     SOF broadcast (NEW)
    (1)     SOF broadcast recv (NEW)
    Static IPv4 Address  --->
NETDEV_USING_PING=y
RT_USING_LWIP=y
RT_USING_LWIP203=y
RT_USING_LWIP_VER_NUM=0x20003
RT_LWIP_MEM_ALIGNMENT=4
RT_LWIP_IGMP=y
RT_LWIP_ICMP=y
RT_LWIP_DNS=y
#Enable DHCP, static IP does not need to be configured
RT_LWIP_DHCP=y
IP_SOF_BROADCAST=1
IP_SOF_BROADCAST_RECV=1
/* Static IPv4 Address */
RT_LWIP_IPADDR="XXX.XXX.XXX.XXX"
RT_LWIP_GWADDR="XXX.XXX.XXX.XXX"
RT_LWIP_MSKADDR="XXX.XXX.XXX.XXX"
RT_LWIP_UDP=y
RT_LWIP_TCP=y
RT_LWIP_RAW=y
RT_MEMP_NUM_NETCONN=8
RT_LWIP_PBUF_NUM=16
RT_LWIP_RAW_PCB_NUM=4
RT_LWIP_UDP_PCB_NUM=4
RT_LWIP_TCP_PCB_NUM=4
RT_LWIP_TCP_SEG_NUM=40
RT_LWIP_TCP_SND_BUF=8196
RT_LWIP_TCP_WND=8196
RT_LWIP_TCPTHREAD_PRIORITY=10
RT_LWIP_TCPTHREAD_MBOX_SIZE=8
RT_LWIP_TCPTHREAD_STACKSIZE=1024
RT_LWIP_ETHTHREAD_PRIORITY=12
RT_LWIP_ETHTHREAD_STACKSIZE=1024
RT_LWIP_ETHTHREAD_MBOX_SIZE=8
LWIP_NETIF_STATUS_CALLBACK=1
LWIP_NETIF_LINK_CALLBACK=1
SO_REUSE=1
LWIP_SO_RCVTIMEO=1
LWIP_SO_SNDTIMEO=1
LWIP_SO_RCVBUF=1
LWIP_SO_LINGER=0
LWIP_NETIF_LOOPBACK=0
RT_LWIP_USING_PING=y
После включения ping подключите сетевой кабель и проверьте связь следующей командой.
## Chapter-8 Successful network connection log information
[(1)3.357.573] e0: 100M
[(1)3.357.592] e0: full duplex
[(1)3.357.610] e0: flow control off
[(1)3.357.811] e0: link up.
## Chapter-8 Sending ping packets to the gateway and execution results
msh >ping 192.168.31.1
[(1)52.351.270] 60 bytes from 192.168.31.1 icmp_seq=0 ttl=64 time=0 ms
[(1)53.355.786] 60 bytes from 192.168.31.1 icmp_seq=1 ttl=64 time=0 ms
[(1)54.361.215] 60 bytes from 192.168.31.1 icmp_seq=2 ttl=64 time=0 ms
[(1)55.366.645] 60 bytes from 192.168.31.1 icmp_seq=3 ttl=64 time=0 ms
8.4.3 Kernel
Подробности Linux GMAC см. в Rockchip_Developer_Guide_Linux_GMAC_Mode_Configuration_CN.pdf.
При Linux + RT-Thread, если GMAC использует RT-Thread, Linux должен отключить соответствующий узел DTS и объявить его clock-ресурсы. Пример для RK3562:
/ {
       rockchip_amp: rockchip-amp {
           compatible = "rockchip,amp";
           clocks = <&cru FCLK_BUS_CM0_CORE>, <&cru CLK_BUS_CM0_RTC>,
           # GMAC clock declaration
           <&cru PCLK_GMAC>, <&cru ACLK_GMAC>, <&cru CLK_GMAC_125M_CRU_I>,
           <&cru CLK_GMAC_50M_CRU_I>, <&cru CLK_GMAC_ETH_OUT2IO>,
           <&cru SCLK_UART7>, <&cru PCLK_UART7>, <&cru PCLK_TIMER>,
           <&cru CLK_TIMER4>, <&cru CLK_TIMER5>;
           pinctrl-names = "default";
           pinctrl-0 = <&uart7m1_xfer>;
           amp-cpu-aff-maskbits = /bits/ 64 <0x0 0x1 0x1 0x2 0x2 0x4 0x3 0x8>;
           amp-irqs = /bits/ 64 <GIC_AMP_IRQ_CFG_ROUTE(147, 0xd0, CPU_GET_AFFINITY(3, 0))
                             # GMAC interrupt configuration
                             GIC_AMP_IRQ_CFG_ROUTE(105, 0xd0, CPU_GET_AFFINITY(3, 0))>;
           status = "okay";
        };
&gmac0 {
       status = "disabled";
};
8.5 PCIE
Для bare metal и RT-Thread поддерживаются следующие базовые функции PCIe:
Доступ к регистрам контроллера.
Доступ CPU к периферии, прежде всего пространствам BAR и CFG.
Передача uDMA.
Традиционные прерывания INTx.
8.5.1 HAL / RT-Thread
Тестовый код: hal/test/hal/test_pcie.c.
Подробности: hal/doc/guides/Rockchip_User_Guide_HAL_PCIe_CN.md.
8.6 CPU Cache ECC
RK3568 поддерживает Cache ECC: обнаружение и исправление однобитных ошибок, обнаружение и регистрация неисправляемых двухбитных ошибок. Для проверки можно вводить ошибки вручную.
8.6.1 RT-Thread
Операции Cache ECC выполняются в secure-среде и требуют оценки разработчиком. Подробности см. в Rockchip_Developer_Guide_RT-Thread_CacheECC_EN.pdf.
8.7 DDR ECC
RK3568 поддерживает DDR Sideband ECC, SEC/DED: исправление однобитных ошибок и обнаружение с регистрацией двухбитных, которые не исправляются. Предусмотрен ручной ввод ошибок для проверки.
8.7.1 HAL
Настройка HAL: Rockchip_Developer_Guide_HAL_DDR_ECC_EN.pdf.
8.7.2 Kernel
Настройка Linux: Rockchip-Developer-Guide-DDR-CN.pdf.
9. Отладка
9.1 Отладка по UART
Параметры последовательного порта для отладки по умолчанию приведены в таблице.
| Скорость UART | Биты данных | Стоп-биты | Чётность | Управление потоком |
|---|---|---|---|---|
| 1500000 | 8 | 1 | Нет | Нет |
Связанный раздел: глава 8, модули.
9.1.1 Журнал запуска U-Boot
В примере запуска RK3562 прошивка CPU3 загружается в RAM по адресу 0x01800000.
AMP: Brought up cpu[3] with state 0x10, entry 0x01800000 ...OK
9.1.2 Журнал запуска RK HAL
*****************************************
  Hello RK3562 Bare-metal using RK_HAL!
       Rockchip Electronics Co.Ltd
              CPI_ID(3)
*****************************************
[(3)0.671.983] CPU(3) Initial OK!
9.1.3 Журнал запуска RT-Thread
 \ | /
- RT -     Thread Operating System
 / | \     4.1.1 build Apr 12 2024 20:28:35
 2006 - 2022 Copyright by RT-Thread team
9.2 Отладка AP через OpenOCD
Для AP поддерживается OpenOCD с небольшой JTAG-платой Rockchip: пошаговое выполнение, точки останова, data watch и выгрузка регистров/памяти. Подробности см. в руководстве подключения и отладки JTAG & SWD.
9.2.1 Подготовка среды Windows
9.2.1.1 Установка программ
- Установите среду OpenOCD.
Пакет openocd_eclipse-2020-09.zip нужно распаковать в выбранный каталог. Структура пакета:
.
├── eclipse-workspace        # Workspace directory, Eclipse has set the workspace directory to this folder by default
├── OpenOCD                  # OpenOCD related files
│   ├── bat                  # Windows batch files, double-click to connect to the SoC directly
│   ├── bin                  # Contains openocd.exe and *gdb.exe
│   ├── doc                  # Driver installation documentation and usage documentation
│   └── tcl                  # Script files
└── SVD                      # Mainly used to view SoC registers
- Установите JRE, необходимую Eclipse.
Пакет JRE: /Environment Setup Software/jdk_8.0.1310.11_64.exe в загруженном комплекте. Подробности установки и настройки — в Rockchip_Developer_Guide_GNU_MCU_Eclipse_OpenOCD_CN.pdf этого комплекта.
- Установите драйвер JTAG.
Утилита драйвера: /Environment Setup Software/zadig-2.7.exe. Инструкции — в Rockchip_Developer_Guide_FT232H_USB2JTAG.pdf комплекта.
9.2.1.2 Подключение оборудования
FT232H компании Future Technology Devices International Ltd подключается к компьютеру через USB и предоставляет интерфейсы JTAG и SWD.
Плата FT232H показана на иллюстрации выше.
LED1 — питание; LED2 выключен при отсутствии соединения и мигает при соединении; LED3 пока не назначен.
Разъём ARM 20-pin JTAG.
USB: варианты Type-C и mini-USB.
DIP-переключатель.
Режим SWD: 1, 3, 5 выключены; 2, 4, 6 включены.
Режим JTAG: 1, 3, 5 включены; 2, 4, 6 выключены.
Контакты VCC, TCS, TCK, GND для подключения проводами к плате; обозначения следует сверить с самой JTAG-платой.
На контактах 3.3V, VCCIO и 1.8V обязательно соедините VCCIO перемычкой с подходящим напряжением 3.3V или 1.8V, иначе связь JTAG не работает.
9.2.2 Пример использования
Пример подготовки OpenOCD для RK3562:
-
По Rockchip_Developer_Guide_GNU_MCU_Eclipse_OpenOCD_CN.pdf создайте конфигурацию целевого SoC.
-
Запустите eclipse.exe, откройте Debug Configurations → Debugger и добавьте следующие параметры в Config options.
-c "set SMPMASK 0x8"                   # 0x8 represents CPU3, configure CPU3 to run
RT_Thread
-r rk3562                              # Specify the SoC
-c "cpu3 configure -rtos RT_Thread"    # Specify CPU3 to run RT_Thread
-c "adapter speed 15000"               # JTAG TCK rate, unit KHz
- В Debug Configurations → Source измените Path Mapping: New Mapping, указав пути проекта RK356x AMP SDK.
<AMP_SDK>/hal/         # Project path for GCC compilation
D:<AMP_SDK>\hal        # Project path for source code debugging tracking under Windows
Оба пути обозначают один проект: <AMP_SDK>/rk3562/hal/ используется при разрешении символов, D:<AMP_SDK>\hal\ — для исходного кода под Windows. Прошивка на плате должна соответствовать отлаживаемому коду.
- Нажмите Debug в Debug Configurations. Информация появится в Debugger Console.
В Console добавьте ELF-файлы четырёх CPU следующими командами.
    # ......
    For help, type "help".
    Type "apropos word" to search for commands related to "word".
    # ......
    add-symbol-file D:/rk3562/hal/project/rk3562/GCC/0_TestDemo.elf
    add-symbol-file D:/rk3562/hal/project/rk3562/GCC/1_TestDemo.elf
    add-symbol-file D:/rk3562/hal/project/rk3562/GCC/2_TestDemo.elf
    add-symbol-file D:/rk3562/hal/project/rk3562/GCC/3_TestDemo.elf
9.3 Отладка MCU через Ozone
9.3.1 Подготовка среды Windows
Ozone — графический инструмент отладки встроенных систем. С J-Link он поддерживает трассировку, пошаговое выполнение и несколько точек останова. Сайт: Ozone – The Performance Analyzer (segger.com). Доступны коммерческая и некоммерческая лицензии; выберите подходящую вашему использованию.
Пример для RK3562:
- Подключите J-Link и отладочную плату, откройте Ozone. Используйте начальный мастер проекта либо File → New → New Project Wizard.
Выберите подключённый J-Link в области, выделенной красной рамкой.
- Загрузите целевой исполняемый файл в отладчик. Если исходный проект RK HAL находится в Linux, а Ozone — в Windows, сначала сопоставьте Linux-путь с сетевым диском Windows, например /home/xxx с Z:. В командной строке нижнего левого угла Ozone задайте замену пути следующей командой; её аргументы — исходный Linux-путь и соответствующий диск Windows.
Project.AddPathSubstitute "/home/xxx" "Z:"
После этих шагов появится следующий интерфейс Ozone.
Элементы в красной рамке управляют пошаговой отладкой. Точки останова можно ставить прямо в окне кода.
10. Демонстрации
10.1 Тестирование производительности
10.1.1 Целочисленная производительность
CoreMark измеряет целочисленную производительность CPU и MCU. Результат — одно числовое значение, позволяющее сравнивать процессоры. Данные исходного руководства для разных платформ приведены в таблице.
| Процессор | RK3568 AP HAL | RK3562 AP HAL | RK3562 MCU | RK3576 MCU |
|---|---|---|---|---|
| Частота | 816MHZ | 816MHZ | ||
| Режим работы | DDR4 1560MHZ | DDR4 1332MHZ | ||
| Кэш | Включён | Включён | ||
| TCM | Нет | Нет | ||
| Coremark | 3273 | 2387 | ||
| Coremark /MHz | 4.0 | 2.92 |
Метод тестирования в bare metal:
Включите тестовый код следующими макросами.
Путь: hal/project/rkxxx/src/main.c.
-//#define TEST_DEMO
+#define TEST_DEMO
Путь: hal/project/rkxxx/src/test_demo.c.
-//#define PERF_TEST
+#define PERF_TEST
Путь: /hal/middleware/benchmark/benchmark.
INCLUDES += -I"$(BENCHMARK_PATH)" -I"$(BENCHMARK_PATH)/coremark" -
I"$(BENCHMARK_PATH)/coremark/barebones" SRC_DIRS += $(BENCHMARK_PATH)
$(BENCHMARK_PATH)/coremark $(BENCHMARK_PATH)/coremark/barebones
Путь: /hal/middleware/benchmark/benchmark.h.
#define HAL_BENCHMARK_COREMARK
//#define HAL_BENCHMARK_LINPACK
//#define HAL_BENCHMARK_TINYMEMBENCH
10.1.2 Производительность с плавающей точкой
Linpack измеряет вычисления с плавающей точкой. Основной показатель — FLOPS, число операций в секунду; обычно он выражается в MFLOPS, миллионах операций в секунду. Данные исходного руководства приведены в таблице.
| Процессор | RK3568 AP HAL | RK3562 AP HAL | RK3562 MCU | RK3576 MCU |
|---|---|---|---|---|
| Частота | 816MHZ | 816MHZ | ||
| Режим работы | DDR4 1560MHZ | DDR4 1332MHZ | ||
| Кэш | Включён | Включён | ||
| TCM | Нет | Нет | ||
| Linpack MFLOPS |
154.7 | 79.38 |
Метод тестирования в bare metal:
Включите следующие тестовые макросы.
Путь: hal/project/rkxxx/src/main.c.
-//#define TEST_DEMO
+#define TEST_DEMO
Путь: hal/project/rkxxx/src/test_demo.c.
-//#define PERF_TEST
+#define PERF_TEST
Путь: /hal/middleware/benchmark/benchmark.mk.
INCLUDES += -I"$(BENCHMARK_PATH)" -I"$(BENCHMARK_PATH)/linpack" SRC_DIRS +=
$(BENCHMARK_PATH) $(BENCHMARK_PATH)/linpack
Путь: /hal/middleware/benchmark/benchmark.h.
//#define HAL_BENCHMARK_COREMARK
#define HAL_BENCHMARK_LINPACK
//#define HAL_BENCHMARK_TINYMEMBENCH
10.1.3 Производительность памяти
В RTOS и bare metal tinymembench измеряет пропускную способность, задержку памяти и случайный доступ. Это простой тест производительности памяти. Результаты исходного руководства приведены в таблице.
| Процессор | RK3568 AP HAL | RK3562 AP HAL | RK3562 MCU | RK3576 MCU |
|---|---|---|---|---|
| Частота | 816MHZ | 816MHZ | ||
| Режим работы | DDR4 1560MHZ | DDR4 1332MHZ | ||
| Кэш | Включён | Включён | ||
| TCM | Нет | Нет | ||
| Тест пропускной способности памяти | Подробные данные ниже | Нет | ||
| Тест задержки памяти | Подробные данные ниже | Нет |
Данные RK3568 AP HAL.
==========================================================================
== Memory bandwidth tests                                               ==
==                                                                      ==
== Note 1: 1MB = 1000000 bytes                                          ==
== Note 2: Results for 'copy' tests show how many bytes can be          ==
==         copied per second (adding together read and written           == ==         bytes would have provided twice higher numbers)              ==
== Note 3: 2-pass copy means that we are using a small temporary buffer ==
==         to first fetch data into it, and only then write it to the   ==
==         destination (source -> L1 cache, L1 cache -> destination)    ==
== Note 4: If sample standard deviation exceeds 0.1%, it is shown in    ==
==         brackets                                                     ==
==========================================================================
 C copy backwards                                     :   1673.8 MB/s
 C copy backwards (32 byte blocks)                    :   1687.0 MB/s
 C copy backwards (64 byte blocks)                    :   1673.8 MB/s
 C copy                                               :   1920.2 MB/s
 C copy prefetched (32 bytes step)                    :   1563.7 MB/s
 C copy prefetched (64 bytes step)                    :   1941.1 MB/s (0.1%)
 C 2-pass copy                                        :    995.7 MB/s
 C 2-pass copy prefetched (32 bytes step)             :   1036.3 MB/s
 C 2-pass copy prefetched (64 bytes step)             :   1007.0 MB/s
 C fill                                               :   3297.4 MB/s
 C fill (shuffle within 16 byte blocks)               :   3297.4 MB/s
 C fill (shuffle within 32 byte blocks)               :   3297.4 MB/s
 C fill (shuffle within 64 byte blocks)               :   3292.3 MB/s
 ---
 standard memcpy                                      :   1165.1 MB/s
 standard memset                                      :   3322.9 MB/s
 ---
 ARM fill (STM with 8 registers)                      :   3343.7 MB/s
 ARM fill (STM with 4 registers)                      :   3322.9 MB/s
==========================================================================
== Memory latency test                                                  ==
==                                                                      ==
== Average time is measured for random memory accesses in the buffers   ==
== of different sizes. The larger is the buffer, the more significant   ==
== are relative contributions of TLB, L1/L2 cache misses and SDRAM      ==
== accesses. For extremely large buffer sizes we are expecting to see   ==
== page table walk with several requests to SDRAM for almost every      ==
== memory access (though 64MiB is not nearly large enough to experience == == this effect to its fullest).                                         ==
==                                                                      ==
== Note 1: All the numbers are representing extra time, which needs to  ==
==         be added to L1 cache latency. The cycle timings for L1 cache ==
==         latency can be usually found in the processor documentation. ==
== Note 2: Dual random read means that we are simultaneously performing ==
==         two independent memory accesses at a time. In the case if    ==
==         the memory subsystem can't handle multiple outstanding       ==
==         requests, dual random read has the same timings as two       ==
==         single reads performed one after another.                    ==
==========================================================================
block size : single random read / dual random read
      1024 :    0.0 ns          /     0.0 ns
      2048 :    0.0 ns          /     0.0 ns
      4096 :    0.0 ns          /     0.0 ns
      8192 :    0.0 ns          /     0.0 ns
     16384 :    0.0 ns          /     0.0 ns
     32768 :   11.2 ns          /     0.3 ns
     65536 :   22.4 ns          /    32.7 ns
    131072 :   33.3 ns          /    43.9 ns
    262144 :   39.4 ns          /    47.2 ns
    524288 :   48.8 ns          /    56.1 ns
   1048576 :  176.3 ns          /   253.8 ns
   2097152 :  240.5 ns          /   317.2 ns
   4194304 :  272.0 ns          /   339.1 ns
   8388608 :  285.9 ns          /   328.5 ns
Метод тестирования в bare metal:
Включите следующие макросы теста.
Путь: hal/project/rkxxx/src/main.c.
-//#define TEST_DEMO
+#define TEST_DEMO
Путь: hal/project/rkxxx/src/test_demo.c.
-//#define PERF_TEST
+#define PERF_TEST
Путь: /hal/middleware/benchmark/benchmark.mk.
INCLUDES += -I"$(BENCHMARK_PATH)" -I"$(BENCHMARK_PATH)/tinymembench" SRC_DIRS +=
$(BENCHMARK_PATH) $(BENCHMARK_PATH)/tinymembench
Путь: /hal/middleware/benchmark/benchmark.h.
//#define HAL_BENCHMARK_COREMARK
//#define HAL_BENCHMARK_LINPACK
#define HAL_BENCHMARK_TINYMEMBENCH
10.1.4 Задержка обработки прерывания
Используйте встроенный пример измерения задержки прерывания HAL. Задержка — время от события прерывания до начала его обработки. Данные исходного руководства для разных платформ приведены в таблице.
| Процессор | RK3568 AP HAL | RK3562 AP HAL | RK3562 MCU | RK3576 MCU |
|---|---|---|---|---|
| Частота | 816MHZ | 816MHZ | ||
| Режим работы | DDR4 1560MHZ | DDR4 1332MHZ | ||
| Кэш | Включён | Включён | ||
| TCM | Нет | Нет | ||
| Irq Latency Test | avg = 3.42 us max = 4.13 us min = 3.21 us |
avg = 1.543296 us max = 2.916667 us min = 0.875000 us |
Метод тестирования в bare metal:
Для измерения задержки прерывания включите следующие макросы.
hal/project/rkxxx/src/main.c
-//#define TEST_DEMO
+#define TEST_DEMO
hal/project/rkxxx/src/test_demo.c
-//#define IRQ_LATENCY_TEST
+#define IRQ_LATENCY_TEST
10.2 Демонстрация работы в реальном времени
На примере RK3568 демонстрируется работа Linux и RTOS в AMP и инструменты оценки обработки данных в реальном времени.
10.2.1 Метод тестирования
Для Linux используется cyclictest, измеряющий задержки пробуждения потоков. Установить его можно из репозитория дистрибутива или получить с официального сайта.
Для RTOS используется тест задержки прерывания: hal/project/rk3568/src/test_demo.c.
10.2.2 Принцип теста
Создаются один или несколько потоков реального времени с фиксированным периодом. На каждом цикле фиксируется время и вычисляется отклонение от ожидаемого момента, позволяя оценить задержку реакции системы.
10.2.3 Результаты исходного теста
Тест выводит текущую и максимальную задержку каждого цикла. Результаты исходной демонстрации показаны на иллюстрации.
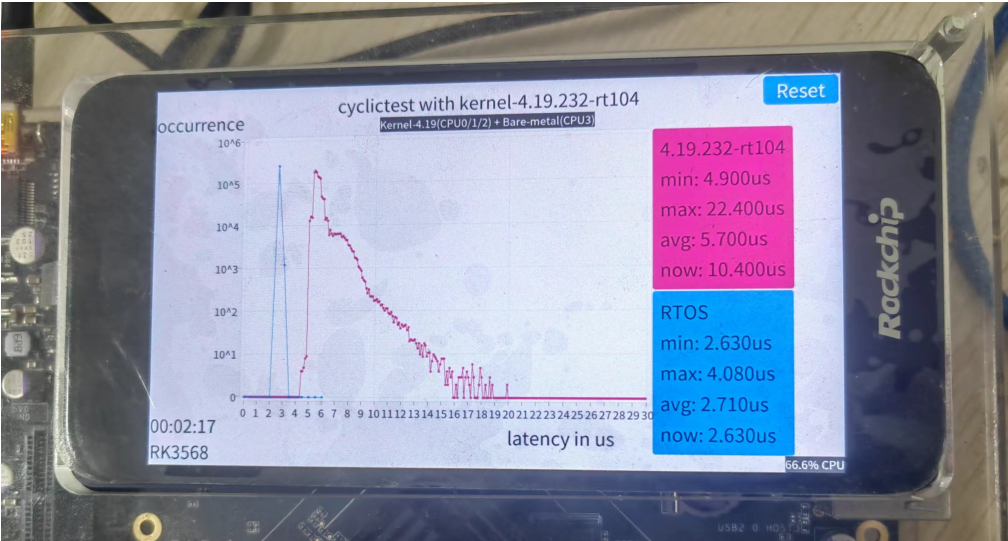
Примеры показателей вывода:
Min: минимальная измеренная задержка.
Avg: средняя измеренная задержка.
Max: максимальная измеренная задержка.
Now: текущее значение времени.
Occurrence: число попаданий в интервал задержки.
Latency in us: интервалы задержки в микросекундах.
Эти показатели характеризуют работу системы в реальном времени. Меньшая максимальная задержка в одинаковых условиях указывает на лучшую предсказуемость.
11. Приложение
11.1 Термины
Definition
| Сокращение | Полное название | Определение |
|---|---|---|
| OpenAMP | Open Asymmetric Multi-Processing |
Открытая система асимметричной многопроцессорной обработки |
| AMP | Asymmetric Multi- Processing |
Асимметричная многопроцессорная обработка |
| HAL | Hardware Abstraction Layer |
Hardware Abstraction Layer |
| Bare-metal | Bare-metal | Библиотека разработки bare metal на основе аппаратного уровня абстракции |
| MailBox | MailBox | APB-периферия для связи CPU и MCU через прерывания, создаваемые записью |
| RPMsg | Remote Processor Messaging |
Протокол межъядерной связи многоядерных процессоров |
| RTOS | Real-time Operating System |
Операционная система для приложений реального времени |
| RTT | RT-Thread | Открытая RTOS, развиваемая главным образом китайским сообществом |
| SDK | Software Development Kit |
Комплект средств разработки программного обеспечения |
| Linux | Linux | Свободная открытая Unix-подобная операционная система |
| Kernel | Linux Kernel | Ядро Linux, управляющее аппаратными ресурсами и базовыми системными службами |
| Hypervisor | Virtual Machine Monitor |
Программный или аппаратный монитор виртуальных машин, распределяющий физические ресурсы |
| Jailhouse | Jailhouse | Небольшой гипервизор для промышленных приложений |
11.2 Указатель документов
Reference Document
| Документ | Описание | Путь документа |
|---|---|---|
| Rockchip_Developer_Guide_FT232H_USB2JTAG.pdf | Описание платы FT232H | openocd_eclipse-2020- 09\RK\OpenOCD\doc |
| Rockchip_Developer_Guide_GNU_MCU_Eclipse_OpenOCD_CN.pdf | Руководство OpenOCD | openocd_eclipse-2020- 09\RK\OpenOCD\doc |
| Rockchip_Developer_Guide_UBoot_Nextdev_CN.pdf | Разработка U-Boot | docs\cn\Common\UBOOT |
| Rockchip_Developer_Guide_Linux_AB_System_CN.pdf | Два раздела A/B | docs\cn\Common\UBOOT |
| Rockchip_Developer_Guide_SDMMC_SDIO_eMMC_CN.pdf | Руководство eMMC | docs\cn\Common\MMC |
| Rockchip_Developer_Guide_UART_CN.pdf | Руководство UART | docs\cn\Common\UART |
| Rockchip_Developer_Guide_RT-Thread_SPIFLASH_CN.pdf | Руководство SPI Flash | docs\cn\Common\NVM |