
Plattformreferenz zum RKNN2-V2.5.0-Einstieg für RV1103/RV1103B/RV1106/RV1106B mit passendem Board-SDK, RKNPU2-Treiber und librknnmrt.so. Ein entsprechendes ArmSoM-Board ist nicht bestätigt. Das Linux-5.10.160-Protokoll und Inferenzausgaben sind Quellenbeispiele, keine ArmSoM-Hardwaretests. Versorgung, Anschlüsse und Treiber mit dem tatsächlichen Board-BSP abgleichen.
Quelle: lokale chinesische und englische V2.5.0-PDFs. Chinesisch verwendet chinesischen Text und Abbildungen, Englisch, Russisch und Deutsch die englische Quelle. Alle technischen Kapitel, Befehle und Tabellen bleiben erhalten; PDF-Zeilenumbrüche und Verzeichniseinrückungen wurden wiederhergestellt. Ein alter Treiber im Beispielprotokoll ist nicht die empfohlene Version; die Empfehlung steht im Text. Downloads und pip-Installationen ohne Versionsbindung mit dem SDK abgleichen.
RKNN auf RV1103/RV1106, Teil 1: Ablauf, Plattformen und Repositorys
RKNN auf RV1103/RV1106, Teil 2: Hardwareanschluss und Geräteprüfung
RKNN auf RV1103/RV1106, Teil 3: Host-Umgebung und Mini Runtime
RKNN auf RV1103/RV1106, Teil 4: YOLOv5, Python und C-Bereitstellung
RKNN auf RV1103/RV1106, Teil 5: Docker, Startprobleme und Referenzen
3. Host- und Board-Umgebung vorbereiten
Dieses Kapitel bereitet RKNN-Toolkit2, RKNPU2 und die Build-Werkzeuge für den ersten Lauf vor. Der Hauptablauf verwendet eine direkte Installation auf dem Computer. Für Docker siehe Kapitel 5.
3.1 RKNN-Toolkit2 installieren
3.1.1 Python-Umgebung installieren
Falls das empfohlene Python 3.8 fehlt oder mehrere Python-Umgebungen vorhanden sind, empfiehlt sich eine unabhängige Python-3.8-Umgebung mit Miniforge.
Schritt 1: Miniforge installieren
Zunächst prüfen, ob Miniforge bereits installiert ist. Falls ja, diesen Schritt überspringen.
conda -V
# Reference output: conda 23.3.1, indicating that the Miniforge conda version is 23.3.1
# If 'conda: command not found' is displayed, Miniforge is not installed
Falls Miniforge fehlt, das Installationsprogramm herunterladen:
wget -c https://github.com/conda-forge/miniforge/releases/latest/download/Miniforge3-Linux-x86_64.sh
Anschließend ausführen:
chmod +x Miniforge3-Linux-x86_64.sh
bash Miniforge3-Linux-x86_64.sh
Schritt 2: Python-Umgebung erstellen
In die Miniforge-Basisumgebung wechseln:
source ~/miniforge3/bin/activate
# Upon successful activation, the command prompt changes to:
# (base) xxx@xxx:~$
Eine Python-3.8-Umgebung namens toolkit2 erstellen:
conda create -n toolkit2 python=3.8
Die Umgebung toolkit2 aktivieren:
conda activate toolkit2
# Upon successful activation, the command prompt changes to:
# (toolkit2) xxx@xxx:~$
Hinweis: Alle folgenden Python-Befehle werden in der Umgebung toolkit2 ausgeführt.
3.1.2 RKNN-Toolkit2 installieren
Nach Aktivierung von toolkit2 lässt sich RKNN-Toolkit2 aus der pip-Paketquelle oder einem lokalen Wheel-Paket installieren.
Methode 1: Installation aus der pip-Paketquelle
pip install rknn-toolkit2 -i https://pypi.org/simple

# If RKNN-Toolkit2 is already installed, upgrade it using:
pip install rknn-toolkit2 -i https://pypi.org/simple --upgrade
Methode 2: Installation aus einem lokalen Wheel-Paket
# Switch to the rknn-toolkit2 directory
cd Projects/rknn-toolkit2/rknn-toolkit2

# Select the requirements file according to the Python version and processor architecture
# cpxx is the Python version number
pip install -r packages/x86_64/requirements_cpxx.txt
# pip install -r packages/arm64/arm64_requirements_cpxx.txt

# Install RKNN-Toolkit2
# x.x.x is the RKNN-Toolkit2 version number, and cpxx is the Python version number
pip install packages/x86_64/rknn_toolkit2-x.x.x-cpxx-cpxx-manylinux_2_17_x86_64.manylinux2014_x86_64.whl
# pip install packages/arm64/rknn_toolkit2-x.x.x-cpxx-cpxx-manylinux_2_17_aarch64.manylinux2014_aarch64.whl
3.2 Toolkit-Installation prüfen
Die Umgebung toolkit2 aktiviert lassen und Python interaktiv starten:
python
Anschließend die Klasse RKNN importieren:
from rknn.api import RKNN
Wenn der Import ohne Fehler erfolgt, ist die grundlegende Installationsprüfung von RKNN-Toolkit2 bestanden.
Bei Installationsfehlern siehe die Abschnitte zur RKNN-Toolkit2-Installation und Fehlerbehebung in RKNN2_SDK_Development_Guide.
3.3 Boardseitige RKNPU2-Umgebung installieren oder prüfen
Im Folgenden wird das Evaluierungsboard kurz als Board bezeichnet.
Für das Board-Debugging mit RKNN-Toolkit2 müssen die RKNPU2-Umgebung auf dem Board installiert und rknn_server gestartet sein.
| Komponente | Beschreibung |
|---|---|
| RKNN Server (rknn_server) | Hintergrund-Proxy-Dienst auf dem Board. Verarbeitet Daten des Computers über USB und ruft die Mini Runtime auf dem Board zur Inferenz auf |
| RKNPU2 Mini Runtime (librknnmrt.so) | Lädt RKNN-Modelle im System und ruft die NPU zur Inferenz auf |
3.3.1 RKNPU2-Treiberversion prüfen
Auf dem Board mit folgendem Befehl die RKNPU2-Treiberversion abfragen:
dmesg | grep -i rknpu
Die folgende Abbildung zeigt die RKNPU2-Treiberversion 0.8.5 im Quellbeispiel:
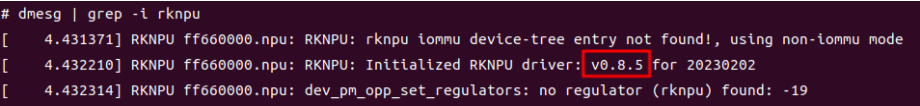
Abbildung der englischen Quelle · PDF 16
Abbildung 3-1. RKNPU2-Treiberversion
Offizielle Rockchip-Board-Firmware enthält den RKNPU2-Treiber. Liefert der Befehl keine NPU-Treiberversion, wird möglicherweise Fremdfirmware ohne NPU-Treiber verwendet. Bei vorhandenem Firmwarequellcode CONFIG_ROCKCHIP_RKNPU in der Kernelkonfiguration auf y setzen, den Kerneltreiber neu bauen und flashen.
Empfehlung der Quelle: RKNPU2-Treiberversion >= 0.9.2.
3.3.2 RKNPU2 Mini Runtime und Server prüfen
Falls RKNN Server oder Mini Runtime auf dem Board fehlen oder ihre Versionen nicht übereinstimmen, die RKNPU2-Umgebung erneut installieren.
Hinweise:
-
Für RKNN-Modelle mit dynamischen Eingabedimensionen müssen RKNN Server und Mini Runtime mindestens Version 1.5.0 haben.
-
Die Versionen von rknn_server, Mini Runtime und RKNN-Toolkit2 sollen übereinstimmen. Die Quelle empfiehlt Komponenten aus derselben neuesten Veröffentlichung.
Schritt 1: Start von rknn_server prüfen
# Switch to the board
adb shell

# Start rknn_server
restart_rknn.sh
Eine ähnliche Ausgabe wie unten zeigt den erfolgreichen Start von rknn_server:
start rknn server, version: x.x.x
Schritt 2: Server- und Mini-Runtime-Versionen prüfen
# Query the rknn_server version
strings /oem/usr/bin/rknn_server | grep -i "rknn_server version"

# Query the librknnmrt.so version
strings /oem/usr/lib/librknnmrt.so | grep -i "librknnmrt version"
Referenzausgabe:
rknn_server version: x.x.x
librknnmrt version: x.x.x
3.3.3 RKNPU2-Umgebung installieren oder aktualisieren
Ist bereits eine RKNPU2-Umgebung mit passenden Versionen installiert, diesen Abschnitt überspringen.
In rknpu2 wechseln, die passenden rknn_server und librknnmrt.so per ADB auf das Board übertragen und rknn_server starten:
# Switch to the rknpu2 directory
cd Projects/rknn-toolkit2/rknpu2

# Push rknn_server to the board
adb push runtime/Linux/rknn_server/armhf-uclibc/usr/bin/* /oem/usr/bin

# Push librknnmrt.so
adb push runtime/Linux/librknn_api/armhf-uclibc/librknnmrt.so /oem/usr/lib

# Switch to the board
adb shell

# Grant executable permissions
chmod +x /oem/usr/bin/rknn_server
chmod +x /oem/usr/bin/start_rknn.sh
chmod +x /oem/usr/bin/restart_rknn.sh

# Restart the rknn_server service
restart_rknn.sh
3.4 Build-Werkzeuge installieren
3.4.1 CMake installieren
Folgende Befehle im Terminal des Computers ausführen:
# Update package list
sudo apt update

# Install cmake
sudo apt install cmake
3.4.2 Compiler installieren
3.4.2.1 Systemarchitektur des Boards feststellen
Auf dem Computer ausführen:
adb shell uname -a
Die Referenzausgabe folgt unten. armv7l bezeichnet ARMv7 und gehört zur armhf-Architektur. Diese Architektur wird später für den Build von RKNN C Demo benötigt.
Linux Rockchip 5.10.160 #1 Tue Oct 24 18:52:11 CST 2023 armv7l GNU/Linux
3.4.2.2 GCC-Cross-Compiler installieren
GCC-Download: https://console.zbox.filez.com/l/c1cKaR (Zugangscode: rknn).
Das heruntergeladene Paket entpacken. Empfohlen wird das Verzeichnis Projects:
Projects
├── rknn-toolkit2
├── rknn_model_zoo
└── arm-rockchip831-linux-uclibcgnueabihf
Die folgenden Beispiele verwenden diesen GCC-Compilerpfad:
Projects/arm-rockchip831-linux-uclibcgnueabihf/bin/arm-rockchip831-linux-uclibcgnueabihf
3.5 Laufzeitumgebung vorab prüfen
Vor der Modellkonvertierung werden folgende Prüfungen empfohlen:
| Prüfpunkt | Befehl oder Ort | Erwartetes Ergebnis |
|---|---|---|
| Toolkit | Python gemäß Abschnitt 3.2 öffnen und from rknn.api import RKNN ausführen | Kein Fehler |
| Model Zoo | Projects/rknn_model_zoo/examples/yolov5 | Beispielverzeichnis vorhanden |
| ADB | adb devices | Board-Status ist device |
| RKNPU2-Treiber | adb shell “dmesg | grep -i rknpu” | RKNPU2-Treiberinformationen lassen sich abfragen |
| RKNN Server | adb shell restart_rknn.sh | rknn_server startet normal |
| Mini-Runtime-Version | Versionen von rknn_server und librknnmrt.so abfragen | Versionen stimmen überein |
| CMake | cmake –version | Version wird korrekt angezeigt |
| GCC | Projects/arm-rockchip831-linux-uclibcgnueabihf prüfen | Cross-Compiler-Verzeichnis vorhanden |
Nach erfolgreichen Prüfungen mit dem ersten Modell fortfahren.